एक जोड़ किसी स्थिति को उतनी ही अच्छी तरह बनाए रखता है जितनी अच्छी तरह वह उसे माप सकता है। एनकोडर रिज़ॉल्यूशन वह संख्या है जो शाफ़्ट के कोण को एक गिनती योग्य राशि में बदलती है, और यह उस सब कुछ से पहले आती है जो नियंत्रक उस कोण के साथ करता है। यह लेख गियरयुक्त एक्चुएटरों के एक परिवार के माध्यम से एक प्रश्न का अनुसरण करता है: सेंसर वास्तव में क्या मापता है, उस माप में कितने काउंट होते हैं, और वह बिंदु जहाँ उनमें और जोड़ना कुछ भी बदलना बंद कर देता है।
जोड़ पर एक एनकोडर क्या रिपोर्ट करता है
गियरयुक्त एक्चुएटर में दो शाफ़्ट मायने रखते हैं। एक मोटर शाफ़्ट है, जो तेज़ घूमता है और हल्का भार वहन करता है। दूसरा आउटपुट शाफ़्ट है, जो रिडक्शन चरण के पीछे धीरे घूमता है और भार वहन करता है। पहले पर लगा सेंसर मोटर कोण रिपोर्ट करता है। दूसरे पर लगा सेंसर आउटपुट कोण रिपोर्ट करता है। दोनों एक ही माप नहीं हैं, और उन दोनों के बीच जो कुछ भी है वह ट्रांसमिशन है।
दो शाफ़्ट, दो माप
यह भेद तब तक सैद्धांतिक लगता है जब तक एक जोड़ को भार के अधीन कोई मुद्रा बनाए रखनी न पड़े। मोटर कोण को मापना और नियंत्रित करना आसान है, क्योंकि मोटर शाफ़्ट वहीं है जहाँ चुंबकीय क्षेत्र है और जहाँ ड्राइव इलेक्ट्रॉनिक्स पहले से मौजूद हैं। आउटपुट कोण वही है जिसकी मशीन को वास्तव में चिंता है। उनके बीच गियर दाँत, बेयरिंग का खेल और भार पथ में मौजूद हर घटक का प्रत्यास्थ मरोड़ आता है।
CubeMars अपने AKH70 हॉलो-शाफ़्ट एक्चुएटरों पर इस व्यवस्था को स्पष्ट रूप से बताता है। मॉड्यूल में दोहरे 21 बिट के मैग्नेटिक एनकोडर होते हैं, एक मोटर पक्ष पर और एक आउटपुट पक्ष पर, और निर्माता परिणाम को मोटर और आउटपुट चरणों पर स्वतंत्र स्थिति फीडबैक के रूप में वर्णित करता है, जो ट्रांसमिशन त्रुटियों को नियंत्रण लूप से अलग करता है। यह निर्माता का शब्दांकन है, और इसे इस रूप में पढ़ना सबसे उचित है कि यह दूसरे सेंसर द्वारा मापी जाने वाली चीज़ के बारे में दावा है, न कि उस चीज़ के बारे में जो वह दूर कर देता है: आउटपुट-पक्ष फीडबैक नियंत्रक को मोटर कोण और आउटपुट कोण के बीच के अंतर को देखने देता है, जबकि बैकलैश, प्रत्यास्थ मरोड़ और घर्षण ट्रांसमिशन के गुण बने रहते हैं।
बंद लूप यह क्यों तय करता है कि किस संख्या पर भरोसा किया जाए
केवल मोटर कोण पढ़ने वाला नियंत्रक उस संख्या को नियंत्रित करता है जो जिस चीज़ को वह हिलाना चाहता है उससे एक ट्रांसमिशन दूर है। एनकोडर रिज़ॉल्यूशन यह तय करता है कि उस संख्या को कितनी बारीकी से बाँटा गया है, लेकिन सेंसर की जगह यह तय करती है कि भार पर उस संख्या का कोई अर्थ है भी या नहीं। दोनों को एक साथ पढ़ना ज़रूरी है, यही कारण है कि बिना स्थान बताए उद्धृत एनकोडर रिज़ॉल्यूशन लगभग अर्थहीन होता है।
आउटपुट पर एनकोडर रिज़ॉल्यूशन: 14, 16 और 21 बिट
बिट में बताया गया रिज़ॉल्यूशन प्रति चक्कर काउंट है। 14 बिट का सेंसर प्रति चक्कर 16384 काउंट, 16 बिट का 65536, और 21 बिट का 2097152 काउंट पहचानता है। ये वे तीन संख्याएँ हैं जो एक्चुएटर की इस श्रेणी में दिखाई देती हैं, और पहली तथा आखिरी के बीच का अंतर 128 गुना है।
तीन शब्दों का उपयोग एक-दूसरे के स्थान पर किया जाता है और नहीं किया जाना चाहिए। रिज़ॉल्यूशन वह सैद्धांतिक स्थिति वृद्धि है जिसे सेंसर प्रति चक्कर पहचान सकता है। सटीकता यह है कि रिपोर्ट किया गया कोण वास्तविक कोण से कितना दूर है। रिपीटेबिलिटी उन स्थितियों का फैलाव है जिन पर एक जोड़ समान कमांड और समान परिस्थितियों में लौटता है। बेहतर रिज़ॉल्यूशन पहले वाले को सुधारता है और बाकी दोनों में से किसी की गारंटी नहीं देता, और अकेले उद्धृत एनकोडर रिज़ॉल्यूशन पाठक को बाकी दोनों के बारे में कुछ नहीं बताता।
प्रकाशित पंक्तियाँ क्या कहती हैं
AKH70-48 और AKH70-16 आंतरिक लूप एनकोडर रिज़ॉल्यूशन के लिए 21 बिट और बाहरी लूप के लिए भी यही 21 बिट प्रकाशित करते हैं। AK70-9 V3.0 वही जोड़ी प्रकाशित करता है। AK70-10 KV100 आंतरिक रिंग पर एनकोडर रिज़ॉल्यूशन 14 बिट प्रकाशित करता है, और बाहरी रिंग के प्रकार तथा बाहरी रिंग के रिज़ॉल्यूशन की पंक्तियाँ खाली छोड़ देता है। ये निर्माता की विशिष्टता पंक्तियाँ हैं, जैसी लिखी गई हैं वैसी ही उद्धृत। हर पृष्ठ पर शब्दांकन एक जैसा नहीं है: AK70-10 का पृष्ठ लूप और रिंग को मिलाता है, और यहाँ शब्दांकन हर पंक्ति के प्रकाशित रूप का अनुसरण करता है।
स्थान बदलता है कि एक काउंट कितना मायने रखता है
किसी दिए गए आकार का एनकोडर रिज़ॉल्यूशन आउटपुट पर समान कोणीय चरण नहीं खरीदता, क्योंकि रूपांतरण तय करने वाला स्थान है। 10:1 चरण के मोटर शाफ़्ट पर 14 बिट का सेंसर हर मोटर चक्कर के लिए 16384 काउंट देता है, और हर आउटपुट चक्कर के लिए दस मोटर चक्कर, इसलिए आउटपुट प्रति चक्कर 163840 काउंट देखता है। यह आउटपुट पर लगभग 0.0022° प्रति काउंट होता है। आउटपुट शाफ़्ट पर लगा 21 बिट का सेंसर सीधे प्रति आउटपुट चक्कर 2097152 काउंट देता है, जो लगभग 0.000172° प्रति काउंट है। दोनों संख्याएँ प्रकाशित बिट गणनाओं और अनुपात से की गई अंकगणित हैं, प्रकाशित मान नहीं। वे आदर्श ट्रांसमिशन के अधीन समान आउटपुट-कोण वृद्धियाँ हैं, मापी गई आउटपुट सटीकता नहीं: दोनों शाफ़्टों के बीच का बैकलैश और प्रत्यास्थ विक्षेपण आउटपुट को आदर्श रूपांतरण से दूर ले जाते हैं।
दो बातें निकलती हैं। पहली, रिडक्शन आउटपुट पर मोटर-पक्ष सेंसर की सूक्ष्मता को गुणा कर देता है, इसलिए उच्च अनुपात के पीछे मामूली बिट गणना भी कागज़ पर प्रभावशाली लग सकती है। दूसरी, और अधिक महत्वपूर्ण, मोटर-पक्ष की संख्या उससे अधिक सूक्ष्म है जितना ट्रांसमिशन दोहराने लायक है। सूक्ष्मता बाधा नहीं है।
| मॉडल | आंतरिक लूप एनकोडर रिज़ॉल्यूशन | बाहरी लूप एनकोडर रिज़ॉल्यूशन | एनकोडर की संख्या | प्रकाशित बैकलैश | रिडक्शन अनुपात |
|---|---|---|---|---|---|
| AKH70-48 V1.0 KV41 | 21 बिट | 21 बिट | 2 | 12 arcmin | 48:1 |
| AKH70-16 V1.0 KV41 | 21 बिट | 21 बिट | 2 | 12 arcmin | 16:1 |
| AK70-9 V3.0 KV60 | 21 बिट | 21 बिट | 2 | 18 arcmin | 9:1 |
| AK70-10 KV100 | 14 बिट | प्रकाशित नहीं | 1 | 0.2° | 10:1 |
| AKE50-8 KV110 | सूचीबद्ध नहीं | सूचीबद्ध नहीं | सूचीबद्ध नहीं | 9 arcmin | 8:1 |
प्रकाशित एनकोडर और बैकलैश पंक्तियाँ, हर निर्माता उत्पाद पृष्ठ पर जैसी लिखी हैं वैसी उद्धृत। बैकलैश की इकाई पृष्ठों पर समान नहीं है: AKH70 जोड़ी और AK70-9 arcmin बताते हैं, जबकि AK70-10 डिग्री बताता है। संख्याएँ उसी इकाई के साथ दोहराई गई हैं जो हर पृष्ठ उपयोग करता है। किसी पंक्ति का सूचीबद्ध नहीं दिखना इसका अर्थ है कि उद्धृत उत्पाद रिकॉर्ड उसके लिए कोई मान प्रकाशित नहीं करता; पंक्ति का अनुपस्थित होना इस बात का प्रमाण नहीं है कि वह कार्य भी अनुपस्थित है।
सिंगल बनाम डुअल एनकोडर
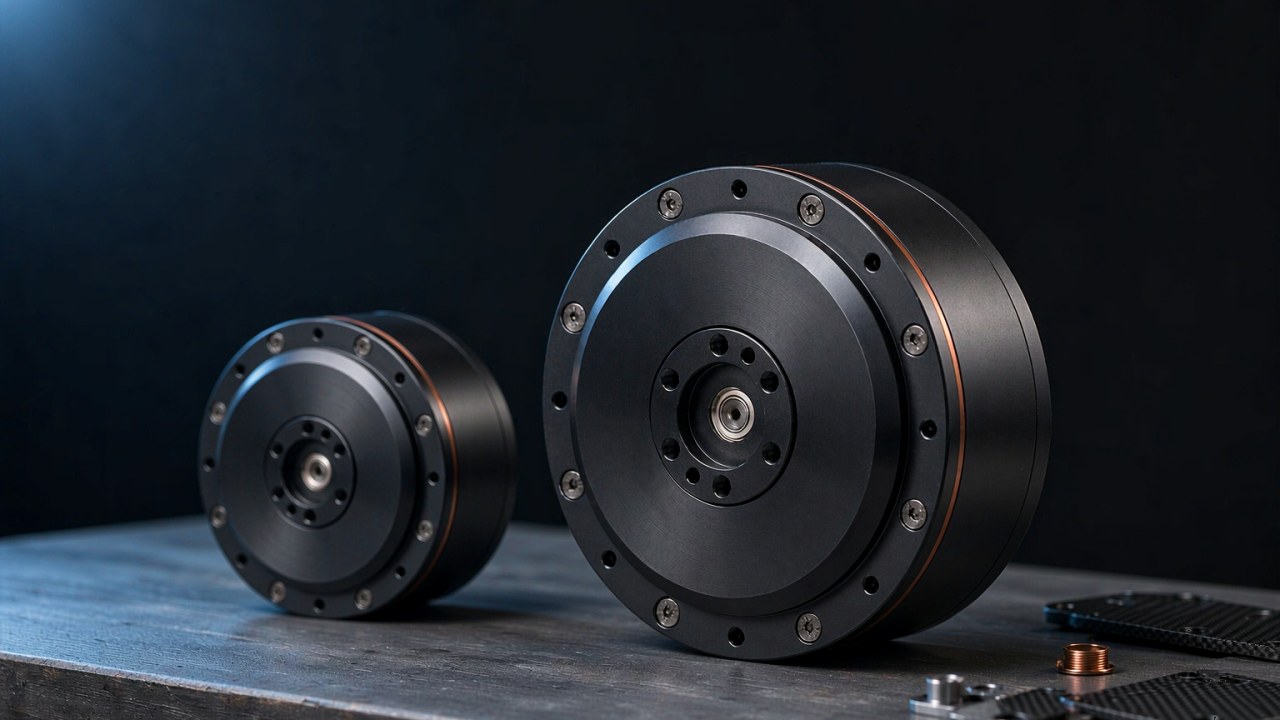
इस श्रेणी में सबसे उपयोगी तुलना उत्पाद परिवारों के बीच नहीं बल्कि लगभग समान आकार के दो मॉड्यूलों के बीच है। AK70-9 V3.0 का माप 89 mm चौड़ा और 49 mm लंबा है, 9:1 चरण चलाता है, और 21 बिट के दो एनकोडर प्रकाशित करता है। AK70-10 KV100 का माप 89 mm चौड़ा और 50.25 mm लंबा है, 10:1 चरण चलाता है, और 14 बिट का एक एनकोडर प्रकाशित करता है। लगभग समान आकार, निकटवर्ती अनुपात, और पूरी तरह भिन्न फीडबैक। सेंसर गणना कोई रैंकिंग नहीं है। एक सेंसर अपने आप में मॉड्यूल को कम सक्षम नहीं बनाता, क्योंकि परिणाम ट्रांसमिशन, सेंसर सटीकता, नियंत्रण एल्गोरिदम और अनुप्रयोग पर भी निर्भर करता है। यहाँ जो भिन्न है वह यह है कि तंत्र सीधे क्या देख सकता है।
दूसरा सेंसर क्या खरीदता है
मोटर शाफ़्ट पर एक सेंसर के साथ, आउटपुट स्थिति अनुमानित होती है: नियंत्रक मोटर कोण लेता है, उसे अनुपात से भाग देता है, और मान लेता है कि ट्रांसमिशन कठोर है। आउटपुट शाफ़्ट पर दूसरे सेंसर के साथ, आउटपुट स्थिति मापी जाती है। यह अंतर एनकोडर रिज़ॉल्यूशन में छोटा सुधार नहीं है। यह ट्रांसमिशन के एक मॉडल और उसके एक माप के बीच का अंतर है।
CubeMars इसे AK70-9 V3.0 पर परिचालन शब्दों में बताता है, जहाँ डुअल एनकोडर डिज़ाइन को इनपुट और आउटपुट पक्ष के एनकोडरों के रूप में वर्णित किया गया है जो स्थिति निर्धारण सटीकता और तंत्र विश्वसनीयता बढ़ाते हैं, और जहाँ बंद-लूप डिज़ाइन को पावर हानि के बाद स्थिति जानकारी बनाए रखने वाला बताया गया है। AKH70 जोड़ी पावर हानि के बाद आउटपुट स्थिति के बनाए रखे जाने के बारे में वही दावा रखती है।
श्रेणी कैसे बँटती है
निर्माता की तुलना तालिका में, दस मॉड्यूल डुअल एनकोडर पदनाम रखते हैं, ग्यारह सिंगल पदनाम रखते हैं, और पाँच में कोई प्रविष्टि नहीं है। जिन मॉड्यूलों में कोई प्रविष्टि नहीं है वे AKE क्वाज़ी डायरेक्ट ड्राइव सीरीज़ में हैं, जिसमें उसी तालिका में ड्राइवर बोर्ड भी नहीं है। इस श्रेणी में डुअल एनकोडर ऐसी विशेषता नहीं है जो आकार के साथ सहज रूप से बढ़ती हो; यह मॉड्यूल की पीढ़ी और उसके पीछे की डिज़ाइन मंशा का अनुसरण करती है।
एब्सोल्यूट बनाम इन्क्रीमेंटल
व्यवहार में जो भेद मायने रखता है वह पावर चक्र के पार व्यवहार है। इन्क्रीमेंटल एनकोडर कोण को उस बिंदु के सापेक्ष रिपोर्ट करता है जहाँ नियंत्रक ने आखिरी बार गिनती की थी। एब्सोल्यूट एनकोडर आगमन पर एक वास्तविक कोण रिपोर्ट करता है। जहाँ एक जोड़ को जागकर यह पता होना ज़रूरी है कि वह कहाँ है, वहाँ यह अंतर तय करता है कि मशीन स्टार्ट-अप पर होमिंग मूव करेगी या नहीं।
CubeMars बताता है कि AKH70 जोड़ी और AK70-9 V3.0 पर पावर हानि के बाद आउटपुट स्थिति बनाए रखी जाती है, और AK70-9 का शब्दांकन दोहरे-गियर मेशिंग वाले बंद-लूप डिज़ाइन की ओर इशारा करता है। इन मॉड्यूलों की प्रकाशित पंक्तियाँ एनकोडर प्रकार को मैग्नेटिक और रिज़ॉल्यूशन को बिट में देती हैं; वे यह नहीं बतातीं कि सेंसर एब्सोल्यूट है या इन्क्रीमेंटल, और बनाए रखी गई स्थिति अपने आप में दोनों में से किसी का प्रमाण नहीं है। तीन चीज़ें अलग हैं: बनाए रखी गई स्थिति के बारे में निर्माता का दावा, सेंसर का मापन सिद्धांत, और पावर चक्र तथा दोष पुनर्प्राप्ति के पार संपूर्ण ड्राइव का व्यवहार।
एनकोडर रिज़ॉल्यूशन वह नहीं है जो इन दो मामलों को अलग करता है। मोटर पक्ष पर इन्क्रीमेंटल एनकोडर आउटपुट कोण को पावर चक्र के बाद अज्ञात छोड़ देता है, क्योंकि ट्रांसमिशन की अवस्था उसके लिए अज्ञात है; प्रश्न यह नहीं है कि कोण कितनी बारीकी से मापा गया है बल्कि यह है कि क्या वह बंद किए जाने के बाद बचता है। जहाँ मशीन को चालू होते ही आउटपुट कोण चाहिए, वहाँ आवश्यकता आउटपुट-पक्ष की एब्सोल्यूट स्थिति फीडबैक व्यवस्था की है जिसे ड्राइव समर्थन करता हो, और इसकी पुष्टि विशिष्ट मॉड्यूल के लिए निर्माता दस्तावेज़ों के विरुद्ध की जानी चाहिए। फिर भी, तंत्र को कैलिब्रेशन, संदर्भ जाँच या पर्यवेक्षित स्टार्ट-अप अनुक्रम की आवश्यकता हो सकती है।
जो मोटर रिपोर्ट करता है और जो लिंक करता है, उनके बीच
बैकलैश ट्रांसमिशन में कोणीय ढील है, और वही संख्या है जो एनकोडर रिज़ॉल्यूशन को उसके सही परिप्रेक्ष्य में रखती है। AKH70 जोड़ी 12 arcmin प्रकाशित करती है, AK70-9 V3.0 18 arcmin प्रकाशित करता है, और AK70-10 KV100 0.2° प्रकाशित करता है। AKE50-8 KV110 9 arcmin प्रकाशित करता है। हर संख्या उसी इकाई के साथ उद्धृत है जो उसका अपना पृष्ठ उपयोग करता है, क्योंकि पृष्ठ इकाई पर सहमत नहीं हैं।
यह पट्टी चरण से बहुत चौड़ी है
इन्हें पहले निकाली गई गिनतियों के सामने रखें। 12 arcmin बैकलैश वाले जोड़ में 0.2° की कोणीय ढील है। 10:1 चरण के पीछे मोटर पक्ष पर 14 बिट का सेंसर आउटपुट पर लगभग 0.0022° पहचानता है, और आउटपुट पक्ष पर 21 बिट का सेंसर लगभग 0.000172° पहचानता है। यह ढील पहली संख्या से लगभग दो परिमाण के क्रम और दूसरी से तीन परिमाण के क्रम अधिक मोटी है। उस जोड़ में रिपीटेबिलिटी को जो भी सीमित करता है, वह काउंट नहीं है।
यही कारण है कि अकेले उद्धृत एनकोडर रिज़ॉल्यूशन भ्रमित करता है। बेहतर सेंसर मोटर शाफ़्ट को अधिक सटीकता से मापता है, जबकि आउटपुट बैकलैश पट्टी के भीतर कहीं भी बैठने के लिए स्वतंत्र रहता है। दूसरा सेंसर भी उस पट्टी को कम नहीं करता। आउटपुट-पक्ष का एनकोडर जो करता है वह पट्टी को देखने योग्य बनाना है, ताकि नियंत्रक कमांड की गई और वास्तविक आउटपुट स्थिति के बीच का अंतर देख सके। उस अंतर को देखना उसकी भरपाई करना नहीं है: क्या लूप तब उसके लिए सुधार कर सकता है, यह नियंत्रण डिज़ाइन, बैंडविड्थ, सैंपलिंग दर और भार पर निर्भर करता है।
अनुपात का चयन अपना निर्णय है और यहाँ दोहराया नहीं गया; कम अनुपात के व्यापार-बंदों को क्वाज़ी डायरेक्ट ड्राइव एक्चुएटर: 8:1 अनुपात से क्या मिलता है में रखा गया है। एनकोडर रिज़ॉल्यूशन उस चुनाव के साथ अंतःक्रिया करता है लेकिन उसकी जगह नहीं लेता।
जहाँ अतिरिक्त एनकोडर रिज़ॉल्यूशन मदद करना बंद करता है
रिज़ॉल्यूशन और रिपीटेबिलिटी अलग-अलग राशियाँ हैं, और उनके बीच का अंतर वह जगह है जहाँ अतिरिक्त एनकोडर रिज़ॉल्यूशन लाभ देना बंद करता है। रिज़ॉल्यूशन वह सबसे छोटा परिवर्तन है जिसे सेंसर रिपोर्ट कर सकता है। रिपीटेबिलिटी उन स्थितियों का फैलाव है जिन पर एक जोड़ वास्तव में समान कमांड और समान भार के अधीन लौटता है। पहले वाला सेंसर तय करता है। दूसरे वाले को बैकलैश, कम्प्लायंस, घर्षण, तापीय अवस्था और भार के युग्मन का तरीका तय करते हैं।
एक निश्चित बिंदु के बाद सेंसर शृंखला में सबसे मोटा तत्व होना बंद कर देता है। एक बार जब एक काउंट कोणीय ढील से बहुत अधिक सूक्ष्म हो जाए, तो केवल नाममात्र रिज़ॉल्यूशन बढ़ाने से तंत्र-स्तरीय रिपीटेबिलिटी में पर्याप्त सुधार की संभावना कम होती है। परिणाम अब भी सेंसर सटीकता, नियंत्रण वास्तुकला, यांत्रिक कम्प्लायंस, घर्षण और परीक्षण परिस्थितियों पर निर्भर करता है। यही कारण है कि उपयोगी प्रश्न यह नहीं है कि मॉड्यूल में कितना एनकोडर रिज़ॉल्यूशन है, बल्कि यह है कि शृंखला में वर्तमान में कौन सा तत्व सबसे मोटा है।
अंकगणित उस तुलना को ढाँचा देता है। 12 arcmin पर, पट्टी 0.2° चौड़ी है, यह मानते हुए कि दोनों संख्याएँ बैकलैश की समान परिभाषा पर आधारित हैं। आउटपुट पर 21 बिट का एनकोडर रिज़ॉल्यूशन उस पट्टी के भीतर लगभग 0.000172° प्रति काउंट होता है। यह क्वांटाइज़ेशन वृद्धि और एक प्रकाशित बैकलैश संख्या के बीच की तुलना है, यह माप नहीं है कि जोड़ कमांड की गई स्थिति पर कितनी निकटता से लौटता है।
एक दूसरी सीमा है, जो इलेक्ट्रॉनिक्स के अधिक निकट है। एनकोडर रिज़ॉल्यूशन सेंसर के बारे में कथन है, उस नॉइज़ फ़्लोर के बारे में नहीं जो उसे फीड करता है। फीडबैक पथ में विद्युत नॉइज़ से अधिक सूक्ष्म काउंट गति के बजाय नॉइज़ रिपोर्ट करता है, और उस नॉइज़ का पीछा करने वाला नियंत्रक दोलन करेगा। जहाँ विशिष्टता पत्रक और मापा गया व्यवहार भिन्न हों, मापा गया व्यवहार ही मायने रखता है।
टॉर्क परिमाण और तापीय कर्तव्य स्वयं मॉड्यूल तय करते हैं, और वह आकार निर्धारण का चरण अलग है; देखें उच्च टॉर्क रोबोटिक एक्चुएटर का चयन कैसे करें। फीडबैक को उस निर्णय के साथ निर्दिष्ट किया जाना चाहिए, उसकी जगह नहीं, और एनकोडर रिज़ॉल्यूशन को अलग-थलग करके अनुकूलित नहीं किया जाना चाहिए।
दूसरा सेंसर लागत के लायक कब है
ऐसे मामले हैं जहाँ दूसरा सेंसर तुरंत अपनी जगह बना लेता है। वह जोड़ जिसे जागने पर अपना आउटपुट कोण पता होना चाहिए। वह जोड़ जिसका ट्रांसमिशन घिसने की संभावना है, और जहाँ नियंत्रक अन्यथा मूल अनुपात पर भरोसा करता रहेगा। वह जोड़ जिसके भार पथ में मॉड्यूल और लिंक के बीच कोई लचीला तत्व है। हर मामले में लाभ एक ही है: नियंत्रक यह अनुमान लगाना बंद कर देता है कि ट्रांसमिशन क्या कर रहा है, और मोटर पक्ष पर कितना भी अतिरिक्त एनकोडर रिज़ॉल्यूशन उसकी जगह नहीं लेता।
फीडबैक को कार्य से मिलाना
तीन भार मामले तीन दिशाओं में खींचते हैं, और एक ही एनकोडर रिज़ॉल्यूशन संख्या उन सभी की समान रूप से सेवा नहीं करती। उनके बीच जो बदलता है वह काउंट उतना नहीं है जितना कि कौन सी त्रुटि प्रभावी है।
गियरयुक्त जोड़ मॉड्यूल
प्लैनेटरी चरण के पीछे पैर वाले या मैनिपुलेटर जोड़ के लिए, आउटपुट पक्ष पर रोबोट जोड़ एनकोडर वही है जो मायने रखता है, क्योंकि ट्रांसमिशन त्रुटि का प्रभावी स्रोत है। AKH70-48 48:1 रखता है और दोनों लूप पर 21 बिट प्रकाशित करता है; AKH70-16 वही जोड़ी के साथ 16:1 रखता है। इस तरह के जोड़ के मोटर पक्ष पर एनकोडर रिज़ॉल्यूशन यह जानने के सामने गौण है कि आउटपुट वास्तव में कहाँ है। इस समूह के मॉड्यूल रोबोटिक एक्चुएटर के अंतर्गत सूचीबद्ध हैं, और इस श्रेणी का अनुप्रयोग संदर्भ जॉइंट मॉड्यूल के साथ है।
व्हील ड्राइव
व्हील ड्राइव आउटपुट कोण के प्रति जोड़ की तुलना में अधिक सहिष्णु है, क्योंकि भार बनाए रखी गई मुद्रा के बजाय निरंतर घूर्णन है। वहाँ जो नियंत्रण करता है वह वह भार है जो हब वहन करता है, जो एक अलग आकार निर्धारण चरण है; हब पर रेडियल भार व्हील रोबोट के लिए BLDC मोटर: ड्राइव लेआउट, ड्यूटी और गियरिंग में शामिल है। इस श्रेणी के लिए बस वोल्टेज बाध्यताएँ 48 V रोबोटिक एक्चुएटर: मॉडल, प्रदर्शन लाभ और तंत्र बाध्यताएँ में रखी गई हैं।
डायरेक्ट ड्राइव और फ़्रेमलेस डिज़ाइन
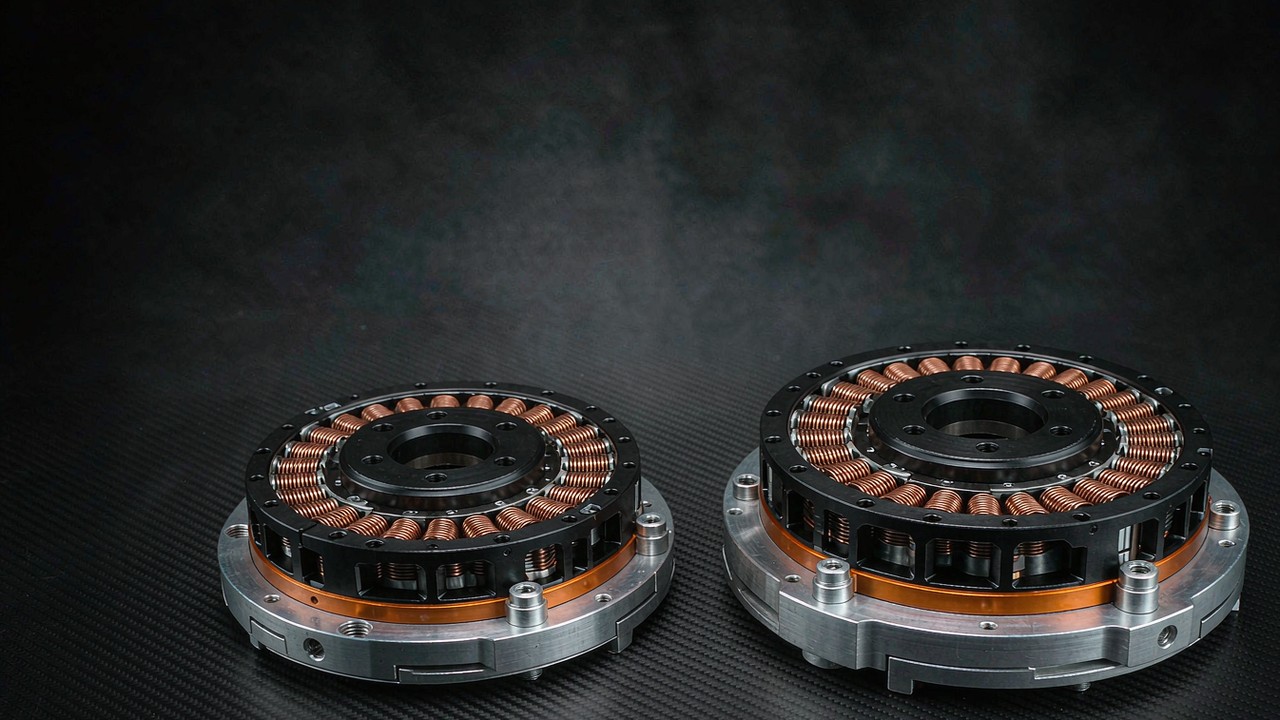
गियरबॉक्स हटा दें और तर्क बदल जाता है। फ़्रेमलेस मोटर रोटर को बिना किसी रिडक्शन के भार से जोड़ता है, इसलिए अलग करने के लिए कोई ट्रांसमिशन त्रुटि नहीं है और न ही कोई अनुपात जिससे काउंट गुणा हों। RI80 V2.0 फ़्रेमलेस इनरनर कोई एनकोडर पंक्ति प्रकाशित नहीं करता, हॉल सेंसर एकीकरण विकल्प के रूप में दिया गया है और रोटर की ऊँचाई हॉल सेंसर संरेखण के अनुरूप 2 mm बढ़ाई गई है। CubeMars फ़्रेमलेस विन्यास को इस रूप में वर्णित करता है कि वह सहायक फ़्लैंज, ड्राइव इंटरफ़ेस और एनकोडर माउंट को मशीन डिज़ाइनर पर छोड़ देता है। सेंसर मशीन डिज़ाइन का निर्णय बन जाता है, मॉड्यूल विशिष्टता नहीं, और एनकोडर रिज़ॉल्यूशन उस एनकोडर का गुण बन जाता है जिसे डिज़ाइनर लगाता है।
क्वाज़ी डायरेक्ट ड्राइव समूह के मॉड्यूल, जिनमें AKE50-8 शामिल है, QDD एक्चुएटर के अंतर्गत सूचीबद्ध हैं, और फ़्रेमलेस श्रेणी फ्रेमलेस टॉर्क मोटर के अंतर्गत। फ़्रेमलेस मॉडलों की व्यापक तुलना फ़्रेमलेस टॉर्क मोटर: 12 मॉडलों की तुलना, एंट्री से परफ़ॉर्मेंस टियर तक में उपलब्ध है।
अक्सर पूछे जाने वाले प्रश्न
रोबोट जोड़ को वास्तव में कितने एनकोडर रिज़ॉल्यूशन की आवश्यकता होती है?
इतना कि एक काउंट उस त्रुटि से अधिक सूक्ष्म हो जो शृंखला का बाकी हिस्सा पैदा करता है, और उससे अधिक नहीं। 12 arcmin बैकलैश वाले गियरयुक्त जोड़ में, ट्रांसमिशन की ढील लगभग 0.2° है, जो इस श्रेणी के किसी भी सेंसर द्वारा आउटपुट पर बनाए गए चरण से बहुत अधिक मोटी है। एक बार जब एनकोडर रिज़ॉल्यूशन ढील से बहुत अधिक सूक्ष्म हो जाए, तो अतिरिक्त बिट अकेले उस बात को बदलने की संभावना कम रखते हैं कि जोड़ क्या दोहरा सकता है।
क्या उच्च एनकोडर रिज़ॉल्यूशन जोड़ को अधिक सटीक बनाता है?
अपने आप में नहीं। एनकोडर रिज़ॉल्यूशन वह सबसे छोटा परिवर्तन तय करता है जिसे सेंसर रिपोर्ट कर सकता है; भार पर सटीकता बैकलैश, कम्प्लायंस, घर्षण और तापीय अवस्था तय करते हैं। मोटर शाफ़्ट पर बेहतर सेंसर मोटर को अधिक सटीकता से मापता है, जबकि आउटपुट बैकलैश पट्टी के भीतर कहीं भी बैठने के लिए स्वतंत्र रहता है।
सिंगल एनकोडर और डुअल एनकोडर में क्या अंतर है?
मोटर शाफ़्ट पर एक सेंसर नियंत्रक को मोटर कोण को अनुपात से भाग देकर आउटपुट स्थिति का अनुमान लगाने देता है। आउटपुट शाफ़्ट पर दूसरा सेंसर आउटपुट स्थिति को सीधे मापता है। AK70-9 V3.0 21 बिट के दो एनकोडर प्रकाशित करता है; AK70-10 KV100 14 बिट का एक एनकोडर प्रकाशित करता है, और बाहरी रिंग की पंक्तियाँ खाली हैं।
क्या एब्सोल्यूट एनकोडर पावर हानि के बाद जोड़ को दोबारा होम करने की आवश्यकता समाप्त कर देता है?
यह उस शाफ़्ट को दोबारा होम करने की आवश्यकता समाप्त करता है जिसे वह मापता है। CubeMars बताता है कि AKH70 जोड़ी और AK70-9 V3.0 पर पावर हानि के बाद आउटपुट स्थिति बनाए रखी जाती है, और दोनों में आउटपुट-पक्ष संवेदन है, लेकिन उन मॉड्यूलों की प्रकाशित पंक्तियाँ यह नहीं बतातीं कि सेंसर एब्सोल्यूट है या इन्क्रीमेंटल। केवल मोटर-पक्ष सेंसर वाला मॉड्यूल आउटपुट के बारे में वही दावा नहीं कर सकता, क्योंकि पावर चक्र के बाद ट्रांसमिशन की अवस्था उसके लिए अज्ञात है।
बैकलैश एनकोडर रिज़ॉल्यूशन से कितना कम करता है?
बैकलैश एनकोडर रिज़ॉल्यूशन को कम नहीं करता; वह उससे बाहर बैठता है। इस श्रेणी में प्रकाशित बैकलैश संख्याएँ AKE50-8 पर 9 arcmin से AK70-9 V3.0 पर 18 arcmin तक हैं, जबकि आउटपुट पक्ष की चरण-सूक्ष्मता 21 बिट के आउटपुट सेंसर के लिए 0.000172° के आसपास है। ढील कई परिमाण के क्रम से अधिक मोटी संख्या है, इसलिए वही वह है जो तय करती है कि जोड़ क्या दोहरा सकता है।
फीडबैक निर्दिष्ट करना मॉड्यूल निर्दिष्ट करने के बाद आता है: टॉर्क, अनुपात, द्रव्यमान और बस वोल्टेज पहले, फिर वह सेंसर जो बचे हुए को मापता है। एनकोडर रिज़ॉल्यूशन को अलग-थलग करके अनुकूलित नहीं किया जाना चाहिए: यह लक्षित स्थिति निर्धारण प्रदर्शन, फीडबैक के स्थान, ट्रांसमिशन विशेषताओं और नियंत्रण वास्तुकला के साथ आता है। उन अनुप्रयोगों के लिए जिन्हें कम गति पर सूक्ष्म नियंत्रण या चालू होने पर ज्ञात आउटपुट कोण चाहिए, फीडबैक वास्तुकला अपने आप में एक आवश्यकता है, अंतिम विवरण नहीं। मॉड्यूलों को उन यांत्रिक संख्याओं से चयन में छाना जा सकता है और उत्पाद तुलना में साथ-साथ तुलना की जा सकती है। एकीकृत जोड़ मॉड्यूलों का व्यापक विवरण रोबोटिक एक्चुएटर: रोबोट जोड़ों के लिए एकीकृत एक्चुएटर का चयन में उपलब्ध है।