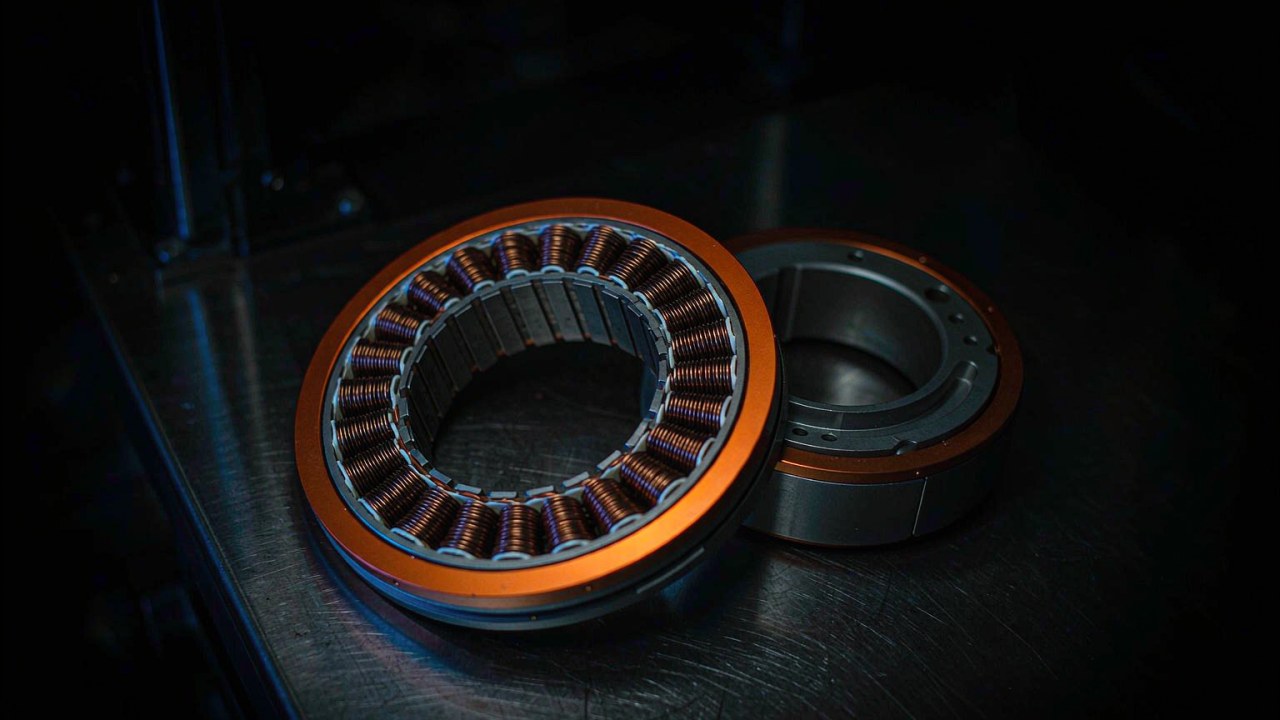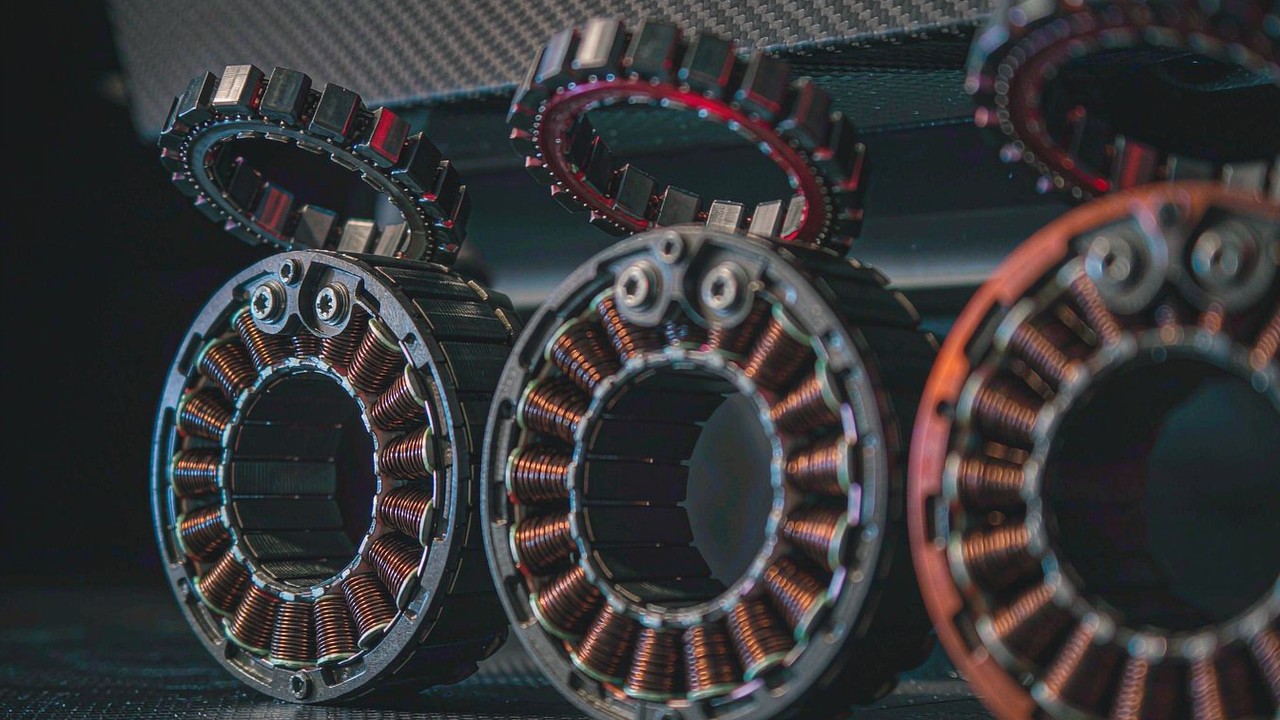
محرك عزم بدون إطار عالي العزم ليس فئة منفصلة من الآلات. إنه الطقم نفسه من جزء ثابت وجزء دوّار الذي يتكوّن منه أي محرك BLDC بلا إطار آخر، مقاسًا حتى يصير رقم العزم المنشور كبيرًا بما يكفي لحمل مفصل عامل لا طرف إصبع. وما يتغيّر مع صعود المقاس هو الثمن المرتبط بذلك الرقم: التيار الذي على المشغّل توفيره، والحرارة التي يضعها ذلك التيار في اللفّ، والكتلة التي على المفصل بعد ذلك تسريعها، والقطر الذي على الهيكل المحيط استيعابه. ويتتبّع هذا الدليل تلك السلسلة عبر السجل المنشور لستة من الأطقم المدرجة في فئة محركات عزم بدون إطار، من RO60 KV115 بوزن 248 g إلى RO100 KV55 بوزن 710 g.
إجابة سريعة
يُعرَّف محرك عزم بدون إطار عالي العزم بثلاثة أرقام منشورة تُقرأ معًا، لا برقم واحد. فالعزم الاسمي هو الرقم المستمر الذي يستطيع المفصل الإمساك به دون أن يبلغ اللفّ حدّه الحراري. والعزم الأقصى نافذة قصيرة يستطيع المشغّل أمرها بها لكن اللفّ لا يستطيع الاستمرار عليها. أما أقصى نسبة عزم إلى كتلة منشورة لهذه الأطقم فتفصل بينها حدّةً أكبر مما يفعل العزم وحده، إذ تمتدّ من 9.3 Nm/kg على RI80 V2.0 KV75 إلى 16.9 Nm/kg على RO100 KV55. والأطقم الستة في هذه المقارنة تمتدّ من 0.8 Nm إلى 4 Nm عند الاسمي ومن 2.4 Nm إلى 12 Nm عند الأقصى، بين 248 g و 710 g، بتيارات اسمية من 7.1 A إلى 20 A. وهكذا يأتي العزم بفاتورة تيار وفاتورة حرارة وفاتورة كتلة، والسؤال العملي هو أيّ من الثلاث يستطيع المفصل سداده.
ما الذي يعنيه «العزم العالي» في طقم بلا إطار
تصف هذه العبارة موضعًا في نطاق منشور لا تقنية بعينها. وعبر هذه الفئة يمتدّ العزم الاسمي المنشور من 0.024 Nm إلى 4 Nm، والأطقم الستة المجموعة هنا تشغل الجزء الأعلى من ذلك المدى. وتقرؤها قراءة صحيحة يتوقّف على إبقاء رقمَي العزم منفصلين وعلى ملاحظة أن كمية رابعة - الكتلة - تتحرّك مستقلة عن كليهما.
العزم الاسمي هو الرقم الذي يستطيع المفصل الإمساك به طوال اليوم
العزم الاسمي هو أكبر عزم ينشره المُصنّع للتشغيل المستمر. وفي سلسلة RO يذكر المُصنّع هذا مباشرةً كعزم مستمر: 0.8 Nm لـ RO60 KV115، و 1.3 Nm لـ RO80 KV105، و 4 Nm لـ RO100 KV55. أما سلسلة RI فتنشر الكمية نفسها تحت عنوان العزم الاسمي، عند 0.94 Nm لـ RI70 KV95، و 1.45 Nm لـ RI80 V2.0 KV75، و 1.76 Nm لـ RI100 KV105. والمفصل الذي يثبّت وضعًا أو يقاوم الجاذبية أو يحمل حملًا ساكنًا ينفق عزمًا اسميًّا، وحرارة اللفّ المصاحبة له تُولَّد طالما بقي الوضع مثبَّتًا. وهذا هو الرقم الذي يُقاس عليه اللفّ، وفي النهاية المحرك.
العزم الأقصى نافذة قصيرة لا نقطة عمل
العزم الأقصى هو ما يستطيع الطقم تقديمه لفترة وجيزة، والنسبة بين الرقمين هي أوضح تحذير يحمله السجل. ينشر RI80 V2.0 KV75 مقدار 1.45 Nm اسميًّا مقابل 4.1 Nm أقصى، أي بمعامل نحو 2.8. وينشر RO100 KV55 مقدار 4 Nm اسميًّا مقابل 12 Nm أقصى، أي بمعامل 3. والمفصل الذي يقضي عمره التشغيلي قريبًا من الرقم الأقصى ينفق رقمًا لم يُصنَّف اللفّ لتحمّله. العزم الأقصى هو الرقم الصحيح لاستجابة خطوة أو لالتقاط سقوط أو لرفع لحظي؛ والعزم الاسمي هو الرقم الصحيح لكل ما يحدث بعد أن تخبو العابرة.
طقمان متقاربان في الكتلة قد يفصل بينهما درجة كاملة
يتقارب RO60 KV115 و RI70 KV95 في الكتلة عند 248 g و 270.4 g، ومع ذلك ينشران رقمين مستمرين مختلفين، 0.8 Nm و 0.94 Nm، من تركيبين مختلفين وعند جهود ناقل مختلفة. وتقول أقصى نسبة عزم إلى كتلة منشورة الشيء نفسه بإيجاز أكبر: 9.68 Nm/kg لـ RO60 KV115 مقابل 9.91 Nm/kg لـ RI70 KV95، و 11.36 Nm/kg لـ RO80 KV105 مقابل 9.3 Nm/kg لـ RI80 V2.0 KV75. والكتلة وحدها لا تحدّد الطقم الأعلى عزمًا، ولا القطر كذلك. أما الرقم الذي يفعل ذلك فهو ما ينشره المُصنّع عن اللفّ والواجب.
من أين يأتي العزم
يُنتَج العزم في محرك BLDC بالمغناطيس الدائم عند الفجوة الهوائية بين المغناطيسات على الدوّار والتيار في مجاري الجزء الثابت. وكل ما ينشره السجل عن محرك عزم بدون إطار عالي العزم هو نتيجة لمقدار المادة الفعّالة التي وضعها المُصنّع عند تلك الفجوة، ولطريقة ترتيب اللفّ.
المغناطيس والنحاس، بمقاس قطر الجزء الثابت
يحتاج العزم الأكبر مغناطيسًا أكثر ونحاسًا أكثر يعملان عند نصف قطر أكبر، ونصف القطر هو ذراع الرافعة في العلاقة بين القوة عند الفجوة والعزم عند المحور. ولهذا فإن أكبر طقم في هذه المجموعة هو أيضًا الأوسع: ينشر RO100 KV55 مقدار 4 Nm اسميًّا من قطر خارجي 113.5 mm و 710 g، بينما ينشر RO60 KV115 مقدار 0.8 Nm اسميًّا من 73.8 mm و 248 g. وتتبع سلسلة RI القاعدة نفسها داخل تركيبها، فتصعد من 0.94 Nm اسميًّا عند 76 mm على RI70 KV95 إلى 1.76 Nm اسميًّا عند 104 mm على RI100 KV105. ولا يملك الطقم بلا إطار هيكلًا ينفخ ذلك القطر؛ فالمقاس المنشور هو مقاس الجزء الثابت والدوّار الذي على الهيكل استيعابه.
يُنشر Kt، وهو علامة الطقم منخفض السرعة
ينشر المُصنّع ثابت عزم، Kt، بوحدة Nm/A لكل من هذه الأطقم: 0.130 لـ RI70 KV95، و 0.155 لـ RI80 V2.0 KV75، و 0.129 لـ RI100 KV105، و 0.094 لـ RO60 KV115، و 0.087 لـ RO80 KV105، و 0.2 لـ RO100 KV55. يبيّن Kt مقدار العزم الذي ينتجه الطقم لكل أمبير من تيار الطور، وهو الرقم الأكثر فائدة على الإطلاق لقراءة طقم عالي العزم، لأنه يحوّل متطلّب العزم مباشرةً إلى متطلّب تيار على المشغّل. والاتجاه عبر المجموعة هو الاتجاه نفسه عبر التقنية: فكلما انخفض Kt زاد التيار المطلوب لعزم معيّن، وارتفع التيار المستمر الذي على المشغّل واللفّ تحمّله. ومحرك عزم بدون إطار عالي العزم، بهذا المعنى، آلة عالية Kt يُطلب منها العمل عند تيار يستطيع اللفّ الإمساك به.
أزواج الأقطاب وما تغيّره عند السرعة المنخفضة
يُنشر عدد أزواج الأقطاب لكل طقم هنا: 8 على RI80 V2.0 KV75، و 14 على RI70 KV95 و RI100 KV105 و RO60 KV115، و 21 على RO80 KV105 و RO100 KV55. وأزواج الأقطاب الأكثر تعني دورات تبديل أكثر في كل دورة دوران وعزمًا أكثر سلاسة عند السرعة المنخفضة جدًّا، وهو ما يحتاجه مفصل يزحف عبر زاوية صغيرة تحت الحمل. وهي ترفع أيضًا التردد الكهربائي الذي على المشغّل التعامل معه عند سرعة ميكانيكية معيّنة، وهو ما يصير قيدًا عند قمة نطاق السرعة فقط. وفي تطبيق عالي العزم تكون السلاسة عند السرعة المنخفضة عادةً هي الخاصية المشتراة.
الثمن التياري والحراري للعزم
العزم ليس مجانيًّا عند الأطراف. فكل نيوتن متر يُدفع ثمنه بتيار الطور، وكل أمبير يُدفع ثمنه بحرارة داخل اللفّ. ويبيّن السجل المنشور كلفة ذلك عبر هذه المجموعة.
جهد الناقل يحدّد السرعة لا العزم
يحدّد جهد الناقل السرعة التي يستطيع الطقم الدوران بها قبل أن ترتفع القوة الدافعة العكسية لتلاقي التغذية، وذلك ظاهر في أعمدة السرعة المنشورة. وتقدّم أطقم RI ثلاث نقاط عمل لأنها تقبل 24 V أو 36 V أو 48 V: ينشر RI80 V2.0 KV75 سرعات اسمية 1135 و 1785 و 2430 rpm وسرعات بدون حمل 1480 و 2220 و 2960 rpm عبر تلك النواقل. أما أطقم RO فتنشر نقطة واحدة لكل منها عند جهدها الاسمي 48 V، من 3600 rpm على RO80 KV105 إلى 2000 rpm على RO100 KV55. والعزم، في المقابل، يحدّده التيار و Kt، ولهذا فإن مفصلًا يحتاج عزمًا أكبر عند سرعة معيّنة هو سؤال لفّ وتيار لا سؤال جهد.
خسارة النحاس ترتفع بمربع التيار
تتناسب الحرارة المتولّدة في اللفّ مع مربع التيار المارّ فيه، لذا فإن طقمًا يُطلب منه تقديم عزم عند تيار لم يُلفّ من أجله يسخن بسرعة أكبر بما لا يتناسب. والتيارات الأقصى المنشورة في هذه المجموعة كبيرة: 21 A على RI70 KV95، و 27.6 A على RI80 V2.0 KV75، و 38.6 A على RI100 KV105، و 40 A على RO60 KV115، و 50 A على RO80 KV105، و 62 A على RO100 KV55. ولا شيء من ذلك رقم مستمر. إنها نوافذ قصيرة، والفجوة بين تيار اسمي 7.1 A وتيار أقصى 21 A على RI70 KV95 هي الهامش الحراري الذي يملكه اللفّ، لا نافذة عمل.
ما الذي يغطّيه الرقم المستمر المنشور
رقم العزم المستمر أو الاسمي هو بيان حراري، ويُقدَّم مقابل ظرف محيط وشرط تثبيت محدَّدين. وتنشر أطقم RI درجة حرارة محيط تشغيل من -20 °C إلى 50 °C، وتنشر أطقم RO النافذة نفسها. وما لا يحمله السجل هو المقاومة الحرارية بين اللفّ وسطح التثبيت، وهي الكمية التي تحدّد مقدار ما يبقى من التصنيف بعد أن يُربط الطقم في هيكل يوصّل الحرارة بطريقة تختلف عن تجهيزة المُصنّع. وهذا سؤال للمُصنّع، وهو أول ما يُسأل عنه عندما يُتوقَّع من مفصل الإمساك بعزم عالٍ بشكل مستمر لا عرضي.
تقدير المقاس: المقياس والتجويف وكتلة الدوّار
زيادة العزم تغيّر ثلاث كميات منشورة أخرى في الوقت نفسه، وفي الطقم بلا إطار تقع كل واحدة منها على المُدمِج لا على المُصنّع.
القطر الخارجي ينمو أسرع من العزم الأقصى
داخل هذه المجموعة يرتفع القطر الخارجي من 73.8 mm على RO60 KV115 إلى 113.5 mm على RO100 KV55، أي بمعامل نحو 1.54، بينما يرتفع العزم الأقصى المنشور من 2.4 Nm إلى 12 Nm، أي بمعامل 5. والمقارنة ليست استبدالًا متماثلًا بين تركيبين، وتُظهر سلسلة RI الأثر بمعدّل مختلف، إذ تنتقل من 2.68 Nm أقصى عند 76 mm على RI70 KV95 إلى 4.95 Nm أقصى عند 104 mm على RI100 KV105. والقراءة ما زالت مفيدة: فالدرجة الأعلى في العزم تُشترى في معظمها بدرجة أعلى في القطر، وعلى الهيكل المحيط إيجاد تلك المساحة. وحيث لا يستطيع المفصل النمو قطريًّا، فإن الرافعة البديلة المنشورة هي اللفّ والتيار، لا محرك أصغر بالعزم نفسه.
التجويف المجوّف وأين تمرّ الكابلات
كل طقم هنا مبنيّ حول مركز مجوّف، والتجويف المنشور قيد تصميمي بقدر ما هو القطر الخارجي. ينشر RI80 V2.0 KV75 تجويفًا نافذًا 40.5 mm، وينشر RI100 KV105 مقدار 45 mm، بينما ينشر RI70 KV95 قطر عمود مجوّف 38 mm. وتجويف بهذا الحجم يمرّر موصلات الإشارة والقدرة، أو عمود إدارة، أو جسم مخفّض توافقي مباشرةً عبر وسط المفصل. واختيار طقم يعني أيضًا اختيار المسار الذي عليه أن يعيش داخل المجموعة المتحرّكة طوال عمر الآلة، والتجويف الأكبر من الطرق القليلة لشراء عمر أطول للضفيرة دون شراء مفصل أكبر.
كتلة الدوّار هي الكتلة التي على المفصل تحريكها
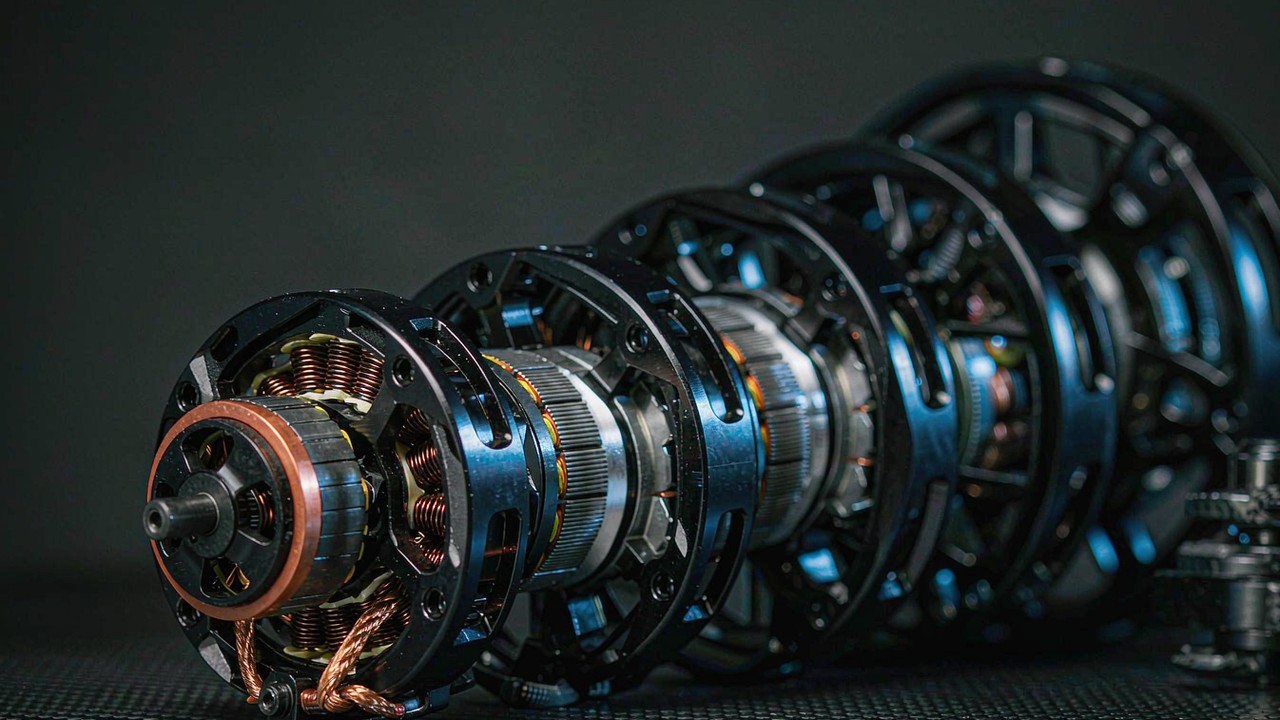
يُنشر الطقم بلا إطار كقطعتين، وتسجّل سلسلة RO كتلتَيهما منفصلتين: 105 g دوّار و 143 g جزء ثابت على RO60 KV115، و 148 g دوّار و 204 g جزء ثابت على RO80 KV105، و 324 g دوّار و 356 g جزء ثابت على RO100 KV55. والدوّار هو النصف الذي يدور، فكتلته، لا الكتلة الكلية، هي ما على المفصل تسريعه وما يسهم به قصوره الذاتي في الحلقة التي على المشغّل تثبيتها. وينشر المُصنّع ذلك القصور أيضًا، عند 1161 gcm² على RO60 KV115، و 2612 gcm² على RO80 KV105، و 8700 gcm² على RO100 KV55. ولمفصل عليه أن يعكس اتجاهه بسرعة، يكون دوّار أخفّ بالعزم نفسه أعلى قيمة من كتلة كلية أخفّ.
مسار الحمل الميكانيكي والتكامل
يصل الطقم بلا إطار دون الأجزاء التي تمتصّ الحمل وتنقله عادةً، وفي مفصل عالي العزم تقع تلك الأجزاء حيث يقع العمل التصميمي.
المحمل قرار المُدمِج
لا يحمل أي من هذه الأطقم مجموعة محامل خاصة به. فعلى الجزء الثابت أن يُكبس في هيكل يوصّل حرارته خارجًا أيضًا، وعلى الدوّار أن يُثبَّت بكل ما يدور، مع ترتيب محامل مختار للحملين القطري والمحوري اللذين سيراهما المفصل فعلًا. وعند العزوم المنشورة في هذه المجموعة لم تعد تلك الأحمال عارضة، ويصير اختيار المحمل وحمولته المسبقة وصلابته الخاصة ملكًا للآلة لا للمحرك. وترتيبات التثبيت المنشورة هي نقطة البداية: تُورَّد أطقم RO بمسمار تثبيت موقع ومجموعة براغي تثبيت في حزمة الملحقات، بمقاس M4 على RO80 KV105 و M5 على RO100 KV55.
الحمل القطري يمرّ عبر المفصل
ولأن الطقم بلا هيكل ولا عمود خاص به، فإن الحمل القطري من سير أو ترس أو حمولة منحازة لا يمرّ عبر المحرك. إنه يمرّ عبر المحمل الذي يوفّره المُدمِج، ولا يرى دوّار المحرك سوى العزم الذي يقاومه المفصل. وهذه إحدى مزايا التركيب، وهي أيضًا شرط على التصميم المحيط: فعلى الهيكل أن يبقي الدوّار والجزء الثابت على محور واحد عبر نطاق الحمل الكامل، لأن الفجوة الهوائية المنشورة خلوص دوران لا تفاوت. وحيث يُطلب من المفصل حمل إنسان أو ذراع ثقيلة، يصير انحراف الهيكل الداعم تحت الحمل جزءًا من ظرف تشغيل المحرك.
التغذية الراجعة في السكون
تُنشر أطقم RO كمورَّدة بحسّاسات Hall وحسّاس حرارة، وتُنشر أطقم RI بحسّاسات Hall كخيار. والمفصل الذي يثبّت موضعه تحت الحمل يحتاج معلومات الموضع وهو لا يتحرّك، وهذه هي النقطة التي يصير فيها التقدير بدون حسّاسات أقلّ موثوقية. واختيار طقم بتغذية راجعة أو بدونها قرار بشأن ما يُتوقَّع من المشغّل فعله عند السرعة الصفرية، ويذكره السجل لكل طقم: RO60 KV115 Standard و RO80 KV105 Standard و RO100 KV55 Standard يحملان الحسّاسين، بينما تُنشر نسخ Lite من الإطارات نفسها بدونهما.
الطرف عالي العزم من المدى
يجمع الجدول أدناه الأطقم الستة المذكورة هنا على الأعمدة التي تحدّد مفصلًا عالي العزم. وكل قيمة هي الرقم الذي ينشره المُصنّع لذلك الطقم.
| الطراز | العزم الاسمي (Nm) | العزم الأقصى (Nm) | التيار الاسمي (A) | السرعة الاسمية (rpm) | الكتلة (g) | القطر (mm) |
|---|---|---|---|---|---|---|
| RI70 KV95 | 0.94 | 2.68 | 7.1 | 1270/1990/2710 | 270.4 | 76 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | 9.4 | 1135/1785/2430 | 411 | 85 |
| RI100 KV105 | 1.76 | 4.95 | 13.6 | 1370/2100/2825 | 500 | 104 |
| RO60 KV115 | 0.8 | 2.4 | 8.5 | 4200 | 248 | 73.8 |
| RO80 KV105 | 1.3 | 4 | 15 | 3600 | 352 | 92.6 |
| RO100 KV55 | 4 | 12 | 20 | 2000 | 710 | 113.5 |
العزم الاسمي والعزم الأقصى والتيار الاسمي والسرعة الاسمية والكتلة والقطر كما نشرها المُصنّع (CubeMars). وحيث تحمل خانة سرعة ثلاث قيم، فهي نقاط عمل 24 V و 36 V و 48 V بهذا الترتيب؛ وتنشر أطقم RO نقطة واحدة عند جهدها الاسمي 48 V. العزم الاسمي هو الرقم المستمر والعزم الأقصى قيمة قصيرة المدة. وبيانات اللفّ والحرارة والتثبيت لكل طقم على صفحة منتجه لدى المُصنّع.
بقراءة عمود العزم الاسمي من الأعلى إلى الأسفل ينقسم التصنيف إلى ثلاث أزواج. طقمان ينشران أقل من 1 Nm، وطقمان ينشران بين 1.3 Nm و 1.45 Nm، وواحد ينشر 4 Nm، أي ثلاثة أضعاف الرقم الذي تحته. وتلك الفجوة الأخيرة هي بيت القصيد في الجدول: فالدرجة من 1.76 Nm إلى 4 Nm اسميًّا ليست تنقيحًا للتصميم نفسه، بل فئة مختلفة من المفصل، وتتحرّك معها أعمدة الكتلة والقطر والتيار معًا. وبقراءته عرضيًّا بدلًا من ذلك، يفسّر عمود التيار لماذا ليست أكبر الأطقم ببساطة هي الأقوى. يطلب RO100 KV55 مقدار 20 A باستمرار للإمساك بعزمه 4 Nm، مقابل 8.5 A لـ RO60 KV115 للإمساك بـ 0.8 Nm، ومشغّل مقاس لواحد ليس مقاسًا للآخر.
RI80 V2.0 KV75 و RI100 KV105: زوج الدوّار الداخلي
أكبر طقمَي RI في هذه المجموعة كلاهما مبنيّ على ناقل 24 V أو 36 V أو 48 V، وكلاهما ينشر ثلاث نقاط عمل لا نقطة واحدة. ينشر RI80 V2.0 KV75 مقدار 1.45 Nm اسميًّا و 4.1 Nm أقصى من 411 g وقطر 85 mm، بتجويف نافذ 40.5 mm وأقصى نسبة عزم إلى كتلة 9.3 Nm/kg. وينشر RI100 KV105 مقدار 1.76 Nm اسميًّا و 4.95 Nm أقصى من 500 g و 104 mm، بتجويف 45 mm ونسبة 9.9 Nm/kg. وبينهما ترتفع الكتلة بنحو 22 في المئة مقابل عزم اسمي أكبر بنحو 21 في المئة، وعلى القطر أن ينمو من 85 mm إلى 104 mm لتلك الدرجة. والاختيار بينهما في معظمه سؤال عمّا إذا كان للمفصل متّسع قطري للإطار الأكبر.
RO80 KV105 و RO100 KV55: زوج الدوّار الخارجي
أكبر طقمَي RO ينشران نقطة تشغيل واحدة عند 48 V ويُورَّدان بحسّاسات Hall وحرارة كمعيار. ينشر RO80 KV105 مقدار 1.3 Nm مستمرًّا و 4 Nm أقصى من 352 g و 92.6 mm، بعزم تعرّج 24 N.mm ونسبة 11.36 Nm/kg. وينشر RO100 KV55 مقدار 4 Nm مستمرًّا و 12 Nm أقصى من 710 g و 113.5 mm، بعزم تعرّج 55 N.mm ونسبة 16.9 Nm/kg، وهي الأعلى في هذه المجموعة. و RO100 KV55 هو الطقم الذي يبلغ قمة المدى الاسمي المنشور لهذه الفئة، وتسجّل نسبته 16.9 Nm/kg أنه يفعل ذلك بكتلة أقلّ لكل نيوتن متر من أي طقم آخر هنا.
RI70 KV95 و RO60 KV115: الدرجة الأدنى
ينشر RI70 KV95 مقدار 0.94 Nm اسميًّا و 2.68 Nm أقصى من 270.4 g و 76 mm، بعمود مجوّف 38 mm ونسبة 9.91 Nm/kg. وينشر RO60 KV115 مقدار 0.8 Nm مستمرًّا و 2.4 Nm أقصى من 248 g و 73.8 mm، بعزم تعرّج 15 N.mm ونسبة 9.68 Nm/kg. وكلاهما قريب من 1 Nm مستمر، وكلاهما نقطة البداية الطبيعية لمفصل عليه أن يحمل حملًا عاملًا دون كتلة وقطر أكبر الإطارات. ويختلفان أيضًا في سلوك ناقلهما: فـ RI70 KV95 يقبل من 24 V إلى 48 V، بينما يُنشر RO60 KV115 عند 48 V.
يعرض CubeMars الطراز RI80 V2.0 KV75 وهو يشغّل منصة فحص، وهي الطرف العامل من نطاق العزم الذي يناقشه هذا الدليل: مفصل يحمل آلية حقيقية لا تجهيزة اختبار. وهو أوضح توضيح لما يشتريه الرقم المستمر 1.45 Nm في آلة منتهية.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeمطابقة العزم مع واجب المفصل
لا تصير الأرقام المنشورة قرارًا إلا بعد أن يُكتب واجب المفصل نفسه أولًا. وثلاث كميات، بهذا الترتيب، تقوم بمعظم العمل.
ابدأ من أسوأ حالة إمساك، لا من حالة الانطلاق
الرقم الذي يُقاس عليه الطقم هو أكبر عزم على المفصل الإمساك به أو تحريكه بشكل متكرر، مع مدة الإمساك به. والمفصل الذي يدعم حملًا ساكنًا، أو يقاوم الجاذبية على ذراع مرفوعة، أو يثبّت موضعًا مقابل نابض، ينفق عزمًا مستمرًّا طوال المدة كلها، وعمود الاسمي هو الذي يُقرأ. ولا يدخل عمود الأقصى إلا في العابرات: تسريع، أو التقاط، أو أمر خطوة. وكتابة الرقمين منفصلين، مع مدة مقابل كلٍّ منهما، هي ما يحوّل التصنيف المنشور إلى متطلّب لا إلى مقارنة.
ثم السرعة عند ذلك العزم
العزم والسرعة ليسا مستقلّين، والسجل المنشور منظَّم حول ذلك. تنشر أطقم RI سرعة اسمية وسرعة بدون حمل لكل ناقل من ثلاثة، من 1135 rpm اسميًّا عند 24 V إلى 2430 rpm اسميًّا عند 48 V على RI80 V2.0 KV75، وتنشر أطقم RO زوجًا واحدًا لكل منها عند 48 V. والمفصل الذي يحتاج عزم عمله عند سرعة أعلى يطلب من الطقم العمل في موضع أعلى من نطاق السرعة، حيث يكون العزم المتاح قد بدأ بالفعل في الهبوط من أقصاه. وتثبيت السرعة المطلوبة عند العزم المطلوب، لا أقصى كلٍّ منهما، هو ما يبقي الاختيار أمينًا.
ثم دورة الواجب الحراري
الخطوة الأخيرة هي التي يجيب عنها السجل بأقلّ اكتمال. فالتصنيفات المستمرة تُنشر مقابل ظرف محيط وشرط تثبيت محدَّدين، والمفصل الذي يمسك بعزم عالٍ لجزء كبير من دورته سيكون أقرب إلى الحدّ الحراري من مفصل يقضي معظم وقته ساكنًا. وعزم التعرّج والتيار الاسمي المنشوران بديلان مفيدان لمقدار الحرارة التي سيولّدها اللفّ عند واجب معيّن، لكن المقاومة الحرارية بين اللفّ وسطح التثبيت هي الكمية التي تحدّد النتيجة، وهي ليست في السجل. وهي أول رقم يُطلب من المُصنّع قبل إلزام مفصل عالي العزم بواجب مستمر.
قائمة الاختيار
المقاس الميكانيكي
- اكتب العزم المستمر المطلوب والعزم الأقصى المطلوب منفصلين، مع مدة مقابل كلٍّ منهما.
- تحقّق من القطر الخارجي والطول المنشورين مقابل المساحة المتاحة للمفصل فعلًا، قبل النظر إلى الكتلة.
- تحقّق من التجويف النافذ المنشور مقابل الموصلات أو العمود أو المخفّض التي عليها المرور عبره.
- سجّل كتلة الدوّار وقصوره المنشورين، لا الكتلة الكلية وحدها، إذا كان على المفصل عكس اتجاهه بسرعة.
الميزانية الكهربائية
- حوّل متطلّب العزم إلى متطلّب تيار باستخدام Kt المنشور للطقم المبحوث.
- قارن ذلك التيار بالتيار الاسمي المنشور، لا بالتيار الأقصى.
- حدّد جهد الناقل من السرعة المطلوبة عند العزم المطلوب، باستخدام أعمدة السرعة المنشورة.
- أكّد التصنيف المستمر مقابل دورة واجب المفصل، واسأل المُصنّع عن المقاومة الحرارية التي يغفلها السجل.
التكامل والتغذية الراجعة
- قرّر هل يُورَّد الطقم بحسّاسات Hall أم بدونها، وما يحتاجه المشغّل عند السرعة الصفرية.
- حجّم ترتيب المحامل وفق الأحمال التي سيراها المفصل، لأن الطقم لا يحمل أيًّا منها.
- خطّط مسار الحرارة من الجزء الثابت إلى الهيكل، لأن التثبيت هو الواجهة الحرارية.
- أكّد ترتيبات التثبيت والمثبّتات المنشورة للإطار المحدَّد المبحوث.
الأسئلة الشائعة
سهل يمكن لمحرك عزم بدون إطار عالي العزم أن يعمل باستمرار عند عزمه الأقصى؟
يفصل السجل المنشور بين الرقمين لسبب. ففي الأطقم في هذه المقارنة يكون الرقم الأقصى نحو مرتين ونصف إلى ثلاث مرات الرقم المستمر، 4.1 Nm مقابل 1.45 Nm على RI80 V2.0 KV75 و 12 Nm مقابل 4 Nm على RO100 KV55، ويأتي الرقم الأقصى مع تيار أقصى يعادل عدة أضعاف التيار الاسمي. والتشغيل المستمر يخصّ الرقم الاسمي. أما الرقم الأقصى فللفترات التي على المفصل فيها التسريع أو التقاط حمل أو النجاة من عابرة، وتعتمد مدته الآمنة على الحالة الحرارية لللفّ في اللحظة التي يُطلب فيها.
سهل تعني قيمة KV الأدنى عزمًا أكبر بحد ذاتها؟
لا بحد ذاتها، والأطقم هنا تبيّن السبب. ينشر RO100 KV55 قيمة KV تساوي 55 rpm/V و 4 Nm مستمرًّا من 710 g، بينما ينشر RO80 KV105 مقدار 105 rpm/V و 1.3 Nm مستمرًّا من 352 g. والأطقم ذات KV الأدنى في المجموعة هي أيضًا الأكبر والأثقل، لذا يأتي العزم من المادة الفعّالة واللفّ معًا لا من رقم KV وحده. فـ KV يحدّد السرعة لكل فولت والعزم لكل أمبير؛ أما مقدار العزم الذي يستطيع الطقم الإمساك به باستمرار فيحدّده مقدار المغناطيس والنحاس الذي وضعه المُصنّع عند الفجوة، ومقدار الحرارة التي يستطيع ذلك اللفّ تصريفها.
سما الذي يتركه طقم عالي العزم بلا إطار على المُدمِج إضافته؟
كل ما بين الجزء الثابت والحمل. فهذه الأطقم تُنشر كجزء ثابت وجزء دوّار بلا هيكل ولا محمل ولا عمود خاص بها، لذا يصير تثبيت الدوّار، وترتيب المحامل وحمولته المسبقة، والكبس الذي يثبّت الجزء الثابت ويوصّل حرارته خارجًا، والتغذية الراجعة للموضع حيث يُورَّد الطقم بدونها، كلها جزءًا من الآلة. ويذكر السجل أيّ الأطقم يحمل التغذية الراجعة: RO60 KV115 Standard و RO80 KV105 Standard و RO100 KV55 Standard تُنشر بحسّاسات Hall وحرارة، وتُنشر نسخ Lite من الإطارات نفسها بدونها.
سهل الطقم الأثقل هو الطقم الأعلى عزمًا؟
ليس بالضرورة، والنسب المنشورة للعزم إلى الكتلة تبيّن الفرق. ينشر RO80 KV105 مقدار 11.36 Nm/kg مقابل 9.3 Nm/kg على RI80 V2.0 KV75 الأخفّ قليلًا، وينشر RO100 KV55 مقدار 16.9 Nm/kg، وهي أعلى نسبة في هذه المجموعة. والكتلة والعزم يتحرّكان معًا عبر المدى ككل، لكن طقمين مبنيَّين على إطارين وتركيبين مختلفين قد يقعان على بُعد درجة كاملة عند كتلة متقاربة. والمقارنة المفيدة تقرن العزم المستمر المنشور بالكتلة المنشورة، وهو بالضبط ما تفعله نسبة العزم إلى الكتلة.
المصادر الرسمية
توثّق CubeMars مدى المحركات بلا إطار على موقعها الخاص، ولكل طقم في هذه المقارنة صفحة رسمية تحمل مواصفاته الكاملة وبيانات اللفّ ورسم التثبيت. ونطاق منتجات المُصنّع هو نقطة الدخول، وطرفا هذه المقارنة موثّقان كلٌّ على حدة - RO60 KV115 عند الطرف الخفيف و RO100 KV55 عند الطرف الثقيل. وتُجمع وثائق المنتجات عبر فئات المنصة تحت الموارد. ويبقى المُصنّع مصدر الحقيقة لخيارات اللفّ والتصنيفات الحرارية واستفسارات التجويف المخصّصة؛ وتحتفظ ToBMS بطبقة الاستكشاف والمقارنة، وكل رقم مستخدم في هذا الدليل هو قيمة منشورة محفوظة في سجلات منتجات المنصة.
إلى أين تتّجه بعد ذلك
أقرب رفيق لهذا الدليل هو محركات العزم بدون إطار: اختيار مجموعة العضو الثابت والدوار لمفاصل الروبوتات، الذي يقرأ الطقم بلا إطار من الداخل إلى الخارج - الجزء الثابت والجزء الدوّار والتركيبين وما يعد به كل عمود مواصفات. ويضع محركات العزم بدون إطار: مقارنة 12 طرازًا من الطبقة المبتدئة إلى طبقة الأداء المدى الكامل جنبًا إلى جنب حسب نطاق الأداء، ويتناول محركات BLDC للهيكل الخارجي: محرك العزم بلا هيكل مقابل المشغّل المتكامل الاختيار بين طقم عارٍ ووحدة مجمّعة لمفصل ملبوس. ويقع هذا الدليل بينهما، متتبّعًا رقم العزم من اللفّ إلى المفصل.
لتكوين قائمة مختصرة لا للبحث، ابدأ من فئة محركات عزم بدون إطار كاملة، وصفِّ المرشّحين حسب العزم والجهد والكتلة في الاختيار، ثم ضعهم مقابل بعضهم في مقارنة المنتجات. وحيث يجب أن يصل المفصل كوحدة محكمة مع مخفّض ومشغّل متوافقين مسبقًا، فإن فئة مشغلات روبوتية هي المحطة التالية الطبيعية.