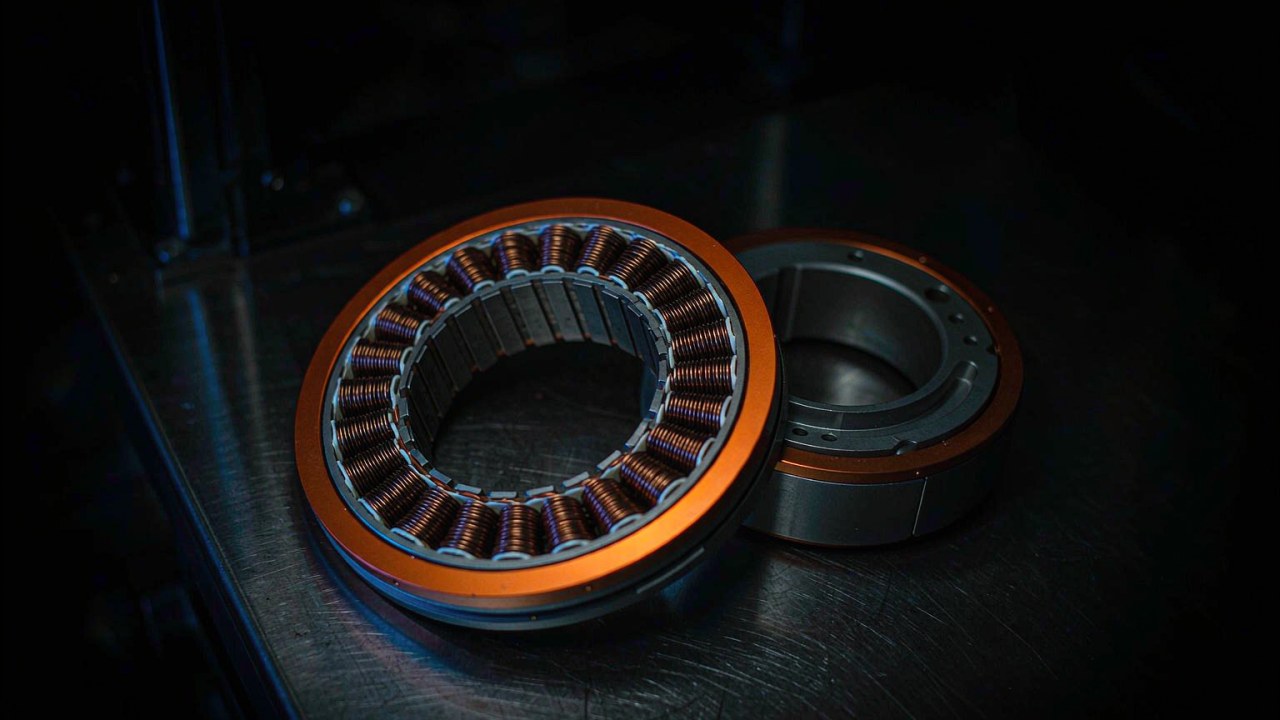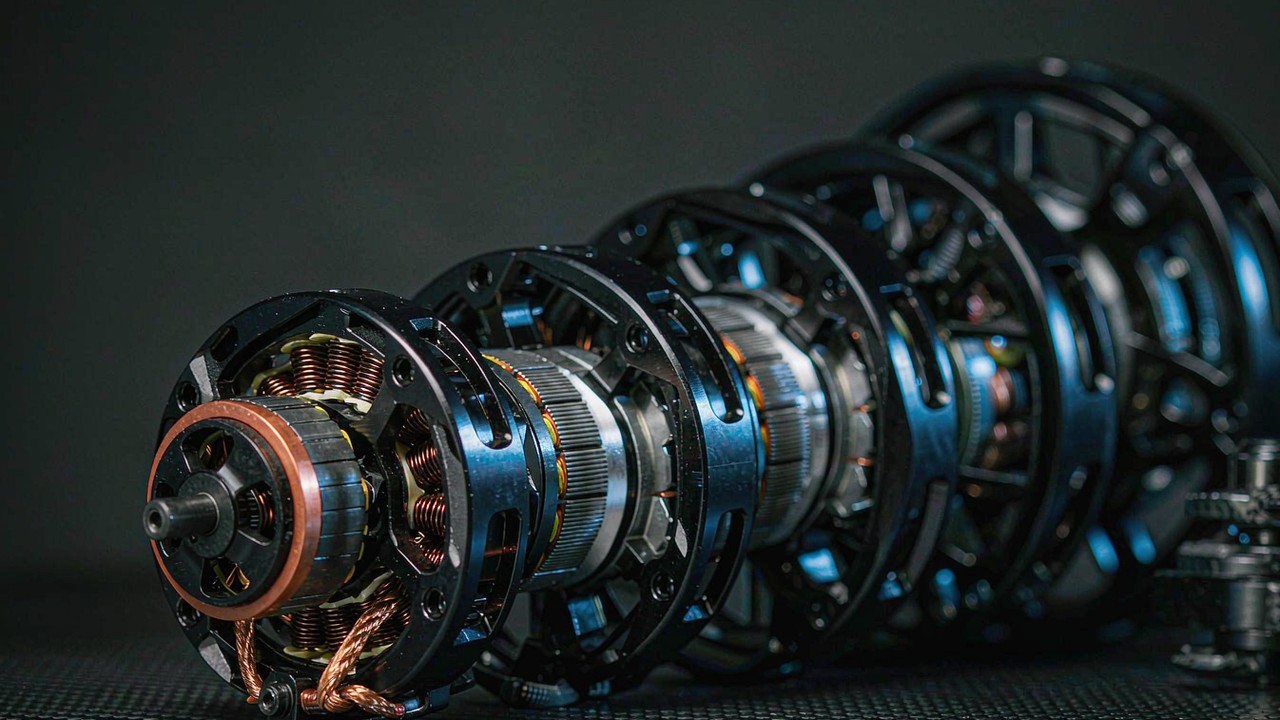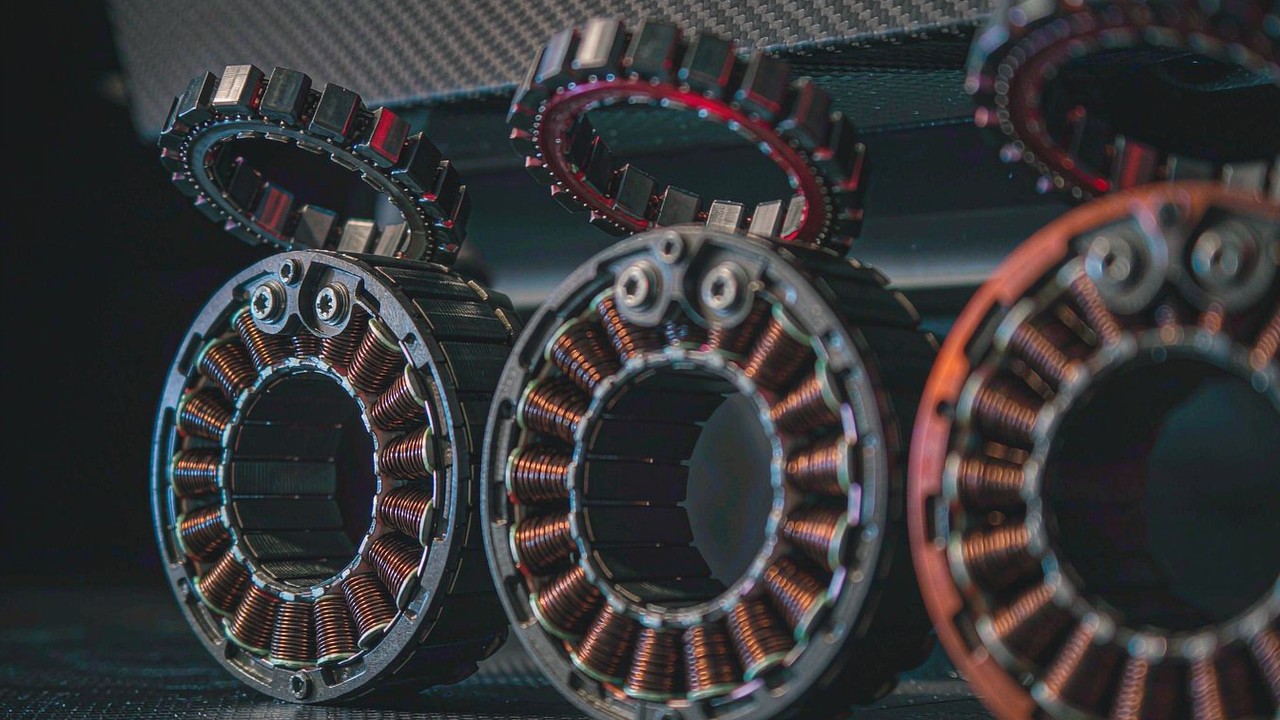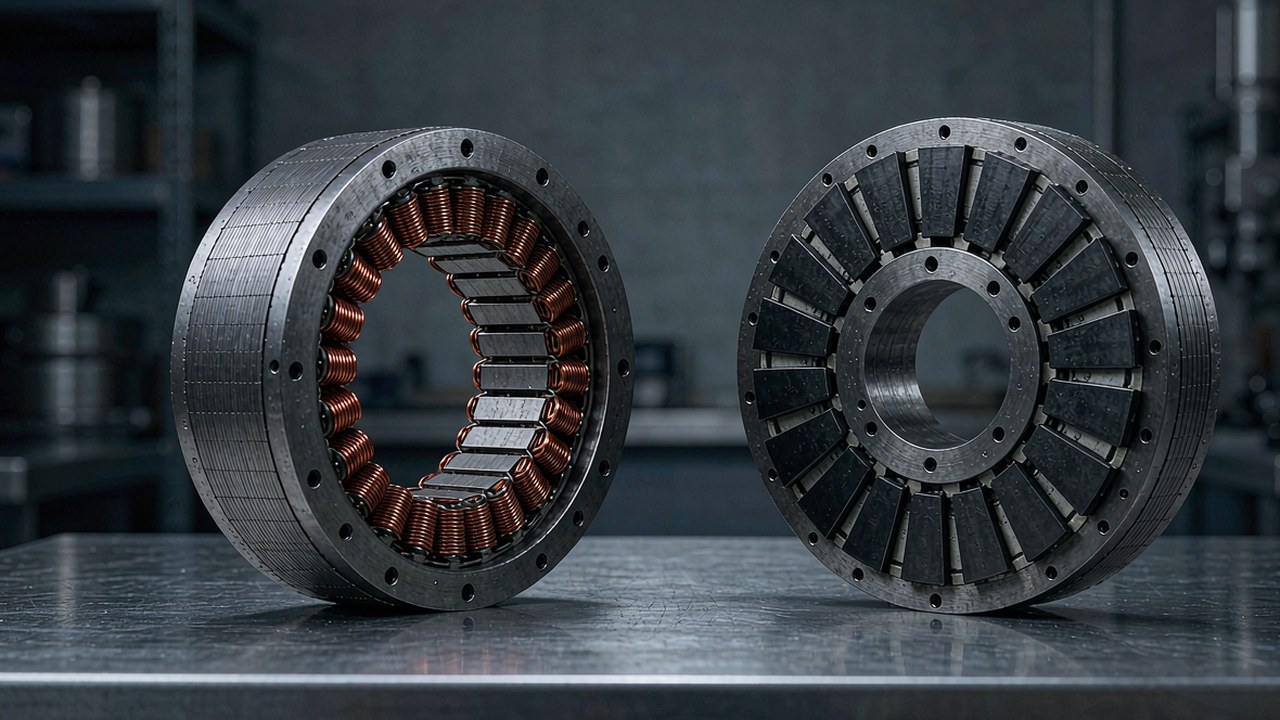
محرك العزم بلا هيكل هو ما يبقى من المحرك بلا فرش بعد إزالة الهيكل والعمود والمحامل والأغطية الطرفية: جزء ثابت بملفات نحاسية ملفوفة، وجزء دوّار يحمل المغناطيسات، يُباعان كقطعتين يدمجهما باني الآلة في بنيته الخاصة. وفي مفاصل الروبوتات يكون هذا القرار مقصودًا لا اختصارًا في التكلفة — فيصبح المحرك جزءًا من المفصل لا جسمًا مثبّتًا عليه، ويُصمَّم ترتيب المحامل والمسار الحراري وتمرير الكابلات حول الحركية بدل توريثها من هيكل جاهز.
يغطي هذا الدليل كيفية بناء المحركات بلا هيكل، والمواصفات التي تغيّر قرار التصميم فعليًا، وكيفية مقارنة الطرازات الاثني عشر المدرجة حاليًا في فئة محركات عزم بدون إطار على ToBMS. وكل رقم أدناه مأخوذ من بيانات منتجات ToBMS أو من المواصفات المنشورة من المُصنّع — ولا شيء فيه تقديري.
إجابة سريعة
محرك العزم بلا هيكل طقم من جزء ثابت وجزء دوّار بلا هيكل ولا عمود ولا محامل، يُشترى ليوفّر مصمّم الآلة تلك الأجزاء بنفسه. ويُختار لثلاثة أسباب: فهو يزيل كتلة هيكل المحرك التقليدي وطوله المحوري من المفصل، ويتيح للجزء الدوّار أن يدور على محامل المفصل نفسه فلا يوجد زوج محامل ثانٍ في مسار الحمل، ويتيح الوصول إلى فتحة كبيرة لتمرير الكابلات. والمقابل هو عمل التكامل — فدعم المحامل والمسار الحراري وتثبيت الجزء الدوّار والتغذية الراجعة تصبح كلها جزءًا من تصميم المفصل لا بندًا في أمر شراء.
ما الذي يوجد داخل محرك العزم بلا هيكل
مكوّنان لا غير. وكل ما كان يُجمَّع عادةً حولهما يُترك للمُدمِج.
الجزء الثابت
الجزء الثابت قلب فولاذي مصفّح بملفات نحاسية، منتهية بأسلاك حرّة أو كتلة موصل. وله قطر خارجي محدّد وترتيب تثبيت — عادةً نمط شفة أو تركيب بالضغط — لكن بلا علبة. وفي مفصل الروبوت يُثبَّت الجزء الثابت عادةً بالكبح داخل هيكل مشغَّل يعمل أيضًا مسارًا حراريًا، ولهذا يكون سطح التثبيت ومادة الواجهة أهم هنا من المحرك المُعلَّب: فحدّ درجة حرارة اللفّ يُبلَغ أسرع عندما لا تجد الحرارة منفذًا.
الجزء الدوّار
الجزء الدوّار صرة من الفولاذ أو الألومنيوم تحمل المغناطيسات الدائمة، بفتحة محدّدة المقاس إما للتركيب بالضغط على عمود المفصل أو للواجهة المباشرة مع مدخل المخفّض. ولا شيء يثبّته سوى محامل المفصل نفسه، لذا فإن الانحراف والموضع المحوري وتوازن الجزء الدوّار مسؤولية المصمّم. والخطأ في ذلك يظهر اهتزازًا وتسنيًا وضجيجًا في المشفّر لا قطعةً فاشلة.
تخطيطات الدوّار الداخلي والدوّار الخارجي
يظهر في هذه الفئة ترتيبان. فآلات الدوّار الداخلي — سلسلة RI — تُبقي المغناطيسات على عمود داخل الجزء الثابت، وهو ما يعطي عادةً حزمة أطول وأصغر قطرًا. أما آلات الدوّار الخارجي مثل RO60 و RO80 و RO100 فتضع المغناطيسات على جرس يدور حول الجزء الثابت، وهو ما يفضّل عمومًا قطرًا أكبر وحزمة أقصر وتوزيعًا مختلفًا للقصور الذاتي. وليس أي منهما أفضل على الإطلاق؛ فالاختيار يتبع مقاس المفصل ومقدار القصور الذاتي الذي تستطيع حلقة التحكم تحمّله.
التغذية الراجعة: حسّاسات Hall أو لا شيء
قلّما تحمل الأطقم بلا هيكل مشفّرًا كاملًا، لأن الدقة المطلوبة عند خرج المفصل تعتمد على المفصل لا على المحرك. والذي يتغيّر في هذا المدى هو استشعار Hall: فطرازا RO40 و RO50 Lite مُدرجان دون حسّاسات Hall، في حين تشملها طرازات RO60 و RO80 و RO100 Standard. وبدون حسّاسات Hall يعتمد التبديل على مشفّر خارجي أو على تشغيل دون حسّاسات، وهو أمر قابل للتنفيذ تمامًا لكن يجب التخطيط له في تهيئة المشغّل. وهذه هي المواصفة الأكثر إغفالًا عند اختيار محرك بلا هيكل على أساس العزم والكتلة وحدهما.
المواصفات التي تحسم الاختيار فعليًا
تبدو صفحات المنتجات بلا هيكل مدمجة، لكن العدد نفسه القليل من الأرقام يحسم معظم المشاريع.
العزم: الاسمي والأقصى وما يَعِد به كل منهما
العزم الأقصى هو أقصى عزم خرج تحدّده المواصفات في ظروف تشغيل معرّفة، وهو في المحرك بلا هيكل محدود عادةً بدرجة حرارة اللفّ وهوامش إزالة مغنطة المغناطيس لا بالمتانة الميكانيكية. وهو الرقم الصحيح لفحص ذُرى التسارع والحالات العابرة القصيرة، والرقم الخاطئ لحفظ الحمل أو لتقدير متى ينكسر شيء ما — إذ يجب تأكيد الحدّ الميكانيكي للجزء الدوّار ولمحامل المفصل بشكل منفصل.
أما العزم الاسمي فهو القيمة المستمرة التي يستطيع المحرك حملها ضمن حدوده الحرارية عند درجة حرارة محيط وظروف تثبيت محدّدين. وفي المحرك بلا هيكل يكون هذان الشرطان أكثر وزنًا: فجزء ثابت مكبوب داخل هيكل ألومنيوم يبدّد الحرارة بشكل مختلف تمامًا عن جزء يعمل في هواء ساكن على مقعد. والعزم الاسمي المنشور نقطة انطلاق لمفصل سيُحكم عليه بتصميم التبريد الخاص به.
قيمة KV و Ke وجهد التغذية
KV هو ثابت السرعة — أي مدى سرعة دوران المحرك لكل فولت من جهد التشغيل المطبَّق — وهو الرقم الذي يربط سرعة الخرج المطلوبة من المفصل بجهد الناقل. وتُدرج عدة طرازات أكبر هنا بتصنيفات عند جهدين أو ثلاثة: فـ RI50 محدَّد عند 24 و 36 و 48 V بسرعات اسمية وسرعات لاحمل مختلفة تبعًا لذلك، لذا تغطي العتاد نفسه مجموعة مفاصل بحسب معمارية بطارية الروبوت. وحين يُطابق محرك بلا هيكل مع مشغّل قائم، تحدّد قيمة KV وثابت العزم مقدار التيار الذي على المشغّل تقديمه لعزم معيّن.
التيار ومقاومة اللفّ والهامش الحراري
يخبر التيار الاسمي والأقصى المشغّل بما عليه تقديمه، ويصفان مع مقاومة اللفّ مقدار الحرارة المتولدة عند عزم معيّن. وتجدر الإشارة إلى أن سجلات ToBMS لهذه المحركات لا تستخدم اصطلاح وحدة واحدًا عبر المدى كله — فأرقام المقاومة بين الطورين في أصغر طرازات RI وفي وحدات RO الأكبر مسجّلة بمقاييس مختلفة — لذا يُوحَّد الأساس قبل المقارنة بين العائلات، وتُعدّ ورقة بيانات المُصنّع المرجع لأي حساب حراري.
القطر وطول الحزمة والكتلة
في المحرك بلا هيكل تُعدّ هذه الأرقام الثلاثة قيود التصميم لا الملخّص التسويقي. فـ RI20 وحدة بقطر 25 mm ووزن 20 g؛ و RO100 يقيس 113.5 mm عرضًا ويزن 710 g. ولعدم وجود هيكل، فإن الكتلة المذكورة هي الكتلة التي على المفصل حملها وتعجيلها كاملةً — فلا علبة تتقاسمها. وفي مفصل بعيد، يتحمّل كل محور في السلسلة الأعلى الفرق بين طقم بوزن 60 g وآخر بوزن 270 g.
الارتداد وصلابة النظام
لا تملك المحركات بلا هيكل علبة تروس، لذا ليس الارتداد خاصية ملازمة للجهاز. وأي ارتداد يُظهره المفصل يأتي من المخفّض الذي يضيفه المصمّم. ويستحق هذا القول صراحةً لأنه ينقل قرارًا مهمًا إلى مرحلة أبكر: فقد ينتهي محرك بلا هيكل مقترن بمرحلة كوكبية عالية النسبة إلى حركة مفقودة أكبر من وحدة مدمجة للدفع القريب المباشر، ويتراكم المقدار عبر كل مرحلة تروس. وحيث يجب أن يكون المفصل قابلًا للدفع العكسي أو لتكرار الموضع، تكون النسبة واختيار علبة التروس أهم من مواصفات المحرك نفسه.
مقارنة بين اثني عشر محرك عزم بلا هيكل
يغطي الجدول الأطقم بلا هيكل المدرجة حاليًا في فئة محركات عزم بدون إطار، مرتّبة من الأخف إلى الأثقل. وأرقام العزم هي القيم المنشورة من المُصنّع؛ وتُذكر السرعات الاسمية عند أدنى جهد اسمي مدرج لكل طراز.
| الطراز | عزم الدوران المقنن | عزم الدوران الأقصى | الجهد المقنن | المقاس | الوزن |
|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 16 V | Ø25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 24 V | Ø38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 24 V | Ø46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 24 V | Ø61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 24/36/48 V | Ø60 × 23 mm | 156 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 24/36/48 V | Ø54 × 27 mm | 181 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 48 V | Ø73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 24/36/48 V | Ø76 × 24 mm | 270 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 48 V | Ø92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 24/36/48 V | Ø85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 24/36/48 V | Ø104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 48 V | Ø113.5 × 36.2 mm | 710 g |
العزم الاسمي والأقصى وجهد التغذية والمقاس والكتلة كما نشرها المُصنّع. وتُذكر السرعات الاسمية عند أدنى جهد اسمي مدرج لكل طراز، ولذلك تختلف بين العائلات.
يمتدّ العزم الأقصى بنحو 165 ضعفًا عبر هذه المجموعة، من 0.072 Nm إلى 12 Nm، في حين تمتدّ الكتلة بنحو 35 ضعفًا. ولأن الطقم بلا هيكل لا يحمل هيكلًا، فإن تلك الكتلة تُحتسب بالكامل: فهي الكتلة الدوّارة والمحمولة التي على المفصل التعامل معها، من دون أي تقاسم مع علبة.
وتوضيح أساس الكثافة عند النظر إلى كثافة العزم يجعل شكل المدى أوضح. ففي الطرف الصغير يوفّر RI20 مقدار 1.2 Nm/kg بشكل مستمر و 3.6 Nm/kg عند الذروة؛ ويبلغ RO100 مقدار 5.6 Nm/kg اسمي و 16.9 Nm/kg عند الذروة. وتقع معظم محركات الدوّار الداخلي في المدى المتوسط في نطاق ضيّق حول 3.5 Nm/kg اسمي و 9.9 إلى 10.4 Nm/kg عند الذروة، ما يشير إلى أن العائلة صُمّمت لهدف حراري متسق لا لأرقام إعلانية. والشاذّ هو RO100: وحدة أكبر ذات دوّار خارجي وقيمة KV منخفضة تقايض بالمساحة مقابل أعلى كثافة مستمرة في المجموعة.
المفاصل الدقيقة: RI20 KV600 و RI30 KV260
أصغر الطقمين موجَّه إلى مشغّلات تقع في نهاية سلسلة حركية، حيث تحمل كل ما هو أعلى منها كتلة المحرك.
RI20 KV600: طرف المدى عند 20 g
الطراز RI20 KV600 يقيس Ø25 × 14.5 mm ويزن 20 g، بعزم اسمي 0.024 Nm وأقصى 0.072 Nm، وقدرة اسمية 18 W وسرعة اسمية 7452 rpm على 16 V. والتيار الاسمي 1.47 A والتيار الأقصى 4.4 A، ما يُبقي متطلبات المشغّل والكابل صغيرة — وهو قيد ذو صلة عندما تكون الضفيرة مضطرة إلى المرور عبر المفصل نفسه. وتصفه نظرته على ToBMS بأنه وحدة داخلية الدوّار فائقة التصغير لروبوتات التأهيل ووحدات المفاصل والأذرع الروبوتية المدمجة.
يعرض المُصنّع أصغر وحدة من سلسلة RI وهي تشغّل مجموعة مفصل مدمجة، وهو أوضح طريق للحكم على مدى ملاءمة جزء ثابت بقطر 25 mm وعزم أقصى 0.072 Nm للآلية المصمّمة.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeRI30 KV260: عزم أكبر في طقم بوزن 40 g
الطراز RI30 KV260 يضيف 13 mm إلى القطر و 20 g إلى الكتلة ويضاعف أرقام العزم ثلاث مرات تقريبًا: عزم اسمي 0.076 Nm وأقصى 0.23 Nm، وقدرة اسمية 33 W على 24 V. ويعمل عند سرعة اسمية 4110 rpm بتيار اسمي 1.98 A وأقصى 7.72 A. ووجود سبعة أزواج أقطاب في كل من RI20 و RI30 يعني أن التردد الكهربائي يرتفع سريعًا مع السرعة، وهو أمر يستحق التحقق مقابل أقصى معدل تبديل للمشغّل قبل اختيار الوحدة الأصغر بناءً على الحجم وحده.
عرض قصير على مقعد للطراز RI30 وهو يدير مفصلًا صغيرًا. وهو مفيد لمقارنة استجابة جزء ثابت بقيمة 260 KV و 7 أزواج أقطاب مقابل RI20 الأعلى KV قبل الالتزام بمرحلة تخفيض.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeعائلة Lite: RO40 KV140 و RO50 KV108
تشغل وحدات Lite ذات الدوّار الخارجي المسافة بين وحدات RI المصغّرة ومحركات الدوّار الداخلي متوسطة الحجم، وهما الطرازان في هذا المدى المُدرجان دون حسّاسات Hall — وهو اختيار تصميمي يفترض أن يوفّر المُدمِج التغذية الراجعة.
RO40 KV140 Lite: وزن 60 g بعزم أقصى 0.6 Nm
بمقاس Ø46.3 × 13 mm ووزن 60 g، يقدّم RO40 KV140 Lite عزمًا اسميًا 0.2 Nm وأقصى 0.6 Nm بقدرة اسمية 51 W على 24 V، وسرعة تصل إلى 2450 rpm اسمية. وتحافظ حزمته القصيرة على طول محوري منخفض، وهو ما يجعله جاذبًا في مفصل مسطّح. وتقدّمه الشركة المُصنّعة في نظرته على ToBMS كمسار إلى حركة دفع مباشر سريعة الاستجابة في مفاصل الروبوتات الخفيفة — والدفع المباشر هو بالضبط النظام الذي يجب فيه حلّ غياب حسّاسات Hall من جانب المشغّل، عادةً بمشفّر على خرج المفصل أو بروتين تشغيل دون حسّاسات.
تجدر الإشارة إلى أن اسم المنتج يذكر KV140 بينما ثابت السرعة المسجّل 141؛ ويجدر التحقق من هذين الرقمين مقابل ورقة بيانات المُصنّع الحالية قبل تثبيت أي حساب للسرعة.
RO50 KV108 Lite: الفكرة نفسها بحجم أكبر
الطراز RO50 KV108 Lite يصعد إلى Ø61.7 × 14.5 mm و 105 g بعزم اسمي 0.3 Nm وأقصى 0.9 Nm، وقدرة اسمية 66 W على 24 V وسرعة اسمية 2100 rpm. ويسجّل سجله على ToBMS تيارًا أقصى 9.3 A عند 3.4 A اسمي، والطراز موسوم كواصل جديد — وقد نشرت الشركة المُصنّعة فيديو تقديميًا مخصّصًا له، مُضمَّنًا أدناه.
التقديم الرسمي للطراز RO50 بوزن 105 g، ويُظهر زوج الجزء الثابت والجزء الدوّار والمجموعة المفصلية المقصودة له. قصير، لكنه المشاهد المنشورة الوحيدة لمنصة Lite أثناء الحركة.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeمحركات الدوّار الداخلي متوسطة الحجم: RI50 و RI60 و RI70
تتشارك ثلاثة طرازات فكرة تصميمية واحدة: محرك دوّار داخلي طويل نسبيًا وصغير القطر بتصنيف متعدد الجهود، موجَّه إلى مفاصل تحتاج عزمًا مستمرًا أكبر من وحدات Lite من دون قطر وحدات Standard ذات الدوّار الخارجي.
RI50 KV100 و RI60 KV120
الطراز RI50 KV100 مصنَّف عند 0.58 Nm مستمر و 1.67 Nm أقصى بقدرة 66 W، في حزمة Ø54 × 27 mm بوزن 181 g. أما RI60 KV120 فهو في الفئة نفسها بقطر أكبر وكتلة أقل قليلًا — 156 g، وعزم اسمي 0.57 Nm وأقصى 1.63 Nm بقدرة 85 W — بـ 14 زوجًا من الأقطاب بدل 7 في RI50. وكلا الطرازين محدَّد عند 24 و 36 و 48 V بسرعات وتيارات مقابلة، ما يجعلهما قابلين للاستخدام مع روبوت لا يزال جهد ناقله قيد التحديد.
RI70 KV95
الطراز RI70 KV95 يرفع العزم المستمر إلى 0.94 Nm والأقصى إلى 2.68 Nm بقدرة 125 W، في Ø76 × 24 mm بوزن 270 g، وبعدد 14 زوجًا من الأقطاب نفسه. وتستهدف نظرته على ToBMS الروبوتات ذات الأرجل ووحدات المفاصل والأذرع الروبوتية الدقيقة — وهي تصاميم يُحكم فيها على المفصل بالسلاسة تحت الحمل لا بمخرج الذروة.
محركات الدوّار الداخلي الكبيرة ووحدات Standard ذات الدوّار الخارجي
فوق 350 g تتفرّع العائلتان، ويصبح الاختيار اختيار مقاس لا فئة عزم.
RI80 V2.0 KV75
الطراز RI80 V2.0 KV75 يقدّم عزمًا اسميًا 1.45 Nm وأقصى 4.1 Nm بقدرة 172 W في Ø85 × 27 mm، بوزن 411 g. وهو ثاني أكبر محرك دوّار داخلي في هذه المجموعة، ويُستخدم في عتاد ميداني: فقد نشرت الشركة المُصنّعة مشاهد له وهو يشغّل روبوت الفحص Gorilla MK1، مُضمَّنة أدناه. وبالنسبة إلى مفصل عليه الحفاظ على وضعية ساكنة لفترات طويلة — رجل روبوت ذي أرجل، أو ورك هيكل خارجي — فإن تصنيف 172 W والمعمارية الخالية من 21 زوج أقطاب (8 أزواج أقطاب في هذا الطراز) تضعان التشديد على السلوك الحراري المستمر لا على مخرج الذروة.
يستخدم روبوت Transgrid Gorilla MK1 محركات RI80 بلا هيكل في روبوت لفحص الشبكات. وهو أكمل عرض منشور للطراز RI80 في آلة ميدانية لا في تجهيزة مقعد، ما يجعله المرجع الجدير بالمتابعة إذا كان المفصل سيعمل في الخارج بواجب متغيّر.
صفحة الفيديو على ToBMSالمشاهدة على YouTubeRI100 KV105
الطراز RI100 KV105 أكبر محرك دوّار داخلي: عزم اسمي 1.76 Nm وأقصى 4.95 Nm بقدرة 252 W، وتيار اسمي 13.6 A وأقصى 38.6 A، في Ø104 × 26 mm بوزن 500 g. والقفزة في تيار الذروة مقارنةً بـ RI80 هي ما يطلبه لفّ بـ 14 زوجًا من الأقطاب وقيمة 105 KV من المشغّل، وهو الرقم الذي يحدّد ما إذا كانت مرحلة القدرة يجب أن تتغيّر عندما ينتقل تصميم إلى هذا المقاس.
RO60 و RO80 و RO100 من فئة Standard
وحدات Standard الثلاث ذات الدوّار الخارجي كلها قطع 48 V بحسّاسات Hall، وهي تقايض القطر بطول الحزمة. فالطراز RO60 KV115 يزن 248 g بعزم اسمي 0.8 Nm وأقصى 2.4 Nm بقدرة 352 W؛ والطراز RO80 KV105 بوزن 352 g بعزم اسمي 1.3 Nm وأقصى 4 Nm بقدرة 490 W؛ ويبلغ RO100 KV55 مقدار 4 Nm اسمي و 12 Nm أقصى بقدرة 838 W في هيكل بوزن 710 g وقطر 113.5 mm. والجمع في RO100 بين أدنى قيمة KV وأعلى عدد أقطاب في المدى تصميم مقصود يضع العزم أولًا، وهو يظهر في أرقام الكثافة المذكورة أعلاه. وفي مفصل ذي دوّار خارجي يحمل الجرس الدوّار الحمل، فيصبح قصوره الذاتي وتوازنه جزءًا من مشكلة التحكم — وهو اعتبار لا وجود له في محركات الدوّار الداخلي.
أين تُستخدم المحركات بلا هيكل
تُجمَّع هذه الأطقم على ToBMS مقابل مجموعة تطبيقات متسقة، والتطبيق هو ما يحدّد المواصفة المهيمنة.
مفاصل الروبوتات والأجهزة المتفاعلة مع الإنسان
وحدات المفاصل، الأذرع الروبوتية التعاونية، روبوتات التأهيل، الروبوتات الشبيهة بالإنسان والهياكل الخارجية — كلها ممثَّلة في هذه الفئة. وفي كل حالة يُبنى المفصل حول المحرك لا العكس، وتكون السلاسة والكتلة والمسار الحراري أهم من تصنيفات علبة المحرك نفسه — لأنه لا توجد علبة.
المنصات المتنقلة وذات الأرجل
الروبوتات الرباعية الأرجل، روبوتات العجلات وAGV — تضع العبء على العزم المستمر في مواجهة الجاذبية أو مقاومة التدحرج، مع انعكاسات متكررة. والمحرك بلا هيكل في هذا الدور يقع عادةً خلف مخفّض منخفض النسبة، لذا ينطبق النقاش أعلاه بشأن الارتداد مباشرةً.
قائمة تحقّق للاختيار
تُحدَّد المحركات بلا هيكل في مرحلة مبكرة ثم تصبح جزءًا من البنية، لذا يجدر تنفيذ هذه الفحوص قبل تجميد هندسة المفصل.
الواجب والعزم
- احسب أسوأ عزم عند المفصل بما يشمل ذراع الرافعة والآثار الديناميكية، وقارنه بالعزم الأقصى مع هامش أمان — ثم أكّد بشكل منفصل مع المُصنّع مقدار الصدم الذي يستطيع الجزء الدوّار وترتيب المحامل تحمّله.
- قدّر العزم المستمر لدورة العمل الحقيقية وقارنه بالعزم الاسمي، لا بالعزم الأقصى. وفي المحرك بلا هيكل تعتمد الإجابة اعتمادًا كبيرًا على الهيكل الذي يُكبب فيه الجزء الثابت.
- حوّل السرعة الزاوية المطلوبة إلى rpm للمحرك عند جهد الناقل المختار قبل مقارنة قيم KV.
الميكانيكا والتكامل
- حدِّد طريقة إسناد الدوّار: كبس على عمود المفصل أو واجهة توصيل بعلبة التخفيض، مع تحديد الانحراف ومكان الاستقرار المحوري.
- خطِّط للمسار الحراري بوعي مقصود - سطح التثبيت، ومادة الواجهة، وعند الأحمال الثقيلة، تصريف الحرارة عبر الهيكل.
- افحص الأبعاد الخارجية مقابل القطر المتاح للمفصل وطول الحزمة؛ فالمحركات القياسية ذات الدوّار الخارجي والمحركات ذات الدوّار الداخلي ليست أشكالًا قابلة للتبادل حتى عند تساوي العزم.
- تأكّد من أن توازن الدوّار والتسنين لن يُخلّا بدقة التغذية الراجعة المختارة للمفصل.
- إذا كان المفصل يحتاج تجويفًا نافذًا للكابلات، فتحقّق من التجويف المتاح عبر زوج الجزء الثابت والدوّار قبل افتراض إمكانية إنتاج خرج مجوّف منه.
التغذية الراجعة ووحدة التحكم
- تحقّق مما إذا كان الطراز يتضمّن حسّاسات هول. فوحدتا RO40 و RO50 Lite مُدرجتان من دونهما، والنتيجة قرار على جانب وحدة التحكم يجب اتخاذه مبكرًا.
- طابِق أزواج الأقطاب والسرعة القصوى مع معدّل التبديل في وحدة التحكم.
- وحِّد وحدات مقاومة الملفات عبر العائلات قبل أي مقارنة حرارية، واعتمد ورقة بيانات الشركة المصنّعة الحالية مرجعًا للقيمة.
الأسئلة الشائعة
سما الفرق بين المحرك بلا هيكل والمشغّل المتكامل؟
المحرك بلا هيكل هو جزء ثابت ودوّار فقط - دون هيكل ولا عمود ولا محامل ولا مشفّر ولا إلكترونيات تحكم. أما المشغّل المتكامل فيحتوي هذه الأجزاء في وحدة محكمة واحدة مع عمود خرج ووحدة تحكم. ويُختار المحرك بلا هيكل عندما يكون المفصل نفسه هو الهيكل وبنية المحامل، ما يوفّر الكتلة والطول المحوري ويتيح للمصمّم التحكم في المسار الحراري والتجويف؛ وتُختار الوحدات المتكاملة عندما يُراد نقل الجهد الهندسي إلى البرمجيات. والمشغّلات الروبوتية فئة تضمّ البديل المتكامل، ومشغلات QDD فئة تغطي النسخة المتكاملة منخفضة النسبة من الفكرة نفسها.
سهل تعاني المحركات بلا هيكل من الارتداد؟
ليس بطبيعتها - فلا توجد علبة تروس في الطقم، ولذلك لا تُصمَّم فيه أي حركة مفقودة. ولا يظهر الارتداد إلا عند إضافة علبة تخفيض إلى المفصل، وفي علب التروس الكوكبية متعددة المراحل يتراكم عبر المراحل. ولأن المحرك بلا هيكل كثيرًا ما يُقرن بمرحلة تخفيض للوصول إلى عزم مفصل مفيد، فإن ميزانية الارتداد للمحور تحدّدها علبة التروس تلك، لا المحرك. وإذا كان المفصل يجب أن يكون قابلًا للدفع العكسي أو لتكرار الموضع، فإن هذا القرار يهم أكثر من أي رقم منفرد في ورقة بيانات المحرك.
سدوّار داخلي أم دوّار خارجي - أيهما أختار؟
الفرق في التركيب والعزم القصوري لا في الجودة. تميل أطقم الدوّار الداخلي في هذه الفئة - سلسلة RI - إلى أن تكون أطول وأصغر قطرًا، مع وجود المغناطيسات على عمود داخل الجزء الثابت. أما وحدات الدوّار الخارجي مثل RO60 و RO80 و RO100 فتدير جرسًا حول الجزء الثابت، وهو ما يفضّل عمومًا قطرًا أكبر وحزمة أقصر. وفي مفصل الدوّار الخارجي يحمل الجرس الدوّار الحمل أيضًا، فتصبح كتلته القصورية وتوازنه جزءًا من مشكلة التحكم.
سهل يمكن تشغيل محرك بلا هيكل عند عزمه الأقصى بشكل مستمر؟
لا. العزم الأقصى هو أقصى عزم خرج تحدّده المواصفات في ظروف تشغيل معيّنة، وهو محدود عادةً بدرجة حرارة الملفات وهوامش المغناطيسات لا بالقوة الميكانيكية. ويجب تحجيم التشغيل المستمر وفق العزم الاسمي ضمن الحدود الحرارية للمحرك - وفي المحرك بلا هيكل تعتمد هذه الحدود على الهيكل الذي يُثبَّت فيه والتبريد الذي يتلقاه، لأن الطقم لا يحتوي على غلاف يبدّد الحرارة. والعزم الأقصى هو الرقم المناسب للعابر في التسريع وأحداث الحمل الزائد القصيرة.
سهل يحتاج المحرك بلا هيكل إلى مشفّر؟
في مفصل روبوت، نعم - يُشترط عادةً شكل من أشكال التغذية الراجعة للموضع، سواء على خرج المفصل أو على جانب المحرك. وما يتفاوت في هذه الفئة هو توفّر حسّاسات هول: فطرازا RO40 و RO50 Lite مُدرجان دون حسّاسات هول، بينما تضمّها طرازات RO60 و RO80 و RO100 القياسية. وتمنح حسّاسات هول وحدة التحكم معلومات موضع الدوّار لأجل التبديل؛ وبدونها يعتمد التبديل على مشفّر خارجي أو استراتيجية تشغيل بدون حسّاسات. ويجب اتخاذ هذا القرار قبل تحديد وحدة التحكم.
سما مقدار جهد الدمج الذي يكلّفه المحرك بلا هيكل؟
يوفّر الشراء الهيكل والمحامل، ويضيفهما إلى مهمة التصميم: فيصبح تثبيت الدوّار والانحراف واختيار المحامل والتثبيت الحراري وتركيب التغذية الراجعة مسؤولية المُدمِج. هذه هي المقايضة. وحيث يكون تصميم المفصل موجودًا أصلًا أو يجب أن تكون الآلة أخف ما يمكن عند وصلة طرفية، فإن الجهد يغطي كلفته عادةً؛ وحيث يُحتاج محور مكتفٍ ذاتيًا بسرعة، فإن وحدة متكاملة مثل تلك الموجودة في المشغّلات الروبوتية فئة هي المسار الأقصر.
المصادر الرسمية
تنشر CubeMars المجموعة الكاملة من منتجاتها قائمة المنتجات الكاملة التي تغطي سلسلتي RI و RO، ولكل طراز صفحة منتج رسمية تحوي مواصفاته الكاملة ورسمه الميكانيكي ووثائق وحدة التحكم - ومن ذلك مجموعة محركات العزم بلا هيكل. وتبقى الشركة المصنّعة هي المرجع الموثوق لأعراف المقاومة والحثّ والتقييمات الحرارية والبرنامج الثابت الحالي؛ وتُبقي ToBMS طبقة الاستكشاف قابلة للبحث والمقارنة.
إلى أين تتّجه بعد ذلك
إذا كان الهدف تكوين قائمة مختصرة لا البحث، فثلاث أدوات على المنصة تؤدي العمل بالتتابع. استكشف فئة محركات عزم بدون إطار كاملة لرؤية كل طراز ومواصفاته جنبًا إلى جنب، ثم صفِّ المرشّحين حسب العزم والجهد والكتلة في اختيار، ثم ضعها مقابل بعضها في مقارنة المنتجات. وحيث يجب أن يصل المفصل كوحدة محكمة مع علبة تخفيض ووحدة تحكم متوافقتين مسبقًا، فإن فئة المشغّلات الروبوتية هي المحطة التالية الطبيعية.
الخلاصة المختصرة: اختر الأبعاد الخارجية انطلاقًا من هندسة المفصل، ثم قيمة KV من جهد الناقل والسرعة المطلوبة، ثم حجّم العزم الاسمي وفق دورة التشغيل ضمن الحدود الحرارية والعزم الأقصى وفق الحالة العابرة، وأبقِ قرار التغذية الراجعة - حسّاسات هول أو مشفّر خارجي - في الاعتبار من البداية. وكل ما عدا ذلك يتبع هذه الأربعة.