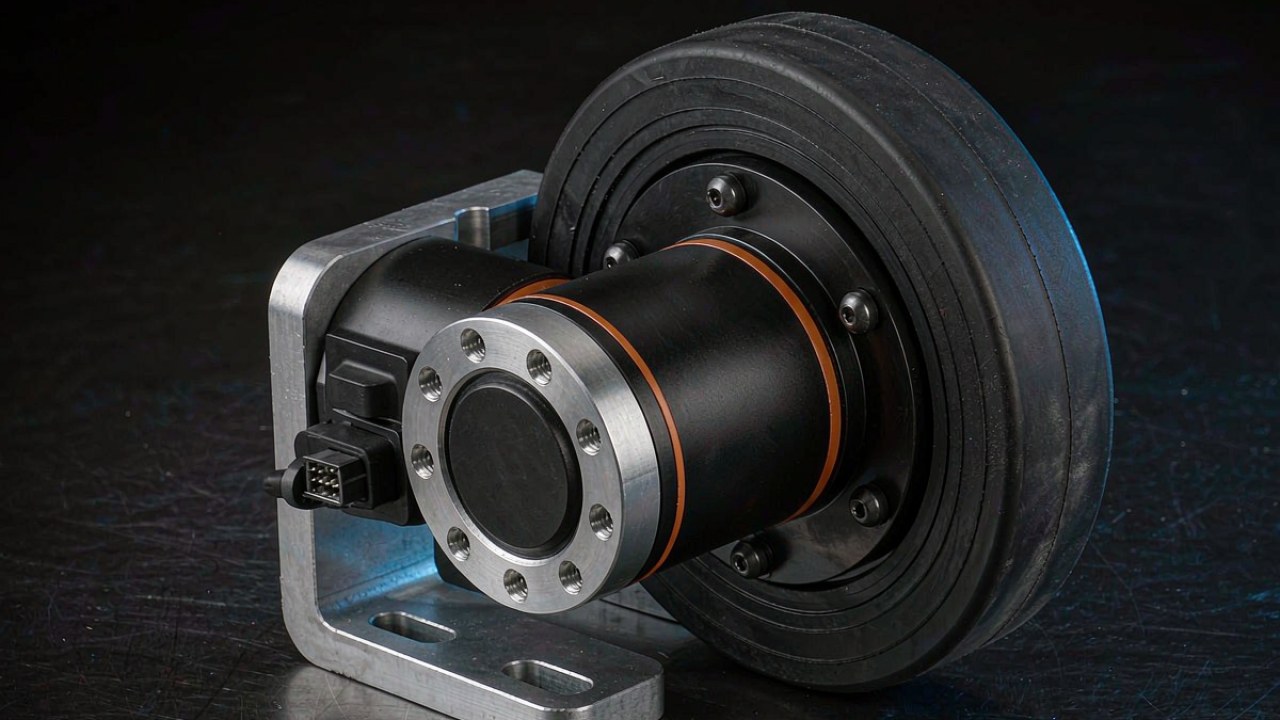
مشغّل AGV الذي يدفع عجلة يُطلب منه ما لا يواجهه مشغّل المفصل أبدًا: كتلة المنصة تمرّ عبر العجلة وصرة العجلة ومجموعة المحامل قبل أن يتحول العزم إلى حركة مفيدة. ويصل هذا الحمل سواء كان الدفع مُشغَّلًا أو المنصة متوقفة، ولهذا فإن القيمة التي تُرشّح المرشحين على منصة بعجلات هي الحمل الشعاعي لا العزم. تحسب هذه المقالة الحمل الذي تحمله العجلة، وتقارنه بالسجلّين AKA اللذين ينشران قيمة حمل شعاعي، وتترك مسألة البنية الأوسع إلى محركات BLDC لروبوت بعجلات: تخطيط الدفع والواجب والتخفيض، وهي مقارنة بين تخطيطات الدفع لا بين أرقام الحمل.
إجابة سريعة
يُدرَج مشغّل AGV في القائمة القصيرة على أساس الحمل الشعاعي الذي يجب أن تحمله عجلته، ثم يُثبَّت على أساس السرعة، ويُقاس على أساس التيار أخيرًا. وينشر سجلّان مزوّدان بعلبة تخفيض من تشكيلة ToBMS هذه القيمة: CubeMars AKA60-6 KV80 بقيمة 18 kg وCubeMars AKA10-9 KV60 بقيمة 50 kg. وعند قسمتها على معامل ديناميكي 1.5 موزّعة على أربع عجلات محمّلة بالتساوي، تعطيان تقديرين أوليين للفرز بنحو 48 kg ونحو 133 kg من الكتلة الإجمالية، وهو ما يضعهما في نطاق المنصات الخفيفة لا في فئة المركبات ذات الحمولة بالطن، حيث يجب أن يُحمل حمل العجلة بمجموعة محامل خارجية ويكتفي الدفع بإمداد العزم.
الحمل الشعاعي أولًا: كيف يُدرَج مشغّل AGV في القائمة القصيرة
القيمة المنشورة للحمل الشعاعي هي أول رقم يُسقط المرشحين، لأنها تصف قدرة لا يرفعها تغيير في التحكم ولا نسبة تخفيض مختلفة. فالدفع المختار على أساس العزم وحده قد يطابق متطلَّب الجر ويبقى القطعة الخطأ، لأن مسار الحمل عبر العجلة لا يبالي بمقدار العزم الذي يستطيع المحرك إنتاجه. وقراءة القيمة قبل عمود العزم تقلب الترتيب المعتاد في ورقة اختيار الدفع، وعلى منصة بعجلات فإن هذا القلب هو ما يُبقي القائمة القصيرة لمشغّلات AGV صحيحة.
ما تستبعده القيمة المنشورة قبل قراءة العزم
تصف قيمة الحمل الشعاعي مقدار الحمل الذي تقبله الوحدة عند صرة العجلة وفق أساس الاختبار الخاص بالمصنّع. وهي تصنيف وليست رقم أداء: فهي تحدد المنشآت التي صُممت الوحدة لتتحملها، لا السرعة التي ستتحرك بها المنصة. والسجلات التي لا تنشر هذه القيمة تترك مسألة الحمل مفتوحة، والمسألة المفتوحة في مرحلة الترشيح تصير خطرًا تصميميًا في مرحلة النموذج الأولي. وسجلّا AKA يجيبان عنها بالكيلوغرام، وهي وحدة يمكن مقارنة ميزانية كتلة الهيكل بها مباشرة، وهذا هو الرقم الذي يُشترى على أساسه مشغّل AGV في الجولة الأولى.
لماذا يختلف ترشيح مشغّل AGV عن ترشيح مشغّل المفصل
يحمل مشغّل المفصل عزمًا وعزم انحناء من الوصلة التي يديرها، ويصمم بانِي الروبوت مجموعة المحامل حول عزم الانحناء ذلك. أما على منصة بعجلات فيقع الدفع داخل مسار الحمل لا إلى جواره، وتُربط العجلة بشفة خرجه. والواجبان ينتجان قائمتين قصيرتين مختلفتين من التشكيلة نفسها: فاختيار مفصل الروبوت يبدأ عادة من عزم الذروة ونسبة التخفيض، بينما يبدأ اختيار مشغّل AGV من الحمل على عجلة واحدة ثم يعود للخلف إلى الوحدة القادرة على قبوله.
حساب الحمل الشعاعي لعجلة AGV
الحمل الذي يراه مشغّل AGV على عجلة واحدة ليس كتلة المنصة مقسومة على عدد العجلات، مع أن هذا القسم هو نقطة بدء الحساب. وثمة أربعة مدخلات تُبعِد الرقم عن المتوسط، وكل واحد منها قرار اتخذه تصميم الهيكل سلفًا سواء كُتب أم لم يُكتب: موضع مركز الثقل على قاعدة العجلات، وقوة فرملة المنصة، والانحدار الذي يجب أن تثبت عليه، وما يحدث عندما تخرج عجلة عن الأرض. وكل رقم يُنتج بهذه الطريقة هو تقدير من ToBMS لا قيمة من المصنّع، لأن القيمة المنشورة لمشغّل AGV والطلب المحسوب لهيكل نوعان مختلفان من الأرقام ولا يجوز وضعهما في عمود واحد.
الحصة الساكنة لكل عجلة، ثم إزاحة مركز الثقل
الحصة الساكنة هي كتلة المنصة مضافًا إليها الحمولة، موزّعة على العجلات الملامسة للأرض. وهيكل بأربع عجلات ومركز ثقل في المركز الهندسي يحمل ربع الكتلة على كل زاوية. ونقل مركز الثقل نحو محور واحد ينقل الحمل إلى ذلك المحور بنسبة مقدار انتقاله. ومقيسًا من المحور غير المدفوع، فإن مركز ثقل عند 60 بالمئة من قاعدة العجلات يترك 40 بالمئة من الكتلة على ذلك المحور، فتحمل عجلات الدفع كل منها 30 بالمئة من الإجمالي بدل 25 بالمئة. وتضيف منصة الرفع حالة ثانية: فالحمل المرفوع يحرّك مركز الثقل إلى أعلى، ومقدار ما يزيحه أيضًا على طول قاعدة العجلات يعتمد على آلية الرفع وعلى موضع الحمل منها. وهذا الرقم الأول هو ما يُقارَن به مشغّل AGV قبل إضافة أي حالة ديناميكية.
الفرملة والانحدار ومعامل الاصطدام بالحافة
الحالات الديناميكية تضرب الرقم الساكن. فالفرملة تنقل الحمل إلى المحور الأمامي بنسبة التباطؤ وارتفاع مركز الثقل، والانحدار يفعل الشيء نفسه على منحدر. واصطدام الحافة حدث قصير بمعامل أكبر، وهل المعامل المعطى داخل القيمة أصلًا أم يجب تطبيقه فوقها يعتمد على أساس الاختبار الذي تقوم عليه القيمة. وتطبيق معامل ديناميكي واحد مركّب على الحصة الساكنة عرف لا معيار منشور، والقيم المستخدمة هنا افتراضات توضيحية لا معاملات تصميم لمركبة بعينها. والمعامل 1.5 نقطة بدء شائعة للتسارع والفرملة والانتقالات الأرضية العادية، و2.0 لمسار فيه حواف أو منحدرات أو أسطح خارجية، لكن لا معامل واحد يمثل مستوى الصدمة: فالسرعة والتباطؤ وارتفاع مركز الثقل وقطر العجلة ومدة الحدث كلها تدخل في الرقم الحقيقي. وأي معامل ينطبق هو قرار منصة، ولا تحل قيمة أي مشغّل AGV محله.
عجلة تخرج عن الأرض: الحالة التي يخفيها المتوسط
الهيكل الرباعي العجلات على إطار صلب غير محدَّد ساكنيًا على أرض مستوية، فهو يستقر عمليًا على ثلاث نقاط. والعجلة التي تفقد التلامس لا تحمل شيئًا، لكن كيفية توزيع الثلاث الباقية لحملها تعتمد على هندسة الاستناد وموضع مركز الثقل وصلابة الإطار وأي تعليق، فالحمل على زاوية واحدة ليس مضاعفًا ثابتًا للمتوسط. وعلى قاعدة عجلات قصيرة يمكن أن يقترب من نصف كتلة المنصة، وهي الحالة التي يخفيها المتوسط على أربع عجلات والسبب في قراءة القيمة الشعاعية على أسوأ عجلة منفردة. ويُعامَل ذلك كحالة حمل تُحسب أو تُحاكى أو تُقاس، لا كشيء ينبع من عدد العجلات. والتعليق أو التثبيت ثلاثي النقاط يغيّر التوزيع، لكن الحمل الأقصى الناتج على العجلة يبقى داخل اختيار مشغّل AGV لا في مراجعة تصميم لاحقة.
مقارنة رقمية بقيمة 18 kg
رقم 18 kg على AKA60-6 KV80 قيمة لكل عجلة لمشغّل AGV، فيتحول إلى تقدير للمنصة بمجرد اختيار المعامل الديناميكي. وعند معامل 1.5 يكون الحمل الساكن المسموح على عجلة واحدة 12 kg، وهو ما يعطي على أربع عجلات محمّلة بالتساوي هيكلًا بنحو 48 kg شاملة الحمولة. وهذا رقم فرز لا حدّ يضمنه المصنّع: فما يُقاس عليه 18 kg، وكيف تُختبر القيمة، وأين يُفترض أن يعمل الحمل، كلها بنود في قائمة التحقق قبل أن يدخل الرقم في تصميم. وبمقياس المنصة هو مقطورة خفيفة أو وحدة خدمة مدمجة أو حاملة مختبرية، والوحدة بكتلة 460 g ومرحلة 6:1 تناسب ذلك الحجم.
هيكل رباعي العجلات بكتلة 48 kg عند معامل 1.5
ثمانية وأربعون كيلوغرامًا رقم إجمالي لا رقم حمولة. فالإطار والبطارية ووحدة التحكم والحساسات تُخصم منه أولًا، وما يتبقى هو الحمولة. وميزانية الكتلة تجعل ذلك ملموسًا: مع 30 kg من الهيكل والطاقة والإلكترونيات تبقى حمولة 18 kg، وهي فئة الواجب التي يُشترى لها مشغّل AGV صغير. والانتقال إلى معامل 2.0 لمسار فيه وصلات أرضية يُنزل الرقم إلى نحو 36 kg للقيمة نفسها، وهذا الانخفاض ثمن بيئة أخشن لا تغيّر في الوحدة.
24 V و48 V على الملف نفسه، وأثرهما في السرعة
يُنشر AKA60-6 KV80 عند 24 V و48 V على الملف نفسه، والناقلان ينتجان سرعتين مقننتين 200 RPM و400 RPM عند الخرج. وعلى عجلة بقطر 150 mm تكون هذه 1.571 m/s و3.142 m/s من السرعة الأرضية عند النقطة المقننة، والرقم الأعلى يُبلغ حصرًا على ناقل 48 V. والعزم المقنن 3 Nm هو نفسه على الاثنين، فاختيار الناقل يغيّر السرعة والقدرة لا الجر: فـ 3 Nm عند حافة عجلة بقطر 150 mm تساوي 40.0 N من القوة النظرية عند حافة العجلة، قبل دخول تماسك الإطار وفواقد نقل الحركة، والقدرة المقننة تبلغ 62.83 W عند 200 RPM مقابل 62 W المنشورة للسجل، وهو التحقق الحسابي الذي يؤكد أن النقطة المقننة مذكورة باتساق.
مقارنة رقمية بقيمة 50 kg
قيمة 50 kg على AKA10-9 KV60 تضاعف ذلك التقدير نحو ثلاث مرات على افتراض العجلات الأربع نفسه. وعند معامل 1.5 يكون الحمل الساكن المسموح 33.3 kg لكل عجلة، وهو ما يعطي هيكلًا بنحو 133 kg إجمالًا؛ وعند معامل 2.0 ينزل إلى 100 kg. وذلك منصة خفيفة متوسطة الحجم: حاملة صناديق أو وحدة التقاط متنقلة أو مقطورة صغيرة. والوحدة بكتلة 1060 g في إطار 100 mm بمرحلة 9:1، والعزم المقنن المنشور 18 Nm بذروة 53 Nm، وهو ما يجعلها الأكبر بين سجلّي مشغّل AGV للواجبات التي تحتاج قيمة حمل وجرًّا حقيقيًا معًا.
109 RPM عند الخرج، والسرعة الأرضية المترتبة عليها
السرعة المقننة لـ AKA10-9 KV60 هي 109 RPM عند الخرج، وهي على عجلة بقطر 150 mm تساوي 0.856 m/s أو 3.08 km/h. والقوة النظرية عند حافة العجلة 240.0 N عند النقطة المقننة و706.7 N عند الذروة، كلتاهما قبل تماسك الإطار وفواقد نقل الحركة، وعزم الذروة حالة قصيرة المدة لا نقطة عمل، فالفائض في العزم لا في جرّ محقَّق. والنقطة المقننة متسقة داخليًا أيضًا: فـ 18 Nm عند 109 RPM تبلغ 205.46 W مقابل 205 W المنشورة للسجل. والتحقق نفسه مطبَّقًا على الوحدة الأصغر، 3 Nm عند 200 RPM تعطي 62.83 W مقابل 62 W، يشير إلى عادة تستحق البقاء عند قراءة أي سجل مشغّل AGV، لأن نقطة مقننة لا تُغلق على القدرة هي نقطة مقننة مذكورة على أساس مختلف.
حيث تختلف قيمتا سرعة اللاحمل في الصفحة الرسمية
تذكر الصفحة الرسمية لـ AKA10-9 KV60 سرعة لاحمل في جدول المواصفات التفصيلي، وسرعة أخرى أعلى منها في جدول المقارنة على الصفحة نفسها. والرقم الأعلى هو ما ينتج عن الثوابت المنشورة: فقيمة KV البالغة 60 على ناقل 48 V تعطي 2880 RPM عند المحرك، ومرحلة 9:1 ترفع ذلك إلى نحو 320 RPM مقدَّرة عند الخرج، وهي الطريقة نفسها التي تعيد إنتاج سرعتَي اللاحمل 320 RPM و640 RPM لـ AKA60-6 KV80 بالضبط. وذلك التقدير حساب من ثوابت منشورة لا قيمة مقيسة، والرقم الأدنى في الصفحة لا يمكن إعادة إنتاجه من أي ثابت منشور، وإلى أن يحدد المصنّع أيهما ينطبق يجب التعامل مع جدول المواصفات على أنه غير متسق. وسرعة اللاحمل عند الخرج ليست كمية اختيار، لذا تحدد هذه المقالة المقاس على 109 RPM المقننة وتقرأ 320 RPM كحد أعلى لا كنقطة عمل.
ما تغيّر ميكانيكيًا بين سجلّي AK وAKA
سجلات AKA ليست محركًا جديدًا بعلبة تخفيض جديدة. وبمقارنتها بسجلات AK المشتقة منها، فإن الملف ونسبة التخفيض منقولان: فـ AKA60-6 KV80 يشارك مرحلته 6:1 وقيمة KV البالغة 80 مع AK60-6 KV80، وAKA10-9 KV60 يشارك مرحلته 9:1 وقيمة KV البالغة 60 مع AK10-9 KV60. وما تذكره السجلات هو سعة حمل شعاعي معزَّزة ووصلة مختلفة بالمنصة، والقيم المنشورة تُظهر فرقًا ثانيًا مهمًا عند تحديد مقاس مشغّل AGV: فالسرعة المقننة لسجلات AKA أقل عند العزم المقنن نفسه، والقدرة المقننة تتبعها نزولًا.
الملف ونسبة التخفيض يبقيان كما هما
عزم الذروة 9 Nm على AKA60-6 KV80 و53 Nm على AKA10-9 KV60 يطابق سجلَّي AK المشتقَّين منه، وكذلك نسب التخفيض. أما النقاط المقننة فلا. فـ AKA60-6 KV80 مقنن عند 200 RPM على 24 V مقابل 233 RPM على AK60-6 V3.0 KV80، وAKA10-9 KV60 مقنن عند 109 RPM مقابل 235 RPM على AK10-9 V3.0 KV60. وبذلك يحتفظ سجلا AKA بعزمهما المقنن على نطاق سرعة أضيق. والأرقام المنشورة تثبت ذلك الفرق لا سببه، لأن النقطة المقننة قد تنبع أيضًا من التصميم الحراري أو إعداد التحكم أو الظروف التي أُخذت القيمة تحتها، ولا صفحة من الصفحتين المذكورتين هنا تربط بين الأمرين. وشراء مشغّل AGV من أجل قيمته يعني قبول ذلك المظروف كما نُشر لا الاستقراء من سجل AK الذي يشاركه الملف.
موصل 2+5 PIN وروتين التعريف
الموصل هو التغيير البنيوي الثاني. فالقدرة وCAN وUART مجموعة في قابس واحد 2+5 PIN مثبَّت ببراغي M2، بدل القوابس المنفصلة في سجلات AK. وعلى منصة متحركة هذا قرار صيانة أكثر منه قرارًا كهربائيًا: قابس واحد يُثبَّت بدل عدة قوابس، وتثبيت ببرغي يصمده أمام الاهتزاز الذي يراه دفع عجلة، وجسم مُفتَّح يجعل من الصعب تركيب زوج مقلوب. ومقدار ما يضيفه ذلك في الموثوقية سؤال لبيانات اختبار المصنّع لا لرسم الموصل. وتضيف برمجية المشغّل روتين تعريف للمعاملات يعمل بأمر واحد، وهو ما يقصّر التشغيل في منصة تحمل عدة وحدات متطابقة.
| المعيار | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| قيمة الحمل الشعاعي المقننة | 18 kg | 50 kg |
| الجهد المقنن | 24 V / 48 V | 48 V |
| القدرة المقننة | 62 W | 205 W |
| العزم المقنن | 3 Nm | 18 Nm |
| عزم الذروة | 9 Nm | 53 Nm |
| السرعة المقننة | 200 RPM / 400 RPM | 109 RPM |
| سرعة اللاحمل | 320 RPM / 640 RPM | 320 RPM |
| نسبة التخفيض | 6:1 | 9:1 |
| مشفّر الخرج | مغناطيسي 14-bit، مفرد | مغناطيسي 16-bit، مفرد |
| الموصل | 2+5 PIN | 2+5 PIN |
| الوزن | 460 g | 1060 g |
| الهيكل | 80 mm x 51.2 mm | 100 mm x 70 mm |
القيم كما نشرها المصنّع. كلا سجلّي AKA يذكر قيمة حمل شعاعي، بينما سجلا AK المشتقّان منه لا يذكرانها. وتُعرض سرعة اللاحمل كحد أعلى ولا تُستخدم لتحديد المقاس في هذه المقالة.
اختيار مقاس مشغّل AGV: الحمل ثم السرعة ثم التيار
التسلسل الناتج عن القيم يسير في اتجاه واحد ولا يعود للخلف. فالحمل يُسقط المرشحين، والسرعة تثبّت الباقي أو ترفضه، والتيار يحدد المقاس الكهربائي للمنصة. وتشغيل التسلسل بالترتيب المعاكس ينتج قائمة قصيرة يجب بناؤها من جديد، لأن وحدة اختيرت لسرعتها ثم تبيّن نقصها في الحمل الشعاعي لا حل لها على المستوى الكهربائي. والترتيب أيضًا هو ما يفصل هذا الاختيار عن مقارنة تخطيط الدفع، حيث يأتي قرار التخطيط أولًا ويُفحص الحمل بعده. وهو ترتيب فرز لأجهزة الدفع المدمجة التي يحمل هيكل خرجها حمل العجلة، لا اختيار دفع كامل: فقوة الجر المطلوبة والفرملة ودورة التشغيل والهامش الحراري وعمر علبة التخفيض تُفحص إلى جانبه.
الحمل يحدد أي مشغّل AGV يناسب
يُقارن الحمل الأسوأ المحسوب على عجلة واحدة بالقيمة المنشورة، وتُختار الوحدة الأصغر عندما يقع الرقم داخلها. وعلى الافتراضات الكامنة وراء تلك الأمثلة، يقع هيكل 48 kg على سجل 18 kg وهيكل 133 kg على سجل 50 kg. والهيكل الواقع بين المظروفين هو الحالة المثيرة: فهو يناسب السجل الأكبر بهامش، والهامش هو ما يُنفق على تقدير إزاحات مركز الثقل وظروف الأرض.
السرعة تستبعده أو تثبّته
السرعة المقننة عند خرج مشغّل AGV تحدد السرعة الأرضية المستمرة، ومتطلَّب المنصة يقرر إن كانت كافية. فعجلة بقطر 150 mm على سجل 50 kg تعطي 0.856 m/s بشكل مستمر عند النقطة المقننة، وهو رقم محسوب لا سرعة طريق مقيسة. ومتطلَّب أعلى من ذلك ينقل الاختيار إلى وحدة أسرع أو إلى عجلة أكبر. وجهد الناقل مسألة منفصلة: فـ AKA60-6 KV80 ينشر 200 RPM على 24 V و400 RPM على 48 V على الملف نفسه، فالسرعة المقننة تنتمي إلى الجهد المنشورة عنده، والانتقال إلى الناقل الأعلى يجب أن يبقى داخل قيمة الدفع وحدّها الحراري. والسرعة القصوى متاحة فوق النقطة المقننة، والواجب الذي يقضي معظم وقته هناك واجب خرج عن المظروف المستمر.
أربع عجلات على ناقل واحد
تحديد مقاس التيار هو الخطوة الأخيرة في اختيار مشغّل AGV، وأول خطوة تلامس بقية المنصة. فأربع وحدات AKA60-6 KV80 عند التيار المقنن المنشور 4 A لكل واحدة تبلغ 16 A، وعند تيار الذروة المنشور 11.2 A لكل واحدة تبلغ 44.8 A؛ وأربع وحدات AKA10-9 KV60 تبلغ 42.4 A عند 10.6 A لكل واحدة و128 A عند 32 A لكل واحدة. وهذه مجموع تيارات الوحدات، لا متطلَّب من جهة البطارية. والتيار المقنن لا يُغلق على القدرة المقننة مقسومة على جهد الناقل، فالحقلان يقيسان أمرين مختلفين، وتُحدد مقاسات الحزمة والكونتاكتور والضفيرة من جهة الناقل، حيث يدخل الجهد وكفاءة الدفع وعدد العجلات التي تسحب معًا والمدة المسموح بها للذروة في الحساب. كما أن أربع وحدات لا تبلغ ذروتها في اللحظة نفسها للمدة نفسها. والمشغّل المختار على الحمل والمثبَّت على السرعة يبقى بحاجة إلى فحص مقابل ما تستطيع الحزمة تقديمه عندما تسحب العجلات الأربع في وقت واحد.
حيث لا تكون قيمة الحمل الشعاعي الأداة المناسبة
تجيب القيمة عن سؤال واحد، وثمة ثلاثة مواقف لا تحسم فيها الاختيار. فهيكل يتجاوز المظروف، وحمل مطبَّق بعيدًا عن مركز صرة العجلة، ومحور عجلة يجب أن يكون مجوّفًا، كلها تنقل المسألة خارج ما تصفه القيمة المنشورة. والاعتراف بها جزء من قراءة سجل مشغّل AGV قراءة صحيحة، وكل واحد منها يشير إلى حل مختلف لا إلى وحدة أكبر.
هيكل أثقل مما تسمح به القيمة
فوق المظروف يبقى مشغّل AGV ينتج عزمه المقنن، ويبقى حساب الجر مغلقًا، وهو ما يجعل الخطأ سهل الوقوع. وما لا يُغلق هو مسار الحمل: فمحمل الخرج يُطلب منه حمل شعاعي أكبر مما تذكره قيمته، والخطر التالي هو التحميل الزائد وقصر العمر في ذلك المحمل أو في البنية المحيطة به، ونمط الفشل يحدده التركيب بدل أن يستقر بانتظام على حدّ عزم. وحيث يتجاوز حمل العجلة القيمة، يجب إعادة تصميم مسار الحمل: فمبيت محامل خارجي مع دفع يمدّ العزم عبر قارنة ترتيب يحقق ذلك، وهو شائع عند أحمال عجلات من فئة الطن.
حمل مطبَّق بعيدًا عن مركز صرة العجلة
تفترض القيمة أن الحمل يعمل عند صرة العجلة. فعجلة مركبة على حامل مُزاح، أو دفع على محور توجيه، أو مأخذ سلسلة أو سير، كلها تنقل خط العمل بعيدًا عن مركز المحمل وتضيف عزم انحناء إلى الحمل الشعاعي. والرقم المنشور لا يغطي تلك الحالة، لأن ذراع العزم خاصية من التركيب لا من الوحدة. والحل ميكانيكي: إعادة الحمل فوق صرة العجلة، أو حمل الحمل المُزاح في محمل منفصل وترك الدفع يمدّ العزم وحده.
عندما يجب أن يكون محور العجلة مجوّفًا
محور العجلة المجوّف متطلَّب تمديد كابلات لا متطلَّب حمل، وهو يشير إلى عائلة أخرى من الوحدات. فالتشكيلة تضم وحدات كوكبية بعمود مجوّف لتلك الحالة، والسجلات المذكورة هنا لا تنشر لها قيمة حمل شعاعي، فإلى أن يذكر المصنّع واحدة يجب حمل حمل العجلة خارج الوحدة بينما تمدّ العزم عبر خرجها المجوّف. واختيار واحدة منها لحل مشكلة حمل يقلب سبب وجودها؛ واختيار واحدة لحل مشكلة تمديد كابلات يترك مسألة الحمل في مكانها بالضبط، وتعود القائمة القصيرة لمشغّلات AGV إلى السجلين اللذين يذكران قيمة.
الأسئلة الشائعة
Qما استخدام مشغّل AGV على منصة بعجلات؟
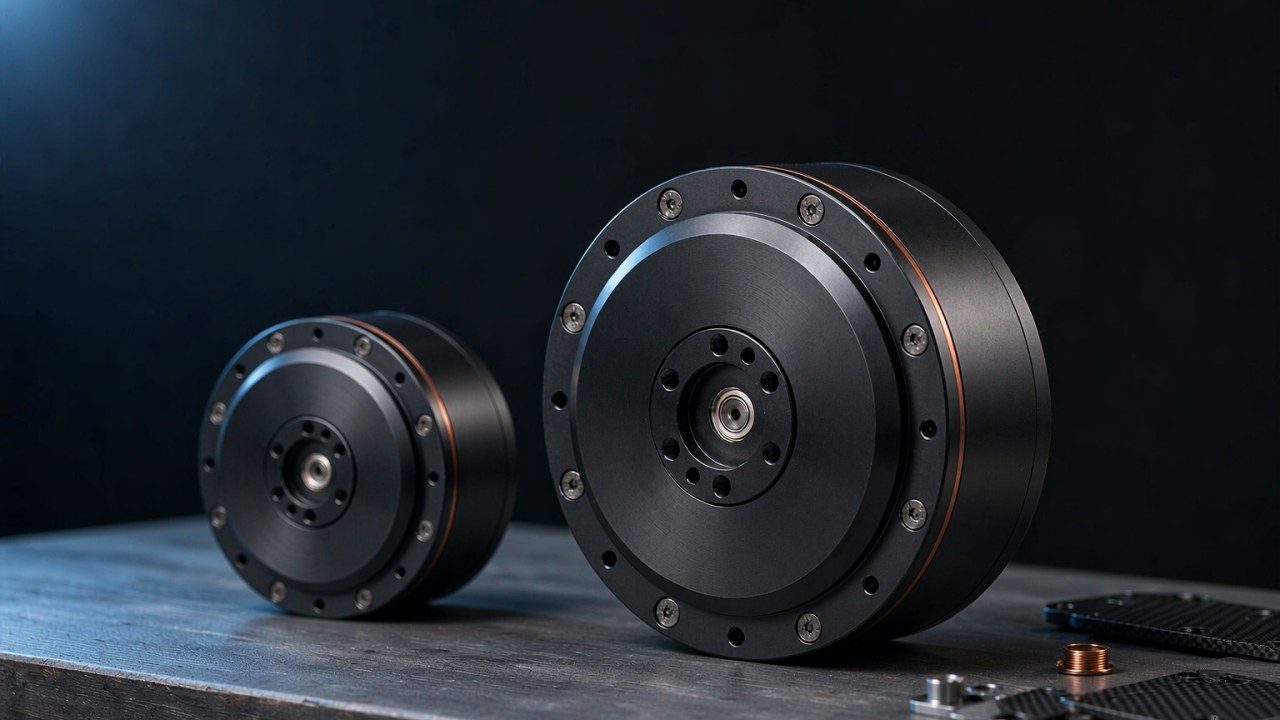
يدفع عجلة واحدة ويحمل نصيب تلك العجلة من كتلة المنصة في الوقت نفسه. فشفة الخرج تحمل العجلة، ومحمل الخرج يحمل الحمل الشعاعي، والمبيت يحمل ردّ الفعل ذلك، والمحرك والمرحلة في الداخل يحوّلان القدرة الكهربائية إلى عزم عند حافة العجلة. وهذا الجمع بين الجر وحمل الحمل هو ما يفصل مشغّل AGV عن مشغّل مفصل بعزم مشابه.
Qما الحمل الشعاعي الذي يستطيع AKA60-6 وAKA10-9 حمله؟
سجلا مشغّل AGV مقننان عند 18 kg على AKA60-6 KV80 و50 kg على AKA10-9 KV60، وكلتاهما مذكورة لكل وحدة عند صرة العجلة. وعند قسمتهما على معامل ديناميكي 1.5 على أربع عجلات محمّلة بالتساوي تقابلان كتلتين إجماليتين نحو 48 kg ونحو 133 kg، وهما تقديران أوليان للفرز في ظل تلك الافتراضات لا حدّان يضمنهما المصنّع.
Qكيف يُحسب الحمل على عجلة واحدة؟
ابدأ بكتلة المنصة مضافًا إليها الحمولة موزّعة على العجلات الملامسة للأرض، وعدّل بحسب إزاحة مركز الثقل بين المحورين، وطبّق معاملًا مركّبًا للتسارع والفرملة والانحدار والانتقالات الأرضية، ثم افحص حالة العجلة المنفردة عندما تفقد إحدى الزوايا التلامس. وأسوأ تلك النتائج هو الرقم الذي يُقارن بالقيمة.
Qماذا يحدث عندما يتجاوز حمل العجلة القيمة المقننة؟
يبقى مشغّل AGV ينتج العزم، فقد تبدو المنصة عاملة بينما يُطلب من محمل الخرج أكثر مما تذكره قيمته. وما يتبع ذلك تحميل زائد في ذلك المحمل أو في البنية المحيطة به، مع قصر عمر أو تلف بحسب التركيب، لا بلوغ حدّ عزم. والحل أن يُحمل حمل العجلة خارج الوحدة مع إمداد الدفع بالعزم وحده.
Qهل يحمل مشغّل AGV المزوّد بعلبة تخفيض حمل العجلة بنفسه؟
يحملها إلى حدّ قيمته المنشورة. وفوق ذلك الرقم يجب أن تحملها البنية المحيطة بالدفع لا الدفع نفسه، وذلك قرار على مستوى الهيكل. وقراءة القيمة كبيان مسار حمل لا كرقم أداء تُبقي القرار صريحًا، وهي أول ما يُفحص عندما يُطابق مشغّل AGV بمنصة بُنيت بالفعل.
مصادر رسمية
يحمل سجلا المنتج المواصفات الكاملة لكل وحدة، وينشر المصنّع القيم ورسومات الأبعاد وتخصيص الموصل على الصفحات المرتبطة أدناه. وكلاهما سجلّا CubeMars، والقيم المذكورة في هذه المقالة مأخوذة من تلك الصفحات. والسرعات المقننة لسجلَّي AK المستخدمة في المقارنة تأتي من صفحات المصنّع لـ AK60-6 V3.0 KV80 عند 24 V وAK10-9 V3.0 KV60 عند 48 V.
CubeMars AKA60-6 KV80 ينشر قيمة 18 kg الشعاعية ومرحلة 6:1 ونقطتي 24 V و48 V المقننتين. CubeMars AKA10-9 KV60 ينشر قيمة 50 kg الشعاعية ومرحلة 9:1 ومشفّر الخرج المفرد 16-bit.
إلى أين بعد ذلك
حساب الحمل يحسم أي وحدة تناسب، وAGV تجمع واجبات المنصات التي يخدمها هذا الاختيار. ومشغلات روبوتية تضم السجلات المذكورة أعلاه، وأداتا الاختيار ومقارنة المنتجات تعرضان حقول المواصفات جنبًا إلى جنب.
السجلان اللذان تقوم عليهما هذه المقالة هما CubeMars AKA60-6 KV80 مشغّل روبوتي وCubeMars AKA10-9 KV60 مشغّل روبوتي. وللحالة التي يجب أن يكون فيها محور العجلة مجوّفًا، فإن CubeMars AKH70-48 V1.0 KV41 مشغّل كوكبي بعمود مجوّف هو السجل الذي يُقرأ إلى جانب ذلك المتطلَّب، مع معالجة مسار الحمل خارج الوحدة.