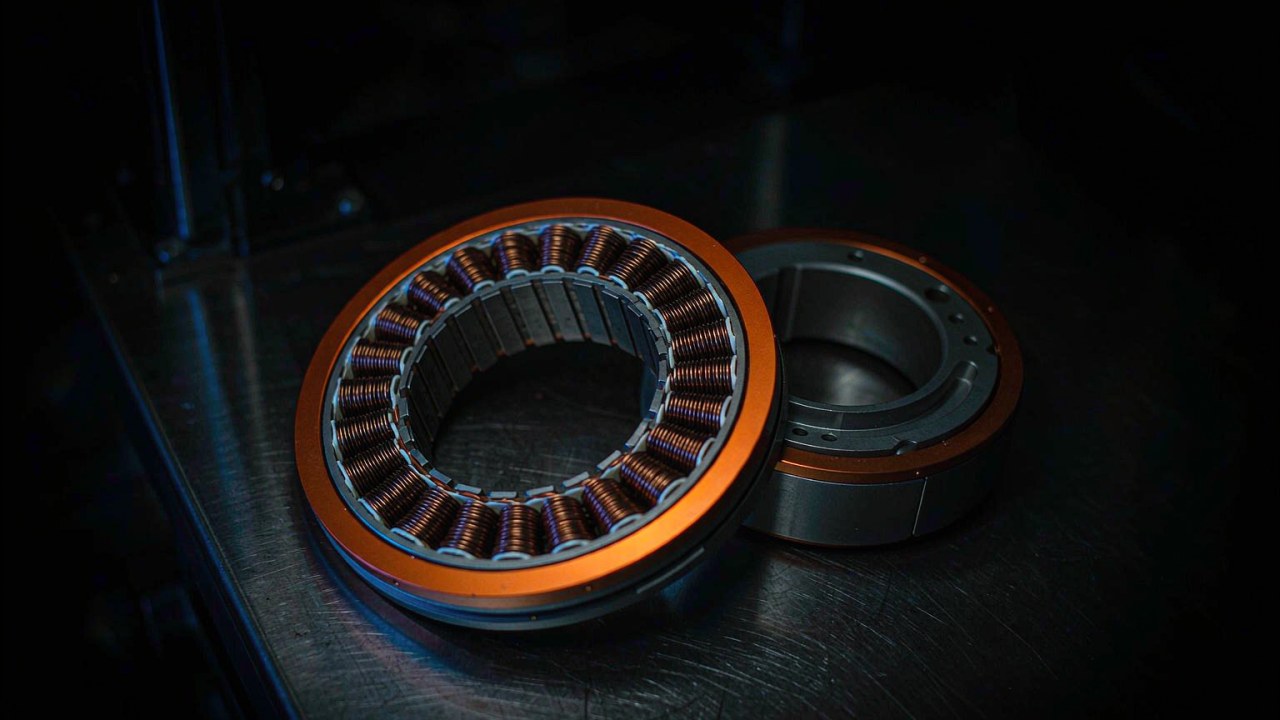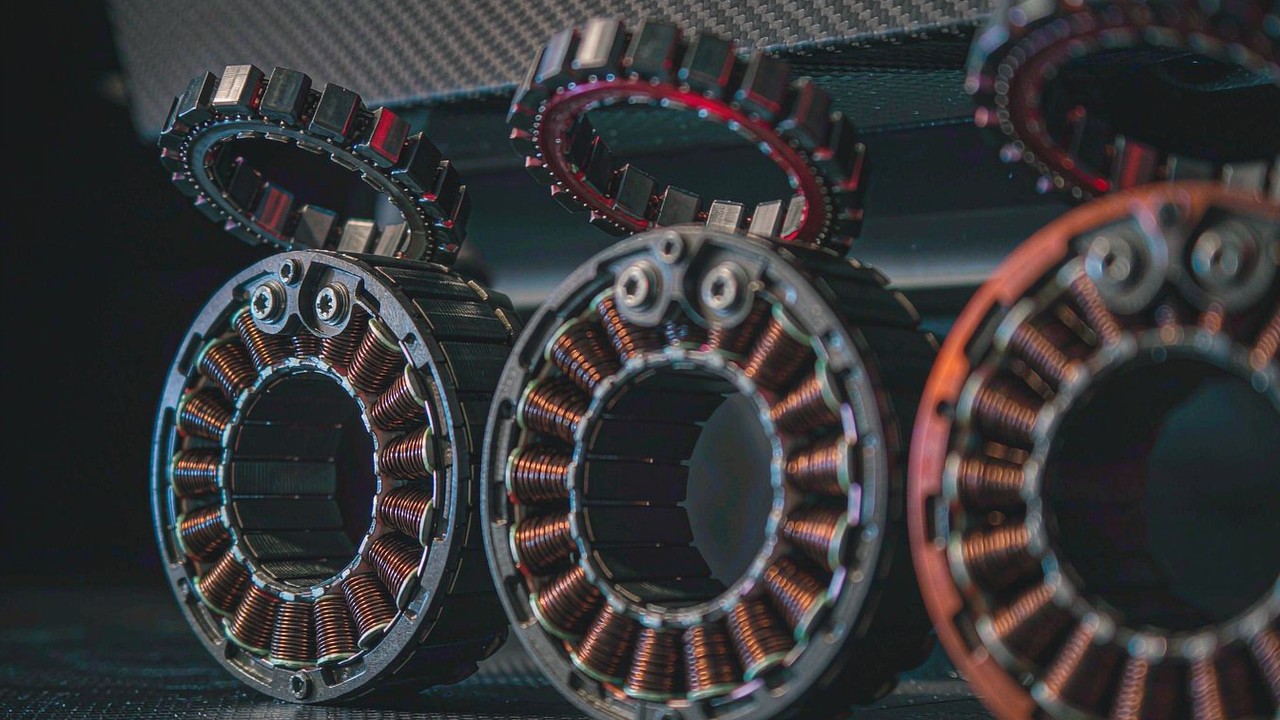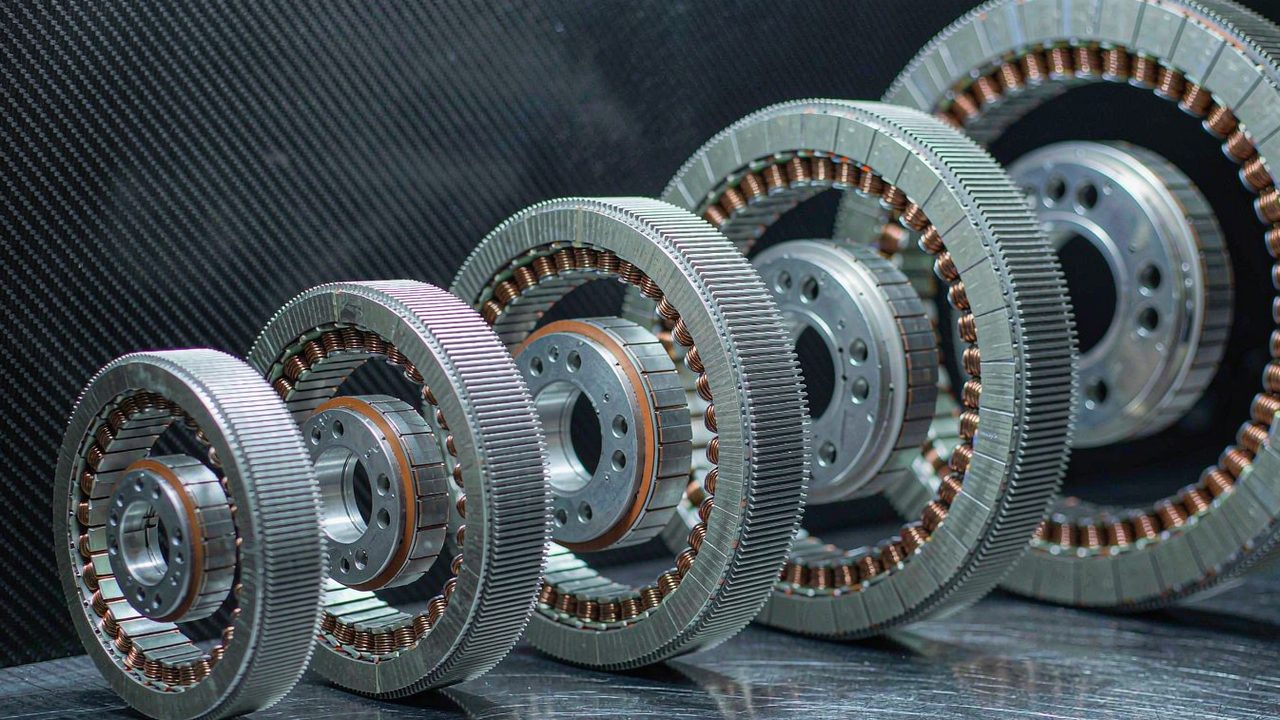
يصل محرك العزم بلا هيكل كقطعتين لا شيء بينهما: جزء ثابت ملفوف ومصفّح بمقاس إطار محدّد، وجزء دوّار يحمل المغناطيسات، بلا علبة ولا مجموعة محامل خاصة به ولا عمود. وهذه هي الفكرة كلها، وهي أيضًا سبب تعذّر صفّ الأطقم الاثني عشر المدرجة حاليًا في فئة محركات عزم بدون إطار على محور واحد وقراءتها بالترتيب. اثنان من الاثني عشر يزن كلٌّ منهما 40 g أو أقل، ويُقاس عزمهما الأقصى المنشور بأجزاء من مئة من النيوتن متر. وواحد مصنَّف عند 838 W وينشر 12 Nm. وبين نقطة الدخول عند 20 g وقمة المدى عند 710 g يمتدّ العزم الأقصى المنشور من 0.072 Nm إلى 12 Nm، ووحدة من أحد طرفي هذا المدى ليست بديلًا عن وحدة من الطرف الآخر في أي تطبيق. والسؤال المفيد ليس أيّ الاثني عشر الأقوى، بل أين تقع الحدود بين النطاق الملائم لمحور طرفي خفيف الحمل، والنطاق الملائم لمفصل عامل يحمل إنسانًا أو حمولة، والنطاق الذي عليه تحريك آلة لا وصلة.
إجابة سريعة
مرتّبةً حسب العزم الأقصى المنشور، تتوزّع الوحدات الاثنتا عشرة على ثلاثة نطاقات لا تتقاطع وتفصل بينها فجوات واضحة في السجل: أربع وحدات عند 1 Nm أقصى أو أقل بين 20 g و 105 g، وأربع وحدات بين 1.63 Nm و 2.68 Nm أقصى بين 156 g و 270 g، وأربع وحدات عند 4 Nm أقصى وأعلى بين 352 g و 710 g. وهذا الترتيب ليس تقسيمًا تسويقيًا. إنه الترتيب الذي يصعد فيه التيار المقنن المنشور، والترتيب الذي يصعد فيه القطر الخارجي، والترتيب الذي ينتقل فيه اللفّ من تصميم واحد عند 16 V أو 24 V إلى ناقل 48 V أو إلى تصميم متعدد النواقل قادر فعلًا على حمل التيار الذي يطلبه لفّ أكبر. وإذا قُرئت فئة محركات عزم بدون إطار ككل، فإن هذا السلّم هو سبب تعذّر دمج الاثني عشر في ترتيب واحد للقوة.
هناك واقعتان بنيويتان تقطعان النطاقات الثلاثة كلها وتهمّان أكثر من النطاقات نفسها. الأولى هي التركيب: سبع من الاثنتي عشرة ذات دوّار داخلي، حيث المغناطيسات على دوّار داخلي واللفّ محمول على الجزء الثابت الخارجي، وخمس ذات دوّار خارجي تعكس هذا الترتيب. والثانية هي التغذية الراجعة: ثلاث من السجلات الاثني عشر تصف طقمًا يُورَّد بحسّاسات Hall واثنان يصفان طقمًا يُورَّد بدونها، أما السجلات السبعة الباقية — وكلها من خط RI — فلا تذكر ترتيب التغذية الراجعة إطلاقًا، وهذا الفرق يغيّر ما على المُدمِج إضافته قبل أن يتمكّن المحرك من التبديل عند سرعة منخفضة. وحيث لا تقع أيّ من الاثنتي عشرة داخل مقاس مطلوب، فإن الصيغة بلا هيكل هي التي تقبل إعادة التحديد، والمُصنّع الذي يقف خلف هذه الأطقم يوثّق مسارًا لهذا الطلب.
مقاييس التقييم الأساسية: كيف صنَّفنا هذه المحركات الاثني عشر
خمس كميات منشورة تحمل التصنيف أدناه، وهي تُقرأ بهذا الترتيب لأن كلًّا منها يضيّق ما على التالي تفسيره. وجميع السجلات الاثني عشر تنشر كلًّا منها، وهو ما يجعل مقارنة هذه العائلة بالطبقات ممكنة أصلًا.
العزم الأقصى يحدّد حدود الطبقة
كل وحدة هنا تنشر رقمَي عزم، وحدود الطبقات في هذا الدليل مرسومة على الأكبر منهما. يصف العزم الأقصى ما يستطيع اللفّ إنتاجه لفترة قصيرة قبل أن يبلغ المشغّل حدّه الأقصى للتيار أو تفقد المغناطيسات نقطة عملها؛ إنه بيان عن نافذة لا عن قدرة، وهو الطريقة الأمينة لفصل أطقم متقاربة في تصنيفاتها المستمرة. وبهذه القراءة ترتّب الاثنتا عشرة بصفاء: 0.072 Nm و 0.23 Nm و 0.6 Nm و 0.9 Nm في النطاق الأول، ثم 1.63 Nm و 1.67 Nm و 2.4 Nm و 2.68 Nm، ثم 4 Nm و 4.1 Nm و 4.95 Nm و 12 Nm. والفجوات بين النطاقات — من 0.9 Nm إلى 1.63 Nm، ومن 2.68 Nm إلى 4 Nm — تقارب الضعف في كل حالة، لذا فإن وحدة تقع على الجانب الخاطئ من حدّ ليست قرارًا حدّيًا.
العزم المقنن هو الرقم المستمر
الأصغر من عمودَي العزم هو الذي على المفصل أن يتعايش معه. العزم المقنن هو العزم الذي يستطيع الطقم الإمساك به ما دام اللفّ داخل صنف عزله، وهو خلافًا للمشغّلات المدمجة في فئة مشغلات روبوتية يُذكر عند المحرك لا خلف مرحلة تخفيض، لأن الطقم بلا هيكل لا يحتوي على مرحلة تخفيض. وعبر الاثني عشر يقع نسبة الأقصى إلى المقنن بين نحو 2.8 ونحو 3.1 في كل سجل، وهو حساب على العمودين المنشورين، لذا يتحرّك الرقمان معًا، ولا يمكن استخدام أيٍّ منهما للعثور على صفقة خفية. وما لا يتحرّك معًا هو العزم لكل وحدة كتلة: أصغر طقمين ينشران نحو 3.6 ونحو 5.8 Nm من العزم الأقصى لكل كيلوغرام، بينما تسير الوحدات من 60 g وأعلى بين نحو 8.6 ونحو 16.9 Nm/kg بالحساب نفسه. أصغر الأُطر هي الأقل كفاءة لكل غرام، ولهذا يوجد النطاق الابتدائي كنطاق لا كنسخة رخيصة من النطاق الأعلى فحسب.
التيار والقدرة والناقل خلفهما
التيار المقنن هو الرقم الذي يحدّد ما يجب أن توفّره البطارية والمشغّل ومقدار الحرارة الواجب خروجها من اللفّ، وهو العمود الذي يفصل النطاقات بأوضح ما يكون. يسحب النطاق الأول بين 1.47 A و 3.4 A عند المقنن، والثاني بين 4.8 A و 7.1 A، والثالث بين 8.5 A و 20 A. وتتبع القدرة المقننة السلّم نفسه، من 18 W عند نقطة الدخول إلى 838 W عند القمة، وتتحرّك الجهود خلف هذه الأرقام معها: أصغر طقم مصنَّف عند 16 V، والنطاق الابتدائي وجزء من النطاق الأوسط عند 24 V، والنطاق الأعلى عند 48 V، حيث تنشر خمس من الوحدات الوسطى نقاط عمل عند 24 V و 36 V و 48 V لا ناقلًا واحدًا. ويجدر تسجيل اتساق واحد لأنه ليس عامًّا في سجلات هذه المنصة: ضرب العزم المقنن في السرعة المقننة لكل من الاثني عشر وتحويل الراديان في الثانية إلى دورات في الدقيقة يعيد إنتاج القدرة المقننة المنشورة في حدود نحو أربعة في المئة في كل سجل بلا استثناء، أي أن الأعمدة الثلاثة أُخذت في مجموعة ظروف واحدة ويمكن قراءتها بشكل متقاطع.
المقاس والكتلة في طقم بلا هيكل
يتراوح القطر في هذه العائلة من 25 mm إلى 113.5 mm وطول الحزمة من 13 mm إلى 36.2 mm، ولأنه لا يوجد هيكل فإن البُعد المنشور هو الجزء الثابت نفسه لا حزمة منتهية — فالمُدمِج يوفّر المحامل والعمود والتثبيت، أي أن المساحة القُطرية التي على التصميم إيجادها هي اللفّ والدوّار، والمساحة المحورية هي حزمة واحدة. والكتلة هي المؤشر الأمين على مقدار امتلاء تلك المساحة: 20 g و 40 g و 60 g و 105 g في النطاق الابتدائي، ومن 155.9 g إلى 270.4 g في الوسط، ومن 352 g إلى 710 g عند القمة. وفي مفصل بلا هيكل تقع هذه الكتلة حيث يقع المحرك، وهذا بالنسبة إلى محور طرفي هو الحجة كلها لاختيار هذه الفئة أصلًا.
هل يتضمّن الطقم حسّاسات Hall
ثلاث من السجلات الاثني عشر تذكر طقمًا يُورَّد بحسّاسات Hall واثنان يذكران طقمًا يُورَّد بدونها، ويقع هذا الانقسام على خط RO لا على خط RI: سجلا RO40 KV140 Lite و RO50 KV108 Lite هما المعلَّمان بأنهما يُورَّدان بدون حسّاسات Hall، بينما سجلات RO60 و RO80 و RO100 Standard معلَّمة بأنها تُورَّد بها. وهذه الكلمة الواحدة تغيّر التصميم المحيط. الطقم بلا حسّاسات Hall يجب تبديله من تقدير للموضع مستخلص من اللفّ نفسه أو من مشفّر يثبّته المُدمِج، وعند السرعة المنخفضة أو في السكون — حيث يقضي مفصل التثبيت معظم وقته — يكون الحصول على التقدير أصعب منه في الحركة. أما الطقم بحسّاسات Hall فيمنح موضعًا مطلقًا خشنًا منذ البداية ويبسّط مسار الإقلاع، مقابل ضفيرة حسّاسات داخل مقاس المفصل. ولا أحد منهما أفضل بالمعنى المجرّد؛ المهم أن الفرق مذكور في السجل لا مكتشف بعد خرط التثبيت.
مصفوفة مقارنة مواصفات 12 محرك عزم بدون إطار
يقرأ الجدول أدناه كل محرك عزم بلا هيكل مدرج حاليًا في فئة محركات عزم بدون إطار كمجموعة مواصفات واحدة، مرتّبة حسب العزم الأقصى المنشور لأن الطبقات مرسومة على هذا المحور. وكل رقم هو قيمة منشورة من المُصنّع محفوظة في سجلات منتجات هذه المنصة. والسرعات على جانب المحرك، وهي لطقم بلا هيكل بلا مرحلة تخفيض أيضًا القيمة على جانب المفصل بعد أي تخفيض يضيفه المُدمِج.
| الطراز | عزم مقنن | عزم أقصى | القدرة المقننة | السرعة المقننة | المقاس (Ø × L) | الكتلة |
|---|---|---|---|---|---|---|
| RI20 KV600 | 0.024 Nm | 0.072 Nm | 18 W | 7452 rpm | 25 × 14.5 mm | 20 g |
| RI30 KV260 | 0.076 Nm | 0.23 Nm | 33 W | 4110 rpm | 38 × 14 mm | 40 g |
| RO40 KV140 Lite | 0.2 Nm | 0.6 Nm | 51 W | 2450 rpm | 46.3 × 13 mm | 60 g |
| RO50 KV108 Lite | 0.3 Nm | 0.9 Nm | 66 W | 2100 rpm | 61.7 × 14.5 mm | 105 g |
| RI60 KV120 | 0.57 Nm | 1.63 Nm | 85 W | 1440 / 2320 / 3190 rpm | 60 × 23 mm | 155.9 g |
| RI50 KV100 | 0.58 Nm | 1.67 Nm | 66 W | 1090 / 1860 / 2600 rpm | 54 × 27 mm | 180.8 g |
| RO60 KV115 Standard | 0.8 Nm | 2.4 Nm | 352 W | 4200 rpm | 73.8 × 23 mm | 248 g |
| RI70 KV95 | 0.94 Nm | 2.68 Nm | 125 W | 1270 / 1990 / 2710 rpm | 76 × 24 mm | 270.4 g |
| RO80 KV105 Standard | 1.3 Nm | 4 Nm | 490 W | 3600 rpm | 92.6 × 26.4 mm | 352 g |
| RI80 V2.0 KV75 | 1.45 Nm | 4.1 Nm | 172 W | 1135 / 1785 / 2430 rpm | 85 × 27 mm | 411 g |
| RI100 KV105 | 1.76 Nm | 4.95 Nm | 252 W | 1370 / 2100 / 2825 rpm | 104 × 26 mm | 500 g |
| RO100 KV55 Standard | 4 Nm | 12 Nm | 838 W | 2000 rpm | 113.5 × 36.2 mm | 710 g |
العزم المقنن والأقصى المنشوران، والقدرة المقننة، والسرعة المقننة عند العزم المقنن، ومقاس الجزء الثابت كقطر خارجي في طول الحزمة، والكتلة، للمحركات بلا هيكل المدرجة حاليًا في فئة محركات عزم بدون إطار، مرتّبة حسب العزم الأقصى. العزم المقنن هو الرقم المستمر ضمن الحدود الحرارية لللفّ؛ والعزم الأقصى رقم لنافذة قصيرة. قيمة سرعة واحدة تعني طقمًا بناقل واحد؛ والقيم الثلاث هي نقاط عمل 24 V و 36 V و 48 V بهذا الترتيب. وهذه أطقم جزء ثابت وجزء دوّار عارية، لذا لا تظهر نسبة تخفيض ولا خلوص ولا تصنيف على جانب الخرج في أي من السجلات الاثني عشر.
تبرز قراءتان بمجرد أن تقع الاثنتا عشرة على صفحة واحدة. الأولى أن النطاقات تفصل بينها فجوات في السجل لا نقطة قطع مختارة. بين RO50 KV108 Lite عند 105 g بعزم أقصى 0.9 Nm و RI60 KV120 عند 155.9 g بعزم أقصى 1.63 Nm لا توجد وحدة إطلاقًا، وكذلك الحال بين RI70 KV95 عند 270.4 g بعزم 2.68 Nm و RO80 KV105 Standard عند 352 g بعزم 4 Nm. والقائمة المختصرة التي تحتاج، مثلًا، 1.2 Nm أقصى و 130 g لا يمكن تلبيتها بالانتقال إلى منتصف الطريق بين جارين، لأنه لا يوجد جار هناك.
والثانية أن الكتلة والعزم لكل وحدة كتلة يشيران في اتجاهين متعاكسين عند الطرف الصغير. ينشر RI20 KV600 عند 20 g مقدار 3.6 Nm من العزم الأقصى لكل كيلوغرام، وينشر RI30 KV260 عند 40 g نحو 5.8، بينما يبلغ RO40 KV140 Lite عند 60 g نحو 10 بالفعل، ويبلغ RO100 KV55 Standard عند 710 g نحو 16.9 — والأرقام الأربعة كلها حساب على عمودَي العزم والكتلة المنشورين. وقراءة ذلك كعيب في الأطقم الصغيرة قراءة خاطئة. فإطار 20 g فيه حديد أقل ومسار مغناطيسي أقصر ونسبة أكبر من كتلته في نحاس لا يستطيع حمل الفيض الذي تسمح به الهندسة، لذا يشتري الطرف الصغير الدقة والقرب لا الكثافة.
أصغر وحدة في هذا الجدول، تعرضها CubeMars كطقم بلا هيكل لمفاصل روبوتية مدمجة. وهو أوضح توضيح لشكل النطاق الابتدائي فعليًا: جزء ثابت وجزء دوّار بلا هيكل ولا محامل ولا عمود، بحجم يناسب محورًا طرفيًا يكون فيه عبء كتلة وحدة مدمجة هو القيد الملزم.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeالطبقة 1: المبتدئة والمدمجة
تقع أربع وحدات في هذا النطاق، كلها عند 1 Nm أقصى منشور أو أقل وكلها بين 20 g و 105 g. وما يجمعها ليس السعر ولا الجودة بل الواجب الذي تستطيع حمله: محور يد أو معصم، أو مفصل طرفي لمناور صغير، أو وصلة تأهيلية خفيفة الحمل، أو محور توجيه لمنصة كاميرا مدمجة. وما يفصل بينها هو التركيب والتغذية الراجعة، وهاتان الكلمتان تحدّدان التصميم المحيط أكثر مما يحدّده عمود العزم. الأربع كلها تصاميم بناقل واحد — 16 V لأصغرها و 24 V للثلاث الأخرى — لذا فإن مشغّلًا مصنَّفًا لمصدر 24 V واحد يغطي معظم النطاق بالفعل.
RI20 KV600 و RI30 KV260: الزوجان المدمجان بدوّار داخلي
RI20 KV600 هو نقطة الدخول إلى الفئة كلها: 20 g بقطر 25 mm وحزمة 14.5 mm، وينشر 0.024 Nm مقننًا و 0.072 Nm عزمًا أقصى، و 18 W قدرة مقننة و 7452 rpm عند السرعة المقننة على ناقل 16 V. وسرعته بدون حمل 9600 rpm هي الأعلى في الجدول وقيمة 600 KV هي الأعلى كذلك، وهو ما يصف معًا طقمًا بُني ليدور لا ليدفع: لفّ بـ 7 أزواج أقطاب على إطار 25 mm لن ينتج عزمًا مفيدًا، لكنه سينتج دقة زاوية بالغة الدقة حين يُخفَّض أو حين يقود بكرة صغيرة مباشرة. أما RI30 KV260 فهو الفكرة نفسها بمقاس إطار أعلى بواحد — 40 g، وقطر 38 mm، وحزمة 14 mm — بعزم مقنن 0.076 Nm وأقصى 0.23 Nm، وقدرة مقننة 33 W وسرعة مقننة 4110 rpm على 24 V. كلاهما موسوم في السجل كواصل جديد بتواريخ إطلاق خلال الأشهر القليلة الماضية، وكلاهما بدوّار داخلي، لذا تقع المغناطيسات على العمود الذي سيوفّره المُدمِج ويقع اللفّ في الجزء الثابت الذي سيكبسه المُدمِج. ولا ينشر أيٌّ منهما تيارًا مقننًا يتجاوز 2 A، وهذا ما يجعلهما عمليَّين على مشغّل صغير داخل مقاس جهاز محمول باليد أو ملبوس.
RO40 KV140 Lite و RO50 KV108 Lite: زوجا الدوّار الخارجي بدون حسّاسات Hall
RO40 KV140 Lite و RO50 KV108 Lite هما الوحدتان اللتان تذكر سجلاتهما طقمًا يُورَّد بدون حسّاسات Hall، وهما أيضًا الوحدتان ذواتا الدوّار الخارجي في هذا النطاق. يقدّم RO40 عزمًا مقننًا 0.2 Nm وأقصى 0.6 Nm بقدرة مقننة 51 W عند سرعة مقننة 2450 rpm في قطر 46.3 mm وحزمة 13 mm بوزن 60 g؛ ويضاعف RO50 معظم ذلك عند 0.3 Nm مقنن و 0.9 Nm أقصى، و 66 W قدرة مقننة، و 2100 rpm سرعة مقننة، في قطر 61.7 mm وحزمة 14.5 mm بوزن 105 g. والتسطّح هو بيت القصيد في تركيب الدوّار الخارجي هنا: 13 mm و 14.5 mm من المساحة المحورية لطقمين يبلغان 0.6 Nm و 0.9 Nm أقصى هو ما يجعلهما يناسبان مفصلًا مقاسه قرص لا أسطوانة. والمقابل هو الحسّاس الغائب. فمع غياب أي جهاز Hall في السجل، يجب أن يأتي التبديل عند السرعة المنخفضة وفي السكون من مشفّر خارجي أو من تقدير بدون حسّاسات، وبالنسبة إلى مفصل تثبيت يقضي وقته ساكنًا، هذا قرار تصميمي يُتخذ قبل خرط التثبيت لا بعده.
الطبقة 2: المدى المتوسط والتعاونية
يحتوي النطاق الأوسط على الوحدات الأربع التي يُرجَّح أن يُختار منها مفصل عامل: من 1.63 Nm إلى 2.68 Nm من العزم الأقصى، ومن 155.9 g إلى 270.4 g من الكتلة، وتيارات مقننة من 4.8 A إلى 8.5 A. هذا هو النطاق الذي يبدأ فيه مكوّن مشترك بين عدة محاور بالمنطق، لأن الفارق بين أخف وحدة وأثقلها أقل من الضعف بينما يمتدّ العزم المنشور من 1.6 Nm إلى 2.7 Nm. وهو أيضًا النطاق الذي يتفرّع فيه الناقل: ثلاث وحدات بدوّار داخلي هنا تنشر نقاط عمل عند 24 V و 36 V و 48 V، بينما تنشر وحدة الدوّار الخارجي تصنيفًا واحدًا عند 48 V، لذا يُتخذ اختيار مصدر 48 V مرة واحدة للذراع كلها لا لكل محور.
RI50 KV100 و RI60 KV120: محركان متوسطان بدوّار داخلي على ناقل 24-48 V
RI60 KV120 هو الأخف في الزوج عند 155.9 g في قطر 60 mm وحزمة 23 mm، وينشر 0.57 Nm مقننًا و 1.63 Nm أقصى، و 85 W قدرة مقننة و 1440 rpm سرعة مقننة عند نقطة عمل 24 V، ويرتفع إلى 3190 rpm عند 48 V. أما RI50 KV100 فهو الأوسع عند 180.8 g في قطر 54 mm وحزمة 27 mm، وينشر 0.58 Nm مقننًا و 1.67 Nm أقصى، و 66 W قدرة مقننة و 1090 rpm سرعة مقننة عند 24 V، و 2600 rpm عند 48 V. والاثنان متقاربان في العزم بما يكفي لتبادلهما في تقدير أولي ومختلفان في الشكل بما يكفي ليصير ذلك مهمًا لاحقًا: يحمل RI60 لفًّا بـ 14 زوجًا من الأقطاب بينما يحمل RI50 لفًّا بـ 7 أزواج، لذا ينتج RI60 عزمًا أكبر لكل أمبير عند السرعة المنخفضة بينما يدور RI50 أسرع عند الناقل نفسه، وقطره الأكبر مع حزمة أقصر يناسب مقاسًا أكثر تسطّحًا. وكلاهما مسجَّل بأنه يعمل بالتحكم FOC، وهي مخطط التبديل الذي يستخلص سلوكًا قابلًا للاستخدام من طقم بلا حسّاس موضع عند السرعة المنخفضة.
RI70 KV95: آخر وحدة دون 3 Nm أقصى
RI70 KV95 يغلق النطاق الأوسط عند 270.4 g في قطر 76 mm وحزمة 24 mm، وينشر 0.94 Nm مقننًا و 2.68 Nm أقصى، و 125 W قدرة مقننة و 1270 rpm سرعة مقننة عند 24 V ترتفع إلى 2710 rpm عند 48 V، على 7.1 A عند المقنن. وبقراءته مقابل الوحدتين الأدنى منه في النطاق، هو أول طقم هنا يقترب عزمه المقنن من 1 Nm، وهي النقطة التي يستطيع فيها طقم بلا هيكل الإمساك بوصلة ضد الجاذبية دون تخفيض على آلة صغيرة. وتياره المقنن 7.1 A هو الأعلى في النطاق الأوسط، لذا يصعد المشغّل والضفيرة خلفه مقاسًا واحدًا في الوقت نفسه الذي يصعد فيه الإطار. وفوقه لا شيء حتى 4 Nm أقصى، ولهذا على التصميم الذي يقع بين 2.7 Nm و 4 Nm من المتطلب الأقصى إما قبول إطار أكبر مما أراد أو مغادرة نهج بلا هيكل إلى وحدة مدمجة.
RO60 KV115 Standard: وحدة الدوّار الخارجي عند حدود الطبقة
RO60 KV115 Standard هي وحدة الدوّار الخارجي الوحيدة في النطاق الأوسط وأخف وحدة في الجدول تنشر تصنيف 48 V من تلقاء نفسها، عند 248 g في قطر 73.8 mm وحزمة 23 mm. وهي تنشر 0.8 Nm مقننًا و 2.4 Nm أقصى بقدرة مقننة 352 W عند سرعة مقننة 4200 rpm وسرعة 5520 rpm بدون حمل، وتسحب 8.5 A عند المقنن. ورقم القدرة هذا هو الشاذّ في النطاق — أكثر من أربعة أضعاف القدرة المقننة لـ RI60 KV120 مقابل نحو نصف ضعف في العزم فقط — ويفسّره السرعة التي أُخذ عندها التصنيف، لأن العزم نفسه المُسلَّم عند 4200 rpm هو عمل في الثانية أكثر من عند 1440 rpm. وسجلها أيضًا واحد من الثلاثة التي تذكر طقمًا يُورَّد بحسّاسات Hall، لذا فهي الخيار الطبيعي في النطاق الأوسط حيث يجب أن يقلع المفصل بموثوقية من السكون تحت الحمل، ويمنحها تركيب الدوّار الخارجي مقاس القرص المسطّح الذي يملكه طقما Lite عند ربع العزم.
الطبقة 3: الأداء العالي والحمل الثقيل
يفتح النطاق الأعلى عند 4 Nm من العزم الأقصى المنشور ويغلق عند 12 Nm، بين 352 g و 710 g، وكل وحدة فيه إما تصميم بناقل واحد 48 V أو تصميم بثلاثة نواقل 24-48 V. وهنا يتوقف الطقم بلا هيكل عن كونه مكوّنًا في وصلة ويصبح الشيء الذي يحرّك طرفًا أو آلة: أوراك ورُكب ثنائي الأرجل، ومفاصل أرجل رباعي الأرجل، ووحدات قيادة العجلات، والمحاور الحاملة لجهاز تأهيلي. والتصنيفات هنا كبيرة بما يكفي ليصير التصميم المحيط مهمًا بمقدار المحرك: يسحب النطاق بين 9.4 A و 20 A عند المقنن، وحيث تتقاسم عدة محاور من هذه بطارية واحدة وحجمًا حراريًا واحدًا، فإن ميزانية النظام لا سجل الوحدة المنفردة هي التي تحدّد السقف.
RO80 KV105 Standard و RI80 V2.0 KV75: أول زوج عند 4 Nm
RO80 KV105 Standard هو مدخل هذا النطاق عند 352 g في قطر 92.6 mm وحزمة 26.4 mm، وينشر 1.3 Nm مقننًا و 4 Nm أقصى بقدرة مقننة 490 W عند سرعة مقننة 3600 rpm وسرعة 5040 rpm بدون حمل على 48 V، ويسحب 15 A عند المقنن. ويجلس RI80 V2.0 KV75 إلى جانبه في العزم عند 4.1 Nm أقصى و 1.45 Nm مقنن لكن في شكل مختلف جدًا — 411 g في قطر 85 mm وحزمة 27 mm — وعند قدرة مقننة أدنى بكثير تبلغ 172 W عند سرعة مقننة 1135 rpm على 24 V، ترتفع إلى 2430 rpm عند 48 V. والاثنان ينتجان العزم الأقصى نفسه بمسارين مختلفين. يفعله RO80 بالتيار عند السرعة على ناقل 48 V واحد وبسحب مقنن 15 A؛ ويفعله RI80 بلفّ أبطأ وأكثر عزمًا على 9.4 A عبر ثلاثة نواقل قابلة للاختيار. ويذكر سجل RO80 طقمًا يُورَّد بحسّاسات Hall، وRI80 مسجَّل بأنه يعمل بالتحكم FOC. وحيث على المفصل الإمساك بحمل ضد الجاذبية لفترات طويلة، يكون تصنيف RI80 المنخفض السرعة موضعًا أكثر راحة؛ وحيث على عجلة أو محور ورك سريع أن يتحرّك بسرعة، يحسم رقم سرعة RO80 الأمر.
منصة الفحص Transgrid Gorilla MK1، المبنية حول الوحدة التي تقع في النصف الأعلى من هذا النطاق. وقيمة هذه المشاهد أنها نشر ميداني لا اختبار مقعد: فالطقم يحمل آلة عبر الأرض لا خلية حمل عبر سيناريو، وهو أقوى نوع من الأدلة على سلوك مفصل بلا هيكل تحت واجب ممتد.
صفحة الفيديو في ToBMSالمشاهدة على YouTubeRI100 KV105 و RO100 KV55 Standard: قمة المدى
أكبر طقمين في الفئة يتخذان موقفين مختلفين من المقايضة نفسها. RI100 KV105 هو أوسع وحدة بدوّار داخلي هنا بقطر 104 mm وحزمة 26 mm فقط، بوزن 500 g، وينشر 1.76 Nm مقننًا و 4.95 Nm أقصى بقدرة مقننة 252 W عند سرعة مقننة 1370 rpm على 24 V ترتفع إلى 2825 rpm عند 48 V، على 13.6 A عند المقنن. أما RO100 KV55 Standard فهو أكبر طقم من الاثني عشر في كل بُعد مهم: قطر 113.5 mm، وحزمة 36.2 mm، و 710 g، وينشر 4 Nm مقننًا و 12 Nm أقصى بقدرة مقننة 838 W عند سرعة مقننة 2000 rpm وسرعة 2550 rpm بدون حمل على 48 V، ويسحب 20 A عند المقنن. وقيمة 55 KV لديه هي الأدنى في الجدول، وهذا هو الغرض من لفّ بـ 21 زوجًا من الأقطاب على إطار 113.5 mm: إنتاج العزم بالتيار لا بالسرعة، عند جهد ناقل منخفض بما يكفي لتوفّره حزمة بطارية. ويذكر سجل RO100 طقمًا يُورَّد بحسّاسات Hall، وكلاهما كبير بما يكفي ليضطر المُدمِج إلى تخطيط المسار الحراري عمدًا، لأن الجزء الثابت العاري لا هيكل له ينقل الحرارة إليه حتى يُصمَّم واحد حوله.
مصفوفة الاختيار: مطابقة الطبقة بالتطبيق
تناظر النطاقات الثلاثة مواضع المفاصل لا القطاعات، لأن المحرك نفسه يظهر في جهاز ملبوس وفي كوبوت وفي منصة متحركة. ويقرأ الجدول أدناه كل نطاق مقابل المفاصل التي يستطيع حملها وفئات التطبيقات على هذه المنصة التي تظهر فيها تلك المفاصل.
| الطبقة | نطاق العزم الأقصى | أين تناسب | الناقل | نطاق الكتلة | وحدة تمثيلية | فئات التطبيقات |
|---|---|---|---|---|---|---|
| المبتدئة والمدمجة | حتى 1 Nm | محاور اليد والمعصم والمحاور الطرفية؛ منصات توجيه صغيرة؛ وصلات مساعدة خفيفة الحمل | من 16 V إلى 24 V | من 20 g إلى 105 g | RI20 KV600 | روبوت تأهيلي، ذراع روبوت تعاوني |
| المدى المتوسط والتعاونية | من 1.6 Nm إلى 2.7 Nm | محاور المرفق والساعد؛ محاور ركبة خفيفة؛ وحدات مفاصل مبنية حول رقم قطعة مشترك | من 24 V إلى 48 V | من 156 g إلى 270 g | RI50 KV100 | ذراع روبوت تعاوني، وحدة مفصل، روبوت رباعي الأرجل |
| الأداء العالي والحمل الثقيل | من 4 Nm إلى 12 Nm | محاور الورك والركبة والكتف؛ أرجل رباعي الأرجل؛ وحدات قيادة العجلات؛ مفاصل مساعدة حاملة | من 24 V إلى 48 V | من 352 g إلى 710 g | RO100 KV55 Standard | روبوت بشري، هيكل خارجي، روبوت بعجلات، AGV |
نطاق العزم الأقصى، ومواضع المفاصل النموذجية، ونطاق الناقل، ونطاق الكتلة، ووحدة تمثيلية من كل نطاق، وفئات التطبيقات على هذه المنصة التي تظهر فيها تلك المفاصل. النطاقات مرسومة على العزم الأقصى المنشور ولا تتقاطع؛ وقوائم التطبيقات تشير إلى حيث يُستخدم النطاق عادةً لا إلى حيث يُقيَّد، لأن موضع المفصل الواحد يظهر عبر عدة أنواع من الآلات.
يجدر ذكر نمطين في المصفوفة بوضوح. الأول أن الناقل يتبع النطاق لا التطبيق. فمحور اليد على كوبوت ومحور اليد على قفاز تأهيلي كلاهما واجب من النطاق الابتدائي، وكلاهما يُغذّى عادةً من قضيب 24 V واحد؛ وفي اللحظة التي على المفصل فيها الإمساك بطرف كامل ضد الجاذبية، ينتقل السجل إلى 48 V، لأن عزم التثبيت عند 4 Nm وأعلى يطلب تيارًا لا تستطيع حزمة صغيرة توفيره عند 24 V دون رافع جهد يضيف خسائره الخاصة. والثاني أن النطاق الذي يقع فيه المتطلب تحدّده أسوأ عزم يراه المفصل لا المتوسط. فمعصم يقضي معظم عمره عند 0.024 Nm ويتلقى 0.9 Nm أقصى أثناء إعادة توجيه سريعة ينتمي إلى النطاق الابتدائي، ويجب قراءة الوحدة المختارة مقابل ذلك الأقصى لا مقابل الواجب الذي تمسك به معظم اليوم. وبهذا الأساس تنفصل فئة محركات عزم بدون إطار إلى مجموعة طرفية ومجموعة مفاصل عاملة ومجموعة تحرّك آلة، وهو ما تعيد المصفوفة أعلاه ذكره.
لا يقع كل متطلب داخل هذه الاثني عشر. ولأن الطقم بلا هيكل جزء ثابت وجزء دوّار لا منتج منتهٍ، يمكن لفّ الإطار نفسه وحزمه وخرطه بمواصفة مختلفة، ويوثّق المُصنّع الذي يقف خلف هذه الطرازات مسارًا لهذا تحديدًا: طول حزمة مختلف، أو لفّ مختلف لقيمة KV أخرى عند الناقل نفسه، أو تجويف مختلف أو واجهة عمود يحتاجها المُدمِج. والمتطلب الذي يقع في فجوة بين النطاقات — نحو 1.2 Nm أقصى، أو ما يتجاوز 12 Nm، أو في مقاس لا يسمح به أي من الأقطار الاثني عشر — هو لذلك استفسار مواصفات لا طريق مسدود. وكل صفحة منتج في الجدول أعلاه تربط بموقع المُصنّع نفسه، ومن ذلك الرابط يبدأ هذا الاستفسار؛ وتبقى الأرقام في هذا الدليل هي القيم المنشورة المحفوظة في سجلات المنصة.
تسلسل الاختيار لمفصل بلا هيكل
ثلاث خطوات تحمل معظم القرار، بهذا الترتيب، لأن كلًّا منها يضيّق ما على التالية أن توفّره.
حدِّد الواجب وأسوأ عزم أقصى أولًا
اكتب، قبل أي رقم طراز: الكتلة التي على المفصل تحريكها، وذراع العزم في أسوأ وضعية، ودورة العمل ومدة كل مرحلة، وأكبر عابر سيراه المفصل. ومن هذه تخرج ثلاثة أرقام: العزم المحمول باستمرار، والعزم المطلوب في أسوأ لحظة، والانتقال الزاوي الذي تطلبه أسرع مرحلة. وتُختار الطبقة على الثاني منها، وتُختار الوحدة داخل الطبقة على الأول.
حدِّد الناقل والمقاس ثانيًا
اختر جهد التغذية قبل مقارنة الوحدات، لأن السجلات متعددة النواقل تنشر أرقامًا مختلفة عند 24 V و 36 V و 48 V وتتغيّر المقارنة شكلًا حسب أيّها ينطبق. ثم احسم المقاس: القطر الخارجي مقابل طول الحزمة، وهل للمفصل مساحة قُطرية لقرص أم مساحة محورية لأسطوانة. ووحدة تفوز في عمود العزم قد تخسر في هذه الخطوة وحدها، لأن جزءًا ثابتًا بقطر 54 mm وجزءًا ثابتًا بقطر 60 mm يناسبان هندستَي وصلة مختلفتين حتى عندما يقع عزمهما المنشور في حدود أجزاء قليلة من مئة من النيوتن متر.
تأكّد مما يمكن إعادة تحديده على إطار قائم
يُعرَّف المحرك بلا هيكل بلفّه وحزمته وتجويفه لا برقم قطعة مختوم، لذا فإن متطلبًا يفتقد الاثني عشر بهامش صغير هو عادةً طلب تنويع لا تطوير جديد: قيمة KV أخرى عند الناقل نفسه، أو حزمة أعلى لعزم أكبر في القطر نفسه، أو تجويف بمقاس عمود معيّن. وصفحة منتج المُصنّع نفسه هي حيث يبدأ ذلك الحوار، وكل وحدة في الجدول أعلاه تربط بها.
الأسئلة الشائعة
سلماذا نرتّب هذه الاثني عشر حسب العزم الأقصى لا حسب الكتلة أو العزم المقنن؟
لأن العزم الأقصى هو العمود الوحيد الذي تنفصل فيه الاثنتا عشرة إلى ثلاث مجموعات بفجوات حقيقية بينها، ولأنه الرقم الذي يُكتب عادةً متطلب المفصل مقابله أولًا. أما الكتلة فستضع وحدتين شديدتي الاختلاف في القدرة جنبًا إلى جنب — RO80 KV105 Standard عند 352 g و RI80 V2.0 KV75 عند 411 g ينشران 4 Nm و 4.1 Nm من العزم الأقصى لكن 490 W و 172 W فقط من القدرة المقننة، لأنهما ليسا بديلين على آلة محدودة القدرة. وأما العزم المقنن فضغط الجدول كله، لأن كل سجل يحمل نسبة أقصى إلى مقنن بين نحو 2.8 ونحو 3.1. والعزم الأقصى أيضًا هو الرقم الذي عليه تغطية أسوأ لحظة في الواجب، وهو ما يحدّد نجاة المفصل من هبوط أو التقاط أو إعادة توجيه سريعة.
سما الذي يتركه الطقم بلا هيكل على المُدمِج توفيره؟
كل ما بين الجزء الثابت والحمل: تثبيت الدوّار والعمود، وترتيب المحامل وحمولته المسبقة، والهيكل أو الكبس الذي يثبّت الجزء الثابت مكانه ويوصّل الحرارة خارجه، والتغذية الراجعة للموضع في الحالات التي يذكر فيها السجل طقمًا يُورَّد بدون حسّاسات Hall. وهذا البند الأخير هو الأكثر استهانةً به غالبًا، لأن مفصلًا يثبّت موضعه في السكون يحتاج معلومات الموضع في السكون، وأصعب ما يكون الحصول على تقدير بدون حسّاسات هناك تحديدًا. والسجل يجيب عن السؤال لكل وحدة: RO40 KV140 Lite و RO50 KV108 Lite مسجَّلان بأنهما يُورَّدان بدون حسّاسات Hall، و RO60 KV115 Standard و RO80 KV105 Standard و RO100 KV55 Standard بأنها تُورَّد بها.
سلماذا يهبط العزم لكل وحدة كتلة عند الطرف الصغير من المدى؟
لأن الإطار الصغير فيه حديد أقل نسبيًا ومسار مغناطيسي أقصر، فتقع حصة أكبر من كتلته في نحاس لا يستطيع حمل الفيض نفعًا، ولأن اللفّ يجب بناؤه من سلك أرفع بمقطع نحاسي أصغر. ووفق الأرقام المنشورة، يبلغ العزم الأقصى لكل كيلوغرام نحو 3.6 في الوحدة عند 20 g، ونحو 5.8 في الوحدة عند 40 g، ونحو 10 في الوحدة عند 60 g، ونحو 16.9 في الوحدة عند 710 g. والأطقم الصغيرة ليست منتجات أسوأ بسبب ذلك؛ إنها تُختار من أجل موضع كتلتها ومن أجل الدقة التي يمنحها إطار صغير عند عزم منخفض، والكثافة ببساطة ليست المحور الذي يُتخذ عليه ذلك الاختيار.
سهل الفجوة بين 2.7 Nm و 4 Nm قيد حقيقي؟
إنها حقيقية داخل هذه الفئة كما هي مدرجة حاليًا، وهي نتيجة لكيفية بناء مقاسات الإطار لا لخط منتجات مفقود. ولمفصل يحتاج فعلًا 3.2 Nm من العزم الأقصى ثلاثة مسارات عملية: قبول المقاس الأعلى التالي عند 352 g وحمل الكتلة الزائدة، أو الانتقال إلى مشغّل مدمج في فئة مشغلات روبوتية حيث تضرب مرحلة تخفيض محركًا أصغر إلى ذلك المدى، أو طلب تنويع في اللفّ والحزمة على إطار قائم من المُصنّع. والمسار الثالث متاح لأن الطقم بلا هيكل يُحدَّد لا يُجمَّع، لكنه استفسار مواصفات له مدة تنفيذ لا خيار جاهز، ولهذا تستحق الفجوة المعرفة قبل تثبيت أي قائمة مختصرة.
سهل يمكن تلبية متطلب خارج هذه الاثني عشر رغم ذلك؟
عادةً نعم، وعبر المُصنّع لا عبر هذه المنصة. فالمحرك بلا هيكل هو الفئة الوحيدة التي يُعرَّف فيها المحرك بلفّه وحزمته وتجويفه لا برقم قطعة مختوم، لذا فإن متطلبًا يحتاج قيمة KV مختلفة عند الناقل نفسه، أو حزمة أعلى لعزم أكبر في القطر نفسه، أو تجويفًا بمقاس عمود معيّن هو تنويع على إطار قائم لا تطوير جديد. والمسار هو صفحات منتجات المُصنّع، التي تربط إليها السجلات هنا لكل وحدة. تحتفظ ToBMS بطبقة المواصفات — ما هو منشور وقابل للمقارنة والبحث — ويبقى المُصنّع مصدر الحقيقة لما يمكن بناؤه وبأي دقة.
المصادر الرسمية
توثّق CubeMars مدى المحركات بلا هيكل على موقعها الخاص، ولكل وحدة من الاثني عشر في هذا الجدول صفحة رسمية تحمل مواصفاتها الكاملة وبيانات اللفّ ورسم التركيب. ويُعدّ نطاق منتجات المُصنّع نقطة الدخول، وهما طرفا هذه المقارنة موثّقان كلٌّ على حدة: RI20 KV600 عند الطرف الخفيف و RO100 KV55 Standard عند الطرف الثقيل. وتُجمع وثائق المنتجات عبر فئات المنصة في الموارد. ويبقى المُصنّع مصدر الحقيقة لخيارات اللفّ والتصنيفات الحرارية واستفسارات الحزمة والتجويف المخصّصة وتهيئة المشغّل؛ وتحتفظ ToBMS بطبقة الاستكشاف والمقارنة، وكل رقم مستخدم في هذا الدليل هو قيمة منشورة محفوظة في سجلات منتجات المنصة.
إلى أين تتّجه بعد ذلك
أقرب رفيق لهذا الدليل هو محركات العزم بدون إطار: اختيار مجموعة العضو الثابت والدوار لمفاصل الروبوتات، الذي يقرأ الوحدات الاثنتي عشرة نفسها من الداخل إلى الخارج — الجزء الثابت والجزء الدوّار والتركيبين وما يعد به كل عمود مواصفات — بينما يقرأها هذا الدليل من الخارج إلى الداخل، بالنطاق وموضع المفصل. وقراءتهما معًا تجيب عن سؤالين مختلفين يطرحهما مقاس الإطار: ما هو الطقم بلا هيكل، وأين موضع طقم معيّن.
وحيث يكون الاختيار بين هذه الفئة وفئة مجمّعة، يضع محركات BLDC للهيكل الخارجي: محرك العزم بلا هيكل مقابل المشغّل المتكامل المسارين جنبًا إلى جنب في الكتلة والصلابة والخلوص وإلى أين يجب أن تذهب حرارة اللفّ، وهو القرار السابق لأي نطاق في المصفوفة أعلاه. وحيث تكون مرحلة التخفيض هي ما يجعل محركًا أصغر يبلغ مفصلًا أثقل، يغطي مشغّلات التشغيل شبه المباشر: ما الذي توفّره نسبة 8:1 حالة النسبة المنخفضة، ويغطي المشغلات الروبوتية: كيفية اختيار المشغّل المدمج المناسب لمفاصل الروبوتات البديل المجمّع بالكامل.
لتكوين قائمة مختصرة لا للبحث، صفِّ المرشّحين حسب العزم والجهد والكتلة والمقاس في الاختيار وضعهم مقابل بعضهم في مقارنة المنتجات. ولمواضع المفاصل المذكورة في المصفوفة، تجمع المنصة المرشّحين تحت روبوت بشري، و هيكل خارجي، و روبوت رباعي الأرجل، و روبوت تأهيلي، و وحدة مفصل، و ذراع روبوت تعاوني، و روبوت بعجلات، و AGV. وتقع الوحدات الاثنتا عشرة كلها المقارنة هنا في فئة محركات عزم بدون إطار، وتجمع صفحة CubeMars بقية المدى.