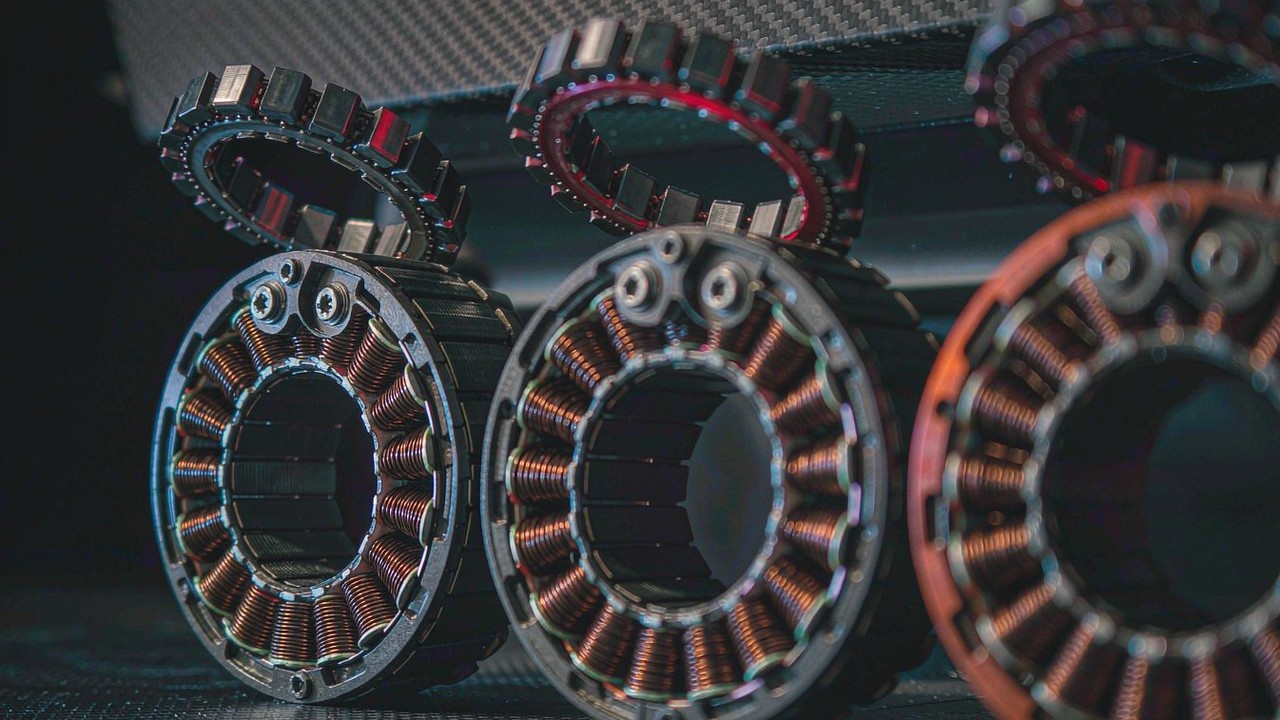
Bezramowy silnik momentowy o wysokim momencie nie stanowi odrębnej klasy maszyn. To ten sam zestaw stojana i wirnika co każdy inny bezramowy silnik BLDC, zwymiarowany tak, by publikowana wartość momentu była dość duża, aby przenosić pracujący przegub, a nie sam koniuszek palca. To, co zmienia się wraz ze wzrostem rozmiaru, to cena przypisana do tej wartości: prąd, jaki musi dostarczyć napęd, ciepło, jakie ten prąd odkłada w uzwojeniu, masa, którą przegub musi następnie przyspieszać, oraz średnica, którą musi pomieścić otaczająca struktura. Ten przewodnik śledzi ten łańcuch na podstawie publikowanych danych sześciu zestawów aktualnie wymienionych w kategorii Silniki momentowe bezramowe, od ważącego 248 g RO60 KV115 do ważącego 710 g RO100 KV55.
Szybka odpowiedź
Bezramowy silnik momentowy o wysokim momencie rozpoznaje się po trzech publikowanych wartościach czytanych razem, a nie po jednej liczbie. Moment znamionowy to wartość ciągła, którą przegub może utrzymać, zanim uzwojenie osiągnie swoją granicę termiczną. Moment szczytowy to krótki wypad, który napęd może zadać, ale którego uzwojenie nie zdoła utrzymać. Publikowany maksymalny stosunek momentu do masy rozdziela te zestawy ostrzej niż sam moment: od 9.3 Nm/kg dla RI80 V2.0 KV75 do 16.9 Nm/kg dla RO100 KV55. Sześć zestawów w tym porównaniu obejmuje od 0.8 Nm do 4 Nm znamionowo i od 2.4 Nm do 12 Nm szczytowo, między 248 g a 710 g, przy prądach znamionowych od 7.1 A do 20 A. Moment przychodzi więc z rachunkiem za prąd, rachunkiem za ciepło i rachunkiem za masę, a praktyczne pytanie brzmi, który z tych trzech rachunków przegub jest w stanie zapłacić.
Co oznacza „wysoki moment” w zestawie bezramowym
To określenie opisuje pozycję w publikowanym zakresie, a nie technologię. W całej tej kategorii publikowany moment znamionowy rozciąga się od 0.024 Nm do 4 Nm, a sześć zebranych tu zestawów zajmuje górną część tego przedziału. Ich poprawne odczytanie zależy od rozdzielenia dwóch wartości momentu oraz od dostrzeżenia, że czwarta wielkość - masa - zmienia się niezależnie od obu.
Moment znamionowy to wartość, którą przegub może utrzymać przez cały dzień
Moment znamionowy to największy moment, jaki producent publikuje dla pracy ciągłej. W serii RO producent podaje go wprost jako moment ciągły: 0.8 Nm dla RO60 KV115, 1.3 Nm dla RO80 KV105 i 4 Nm dla RO100 KV55. Seria RI publikuje tę samą wielkość pod nazwą momentu znamionowego: 0.94 Nm dla RI70 KV95, 1.45 Nm dla RI80 V2.0 KV75 i 1.76 Nm dla RI100 KV105. Przegub, który utrzymuje pozycję, przeciwstawia się grawitacji albo nosi stałe obciążenie, zużywa moment znamionowy, a ciepło uzwojenia, które temu towarzyszy, powstaje tak długo, jak długo utrzymywana jest pozycja. To ta wartość wymiaruje uzwojenie, a w końcu sam silnik.
Moment szczytowy to krótki wypad, a nie punkt pracy
Moment szczytowy to wartość, jaką zestaw może dostarczyć przez krótki przedział, a stosunek między tymi dwiema wartościami jest najwyraźniejszym ostrzeżeniem, jakie zawierają dane. RI80 V2.0 KV75 publikuje 1.45 Nm znamionowo wobec 4.1 Nm szczytowo, czyli współczynnik około 2.8. RO100 KV55 publikuje 4 Nm znamionowo wobec 12 Nm szczytowo, czyli współczynnik 3. Przegub, który spędza swoje życie robocze blisko wartości szczytowej, zużywa liczbę, której uzwojenie nie było zaprojektowane, by ją utrzymywać. Moment szczytowy to właściwa wartość dla odpowiedzi skokowej, pochwycenia spadającego obciążenia czy chwilowego podniesienia; moment znamionowy to właściwa wartość dla wszystkiego, co dzieje się po wygaśnięciu stanu przejściowego.
Dwa zestawy o zbliżonej masie mogą leżeć o cały szczebel od siebie
RO60 KV115 i RI70 KV95 są bliskie masą - 248 g i 270.4 g - a jednak publikują różne wartości ciągłe, 0.8 Nm i 0.94 Nm, przy różnych układach i różnych napięciach szyny. Publikowany maksymalny stosunek momentu do masy ujmuje to samo zwięźlej: 9.68 Nm/kg dla RO60 KV115 wobec 9.91 Nm/kg dla RI70 KV95 oraz 11.36 Nm/kg dla RO80 KV105 wobec 9.3 Nm/kg dla RI80 V2.0 KV75. Sama masa nie wskazuje zestawu o wyższym momencie, podobnie jak średnica. Wskazuje go wartość, jaką producent publikuje dla uzwojenia i obciążenia.
Skąd bierze się moment
Moment w silniku BLDC z magnesami trwałymi powstaje w szczelinie powietrznej między magnesami na wirniku a prądem w żłobkach stojana. Wszystko, co dane publikują o bezramowym silniku momentowym o wysokim momencie, jest konsekwencją tego, ile materiału aktywnego producent umieścił w tej szczelinie oraz jak ułożono uzwojenie.
Magnes i miedź, wymiarowane średnicą stojana
Większy moment wymaga więcej magnesu i więcej miedzi działających na większym promieniu, a promień jest ramieniem dźwigni w zależności między siłą w szczelinie a momentem na osi. Dlatego największy zestaw w tej grupie jest zarazem najszerszy: RO100 KV55 publikuje 4 Nm znamionowo przy średnicy zewnętrznej 113.5 mm i masie 710 g, podczas gdy RO60 KV115 publikuje 0.8 Nm znamionowo przy 73.8 mm i 248 g. Seria RI podlega tej samej regule w obrębie własnego układu, rosnąc od 0.94 Nm znamionowo przy 76 mm w RI70 KV95 do 1.76 Nm znamionowo przy 104 mm w RI100 KV105. Zestaw bezramowy nie ma obudowy, która powiększałaby tę średnicę; publikowanym gabarytem jest gabaryt stojana i wirnika, który musi pomieścić struktura.
Kt jest publikowane i jest znakiem zestawu do małych prędkości
Producent publikuje stałą momentu, Kt, w Nm/A dla każdego z tych zestawów: 0.130 dla RI70 KV95, 0.155 dla RI80 V2.0 KV75, 0.129 dla RI100 KV105, 0.094 dla RO60 KV115, 0.087 dla RO80 KV105 i 0.2 dla RO100 KV55. Kt określa, ile momentu wytwarza zestaw na amper prądu fazowego, i jest pojedynczą najbardziej użyteczną liczbą przy czytaniu zestawu o wysokim momencie, bo zamienia wymaganie momentu wprost na wymaganie prądu dla napędu. Kierunek zmian w całej grupie jest także kierunkiem zmian w całej technologii: im niższe Kt, tym więcej prądu potrzeba dla danego momentu i tym wyższy prąd ciągły musi przetrwać napęd i uzwojenie. Bezramowy silnik momentowy o wysokim momencie jest w tym sensie maszyną o wysokim Kt, której zadaje się pracę przy prądzie, jaki uzwojenie zdoła utrzymać.
Pary biegunów i to, co zmieniają przy małej prędkości
Liczba par biegunów jest publikowana dla każdego zestawu tutaj: 8 w RI80 V2.0 KV75, 14 w RI70 KV95, RI100 KV105 i RO60 KV115 oraz 21 w RO80 KV105 i RO100 KV55. Więcej par biegunów oznacza więcej cykli komutacji na obrót i płynniejszy moment przy bardzo małej prędkości, czego potrzebuje przegub przesuwający się powoli przez mały kąt pod obciążeniem. Podnosi to także częstotliwość elektryczną, którą napęd musi obsłużyć przy danej prędkości mechanicznej, a staje się to ograniczeniem dopiero na szczycie zakresu prędkości. W zastosowaniu o wysokim momencie kupuje się zwykle właśnie płynność przy małej prędkości.
Cena momentu w prądzie i w cieple
Moment nie jest darmowy na zaciskach. Każdy niutonometr płaci się prądem fazowym, a każdy amper płaci się ciepłem wewnątrz uzwojenia. Publikowane dane pokazują, ile to kosztuje w całej tej grupie.
Napięcie szyny ustala prędkość, a nie moment
Napięcie szyny wyznacza, jak szybko zestaw może się obracać, zanim siła przeciwelektromotoryczna wzrośnie do poziomu zasilania, i to widać w publikowanych kolumnach prędkości. Zestawy RI oferują trzy punkty pracy, bo przyjmują 24 V, 36 V lub 48 V: RI80 V2.0 KV75 publikuje prędkość znamionową 1135, 1785 i 2430 rpm oraz prędkość bez obciążenia 1480, 2220 i 2960 rpm na tych szynach. Zestawy RO publikują po jednym punkcie przy znamionowym 48 V, od 3600 rpm w RO80 KV105 do 2000 rpm w RO100 KV55. Moment natomiast wyznaczają prąd i Kt, dlatego przegub, który potrzebuje większego momentu przy danej prędkości, to kwestia uzwojenia i prądu, a nie napięcia.
Straty w miedzi rosną z kwadratem prądu
Ciepło wydzielane w uzwojeniu jest proporcjonalne do kwadratu przepływającego przezeń prądu, więc zestaw, od którego wymaga się momentu przy prądzie, dla którego nie został uzwojony, nagrzewa się nieproporcjonalnie szybciej. Publikowane prądy szczytowe w tej grupie są znaczne: 21 A w RI70 KV95, 27.6 A w RI80 V2.0 KV75, 38.6 A w RI100 KV105, 40 A w RO60 KV115, 50 A w RO80 KV105 i 62 A w RO100 KV55. Żaden z nich nie jest wartością ciągłą. To krótkie wypady, a różnica między prądem znamionowym 7.1 A a prądem szczytowym 21 A w RI70 KV95 jest zapasem termicznym, jaki ma uzwojenie, a nie oknem pracy.
Co obejmuje publikowana wartość ciągła
Ciągła lub znamionowa wartość momentu to stwierdzenie termiczne, odnoszone do podanej temperatury otoczenia i podanych warunków montażu. Zestawy RI publikują temperaturę otoczenia pracy od -20 °C do 50 °C, a zestawy RO publikują to samo okno. Czego dane nie zawierają, to rezystancja termiczna między uzwojeniem a powierzchnią montażową, czyli wielkość, która decyduje o tym, ile z wartości znamionowej przetrwa, gdy zestaw zostanie przykręcony do struktury odprowadzającej ciepło inaczej niż uchwyt producenta. To pytanie do producenta i pierwsze, jakie należy zadać, gdy od przegubu oczekuje się utrzymywania wysokiego momentu w sposób ciągły, a nie okazjonalny.
Wymiarowanie: gabaryt, otwór i masa wirnika
Wzrost momentu zmienia jednocześnie trzy inne publikowane wielkości, a w zestawie bezramowym każda z nich spada na integratora, a nie na producenta.
Średnica zewnętrzna rośnie szybciej niż moment szczytowy
W tej grupie średnica zewnętrzna rośnie od 73.8 mm w RO60 KV115 do 113.5 mm w RO100 KV55, czyli o współczynnik około 1.54, podczas gdy publikowany moment szczytowy rośnie od 2.4 Nm do 12 Nm, czyli pięciokrotnie. To porównanie nie jest wymianą jeden do jednego między układami, a seria RI pokazuje ten efekt w innym tempie, przechodząc od 2.68 Nm szczytowo przy 76 mm w RI70 KV95 do 4.95 Nm szczytowo przy 104 mm w RI100 KV105. Ten odczyt pozostaje użyteczny: skok momentu kupuje się w dużej mierze skokiem średnicy, a otaczająca struktura musi znaleźć na to miejsce. Tam, gdzie przegub nie może rosnąć promieniowo, alternatywną publikowaną dźwignią jest uzwojenie i prąd, a nie mniejszy silnik o tym samym momencie.
Wydrążony otwór i dokąd prowadzą przewody
Każdy zestaw tutaj zbudowano wokół wydrążonego środka, a publikowany otwór jest ograniczeniem projektowym tak samo jak średnica zewnętrzna. RI80 V2.0 KV75 publikuje otwór przelotowy 40.5 mm, a RI100 KV105 publikuje 45 mm, podczas gdy RI70 KV95 publikuje średnicę wału drążonego 38 mm. Otwór tej wielkości przepuszcza przewody sygnałowe i zasilające, wał napędowy albo korpus przekładni harmonicznej prosto przez środek przegubu. Wybór zestawu jest więc także wyborem trasy wiązki, która musi żyć wewnątrz ruchomego zespołu przez cały okres eksploatacji maszyny, a większy otwór to jeden z niewielu sposobów na kupienie trwałości wiązki bez kupowania większego przegubu.
Masa wirnika to masa, którą przegub musi poruszyć
Zestaw bezramowy publikuje się jako dwie części, a seria RO podaje ich masy osobno: 105 g wirnika i 143 g stojana w RO60 KV115, 148 g wirnika i 204 g stojana w RO80 KV105 oraz 324 g wirnika i 356 g stojana w RO100 KV55. Wirnik to ta połowa, która się obraca, więc to jego masa, a nie masa całkowita, jest tym, co przegub musi przyspieszać i co swoją bezwładnością wnosi do pętli, którą napęd musi ustabilizować. Producent publikuje także tę bezwładność: 1161 gcm² w RO60 KV115, 2612 gcm² w RO80 KV105 i 8700 gcm² w RO100 KV55. Dla przegubu, który musi szybko zmieniać kierunek, lżejszy wirnik przy tym samym momencie jest wart więcej niż lżejsza masa całkowita.
Mechaniczna droga obciążenia i integracja
Zestaw bezramowy przychodzi bez części, które zwykle przejmują i przenoszą obciążenie, a w przegubie o wysokim momencie właśnie na tych częściach skupia się praca projektowa.
Łożysko to decyzja integratora
Żaden z tych zestawów nie ma własnego zestawu łożysk. Stojan trzeba zacisnąć w strukturze, która zarazem odprowadza jego ciepło, a wirnik trzeba zamontować na tym, co się obraca, z układem łożysk dobranym do obciążeń promieniowych i osiowych, jakie przegub faktycznie zobaczy. Przy momentach publikowanych w tej grupie obciążenia te przestają być przypadkowe, a wybór łożyska, jego napięcie wstępne i jego własna sztywność należą do maszyny, a nie do silnika. Publikowane środki montażowe są punktem wyjścia: zestawy RO dostarcza się z kołkiem ustalającym i zestawem śrub mocujących w pakiecie akcesoriów, M4 w RO80 KV105 i M5 w RO100 KV55.
Obciążenie promieniowe przechodzi przez przegub
Ponieważ zestaw nie ma własnej obudowy ani wału, obciążenie promieniowe od paska, przekładni albo przesuniętego ładunku nie przechodzi przez silnik. Przechodzi przez łożysko, które zapewnia integrator, a wirnik silnika widzi wyłącznie moment, któremu przegub się przeciwstawia. To jedna z zalet tego układu, a zarazem wymaganie wobec otaczającej konstrukcji: struktura musi utrzymywać wirnik i stojan współosiowo w całym zakresie obciążeń, bo publikowana szczelina powietrzna jest luzem ruchowym, a nie tolerancją. Tam, gdzie od przegubu wymaga się noszenia człowieka albo ciężkiego ramienia, ugięcie struktury podtrzymującej pod obciążeniem staje się częścią warunków pracy silnika.
Sprzężenie zwrotne w bezruchu
Zestawy RO publikuje się jako dostarczane z czujnikami Halla i czujnikiem temperatury, a zestawy RI publikuje się z czujnikami Halla jako opcją. Przegub utrzymujący pozycję pod obciążeniem potrzebuje informacji o położeniu, gdy się nie porusza, i właśnie tam oszacowanie bezczujnikowe staje się najmniej wiarygodne. Wybór między zestawem ze sprzężeniem zwrotnym a zestawem bez niego jest więc decyzją o tym, czego oczekuje się od napędu przy zerowej prędkości, a dane podają to dla każdego zestawu: RO60 KV115 Standard, RO80 KV105 Standard i RO100 KV55 Standard noszą oba czujniki, natomiast wersje Lite tych samych ram są publikowane bez nich.
Wysokomomentowy koniec zakresu
Poniższa tabela zbiera sześć omawianych tu zestawów w kolumnach, które rozstrzygają o przegubie o wysokim momencie. Każda wartość to liczba, jaką producent publikuje dla danego zestawu.
| Model | Moment znamionowy (Nm) | Moment szczytowy (Nm) | Prąd znamionowy (A) | Prędkość znamionowa (rpm) | Masa (g) | Średnica (mm) |
|---|---|---|---|---|---|---|
| RI70 KV95 | 0.94 | 2.68 | 7.1 | 1270/1990/2710 | 270.4 | 76 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | 9.4 | 1135/1785/2430 | 411 | 85 |
| RI100 KV105 | 1.76 | 4.95 | 13.6 | 1370/2100/2825 | 500 | 104 |
| RO60 KV115 | 0.8 | 2.4 | 8.5 | 4200 | 248 | 73.8 |
| RO80 KV105 | 1.3 | 4 | 15 | 3600 | 352 | 92.6 |
| RO100 KV55 | 4 | 12 | 20 | 2000 | 710 | 113.5 |
Moment znamionowy, moment szczytowy, prąd znamionowy, prędkość znamionowa, masa i średnica według publikacji producenta (CubeMars). Tam, gdzie wartość prędkości zawiera trzy liczby, są to punkty pracy przy 24 V, 36 V i 48 V w tej kolejności; zestawy RO publikują pojedynczy punkt przy znamionowym 48 V. Moment znamionowy to wartość ciągła, a moment szczytowy to wartość krótkookresowa. Dane dotyczące uzwojenia, termiki i montażu każdego zestawu znajdują się na jego stronie produktu producenta.
Czytając kolumnę momentu znamionowego w dół, grupa dzieli się na trzy pary. Dwa zestawy publikują poniżej 1 Nm, dwa publikują między 1.3 Nm a 1.45 Nm, a jeden publikuje 4 Nm, czyli trzykrotność wartości poniżej. Ta ostatnia luka jest sednem tabeli: skok od 1.76 Nm do 4 Nm znamionowo nie jest udoskonaleniem tego samego projektu, to inna klasa przegubu, a kolumny masy, średnicy i prądu zmieniają się razem z nim. Czytając natomiast w poprzek, kolumna prądu wyjaśnia, dlaczego największe zestawy nie są po prostu najsilniejsze. RO100 KV55 wymaga 20 A w sposób ciągły, by utrzymać swoje 4 Nm, wobec 8.5 A dla RO60 KV115, by utrzymać 0.8 Nm, a napęd zwymiarowany dla jednego nie jest zwymiarowany dla drugiego.
RI80 V2.0 KV75 i RI100 KV105: para o wirniku wewnętrznym
Dwa największe zestawy RI w tej grupie zbudowano na szynie 24 V, 36 V lub 48 V, a oba publikują trzy punkty pracy zamiast jednego. RI80 V2.0 KV75 publikuje 1.45 Nm znamionowo i 4.1 Nm szczytowo przy 411 g i średnicy 85 mm, z otworem przelotowym 40.5 mm i maksymalnym stosunkiem momentu do masy 9.3 Nm/kg. RI100 KV105 publikuje 1.76 Nm znamionowo i 4.95 Nm szczytowo przy 500 g i 104 mm, z otworem 45 mm i stosunkiem 9.9 Nm/kg. Między nimi masa rośnie o około 22 procent za około 21 procent więcej momentu znamionowego, a średnica musi wzrosnąć z 85 mm do 104 mm na potrzeby tego kroku. Wybór między nimi to w dużej mierze kwestia tego, czy przegub ma miejsce promieniowe na większą ramę.
RO80 KV105 i RO100 KV55: para o wirniku zewnętrznym
Dwa największe zestawy RO publikują pojedynczy punkt pracy przy 48 V i są dostarczane z czujnikami Halla i temperatury w standardzie. RO80 KV105 publikuje 1.3 Nm w sposób ciągły i 4 Nm szczytowo przy 352 g i 92.6 mm, z momentem zapadkowania 24 N.mm i stosunkiem 11.36 Nm/kg. RO100 KV55 publikuje 4 Nm w sposób ciągły i 12 Nm szczytowo przy 710 g i 113.5 mm, z momentem zapadkowania 55 N.mm i stosunkiem 16.9 Nm/kg, najwyższym w tej grupie. RO100 KV55 to zestaw, który sięga szczytu zakresu znamionowego publikowanego dla tej kategorii, a jego 16.9 Nm/kg odnotowuje, że robi to przy mniejszej masie na niutonometr niż jakikolwiek inny zestaw tutaj.
RI70 KV95 i RO60 KV115: szczebel poniżej
RI70 KV95 publikuje 0.94 Nm znamionowo i 2.68 Nm szczytowo przy 270.4 g i 76 mm, z wałem drążonym 38 mm i stosunkiem 9.91 Nm/kg. RO60 KV115 publikuje 0.8 Nm w sposób ciągły i 2.4 Nm szczytowo przy 248 g i 73.8 mm, z momentem zapadkowania 15 N.mm i stosunkiem 9.68 Nm/kg. Oba leżą blisko 1 Nm w sposób ciągły i oba są naturalnym punktem wyjścia dla przegubu, który musi przenosić obciążenie robocze bez masy i średnicy największych ram. Różnią się też zachowaniem swojej szyny: RI70 KV95 przyjmuje od 24 V do 48 V, podczas gdy RO60 KV115 publikuje się przy 48 V.
CubeMars pokazuje RI80 V2.0 KV75 napędzający platformę inspekcyjną, czyli roboczy koniec zakresu momentu omawianego w tym przewodniku: przegub przenoszący prawdziwy mechanizm, a nie stanowisko testowe. To najjaśniejsza ilustracja tego, co daje wartość 1.45 Nm w sposób ciągły w gotowej maszynie.
Strona wideo w ToBMSObejrzyj w YouTubeDopasowanie momentu do obowiązku przegubu
Publikowane wartości stają się decyzją dopiero wtedy, gdy najpierw zapisze się obowiązek samego przegubu. Trzy wielkości, w tej kolejności, wykonują większość pracy.
Zacznij od najgorszego przypadku utrzymania, a nie od ruchu ustalonego
Wartością, która wymiaruje zestaw, jest największy moment, jaki przegub musi utrzymywać lub poruszać wielokrotnie, wraz z tym, jak długo jest utrzymywany. Przegub podtrzymujący obciążenie statyczne, przeciwstawiający się grawitacji podniesionego ramienia albo utrzymujący pozycję wbrew sprężynie zużywa moment ciągły przez cały ten czas, i to kolumnę znamionową należy odczytać. Kolumna szczytowa wchodzi w grę tylko dla stanów przejściowych: przyspieszenia, pochwycenia, polecenia skokowego. Zapisanie obu osobno, z czasem trwania przy każdej, zamienia publikowaną wartość znamionową w wymaganie, a nie w porównanie.
Potem prędkość przy tym momencie
Moment i prędkość nie są niezależne, a publikowane dane zorganizowano wokół tego. Zestawy RI publikują prędkość znamionową i prędkość bez obciążenia dla każdej z trzech szyn, od 1135 rpm znamionowo przy 24 V do 2430 rpm znamionowo przy 48 V w RI80 V2.0 KV75, a zestawy RO publikują po jednej parze przy 48 V. Przegub, który potrzebuje swojego momentu roboczego przy wyższej prędkości, wymaga od zestawu pracy wyżej w zakresie prędkości, gdzie dostępny moment zaczął już opadać od swojego maksimum. Ustalenie wymaganej prędkości przy wymaganym momencie, a nie maksimum każdego z osobna, utrzymuje dobór uczciwym.
Potem termiczny cykl pracy
Ostatni krok to ten, na który dane odpowiadają najniepełniej. Wartości ciągłe publikuje się wobec podanej temperatury otoczenia i podanych warunków montażu, a przegub utrzymujący wysoki moment przez dużą część swojego cyklu będzie leżał bliżej granicy termicznej niż taki, który większość czasu spędza w bezruchu. Publikowany moment zapadkowania i prąd znamionowy to użyteczne przybliżenia tego, ile ciepła wytworzy uzwojenie przy danym obciążeniu, ale to rezystancja termiczna między uzwojeniem a powierzchnią montażową decyduje o wyniku, a jej nie ma w danych. To pierwsza wartość, o jaką należy poprosić producenta, zanim zobowiąże się przegub o wysokim momencie do pracy ciągłej.
Lista kontrolna doboru
Gabaryt mechaniczny
- Zapisz wymagany moment ciągły i wymagany moment szczytowy osobno, z czasem trwania przy każdym.
- Sprawdź publikowaną średnicę zewnętrzną i długość wobec przestrzeni, jaką przegub faktycznie ma, przed spojrzeniem na masę.
- Sprawdź publikowany otwór przelotowy wobec przewodów, wału albo przekładni, które muszą przezeń przejść.
- Odnotuj publikowaną masę i bezwładność wirnika, a nie tylko masę całkowitą, jeśli przegub musi szybko zmieniać kierunek.
Budżet elektryczny
- Przelicz wymaganie momentu na wymaganie prądu za pomocą publikowanego Kt dla rozważanego zestawu.
- Porównaj ten prąd z publikowanym prądem znamionowym, a nie szczytowym.
- Ustal napięcie szyny na podstawie wymaganej prędkości przy wymaganym momencie, korzystając z publikowanych kolumn prędkości.
- Potwierdź wartość ciągłą wobec cyklu pracy przegubu i poproś producenta o rezystancję termiczną, której brakuje w danych.
Integracja i sprzężenie zwrotne
- Zdecyduj, czy zestaw jest dostarczany z czujnikami Halla, czy bez nich, oraz czego napęd potrzebuje przy zerowej prędkości.
- Zwymiaruj układ łożysk wobec obciążeń, jakie zobaczy przegub, skoro zestaw nie ma żadnego.
- Zaplanuj drogę ciepła od stojana do struktury, bo montaż jest interfejsem termicznym.
- Potwierdź środki i elementy mocujące publikowane dla konkretnej rozważanej ramy.
Najczęściej zadawane pytania
PCzy bezramowy silnik momentowy o wysokim momencie może pracować w sposób ciągły przy swoim momencie szczytowym?
Publikowane dane rozdzielają te dwie wartości nie bez powodu. W zestawach z tego porównania wartość szczytowa jest około dwa i pół do trzech razy większa od ciągłej: 4.1 Nm wobec 1.45 Nm w RI80 V2.0 KV75 oraz 12 Nm wobec 4 Nm w RO100 KV55, a wartość szczytowa idzie w parze z prądem szczytowym kilkakrotnie większym od prądu znamionowego. Praca ciągła należy do wartości znamionowej. Wartość szczytowa jest na przedziały, w których przegub musi przyspieszyć, pochwycić obciążenie albo przetrwać stan przejściowy, a jej bezpieczny czas trwania zależy od stanu termicznego uzwojenia w chwili, gdy sięga się po nią.
PCzy niższe KV samo w sobie oznacza większy moment?
Nie samo w sobie, a zestawy tutaj pokazują dlaczego. RO100 KV55 publikuje KV równe 55 rpm/V i 4 Nm w sposób ciągły przy masie 710 g, podczas gdy RO80 KV105 publikuje 105 rpm/V i 1.3 Nm w sposób ciągły przy masie 352 g. Zestawy o niższym KV w tej grupie są także większe i cięższe, więc moment bierze się z materiału aktywnego i uzwojenia razem, a nie z samej wartości KV. KV ustala prędkość na wolt i moment na amper; o tym, ile momentu zestaw może utrzymywać w sposób ciągły, decyduje to, ile magnesu i miedzi producent umieścił w szczelinie, oraz ile ciepła zdoła odprowadzić to uzwojenie.
PCo bezramowy zestaw o wysokim momencie pozostawia integratorowi do dodania?
Wszystko między stojanem a ładunkiem. Te zestawy publikuje się jako stojan i wirnik bez własnej obudowy, bez łożyska i bez wału, więc mocowanie wirnika, układ łożysk i jego napięcie wstępne, zacisk trzymający stojan i odprowadzający jego ciepło oraz sprzężenie zwrotne pozycji tam, gdzie zestaw jest dostarczany bez niego, należą do maszyny. Dane podają, które zestawy noszą sprzężenie zwrotne: RO60 KV115 Standard, RO80 KV105 Standard i RO100 KV55 Standard publikuje się z czujnikami Halla i temperatury, a wersje Lite tych samych ram publikuje się bez nich.
PCzy cięższy zestaw to zestaw o wyższym momencie?
Nie zawsze, a publikowane stosunki momentu do masy pokazują różnicę. RO80 KV105 publikuje 11.36 Nm/kg wobec 9.3 Nm/kg nieco lżejszego RI80 V2.0 KV75, a RO100 KV55 publikuje 16.9 Nm/kg, najwyższy stosunek w tej grupie. Masa i moment zmieniają się razem w całym zakresie jako całości, ale dwa zestawy zbudowane na różnych ramach i w różnych układach mogą trafić o cały szczebel od siebie przy zbliżonej masie. Użyteczne porównanie łączy publikowany moment ciągły z publikowaną masą, co jest dokładnie tym, co robi stosunek momentu do masy.
Zasoby oficjalne
CubeMars dokumentuje zakres bezramowy na własnej witrynie, a każdy zestaw w tym porównaniu ma oficjalną stronę z pełną specyfikacją, danymi uzwojenia i rysunkiem montażowym. Zakres produktów producenta jest punktem wejścia, a dwa skraje tego porównania są udokumentowane osobno - RO60 KV115 na lekkim końcu i RO100 KV55 na ciężkim. Dokumentacja produktowa w kategoriach platformy jest zebrana w Materiały. Producent pozostaje źródłem prawdy o opcjach uzwojenia, wartościach termicznych i zapytaniach o niestandardowy otwór; ToBMS utrzymuje warstwę odkrywania i porównywania, a każda wartość użyta w tym przewodniku jest publikowaną wartością przechowywaną w rekordach produktowych platformy.
Co dalej
Najbliższym towarzyszem tego przewodnika jest Bezramowe silniki momentowe: dobór zestawu stojana i wirnika do stawów, który czyta bezramowy zestaw od środka na zewnątrz - stojan, wirnik, dwa układy i to, co obiecuje każda kolumna specyfikacji. Bezramowe silniki momentowe: 12 modeli w porównaniu, od poziomu wejściowego do wydajnościowego stawia cały zakres obok siebie według pasma wydajności, a Silniki BLDC do egzoszkieletu: bezramowy silnik momentowy czy zintegrowany siłownik podejmuje wybór między gołym zestawem a zmontowanym modułem dla noszonego przegubu. Ten przewodnik leży między nimi, śledząc wartość momentu od uzwojenia do przegubu.
Aby utworzyć listę kandydatów, a nie prowadzić rozpoznanie, zacznij od pełnej kategorii Silniki momentowe bezramowe, filtruj kandydatów według momentu, napięcia i masy w Dobór, a następnie zestaw ich ze sobą w Porównanie produktów. Tam, gdzie przegub ma dotrzeć jako uszczelniony moduł z już dopasowanym reduktorem i napędem, naturalnym kolejnym krokiem jest kategoria Siłowniki robotyczne.