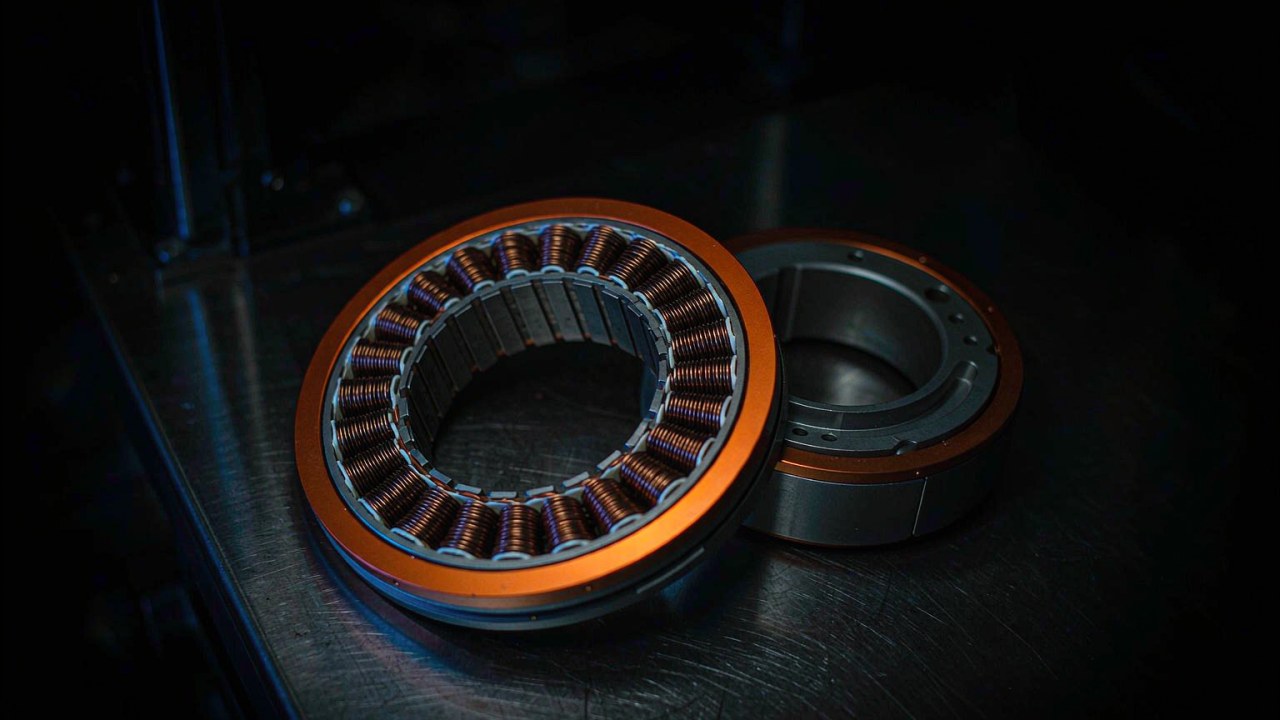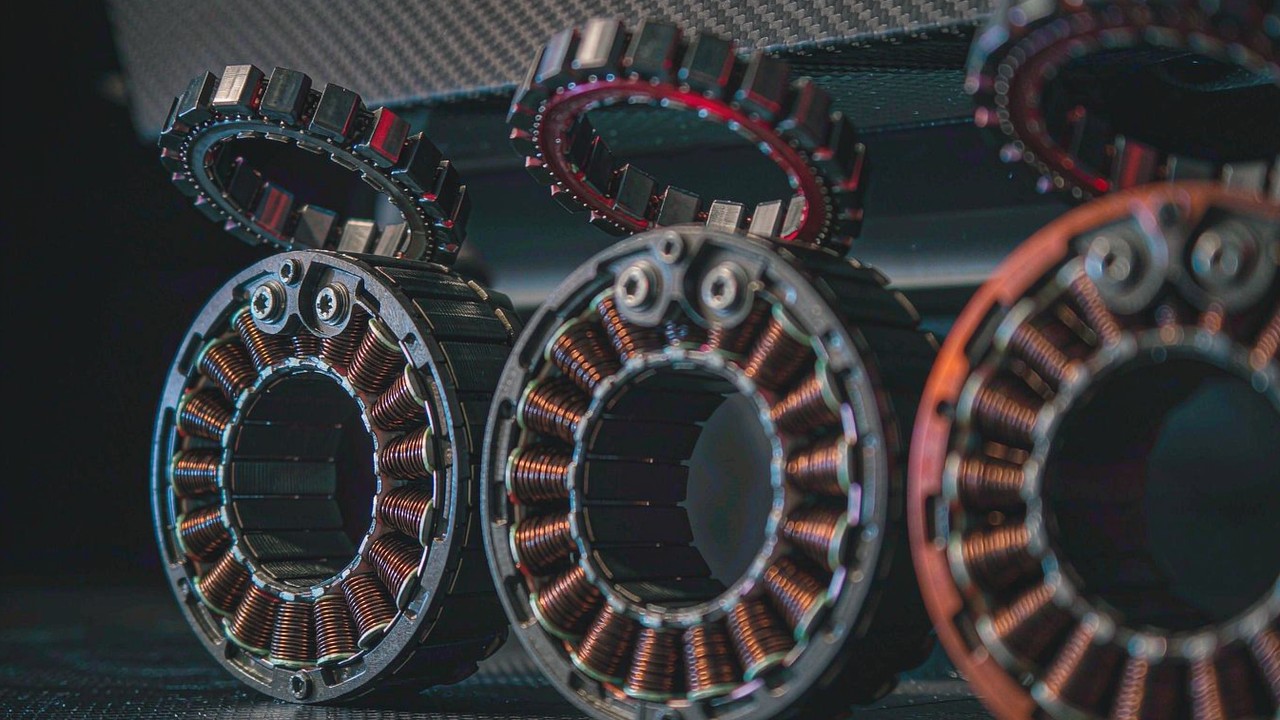
Ein rahmenloser Drehmomentmotor mit hohem Drehmoment ist keine eigene Maschinenklasse. Er ist derselbe Stator-Rotor-Bausatz wie jeder andere rahmenlose BLDC-Motor, nur so weit dimensioniert, dass der veröffentlichte Drehmomentwert groß genug ist, um ein arbeitendes Gelenk zu tragen statt eine Fingerspitze. Was sich mit steigender Baugröße ändert, ist der Preis, der an diesem Wert hängt: der Strom, den der Antrieb liefern muss, die Wärme, die dieser Strom in die Wicklung einträgt, die Masse, die das Gelenk dann beschleunigen muss, und der Durchmesser, den die umgebende Struktur aufnehmen muss. Dieser Leitfaden folgt dieser Kette anhand des veröffentlichten Datenbestands für sechs der Bausätze, die in der Rubrik Rahmenlose Drehmomentmotoren geführt werden, vom 248 g schweren RO60 KV115 bis zum 710 g schweren RO100 KV55.
Kurze Antwort
Ein rahmenloser Drehmomentmotor mit hohem Drehmoment wird über drei veröffentlichte Werte zusammen bestimmt, nicht über eine einzelne Zahl. Das Nenndrehmoment ist der Dauerwert, den ein Gelenk halten kann, ohne dass die Wicklung ihre thermische Grenze erreicht. Das Spitzendrehmoment ist ein kurzer Ausflug, den der Antrieb befehlen kann, den die Wicklung aber nicht dauerhaft trägt. Das für diese Bausätze veröffentlichte maximale Drehmoment-zu-Masse-Verhältnis trennt sie dann schärfer als das Drehmoment allein, von 9.3 Nm/kg beim RI80 V2.0 KV75 bis 16.9 Nm/kg beim RO100 KV55. Die sechs Bausätze in diesem Vergleich reichen von 0.8 Nm bis 4 Nm im Nennbetrieb und von 2.4 Nm bis 12 Nm im Spitzenbetrieb, zwischen 248 g und 710 g, mit Nennströmen von 7.1 A bis 20 A. Das Drehmoment kommt also mit einer Stromrechnung, einer Wärmerechnung und einer Masserechnung, und die praktische Frage ist, welche der drei das Gelenk bezahlen kann.
Was „hohes Drehmoment“ bei einem rahmenlosen Bausatz bedeutet
Die Wendung beschreibt eine Position in einer veröffentlichten Spanne und keine Technologie. Über diese Rubrik hinweg reicht das veröffentlichte Nenndrehmoment von 0.024 Nm bis 4 Nm, und die sechs hier versammelten Bausätze besetzen den oberen Teil dieser Spanne. Diese richtig zu lesen setzt voraus, zwei Drehmomentwerte auseinanderzuhalten und zu bemerken, dass sich eine vierte Größe - die Masse - unabhängig von beiden bewegt.
Das Nenndrehmoment ist der Wert, den ein Gelenk dauerhaft halten kann
Das Nenndrehmoment ist das größte Drehmoment, das der Hersteller für den Dauerbetrieb veröffentlicht. Bei der RO-Reihe gibt der Hersteller dies direkt als Dauerdrehmoment an: 0.8 Nm für den RO60 KV115, 1.3 Nm für den RO80 KV105 und 4 Nm für den RO100 KV55. Die RI-Reihe veröffentlicht dieselbe Größe unter der Bezeichnung Nenndrehmoment, bei 0.94 Nm für den RI70 KV95, 1.45 Nm für den RI80 V2.0 KV75 und 1.76 Nm für den RI100 KV105. Ein Gelenk, das eine Stellung hält, der Schwerkraft widersteht oder eine stehende Last trägt, verbraucht Nenndrehmoment, und die Wicklungswärme, die damit einhergeht, entsteht so lange, wie die Stellung gehalten wird. Das ist der Wert, der die Wicklung und am Ende den Motor dimensioniert.
Das Spitzendrehmoment ist ein kurzer Ausflug, kein Arbeitspunkt
Das Spitzendrehmoment ist das, was der Bausatz für ein kurzes Intervall liefern kann, und das Verhältnis der beiden Werte ist die deutlichste Warnung, die der Datenbestand enthält. Der RI80 V2.0 KV75 veröffentlicht 1.45 Nm im Nennbetrieb gegen 4.1 Nm im Spitzenbetrieb, ein Faktor von etwa 2.8. Der RO100 KV55 veröffentlicht 4 Nm im Nennbetrieb gegen 12 Nm im Spitzenbetrieb, ein Faktor von 3. Ein Gelenk, das sein Arbeitsleben nahe am Spitzenwert verbringt, verbraucht eine Zahl, für deren Dauer die Wicklung nicht bemessen ist. Das Spitzendrehmoment ist der richtige Wert für eine Sprungantwort, einen Sturzfang oder ein kurzzeitiges Anheben; das Nenndrehmoment ist der richtige Wert für alles, was geschieht, nachdem der Transient abgeklungen ist.
Zwei Bausätze ähnlicher Masse können eine ganze Stufe auseinanderliegen
Der RO60 KV115 und der RI70 KV95 liegen mit 248 g und 270.4 g massebezogen nah beieinander, veröffentlichen aber unterschiedliche Dauerwerte, 0.8 Nm und 0.94 Nm, aus unterschiedlichen Bauformen und bei unterschiedlichen Busspannungen. Das veröffentlichte maximale Drehmoment-zu-Masse-Verhältnis sagt dasselbe kompakter: 9.68 Nm/kg für den RO60 KV115 gegen 9.91 Nm/kg für den RI70 KV95 und 11.36 Nm/kg für den RO80 KV105 gegen 9.3 Nm/kg für den RI80 V2.0 KV75. Die Masse allein benennt den drehmomentstärkeren Bausatz nicht, und der Durchmesser ebenso wenig. Der Wert, der es tut, ist der, den der Hersteller für die Wicklung und die Last veröffentlicht.
Woher das Drehmoment kommt
Das Drehmoment in einem permanenterregten BLDC-Motor entsteht am Luftspalt zwischen den Magneten am Rotor und dem Strom in den Statornuten. Alles, was der Datenbestand über einen rahmenlosen Drehmomentmotor mit hohem Drehmoment veröffentlicht, ist eine Folge davon, wie viel aktives Material der Hersteller an diesem Spalt platziert hat und wie die Wicklung angeordnet ist.
Magnet und Kupfer, über den Statordurchmesser bemessen
Mehr Drehmoment braucht mehr Magnet und mehr Kupfer, die an einem größeren Radius wirken, und der Radius ist der Hebelarm im Verhältnis zwischen der Kraft am Spalt und dem Drehmoment an der Achse. Deshalb ist der größte Bausatz in dieser Gruppe zugleich der breiteste: Der RO100 KV55 veröffentlicht 4 Nm im Nennbetrieb aus 113.5 mm Außendurchmesser und 710 g, während der RO60 KV115 0.8 Nm im Nennbetrieb aus 73.8 mm und 248 g veröffentlicht. Die RI-Reihe folgt derselben Regel innerhalb ihrer eigenen Bauform und steigt von 0.94 Nm im Nennbetrieb bei 76 mm am RI70 KV95 auf 1.76 Nm im Nennbetrieb bei 104 mm am RI100 KV105. Ein rahmenloser Bausatz hat kein Gehäuse, das diesen Durchmesser aufblähen würde; das veröffentlichte Einbaumaß ist das Stator- und Rotor-Einbaumaß, das die Struktur aufnehmen muss.
Kt wird veröffentlicht, und es ist das Kennzeichen eines Bausatzes für niedrige Drehzahl
Der Hersteller veröffentlicht eine Drehmomentkonstante Kt in Nm/A für jeden dieser Bausätze: 0.130 für den RI70 KV95, 0.155 für den RI80 V2.0 KV75, 0.129 für den RI100 KV105, 0.094 für den RO60 KV115, 0.087 für den RO80 KV105 und 0.2 für den RO100 KV55. Kt gibt an, wie viel Drehmoment der Bausatz pro Ampere Phasenstrom erzeugt, und es ist die einzelne nützlichste Zahl zum Lesen eines Hochdrehmoment-Bausatzes, weil sie eine Drehmomentanforderung direkt in eine Stromanforderung für den Antrieb umsetzt. Der Trend über die Gruppe ist auch der Trend über die Technologie: Je niedriger das Kt, desto mehr Strom ist für ein gegebenes Drehmoment nötig, und desto höher der Dauerstrom, den der Antrieb und die Wicklung aushalten müssen. Ein rahmenloser Drehmomentmotor mit hohem Drehmoment ist in diesem Sinn eine Maschine mit hohem Kt, die mit einem Strom laufen soll, den die Wicklung halten kann.
Polpaare und was sie bei niedriger Drehzahl ändern
Die Polpaarzahl wird für jeden Bausatz hier veröffentlicht: 8 beim RI80 V2.0 KV75, 14 beim RI70 KV95, beim RI100 KV105 und beim RO60 KV115 sowie 21 beim RO80 KV105 und beim RO100 KV55. Mehr Polpaare bedeuten mehr Kommutierungszyklen pro Umdrehung und ein gleichmäßigeres Drehmoment bei sehr niedriger Drehzahl, was ein Gelenk braucht, das unter Last langsam durch einen kleinen Winkel kriecht. Es erhöht zugleich die elektrische Frequenz, die der Antrieb bei einer gegebenen mechanischen Drehzahl verarbeiten muss, was erst am oberen Ende des Drehzahlbereichs zu einer Einschränkung wird. Für eine Hochdrehmoment-Anwendung ist die Laufruhe bei niedriger Drehzahl meist die Eigenschaft, die gekauft wird.
Der Strom- und Wärmepreis des Drehmoments
Das Drehmoment ist an den Klemmen nicht kostenlos. Jedes Newtonmeter wird in Phasenstrom bezahlt, und jedes Ampere wird in Wärme innerhalb der Wicklung bezahlt. Der veröffentlichte Datenbestand zeigt, was das über diese Gruppe hinweg kostet.
Die Busspannung bestimmt die Drehzahl, nicht das Drehmoment
Die Busspannung bestimmt, wie schnell der Bausatz drehen kann, bevor die Gegen-EMK so weit steigt, dass sie die Versorgung erreicht, und das ist in den veröffentlichten Drehzahlspalten sichtbar. Die RI-Bausätze bieten drei Arbeitspunkte, weil sie 24 V, 36 V oder 48 V annehmen: Der RI80 V2.0 KV75 veröffentlicht 1135, 1785 und 2430 rpm Nenndrehzahl und 1480, 2220 und 2960 rpm Leerlaufdrehzahl über diese Busse. Die RO-Bausätze veröffentlichen je einen Punkt bei ihren bemessenen 48 V, von 3600 rpm beim RO80 KV105 bis 2000 rpm beim RO100 KV55. Das Drehmoment dagegen ist durch den Strom und durch Kt festgelegt, weshalb ein Gelenk, das bei einer gegebenen Drehzahl mehr Drehmoment braucht, eine Wicklungs- und Stromfrage und keine Spannungsfrage ist.
Der Kupferverlust steigt mit dem Quadrat des Stroms
Die in der Wicklung entstehende Wärme ist proportional zum Quadrat des durch sie fließenden Stroms, sodass ein Bausatz, der Drehmoment bei einem Strom liefern soll, für den er nicht gewickelt ist, überproportional schneller heiß wird. Die veröffentlichten Spitzenströme in dieser Gruppe sind erheblich: 21 A beim RI70 KV95, 27.6 A beim RI80 V2.0 KV75, 38.6 A beim RI100 KV105, 40 A beim RO60 KV115, 50 A beim RO80 KV105 und 62 A beim RO100 KV55. Keiner davon ist ein Dauerwert. Es sind kurze Ausflüge, und der Abstand zwischen einem Nennstrom von 7.1 A und einem Spitzenstrom von 21 A beim RI70 KV95 ist der thermische Spielraum der Wicklung, kein Arbeitsfenster.
Was der veröffentlichte Dauerwert abdeckt
Ein Dauer- oder Nenndrehmomentwert ist eine thermische Aussage, und sie wird gegen eine angegebene Umgebungs- und Montagebedingung getroffen. Die RI-Bausätze veröffentlichen eine Betriebsumgebungstemperatur von -20 °C bis 50 °C, und die RO-Bausätze veröffentlichen dasselbe Fenster. Was der Datenbestand nicht enthält, ist der Wärmewiderstand zwischen der Wicklung und der Befestigungsfläche, und genau diese Größe entscheidet, wie viel von der Bemessung übrig bleibt, sobald der Bausatz in eine Struktur geschraubt wird, die Wärme anders ableitet als die Vorrichtung des Herstellers. Das ist eine Frage an den Hersteller, und sie ist die erste, die zu stellen ist, wenn ein Gelenk ein hohes Drehmoment dauerhaft statt gelegentlich halten soll.
Dimensionierung: Einbaumaß, Bohrung und Rotormasse
Ein steigendes Drehmoment verändert zugleich drei weitere veröffentlichte Größen, und bei einem rahmenlosen Bausatz landet jede von ihnen beim Integrator statt beim Hersteller.
Der Außendurchmesser wächst schneller als das Spitzendrehmoment
Innerhalb dieser Gruppe steigt der Außendurchmesser von 73.8 mm beim RO60 KV115 auf 113.5 mm beim RO100 KV55, ein Faktor von etwa 1.54, während das veröffentlichte Spitzendrehmoment von 2.4 Nm auf 12 Nm steigt, ein Faktor von 5. Der Vergleich ist keine Eins-zu-eins-Substitution zwischen Bauformen, und die RI-Reihe zeigt den Effekt in einem anderen Tempo und bewegt sich von 2.68 Nm Spitze bei 76 mm am RI70 KV95 auf 4.95 Nm Spitze bei 104 mm am RI100 KV105. Die Lesart ist trotzdem nützlich: Eine Stufe mehr Drehmoment wird überwiegend mit einer Stufe mehr Durchmesser erkauft, und die umgebende Struktur muss diesen Platz finden. Wo das Gelenk radial nicht wachsen kann, ist der alternative veröffentlichte Hebel die Wicklung und der Strom, nicht ein kleinerer Motor mit demselben Drehmoment.
Die Hohlbohrung und wohin die Kabel gehen
Jeder Bausatz hier ist um ein hohles Zentrum herum gebaut, und die veröffentlichte Bohrung ist eine Auslegungsvorgabe ebenso wie der Außendurchmesser. Der RI80 V2.0 KV75 veröffentlicht eine durchgehende Bohrung von 40.5 mm und der RI100 KV105 veröffentlicht 45 mm, während der RI70 KV95 einen Hohlwellendurchmesser von 38 mm veröffentlicht. Eine Bohrung dieser Größe führt Signal- und Leistungsleiter, eine Antriebswelle oder den Körper eines Harmonic-Drive-Getriebes direkt durch die Mitte des Gelenks. Einen Bausatz zu wählen heißt daher auch, die Leitungsführung zu wählen, die über die Lebensdauer der Maschine in der bewegten Baugruppe leben muss, und eine größere Bohrung ist eine der wenigen Möglichkeiten, Kabelbaumlebensdauer zu kaufen, ohne ein größeres Gelenk zu kaufen.
Die Rotormasse ist die Masse, die das Gelenk bewegen muss
Ein rahmenloser Bausatz wird als zwei Teile veröffentlicht, und die RO-Reihe erfasst ihre Massen getrennt: 105 g Rotor und 143 g Stator beim RO60 KV115, 148 g Rotor und 204 g Stator beim RO80 KV105 und 324 g Rotor und 356 g Stator beim RO100 KV55. Der Rotor ist die Hälfte, die sich dreht, sodass seine Masse und nicht die Gesamtmasse das ist, was das Gelenk beschleunigen muss und was mit seinem Trägheitsmoment zu der Regelstrecke beiträgt, die der Antrieb stabilisieren muss. Der Hersteller veröffentlicht dieses Trägheitsmoment ebenfalls, bei 1161 gcm² beim RO60 KV115, 2612 gcm² beim RO80 KV105 und 8700 gcm² beim RO100 KV55. Für ein Gelenk, das schnell umkehren muss, ist ein leichterer Rotor bei gleichem Drehmoment mehr wert als eine leichtere Gesamtmasse.
Mechanischer Lastpfad und Integration
Ein rahmenloser Bausatz kommt ohne die Teile, die üblicherweise Last aufnehmen und übertragen, und bei einem Gelenk mit hohem Drehmoment sitzt die Auslegungsarbeit genau bei diesen Teilen.
Das Lager ist die Entscheidung des Integrators
Keiner dieser Bausätze trägt seinen eigenen Lagerstapel. Der Stator muss in eine Struktur geklemmt werden, die zugleich seine Wärme abführt, und der Rotor muss an das montiert werden, was sich dreht, mit einer Lageranordnung, die für die radialen und axialen Lasten gewählt wird, die das Gelenk tatsächlich sieht. Bei den in dieser Gruppe veröffentlichten Drehmomenten sind diese Lasten nicht mehr nebenbei, und die Lagerwahl, ihre Vorspannung und ihre eigene Steifigkeit gehören zur Maschine und nicht zum Motor. Die veröffentlichten Befestigungsmittel sind der Ausgangspunkt: Die RO-Bausätze werden mit einem Zentrierstift und einem Satz Befestigungsschrauben im Zubehörpaket geliefert, bei M4 am RO80 KV105 und M5 am RO100 KV55.
Die Radiallast läuft durch das Gelenk
Weil der Bausatz kein eigenes Gehäuse und keine eigene Welle hat, läuft die Radiallast von einem Riemen, einem Getriebe oder einer versetzten Nutzlast nicht durch den Motor. Sie läuft durch das Lager, das der Integrator bereitstellt, und der Motorrotor sieht nur das Drehmoment, dem das Gelenk widersteht. Das ist einer der Vorteile der Bauform, und es ist zugleich eine Anforderung an die umgebende Auslegung: Die Struktur muss Rotor und Stator über den gesamten Lastbereich konzentrisch halten, weil der veröffentlichte Luftspalt ein Laufspalt und keine Toleranz ist. Wo das Gelenk eine Person oder einen schweren Arm tragen soll, wird die Verformung der tragenden Struktur unter Last zu einem Teil der Betriebsbedingung des Motors.
Rückführung im Stillstand
Die RO-Bausätze werden als mit Hall-Sensoren und einem Temperatursensor geliefert veröffentlicht, und die RI-Bausätze werden wahlweise mit Hall-Sensoren veröffentlicht. Ein Gelenk, das unter Last die Position hält, braucht Positionsinformationen, während es sich nicht bewegt, und genau dort wird die sensorlose Schätzung am unzuverlässigsten. Die Wahl zwischen einem Bausatz mit Rückführung und einem ohne ist daher eine Entscheidung darüber, was der Antrieb bei Drehzahl null leisten soll, und der Datenbestand gibt sie je Bausatz an: Der RO60 KV115 Standard, der RO80 KV105 Standard und der RO100 KV55 Standard tragen beide Sensoren, während die Lite-Versionen derselben Baugrößen ohne sie veröffentlicht werden.
Das Hochdrehmoment-Ende der Baureihe
Die folgende Tabelle fasst die sechs hier besprochenen Bausätze in den Spalten zusammen, die ein Gelenk mit hohem Drehmoment entscheiden. Jeder Wert ist der Wert, den der Hersteller für diesen Bausatz veröffentlicht.
| Modell | Nenndrehmoment (Nm) | Spitzendrehmoment (Nm) | Nennstrom (A) | Nenndrehzahl (rpm) | Masse (g) | Durchmesser (mm) |
|---|---|---|---|---|---|---|
| RI70 KV95 | 0.94 | 2.68 | 7.1 | 1270/1990/2710 | 270.4 | 76 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | 9.4 | 1135/1785/2430 | 411 | 85 |
| RI100 KV105 | 1.76 | 4.95 | 13.6 | 1370/2100/2825 | 500 | 104 |
| RO60 KV115 | 0.8 | 2.4 | 8.5 | 4200 | 248 | 73.8 |
| RO80 KV105 | 1.3 | 4 | 15 | 3600 | 352 | 92.6 |
| RO100 KV55 | 4 | 12 | 20 | 2000 | 710 | 113.5 |
Nenndrehmoment, Spitzendrehmoment, Nennstrom, Nenndrehzahl, Masse und Durchmesser nach den veröffentlichten Angaben des Herstellers (CubeMars). Wo eine Drehzahlangabe drei Werte trägt, sind sie die Arbeitspunkte bei 24 V, 36 V und 48 V in dieser Reihenfolge; die RO-Bausätze veröffentlichen einen einzelnen Punkt bei ihren bemessenen 48 V. Das Nenndrehmoment ist der Dauerwert und das Spitzendrehmoment ein Kurzzeitwert. Wicklungs-, Wärme- und Befestigungsdaten für jeden Bausatz stehen auf seiner Produktseite beim Hersteller.
Liest man die Spalte Nenndrehmoment von oben nach unten, teilt sich die Gruppe in drei Paare. Zwei Bausätze veröffentlichen unter 1 Nm, zwei veröffentlichen zwischen 1.3 Nm und 1.45 Nm, und einer veröffentlicht 4 Nm, das Dreifache des Werts darunter. Diese letzte Lücke ist der Punkt der Tabelle: Ein Schritt von 1.76 Nm auf 4 Nm im Nennbetrieb ist keine Verfeinerung desselben Entwurfs, sondern eine andere Klasse von Gelenk, und die Spalten Masse, Durchmesser und Strom bewegen sich mit ihm. Liest man stattdessen quer, erklärt die Stromspalte, warum die größten Bausätze nicht einfach die stärksten sind. Der RO100 KV55 verlangt 20 A im Dauerbetrieb, um seine 4 Nm zu halten, gegen 8.5 A beim RO60 KV115, um 0.8 Nm zu halten, und ein für den einen bemessener Antrieb ist nicht für den anderen bemessen.
RI80 V2.0 KV75 und RI100 KV105: das Innenläufer-Paar
Die zwei größten RI-Bausätze in dieser Gruppe sind beide auf einem 24 V-, 36 V- oder 48 V-Bus aufgebaut, und beide veröffentlichen drei Arbeitspunkte statt einem. Der RI80 V2.0 KV75 veröffentlicht 1.45 Nm im Nennbetrieb und 4.1 Nm im Spitzenbetrieb aus 411 g und einem Durchmesser von 85 mm, mit einer durchgehenden Bohrung von 40.5 mm und einem maximalen Drehmoment-zu-Masse-Verhältnis von 9.3 Nm/kg. Der RI100 KV105 veröffentlicht 1.76 Nm im Nennbetrieb und 4.95 Nm im Spitzenbetrieb aus 500 g und 104 mm, mit einer 45 mm Bohrung und einem Verhältnis von 9.9 Nm/kg. Zwischen ihnen steigt die Masse um etwa 22 Prozent für etwa 21 Prozent mehr Nenndrehmoment, und der Durchmesser muss für diesen Schritt von 85 mm auf 104 mm wachsen. Die Wahl zwischen ihnen ist weitgehend eine Frage, ob das Gelenk den radialen Platz für die größere Baugröße hat.
RO80 KV105 und RO100 KV55: das Außenläufer-Paar
Die zwei größten RO-Bausätze veröffentlichen einen einzelnen Arbeitspunkt bei 48 V und werden standardmäßig mit Hall- und Temperatursensoren geliefert. Der RO80 KV105 veröffentlicht 1.3 Nm im Dauerbetrieb und 4 Nm im Spitzenbetrieb aus 352 g und 92.6 mm, mit einem Rastmoment von 24 N.mm und einem Verhältnis von 11.36 Nm/kg. Der RO100 KV55 veröffentlicht 4 Nm im Dauerbetrieb und 12 Nm im Spitzenbetrieb aus 710 g und 113.5 mm, mit einem Rastmoment von 55 N.mm und einem Verhältnis von 16.9 Nm/kg, dem höchsten in dieser Gruppe. Der RO100 KV55 ist der Bausatz, der das obere Ende des für diese Rubrik veröffentlichten Nennbereichs erreicht, und seine 16.9 Nm/kg halten fest, dass er dies mit weniger Masse pro Newtonmeter schafft als jeder andere Bausatz hier.
RI70 KV95 und RO60 KV115: die Stufe darunter
Der RI70 KV95 veröffentlicht 0.94 Nm im Nennbetrieb und 2.68 Nm im Spitzenbetrieb aus 270.4 g und 76 mm, mit einer 38 mm Hohlwelle und einem Verhältnis von 9.91 Nm/kg. Der RO60 KV115 veröffentlicht 0.8 Nm im Dauerbetrieb und 2.4 Nm im Spitzenbetrieb aus 248 g und 73.8 mm, mit einem Rastmoment von 15 N.mm und einem Verhältnis von 9.68 Nm/kg. Beide liegen nahe bei 1 Nm im Dauerbetrieb, und beide sind der natürliche Ausgangspunkt für ein Gelenk, das eine Arbeitslast ohne die Masse und den Durchmesser der größten Baugrößen tragen muss. Sie unterscheiden sich auch darin, wie sich ihr Bus verhält: Der RI70 KV95 nimmt 24 V bis 48 V an, während der RO60 KV115 bei 48 V veröffentlicht wird.
CubeMars zeigt den RI80 V2.0 KV75 beim Antrieb einer Inspektionsplattform, was das arbeitende Ende des Drehmomentbereichs ist, den dieser Leitfaden behandelt: ein Gelenk, das einen echten Mechanismus trägt statt einen Prüfstand. Es ist die klarste Veranschaulichung dessen, was der Dauerwert von 1.45 Nm in einer fertigen Maschine einbringt.
ToBMS-VideoseiteAuf YouTube ansehenDrehmoment auf eine Gelenkaufgabe abstimmen
Die veröffentlichten Werte werden erst dann zu einer Entscheidung, wenn die Aufgabe des Gelenks selbst zuerst schriftlich festgehalten ist. Drei Größen, in dieser Reihenfolge, leisten den Großteil der Arbeit.
Beginne beim Worst-Case-Halten, nicht beim Reisebetrieb
Der Wert, der den Bausatz dimensioniert, ist das größte Drehmoment, das das Gelenk wiederholt halten oder bewegen muss, zusammen mit der Dauer, in der es gehalten wird. Ein Gelenk, das eine statische Last abstützt, der Schwerkraft an einem gehobenen Arm widersteht oder eine Position gegen eine Feder hält, verbraucht über die gesamte Dauer Nenndrehmoment, und die Nennspalte ist die zu lesende. Die Spitzenspalte kommt nur für Transienten ins Spiel: eine Beschleunigung, ein Auffangen, ein Sprungbefehl. Die beiden getrennt festzuhalten, mit einer Dauer zu jedem, ist das, was die veröffentlichte Bemessung in eine Anforderung statt in einen Vergleich verwandelt.
Dann die Drehzahl bei diesem Drehmoment
Drehmoment und Drehzahl sind nicht unabhängig, und der veröffentlichte Datenbestand ist darum herum organisiert. Die RI-Bausätze veröffentlichen eine Nenndrehzahl und eine Leerlaufdrehzahl für jeden von drei Bussen, von 1135 rpm Nenndrehzahl bei 24 V bis 2430 rpm Nenndrehzahl bei 48 V am RI80 V2.0 KV75, und die RO-Bausätze veröffentlichen je ein Paar bei 48 V. Ein Gelenk, das sein Arbeitsdrehmoment bei einer höheren Drehzahl braucht, verlangt vom Bausatz, weiter oben im Drehzahlbereich zu laufen, wo das verfügbare Drehmoment bereits begonnen hat, von seinem Maximum zu fallen. Die geforderte Drehzahl beim geforderten Drehmoment festzulegen und nicht das Maximum von jedem, ist das, was die Auswahl ehrlich hält.
Dann der thermische Lastzyklus
Der letzte Schritt ist der, den der Datenbestand am wenigsten vollständig beantwortet. Dauerbemessungen werden gegen eine angegebene Umgebung und eine Montagebedingung veröffentlicht, und ein Gelenk, das ein hohes Drehmoment über einen großen Teil seines Zyklus hält, sitzt näher an der thermischen Grenze als eines, das die meiste Zeit ruht. Das veröffentlichte Rastmoment und der Nennstrom sind brauchbare Stellvertreter dafür, wie viel Wärme die Wicklung bei einer gegebenen Last erzeugt, aber der Wärmewiderstand zwischen der Wicklung und der Befestigungsfläche ist die Größe, die das Ergebnis entscheidet, und er steht nicht im Datenbestand. Er ist der erste Wert, der beim Hersteller anzufragen ist, bevor ein Gelenk mit hohem Drehmoment auf eine Daueraufgabe verpflichtet wird.
Auswahl-Checkliste
Das mechanische Einbaumaß
- Das geforderte Dauer-Drehmoment und das geforderte Spitzendrehmoment getrennt festhalten, mit einer Dauer zu jedem.
- Den veröffentlichten Außendurchmesser und die Länge gegen den Raum prüfen, den das Gelenk tatsächlich hat, bevor man die Masse betrachtet.
- Die veröffentlichte durchgehende Bohrung gegen die Leiter, die Welle oder das Getriebe prüfen, die durch sie hindurchführen müssen.
- Die veröffentlichte Rotormasse und das Trägheitsmoment beachten, nicht nur die Gesamtmasse, wenn das Gelenk schnell umkehren muss.
Das elektrische Budget
- Die Drehmomentanforderung mit dem veröffentlichten Kt des betrachteten Bausatzes in eine Stromanforderung umrechnen.
- Diesen Strom gegen den veröffentlichten Nennstrom vergleichen, nicht gegen den Spitzenstrom.
- Die Busspannung aus der geforderten Drehzahl beim geforderten Drehmoment festlegen, anhand der veröffentlichten Drehzahlspalten.
- Die Dauerbemessung gegen den Lastzyklus des Gelenks bestätigen und den Hersteller nach dem Wärmewiderstand fragen, den der Datenbestand auslässt.
Integration und Rückführung
- Entscheiden, ob der Bausatz mit oder ohne Hall-Sensoren geliefert wird und was der Antrieb bei Drehzahl null braucht.
- Die Lageranordnung für die Lasten auslegen, die das Gelenk sehen wird, da der Bausatz keine trägt.
- Den Wärmepfad vom Stator in die Struktur planen, weil die Befestigung die thermische Schnittstelle ist.
- Die für die betrachtete Baugröße veröffentlichten Befestigungsmittel und Befestigungselemente bestätigen.
Häufig gestellte Fragen
QKann ein rahmenloser Drehmomentmotor mit hohem Drehmoment dauerhaft bei seinem Spitzendrehmoment laufen?
Der veröffentlichte Datenbestand trennt die beiden Werte aus gutem Grund. Bei den Bausätzen in diesem Vergleich ist der Spitzenwert etwa zweieinhalb- bis dreimal so hoch wie der Dauerwert, 4.1 Nm gegen 1.45 Nm beim RI80 V2.0 KV75 und 12 Nm gegen 4 Nm beim RO100 KV55, und der Spitzenwert geht mit einem Spitzenstrom einher, der ein Mehrfaches des Nennstroms beträgt. Der Dauerbetrieb gehört zum Nennwert. Der Spitzenwert ist für die Intervalle, in denen das Gelenk beschleunigen, eine Last auffangen oder einen Transienten überstehen muss, und seine sichere Dauer hängt vom thermischen Zustand der Wicklung in dem Moment ab, in dem er abgerufen wird.
QBedeutet ein niedrigerer KV von selbst mehr Drehmoment?
Von selbst nicht, und die Bausätze hier zeigen, warum. Der RO100 KV55 veröffentlicht einen KV von 55 rpm/V und 4 Nm im Dauerbetrieb aus 710 g, während der RO80 KV105 105 rpm/V und 1.3 Nm im Dauerbetrieb aus 352 g veröffentlicht. Die Bausätze mit niedrigerem KV in der Gruppe sind zugleich die größeren und schwereren, sodass das Drehmoment aus dem aktiven Material und der Wicklung zusammen kommt und nicht aus dem KV-Wert allein. Der KV legt die Drehzahl pro Volt und das Drehmoment pro Ampere fest; wie viel Drehmoment ein Bausatz dauerhaft halten kann, wird davon bestimmt, wie viel Magnet und Kupfer der Hersteller am Spalt platziert hat und wie viel Wärme diese Wicklung abgeben kann.
QWas lässt ein rahmenloser Bausatz mit hohem Drehmoment dem Integrator noch hinzuzufügen?
Alles zwischen dem Stator und der Last. Diese Bausätze werden als Stator und Rotor ohne eigenes Gehäuse, ohne eigenes Lager und ohne eigene Welle veröffentlicht, sodass die Rotorbefestigung, die Lageranordnung und ihre Vorspannung, die Klemmung, die den Stator hält und seine Wärme abführt, und die Positionsrückführung dort, wo der Bausatz ohne sie geliefert wird, alle Teil der Maschine sind. Der Datenbestand gibt an, welche Bausätze Rückführung tragen: Der RO60 KV115 Standard, der RO80 KV105 Standard und der RO100 KV55 Standard werden mit Hall- und Temperatursensoren veröffentlicht, und die Lite-Versionen derselben Baugrößen ohne sie.
QIst ein schwererer Bausatz der drehmomentstärkere Bausatz?
Nicht unbedingt, und die veröffentlichten Drehmoment-zu-Masse-Verhältnisse zeigen den Unterschied. Der RO80 KV105 veröffentlicht 11.36 Nm/kg gegen 9.3 Nm/kg beim geringfügig leichteren RI80 V2.0 KV75, und der RO100 KV55 veröffentlicht 16.9 Nm/kg, das höchste Verhältnis in dieser Gruppe. Masse und Drehmoment bewegen sich über die Baureihe als Ganzes gemeinsam, aber zwei Bausätze in unterschiedlichen Baugrößen und Bauformen können bei ähnlicher Masse eine ganze Stufe auseinanderliegen. Der nützliche Vergleich stellt das veröffentlichte Dauerdrehmoment der veröffentlichten Masse gegenüber, und genau das tut das Drehmoment-zu-Masse-Verhältnis.
Offizielle Ressourcen
CubeMars dokumentiert die rahmenlose Baureihe auf seiner eigenen Website, und jeder Bausatz in diesem Vergleich hat eine offizielle Seite mit vollständiger Spezifikation, Wicklungsdaten und Befestigungszeichnung. Die Produktpalette des Herstellers ist der Einstiegspunkt, und die beiden Enden dieses Vergleichs sind einzeln dokumentiert - der RO60 KV115 am leichten Ende und der RO100 KV55 am schweren Ende. Produktdokumentation über die Rubriken der Plattform hinweg ist unter Ressourcen gesammelt. Der Hersteller bleibt die maßgebliche Quelle für Wicklungsoptionen, thermische Bemessungen und Anfragen zu kundenspezifischer Bohrung; ToBMS pflegt die Entdeckungs- und Vergleichsebene, und jeder in diesem Leitfaden verwendete Wert ist ein veröffentlichter Wert, der in den Produktdatensätzen der Plattform geführt wird.
Wie es weitergeht
Der engste Begleiter zu diesem Leitfaden ist Rahmenlose Drehmomentmotoren: Stator-Rotor-Kit für Robotergelenke auswählen, der einen rahmenlosen Bausatz von innen nach außen liest - den Stator, den Rotor, die beiden Bauformen und was jede Spezifikationsspalte verspricht. Rahmenlose Drehmomentmotoren: 12 Modelle im Vergleich, vom Einstieg bis zur Hochleistungsstufe stellt die vollständige Baureihe nach Leistungsband nebeneinander, und BLDC-Motoren für Exoskelette: Rahmenloser Drehmomentmotor vs. integrierter Aktuator nimmt die Wahl zwischen einem nackten Bausatz und einem montierten Modul für ein tragbares Gelenk auf. Dieser Leitfaden liegt zwischen ihnen und folgt dem Drehmomentwert von der Wicklung bis zum Gelenk.
Um eine Vorauswahl zu treffen statt zu recherchieren, von der kompletten Rubrik Rahmenlose Drehmomentmotoren ausgehen, Kandidaten in Auswahl nach Drehmoment, Spannung und Masse filtern und sie dann in Produktvergleich gegeneinander stellen. Wo das Gelenk als versiegeltes Modul mit bereits abgestimmtem Getriebe und Antrieb eintreffen soll, ist die Rubrik Roboteraktuatoren der natürliche nächste Halt.