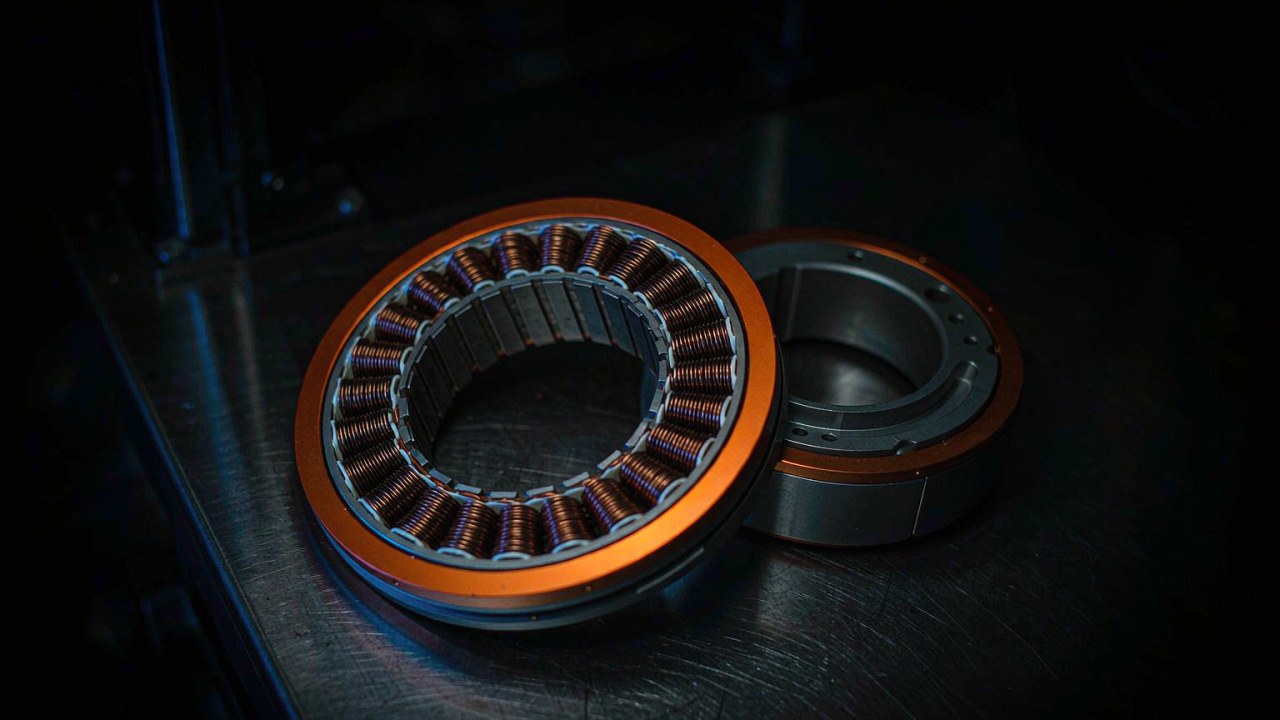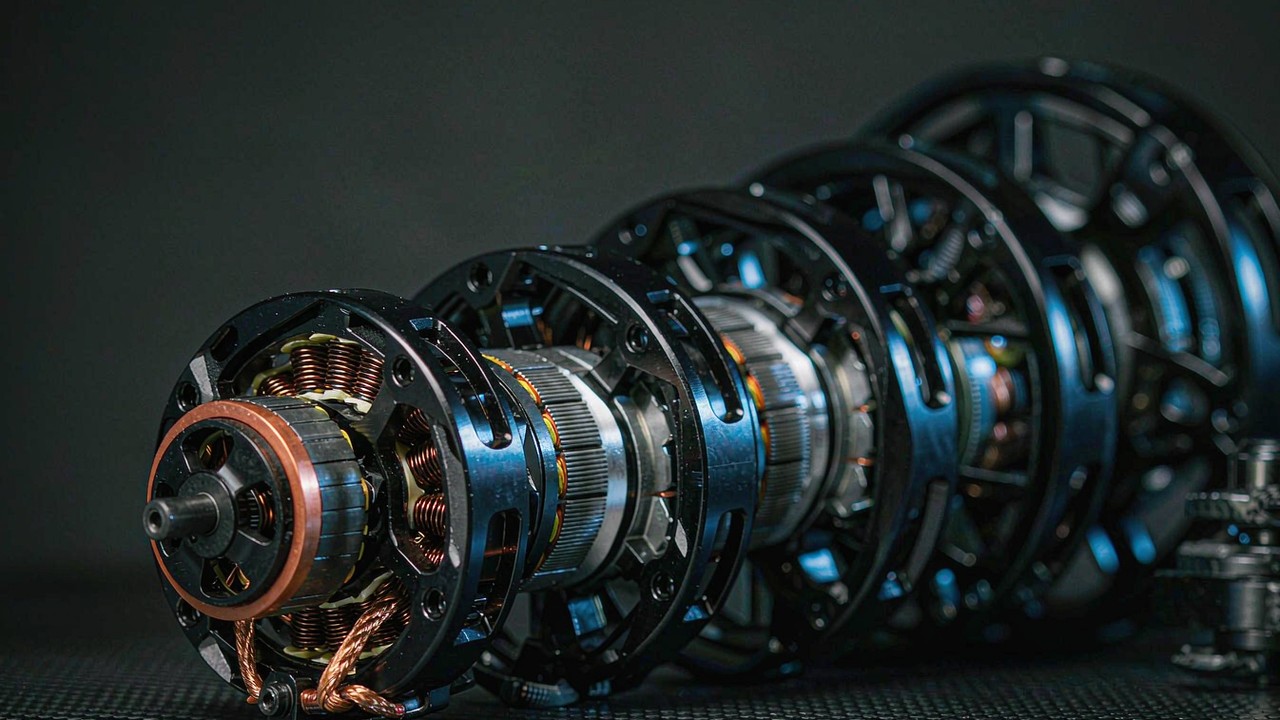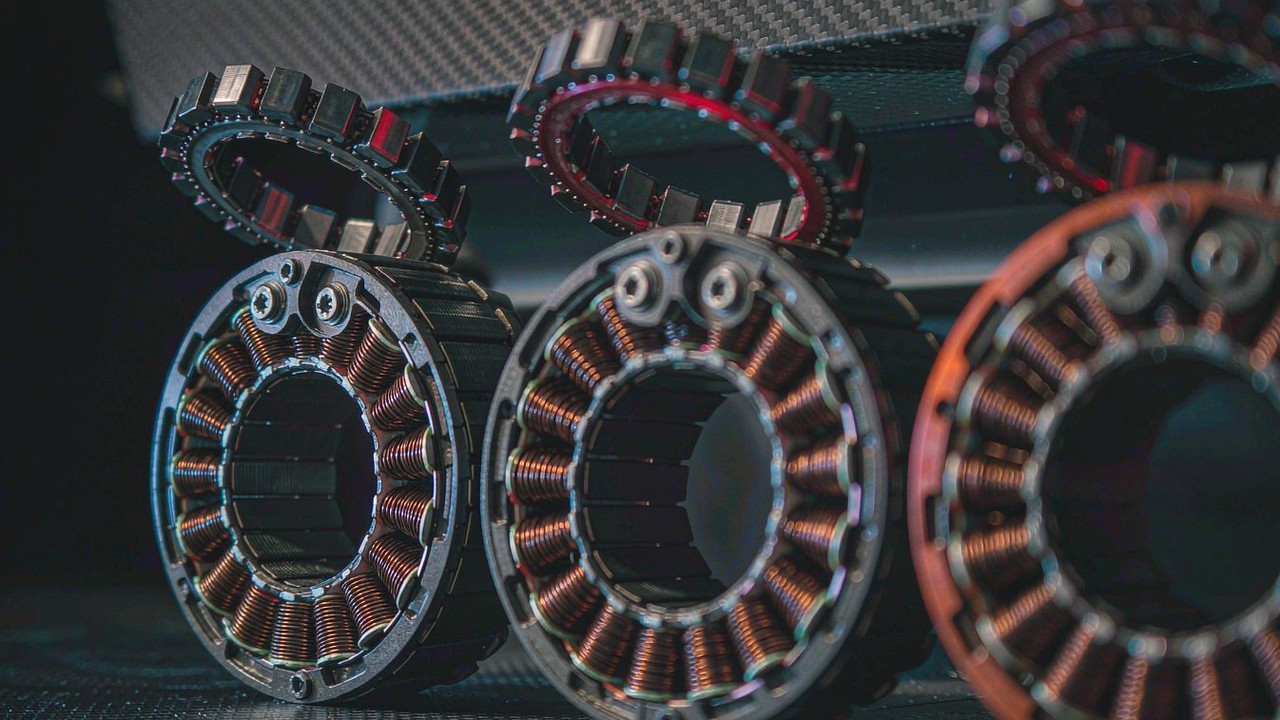
高扭矩无框力矩电机并不是一个单独的机器类别。它与其他任何无框 BLDC 电机一样,是同一种定子与转子套件,只是尺寸做得更大,直到其公布扭矩值大到足以带动一个实际工作的关节,而不只是驱动一根指尖。随着尺寸攀升而变化的是附加在这一数值上的代价:驱动器必须供给的电流、该电流在绕组中产生的热量、关节随后必须加速的质量,以及周边结构必须容纳的直径。本指南沿着这条链条,通读 无框力矩电机 品类目前所列中的六款套件的公布记录,从 248 g 的 RO60 KV115 到 710 g 的 RO100 KV55。
快速结论
高扭矩无框力矩电机要靠三个公布数值合起来读来辨识,而不是靠一个数字。额定扭矩是关节在不使绕组达到热限值的前提下所能保持的连续值。峰值扭矩是驱动器能够指令、而绕组无法持续的短暂偏移。为这些套件公布的最大扭矩质量比则比单看扭矩更清晰地把它们区分开来,从 RI80 V2.0 KV75 的 9.3 Nm/kg 一直到 RO100 KV55 的 16.9 Nm/kg。本次比较中的六款套件覆盖额定 0.8 Nm 到 4 Nm、峰值 2.4 Nm 到 12 Nm,质量在 248 g 到 710 g 之间,额定电流从 7.1 A 到 20 A。因此扭矩总是伴随一张电流账单、一张热量账单和一张质量账单而来,而实际问题在于关节能偿付三者中的哪一项。
「高扭矩」在无框套件上意味着什么
这个说法描述的是一段公布区间中的位置,而不是一项技术。在本品类中,公布的额定扭矩从 0.024 Nm 到 4 Nm,而这里汇集的六款套件占据了这一分布的上半部分。正确地读它们,取决于把两个扭矩数值区分开来,并注意到第四项量——质量——并不随前两者中的任何一个同步变化。
额定扭矩是关节能整天保持的数值
额定扭矩是制造商为连续运行公布的最大扭矩。在 RO 系列上,制造商直接把它表述为连续扭矩:RO60 KV115 为 0.8 Nm,RO80 KV105 为 1.3 Nm,RO100 KV55 为 4 Nm。RI 系列以额定扭矩的名义公布同一项量,RI70 KV95 为 0.94 Nm,RI80 V2.0 KV75 为 1.45 Nm,RI100 KV105 为 1.76 Nm。一个保持姿态、抵抗重力或承载持续负载的关节,花掉的正是额定扭矩,而随之产生的绕组热量会在该姿态保持期间一直生成。这就是决定绕组尺寸、并最终决定电机尺寸的数值。
峰值扭矩是短暂偏移,而不是工作点
峰值扭矩是套件在短暂区间内能够输出的值,而两个数值之间的比值是记录中最清楚的警示。RI80 V2.0 KV75 公布额定 1.45 Nm、峰值 4.1 Nm,约为 2.8 倍。RO100 KV55 公布额定 4 Nm、峰值 12 Nm,为 3 倍。一个把工作寿命花在峰值数值附近的关节,花掉的是绕组并未被额定为可持续承受的数字。峰值扭矩适用于阶跃响应、坠落制动或瞬时抬升;额定扭矩适用于瞬态衰减之后发生的一切。
质量相近的两款套件可以整整相差一个台阶
RO60 KV115 与 RI70 KV95 的质量相近,分别为 248 g 和 270.4 g,但它们来自不同的布局、处于不同的母线电压下,公布的连续值也不同,为 0.8 Nm 和 0.94 Nm。公布的最大扭矩质量比更简洁地说明了同一点:RO60 KV115 为 9.68 Nm/kg,而 RI70 KV95 为 9.91 Nm/kg;RO80 KV105 为 11.36 Nm/kg,而 RI80 V2.0 KV75 为 9.3 Nm/kg。仅凭质量无法辨识出扭矩更高的套件,仅凭直径也不行。能辨识出它的,是制造商为绕组和工况公布的那个数值。
扭矩从何而来
永磁 BLDC 电机的扭矩产生于转子上磁体与定子槽中电流之间的气隙处。记录中关于一款高扭矩无框力矩电机所公布的一切,都是制造商在该气隙处放置了多少有效材料、以及绕组如何排布的结果。
磁体与铜,由定子直径决定尺寸
更大的扭矩需要更多的磁体和更多的铜在更大的半径上作用,而半径正是气隙处作用力与轴线处扭矩之间关系中的力臂。这就是本组中最大的套件也是最宽的原因:RO100 KV55 以 113.5 mm 外径和 710 g 公布额定 4 Nm,而 RO60 KV115 以 73.8 mm 和 248 g 公布额定 0.8 Nm。RI 系列在其自身布局内遵循同一条规律,从 RI70 KV95 在 76 mm 下额定 0.94 Nm,攀升到 RI100 KV105 在 104 mm 下额定 1.76 Nm。无框套件没有外壳来撑大这一直径;所公布的包络就是结构必须容纳的定子与转子包络。
Kt 是公布的,它是低速套件的标志
制造商为这些套件中的每一款都公布了扭矩常数 Kt,单位为 Nm/A:RI70 KV95 为 0.130,RI80 V2.0 KV75 为 0.155,RI100 KV105 为 0.129,RO60 KV115 为 0.094,RO80 KV105 为 0.087,RO100 KV55 为 0.2。Kt 说明套件每安培相电流能产生多少扭矩,它是读懂一款高扭矩套件时最有用的单个数字,因为它把扭矩需求直接转换成对驱动器的电流需求。本组中的趋势也是这项技术中的趋势:Kt 越低,给定扭矩所需的电流就越大,驱动器和绕组必须承受的连续电流也就越高。在这个意义上,一款高扭矩无框力矩电机就是一台被要求以绕组所能保持的电流运行的高 Kt 机器。
极对数及其在低速下改变了什么
这里每一款套件都公布了极对数:RI80 V2.0 KV75 为 8,RI70 KV95、RI100 KV105 和 RO60 KV115 为 14,RO80 KV105 和 RO100 KV55 为 21。更多的极对数意味着每转更多的换相周期,以及在极低转速下更平顺的扭矩,而这正是一个在负载下缓慢爬过小角度的关节所需要的。它还会提高驱动器在给定机械转速下必须处理的电频率,而这只有在转速范围的上端才会成为一个约束。对高扭矩应用而言,通常真正买到的就是低速平顺性这一特性。
扭矩的电流代价与热代价
扭矩在接线端并不免费。每一个牛顿米都是用相电流偿付的,每一安培都是用绕组内部的热量偿付的。公布记录显示了这一代价在本组中是多少。
母线电压决定转速,而不是扭矩
母线电压决定套件在反电动势升高到与电源匹配之前能转多快,这在公布的转速列中可见。RI 套件提供三个工作点,因为它们接受 24 V、36 V 或 48 V:RI80 V2.0 KV75 在这些母线下公布额定转速 1135、1785 和 2430 rpm,空载转速 1480、2220 和 2960 rpm。RO 套件在各自额定的 48 V 下各公布一个点,从 RO80 KV105 的 3600 rpm 到 RO100 KV55 的 2000 rpm。相比之下,扭矩由电流和 Kt 决定,这就是为什么一个在给定转速下需要更大扭矩的关节,是绕组与电流的问题,而不是电压的问题。
铜损随电流的平方上升
绕组中产生的热量与其所通电流的平方成正比,因此一款被要求在并非为其绕制的电流下输出扭矩的套件,会以不成比例的速度更快发热。本组中公布的峰值电流都相当可观:RI70 KV95 为 21 A,RI80 V2.0 KV75 为 27.6 A,RI100 KV105 为 38.6 A,RO60 KV115 为 40 A,RO80 KV105 为 50 A,RO100 KV55 为 62 A。这些都不是连续值。它们是短暂偏移,而 RI70 KV95 上 7.1 A 的额定电流与 21 A 的峰值电流之间的差距,是绕组所拥有的热裕量,而不是一个工作窗口。
公布的连续值覆盖了什么
连续值或额定扭矩值是一项热学陈述,它是针对明确列出的环境与安装条件作出的。RI 套件公布的工作环境温度为 -20 °C 到 50 °C,RO 套件公布相同的范围。记录中没有的,是绕组与安装面之间的热阻,而这一项量决定了当套件被用螺栓固定到导热方式与制造商夹具不同的结构中后,额定值还能保住多少。这是要向制造商提出的问题,也是当一个关节被期望连续而非偶尔保持高扭矩时,首先要问的一个问题。
尺寸校核:包络、孔径与转子质量
增大扭矩会同时改变另外三项公布量,而在无框套件中,每一项都落在集成方身上,而不是制造商身上。
外径增长快于峰值扭矩
在本组中,外径从 RO60 KV115 的 73.8 mm 上升到 RO100 KV55 的 113.5 mm,约为 1.54 倍,而公布的峰值扭矩从 2.4 Nm 上升到 12 Nm,为 5 倍。这一比较并不是两种布局之间同类的替换,而 RI 系列以不同的速率显示了同样的效应,从 RI70 KV95 在 76 mm 下峰值 2.68 Nm,变化到 RI100 KV105 在 104 mm 下峰值 4.95 Nm。这个读法仍然有用:扭矩上升一个台阶,很大程度上是用直径上升一个台阶买来的,而周边结构必须找到那块空间。当关节无法在径向上增长时,另一个可用的公布杠杆是绕组与电流,而不是一台同样扭矩的更小电机。
中空孔径与线缆的去处
这里的每一款套件都围绕一个中空中心构建,公布的孔径与外径一样,是一项设计约束。RI80 V2.0 KV75 公布 40.5 mm 的通孔,RI100 KV105 公布 45 mm,而 RI70 KV95 公布 38 mm 的空心轴直径。这样尺寸的孔径能让信号与动力导线、一根传动轴或谐波减速器的本体直接穿过关节的中部。因此,选择一款套件也就是在选择走线,而这条走线必须在机器的整个寿命内一直待在运动组件内部,而更大的孔径是在不购买更大关节的情况下换取线束寿命的少数几种方法之一。
转子质量是关节必须移动的质量
无框套件以两个零件公布,而 RO 系列分别记录它们的质量:RO60 KV115 上转子 105 g、定子 143 g,RO80 KV105 上转子 148 g、定子 204 g,RO100 KV55 上转子 324 g、定子 356 g。转子是会转动的那个半件,因此关节必须加速的是它的质量,而不是总质量,其转动惯量对驱动器必须稳定的回路所做的贡献也来自它。制造商也公布了这一转动惯量:RO60 KV115 为 1161 gcm²,RO80 KV105 为 2612 gcm²,RO100 KV55 为 8700 gcm²。对于一个必须快速反向的关节,同样扭矩下更轻的转子比更轻的总质量更有价值。
机械载荷路径与集成
无框套件到手时,没有那些通常吸收并传递载荷的零件,而在一个高扭矩关节中,设计工作恰恰就落在这些零件上。
轴承是集成方的决定
这些套件中没有一款自带自己的轴承组。定子必须被夹紧到一个同时能把其热量导走的结构中,而转子必须安装到任何旋转的部件上,其轴承布置要针对关节实际会承受的径向与轴向载荷来选择。在本组所公布的扭矩下,那些载荷不再是无足轻重的,而轴承的选择、它的预紧以及它自身的刚度属于机器,而不属于电机。公布的安装配置是起点:RO 套件在附件包中随附一个定位销和一组固定螺钉,RO80 KV105 上为 M4,RO100 KV55 上为 M5。
径向载荷穿过关节传递
由于套件没有外壳,也没有自己的轴,来自皮带、齿轮或偏置负载的径向载荷并不穿过电机。它穿过集成方所提供的轴承,而电机转子只看到关节所抵抗的扭矩。这既是该布局的优势之一,也是对周边设计的一项要求:结构必须在整个载荷范围内保持转子与定子同心,因为公布的气隙是运行间隙,而不是公差。当关节被要求承载一个人或一条重臂时,支撑结构在载荷下的挠曲就成为电机运行工况的一部分。
静止时的反馈
RO 套件公布为随附霍尔传感器和一个温度传感器供货,RI 套件公布为可选配霍尔传感器。一个在负载下保持位置的关节,在它不移动时需要位置信息,而这恰恰是无传感器估算最不可靠的时候。因此,在带反馈与不带反馈的套件之间做选择,是一个关于驱动器被期望在零速下做什么的决定,而记录逐款套件都作出了说明:RO60 KV115 Standard、RO80 KV105 Standard 和 RO100 KV55 Standard 同时带有这两种传感器,而相同机座的 Lite 版本则公布为不带。
系列中的高扭矩端
下表把这里讨论的六款套件汇集在决定高扭矩关节的各个列上。每一个数值都是制造商为那一款套件所公布的数值。
| 型号 | 额定扭矩 (Nm) | 峰值扭矩 (Nm) | 额定电流 (A) | 额定转速 (rpm) | 重量 (g) | 直径 (mm) |
|---|---|---|---|---|---|---|
| RI70 KV95 | 0.94 | 2.68 | 7.1 | 1270/1990/2710 | 270.4 | 76 |
| RI80 V2.0 KV75 | 1.45 | 4.1 | 9.4 | 1135/1785/2430 | 411 | 85 |
| RI100 KV105 | 1.76 | 4.95 | 13.6 | 1370/2100/2825 | 500 | 104 |
| RO60 KV115 | 0.8 | 2.4 | 8.5 | 4200 | 248 | 73.8 |
| RO80 KV105 | 1.3 | 4 | 15 | 3600 | 352 | 92.6 |
| RO100 KV55 | 4 | 12 | 20 | 2000 | 710 | 113.5 |
额定扭矩、峰值扭矩、额定电流、额定转速、重量与直径均为制造商(CubeMars)公布值。某一转速项带有三个数值时,它们依次是 24 V、36 V 和 48 V 工作点;RO 套件在各自额定的 48 V 下公布单个点。额定扭矩是连续值,峰值扭矩是短时数值。每款套件的绕组、热学与安装数据都在其制造商产品页上。
沿额定扭矩列向下读,本组分为三对。两款公布在 1 Nm 以下,两款公布在 1.3 Nm 到 1.45 Nm 之间,还有一款公布 4 Nm,是其下方数值的三倍。最后这个间隙正是这张表的要点:从额定 1.76 Nm 到 4 Nm 的一个台阶,不是同一设计的精修,而是另一个等级的关节,质量、直径和电流各列也随之一起变化。改为横向读,电流列解释了为什么最大的套件并不就是最强的套件。RO100 KV55 要连续 20 A 才能保持其 4 Nm,而 RO60 KV115 只需 8.5 A 就能保持 0.8 Nm,为其中一款选定的驱动器不能用在另一款上。
RI80 V2.0 KV75 与 RI100 KV105:内转子双款
本组中最大的两款 RI 套件都建立在 24 V、36 V 或 48 V 母线上,且都公布三个工作点而非一个。RI80 V2.0 KV75 以 411 g 和 85 mm 直径公布额定 1.45 Nm、峰值 4.1 Nm,通孔为 40.5 mm,最大扭矩质量比为 9.3 Nm/kg。RI100 KV105 以 500 g 和 104 mm 公布额定 1.76 Nm、峰值 4.95 Nm,孔径 45 mm,比值为 9.9 Nm/kg。两者之间,质量上升约 22%,换来约 21% 的额定扭矩提升,而直径必须从 85 mm 增长到 104 mm 才能实现这一台阶。在两者之间做选择,很大程度上是一个关于关节是否有足够径向空间容纳更大机座的问题。
RO80 KV105 与 RO100 KV55:外转子双款
最大的两款 RO 套件在 48 V 下公布单个工作点,并标配霍尔与温度传感器。RO80 KV105 以 352 g 和 92.6 mm 公布连续 1.3 Nm、峰值 4 Nm,齿槽转矩为 24 N.mm,比值为 11.36 Nm/kg。RO100 KV55 以 710 g 和 113.5 mm 公布连续 4 Nm、峰值 12 Nm,齿槽转矩为 55 N.mm,比值为 16.9 Nm/kg,为本组最高。RO100 KV55 就是达到本品类所公布额定范围顶端的套件,其 16.9 Nm/kg 记录下它是以比本处任何其他套件更少的每牛顿米质量做到这一点的。
RI70 KV95 与 RO60 KV115:下一个台阶
RI70 KV95 以 270.4 g 和 76 mm 公布额定 0.94 Nm、峰值 2.68 Nm,空心轴为 38 mm,比值为 9.91 Nm/kg。RO60 KV115 以 248 g 和 73.8 mm 公布连续 0.8 Nm、峰值 2.4 Nm,齿槽转矩为 15 N.mm,比值为 9.68 Nm/kg。两者都接近 1 Nm 连续值,也都是一个需要承载工作实际负载、又不想承受最大机座的质量与直径的关节的自然起点。它们在各自母线的行为方式上也不同:RI70 KV95 接受 24 V 到 48 V,而 RO60 KV115 公布在 48 V。
CubeMars 展示了 RI80 V2.0 KV75 驱动一套巡检平台,这正是本指南所讨论扭矩范围的工作端:一个承载真实机构而非测试夹具的关节。它最清楚地说明了 1.45 Nm 连续值在一台成品机器中换来了什么。
ToBMS 视频页在 YouTube 观看把扭矩匹配到关节工况
只有在先把关节自身的工况写下来之后,公布数值才能变成一个决定。三项量按这个顺序,承担了大部分工作。
从最差工况的保持开始,而不是巡航工况
决定套件尺寸的数值,是关节必须重复保持或移动的最大扭矩,连同它被保持的时长。一个支撑静态负载、在抬起的臂上抵抗重力或抵住弹簧保持位置的关节,会在整个持续时间内花掉连续扭矩,此时要读的是额定列。峰值列只在瞬态时介入:一次加速、一次接住、一次阶跃指令。把两者分别写下,并各配一个时长,才能把公布的额定值变成一个需求,而不是一次比较。
然后是那个扭矩下的转速
扭矩与转速并不独立,而公布的记录正是围绕这一点组织的。RI 套件为三条母线各公布一个额定转速和一个空载转速,从 RI80 V2.0 KV75 在 24 V 下额定 1135 rpm 到 48 V 下额定 2430 rpm,而 RO 套件在 48 V 下各公布一对。一个需要在更高转速下获得其工作扭矩的关节,等于要求套件沿转速范围运行得更靠上,而那里可用扭矩已经开始从最大值下落。把所需转速固定在所需扭矩下,而不是取各自的最大值,才能让选型保持诚实。
然后是热工况循环
最后一步是记录回答得最不完整的一步。连续额定值是针对明确列出的环境与安装条件公布的,而一个在其循环中大部分时间保持高扭矩的关节,会比一个大部分时间处于静止的关节更靠近热限值。公布的齿槽转矩与额定电流是绕组在给定工况下会产生多少热量的有用代理,但决定结果的量是绕组与安装面之间的热阻,而它并不在记录中。它是在把一个高扭矩关节投入到连续工况之前,首先要向制造商索取的数值。
选型核对清单
机械包络
- 把所需的连续扭矩与所需的峰值扭矩分别写下,并各配一个时长。
- 在查看质量之前,先把公布的外径与长度和关节实际拥有的空间进行核对。
- 把公布的通孔和必须穿过它的导线、轴或减速器进行核对。
- 如果关节必须快速反向,要记下公布的转子质量与转动惯量,而不仅仅是总质量。
电气预算
- 用所考虑套件公布的 Kt 把扭矩需求转换成电流需求。
- 把这个电流与公布的额定电流比较,而不是与峰值电流比较。
- 用公布的转速列,从所需扭矩下的所需转速确定母线电压。
- 对照关节的工况循环确认连续额定值,并向制造商索取记录中缺失的热阻。
集成与反馈
- 确定套件是随附霍尔传感器还是不随附,以及驱动器在零速下需要什么。
- 针对关节将会承受的载荷来确定轴承布置的尺寸,因为套件本身不带轴承。
- 规划从定子进入结构的热路径,因为安装就是热界面。
- 确认所考虑的具体机座所公布的安装配置与紧固件。
常见问题
Q一款高扭矩无框力矩电机能否在其峰值扭矩下连续运行?
公布的记录把这两个数值分开是有原因的。在本次比较的套件上,峰值数值大致是连续值的两倍半到三倍,RI80 V2.0 KV75 上为 4.1 Nm 对 1.45 Nm,RO100 KV55 上为 12 Nm 对 4 Nm,而峰值数值伴随的峰值电流是额定电流的若干倍。连续运行属于额定数值。峰值数值用于关节必须加速、接住负载或挺过一次瞬态的区间,其安全持续时间取决于该请求发生时绕组的热状态。
Q更低的 KV 本身是否意味着更大的扭矩?
本身并不,这里的套件说明了原因。RO100 KV55 公布 KV 为 55 rpm/V、在 710 g 下连续 4 Nm,而 RO80 KV105 公布 105 rpm/V、在 352 g 下连续 1.3 Nm。本组中更低 KV 的套件同时也是更大、更重的套件,因此扭矩来自有效材料与绕组两者的共同作用,而不是仅来自 KV 数值。KV 决定每伏的转速与每安培的扭矩;一款套件能连续保持多少扭矩,取决于制造商在气隙处放置了多少磁体与铜,以及该绕组能散掉多少热量。
Q一款高扭矩无框套件给集成方留下要补上的东西是什么?
定子与负载之间的一切。这些套件公布为定子与转子,没有外壳、没有轴承,也没有自己的轴,因此转子安装、轴承布置及其预紧、夹持定子并把其热量导走的夹持结构,以及在套件不随附位置反馈时的位置反馈,全部都是机器的一部分。记录说明了哪些套件带反馈:RO60 KV115 Standard、RO80 KV105 Standard 和 RO100 KV55 Standard 公布为随附霍尔与温度传感器,而相同机座的 Lite 版本公布为不带。
Q更重的套件就是扭矩更高的套件吗?
不一定,而公布的扭矩质量比显示了差别。RO80 KV105 公布 11.36 Nm/kg,而对质量略轻的 RI80 V2.0 KV75 为 9.3 Nm/kg,RO100 KV55 公布 16.9 Nm/kg,为本组最高比值。就整个系列而言,质量与扭矩大体同进同退,但两款基于不同机座与布局打造的套件,在质量相近时可能整整相差一个台阶。有用的比较是把公布的连续扭矩与公布的质量配对,这正是扭矩质量比所做之事。
官方资源
CubeMars 在自己的站点上记录了无框系列,本次比较中的每一款套件都有一个官方页面,载有其完整规格、绕组数据与安装图。制造商的产品系列 是入口,而这次比较的两端各自有单独记录——轻端的 RO60 KV115 与重端的 RO100 KV55。平台各品类下的产品文档汇集在 技术资料 中。绕组选项、热额定值与定制孔径询价始终以制造商为事实来源;ToBMS 保留发现与比较层,本指南中使用的每个数值都是平台产品记录中保存的公布值。
下一步
与本指南最贴近的姊妹篇是 无框力矩电机:如何为机器人关节选择定子与转子套件,它由内向外读一款无框套件——定子、转子、两种布局,以及每一列规格究竟承诺了什么。无框力矩电机:从入门带到高性能带,12 款机型对比 按性能带把整个系列并排摆放,而 外骨骼用 BLDC 电机:无框力矩电机还是集成执行器 讨论可穿戴关节在裸套件与已装配模组之间的选择。本指南位于它们之间,沿着扭矩数值从绕组一直追到关节。
若要形成候选清单而不是做研究,就从完整的 无框力矩电机 品类开始,在 选型 中按扭矩、电压与质量筛选候选,然后在 产品对比 中把它们相互对照。当关节需要以减速器与驱动器已经匹配好的密封模组形式到位时,机器人执行器 品类就是自然的下一站。