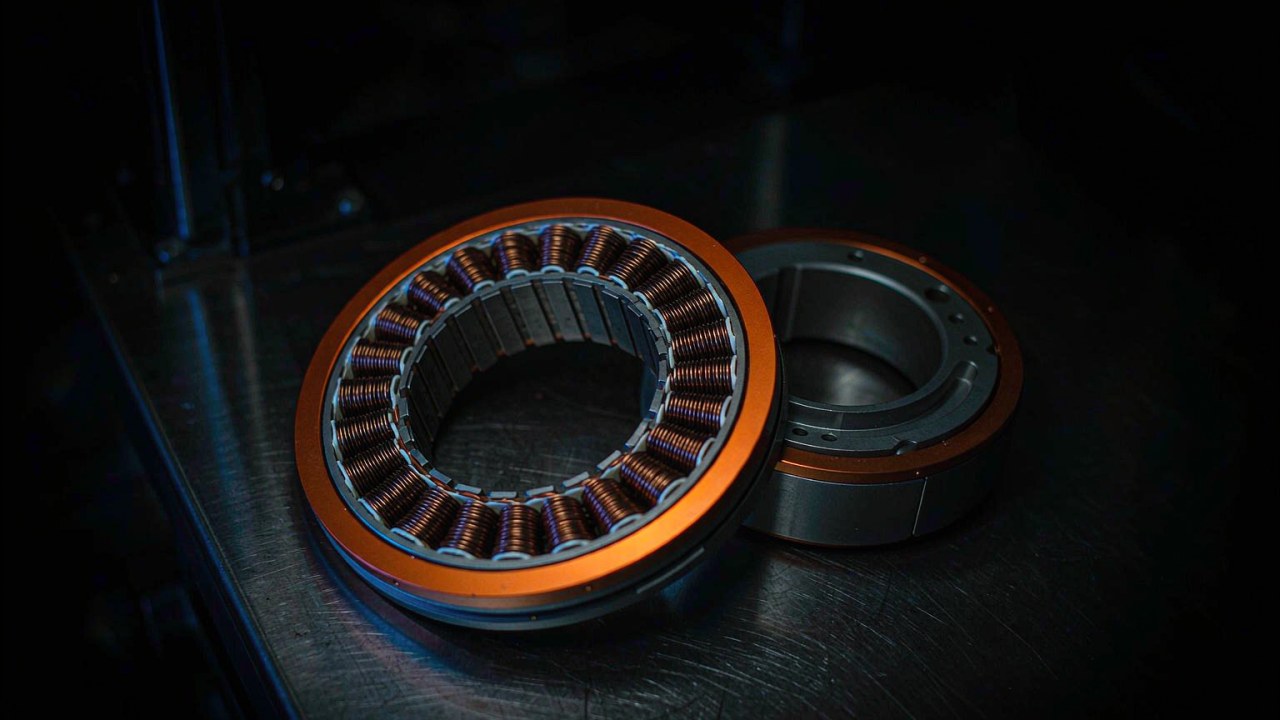
Ein BLDC-Motor für Industrie-UAV wird für eine Aufgabe gewählt, die sich wiederholt, und nicht für einen einzelnen Flug, und die acht Datensätze, die derzeit unter der Aufgabe Industrie-UAV geführt werden, zeigen, wie weit die beiden Arten, eine Spezifikation zu lesen, auseinanderliegen können. Über die Gruppe reicht das KV von 80 bis 700, die veröffentlichte Masse von 128 g bis 1740 g, der Innenwiderstand von 17 mΩ bis 116 mΩ, der maximale Schub von 1800 g bis 36500 g und die veröffentlichte Leistung über 180 Sekunden von 500 W bis 8580 W. Diese Spanne muss ein Vermessungsluftgerät unter einem Kilogramm am einen Ende und eine Plattform, die mehrere zehn Kilogramm Sensor und Pack trägt, am anderen Ende abdecken, sodass die nützliche Frage nicht lautet, welcher Datensatz die größte Zahl veröffentlicht, sondern welcher seinen Strom, seine Temperatur und seine Schubreserve über das ganze Missionsprofil hinweg hält, um das das Luftgerät gebaut ist. Dieser Leitfaden liest die acht Datensätze gegen diese Frage, und dieselbe Gruppe von Modellen ist auf der Anwendungsseite Industrie-UAV gesammelt.
Kurze Antwort
Ein Industrieluftgerät verbringt sein Leben nicht an dem Punkt, über den sein Spezifikationsfeld am lautesten spricht. Es hebt eine Nutzlast, beruhigt sich und hält dann minutenlang eine Position, mehrmals am Tag, solange das Luftgerät im Einsatz bleibt. Die elektrische Folge ist, dass der am Haltepunkt entnommene Strom über die ganze Mission fortlaufend bezahlt wird, während der Spitzenstrom Sekunden dauert. Eine Auswahlliste, die gegen eine Spitzenspalte geschrieben ist, beantwortet daher eine Frage, die das Luftfahrzeug selten stellt, und lässt die Frage, die es ständig stellt, unbeantwortet.
Drei Eigenschaften tragen diese Aufgabe, und die Datensätze unten veröffentlichen sie uneinheitlich. Der Innenwiderstand ist der Koeffizient der Kupferverluste, also des Verlusts, der über die ganze Mission läuft und nicht in Schüben. Das veröffentlichte Zellenzahlfenster ist es, was den Strom entscheidet, den die Wicklung bei gegebener Wellenleistung führen muss, und ein höherer Bus senkt diesen Strom. Die veröffentlichte Leistung über 180 Sekunden ist ein thermisches Fenster und keine Dauerangabe, und sie ist am besten als Margensignal zwischen Kandidaten ähnlicher Aufgabe zu lesen und nicht als eine Zahl, in die die Packenergie geteilt wird.
Die acht Datensätze teilen sich zuerst am veröffentlichten Schub und zweitens am Bus, für den sie veröffentlicht sind. Vier von ihnen liegen unter 3000 g veröffentlichtem Schub und vier über 8000 g, und die KV-Werte folgen derselben Teilung: Die leichteren Datensätze sind mit 400 KV und 700 KV an 3-8S oder darunter veröffentlicht, während jeder Datensatz über 8000 g mit 170 KV oder darunter an 6S und darüber veröffentlicht ist. Diese Teilung nehmen die folgenden Abschnitte auseinander, zuerst als Missionsprofil, dann als eine Reihe von Plattform-Massebändern und schließlich als eine Abfolge von Entscheidungen.
Was eine industrielle Mission von einem Motor verlangt
Bei einem Industrie-UAV ist die Mission eine Aufgabe, bevor sie eine Spezifikation ist, und der Unterschied zu einem Hobbyflug ist ein Unterschied der Wiederholung und nicht der Größe. Ein Luftgerät, das einige Male zum Vergnügen geflogen wird, und ein Luftgerät, das mehrmals am Tag für einen Nutzen geflogen wird, teilen dieselbe Physik, aber nicht dieselbe Ausfallökonomie, und der zweite Fall ist der, den die Datensätze unten beantworten müssen.
Wiederholung, kein einzelner Flug
Das Kennzeichen einer industriellen Aufgabe ist, dass dieselbe Mission erneut geflogen wird und dann wieder, mit kurzen Bodenintervallen zwischen den Einsätzen. Das ist für den Motor wichtig, weil das thermische Verhalten ein Zustand und kein Ereignis ist: Eine Wicklung, die in einem Flug eine bestimmte Temperatur erreicht, startet den nächsten Flug aus der Temperatur, die sie behalten hat, und ein Luftgerät, das an einem Nachmittag vier Einsätze fliegt, setzt die Isolierung und die Lager einer angesammelten Last aus, die ein einzelner Flug nicht erzeugt. Die hier veröffentlichten Datensätze beschreiben thermische Grenzen über ein definiertes Fenster und nicht ein Lastprofil, sodass die ehrliche Lesart vergleichend ist: Ein Datensatz, der für eine höhere Leistung über 180 Sekunden veröffentlicht ist, trägt mehr thermische Reserve in eine wiederholte Mission als einer, der für weniger veröffentlicht ist, bei gleicher Aufgabe.
Nutzlast, die die ganze Mission überstehen muss
Eine Kamera, eine Lidar-Einheit oder ein multispektraler Sensor muss über einen ganzen Flug in einer stabilen Lage gehalten werden, und Stabilität ist eine elektrische Eigenschaft, bevor sie eine mechanische ist. Die Positionshaltung ist ein Regelkreis, der mit Schub korrigiert, und Schub wird mit Strom erzeugt, sodass eine Böe oder eine Nutzlastverschiebung mit einem Stromsprung an der Wicklung beantwortet wird. Ein Antriebsdatensatz mit niedrigerem Widerstand beantwortet diesen Sprung mit weniger Kupferverlust, was den Betriebspunkt näher an seinem vorherigen Ort hält und die Transiente verringert, die der Lageregler mit Energie korrigieren muss. Nutzlastüberleben und Wicklungswiderstand sind daher über den Stromkreis verbunden und nicht nur über das Luftgerät.
Was das Luftgerät an einem Motor duldet
Die Datensätze in dieser Gruppe reichen von 128 g bis 1740 g und von einem 41.8 mm großen Gehäuse bis zu einem 147.5 mm großen, und diese beiden Spannen sind ebenso Verpackungsbedingungen wie Leistungsbedingungen. Ein Ausleger hat eine Biegesteifigkeit, die mit steigender Länge fällt, eine Motorbefestigung hat ein Lochbild, das das Luftgerät bereitstellen muss, und ein schwererer Außenläufer am Ende eines Arms verschiebt die Trägheitseigenschaften, die der Flugregler modellieren muss. Die Massen- und Abmessungsspalten sind keine Verzierung neben den elektrischen; bei einer wiederholten Mission legen sie fest, wie viel des Arms für Steifigkeit statt für die Last gebaut werden kann, die der Motor selbst aufbringt.
Lastprofil: die Zahl, mit der das Luftgerät tatsächlich fliegt
Ein Lastprofil ist der Anteil der Mission, den jeder Betriebspunkt ausmacht, und bei einem Industrieluftgerät wird es von dem Abschnitt beherrscht, der das wenigste Spektakel erzeugt. Das Schweben ist nicht der interessante Teil eines Flugs zum Ansehen, aber es ist der Teil, den das Pack bezahlt, und es ist der Abschnitt, über den die Wahl des BLDC-Motors für Industrie-UAV tatsächlich getroffen wird.
Schwebeanteil gegen Reisefluganteil
Bei einem rotorgetragenen Luftgerät trägt das Schwebesegment das ganze Gewicht des Luftfahrzeugs allein mit Schub, ohne einen Flügel, der die Last teilt, und bei einer Inspektions- oder Halteaufgabe ist dieses Segment die Mehrheit des Flugs. Bei einer Vermessungsmission verschiebt sich die Aufteilung zu einem Vorwärtsabschnitt, doch der Vorwärtsabschnitt wird bei einem Multikopter weiterhin mit hohem Anstellwinkel an denselben Rotoren geflogen, sodass die Stromreduktion kleiner ist, als die Änderung der Fluggeschwindigkeit vermuten lässt. Die praktische Lesart ist, dass der Haltepunkt und nicht der Punkt maximalen Schubs der Betriebspunkt ist, gegen den das Pack dimensioniert wird, und jede Spalte, die den Wirkungsgrad an diesem Punkt beschreibt, ist mehr wert als eine Spalte, die die Obergrenze beschreibt.
Wiederholter Steigflug, keine einzelne Spitze
Ein Nutzluftgerät steigt auf Arbeitshöhe, sinkt zum Akkuwechsel und wiederholt das. Jeder Steigflug ist ein Hochstromereignis von einigen zehn Sekunden, und über einen Arbeitstag geht die Zahl dieser Ereignisse in die Dutzende. Dieses Muster liegt zwischen den beiden Bedingungen, die ein Spezifikationsfeld beschreibt: Es ist weit länger als das momentane Ereignis, das eine Spitzenstromangabe abdeckt, und weit kürzer als der Beharrungszustand, den eine Dauerangabe impliziert. Es ist auch der Grund, warum ein Datensatz, der für einen höheren Dauerstrom veröffentlicht ist, für diese Aufgabe mehr wert ist als ein Datensatz, der für eine höhere Spitze veröffentlicht ist, weil der durch den Tag wiederkehrende Steigflug das ist, was sich anhäuft.
Warum eine Spalte über 180 s keine Aufgabe ersetzen kann
Die veröffentlichte Leistung über 180 Sekunden ist die Leistung, die ein Motor 180 Sekunden lang aufnehmen kann, bevor seine Wicklung die durch ihre Isolierklasse und ihre Befestigung gesetzte Temperaturgrenze erreicht. Sie ist ein Fenster und eine Konvention und keine Nennangabe, die der Motor unbegrenzt hält, und sie ist zur Testbedingung des Herstellers veröffentlicht und nicht zur Schwebebedingung des Luftgeräts. Ihr Nutzen ist vergleichend: Ein Datensatz, der mit 3180 W veröffentlicht ist, trägt mehr Stromreserve als einer, der mit 1600 W veröffentlicht ist, wenn beide bei gleicher Aufgabe verglichen werden, und diese Reserve ist es, die eine schwerere Nutzlast oder ein heißerer Tag verbraucht. Sie ist keine Zahl, durch die ein Packenergiebudget geteilt wird, weil die Umwandlung von gespeicherter Energie in Zeit in der Luft stattdessen über den Strom am Haltepunkt läuft.
Redundanz: die Schubreserve, die ein Multikopter bezahlt
Die Schubreserve, die ein BLDC-Motor für Industrie-UAV tragen muss, ist eine Eigenschaft, die ein Starrflügler oder ein Hubschrauber nicht hat: Nach dem Verlust einer Antriebseinheit kann der Multikopter kontrollierbar bleiben, sofern die verbleibenden Einheiten Schub in Reserve haben. Diese Reserve wird mit Motor- und Packmasse erkauft, und sie ist die zweite Randbedingung, die eine industrielle Spezifikation von einer Freizeitspezifikation trennt.
Was geschieht, wenn ein Motor ausfällt
Bei einem Luftgerät mit sechs Rotoren lässt der Verlust einer Antriebseinheit fünf Einheiten, um das Luftfahrzeug zu tragen, sodass die verbleibenden Einheiten etwa 6/5 ihres normalen Anteils erzeugen müssen, eine Zunahme von ungefähr 20 Prozent, um die Höhe auf der gegenüberliegenden Seite des Rahmens zu halten. Das ist Arithmetik und keine Spezifikation: Die Zahl folgt aus der Zahl der Rotoren und nicht aus dem gewählten Modell. Was das Modell beiträgt, ist, ob es diesen Anteil erzeugen kann, ohne sein veröffentlichtes Dauerfenster zu verlassen, weil eine Reserve, die nur innerhalb einer Spalte über 180 Sekunden existiert, für einen Sinkflug verfügbar ist und nicht für eine fortgesetzte Mission.
Reserve als Masse, Strom und Packgröße
Eine Schubreserve ist nicht kostenlos, weil ein Motor, der darauf ausgelegt ist, bei gleichem Strom mehr Schub zu erzeugen, ein Motor mit mehr Magnet und mehr Kupfer ist, und beides zeigt sich in der Massespalte. Die Datensätze hier machen diesen Tausch sichtbar: Der Datensatz mit 128 g veröffentlicht 1800 g Schub, während der Datensatz mit 1740 g 36500 g veröffentlicht, sodass der Schub je Einheit Motormasse über die Gruppe steil steigt, während auch die absolute Masse steigt. Die Folge für die Redundanz ist, dass ein leichteres Luftgerät sich eine Redundanzreserve an einem kleineren Motor leisten kann, während ein schweres Luftgerät akzeptieren muss, dass die Reserve als Motormasse, als Packmasse zu ihrer Speisung oder als kürzeres Ausdauerbudget getragen wird. Welche der drei verbraucht wird, ist eine Entscheidung des Luftgeräts und nicht des Motors.
Wo Redundanz aufhört, eine Motorwahl zu sein
Die Fähigkeit, nach einem Antriebsverlust weiterzufliegen, hängt vom Mischer des Flugreglers, von der Strombelastbarkeit des ESC und von der Fähigkeit des Luftgeräts ab, die Lage mit den verbleibenden Einheiten zu halten, und all das liegt außerhalb des Motordatensatzes. Ein Motor kann nur die Reserve bieten, die das Manöver möglich macht; ob das Manöver ausgeführt wird, gehört zum System um ihn herum. Diese Grenze ist wichtig, wenn eine Auswahlliste gelesen wird, weil ein Datensatz mit einem weiten Dauerfenster und einem niedrigen Widerstand ein Beitrag zur Redundanz ist und keine Garantie dafür, und die Fragen zur Regelautorität gehören zur Dokumentation des Flugreglers und nicht zum Spezifikationsfeld des Motors.
Thermische Reserve über eine wiederholte Mission
Das thermische Verhalten ist der Teil einer Spezifikation, den eine einzelne Zahl am schlechtesten beschreibt, und bei einer wiederholten Mission ist es der Teil, der entscheidet, ob der letzte Einsatz des Tages dem ersten ähnelt. Die Kette ist kurz und jedes Glied in ihr ist veröffentlicht: Strom erzeugt Kupferverlust, Kupferverlust erzeugt Wärme, und die Wärme muss die Wicklung über einen Pfad verlassen, den das Luftgerät nicht kontrolliert.
Kupferverlust bei wiederholtem Zyklus
Der Kupferverlust ist das Quadrat des Stroms multipliziert mit dem Wicklungswiderstand, sodass der Verlust mit dem Quadrat der Last und linear mit der vom Hersteller veröffentlichten Widerstandszahl steigt. Das macht die Widerstandsspalte zu einem Koeffizienten auf laufende Kosten und nicht auf momentane, und es erklärt, warum die Spalte nicht einfach der Größe des Motors folgt: In dieser Gruppe reicht der Widerstand von 17 mΩ beim 1740 g schweren Datensatz U15 II KV80 bis 116 mΩ beim 195 g schweren U5 KV400, und er liegt bei 45 mΩ sowohl beim 649 g schweren P80 III Pin KV100 als auch beim 453 g schweren MN8017 KV120. Ein niedriger Widerstand bei einem schubstarken Datensatz ist das, wie eine für Dauerstrom gebaute Wicklung aussieht, und es ist die Zahl, die zuerst zu lesen ist, wenn sich die Aufgabe wiederholt.
Dauerstrom, den eine wiederholte Mission halten kann
Eine Dauerstromangabe beschreibt den Strom, den ein Motor führen kann, ohne dass seine Wicklung den thermischen Zustand verlässt, für den sie ausgelegt wurde, und sie ist die Spalte, die am engsten zu einer wiederholten Mission passt. Sie ist nur für einen Teil dieser Gruppe veröffentlicht, was eine Einschränkung ist, die offen genannt werden sollte: Der 128 g schwere Datensatz U3 KV700 führt 25 A, der 195 g schwere Datensatz U5 KV400 führt 30 A und der 375 g schwere Datensatz P60 Pin KV170 führt 38 A, während die übrigen fünf Datensätze einen Spitzenstrom oder einen Strom über 180 Sekunden veröffentlichen und keine Dauerangabe. Diese drei Zahlen steigen mit der Masse des Motors, was die erwartete Gestalt ist, und das Fehlen der Spalte bei den anderen fünf bedeutet, dass aus den veröffentlichten Datensätzen allein keine vergleichbare Dauerstromrangfolge gebildet werden kann. Wo ein Aufbau davon abhängt, gehört die Zahl in die Fragen an die Dokumentation des Herstellers.
Der thermische Pfad aus der Wicklung
Wärme verlässt einen bürstenlosen Außenläufer über drei Wege: Wärmeleitung in die Befestigung und das Luftgerät, Konvektion von der Glocke und dem Statorgehäuse und Strahlung von den freiliegenden Oberflächen. Alle drei hängen von der Installation ab und nicht vom Motor, weshalb hinter einer veröffentlichten Leistung über 180 Sekunden eine Befestigungskonvention steht. Bei einem Industrieluftgerät ist die Befestigung oft ein Ausleger mit begrenzter thermischer Masse und begrenztem Luftstrom im Schweben, sodass der Weg der Wärmeleitung schwächer ist, als die Prüfstandsannahme vermuten lässt. Die praktische Folge ist, dass die thermische Reserve, die ein Datensatz veröffentlicht, ein Vergleich zwischen Auslegungen ist und keine Vorhersage der Temperatur, die die Wicklung in einem bestimmten Luftgerät erreicht, und die Annahme hinter der Zahl bleibt beim Hersteller.
Masse und Kabel als Nutzlastkosten
Masse ist bei einem Industrieluftgerät keine neutrale Eigenschaft einer Komponente; sie ist ein Abzug von den beiden Budgets, die entscheiden, wofür das Luftfahrzeug da ist, Nutzlast und Pack. Die eigene Masse des Motors und das mitgelieferte Kabel samt Steckverbinder sind beide Teil dieses Abzugs, und die Datensätze veröffentlichen sie oft genug getrennt, um die Aufteilung lesbar zu machen.
Der Anteil des Motors am Nutzlastbudget
Jedes Gramm Antriebsmasse muss über die ganze Mission gehoben werden, was die Leistung erhöht, die das Schwebesegment braucht, und das Pack schneller leert; dasselbe Gramm, das aus dem Pack entfernt wird, entfernt gespeicherte Energie. Der Tausch ist daher zweiseitig und keine einfache Strafe, und das ist der Grund, warum die Massespalte neben die Wirkungsgradspalten gehört und nicht in einen mechanischen Anhang. In dieser Gruppe ist die Spanne groß genug, um den Charakter eines Aufbaus zu ändern: Ein Datensatz mit 128 g und ein Datensatz mit 1740 g sind nicht zwei Punkte auf einer Skala, sondern zwei verschiedene Klassen von Luftgerät, und der Schub, den jeder veröffentlicht, ist es, was den Unterschied das Bezahlen wert macht.
Kabel, Steckverbinder und AWG als Integrationskosten
Das veröffentlichte Gewicht eines Motors schließt üblicherweise sein Kabel und seinen Steckverbinder ein, und wo eine gesonderte Zahl für den Motor allein veröffentlicht ist, ist der Unterschied messbar. Der Datensatz U5 KV400 veranschaulicht das direkt: 195 g ist das veröffentlichte Gewicht einschließlich Kabel, und 156 g ist die Zahl für den Motor ohne es, ein Unterschied von 39 g, der bei jedem Flug am Ende eines Arms getragen wird. Derselbe Datensatz veröffentlicht einen Leiter AWG 16, und der Datensatz U10 II KV100 veröffentlicht einen Leiter AWG 16 mit einer 90 mm langen Leitung, sodass das Kabel ein spezifizierter Teil der Baugruppe ist und kein Zubehör. Bei einer Auslegung, bei der die Arme für Steifigkeit gekauft werden, ist eine Leitungslänge, die länger ist als die Verlegung braucht, Masse, die nichts einbringt.
Gimbal- und Sensorlasten am selben Bus
Eine industrielle Nutzlast bezieht ihre Leistung selten aus einer getrennten Quelle: Ein Gimbal, ein Sensor und eine Kommunikationsverbindung werden üblicherweise aus demselben Pack wie das Antriebssystem gespeist, über einen Regler oder einen gesonderten Abgriff. Diese Anordnung macht den Antriebsstrom und den Nutzlaststrom zu zwei Anforderungen an eine Batterie, und die Spannung, die die Antriebswicklung sieht, ist die Spannung, die nach beiden übrig bleibt. Ein Antriebsdatensatz mit niedrigerem Widerstand und einem weiteren veröffentlichten Zellenfenster gibt der Integration mehr Raum, den Nutzlastabgriff zu platzieren, weil der Einbruch, den er unter Last erzeugt, kleiner ist und dem Bus mehr Reserve für den Regler bleibt. Die Nutzlast ist daher Teil der elektrischen Aufgabe und kein Passagier darin.
Wind und der Betriebspunkt, der halten muss
Wind ist der Teil einer industriellen Mission, der nicht im Flugplan steht, und seine Wirkung auf einen BLDC-Motor für Industrie-UAV läuft ganz über den Haltepunkt. Eine Böe ändert weder die Masse des Luftgeräts noch seinen Propeller, aber sie ändert den Schub, den die Rotoren erzeugen müssen, und damit den Strom, den die Wicklung in diesem Moment führen muss.
Böenreserve ist Stromreserve
Das Halten der Position bei einer Böe verlangt von den Rotoren, den Schub zu erhöhen, und eine Schuberhöhung bei festem Propeller und festem Bus wird mit Strom erkauft. Der Strom, der nötig ist, um eine Böe zu beantworten, wird daher zusätzlich zu dem Strom entnommen, den das Schweben ohnehin braucht, und bei einer wiederholten Mission ist ein böiger Tag ein Tag, an dem die Wicklung mehr Zeit näher an ihrer thermischen Grenze verbringt. Deshalb zählen die Widerstandsspalte und das thermische Fenster zusammen: Ein Datensatz mit niedrigem Widerstand wandelt den zusätzlichen Böenstrom in weniger Wärme um, sodass dieselbe Böe weniger von der Reserve kostet, die das Luftgerät für den Rest des Flugs hat.
Warum der Haltepunkt und nicht die Spitze die Wicklung bestimmt
Eine Wicklung wird nach dem Strom ausgelegt, den sie die meiste Zeit führt, weil das der Strom ist, dessen Verluste sich anhäufen. Eine Spitzenzahl beschreibt, wie viel Strom der Motor kurzzeitig durchlassen kann, bevor etwas nachgibt, und sie wird ebenso vom ESC und vom Pack begrenzt wie von der Wicklung selbst. Bei einer industriellen Aufgabe ist der Unterschied praktisch und nicht akademisch: Zwei Motoren mit derselben veröffentlichten Spitze können am Haltepunkt weit auseinanderliegen, und der, der am Haltepunkt besser ist, ist der, von dem die wiederholte Mission profitiert. Deshalb beginnt die Auslegungsreihenfolge unten bei der Aufgabe und beim Haltestrom und behandelt die Spitzenspalte als Prüfung der Reserve und nicht als Grundlage der Wahl.
Acht Industrie-UAV-Motoren im Vergleich
Die acht Datensätze, die derzeit unter der Aufgabe Industrie-UAV geführt werden, sind unten als ein Spezifikationssatz dargestellt, nach veröffentlichtem maximalem Schub geordnet, damit der Schritt von der leichtesten zur schwersten Aufgabe in der Spalte selbst sichtbar wird. Jeder Wert ist die Zahl, die der Hersteller für dieses Modell veröffentlicht, und keine Zelle ist geschätzt. Dieselben acht Modelle sind die unter der oben besprochenen Aufgabe gruppierten.
| Modell | Statorauslegung | Innenwiderstand | Zellenzahl (LiPo) | Maximaler Schub | Max. Leistung 180 s | Gewicht |
|---|---|---|---|---|---|---|
| U3 KV700 | 12N14P | 50 mΩ | 3-4S | 1800 g | 500 W | 128 g |
| U5 KV400 | 12N14P | 116 mΩ | 3-8S | 2850 g | 850 W | 195 g |
| P60 Pin KV170 | 24N28P | 80 mΩ | 6-14S | 8414 g | 1800 W | 375 g |
| U10 II KV100 | 36N42P | 101 mΩ | 12S | 10600 g | 1600 W | 415 g |
| U8 Lite L KV110 | 36N42P | 105 mΩ | 12S | 11200 g | 2140 W | 282 g |
| P80 III Pin KV100 | 36N42P | 45 mΩ | 6-12S | 16344 g | 2700 W | 649 g |
| MN8017 KV120 | 36N42P | 45 mΩ | 12S | 16841 g | 3180 W | 453 g |
| U15 II KV80 | 36N42P | 17 mΩ | 12-24S | 36500 g | 8580 W | 1740 g |
Modell, Statorauslegung, Innenwiderstand, veröffentlichte Zellenzahl, maximaler Schub, maximale Leistung über 180 Sekunden und Gewicht gemäß den Herstellerangaben für die acht derzeit unter der Aufgabe Industrie-UAV geführten Modelle, nach veröffentlichtem maximalem Schub geordnet. Maximaler Schub und Leistung über 180 Sekunden sind die Angaben, die der Hersteller für jedes Modell veröffentlicht; beide hängen vom verwendeten Propeller und von der Busspannung des Tests ab, sodass sie innerhalb der Gruppe nur in dem Sinne vergleichbar sind, dass sie die jeweils eigene veröffentlichte Bedingung des Modells beschreiben. Die Zellenzahl ist so dargestellt, wie sie veröffentlicht ist, sodass eine einzelne Zahl ein einzelnes veröffentlichtes Fenster bedeutet und ein Bereich, dass das Modell über den Bereich hinweg veröffentlicht ist. Das Gewicht schließt Kabel und Steckverbinder ein, wo der Hersteller es so veröffentlicht. Es erscheint keine KV-Spalte, weil jeder Modellname in der Tabelle seine eigene KV-Angabe trägt, und es erscheint keine Abmessungsspalte, weil die hier beschriebene Aufgabe von den elektrischen Spalten abhängt und nicht von den Gehäuseabmessungen.
Zwei Lesarten fallen auf, sobald die acht auf einer Seite stehen, und keine davon ist die Leistungsspalte. Die erste ist, dass der Innenwiderstand nicht in derselben Reihenfolge wie der Schub verläuft. Der 453 g schwere MN8017 KV120 und der 649 g schwere P80 III Pin KV100 tragen beide 45 mΩ, während der 282 g schwere U8 Lite L KV110 105 mΩ und der 195 g schwere U5 KV400 116 mΩ trägt, und die weiteste Zahl in der Gruppe sitzt auf dem kleinsten Datensatz, mit 116 mΩ gegen 17 mΩ beim größten. Liest man diese Spalte nach unten, sind die leichten Datensätze die mit dem höchsten Widerstand, was das Bild einer für ein leichtes Luftgerät ausgelegten Wicklung ist, und die 36N42P-Gehäuse in der oberen Hälfte der Tabelle sind die mit den niedrigen Werten.
Die zweite ist, dass die Zellenzahl die Tabelle in zwei Hälften teilt, die sich in der Mitte treffen. Vier Datensätze sind für 6-14S oder höher veröffentlicht und vier für 3-8S oder darunter, und die KV-Werte folgen dieser Teilung: Die vier leichteren Datensätze reichen von 400 bis 700 KV und die vier schwereren von 80 bis 170 KV. Weil KV die Wellendrehzahl pro Volt ist, können die beiden Hälften aus unterschiedlichen Packspannungen vergleichbare Wellendrehzahlen erreichen, und die Größe, die sie trennt, ist der Strom, den jede für ihre veröffentlichte Leistung zieht. Die 36N42P-Datensätze, die den größten Schub in der Gruppe tragen, sind alle mit 170 KV oder darunter veröffentlicht, und die beiden schubstärksten Datensätze in der Tabelle sind auch die beiden mit dem niedrigsten Widerstand, was die Gestalt einer für Dauerstrom gebauten Wicklung ist.
Eine dritte Lesart betrifft die Datensätze, die im Schub am nächsten beieinanderliegen. Der U10 II KV100 und der U8 Lite L KV110 veröffentlichen 10600 g und 11200 g bei 415 g bzw. 282 g, sodass ein Unterschied von 600 g Schub mit 133 g Motormasse erkauft wird. Benachbarter Schub bei unterschiedlicher Masse und unterschiedlichem Busfenster ist die deutlichste Erinnerung in der Tabelle, dass Masse ein Verpackungsergebnis ist und keine Beschreibung der Aufgabe. Die Wahl zwischen den beiden hängt davon ab, wie viel des Nutzlastbudgets das Luftgerät für den Antrieb ausgeben kann und für den Propeller, den jeder drehen soll, und nicht von den 600 g Schub, die ihre Datensätze trennen.
Die acht über Plattform-Massebänder gelesen
Die Tabelle sortiert nach Schub, was die richtige Reihenfolge für eine Auswahlliste und die falsche für das Verständnis dessen ist, was die Gruppe enthält. Nach Plattform gelesen, fallen die acht Datensätze in vier Bänder, und die Bandgrenzen folgen der Abflugmasse des Luftgeräts und nicht dem Motor. Die Schätzungen unten rechnen den veröffentlichten Schub in eine ungefähre Plattformmasse an vier Rotoren mit einem Schub-Gewichts-Verhältnis von 2:1 um, was eine Arbeitskonvention und keine Spezifikation ist, und sie sind angegeben, damit die Bänder miteinander verglichen werden können und nicht als Zahlen, gegen die ausgelegt wird.
Luftgeräte unter 6 kg und die Datensätze leichter Multikopter
Das leichte Ende der Gruppe wird von zwei Datensätzen getragen, die für kleine Kamera- und Vermessungsplattformen gebaut sind. Der T-Motor U3 KV700 UAV-Motor ist mit 128 g der leichteste, ein 12N14P-Datensatz für 3-4S, der 1800 g Schub und 500 W veröffentlicht, und der T-Motor U5 KV400 UAV-Motor ist der 195 g schwere 12N14P-Datensatz für 3-8S, der 2850 g und 850 W veröffentlicht. An vier Rotoren bei 2:1 setzen diese Schubwerte eine Plattform bei ungefähr 3.6 kg bzw. 5.7 kg, was beide Datensätze an das kleine Ende eines Nutzluftgeräts stellt und keinen von ihnen in den industriellen Nutzlastmaßstab. Der U5 KV400 deckt von den beiden das weitere Busfenster ab, mit 3-8S gegen 3-4S, und er ist der Datensatz in diesem Band, der einen Wechsel des Packs ohne einen Wechsel des Motors aufnehmen kann.
Die Arbeitsluftgeräte von 10-25 kg
Die Mitte der Gruppe ist der Ort, an dem die eigentliche industrielle Aufgabe beginnt, und dort sitzen drei Datensätze. Der T-Motor P60 Pin KV170 UAV-Motor ist ein 375 g schwerer 24N28P-Datensatz für 6-14S, der 8414 g und 1800 W veröffentlicht; der T-Motor U10 II KV100 UAV-Motor ist ein 415 g schwerer 36N42P-Datensatz für 12S, der 10600 g und 1600 W veröffentlicht; und der T-Motor U8 Lite L KV110 UAV-Motor ist ein 282 g schwerer 36N42P-Datensatz für 12S, der 11200 g und 2140 W veröffentlicht. Nach derselben Vier-Rotor-Konvention setzen diese Plattformen bei ungefähr 17 kg, 21 kg und 22 kg. Die drei teilen ein Schubband, aber nicht eine Aufgabe: Der P60 Pin KV170 ist für das weiteste Busfenster mit 6-14S veröffentlicht, während die beiden 36N42P-Datensätze 12S sind und sich darin unterscheiden, ob der Schwerpunkt auf Gehäusedurchmesser oder auf thermische Reserve über 180 Sekunden gelegt wird, wobei der U10 II KV100 98.6 mm Durchmesser bei 1600 W und der U8 Lite L KV110 87.1 mm bei 2140 W veröffentlicht.
Das Nutzlastband von 25-40 kg
Zwei Datensätze liegen über dem mittleren Band, und sie sind das im Widerstand engste Paar der Gruppe. Der T-Motor P80 III Pin KV100 UAV-Motor ist ein 649 g schwerer 36N42P-Datensatz für 6-12S, der 16344 g und 2700 W mit einem 91.6 mm großen Gehäuse veröffentlicht, und der T-Motor MN8017 KV120 UAV-Motor ist ein 453 g schwerer 36N42P-Datensatz für 12S, der 16841 g und 3180 W mit einem 87.8 mm großen Gehäuse veröffentlicht. Beide tragen 45 mΩ, und nach der Vier-Rotor-Konvention setzen sie Plattformen bei ungefähr 33 kg und 34 kg. Das Paar veranschaulicht den Tausch, den das Band macht: Der P80 III Pin KV100 ist der schwerere Datensatz mit der niedrigeren veröffentlichten Leistung, und der MN8017 KV120 liefert 497 g Schub und 480 W mehr aus einem um 196 g leichteren Gehäuse, sodass sich die beiden weniger darin unterscheiden, was sie heben können, als darin, was sie kosten, während sie es tun.
Über 40 kg und das weiteste Busfenster
Der größte Datensatz der Gruppe steht mit weitem Abstand von den anderen sieben ab. Der T-Motor U15 II KV80 UAV-Motor ist ein 1740 g schwerer 36N42P-Datensatz, veröffentlicht für 12-24S, mit 36500 g Schub, 8580 W Leistung über 180 Sekunden und einem Innenwiderstand von 17 mΩ, dem niedrigsten in der Gruppe. Nach derselben Konvention setzt er eine Plattform bei ungefähr 73 kg, was jenseits des Nutzlastmaßstabs der anderen sieben liegt und in den Bereich hineinreicht, in dem das Luftgerät eine Hubmaschine und keine Kamerplattform ist. Sein Fenster von 12-24S ist zudem das weiteste in der Gruppe, was bedeutet, dass der Strom, den er für eine gegebene Wellenleistung zieht, vom Pack und nicht vom Motor gesetzt werden kann, und das ist die Eigenschaft, die ihn am schweren Ende einer wiederholten Aufgabe nützlich macht.
Die zwei neuesten Datensätze: MN8017 KV120 und U10 II KV100
Zwei der acht Datensätze wurden zuletzt zur Plattform hinzugefügt, und beide sitzen an Positionen, die die Gruppe sonst nicht füllt. Keiner ist eine geringfügige Abwandlung eines bereits vorhandenen Datensatzes: Der eine ist das leichteste 36N42P-Gehäuse, das auf diesem Schubniveau veröffentlicht ist, und der andere ist der Datensatz mit dem kleinsten Durchmesser über 10000 g.
MN8017 KV120: 36N42P bei 453 g
Der T-Motor MN8017 KV120 UAV-Motor ist ein 453 g schwerer 36N42P-Datensatz mit einem 87.8 mm großen Gehäuse und einer 34.5 mm langen Baulänge, veröffentlicht für 12S mit 16841 g maximalem Schub, 3180 W Leistung über 180 Sekunden und 68.6 A Strom über 180 Sekunden. Sein Innenwiderstand beträgt 45 mΩ und sein veröffentlichter Leerlaufstrom 1.8 A bei 24 V. Gegen den P80 III Pin KV100 gestellt, der aus einem 649 g schweren Gehäuse bei 2700 W einen vergleichbaren Schub erreicht, ist der MN8017 KV120 der leichtere Weg in dasselbe Hubband, und sein 36N42P-Stator ist dieselbe Auslegung, die die beiden schwersten Datensätze der Gruppe verwenden. Der Datensatz führt ein Innenwellenmaß, aber kein Außenwellenmaß, sodass eine um die Welle herum ausgelegte Halterung gegen die Zeichnung des Herstellers zu prüfen ist und nicht gegen die Tabelle.
U10 II KV100: 98.6 mm Gehäuseabmessung bei 415 g
Der T-Motor U10 II KV100 UAV-Motor ist ein 415 g schwerer 36N42P-Datensatz mit einem 98.6 mm großen Gehäuse und einer 33.1 mm langen Baulänge, veröffentlicht für 12S mit 10600 g maximalem Schub, 1600 W Leistung über 180 Sekunden und 32.4 A Spitzenstrom. Sein Innenwiderstand beträgt 101 mΩ, er trägt einen Leiter AWG 16 an einer 90 mm langen Leitung und eine 15 mm Welle, und sein veröffentlichter Leerlaufstrom beträgt 1 A bei 18 V. Gegen den U8 Lite L KV110 gestellt, der aus einem 282 g schweren Gehäuse einen etwas höheren Schub erreicht, tauscht der U10 II KV100 133 g Masse und 540 W Leistung über 180 Sekunden gegen 11.5 mm mehr Gehäusedurchmesser, und das breitere Gehäuse ist die Eigenschaft, um die eine Halterung oder ein Auslegerfreiraum ausgelegt wird.
Wo Industriemotoren ihre Arbeit tun
Die drei Aufgaben unten sind die, gegen die die Datensätze dieser Gruppe am häufigsten spezifiziert werden, und jede von ihnen liest die Spalten in einer anderen Reihenfolge. Sie werden hier als Aufgaben beschrieben und nicht als Produkte, weil der Motor nach dem Missionsprofil gewählt wird und nicht davor.
Stromleitungs- und Anlageninspektion
Ein Inspektionsluftgerät fliegt entlang einer linienförmigen Anlage in kontrolliertem Abstand und hält die Position, während ein Sensor aufzeichnet. Die Aufgabe kommt einem fortlaufenden Schweben mit langsamer Verschiebung nahe, was den Haltepunkt in die Mitte der Spezifikation stellt, und die Nutzlast ist üblicherweise eine stabilisierte Kamera, deren Lage Böen von den inspizierten Bauwerken überstehen muss. Diese Kombination zeigt auf das mittlere Band der Gruppe, wo die Aufgabe Inspektions-UAV ihre eigene Gruppe von Modellen platziert, und auf Datensätze mit dem Widerstand, der den Böenstrom davon abhält, zu einer thermischen Kostenposition zu werden.
Vermessung, Kartierung und Sicherheitspatrouille
Eine Vermessungs- oder Patrouillenmission verbringt mehr ihrer Dauer im Vorwärtsflug als eine Inspektionsmission, sodass sich die Aufgabe zum Reiseflugende der Hülle bewegt und dabei dieselbe Nutzlastintegration behält. Die Folge ist, dass das Zellenfenster hier mehr zählt als die Spitzenzahl, weil ein weiteres veröffentlichtes Fenster erlaubt, das Pack für die Missionsdauer zu dimensionieren statt für den höchsten Strom, den das Luftgerät ziehen kann. Die für 6-14S und 12-24S veröffentlichten Datensätze dieser Gruppe sind die, die diesen Raum geben, und die Aufgabe Luftbild-UAV sammelt dieselben Modelle, wo die Nutzlast eine Kamera und kein Kartierungssensor ist.
Agrar- und Logistikluftgeräte
Ein Agrarfluggerät trägt einen Tank und keinen Sensor, und die Last ändert sich über den Flug, während der Tank leer wird, was bedeutet, dass der Schub, den die Rotoren erzeugen müssen, von Start bis Landung fällt. Die Aufgabe ist daher frontlastig und repetitiv, mit einem hohen Schubbedarf zu Beginn jedes Einsatzes und einem niedrigeren am Ende, und das Luftgerät wird üblicherweise von unvorbereitetem Boden geflogen. Die für die weitesten Busfenster und die höchste Leistung über 180 Sekunden veröffentlichten Datensätze tragen dieses Muster am besten, und die Aufgabe Agrar-UAV führt die dafür spezifizierten Modelle auf. Die Aufgabe Long-Endurance-UAV deckt dieselben Luftgeräte ab, wo die Anforderung die Dauer und nicht die Last ist.
Auswahl eines BLDC-Motors für Industrie-UAV: Eine Auslegungsreihenfolge
Die Reihenfolge unten macht aus den Abschnitten oben drei Schritte für ein Industrie-UAV, und die Reihenfolge zählt ebenso wie der Inhalt. Jeder Schritt verengt die Gruppe, bevor der nächste angewandt wird, sodass der abschließende Vergleich zwischen Datensätzen erfolgt, die bereits nah genug beieinanderliegen, damit ihre Unterschiede bedeutsam sind.
Zuerst die Missionsaufgabe festlegen
Die Mission wird als Profil festgehalten und nicht als Dauer: der Anteil des Flugs, der mit Halten der Position verbracht wird, der Anteil im Vorwärtsflug, die Zahl der Einsätze pro Tag und die Nutzlast, die das Luftgerät stabilisieren muss. Aus diesem Profil wird der Strom am Haltepunkt als die Zahl genommen, gegen die die Wicklung ausgelegt wird, und der für den Steigflug erforderliche Schub wird als Prüfung der Reserve behandelt und nicht als Grundlage der Wahl. Die Leistung über 180 Sekunden eines Kandidaten wird dann als Aussage über die Reserve unter dem Profil gelesen und nicht als Nennangabe, in die die Mission geteilt wird.
Dann die elektrische Hülle und das Pack
Der Bus wird vor dem KV gewählt, weil eine Zellenzahl und ein KV-Wert nur dann eine Wellendrehzahl bedeuten, wenn beide miteinander multipliziert werden. Ein weiteres veröffentlichtes Zellenfenster gibt dem Luftgerät mehr Raum, Strom gegen Packmasse zu tauschen, und die für 6-14S und 12-24S veröffentlichten Datensätze dieser Gruppe sind die, die den meisten Raum lassen. Dann wird die Widerstandsspalte gegen den Strom gelesen, den die Aufgabe impliziert, weil der Verlust, der über die ganze Mission läuft, der ist, den das Pack fortlaufend bezahlt.
Dann die Abmessung, die Befestigung und der Datensatz
Nachdem die elektrischen Kandidaten verengt sind, entscheiden die mechanischen Spalten den Rest: Gehäusedurchmesser gegen Auslegerfreiraum, Masse gegen das Nutzlastbudget und Kabellänge und -querschnitt gegen die Verlegung, die das Luftgerät tatsächlich braucht. Schließlich ist festzuhalten, was jeder Datensatz offen lässt. Ein Dauerstrom, der nur für einen Teil der Gruppe veröffentlicht ist, ein Wellenmaß, das als ein Wert statt als zwei veröffentlicht ist, und eine thermische Annahme, die zum Prüfstand des Herstellers und nicht zum Luftgerät gehört, sind alles Fragen an die Dokumentation des Herstellers, und sie werden besser vor dem Aufbau gestellt als danach.
Häufig gestellte Fragen
QWas ist ein BLDC-Motor für ein Industrie-UAV?
Es ist der bürstenlose Außenläufer, der die Rotoren eines Luftgeräts dreht, das für einen Nutzen und nicht für die Freizeit geflogen wird, und das kennzeichnende Merkmal der Aufgabe ist die Wiederholung und nicht die Größe. Ein Industrieluftgerät fliegt dieselbe Mission mehrmals am Tag mit kurzen Bodenintervallen, sodass der am Haltepunkt entnommene Strom fortlaufend bezahlt wird und seine Verluste sich über die Einsätze anhäufen. Das macht den Innenwiderstand, das veröffentlichte Zellenfenster und die thermische Reserve hinter der Leistungsangabe über 180 Sekunden zu den Spalten, die die Wahl tragen, während der Spitzenstrom eine Bedingung beschreibt, die das Luftfahrzeug kurz trifft, und nicht die, in der es lebt.
QWie entscheidet das Lastprofil über einen Industrie-UAV-Motor?
Das Lastprofil ist der Anteil der Mission, den jeder Betriebspunkt ausmacht, und bei einem rotorgetragenen Luftgerät ist der Haltepunkt üblicherweise der größte Anteil. Weil der Schub an diesem Punkt mit Strom erzeugt wird und weil der Kupferverlust mit dem Quadrat des Stroms und linear mit dem Widerstand steigt, wandelt sich das Lastprofil direkt in eine thermische Last der Wicklung um. Zwei Datensätze mit derselben veröffentlichten Spitzenleistung können am Haltepunkt weit auseinanderliegen, und der mit dem niedrigeren Widerstand und dem weiteren Dauerfenster ist der, von dem die wiederholte Mission profitiert. Deshalb wird die Aufgabe festgehalten, bevor die Auswahlliste erstellt wird, statt sie danach aus einem Spezifikationsfeld abzuleiten.
QWie viel Schubreserve braucht ein redundanter Multikopter?
Die Arithmetik setzt die Untergrenze und nicht die Antwort. Bei sechs Rotoren lässt der Verlust eines fünf, um das Luftfahrzeug zu tragen, sodass die verbleibenden Einheiten etwa 20 Prozent mehr als ihren normalen Anteil erzeugen müssen, um die Höhe zu halten, und bei acht Rotoren beträgt die Zunahme etwa 14 Prozent. Diese Zahl ist eine Eigenschaft der Rotorzahl und nicht des Motors. Was der Motor beiträgt, ist, ob er diesen Anteil innerhalb seines veröffentlichten Dauerfensters erzeugen kann und nicht nur innerhalb seines Fensters über 180 Sekunden, weil eine für Sekunden verfügbare Reserve einen Sinkflug stützt und keine fortgesetzte Mission. Die Reserve wird dann als Motormasse, als Packmasse oder als Ausdauer bezahlt, und welche der drei verbraucht wird, ist eine Entscheidung des Luftgeräts.
QWarum braucht eine wiederholte Mission thermische Reserve statt Spitzenleistung?
Weil die beiden Zahlen unterschiedliche Dauern beschreiben. Die veröffentlichte Leistung über 180 Sekunden ist die Leistung, die ein Motor 180 Sekunden lang aufnehmen kann, bevor seine Wicklung die durch ihre Isolierklasse und ihre Befestigung gesetzte Grenze erreicht, und sie ist zur Testbedingung des Herstellers veröffentlicht und nicht zur Schwebebedingung des Luftgeräts. Eine wiederholte Mission läuft während des größten Teils ihrer Dauer weit unterhalb dieser Zahl, sodass die nützliche Lesart vergleichend ist: Ein Datensatz, der für eine höhere Leistung über 180 Sekunden veröffentlicht ist, trägt mehr Reserve für eine schwerere Nutzlast oder einen heißeren Tag. Die Wärme häuft sich zudem zwischen den Einsätzen an, da eine Wicklung, die in einem Flug eine bestimmte Temperatur erreicht, den nächsten aus der Temperatur startet, die sie behalten hat, was der Effekt ist, den eine Spezifikation für einen einzelnen Flug nicht beschreibt.
QWie verringert die Motormasse die Nutzlast bei einem Industrie-UAV?
Jedes Gramm Antriebsmasse muss über die ganze Mission gehoben werden, sodass es die Leistung erhöht, die das Haltesegment braucht, und das Pack schneller leert; dasselbe Gramm, das aus dem Pack genommen wird, entfernt gespeicherte Energie. Der Tausch ist zweiseitig, weil ein schwererer Motor einen größeren Propeller oder einen kürzeren Steigflug erlauben kann, der einen Teil der Masse zurückzahlt, aber er kann der Arithmetik des Schwebens nicht entgehen. Die Datensätze hier machen den Tausch an beiden Enden sichtbar: Einer veröffentlicht 1800 g Schub aus einem 128 g schweren Gehäuse und ein anderer 36500 g aus einem 1740 g schweren, sodass der Schub je Einheit Motormasse über die Gruppe steigt, während auch die absolute Masse steigt. Die Massespalte wird gegen die Wirkungsgradspalten gelesen und nicht isoliert.
QWie setzen KV und Busspannung den Betriebspunkt eines Industrie-UAV-Motors?
Sie sind zwei Hälften eines Verhältnisses und nicht zwei unabhängige Entscheidungen. KV setzt angelegte Volt in Wellendrehzahl um, sodass Zellenzahl und KV-Wert zusammen die Leerlaufdrehzahl festlegen, und der Propeller entscheidet dann, wie viel dieser Drehzahl unter Last überlebt und wie viel Strom der Motor zu ihrer Drehung zieht. Bei konstanter Wellenleistung senkt ein höherer Bus den Strom, was den Kupferverlust in der Wicklung und den Strom senkt, den der ESC liefern muss. Deshalb fallen die Datensätze dieser Gruppe in zwei Hälften, eine veröffentlicht von 400 bis 700 KV an 3-8S oder darunter und eine von 80 bis 170 KV an 6-14S und darüber, und deshalb ist der KV-Wert eine Abstimmung auf Propeller und Pack und keine eigene Qualität.
Offizielle Quellen
T-Motor veröffentlicht für jede Einheit eine offizielle Produktseite mit ihrem Spezifikationsfeld, und diese Seiten bleiben die maßgebliche Quelle für jede in diesem Leitfaden zitierte Zahl - beispielsweise die U3 KV700 Produktseite, die U5 KV400 Produktseite, die P60 Pin KV170 Produktseite, die P80 III Pin KV100 Produktseite, die U8 Lite L KV110 Produktseite, die U10 II KV100 Produktseite, die MN8017 KV120 Produktseite und die U15 II KV80 Produktseite. Die Konfigurations-, Widerstands-, Zellenzahl-, Schub-, Leistungs-, Strom- und Massewerte in der Tabelle oben sind die Werte, die diese Seiten für jedes Modell veröffentlichen. Ein Dauerstrom für ein Modell, dessen Datensatz keinen führt, ein Wellenmaß, das als einzelner Wert veröffentlicht ist, oder eine thermische Annahme hinter einer Zahl über 180 Sekunden ist eine Frage an die Dokumentation des Herstellers und kein Wert, der aus dem Spezifikationsfeld abgeleitet werden kann.
Wie es weitergeht
Für eine Auswahl statt einer Lektüre erledigen drei Werkzeuge der Plattform die Arbeit nacheinander. Die vollständige Rubrik UAV-Motoren erkunden, um die acht Datensätze hier neben den Navigator- und Schwerlastmodellen zu sehen, mit Auswahl nach Zellenzahl, Masse und veröffentlichter Leistung eingrenzen und Kandidaten dann in Produktvergleich gegeneinander stellen. Die Anwendungsseite Industrie-UAV hält dieselbe Aufgabe mit ihren eigenen Filterattributen, und die Herstellerseite T-Motor sammelt die vollständige Reihe hinter diesen Datensätzen.
Drei weitere Artikel tragen die Teile dieses Themas, die eine industrielle Aufgabe nicht klärt. UAV-Motoren: KV, Schub und Masse passend zum Fluggerät behandelt das breitere Bild der Luftantriebe, einschließlich der P-Serie- und Schwerlastdatensätze für Aufgaben außerhalb des hier verglichenen Industriebands. BLDC-Motoren für Long-Endurance-UAV: Wirkungsgrad, Masse und Busspannung nimmt dieselbe Kette aus Propeller, KV und Zellenzahl und wendet sie auf die Dauer als maßgebliche Anforderung an statt auf das Lastprofil. Heavy-Lift-Drohnenmotoren: Drei T-Motor-Optionen von 2.85 kg bis 101 kg Schub behandelt das Hubende derselben Aufgabe, wo Luftgeräte gegen anhaltenden Schub im Mehrkilogramm-Maßstab ausgelegt werden.
Die Kurzfassung: Zuerst das Missionsprofil festlegen, weil der Anteil des Flugs, der mit Halten der Position verbracht wird, den Strom setzt, gegen den die Wicklung ausgelegt wird; den Bus vor dem KV wählen, weil beide zusammen erst eine Wellendrehzahl bedeuten und der Bus es ist, der den Strom entscheidet; und zuletzt die Wicklung gegen den Haltestrom lesen, weil die Leistungsangabe über 180 Sekunden ein thermisches Fenster und keine Nennangabe ist. Innerhalb dieser Gruppe trennt diese Reihenfolge die beiden Datensätze unter 3000 g Schub von den drei im mittleren Band und beide von den zwei schweren Datensätzen und dem einzelnen für 12-24S veröffentlichten Datensatz, bevor irgendein einzelnes Modell gegen ein anderes abgewogen wird.