Ein AGV-Aktuator, der ein Rad antreibt, wird mit etwas konfrontiert, das ein Gelenkaktuator nie sieht: Die Masse der Plattform läuft durch Rad, Nabe und Lagerstapel, bevor aus Drehmoment eine nutzbare Bewegung wird. Diese Last liegt an, ob der Antrieb bestromt ist oder steht, und deshalb ist auf einer Radplattform der Nennwert, der Kandidaten aussortiert, die Radiallast und nicht das Drehmoment. Dieser Beitrag berechnet die Last, die ein Rad trägt, hält sie gegen die beiden AKA-Records, die eine Radiallast angeben, und überlässt die weiter reichende Architekturfrage dem BLDC-Motoren für Radroboter: Antriebsaufbau, Beanspruchung und Übersetzung, der Antriebsaufbauten und nicht Lastzahlen vergleicht.
Kurze Antwort
Ein AGV-Aktuator wird über die Radiallast, die sein Rad tragen muss, in die Auswahl gebracht, anschließend über die Drehzahl bestätigt und zuletzt über den Strom dimensioniert. Zwei Records mit Getriebe im ToBMS-Programm geben diesen Nennwert an: der CubeMars AKA60-6 KV80 mit 18 kg und der CubeMars AKA10-9 KV60 mit 50 kg. Durch einen dynamischen Faktor von 1.5 geteilt und auf vier gleich belastete Räder verteilt, ergeben sie überschlägige Schätzgrößen von etwa 48 kg und etwa 133 kg Gesamtmasse, was beide in den Bereich leichter Plattformen stellt und nicht in die Tonnenklasse, in der die Radlast von einer externen Lagerung getragen werden muss und der Antrieb allein das Drehmoment liefert.
Radiallast zuerst: Wie ein AGV-Aktuator in die Auswahl kommt
Der angegebene Radiallast-Nennwert ist die erste Zahl, die Kandidaten aussortiert, weil sie eine Fähigkeit beschreibt, die weder eine Änderung der Regelung noch eine andere Übersetzung anhebt. Ein allein nach Drehmoment gewählter Antrieb kann zur Zugkraftanforderung passen und dennoch das falsche Teil sein, denn der Lastpfad durch das Rad interessiert sich nicht dafür, wie viel Drehmoment der Motor erzeugen kann. Den Nennwert vor der Drehmomentspalte zu lesen kehrt die übliche Reihenfolge eines Antriebsauswahlblatts um, und auf einer Radplattform ist es diese Umkehr, die die Kandidatenliste für den AGV-Aktuator ehrlich hält.
Was ein angegebener Nennwert aussortiert, bevor das Drehmoment gelesen wird
Ein Radiallast-Nennwert sagt, wie viel Last die Einheit an der Nabe unter der eigenen Prüfgrundlage des Herstellers aufnimmt. Er ist eine Eignungsaussage und keine Leistungszahl: Er sagt, welche Einbauten die Einheit zu überstehen gebaut ist, nicht wie schnell sich die Plattform bewegt. Records ohne diese Angabe lassen die Lastfrage offen, und eine offene Frage in der Auswahlphase wird im Prototypenstadium zum Konstruktionsrisiko. Die beiden AKA-Records beantworten sie in Kilogramm, eine Einheit, gegen die sich eine Massenbilanz des Fahrgestells unmittelbar prüfen lässt, und das ist die Zahl, gegen die ein AGV-Aktuator im ersten Durchgang ausgewählt wird.
Warum ein AGV-Aktuator und ein Gelenkaktuator Kandidaten anders sortieren
Ein Gelenkaktuator nimmt Drehmoment und ein Biegemoment aus dem Glied auf, das er antreibt, und die Lageranordnung wird vom Roboterbauer um dieses Moment herum ausgelegt. Auf einer Radplattform sitzt der Antrieb im Lastpfad und nicht daneben, wobei das Rad an seiner Abtriebsflanschfläche verschraubt ist. Aus demselben Produktprogramm ergeben die beiden Aufgaben unterschiedliche Kandidatenlisten: Eine Roboter-Gelenkauswahl beginnt üblicherweise beim Spitzendrehmoment und der Übersetzung, während eine AGV-Aktuator-Auswahl bei der Last auf einem Rad beginnt und bis zu dem Modul zurückrechnet, das sie aufnehmen kann.
Die Radiallast am AGV-Rad berechnen
Die Last, die ein AGV-Aktuator an einem Rad sieht, ist nicht die Plattformmasse geteilt durch die Radzahl, obwohl die Rechnung mit dieser Division beginnt. Vier Eingangsgrößen bewegen den Wert vom Mittelwert weg, und jede ist eine Entscheidung, die die Fahrgestellkonstruktion bereits getroffen hat, ob festgehalten oder nicht: wo der Schwerpunkt auf dem Radstand liegt, wie hart die Plattform bremst, welches Gefälle sie halten muss und was geschieht, wenn ein Rad den Boden verlässt. Jeder so erzeugte Wert ist eine ToBMS-Schätzung und kein Herstellerwert, denn der für einen AGV-Aktuator angegebene Nennwert und die für ein Fahrgestell berechnete Anforderung sind verschiedene Arten von Zahl und gehören nicht in eine Spalte.
Statischer Anteil pro Rad, dann der Schwerpunktversatz
Der statische Anteil ist die Plattformmasse plus Nutzlast, verteilt auf die Räder, die den Boden berühren. Ein vierrädriges Fahrgestell mit dem Schwerpunkt im geometrischen Zentrum trägt auf jeder Ecke ein Viertel der Masse. Wird der Schwerpunkt zu einer Achse hin verschoben, wandert Last im Verhältnis des Verschiebewegs auf diese Achse. Von der nicht angetriebenen Achse aus gemessen, bleiben bei einem Schwerpunkt auf 60 Prozent des Radstands 40 Prozent der Masse auf dieser Achse, sodass die Antriebsräder je 30 Prozent der Gesamtmasse tragen und nicht 25 Prozent. Eine Hubplattform fügt einen zweiten Fall hinzu: Eine angehobene Last verschiebt den Schwerpunkt nach oben, und wie weit sie ihn zusätzlich entlang des Radstands verschiebt, hängt vom Hubwerk und von der Lage der Last dazu ab. Gegen diese erste Zahl wird ein AGV-Aktuator geprüft, bevor irgendein dynamischer Fall hinzukommt.
Bremsen, Gefälle und der Kantenfaktor
Dynamische Fälle multiplizieren den statischen Wert. Bremsen verlagert Last im Verhältnis zur Verzögerung und zur Schwerpunkthöhe auf die Vorderachse, und ein Gefälle tut am Hang dasselbe. Ein Kantenstoß ist ein kurzes Ereignis mit einem größeren Faktor, und ob ein gegebener Faktor bereits im Nennwert steckt oder darauf angewendet werden muss, hängt von der Prüfgrundlage hinter dem Nennwert ab. Einen zusammengefassten dynamischen Faktor auf den statischen Anteil anzuwenden ist eine Konvention und keine veröffentlichte Norm, und die hier verwendeten Werte sind erläuternde Annahmen, keine Auslegungsfaktoren für ein bestimmtes Fahrzeug. Ein Faktor von 1.5 ist ein üblicher Ausgangspunkt für gewöhnliches Beschleunigen, Bremsen und Bodenschwellen, 2.0 für eine Strecke mit Kanten, Rampen oder Außenböden, aber kein einzelner Faktor bildet ein Stoßniveau ab: Geschwindigkeit, Verzögerung, Schwerpunkthöhe, Raddurchmesser und die Dauer des Ereignisses gehen alle in den tatsächlichen Wert ein. Welcher Faktor gilt, ist eine Entscheidung der Plattform, und kein Nennwert eines AGV-Aktuators ersetzt sie.
Ein Rad in der Luft: der Fall, den ein Mittelwert verbirgt
Ein vierrädriges Fahrgestell mit starrem Rahmen ist auf ebenem Boden statisch unbestimmt, ruht in der Praxis also auf drei Punkten. Das Rad, das den Kontakt verliert, trägt nichts, aber wie die verbleibenden drei seine Last teilen, hängt von der Stützgeometrie, der Schwerpunktlage, der Rahmensteifigkeit und einer etwaigen Federung ab, sodass die Last auf einer einzelnen Ecke kein festes Vielfaches des Mittelwerts ist. Bei kurzem Radstand kann sie sich der halben Plattformmasse nähern, und das ist der Fall, den ein Mittelwert über vier Räder verbirgt, und der Grund, einen Radiallast-Nennwert gegen das schlechteste einzelne Rad zu lesen. Das ist als Lastfall zu behandeln, der zu berechnen, zu simulieren oder zu messen ist, nicht als etwas, das aus der Radzahl folgt. Eine Federung oder eine Dreipunktlagerung verändert die Verteilung, aber die sich ergebende maximale Radlast gehört weiterhin in die AGV-Aktuator-Auswahl und nicht in eine spätere Konstruktionsprüfung.
Eine Zahl gegen den Nennwert von 18 kg
Die Angabe 18 kg am AKA60-6 KV80 ist ein Nennwert pro Rad für einen AGV-Aktuator und lässt sich in eine Plattformschätzung umrechnen, sobald der dynamische Faktor gewählt ist. Bei einem Faktor von 1.5 beträgt die zulässige statische Last auf einem Rad 12 kg, was über vier gleich belastete Räder ein Fahrgestell von etwa 48 kg einschließlich Nutzlast ergibt. Das ist eine überschlägige Schätzgröße und keine vom Hersteller garantierte Grenze: wogegen die 18 kg gemessen werden, wie der Nennwert geprüft wird und wo die Last angesetzt wird, gehören auf die Prüfliste, bevor die Zahl in eine Auslegung eingeht. Als Plattformgröße ist das ein leichter Schlepper, eine kompakte Serviceeinheit oder ein Laborfahrzeug, und das Modul mit 460 g und einer 6:1-Stufe passt in diesen Maßstab.
Ein vierrädriges Fahrgestell von 48 kg bei Faktor 1.5
48 kg ist eine Gesamtmasse und keine Nutzlast. Rahmen, Batterie, Steuerung und Sensorik gehen zuerst davon ab, und was bleibt, ist die Nutzlast. Eine Massenbilanz macht das konkret: Bei 30 kg für Struktur, Energie und Elektronik bleiben 18 kg Nutzlast, und das ist die Beanspruchungsklasse, für die ein kleiner AGV-Aktuator gewählt wird. Der Wechsel auf einen Faktor von 2.0 für eine Strecke mit Bodenspalten senkt den Wert bei gleichem Nennwert auf etwa 36 kg, und diese Absenkung ist der Preis einer raueren Umgebung und keine Änderung am Modul.
24 V und 48 V an derselben Wicklung und was das mit der Drehzahl macht
Der AKA60-6 KV80 ist an derselben Wicklung für 24 V und 48 V angegeben, und die beiden Busse erzeugen Nenndrehzahlen von 200 RPM und 400 RPM am Abtrieb. Auf einem Rad von 150 mm Durchmesser sind das 1.571 m/s und 3.142 m/s Bodengeschwindigkeit am Nennpunkt, wobei der höhere Wert ausschließlich am 48-V-Bus erreicht wird. Das Nenndrehmoment von 3 Nm ist bei beiden gleich, sodass die Wahl des Busses Geschwindigkeit und Leistung ändert und nicht die Zugkraft: 3 Nm am Umfang eines Rads von 150 mm sind 40.0 N theoretische Umfangskraft am Radumfang, bevor Reifengriff und Antriebsstrangverluste eingehen, und die Nennleistung ergibt bei 200 RPM 62.83 W gegenüber den 62 W, die für den Record angegeben sind, was die Rechenprüfung ist, die bestätigt, dass der Nennpunkt konsistent angegeben ist.
Eine Zahl gegen den Nennwert von 50 kg
Der Nennwert von 50 kg am AKA10-9 KV60 verdreifacht diese Schätzung unter derselben Vierradannahme etwa. Bei einem Faktor von 1.5 beträgt die zulässige statische Last 33.3 kg pro Rad, was ein Fahrgestell von etwa 133 kg Gesamtmasse ergibt; bei einem Faktor von 2.0 fällt sie auf 100 kg. Das ist eine mittelgroße leichte Plattform: ein Behältertransporter, eine mobile Kommissioniereinheit oder ein kleiner Schlepper. Das Modul wiegt 1060 g in einem 100-mm-Rahmen mit einer 9:1-Stufe, und das angegebene Nenndrehmoment beträgt 18 Nm mit einer Spitze von 53 Nm, was es für Aufgaben, die sowohl einen Lastnennwert als auch echte Zugkraft brauchen, zum größeren der beiden AGV-Aktuator-Records macht.
109 RPM am Abtrieb und die daraus folgende Bodengeschwindigkeit
Die Nenndrehzahl des AKA10-9 KV60 beträgt 109 RPM am Abtrieb, was auf einem Rad von 150 mm Durchmesser 0.856 m/s oder 3.08 km/h ergibt. Die theoretische Umfangskraft am Radumfang beträgt 240.0 N am Nennpunkt und 706.7 N an der Spitze, beide vor Reifengriff und Antriebsstrangverlusten, und das Spitzendrehmoment ist ein kurzzeitiger Zustand und kein Arbeitspunkt, sodass die Reserve im Drehmoment liegt und nicht in verifizierter Zugkraft. Der Nennpunkt ist auch in sich konsistent: 18 Nm bei 109 RPM ergeben 205.46 W gegenüber den 205 W, die für den Record angegeben sind. Dieselbe Prüfung am kleineren Modul, 3 Nm bei 200 RPM ergeben 62.83 W gegenüber 62 W, legt eine Gewohnheit nahe, die beim Lesen jedes AGV-Aktuator-Records zu behalten ist, denn ein Nennpunkt, der über die Leistung nicht schließt, ist ein unter einer anderen Grundlage angegebener Nennpunkt.
Wo die beiden Leerlaufdrehzahlen auf der offiziellen Seite auseinandergehen
Die offizielle Seite des AKA10-9 KV60 nennt in ihrer detaillierten Spezifikationstabelle eine Leerlaufdrehzahl und in der Vergleichstabelle auf derselben Seite eine andere, höhere. Der höhere Wert ist der, der aus den angegebenen Konstanten folgt: Ein KV von 60 an einem 48-V-Bus ergibt 2880 RPM am Motor, und eine 9:1-Stufe bringt das auf geschätzte 320 RPM am Abtrieb, dieselbe Methode, die die Leerlaufwerte 320 RPM und 640 RPM des AKA60-6 KV80 exakt reproduziert. Diese Schätzung ist Arithmetik aus angegebenen Konstanten und kein Messwert, der niedrigere Wert auf der Seite lässt sich aus keiner angegebenen Konstante reproduzieren, und bis der Hersteller sagt, welcher der beiden gilt, ist die Spezifikationstabelle als inkonsistent zu behandeln. Die Leerlaufdrehzahl am Abtrieb ist keine Auswahlgröße, deshalb dimensioniert dieser Beitrag über die genannten 109 RPM und liest 320 RPM als Obergrenze und nicht als Arbeitspunkt.
Was sich mechanisch zwischen den AK- und AKA-Records geändert hat
Die AKA-Records sind kein neuer Motor mit einem neuen Getriebe. Gegen die AK-Records, von denen sie abgeleitet sind, sind Wicklung und Übersetzung übernommen: Der AKA60-6 KV80 teilt die 6:1-Stufe und den KV von 80 mit dem AK60-6 KV80, und der AKA10-9 KV60 teilt die 9:1-Stufe und den KV von 60 mit dem AK10-9 KV60. Was die Records angeben, ist eine verstärkte Radiallastkapazität und eine andere Anbindung an die Plattform, und die angegebenen Nennwerte zeigen einen zweiten Unterschied, der bei der Dimensionierung eines AGV-Aktuators zählt: Die Nenndrehzahl der AKA-Records ist bei gleichem Nenndrehmoment niedriger, wobei die Nennleistung mitgeht.
Wicklung und Übersetzung bleiben gleich
Das Spitzendrehmoment von 9 Nm am AKA60-6 KV80 und 53 Nm am AKA10-9 KV60 entspricht den AK-Records, von denen sie abgeleitet sind, und die Übersetzungen stimmen ebenfalls. Die Nennpunkte nicht. Der AKA60-6 KV80 ist mit 200 RPM bei 24 V angegeben gegenüber 233 RPM am AK60-6 V3.0 KV80, und der AKA10-9 KV60 mit 109 RPM gegenüber 235 RPM am AK10-9 V3.0 KV60. Beide AKA-Records halten ihr Nenndrehmoment daher über ein schmaleres Drehzahlband. Die angegebenen Zahlen belegen diesen Unterschied, aber nicht seine Ursache, denn ein Nennpunkt kann auch aus thermischer Auslegung, Regelungskonfiguration oder den Bedingungen folgen, unter denen der Nennwert aufgenommen wurde, und keine der hier zitierten Seiten verbindet beides. Einen AGV-Aktuator nach seinem Nennwert zu kaufen heißt, diese Hüllkurve so anzunehmen, wie sie angegeben ist, und nicht aus dem AK-Record zu extrapolieren, mit dem er eine Wicklung teilt.
Der 2+5-PIN-Steckverbinder und die Identifikationsroutine
Der Steckverbinder ist die zweite strukturelle Änderung. Stromversorgung, CAN und UART sind in einem einzigen 2+5-PIN-Stecker mit M2-Schrauben zusammengefasst, anstelle der getrennten Stecker an den AK-Records. Auf einer bewegten Plattform ist das eher eine Service- als eine Elektrikentscheidung: ein Stecker statt mehrerer zu setzen, eine Schraubbefestigung, die ihn gegen die Vibration hält, die ein Radantrieb sieht, und ein kodiertes Gehäuse, das ein vertauschtes Paar schwerer montierbar macht. Wie viel das an Zuverlässigkeit hinzufügt, ist eine Frage für die Prüfdaten des Herstellers und nicht für die Steckerzeichnung. Die Treiberfirmware ergänzt eine Parameteridentifikation, die mit einem Befehl läuft und die Inbetriebnahme auf einer Plattform mit mehreren gleichen Modulen verkürzt.
| Parameter | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Radiallast-Nennwert | 18 kg | 50 kg |
| Nennspannung | 24 V / 48 V | 48 V |
| Nennleistung | 62 W | 205 W |
| Nenndrehmoment | 3 Nm | 18 Nm |
| Spitzendrehmoment | 9 Nm | 53 Nm |
| Nenndrehzahl | 200 RPM / 400 RPM | 109 RPM |
| Leerlaufdrehzahl | 320 RPM / 640 RPM | 320 RPM |
| Übersetzung | 6:1 | 9:1 |
| Abtriebsgeber | 14-Bit magnetisch, einfach | 16-Bit magnetisch, einfach |
| Steckverbinder | 2+5 PIN | 2+5 PIN |
| Gewicht | 460 g | 1060 g |
| Rahmen | 80 mm x 51.2 mm | 100 mm x 70 mm |
Nennwerte wie vom Hersteller angegeben. Beide AKA-Records führen einen Radiallast-Nennwert; die AK-Records, von denen sie abgeleitet sind, nicht. Die Leerlaufdrehzahl ist als Obergrenze angegeben und wird in diesem Beitrag nicht zur Dimensionierung verwendet.
Einen AGV-Aktuator dimensionieren: Last, dann Drehzahl, dann Strom
Die aus den Nennwerten folgende Reihenfolge läuft in eine Richtung und kehrt nicht zurück. Die Last entfernt Kandidaten, die Drehzahl bestätigt oder verwirft die verbleibende, und der Strom dimensioniert die elektrische Seite der Plattform. Die Reihenfolge andersherum zu fahren erzeugt eine Kandidatenliste, die neu aufgebaut werden muss, denn ein nach seiner Drehzahl gewähltes Modul, das sich dann bei der Radiallast als zu schwach erweist, hat auf der elektrischen Ebene keine Abhilfe. Die Reihenfolge ist auch das, was diese Auswahl von einem Vergleich der Antriebsaufbauten trennt, bei dem die Aufbauentscheidung zuerst kommt und die Last danach geprüft wird. Diese Reihenfolge gilt für integrierte Radantriebe, deren Abtriebsstruktur die Radlast trägt, und ist keine vollständige Antriebsauswahl: erforderliche Zugkraft, Bremsen, Lastspiel, thermische Reserve und Getriebelebensdauer werden daneben geprüft.
Die Last entscheidet, welcher AGV-Aktuator passt
Die berechnete Worst-Case-Last auf einem Rad wird gegen den angegebenen Nennwert gehalten, und das kleinere Modul wird gewählt, wenn der Wert hineinpasst. Unter den Annahmen hinter diesen Beispielen landet ein Fahrgestell von 48 kg beim 18-kg-Record und eines von 133 kg beim 50-kg-Record. Ein Fahrgestell zwischen den beiden Hüllkurven ist der interessante Fall: Es passt mit Reserve in den größeren Record, und diese Reserve wird gegen die Schätzung von Schwerpunktversatz und Bodenbedingungen verbraucht.
Die Drehzahl verwirft oder bestätigt
Die Nenndrehzahl am Abtrieb eines AGV-Aktuators setzt die kontinuierliche Bodengeschwindigkeit, und die Anforderung der Plattform entscheidet, ob das reicht. Ein Rad von 150 mm Durchmesser am 50-kg-Record ergibt 0.856 m/s kontinuierlich am Nennpunkt, was ein berechneter Wert und keine gemessene Fahrgeschwindigkeit ist. Eine darüber liegende Anforderung verschiebt die Auswahl auf ein schnelleres Modul oder ein größeres Rad. Die Busspeisung ist eine eigene Frage: Der AKA60-6 KV80 gibt an derselben Wicklung 200 RPM bei 24 V und 400 RPM bei 48 V an, sodass eine Nenndrehzahl zu der Spannung gehört, für die sie angegeben ist, und ein Wechsel auf den höheren Bus innerhalb der Antriebsnennwerte und der thermischen Grenze bleiben muss. Spitzengeschwindigkeit steht oberhalb des Nennpunkts zur Verfügung, und ein Lastspiel, das den größeren Teil seiner Zeit dort verbringt, hat die kontinuierliche Hüllkurve verlassen.
Vier Räder an einem Bus
Die Dimensionierung des Stroms ist der letzte Schritt einer AGV-Aktuator-Auswahl und der erste, der den Rest der Plattform berührt. Vier Module AKA60-6 KV80 ergeben beim angegebenen Nennstrom von 4 A je Modul zusammen 16 A und beim angegebenen Spitzenstrom von 11.2 A je Modul zusammen 44.8 A; vier Module AKA10-9 KV60 ergeben zusammen 42.4 A bei 10.6 A je Modul und 128 A bei 32 A je Modul. Das sind Summen der Modulströme, keine Anforderung auf der Batterieseite. Der Nennstrom schließt nicht über die Nennleistung geteilt durch die Busspannung, die beiden Felder messen also Verschiedenes, und Pack, Schaltschütz und Kabelbaum werden von der Busseite her dimensioniert, wo Spannung, Antriebswirkungsgrad, die Zahl der gleichzeitig ziehenden Räder und die Zeit, die eine Spitze dauern darf, alle in die Rechnung eingehen. Vier Module erreichen ihre Spitze auch nicht im selben Augenblick gleich lange. Ein nach der Last gewählter und über die Drehzahl bestätigter AGV-Aktuator muss noch gegen das geprüft werden, was das Pack liefern kann, wenn alle vier Räder gleichzeitig ziehen.
Wo ein Radiallast-Nennwert das falsche Werkzeug ist
Der Nennwert beantwortet eine Frage, und es gibt drei Situationen, in denen er die Auswahl nicht entscheidet. Ein Fahrgestell über der Hüllkurve, eine Last abseits der Nabenmitte und eine Achse, die hohl sein muss, verschieben das Problem alle aus dem Bereich, den die angegebene Zahl beschreibt. Diese Fälle zu erkennen gehört zum richtigen Lesen eines AGV-Aktuator-Records, und jede weist auf eine andere Abhilfe und nicht auf ein größeres Modul.
Ein Fahrgestell schwerer als der Nennwert erlaubt
Über der Hüllkurve erzeugt ein AGV-Aktuator weiterhin sein Nenndrehmoment, und die Zugkraftrechnung schließt weiterhin, was den Fehler so leicht zu machen. Was nicht schließt, ist der Lastpfad: Das Abtriebslager wird für mehr Radiallast beansprucht, als sein Nennwert angibt, und das daraus folgende Risiko sind Überlast und verkürzte Lebensdauer in diesem Lager oder in der Struktur darum, wobei die Versagensart von der Einbausituation bestimmt wird und sich nicht sauber in eine Drehmomentgrenze auflöst. Wo die Radlast den Nennwert überschreitet, muss der Lastpfad neu ausgelegt werden: ein externes Lagergehäuse, bei dem der Antrieb das Drehmoment über eine Kupplung liefert, ist eine Anordnung dafür und bei Radlasten der Tonnenklasse verbreitet.
Last abseits der Nabenmitte
Der Nennwert setzt voraus, dass die Last an der Nabe wirkt. Ein Rad an einem versetzten Halter, ein Antrieb auf einer Lenkachse oder eine Ketten- oder Riemenabnahme verschieben die Wirklinie vom Lagerzentrum weg und fügen der Radiallast ein Moment hinzu. Die angegebene Zahl deckt diesen Fall nicht ab, weil der Hebelarm eine Eigenschaft der Einbausituation und nicht des Moduls ist. Die Abhilfe ist mechanisch: die Last über die Nabe zurückholen oder die versetzte Last in einem eigenen Lager aufnehmen und den Antrieb allein das Drehmoment liefern lassen.
Wenn die Radachse hohl sein muss
Eine hohle Radachse ist eine Leitungsanforderung und keine Lastanforderung, und sie weist auf eine andere Modulfamilie. Das Programm enthält dafür Hohlwellen-Planetenmodule, und die hier zitierten Records geben für diese keinen Radiallast-Nennwert an, sodass bis zu einer Angabe des Herstellers die Radlast außerhalb des Moduls getragen werden muss, während es sein Drehmoment über den hohlen Abtrieb liefert. Eines davon zu wählen, um ein Lastproblem zu lösen, kehrt den Grund ihrer Existenz um; eines zu wählen, um ein Leitungsproblem zu lösen, lässt die Lastfrage genau dort, wo sie war, und die AGV-Aktuator-Auswahl kehrt zu den beiden Records zurück, die einen Nennwert angeben.
Häufig gestellte Fragen
QWofür wird ein AGV-Aktuator auf einer Radplattform eingesetzt
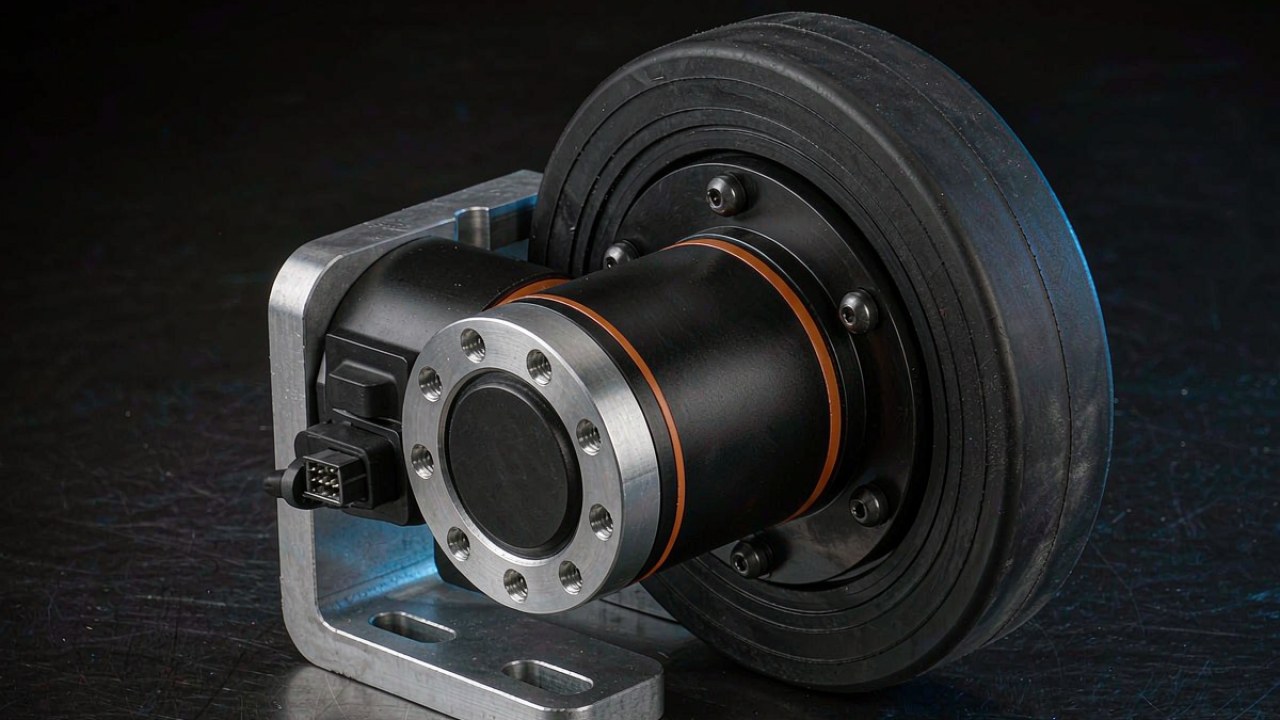
Er treibt ein Rad an und trägt gleichzeitig dessen Anteil an der Plattformmasse. Die Abtriebsflanschfläche nimmt das Rad auf, das Abtriebslager nimmt die Radiallast auf und das Gehäuse trägt diese Reaktion, und Motor und Stufe im Inneren wandeln elektrische Leistung in Drehmoment am Umfang um. Diese Kombination aus Zugkraft und Lastaufnahme ist das, was einen AGV-Aktuator von einem Gelenkaktuator ähnlichen Drehmoments trennt.
QWelche Radiallast können der AKA60-6 und der AKA10-9 tragen
Die beiden AGV-Aktuator-Records sind mit 18 kg am AKA60-6 KV80 und 50 kg am AKA10-9 KV60 angegeben, beide pro Einheit an der Nabe. Durch einen dynamischen Faktor von 1.5 geteilt und auf vier gleich belastete Räder verteilt, entsprechen sie Gesamtmassen von etwa 48 kg und etwa 133 kg, was überschlägige Schätzgrößen unter diesen Annahmen sind und keine vom Hersteller garantierten Grenzen.
QWie wird die Last auf einem Rad berechnet
Zuerst die Plattformmasse plus Nutzlast auf die Räder am Boden verteilen, dann den Schwerpunktversatz zwischen den Achsen berichtigen, einen zusammengefassten Faktor für Beschleunigung, Bremsen, Gefälle und Bodenschwellen anwenden und schließlich den Einzelradfall prüfen, in dem eine Ecke den Kontakt verliert. Der schlechteste dieser Werte ist die Zahl für den Vergleich mit dem Nennwert.
QWas geschieht, wenn die Radlast den Nennwert überschreitet
Der AGV-Aktuator erzeugt weiterhin Drehmoment, sodass die Plattform zu funktionieren scheint, während das Abtriebslager für mehr beansprucht wird, als sein Nennwert angibt. Was folgt, ist eine Überlast in diesem Lager oder in der Struktur darum, mit verkürzter Lebensdauer oder Schaden je nach Einbausituation, und nicht das Erreichen einer Drehmomentgrenze. Die Abhilfe ist, die Radlast außerhalb des Moduls zu tragen und den Antrieb allein das Drehmoment liefern zu lassen.
QTrägt ein AGV-Aktuator mit Getriebe die Radlast allein
Bis zu seinem angegebenen Nennwert trägt er sie. Darüber muss die Last von der Struktur um den Antrieb getragen werden und nicht vom Antrieb, und das ist eine Entscheidung auf Fahrgestellebene. Den Nennwert als Aussage über den Lastpfad und nicht als Leistungszahl zu lesen hält diese Entscheidung ausdrücklich, und es ist das Erste, was zu prüfen ist, wenn ein AGV-Aktuator auf eine bereits gebaute Plattform abgestimmt wird.
Offizielle Quellen
Die beiden Produkt-Records enthalten die vollständige Spezifikation für jedes Modul, und der Hersteller veröffentlicht die Nennwerte, die Maßzeichnungen und die Steckerbelegung auf den unten verlinkten Seiten. Beide sind CubeMars-Records, und die in diesem Beitrag zitierten Nennwerte stammen von diesen Seiten. Die Nenndrehzahlen der AK-Records im Vergleich stammen von den Herstellerseiten für den AK60-6 V3.0 KV80 bei 24 V und den AK10-9 V3.0 KV60 bei 48 V.
CubeMars AKA60-6 KV80 gibt den Radiallast-Nennwert von 18 kg, die 6:1-Stufe und die Nennpunkte bei 24 V und 48 V an. CubeMars AKA10-9 KV60 gibt den Radiallast-Nennwert von 50 kg, die 9:1-Stufe und den einzelnen 16-Bit-Abtriebsgeber an.
Wie es weitergeht
Die Lastrechnung entscheidet, welches Modul passt, und die Kategorie AGV sammelt die Plattformaufgaben, denen diese Auswahl dient. Roboteraktuatoren enthält die oben besprochenen Records, und die Werkzeuge Auswahl und Produktvergleich stellen die Spezifikationsfelder nebeneinander.
Die beiden Records hinter diesem Beitrag sind der CubeMars AKA60-6 KV80 Roboteraktuator und der CubeMars AKA10-9 KV60 Roboteraktuator. Für den Fall, dass die Radachse hohl sein muss, ist der CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator der Record, der zusammen mit dieser Anforderung zu lesen ist, wobei der Lastpfad außerhalb des Moduls geführt wird.