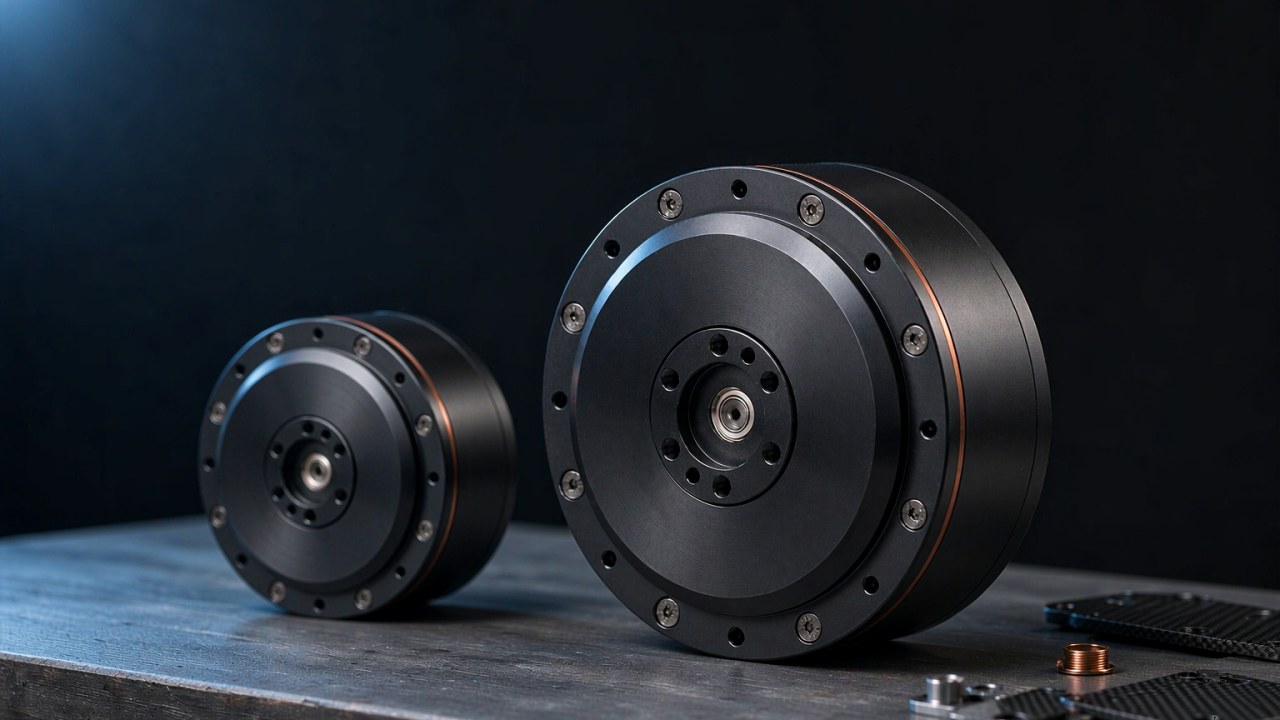
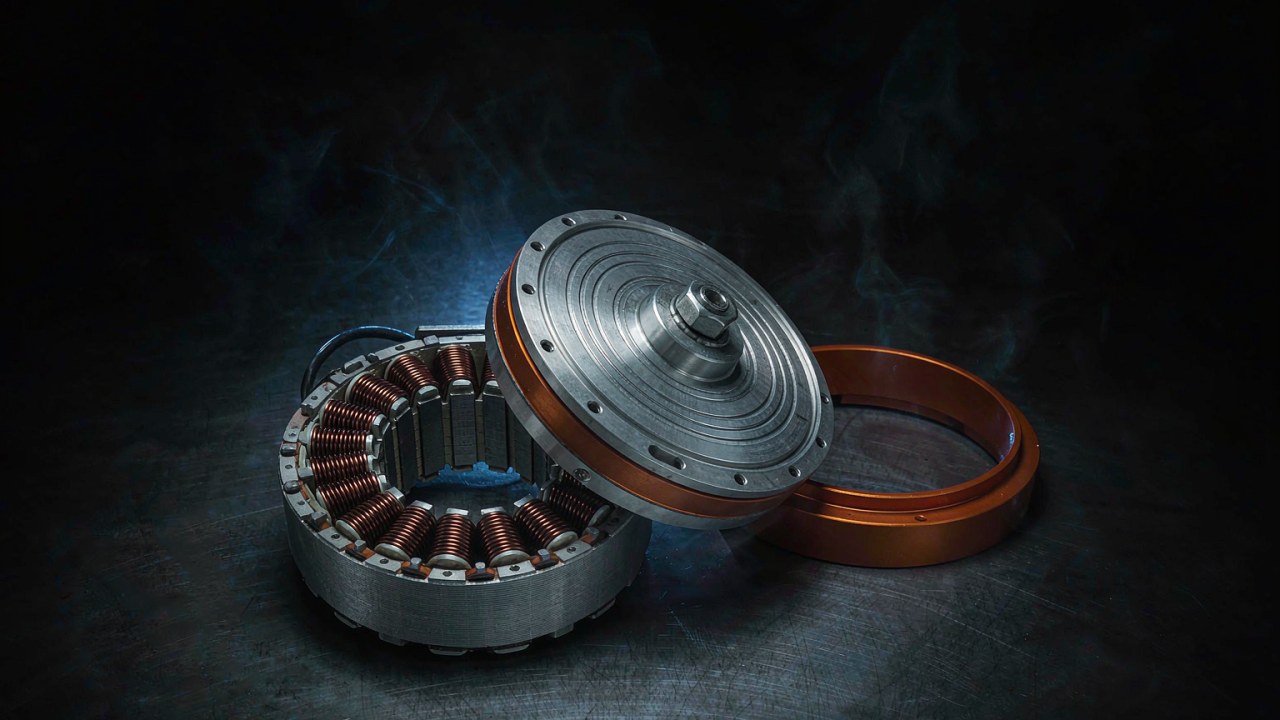
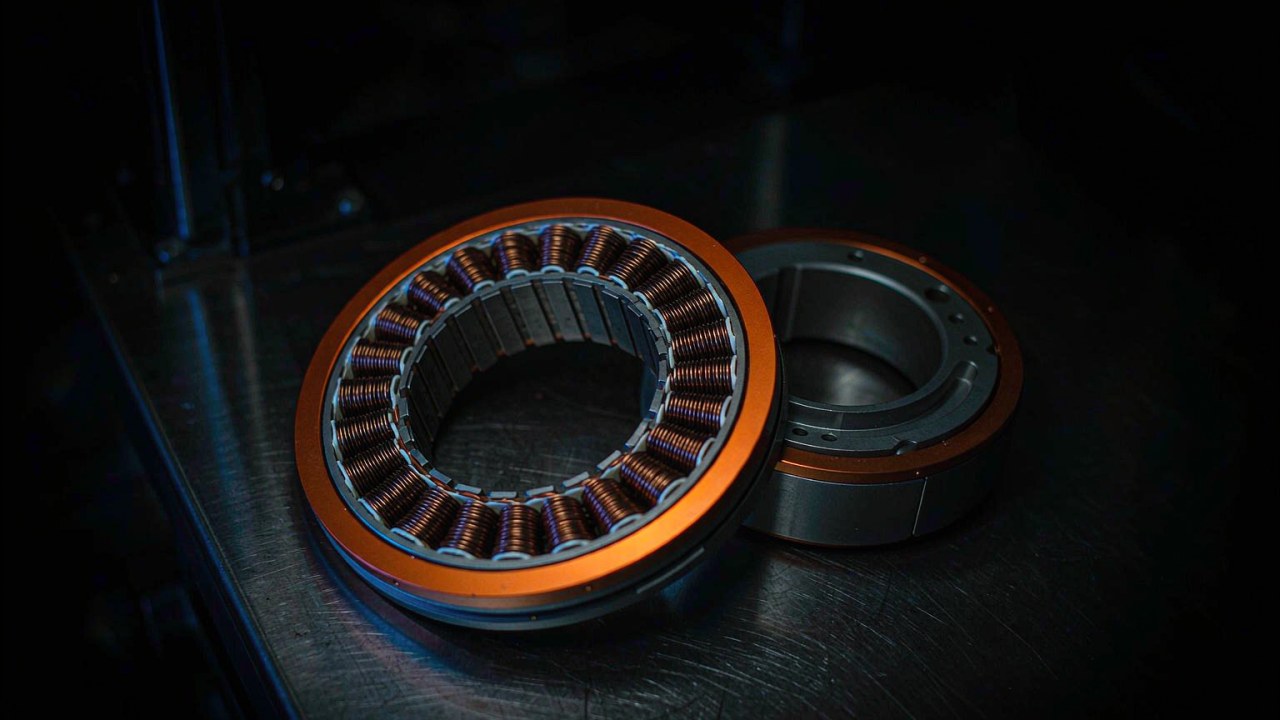
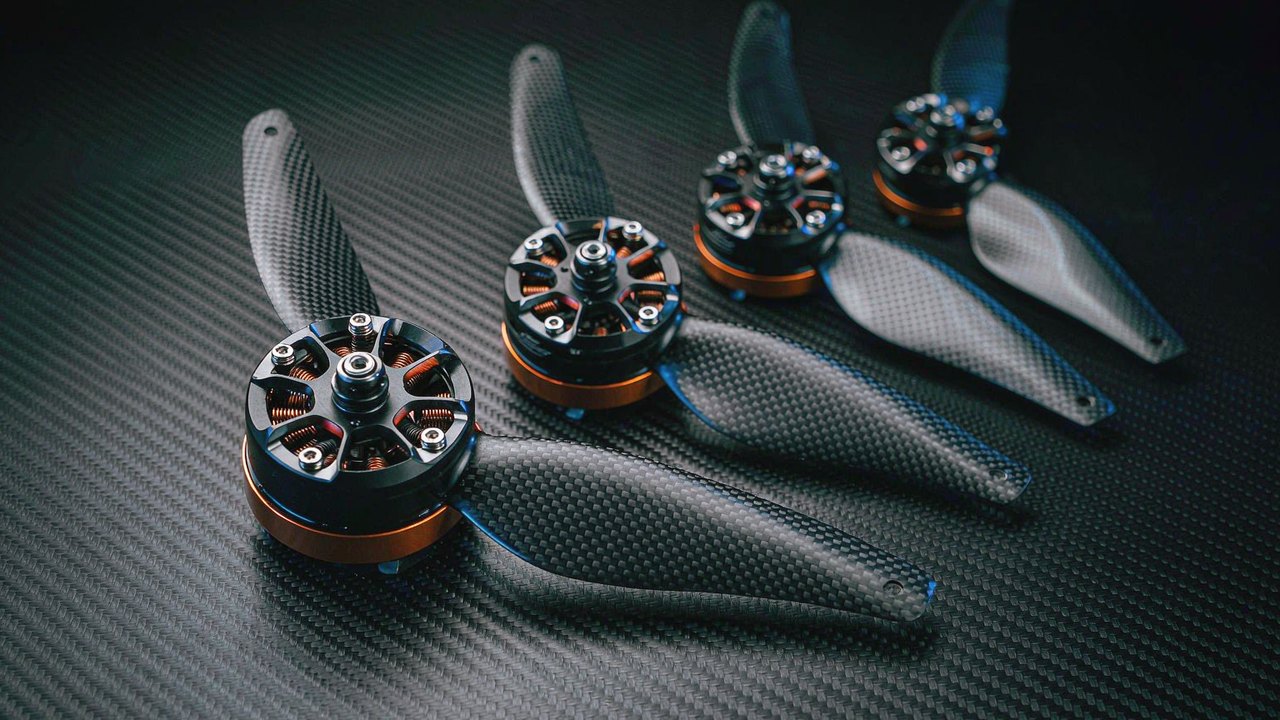
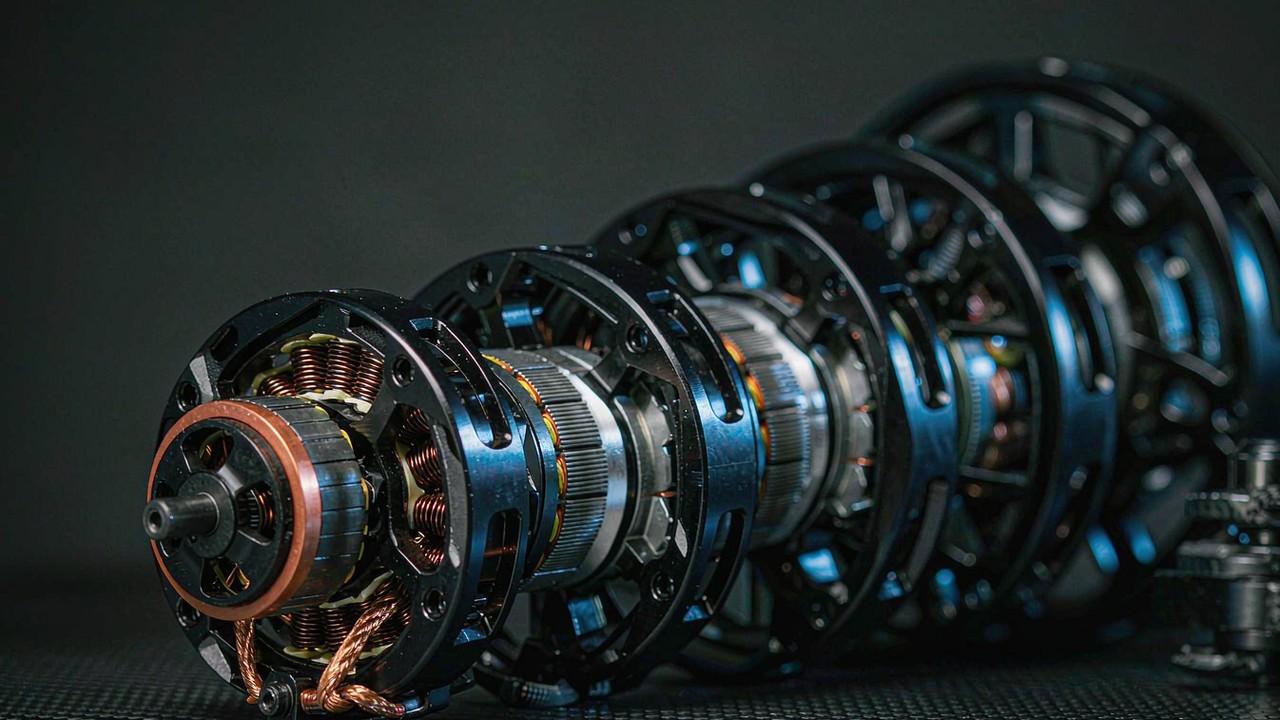
Die AKE-Serie von CubeMars reicht jetzt bis auf 140 g herunter. Zwei neue Module, der AKE40-6 KV90 und der AKE50-8 KV110, liegen unter dem 260 g schweren AKE60-8, der bisher das untere Ende der Familie bildete. Beide sind kompakte QDD-Aktuatoren mit einer niedrig übersetzten Planetenstufe, beide arbeiten an einem 24-V-Bus, und beide kommen ohne Gehäuse und ohne Treiberplatine, damit der Rahmen um sie herum konstruiert werden kann. Dieser Ratgeber vergleicht das Paar anhand der Kennzahlen, gegen die ein tragbares Gelenk üblicherweise geprüft wird – Masse, Drehmoment, Untersetzung, Rücktreibmoment und Verdrehspiel – und hält die vom Hersteller veröffentlichten Anwendungen getrennt von den Prüfungen auf Systemebene, die weiterhin zu leisten sind.
Kurzantwort
Der AKE40-6 KV90 ist mit 140 g der leichtere der beiden; er hat eine 6:1-Planetenstufe, 1.8 Nm Nenndrehmoment und 5.5 Nm Spitzendrehmoment bei 260 rpm im Nennbetrieb und 330 rpm im Leerlauf. Der AKE50-8 KV110 wiegt 190 g und arbeitet mit einer 8:1-Stufe; er liefert 2.5 Nm im Nennbetrieb und 7.5 Nm Spitze bei 240 rpm im Nennbetrieb und 320 rpm im Leerlauf. Beide halten das Verdrehspiel bei 0.15°, und beide sind mit 24 V angegeben.
Die Aufteilung ist gewollt, und sie zeigt sich in den veröffentlichten Zahlen, nicht in einer Ableitung aus dem Übersetzungsverhältnis allein. Das 6:1-Modul ist mit 5.5 Nm Spitze und 0.05 Nm Rücktreibmoment angegeben, das 8:1-Modul mit 7.5 Nm Spitze und 0.09 Nm. Eine niedrigere Untersetzung verringert in der Regel die reflektierte Trägheit, doch die beiden Werte spiegeln auch unterschiedliche Motoren und Getriebedetails, weshalb sich die Differenz nicht allein dem Übersetzungsverhältnis zuordnen lässt.
Keiner der beiden kompakten QDD-Aktuatoren bringt ein Gehäuse oder eine integrierte Treiberplatine mit. Das ist eine Konstruktionsentscheidung und keine Lücke: Ein Exoskelettrahmen wird um eine Extremität herum geformt, und ein Modul, das an einen kundenspezifischen Halter geschraubt wird, gewinnt von einer blanken Motorbasis mehr als von einer universellen Hülle.
Warum zwei Aktuatoren der 200-g-Klasse die AKE-Serie erweitern
Was die Serie bisher abdeckte
Bis diese beiden Module kamen, begann die AKE-Familie bei 260 g. Der AKE60-8 KV80 besetzte das leichte Ende mit 5 Nm Nenn- und 12.5 Nm Spitzendrehmoment, der AKE80-8 KV30 ging auf 570 g und 12 Nm Nennmoment an einem 48-V-Bus, und der AKE90-8 KV35 schloss die Reihe bei 1400 g mit 55 Nm Nenn- und 170 Nm Spitzendrehmoment ab. Unter 260 g hatte die Familie nichts, sodass die kleinsten Exoskelett-Gelenke – Finger, Handgelenke, Sprunggelenke, Fußheberorthesen – üblicherweise von rahmenlosen Bausätzen oder von Riemen- und Seilgetrieben bedient wurden, weil jede AKE-Option größer war als das Gelenk, das sie antreiben sollte.
Was die beiden neuen Module ändern
Ein kompakter QDD-Aktuator mit 140 g verändert die Rechnung am Ende einer Extremität, vorausgesetzt, der Rest der Baugruppe wird mitgezählt. Masse an einem Handgelenk oder einem Sprunggelenk wird bei jedem Schritt beschleunigt, und je weiter sie vom Rumpf entfernt sitzt, desto mehr kostet es, sie zu tragen. Doch 140 g sind das Modul, nicht das montierte Gelenk: Halter, Befestigungselemente, Verkabelung und Leistungselektronik kommen zu diesem Wert hinzu. Ein entfernt montierter Motor, der das Gelenk über einen Bowdenzug antreibt, ist eine andere Architektur mit eigenen Folgen für Masse, Reibung und Regelung, und die Modulmasse allein entscheidet nicht, welche Anordnung leichter oder angenehmer zu tragen ist. Was das kleinere Modul bietet, ist eine axiale Länge von 24.5 mm, was dort helfen kann, wo das Gelenk kompakt bleiben muss.
Der kompakte QDD-Aktuator mit 190 g leistet dasselbe eine Nummer größer. Mit 22.5 mm ist er entlang der Achse dünner als sein kleineres Geschwister, obwohl er den größeren Durchmesser hat, was zu einer Schiene passen kann, die eng an der Extremität sitzen muss. Ob das die zusätzlichen 50 g wert ist, hängt vom Rahmen, der Montagerichtung und dem Platz für Steckverbinder und Kabelführung ab.
Warum ein 6:1- und ein 8:1-Modul gemeinsam erscheinen
Zwei Untersetzungen decken zwei unterschiedliche Anforderungen an Drehmoment und Drehzahl ab und nicht zwei feste Gelenkkategorien. Eine 6:1-Stufe lässt mehr Abtriebsdrehzahl übrig und verringert in der Regel die reflektierte Trägheit, was dort nützlich ist, wo ein Gelenk einen weiten Bogen mit geringer Last durchläuft. Eine 8:1-Stufe tauscht einen Teil dieser Drehzahl gegen Drehmomentvervielfachung, was zu einem Gelenk passt, das bei niedrigerer Drehzahl mehr Abtrieb braucht. Welche der beiden ein gegebenes Gelenk verwenden sollte, entscheiden sein Drehmoment-Drehzahl-Profil und seine Einschaltdauer; das Übersetzungsverhältnis ist ein Eingang dieser Entscheidung, nicht die Antwort.
AKE40-6 KV90 und AKE50-8 KV110: Spezifikationen im Vergleich
Die folgende Tabelle stellt beide neuen kompakten QDD-Aktuatoren den drei bestehenden AKE-Größen gegenüber. Die Werte sind die veröffentlichten Herstellerangaben für das jeweilige Modell; wo ein Wert fehlt, bleibt er ausgelassen statt geschätzt.
| Kenngröße | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Einheit |
|---|---|---|---|---|---|---|
| Nennspannung | 24 | 24 | 24 | 48 | 48 | V |
| Nennleistung | 50 | 65 | 95 | 188 | 700 | W |
| Nenndrehmoment | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Spitzendrehmoment | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Nennstrom | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Spitzenstrom | 8 | 9 | 12 | 12 | 72 | A |
| Nenndrehzahl | 260 | 240 | 180 | 150 | 120 | rpm |
| Leerlaufdrehzahl | 330 | 320 | 240 | 195 | 210 | rpm |
| Untersetzungsverhältnis | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Verdrehspiel | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Masse | 140 | 190 | 260 | 570 | 1400 | g |
| Außendurchmesser | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Axiale Länge | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Polpaare | 14 | 14 | 14 | 21 | 21 | — |
Veröffentlichte Angaben von den Produktseiten des Herstellers für jedes AKE-Modell. Das Verdrehspiel ist in Grad angegeben; die AKE-Serie wird mit 9 arcmin veröffentlicht, was 0.15° entspricht. KV steht im Modellnamen und wird nicht als eigene Spalte wiederholt. Die Drehmomentwerte beziehen sich auf die Gelenkseite des Getriebes, nicht auf die Motorwelle.
Für die Drehmomentzeilen gilt eine Einschränkung. Das Nenndrehmoment ist unter den vom Hersteller festgelegten Betriebs- und thermischen Bedingungen zu lesen und nicht als Wert, der in jeder Einbausituation dauerhaft entnommen werden kann. Die Gelenkauswahl muss außerdem das geforderte Drehmoment-Drehzahl-Profil, die Einschaltdauer, die Montage- und Kühlbedingungen sowie transiente Lasten berücksichtigen; das Spitzendrehmoment ist nicht als Dauerbetriebswert zu behandeln.
Liest man die ersten beiden Spalten zusammen, wirkt das Paar eng beieinander: 50 g Masse, 0.7 Nm Nenndrehmoment und eine Stufe Untersetzung trennen beide. Die Spannungszeile trennt stattdessen die Familie – die beiden neuen Module und der AKE60-8 laufen mit 24 V, während AKE80-8 und AKE90-8 mit 48 V angegeben sind. An einem batteriebetriebenen tragbaren Gerät verändert diese Zeile die Versorgungsarchitektur. Ein Gerät, das beide mischt, braucht eine kompatible Anordnung – getrennte Packs, einen DC-DC-Wandler oder eine andere Lösung –, und die Wahl gehört zum System und nicht zum Modul.
Die Stromzeilen sind Eingänge für die Treiberauswahl und keine Auswahlregel. Eine Nennstromaufnahme von 2.5 A beim AKE40-6 und 3 A beim AKE50-8 beschreibt den Dauerstrom; 8 A und 9 A beschreiben den Spitzenstrom. Der Treiber muss den angegebenen Dauerstrom und den geforderten Spitzenstrom für die relevante Dauer tragen, mit thermischem Derating, Spannungskompatibilität und einem Schutz, der zur Installation passt. Die veröffentlichten Werte bestimmen die Treibergröße nicht aus sich selbst heraus, und sie beschreiben nicht, wie sich das Gelenk unter einer Störung verhält. Sagbar ist weniger: Ein kompakter QDD-Aktuator, der 3 A dauerhaft aufnimmt, ist eine moderate Last für ein Pack, das auch Sensoren und einen Regler versorgt – eine Aussage über die Stromaufnahme und nicht über die Dimensionierung der Elektronik.
Masse und Außendurchmesser bewegen sich bei den beiden in entgegengesetzte Richtungen: Der AKE50-8 ist 50 g schwerer und 10.2 mm breiter, dabei 2 mm dünner entlang der Achse. Ein Gelenk, das eng an einer Extremität anliegen muss, kommt dem dünneren Modul möglicherweise entgegen; eines mit radialem Freiraum kann das breitere aufnehmen.
Die AKE-Reihe auf einen Blick: 140 g bis 1.4 kg
Die fünf Module bilden eine Leiter in Masse und Abtriebsdrehmoment und nicht fünf austauschbare Produkte. Ganz unten ist der CubeMars AKE40-6 KV90 Quasi-Direct-Drive-Aktuator mit 1.8 Nm Nenn- und 5.5 Nm Spitzendrehmoment angegeben, der kleinste Abtrieb der Familie. Der CubeMars AKE50-8 KV110 Quasi-Direct-Drive-Aktuator hebt das auf 2.5 Nm Nenn- und 7.5 Nm Spitzendrehmoment bei 190 g. Darüber ist der CubeMars AKE60-8 KV80 Quasi-Direct-Drive-Aktuator mit 260 g mit 5 Nm Nenn- und 12.5 Nm Spitzendrehmoment angegeben, der CubeMars AKE80-8 KV30 Quasi-Direct-Drive-Aktuator mit 570 g mit 12 Nm Nenn- und 30 Nm Spitzendrehmoment und der CubeMars AKE90-8 KV35 Quasi-Direct-Drive-Aktuator mit 1400 g mit 55 Nm Nenn- und 170 Nm Spitzendrehmoment. CubeMars veröffentlicht außerdem für jedes Modell eine Reihe von Anwendungen, vom Finger- und Handgelenkantrieb am kleinen Ende bis zur Hüftunterstützung an der Spitze; das sind die vom Hersteller genannten Richtungen, und der Gelenkabschnitt weiter unten hält sie von jeder aus den Spezifikationen gezogenen Schlussfolgerung getrennt.
Die Lücke, die die beiden kompakten QDD-Aktuatoren schließen, ist 120 g breit. Der Bereich ab dem AKE60-8 war bereits durch einen Auswahlratgeber abgedeckt, der bei 260 g beginnt und bis 1.4 kg reicht; unterhalb dieser Linie gab es kein AKE-Modul. Ein kompakter QDD-Aktuator im Band von 140 g bis 190 g ergänzt dieselbe Architektur am unteren Ende der Reihe – eine niedrig übersetzte Planetenstufe, eine blanke Motorbasis und kein Gehäuse.
Die Drehmomentdichte trennt die Enden der Leiter stärker als die Masse. Der AKE90-8 ist mit bis zu 121 Nm/kg angegeben, was sich aus 170 Nm Spitze in einem 1400-g-Gehäuse ergibt. Am kleinen Ende liegt das Verhältnis von Spitzendrehmoment zu Masse niedriger – etwa 39 Nm/kg bei beiden neuen Modulen, 39.3 Nm/kg beim AKE40-6 und 39.5 Nm/kg beim AKE50-8 –, sodass das absolute Drehmoment bescheiden ist und die Masse, die mit ihm beschleunigt werden muss, ebenfalls. Warum das Verhältnis an diesem Ende niedriger liegt, ist eine Frage von Wicklung, Lagerung und Auslegung der Getriebestufe, und die veröffentlichte Tabelle beantwortet sie nicht; eine einzelne Ursache zu benennen ginge über die Daten hinaus. Was die Zahlen stützen, ist der Kompromiss, den ein kompakter QDD-Aktuator am unteren Ende einer Reihe eingeht: weniger Drehmoment zu liefern und weniger Masse mitzuführen, um es zu liefern.
140 g gegen 190 g: Wohin die Masse bei einem kompakten QDD-Aktuator geht
Fünfzig Gramm klingen neben einem 570 g schweren Modul wie ein Rundungsfehler, und auf dem Prüfstand sind sie das auch. Am Ende einer Extremität zählen sie mehr, weil Masse dort durch jeden Schwung mitgetragen wird und die Strafe mit der Entfernung vom Rumpf wächst. Zwei Einschränkungen halten die Zahl im Verhältnis: 140 g und 190 g sind Modulmassen und nicht Massen des montierten Gelenks, und Halter, Befestigungselemente, Verkabelung und Elektronik kommen bei beiden hinzu. Der sinnvolle Vergleich gilt zwei vollständigen Baugruppen und nicht zwei Datenblattmassen.
Die axiale Abmessung zählt ebenso viel wie die Masse. Ein Modul mit 24.5 mm lässt in einem Kleidungsstück mehr Platz als ein Stapel aus Motor, Getriebe und Kupplung, und der AKE50-8 ist mit 22.5 mm noch kürzer. Das kann helfen, eine Schiene flach über dem Gelenk zu halten, doch das endgültige Profil bestimmen der Halter, die Montagerichtung, die Steckverbinder und der für die Verkabelung verbleibende Platz, weshalb die axiale Länge ein Startvorteil ist und keine fertige Hüllkurve.
Die Wahl zwischen beiden beginnt üblicherweise beim Drehmoment, das das Gelenk bei der Bewegungsgeschwindigkeit der tragenden Person braucht. Ein kompakter QDD-Aktuator mit 6:1 und 1.8 Nm Nennmoment ist die drehmomentschwächere Option, was ihn dort prüfenswert macht, wo geringe Modulmasse und ein kleiner Drehmomentbedarf die Prioritäten sind; das 8:1-Modul mit 2.5 Nm Nennmoment ist die Option, wo in einer ähnlich kompakten Hülle mehr Abtriebsdrehmoment gebraucht wird. Liegt die Anforderung zwischen beiden, entscheidet meist die Masse, und das Modul mit 140 g hat den Vorteil – vorausgesetzt, das montierte Gelenk erfüllt weiterhin seine Anforderungen an Drehmoment-Drehzahl und Einschaltdauer.
6:1 gegen 8:1: Drehzahl, Drehmoment und Rücktreiben bei 0.05 Nm und 0.09 Nm
Die beiden kompakten QDD-Aktuatoren unterscheiden sich in Untersetzung, Nennabtrieb und veröffentlichtem Rücktreibmoment. Eine niedrigere Untersetzung kann die reflektierte Motorträgheit in der Regel verringern, doch das tatsächliche Rücktreibverhalten hängt auch von Motoreigenschaften, Getriebereibung und Wirkungsgrad ab. Die veröffentlichten Werte von 0.05 Nm und 0.09 Nm beschreiben diese konkreten Modelle; sie sind nicht allein dem Übersetzungsverhältnis zuzuschreiben. Was das Verhältnis direkt festlegt, sind Drehzahl und Drehmoment am Abtrieb: Die 6:1-Stufe des AKE40-6 wandelt die Motorleerlaufdrehzahl in 330 rpm am Gelenk, und die 8:1-Stufe des AKE50-8 liefert 320 rpm am Gelenk im Tausch gegen 7.5 Nm Spitzendrehmoment.
Das Rücktreibmoment ist die Kennzahl, mit der ein kompakter QDD-Aktuator am häufigsten von einem untersetzten Servo unterschieden wird, und der Vergleich stimmt in der Richtung, nicht in absoluten Werten. Ein Verhältnis im Zehner- oder Hunderterbereich spiegelt Motor und Getriebe auf den Abtrieb zurück, und eine tragende Person, die das Gelenk bewegt, muss gegen diese reflektierte Last arbeiten; eine Stufe mit niedriger Untersetzung hält die reflektierte Last kleiner. Wie viel Widerstand ein konkretes hoch übersetztes Servo zeigt, hängt weiterhin von seinem Motor, seinem Getriebe und seinem Regelzustand ab, weshalb die veröffentlichten Werte hier als Vergleich zwischen diesen beiden Modulen zu lesen sind und nicht als allgemeine Rangfolge von Architekturen.
Der Kompromiss fällt an jedem Gelenk anders aus, und die veröffentlichten Anwendungen weisen in unterschiedliche Richtungen. Ein Handgelenk oder ein Finger durchläuft einen weiten Bogen mit geringer Last, und dort ist die zusätzliche Abtriebsdrehzahl des 6:1-Moduls am besten nutzbar; ein Knie oder ein Ellbogen arbeitet über einen engeren Bogen gegen eine größere Last, und dort ist das zusätzliche Drehmoment des 8:1-Moduls relevant. Das sind Ausgangspunkte aus den veröffentlichten Zahlen und Anwendungen und kein Nachweis, dass eines der Module einen konkreten Lastfall eines Gelenks erfüllt. Die Mechanik hinter der reflektierten Trägheit und was ein Übersetzungsverhältnis mit der Last macht, die eine tragende Person spürt, behandelt Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt.
Die veröffentlichten Rücktreibmomente bieten einen brauchbaren Ausgangspunkt für den Vergleich der beiden Module, doch daraus lässt sich nicht ableiten, wie sich ein montiertes Exoskelett für die tragende Person anfühlt. Der wahrgenommene Widerstand hängt auch von Getriebereibung, Gelenkausrichtung, Bewegungsgeschwindigkeit, Regelzustand und der umgebenden Mechanik ab. Am Menschen getragene Systeme verlangen eine Validierung auf Baugruppen- und Geräteebene, und das ist die Ebene, auf der die obigen Zahlen zu verwenden sind.
9 arcmin Verdrehspiel und was das am Handgelenk bedeutet
Beide Module sind mit 9 arcmin Verdrehspiel angegeben, das sind 0.15°. Bezogen auf einen Gelenkbereich von 90° ist das ein kleiner nominaler Winkelwert – etwa ein Sechshundertstel des Bereichs –, doch seine praktische Wirkung hängt vom Gelenkmechanismus, der Sensorposition, der Regelstrategie und den Lastumkehrungen ab. Der Wert allein belegt weder Positioniergenauigkeit noch Stabilität der Kraftregelung.
Das Verdrehspiel wird an den distalen Achsen sichtbarer, wo ein kleiner Winkelfehler am Ende eines Glieds zu einem größeren Versatz wird. An einem 40 mm langen Hebel ergeben 0.15° etwa 0.1 mm Spiel am Abtrieb. Das ist eine idealisierte geometrische Umrechnung und keine Messung dessen, was eine tragende Person wahrnimmt, denn die Schwelle hängt vom Gelenk, der Aufgabe und der Schnittstelle ab; dasselbe Verdrehspiel an einem Hüftgelenk mit langem Glied würde wieder anders wirken. Es ist ein Grund, den kleineren kompakten QDD-Aktuator für Hand- und Handgelenkarbeit zu prüfen, wo der absolute Versatz klein bleibt.
Für einen kompakten QDD-Aktuator setzt der Wert auch eine Erwartung. Eine niedrig übersetzte Planetenstufe ist kein spielfreies Getriebe, und eine Konstruktion, die verlangt, dass der Abtrieb unter einer umkehrenden Last die Position hält, muss zuerst 0.15° Bewegung einplanen. Eine geschlossene Regelung kann die Wirkung verringern, wenn der Kreis auf den Abtrieb schließt, doch sie beseitigt das mechanische Spiel nicht: Ob die Totzone kompensiert oder gespürt wird, hängt davon ab, wo der Sensor sitzt, wie der Kreis geschlossen wird, wie oft die Last umkehrt und wie steif die umgebende Mechanik ist.
24-V-Bus, Nennstrom und Treiberauslegung für einen kompakten QDD-Aktuator
Für einen kompakten QDD-Aktuator an einem tragbaren Gerät ist ein 24-V-Bus die praktische Wahl, wenn das Gerät aus einem Akkupack läuft, das klein genug zum Mitführen ist. Der AKE40-6 nimmt 2.5 A im Nennbetrieb und 8 A Spitze auf, der AKE50-8 3 A im Nennbetrieb und 9 A Spitze. Die beiden Zahlen dienen unterschiedlichen Zwecken: Der Nennstrom beschreibt die thermische Dauerlast, der Spitzenstrom eine kurzzeitige Anforderung, deren Dauer und thermisches Derating für die Installation festzulegen sind. Keiner der Werte dimensioniert für sich einen Treiber, und keiner beschreibt, wie sich das Gelenk verhält, wenn die tragende Person eine Störung erfährt.
Keines der Module wird mit einer Treiberplatine geliefert, die Elektronik ist also Teil der Systemauslegung und nicht des Moduls. Das ist über die AKE-Reihe hinweg gleich und ist der Grund, warum ein Regler mehrere Gelenke bedienen kann – allerdings erst, nachdem die elektrische Hülle geprüft wurde. Beide neuen Module verwenden 14 Polpaare, was die elektrische Frequenz bei gegebener Gelenkdrehzahl festlegt; eine gemeinsam genutzte Platine ist weiterhin gegen die elektrischen Parameter jedes Moduls zu prüfen: Regelverfahren, Busspannung, Dauer- und Spitzenstromfähigkeit, elektrischer Drehzahlbereich und Schutzeinstellungen. Dasselbe gilt für die drei größeren AKE-Modelle: CubeMars führt für die Serie eine eigene Treiberplatine, das Regelkonzept wird also von der für den Rahmen gewählten Elektronik bestimmt.
Montage: Gewindebohrungen und Durchgangsbohrungen an der Motorbasis
Die Motorbasis jedes kompakten QDD-Aktuators trägt Gewindebohrungen und Durchgangsbohrungen, sodass das Modul von beiden Seiten befestigt und in beiden Richtungen montiert werden kann. Für ein Exoskelettgelenk ist das nützlicher, als es klingt: Eine Schiene muss oft um eine Extremität herum aufgebaut werden, und ein Modul, das von außen auf eine Carbonplatte und ebenso von innen verschraubt werden kann, gibt der Rahmenkonstruktion eine Wahl des Lastpfads.
Keiner der beiden kompakten QDD-Aktuatoren hat eine Bohrung durch den Abtrieb. Die Durchgangsbohrungen sitzen in der Basis, für Befestigungselemente; ein Gelenk, das ein Kabel durch seine eigene Achse führen muss, muss sich eine andere Familie ansehen. Dieser Unterschied zählt, wenn eine Konstruktion Sensor- oder Aktuatorkabel durch die Mitte des Gelenks führen will, und er sollte geklärt sein, bevor die Rahmengeometrie eingefroren wird.
Welches Gelenk zu welchem Modell passt: Fußheber, Hand und Knieunterstützung
Die beiden kompakten QDD-Aktuatoren unterscheiden sich in Masse und Abtriebsdrehmoment, und CubeMars veröffentlicht für jedes Modell eine Reihe von Anwendungen. Die folgende Tabelle führt die veröffentlichten Anwendungen in einer eigenen Spalte und trennt davon die Gelenkrollen, die sich daraus ergeben, sodass beide unabhängig gelesen werden können.
| Modell | Masse | Nenndrehmoment | Spitzendrehmoment | Untersetzung | Gelenkrolle, die sich aus den veröffentlichten Anwendungen ergibt | Veröffentlichte Anwendung |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Handgelenk-, Finger- und Sprunggelenkachsen | Unterstützung bei Fußheberschwäche und Dorsalflexion des Sprunggelenks, Handgelenkbeugung und Fingergriffantriebe |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Knie-Mikrounterstützung, Ellbogen- und Schulterunterstützung | Knieunterstützung, Kraftausgleich am Ellbogen, Unterstützung beim Schulterheben |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Sprunggelenk und leichte Achsen der unteren Extremität | Kompakte Unterstützung von unterer Extremität und Sprunggelenk |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Knie, Größenordnung eines ersten Prototyps | Exoskelett- und Rehabilitationskniegelenke |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Hüfte und lasttragende Achsen | Hüftunterstützung und lasttragende Gelenke |
Die Spalte der veröffentlichten Anwendungen wiederholt die vom Hersteller für jedes Modell genannten Anwendungen. Die Spalte der Gelenkrolle ist eine Lesart dieser Anwendungen und keine Lastfallprüfung: Drehmoment, Masse und Bauraum belegen für sich keine Eignung für ein konkretes menschliches Gelenk. Drehmoment und Masse wiederholen die Spezifikationstabelle oben, damit die Zuordnung für sich gelesen werden kann.
Für eine Fußheberorthese ist der AKE40-6 das Modell, auf das die veröffentlichte Anwendungsliste weist. Das Gelenk durchläuft einen weiten Bogen bei geringer Last, und das Modul ist mit 140 g und einer 6:1-Stufe das leichteste der Familie. Ob es zu einem konkreten Gerät passt, hängt weiterhin vom am Orthesengelenk geforderten Drehmoment, der Einschaltdauer, der Montage und der Validierung ab, die das Gerät bestehen muss. Dasselbe Modul ist für Handgelenkbeugung und Fingergriffantriebe veröffentlicht, wo die Hülle mehr zählt als das Drehmoment.
Für die Knieunterstützung ist der AKE50-8 die kleinere der beiden Optionen, die CubeMars über dem AKE40-6 führt. Er ist mit 7.5 Nm Spitze in einem 190-g-Gehäuse angegeben, in der Masse unter dem 260 g schweren AKE60-8 und dem 570 g schweren AKE80-8, und er ist für Knieunterstützung, Kraftausgleich am Ellbogen und Unterstützung beim Schulterheben genannt. Das sind Herstelleranwendungen und keine Lastfallergebnisse: Knie- und Schulteraufgaben unterscheiden sich stark in Drehmomentprofil, Bereich und Sicherheitsanforderungen, und ein Gelenk muss auf Geräteebene validiert werden, bevor es als geeignet bezeichnet werden kann.
Zwischen beiden gibt es wenig Überlappung aufzulösen. Ein kompakter QDD-Aktuator, der für ein Handgelenk gewählt wurde, wird durch einen höheren Strom nicht zum Knieantrieb, und ein für ein Knie gewähltes Modul bringt Masse mit, die ein Handgelenk nicht braucht. Die Aufteilung in der Tabelle ist eine Ausgangsgrenze und keine Konstruktionsregel, und das Sprunggelenk liegt ihr am nächsten, bedient vom leichten Ende durch den AKE40-6 oder vom AKE60-8, wo mehr Drehmoment gebraucht wird. Die breitere Gruppe der Exoskelett-Gelenke über 260 g behandelt Exoskelett-Aktuatoren: Drei CubeMars-QDD-Aktuatoren von 260 g bis 1.4 kg.
Auswahl-Checkliste
Fünf Fragen klären den größten Teil des ersten Durchgangs, bevor eine Zeichnung entsteht.
- Welches Drehmoment braucht das Gelenk bei der Bewegungsgeschwindigkeit und nicht im Stillstand? Diese Antwort ist der erste Filter zwischen der 6:1- und der 8:1-Stufe.
- Wie viel Masse darf am Ende der Extremität sitzen? Ein Budget für Handgelenk oder Sprunggelenk ist enger als eines für das Knie, und der Unterschied zwischen 140 g und 190 g sitzt am Ende eines Glieds, wo er bei jedem Schritt beschleunigt wird.
- Braucht der Rahmen ein Kabel durch die Gelenkachse? Keines der Module bietet eine Bohrung durch den Abtrieb, eine Anforderung über die Achse hinweg wechselt also die Familie.
- Welchen Bus nutzt der Rest des Geräts? 24-V- und 48-V-Module an einem tragbaren Gerät zu mischen, braucht eine kompatible Versorgungsarchitektur – getrennte Packs, einen DC-DC-Wandler oder eine andere Anordnung –, und die Wahl hängt vom System ab.
- Wie wird das Modul am Rahmen befestigt? Gewindebohrungen und Durchgangsbohrungen in der Basis erlauben beide Richtungen, und der Halter muss um diese Wahl herum konstruiert werden.
Liegt die Antwort auf die erste Frage zwischen den beiden Modulen, entscheidet meist die Masse: Ein um 50 g leichterer kompakter QDD-Aktuator verändert, was das Gelenk trägt – vorausgesetzt, beide Baugruppen erfüllen die Anforderung an Drehmoment-Drehzahl und Einschaltdauer. Diese Bedingung ist der Teil, den ein Datenblatt nicht klären kann. Sie braucht den Lastfall des Gelenks, seine thermische Umgebung, seine Montage und die für das Gerät geplante Validierung.
Häufig gestellte Fragen
QWas unterscheidet einen kompakten QDD-Aktuator von einem untersetzten Servomodul?
Das Übersetzungsverhältnis und seine Wirkung auf das Gefühl. Ein QDD-Modul arbeitet mit einer niedrig übersetzten Planetenstufe – 6:1 und 8:1 bei den beiden Modulen hier –, die reflektierte Trägheit und Rücktreibmoment niedriger hält als ein hoch übersetztes Servo derselben Klasse. Die veröffentlichten Werte für diese beiden Module betragen 0.05 Nm und 0.09 Nm. Ein untersetztes Servo mit einem Verhältnis im Zehner- oder Hunderterbereich spiegelt mehr von Motor und Getriebe auf den Abtrieb zurück, wobei der Widerstand eines konkreten Servos von seinem Motor, seinem Getriebe und seinem Regelzustand abhängt.
QTeilen sich der AKE40-6 KV90 und der AKE50-8 KV110 einen Treiber?
Beide kompakten QDD-Aktuatoren laufen an einem 24-V-Bus, und keiner trägt eine integrierte Treiberstufe, der Regler wird also mit dem Rahmen gewählt. Eine gemeinsame Platine ist eine Möglichkeit und keine Schlussfolgerung: Die Platine muss den Dauerstrom jedes Moduls abdecken, den geforderten Spitzenstrom für seine Dauer, die Busspannung, das Regelverfahren und den elektrischen Drehzahlbereich. Die Werte 3 A und 9 A des AKE50-8 umschließen die 2.5 A und 8 A des AKE40-6, was eine gemeinsame Platine plausibel macht, doch die elektrischen Parameter sind pro Modul zu prüfen. Beide nutzen 14 Polpaare, was die elektrische Frequenz bei gegebener Gelenkdrehzahl festlegt; das ist ein Eingang der Prüfung und nicht ihr ganzer Umfang.
QWas bedeutet 9 arcmin Verdrehspiel an einem Handgelenk?
9 arcmin sind 0.15°, bei einem Gelenk mit 90° Verfahrweg ist die Totzone also etwa ein Sechshundertstel des Bereichs. An einem 40 mm langen Hebel ergibt das etwa 0.1 mm Spiel am Abtrieb – ein idealisierter geometrischer Wert und keine Messung dessen, was eine tragende Person bemerkt. Ob die Totzone die Positionierung oder eine strombasierte Kraftregelung beeinflusst, hängt von Sensorplatzierung, Regelarchitektur, Lastumkehrungen und Steifigkeit des Mechanismus ab; der Wert des Verdrehspiels allein klärt das nicht.
QWarum nutzt der AKE40-6 eine 6:1-Stufe, während der AKE50-8 8:1 nutzt?
Weil die Gelenkanforderungen unterschiedlich sind. Ein Handgelenk oder ein Finger durchläuft einen weiten Bogen bei geringer Last und kann die zusätzliche Abtriebsdrehzahl nutzen, die eine 6:1-Stufe übrig lässt; ein Knie oder ein Ellbogen braucht bei niedrigerer Drehzahl mehr Drehmoment, wo die 8:1-Stufe 7.5 Nm Spitze bei 190 g erreicht. Das Verhältnis ist ein Teil der Zuordnung – das Drehmoment-Drehzahl-Profil und die Einschaltdauer des Gelenks entscheiden, ob eines der Module passt.
QLässt sich ein kompakter QDD-Aktuator ganz ohne Getriebe verwenden?
Ein Direct-Drive-Gelenk ist eine andere Architektur mit eigenen Folgen für Drehmoment und Masse, und die AKE-Module sind das nicht. Die 6:1- und 8:1-Stufen sind der Grund, warum ein Modul mit 140 g oder 190 g 5.5 Nm und 7.5 Nm Spitzendrehmoment erreicht. Ein rahmenloser Bausatz ist der übliche Weg, wenn eine Konstruktion einen Motor ganz ohne Stufe braucht.
QKönnen der AKE40-6 KV90 oder der AKE50-8 KV110 einen AKE60-8 ersetzen?
Nur innerhalb der niedrigeren Drehmomenthülle. Der AKE60-8 ist mit 5 Nm bei 12.5 Nm Spitze angegeben, der AKE50-8 mit 2.5 Nm bei 7.5 Nm Spitze und der AKE40-6 mit 1.8 Nm bei 5.5 Nm Spitze. Ein Gelenk, das nur einen Teil der Hülle des AKE60-8 genutzt hat, kann auf das 190-g-Modul wechseln; ein Gelenk, das die vollen 5 Nm bereits nutzt, nicht. Alle drei arbeiten mit einer 8:1-Stufe außer dem AKE40-6, das Verhältnis ist hier also nicht das Unterscheidungsmerkmal – Nenndrehmoment und Masse sind es.
Offizielle Quellen
Der Hersteller veröffentlicht die vollständige Spezifikation für jedes Modul, einschließlich der Abmessungen und der Montagezeichnung, auf seinen eigenen Produktseiten.
- CubeMars AKE40-6 KV90 Produktseite
- CubeMars AKE50-8 KV110 Produktseite
- AKE-Serie im Überblick auf der Herstellerseite
Die Angaben auf dieser Seite folgen den veröffentlichten Herstellerwerten. Für kundenspezifische Anforderungen oder Varianten außerhalb dieser Werte ist der Hersteller direkt zu kontaktieren.
Wie es weitergeht
Die beiden neuen kompakten QDD-Aktuatoren sind das untere Ende einer Familie, die ab 260 g aufwärts in einem eigenen Ratgeber behandelt wird, und die Mechanik der 6:1- und 8:1-Stufen ist in einem weiteren dargelegt. Beide lohnen die Lektüre, bevor eine Gelenkarchitektur festgelegt wird.
- Exoskelett-Aktuatoren: Drei CubeMars-QDD-Aktuatoren von 260 g bis 1.4 kg – das Band von 260 g bis 1.4 kg, in dem der Lastpfad durch einen Menschen die Wahl bestimmt.
- Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt – reflektierte Trägheit, Rücktreibbarkeit und was eine niedrige Untersetzung am Gelenk verändert.
- Exoskelett – die Anwendungsseite, auf der jedes für ein tragbares Gelenk veröffentlichte Modul an einer Stelle gebündelt ist.