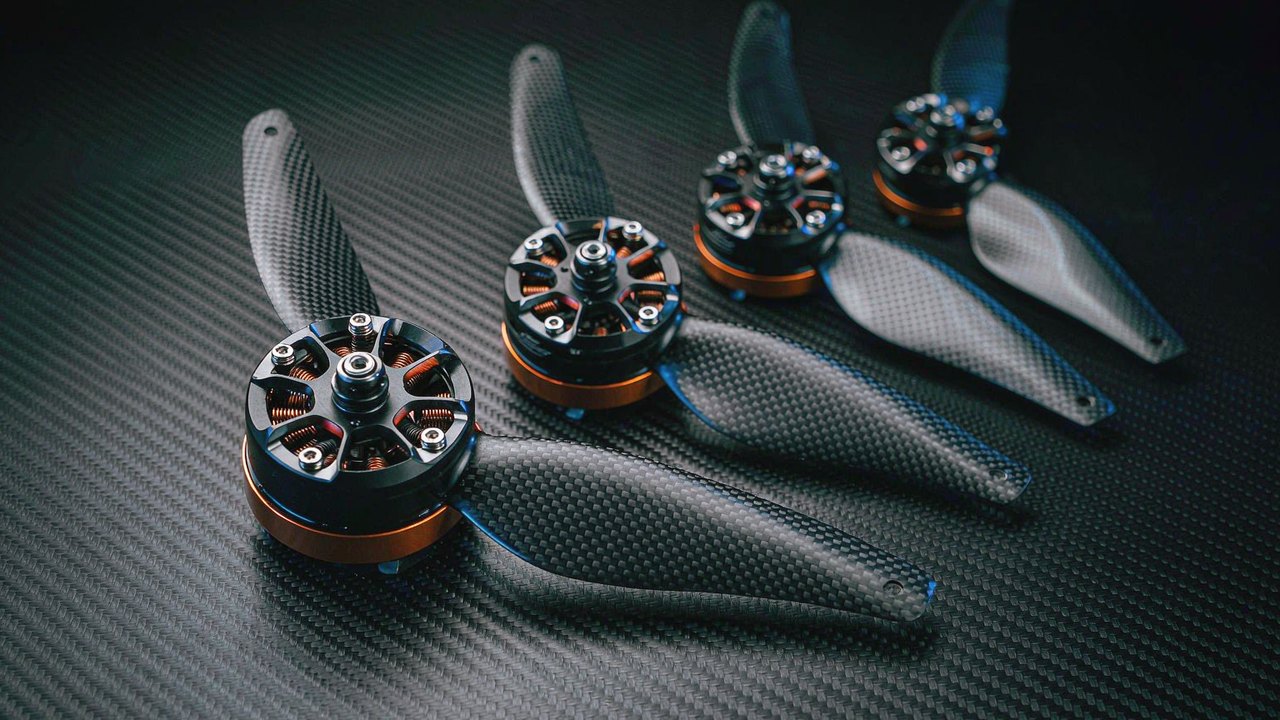
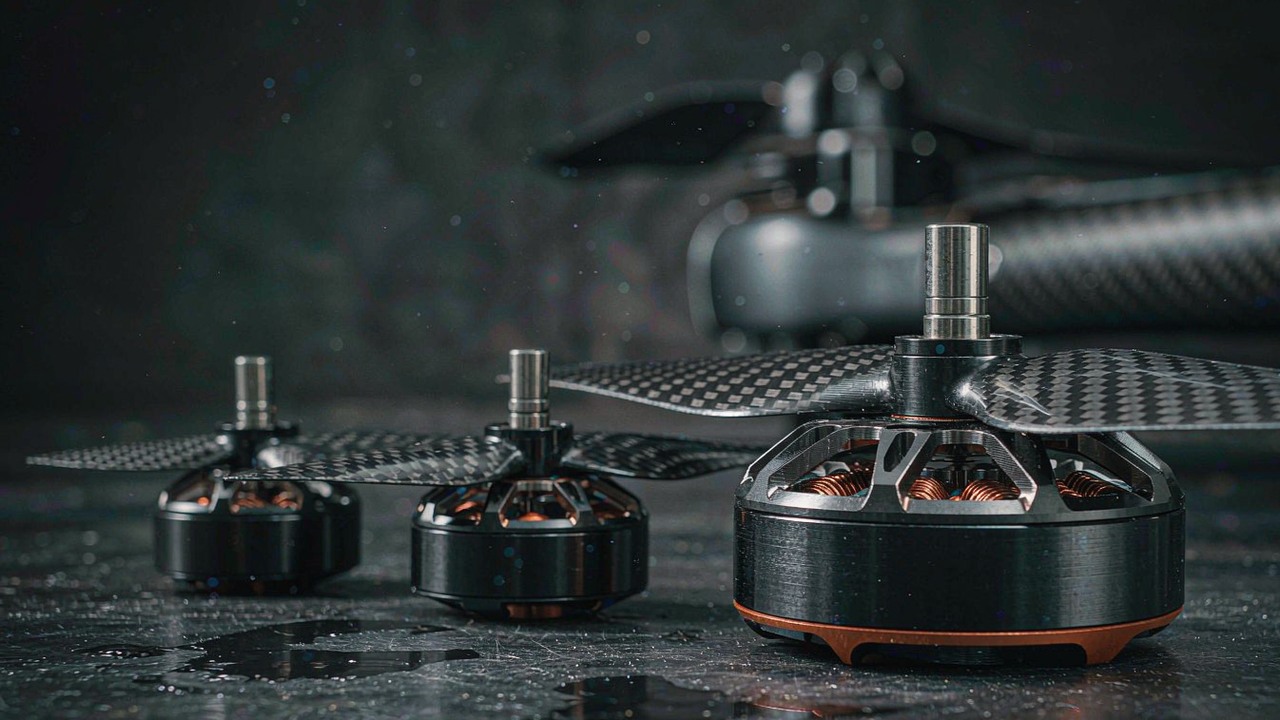
Die T-Motor VL Serie ist eine Familie aus 16 VTOL-Antriebssätzen, die für die Hubphase von Starrflügel-Luftfahrzeugen mit vertikalem Start und Landung gebaut sind. Jedes Set kombiniert einen Motor mit einem passenden ESC und einem Propeller, und der Hersteller veröffentlicht für jeden Schritt eine empfohlene Höchstabflugmasse für einen Quadrocopter-Rahmen. Dieser Artikel ordnet diese Schritte und zeigt, wie eine Luftfahrzeugmasse auf einem von ihnen landet.
Kurze Antwort
Die T-Motor VL Serie deckt eine veröffentlichte Quadrocopter-MTOW von 12 kg bis 150 kg über 16 Sets ab, und jedes Set wird als Motor, ESC und Propeller verkauft und nicht als nackter Motor. Das Spektrum teilt sich in drei Spannungsbänder: zehn Sets laufen auf 12S, zwei auf 14S und vier auf 24S. MTOW bedeutet hier Höchstabflugmasse, und der Hersteller nennt den Wert für einen Quadrocopter-Rahmen, sodass ein Hexacopter oder Octocopter dieselbe Gesamtmasse mit einer geringeren Last pro Arm erreicht.
Die Auswahl beginnt daher beim Luftfahrzeug und nicht beim Motor. Die T-Motor VL Serie von unten nach oben zu lesen ist der kürzeste Weg von einer Abflugmasse zu einem bestimmten Set, weil die veröffentlichten Schritte diskret sind und jeder seine eigenen Komponenten des VTOL-Antriebssystems nennt. Eine Plattform, die bereits um eine Batteriebusspannung und einen Propellerdurchmesser herum entworfen wurde, hat die Auswahl auf eine Handvoll Schritte eingeengt, bevor eine Modellnummer gelesen wird. Die Kategorie VTOL-Drohne sammelt die Luftfahrzeugaufgaben, die dieses Spektrum bedient.
Was ein Antriebssatz der T-Motor VL Serie enthält
Das Spektrum ist keine Reihe eigenständiger Motoren mit separat verkauftem Zubehör. Jeder Eintrag der T-Motor VL Serie ist ein Antriebssatz, und die drei Teile sind ab Werk aufeinander abgestimmt: der Motor, der ESC, der ihn ansteuert, und der Propeller, mit dem er vermessen wurde. Das Spektrum als Motorreihe zu lesen übersieht die beiden Komponenten, die entscheiden, ob die Installation funktioniert. Für einen breiteren Blick darauf, wie diese Familie neben Starrflügel- und Multirotor-Motoren steht, deckt der Leitfaden Drohnenmotoren: Auswahl für FPV, Starrflügel und VTOL das weitere Feld ab.
Motor, ESC und Propeller als ein Satz
Der Propeller ist Teil der Spezifikation und kein nachträglicher Zusatz. Die T-Motor VL Serie veröffentlicht für jedes Set einen benannten Propeller, vom DZ17 × 6.2 beim kleinsten Eintrag bis zum VZ45 × 18 beim größten, und der für dieses Set genannte Schubwert gehört zu diesem Propeller. Ein anderes Blatt verändert die Last, die der Motor sieht, und damit den Strom, den der ESC liefern muss. Die drei Teile bewegen sich gemeinsam, weshalb ein VTOL-Antriebssystem als Einheit spezifiziert wird und nicht aus separat gewählten Teilen zusammengesetzt wird.
Die ESC-Masse zählt im Leergewicht
Ein ESC ist ein eigenes Bauteil am Luftfahrzeug, und am oberen Ende der Reihe macht eine einzelne Einheit einen erheblichen Teil der Hubhardware aus. Die Spalte Motorgewicht in der Tabelle unten ist die vom Hersteller veröffentlichte Motormasse einschließlich Kabel; sie umfasst weder ESC noch Propeller, Befestigung oder Verkabelung. Ein Leergewichtsbudget, das nur auf dieser Spalte beruht, unterschätzt die Hubhardware, und für das Budget zählt die installierte Masse des kompletten Satzes.
Die MTOW-Leiter: Quadrocopter-MTOW von 12 kg bis 150 kg
Die T-Motor VL Serie liest sich als Leiter, weil die Sprünge der empfohlenen Quadrocopter-MTOW veröffentlicht und diskret sind. Die unteren zwölf Einträge decken 12 kg bis 70 kg in Schritten von wenigen Kilogramm ab, die vier 24S-Einträge übernehmen ab 90 kg. Die Stufen sind veröffentlichte Bänder und keine fortlaufende Skala, deshalb fallen einige Gewichte zwischen zwei Einträge statt in einen hinein. Von unten nach oben gelesen zeigt die Leiter, wo eine Stufe Schub und wo sie Masse hinzufügt.
12S und 14S: 12 kg bis 70 kg
Zwölf Sets decken den unteren Teil des Spektrums ab. Das kleinste, der VL5009 KV275, ist für einen 12-15 kg Quadrocopter mit 8624 g Schub pro Arm und einem 280 g Motor veröffentlicht. Die Leiter steigt dann über den VL6011 KV180 und den VL6013 KV210 für 15-22 kg, den VL7015 KV190 und den VL8015 KV170 um 22-25 kg, den VL8018 KV180 und den VL8020 KV170 für 30-35 kg und den VL8022 KV170 bei 40 kg. Das 14S-Paar, der VL1035 KV150 und der VL1040 KV150, schließt dieses Band bei 55-70 kg mit 36173 g und 45797 g Schub pro Arm.
24S: 90 kg bis 150 kg
Vier Sets tragen die Spitze der Leiter. Der VL1155 KV65 ist für 90-105 kg mit 57036 g Schub pro Arm veröffentlicht, der VL1165 KV60 für 115-125 kg mit 66032 g, und der VL1180 KV60 und der VL1380 KV60 beide für 140-150 kg mit 88075 g und 83024 g. Alle vier laufen auf einem 24S-Bus und sind mit dem VL200A oder VL300A ESC gepaart, einer anderen Reglerfamilie als die V60A- bis V200A-Einheiten weiter unten.
Der eigene Clip des Herstellers zeigt die VL-Serie von T-MOTOR für VTOL-Antriebe auf echten Plattformen, mit dem VL1155 KV65 in einem Salzsprühtest und dem VL7015 KV190 als komplettes Set mit seinem ESC und seinem Propeller.
Der Clip lohnt sich vor der folgenden Tabelle, weil er zwei Enden derselben Familie im Betrieb zeigt und nicht als blanke Hardware. VL-Serie von T-MOTOR für VTOL-Antriebe auf echten Plattformen deckt nur diese beiden Modelle ab, und die Leiter geht über beide hinaus. Jedes Quadrocopter-MTOW-Band der T-Motor VL Serie ist für vier Arme veröffentlicht, die Zahl beschreibt also ein komplettes Luftfahrzeug und nicht einen einzelnen Motor.
Welches Ende des Spektrums zu welchem Luftfahrzeug passt
Das Abfluggewicht entscheidet, zu welchem Ende der Reihe ein Projekt gehört; Rotoranzahl und Nutzlastaufgabe entscheiden, wie viel Reserve dieses Ende braucht. Ein Quadrocopter mit 40 kg und ein Oktokopter mit 40 kg landen nicht auf demselben Eintrag: Der zweite verteilt dieselbe Masse auf doppelt so viele Arme, die mittlere Last pro Arm sinkt. Die veröffentlichten Bänder beschreiben weiterhin einen Quadrocopter, deshalb braucht der Oktokopter eine eigene Bewertung statt einer aus der Tabelle übernommenen Einstufung.
Nutzlastaufgabe und Rotoranzahl
Die veröffentlichten Werte der T-Motor VL Serie setzen vier Arme voraus, und die MTOW-Bänder sind für diese Konfiguration veröffentlicht. In einem idealisierten Schwebeflug mit gleichmäßig verteilter Last senkt jeder zusätzliche Hubarm den mittleren Schub, den ein Arm bei gegebener Luftfahrzeugmasse liefern muss; das ist eine Schätzung und keine Stufenregel. Ein Hexakopter oder Oktokopter braucht eine eigene Bewertung von Schubreserve, Rotorinterferenz, Steuerautorität, Übergangsverhalten und Fehlerfällen, und er trägt bei gleicher Masse mehr Antriebshardware. Die Nutzlastmasse ist eine separate Frage, weil sie das Abfluggewicht und damit den Hubbedarf erhöht. Die Position der Nutzlast verschiebt den Schwerpunkt und kann Steuer- und Strukturanforderungen erhöhen, doch eine außermittige Nutzlast verlangt bei gleichem Abfluggewicht nicht von sich aus mehr Schub. Zuerst wird der Antrieb gegen Schub und Betriebsreserve ausgelegt, danach werden Schwerpunktgrenzen, Steuerautorität und Strukturlasten für die Nutzlastanordnung geprüft.
Rotoranzahl ist eine Schätzung, keine Einstufung
Die idealisierte Beziehung ist umgekehrt proportional: Doppelte Armzahl halbiert den mittleren Schub, den jeder Arm bei gleichem Abfluggewicht liefern muss. Das ist eine erste Schätzung für den Schwebeflug und kein Umrechnungsfaktor für die veröffentlichte MTOW, denn die Bänder setzen vier Arme voraus und ein Satz auf einem Oktokopter ist für dieses Luftfahrzeug nicht validiert. Praktisch wichtiger ist die andere Richtung: Ein Satz, der um einen Oktokopter herum gewählt und dann an einen Quadrocopter-Rahmen gesetzt wird, wird für etwa den doppelten Schub verlangt, für den er ausgelegt wurde, und die veröffentlichte Quadrocopter-MTOW ist die Zahl, die diese Fehlpaarung sichtbar macht. Die Rotoranzahl steht in der Reihenfolge daher vor der Modellnummer, und das komplette Luftfahrzeug muss in der Konfiguration geprüft werden, in der es fliegt.
Warum die Propellerverriegelung die Serie prägt
Die Fähigkeit, mit der der Hersteller die T-Motor VL Serie anführt, ist die Propellerverriegelung, beschrieben als ein vom ESC gehaltener, über 360 Grad einstellbarer Winkel. Bei einem Starrflügler, der vom Schwebeflug in den flügelgetragenen Flug übergeht, bleiben die Hubpropeller stehen, und das stehende Blatt muss in einer bekannten Lage stehen statt dort, wo der Luftstrom es hinterlässt. Die Ruhelage gehört damit zur Auslegung des Luftfahrzeugs und nicht zu den Details, die dem Zufall überlassen bleiben.
Propellerverriegelung über 360 Grad
Ein stehender Propeller in beliebigem Winkel steht im Luftstrom über dem Flügel, und wo er landet, ändert sich von Flug zu Flug. Eine Verriegelung, die das Blatt in einem gewählten Winkel hält, macht diese Position reproduzierbar. Der Hersteller gibt an, dass die Verriegelung in Sekunden einrastet und der Winkel einstellbar ist, sodass sich wählen lässt, wo das stehende Blatt steht. Ob ein bestimmter Winkel einem bestimmten Flügel hilft, hängt von Luftfahrzeug, Propeller und Einbau ab; das aerodynamische Ergebnis ist eine Eigenschaft des kompletten Luftfahrzeugs und nicht der Verriegelung allein.
Haltestrom im verriegelten Zustand
Ein Blatt gegen den Luftstrom zu halten kostet Drehmoment, und der ESC liefert es als Strom. Der Hersteller beschreibt den ESC so, dass er den Haltestrom an die äußere Last anpasst statt einen festen Wert zu halten, und veröffentlicht für den verriegelten Zustand eine Bereitschaftsleistung von etwa 10 W; das hält die Wärme aus der Haltefunktion im Reiseflug niedrig. Dieselbe ESC-Familie wird mit CAN 2.0 auf der Controllerseite beschrieben, der Schnittstelle, über die ein Autopilot den Satz in einer Installation der T-Motor VL Serie ansteuert und überwacht.
Die Verriegelung ist nur die Hälfte des Übergangsproblems. Die beiden Flugzustände verlangen Unterschiedliches vom selben Motor, und VTOL-Drohnenmotoren: Schub im Schwebeflug und Effizienz im Reiseflug ausbalancieren legt dar, wie Schwebeschub und Reiseflugeffizienz in entgegengesetzte Richtungen ziehen, sobald die Hubphase endet.
Spannungsbänder: 12S, 14S und 24S
Das Spektrum ist um drei Busspannungen herum organisiert, und das Band, in dem ein Projekt liegt, ist üblicherweise festgelegt, bevor der Motor gewählt wird, weil Akkupack und Verkabelung des Luftfahrzeugs zu diesem Zeitpunkt bereits entschieden sind. Der Hersteller gibt an, dass die Serie als Ganzes einen Bereich von 6S bis 24S unterstützt, während die 16 veröffentlichten Sets 12S, 14S und 24S besetzen.
12S: zehn der Sets
Zehn Sets der T-Motor VL Serie laufen auf einem 12S-Bus, vom VL5009 KV275 bis zum VL8022 KV170 und den darüber liegenden VL1028 KV190 und VL1032 KV180. Dieses Band trägt die veröffentlichte Quadrocopter-MTOW von 12 kg bis 55 kg. Die ESCs dieser Gruppe reichen vom V60A unten bis zum V200A oben, und die Motormasse steigt über dieselbe Spanne von 280 g auf 1090 g.
14S: zwei Sets
Zwei Sätze gehen auf 14S: der VL1035 KV150 mit 1205 g und der VL1040 KV150 mit 1100 g. Beide sind für das Band von 55-70 kg veröffentlicht, beide sind mit 150 KV angegeben. Die 14S-Schiene trennt dieses Paar von der 12S-Gruppe: Bei gleichem elektrischem Leistungsniveau und vergleichbarem Systemwirkungsgrad bedeutet eine höhere Zwischenkreisspannung in der Regel einen geringeren Versorgungsstrom, während der tatsächlich gezogene Strom dem Arbeitspunkt folgt und nicht dem Spannungsetikett.
24S: vier Sets
Vier Sätze laufen auf 24S und decken 90 kg bis 150 kg Quadrocopter-MTOW ab. Der Sprung vom 14S-Paar zum VL1155 KV65 ist die größte Einzelstufe der T-Motor VL Serie und geht mit einem Wechsel der Controllerfamilie zu den ESCs VL200A und VL300A einher. Ein Projekt, das diese Stufe überschreitet, wechselt mit dem Motor auch Zwischenkreisspannung und Controllerfamilie; das obere Ende der Reihe ist damit ein anderer Antriebsstrang und keine größere Version des darunter.
ESC- und Propellerpaarung in einem VTOL-Antriebssystem
Da jeder Satz der T-Motor VL Serie im Werk abgestimmt ist, gehören der zusammen mit dem Motor veröffentlichte ESC und der Propeller zu dem Paar, auf das sich die Schubzahl bezieht. Wird eines der Teile ersetzt, verlässt der Satz seine veröffentlichte Konfiguration, und die Zahlen beschreiben nicht mehr, was das Luftfahrzeug leisten wird. Das Paar als fest zu behandeln ist der einfachste Weg, innerhalb der veröffentlichten Hülle eines VTOL-Antriebssystems zu bleiben.
Acht ESC-Nennwerte über das Spektrum
Die T-Motor VL Serie verwendet acht ESC-Nennwerte: V60A, V80A, V120A, V150A, V200A, VL248A, VL200A und VL300A. Die Einheiten der V-Serie bedienen die 12S- und 14S-Sets, während die Einheiten der VL-Serie die Spitze des Spektrums bedienen. Der Schritt von V150A auf V200A erfolgt zwischen dem VL8022 KV170 und dem VL1028 KV190, und der Schritt zu den Reglern der VL-Serie erfolgt an der 24S-Grenze.
Ein Propellertausch ändert den ESC
Ein größerer Propeller nimmt bei gleicher Drehzahl mehr Drehmoment auf, was den Strom bei gegebenem Schub erhöht. War der ESC für das veröffentlichte Blatt ausgelegt, ist seine Reserve durch die Änderung aufgebraucht. In der Praxis ist ein Propellerwechsel an einem abgestimmten Satz eine Frage mit vier Teilen: ob der Motor die Last tragen kann, ob der ESC den Strom liefern kann, ob Motor und ESC innerhalb ihrer thermischen Grenzen bleiben und ob das Luftfahrzeug noch Bodenfreiheit für die größere Scheibe hat. Fällt einer der vier Punkte aus, verlässt die Installation die veröffentlichte Konfiguration des VTOL-Antriebssystems.
Spezifikationsmatrix der T-Motor VL Serie
Die Tabelle unten listet alle 16 Sätze der T-Motor VL Serie wie veröffentlicht, geordnet nach empfohlener Quadrocopter-MTOW. Die Modellnamen enthalten den KV-Wert, und die Spalte Spannung nennt die Schiene, auf der jeder Satz läuft.
| Modell | Spannung | Motormasse (g) | Max. Schub pro Arm (g) | Empfohlene MTOW (kg) | ESC | Propeller |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
Die empfohlene MTOW ist die vom Hersteller veröffentlichte Zahl für einen Quadrocopter. Maximaler Schub pro Arm und Motorgewicht sind die veröffentlichten Werte des Herstellers für den abgestimmten Satz; die Testbedingungen hinter der Schubzahl stehen auf jeder Produktseite.
Die Motormasse wächst über die Tabelle von 280 g auf 2680 g, der Schub pro Arm von 8624 g auf 88075 g; die beiden Enden liegen also rund um den Faktor neun bei der Masse und um den Faktor zehn beim Schub auseinander. Dieser Vergleich gilt für die Enden der Tabelle und nicht für jede Zeile: Das Verhältnis von veröffentlichtem Schub pro Arm zu Motormasse reicht von etwa 24 g/g beim VL8015 KV170 bis etwa 42 g/g beim VL1040 KV150. Das Verhältnis ist Arithmetik auf zwei veröffentlichten Werten, kein Effizienzmaß und keine Vorhersage für ein eingebautes Luftfahrzeug.
Die 24S-Gruppe ist der Punkt, an dem die Leiter aufhört, allmählich zu sein. Zwischen dem VL1040 KV150 bei 65-70 kg und dem VL1155 KV65 bei 90-105 kg gibt es einen Sprung in jeder Spalte zugleich: Spannung, Motormasse, ESC-Familie und Schub. Ein Projekt in dieser Lücke wählt nicht zwischen benachbarten Einträgen, es wählt, um welche Seite eines Antriebsstrangwechsels herum es entwirft.
Die beiden 24S-Einträge mit 140-150 kg, VL1180 KV60 und VL1380 KV60, teilen Zwischenkreisspannung, ESC und Propellergröße und unterscheiden sich in veröffentlichter Motormasse und Schub pro Arm. Der Hersteller führt sie als 36N40P und 36N42P, der Unterschied in Nut- und Polzahl steht also in der Spezifikation und wird nicht aus der Tabelle abgeleitet. Die Tabelle allein erklärt die Aufteilung von Masse und Schub nicht; die Produktseiten sind der Ort, um vollständige Spezifikation und Testbedingungen zu vergleichen, bevor einer der Einträge als austauschbar mit dem anderen gilt.
Ein Set zum Luftfahrzeug zuordnen: eine Auslegungsreihenfolge
Die folgende Reihenfolge verwandelt eine Abflugmasse in einen Eintrag der T-Motor VL Serie. Jeder Schritt verengt das Feld, und die Reihenfolge zählt, weil ein späterer Schritt eine frühere Wahl ungültig machen kann.
Schritt 1: MTOW festlegen
Begonnen wird bei der Gesamtmasse, mit der das Luftfahrzeug tatsächlich fliegt, einschließlich Akku, Nutzlast und Hubhardware. Die veröffentlichten Werte gelten für einen Quadrocopter, daher ist die Armzahl zusammen mit der Masse zu notieren. Eine Masse in der Mitte eines Bands ist der einfachste Fall; eine Masse am oberen Rand eines Bands lässt keine Reserve für einen schwereren Akku.
Schritt 2: durch die Armzahl teilen
Die Abflugmasse wird durch die Zahl der Hubarme geteilt; bei gleichmäßiger Lastverteilung ergibt das die mittlere Last pro Arm im Schwebeflug. Diese Zahl ist ein mittlerer Schubbedarf und für sich genommen kein Auslegungskriterium: Der gewählte Satz muss Schubreserve für die Bedingungen bieten, unter denen das Luftfahrzeug fliegt, und die veröffentlichte Schubzahl ist zusammen mit den Testbedingungen des Herstellers zu lesen. Verglichen wird das Ergebnis mit dem Schub pro Arm und nicht mit der empfohlenen MTOW; anschließend wird das komplette Luftfahrzeug in Schwebeflug, Übergang und im übrigen Flugbereich geprüft, einschließlich seiner Struktur- und Steuergrenzen.
Schritt 3: auf einem Spannungsband landen
Ist der Pack bereits gewählt, ist das Spannungsband fest, und die Kandidatenliste schrumpft auf die zwölf 12S- und 14S-Sets oder auf die vier 24S-Sets. Ist der Pack noch offen, entscheidet die Abflugmasse zuerst über das Band: Die 24S-Gruppe trägt jeden Eintrag über 70 kg, sodass keine 12S- oder 14S-Option diesen Teil des Spektrums erreicht.
Schritt 4: ESC und Propeller prüfen
Zu bestätigen ist, dass der mit dem gewählten Set veröffentlichte ESC den Strom führen kann, den das Luftfahrzeug ziehen wird, und dass der Propellerdurchmesser zur Bodenfreiheit und zur Tragflächenauslegung passt. Ein Set, das beim Schub passt, aber nicht beim Propellerdurchmesser, passt nicht, und die Paarung ist nicht anpassbar, ohne die veröffentlichte Konfiguration zu verlassen.
Schritt 5: Busspannung und Busstrom prüfen
Die letzte Prüfung gilt dem Antriebsstrang als Ganzem. Die Busspannung wird vom Pack festgelegt, und der Busstrom ist die Summe dessen, was die ESCs ziehen. Eine 24S-Installation an der Spitze des Spektrums zieht Strom, den Verkabelung, Steckverbinder und Verteilerplatte alle führen müssen. Die allgemeine Auslegungslogik hinter Schubreserve und thermischer Reserve steht in Hochschub-Drohnenmotor auslegen: Nutzlast, Effizienz und thermische Reserve, und sie gilt unverändert, sobald hier ein Set gewählt wurde.
Häufig gestellte Fragen
QWelches Set der T-Motor VL Serie passt zu einem 25 kg Quadrocopter?
Der VL8015 KV170 ist der bei 25 kg veröffentlichte Eintrag, mit 14754 g Schub pro Arm und einem V80A ESC. Der VL7015 KV190 deckt 22-24 kg ab und ist der Schritt darunter.
QWelches Set passt zu einem 100 kg Quadrocopter?
Der VL1155 KV65 ist für 90-105 kg mit 57036 g Schub pro Arm, einem 1420 g Motor und dem VL200A ESC veröffentlicht. Er ist der erste Schritt in das 24S-Band und das erste Set im Spektrum, das auf einem ESC der VL-Serie läuft.
QWie viele Arme setzt die veröffentlichte Quadrocopter-MTOW voraus?
Die Werte sind für einen Quadrocopter veröffentlicht. Ein Hexacopter oder Octocopter gleicher Gesamtmasse trägt weniger Last pro Arm, sodass der Schub pro Arm des Kandidatensets der Wert zum Vergleichen ist und nicht die empfohlene MTOW.
QIst ein Antriebssatz schwerer als der separate Kauf der Teile?
Es sind in beiden Fällen dieselben drei Komponenten, und der ESC ist diejenige, die im Leergewichtsbudget am häufigsten fehlt. Was der abgestimmte Satz liefert, ist eine veröffentlichte Schubzahl, die zu genau dieser Kombination aus Motor, ESC und Propeller gehört, zusammen mit den zugehörigen Testdaten.
QKann ein 12S-Set auf einem 24S-Bus laufen?
Nicht mit denselben Einstellungen. Motor, ESC und Propeller sind innerhalb eines Spannungsbands aufeinander abgestimmt, und die ESC-Angabe ist an die Schiene gebunden, für die sie veröffentlicht wurde. Ob ein Teil eines Satzes auf einer höheren Schiene wiederverwendet werden kann, hängt von seiner eigenen Spannungsgrenze und der Spezifikation des Herstellers ab; die Arbeitsannahme ist daher, dass der Satz ersetzt und nicht umkonfiguriert wird.
QWas ändert sich, wenn der Propeller an einem Set getauscht wird?
Schub, Strom und die Last am ESC ändern sich gemeinsam. Eine größere Scheibe nimmt bei gleicher Drehzahl mehr Drehmoment auf, deshalb wird zuerst die Stromreserve des ESC geprüft, danach die thermische Reserve von Motor und ESC und an dritter Stelle die Bodenfreiheit.
QWas ändert die Propellerverriegelung mit festem Winkel für ein Starrflügel-Luftfahrzeug?
Ein stehender Hubpropeller, der in einem gewählten Winkel gehalten wird, hat eine reproduzierbare Position, statt dort zu stehen, wo er zufällig zur Ruhe kam; erst dadurch lässt sich die Ruhelage in der Auslegung des Luftfahrzeugs berücksichtigen. Der Hersteller beschreibt die Verriegelung als über 360 Grad einstellbaren Winkel, und wie viel ein bestimmter Winkel hilft, hängt von Flügel und Einbau ab.
Offizielle Quellen
Die 16 Produktseiten enthalten die vollständige Spezifikation und die Testdaten für jedes Set, und die Herstellerseite verweist auf das weitere Programm. T-Motor ist der Hersteller für jeden Eintrag in der Tabelle oben, und jede Produktseite wiederholt die Paarung des VTOL-Antriebssystems für dieses Set.
Wie es weitergeht
Die Leiter beantwortet die Gewichtsfrage. Die Frage nach dem Flugregime, die Frage nach der Schubreserve und das Übergangsproblem werden an anderer Stelle der Website behandelt, und die Produktseiten enthalten die Details hinter jeder Zeile der Matrix.
VTOL-Drohnenmotoren: Schub im Schwebeflug und Effizienz im Reiseflug ausbalancieren legt das Problem mit zwei Regimen dar. Drohnenmotoren: Auswahl für FPV, Starrflügel und VTOL stellt die T-Motor VL Serie neben andere Starrflügel- und Multirotor-Familien. Hochschub-Drohnenmotor auslegen: Nutzlast, Effizienz und thermische Reserve führt die Auslegungslogik weiter, sobald ein Set gewählt wurde, und die Kategorieseite VTOL-Drohne sammelt die Luftfahrzeugaufgaben, die das Spektrum bedient.