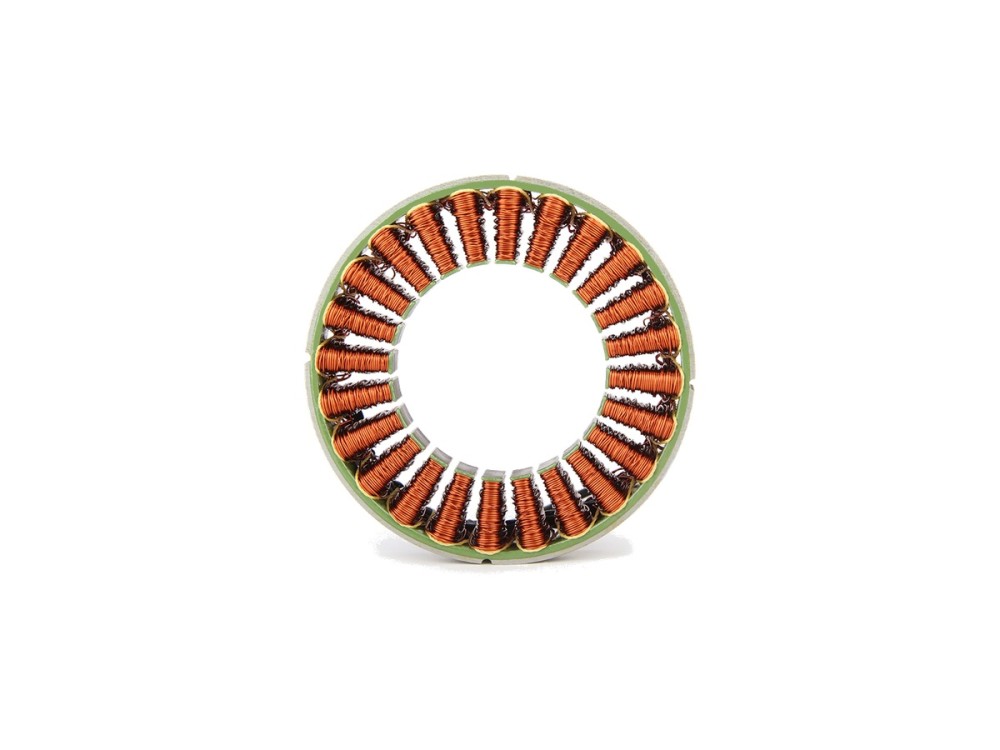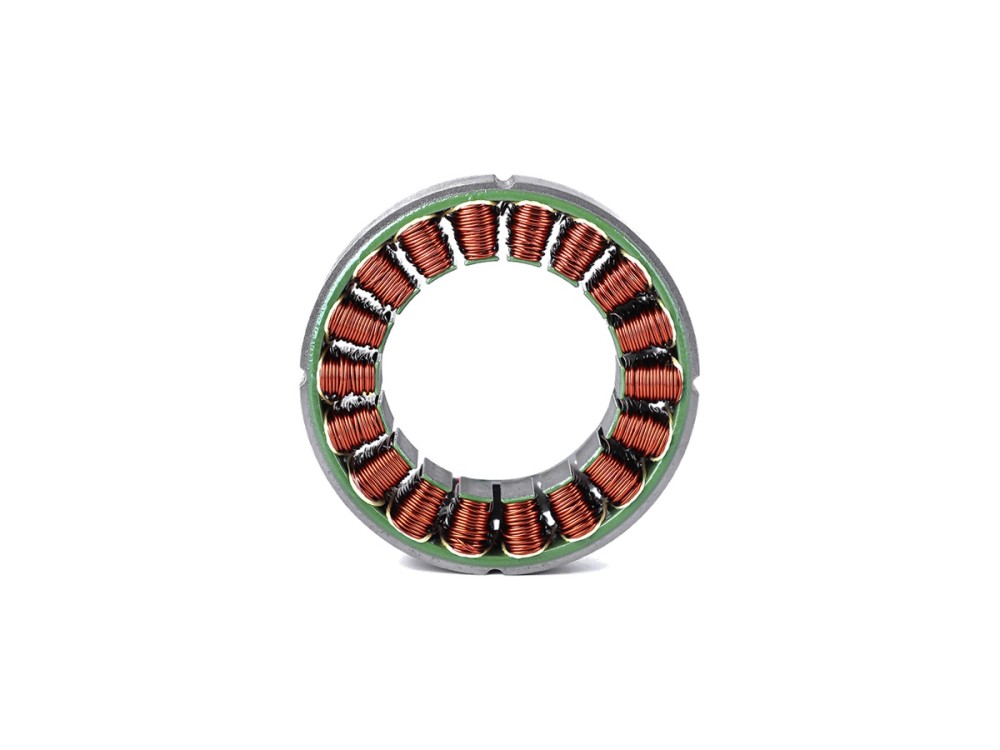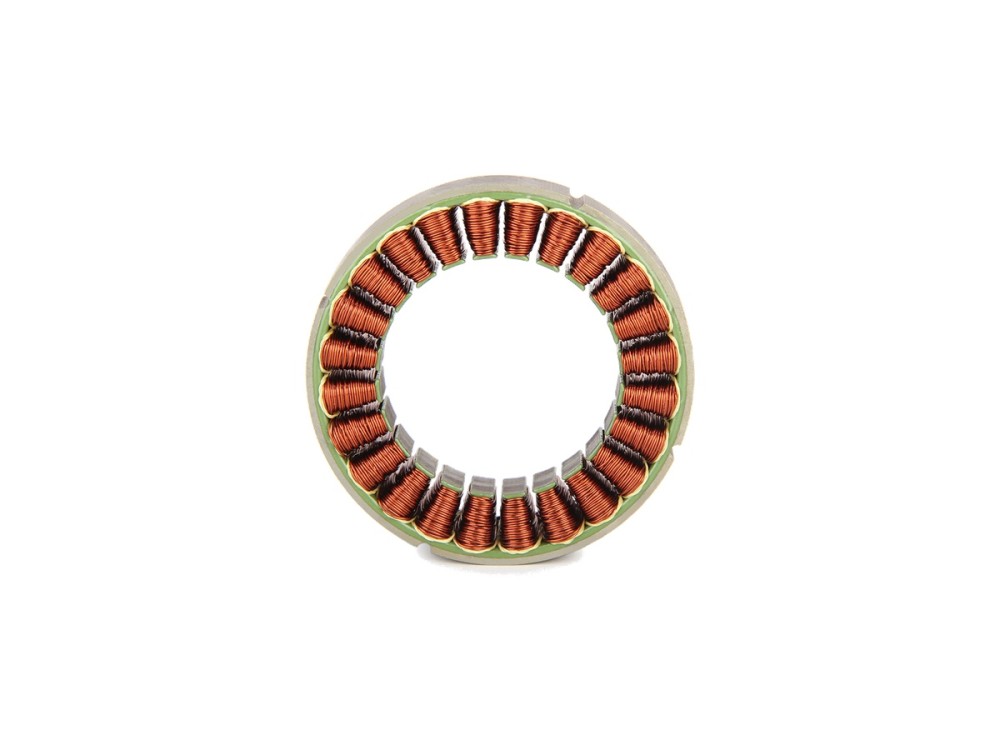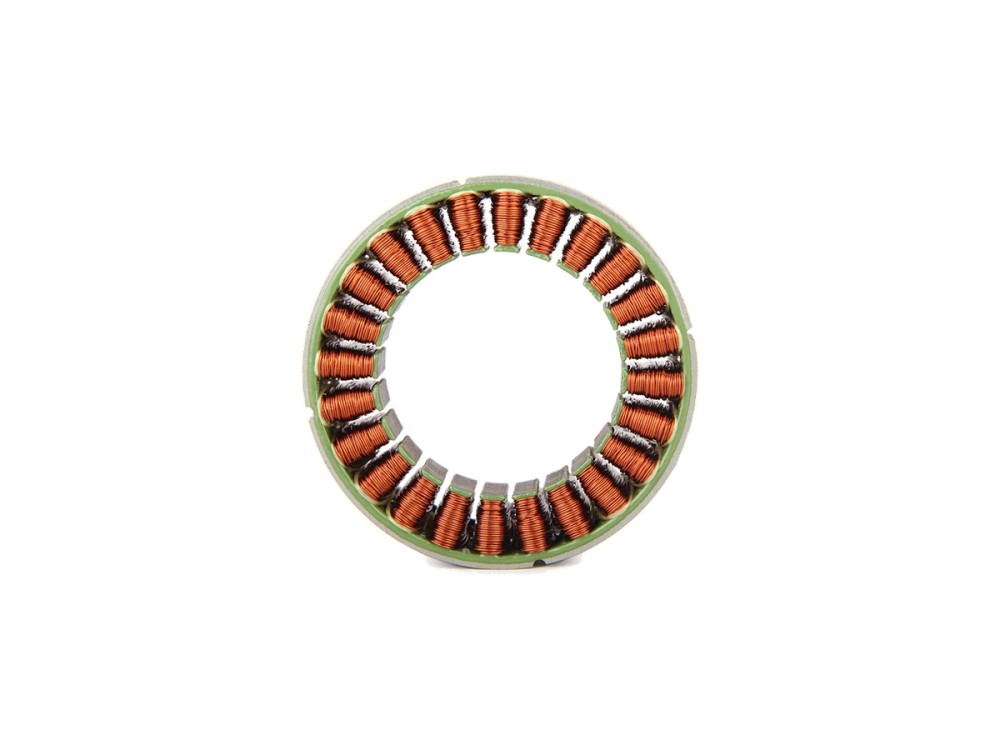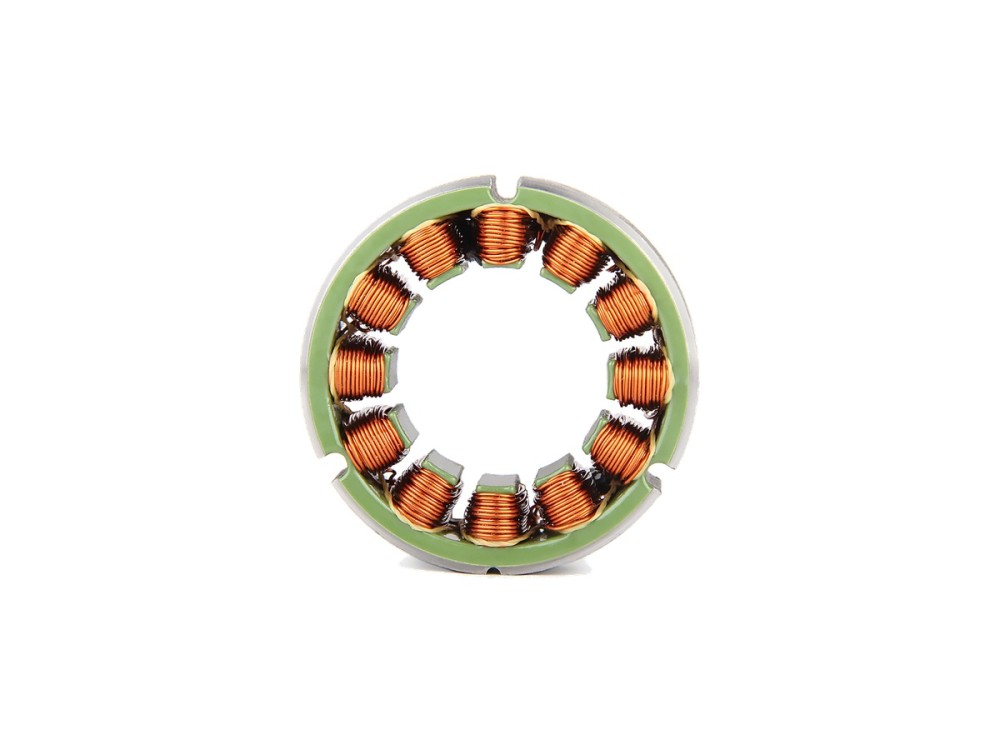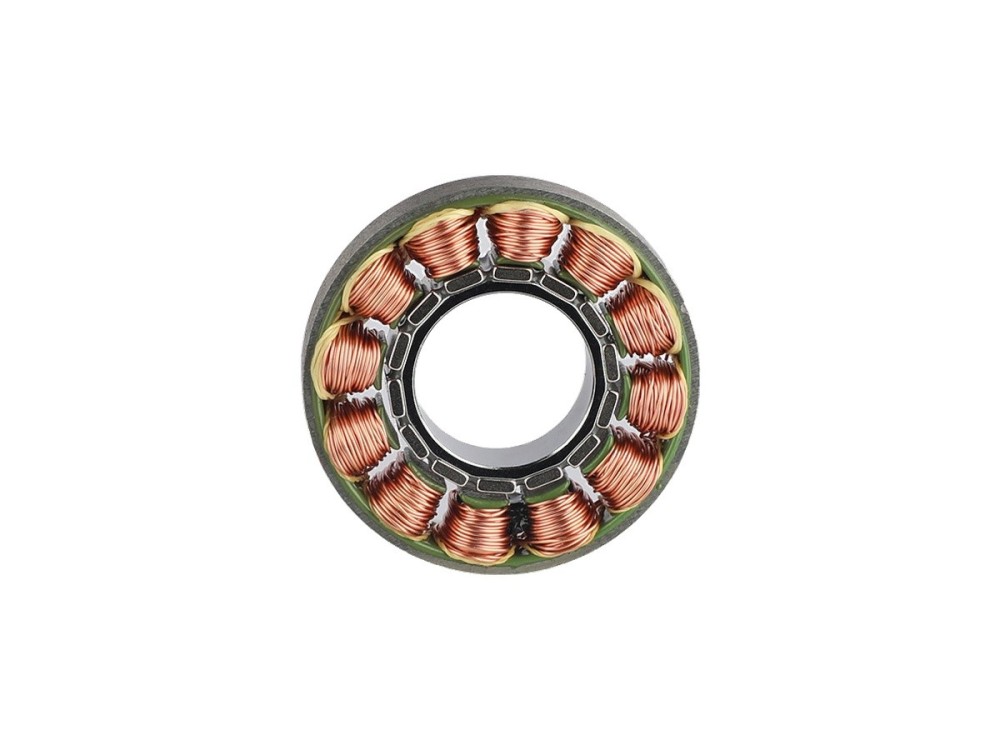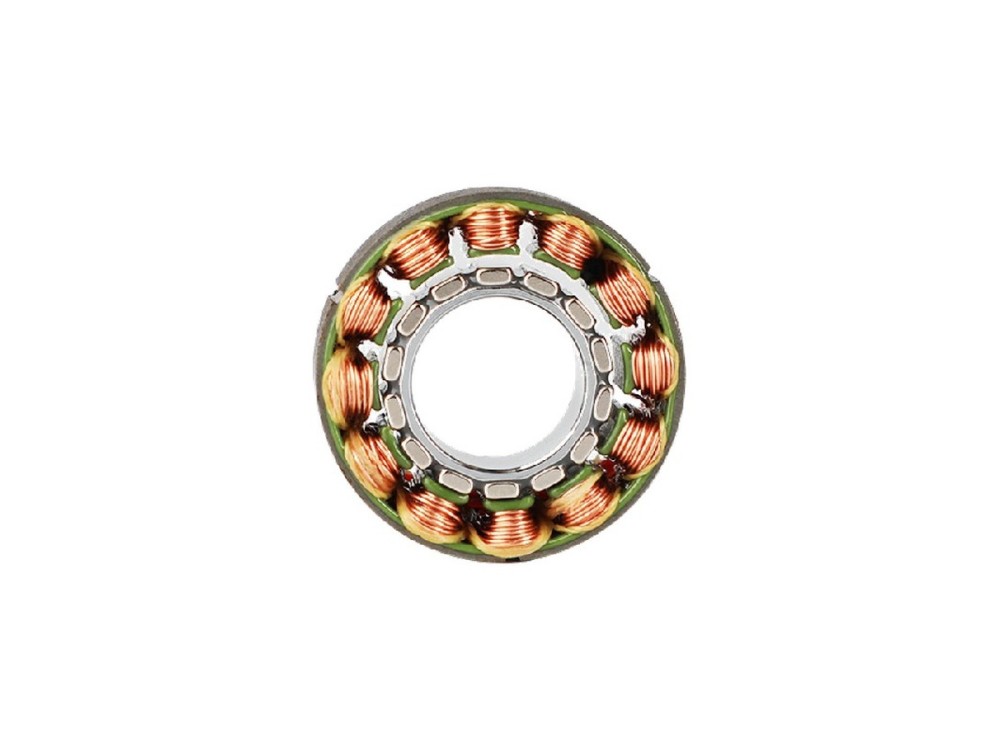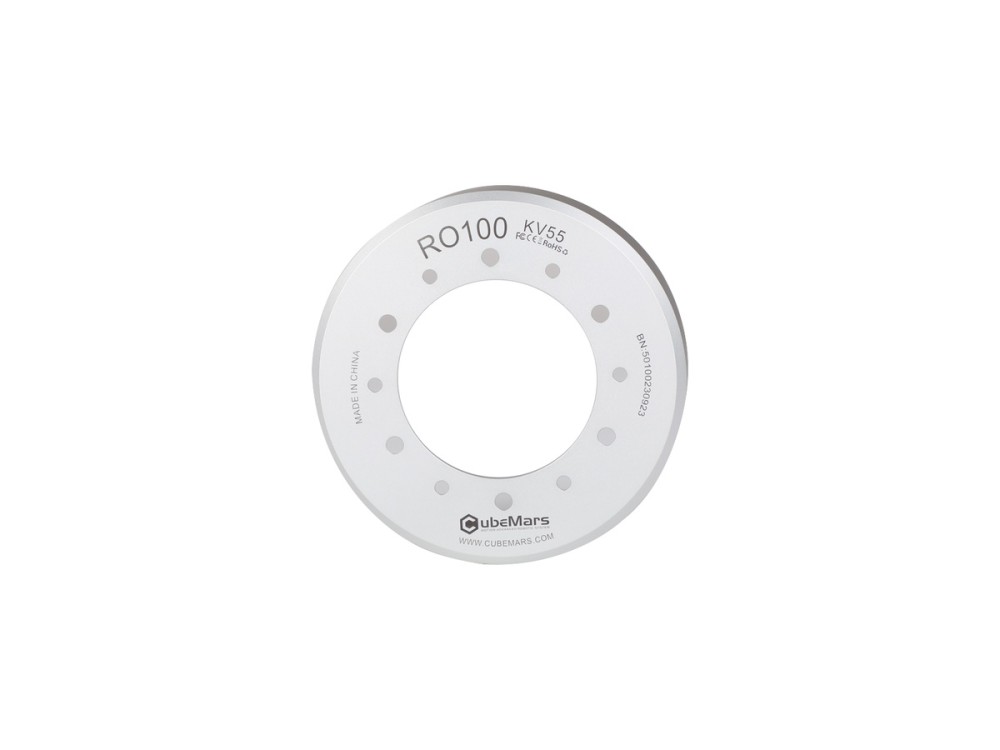
CubeMars RO100 KV55 スタンダードフレームレストルクモーター
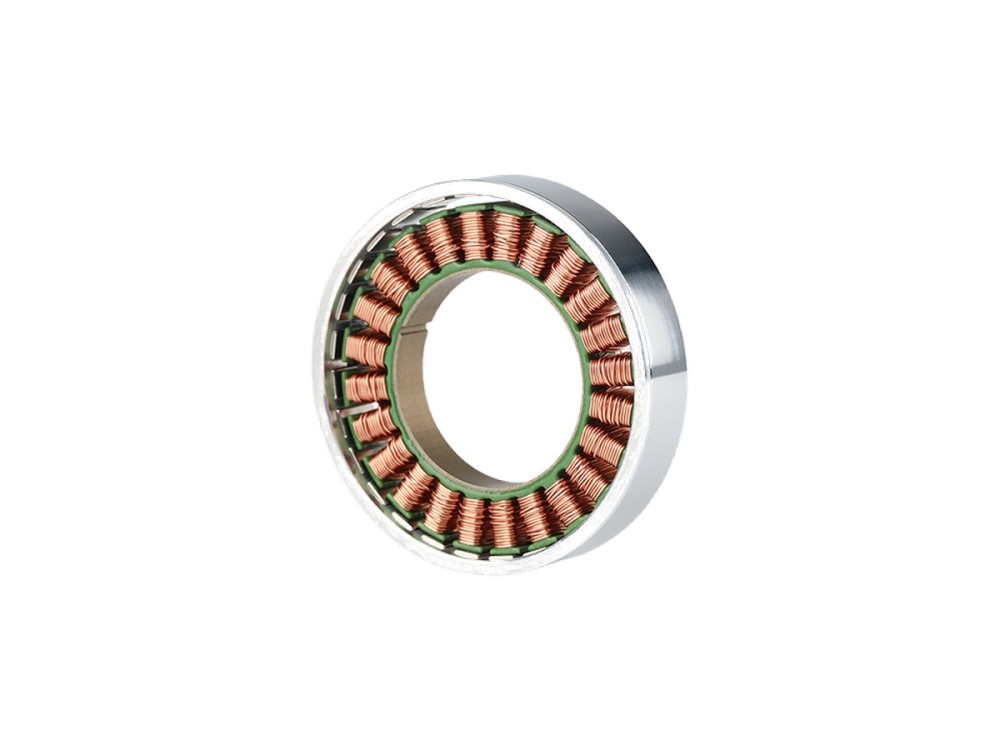
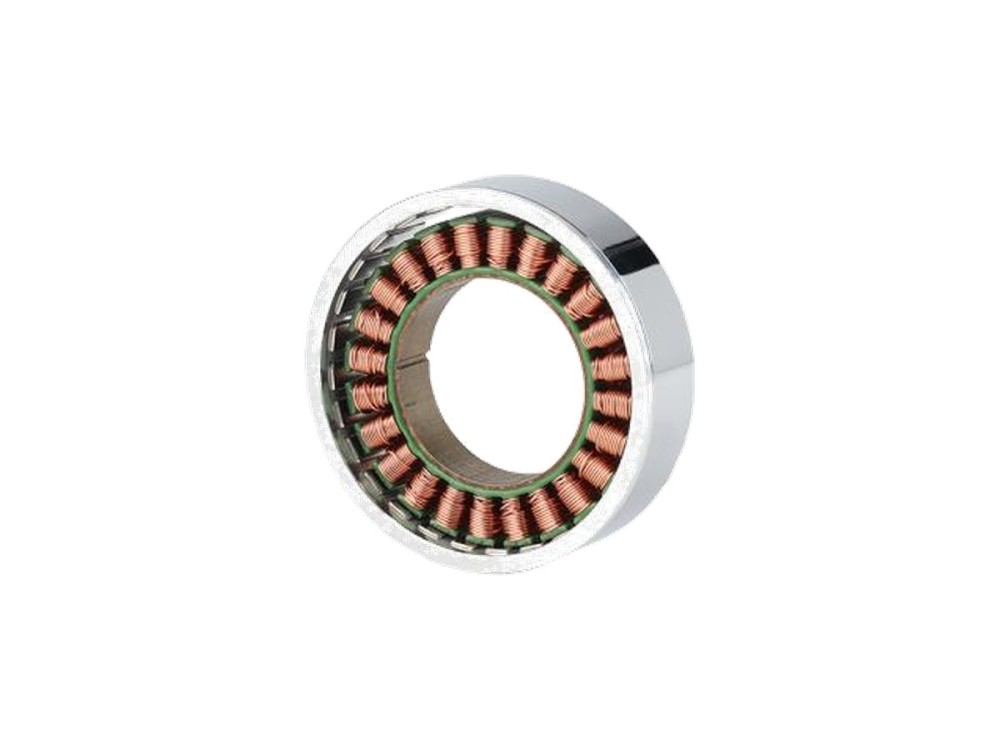
RO100 KV55 Standardは、ROシリーズの大出力モデルとして、48 Vで定格838 W、ピーク12 N·m、定格4 N·mのトルクを出力します。外径113 mm、質量710 gのフレームレス構造は、過酷な条件のヒューマノイドロボット、四足歩行ロボット、重負荷の関節用途向けに設計されています。
フレームレスBLDCトルクモーター — ハウジング、シャフト、ベアリングを持たないステータとロータのキット。定格トルク0.024-4 N·m、外径25-114 mm、KVと逆起電力定数を比較し、ロボット関節やパワーアシストスーツに適合させられます。
RO100 KV55 Standardは、ROシリーズの大出力モデルとして、48 Vで定格838 W、ピーク12 N·m、定格4 N·mのトルクを出力します。外径113 mm、質量710 gのフレームレス構造は、過酷な条件のヒューマノイドロボット、四足歩行ロボット、重負荷の関節用途向けに設計されています。
CubeMars RO80 KV105 Standardは、定格490 Wでピーク4 N·m、定格1.3 N·mのトルクを出力するフレームレスモーターです。外径93 mm、質量352 gのユニットは48 Vで動作し、脚式ロボットや産業用グレードの関節モジュールに大トルクのダイレクトドライブを提供します。
RO60 KV115 Standardは、48 Vで定格352 W、ピーク2.4 N·m、定格0.8 N·mのトルクを出力し、無負荷回転数は5520 rpmに達します。外径74 mm、質量248 gの刷新されたフレームレスプラットフォームは、ヒューマノイドロボットや四足歩行ロボットの関節に対して高い適応性を備えています。
CubeMars RO50 KV108 Liteは、質量わずか105 gでピーク0.9 N·m、定格0.3 N·mのトルクを発生するフレームレスモーターです。24 Vで定格66 W。素早い応答と軽量性が求められるコンパクトなロボット関節に適合します。
RO40 KV140 Liteは、外径46 mmのコンパクトな形状に質量60 gを収めたフレームレストルクモーターで、ピーク0.6 N·m、定格0.2 N·mのトルクを出力します。24 Vで定格51 W。軽量なロボット関節にレスポンスの良いダイレクトドライブ動作をもたらします。
RI100 KV105は、外径104 mmの大型RIインランナーで、定格252 W、ピーク4.95 N·m、定格1.76 N·mのトルクを出力します。24-48 Vバスに対応する質量500 gのフレームレス設計で、ヒューマノイドロボット、パワーアシストスーツ、高負荷の関節モジュールに使用されています。
CubeMars RI80 V2.0 KV75は、定格172 Wでピーク4.1 N·m、定格1.45 N·mのトルクへと性能を引き上げたモデルです。外径85 mm、質量411 gのフレームレスインランナーは24-48 V入力に対応し、ヒューマノイドロボット、パワーアシストスーツ、四足歩行ロボット、大型関節モジュールに適合します。
RI70 KV95は、外径76 mm、質量270 gのフレームレスインランナーボディに定格125 W、ピーク2.68 N·m、定格0.94 N·mのトルクを収めた製品です。24-48 Vバス向けに設計され、脚式ロボット、関節モジュール、精密ロボットアームを対象としています。
CubeMars RI60 KV120は、定格85 Wでピーク1.63 N·m、定格0.57 N·mのトルクを出力するフレームレスインランナーです。ロータ径60 mm、24-48 Vで動作し、質量はわずか156 g。ヒューマノイドロボットの関節、車輪駆動、協働ロボットアームに適しています。
RI50 KV100は、24-48 Vシステム向けに作られたフレームレスインランナートルクモーターです。外径54 mm、質量181 gのパッケージで定格66 W、ピーク1.67 N·m、定格0.58 N·mのトルクを発生し、四足歩行ロボット、パワーアシストスーツ、AGV、ロボットアームの関節に使用されています。
CubeMars RI30 KV260は、外径38 mm、質量40 gのパッケージにピーク0.23 N·m、定格0.076 N·mのトルクを収めたフレームレストルクモーターです。24 Vで定格33 W。小型の関節モジュール、協働ロボットアーム、なめらかで正確なトルクを必要とするリハビリテーション機器に適しています。
CubeMars RI20 KV600は、質量わずか20 g、外径25 mmの超小型フレームレスインナーロータトルクモーターです。最大18 Wでピーク0.072 N·m、定格0.024 N·mのトルクを出力し、リハビリテーションロボット、関節モジュール、小型ロボットアームに適しています。