 ジンバルモーター
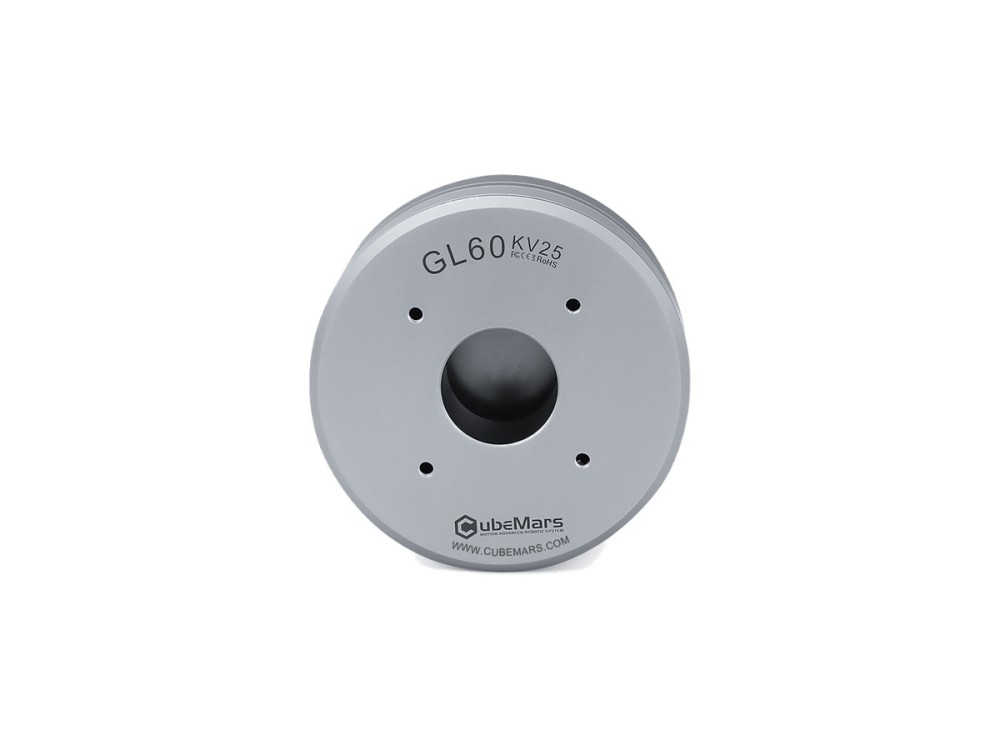
CubeMars GL60 KV25 ジンバル用モーター
CubeMars GL60は、質量230 gでピーク1.75 N·m、定格0.6 N·mのトルクを発生するジンバルモーターです。外径69 mmの低コギングなダイレクトドライブ設計により、プロ用ジンバルシステムで大きなカメラペイロードに対応します。
定格電圧 (V) 24定格出力 (W) 20定格トルク (N·m) 0.6定格電流 (A) 1.35定格回転数 (rpm) 310
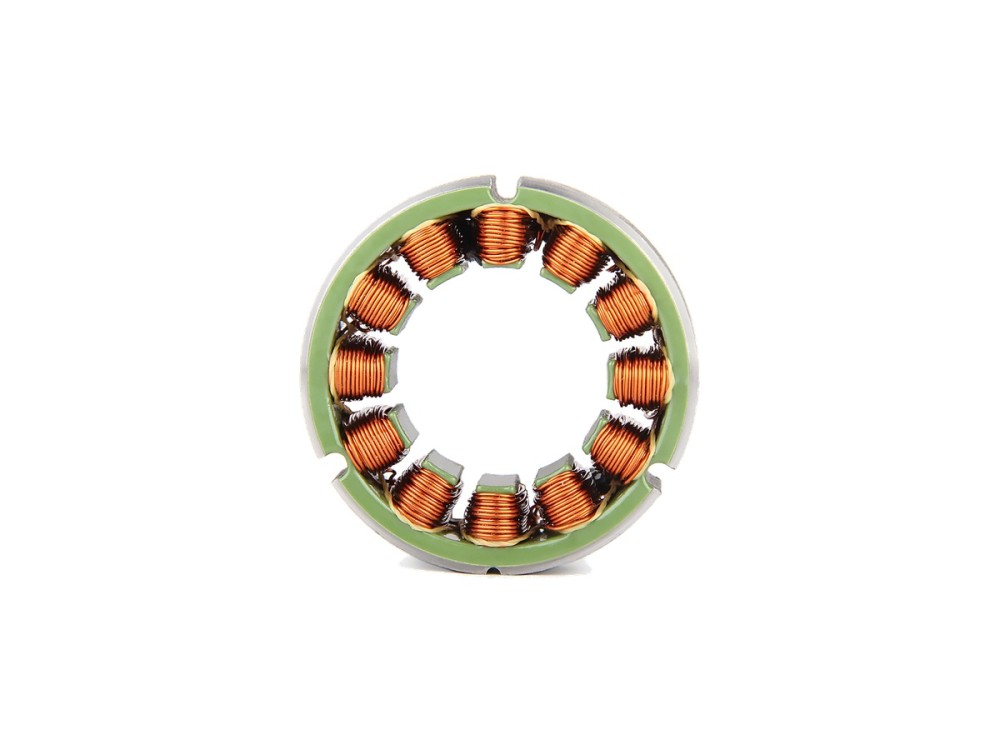
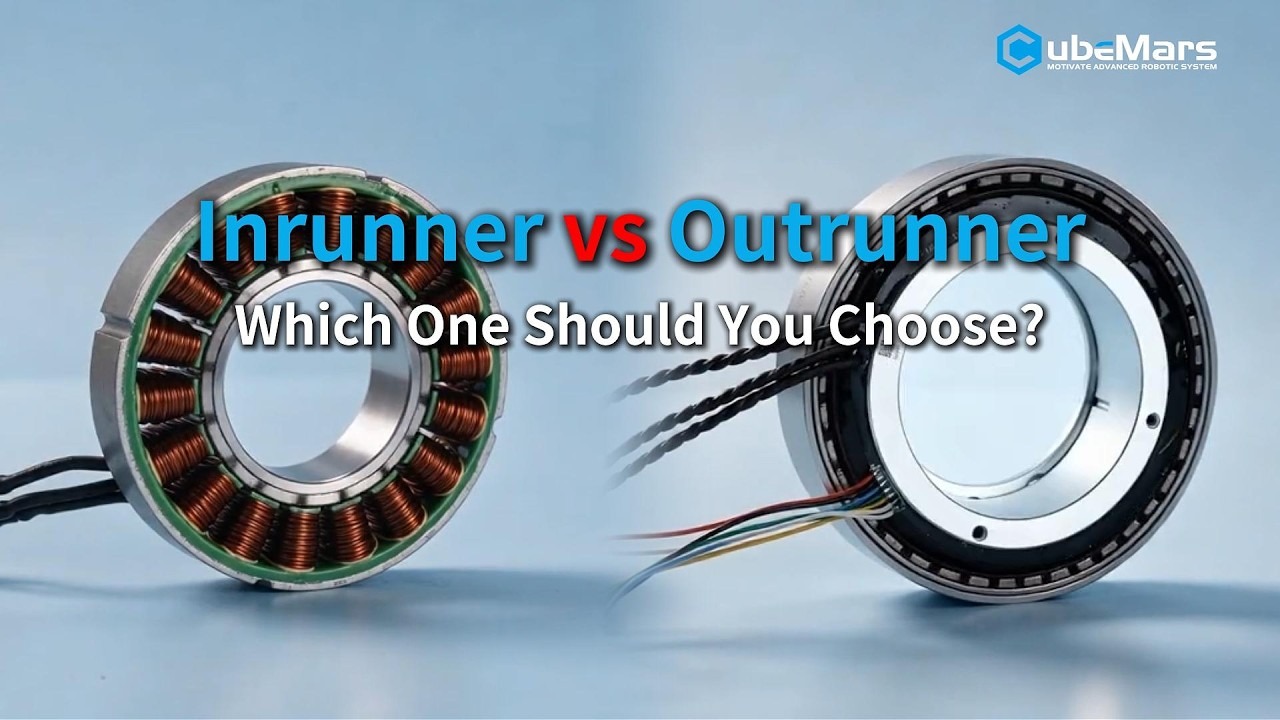
RI50 KV100は、24-48 Vシステム向けに作られたフレームレスインランナートルクモーターです。外径54 mm、質量181 gのパッケージで定格66 W、ピーク1.67 N·m、定格0.58 N·mのトルクを発生し、四足歩行ロボット、パワーアシストスーツ、AGV、ロボットアームの関節に使用されています。
※ 記載の仕様は参考値です。最新の仕様は各メーカーにご確認ください。
ジンバルモーター
CubeMars GL60は、質量230 gでピーク1.75 N·m、定格0.6 N·mのトルクを発生するジンバルモーターです。外径69 mmの低コギングなダイレクトドライブ設計により、プロ用ジンバルシステムで大きなカメラペイロードに対応します。
 ジンバルモーター
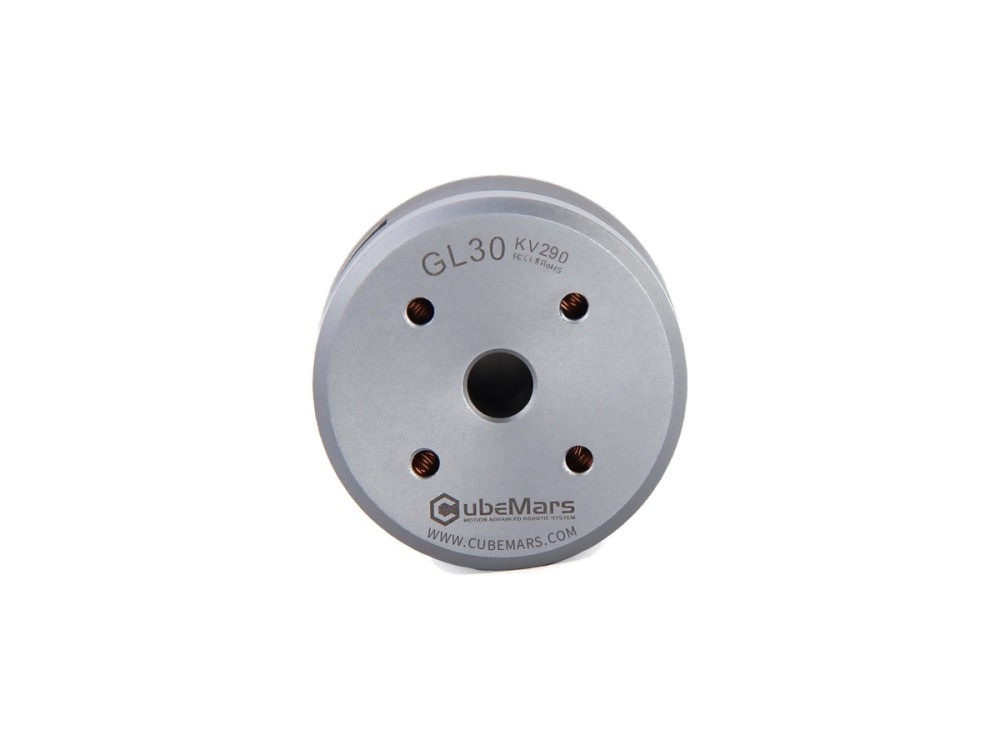
GL30 KV290は、外径34.5 mmのフレームにピーク0.28 N·mのトルクを収めた質量41 gの超軽量ジンバルモーターです。12 Vシステム向けに設計され、コンパクトなカメラジンバルに精密なダイレクトドライブ安定化をもたらします。
 ロボット用アクチュエータ
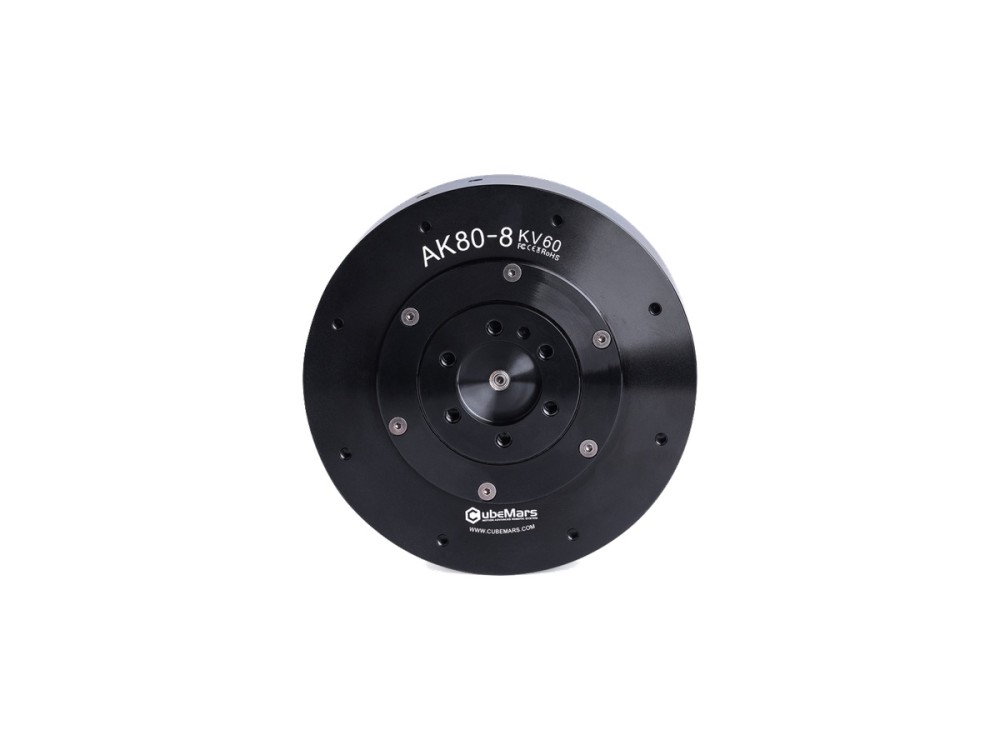
CubeMars AK80-8は、8:1の減速機を内蔵し、48 Vバスで定格230 W、ピーク25 N·m、定格10 N·mのトルクを出力するアクチュエータです。質量570 gのユニットは、パワーアシストスーツ、四足歩行ロボット、協働ロボットの関節で広く使用されています。
 水中スラスタ
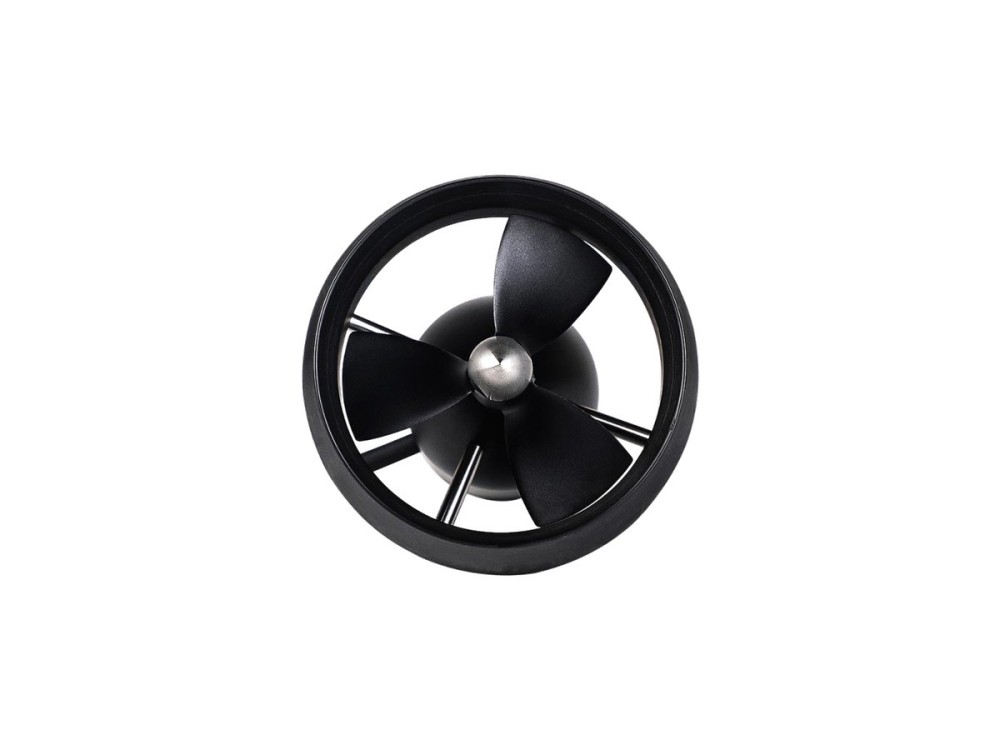
CubeMars SW12水中スラスタは、48 Vで定格520 W、12 kgf以上の推力を出力します。質量1.18 kgで、点検クラスのROVに効率が高く耐食性に優れた推進力を提供します。
 ロボット用アクチュエータ
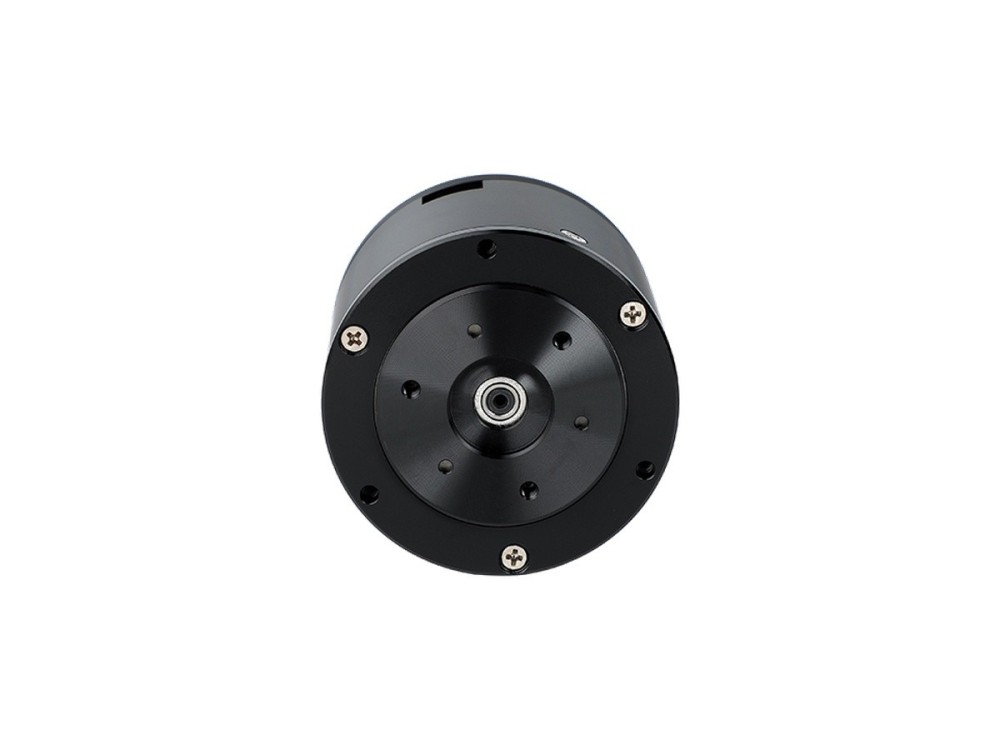
CubeMars AK45-10 V3.0は、10:1の減速機を介してピーク7 N·m、定格2.5 N·mのトルクを出力するアクチュエータです。外径53 mm、質量262 gで、24 Vバスにおいて定格39 Wです。小型のロボット関節やリハビリテーション用パワーアシストスーツに適しています。
 フレームレストルクモーター
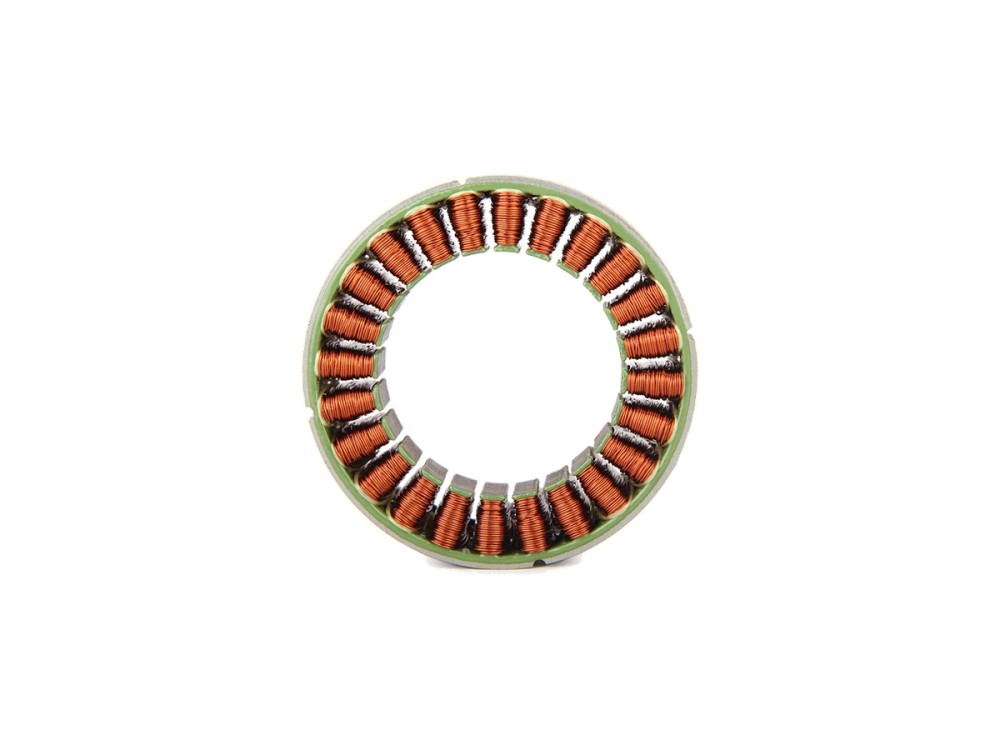
CubeMars RI60 KV120は、定格85 Wでピーク1.63 N·m、定格0.57 N·mのトルクを出力するフレームレスインランナーです。ロータ径60 mm、24-48 Vで動作し、質量はわずか156 g。ヒューマノイドロボットの関節、車輪駆動、協働ロボットアームに適しています。
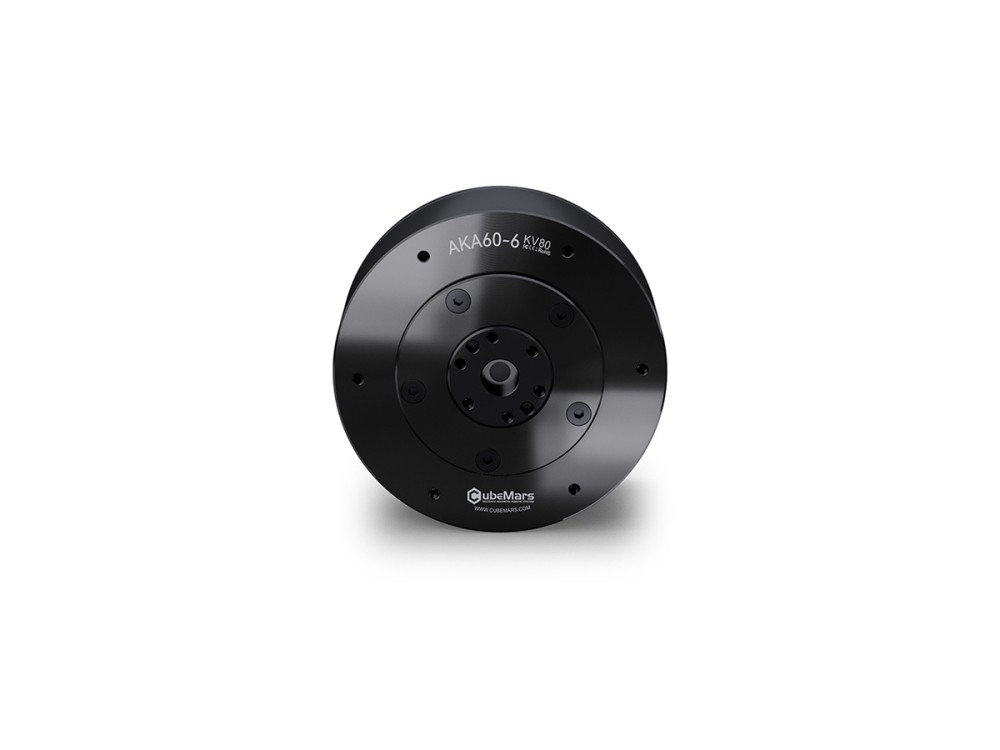 ロボット用アクチュエータ
車輪型ロボットとAGV向けに設計されたAKA60-6 KV80は、6:1の減速機と強化されたラジアル荷重容量により、ピーク9 N·m、定格3 N·mのトルクを出力します。質量460 g、24 V/48 Vで動作し、定格電力は62 Wです。
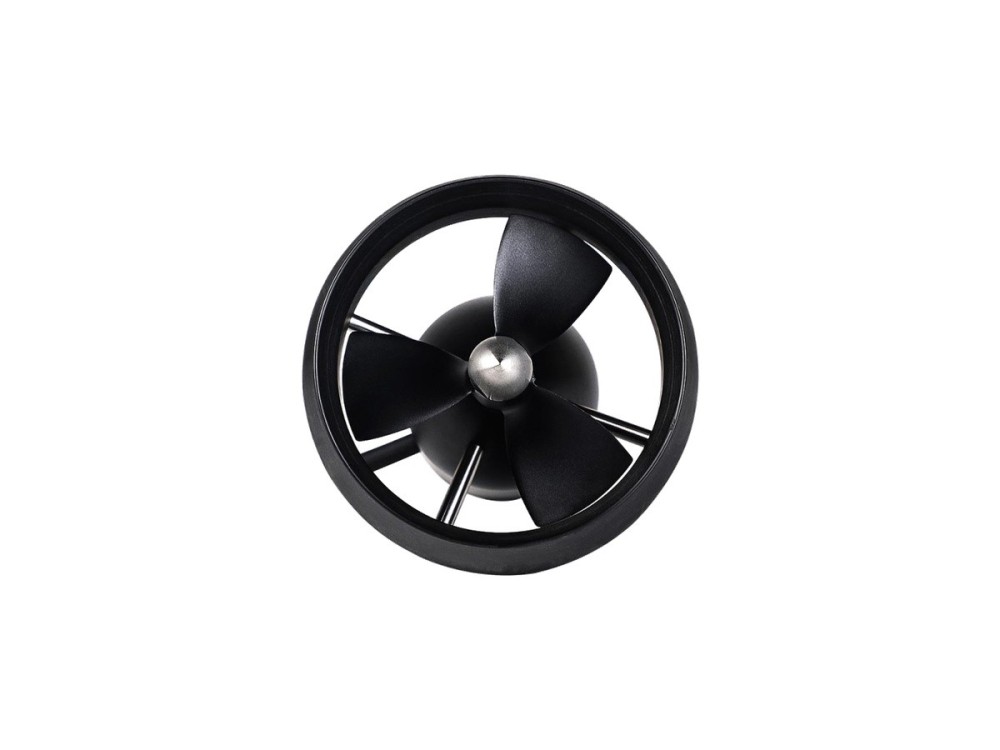 水中スラスタ
CubeMars SW7水中スラスタは、36 Vで定格360 W、7 kgfを超える推力を700 gのコンパクトなボディで発生します。プロペラとシール構造の最適化により、小型ROVやAUVの推進装置として信頼性の高い選択肢となります。
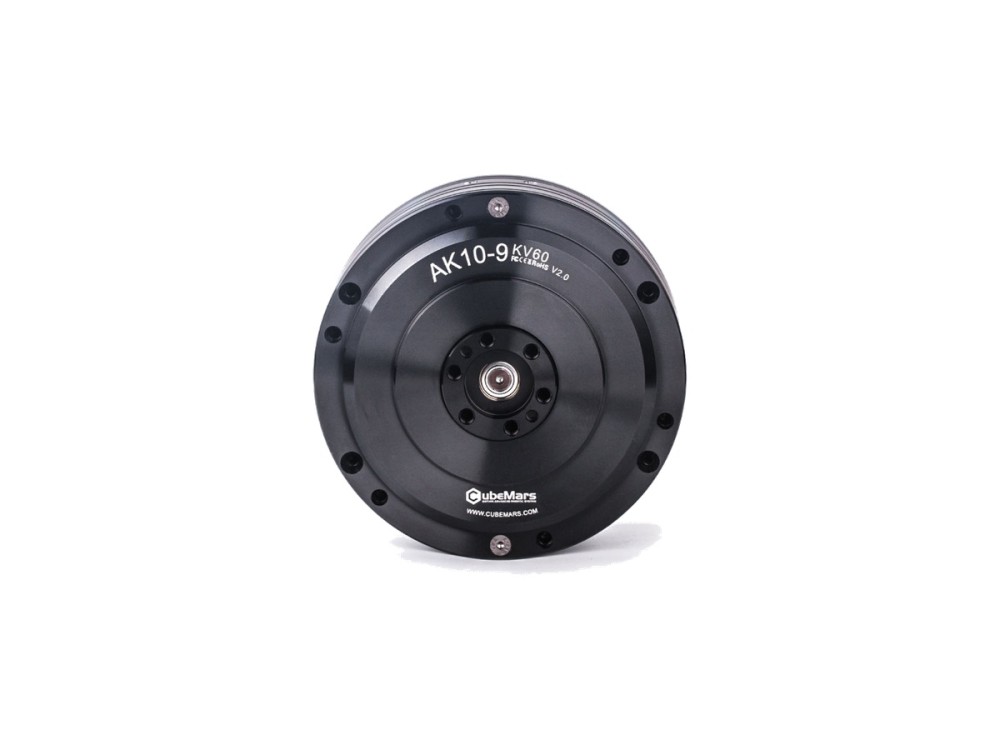 ロボット用アクチュエータ
CubeMars AK10-9 V2.0は、9:1の減速機を介してピーク48 N·m、定格18 N·mのトルクを出力するロボット用アクチュエータです。デュアルエンコーダと24 V/48 Vの両対応を備え、質量は960 gです。ヒューマノイドロボット、パワーアシストスーツ、精密な関節モジュールに使用されています。
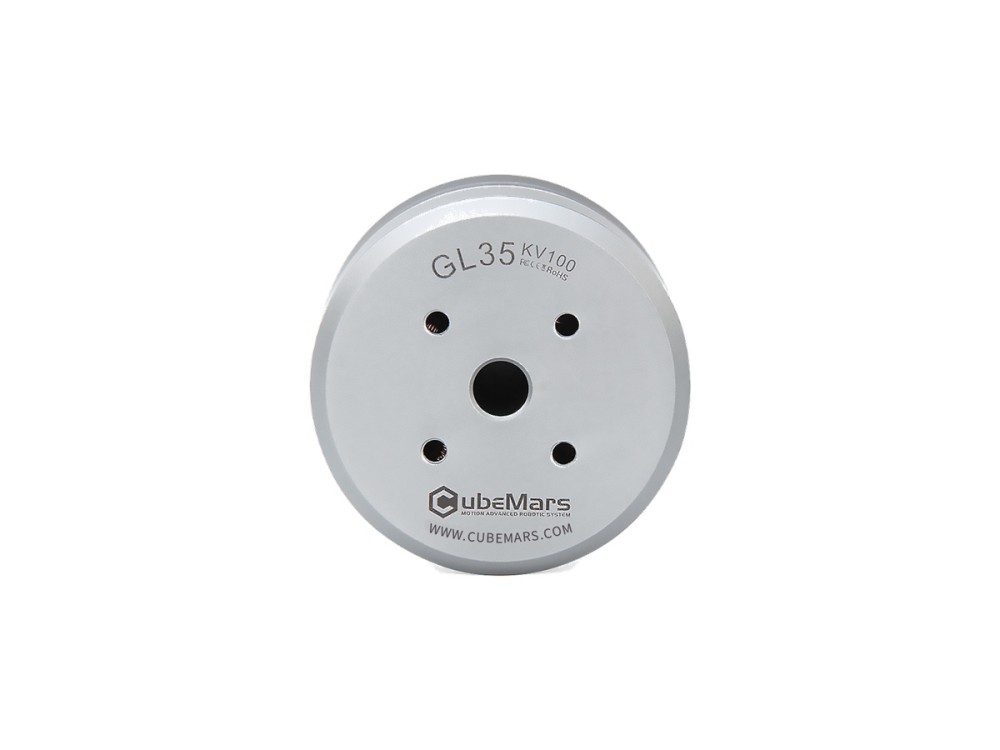 ジンバルモーター
CubeMars GL35は、質量わずか90 gでピーク0.46 N·m、定格0.15 N·mのトルクを出力するジンバルモーターです。外径41.8 mmのダイレクトドライブユニットはコギングトルクが低く、小型ジンバルや指向制御の用途にスムーズな動作を提供します。
 ロボット用アクチュエータ
AK40-10 V3.0は、BLDCモーター、10:1の遊星減速機、ドライバを一体化した質量190 gの超軽量ロボット用アクチュエータです。24 Vでピーク4.1 N·m、定格1.3 N·mのトルクを出力し、多関節のロボットアームや小型の関節モジュールに適しています。
 ロボット用アクチュエータ
AK45-36 V3.0は、KV80のモーターと36:1の遊星減速機を組み合わせ、349 gのパッケージでピーク24 N·m、定格8 N·mのトルクを実現します。24 Vで動作し、高い減速比と精密で安定した出力が求められる関節モジュール向けに設計されています。
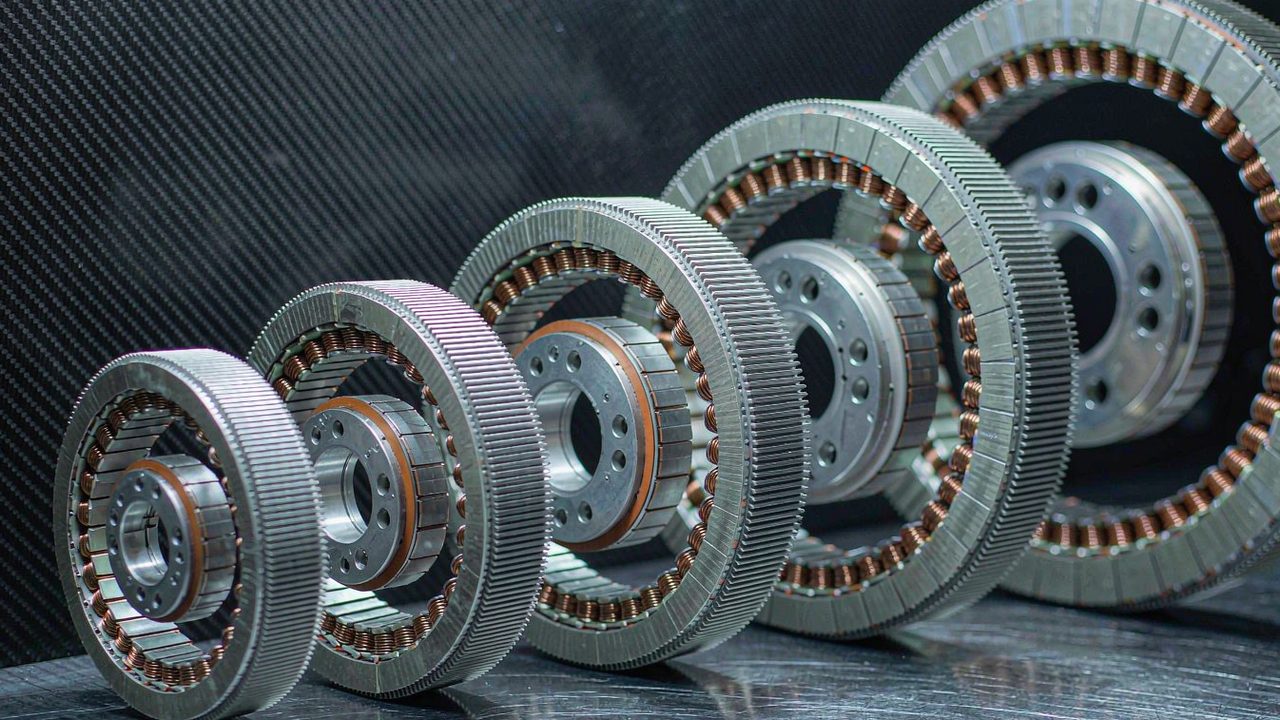
20 gから710 gまでの12機種のフレームレストルクモーターを三つの性能帯で比較し、トルク、電力、回転数、外形を並べました。
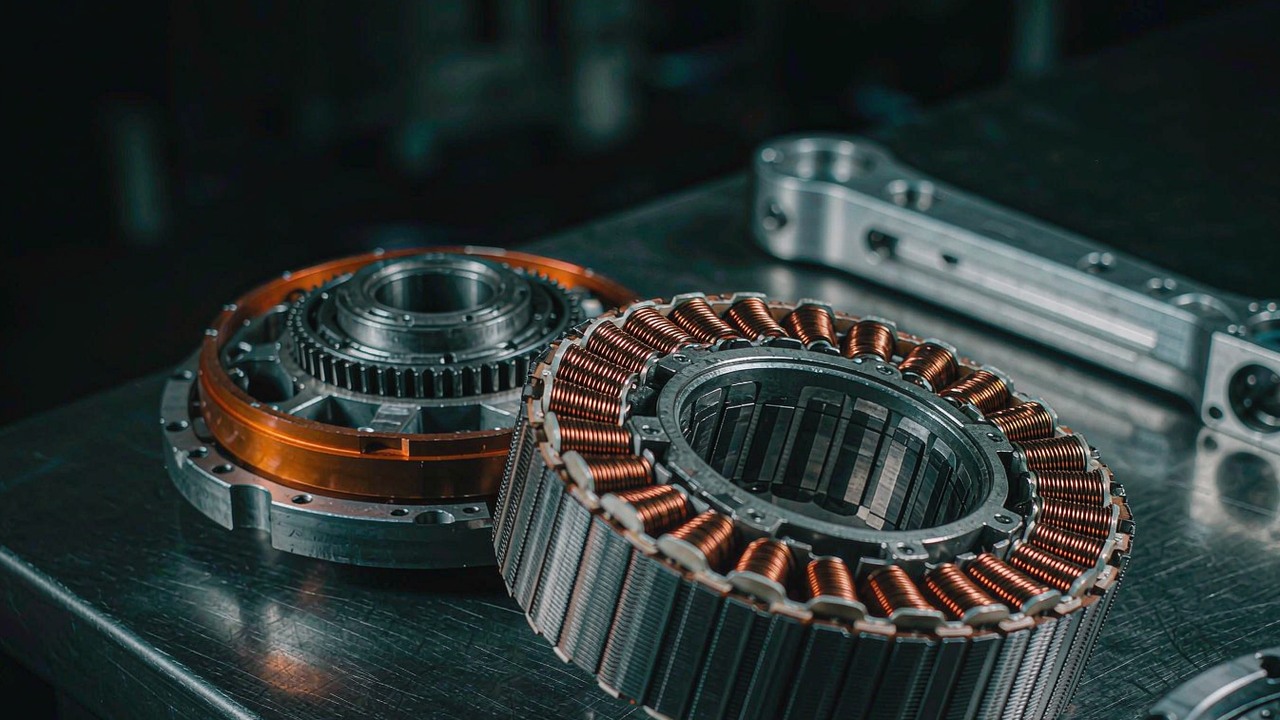
協働ロボットアーム向けBLDCモーターでは、力制御、手引き、デューティ、遠位質量が関節の要件を決めます。7機種のRI・ROモーターを質量順に読み解きます。
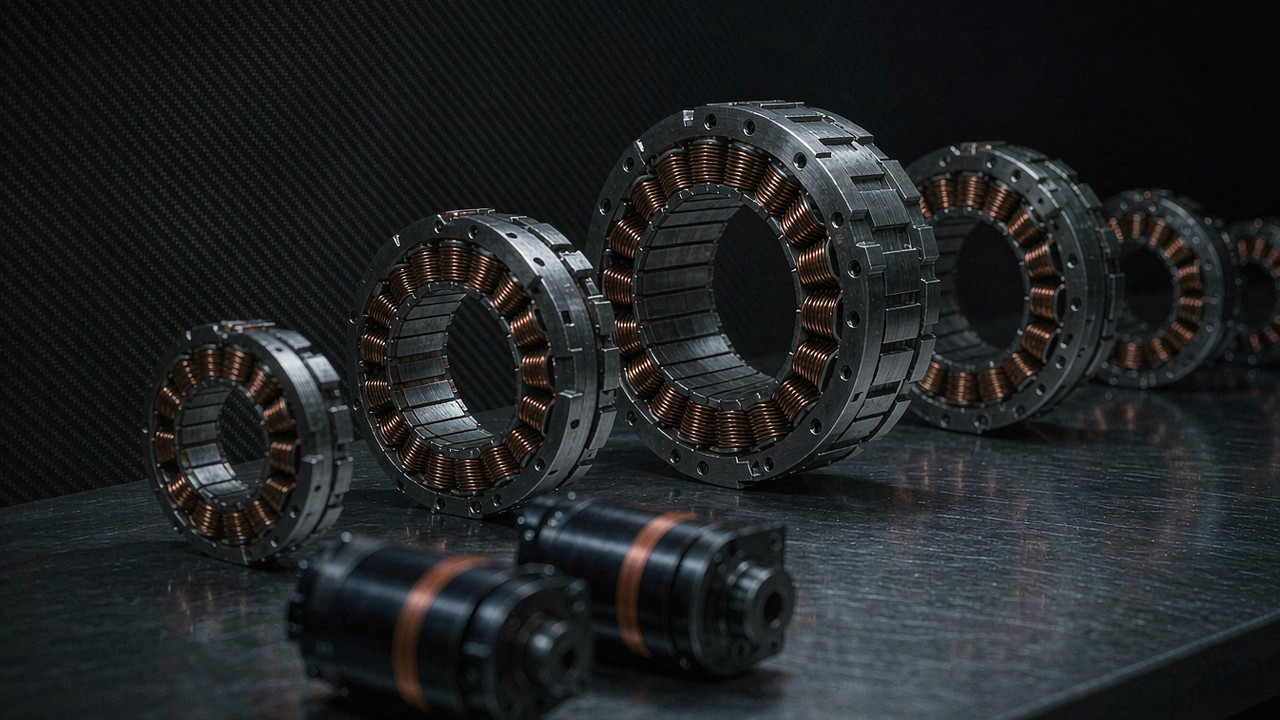
車輪型ロボット向けBLDCモーター:ダイレクトドライブのフレームレスキットとギアード車輪用アクチュエータの比較、連続運転トルク、ハブにかかるラジアル荷重、バス電···
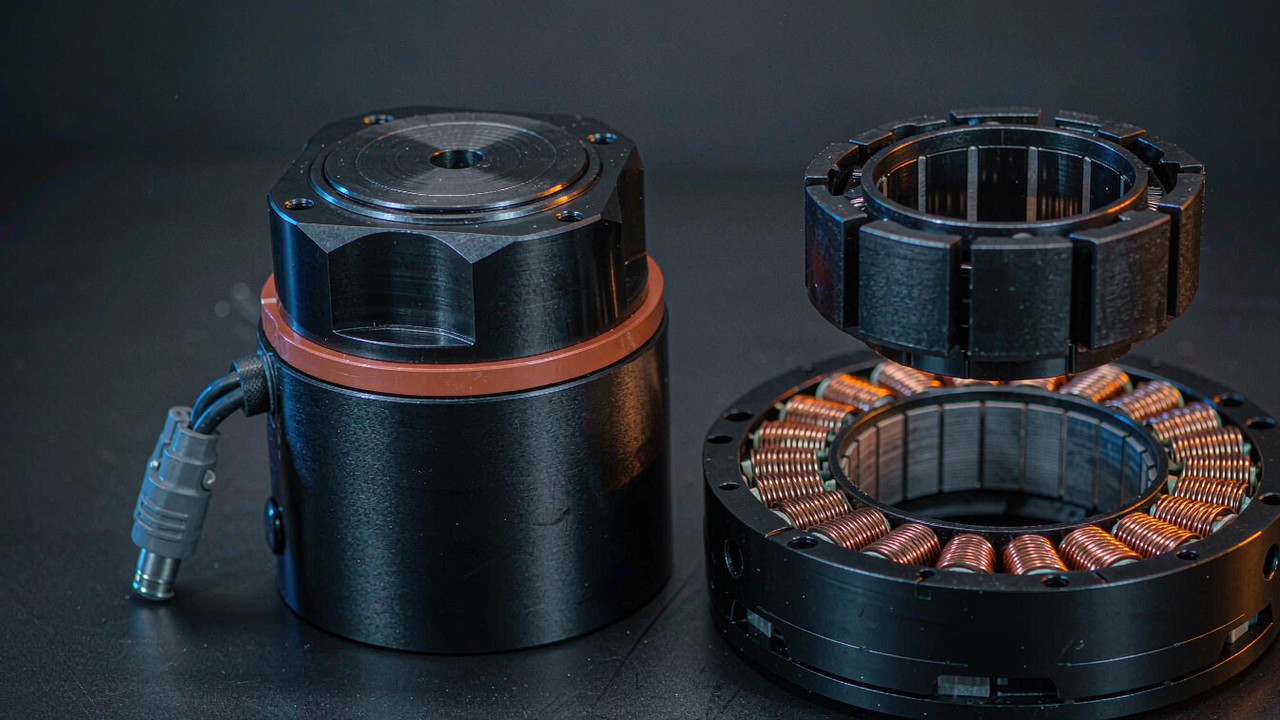
外骨格の関節で、フレームレストルクモーターと密閉型アクチュエータのどちらを選ぶか。トルク密度、バックラッシ、外形、組み込み工数を比較して解説します。
 フレームレストルクモーター
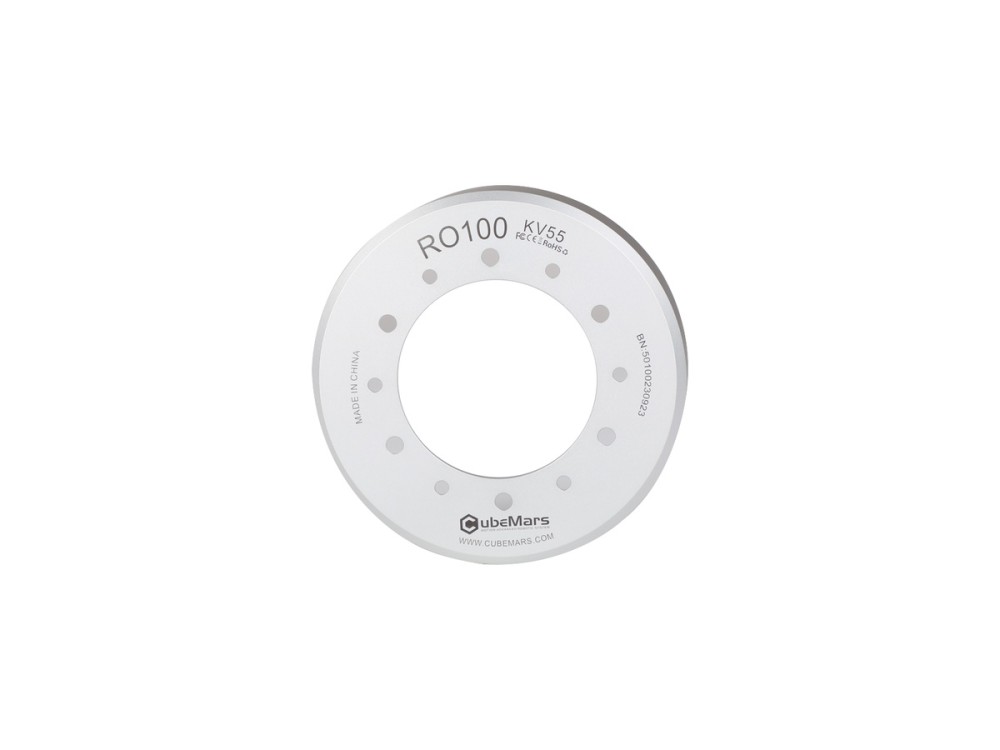
RO100 KV55 Standardは、ROシリーズの大出力モデルとして、48 Vで定格838 W、ピーク12 N·m、定格4 N·mのトルクを出力します。外径113 mm、質量710 gのフレームレス構造は、過酷な条件のヒューマノイドロボット、四足歩行ロボット、重負荷の関節用途向けに設計されています。
 フレームレストルクモーター
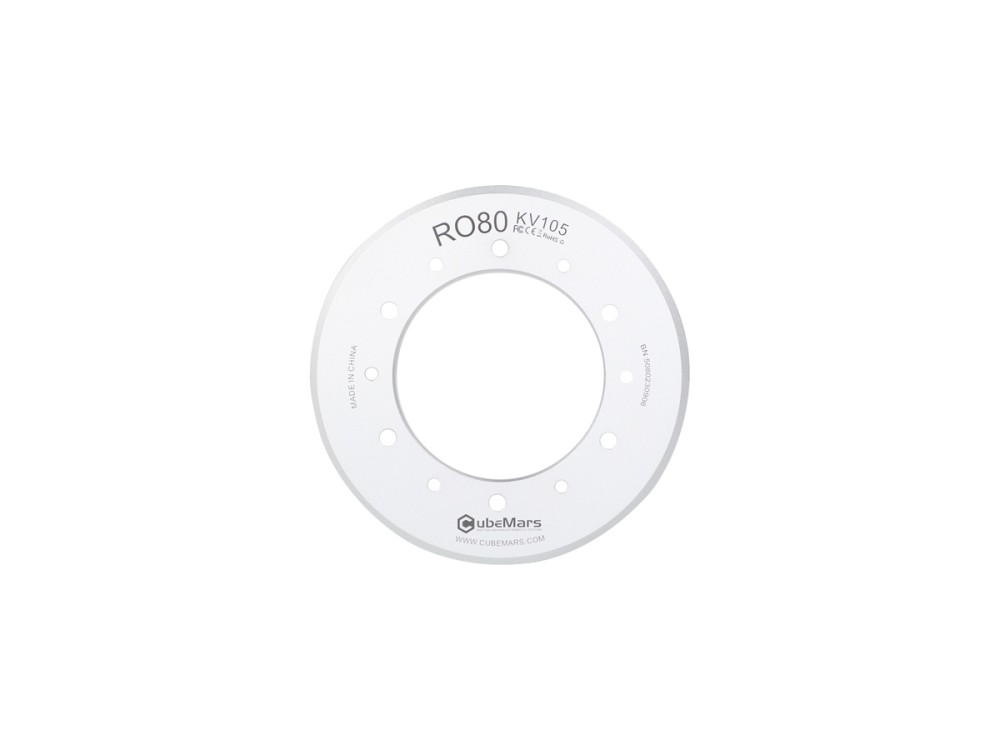
CubeMars RO80 KV105 Standardは、定格490 Wでピーク4 N·m、定格1.3 N·mのトルクを出力するフレームレスモーターです。外径93 mm、質量352 gのユニットは48 Vで動作し、脚式ロボットや産業用グレードの関節モジュールに大トルクのダイレクトドライブを提供します。
フレームレストルクモーター
RI50 KV100は、24-48 Vシステム向けに作られたフレームレスインランナートルクモーターです。外径54 mm、質量181 gのパッケージで定格66 W、ピーク1.67 N·m、定格0.58 N·mのトルクを発生し、四足歩行ロボット、パワーアシストスーツ、AGV、ロボットアームの関節に使用されています。
フレームレストルクモーター
CubeMars RI60 KV120は、定格85 Wでピーク1.63 N·m、定格0.57 N·mのトルクを出力するフレームレスインランナーです。ロータ径60 mm、24-48 Vで動作し、質量はわずか156 g。ヒューマノイドロボットの関節、車輪駆動、協働ロボットアームに適しています。
 フレームレストルクモーター
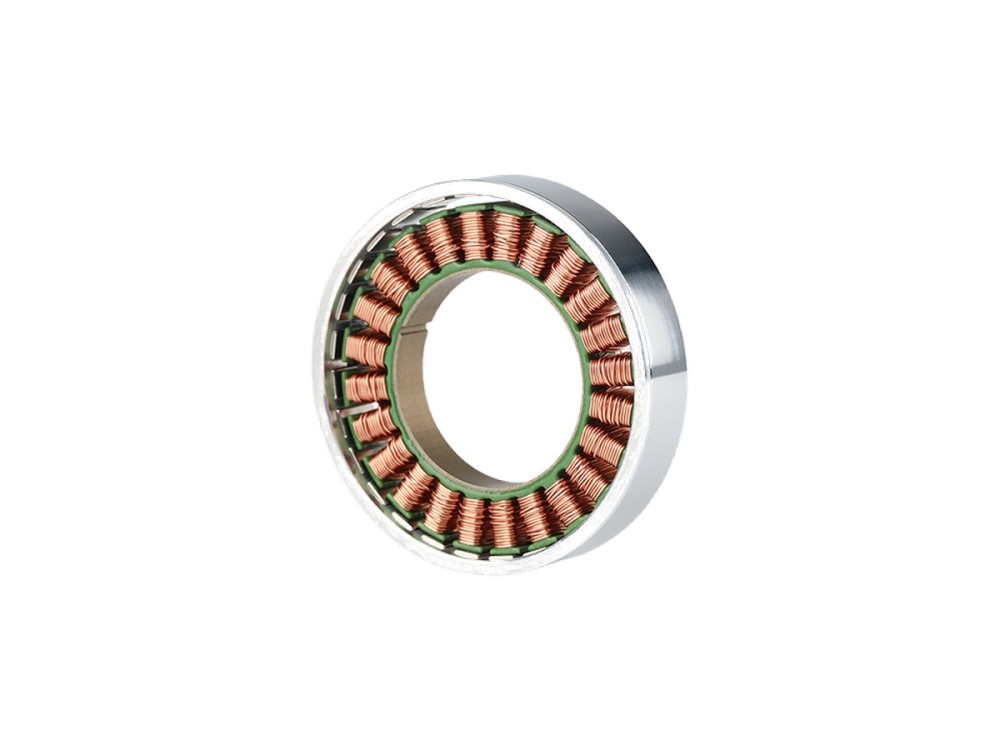
CubeMars RO50 KV108 Liteは、質量わずか105 gでピーク0.9 N·m、定格0.3 N·mのトルクを発生するフレームレスモーターです。24 Vで定格66 W。素早い応答と軽量性が求められるコンパクトなロボット関節に適合します。
 フレームレストルクモーター
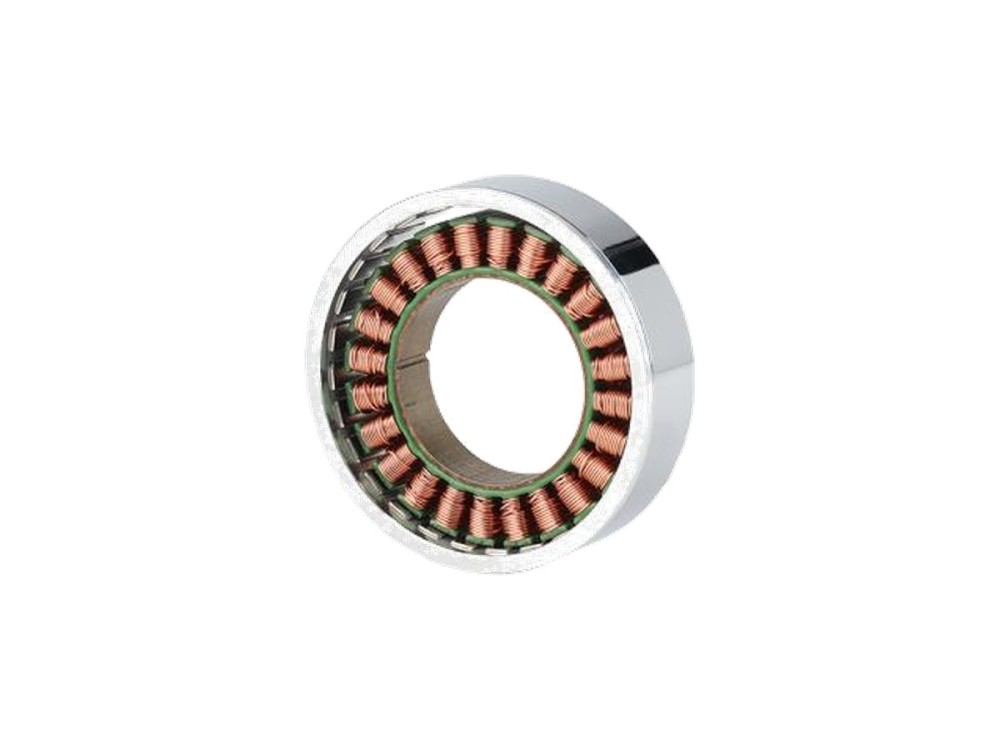
RO40 KV140 Liteは、外径46 mmのコンパクトな形状に質量60 gを収めたフレームレストルクモーターで、ピーク0.6 N·m、定格0.2 N·mのトルクを出力します。24 Vで定格51 W。軽量なロボット関節にレスポンスの良いダイレクトドライブ動作をもたらします。
 フレームレストルクモーター
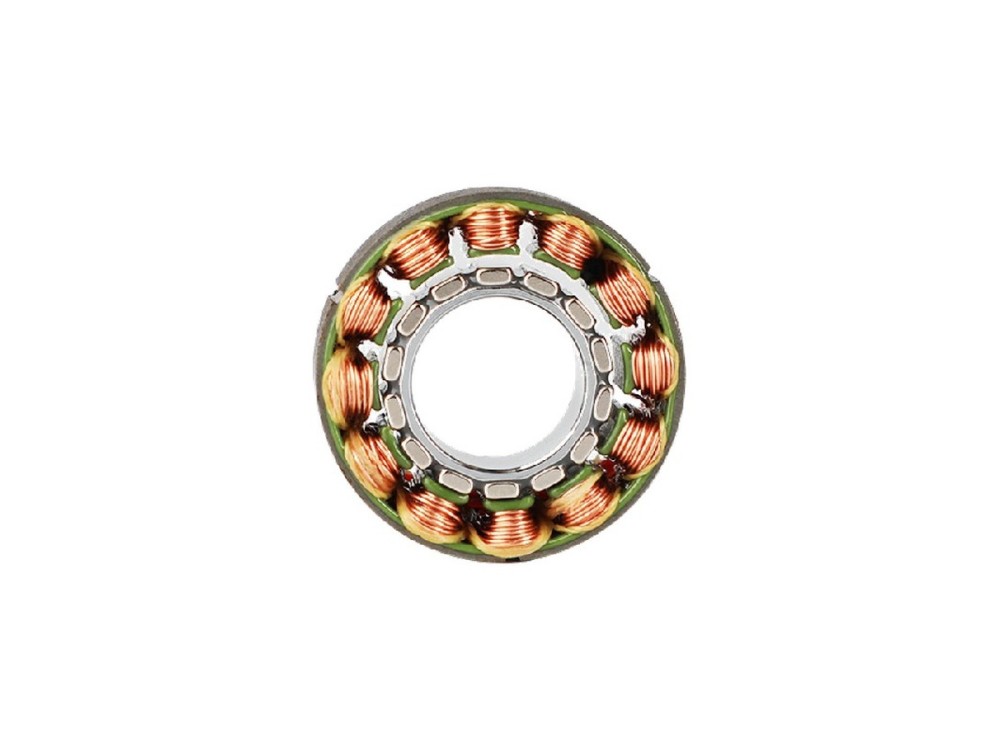
CubeMars RI20 KV600は、質量わずか20 g、外径25 mmの超小型フレームレスインナーロータトルクモーターです。最大18 Wでピーク0.072 N·m、定格0.024 N·mのトルクを出力し、リハビリテーションロボット、関節モジュール、小型ロボットアームに適しています。
 フレームレストルクモーター
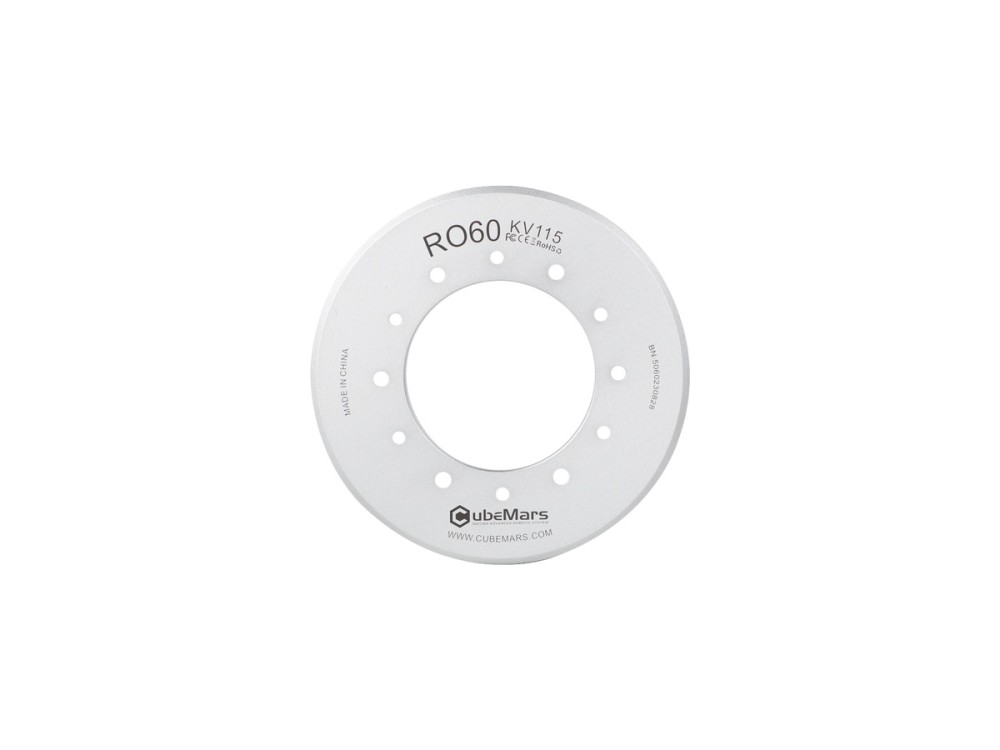
RO60 KV115 Standardは、48 Vで定格352 W、ピーク2.4 N·m、定格0.8 N·mのトルクを出力し、無負荷回転数は5520 rpmに達します。外径74 mm、質量248 gの刷新されたフレームレスプラットフォームは、ヒューマノイドロボットや四足歩行ロボットの関節に対して高い適応性を備えています。
 フレームレストルクモーター
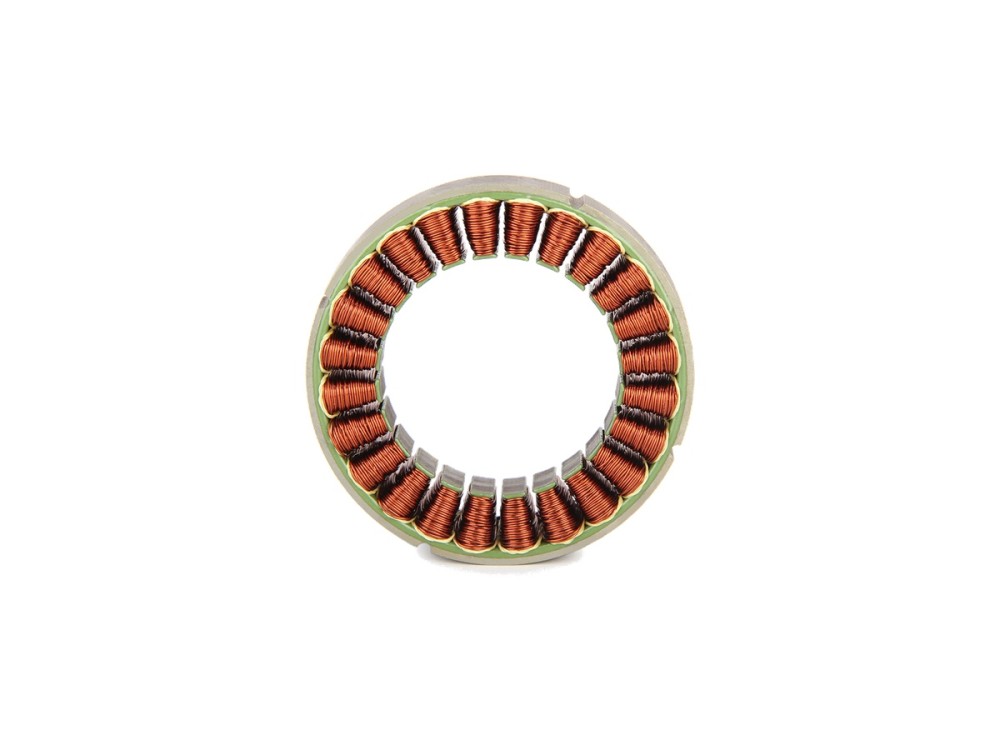
RI70 KV95は、外径76 mm、質量270 gのフレームレスインランナーボディに定格125 W、ピーク2.68 N·m、定格0.94 N·mのトルクを収めた製品です。24-48 Vバス向けに設計され、脚式ロボット、関節モジュール、精密ロボットアームを対象としています。
 フレームレストルクモーター
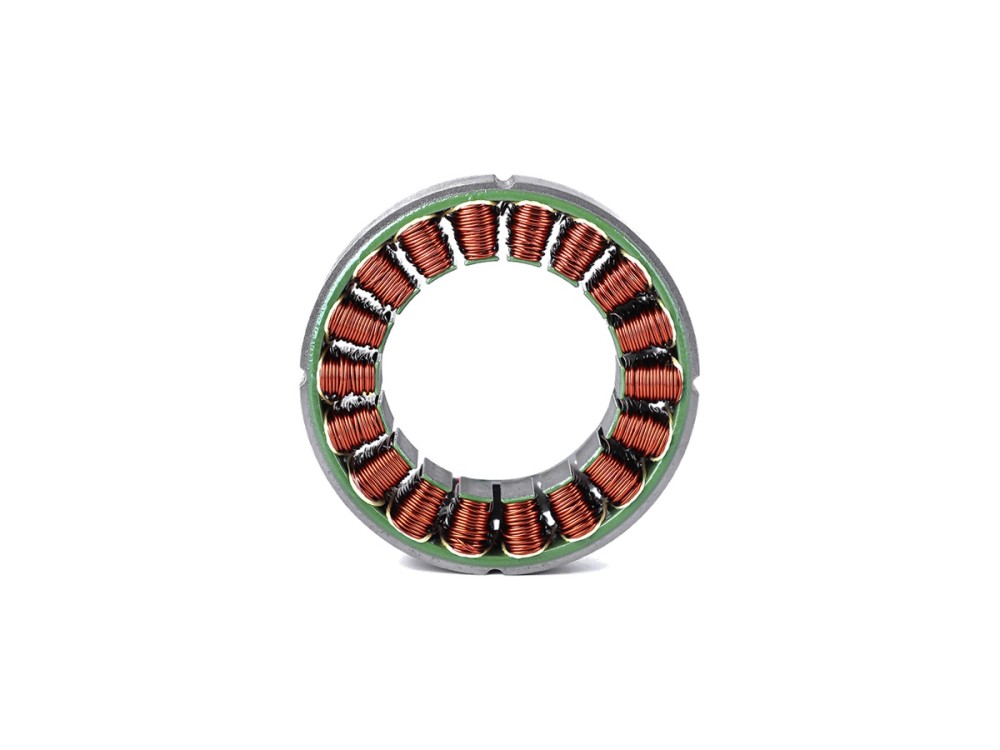
CubeMars RI80 V2.0 KV75は、定格172 Wでピーク4.1 N·m、定格1.45 N·mのトルクへと性能を引き上げたモデルです。外径85 mm、質量411 gのフレームレスインランナーは24-48 V入力に対応し、ヒューマノイドロボット、パワーアシストスーツ、四足歩行ロボット、大型関節モジュールに適合します。
 フレームレストルクモーター
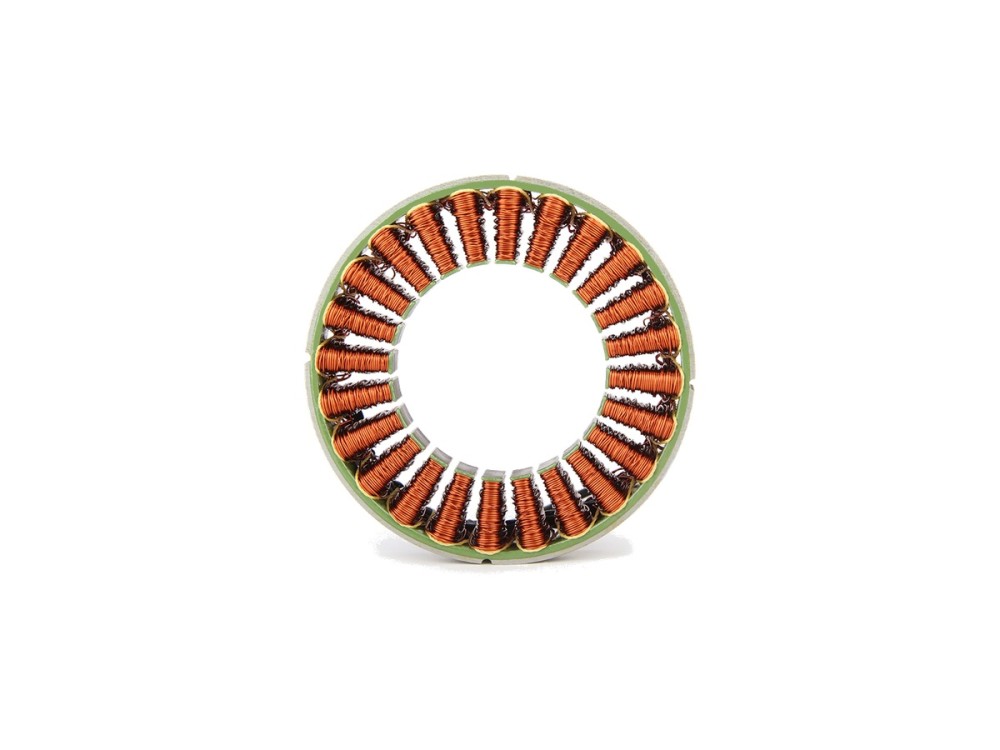
RI100 KV105は、外径104 mmの大型RIインランナーで、定格252 W、ピーク4.95 N·m、定格1.76 N·mのトルクを出力します。24-48 Vバスに対応する質量500 gのフレームレス設計で、ヒューマノイドロボット、パワーアシストスーツ、高負荷の関節モジュールに使用されています。
 フレームレストルクモーター
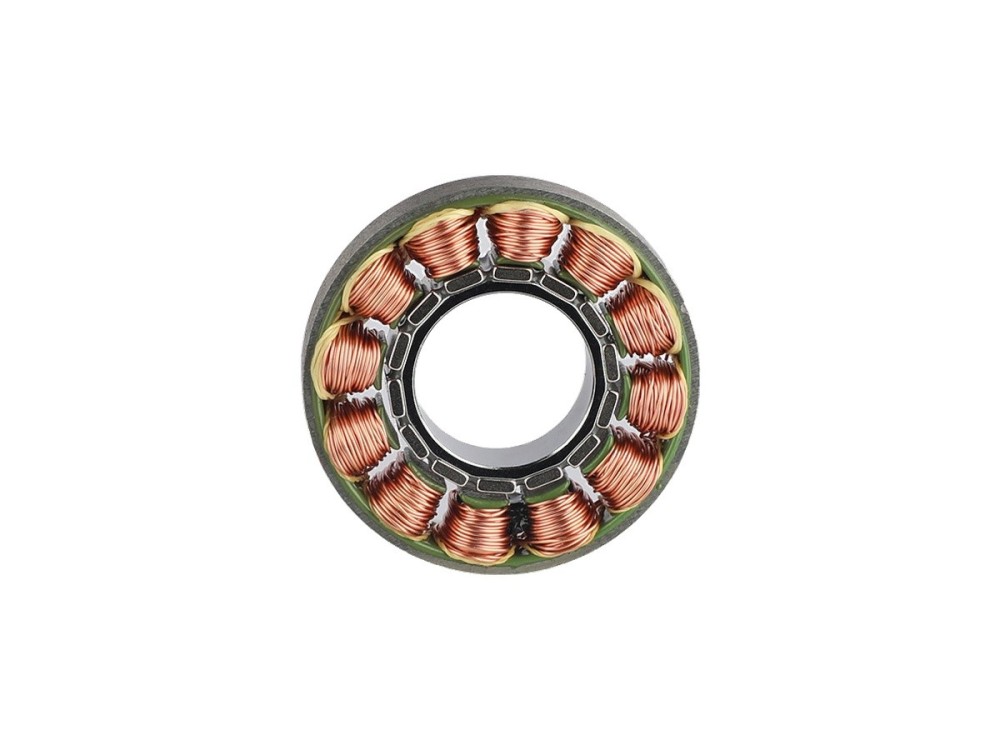
CubeMars RI30 KV260は、外径38 mm、質量40 gのパッケージにピーク0.23 N·m、定格0.076 N·mのトルクを収めたフレームレストルクモーターです。24 Vで定格33 W。小型の関節モジュール、協働ロボットアーム、なめらかで正確なトルクを必要とするリハビリテーション機器に適しています。
最新の製品、メーカー、業界の動向をお届けします。