

16Vジンバル用モーターと24Vジンバル用モーターの選び方
16Vジンバル用モーターと24Vジンバル用モーターは、定格電圧、トルク、KV、ペイロードで軸サイズごとにクラスを分ける。どちらのバス電圧がカメラ軸に適するかを整理する。
製品ガイド
BLDCモーター、アクチュエータ、その実用途に関する選び方ガイド、技術解説、比較、導入事例。
16Vジンバル用モーターと24Vジンバル用モーターは、定格電圧、トルク、KV、ペイロードで軸サイズごとにクラスを分ける。どちらのバス電圧がカメラ軸に適するかを整理する。

点検用UAV用モーターは、ピークではなく部分スロットルで保持できる推力で選ばれます。T-Motorの四件の記録を135 gから282 gにわたって比較します。

農業用UAV モーターは満タンの散布タンクでも部分スロットルで推力を保持します。KV、ステータサイズ、180秒の余裕を機体に合わせて選びます。

産業用UAV向けBLDCモーターは、デューティサイクル、1機停止時の推力余裕、熱余裕、ペイロード質量で選ばれます。8機のT-Motor記録を横断して比較します。

VTOLドローン用モーターは、ホバリング時の推力と巡航時の効率という相反する二つの任務に合わせて選定されます。T-Motor Vシリーズの3機種を仕様とともに比較します。

長時間航続UAV モーターの選定は、効率、熱、デューティ、質量、バス電圧という一つの連鎖に従います。MNシリーズ7機種を比較します。

リハビリテーションロボット用BLDCモーターの選び方を、連続保持トルク・減速比・バックドライブ性の3点から解説。190 gから940 gまでのCubeMars製アクチュエータ9機種を、定格トルク、ピークトルク、定格電流、出力速度、質量で比較···

高トルクフレームレストルクモーターがトルクをどのように生み出し制限するかを、ステータの形状、KVとKt、相電流、銅損、荷重経路から、CubeMarsのRI系とRO系のキットとともに解説します。
FPVレーシングドローン向けBLDCモーターの選び方を、プロペラクラス、パック、過渡特性の順に、T-Hobbyの6機種の記録値に沿って解説します。
固定翼モデルの機体向けBLDCモータを解説。プロペラ、KV、セル数が一つの連鎖をなし、ピッチ速度と巡航効率が何を決めるのかを示します。
車輪型ロボット向けBLDCモーター:ダイレクトドライブのフレームレスキットとギアード車輪用アクチュエータの比較、連続運転トルク、ハブにかかるラジアル荷重、バス電流。
どのCubeMarsロボット用アクチュエータが48 Vバスに対応し、より高い電圧が何を変え、それがもたらすドライバ、パック、熱の制約について説明します。
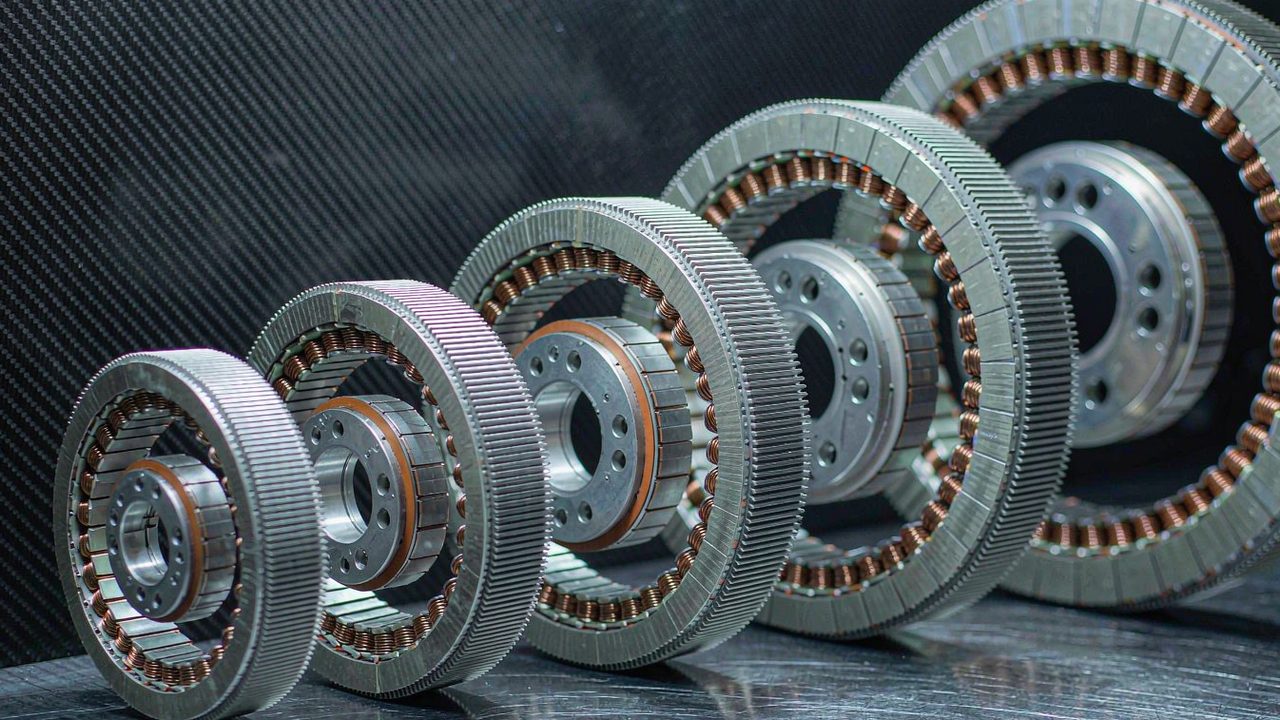
20 gから710 gまでの12機種のフレームレストルクモーターを三つの性能帯で比較し、トルク、電力、回転数、外形を並べました。
四足歩行ロボットの脚関節は支持期の保持トルクと発熱で決まります。380 gから960 gまでのCubeMarsアクチュエータ5機種を、定格トルク、ピークトルク、定格電流、出力回転数、質量、バックラッシで読み解きます。
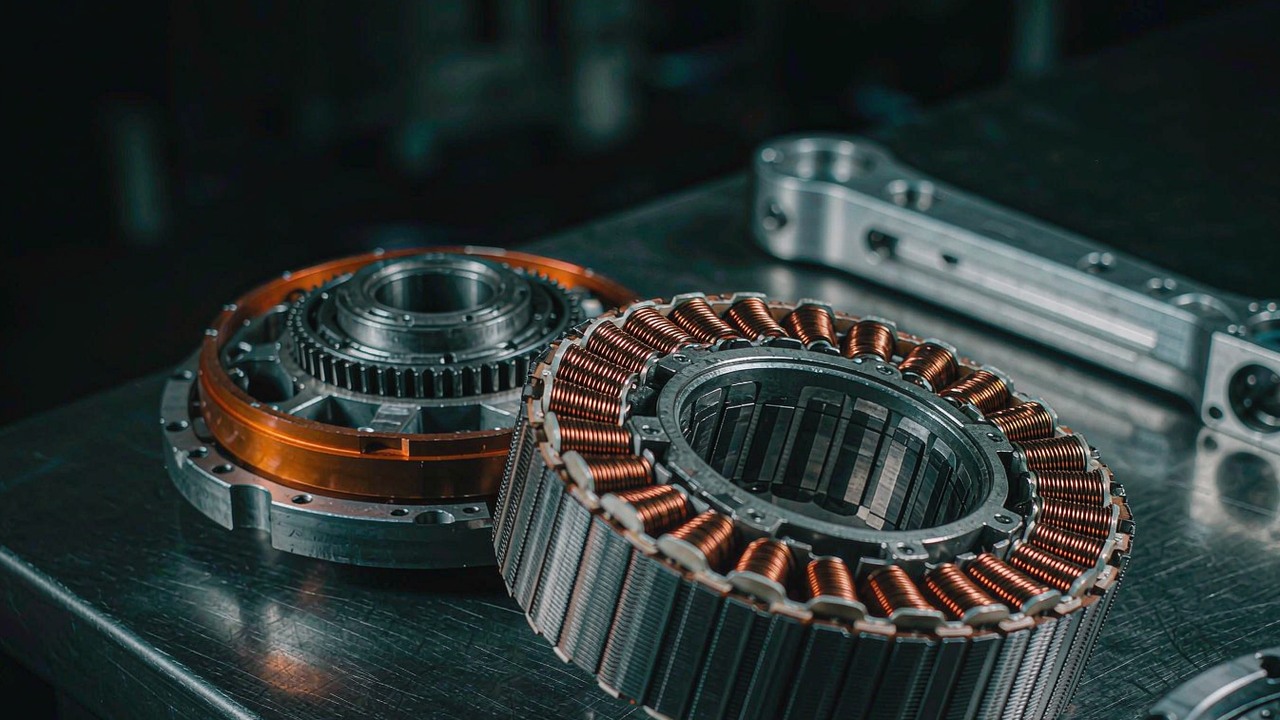
協働ロボットアーム向けBLDCモーターでは、力制御、手引き、デューティ、遠位質量が関節の要件を決めます。7機種のRI・ROモーターを質量順に読み解きます。
ヒューマノイドロボットの関節向けBLDCモーター:トルクの窓、減速比、関節速度、外形、遠位質量のトレードオフを、8機種のCubeMars AKアクチュエータで読み解きます。
外骨格の関節で、フレームレストルクモーターと密閉型アクチュエータのどちらを選ぶか。トルク密度、バックラッシ、外形、組み込み工数を比較して解説します。
ROVスラスタを五つのステップで仕様化する方法:推力と出力のサイジング、密封と耐圧深度、BLDCモータの選定、プロペラとKortノズルの設計、ESCの統合。
BLDCモーターの仕組み、2026-2027年の選定を決める仕様欄、七つの製品カテゴリがそれぞれ担うアプリケーションを解説します。
有人機推進システム向けモーター選定ガイド。T-Motor U15 II KV80、U15XL KV38、U15XXL KV29 の記録値を、故障時の保持推力、バス窓、巻線抵抗、連続出力の欠落から比較します。
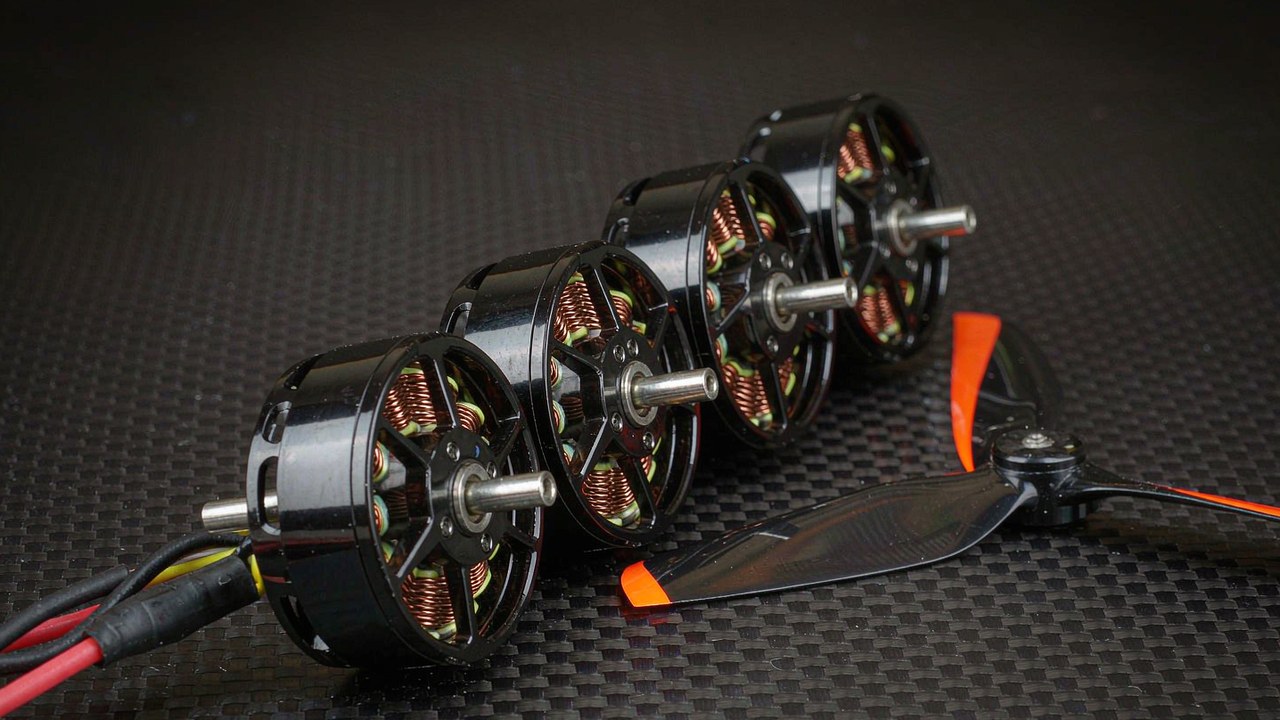
T-Hobby の FPV レーシングドローン用モーター 4 機種(9.8 g-34.3 g)を、KV、推力、バス窓、応答の観点で比較します。
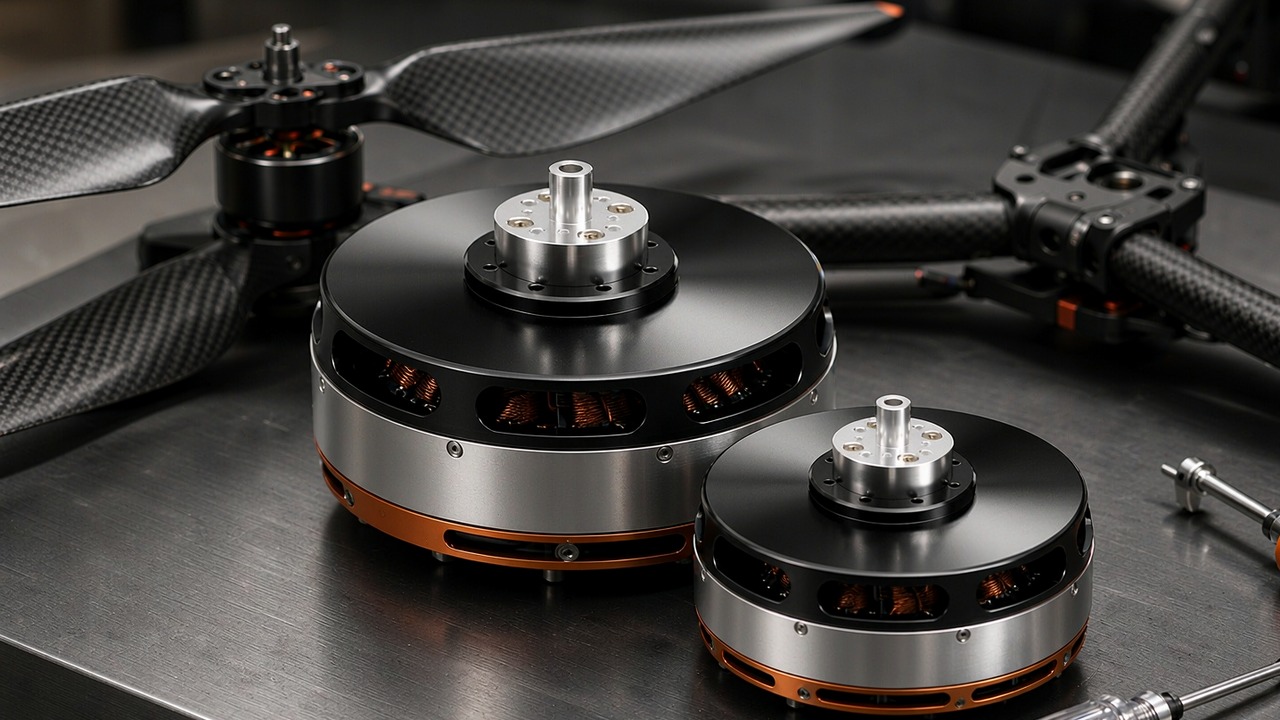
質量、モーターあたりの推力、180秒の余裕がヘビーリフトドローン用モーターを決めます。T-Motor Uシリーズのアウターローター3機種を2.85 kg-101 kgの推力で比較します。
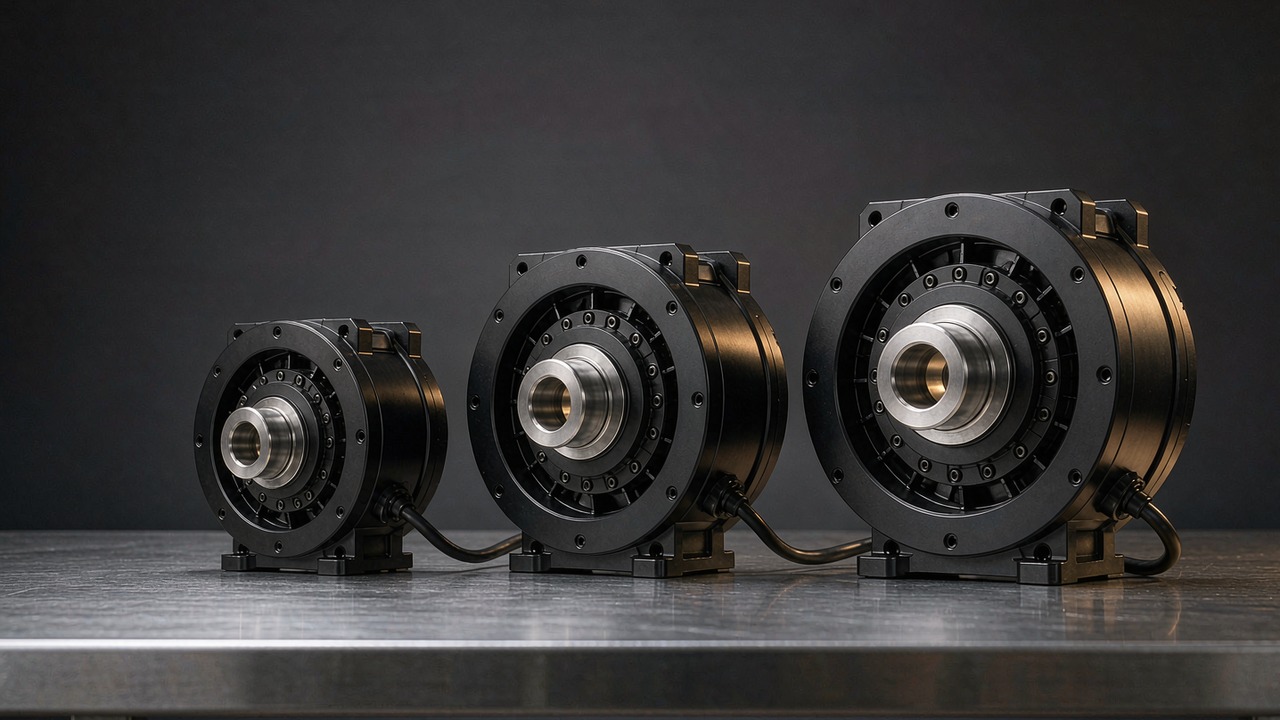
外骨格向けアクチュエータの選び方を、AKE60-8 KV80・AKE80-8 KV30・AKE90-8 KV35の3機種で解説。定格トルクとピークトルク、減速比8:1、トルク密度、質量、電源電圧の観点から股関節・膝・足首の選定を整理します。
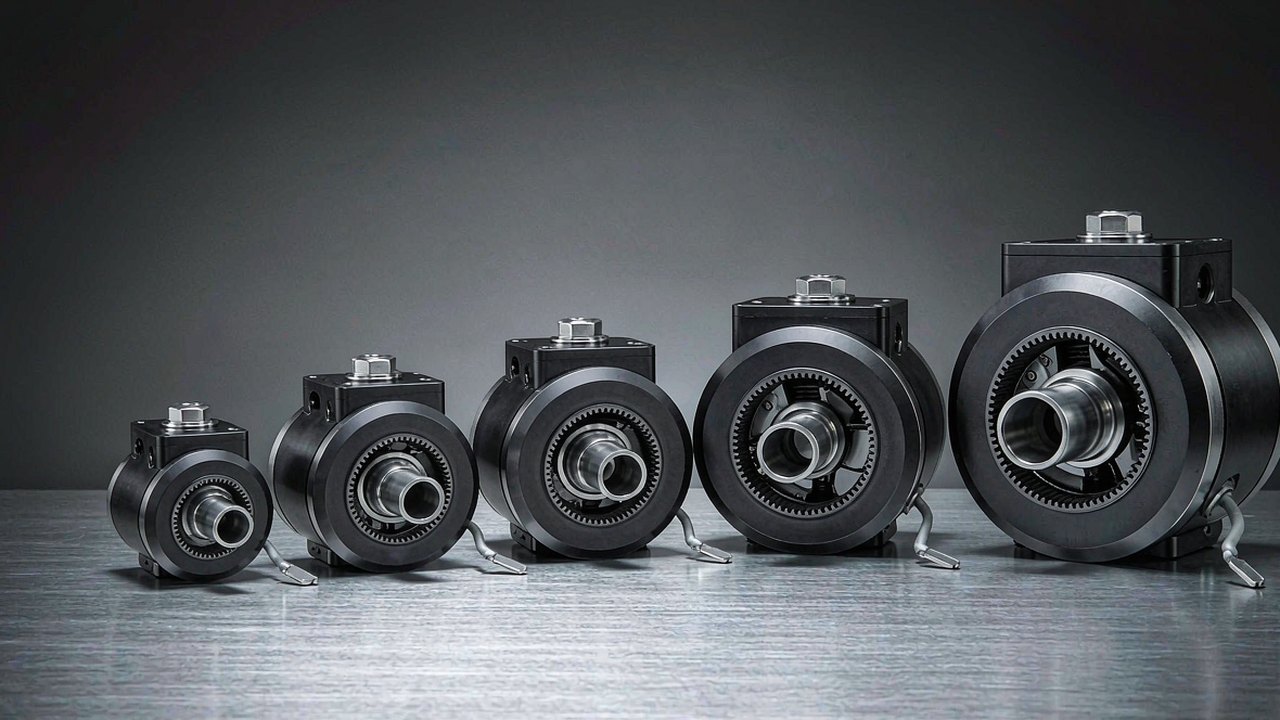
ジョイントモジュールの選定ガイド:190 gから1.4 kgまでのCubeMarsアクチュエータ5機種を、トルク、減速比、出力回転速度、バックラッシュで比較します。
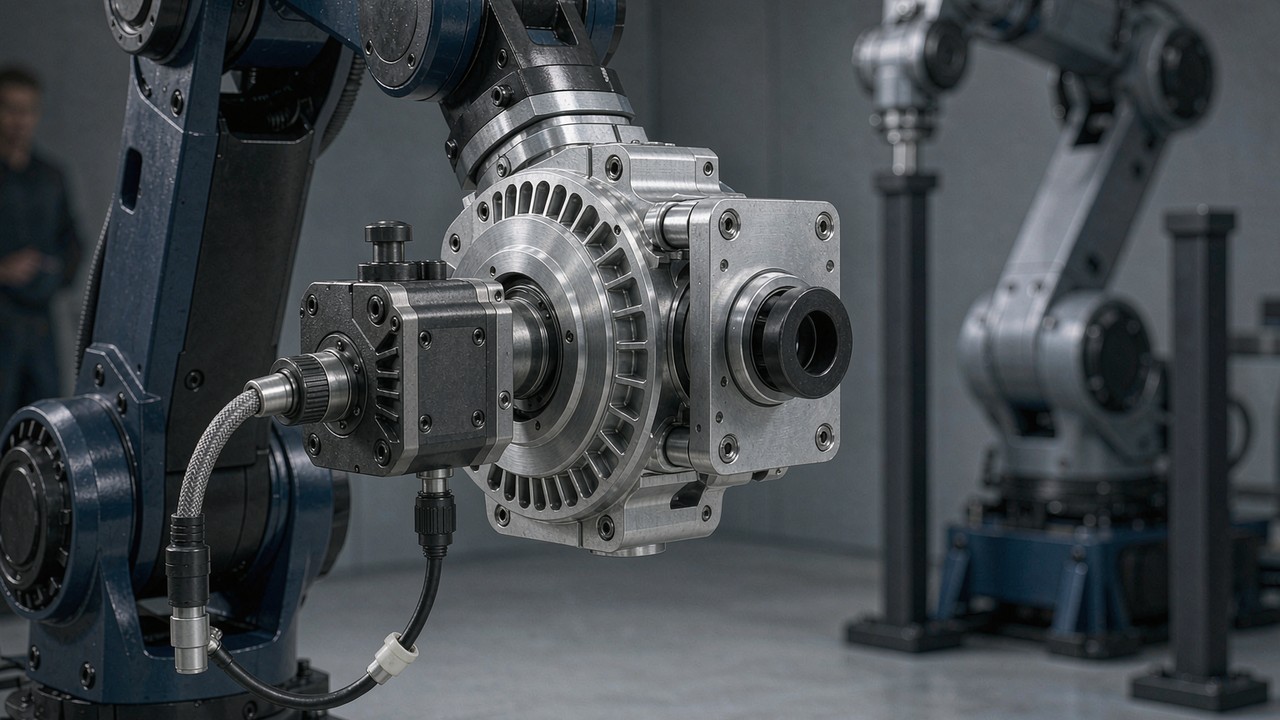
一体型ロボット用アクチュエータを比較:CubeMars AK、AKE、AKHの各モジュールでトルク、減速比、質量、制御がどのように異なるかを解説します。
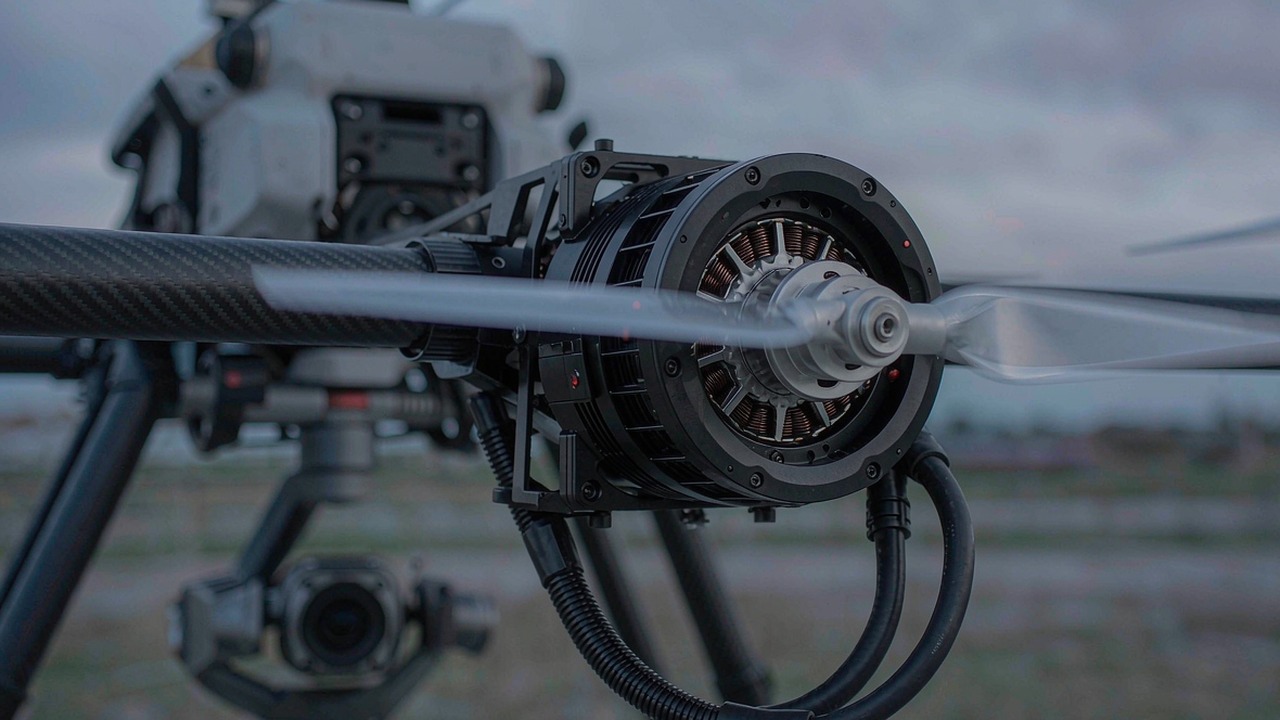
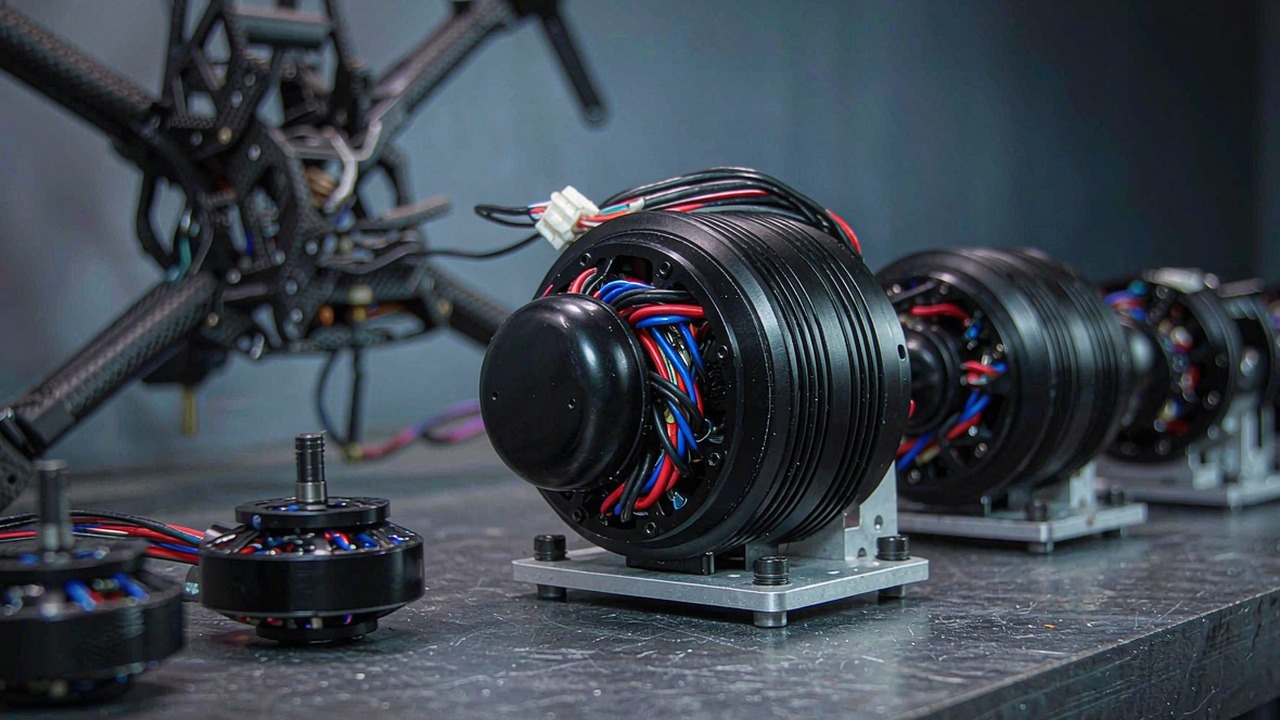
FPV、固定翼、VTOL機体向けドローン用モーターの選定:T-Motor AT/VシリーズとT-Hobby FシリーズのKV、ステータサイズ、巻線抵抗、180秒出力、質量を比較します。
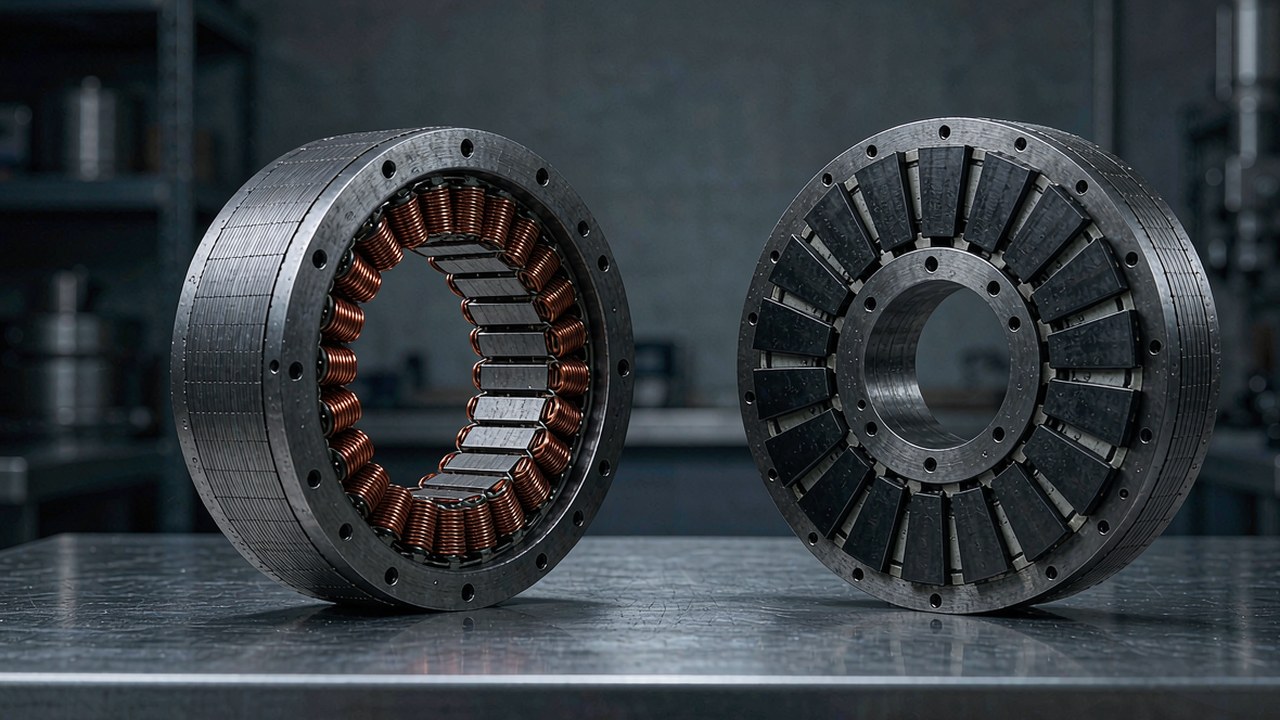
フレームレスBLDCトルクモーターを比較:CubeMars RI/ROのステータ・ロータキットで、定格トルクとピークトルク、KV、外径、質量がどのように異なるかを解説します。
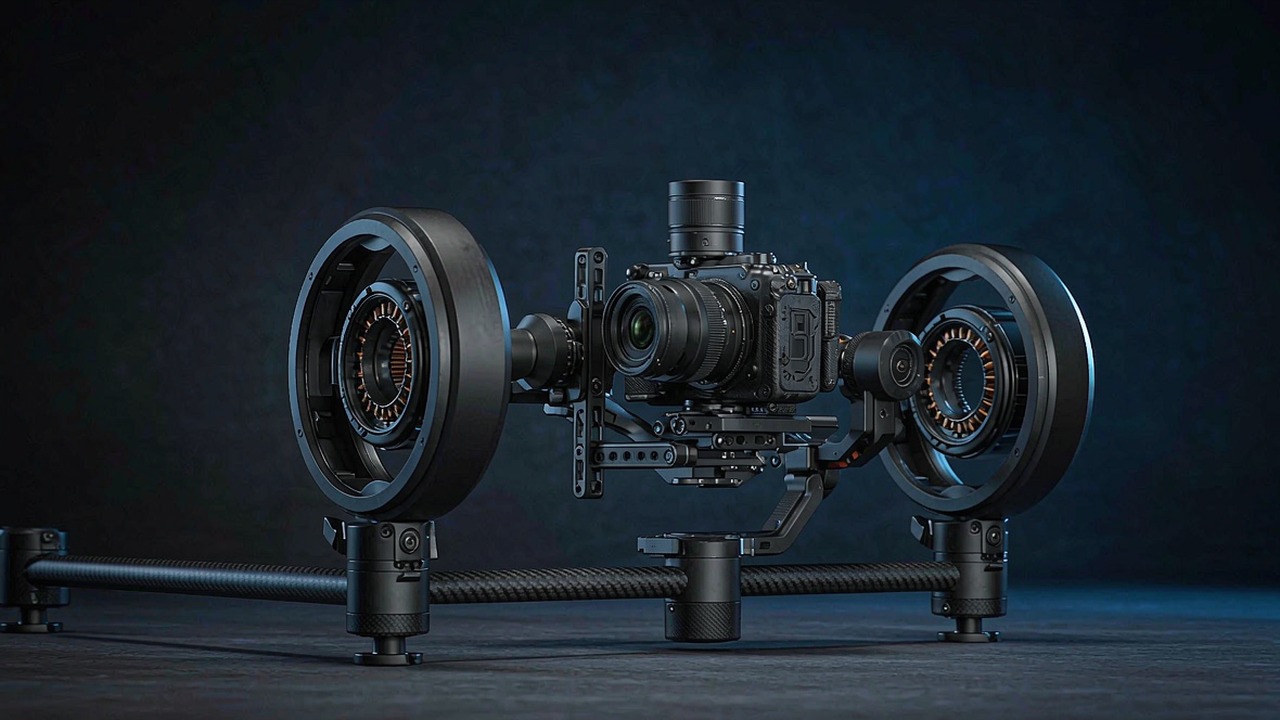
ジンバル用モーターの選定:コギング、定格トルクとピークトルク、KV、質量が、カメラ軸を安定させる低速ダイレクトドライブモーターの選択をどう左右するかを解説します。
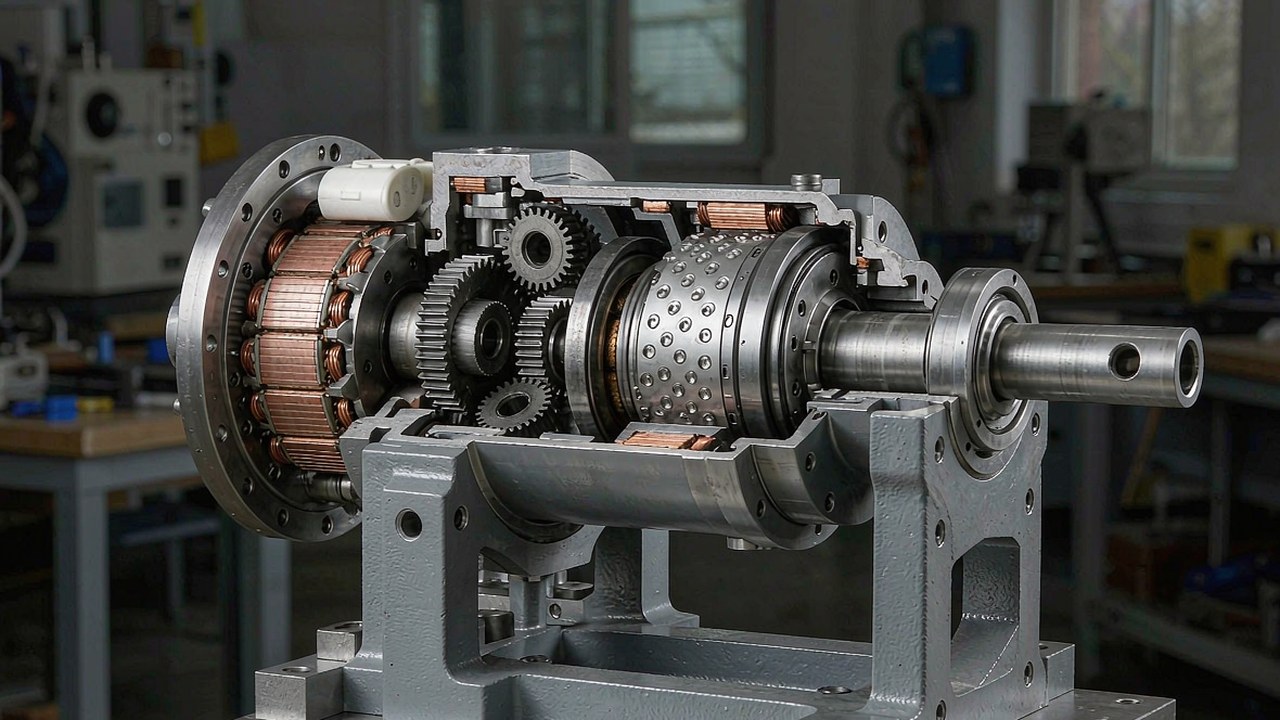
AKE60-8、AKE80-8、AKE90-8の準ダイレクトドライブアクチュエータにおいて、8:1の遊星段がトルク、バックドライブ性、等価慣性をどう両立させるかを解説します。
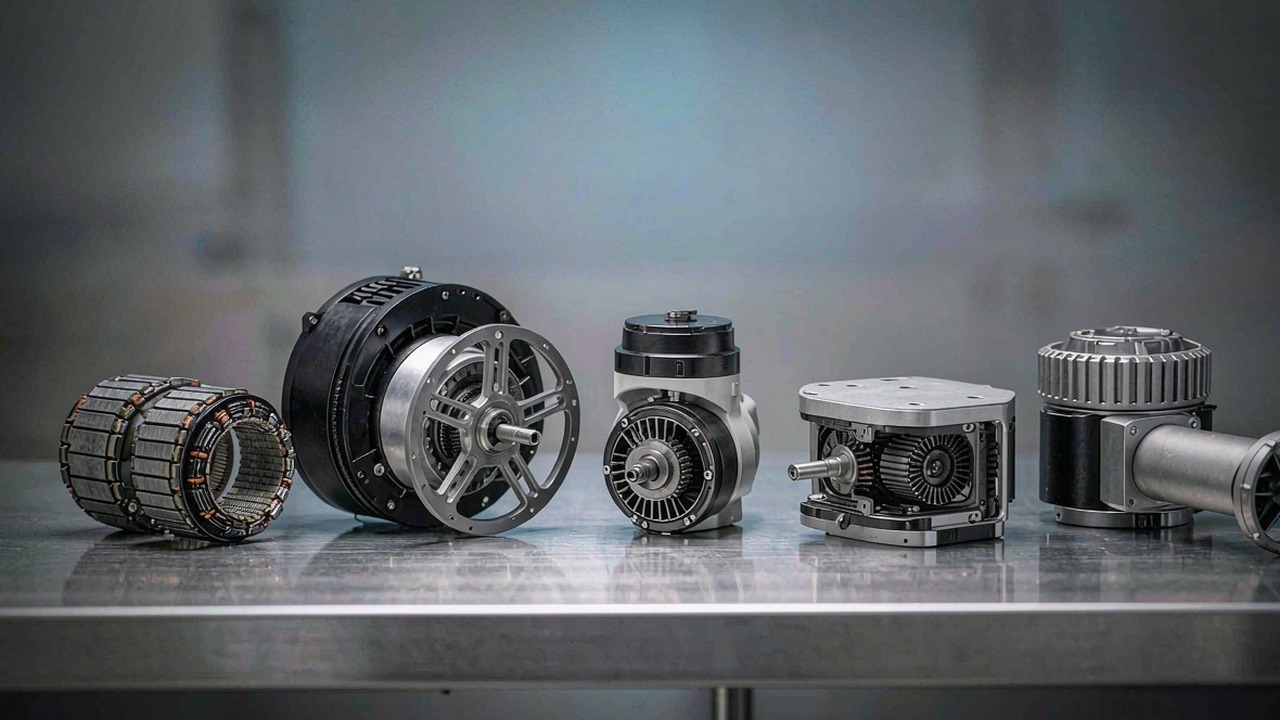
BLDCモーターを解説:ブラシレスDCモーターの動作原理、選定を左右する仕様、そして7つのモーターカテゴリの違いを整理します。