減速機付きのロボット関節の背後にあるBLDCモーターは、ページ上の他のあらゆる数値を静かに形づくる一つの数値を必ず備えています。減速比です。減速比はトルクを倍増し、回転速度を割り、さらに——多くのデータシートが明示しない二乗則を通じて——歯車の噛み合いの両側にある反射慣性を拡大・縮小します。本ガイドでは、実在のアクチュエータのページに公表された数値でこの算術をたどり、それをロボット関節のサイズ設定の手順に落とし込みます。
減速比がトルクと回転速度にもたらすもの
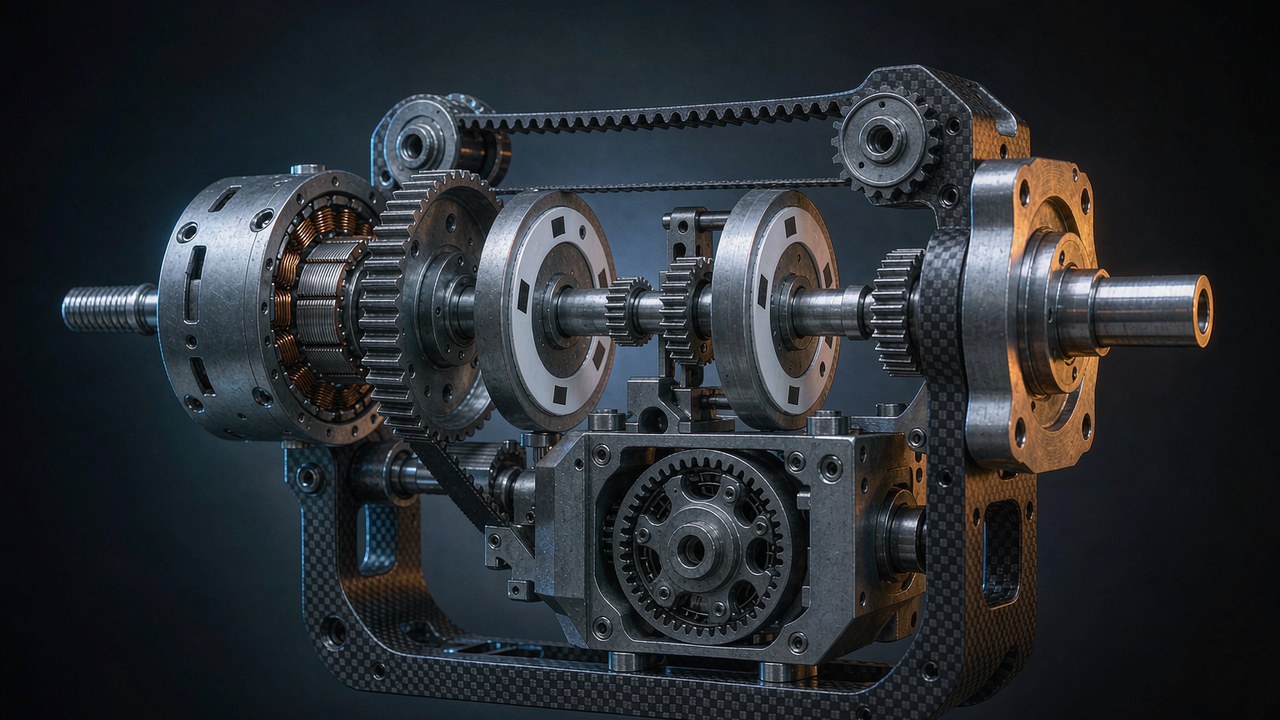
遊星減速機はロータと関節の間に置かれ、減速比は出力が1回転する間にロータが何回転するかを表します。10:1の減速比なら、出力1回転あたりロータが10回転します。損失のない理想的な描像では、この交換は厳密です。出力のトルクはモーターのトルクに減速比を掛けたもの、出力の回転速度はモーターの回転速度を減速比で割ったものになります。トルクを10倍し、回転速度を10で割っても、関節を流れる機械出力は電気側が置いたところから動きません。
実際の歯車は無損失ではありません。遊星段のそれぞれに噛み合い損失、軸受の引きずり、攪拌損失があるため、出力に届くトルクは減速比が紙の上で約束する値を下回ります。データシートはこれらの損失を定格トルクとピークトルクの行に織り込むため、公表値はすでに出力側の数値です。CubeMars AK80-64は64:1の段の後ろ、出力フランジで定格トルク48 Nm、ピークトルク120 Nmを公表しており、ロータ側の値ではありません。したがって減速機付きアクチュエータのページを正直に読むには、トルクと回転速度の行はすべて減速機の後段、電流・電圧・トルク定数といった電気系の行は減速機の前段として扱うことになります。
減速比はCubeMarsのAK系・AKH系の型番にも、見え見えのところに潜んでいます。AK45-10は10:1の段、AK45-36は36:1、AKH70-48は48:1を備えます。ページを開く前に型番からこの数値を読み取る習慣は付けておく価値があります。他のあらゆる出力側の行が受け継ぐ唯一の仕様が減速比だからです。
ギアボックスの出力側
この区別が重要なのは、減速比が入った途端、同じに見える2つのページが別の機械を記述するようになるからです。AK80-64の内部のロータは、出力で公表された75 rpmを届けるために最大4800 rpmで回り、モーター軸のエンコーダは出力1回転あたり64回のロータ回転を数えます。選定ガイドがダイレクトドライブのフレームレスキットと一体型の減速機付きモジュールを比べるとき、比較が成立するのは両者が同じ軸で示されている場合だけです。本サイトのトルク-回転速度曲線の記事は、電気的限界が生のモーター曲線をどう形づくるかを扱っています。本稿は歯車の噛み合いの向こう側、関節が実際にあり、反射慣性が効いてくる側に留まります。
トレードオフの低減速比側には独自の採算があります。準ダイレクトドライブのモジュールは減速比を一桁台に保ち——CubeMarsのAKEシリーズは6:1と8:1です——その代償として出力トルクは下がりますが、より軽く透明性の高い駆動系が得られます。8:1の段がバックドライブ性と力の透明性で何を得て、トルクで何を失うかは準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもので詳しく検討されています。本ガイドが扱うのは、QDDの設計思想が突き当たる一般則のほうです。
倍増がもはや無償でなくなる点
トルクの倍増は、動作点がモーター曲線のどこに置かれるかも動かします。連続トルク24 Nmを必要とする関節に必要なのは、24 Nmを出すモーターではありません。連続トルクに減速比を掛け、段の効率を掛けた値が24 Nmを上回り、かつ消費電流が熱収支の内側に収まるモーターです。その収支の熱側、そしてトルク-回転速度曲線が連続運転とピーク運転をどう分けるかは、連続トルクとピークトルク:デューティサイクル、熱限界、トルク-回転速度曲線で扱っています。ギアボックスは巻線が支えきれないものを倍増できませんし、付け加わる反射慣性は同じ請求書の後半に当たります。
反射慣性:ギアボックスにおける二乗則
減速比は速度とトルクを一次の交換レートで取り替えます。慣性はこの規則に従いません。ギアボックスの片側にある慣性は、反対側では減速比の二乗を掛けた値、あるいは割った値として現れ、この一事実がサイズ設定の問題全体を整理します。技術者は変換後の値を反射慣性と呼びます。解析対象の軸に直接載っているとしたら同じ動的挙動を生むために必要な慣性、という意味です。この関係は理想的な剛体伝達についての運動学的なものです。噛み合いのコンプライアンス、弾性、段の内部の損失が細部をずらし、それら二次の効果が効く箇所は随所で指摘します。どちらの変換も減速比を通るため、減速比の選択はトルクの決定であると同時に慣性の決定でもあります。
なぜロータは二乗で増えるのか
出力から出発してモーターを振り返ります。出力軸から見たロータの反射慣性は、ロータ慣性に減速比の二乗を掛けたものです。算術は容赦がありません。小さい減速比を二乗してもほとんど何も起きませんが、大きい減速比を二乗すれば数値は膨れ上がります。6:1の段はロータ慣性を36倍にし、64:1の段は4096倍にします。したがって反射慣性は、解析担当者だけが気にする微修正ではありません。同じ物理ロータでも、6:1のモジュールと64:1のモジュールの間では100倍を超える差になります。
公表されたCubeMarsのAKH70の2機種は、同じロータ同士の比較を通じて二乗則を測定可能にします。段数と伝達効率が減速比と一緒に変わるため、厳密な単一変数試験ではありませんが、データシートが差し出せる最も近い例です。AKH70-16とAKH70-48は1つのロータを共有し、どちらのページも同じロータ慣性1170 g·cm²、同じKV41巻線、同じ90 mmハウジングを公表しています。意味のある違いはギアボックスだけです。一方は2段の16:1、他方は3段の48:1です。それぞれのロータを自らの出力へ反射させて算出すると、共有部品は別々の2つの機械になります。16の二乗は256、256 × 1170 g·cm²はAKH70-16の出力における反射慣性の算出値299520 g·cm²、48の二乗は2304、2304 × 1170 g·cm²はAKH70-48の出力で2695680 g·cm²です。減速比を3倍にすると、反射慣性は9倍になりました。
これが高減速比の本当の価格表です。AKH70-48は定格トルク74 Nmを出し、AKH70-16の26 Nmに対して2.85倍です。一方、同じロータの反射慣性を出力軸から見ると9倍に増えています。ピークトルクも同じ話を語ります。222 Nmに対して78 Nmです。高減速比のモジュールを、魔法の倍率を付けた小さなモーターとして読む設計者に対する訂正が、反射慣性の二乗則です。
なぜ負荷は二乗で縮むのか
同じ法則が逆向きにも働き、役に立つのはこちらの向きです。出力軸にある負荷慣性は、モーター軸から見ると減速比の二乗で割られます。股関節で0.005 kg·m²を示す重いロボット脚も、10:1の段の後ろにあるロータにはその10分の1に見えます。ロータが加速しなければならないのは運動の自分の取り分、つまり減速比の二乗で分けた一片だけだからです。負荷の反射慣性は、関節に止まったままの負荷よりはるかに小さな数値です。
これが、減速機付きの関節が裸のモーターでは動的に動かせない腕や脚を駆動できる理由です。ギアボックスはトルクを手頃にするだけではありません。ロータが加速収支を支配できるところまで、負荷の反射慣性を縮めます。そして2つの二乗則の効果は途中で出会います。ロータ慣性は出力へ向かって増え、負荷慣性はモーターへ向かって縮み、両者の釣り合いを取る減速比が次の節の主題です。
第2のデータ点としてのAK45の2機種
AKH70の2機種が最も明快な比較になるのは、ロータが共通だからです。AK45ファミリーは、より小さいフレームと2つの異なるロータで同じパターンを繰り返します。AK45-10は10:1の段の後ろにロータ慣性157.33 g·cm²を公表し、出力への反射の算出値は15733 g·cm²です。AK45-36は36:1の後ろに181.9 g·cm²を公表し、算出値は235742.4 g·cm²です。同じファミリー内で10:1から36:1へ移ると、反射慣性はおよそ15倍になり、定格トルクは2.5 Nmから8 Nmへ、無負荷回転速度は180 rpmから52 rpmへ下がりました。36:1のモジュールは定格トルクを3倍少し余分に出しますが、出力側の反射慣性はおよそ15倍、質量は87 g増えます。
慣性マッチング:負荷・ロータ慣性比
2つの二乗則の効果を並べると、1つの無次元数が立ち現れます。1つの軸で計算した負荷・ロータ慣性比です。反射された負荷慣性を、すべて同じ側を基準にしたロータ慣性とギアボックス慣性の和で割ります。すると慣性比は、モーターのトルクのどれだけが負荷の加速に、どれだけが自らの回転部品の加速に費やされるかを教えます。慣性マッチングとは、その比を制御ループが支えられる帯域の内側に保つ実践です。両側が数え上げられる共通の通貨が反射慣性です。
データシートで慣性比を読む
一体型アクチュエータのページでは、メーカーがロータ慣性を公表しているため計算は短く済みます。股関節の負荷を駆動するAKH70-16を例に取ります。モーター軸へ反射された負荷慣性は関節慣性を256で割った値、ロータは1170 g·cm²をそのまま寄与させます。慣性比は前者を後者で割ったものです。CubeMarsはAK系・AKH系・AKE系でロータ慣性を記載しているため、購入側は公表ページだけでこの確認を走らせられます。分解も推測も要りません。この公表行はアクチュエータのデータシートで最も活用されていない数値であり、トルク表がすでに与えていない入力のうち慣性比が必要とする唯一のものでもあります。これに基づく確認はあくまで初回の概算です。完全なモデルなら、同じ軸へ反射したギアボックス慣性と、用途が敏感な伝達系のコンプライアンスを付け加えます。
約束事を1つ決めれば算術はさらに短くなります。軸を1つ選び、そこに留まることです。モーター軸で計算すればロータ慣性は記載どおりのままで、負荷を段の二乗で割ります。関節軸で計算すれば負荷は測定どおりのままで、ロータに同じ二乗を掛けます。反射慣性は2つの軸の間でその分だけ違いますが、慣性比はどちらで計算しても同じになります。計算の途中で基準点を混ぜることが、最初のサイズ設定で最も多いしくじりです。
慣性比が外れた関節はどう感じるか
慣性比が高くなると——比較的軽いロータの後ろに重い負荷が付く状態——関節は強度の問題になる前に調整の問題になります。負荷が周波数応答を支配し、ギアボックスのコンプライアンスと限られた減衰と相まって、機械共振を制御帯域側へ引き寄せ、整定時間を引き延ばすことがあります。ゲインを下げざるを得ず、関節はトルクの数値が「ならないはず」と告げていたとおりに鈍く感じられます。
慣性比が極端に低い場合は逆の無駄が現れます。関節は自らのロータと歯車を加速するために電流を使い、関節でのトルク能力が使われずに終わります。動的あるいは制御上の理由であえて大きなロータ慣性を選ぶ用途もありますが、設計としては運動に必要な以上のモーターを抱え込むことがあります。質量収支は、負荷を圧倒できるほど大きなロータの分を支払います。次の小節が示すように、それが正解になる場合もありますが、決してただではありません。
したがって慣性比は、目標の数字というより健全性の帯域として働きます。サーボの文献にわたる選定実務では、反射された負荷をロータ慣性の控えめな倍数の内側に保ちますが、正確な上限は制御ループ、取り付けの剛性、そして用途が許容する整定時間に依存します。安定した位置へ収束する協働アームと、接地のたびに衝撃を吸収する脚の関節では、重視することは違います。データシートが与えるのは入力であり、帯域をどこに置くかは用途側の判断です。規律となるのは慣性比そのものではなく慣性マッチングであり、数値はその規律を測る場所にすぎません。
目標を緩めるべきとき
快適な慣性比の外に出ることを正当化する状況が2つあります。1つは衝撃です。出力を通して接地の打撃を受ける脚式ロボットの関節は、負荷に対してロータが大きいと応答が変わります。出力におけるロータの反射慣性が、駆動系の打撃への反応を作り直すからです。とはいえ衝撃には別途の動的評価が必要です。接触剛性、ギアボックスの剛性と減衰、関節のコンプライアンス、そしてコントローラがいずれも、衝撃エネルギーが歯車列をどう伝わるかを形づくります。したがって大きな反射ロータ慣性は、それ単体では歯面の保護になりません。もう1つは力の透明性です。手でバックドライブしなければならない外骨格の関節は、できるだけ小さい減速比とできるだけ軽いロータを求めます。これはまさに準ダイレクトドライブの主張です。どちらも用途側からヒューマノイドロボット向けBLDCモーター:トルク・速度・寸法の整合で扱っています。
高減速比の代償:速度上限、バックラッシュ、質量
高い減速比は与えられるものではなく、買い取るものです。データシート自体に3つの代償——速度上限、バックラッシュ、質量——が現れ、前の節の二乗則による反射慣性という4つ目は、算術を終えて初めて姿を見せます。関節が行き着く慣性比を決めるのも同じダイヤルです。ロータの反射慣性を増やす減速比は、負荷の反射慣性を縮める減速比と同じだからです。
速度上限
減速比はトルクに掛けるのと同じ係数でロータの回転速度を割るため、高い減速比は出力での関節速度に上限を設けます。AK45-36は無負荷回転速度52 rpm、AK45-10の180 rpmに対してです。AKH70-48は35 rpm、AKH70-16の105 rpmに対してです。毎秒数回転しなければならない手首の関節は、トルク要求が示唆する減速比を使えず、この制約はトルク余裕より先に効いてきます。電圧は上限をいくらか動かします。AK80-64は同じ64:1の段から、24 Vバスで定格回転速度23 rpm、48 Vで48 rpmを公表しています。高いバスで運転することのシステム級の帰結は48 Vロボット用アクチュエータ:モデル、性能上の利点、システム制約で扱っています。歯車比は上限へのコミットメントであり、減速比を選ぶことは上限を選ぶことです。
バックラッシュと精度収支
歯車の噛み合いにはどれもわずかな遊びがあり、バックラッシュとして公表されます。数値は小さく、単位に敏感です。AK45-10のページは18 arcmin、AK45-36とAKH70の2機種は12 arcmin、AK80-64のページは同じ程度の遊びを0.18度と記しています。AKE40-6のページはバックラッシュを最大9 arcminとしており、これはこの比較で最も厳しい数値で、準ダイレクトドライブの設計要件の一部です。出力での角度として読めば、これらの数値は負荷が向きを反転するときに関節がどれだけ位置を保てるかを決め、精度収支のエンコーダ側にも積み重なります。コントローラが実際に見分けられる分解能がどれだけかはロボット関節におけるエンコーダ分解能:ビット、バックラッシ、繰り返し精度で扱っています。
バックラッシュが最も効くのは動作域の隅です。常に一方向だけに駆動する関節はバックラッシュを感じません。負荷を受けた状態で反転する関節——把持した物体を置き直す、脚が接地で押し戻される——は、反転のたびにその遊びを位置誤差として失います。高い減速比が噛み合い1つあたりのバックラッシュを自動的に増やすわけではありませんが、深い減速比に到達するには通常より多くの段が必要で、各段をより厳しく抑えない限り、段が多いほど噛み合いの遊びの合計は増えます。
質量と実装
3つ目に印刷された代償は質量です。AK45ファミリーでは36:1のモジュールが349 g、10:1のモジュールが262 g、AKH70の2機種では3段の48:1モジュールが1396 g、879 gに対してです。段が1つ増えると、歯車、軸受、ハウジングの長さとして質量がかかります。AKH70-48は60.5 mmに対して81.5 mmの長さです。そしてロボット関節では、その質量をひとつ外側の関節が支えます。トルク密度がこの話を部分的に相殺します。AKH70-48はピークトルク密度159 Nm/kg、AKH70-16の88.74 Nm/kgに対して公表しており、重いほうのモジュールは1 kgあたりのトルクで依然として勝ちます。このトレードが成立するかは、その質量がロボットのどこに載るか次第です。
実データシートで減速比のトレードオフを読む
以下の6モジュールは、この議論で役に立つ範囲を押さえています。減速比を変化する変数として切り出した同じファミリーの2組、準ダイレクトドライブの基準点、そして高減速比の極です。すべての行は各メーカーの製品ページに公表されているとおりのもので、2026年11月にそれらのページと突き合わせて確認済みです。ロータ慣性の列は、二乗則が作用するモーター側の数値です。
| モデル | 減速比 | 定格トルク (Nm) | ピークトルク (Nm) | 無負荷回転速度 (rpm) | ロータ慣性 (g·cm²) | 質量 (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
各行は各CubeMars製品ページに公表されているとおりのもので、2026年11月にそれらのページと突き合わせて確認済みです。ロータ慣性はモーター側の数値であり、出力へ反射するには減速比の二乗を掛けます。したがってAKH70の2行は1つのロータを共有し、出力では9倍の差になります。バックラッシュを表に載せていないのは、ページによって単位が混在しているためです。多くのページではarcmin、AK80-64では度が使われ、それぞれの数値は本文に単位を添えて引用しています。
AK45の2機種:同じファミリー、2つの減速比
AK45-10とAK45-36はハウジング径と制御スタックを共有するため、各行は減速比だけが変えるものを切り出せます。定格トルク2.5 Nmに対して8 Nm、無負荷回転速度180 rpmに対して52 rpm、質量262 gに対して349 gです。関節がトルクを求め、かつ低速である場合——近位の指や遅いパン軸——には36:1のモジュールが本命で、10:1のモジュールはより速い屈曲に足る速度余裕を保ちます。この2機種は、先に算出した反射慣性の尺度の両端にも当たります。出力で15733 g·cm²に対して235742.4 g·cm²です。行を集めた狙いは、先の算術と突き合わせることにあります。減速比の列とロータ慣性の列を合わせれば、本稿に出る反射慣性の数値はすべて再現できます。
AKH70の2機種:同じロータ、異なる段数
AKH70の比較は、メーカーが1つのロータの周りに2つのギアボックスを公表している稀な例で、表は減速比が変えるものを切り出すための同一ロータの基準として働きます。ロータ慣性の行は同一、トルクと回転速度の行はほぼちょうど減速比ぶん動き、質量は段が増えた分だけ増えます。2機種を並べて読むのが二乗則を身につける最も速い道です。減速比は3倍、トルクはほぼ3倍、反射慣性は9倍になりました。中空軸の引き回し、デュアル21ビットエンコーダ、その他共有プラットフォームの残りは同一なので、選択は関節の速度と慣性の収支へきれいに絞り込めます。同じ筋道は、減速比をまたいでロータを共有するどのファミリーにも及ぼすことができます。最初に計算すべき量は反射慣性です。
製造側を見れば、そもそもなぜこれらの数値が成り立つのかが分かります。これらのモジュールの背後にある歯車製造工程——遊星段のホブ切り、熱処理、仕上げ——が、減速比が紙の上で約束するバックラッシュと効率を決めます。上のメーカー公式の工場映像は、本稿がここまで算術を重ねてきた当の段を示しています。
低減速比の基準点と高減速比の極
AKE40-6は6:1の段を備え、準ダイレクトドライブ側の端に位置します。定格トルク1.8 Nm、無負荷回転速度330 rpm、質量140 g、そしてこの組で最も厳しいバックラッシュです。188.78 g·cm²のロータを36で反射させた算出値は、出力でおよそ6796 g·cm²、この比較で最も小さい反射慣性であり、低減速比の関節が直接的に感じられる理由です。AK80-64は反対の極にいます。564.5 g·cm²のロータを64:1の段で包み、算出値2312192 g·cm²へ反射させながら、850 gの本体から定格トルク48 Nmを出します。この比較で最も重い慣性比の代償を伴います。この2つの極の間で、ほとんどのロボット関節は答えを見つけます。AK系を横断するさらに深い機種ごとの比較はジョイントモジュールの選び方:190 gから1.4 kgまでのCubeMarsアクチュエータ5機種にあり、減速比がラジアル荷重容量と引き換えになる車輪駆動の用途は車輪型ロボット向けBLDCモーター:駆動レイアウト、デューティ、減速で扱っています。
減速比の選び方:サイズ設定の手順
上の断片は、1つの作業手順に組み上がります。上から下へ走らせれば減速比はおのずと決まり、順序を外せば誤りが積み重なります。
計算式を一箇所に
| 量 | 公式 | 読み取り |
|---|---|---|
| 出力トルク | Tout ≈ Tmotor × N × η | Nは減速比、ηは段の効率 |
| 出力回転速度 | nout = nmotor / N | 定格回転速度と無負荷回転速度の行は出力側の数値 |
| 出力軸におけるロータ慣性 | Jout = Jrotor × N2 | ギアボックスのモーター側における二乗則 |
| モーター軸における負荷慣性 | Jmotor = Jload / N2 | 同じ二乗則を反対側から見たもの |
| 負荷・ロータ慣性比 | RJ = Jload,reflected / Jmotor | Jmotorはシステムモデルに従う——初回の概算では公表されたロータ慣性のみを用いる |
ステップ1:関節でのトルク要求
モーターのページではなく、負荷条件から始めます。重力トルク、加速トルク、そして外部からの接触力は関節軸で足し合わされ、連続側の数値が熱負荷を、ピーク側の数値が衝撃あるいは加速の事象を決めます。そこで初めて候補の減速比で割ります。モジュールは自身の損失を差し引いたうえで要求を上回る定格トルクとピークトルクを公表していなければならず、この確認の連続側こそ、高減速比モジュールが最初に外れる場所です。倍増が足りないからではなく、段の後ろの巻線がその電流を支えきれないからです。減速比は要求をモーター側へ割り下げ、巻線はそこに降りてきた値を受け止めなければなりません。トルク側の一般的な選定論理は高トルクのロボット用アクチュエータの選び方にまとめられています。
ステップ2:速度上限
次に関節速度を確認します。静かに外れるからです。無負荷回転速度を減速比で割った値が、関節の動ける速さの上限です。毎秒300度という要求には余裕を含めておよそ50 rpmの出力回転速度が必要で、それだけで表の最も深い減速比は候補から外れます。動作点がトルク-回転速度曲線を登ると負荷の下で速度余裕は削られるため、上限は無負荷時ではなく定格条件で見積もります。上限は関節側で見積もり、そこから減速比を通してモーター側へ遡ります。
ステップ3:慣性の確認
トルクと速度が片付いたら、公表されたロータ慣性の行を使って負荷・ロータ慣性比を計算します。負荷は減速比の二乗で割ってモーター軸へ反射し、ロータとギアボックスの慣性と突き合わせて、慣性比をいつもの形で得ます。数値が快適な帯域から大きく外れるなら、モーターのサイズを動かす前に減速比を動かします。小さめの減速比は鈍い関節をより軽い質量で直せることが多く、大きめの減速比は負荷に呑まれたロータを救えます。同じ確認はギアボックス慣性も捉えます。公表されたロータの行には段が含まれておらず、深い減速比では歯車そのものが慣性比のモーター側に上乗せされるからです。この確認は紙の上では無料で、後から見つけると高くつきます。制御ループが実際に押し合う相手は負荷の反射慣性だからです。
ステップ4:バックラッシュ、質量、取り付け
最後に印刷された代償で締めます。バックラッシュは用途が必要とする反転精度に、質量は外側の関節が支える分に、ハウジングの外形は関節の収まり先に、それぞれ照らし合わせます。最初の3つの確認は通ったのにここで外れる減速比も、やはり設計のやり直しです。ベンチ試験の後より、発注の前に見つかるほうがよいものです。
この手順はロボット関節以外にも広がります。減速機付きの負荷を駆動するBLDCモーター——パン・チルトユニット、バルブアクチュエータ、ホイールハブ——はどれも同じ4つの確認に従い、慣性比の重み付けが負荷の反転のしかたで変わるだけです。ギアボックスはトルクを買うのに最も安い場所で、回転速度を買うのに最も高い場所です。減速比は、それぞれの値段を決めるダイヤルです。
要点
- 減速比は出力トルクを同じ係数で掛け、出力回転速度を同じ係数で割ります。
- 出力軸へ反射されたロータ慣性は、減速比の二乗に比例して増えます。
- モーター軸から見た負荷慣性は、同じ減速比の二乗で縮みます。
- 高い減速比は、速度上限、バックラッシュ、質量、動的応答をトルクと引き換えにします。
- ロボット関節のサイズ設定は、トルク、回転速度、負荷・ロータ慣性比、機械的制約をまとめて秤にかけ、公表されたロータ慣性の行を入口にします。
よくある質問
Q減速比はトルクに何をもたらしますか?
出力のトルクに減速比を掛け、歯車の損失を差し引き、回転速度を同じ係数で割ります。したがってトルクと回転速度の積である機械出力は、おおむね一定に保たれます。AK45-10のページの定格トルクの行、2.5 Nmは、すでに10:1の段の後ろの出力側の値です。内部のロータが出すのはそれより小さく、段が引き上げています。
Q反射慣性とは何ですか?
ある回転部品の慣性を、ギアボックスの反対側から見たものです。減速比Nの後ろにあるロータは出力で慣性をNの二乗倍にして現れ、出力の負荷はモーター側で慣性をNの二乗で割られて現れます。CubeMarsのAKH70の2機種は、公表された数値で前者の向きを示します。同じ1170 g·cm²のロータが、16:1の後ろでは算出値299520 g·cm²、48:1の後ろでは2695680 g·cm²へ反射されるため、1つのロータの反射慣性は9倍違います。公表されたどのトルクの行の裏にも、ドライバが動かさなければならないものの一部としてロータの反射慣性があります。見えない追加負荷として扱うのが最も安全な読み方です。
Qなぜ反射慣性は減速比の二乗で増えるのですか?
運動エネルギーも加速度も、減速比を2回通って縮尺されるからです。出力をある量だけ加速するには、ロータはその量にNを掛けた分だけ加速しなければならず、ロータに必要なトルクは速度の関係で1回、トルクの関係でもう1回、減速比に比例します。Nが2つ掛かるためNの二乗になります。負荷の反射慣性がモーター軸から見ると元の値の何分の一かに縮むのも、同じ対称性です。
Q望ましい負荷・ロータ慣性比はどのくらいですか?
制御ループと用途に依存しますが、基本は釣り合いです。関節は自らのロータではなく負荷を加速するために電流を使うべきで、しかも負荷に周波数応答を支配させてはなりません。サーボの選定実務では反射された負荷をロータ慣性の控えめな倍数の内側に保ち、メーカーのページがロータ慣性の行を公表しているのは、まさに購入前にこの比を計算できるようにするためです。慣性比を計算してしまえば、どのトルク数値より速く候補を絞り込めます。衝撃を吸収する関節と、透明にバックドライブしなければならない関節は、それぞれ逆向きに通常の帯域の外に出ることを正当化します。2つの失敗の間で慣性比は対称です。高すぎれば負荷が関節を動かし、低すぎればロータが動かします。
Q減速比が高いほどトルクは大きくなりますか?
出力のトルクは確かに大きくなりますが、いつまでも比例するわけではなく、巻線が支えられる範囲を決して超えません。AKH70-16とAKH70-48の間では、減速比を3倍にすると定格トルクは3倍ではなく2.85倍になり、反射慣性は9倍になりました。減速比はトルクを買う一方で、回転速度、バックラッシュの余裕、質量、慣性の透明性を支払います。データシートはその一つ一つに値段を付けています。
Q減速比はバックラッシュにどう影響しますか?
遊びそのものを決めるのは減速比ではなく、歯車の形状と段数です。ここで比べたモジュールの公表値は、AKE40-6の最大9 arcminからAK45-10の18 arcminまでで、AK80-64のページは0.18度と記しています。深い減速比が変えるのは、その角度の遊びにどう到達するかです。段が多いほど噛み合いの遊びの合計は増えるのが通常で、単一の低減速比の段が最も厳しい数値を保ちます。
関節のサイズ設定は決定の連なりで、減速比はトルク収支と制御収支をつなぐ環です。片側には巻線の熱とデューティサイクルの算術があり、もう片側には、コントローラが何を見られるかを決めるエンコーダ分解能とバックラッシュがあります。この連なりを順に——トルク、速度上限、慣性比、印刷された代償——たどれば、各環が次の環を縛り、初回の組み立てで収まるモジュールへと導かれます。