コギングトルクは、BLDCモーターが通電していなくても発生する小さく厄介なディテントトルクであり、ロータ磁石とステータティースの間の磁気吸引力によって、通電していないシャフトが特定の角度位置を好むようになる現象です。高速で回転するプロペラ用モーターでは、外乱の周波数が高くなりすぎて駆動系がほとんど応答しなくなります。一方、カメラジンバル、ダイレクトドライブのロボット関節、毎秒数度でゆっくり動く指向機構では、なめらかな動きと目に見える段差の分かれ目となります。本ガイドでは、コギングトルクがどこから生じるのか、どの設計上の選択がそれを抑えるのか、そしてデータシートが沈黙しているときにどう評価するのかを説明します。
要点
コギングトルクは、スロット付きステータに対してロータ磁石が最小リラクタンス位置を探ろうとすることで生じる、位置に依存する外乱トルクです。電流を必要とせず、1回転あたり何度も繰り返し発生し、ロータ慣性がもはやそれを平滑化できない停止付近、低速の連続動作、頻繁な低速反転で最も問題になります。ゆっくりしたパン速度で軸が目に見えて震えたり、微小な揺れなしには正確な角度を保持できなかったりするロボット関節は、通常、コントローラの故障ではなくコギング(ディテント)を示しています。
抑制は制御の問題である前にモーター設計の問題です。分数スロット巻線の配置、スキューをかけた磁石やステータティース、形状を整えた磁石アーク、スロットレス構造はいずれもメカニズムの発生源そのものに作用し、より多い極数はダイレクトドライブ設計においてディテント外乱をより高い空間周波数へ移動させることができます。製品ページに数値が記載されていない場合、そして大半がそうです、極とスロットのデータ、手によるバックドライブ、低速での電流リップル試験が数値の実用的な代替となります。
コギングトルクとは何か
すべてのスロット付きブラシレスモーターは、多かれ少なかれこの効果を持ち合わせています。この現象の理解には三つの観点が必要です。ロータが好ましい位置を持つ理由、速度が上がると外乱が見えなくなる理由、そしてモーターを駆動したときにのみ現れるより広い一族であるトルクリップルと混同すべきでない理由です。
磁気的な好ましい位置
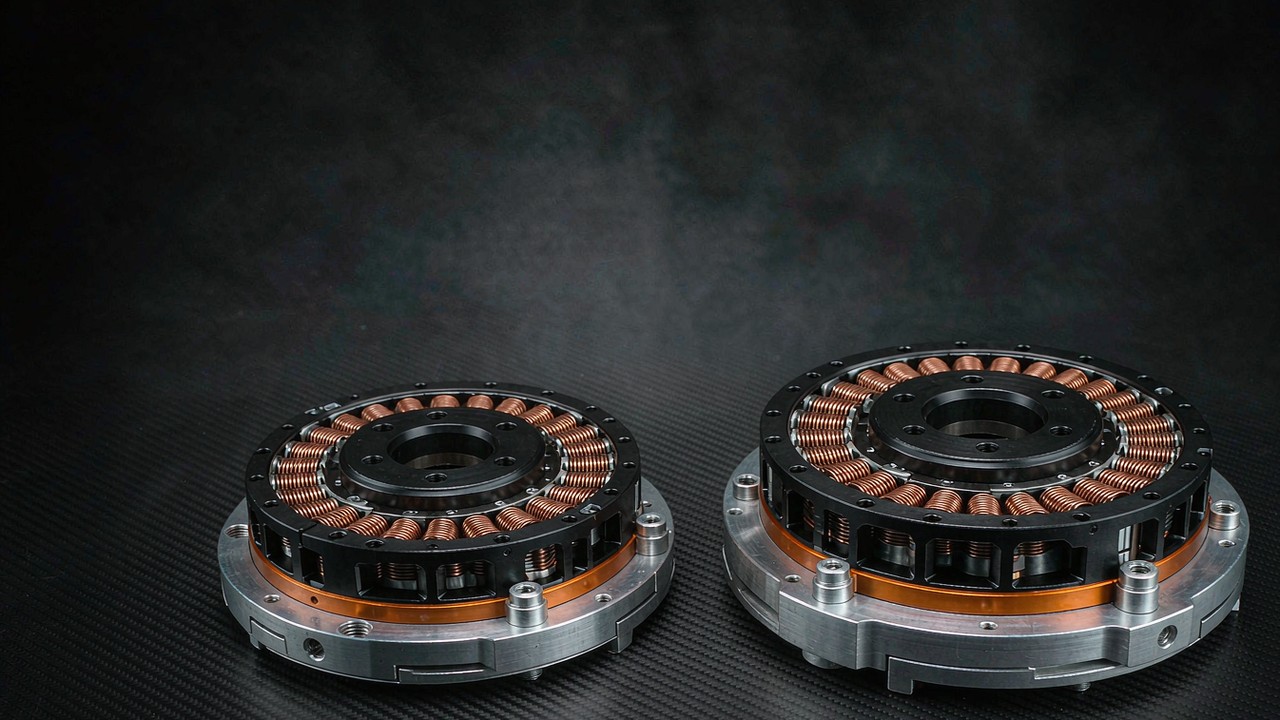
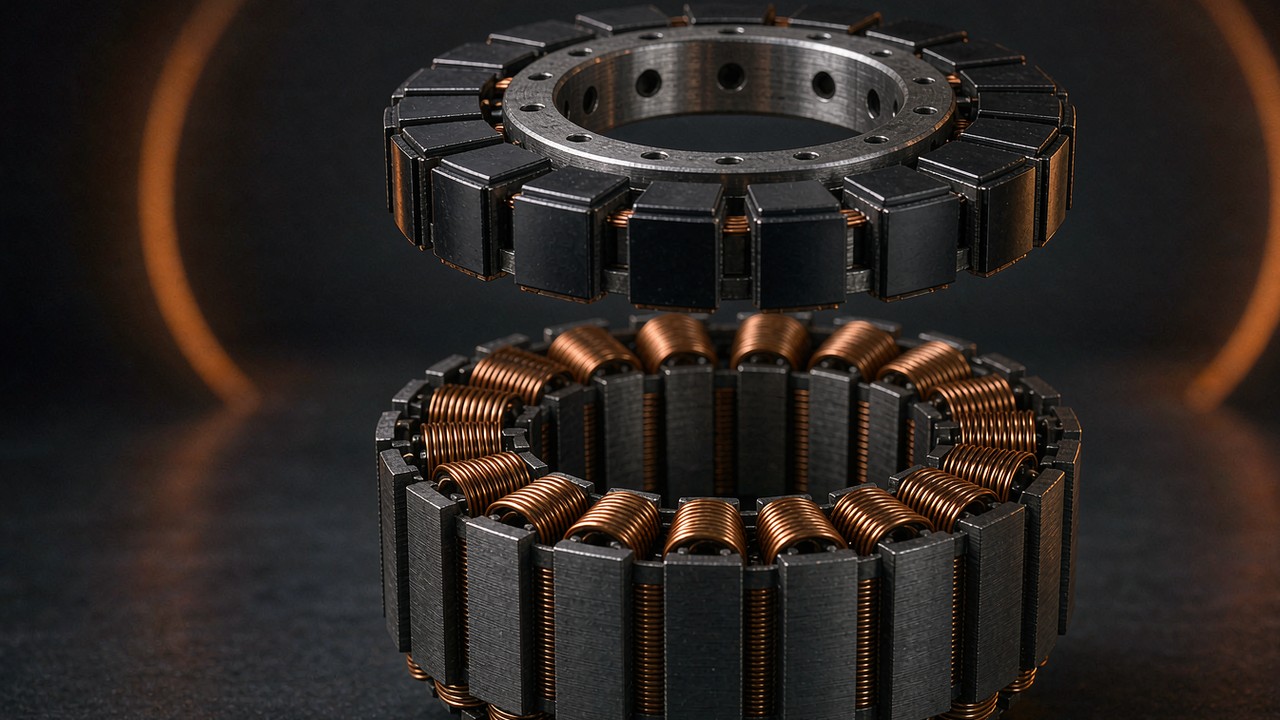
鉄のステータコアの隣に置かれた永久磁石ロータが磁気的に中立であることはありません。ステータのティースは鉄を離散的なかたまりへ集約し、各ロータ磁石は、ティースを通る磁束経路のリラクタンスが最小になる角度位置へ引かれます。それらの位置の間では蓄積磁気エネルギーが角度とともに変化し、そのエネルギーの角度微分がトルク、すなわちコギングトルクとなります。通電していないスロット付きモーターを手で回したときにシャフトに感じるディテントは、まさにこのエネルギー地形が手で触れられる形になったものです。
1機械回転あたりのディテントの数は、巻線やドライブではなく幾何構造で決まります。スロット数と極数の最小公倍数に従うのです。12スロットのステータが8極のロータと向かい合う構成では1回転あたり24の好ましい位置が生じ、最小公倍数がより大きい組み合わせでは、個々にはより弱いディテントがより多く発生します。この単一の算術的事実が、後に登場する設計上のレバーの大半を説明し、ディテントの問題が多くの場合スロットと極の問題の別の顔である理由も説明します。
速度がディテントを隠す理由
コギングトルクは、ロータが各好ましい位置を横切るたびに符号を交代させます。ディテントの一方の側では運動に抵抗し、他方の側では運動を助けるため、1周期全体での正味の仕事はゼロです。とはいえ、正味の仕事がゼロでも運動外乱がゼロというわけではありません。速度が上がると外乱周波数が高くなり、ロータと負荷の慣性が機械的なローパスフィルタとして働くため、結果として生じる速度変動は多くの場合、用途が感知する水準より小さくなります。効果そのものは消えません。系がそれに応答しなくなるだけであり、その応答がどこまで低下するかは慣性、剛性、減衰、制御帯域に依存します。
這い速度ではフィルタが消えます。毎秒数度で回るシャフトは各ディテントの中に十分長くとどまるため、ディテントが速度リップル、位置誤差、あるいはコントローラが対抗しなければならない段差として直接現れます。3000 rpmで問題なく動くモータークラスが3 rpmでは苦戦する理由、そして低速用途が推進用途とは異なる読み方でモーターページを読む理由がここにあります。
コギングトルクとトルクリップルの違い
二つの用語は関連していますが置き換え可能ではなく、混同すると誤った対策につながります。ディテントトルクはモーターが通電していなくても存在する、純粋な磁石と鉄の効果です。トルクリップルは、モーターが駆動されている間の出力トルクの回転位置依存の変動全般を指すより広い用語であり、ディテント成分、逆起電力波形と駆動電流波形の不一致、台形波駆動での転流イベント、電流ループの不完全さなど、複数の要因の総和です。
これらの用語の中には二つの異なる研究対象があり、短い表で整理できます。選定において意味を持つ区別は、どの欠陥にドライブが手を届かせられるか、届かせられないかです。
| 項目 | コギングトルク | トルクリップル |
|---|---|---|
| 無通電時の存在 | あり。鉄と磁石の磁気的性質 | 通常は駆動時の現象として記述される |
| 主な発生源 | ロータ磁石とステータのスロット構造 | ディテント成分、逆起電力の高調波、電流波形、転流、制御 |
| ドライブ調整で除去できるか | 磁気的な発生源そのものは除去できない | 一部の成分は低減可能 |
| 典型的な評価方法 | 無通電でのトルク対角度測定 | 駆動時のトルクまたは運動の測定 |
実用的な区別は次のとおりです。ドライブはトルクリップルの一部に作用できます。正弦波の逆起電力を持つモーターをFOC(正弦波駆動)で駆動すると、転流関連の成分を低減できます。一方、ディテント成分はどのようなドライブでも変わらず通過していきます。それが電流ではなく鉄と磁石の中に存在するからです。CubeMarsはジンバルモーターのページで因果の方向を率直に述べています。低コギングトルクは低トルクリップルをもたらす、と。逆は成り立ちません。ドライブ調整だけでリップルを追いかけても、モーターハードウェアが定める底があるのはそのためです。
コギングトルクが選定を左右する場面
大半のモーター選定では、ディテントトルクを考慮する必要がまったくありません。三つの用途クラスはそうはいきません。動作点がまさにディテントが最も強い低速、停止付近、低速反転に位置しているからです。
カメラジンバルの軸
安定化されたカメラ軸は、重力に逆らって角度を保持し、数度の外乱を補正し続けることを仕事としています。補正に抗するほど強いディテントトルクは、ゆっくりしたパンや望遠レンズでの固定撮影で最も目立つ、映像上の微小な周期的振動として現れます。低コギングトルクが隠れた副次効果ではなく明示的な売り文句となる用途であり、カテゴリガイドジンバル用モーター:安定したカメラプラットフォームのための低KVダイレクトドライブがこのクラスを選定の観点から扱っています。低KV巻線、大きな中空シャフト、軸のどこにも減速機を持たないダイレクトドライブです。
物理がそのガイドの観察するパターンを説明しています。ジンバルモーターが高極数とダイレクトドライブを採用する理由の一つは、減速機が問題を解決するのではなく変えるからです。理想的なギア伝達では、モーター側のコギングトルクは出力側で減速比倍に増幅され、ディテントイベント間の出力角度間隔は小さくなります。同じディテントが出力側の表現ではより頻繁に到着するようになるのです。そのどれだけが運動に到達するかは、伝達剛性、摩擦、バックラッシ、減衰、制御応答に依存します。したがってギアボックスはディテントの伝わり方と受け取られ方を変えるのであり、外乱を単純に除去するものでも、軸を自動的に悪くするものでもありません。
ダイレクトドライブのロボット関節
ロボット関節は三つの場所でコギングトルクを感じます。力制御では、外乱が外部との接触のように偽装されます。バックドライバビリティでは、操作者や環境がすべてのディテントを手で押し越えなければなりません。位置保持では、サーボループが指令された位置に落ち着く代わりに、磁気的に好ましい位置の周りで微小振動します。この位置決め問題の分解能側、つまりエンコーダが実際に何を見られるかはロボット関節におけるエンコーダ分解能:ビット、バックラッシ、繰り返し精度で扱われており、ディテント側がエンコーダカウントの間の運動のなめらかさを決めます。
準ダイレクトドライブアクチュエータは小さな減速比を受け入れて透明性とともに生き、深い減速比のアクチュエータはモーター側の外乱を増幅の下に埋める代わりに、換算慣性とバックラッシという代償を支払います。そのトレードオフは減速比と反射慣性:ロボット関節用ギアボックスのサイズ設定で、その背後にある低減速比の思想は準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもので扱われています。関節がそのスペクトラムのどこに位置するかが、出力フランジでコギングトルクがどれだけ意味を持つかを決めます。
精密指向と追跡
望遠鏡架台、LiDARスキャナ、アンテナトラッカー、パン・チルトペイロードは、ジンバルと同じ領域を共有しています。ゆっくりとなめらかで連続的な動作であり、周期的なトルク外乱がそのまま指向ジッタとして読み取られる領域です。ゆっくりした掃引におけるトルクリップルの目に見える端にあたります。衛星パスを追うトラッカーやシーンを掃引するスキャナは掃引周波数での速度リップルを許容できず、ディテント外乱の周波数は動作速度においてまさにその帯域に位置します。これらの機構ではデータシートが問いを決着させることはまれです。決着させるはずの行がたいてい欠けているからであり、それは後の節の主題です。
コギングトルクを低減する設計上のレバー
コギングトルクの低減は電磁設計の中で解決されており、そのレバーはよく確立されています。ただし無償のものは一つもありません。それぞれがなめらかさと引き換えに、トルク密度、製造性、コストの何かを差し出します。推進用モーターとジンバルモーターが最終的にあれほど異なって見えるのはそのためです。
スロットと極の組み合わせ
最初のレバーは組み合わせそのものであり、それは振幅ではなく周期性を決めます。1回転あたりのディテント数はスロット数と極数の最小公倍数に従うため、最小公倍数が大きいほどディテントイベントは頻繁になりますが、自動的にディテントが弱くなるわけではありません。振幅は電磁幾何、すなわちスロット開口、磁石の極弧比、エアギャップ分布、高調波のキャンセルに依存します。極あたり相あたりのスロット数が非整数となる分数スロット巻線は、組み合わせ次第で空間高調波成分を整え、コギングトルクを低減する助けとなりえます。そしてその結果は、巻線の分類だけではなく電磁設計全体の性質です。
振幅側は数と同じくらい重要です。スロット開口は磁石磁束に低リラクタンスの橋を与えるため、より狭い開口や閉スロット設計は各ディテントの背後にあるエネルギー変動を縮め、ディテント振幅を直接縮めます。その代償は巻線の難しさと漏れ磁束であり、開口幅はメーカーが一度決めて買い手が引き継ぐ妥協点です。スロット・極の選択によるコギングトルクの低減は材料費をかけず、図面上で完全に決まります。
スキューと磁石形状
スキューは機械の軸方向の長さに沿って角度オフセットを導入します。積層の一端のディテント位置が他端の位置の間に落ち、結果として生じる位相差が、部分キャンセルによって選択されたコギングトルクの高調波を低減できます。段付きスキュー、つまり磁石を軸方向にオフセットしたセグメントとして組み立てる方法は、より容易な製造で同様の効果に到達します。最適なスキュー角はスロット・極の組み合わせと対象高調波に依存し、その低減は設計が定める程度で逆起電力波形、トルク定数、製造の複雑さと引き換えになります。
磁石形状は同じ高調波成分にロータ側から作用します。アークプロファイル、極弧比、偏心表面、面取りされた縁はいずれも磁束密度分布を再形成し、スロット構造との相互作用がディテント周波数で運ぶエネルギーを減らします。これらの施策はデータシートには見えませんが、設計意図を語る文言には見えます。なめらかな低速動作のために最適化された電磁設計と述べるページは、通常、この系統のコギングトルク低減の取り組みを報告しています。
スロットレス巻線
最も抜本的なレバーはティースを完全に取り除くことです。スロットレス巻線は離散的な鉄のかたまりのないなめらかなエアギャップに収まるため、好ましい位置が存在せず、ディテントの背後にあるメカニズムはその基盤を失います。スロットレスモーターは、主要なディテントメカニズムの背後にある離散的なステータティースを取り除くため、非常に低いコギングトルクに到達できます。ただし、トルクリップルから自動的に免れるわけではありません。電流波形の歪み、逆起電力の高調波、制御誤差などの電磁的効果が依然としてそれを生み出せるからです。なめらかさがすべてに優先する計測機器や医療機器では一般的な選択肢です。代償はトルク密度です。磁束を集約するティースがないため、スロットレス設計は同じトルクのために多くの磁石材料と多くの銅を必要とし、巻線の冷却は難しくなります。
完全なスロット付きと完全なスロットレスの中間に妥協案があります。閉スロットや磁性くさびであり、その下にティースを保ちながらエアギャップに対してよりなめらかな面を提示します。これらの設計におけるコギングトルクの低減は、排除ではなく程度の問題であり、ケースバイケースで判断されます。
掲載モデルから見える極対の証拠
本サイトに掲載されているジンバルとフレームレスのファミリは、公表仕様の中にレバーを示しています。CubeMarsのGLジンバルラインでは、極対数はフレームサイズとペイロードクラスとともに上昇します。41 gのGL30で7極対、230 gのGL60で14、プロ仕様のカメラ質量を支える698 gのGL100で20です。RIフレームレス・インランナーのラインはロボット関節側で同じパターンを繰り返します。RI50で7極対、RI80 V2.0で8、RI100で14です。両ファミリとも製品ページに低コギング設計の意図を明記しており、推進用アウトランナーに典型的な3〜4極対をはるかに超える極数とその文言を組み合わせています。
より多い極対数は、スロット・極の組み合わせに依存してコギングトルクの空間周波数を高めることができます。所与のシャフト速度では、それは外乱をより高い周波数へ移動させます。その帯域では、一部の機械系が他より効果的に結果として生じる運動リップルを減衰させます。どこまで減衰するかは慣性、剛性、減衰、制御帯域が決めます。極対数だけでは低いコギングトルクの振幅を確立できません。振幅は電磁設計全体に属し、測定によって確認されるべきものです。公表されている極数は、数値そのものが記載されないときに読める具体的な行として、比較可能な構造情報であり続けます。測定の代替ではありません。
コギングトルク:データシートにめったに載らない数値
本ガイドの後半で比較する七つのモデルの仕様表を開くと、一つのパターンが浮かび上がります。六つは言葉で低いディテント特性をうたい、コギングトルクの数値を記載せず、七番目のGL60 IIだけが改善前後のペアを記載しています。定格トルク、最大トルク、抵抗、インダクタンス、慣性はどのページにもすべてあります。低速のなめらかさを決める外乱は、たいてい設計意図としてのみ記述されているのです。
メーカーが空欄のままにする理由
この欠落は偶然ではなく構造的なものです。ディテントの数値には定義済みの試験環境、すなわち低速定速回転の駆動、ミリニュートンメートル分解能のトルクセンサ、管理された温度が必要であり、ベンダー横断の標準はその環境を固定していません。そのため記載された数値はブランド間で比較不能で異議を立てやすくなります。その値は磁石公差と温度でもばらつくため、単一の記載数値は責任を負うものになります。ロットの中で最悪の個体こそ、顧客が測る個体だからです。
マーケティング上の算術も同じ方向へ押します。公表されている数値は定格トルクの隣では小さいからです。数値を記載しているGL60 IIのページは、0.6 Nm定格のモーターで、0.024 Nmから約0.015 Nmへの低下を37.5%の低減として説明しています。大きな数の隣の小さな数は誤読を招きます。lowやultra-lowといった言葉は翻訳と比較を生き残りますが、裸の数値はどちらもできません。その結果が、低速で最も重要な行がディテントの行であり、たいてい空欄のまま残されるという仕様文化です。
ダイナモメーターなしでのベンチ推定
記載数値がないからといって、ベンチが手ぶらで終わるわけではありません。三つの確認は、モーターとそのドライブと忍耐以外に何も必要としません。第一はバックドライブです。通電していないシャフトを手または軽いレバーでゆっくり回し、ディテントを感じ取ります。弱いディテントのスロット付きモーターは細かく均一な手触りで回り、強いものは位置から位置へとカチカチと移動します。この試験は定性的ですが即時であり、候補二台の比較を数分で行えます。測定ではなくスクリーニング試験です。ベアリング摩擦、シール、ロータのアライメント、取り付けられた伝達機構が手触りに色を付けるため、同じ構成でモーターを比較し、可能であればモーターをギアボックスと負荷から切り離すことが必要です。
第二の確認はドライブを計器として使います。電流制御の下でモーターを一定の低速で回し、オシロスコープまたはドライブのテレメトリで相電流を観察します。一定速度・一定負荷では電流は平坦であるはずであり、ディテント外乱は、ループがそれと格闘する際にディテント周波数の周期的な電流リップルとして現れます。ここでの電流リップルはシステムレベルの診断であり、コギングトルクの定量的な代替ではありません。その形状はモーターと同じくらい、制御帯域、PWM戦略、逆起電力波形、センサ精度、負荷外乱に依存します。したがってそれは、ディテントがどれだけ大きいかではなく、ドライブが位置依存の外乱にどう応答するかを示すのです。
第三の確認は用途の速度帯でのステップ試験です。ゆっくりした等速移動または小さな位置ステップを指令し、エンコーダから実際の速度または位置を記録します。速度誤差の周期的成分は、機構全体を通じて作用するディテントの指紋です。この試験はモーター単独ではなくシステムを測ります。機構が実際に届ける形での外乱であり、それこそが選定判断にとっての価値です。三つの確認は証明できることが異なり、その序列を整理しておく価値があります。
| 方法 | 得られるもの | 証拠の水準 |
|---|---|---|
| 無通電バックドライブ | ディテントの手触りと性質 | 定性的スクリーニング |
| 低速電流リップル | 周期外乱に対するドライブ応答 | 間接診断 |
| エンコーダによる速度・位置試験 | 負荷下の実際のシステム運動 | システムレベルの検証 |
| トルク変換器による無通電低速回転 | トルク対角度の波形と振幅 | 直接測定 |
実際の数値を生むのは最後の行であり、ダイナモメーターを必要としません。必要なのはトルクセンサ、ゆっくりした回転、完全に通電していないモーターだけです。
メーカーへの問い合わせ項目
決定が高額になるとき、空欄の行は質問リストになります。測定されたピークおよびピークツーピークのコギングトルク、その数値の背後にあるトルク対角度波形、試験中にモーターが完全に無通電であったかどうか、温度、角度分解能、試験方法、そして数値が単一サンプルなのかロット統計なのかが、問い合わせるべき項目です。この低減の取り組みを済ませたメーカーは通常そのすべてに答えられます。方法についての沈黙はそれ自体が一つの答えであり、異なるベンダーの数値は条件が一致する場合にのみ比較可能です。本サイト掲載のモデルについては、メーカーページとダウンロード可能な文書が出発点であり、ToBMSの製品ページは公表行である極対、トルク、質量を並べて比較可能に保っています。
公表値がないときのコギングトルクの評価方法
- スロット・極の組み合わせと、ページが公表している電磁設計情報を読みます。
- 候補間の定性的スクリーニングとして、無通電バックドライブを実施します。
- 実際の波形が必要な場合は、ゆっくり回転する無通電シャフトにトルク変換器を使います。
- 完全なシステムを判断するために、同一の動作条件の下で低速の位置または速度リップルを比較します。
低コギング設計を明記した掲載モデル
以下の七つのモデルは、低速のなめらかさが設計課題である二つのクラス、すなわちダイレクトドライブのジンバルモーターとロボット関節向けフレームレス・インランナーにまたがります。すべての行は各メーカー製品ページの公表値であり、2026年11月にそれらのページと突き合わせて確認したものです。設計意図の列は各ページが掲載する文言を記録し、データ有無の列は数値が伴うかどうかを記録します。これらのモデルは低コギングモーターの序列ではなく公表仕様パターンの例として使われており、同じ枠組みは他のメーカーの製品にも当てはまります。この表はあえて、どのページも記載する行であるトルク、質量、極数だけに絞っており、比較は定性的な文言だけでなく監査可能な地面の上にとどまります。
| モデル | 種類 | 定格トルク (Nm) | 最大トルク (Nm) | 極対 | 質量 (g) | 明記された設計意図 | コギングトルクの数値データ |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | ジンバル | 0.08 | 0.28 | 7 | 41 | 低コギングと明記 | 未公表 |
| GL60 KV25 | ジンバル | 0.6 | 1.75 | 14 | 230 | 低コギングと明記 | 未公表 |
| GL60 II KV28 | ドライバ内蔵ジンバル | 0.6 | 1.5 | 28 | 276 | 超低コギングと明記 | 公表:0.024 Nmから0.015 Nm |
| GL100 KV10 | ジンバル | 3 | 7.7 | 20 | 698 | 低コギングと明記 | 未公表 |
| RI50 KV100 | フレームレス・インランナー | 0.58 | 1.67 | 7 | 180.8 | より低いコギングと明記 | 未公表 |
| RI80 V2.0 KV75 | フレームレス・インランナー | 1.45 | 4.1 | 8 | 411 | より低いコギングと明記 | 未公表 |
| RI100 KV105 | フレームレス・インランナー | 1.76 | 4.95 | 14 | 500 | 超低コギングと明記 | 未公表 |
各CubeMars製品ページの公表値を、2026年11月に確認した行です。数値を記載しているのはGL60 IIのページだけであり、0.024 Nmが約0.015 Nmまで低減され、ページ上で37.5%の低減と説明されています。その行は24 V仕様に対するものです。極対の列と設計意図の列はそれぞれ構造情報と定性情報であり、測定値ではありません。GL IIサブファミリはドライバボードを内蔵し巻線構成も異なるため、その極数は前後のGLの行とは並ばないのです。
GLジンバルの行
ジンバルの行はカメラ軸のペイロードの梯子を上っていきます。CubeMars GL30 KV290 ジンバル用モーターは41 gでコンパクトなスタビライザーに適合し、CubeMars GL60 KV25 ジンバル用モーターは中型カメラ向けに14極対で0.6 Nmを連続的に保持し、CubeMars GL60 II KV28 ジンバル用モーターはCANとPWMインターフェースを備えたドライバボード内蔵型で、このセットで唯一の測定ペアである0.024 Nmから約0.015 Nmへの低減を公表しています。CubeMars GL100 KV10 ジンバル用モーターはプロ仕様ペイロード向けに20極対で定格3 Nmに到達します。いずれもダイレクトドライブであり、ロータとカメラ質量の間にギアボックスはありません。これらのモデルをまたいで極対数が増えていくことは、電磁構成がペイロードクラスとともにどう変化するかを示します。ただし極対数だけではどのモデルのディテントがより低いかを確立できず、低コギングの記述は、比較可能な測定が存在するまで定性的な設計主張にとどまります。
RIフレームレスの三機種
フレームレス・インランナーはカメラではなく関節に使われます。180.8 gのCubeMars RI50 KV100 フレームレスインナーロータトルクモーターはコンパクトな関節に適し、CubeMars RI80 V2.0 KV75 フレームレスインナーロータトルクモーターは定格1.45 Nmで中間域をカバーし、CubeMars RI100 KV105 フレームレスインナーロータトルクモーターは14極対から4.95 Nmの最大トルクを発生し、そのページは超低いディテント特性と低速でも速い応答を明記しています。フレームレスキットは関節構造そのものに組み込まれ、ステータとロータをハウジングにボルトで固定する構成であり、クラスの選定ロジックはフレームレストルクモーター:ロボット関節向けステータ・ロータキットの選び方で扱われています。
上の公式動画は、インランナーとアウトランナーのフレームレス構造を直接解説しています。設計がどれだけのコギングトルクを生むかを決めるステータティース、ロータ磁石、巻線配置を扱い、二つのアーキテクチャを実機で並べて示しています。
なめらかな低速動作のための選択チェックリスト
メカニズムと証拠を並べると、一つの手順が組み上がります。用途が低速で成り立っているときは上から下まで実行し、動作点がディテントがフィルタされる領域から決して出ない場合にのみ省略します。
手順一:速度帯を定義する
どの製品ページを開くよりも前に、最も遅い有用な動作と保持デューティを書き留めます。停止付近、低速の連続動作、頻繁な低速反転では、モーターのディテント特性が一次の選定基準です。影響はシャフト速度に加えてロータと負荷の慣性、機械剛性、減衰、減速比、制御帯域に依存するため、万能なrpmしきい値は存在しません。高速では外乱周波数が機械応答帯域の外へ移動し、他の行のほうが重要になります。ゆっくり動くことも速く旋回することもある軸は、低速側のケースでモーターをサイズ決定する必要があります。速い側のケースは自ずと解決されるからです。
手順二:極数と構成を読む
比較すべき記載数値がないため、構造の行がシグナルを運びます。より多い極対、分数スロット巻線、スキューされた磁石またはティース、そして低コギングの設計意図の記述は、なめらかさに投じられた設計努力の目印であり、上の比較表はそれらの行が実践でどう読めるかを示しています。ページが構造について沈黙している場合は、前節のメーカーへの質問リストが適用されます。そして、背後に構造の行を伴わないコギングトルク低減の主張は、試験方法の空欄が予測する懐疑に値します。
手順三:ベンチ試験の計画
データシートが省いているものを測る計画を立てます。バックドライブの手触り、定速時の電流リップル、低速での速度の指紋はいずれも、ドライブとエンコーダがあれば1時間足らずで行え、合わせて記載行が示せない挙動を挟み込みます。予算が許すなら二つの候補モーターをサンプルします。試験は本質的に相対的であるため、比較はどちらか一方の絶対値より多くの情報を与えます。試験環境の規律についての注意として、二つの候補には同じドライブ設定、同じ速度、同じ負荷条件を使わなければなりません。電流リップルの振幅はモーターそのものと同じくらいループゲインと速度に依存するからです。一つの試験環境での規律あるバックツーバック比較は、異なる二つの環境での注意深い二つの測定より価値があります。
手順四:ドライブをモーターに合わせる
ドライブはディテントを除去できませんが、より広いトルクリップルの一族のどれだけが出力まで生き残るかを決めます。正弦波の逆起電力を持つモーターとFOC(正弦波駆動)の組み合わせは転流関連成分の多くを抑制でき、台形波駆動はその上に独自のリップルを上積みします。磁気的な底であるディテントは、どちらの場合でも残ります。その組み合わせの電流と発熱の側は連続トルクとピークトルク:デューティサイクル、熱限界、トルク-回転速度曲線で扱われています。シャフトにおけるなめらかさはモーターの性質とドライブの性質の積であり、チェックリストは両側を選んだときにのみ閉じます。
要点のまとめ
- コギングトルクは、磁石とティースの吸引力による、無通電で位置依存のディテントトルクです。電流を必要とせず、1回転あたり何度も繰り返されます。
- ロータと負荷の慣性が速度で外乱をフィルタするため、ディテントが選定を左右するのは低速、停止付近、低速反転においてだけです。
- コギングはトルクリップルの一成分です。鉄と磁石の中に存在するため、どのドライブ調整でも除去できない成分です。
- 分数スロット構成、スキュー、磁石形状、スロットレス巻線が確立された設計レバーです。スロット・極の選択は周期性を決め、振幅は電磁設計全体に属します。
- 大半のデータシートは数値を記載しないため、コギングトルクの低減は極対数、明記された設計意図、手によるバックドライブ、低速電流リップル試験から判断されます。
よくある質問
Qブラシレスモーターのコギングトルクは何によって生じますか。
スロット付きステータの離散的な鉄のティースとロータ永久磁石の間の吸引力です。各磁石は磁気リラクタンスが最小の角度位置へ引かれ、角度に対する蓄積磁気エネルギーの変化が、回転を交互に妨げたり助けたりするトルクとして現れます。したがってこの効果は電流を必要とせず、通電していないシャフト上にも存在し、1回転あたりのディテント数はスロット数と極数の最小公倍数に従います。言い換えれば、ディテントはトルクリップルの一族の無通電のメンバーです。
Qコギングトルクはトルクリップルと同じですか。
いいえ、違います。コギングトルクはトルクリップルの一成分であり、同義語ではありません。トルクリップルは、モーターが駆動されている間の出力トルクの位置依存の変動の総体であり、ディテント効果、逆起電力と電流波形の不一致、転流イベントの総和です。ディテント成分は無通電で存在し、どのようなドライブ調整にも耐えて残りますが、他の成分は駆動技法に応答します。二つの用語が異なる対策につながるのはそのためです。
Qコギングトルクは高速回転では問題になりますか。
速度が上がるとほとんど問題になりませんが、それは効果が消えるためではありません。外乱は各ディテントをまたいで符号を交代させ、1周期あたりの正味の仕事はゼロです。速度の上昇とともに周波数が高くなり、回転慣性が結果として生じる運動リップルを減衰させます。どこまで減衰するかは、系の慣性、剛性、減衰、制御帯域に依存します。効果が支配的になるのはむしろ停止付近、位置保持、低速反転であり、ジンバル軸、ダイレクトドライブのロボット関節、追跡機構が作業時間の大半を過ごす領域です。
Qダイナモメーターなしでコギングトルクはどのように測定できますか。
三つのベンチ確認がそれを挟み込みますが、いずれも直接測定の代替にはなりません。無通電シャフトを手でバックドライブすると、ディテントの手触りが定性的スクリーニングとして現れます。電流制御の下で一定の低速で回すと、ドライブが外乱にどう応答するかが示されますが、電流リップルはループゲイン、PWM、負荷も反映します。ゆっくりした等速移動中のエンコーダ速度を記録すると、システムレベルの運動リップルが示されます。実際の数値が必要なときの直接の経路は、ゆっくり回転する無通電シャフトにトルク変換器を当てることです。ダイナモメーターは不要です。
Qどの設計上の選択がコギングトルクを低減しますか。
最小公倍数の大きいスロット・極の組み合わせは、1回転あたりのディテントイベントの数を増やします。ただし振幅は引き続きスロット開口、極弧比、高調波成分に依存します。スキューは積層に沿って選択されたディテント高調波を低減し、磁石アーク形状と狭いスロット開口は発生源のエネルギー変動を縮め、スロットレス巻線はトルク密度と引き換えにティースを完全に取り除きます。これらのレバーによるコギングトルクの低減は設計時に決まるため、数値が記載されないときに製品ページの構造行がシグナルを運ぶのです。
Qなぜ大半のデータシートにコギングトルクが記載されていないのですか。
記載するほうが主張するより難しいためです。比較可能な数値にはミリニュートンメートル分解能を備えた定義済みの低速試験環境が必要であり、ベンダー横断の試験標準はその方法を固定していません。その値は磁石公差と温度でばらつきます。数値は定格トルクに対しても小さく、文脈を離れて誤読されやすいものです。そのためメーカーは設計意図を言葉で、すなわちlowまたはultra-lowと述べ、測定は買い手に委ねます。極数とベンチ試験が実用的な比較ツールになるのはそのためです。
低速のなめらかさは、制御ループに出番が回ってくるずっと前に決まります。スロット数と極数の中で、スキューの中で、そしてデータシートの行が存在するかどうかの中で決まるのです。マーケティングの文言が言えないものについては構造の行を読み、ページが空欄のまま残すものについてはベンチで試すならば、ジンバル、関節、トラッカーのために候補に挙げられたBLDCモーターは、静止を保てるものと単に速く回るだけのものとに自ずと分かれていきます。