고추력 드론용 모터는 규격표에서 가장 큰 유닛이 아니라, 기체가 실제로 비행하는 동작점에서도 추력을 계속 내는 모터다. 선정은 기체가 들어 올려야 하는 질량에서 시작해 그 질량을 각 로터에 나누고, 이어서 모터가 열 여유를 소진하지 않고 자기 몫을 감당할 수 있는지 확인한다. 탑재 중량 등급, 로터당 추력, 열 여유라는 세 가지 양이 답을 결정하며, 헤비리프트 기체에서는 이 세 가지가 그 임무를 수행하기 위해 얼마만큼의 모터 질량을 실어야 하는지까지 정한다.
이 가이드는 ToBMS UAV 모터 카테고리에 현재 수록된 기록 가운데 10건을 다룬다. 모두 T-Motor 제품으로, ToBMS 기록에서는 헤비리프트 드론과 농업용 UAV로 분류되며, 각 단계에서 어떤 규격이 선택을 좌우하는지 밝힌다. 아래의 모든 수치는 ToBMS 제품 기록 또는 제조사가 공표한 규격에서 가져왔다. 이 수치에서 도출한 비율은 도출값으로 표기하고, 공표되지 않은 값은 유사 모델에서 추정하지 않고 미공표로 표시한다.
빠른 답변
탑재 중량 등급이 먼저 오며, 이는 모터가 아니라 기체의 수치다. 여기서 다루는 8건의 Navigator 기록은 모두 제조사 페이지에 기체 최대 이륙 중량을 직접 제시하며, T-Motor MN1115 KV130 UAV Motor의 60 kg에서 T-Motor MN1330 KV40 UAV Motor의 140 kg에 이른다. 이 숫자는 기체의 전비 중량이며 그 아래에 매달린 탑재 중량이 아니다. 탑재 중량은 기체, 배터리 팩, 항전 장비, 모터를 뺀 뒤 남는 것이므로, 모터 선택은 탑재 중량 수치 자체가 아니라 질량 예산에서 나오고, 중탑재 드론 모터는 부하만이 아니라 기체에 맞춰 선정된다.
다음으로 고추력 드론용 모터가 내야 하는 추력은 기체에 필요한 추력을 각 암에 나누어 정해진다. 멀티로터 실무에서는 기동과 외란 중에도 자세 제어가 권한을 유지하도록 전비 중량의 몇 배를 예산으로 잡는다. 따라서 기록된 모터당 최대 추력은 동작점이 아니라 상한이다. 로터 하나가 고장 난 뒤에도 제어를 이어가는 것은 이와 별개의 내고장성 요구사항으로, 최대 추력 수치만이 아니라 기체 구성, 제어 배분, 고장 케이스에서 나온다. 이 상한이 비행 중에도 유지되는지를 결정하는 세 번째 수치가 열 여유다. 이 모터들에 공표된 전력·전류 정격은 짧은 시간 창으로 제시되고, 제조사 시험대의 표면 온도는 특정 스로틀과 운전 시간에서 측정된다. 10건의 기록은 프로펠러, 버스 전압, 시험 조건이 페이지마다 달라 그 기준으로 서로 순위를 매길 수 없다. 수치가 할 수 있는 일은 하나의 모터, 하나의 프로펠러, 하나의 버스에서 여유가 어디에 있는지 보여주는 것이며, 그것이 바로 선정 판단에 실제로 필요한 비교다.
고추력 드론용 모터란 무엇인가
고추력 드론용 모터의 구조는 이 등급의 무거운 쪽에서도 달라지지 않는다. 고추력 드론용 모터에서 달라지는 것은 규격 가운데 어느 부분이 구속 조건이 되느냐다. 소형 기체에서는 제약이 보통 배터리 팩과 배선에 있고, 고추력 드론용 모터는 이미 기체에 맞는 프로펠러에 맞춰 선정된다. 헤비리프트 또는 농업용 기체에서는 제약이 열 부하와 모터 질량으로 함께 옮겨가며, 이런 기체에서는 요구 탑재 중량과 임무 요구가 커질수록 열 부하와 추진 시스템 질량이 중요한 연성 구속이 될 수 있다. 이것이 이 범위의 무거운 쪽에서 선정 문제를 달라지게 만든다.
로터당 추력과 모터 질량
모든 헤비리프트 판단의 양쪽에 수치가 하나씩 놓이며, 어느 쪽도 단독으로 읽을 수 없다. 로터당 추력은 모터가 동작점에서 내야 하는 양이고, 모터 질량은 그 추력을 위해 기체가 매 비행마다 치르는 대가이며, 모터는 추진 시스템이 들어 올리는 전비 중량의 일부다. 아래 10건의 기록에서 이 두 수치는 같은 방향으로 움직인다. T-Motor U11 II KV120 UAV Motor는 772 g에 추력 14159 g을 기록하고, T-Motor MN1330 KV40은 2750 g에 75415 g을 기록한다. 둘 사이에서 질량은 약 3.6배, 기록 추력은 약 5.3배 늘어나며, 이 기울기 차이가 바로 선정 판단이 맞바꾸는 대상이다.
이 두 수치는 점수가 아니라 한 쌍으로 읽어야 한다. 추력에 비해 가벼운 고추력 드론용 모터는 추진 시스템이 지는 질량을 줄이지만, 발생하는 손실을 방출할 구리와 스테이터도 적으며, 두 효과는 독립적이지 않다. 추력에 비해 무거운 고추력 드론용 모터는 열 문제에 더 많은 재료를 투입하는 대신, 기체가 매 비행마다 들어 올리는 질량과 자세 제어기가 맞서야 하는 관성을 늘린다. 이 맞바꿈에서 어느 쪽이 옳은지는 기체가 수행하는 운용에 달려 있으며, 같은 모터가 서로 다른 두 임무에서는 경계선의 양쪽에 놓일 수 있다.
첫 번째 필터로서의 KV
KV는 권선의 속도 상수로, 볼트당 회전수로 표시되며, 이 기록들에서는 MN1115의 130에서 MN1330의 40까지 이른다. 선정에서 KV의 실제 역할은 이 모터가 어느 셀 수와 어느 프로펠러 직경에 맞춰 감겼는지를 밝히는 것이다. 주어진 버스에서 낮은 KV는 같은 프로펠러를 더 느리게 돌리며, 저KV 권선은 저속·대구경 프로펠러 구성에 적합할 수 있다. 그러나 주어진 추력에서의 전류는 KV 값이 아니라 모터와 프로펠러의 운전 데이터에서 평가해야 한다. 이것이 헤비리프트 기체가 컨트롤러가 연속으로 감당할 수 있는 범위를 넘지 않고 큰 프로펠러를 돌릴 수 있게 한다. KV는 품질 수치가 아니라 정합 선언이며, 24S 버스로 20 in 프로펠러를 구동하는 경우와 30 in 프로펠러를 구동하는 경우에는 같은 추력 목표라도 서로 다른 값이 요구된다.
고추력 드론용 모터에서 이와 관련된 수치는 스테이터 구성이며, Navigator 모터에서는 36N40P나 36N42P 같은 슬롯 수와 극 수로 공표된다. 여기 열거한 8건의 Navigator 기록은 모두 대구경 스테이터를 갖춘 고극수 아웃러너로, MN11 시리즈의 120.5 mm에서 MN13 시리즈의 150 mm에 이른다. KV 값은 모터의 권선과 전자기 설계를 반영한다. 극 수와 스테이터 치수는 추가적인 맥락을 제공하지만 KV를 단독으로 결정하지는 않는다. 두 시리즈는 이 선을 따라 갈린다. MN11 그룹은 120.5 mm 스테이터를 12S 또는 24S와 짝짓고, MN13 그룹은 150 mm 스테이터를 14S 또는 24S와 짝짓는다. 구체적인 사례보다 일반적인 원칙을 먼저 알고 싶다면 UAV 모터: 기체에 맞는 KV, 추력, 질량 선정이 더 넓은 U, Navigator, P, AT 범위에 걸쳐 같은 관계를 다룬다.
고추력 드론용 모터의 페이로드 등급은 어떻게 정해지는가
기체의 탑재 중량 등급은 모터의 속성이 아니며, 제조사가 모터 옆에 공표하는 수치도 탑재 중량 정격이 아니다. T-Motor는 Navigator 모터마다 기체 최대 이륙 중량을 제시하며, 그 숫자는 그 모터가 구동하도록 의도된 가장 무거운 기체를 나타낼 뿐 그러한 기체가 운반할 수 있는 적재량을 나타내지 않는다. 한 수치에서 다른 수치로 가는 것은 뺄셈이며, 그 결과는 기체가 어떻게 만들어졌는지에 달려 있다.
페이로드 등급과 로터 수
고추력 드론용 모터 선정은 전비 중량에서 시작해 탑재 중량이 아닌 모든 것을 빼는 데서 출발한다. 기체, 배터리 팩, 항전 장비, 탑재 마운트, 그리고 모터 자체다. 남는 것이 임무 장비에 쓸 수 있는 질량이며, 헤비리프트 기체에서는 그 잔여분이 허용 전비 중량 안에서 기체, 배터리, 추진 시스템, 항전 장비, 탑재 마운트의 질량에 달려 있다. 8건의 Navigator 기록이 선언한 최대 이륙 중량은 MN1115 KV130이 60 kg, T-Motor MN1118 KV108 UAV Motor가 70 kg, T-Motor MN1123 KV53 UAV Motor가 80 kg, T-Motor MN1315 KV100 UAV Motor가 90 kg, T-Motor MN1130 KV45 UAV Motor와 T-Motor MN1320 KV49 UAV Motor가 각각 100 kg, T-Motor MN1325 KV47 UAV Motor가 120 kg, MN1330 KV40이 140 kg이다. 2건의 U 시리즈 기록인 U11 II KV120과 T-Motor U13 II KV65 UAV Motor는 기체 최대 이륙 중량을 공표하지 않으므로 여기서는 등급을 부여하지 않는다.
다음으로 로터 수가 그 질량을 나눈다. 같은 전비 중량의 기체라도 6개 암으로 만들면 8개로 만든 경우보다 각 모터에 더 많은 것을 요구한다. 그 차이는 산술만이 아니다. 로터가 적을수록 기체는 각 로터에 더 의존하고, 자세 제어와 외란을 위해 예약해야 하는 제어 예산의 몫도 커진다. 기록된 추력 값을 정상 비행에 모두 써버리는 추진 예산은 그 예비분에 아무것도 남기지 않는다. 그래서 호버링에서 최대 추력 중 얼마를 쓰는지는 결과가 아니라 선정의 입력이다.
부분 스로틀에서의 추력 여유
헤비리프트 기체의 고추력 드론용 모터는 비행 시간의 대부분을 부분 스로틀에서 보내며, 여유가 깃드는 곳이 바로 이 부분 스로틀 영역이다. 제조사 시험 데이터는 추력 값 가운데 얼마가 중간 스로틀에서 나오는지를 보여준다. MN1330 KV40에 52 x 20 in 프로펠러를 장착한 경우, 벤치 표는 40 percent throttle에서 14117 g, 100 percent에서 75415 g을 기록한다. 즉 스로틀 행정의 위쪽 절반이 제공되는 추력의 대부분을 담당한다. 이를 고추력 드론용 모터의 동작점으로 옮긴다는 것은 기체가 만재로 호버링하는 스로틀을 고르고 그 위에 행정이 얼마나 남는지 확인하는 일이다.
여유의 두 번째 부분은 모터가 기록하는 추력과 그것이 감당할 수 있는 추력 사이의 간극이다. Navigator 페이지는 암당 수치를 최대값과 정격값 두 개로 나란히 공표하며, 그 간극은 크다. MN1123 KV53은 최대 47.5 kg에 대해 암당 정격 20-22 kg, MN1325 KV47은 68.0 kg에 대해 30-32 kg, MN1330 KV40은 75.4 kg에 대해 35-38 kg이다. 이 간극은 모터가 시험대에서 전개 시 짧게 낼 수 있는 양과 작업 부하로 감당하도록 의도된 양의 차이이며, 고추력 드론용 모터는 뒤의 수치로 선정하고 앞의 수치는 감당을 요구해서는 안 되는 상한으로 쓴다.
부분 스로틀과 전개 시의 효율
효율은 고추력 드론용 모터 선정 사슬에서 기록이 간접적으로만 서술하는 유일한 양이며, 그 이유는 와트당 추력이 모터 단독이 아니라 모터와 프로펠러를 합친 속성이기 때문이다. 제조사 시험표는 이를 와트당 추력 그램이라는 비로 기록하며, 그 비는 여기서 다루는 모든 모터에서 스로틀에 따라 움직인다. MN1330 KV40에 52 x 20 in 프로펠러를 장착한 경우, 벤치 표는 40 percent throttle에서 10.61 g/W, 100 percent에서 4.64 g/W를 나타내며, 같은 형태가 U11 II KV120에 28 x 9.2 in 프로펠러를 장착한 경우에도 나타나 11.72 g/W 대 5.08 g/W다. 이 범위에서 추력은 오르지만 와트당 추력은 오르지 않으며, 이것이 위에서 논한 부분 스로틀 여유의 바탕에 있는 산술이다.
내부 저항과 권선 손실
권선 동손은 I²R 관계를 따르므로, 저항은 주어진 동작점에서 입력 가운데 얼마가 열이 되는지를 정한다. 다만 공표 데이터에서 이를 추정하려면 상간 값을 임의의 전류 값에 곱하는 것이 아니라 서로 호환되는 저항과 전류의 정의가 필요하다. 10건의 기록에서 공표값은 MN1315 KV100의 7.5 mΩ에서 U11 II KV120의 80±5 mΩ까지 넓은 띠에 걸치지만, 그 띠의 순서는 추력 순서를 따르지 않는다. MN1315 KV100은 여기서 추력이 높은 기록 가운데 하나이면서도 공표 저항이 가장 낮다. 반면 MN1118 KV108과 MN1115 KV130은 12S에서 13 mΩ과 16 mΩ을 기록하고, MN1123 KV53은 24S에서 35 mΩ을 기록한다. 저항은 고추력 드론용 모터의 권선 속성이며 해당 페이지가 서술하는 권선에 대해 제시된 값이므로, 단독이 아니라 셀 수와 함께 읽는다.
무부하 전류와 무부하 저항
이 수지의 무부하 쪽이 무부하 전류이며, U11 II KV120은 18 V에서 1.5 A, U13 II KV65는 18 V에서 1.7 A, Navigator 각 기록은 20 V에서 2.0 A에서 5.7 A 사이라고 공표되어 있다. 이 전류는 모터가 무부하로 회전할 때 생기는 손실을 감당한다. 베어링 저항, 로터와 스테이터 사이의 풍손, 그리고 극 수와 회전수로 정해지는 주파수로 스테이터가 스위칭되며 생기는 철손이다. 대구경 스테이터 아웃러너에서는 이것이 동작 전류의 작은 부분이며, 선정 판단에 미치는 영향은 스로틀 행정의 낮은 쪽, 즉 유효 추력이 가장 작고 입력 가운데 무부하 손실에 쓰이는 몫이 가장 큰 영역에 있다. 고추력 드론용 모터에서 저항도 무부하 전류도 직접 그것으로 선택을 내리는 수치가 아니다. 둘 다 손실이 어디로 가는지 따라가기 위해 읽는 것이며, 아래 열 관련 절이 그것을 동작점에 적용한다.
로터당 추력과 그것이 모터 질량으로 치르는 대가
탑재 중량 등급과 로터 수가 정해지면, 남는 문제는 각 암이 얼마만큼의 추력을 내야 하는지와 그것을 내는 모터의 무게다. 이 둘은 페이지에서는 별개의 규격이지만 기체에서는 하나의 결정이다. 모터가 더하는 1그램마다 기체가 들어 올려야 하는 전비 중량의 일부가 되고, 그 모터가 내는 추력은 그것을 들어 올리는 것의 일부이기 때문이다.
kg 수치를 읽는 방법
고추력 드론용 모터에 대해 공표되는 추력 수치는 명시된 전압, 프로펠러, 스로틀 조건에서 시험대에 기록된 최대값이며, 올바르게 읽는다는 것은 그 세 조건과 함께 읽는 것이다. 아래 10건의 기록은 28 x 9.2 in에서 52 x 20 in까지의 프로펠러, 12S에서 22-25S까지의 버스에서 제시되며, 수치는 U11 II KV120의 14.16 kg에서 MN1330 KV40의 75.4 kg에 이른다. 어느 것도 모터가 무기한 감당하도록 의도된 값이라는 의미의 정격 추력이 아니며, Navigator 페이지는 최대값과 암당 정격값을 나란히 공표해 이 두 개념을 명시적으로 구분한다. 선정 판단이 상한이 아니라 동작값을 필요로 할 때는 암당 정격값을 읽어야 하고, 페이지가 그것을 공표하지 않으면 상한이 유일하게 공표된 숫자이며 그렇게 다루어야 한다.
기록 최대 추력 1 kg당 모터 질량
고추력 드론용 모터의 기록 질량을 기록 최대 추력으로 나누면, 그 최대값에 대해 추력이 질량으로 얼마를 치르는지 서술하는 도출값이 나오며, 10건의 기록에서 기록 최대 추력 1 kg당 30.0 g에서 54.5 g 사이에 놓인다. 이것은 표준화된 효율 지표가 아니다. 프로펠러, 버스 전압, 시험 조건이 기록마다 다르기 때문이다. 8건의 Navigator 기록은 MN1123 KV53의 30.0 g에서 MN1330 KV40의 36.5 g까지 좁은 띠에 놓이며, 두 배 이상 늘어나는 추력 범위에서 그 흩어짐은 약 5분의 1이다. 2건의 U 시리즈 기록은 그 띠의 위쪽 밖에 있고, 가장 높은 것은 U11 II KV120으로 기록 최대 추력 1 kg당 54.5 g이다. 기재된 규격은 부품 단위 질량 내역을 제공하지 않으므로 그 구조와 권선 각각의 기여를 이 기록만으로 분리할 수 없다. 그럼에도 U11 II KV120은 여기서 가장 가벼운 772 g의 모터이며 14.16 kg으로 가장 작은 추력을 기록한다. 고추력 드론용 모터에서 이 수치는 공표값에서 도출된 것이며 그 자체로 제조사 규격이 아니다. 추력의 비용이 범위 안에서 어떻게 변하는지 보는 데 유용하며, 추력 수치를 대신하는 것이 아니라 그것과 함께 읽는다.
| Model | 기체 최대 이륙 중량 | 최대 추력 | 암당 정격 추력 | 모터 질량 | 기록 최대 추력 1 kg당 모터 질량 | 셀 수 | 프로펠러 |
|---|---|---|---|---|---|---|---|
| U11 II KV120 UAV Motor | not published | 14.16 kg | not published | 772 g | 54.5 g | 12S | 28 x 9.2 in |
| U13 II KV65 UAV Motor | not published | 28.7 kg | not published | 975 g | 34.0 g | 22-25S | G32 x 11 in |
| MN1115 KV130 UAV Motor | 60 kg | 33.3 kg | 14-15 kg | 1055 g | 31.6 g | 12S | G36 x 11.5 in |
| MN1118 KV108 UAV Motor | 70 kg | 38.1 kg | 16-18 kg | 1186 g | 31.1 g | 12S | VZ40 x 16.1 in |
| MN1123 KV53 UAV Motor | 80 kg | 47.5 kg | 20-22 kg | 1425 g | 30.0 g | 24S | VZ42 x 16.5 in |
| MN1315 KV100 UAV Motor | 90 kg | 50.2 kg | 20-25 kg | 1780 g | 35.5 g | 14S | VZ40 x 16.1 in |
| MN1130 KV45 UAV Motor | 100 kg | 57.3 kg | 20-25 kg | 1740 g | 30.4 g | 24S | NS47 x 18 in |
| MN1320 KV49 UAV Motor | 100 kg | 59.0 kg | 25-28 kg | 2070 g | 35.1 g | 24S | NS45 x 17.5 in |
| MN1325 KV47 UAV Motor | 120 kg | 68.1 kg | 30-32 kg | 2425 g | 35.6 g | 24S | NS47 x 18 in |
| MN1330 KV40 UAV Motor | 140 kg | 75.4 kg | 35-38 kg | 2750 g | 36.5 g | 24S | NS52 x 20 in |
기체 최대 이륙 중량, 추력, 모터 질량, 셀 수, 프로펠러는 제조사가 공표하고 ToBMS 제품 기록이 담고 있는 값에 따른다. 모터 질량은 케이블을 포함한다. 기록 최대 추력 1 kg당 모터 질량은 여기서 기록 질량과 기록 최대 추력에서 도출한 것이며 제조사 수치가 아니다. 시험 조건과 프로펠러가 다르므로 표준화된 효율 지표나 비행 중 탑재 능력의 직접적인 척도로 읽어서는 안 된다. Navigator 페이지는 암당 값을 Max Thrust/Arm과 Rated Thrust/Arm으로 제시한다. 2건의 U 시리즈 페이지는 최대 추력 하나만 제시하고 암당 정격값은 제시하지 않으며, 미공표로 표시된 셀은 유사 모델에서 채우지 않고 비워 둔다. 제조사의 모든 시험표는 그것이 나온 페이지에 인쇄된 프로펠러 블록, 스로틀 단계, 버스 전압에 비추어 읽는다. U 시리즈 페이지에서는 열 순서와 효율 단위가 Navigator 페이지와 같지 않기 때문이다. 이 표에서 모델 간에 열이나 효율 수치를 비교하지 않는다. 프로펠러, 버스 전압, 스로틀, 운전 시간이 페이지마다 다르며, 제조사는 벤치 수치가 해당 모터의 참고일 뿐 모터 유형을 비교하는 근거가 아니라고 밝힌다.
각 추력 수치 뒤에 있는 프로펠러 직경
고추력 드론용 모터에 맞추는 프로펠러는 추력 수치의 부속품이 아니다. 그것은 추력 수치 정의의 일부다. 모터에 기록된 추력은 함께 시험한 프로펠러가 내는 것이며, 그 프로펠러를 바꾸면 모터와 프로펠러의 동작점이 옮겨가 추력과 전류 소모가 모두 바뀔 수 있다. 따라서 여기의 기록은 시험 조건을 딸린 것으로 읽는다. 프로펠러가 결과를 어디까지 정하는지는 여기서 드러난다. 여기서 KV 값이 가장 가까운 두 기록, 45의 MN1130 KV45와 47의 MN1325 KV47은 같은 NS47 x 18 in 프로펠러에서 시험되었는데도 57.3 kg 대 68.1 kg을 기록한다. 즉 차이는 프로펠러가 아니라 스테이터와 권선에 있다. 프로펠러 선택은 모터에 의해 제약되기 전에 기체에 의해 제약된다. 원판 직경이 암과 프레임을 피해야 하고, 익단 속도에 의해서도 제약되기 때문이다. KV가 지나치게 높은 상태에서 큰 프로펠러를 쓰면 익단이 효율적이지 않게 되는 속도를 넘어선다. 농업용 기체에서는 같은 제약이 살포 패턴의 문제로 나타나며, 농업용 UAV용 BLDC 모터: KV, 스테이터 크기와 부분 스로틀 토크가 듀티 사이클 쪽에서 이를 다룬다.
고추력 드론용 모터의 열 여유
고추력 드론용 모터의 열 여유는 동작점에서 발생하는 열과, 권선이나 자석이 공표값이 더 이상 적용되지 않는 온도에 이르지 않고 방출할 수 있는 열의 차이다. 이것은 추력 수치가 서술할 수 없는 양이다. 같은 모터라도 더 큰 프로펠러, 더 낮은 셀 수, 더 긴 상승에서 같은 추력을 감당하도록 요구받으면 거기에 이르기까지 다른 온도에 도달하기 때문이다. 여기서 다루는 기록은 이 한계를 세 가지 서로 다른 방식으로 서술하며, 그것을 함께 읽는 것이 추력 수치를 동작점으로 바꾼다.
180 s 전력 및 전류 정격
첫 번째 서술은 전력과 전류 정격이며, 여기의 모든 기록에서 연속값이 아니라 180 s 창으로 제시된다. Navigator 기록은 이를 180 s에 걸친 최대 전력과 피크 전류로 공표한다. MN1115 KV130은 2816 W와 180 A, MN1118 KV108은 2230 W와 192 A, MN1123 KV53은 2400 W와 108 A, MN1130 KV45는 3218 W와 132 A, MN1315 KV100은 3300 W와 248 A, MN1320 KV49는 2900 W와 150 A, MN1325 KV47은 3400 W와 170 A, MN1330 KV40은 3400 W와 177 A다. 2건의 U 시리즈 기록은 ToBMS 기록에서 같은 두 양을 반대 순서로 제시해, 180 s 전력을 최대 전력 행에, 180 s 전류를 피크 전류 행에 둔다. U11 II KV120은 2783 W와 57.3 A, U13 II KV65는 6720 W와 68 A다. 규격에서 실제로 작동하는 부분은 창이다. 180 s 정격은 버스트를 뜻하며, 10분 임무를 비행하는 헤비리프트 기체는 그 대부분을 그 수치보다 훨씬 아래에서 보내므로, 지속 전류가 권선의 연속 능력 안쪽에 들도록 선정해야 하고 버스트 수치에 맞춰서는 안 된다.
구리 손실, 냉각 경로, 장착
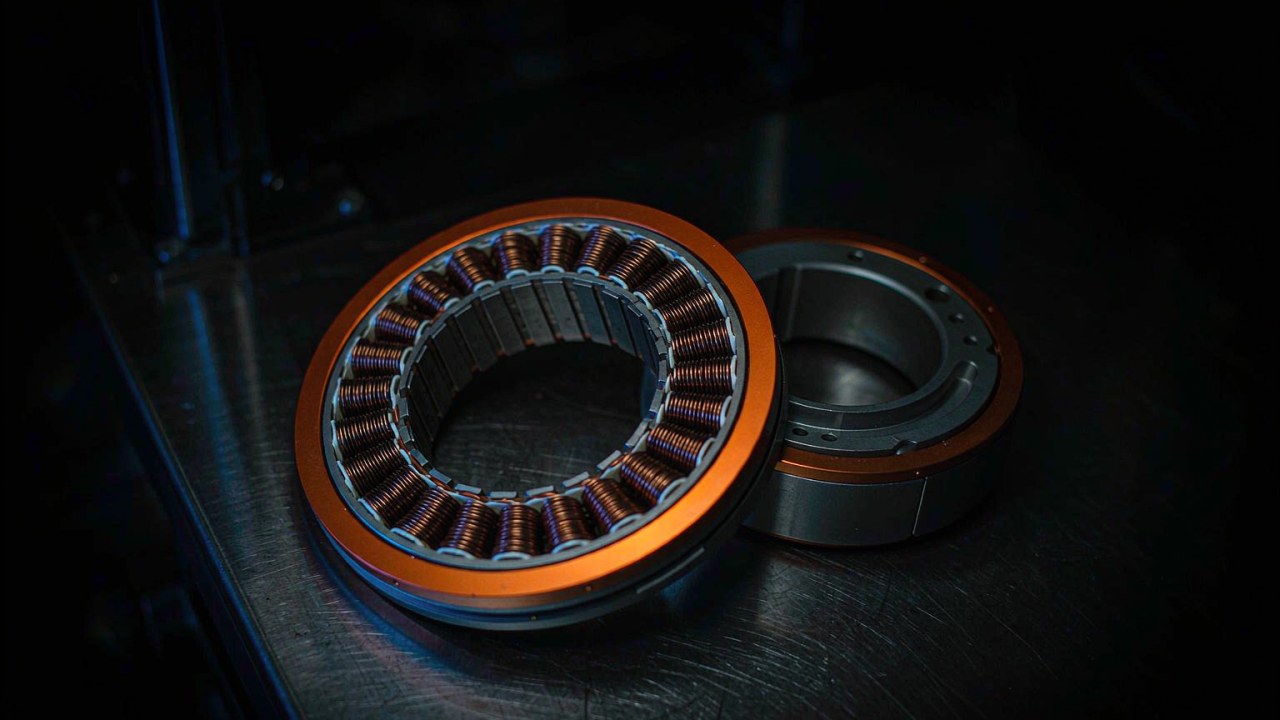
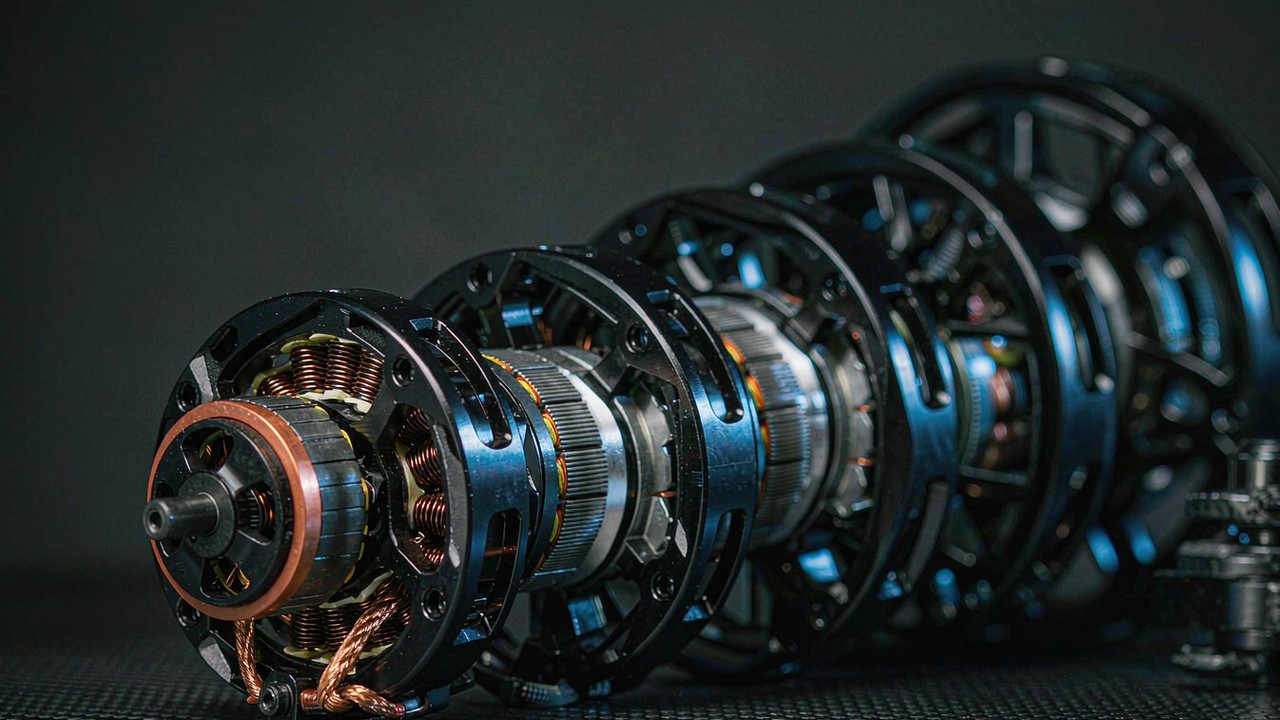
두 번째 서술은 손실 자체다. 동손은 고추력 드론용 모터가 비행 중 발생하는 열에 대한 중요한 기여이며, 일관된 저항 정의 아래에서 전류의 제곱에 비례해 늘어난다. 한편 철손과 기계손도 기여하며 그 상대적 중요도는 동작점에 따라 달라진다. 동 항은 그 모터에 공표된 상간 저항으로 정해진다. MN1315 KV100은 7.5 mΩ, MN1118 KV108은 13 mΩ, MN1115 KV130은 16 mΩ, MN1325 KV47은 17.5 mΩ, MN1330 KV40은 19.5 mΩ, MN1320 KV49는 20.5 mΩ, MN1123 KV53은 35 mΩ, MN1130 KV45는 38 mΩ, U13 II KV65는 73 mΩ, U11 II KV120은 80±5 mΩ이다. 앞서 다룬 철손과 무부하 저항은 더 작은 몫을 더한다. 동손이 만든 열은 이후 모터를 빠져나가야 하며, 그 경로는 나중에 덧붙이는 것이 아니라 규격의 일부다. Navigator 페이지는 스테이터 둘레의 일체형 다이캐스트 냉각 핀 구조를 서술하고, 분할형 냉각 구조에 비해 방열 면적을 두 배로 늘린다고 밝히며, 권선 온도를 5 ℃에서 8 ℃ 낮춘다고 밝힌다. 그 경로를 뒷받침하는 재료도 공표되어 있다. 스테이터의 150 ℃ 코팅, 220 ℃ 구리선, 180 ℃ 정격 자석, IP45 인클로저, 그리고 -30 ℃에서 55 ℃라는 명시된 동작 범위다. 장착이 같은 이유로 중요한 것은 암이 모터가 열을 전도해 보내는 방열판이기 때문이며, 접촉이 나쁜 판에 볼트로 고정된 모터는 같은 질량의 기계 가공 마운트에 올린 동일 모터보다 더 뜨겁게 동작한다.
열 여유가 소진되는 지점
고추력 드론용 모터에 대한 세 번째 서술은 실측 표면 온도이며, 앞의 둘을 구체적으로 만드는 수치다. Navigator 기록에서 제조사는 주위 온도 25 ℃, 80 percent throttle로 10분간 운전한 뒤의 모터 표면 온도를 제시하며, 각 권선 블록에 대해 그 페이지들이 공표하는 값은 82 ℃에서 122 ℃에 이른다. 각각은 같은 페이지에 인쇄된 프로펠러, 버스 전압, 셀 수에 속하므로, 이 띠는 순위가 아니라 측정값이 차지하는 범위를 나타내며, 제조사는 벤치 수치가 해당 모터의 참고일 뿐 모터 유형을 비교하는 근거가 아니라고 밝힌다. 2건의 U 시리즈 기록은 표면 온도를 또 다른 형태로 제시하는데, 100 percent throttle에서 측정되고 운전 시간은 프로펠러 블록에 따라 1, 2, 5, 10분 가운데 하나이며, 주위 온도는 U11 II 페이지에서 19 ℃이고 그 페이지는 1분이라고 적는다. 그래서 이 가이드에서는 모델 간에 온도를 비교하지 않는다.
고추력 드론용 모터의 표면 온도가 뒷받침하는 것은 여유 확인이다. 기록된 표면 온도는 명시된 시험 조건에서 열 거동을 평가하기 위한 유용한 참고를 제공하지만, 권선이나 자석 온도를 직접 확립하지는 않는다. 실제 비행 조건에서 열 여유를 평가하려면 내부 온도 상승, 환경 조건, 냉각, 장착, 듀티 사이클을 고려하고 제조사가 그 모터에 대해 제시하는 온도 한계에 비추어 읽어야 한다. 이 등급의 대구경 스테이터 아웃러너는 짧은 과부하에서 온도가 천천히만 움직일 만큼의 열 질량을 가져 버스트 정격이 유용하다. 동시에 지속 과부하가 드러나기까지 오래 걸리고 사라지기까지도 오래 걸릴 만큼의 열 관성도 지닌다. 따라서 고추력 드론용 모터의 여유는 어느 한순간이 아니라 듀티 프로파일 전체가 소비하며, 부하를 동반한 사이클을 반복하는 농업용 기체에서는 그 누적 효과가 기체 온도에 반영된다. 이 문제의 듀티 사이클 측면은 산업용 UAV용 BLDC 모터: 듀티 사이클, 이중화와 탑재 중량에서 다루며, 그 효율 측면, 즉 스로틀이 오를수록 와트당 추력이 떨어지는 것은 입력단에서 본 같은 메커니즘이다.
헤비 리프트 등급의 T-Motor U11 II와 U13 II
U 시리즈의 두 기록은 이 그룹에서 가장 가벼운 모터이며 추력 범위의 하단에 위치하므로, 이 등급의 기준으로 볼 때 전비중량이 크지 않은 기체에 자연스러운 출발점이 된다. 두 페이지 모두 기체 최대 이륙 중량을 공개하지 않으므로, 여기서는 등급을 공개값이 아니라 각 기록이 제시하는 추력과 셀 수로부터 정한다.
U11 II KV120
T-Motor U11 II KV120 UAV Motor는 79.5 x 51.6 mm 바디에 15 mm 샤프트, 12N14P 스테이터를 갖춘 772 g 아웃러너이며, 12S 사양으로 48 V, 28 x 9.2 in 프로펠러에서 기록 최대 추력 14.16 kg을 나타낸다. 권선은 상간 저항 80±5 mΩ, 무부하 전류 18 V에서 1.5 A를 기록하며, 공개된 180 s 값은 2783 W와 57.3 A이다. 이 모터의 제조사 시험표에는 26 x 8.5 in, 27 x 8.8 in, 28 x 9.2 in의 세 가지 프로펠러 블록이 실려 있으며, 전개 시 12114 g, 12617 g, 14159 g을 기록한다. 이는 헤드라인 수치가 모터 단독이 아니라 시험된 가장 큰 프로펠러에 속한다는 유용한 단서다. 12S이면서 800 g을 약간 밑도는 이 기록은 페이로드가 절대량으로 작으면서도 로터 수가 적어 모터가 여전히 암당 상당한 추력을 내야 하는 기체에 적합하다.
U13 II KV65
T-Motor U13 II KV65 UAV Motor는 그 한 단계 위에 있다. 100 x 60 mm 바디에 15 mm 샤프트, 36N42P 스테이터를 갖춘 975 g이며, 22-25S 버스용으로 감겨 G32 x 11 in 프로펠러에서 기록 최대 추력 28.7 kg을 나타낸다. 저항 73 mΩ, 무부하 전류 18 V에서 1.7 A를 기록하고 180 s 값은 6720 W와 68 A이다. U11 II와 구분하는 것은 추력 수치 자체가 아니라 더 높은 셀 수다. 22-25S 버스는 주어진 추력에 대해 더 낮은 전류로 더 큰 프로펠러를 돌리며, 제조사는 이 모터를 장기 사용 수명에 걸친 중부하 및 산업용으로 설명한다. 시험표는 여기서도 여러 프로펠러 블록을 싣고 있으며, 전개 시 G30 x 10.5 in에서 24744 g, G32 x 11 in에서 28711 g을 기록한다. 두 U 시리즈 기록은 경량 산업용 기체부터 Navigator 그룹의 진입점까지의 범위를 아우르며, Heavy-Lift Drone Motors: Three T-Motor Options from 2.85 kg to 101 kg Thrust는 두 제품을 U5와 U15 시리즈도 포함하는, 페이로드가 이끄는 더 넓은 비교 안에 위치시킨다.
헤비 리프트와 농업용 T-Motor MN 시리즈 모터
여기서 다루는 여덟 건의 T-Motor MN 모터 기록은 구조가 아니라 스테이터 직경에서 다른 두 계열을 이룬다. MN11 그룹은 120.5 mm 스테이터를, MN13 그룹은 150 mm 스테이터를 갖추며, 각 계열 안에서 모델은 적층 길이로 확장되고 권선은 셀 수에 따라 바뀐다. 여덟 제품 모두 외부 전자 변속기를 갖춘 대구경 스테이터 아웃러너이며, 각 페이지가 추력과 열 수치와 함께 기체 최대 이륙 중량을 기재하므로, 이 그룹은 고추력 드론용 모터를 공개값에서 직접 기체 등급에 맞출 수 있는 제품 범위의 일부가 된다.
MN1115, MN1118, MN1123, MN1130
MN11 기록은 120.5 mm 스테이터 직경을 공유하며 네 모델에 걸쳐 길이가 47.9 mm에서 65.9 mm로 늘어나고, 추력도 MN1115 KV130의 33.3 kg에서 MN1130 KV45의 57.3 kg으로 함께 상승한다. T-Motor MN1115 KV130 UAV Motor는 1055 g, 36N40P 스테이터, 12S 버스의 진입점이며, G36 x 11.5 in 프로펠러에서 33.3 kg을 기록하고 기체 최대 이륙 중량은 60 kg으로 명시되어 있다. 180 s 값은 2816 W와 180 A이고 권선은 16 mΩ을 기록하며, 무부하 전류는 20 V에서 2.7 A이다. T-Motor MN1118 KV108 UAV Motor는 같은 12S 버스에 36N40P 스테이터를 갖춘 1186 g이며, VZ40 x 16.1 in 프로펠러에서 38.1 kg, 기체 최대 이륙 중량 70 kg을 기록하고, 13 mΩ 권선에서 180 s 동안 2230 W와 192 A, 무부하 전류는 20 V에서 3.3 A이다. 두 페이지 모두 두 번째 권선 블록을 싣고 있으며 MN1115는 110 KV, MN1118은 90 KV이다. KV 값을 시리즈 이름이 아니라 모델과 함께 읽어야 하는 이유가 여기에 있다.
T-Motor MN1123 KV53 UAV Motor는 58.9 mm 바디에 1425 g으로 24S 버스로 옮겨가며, VZ42 x 16.5 in 프로펠러에서 47.5 kg, 기체 최대 이륙 중량 80 kg을 기록하고, 180 s 동안 2400 W와 108 A, 권선은 35 mΩ이다. T-Motor MN1130 KV45 UAV Motor는 65.9 mm 바디에 1740 g으로 이 계열을 마무리하며, NS47 x 18 in 프로펠러에서 57.3 kg, 기체 최대 이륙 중량 100 kg, 38 mΩ에서 180 s 동안 3218 W와 132 A를 기록해, 이 기록을 공개값 100 kg의 중페이로드 드론용 모터 대역에 놓는다. 하나의 스테이터 계열 안에서 12S에서 24S로 넘어가는 단계는 여기서 셀 수가 무엇을 하는지 가장 분명히 보여준다. MN1123과 MN1130은 108 A와 132 A로 추력을 내지만 MN1118은 192 A가 필요하다. 비슷한 동작 조건에서는 더 높은 버스 전압이 주어진 전력에 필요한 공급 전류를 낮추지만, 이 모델들 사이의 전류 수치는 버스 전압만이 아니라 각기 다른 프로펠러, 권선, 추력 출력도 반영한다. 24S 권선의 더 높은 저항이 이 맞교환의 다른 한 면이다.
MN1315, MN1320, MN1325, MN1330
MN13 기록은 150 mm 스테이터를 갖추고 길이가 51 mm에서 65 mm로 확장되며, 명시된 기체 최대 이륙 중량이 가장 높은 값에 이르는 것은 이 계열에서다. T-Motor MN1315 KV100 UAV Motor는 두 가지 점에서 이 그룹의 예외다. 14S는 이 계열에서 가장 낮은 셀 수이고 100 KV는 가장 높은 권선이며, 이 둘이 함께 VZ40 x 16.1 in 프로펠러에서 50.2 kg, 기체 최대 이륙 중량 90 kg, 180 s에 걸친 피크 전류 248 A를 만들어낸다. 7.5 mΩ 권선은 여기 열 건 전체에서 공개된 가장 낮은 저항이며, 이는 그 전류를 감당하기 위한 설계적 대응이다. T-Motor MN1320 KV49 UAV Motor는 2070 g으로 24S로 돌아와 NS45 x 17.5 in 프로펠러에서 59.0 kg, 기체 최대 이륙 중량 100 kg을 기록하며, 180 s 동안 2900 W와 150 A, 권선은 20.5 mΩ이다.
그 위에서 T-Motor MN1325 KV47 UAV Motor는 2425 g으로 NS47 x 18 in 프로펠러에서 68.1 kg, 기체 최대 이륙 중량 120 kg을 기록하며 180 s 동안 3400 W와 170 A를 낸다. T-Motor MN1330 KV40 UAV Motor는 2750 g으로 이 범위를 마무리하며, NS52 x 20 in 프로펠러에서 75.4 kg, 기체 최대 이륙 중량 140 kg, 19.5 mΩ 권선에서 180 s 동안 3400 W와 177 A를 기록한다. 가장 큰 두 기록 모두 최대값과 함께 암당 정격값을 제시하며 각각 30-32 kg과 35-38 kg이고, 이것이 작업점을 맞추는 기준값이다. 제조사 자체의 T-Motor Navigator MN Series Heavy-Lift UAV Motors: Official Release Video는 이 기록들을 낳은 시리즈 개선을 다루며, 같은 계열의 농업용 측면은 BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque에서 자세히 다룬다.
고추력 드론용 모터 선정 체크리스트
아래 순서는 고추력 드론용 모터의 수치를 읽어야 하는 순서다. 각 단계가 다음 단계를 제약하며, 어느 것도 모터 페이지 하나만으로 정해지지 않기 때문이다.
- 모터와 배터리를 포함한 전비중량을 합산하고, 그로부터 임무 장비가 아닌 모든 것을 뺀다. 남은 값이 기체가 실제로 운반할 수 있는 페이로드이며, 이는 기체의 허용 전비중량 범위 안에서 기체, 배터리, 추진 시스템, 항전 장비, 페이로드 마운트의 질량에 달려 있다.
- 기체가 필요로 하는 추력을 로터들 사이에 배분하고, 모터를 고른 뒤가 아니라 고르기 전에 제어 여유를 적용한다. 기록된 암당 최대 추력은 상한이며, 그것을 정상 비행에 모두 써버리는 배분은 자세 제어, 외란, 의도된 기동 영역을 위한 여유를 남기지 않는다.
- 배터리 결정에서 셀 수를 확정한 뒤, 기체가 허용하는 프로펠러 직경이 적절한 스로틀에서 작업점에 도달하도록 KV를 고른다. KV는 버스 전압과 프로펠러 사이의 적합이며, 성능 순위가 아니다.
- 추력 수치는 그 옆에 적힌 프로펠러, 전압, 스로틀 단계와 함께 읽고, 페이지가 최대값과 정격값을 모두 공개하는 경우 암당 정격값을 우선한다.
- 구리 손실은 공개된 두 값이 동일한 측정 기준을 공유하는지 확인한 뒤에만 권선 저항과 예상 작업 전류로부터 추정하고, 그다음 제조사가 자체 명시 조건에서 기록한 표면 온도를 권선과 자석에 제시된 온도 한계와 함께 읽는다.
- 지속 상승이 끌어내는 전류를 버스트 값이 아니라 180 s 값에 대조해 확인하고, 호버 전류가 제어 과도 응답을 위해 그 윈도를 비워 두는지 확인한다.
- 기계적 인터페이스를 확인한다. 샤프트 직경, 장착 패턴, 외형, 케이블 길이, 리드선 게이지가 어떤 전기적 수치보다 먼저 암에 맞아야 한다.
- 어떤 값이 제조사 데이터시트에서 왔는지, 어떤 값이 ToBMS 제품 기록에서 왔는지, 어떤 값이 비교를 위해 도출된 것인지 기록해, 나중 개정 시 출처와 대조할 수 있게 한다.
세 편의 가이드가 이 글에서 옆으로 뻗어 나간다. UAV Motors: Matching KV, Thrust and Mass to Your Airframe는 기체 측에서 전체 범주를 다루며 Navigator, P, AT 범위까지 이른다. Long Endurance UAV 애플리케이션은 같은 모터를 효율, 질량, 버스 전압 논의로 끌어들이며, BLDC Motors for Long Endurance UAV: Efficiency, Mass and Bus Voltage에서 자세히 다룬다. 암당 추력이 아니라 응답성과 배터리 수명이 지배하는 계열의 작은 쪽은 Drone Motors 범주와 Industrial UAV 애플리케이션이 이 등급의 모터에는 너무 무거운 기체를 다룬다.
자주 묻는 질문
Q헤비 리프트 드론은 로터당 얼마의 추력이 필요한가
고추력 드론용 모터가 내야 하는 로터당 추력은 페이로드만이 아니라 전비중량과 로터 수에서 나온다. 기체, 배터리, 항전 장비, 임무 장비, 모터를 합산하고 암 수로 나눈 뒤, 기체가 기동, 외란, 돌풍 상황을 거치는 동안 제어 권한을 유지하도록 제어 여유를 곱한다. 여기 기록에서는 이로써 전비중량 약 60 kg 기체가 암당 정격 14-15 kg에, 140 kg 기체가 35-38 kg에 놓인다. 이 모터들은 어느 것도 호버 정격 추력값을 공개하지 않으므로, 호버 지점은 의도한 전압, 프로펠러, 스로틀에서의 제조사 시험 데이터로 확인한다.
Q고추력 드론용 모터는 어떤 KV를 쓰는가
여기서 다루는 열 건에서 40에서 130 사이이며, 그 범위 안의 값은 추력 목표가 아니라 셀 수와 프로펠러로 정해진다. 36 in 프로펠러를 돌리는 12S 제품은 108 또는 130 KV에, 47 in 또는 52 in 프로펠러를 돌리는 24S 제품은 45, 47, 40 KV에 놓인다. MN1315 KV100은 두 입력이 어떻게 상호작용하는지 보여준다. 14S에서는 같은 작업점에 도달하기 위해 낮은 버스가 더 높은 속도 상수를 필요로 하므로, 바로 그 이유로 24S 형제들보다 높은 KV를 갖는다.
Q무거운 페이로드에는 낮은 KV 모터가 항상 유리한가
아니다. 여기 기록이 그 이유를 보여준다. KV는 버스 전압과 프로펠러 사이의 적합을 나타내는 값이므로, 특정한 두 조합에 대해서만 낮거나 높다. MN1115 KV130은 이 그룹에서 KV가 130으로 가장 높으면서도 기체 최대 이륙 중량 60 kg을 명시하는데, 그 12S 버스와 36 in 프로펠러가 바로 그 권선이 맞춰진 대상이기 때문이다. 잘못된 버스의 낮은 KV, 또는 너무 작은 프로펠러 뒤의 낮은 KV는 같은 전류에서 더 적은 추력을 낼 뿐 더 많이 내지 않는다. 또한 너무 큰 프로펠러에서의 낮은 KV는 기체가 필요로 하는 추력에 이르기 전에 스로틀 상한에 먼저 도달한다.
Q농업용 드론에는 어떤 T-Motor MN 모터가 적합한가
살포용 기체에서 고추력 드론용 모터의 선택은 탱크 용량이 아니라 부하 상태의 듀티 사이클을 따르는데, 살포용 기체는 높은 질량으로 사이클을 반복 비행하며 부분 스로틀 영역에서 효율을 유지해야 하기 때문이다. MN11 계열은 더 작은 살포용 기체에 자연스러운 대역이며, MN1115 KV130은 기체 최대 이륙 중량 60 kg, MN1118 KV108은 12S 버스에서 70 kg이다. MN13 계열은 MN1315 KV100의 90 kg부터 MN1330 KV40의 140 kg까지 더 큰 기체를 담당한다. BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque가 그 듀티 사이클을 자세히 다룬다.
Q고추력 드론용 모터에는 어떤 버스 전압이 필요한가
기록에는 각 권선이 어떤 셀 수를 기준으로 규정되는지가 제시되어 있으며, 이 열 건에서는 12S에서 22-25S에 이른다. 이 선택이 중요한 이유는 주어진 전력에 필요한 전류가 버스가 높아질수록 줄어들기 때문이며, MN1118 KV108이 12S에서 그 추력을 위해 192 A를 끌어오는 반면 MN1130 KV45는 24S에서 더 많은 추력을 132 A로 끌어오는 것이 바로 그 때문이다. 더 높은 버스는 컨트롤러와 하네스가 감당할 전류를 줄이지만, 그 대가는 직렬 셀 수의 증가와 배터리의 무게 증가다. 각 모터에 공개된 권선 저항은 추상적인 모터가 아니라 그것이 규정된 버스에 속한다.
Q180 s 전력 정격은 모터가 그 전력으로 연속 운전할 수 있다는 뜻인가
아니다. 고추력 드론용 모터에 공개된 180 s 값은 명시된 윈도에 걸친 버스트 정격이며, 지속 가능한 능력은 그보다 낮고, 벤치 시험이 도달한 피크가 아니라 권선과 자석이 견딜 수 있는 온도로 정해진다. 제조사가 최대값과 함께 암당 정격 추력을 공개하는 경우, 예컨대 MN1123 KV53의 20-22 kg, MN1325 KV47의 30-32 kg, MN1330 KV40의 35-38 kg에서는 그 정격값이 지속 듀티를 맞추는 대상이다. 기록된 표면 온도는 버스트가 무엇을 요구하는지 보여준다. Navigator 페이지는 80 퍼센트 스로틀에서 10분 운전한 뒤의 값을 제시하며, 이는 헤비 리프트 기체가 정상 사용에서 도달할 수 있는 듀티다.