
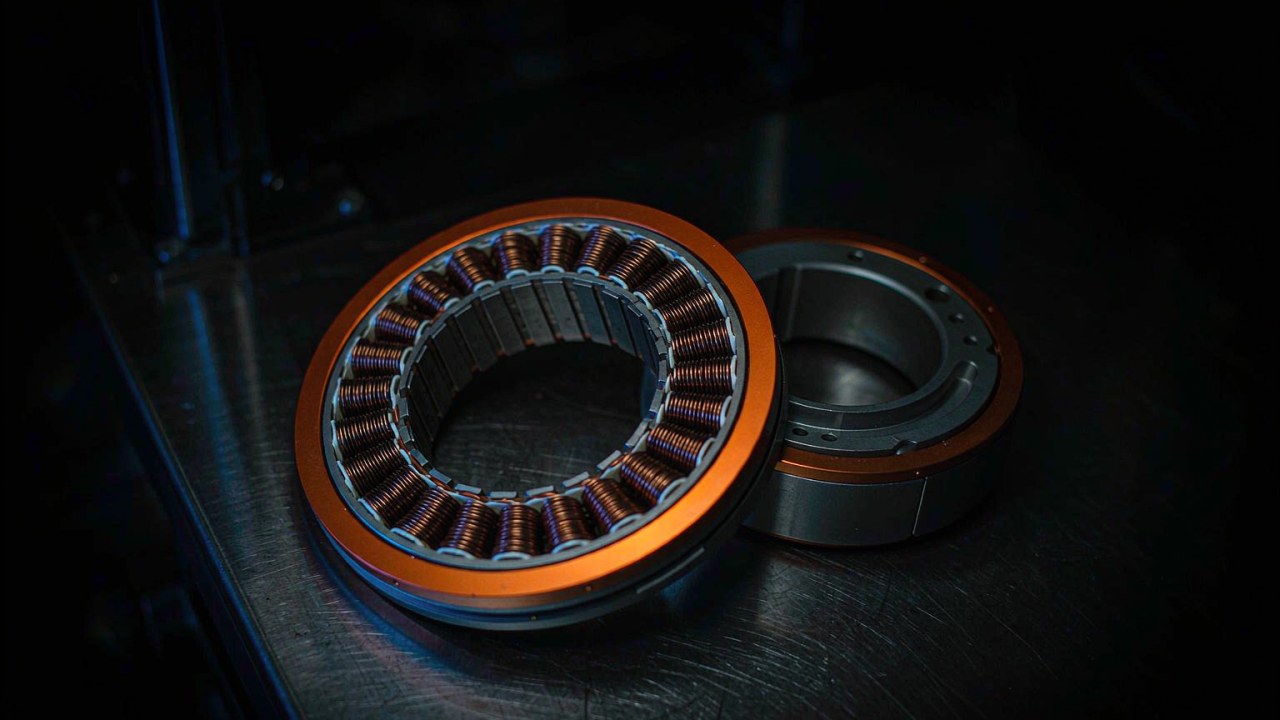
16V vs. 24V 짐벌 모터, 선택 방법
16V 짐벌 모터와 24V 짐벌 모터는 축 크기로 등급을 나눕니다. 정격 전압, 토크, KV, 탑재체 듀티가 카메라 축에 어떤 버스 전압이 맞는지 결정합니다.
제품 가이드
BLDC 모터, 액추에이터, 실제 적용 사례에 관한 구매 가이드, 기술 해설, 비교, 사례 연구.
16V 짐벌 모터와 24V 짐벌 모터는 축 크기로 등급을 나눕니다. 정격 전압, 토크, KV, 탑재체 듀티가 카메라 축에 어떤 버스 전압이 맞는지 결정합니다.
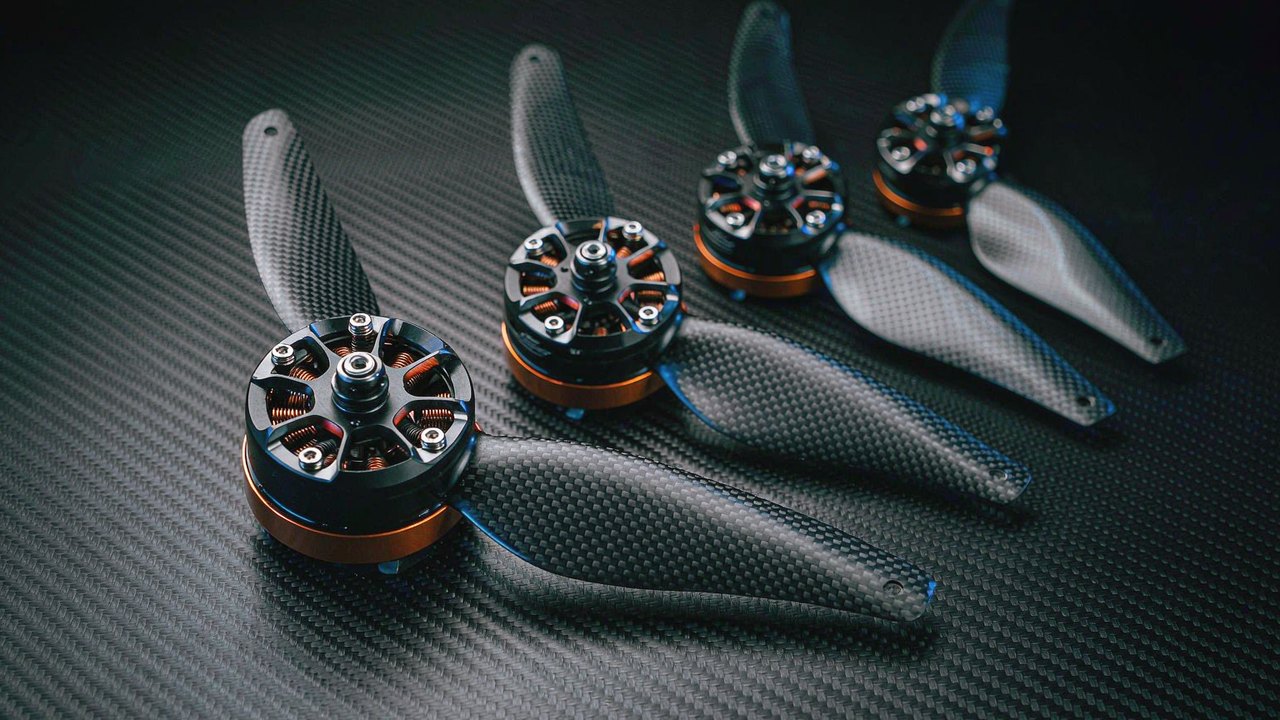
점검용 UAV 모터는 피크가 아니라 부분 스로틀에서 유지하는 추력으로 선택됩니다. 135 g에서 282 g까지 네 가지 T-Motor 기록을 비교합니다.
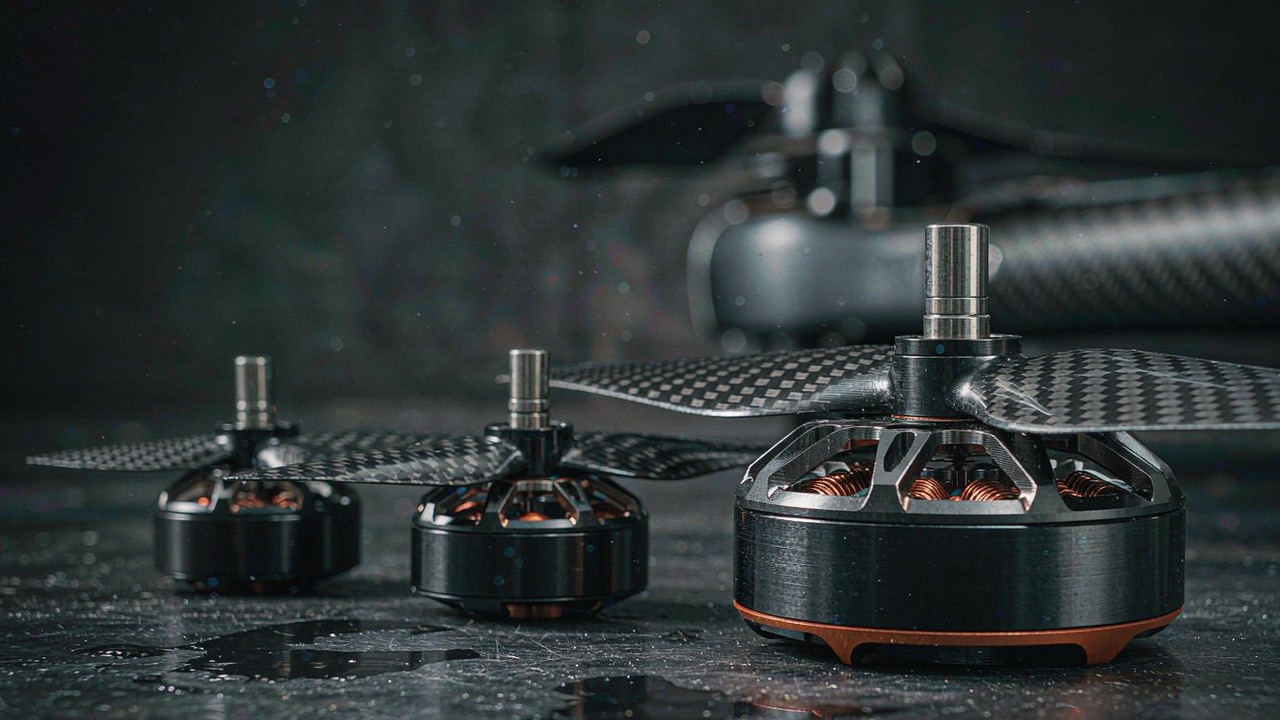
농업용 UAV용 BLDC 모터는 가득 찬 방제 탱크에서도 부분 스로틀 토크를 유지합니다. KV, 스테이터 크기와 180초 여유가 관건입니다.
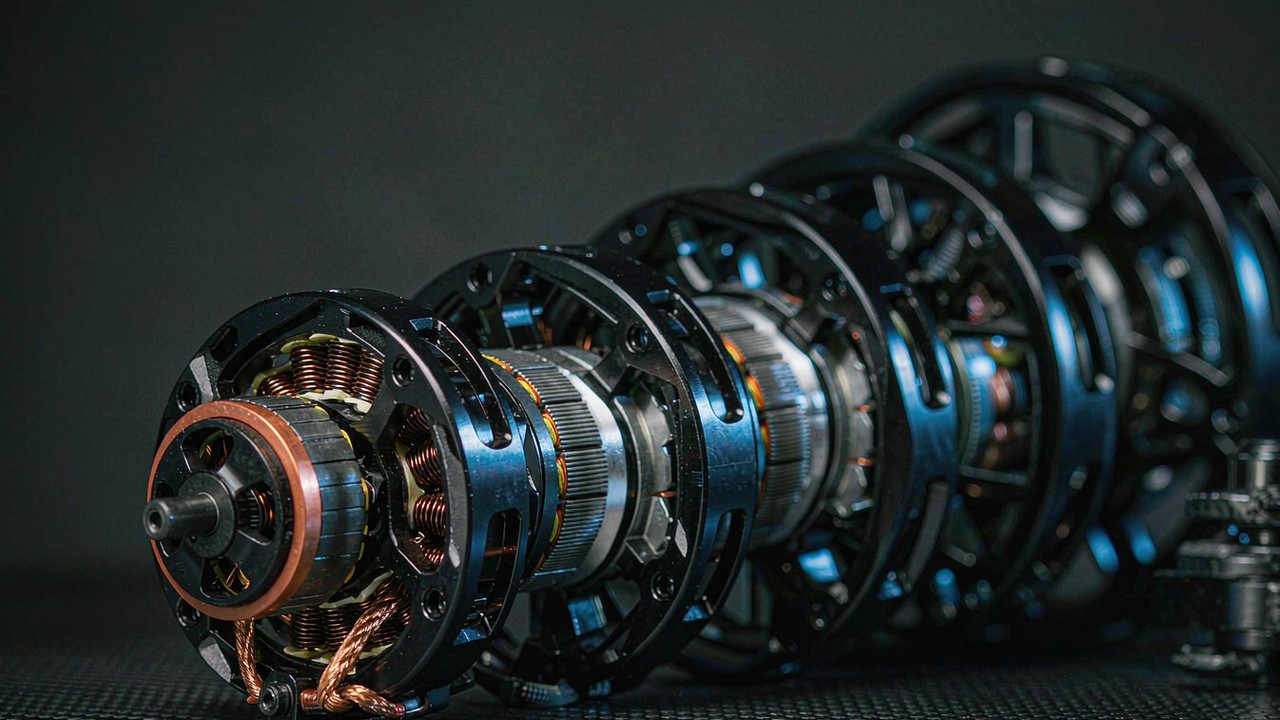
산업용 UAV용 BLDC 모터는 듀티 사이클, 모터 하나가 멈췄을 때의 추력 여유, 열 여유와 탑재 중량을 기준으로 선정하며, 여덟 개의 T-Motor 기록을 통해 살펴봅니다.
VTOL 드론 모터는 리프트 구간의 호버 추력과 순항 시의 효율이라는 상충하는 두 임무에 맞춰 선정되며, 세 가지 T-Motor V 시리즈 기록을 통해 비교합니다.
장시간 체공 UAV용 BLDC 모터 선정은 효율, 발열, 듀티, 질량, 버스 전압의 한 사슬을 따르며, 일곱 개 MN 시리즈 모터를 비교합니다.
재활 로봇용 BLDC 모터 선정은 저속 유지 토크, 낮은 속도에서의 정밀한 토크 지령, 감속단의 투명성을 기준으로 합니다. 190 g부터 940 g까지 CubeMars 액추에이터 아홉 종의 정격 토크, 감속비, 정격···
고토크 프레임리스 토크 모터가 토크를 만들고 한계 짓는 방식을 다룹니다. 스테이터 형상, KV와 Kt, 상 전류, 구리 손실, 하중 경로를 CubeMars RI와 RO 키트로 짚습니다.
FPV 레이싱 드론용 BLDC 모터를 고를 때 프로펠러 등급, KV, 셀 수, 권선 저항, 최대 추력, 질량을 어떤 값과 어떤 순서로 읽어야 하는지 정리한 가이드입니다.
고정익 모형용 BLDC 모터: 프로펠러와 KV, 셀 수가 하나의 체인을 이루는 방식과 피치 속도 및 순항 효율이 무엇을 결정하는지 다룹니다.
바퀴형 로봇용 BLDC 모터: 다이렉트 구동 프레임리스 키트와 기어드 바퀴 액추에이터, 연속 듀티 토크, 허브의 레이디얼 하중, 버스 전류를 비교합니다.
어떤 CubeMars 로봇 액추에이터가 48 V 버스를 받아들이는지, 더 높은 전압이 무엇을 바꾸는지, 그리고 그것이 수반하는 드라이버, 팩, 열 제약을 다룹니다.
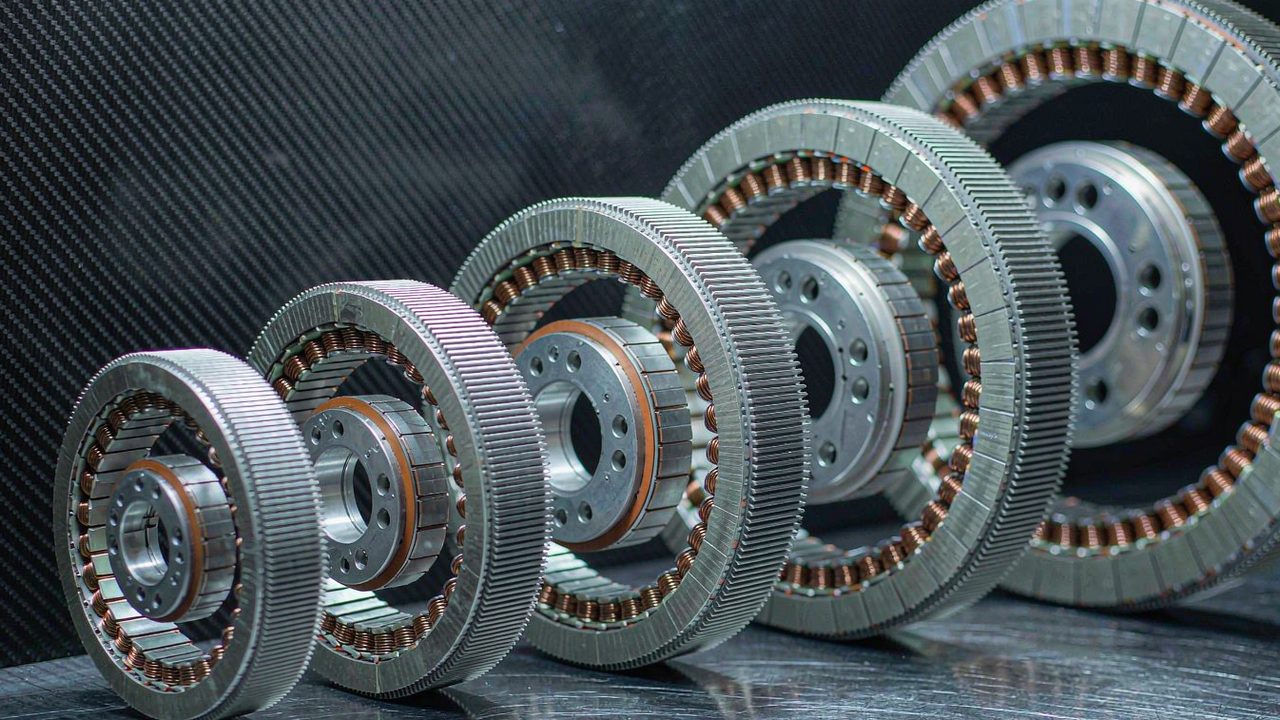
20 g에서 710 g까지 12개 프레임리스 토크 모터를 세 가지 성능 등급으로 비교하며 토크, 전력, 속도, 외형을 정리했습니다.
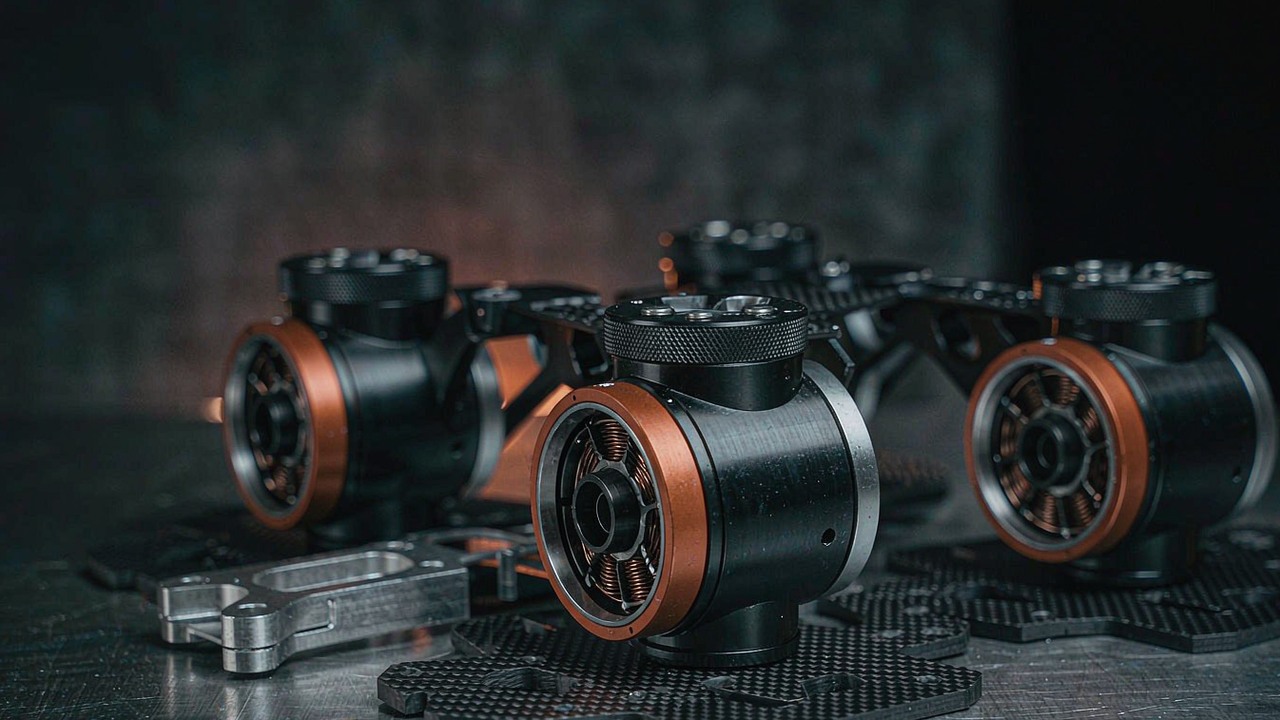
4족 보행 로봇 다리 관절용 BLDC 모터 선정: 지지기 정지 토크, 감속비, 열 한계, 열두 관절이 하나의 배터리에서 끌어오는 전력이 다섯 CubeMars AK 액추에이터에서 어떻게 맞물리는지 읽습니다.
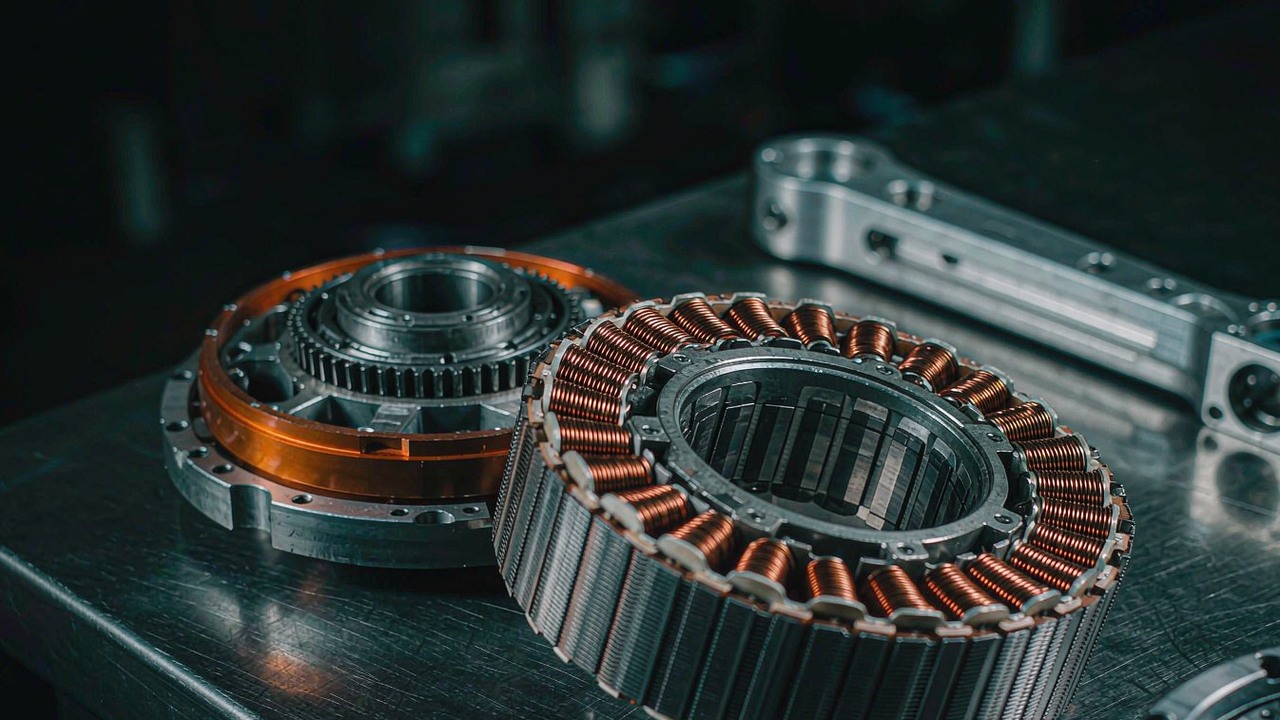
협동로봇 팔용 BLDC 모터: 힘 제한, 핸드 가이딩, 듀티와 말단 질량이 일곱 CubeMars RI·RO 모터에 걸쳐 관절 사양을 결정합니다.
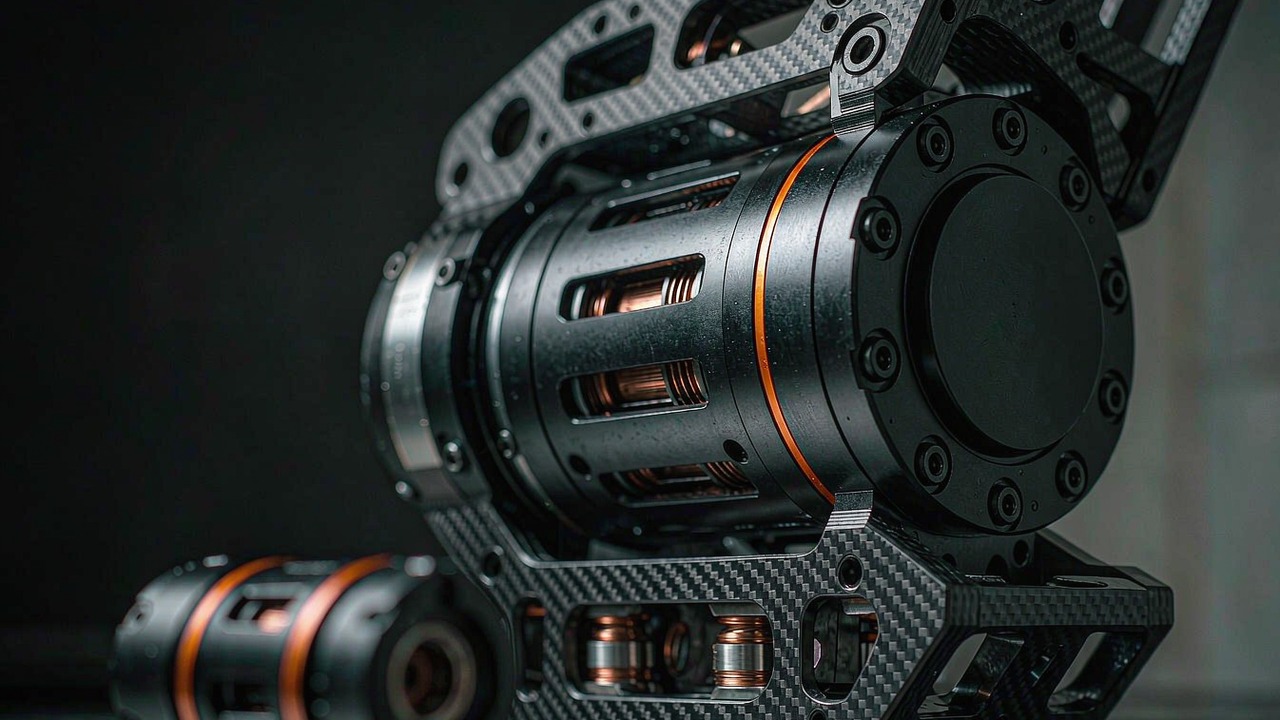
휴머노이드 로봇 관절용 BLDC 모터: 토크 창과 감속비, 관절 속도, 외형, 말단 질량이 어떻게 상충하는지, 여덟 AK 액추에이터로 읽습니다.
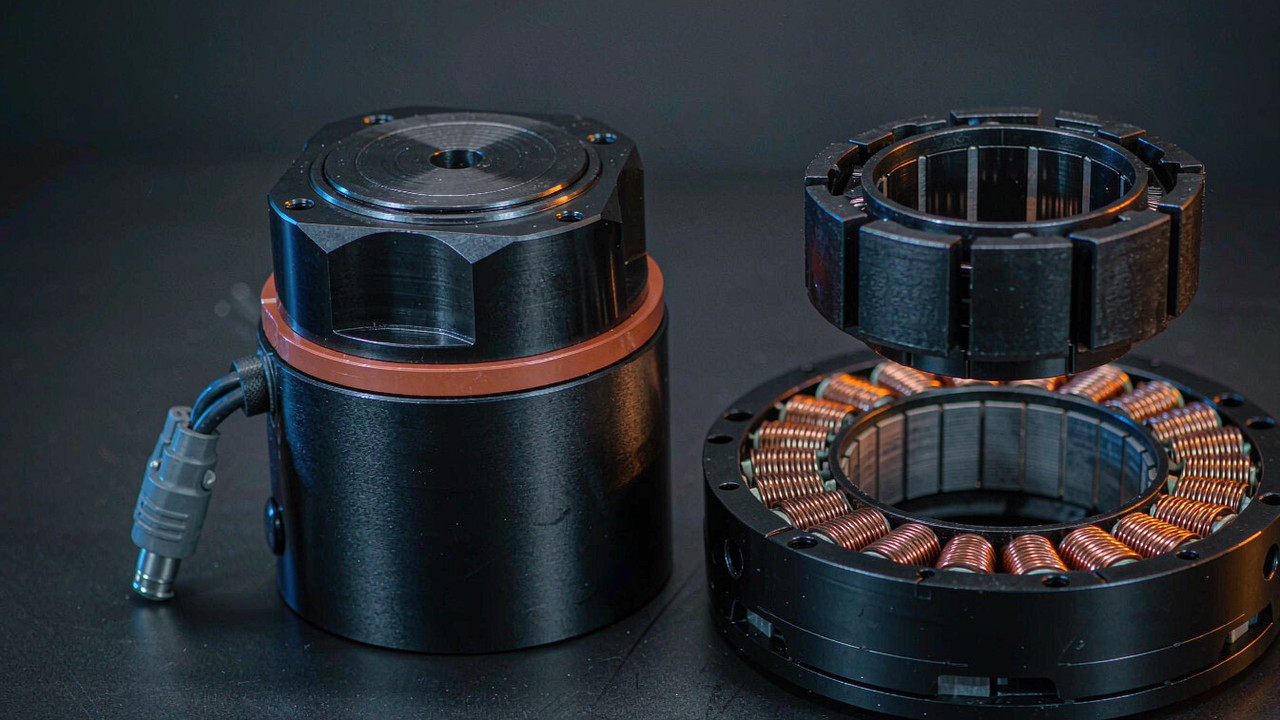
프레임리스 토크 모터와 밀폐형 액추에이터 중 외골격 관절에 무엇을 고를지, 토크 밀도와 백래시, 설치 외형, 통합 작업량을 비교해 정리합니다.
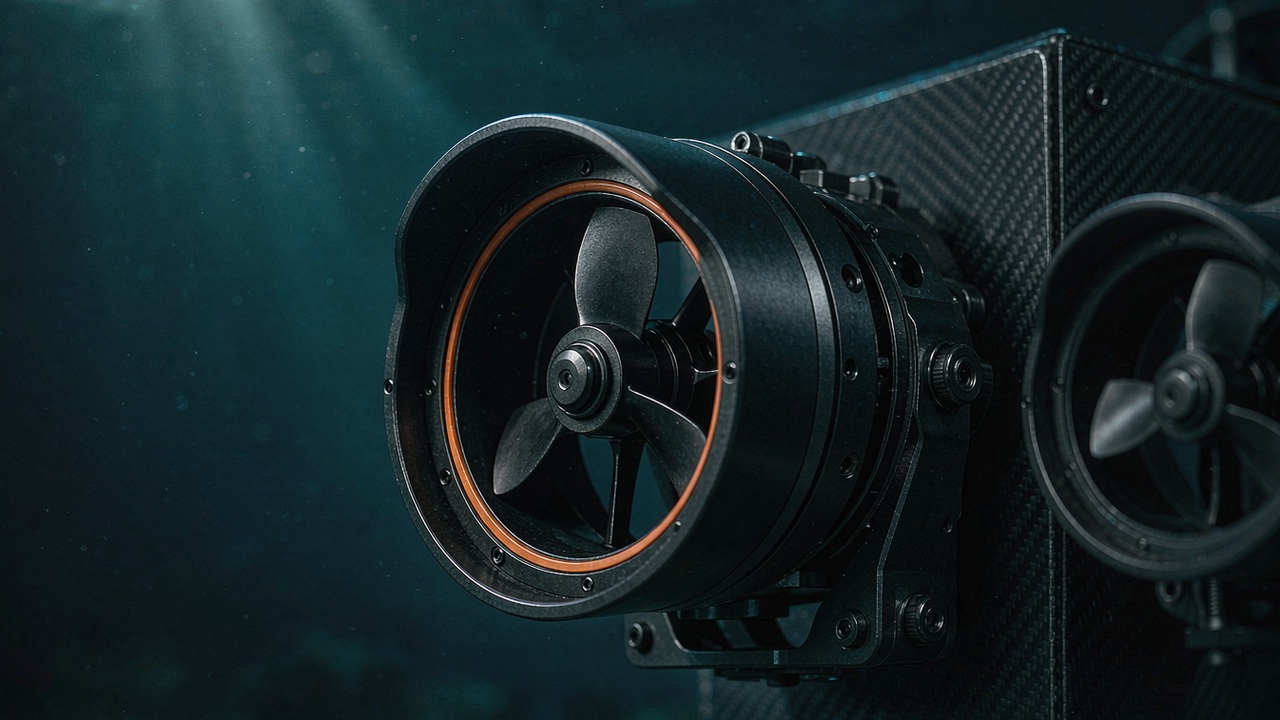
ROV 스러스터를 다섯 단계로 규정하는 방법: 추력과 출력 산정, 밀봉과 심도 등급, BLDC 모터 선택, 프로펠러 덕트와 ESC 통합.
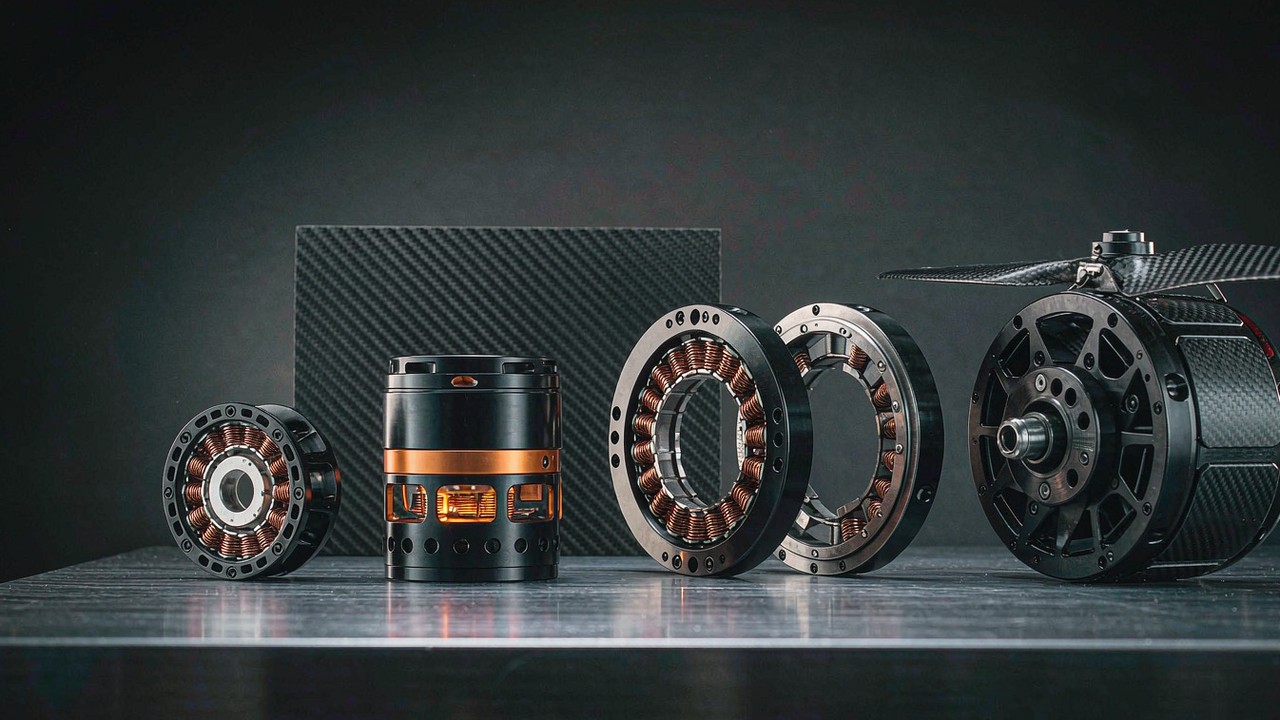
BLDC 모터의 동작 원리, 2026-2027년 선정을 좌우하는 사양 열, 그리고 일곱 개 제품 카테고리가 각각 담당하는 적용 분야를 다룹니다.
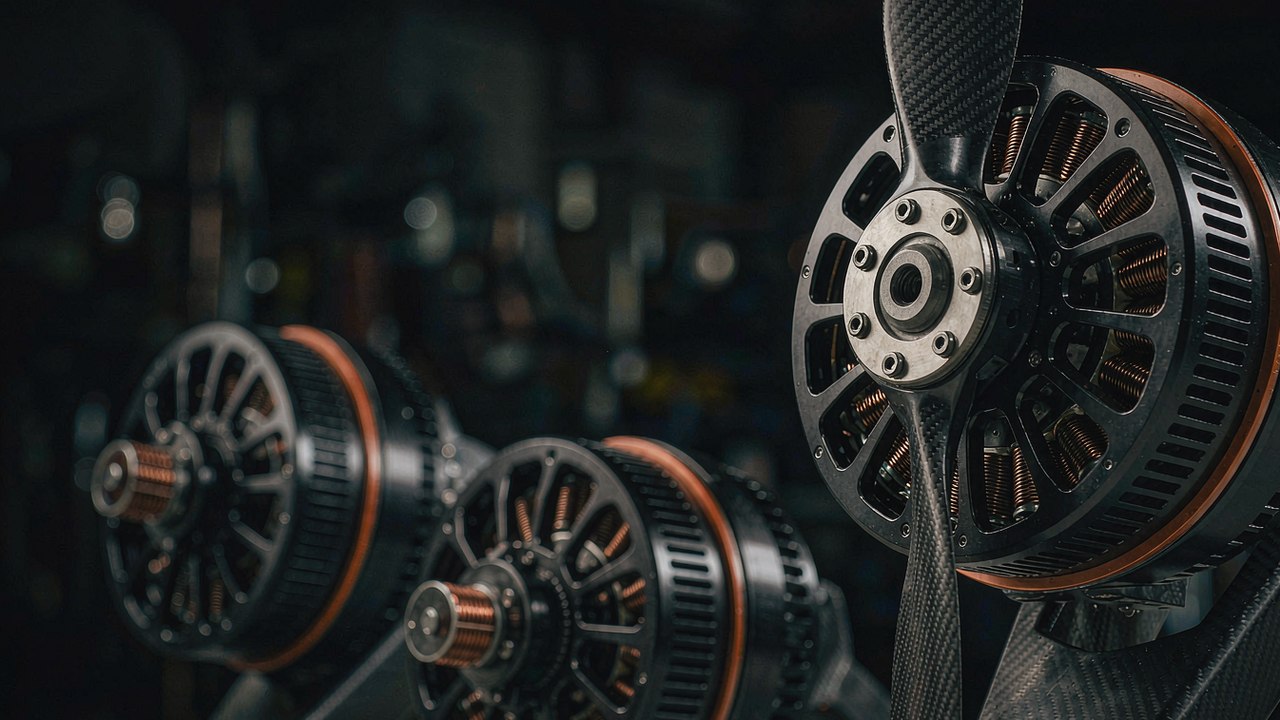
유인 항공기 추진 시스템에서 T-Motor U15 II KV80, U15XL KV38, U15XXL KV29를 기록된 추력, 버스 범위, 전기 기록으로 비교하고 단일 고장 시 잔존 추력과 연속 정격 부재를 설명합니다···
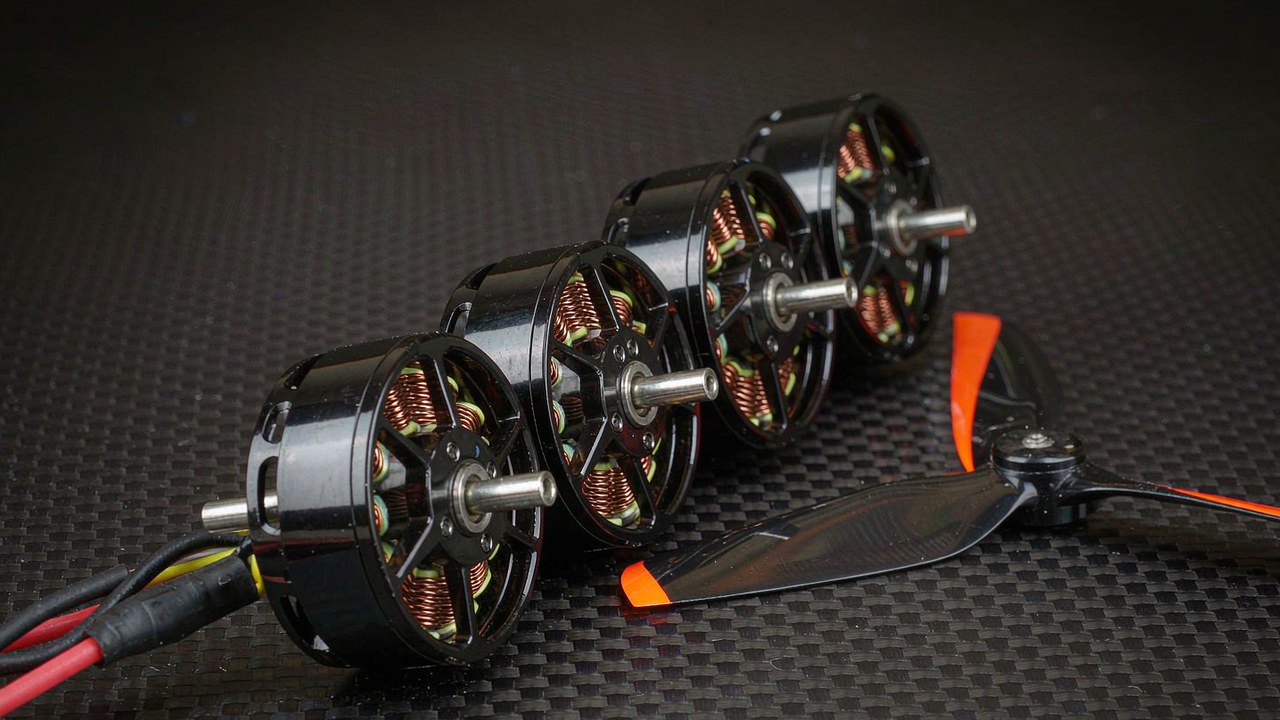
FPV 레이싱 드론용 BLDC 모터 비교: 9.8 g에서 34.3 g에 이르는 T-Hobby 모터 네 가지를 KV, 추력, 버스 범위, 응답 기준으로 비교합니다.
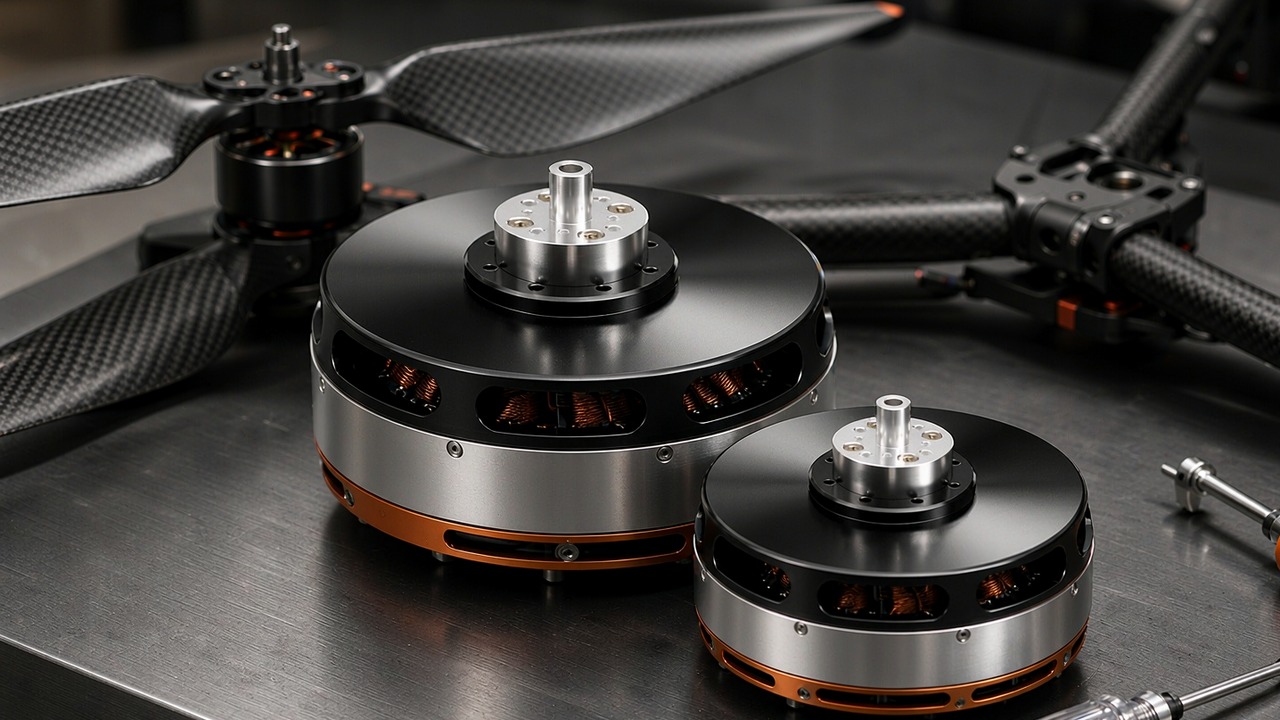
질량, 모터당 추력, 180초 여유가 헤비리프트 드론 모터를 결정합니다. T-Motor U 시리즈 아웃러너 3종을 2.85 kg에서 101 kg 추력까지 비교합니다.
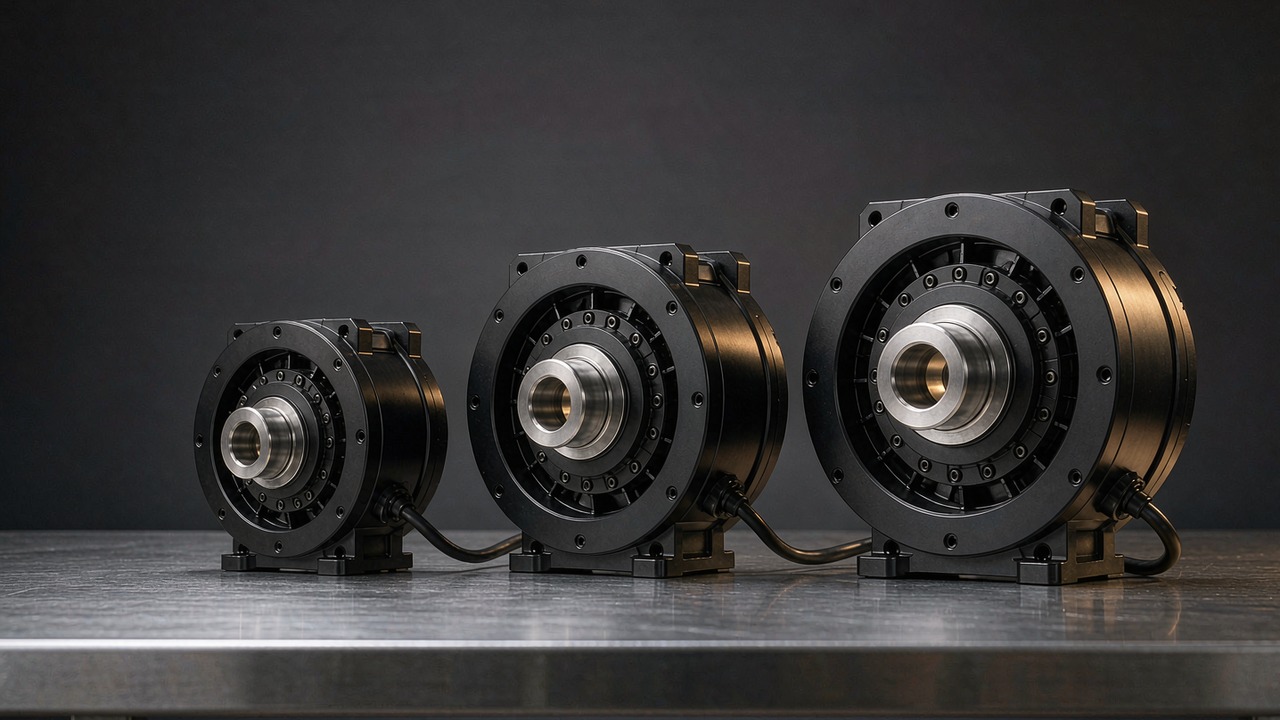
260 g에서 1.4 kg, 피크 12.5-170 Nm의 CubeMars AKE 준직구동 액추에이터 3종을 고관절·무릎·발목별로 비교합니다. 정격 토크, 토크 밀도, 48 V/24 V 버스, 백래시까지 정리했습니다.
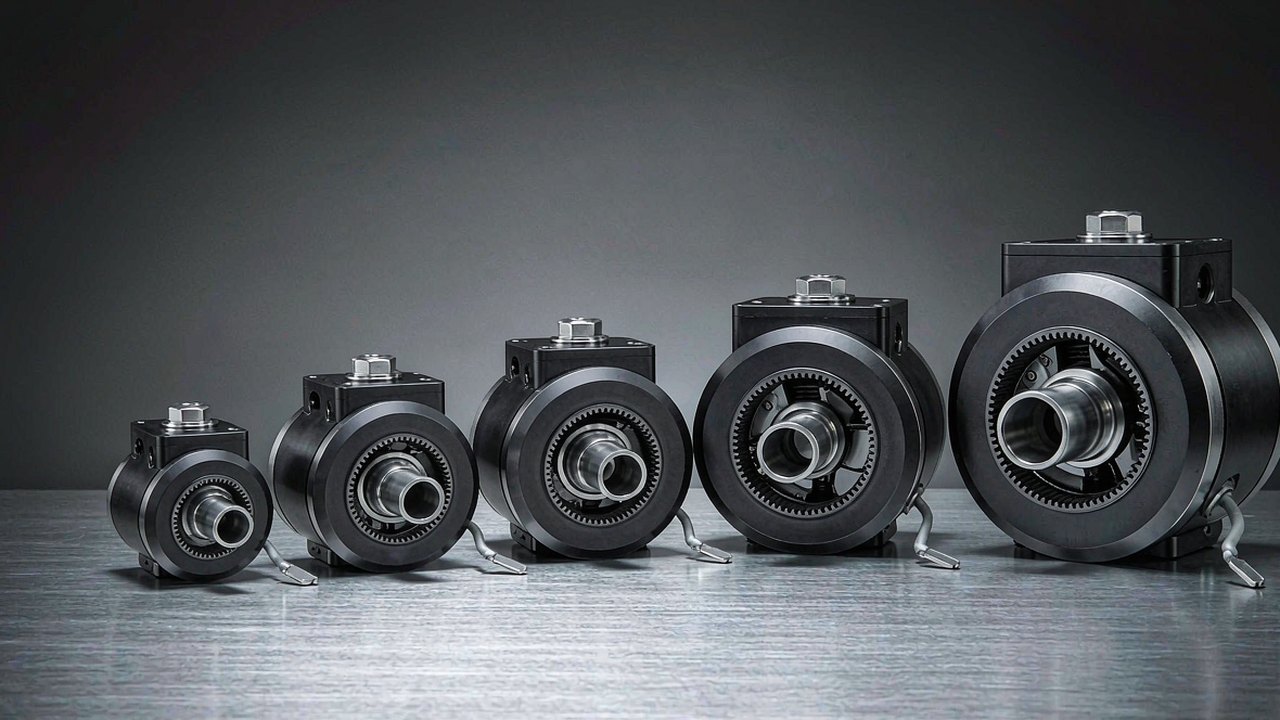
관절 모듈 선정 가이드: 190 g에서 1.4 kg까지 CubeMars 액추에이터 5종을 토크, 감속비, 출력 회전 속도, 백래시로 비교합니다.
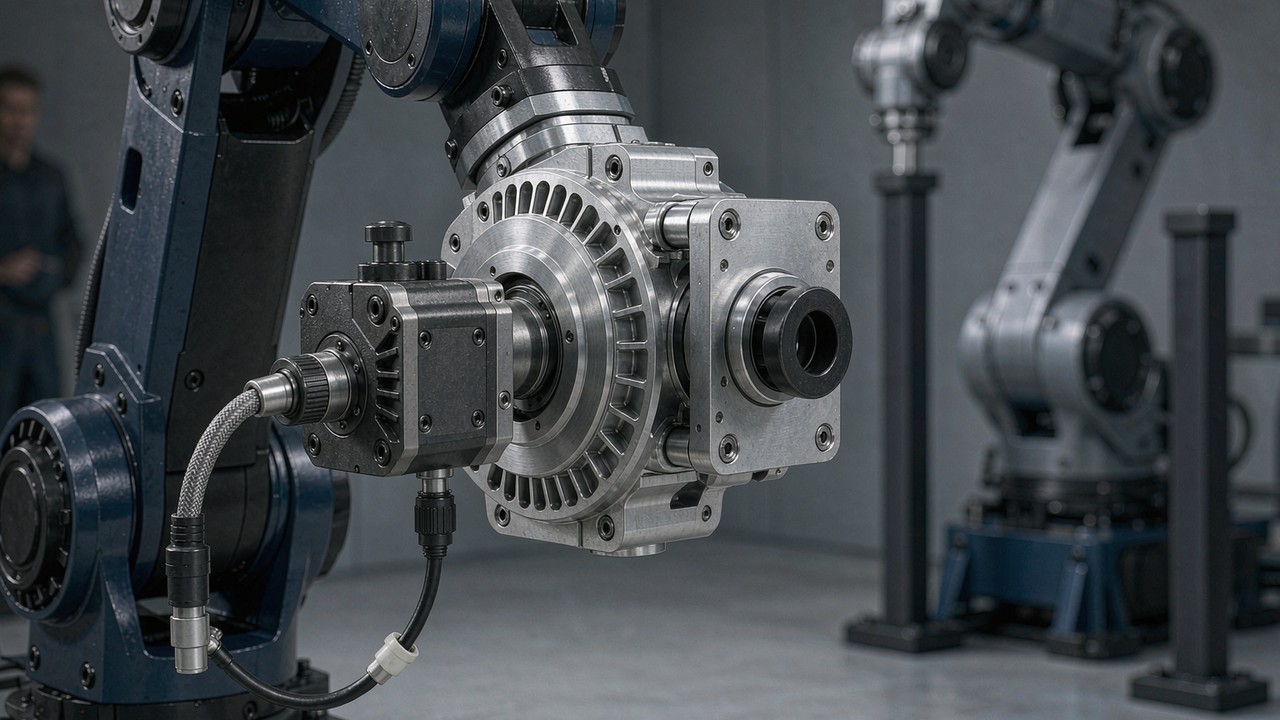
일체형 로봇용 액추에이터 비교: CubeMars AK, AKE, AKH 모듈별로 토크, 감속비, 질량, 제어 방식이 어떻게 다른지 정리합니다.
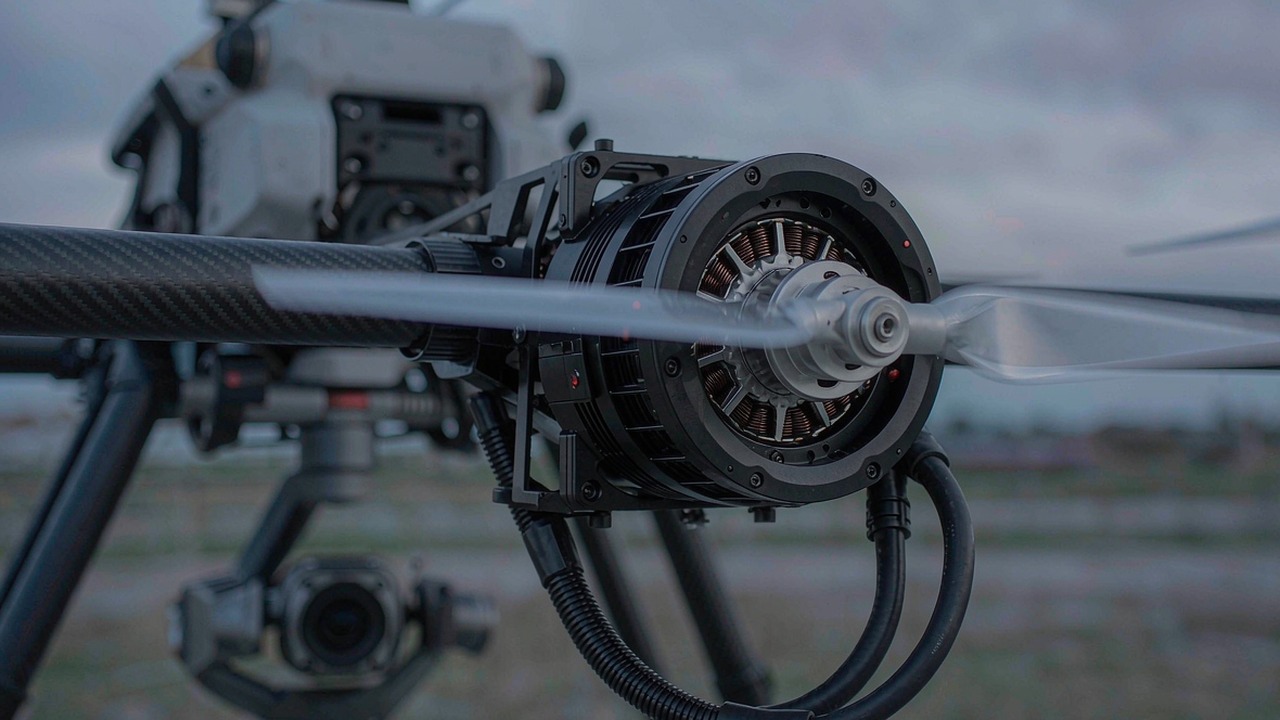
UAV 추진 모터 선택 방법: T-Motor U, MN, P 시리즈의 KV, 스테이터 구성, 내부 저항, 180초 출력, 질량을 비교합니다.
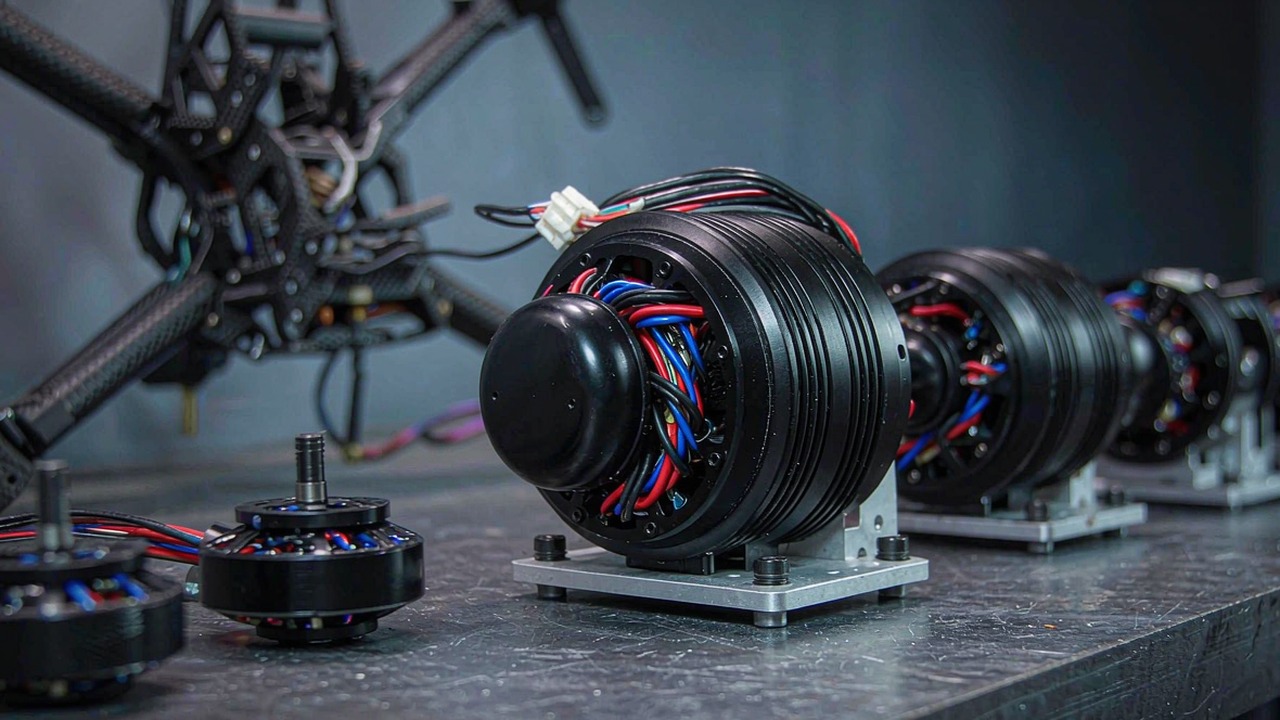
FPV, 고정익, VTOL 기체를 위한 드론 모터 선정: T-Motor AT/V 시리즈와 T-Hobby F 시리즈의 KV, 스테이터 크기, 권선 저항, 180초 출력, 질량을 비교합니다.
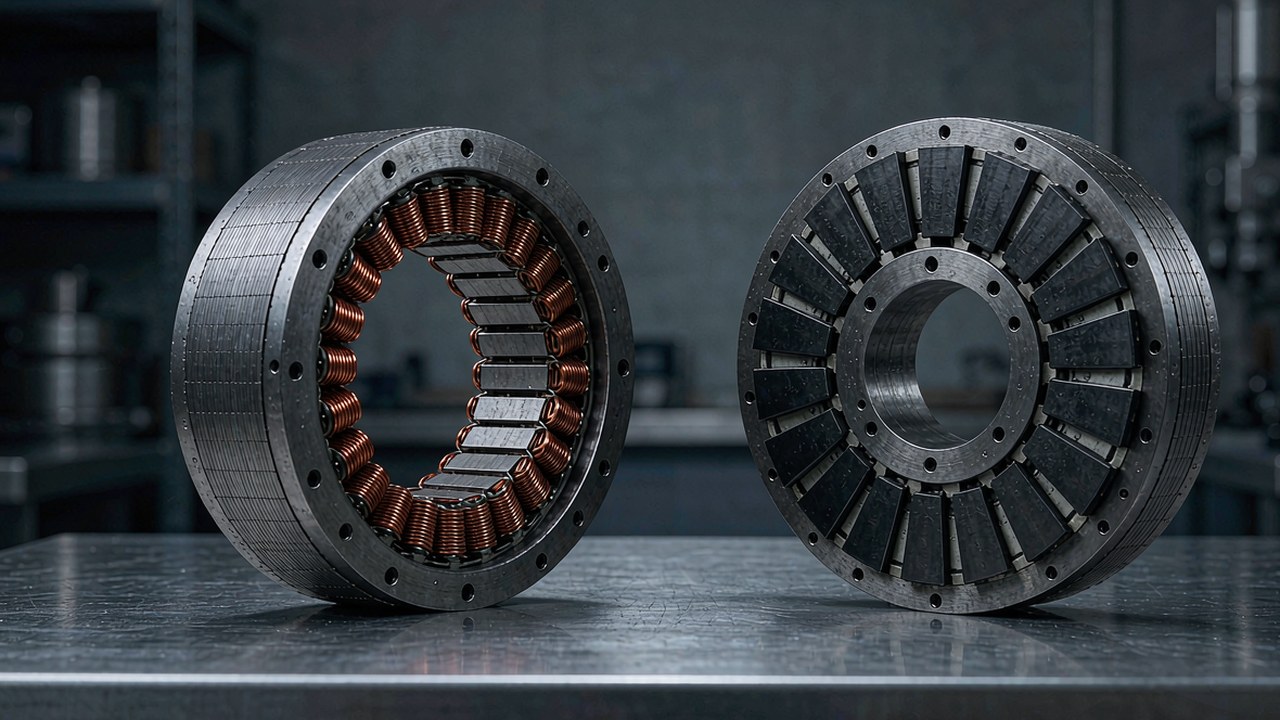
프레임리스 BLDC 토크 모터 비교: CubeMars RI와 RO 스테이터·로터 키트의 정격 토크와 피크 토크, KV, 외경, 질량 차이를 정리합니다.
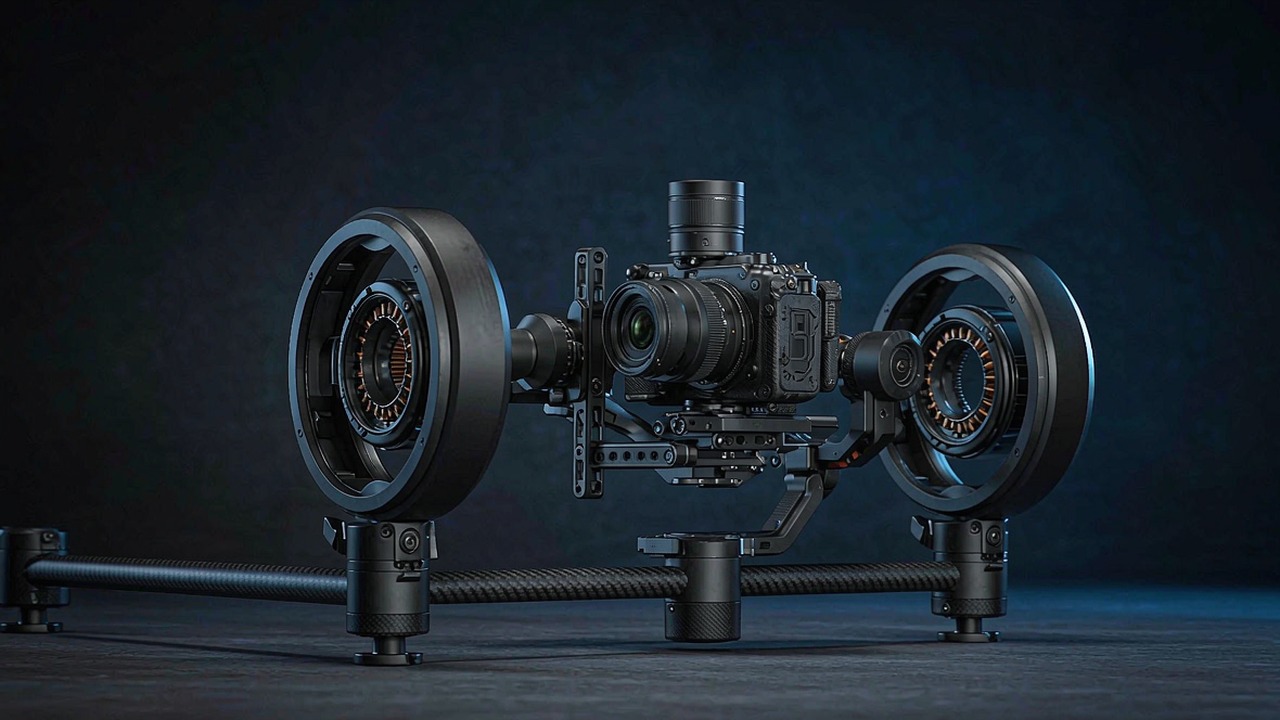
짐벌 모터 선정: 코깅, 정격·피크 토크, KV, 질량이 카메라 축을 안정시키는 저속 직구동 모터 선택에 어떻게 영향을 주는지 정리합니다.
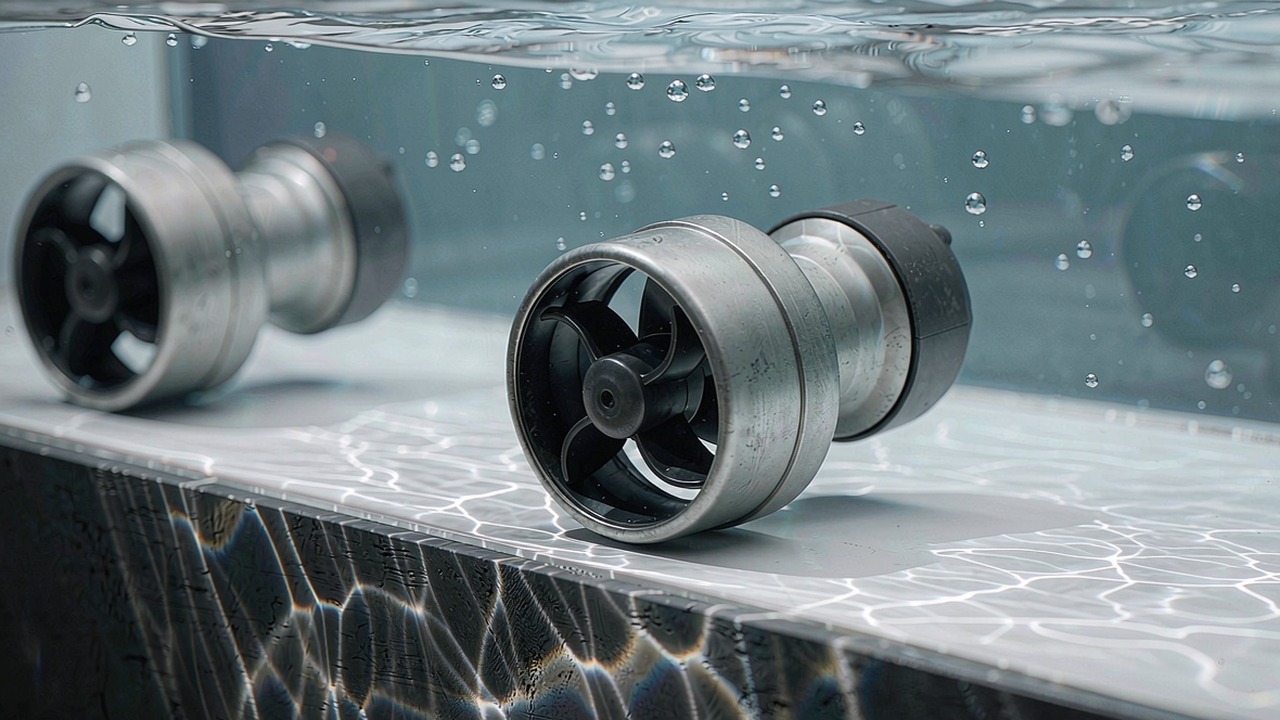
ROV와 AUV 추진을 위한 수중 스러스터 선정: CubeMars SW와 DW 모델의 정지 추력, 정격 출력, 버스 전압, 심도 등급, 질량을 비교합니다.
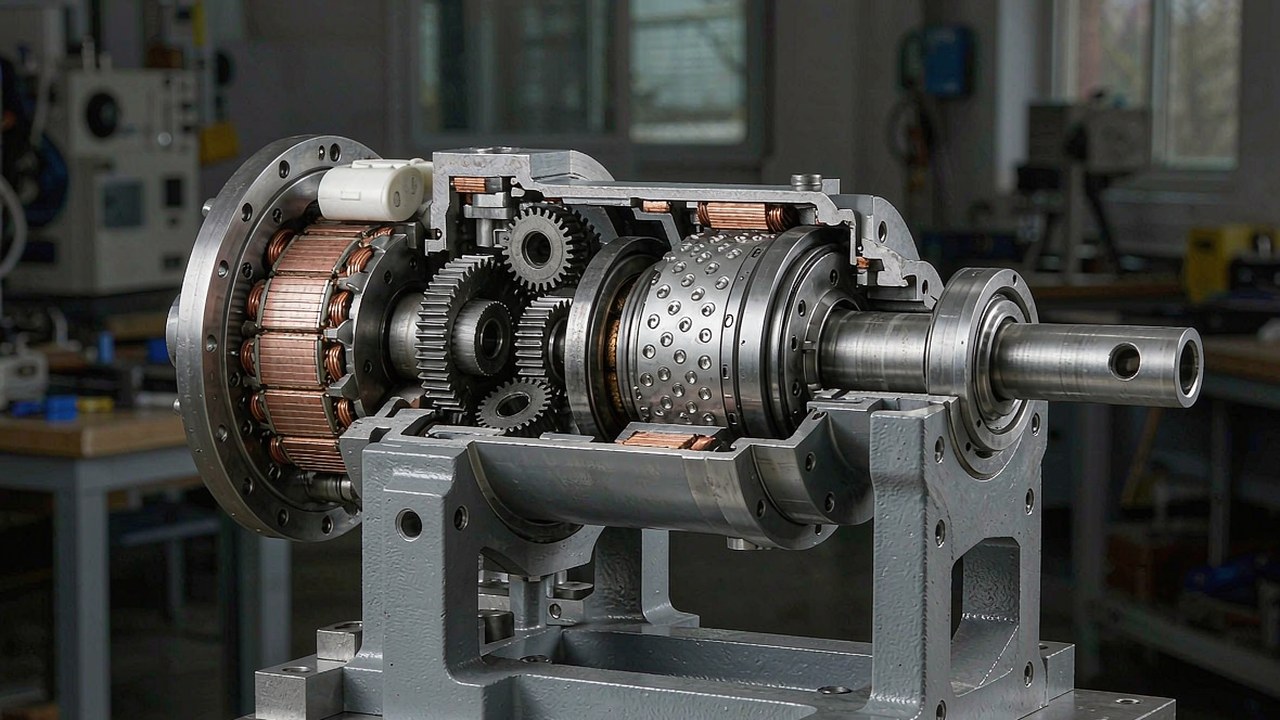
AKE60-8, AKE80-8, AKE90-8 준직구동 액추에이터에서 8:1 유성단이 토크, 역구동성, 환산 관성을 어떻게 균형 잡는지 설명합니다.
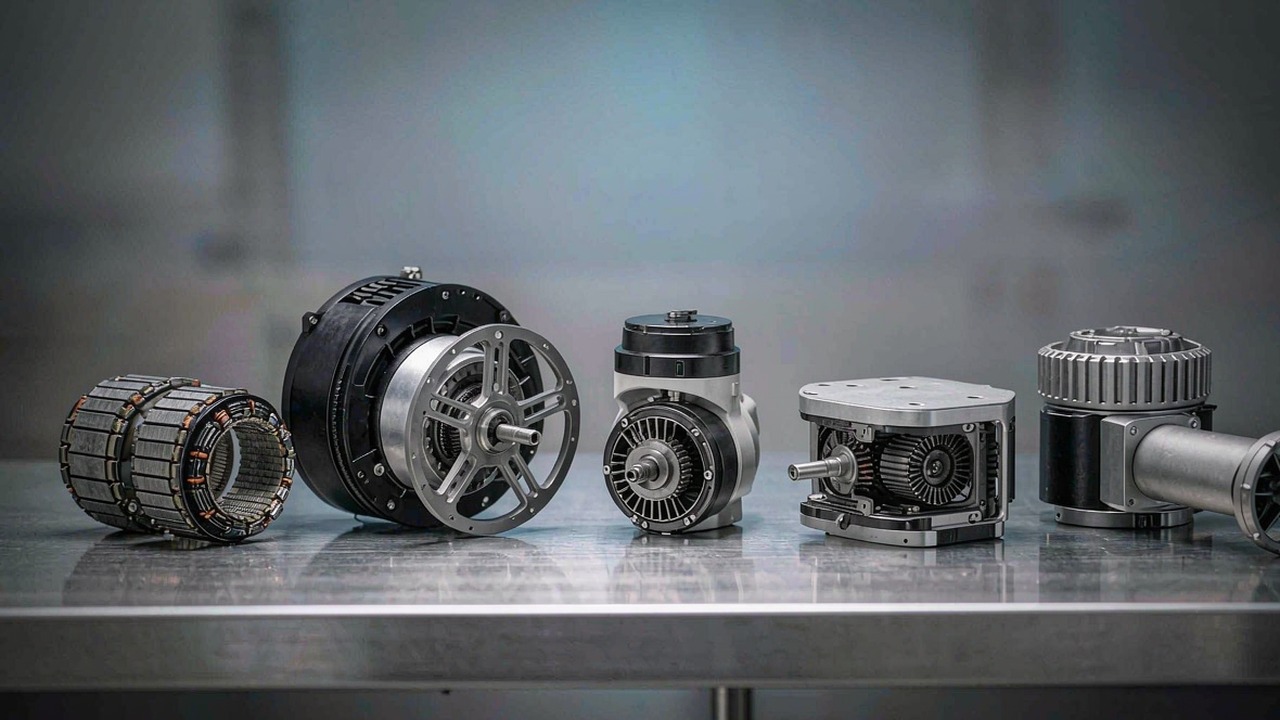
BLDC 모터 해설: 브러시리스 DC 모터의 동작 원리, 선정을 좌우하는 사양, 일곱 가지 모터 범주의 차이를 정리합니다.