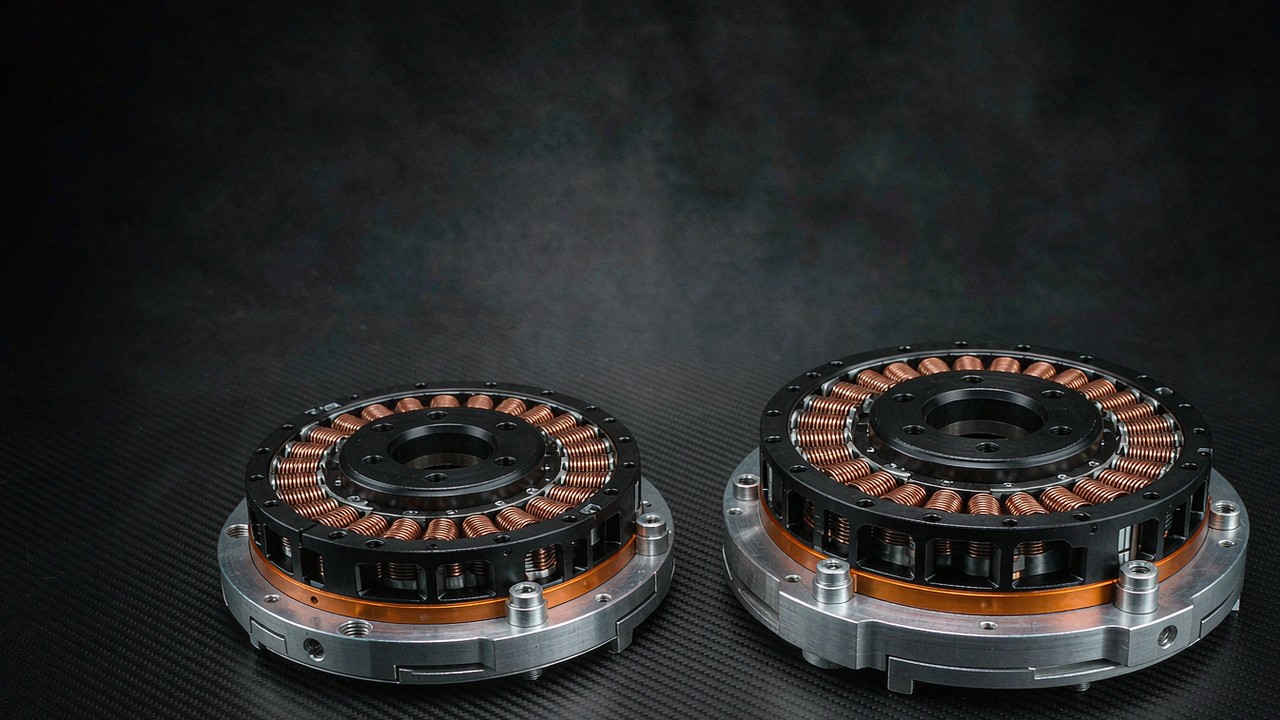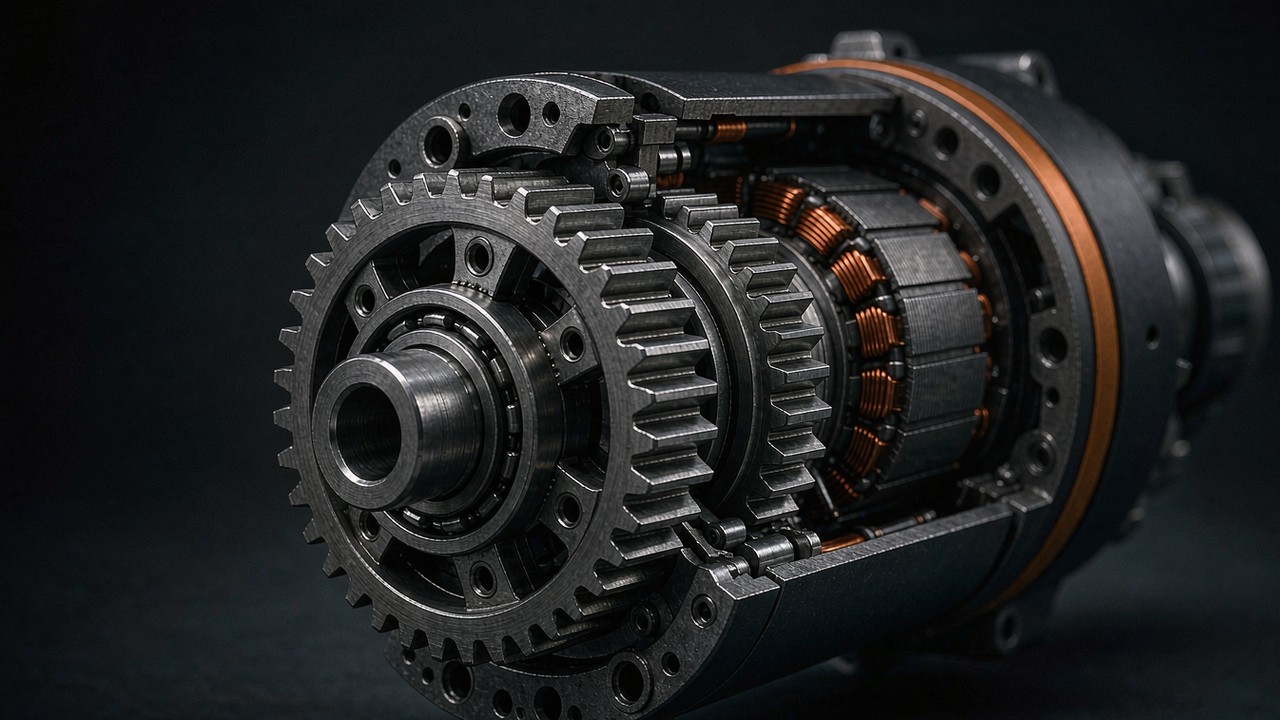
기어드 로봇 관절 뒤에 놓인 모든 BLDC 모터에는 페이지의 나머지 모든 것을 조용히 형성하는 숫자가 하나 있습니다. 바로 감속비입니다. 감속비는 토크를 곱하고 속도를 나누며, 대부분의 데이터시트가 결코 명시하지 않는 제곱 법칙을 통해 기어 맞물림 양쪽의 환산 관성을 키웁니다. 이 가이드는 실제 액추에이터 페이지의 공표된 수치로 그 산술을 따라간 다음, 그것을 로봇 관절을 위한 선정 순서로 바꿉니다.
감속비가 토크와 속도에 하는 일
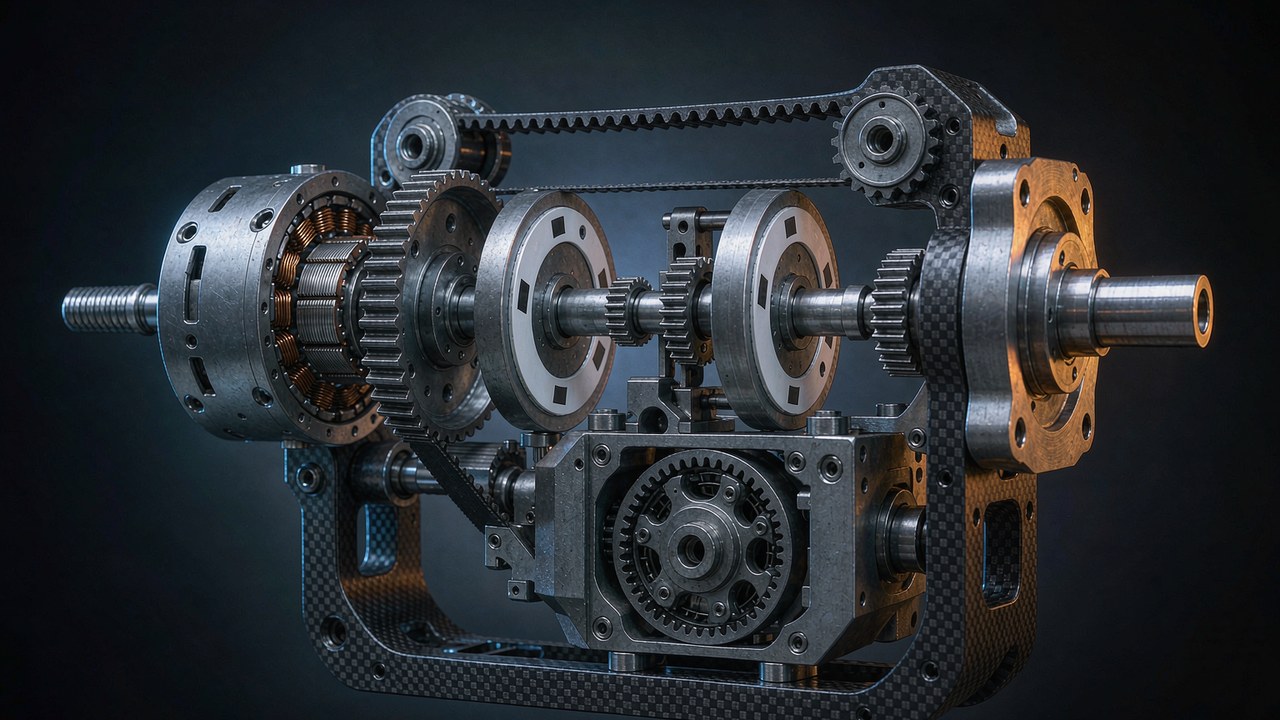
유성 기어박스는 로터와 관절 사이에 놓이며, 감속비는 출력 1회전에 로터가 몇 번 도는지를 서술합니다. 10:1 감속비는 출력 1회전당 로터 10회전을 뜻합니다. 손실이 없는 이상적인 그림에서 그 교환은 정확합니다. 출력 토크는 모터 토크에 감속비를 곱한 값이고, 출력 속도는 모터 속도를 감속비로 나눈 값입니다. 토크에 10을 곱하고 속도를 10으로 나누면 관절을 통과하는 기계 출력은 전기 측이 놓아 둔 자리에 그대로 머뭅니다.
실제 기어에는 손실이 있습니다. 각 유성단은 맞물림 손실과 베어링 저항, 교반 손실을 안고 있으므로 출력에 도달하는 토크는 감속비가 종이 위에서 약속한 값에 못 미칩니다. 데이터시트는 그 손실을 정격 토크 행과 피크 토크 행에 흡수시키며, 이것이 공표된 수치가 이미 출력 측 값인 이유입니다. CubeMars AK80-64는 64:1 감속단 뒤, 즉 로터가 아니라 출력 플랜지에서 정격 토크 48 Nm와 피크 토크 120 Nm를 공표합니다. 따라서 기어드 액추에이터 페이지를 정직하게 읽는 방법은 모든 토크 행과 속도 행을 기어박스 이후 값으로 다루고, 전류와 전압, 토크 상수 같은 전기 행은 기어박스 이전 값으로 다루는 것입니다.
감속비는 CubeMars AK 계열과 AKH 계열의 모델명에도 훤히 드러난 채 숨어 있습니다. AK45-10은 10:1 감속단을, AK45-36은 36:1을, AKH70-48은 48:1을 담고 있습니다. 페이지를 열기 전에 이름에서 그 숫자를 읽어 내는 습관은 들일 만합니다. 감속비는 다른 모든 출력 측 행이 물려받는 유일한 사양이기 때문입니다.
기어박스의 출력 측
그 구분이 중요한 이유는 감속비가 들어오는 순간 똑같아 보이던 두 페이지가 서로 다른 기계를 서술하게 되기 때문입니다. AK80-64 안의 로터는 출력에서 공표된 75 rpm을 내기 위해 최대 4800 rpm으로 돌며, 모터 축의 엔코더는 출력 1회전당 로터 64회전을 셉니다. 선정 가이드가 직접 구동 프레임리스 키트를 일체형 기어드 모듈과 비교할 때, 그 비교는 양쪽이 같은 축에서 서술될 때만 성립합니다. 이 사이트의 토크-속도 곡선 글은 전기적 한계가 모터 자체의 곡선을 어떻게 형성하는지를 다루며, 지금 이 글은 관절이 실제로 살고 환산 관성이 느껴지는 곳, 즉 기어 맞물림의 반대편에 머뭅니다.
그 절충의 저감속비 쪽에는 자체 경제성이 있습니다. 준직구동 모듈은 감속비를 한 자릿수 근처에 유지합니다. CubeMars AKE 시리즈는 6:1과 8:1에 놓여 있으며, 그 대가로 출력 토크는 낮아지지만 더 가볍고 투명한 구동계를 얻습니다. 8:1 감속단이 역구동성과 힘 투명성에서 무엇을 사들이고 토크에서 무엇을 지불하는지는 준직구동 액추에이터: 8:1 감속비가 주는 이점에서 깊이 다루며, 지금 이 가이드는 QDD 철학이 밀어붙이는 일반 규칙을 다룹니다.
곱셈이 공짜이지 않아지는 지점
토크 증대는 운전점이 모터 곡선 위 어디에 놓이는지도 옮깁니다. 연속 토크 24 Nm가 필요한 관절은 24 Nm를 내는 모터를 필요로 하지 않습니다. 필요한 것은 연속 토크에 감속비를 곱하고 감속단 효율을 곱한 값이 24 Nm를 넘는 동안 전류 소모가 열 예산 안에 머무는 모터입니다. 그 예산의 열적 측면과, 토크-속도 곡선이 연속 운전과 피크 운전을 어떻게 가르는지는 연속 토크 대 최대 토크: 듀티 사이클, 열 한계, 토크-속도 곡선에서 다룹니다. 기어박스는 권선이 감당하지 못하는 것을 곱할 수 없으며, 기어박스가 더하는 환산 관성은 같은 청구서의 나머지 절반입니다.
환산 관성: 기어박스의 제곱 법칙
감속비는 속도를 토크와 선형 교환율로 맞바꿉니다. 관성은 그 규칙을 따르지 않습니다. 기어박스 한쪽의 어떤 관성도 반대쪽에서는 감속비의 제곱으로 곱하거나 나눈 값으로 나타나며, 이 하나의 사실이 선정 문제 전체를 정리합니다. 엔지니어는 변환된 값을 환산 관성이라 부릅니다. 즉 분석 대상 축에 직접 놓였을 때 같은 동적 거동을 만들어 낼 부품의 관성입니다. 이 관계는 이상적인 강체 전동에 대한 기구학적 관계이며, 맞물림 유연성과 탄성, 감속단 내부 손실이 그것을 세부적으로 흔들고, 그런 2차 효과가 실제로 문제가 되는 지점은 글을 따라가며 짚습니다. 두 변환 모두 감속비를 통과하므로, 감속비 선정은 토크 결정인 동시에 관성 결정입니다.
로터가 제곱으로 커지는 이유
출력에서 출발해 모터 쪽을 되돌아보면 됩니다. 출력축에서 본 로터의 환산 관성은 로터 관성에 감속비의 제곱을 곱한 값입니다. 그 산술은 무자비합니다. 작은 감속비를 제곱하면 거의 아무 일도 일어나지 않고, 큰 감속비를 제곱하면 숫자가 터져 나옵니다. 6:1 감속단은 로터 관성을 36배로 만들고, 64:1 감속단은 4096배로 만듭니다. 따라서 환산 관성은 해석 담당자만 신경 쓰는 미세 조정이 아닙니다. 6:1 모듈과 64:1 모듈 사이에서 같은 물리적 로터에 대해 백 배가 넘는 차이가 나기 때문입니다.
공표된 CubeMars AKH70 쌍은 동일 로터 비교를 통해 제곱 법칙을 측정 가능하게 만듭니다. 감속비와 함께 단 수와 전달 효율도 바뀌므로 엄밀한 단일 변수 시험은 아니지만, 데이터시트가 제공할 수 있는 것 가운데 가장 근사한 비교입니다. AKH70-16과 AKH70-48은 하나의 로터를 공유합니다. 두 페이지 모두 로터 관성 1170 g·cm², KV41 권선, 90 mm 하우징을 동일하게 공표합니다. 의미 있는 차이는 기어박스뿐입니다. 한쪽은 2단 16:1, 다른 쪽은 3단 48:1입니다. 각 로터를 자기 출력으로 환산하면 공유된 부품이 서로 다른 두 기계가 됩니다. 16의 제곱은 256이고, 256 × 1170 g·cm²는 AKH70-16 출력에서 환산 관성 299520 g·cm²가 됩니다. 48의 제곱은 2304이고, 2304 × 1170 g·cm²는 AKH70-48 출력에서 2695680 g·cm²입니다. 감속비를 세 배로 늘리자 환산 관성이 아홉 배가 되었습니다.
이것이 고감속비의 실제 가격표입니다. AKH70-48은 AKH70-16의 26 Nm에 맞서 정격 토크 74 Nm를 냅니다. 2.85배입니다. 그런데 같은 로터의 환산 관성은 출력축에서 아홉 배로 커졌습니다. 피크 토크도 같은 이야기를 합니다. 78 Nm에 맞서 222 Nm입니다. 관절 설계자가 고감속비 모듈을 마법의 배수기가 달린 작은 모터로 읽을 때, 환산 관성의 제곱 법칙이 그 교정입니다.
부하가 제곱으로 줄어드는 이유
같은 법칙이 거꾸로도 작동하며, 이 방향이 쓸모 있는 방향입니다. 출력축의 부하 관성은 모터 축에서 보면 감속비의 제곱으로 나뉩니다. 엉덩이 관절에서 0.005 kg·m²로 나타나는 무거운 로봇 다리는 10:1 감속단 뒤의 로터에게는 그 10분의 1로 보입니다. 로터는 자기 몫의 운동, 즉 감속비 제곱으로 잘린 한 조각만 가속하면 되기 때문입니다. 부하의 환산 관성은 관절에 가만히 놓인 부하보다 훨씬 작은 숫자입니다.
이것이 기어드 관절이 모터 단독으로는 동적으로 움직일 수 없는 팔과 다리를 구동하는 이유입니다. 기어박스는 토크를 감당할 수 있게 만들기만 하는 것이 아니라, 로터가 가속 예산을 지배할 수 있을 때까지 부하의 환산 관성을 줄입니다. 그리고 두 제곱 법칙 효과는 중간에서 만납니다. 로터 관성은 출력 쪽으로 커지고 부하 관성은 모터 쪽으로 줄어들며, 둘을 균형 잡는 감속비가 다음 절의 주제입니다.
두 번째 데이터 포인트로서의 AK45 쌍
AKH70 쌍은 로터를 공유하므로 가장 깔끔한 비교입니다. AK45 계열은 더 작은 외형에서 서로 다른 두 로터로 같은 패턴을 되풀이합니다. AK45-10은 10:1 감속단 뒤에서 로터 관성 157.33 g·cm²를 공표하며, 이는 출력에서 15733 g·cm²로 환산됩니다. AK45-36은 36:1 뒤에서 181.9 g·cm²를 공표하며, 이는 235742.4 g·cm²로 환산됩니다. 같은 계열 안에서 10:1에서 36:1로 옮기자 환산 관성이 대략 열다섯 배가 된 반면, 정격 토크는 2.5 Nm에서 8 Nm로, 무부하 속도는 180 rpm에서 52 rpm으로 떨어졌습니다. 36:1 모듈은 정격 토크를 3배 조금 넘게 내는 대가로 출력 측 환산 관성을 대략 열다섯 배, 질량을 87 g 더 지불합니다.
관성 매칭: 부하-로터 관성비
두 제곱 법칙 효과를 나란히 놓으면 무차원 숫자 하나가 떨어져 나옵니다. 하나의 축에서 계산한 부하-로터 관성비입니다. 환산된 부하 관성을 로터 관성과 기어박스 관성의 합으로 나누되 모두 같은 측을 기준으로 하면, 관성비는 모터 토크 중 얼마가 부하 가속에 쓰이고 얼마가 자기 회전부 가속에 쓰이는지를 말해 줍니다. 관성 매칭은 그 비율을 제어 루프가 견딜 수 있는 띠 안에 유지하는 작업이며, 환산 관성은 양쪽이 함께 세어지는 통화입니다.
데이터시트에서 관성비 읽기
일체형 액추에이터 페이지에서는 제조사가 로터 관성을 공표하므로 계산이 짧습니다. 엉덩이 부하를 구동하는 AKH70-16을 예로 들면, 모터 축으로 환산된 부하 관성은 관절 관성을 256으로 나눈 값이고, 로터는 1170 g·cm²를 직접 더합니다. 관성비는 앞의 값을 뒤의 값으로 나눈 것입니다. CubeMars는 AK와 AKH, AKE 계열의 로터 관성을 인쇄하므로, 공표된 페이지만으로 이 점검을 돌릴 수 있습니다. 분해도, 추측도 필요 없습니다. 그 공표된 행은 액추에이터 데이터시트에서 가장 활용도가 낮은 숫자이며, 토크 표가 이미 주지 않는 유일한 관성비 입력값입니다. 그것을 바탕으로 한 점검은 1차 추정입니다. 완전한 모델이라면 같은 축으로 환산한 기어박스 관성과, 적용이 민감하게 반응하는 전동 유연성을 함께 더할 것입니다.
하나의 관례 결정이 산술을 짧게 만듭니다. 축을 하나 정하고 거기 머무는 것입니다. 모터 축에서 계산하면 로터 관성은 인쇄된 그대로 두고 부하를 감속단 제곱으로 나누며, 관절 축에서 계산하면 부하는 측정된 그대로 두고 로터에 같은 제곱을 곱합니다. 환산 관성은 두 축 사이에서 그 계수만큼 달라지지만, 관성비는 어느 쪽으로 계산해도 동일하게 나옵니다. 계산 도중에 기준점을 섞는 것이 1차 선정 작업에서 가장 흔한 실수입니다.
관성비가 맞지 않는 관절의 느낌
관성비가 높을 때, 즉 비교적 가벼운 로터 뒤에 무거운 부하가 있을 때 관절은 강성 문제가 되기 전에 튜닝 문제가 됩니다. 부하가 주파수 응답을 지배하고, 기어박스 유연성과 제한된 감쇠가 겹치면 기계적 공진을 제어 대역폭 쪽으로 끌어당겨 정착 시간을 늘릴 수 있습니다. 게인을 낮춰야 하고, 관절은 토크 숫자가 아니라고 말한 바로 그 방식으로 둔하게 느껴집니다.
관성비가 매우 낮으면 반대쪽 낭비가 나타납니다. 관절이 전류를 자기 로터와 기어를 가속하는 데 쓰고 관절의 토크 능력은 쓰이지 않습니다. 설계가 동작에 필요한 것보다 큰 모터를 실을 수 있지만, 동역학적 또는 제어상의 이유로 더 큰 로터 관성을 의도적으로 선호하는 적용도 있습니다. 질량 예산은 부하를 왜소하게 만들 만큼 큰 로터 값을 치릅니다. 다음 소절이 보여 주듯 때로는 옳은 선택이지만, 공짜인 적은 없습니다.
따라서 관성비는 목표 숫자가 아니라 건전성 띠로 작동합니다. 서보 문헌 전반의 선정 관행은 환산된 부하를 로터 관성의 완만한 배수 안에 유지하며, 정확한 상한은 제어 루프와 장착 강성, 적용이 허용하는 정착 시간에 따라 달라집니다. 안정된 위치로 정착하는 협동 로봇 팔이 관심을 두는 바는 착지 시 충격을 흡수하는 다리 관절과 다릅니다. 데이터시트가 주는 것은 입력값이고, 띠가 어디에 놓이는가는 적용 결정입니다. 규율은 관성비 자체가 아니라 관성 매칭이며, 그 숫자는 규율이 측정되는 지점일 뿐입니다.
목표를 완화해야 할 때
편안한 관성비에서 벗어날 정당한 상황이 둘 있습니다. 첫째는 충격입니다. 출력을 통해 지면 타격을 받는 보행 로봇 관절은 로터가 부하에 비해 클 때 다르게 반응합니다. 출력에서의 환산 로터 관성이 구동계가 타격에 반응하는 방식을 다시 형성하기 때문입니다. 다만 충격은 여전히 별도의 동적 평가를 요구합니다. 접촉 강성과 기어박스 강성, 감쇠, 관절 유연성, 컨트롤러가 모두 충격 에너지가 기어 트레인을 통과하는 방식을 형성하므로, 큰 환산 로터 관성은 그 자체로 기어 이의 보호가 아닙니다. 둘째는 힘 투명성입니다. 작업자가 손으로 역구동해야 하는 외골격 관절은 가능한 한 작은 감속비와 가능한 한 가벼운 로터를 원하며, 이것이 바로 준직구동 논거입니다. 둘 다 적용 측면에서 휴머노이드 로봇용 BLDC 모터: 토크와 속도, 크기를 맞추는 방법에서 다룹니다.
고감속비의 대가: 속도 상한, 백래시, 질량
높은 감속비는 주어지는 것이 아니라 사들이는 것입니다. 대가 세 가지는 데이터시트 자체에 나타납니다. 속도 상한, 백래시, 질량입니다. 그리고 이전 절의 제곱 법칙 환산 관성이라는 네 번째 대가는 산술을 끝내고 나서야 나타납니다. 관절이 최종적으로 갖게 되는 관성비도 같은 다이얼로 정해집니다. 로터의 환산 관성을 키우는 감속비가 환산 부하를 줄이는 감속비이기 때문입니다.
속도 상한
감속비는 로터 속도를 토크를 곱하는 것과 같은 계수로 나누므로, 높은 감속비는 출력에서 관절 속도에 상한을 겁니다. AK45-36은 AK45-10의 180 rpm에 맞서 무부하 속도 52 rpm을 공표하고, AKH70-48은 AKH70-16의 105 rpm에 맞서 35 rpm을 공표합니다. 초당 여러 회전을 돌아야 하는 손목 관절은 토크 요구가 시사하는 감속비를 쓸 수 없으며, 그 제약은 토크 여유보다 먼저 묶입니다. 전압은 상한을 어느 정도 움직입니다. AK80-64는 같은 64:1 감속단에서 24 V 버스에서 정격 속도 23 rpm, 48 V에서 48 rpm을 공표하며, 더 높은 버스를 쓰는 것의 시스템 수준 결과는 48 V 로봇 액추에이터: 모델, 성능 이점, 시스템 제약에서 다룹니다. 기어비는 상한에 대한 약속이며, 감속비를 고르는 것은 상한을 고르는 것입니다.
백래시와 정확도 예산
모든 기어 맞물림은 백래시로 공표되는 작은 헛운동을 안고 있습니다. 그 수치는 작고 단위에 민감합니다. AK45-10 페이지는 18 arcmin, AK45-36과 두 AKH70 모듈은 12 arcmin을 인쇄하고, AK80-64 페이지는 같은 크기의 유격을 0.18도로 인쇄합니다. AKE40-6 페이지는 백래시를 최대 9 arcmin으로 밝히며, 이는 이 비교에서 가장 단단한 수치이고 준직구동 설계 방침의 일부입니다. 출력에서의 각도로 읽으면 이 숫자들은 부하가 방향을 바꿀 때 관절이 위치를 얼마나 잘 유지하는지를 결정하며, 정확도 예산의 엔코더 측과 누적됩니다. 컨트롤러가 실제로 볼 수 있는 분해능이 얼마인지는 로봇 관절에서의 엔코더 분해능: 비트, 백래시, 반복 정밀도에서 다룹니다.
백래시가 가장 문제가 되는 곳은 포락선의 구석입니다. 항상 한 방향으로만 구동하는 관절은 백래시를 느끼지 못합니다. 하중을 받은 상태에서 방향을 바꾸는 관절, 즉 위치를 다시 잡는 파지 물체나 지면 접촉에 밀려 되돌아가는 다리는 매 반전마다 그 헛운동을 위치 오차로 잃습니다. 높은 감속비가 맞물림당 백래시가 더 크다는 뜻은 아니지만, 깊은 감속비에 도달하려면 대개 단이 더 필요하고, 각 단을 더 단단히 잡지 않는 한 단이 많다는 것은 맞물림 유격의 총합이 더 크다는 뜻입니다.
질량과 패키징
세 번째로 인쇄된 대가는 질량입니다. AK45 계열 안에서 36:1 모듈은 10:1 모듈의 262 g에 맞서 349 g이고, AKH70 쌍 안에서 3단 48:1 모듈은 879 g에 맞서 1396 g입니다. 추가 단은 기어와 베어링, 하우징 길이에서 질량을 요구합니다. AKH70-48은 60.5 mm에 맞서 81.5 mm 길이입니다. 그리고 로봇 관절에서 그 질량은 바깥쪽의 다음 관절이 나릅니다. 토크 밀도가 이야기를 부분적으로 상쇄합니다. AKH70-48은 AKH70-16의 88.74 Nm/kg에 맞서 피크 토크 밀도 159 Nm/kg를 공표하므로, 더 무거운 모듈이 kg당 토크에서는 여전히 이깁니다. 그 절충이 성립하는지는 질량이 로봇의 어디에 놓이는지에 달려 있습니다.
실제 데이터시트에서 감속비 절충 읽기
아래 여섯 모듈은 이 논의의 유용한 범위를 아우릅니다. 감속비를 유일한 변화 변수로 분리해 주는 같은 계열의 두 쌍, 준직구동 기준점, 그리고 고감속비 극단입니다. 모든 행은 각 제조사 제품 페이지에 공표된 그대로이며 2026년 11월에 그 페이지들과 대조 확인했습니다. 로터 관성 열은 제곱 법칙이 작용하는 모터 측 수치입니다.
| 모델 | 감속비 | 정격 토크 (Nm) | 피크 토크 (Nm) | 무부하 속도 (rpm) | 로터 관성 (g·cm²) | 무게 (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
각 CubeMars 제품 페이지에 공표된 그대로의 행입니다. 로터 관성은 모터 측 수치이며, 그것을 출력으로 환산하려면 감속비의 제곱을 곱해야 하므로 두 AKH70 행은 하나의 로터를 공유하면서 출력에서는 아홉 배 차이가 납니다. 따라서 본문의 환산 관성 값은 공표된 값이 아니라 이 공식으로 계산한 파생 값입니다. 백래시는 표에 넣지 않았습니다. 페이지들이 단위를 섞어 인쇄하기 때문입니다. 대부분 페이지에서는 arcmin, AK80-64에서는 도이며, 각 수치는 본문에서 단위와 함께 인용합니다.
AK45 쌍: 같은 계열, 두 감속비
AK45-10과 AK45-36은 하우징 직경과 제어 스택을 공유하므로 두 행은 감속비만이 바꾸는 것만 분리해 보여 줍니다. 정격 토크는 2.5 Nm에 맞서 8 Nm, 무부하 속도는 180 rpm에 맞서 52 rpm, 질량은 262 g에 맞서 349 g입니다. 36:1 모듈은 관절이 토크를 많이 요구하고 느릴 때의 선택입니다. 근위부 손가락이나 느린 팬 축이 그렇습니다. 반면 10:1 모듈은 더 빠른 관절 운동을 위한 속도 여유를 유지합니다. 두 모듈은 앞서 계산한 환산 관성 척도의 양 끝을 닻으로 잡습니다. 출력에서 15733 g·cm²에 맞서 235742.4 g·cm²입니다. 그 행들을 앞의 산술과 대조하는 것이 이들을 모아 둔 목적입니다. 감속비 열과 로터 관성 열만 있으면 이 글의 모든 환산 관성 수치가 재현됩니다.
AKH70 쌍: 같은 로터, 다른 기어 단 수
AKH70 비교는 제조사가 하나의 로터를 둘러싼 두 기어박스를 공표한 드문 사례이며, 표는 감속비가 바꾸는 것을 분리하기 위한 동일 로터 기준으로 작동합니다. 로터 관성 행은 동일하고, 토크 행과 속도 행은 감속비에 거의 정확히 비례해 움직이며, 무게는 추가된 단과 함께 늘어납니다. 두 제품을 함께 읽는 것이 제곱 법칙을 몸에 익히는 가장 빠른 길입니다. 감속비는 세 배, 토크는 거의 세 배, 환산 관성은 아홉 배가 되었습니다. 중공축 배선과 듀얼 21비트 엔코더를 비롯한 공유 플랫폼의 나머지는 동일하므로, 선택은 관절 속도와 관성 예산으로 깔끔하게 좁혀집니다. 같은 논리는 감속비를 가로질러 로터를 공유하는 모든 계열로 확장됩니다. 환산 관성이 가장 먼저 계산해야 하는 값입니다.
제조 측면은 이 숫자들이 왜 성립하는지를 설명합니다. 이 모듈들 뒤의 기어 제조 공정, 즉 유성단의 호빙과 열처리, 마무리가 감속비가 종이 위에서 약속하는 백래시와 효율을 결정하며, 위의 공식 공장 영상은 이 글 전체가 산술을 해 온 바로 그 감속단들을 보여 줍니다.
저감속비 기준점과 고감속비 극단
AKE40-6은 6:1 감속단으로 준직구동 쪽 끝에 놓여 있습니다. 정격 토크 1.8 Nm, 무부하 속도 330 rpm, 질량 140 g, 그리고 이 집합에서 가장 단단한 백래시입니다. 188.78 g·cm² 로터를 36으로 환산하면 출력에서 대략 6796 g·cm²가 됩니다. 이 비교에서 가장 작은 환산 관성이며, 저감속비 관절이 직접적으로 느껴지는 이유입니다. AK80-64는 반대쪽 극단에 있습니다. 564.5 g·cm² 로터를 감싼 64:1 감속단은 2312192 g·cm²로 환산되며, 850 g 몸체에서 정격 토크 48 Nm를 내는 동시에 이 비교에서 가장 무거운 관성비 대가를 지불합니다. 그 두 극 사이에서 대부분의 로봇 관절이 자기 답을 찾습니다. AK 범위 전반에 걸친 더 깊은 모듈별 비교는 관절 모듈 선택 가이드: 190 g에서 1.4 kg까지, CubeMars 액추에이터 5종에 있고, 감속비가 반경 하중 용량과 맞바꿔지는 바퀴 구동 적용은 바퀴형 로봇용 BLDC 모터: 구동 레이아웃, 듀티, 기어링에서 다룹니다.
감속비 선택: 선정 순서
위의 조각들은 하나의 작업 순서로 조립됩니다. 위에서 아래로 돌리면 감속비가 스스로 정해지고, 순서를 어기면 실수가 겹쳐 커집니다.
산술을 한곳에
| 항목 | 공식 | 읽는 법 |
|---|---|---|
| 출력 토크 | Tout ≈ Tmotor × N × η | N은 감속비, η는 감속단 효율 |
| 출력 속도 | nout = nmotor / N | 정격 속도 행과 무부하 속도 행은 출력 측 수치 |
| 출력축에서의 로터 관성 | Jout = Jrotor × N2 | 기어박스 모터 측에서 본 제곱 법칙 |
| 모터 축에서의 부하 관성 | Jmotor = Jload / N2 | 같은 제곱 법칙을 반대쪽 끝에서 본 것 |
| 부하-로터 관성비 | RJ = Jload,reflected / Jmotor | Jmotor는 시스템 모델을 따르며, 1차 계산에서는 공표된 로터 관성만 사용 |
1단계: 관절에서의 토크 요구
출발점은 모터 페이지가 아니라 부하 조건입니다. 중력 토크와 가속 토크, 그리고 외부 접촉력이 관절 축에서 합쳐지며, 연속 값이 열 부하를 정하고 피크 값이 충격 또는 가속 이벤트를 정합니다. 그런 다음에야 후보 감속비로 나눕니다. 모듈은 자체 손실을 뺀 뒤에도 요구값 위의 정격 토크와 피크 토크를 공표해야 하며, 그 점검의 연속 측면이 고감속비 모듈이 먼저 무너지는 자리입니다. 곱셈이 부족해서가 아니라 감속단 뒤의 권선이 그 전류를 감당하지 못하기 때문입니다. 감속비는 요구값을 모터 측으로 내려 나누고, 권선이 거기 내려앉은 값을 감당해야 합니다. 토크 측 선정 논리 일반은 고토크 로봇 액추에이터 선택 방법에 정리되어 있습니다.
2단계: 속도 상한
다음으로 관절 속도를 점검합니다. 조용히 실패하는 항목이기 때문입니다. 무부하 속도를 감속비로 나눈 값이 관절이 낼 수 있는 속도의 상한이며, 초당 300도의 요구는 여유를 포함해 대략 50 rpm의 출력 속도를 필요로 하고, 이것만으로도 표에서 가장 깊은 감속비들은 이미 제외됩니다. 속도 여유는 운전점이 토크-속도 곡선을 올라갈 때 부하 아래에서 깎이므로, 상한은 무부하가 아니라 정격 조건에서 예산을 잡아야 합니다. 상한은 관절에서 잡은 다음 감속비를 거쳐 로터 측으로 올려 환산합니다.
3단계: 관성 점검
토크와 속도를 통과한 뒤에는 공표된 로터 관성 행을 사용해 부하-로터 관성비를 계산합니다. 부하를 감속비의 제곱으로 나누어 모터 축으로 환산한 다음, 로터 관성과 기어박스 관성에 맞세워 통상적인 형태의 관성비를 얻습니다. 그 숫자가 편안한 띠에서 크게 벗어나면 모터 크기를 바꾸기 전에 감속비를 조정해야 합니다. 더 작은 감속비가 둔한 관절을 더 낮은 질량에서 고치는 경우가 많고, 더 큰 감속비는 부하에 빠져 허우적거리는 로터를 구할 수 있습니다. 같은 점검이 기어박스 관성도 잡아냅니다. 공표된 로터 행은 감속단을 포함하지 않으며, 깊은 감속비에서는 기어 자체가 관성비의 모터 측에 더해질 수 있습니다. 이 점검은 종이 위에서는 공짜이고 늦게 발견하면 비쌉니다. 부하의 환산 관성이야말로 제어 루프가 실제로 밀어붙이는 값이기 때문입니다.
4단계: 백래시, 질량, 장착
마지막은 인쇄된 대가입니다. 적용이 필요로 하는 반전 정확도에 맞선 백래시, 바깥쪽 관절이 나르는 질량에 맞선 질량, 관절 포켓에 맞선 하우징 외형입니다. 처음 세 점검을 통과하고 여기서 무너지는 감속비도 여전히 재설계이며, 벤치 시험 뒤보다 발주 전에 발견하는 편이 낫습니다.
이 순서는 로봇 관절 너머로 일반화됩니다. 기어드 부하를 구동하는 모든 BLDC 모터, 즉 팬틸트 유닛이나 밸브 액추에이터, 휠 허브가 같은 네 가지 점검을 따르며, 관성비는 부하가 어떻게 반전하는지에 따라 가중치가 달라집니다. 기어박스는 토크를 사기에 가장 싼 자리이고 속도를 사기에 가장 비싼 자리이며, 감속비는 각각의 가격을 정하는 다이얼입니다.
핵심 요점
- 감속비는 출력 토크를 같은 계수로 곱하고 출력 속도를 같은 계수로 나눕니다.
- 출력축으로 환산한 로터 관성은 감속비의 제곱에 따라 커집니다.
- 모터 축에서 본 부하 관성은 같은 감속비의 제곱에 따라 줄어듭니다.
- 더 높은 감속비는 속도 상한과 백래시, 질량, 동적 응답을 토크와 맞바꿉니다.
- 로봇 관절 선정은 토크와 속도, 부하-로터 관성비, 기계적 제약을 함께 저울질하며, 공표된 로터 관성 행이 출발점입니다.
자주 묻는 질문
Q감속비는 토크에 무엇을 합니까?
출력에서 토크를 감속비만큼 곱하고 기어 손실을 뺀 뒤, 속도를 같은 계수로 나눕니다. 따라서 토크와 속도의 곱인 기계 출력은 대략 일정하게 유지됩니다. AK45-10 페이지의 정격 토크 행인 2.5 Nm는 이미 10:1 감속단 뒤의 출력 측 값입니다. 안쪽의 로터가 내는 값은 더 작고, 감속단이 그것을 곱해 올립니다.
Q환산 관성이란 무엇입니까?
기어박스 반대쪽에서 본 하나의 회전 부품의 관성입니다. 감속비 N 뒤의 로터는 출력에서 관성이 N의 제곱으로 곱해진 값으로 나타나고, 출력의 부하는 모터에서 관성이 N의 제곱으로 나뉜 값으로 나타납니다. CubeMars AKH70 쌍은 첫 번째 방향을 공표된 숫자로 보여 줍니다. 같은 1170 g·cm² 로터가 16:1 뒤에서는 299520 g·cm²로, 48:1 뒤에서는 2695680 g·cm²로 환산되므로, 하나의 로터의 환산 관성이 아홉 배 차이가 납니다. 모든 공표된 토크 행 뒤에서 로터의 환산 관성은 드라이버가 움직여야 하는 것의 일부이며, 그것을 숨은 추가 부하로 다루는 것이 가장 안전한 읽기입니다.
Q환산 관성은 왜 감속비의 제곱으로 커집니까?
운동 에너지와 가속이 모두 감속비를 두 번 통과하기 때문입니다. 출력을 주어진 양만큼 가속하려면 로터는 그 양의 N배로 가속해야 하고, 로터에 필요한 토크는 속도 관계에서 한 번, 토크 관계에서 한 번 감속비에 비례합니다. N이 두 번이므로 N의 제곱입니다. 같은 대칭성이 모터 축에서 볼 때 부하의 환산 관성을 원래 값의 일부로 줄이는 것이기도 합니다.
Q적절한 부하-로터 관성비는 얼마입니까?
제어 루프와 적용에 따라 달라지지만, 작동 원칙은 균형입니다. 관절은 전류를 자기 로터가 아니라 부하를 가속하는 데 써야 하며, 부하가 주파수 응답을 지배하도록 놓아두어서도 안 됩니다. 서보 선정 관행은 환산된 부하를 로터 관성의 완만한 배수 안에 유지하며, 제조사 페이지가 로터 관성 행을 공표하는 것도 구매 전에 이 비율을 계산할 수 있도록 하기 위해서입니다. 관성비를 한 번 계산하고 나면 어떤 토크 수치보다 빠르게 후보를 좁힙니다. 충격을 흡수하거나 투명하게 역구동되어야 하는 관절은 통상적인 띠에서 서로 반대 방향으로 벗어날 정당성이 있습니다. 두 실패 모드 사이에서 관성비는 대칭적입니다. 너무 높으면 부하가 관절을 지배하고, 너무 낮으면 로터가 지배합니다.
Q감속비가 높으면 토크도 더 큽니까?
출력 토크가 더 커지는 것은 맞지만, 비례가 영원히 이어지지는 않고 권선이 감당하는 수준을 넘지도 않습니다. AKH70-16과 AKH70-48 사이에서 감속비를 세 배로 늘리자 정격 토크는 3배가 아니라 2.85배가 되었고, 환산 관성은 아홉 배가 되었습니다. 감속비는 속도와 백래시 예산, 질량, 관성 투명성을 지불하며 토크를 사고, 데이터시트가 각각의 가격을 매깁니다.
Q감속비는 백래시에 어떤 영향을 줍니까?
감속비 자체가 헛운동을 정하지는 않습니다. 기어 형상과 단 수가 정합니다. 여기서 비교한 모듈의 공표된 값은 AKE40-6의 최대 9 arcmin에서 AK45-10의 18 arcmin까지이며, AK80-64 페이지는 0.18도를 인쇄합니다. 더 깊은 감속비가 바꾸는 것은 그 각도 유격에 도달하는 방식입니다. 단이 많으면 대개 맞물림 유격의 총합이 커지고, 단일 저감속비 단이 가장 단단한 수치를 유지합니다.
관절 선정은 결정의 사슬이며, 감속비는 토크 예산과 제어 예산을 잇는 고리입니다. 한쪽에는 권선의 열 및 듀티 사이클 산술이 놓이고, 다른 쪽에는 컨트롤러가 무엇을 볼 수 있는지를 결정하는 엔코더 분해능과 백래시가 놓입니다. 사슬을 순서대로 따라가면, 즉 토크, 속도 상한, 관성비, 인쇄된 대가의 순서로 가면 각 고리가 다음 고리를 첫 조립에 맞는 모듈 쪽으로 제약합니다.