
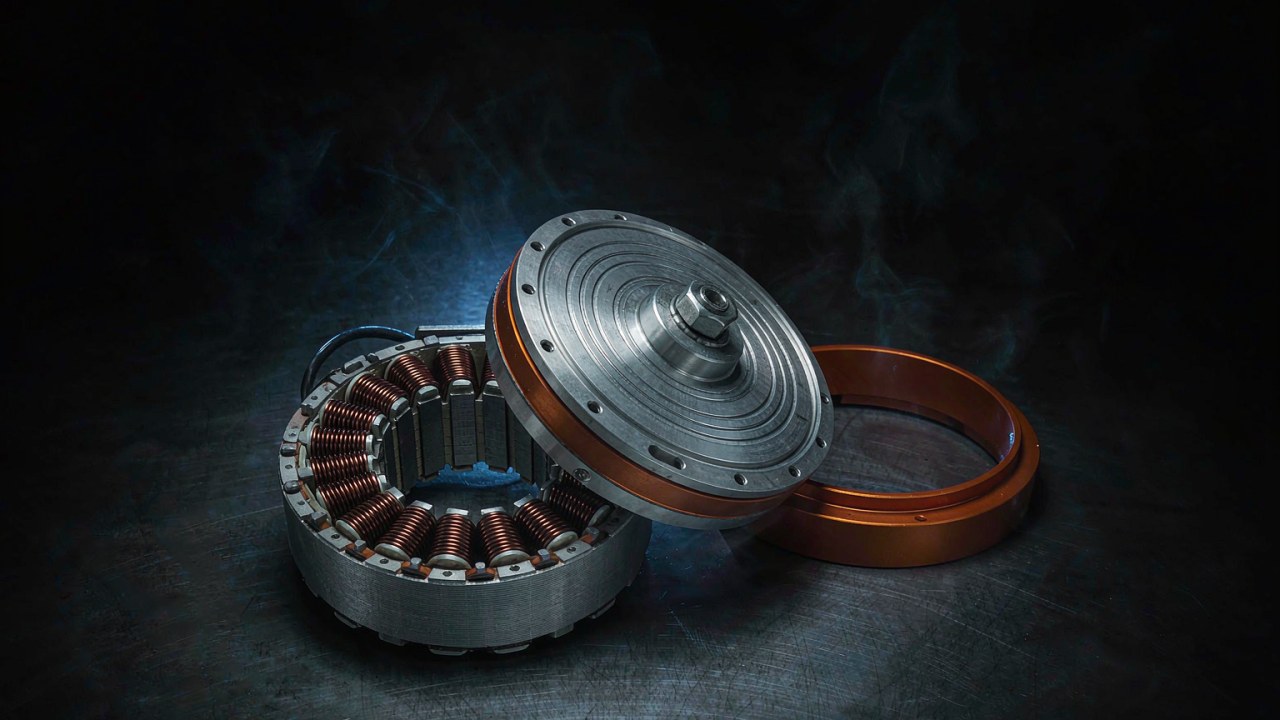
มอเตอร์โดรนแรงขับสูงไม่ใช่หน่วยที่ใหญ่ที่สุดบนแผ่นข้อกำหนด มันคือมอเตอร์ที่ยังคงสร้างแรงขับได้ที่จุดปฏิบัติการที่อากาศยานบินจริง การกำหนดขนาดเริ่มจากมวลที่อากาศยานต้องยก แบ่งมวลนั้นระหว่างโรเตอร์ แล้วตรวจสอบว่ามอเตอร์สามารถรับส่วนของภาระไว้ได้โดยไม่หมดมาร์จินความร้อนหรือไม่ ชั้นน้ำหนักบรรทุก แรงขับต่อโรเตอร์ และมาร์จินความร้อนเป็นสามปริมาณที่กำหนดคำตอบ และบนโครงอากาศยานแบบยกหนัก ปริมาณเหล่านี้ยังกำหนดว่าจะต้องบรรทุกมวลมอเตอร์เท่าใดจึงจะทำงานสำเร็จ
คู่มือนี้พิจารณาบันทึกสิบรายการที่ปัจจุบันอยู่ในหมวด มอเตอร์ UAV ของ ToBMS ซึ่งทั้งหมดเป็นหน่วย T-Motor ที่บันทึก ToBMS จัดกลุ่มไว้ภายใต้ โดรนยกหนัก และ UAV เกษตรกรรม และระบุว่าข้อกำหนดใดเป็นตัวตัดสินการเลือกในแต่ละขั้น ทุกตัวเลขด้านล่างนำมาจากบันทึกผลิตภัณฑ์ ToBMS หรือจากข้อกำหนดที่ผู้ผลิตเผยแพร่ อัตราส่วนที่ได้จากตัวเลขเหล่านั้นระบุว่าเป็นค่าที่คำนวณขึ้น และเมื่อค่าใดไม่ได้รับการเผยแพร่ก็จะระบุว่าไม่เผยแพร่แทนที่จะอนุมานจากรุ่นที่คล้ายกัน
คำตอบสั้น
ชั้นน้ำหนักบรรทุกมาเป็นอันดับแรก และเป็นตัวเลขของอากาศยานไม่ใช่ของมอเตอร์ บันทึก Navigator ทั้งแปดที่พิจารณาที่นี่ระบุน้ำหนักขึ้นบินสูงสุดของอากาศยานโดยตรงบนหน้าของผู้ผลิต ตั้งแต่ 60 kg บน T-Motor MN1115 KV130 UAV Motor ถึง 140 kg บน T-Motor MN1330 KV40 UAV Motor ตัวเลขนั้นคือน้ำหนักรวมของอากาศยาน ไม่ใช่น้ำหนักบรรทุกที่ห้อยอยู่ใต้มัน น้ำหนักบรรทุกคือสิ่งที่เหลือหลังจากหักโครง แบตเตอรี่ อะวิออนิกส์ และมอเตอร์ออก ซึ่งเป็นเหตุผลว่าทำไมการเลือกมอเตอร์จึงตามมาจากงบประมาณมวลมากกว่าจากตัวเลขน้ำหนักบรรทุกเพียงลำพัง และทำไมมอเตอร์โดรนที่บรรทุกหนักจึงจับคู่กับโครงอากาศยานเสมอ ไม่ใช่กับตัวโหลดเพียงอย่างเดียว
แรงขับที่มอเตอร์โดรนแรงขับสูงต้องให้ถูกกำหนดโดยแบ่งแรงขับที่อากาศยานต้องการออกระหว่างแขนต่างๆ แนวปฏิบัติของมัลติโรเตอร์กันสำรองเป็นจำนวนเท่าของน้ำหนักรวม เพื่อให้การควบคุมท่าทางคงอำนาจไว้ได้ระหว่างการซ้อมรบและสิ่งรบกวน ดังนั้นแรงขับสูงสุดที่บันทึกไว้ต่อมอเตอร์จึงเป็นเพดาน ไม่ใช่จุดทำงาน การคงการควบคุมไว้ได้เมื่อโรเตอร์ตัวหนึ่งล้มเหลวเป็นข้อกำหนดความทนทานต่อความผิดพลาดแยกต่างหาก ซึ่งตามมาจากโครงแบบของอากาศยาน การจัดสรรการควบคุม และกรณีความผิดพลาด ไม่ใช่จากตัวเลขแรงขับสูงสุดเพียงอย่างเดียว ปัจจัยที่สามเป็นตัวตัดสินว่าเพดานนั้นคงอยู่ได้ในเที่ยวบินหรือไม่ และนั่นคือขอบเขตความร้อน: พิกัดกำลังและกระแสที่เผยแพร่สำหรับมอเตอร์เหล่านี้ระบุในช่วงเวลาสั้น และอุณหภูมิพื้นผิวบนแท่นทดสอบของผู้ผลิตวัดที่ระดับคันเร่งและระยะเวลาทำงานหนึ่งๆ บันทึกสิบรายการไม่อาจจัดอันดับเทียบกันบนพื้นฐานนั้นได้ เพราะใบพัด แรงดันบัส และเงื่อนไขการทดสอบเปลี่ยนไปในแต่ละหน้า สิ่งที่ตัวเลขทำได้คือแสดงว่าขอบเขตอยู่ตรงไหนสำหรับมอเตอร์หนึ่งตัว ใบพัดหนึ่งใบ และบัสหนึ่งบัส ซึ่งเป็นการเปรียบเทียบที่การตัดสินใจกำหนดขนาดต้องการจริงๆ
อะไรนับเป็นมอเตอร์โดรนแรงขับสูง
ไม่มีสิ่งใดในโครงสร้างของมอเตอร์โดรนแรงขับสูงเปลี่ยนไปที่ปลายหนักของชั้น สิ่งที่เปลี่ยนในมอเตอร์โดรนแรงขับสูงคือส่วนใดของข้อกำหนดที่กลายเป็นข้อจำกัดชี้ขาด บนโครงเล็ก ขีดจำกัดมักเป็นแบตเตอรี่และสายไฟ และมอเตอร์โดรนแรงขับสูงถูกเลือกให้เหมาะกับใบพัดที่ใส่เข้ากับโครงได้อยู่แล้ว บนโครงยกของหนักหรือเกษตรกรรม ขีดจำกัดเลื่อนไปที่ภาระความร้อนและมวลมอเตอร์พร้อมกัน และสำหรับโครงเหล่านี้ ภาระความร้อนและมวลระบบขับเคลื่อนอาจกลายเป็นข้อจำกัดคู่สำคัญเมื่อน้ำหนักบรรทุกที่ต้องการและความต้องการของภารกิจเพิ่มขึ้น ซึ่งเป็นสิ่งที่ทำให้ปัญหาการเลือกแตกต่างที่ปลายนี้ของช่วง
แรงขับต่อโรเตอร์เทียบกับมวลมอเตอร์
ตัวเลขสองค่าอยู่คนละด้านของทุกการตัดสินใจเรื่องการยกของหนัก และไม่มีค่าใดอ่านเดี่ยวๆ ได้ แรงขับต่อโรเตอร์คือสิ่งที่มอเตอร์ต้องผลิตที่จุดทำงาน ส่วนมวลมอเตอร์คือสิ่งที่อากาศยานจ่ายให้กับแรงขับนั้นในทุกเที่ยวบิน และมอเตอร์เป็นส่วนหนึ่งของน้ำหนักรวมที่ระบบขับเคลื่อนกำลังยก ตัวเลขสองค่าเคลื่อนไปด้วยกันตลอดบันทึกสิบรายการด้านล่าง: T-Motor U11 II KV120 UAV Motor หนัก 772 g และบันทึกแรงขับ 14159 g ขณะที่ T-Motor MN1330 KV40 หนัก 2750 g และบันทึก 75415 g ระหว่างทั้งสอง มวลเพิ่มขึ้นราว 3.6 เท่า และแรงขับที่บันทึกไว้ราว 5.3 เท่า และความต่างของความชันนั้นคือสิ่งที่การตัดสินใจกำหนดขนาดกำลังแลกอยู่
จงอ่านตัวเลขสองค่าเป็นคู่ ไม่ใช่เป็นคะแนน มอเตอร์โดรนแรงขับสูงที่เบาเมื่อเทียบกับแรงขับของมันช่วยลดมวลที่ระบบขับเคลื่อนต้องแบก แต่ก็มีทองแดงน้อยกว่าและสเตเตอร์น้อยกว่าในการระบายความสูญเสียที่มันสร้างขึ้น และผลทั้งสองไม่ได้เป็นอิสระต่อกัน มอเตอร์โดรนแรงขับสูงที่หนักเมื่อเทียบกับแรงขับของมันนำวัสดุเข้าสู่ปัญหาความร้อนมากกว่า แต่ก็เพิ่มมวลที่อากาศยานยกในทุกเที่ยวบินและเพิ่มความเฉื่อยที่ตัวควบคุมท่าทางต้องต้าน ฝั่งใดของการแลกเปลี่ยนนี้ถูกต้องขึ้นอยู่กับภารกิจที่อากาศยานบิน และมอเตอร์ตัวเดียวกันอาจอยู่ฝั่งใดฝั่งหนึ่งของเส้นได้สำหรับสองภารกิจที่ต่างกัน
KV ในฐานะตัวกรองแรก
KV คือค่าคงที่ความเร็วของขดลวด แสดงเป็น rpm ต่อโวลต์ และในบันทึกเหล่านี้มีค่าตั้งแต่ 130 บน MN1115 ลงมาถึง 40 บน MN1330 บทบาทในทางปฏิบัติของการกำหนดขนาดคือการระบุว่ามอเตอร์ถูกพันขดลวดมาสำหรับจำนวนเซลล์ใดและเส้นผ่านศูนย์กลางใบพัดใด KV ต่ำบนบัสหนึ่งๆ ทำให้ใบพัดเดียวกันหมุนช้าลง และขดลวด KV ต่ำอาจเหมาะกับโครงแบบความเร็วต่ำกว่าและใบพัดใหญ่กว่า แต่กระแสที่แรงขับหนึ่งๆ ต้องประเมินจากข้อมูลการทำงานของมอเตอร์–ใบพัด ไม่ใช่จากค่า KV ซึ่งเป็นสิ่งที่ทำให้โครงยกของหนักสามารถใช้ใบพัดใหญ่ได้โดยกระแสไม่เพิ่มเกินที่ตัวควบคุมจะรักษาไว้ได้อย่างต่อเนื่อง KV เป็นข้อความเรื่องความเข้าคู่ ไม่ใช่ตัวเลขคุณภาพ และบัส 24S ที่ขับใบพัด 20 in กับบัส 24S ที่ขับใบพัด 30 in จะต้องการค่าต่างกันแม้เป้าหมายแรงขับเดียวกัน
ตัวเลขที่เกี่ยวข้องบนมอเตอร์โดรนแรงขับสูงคือโครงแบบสเตเตอร์ และบนมอเตอร์ Navigator มีการเผยแพร่เป็นจำนวนสล็อตและขั้ว เช่น 36N40P หรือ 36N42P บันทึก Navigator ทั้งแปดรายการนี้เป็นมอเตอร์แบบโรเตอร์นอกที่มีจำนวนขั้วสูงและสเตเตอร์เส้นผ่านศูนย์กลางใหญ่ ตั้งแต่ 120.5 mm ในซีรีส์ MN11 ถึง 150 mm ในซีรีส์ MN13 ค่า KV สะท้อนขดลวดและการออกแบบแม่เหล็กไฟฟ้าของมอเตอร์ จำนวนขั้วและขนาดสเตเตอร์ให้บริบทเพิ่มเติมแต่ไม่ได้กำหนด KV อย่างเป็นอิสระ สองซีรีส์แบ่งตามเส้นนั้น: กลุ่ม MN11 จับคู่สเตเตอร์ 120.5 mm กับ 12S หรือ 24S และกลุ่ม MN13 จับคู่สเตเตอร์ 150 mm กับ 14S หรือ 24S UAV Motors: Matching KV, Thrust and Mass to Your Airframe อธิบายความสัมพันธ์เดียวกันนี้ครอบคลุมช่วง U, Navigator, P และ AT ที่กว้างกว่า สำหรับผู้ที่ต้องการกรณีทั่วไปก่อนกรณีเฉพาะ
ชั้นน้ำหนักบรรทุกของมอเตอร์โดรนแรงขับสูงถูกกำหนดอย่างไร
ชั้นน้ำหนักบรรทุกของโครงไม่ใช่คุณสมบัติของมอเตอร์ และตัวเลขที่ผู้ผลิตเผยแพร่ข้างมอเตอร์ก็ไม่ใช่พิกัดน้ำหนักบรรทุกเช่นกัน T-Motor ระบุน้ำหนักขึ้นบินสูงสุดของอากาศยานสำหรับมอเตอร์ Navigator แต่ละตัว และตัวเลขนั้นอธิบายอากาศยานที่หนักที่สุดที่มอเตอร์มีไว้ขับ ไม่ใช่ภาระที่อากาศยานเช่นนั้นบรรทุกได้ การไปจากตัวเลขหนึ่งถึงอีกตัวเลขหนึ่งคือการลบ และผลลัพธ์ขึ้นอยู่กับว่าโครงสร้างนั้นสร้างขึ้นอย่างไร
ชั้นน้ำหนักบรรทุกและจำนวนโรเตอร์
การกำหนดขนาดมอเตอร์โดรนแรงขับสูงเริ่มจากน้ำหนักรวมและลบทุกสิ่งที่ไม่ใช่น้ำหนักบรรทุกออก ได้แก่ โครง แบตเตอรี่ อุปกรณ์อิเล็กทรอนิกส์การบิน ฐานติดตั้งน้ำหนักบรรทุก และตัวมอเตอร์เอง สิ่งที่เหลือคือมวลที่ใช้ได้สำหรับอุปกรณ์ภารกิจ และบนโครงยกของหนัก ส่วนที่เหลือนั้นขึ้นอยู่กับมวลของโครง แบตเตอรี่ ระบบขับเคลื่อน อุปกรณ์อิเล็กทรอนิกส์การบิน และฐานติดตั้งน้ำหนักบรรทุกภายในน้ำหนักรวมที่อนุญาต น้ำหนักขึ้นบินสูงสุดที่ประกาศไว้ในบันทึก Navigator ทั้งแปดรายการคือ 60 kg บน MN1115 KV130, 70 kg บน T-Motor MN1118 KV108 UAV Motor, 80 kg บน T-Motor MN1123 KV53 UAV Motor, 90 kg บน T-Motor MN1315 KV100 UAV Motor, 100 kg ทั้งบน T-Motor MN1130 KV45 UAV Motor และ T-Motor MN1320 KV49 UAV Motor, 120 kg บน T-Motor MN1325 KV47 UAV Motor และ 140 kg บน MN1330 KV40 บันทึกสองรายการในซีรีส์ U คือ U11 II KV120 และ T-Motor U13 II KV65 UAV Motor ไม่ได้เผยแพร่น้ำหนักขึ้นบินสูงสุดของอากาศยาน จึงไม่มีการกำหนดชั้นให้ในที่นี้
จำนวนโรเตอร์แบ่งมวลนั้นออก แอร์เฟรมที่มีน้ำหนักรวมเท่ากันสร้างบนแขนหกแขนเรียกต้องการจากมอเตอร์แต่ละตัวมากกว่าแอร์เฟรมเดียวกันที่สร้างบนแปดแขน และความแตกต่างไม่ใช่แค่การคำนวณ: ยิ่งโรเตอร์น้อย อากาศยานยิ่งพึ่งพาแต่ละตัวมากขึ้น และสัดส่วนของงบประมาณการควบคุมที่ต้องสงวนไว้สำหรับการควบคุมท่าทางและสิ่งรบกวนก็ยิ่งมากขึ้น งบประมาณระบบขับเคลื่อนที่ใช้งบตัวเลขแรงขับที่บันทึกไว้ทั้งหมดกับเที่ยวบินทรงตัวจะไม่เหลืออะไรสำหรับส่วนสำรองนั้น ซึ่งเป็นเหตุผลที่สัดส่วนของแรงขับสูงสุดที่ใช้ในการบินhoverเป็นข้อมูลนำเข้าของการกำหนดขนาด ไม่ใช่ผลลัพธ์
ขอบเขตแรงขับที่คันเร่งบางส่วน
มอเตอร์โดรนแรงขับสูงบนโครงยกของหนักใช้เวลาส่วนใหญ่ของเที่ยวบินที่คันเร่งบางส่วน และขอบเขตอยู่ที่บริเวณคันเร่งบางส่วนนั้นเอง ข้อมูลทดสอบของผู้ผลิตแสดงว่าแรงขับส่วนใดถูกผลิตที่คันเร่งปานกลาง: บน MN1330 KV40 กับใบพัด 52 x 20 in ตารางแท่นทดสอบบันทึก 14117 g ที่คันเร่ง 40 percent เทียบกับ 75415 g ที่ 100 percent ดังนั้นครึ่งบนของช่วงคันเร่งรับแรงขับส่วนใหญ่ที่มีอยู่ การแปลงสิ่งนั้นเป็นจุดทำงานสำหรับมอเตอร์โดรนแรงขับสูงหมายถึงการเลือกคันเร่งที่อากาศยานบินhoverพร้อมน้ำหนักเต็มและตรวจว่ายังเหลือช่วงคันเร่งอีกเท่าใดด้านบน
ส่วนที่สองของขอบเขตคือช่องว่างระหว่างแรงขับที่มอเตอร์บันทึกไว้กับแรงขับที่มันรักษาไว้ได้ หน้า Navigator เผยแพร่ตัวเลขสองค่าต่อแขนวางเคียงกัน คือค่าสูงสุดและค่าพิกัด และช่องว่างระหว่างทั้งสองกว้าง: MN1123 KV53 บันทึก 47.5 kg สูงสุดเทียบกับ 20-22 kg พิกัดต่อแขน, MN1325 KV47 บันทึก 68.0 kg เทียบกับ 30-32 kg และ MN1330 KV40 บันทึก 75.4 kg เทียบกับ 35-38 kg ช่องว่างนั้นคือความต่างระหว่างสิ่งที่มอเตอร์ผลิตได้บนแท่นทดสอบในช่วงสั้นที่คันเร่งเต็มกับสิ่งที่มันมีไว้รักษาเป็นภาระการทำงาน และมอเตอร์โดรนแรงขับสูงถูกกำหนดขนาดด้วยตัวเลขที่สอง โดยใช้ตัวเลขแรกเป็นเพดานที่ไม่ควรเรียกร้องให้รักษาไว้
ประสิทธิภาพที่คันเร่งบางส่วนและคันเร่งเต็ม
ประสิทธิภาพเป็นปริมาณเดียวในสายการกำหนดขนาดของมอเตอร์โดรนแรงขับสูงที่บันทึกบรรยายถึงโดยอ้อม และเหตุผลคือแรงขับต่อวัตต์เป็นคุณสมบัติของมอเตอร์และใบพัดร่วมกัน ไม่ใช่ของมอเตอร์เพียงลำพัง ตารางทดสอบของผู้ผลิตบันทึกเป็นอัตราส่วน หน่วยเป็นกรัมของแรงขับต่อวัตต์ และอัตราส่วนนั้นเปลี่ยนไปตามคันเร่งในทุกมอเตอร์ที่สำรวจในที่นี้ บน MN1330 KV40 กับใบพัด 52 x 20 in ตารางแท่นทดสอบให้ 10.61 g/W ที่คันเร่ง 40 percent และ 4.64 g/W ที่ 100 percent และรูปร่างเดียวกันปรากฏบน U11 II KV120 กับใบพัด 28 x 9.2 in ที่ 11.72 g/W เทียบกับ 5.08 g/W แรงขับเพิ่มขึ้นในช่วงนั้นแต่แรงขับต่อวัตต์ไม่เพิ่ม ซึ่งเป็นคณิตศาสตร์เบื้องหลังขอบเขตคันเร่งบางส่วนที่กล่าวถึงข้างต้น
ความต้านทานภายในและการสูญเสียในขดลวด
การสูญเสียทองแดงในขดลวดเป็นไปตามความสัมพันธ์ I²R ดังนั้นความต้านทานจึงกำหนดว่าอินพุตส่วนใดกลายเป็นความร้อนที่จุดทำงานหนึ่งๆ แต่การประเมินจากข้อมูลที่เผยแพร่ต้องใช้คำนิยามความต้านทานและกระแสที่สอดคล้องกัน ไม่ใช่การคูณค่าจากเฟสถึงเฟสด้วยค่ากระแสใดๆ ตลอดบันทึกทั้งสิบ ตัวเลขที่เผยแพร่ครอบคลุมช่วงกว้าง ตั้งแต่ 7.5 mΩ บน MN1315 KV100 ถึง 80±5 mΩ บน U11 II KV120 และลำดับของช่วงนี้ไม่ตามลำดับของแรงขับ: MN1315 KV100 เป็นหนึ่งในบันทึกที่มีแรงขับสูงกว่าในที่นี้และยังมีความต้านทานที่เผยแพร่ต่ำที่สุด ในขณะที่ MN1118 KV108 และ MN1115 KV130 บันทึก 13 mΩ และ 16 mΩ ที่ 12S และ MN1123 KV53 บันทึก 35 mΩ ที่ 24S ความต้านทานเป็นคุณสมบัติขดลวดของมอเตอร์โดรนแรงขับสูงและระบุไว้สำหรับขดลวดที่หน้านั้นบรรยาย จึงอ่านควบคู่กับจำนวนเซลล์ ไม่ใช่อ่านเดี่ยวๆ
กระแสขณะเดินเบาและแรงต้านขณะไม่มีโหลด
ด้านไม่มีโหลดของบัญชีคือกระแสเดินเบา ซึ่งเผยแพร่เป็น 1.5 A ที่ 18 V บน U11 II KV120, 1.7 A ที่ 18 V บน U13 II KV65 และระหว่าง 2.0 A ถึง 5.7 A ที่ 20 V ในบันทึก Navigator กระแสนั้นครอบคลุมความสูญเสียที่มอเตอร์ผลิตขณะหมุนโดยไม่มีโหลด ได้แก่ แรงต้านลูกปืน แรงต้านอากาศระหว่างโรเตอร์กับสเตเตอร์ และความสูญเสียในเหล็กของสเตเตอร์ที่ถูกสลับด้วยความถี่ที่กำหนดโดยจำนวนขั้วและความเร็ว บนมอเตอร์โรเตอร์นอกสเตเตอร์ใหญ่ ค่านี้เป็นสัดส่วนเล็กน้อยของกระแสทำงาน และอิทธิพลต่อการตัดสินใจกำหนดขนาดอยู่ที่ปลายล่างของช่วงคันเร่ง ซึ่งแรงขับที่มีประโยชน์น้อยที่สุดและสัดส่วนอินพุตที่ใช้กับความสูญเสียไม่มีโหลดมากที่สุด บนมอเตอร์โดรนแรงขับสูง ทั้งความต้านทานและกระแสเดินเบาไม่ใช่ตัวเลขที่ใช้เลือกโดยตรง ทั้งคู่อ่านเพื่อติดตามว่าความสูญเสียไปที่ใด ซึ่งส่วนความร้อนด้านล่างจะนำไปใช้กับจุดทำงานต่อไป
แรงขับต่อโรเตอร์และต้นทุนในมวลมอเตอร์
เมื่อชั้นน้ำหนักบรรทุกและจำนวนโรเตอร์ถูกกำหนดแล้ว คำถามที่เหลือคือแต่ละแขนต้องผลิตแรงขับเท่าใดและมอเตอร์ที่ผลิตมันหนักเท่าใด ทั้งสองเป็นข้อกำหนดแยกกันบนหน้าเว็บและเป็นการตัดสินใจเดียวในโครง เพราะทุกกรัมที่มอเตอร์เพิ่มเข้ามาเป็นส่วนหนึ่งของน้ำหนักรวมที่อากาศยานต้องยก และแรงขับที่มอเตอร์สร้างขึ้นก็เป็นส่วนหนึ่งของสิ่งที่ยกมันขึ้น
การอ่านค่าตัวเลข kg
ตัวเลขแรงขับที่เผยแพร่สำหรับมอเตอร์โดรนแรงขับสูงเป็นค่าสูงสุดที่บันทึกบนแท่นทดสอบที่แรงดัน ใบพัด และคันเร่งที่ระบุไว้ และการอ่านอย่างถูกต้องหมายถึงการอ่านเงื่อนไขทั้งสามนั้นไปพร้อมกับมัน บันทึกสิบรายการด้านล่างระบุบนใบพัดตั้งแต่หน่วย 28 x 9.2 in ถึงหน่วย 52 x 20 in บนบัสตั้งแต่ 12S ถึง 22-25S และตัวเลขมีตั้งแต่ 14.16 kg บน U11 II KV120 ถึง 75.4 kg บน MN1330 KV40 ไม่มีค่าใดที่เป็นแรงขับพิกัดในความหมายของค่าที่มอเตอร์มีไว้รักษาไว้อย่างไม่มีกำหนด และหน้า Navigator แยกแนวคิดทั้งสองออกจากกันอย่างชัดเจนโดยเผยแพร่ค่าสูงสุดและค่าพิกัดต่อแขนวางเคียงกัน เมื่อใดที่การตัดสินใจกำหนดขนาดต้องการค่าการทำงานแทนเพดาน ตัวเลขพิกัดต่อแขนคือสิ่งที่ต้องอ่าน และเมื่อใดที่หน้าเว็บไม่เผยแพร่ค่านั้น เพดานก็เป็นตัวเลขเดียวที่เผยแพร่และต้องถือเช่นนั้น
มวลมอเตอร์ต่อ kg ของแรงขับสูงสุดที่บันทึกไว้
การหารมวลที่บันทึกไว้ของมอเตอร์โดรนแรงขับสูงด้วยแรงขับสูงสุดที่บันทึกไว้ให้ค่าที่ได้มาจากการคำนวณซึ่งอธิบายว่าแรงขับนั้นแลกมาด้วยมวลเท่าใดเมื่อเทียบกับค่าสูงสุดนั้น และบนบันทึกทั้งสิบรายการค่านี้อยู่ระหว่าง 30.0 g ถึง 54.5 g ต่อ kg ของแรงขับสูงสุดที่บันทึกไว้ ไม่ใช่ตัวชี้วัดประสิทธิภาพมาตรฐาน เพราะใบพัด แรงดันบัส และเงื่อนไขการทดสอบแตกต่างกันในแต่ละบันทึก บันทึก Navigator ทั้งแปดอยู่ในช่วงแคบตั้งแต่ 30.0 g บน MN1123 KV53 ถึง 36.5 g บน MN1330 KV40 ซึ่งเป็นการกระจายประมาณหนึ่งในห้าบนช่วงแรงขับที่มากกว่าสองเท่า บันทึกซีรีส์ U ทั้งสองอยู่นอกช่วงนั้นทางด้านบน และเป็น U11 II KV120 ที่อยู่สูงที่สุด ที่ 54.5 g ต่อ kg ของแรงขับสูงสุดที่บันทึกไว้ ข้อกำหนดที่ระบุไว้ไม่ได้ให้การแยกมวลในระดับชิ้นส่วน ดังนั้นการมีส่วนเฉพาะของโครงสร้างและขดลวดจึงไม่สามารถแยกออกได้จากบันทึกเหล่านี้เพียงอย่างเดียว อย่างไรก็ตาม U11 II KV120 ยังคงเป็นมอเตอร์ที่เบาที่สุดที่นี่ที่ 772 g และบันทึกแรงขับที่น้อยที่สุดที่ 14.16 kg สำหรับมอเตอร์โดรนแรงขับสูง ค่านี้ได้มาจากค่าที่เผยแพร่และไม่ใช่ข้อกำหนดของผู้ผลิตเอง มันมีประโยชน์ในการดูว่าต้นทุนของแรงขับเปลี่ยนไปอย่างไรตลอดช่วงหนึ่ง และอ่านควบคู่กับค่าแรงขับแทนที่จะอ่านแทนมัน
| Model | น้ำหนักขึ้นบินสูงสุดของอากาศยาน | แรงขับสูงสุด | แรงขับพิกัดต่อแขน | มวลมอเตอร์ | มวลมอเตอร์ต่อ kg ของแรงขับสูงสุดที่บันทึกไว้ | จำนวนเซลล์ | ใบพัด |
|---|---|---|---|---|---|---|---|
| U11 II KV120 UAV Motor | not published | 14.16 kg | not published | 772 g | 54.5 g | 12S | 28 x 9.2 in |
| U13 II KV65 UAV Motor | not published | 28.7 kg | not published | 975 g | 34.0 g | 22-25S | G32 x 11 in |
| MN1115 KV130 UAV Motor | 60 kg | 33.3 kg | 14-15 kg | 1055 g | 31.6 g | 12S | G36 x 11.5 in |
| MN1118 KV108 UAV Motor | 70 kg | 38.1 kg | 16-18 kg | 1186 g | 31.1 g | 12S | VZ40 x 16.1 in |
| MN1123 KV53 UAV Motor | 80 kg | 47.5 kg | 20-22 kg | 1425 g | 30.0 g | 24S | VZ42 x 16.5 in |
| MN1315 KV100 UAV Motor | 90 kg | 50.2 kg | 20-25 kg | 1780 g | 35.5 g | 14S | VZ40 x 16.1 in |
| MN1130 KV45 UAV Motor | 100 kg | 57.3 kg | 20-25 kg | 1740 g | 30.4 g | 24S | NS47 x 18 in |
| MN1320 KV49 UAV Motor | 100 kg | 59.0 kg | 25-28 kg | 2070 g | 35.1 g | 24S | NS45 x 17.5 in |
| MN1325 KV47 UAV Motor | 120 kg | 68.1 kg | 30-32 kg | 2425 g | 35.6 g | 24S | NS47 x 18 in |
| MN1330 KV40 UAV Motor | 140 kg | 75.4 kg | 35-38 kg | 2750 g | 36.5 g | 24S | NS52 x 20 in |
น้ำหนักขึ้นบินสูงสุดของอากาศยาน แรงขับ มวลมอเตอร์ จำนวนเซลล์ และใบพัด ตามที่ผู้ผลิตเผยแพร่และปรากฏในบันทึกผลิตภัณฑ์ ToBMS; มวลมอเตอร์ระบุรวมสายเคเบิล มวลมอเตอร์ต่อ kg ของแรงขับสูงสุดที่บันทึกไว้ในที่นี้คำนวณจากมวลที่บันทึกไว้และแรงขับสูงสุดที่บันทึกไว้ และไม่ใช่ตัวเลขของผู้ผลิต เพราะเงื่อนไขการทดสอบและใบพัดต่างกัน จึงไม่ควรอ่านเป็นตัวชี้วัดประสิทธิภาพมาตรฐานหรือเป็นตัววัดโดยตรงของความสามารถในการบรรทุกขณะบิน หน้า Navigator ระบุค่าต่อแขนเป็น Max Thrust/Arm และ Rated Thrust/Arm สองหน้าของซีรีส์ U ระบุตัวเลขแรงขับสูงสุดเพียงค่าเดียวและไม่มีค่าพิกัดต่อแขน และเซลล์ที่ระบุว่าไม่เผยแพร่ถูกเว้นว่างไว้แทนที่จะเติมจากรุ่นที่เทียบเคียงได้ ตารางทดสอบของผู้ผลิตแต่ละตารางอ่านเทียบกับบล็อกใบพัด ขั้นคันเร่ง และแรงดันบัสที่พิมพ์บนหน้าที่มันมาจาก เพราะลำดับคอลัมน์และหน่วยประสิทธิภาพบนหน้าซีรีส์ U ไม่เหมือนกับบนหน้า Navigator ไม่มีการเปรียบเทียบตัวเลขความร้อนหรือประสิทธิภาพระหว่างรุ่นในตารางนี้: ใบพัด แรงดันบัส ระดับคันเร่ง และระยะเวลาทำงานต่างกันในแต่ละหน้า และผู้ผลิตระบุว่าตัวเลขบนแท่นทดสอบมีไว้เป็นข้อมูลอ้างอิงสำหรับมอเตอร์ตัวนั้น ไม่ใช่เป็นฐานในการเปรียบเทียบชนิดของมอเตอร์
เส้นผ่านศูนย์กลางใบพัดเบื้องหลังตัวเลขแรงขับแต่ละค่า
ใบพัดที่จับคู่กับมอเตอร์โดรนแรงขับสูงไม่ใช่อุปกรณ์เสริมของตัวเลขแรงขับ มันเป็นส่วนหนึ่งของนิยามของตัวเลขนั้น แรงขับที่บันทึกไว้สำหรับมอเตอร์เกิดจากใบพัดที่ใช้ทดสอบมัน และการเปลี่ยนใบพัดนั้นจะเลื่อนจุดทำงานของมอเตอร์–ใบพัดและอาจเปลี่ยนทั้งแรงขับและกระแสที่ดึงไปใช้ ดังนั้นบันทึกในที่นี้จึงอ่านพร้อมกับเงื่อนไขการทดสอบที่แนบมา ใบพัดกำหนดผลลัพธ์มากเพียงใดเห็นได้จากตรงนี้: สองบันทึกที่มีค่า KV ใกล้กันที่สุดในที่นี้ คือ MN1130 KV45 ที่ 45 และ MN1325 KV47 ที่ 47 ถูกทดสอบบนใบพัด NS47 x 18 in เดียวกัน แต่กลับบันทึก 57.3 kg เทียบกับ 68.1 kg ดังนั้นความต่างอยู่ที่สเตเตอร์และขดลวด ไม่ใช่ที่ใบพัด การเลือกใบพัดถูกจำกัดโดยโครงก่อนที่จะถูกจำกัดโดยมอเตอร์ เพราะเส้นผ่านศูนย์กลางจานต้องพ้นแขนและโครง และถูกจำกัดโดยความเร็วปลายใบ เพราะใบพัดใหญ่บน KV สูงเกินไปจะเกินความเร็วที่ปลายใบหยุดมีประสิทธิภาพ บนโครงเกษตรกรรม ข้อจำกัดเดียวกันนี้ปรากฏเป็นคำถามเรื่องรูปแบบการพ่น ซึ่ง BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque หยิบขึ้นมาพิจารณาจากด้านวงจรการทำงาน
ขอบเขตความร้อนในมอเตอร์โดรนแรงขับสูง
ขอบเขตความร้อนในมอเตอร์โดรนแรงขับสูงคือผลต่างระหว่างความร้อนที่มันผลิตที่จุดทำงานหนึ่ง กับความร้อนที่มันระบายได้โดยที่ขดลวดหรือแม่เหล็กไม่ถึงอุณหภูมิที่ตัวเลขที่เผยแพร่หยุดใช้ได้ นี่คือปริมาณที่ตัวเลขแรงขับไม่อาจบรรยายได้ เพราะมอเตอร์ตัวเดียวกันที่ถูกสั่งให้รักษาแรงขับเดิมบนใบพัดใหญ่กว่า จำนวนเซลล์ต่ำกว่า หรือการไต่ที่ยาวนานกว่าจะไปถึงอุณหภูมิที่ต่างออกไปเพื่อทำเช่นนั้น บันทึกที่สำรวจในที่นี้บรรยายขีดจำกัดนั้นในสามแนวทางต่างกัน และการอ่านพร้อมกันคือสิ่งที่เปลี่ยนตัวเลขแรงขับให้เป็นจุดทำงาน
พิกัดกำลังและกระแส 180 s
คำบรรยายแรกคือพิกัดกำลังและกระแส และในทุกบันทึกในที่นี้ระบุในช่วง 180 s ไม่ใช่เป็นค่าต่อเนื่อง บันทึก Navigator เผยแพร่เป็นกำลังสูงสุดใน 180 s พร้อมกระแสพีค: 2816 W และ 180 A บน MN1115 KV130, 2230 W และ 192 A บน MN1118 KV108, 2400 W และ 108 A บน MN1123 KV53, 3218 W และ 132 A บน MN1130 KV45, 3300 W และ 248 A บน MN1315 KV100, 2900 W และ 150 A บน MN1320 KV49, 3400 W และ 170 A บน MN1325 KV47 และ 3400 W และ 177 A บน MN1330 KV40 สองบันทึกของซีรีส์ U ระบุปริมาณสองอย่างเดียวกันในลำดับกลับกันในบันทึก ToBMS โดยกำลัง 180 s อยู่บนบรรทัดกำลังสูงสุด และกระแส 180 s อยู่บนบรรทัดกระแสพีค: 2783 W และ 57.3 A บน U11 II KV120 และ 6720 W และ 68 A บน U13 II KV65 ช่วงเวลาคือส่วนที่มีผลของข้อกำหนด พิกัด 180 s บรรยายถึงการระเบิดกำลัง และโครงยกของหนักที่บินภารกิจสิบนาทีใช้เวลาส่วนใหญ่อยู่ต่ำกว่าตัวเลขนั้นมาก และต้องกำหนดขนาดให้กระแสที่รักษาไว้อยู่ภายในความสามารถต่อเนื่องของขดลวด ไม่ใช่เทียบกับตัวเลขการระเบิด
การสูญเสียทองแดง เส้นทางระบายความร้อน และการติดตั้ง
คำบรรยายที่สองคือตัวความสูญเสียเอง ความสูญเสียในทองแดงเป็นตัวการสำคัญต่อความร้อนที่มอเตอร์โดรนแรงขับสูงผลิตในเที่ยวบิน และเพิ่มขึ้นตามกำลังสองของกระแสภายใต้นิยามความต้านทานที่สอดคล้องกัน ขณะที่ความสูญเสียในเหล็กและทางกลก็มีส่วนด้วย โดยความสำคัญสัมพัทธ์ขึ้นอยู่กับจุดทำงาน พจน์ทองแดงถูกกำหนดโดยความต้านทานเฟสถึงเฟสที่เผยแพร่สำหรับมอเตอร์: 7.5 mΩ บน MN1315 KV100, 13 mΩ บน MN1118 KV108, 16 mΩ บน MN1115 KV130, 17.5 mΩ บน MN1325 KV47, 19.5 mΩ บน MN1330 KV40, 20.5 mΩ บน MN1320 KV49, 35 mΩ บน MN1123 KV53, 38 mΩ บน MN1130 KV45, 73 mΩ บน U13 II KV65 และ 80±5 mΩ บน U11 II KV120 ความสูญเสียในเหล็กและแรงต้านขณะไม่มีโหลดที่กล่าวถึงข้างต้นเพิ่มเข้ามาเล็กน้อย ความร้อนที่ความสูญเสียในทองแดงผลิตขึ้นต้องออกจากมอเตอร์ และเส้นทางที่มันไปเป็นส่วนหนึ่งของข้อกำหนด ไม่ใช่สิ่งที่คิดทีหลัง: หน้า Navigator บรรยายโครงสร้างครีบระบายความร้อนแบบชิ้นเดียวขึ้นรูปด้วยการหล่อตายรอบสเตเตอร์ ระบุว่ามันเพิ่มพื้นที่ระบายความร้อนเป็นสองเท่าเมื่อเทียบกับโครงสร้างระบายความร้อนแบบแยก และระบุว่ามันลดอุณหภูมิขดลวดลง 5 ℃ ถึง 8 ℃ วัสดุเบื้องหลังเส้นทางนั้นก็เผยแพร่เช่นกัน ด้วยการเคลือบ 150 ℃ บนสเตเตอร์ ลวดทองแดง 220 ℃ และแม่เหล็กพิกัด 180 ℃ พร้อมเปลือก IP45 และช่วงการทำงานที่ระบุ -30 ℃ ถึง 55 ℃ การติดตั้งสำคัญด้วยเหตุผลเดียวกัน เพราะแขนคือฮีตซิงก์ที่มอเตอร์นำความร้อนเข้าสู่ และมอเตอร์ที่ยึดด้วยสลักกับแผ่นที่มีการสัมผัสไม่ดีจะร้อนกว่ามอเตอร์ตัวเดียวกันบนฐานยึดที่กลึงมาซึ่งมีมวลเท่ากัน
จุดที่ขอบเขตความร้อนหมดลง
คำบรรยายที่สามของมอเตอร์โดรนแรงขับสูงคืออุณหภูมิพื้นผิวที่วัดได้ และเป็นตัวเลขที่ทำให้สองข้อแรกเป็นรูปธรรม บนบันทึก Navigator ผู้ผลิตระบุอุณหภูมิพื้นผิวของมอเตอร์หลังจากทำงานที่คันเร่ง 80 percent เป็นเวลา 10 นาทีที่อุณหภูมิแวดล้อม 25 ℃ และตลอดบล็อกขดลวด หน้าเหล่านั้นเผยแพร่ค่าตั้งแต่ 82 ℃ ถึง 122 ℃ แต่ละค่าขึ้นอยู่กับใบพัด แรงดันบัส และจำนวนเซลล์ที่พิมพ์บนหน้าเดียวกัน ดังนั้นช่วงนี้บรรยายขอบเขตที่การวัดครอบครอง ไม่ใช่การจัดอันดับ และผู้ผลิตบันทึกไว้ว่าตัวเลขบนแท่นทดสอบมีไว้เป็นข้อมูลอ้างอิงสำหรับมอเตอร์ตัวนั้น ไม่ใช่เป็นฐานในการเปรียบเทียบชนิดของมอเตอร์ สองบันทึกของซีรีส์ U ระบุอุณหภูมิพื้นผิวของตนอีกแบบหนึ่ง วัดที่คันเร่ง 100 percent โดยระบุระยะเวลาทำงานเป็นหนึ่ง สอง ห้า หรือสิบนาที ขึ้นอยู่กับบล็อกใบพัด และอุณหภูมิแวดล้อม 19 ℃ บนหน้า U11 II ซึ่งหน้านั้นระบุหนึ่ง ซึ่งเป็นเหตุผลที่ไม่มีการเปรียบเทียบอุณหภูมิระหว่างรุ่นในคู่มือนี้
สิ่งที่อุณหภูมิพื้นผิวของมอเตอร์โดรนแรงขับสูงรองรับได้จริงคือการตรวจสอบขอบเขต อุณหภูมิพื้นผิวที่บันทึกไว้ให้ข้อมูลอ้างอิงที่มีประโยชน์ในการประเมินพฤติกรรมความร้อนภายใต้เงื่อนไขการทดสอบที่ระบุ แต่ไม่ได้กำหนดอุณหภูมิขดลวดหรือแม่เหล็กโดยตรง การประเมินขอบเขตความร้อนภายใต้เงื่อนไขการบินจริงต้องพิจารณาการเพิ่มขึ้นของอุณหภูมิภายใน สภาพแวดล้อม การระบายความร้อน การติดตั้ง และวงจรการทำงาน โดยอ่านเทียบกับขีดจำกัดอุณหภูมิที่ผู้ผลิตระบุสำหรับมอเตอร์ มอเตอร์โรเตอร์นอกสเตเตอร์ใหญ่ในชั้นนี้มีมวลความร้อนมากพอที่การโอเวอร์โหลดสั้นๆ จะขยับอุณหภูมิอย่างช้าๆ ซึ่งเป็นเหตุผลที่พิกัดการระเบิดมีประโยชน์ และมีความเฉื่อยทางความร้อนมากพอที่การโอเวอร์โหลดต่อเนื่องจะใช้เวลานานกว่าจะปรากฏและนานกว่าจะคลาย ขอบเขตในมอเตอร์โดรนแรงขับสูงจึงถูกใช้ไปโดยโครงภารกิจโดยรวม ไม่ใช่โดยช่วงเวลาใดช่วงหนึ่ง และบนโครงเกษตรกรรมที่บินรอบบรรทุกซ้ำๆ ผลสะสมคือสิ่งที่อุณหภูมิเปลือกสะท้อน ด้านวงจรการทำงานของคำถามนี้ได้รับการอธิบายไว้ใน BLDC Motors for Industrial UAV: Duty Cycle, Redundancy and Payload และด้านประสิทธิภาพของมัน ซึ่งแรงขับต่อวัตต์ลดลงเมื่อคันเร่งเพิ่มขึ้น คือกลไกเดียวกันที่มองจากปลายอินพุต
T-Motor U11 II และ U13 II ในชั้นยกของหนัก
สองบันทึกของซีรีส์ U เป็นมอเตอร์ที่เบาที่สุดในกลุ่มนี้และอยู่ที่ปลายล่างของช่วงแรงขับ ซึ่งทำให้มันเป็นจุดเริ่มต้นตามธรรมชาติสำหรับโครงที่มีน้ำหนักรวมพอประมาณตามมาตรฐานของชั้นนี้ ไม่มีหน้าใดเผยแพร่น้ำหนักขึ้นบินสูงสุดของอากาศยาน ดังนั้นชั้นในที่นี้จึงกำหนดจากแรงขับและจำนวนเซลล์ที่แต่ละบันทึกไว้ ไม่ใช่จากตัวเลขที่ประกาศไว้
U11 II KV120
T-Motor U11 II KV120 UAV Motor เป็นมอเตอร์โรเตอร์นอกหนัก 772 g ในตัวเครื่อง 79.5 x 51.6 mm พร้อมเพลา 15 mm และสเตเตอร์ 12N14P และเป็นหน่วย 12S ที่มีแรงขับสูงสุดที่บันทึกไว้ 14.16 kg บนใบพัด 28 x 9.2 in ที่ 48 V ขดลวดของมันบันทึกความต้านทานเฟสถึงเฟส 80±5 mΩ พร้อมกระแสเดินเบา 1.5 A ที่ 18 V และตัวเลข 180 s ที่เผยแพร่คือ 2783 W และ 57.3 A ตารางทดสอบของผู้ผลิตสำหรับมอเตอร์นี้มีบล็อกใบพัดสามบล็อก บนหน่วย 26 x 8.5 in, 27 x 8.8 in และ 28 x 9.2 in บันทึก 12114 g, 12617 g และ 14159 g ที่คันเร่งเต็ม ซึ่งเป็นเครื่องเตือนที่มีประโยชน์ว่าตัวเลขพาดหัวเป็นของใบพัดที่ใหญ่ที่สุดที่ทดสอบ ไม่ใช่ของมอเตอร์เพียงลำพัง ที่ 12S และต่ำกว่า 800 g เล็กน้อย บันทึกนี้เหมาะกับโครงที่น้ำหนักบรรทุกน้อยในเชิงสัมบูรณ์ แต่จำนวนโรเตอร์ต่ำพอที่มอเตอร์ยังต้องผลิตตัวเลขแรงขับที่จริงจังต่อแขน
U13 II KV65
T-Motor U13 II KV65 UAV Motor เป็นขั้นที่สูงขึ้น: 975 g ในตัวเครื่อง 100 x 60 mm พร้อมเพลา 15 mm และสเตเตอร์ 36N42P พันขดลวดสำหรับบัส 22-25S เทียบกับแรงขับสูงสุดที่บันทึกไว้ 28.7 kg บนใบพัด G32 x 11 in มันบันทึกความต้านทาน 73 mΩ พร้อมกระแสเดินเบา 1.7 A ที่ 18 V และตัวเลข 180 s ของมันคือ 6720 W และ 68 A จำนวนเซลล์ที่สูงกว่าคือสิ่งที่แยกมันออกจาก U11 II ไม่ใช่แค่ตัวเลขแรงขับ เพราะบัส 22-25S หมุนใบพัดที่ใหญ่กว่าในกระแสที่ต่ำกว่าสำหรับแรงขับหนึ่งๆ และผู้ผลิตบรรยายมอเตอร์นี้ว่ามีไว้สำหรับภาระหนักและการใช้งานอุตสาหกรรมตลอดอายุการใช้งานที่ยาวนาน ตารางทดสอบมีบล็อกใบพัดมากกว่าหนึ่งบล็อกอีกครั้ง โดยหน่วย G30 x 10.5 in บันทึก 24744 g และหน่วย G32 x 11 in บันทึก 28711 g ที่คันเร่งเต็ม ระหว่างสองบันทึกของซีรีส์ U คู่นี้ครอบคลุมช่วงตั้งแต่โครงอุตสาหกรรมเบาจนถึงจุดเริ่มต้นของกลุ่ม Navigator และ Heavy-Lift Drone Motors: Three T-Motor Options from 2.85 kg to 101 kg Thrust วางทั้งสองไว้ในการเปรียบเทียบที่กว้างกว่าซึ่งนำโดยน้ำหนักบรรทุก และครอบคลุมซีรีส์ U5 และ U15 ด้วย
มอเตอร์ T-Motor ซีรีส์ MN สำหรับยกของหนักและเกษตรกรรม
บันทึกมอเตอร์ T-Motor MN ทั้งแปดรายการที่สำรวจในที่นี้ก่อตัวเป็นสองตระกูลที่ต่างกันที่เส้นผ่านศูนย์กลางสเตเตอร์ ไม่ใช่ที่โครงสร้าง กลุ่ม MN11 มีสเตเตอร์ 120.5 mm และกลุ่ม MN13 มีสเตเตอร์ 150 mm และภายในแต่ละตระกูล รุ่นต่างๆ ขยายตามความยาวชุดแผ่นเหล็กในขณะที่ขดลวดเปลี่ยนตามจำนวนเซลล์ ทั้งแปดเป็นมอเตอร์โรเตอร์นอกสเตเตอร์ใหญ่พร้อมตัวควบคุมความเร็วอิเล็กทรอนิกส์ภายนอก และแต่ละหน้าได้ระบุน้ำหนักขึ้นบินสูงสุดของอากาศยานไว้ข้างตัวเลขแรงขับและความร้อน ซึ่งทำให้กลุ่มนี้เป็นส่วนของช่วงที่มอเตอร์โดรนแรงขับสูงสามารถจับคู่กับชั้นของโครงได้โดยตรงจากค่าที่เผยแพร่
MN1115, MN1118, MN1123 และ MN1130
บันทึก MN11 ใช้เส้นผ่านศูนย์กลางสเตเตอร์ 120.5 mm ร่วมกันและยาวขึ้นจาก 47.9 mm เป็น 65.9 mm ตลอดสี่รุ่น และแรงขับเพิ่มขึ้นตามนั้นจาก 33.3 kg บน MN1115 KV130 ถึง 57.3 kg บน MN1130 KV45 T-Motor MN1115 KV130 UAV Motor เป็นจุดเริ่มต้นที่ 1055 g สเตเตอร์ 36N40P และบัส 12S บันทึก 33.3 kg บนใบพัด G36 x 11.5 in โดยมีน้ำหนักขึ้นบินสูงสุดของอากาศยานที่ประกาศ 60 kg ตัวเลข 180 s ของมันคือ 2816 W และ 180 A และขดลวดของมันบันทึก 16 mΩ พร้อมกระแสเดินเบา 2.7 A ที่ 20 V T-Motor MN1118 KV108 UAV Motor หนัก 1186 g บนบัส 12S เดียวกันพร้อมสเตเตอร์ 36N40P และบันทึก 38.1 kg บนใบพัด VZ40 x 16.1 in ที่ประกาศ 70 kg พร้อม 2230 W และ 192 A ใน 180 s จากขดลวด 13 mΩ และกระแสเดินเบา 3.3 A ที่ 20 V ทั้งสองหน้ามีบล็อกขดลวดที่สองด้วย ที่ 110 KV บน MN1115 และ 90 KV บน MN1118 ซึ่งเป็นเหตุผลที่ค่า KV ต้องอ่านพร้อมกับรุ่น ไม่ใช่จากชื่อซีรีส์
T-Motor MN1123 KV53 UAV Motor ย้ายไปยังบัส 24S ที่ 1425 g ในตัวเครื่อง 58.9 mm บันทึก 47.5 kg บนใบพัด VZ42 x 16.5 in ที่ประกาศ 80 kg พร้อม 2400 W และ 108 A ใน 180 s และขดลวด 35 mΩ T-Motor MN1130 KV45 UAV Motor ปิดตระกูลที่ 1740 g ในตัวเครื่อง 65.9 mm, 57.3 kg บนใบพัด NS47 x 18 in ที่ประกาศ 100 kg, 3218 W และ 132 A ใน 180 s จาก 38 mΩ ซึ่งวางบันทึกนี้ไว้ในแถบมอเตอร์โดรนน้ำหนักบรรทุกหนักที่ประกาศ 100 kg การก้าวจาก 12S ไป 24S ภายในตระกูลสเตเตอร์เดียวเป็นภาพประกอบที่ชัดที่สุดว่าจำนวนเซลล์ทำอะไรที่นี่: MN1123 และ MN1130 ผลิตแรงขับที่ 108 A และ 132 A ขณะที่ MN1118 ต้องการ 192 A และภายใต้เงื่อนไขการทำงานที่เทียบเคียงได้ แรงดันบัสที่สูงกว่าจะลดกระแสจ่ายที่จำเป็นสำหรับกำลังไฟฟ้าหนึ่งๆ แม้ว่าตัวเลขกระแสในรุ่นเหล่านี้จะสะท้อนใบพัด ขดลวด และเอาต์พุตแรงขับที่ต่างกันด้วย ไม่ใช่แค่แรงดันบัสอย่างเดียว ความต้านทานที่สูงขึ้นของขดลวด 24S คืออีกด้านของการแลกเปลี่ยนนั้น
MN1315, MN1320, MN1325 และ MN1330
บันทึก MN13 มีสเตเตอร์ 150 mm และขยายตามความยาวจาก 51 mm ถึง 65 mm และเป็นในตระกูลนี้ที่น้ำหนักขึ้นบินสูงสุดของอากาศยานที่ประกาศไว้ถึงค่าสูงสุด T-Motor MN1315 KV100 UAV Motor เป็นตัวที่แตกต่างของกลุ่มในสองทาง: ที่ 14S มันมีจำนวนเซลล์ต่ำสุดในตระกูล และที่ 100 KV มันเป็นขดลวดที่สูงสุด ซึ่งรวมกันผลิต 50.2 kg บนใบพัด VZ40 x 16.1 in ที่ประกาศ 90 kg พร้อมกระแสพีค 248 A ใน 180 s ขดลวด 7.5 mΩ ของมันเป็นความต้านทานที่เผยแพร่ต่ำสุดในทั้งสิบบันทึกในที่นี้ ซึ่งเป็นการตอบสนองด้านการออกแบบต่อการแบกกระแสดังกล่าว T-Motor MN1320 KV49 UAV Motor กลับมาที่ 24S ที่ 2070 g และบันทึก 59.0 kg บนใบพัด NS45 x 17.5 in ที่ประกาศ 100 kg พร้อม 2900 W และ 150 A ใน 180 s และขดลวด 20.5 mΩ
เหนือขึ้นไป T-Motor MN1325 KV47 UAV Motor บันทึก 68.1 kg บนใบพัด NS47 x 18 in ที่ประกาศ 120 kg จาก 2425 g พร้อม 3400 W และ 170 A ใน 180 s และ T-Motor MN1330 KV40 UAV Motor ปิดช่วงที่ 2750 g ด้วย 75.4 kg บนใบพัด NS52 x 20 in ที่ประกาศ 140 kg, 3400 W และ 177 A ใน 180 s จากขดลวด 19.5 mΩ บันทึกที่ใหญ่ที่สุดทั้งสองระบุค่าพิกัดต่อแขนไว้ข้างค่าสูงสุด ที่ 30-32 kg และ 35-38 kg ตามลำดับ ซึ่งเป็นค่าที่ใช้กำหนดขนาดจุดทำงาน T-Motor Navigator MN Series Heavy-Lift UAV Motors: Official Release Video ของผู้ผลิตเองครอบคลุมการอัปเกรดซีรีส์ที่ให้กำเนิดบันทึกเหล่านี้ และปลายที่หันสู่เกษตรกรรมของตระกูลเดียวกันได้รับการอธิบายไว้ใน BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque
รายการตรวจสอบการเลือกมอเตอร์โดรนแรงขับสูง
ลำดับด้านล่างคือลำดับที่ต้องอ่านตัวเลขของมอเตอร์โดรนแรงขับสูง เพราะแต่ละขั้นกำหนดขั้นถัดไป และไม่มีขั้นใดตัดสินได้จากหน้าเว็บมอเตอร์เพียงหน้าเดียว
- รวมน้ำหนักรวมทั้งหมดรวมทั้งมอเตอร์และแบตเตอรี่ แล้วลบทุกสิ่งที่ไม่ใช่อุปกรณ์ภารกิจออก ส่วนที่เหลือคือน้ำหนักบรรทุกที่โครงสามารถบรรทุกได้จริง และขึ้นอยู่กับมวลของโครง แบตเตอรี่ ระบบขับเคลื่อน อุปกรณ์อิเล็กทรอนิกส์การบิน และฐานติดตั้งน้ำหนักบรรทุกภายในน้ำหนักรวมที่อนุญาตของอากาศยาน
- แบ่งแรงขับที่อากาศยานต้องการออกระหว่างโรเตอร์ และใช้ขอบเขตการควบคุมก่อนที่จะเลือกมอเตอร์ ไม่ใช่หลังจากนั้น แรงขับสูงสุดที่บันทึกไว้ต่อแขนเป็นเพดาน และงบประมาณที่ใช้มันทั้งหมดกับเที่ยวบินทรงตัวจะไม่เหลือสำรองสำหรับการควบคุมท่าทาง สิ่งรบกวน หรือขอบเขตการซ้อมรบที่ตั้งใจไว้
- กำหนดจำนวนเซลล์จากการตัดสินใจเลือกแบตเตอรี่ แล้วเลือก KV ให้เส้นผ่านศูนย์กลางใบพัดที่โครงอนุญาตไปถึงจุดทำงานที่คันเร่งที่เหมาะสม KV เป็นการเข้าคู่ระหว่างแรงดันบัสกับใบพัด ไม่ใช่การจัดอันดับประสิทธิภาพ
- อ่านตัวเลขแรงขับเทียบกับใบพัด แรงดัน และขั้นคันเร่งที่พิมพ์ไว้ข้างๆ และเมื่อหน้าเว็บเผยแพร่ทั้งสองค่า ให้เลือกค่าพิกัดต่อแขนมากกว่าค่าสูงสุด
- ประเมินความสูญเสียในทองแดงจากความต้านทานขดลวดและกระแสทำงานที่คาดไว้ หลังจากยืนยันแล้วเท่านั้นว่าค่าที่เผยแพร่สองค่ามีแบบแผนการวัดเดียวกัน แล้วอ่านอุณหภูมิพื้นผิวที่ผู้ผลิตบันทึกภายใต้เงื่อนไขที่ระบุไว้เอง ควบคู่กับขีดจำกัดอุณหภูมิที่ระบุสำหรับขดลวดและแม่เหล็ก
- ตรวจสอบกระแสที่การไต่ต่อเนื่องดึงไปใช้เทียบกับตัวเลข 180 s ไม่ใช่เทียบกับตัวเลขการระเบิด และยืนยันว่ากระแสขณะบินhoverเว้นช่วงว่างไว้สำหรับสภาวะชั่วขณะของการควบคุม
- ยืนยันอินเทอร์เฟซเชิงกล: เส้นผ่านศูนย์กลางเพลา รูปแบบการติดตั้ง ขอบเขต ความยาวสายเคเบิล และขนาดตัวนำ ต้องเหมาะกับแขนก่อนที่ตัวเลขทางไฟฟ้าใดๆ จะมีความหมาย
- บันทึกว่าค่าใดมาจากเอกสารข้อมูลของผู้ผลิต ค่าใดมาจากบันทึกผลิตภัณฑ์ ToBMS และค่าใดได้มาจากการคำนวณเพื่อการเปรียบเทียบ เพื่อให้การแก้ไขในภายหลังตรวจสอบเทียบกับแหล่งที่มาได้
คู่มืออีกสามฉบับขยายออกไปด้านข้างจากฉบับนี้ UAV Motors: Matching KV, Thrust and Mass to Your Airframe ครอบคลุมหมวดหมู่ทั้งหมดจากด้านโครง และยังครอบคลุมช่วง Navigator, P และ AT ด้วย แอปพลิเคชัน UAV บินนาน นำมอเตอร์เดียวกันเข้าสู่ข้อถกเถียงเรื่องประสิทธิภาพ มวล และแรงดันบัส ซึ่งอธิบายไว้ใน BLDC Motors for Long Endurance UAV: Efficiency, Mass and Bus Voltage สำหรับปลายเล็กของตระกูล ซึ่งการตอบสนองและอายุแบตเตอรี่เป็นตัวเด่นแทนแรงขับต่อแขน หมวดหมู่ มอเตอร์โดรน และแอปพลิเคชัน UAV อุตสาหกรรม ครอบคลุมโครงที่มอเตอร์ชั้นนี้หนักเกินไป
คำถามที่พบบ่อย
Qโดรนยกของหนักต้องมีแรงขับต่อโรเตอร์เท่าใด?
แรงขับต่อโรเตอร์ที่มอเตอร์โดรนแรงขับสูงต้องผลิตขึ้นอยู่กับน้ำหนักรวมและจำนวนโรเตอร์ ไม่ใช่แค่จากน้ำหนักบรรทุก รวมโครง แบตเตอรี่ อุปกรณ์อิเล็กทรอนิกส์การบิน อุปกรณ์ภารกิจ และมอเตอร์เข้าด้วยกัน หารด้วยจำนวนแขน แล้วคูณด้วยขอบเขตการควบคุม เพื่อให้อากาศยานคงอำนาจการควบคุมไว้ได้ตลอดการซ้อมรบ สิ่งรบกวน และกรณีลมกระโชก บนบันทึกในที่นี้ ค่าดังกล่าววางอากาศยานที่มีน้ำหนักรวมราว 60 kg ไว้ที่ค่าพิกัดต่อแขน 14-15 kg และลำที่มีน้ำหนัก 140 kg ไว้ที่ 35-38 kg ไม่มีมอเตอร์เหล่านี้ตัวใดเผยแพร่ค่าแรงขับพิกัดขณะบินhover ดังนั้นจุดhoverจึงยืนยันจากข้อมูลทดสอบของผู้ผลิตที่แรงดัน ใบพัด และคันเร่งที่ตั้งใจไว้
Qมอเตอร์โดรนแรงขับสูงใช้ KV เท่าใด?
ระหว่าง 40 ถึง 130 ในบันทึกทั้งสิบรายการที่สำรวจในที่นี้ และค่าภายในช่วงนั้นถูกกำหนดโดยจำนวนเซลล์และใบพัด ไม่ใช่โดยเป้าหมายแรงขับ หน่วย 12S ที่หมุนใบพัด 36 in อยู่ที่ 108 หรือ 130 KV และหน่วย 24S ที่หมุนใบพัด 47 in หรือ 52 in อยู่ที่ 45, 47 หรือ 40 KV MN1315 KV100 แสดงว่าปัจจัยนำเข้าทั้งสองมีปฏิสัมพันธ์กันอย่างไร: ที่ 14S มันมี KV สูงกว่าพี่น้อง 24S ของมัน เพราะบัสที่ต่ำกว่าจำเป็นต้องใช้ค่าคงที่ความเร็วที่สูงกว่าเพื่อไปถึงจุดทำงานเดียวกัน
Qมอเตอร์ KV ต่ำดีกว่าสำหรับน้ำหนักบรรทุกหนักเสมอหรือไม่?
ไม่ และบันทึกในที่นี้แสดงเหตุผล KV เป็นข้อความเรื่องความเข้าคู่ระหว่างแรงดันบัสกับใบพัด มันจึงต่ำหรือสูงได้เฉพาะเมื่อเทียบกับคู่หนึ่งๆ ของสองสิ่งนั้น MN1115 KV130 มี KV สูงสุดในกลุ่มนี้ที่ 130 และยังประกาศน้ำหนักขึ้นบินสูงสุดของอากาศยาน 60 kg เพราะบัส 12S และใบพัด 36 in ของมันคือสิ่งที่ขดลวดนั้นถูกจับคู่ไว้ KV ต่ำบนบัสที่ผิดหรือหลังใบพัดที่เล็กเกินไปให้แรงขับน้อยลงที่กระแสเท่ากัน ไม่ใช่มากขึ้น และ KV ต่ำบนใบพัดที่ใหญ่เกินไปจะถึงเพดานคันเร่งก่อนที่จะถึงแรงขับที่โครงต้องการ
Qมอเตอร์ T-Motor MN รุ่นใดเหมาะกับโดรนเกษตรกรรม?
การเลือกมอเตอร์โดรนแรงขับสูงสำหรับอากาศยานพ่นยาตามวงจรการทำงานที่มีภาระ ไม่ใช่ตามขนาดถัง เพราะอากาศยานพ่นยาบินรอบซ้ำๆ ที่มวลสูงและต้องการให้บริเวณคันเร่งบางส่วนคงประสิทธิภาพไว้ ตระกูล MN11 เป็นช่วงตามธรรมชาติสำหรับโครงพ่นยาขนาดเล็กกว่า โดย MN1115 KV130 ที่ประกาศ 60 kg และ MN1118 KV108 ที่ 70 kg บนบัส 12S และตระกูล MN13 ครอบคลุมโครงที่ใหญ่กว่าตั้งแต่ MN1315 KV100 ที่ 90 kg ถึง MN1330 KV40 ที่ 140 kg BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque อธิบายวงจรการทำงานนั้นอย่างละเอียด
Qมอเตอร์โดรนแรงขับสูงต้องใช้แรงดันบัสเท่าใด?
บันทึกระบุจำนวนเซลล์ที่ขดลวดแต่ละอันถูกกำหนดไว้ และในสิบบันทึกนี้มีค่าตั้งแต่ 12S ถึง 22-25S ทางเลือกนี้สำคัญเพราะกระแสที่จำเป็นสำหรับกำลังหนึ่งๆ ลดลงเมื่อบัสสูงขึ้น ซึ่งเป็นเหตุผลที่ MN1118 KV108 ดึง 192 A สำหรับแรงขับของมันที่ 12S ขณะที่ MN1130 KV45 ดึง 132 A ที่ 24S เพื่อแรงขับที่มากกว่า บัสที่สูงกว่าลดกระแสที่ตัวควบคุมและชุดสายไฟต้องแบก แลกกับจำนวนเซลล์ที่ต่ออนุกรมมากขึ้นและแบตเตอรี่ที่หนักขึ้น และความต้านทานขดลวดที่เผยแพร่สำหรับมอเตอร์แต่ละตัวเป็นของบัสที่มันถูกกำหนดไว้ ไม่ใช่ของมอเตอร์ในเชิงนามธรรม
Qพิกัดกำลัง 180 s หมายความว่ามอเตอร์ทำงานที่กำลังนั้นได้อย่างต่อเนื่องหรือไม่?
ไม่ ตัวเลข 180 s ที่เผยแพร่สำหรับมอเตอร์โดรนแรงขับสูงเป็นพิกัดการระเบิดในช่วงเวลาที่ระบุ และความสามารถที่ยั่งยืนต่ำกว่าและถูกกำหนดโดยอุณหภูมิที่ขดลวดและแม่เหล็กรักษาไว้ได้ ไม่ใช่โดยยอดสูงสุดที่การทดสอบบนแท่นไปถึง เมื่อผู้ผลิตเผยแพร่แรงขับพิกัดต่อแขนไว้ข้างค่าสูงสุด เช่นบน MN1123 KV53 ที่ 20-22 kg, MN1325 KV47 ที่ 30-32 kg และ MN1330 KV40 ที่ 35-38 kg ค่าพิกัดนั้นคือค่าที่ใช้กำหนดขนาดภาระที่ยั่งยืน อุณหภูมิพื้นผิวที่บันทึกไว้แสดงว่าการระเบิดมีต้นทุนเท่าใด: หน้า Navigator ระบุหลัง 10 นาทีที่คันเร่ง 80 percent ซึ่งเป็นภาระที่โครงยกของหนักเข้าถึงได้ในการใช้งานปกติ






