高推力无人机电机并不是规格表上尺寸最大的那一个;它是在机架真正飞行的工作点上仍能输出推力的电机。为它选型,要从飞行器必须抬起的质量出发,把这份质量分配给各个旋翼,然后核查电机能否在热裕度耗尽之前承担自己那一份载荷。载荷等级、单旋翼推力与热裕度是决定答案的三个量,而在重载机架上,它们也正是决定需要携带多少电机质量来完成任务的量。
本指南逐一梳理 ToBMS 无人机电机 类目下当前收录的十条记录,它们全部为 T-Motor 产品,被 ToBMS 记录归入 重载无人机 与 农业无人机,并说明在每一步中究竟是哪一项规格决定了选择。下文每一个数值都取自 ToBMS 产品记录或制造商公布的规格;由这些数值推导出的比值均标注为推算值,凡未公布的数值一律标注为未公布,而不从相近型号推断。
快速回答
载荷等级排在第一位,而它是飞行器的指标,而非电机的指标。此处考察的八条 Navigator 记录,都在制造商页面上直接给出飞行器最大起飞重量,从 T-Motor MN1115 KV130 UAV Motor 的 60 kg 到 T-Motor MN1330 KV40 UAV Motor 的 140 kg。这个数字是飞行器的全重,并非挂在它下方的载荷;载荷是在扣除机架、电池组、航电与电机之后剩下的部分,这正是电机选择依据的是一份质量预算、而非单凭一个载荷数值的原因,也是重载无人机的电机总是与机架匹配、而非只与负载匹配的原因。
随后,高推力无人机电机必须输出的推力,是把飞行器所需推力分配到各机臂上而得。多旋翼的通行做法会预留全重的若干倍,以便飞行器在机动与扰动中仍保持姿态控制权限,因此记录的单电机最大推力是一道上限,而不是工作点。旋翼失效后仍要继续控制,是一项独立的容错要求,取决于机架构型、控制分配与失效工况,而非单凭最大推力数值。还有第三个量决定这道上限在飞行中能否守住,那就是热裕度:这些电机公布的功率与电流额定值是在一段短时间窗内标定的,而制造商试验台上的表面温度是在特定油门与运行时长下测得的。十个记录无法在这个基础上相互排名,因为螺旋桨、母线电压与测试条件逐页不同。这些数值能做到的是,显示某一台电机、某一支螺旋桨、某一组母线之下的裕度落在哪里,而这正是选型决策真正需要的比较。
什么才算高推力无人机电机
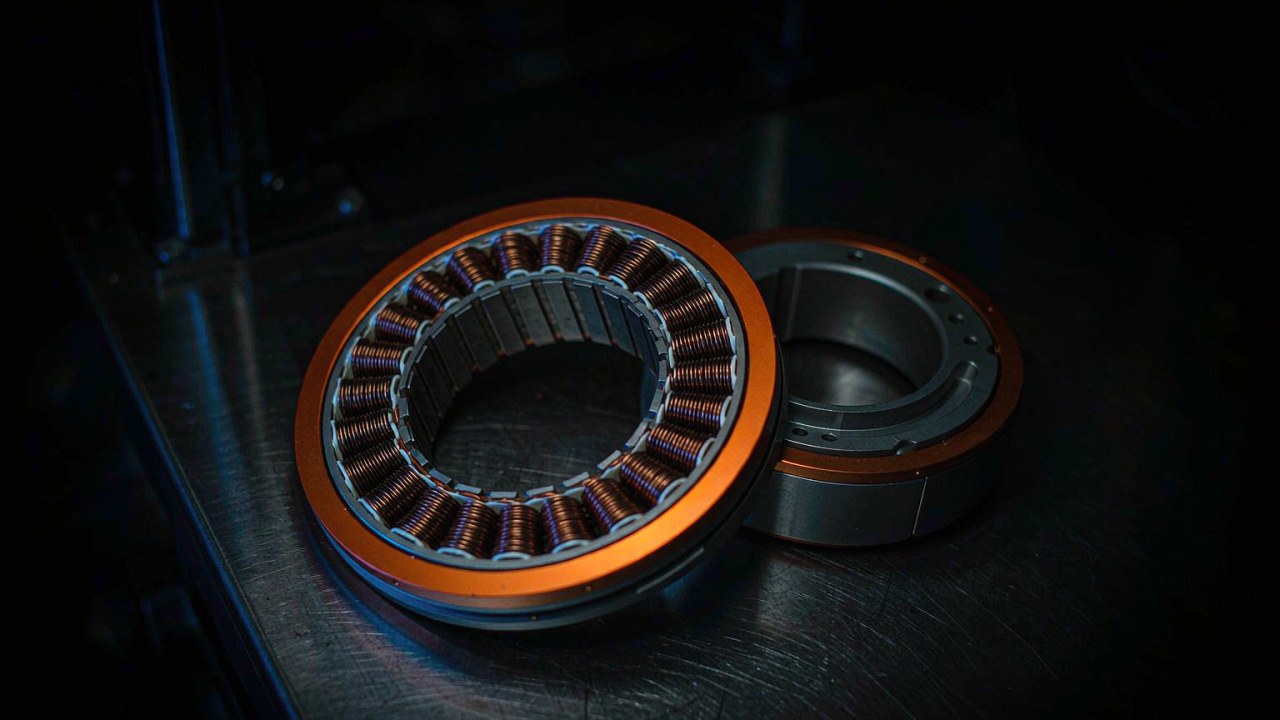
高推力无人机电机的构造在该级别的重载端并不会发生变化。在高推力无人机电机上发生变化的是:规格中的哪一部分成为约束瓶颈。在小机架上,限制通常来自电池组与线束,而高推力无人机电机是配合一支本就适配该机架的螺旋桨来选的。在重载或农业机架上,限制转移到热负荷与电机质量这两项之上,而随着所需载荷与任务要求的提高,这些机架的热负荷与推进系统质量可能成为重要的耦合约束,这正是该级别这一端让选型问题变得不同的原因。
每旋翼推力与电机质量
每一项重载决策的两侧各站着一个数值,谁都不能单独解读。单旋翼推力是电机在工作点必须产生的量;电机质量是飞行器每一次飞行都要为这份推力付出的代价,而电机本身也是推进系统正在抬起的全重的一部分。在下文十条记录中,这两个数值是同向变化的:T-Motor U11 II KV120 UAV Motor 为 772 g,记录推力 14159 g,而 T-Motor MN1330 KV40 为 2750 g,记录推力 75415 g。两者之间,质量约上升 3.6 倍,记录推力约上升 5.3 倍,而这一斜率之差正是选型决策所要权衡的东西。
要把这两个数值当作一对来读,而不是当作一个评分。相对于推力而言偏轻的高推力无人机电机,能减少推进系统携带的质量,但它的铜与定子也更少,用来散发热损耗的材料因而更少,而这两种效应并不相互独立。相对于推力而言偏重的高推力无人机电机,把更多材料带进热问题,同时也增加了飞行器每次飞行要抬起的质量,以及姿态控制器必须对抗的惯量。这笔权衡该取哪一侧,取决于飞行器实际飞行的工况,而同一台电机在两段不同任务中可能落在分界线的两侧。
以 KV 作为第一道筛选
KV 是绕组的转速常数,以每伏转速表示,在这些记录中从 MN1115 的 130 一直到 MN1330 的 40。它在选型中的实际作用,是说明这台电机是为哪种电芯数与哪种螺旋桨直径而绕制的。在给定母线下,低 KV 会把同一支螺旋桨转得更慢,而低 KV 绕组可以适用于较低转速、较大螺旋桨的配置,但给定推力下的电流必须从电机与螺旋桨的运行数据来评估,而不能从 KV 值来评估,这正是重载机架能驱动一支大螺旋桨、而电流又不超过控制器可持续承受范围的原因。KV 是一项匹配声明,而非一项性能指标,同样以 24S 母线驱动 20 in 螺旋桨与驱动 30 in 螺旋桨,即使推力目标相同也会需要不同的数值。
高推力无人机电机上与之相关的一项指标是定子构型,在 Navigator 电机上它公布为槽数与极数,例如 36N40P 或 36N42P。此处八条 Navigator 记录每一台都是高极数外转子电机,配大直径定子,从 MN11 系列的 120.5 mm 到 MN13 系列的 150 mm。KV 值反映电机的绕组与电磁设计;极数与定子尺寸提供额外背景,但并不独立决定 KV。两个系列正是沿这条线划分:MN11 组把 120.5 mm 定子与 12S 或 24S 相配,MN13 组把 150 mm 定子与 14S 或 24S 相配。UAV 电机:按机架匹配 KV、推力与质量 在更广的 U、Navigator、P 与 AT 系列上梳理了同一关系,供希望先了解通则、再看具体情形者参考。
高推力无人机电机的载荷级别如何确定
机架的载荷等级并非电机的属性,而制造商标在电机旁边的数值也不是载荷额定值。T-Motor 为每一台 Navigator 电机给出一个飞行器最大起飞重量,而这个数字描述的是该电机设计用来驱动的最重飞行器,而不是这样一台飞行器能携带的负载。从一个数值得到另一个数值要做一次减法,而结果取决于机架是如何建造的。
载荷级别与旋翼数
为高推力无人机电机选型,要从全重出发,减去一切不属于载荷的部分:机架、电池组、航电、载荷挂架以及电机自身。剩下的是可供任务设备使用的质量,而在重载机架上,这个余量取决于机架、电池、推进系统、航电与载荷挂架的质量,且要在允许的全重之内。八条 Navigator 记录所声明的最大起飞重量依次为:MN1115 KV130 的 60 kg、T-Motor MN1118 KV108 UAV Motor 的 70 kg、T-Motor MN1123 KV53 UAV Motor 的 80 kg、T-Motor MN1315 KV100 UAV Motor 的 90 kg、T-Motor MN1130 KV45 UAV Motor 与 T-Motor MN1320 KV49 UAV Motor 各为 100 kg、T-Motor MN1325 KV47 UAV Motor 的 120 kg,以及 MN1330 KV40 的 140 kg。两条 U 系列记录,即 U11 II KV120 与 T-Motor U13 II KV65 UAV Motor,未公布飞行器最大起飞重量,因此此处不为其指定等级。
随后,旋翼数量来分摊这份质量。同样全重的机架,做成六臂比做成八臂会对每一台电机提出更高要求,而这种差异不只是算术上的:旋翼越少,飞行器对每一台旋翼的依赖越大,必须为姿态控制与扰动预留的控制预算份额也越大。如果推进预算把记录的最大推力数值全部花在稳定飞行上,就没有留给这份储备的余量,这正是悬停所用推力占最大推力的比例属于选型输入、而非选型结果的原因。
部分油门下的推力裕度
重载机架上的高推力无人机电机,大部分飞行时间都处于部分油门,而裕度就存在于部分油门区间。制造商的测试数据显示,在中等油门处能产生推力数值中的多少:在 MN1330 KV40 配 52 x 20 in 螺旋桨时,台架表记录 40 percent throttle 下为 14117 g,而 100 percent 下为 75415 g,因此油门行程的上半段承担了可用推力的大部分。把它换算成高推力无人机电机的工作点,意味着选定飞行器满载悬停时的油门,并核查其上方还剩下多少行程。
裕度的第二部分,是电机所记录的推力与它能够持续承受的推力之间的差距。Navigator 页面并排给出两个单臂数值,一个最大值和一个额定值,而两者之间的差距很大:MN1123 KV53 记录单臂最大 47.5 kg,额定 20-22 kg;MN1325 KV47 记录 68.0 kg,额定 30-32 kg;MN1330 KV40 记录 75.4 kg,额定 35-38 kg。这个差距,就是电机在台架上全油门短时爆发所能产生的量,与它设计用来作为工作负载持续承受的量之间的差别,而高推力无人机电机是按后一个数值来选型的,前一个则用作它不应被要求持续承受的上限。
部分油门与全油门下的效率
效率是高推力无人机电机选型链中记录唯一间接描述的一个量,原因在于每瓦推力同时是电机与螺旋桨共同的属性,而非电机单独的属性。制造商测试表以比值记录它,单位为每瓦多少克推力,而此处考察的每一台电机上,该比值都随油门变化。在 MN1330 KV40 配 52 x 20 in 螺旋桨时,台架表在 40 percent throttle 下给出 10.61 g/W,在 100 percent 下给出 4.64 g/W;同样的形状也出现在 U11 II KV120 配 28 x 9.2 in 螺旋桨上,为 11.72 g/W 对 5.08 g/W。推力在该区间内上升,而每瓦推力并未上升,这正是上文所讨论的部分油门裕度背后的算术。
内阻与绕组损耗
绕组铜损遵循 I²R 关系,因此在给定工作点上,电阻决定了输入中有多少变成热量,但从公布数据估算它,需要相互兼容的电阻与电流定义,而不是把相间电阻值乘以任意一个电流值。在十条记录中,公布的数值跨越很宽的区间,从 MN1315 KV100 的 7.5 mΩ 到 U11 II KV120 的 80±5 mΩ,而该区间的排序并不遵循推力排序:MN1315 KV100 是此处推力较高的记录之一,同时也具有公布的最低电阻,而 MN1118 KV108 与 MN1115 KV130 在 12S 下记录为 13 mΩ 与 16 mΩ,MN1123 KV53 在 24S 下记录为 35 mΩ。电阻是高推力无人机电机的一项绕组属性,且是为页面所描述的那一绕组给出的,因此要与电芯数一起读,而不能单独解读。
空载电流与空载阻力
这本账的空载一侧是空载电流,公布为 U11 II KV120 在 18 V 下 1.5 A、U13 II KV65 在 18 V 下 1.7 A,以及 Navigator 各记录在 20 V 下介于 2.0 A 与 5.7 A 之间。该电流对应电机在无负载旋转时产生的损耗:轴承阻力、转子与定子之间的风阻,以及定子以由极数与转速决定的频率被切换时产生的铁损。在大定子外转子电机上,它只占工作电流的一小部分,而它对选型决策的影响位于油门行程的低端,那里有用推力最小、输入中花在空载损耗上的份额最大。在高推力无人机电机上,电阻与空载电流都不是直接据以作出选择的数值;读它们是为了追踪损耗流向何处,而下文的热学章节正是把它施加到一个工作点上。
每旋翼推力及其在电机质量上的代价
一旦载荷等级与旋翼数量确定,剩下的问题就是每条机臂必须产生多少推力,以及产生它的电机重多少。二者在页面上是两项独立规格,在机架上却是一个决定,因为电机增加的每一克都属于飞行器必须抬起的全重,而它产生的推力也是抬起这份全重的一部分。
如何阅读 kg 数值
为高推力无人机电机公布的推力数值,是在给定电压、螺旋桨与油门条件下在试验台上记录的最大值,正确解读它意味着要把这三个条件与它一起读。下文十条记录所使用的螺旋桨从 28 x 9.2 in 到 52 x 20 in,母线从 12S 到 22-25S,数值从 U11 II KV120 的 14.16 kg 到 MN1330 KV40 的 75.4 kg。它们都不是指电机设计用来无限期持续承受的那种额定推力,而 Navigator 页面通过并排公布单臂的最大值与额定值,明确把这两个概念区分开来。当选型决策需要工作值而非上限时,应读单臂额定值;而当页面未公布额定值时,上限就是唯一公布的数字,也只能按上限对待。
每 kg 记录最大推力对应的电机质量
把高推力无人机电机的记录质量除以它的记录最大推力,得到一项推算值,它描述的是相对该最大值而言,这份推力在质量上要付出多少代价,而在十条记录上它落在每 kg 记录最大推力 30.0 g 到 54.5 g 之间。它不是标准化的效率指标,因为螺旋桨、母线电压与测试条件逐条记录不同。八条 Navigator 记录落在从 MN1123 KV53 的 30.0 g 到 MN1330 KV40 的 36.5 g 的狭窄区间内,在推力范围增长一倍以上的情况下,其离散度约为五分之一。两条 U 系列记录位于该区间的上端之外,其中位置最高的是 U11 II KV120,为每 kg 记录最大推力 54.5 g。所列规格未提供部件级的质量分解,因此单凭这些记录无法分离出其结构与绕组各自的具体贡献;尽管如此,U11 II KV120 仍是此处最轻的电机,为 772 g,且记录推力最小,为 14.16 kg。对高推力无人机电机而言,该数值由公布值推算而来,其本身并非制造商规格;它有助于看清推力代价在一个系列内如何变化,且要与推力数值一起读,而不是代替它。
| Model | 飞行器最大起飞重量 | 最大推力 | 单臂额定推力 | 电机质量 | 每 kg 记录最大推力对应的电机质量 | 电芯数 | 螺旋桨 |
|---|---|---|---|---|---|---|---|
| U11 II KV120 UAV Motor | not published | 14.16 kg | not published | 772 g | 54.5 g | 12S | 28 x 9.2 in |
| U13 II KV65 UAV Motor | not published | 28.7 kg | not published | 975 g | 34.0 g | 22-25S | G32 x 11 in |
| MN1115 KV130 UAV Motor | 60 kg | 33.3 kg | 14-15 kg | 1055 g | 31.6 g | 12S | G36 x 11.5 in |
| MN1118 KV108 UAV Motor | 70 kg | 38.1 kg | 16-18 kg | 1186 g | 31.1 g | 12S | VZ40 x 16.1 in |
| MN1123 KV53 UAV Motor | 80 kg | 47.5 kg | 20-22 kg | 1425 g | 30.0 g | 24S | VZ42 x 16.5 in |
| MN1315 KV100 UAV Motor | 90 kg | 50.2 kg | 20-25 kg | 1780 g | 35.5 g | 14S | VZ40 x 16.1 in |
| MN1130 KV45 UAV Motor | 100 kg | 57.3 kg | 20-25 kg | 1740 g | 30.4 g | 24S | NS47 x 18 in |
| MN1320 KV49 UAV Motor | 100 kg | 59.0 kg | 25-28 kg | 2070 g | 35.1 g | 24S | NS45 x 17.5 in |
| MN1325 KV47 UAV Motor | 120 kg | 68.1 kg | 30-32 kg | 2425 g | 35.6 g | 24S | NS47 x 18 in |
| MN1330 KV40 UAV Motor | 140 kg | 75.4 kg | 35-38 kg | 2750 g | 36.5 g | 24S | NS52 x 20 in |
飞行器最大起飞重量、推力、电机质量、电芯数与螺旋桨,均按制造商公布、并由 ToBMS 产品记录所载的数值;电机质量含线缆。每 kg 记录最大推力对应的电机质量,是此处由记录质量与记录最大推力推算而来,并非制造商的数值;由于测试条件与螺旋桨各不相同,不应将其读作标准化效率指标,也不应读作飞行载荷能力的直接度量。Navigator 页面把单臂数值表述为 Max Thrust/Arm 与 Rated Thrust/Arm;两条 U 系列页面只给出一个最大推力数值,不给单臂额定值,而读作未公布的单元格一律留空,而不从相近型号填补。制造商的每一张测试表都要对照它出自的那一页所印的螺旋桨区块、油门档位与母线电压来读,因为 U 系列页面与 Navigator 页面的列顺序和效率单位并不相同。本表中不在各型号之间比较任何热学或效率数值:螺旋桨、母线电压、油门与运行时长逐页不同,且制造商指出,台架数值意在作为该电机的参考,而非比较电机类型的依据。
每个推力数值背后的螺旋桨直径
与高推力无人机电机相匹配的螺旋桨并不是推力数值的附件;它是该数值定义的一部分。为电机记录的推力是由与其一同测试的螺旋桨产生的,而更换该螺旋桨会移动电机与螺旋桨的工作点,可能同时改变推力与电流消耗,因此此处的记录都要连同其测试条件来读。螺旋桨在多大程度上决定了结果,此处可见:此处 KV 值最接近的两条记录,即 45 的 MN1130 KV45 与 47 的 MN1325 KV47,在同一支 NS47 x 18 in 螺旋桨上测试,却记录 57.3 kg 对 68.1 kg,可见差异在于定子与绕组,而不在螺旋桨。螺旋桨的选择在受电机约束之前,先受机架约束,因为桨盘直径必须避开机臂与机身;也受桨尖速度约束,因为高 KV 配大螺旋桨会超出桨尖不再高效的速度。农业无人机用 BLDC 电机:KV、定子尺寸与部分油门扭矩 从占空比一侧接续讨论农业机架上的同一约束,在那里它表现为喷洒图案问题。
高推力无人机电机的热裕度
高推力无人机电机的热裕度,是它在一个工作点上产生的热量,与它能够在不使绕组或磁钢达到公布数值不再适用的温度的前提下散出的热量之间的差值。它是推力数值无法描述的量,因为同一台电机若被要求在更大的螺旋桨、更低的电芯数或更长的爬升下持续输出同一推力,就必须达到不同的温度才能做到。此处考察的记录从三个不同方面描述这一限制,而把它们合起来读,才能把一个推力数值变成工作点。
180 s 功率与电流额定
第一种描述是功率与电流额定值,此处每一台记录都是在 180 s 时窗内标定,而非作为连续值。Navigator 各记录把它公布为 180 s 内的最大功率与一个峰值电流:MN1115 KV130 为 2816 W 与 180 A,MN1118 KV108 为 2230 W 与 192 A,MN1123 KV53 为 2400 W 与 108 A,MN1130 KV45 为 3218 W 与 132 A,MN1315 KV100 为 3300 W 与 248 A,MN1320 KV49 为 2900 W 与 150 A,MN1325 KV47 为 3400 W 与 170 A,MN1330 KV40 为 3400 W 与 177 A。两条 U 系列记录在 ToBMS 记录中以相反的顺序给出同两个量,即把 180 s 功率放在最大功率行、把 180 s 电流放在峰值电流行:U11 II KV120 为 2783 W 与 57.3 A,U13 II KV65 为 6720 W 与 68 A。时窗才是这项规格中起决定作用的部分。180 s 额定值描述的是一次爆发,而飞行十分钟任务的重载机架大部分时间都远低于该数值,其选型必须让持续电流落在绕组的持续能力之内,而不是对着爆发数字来定。
铜损、散热路径与安装
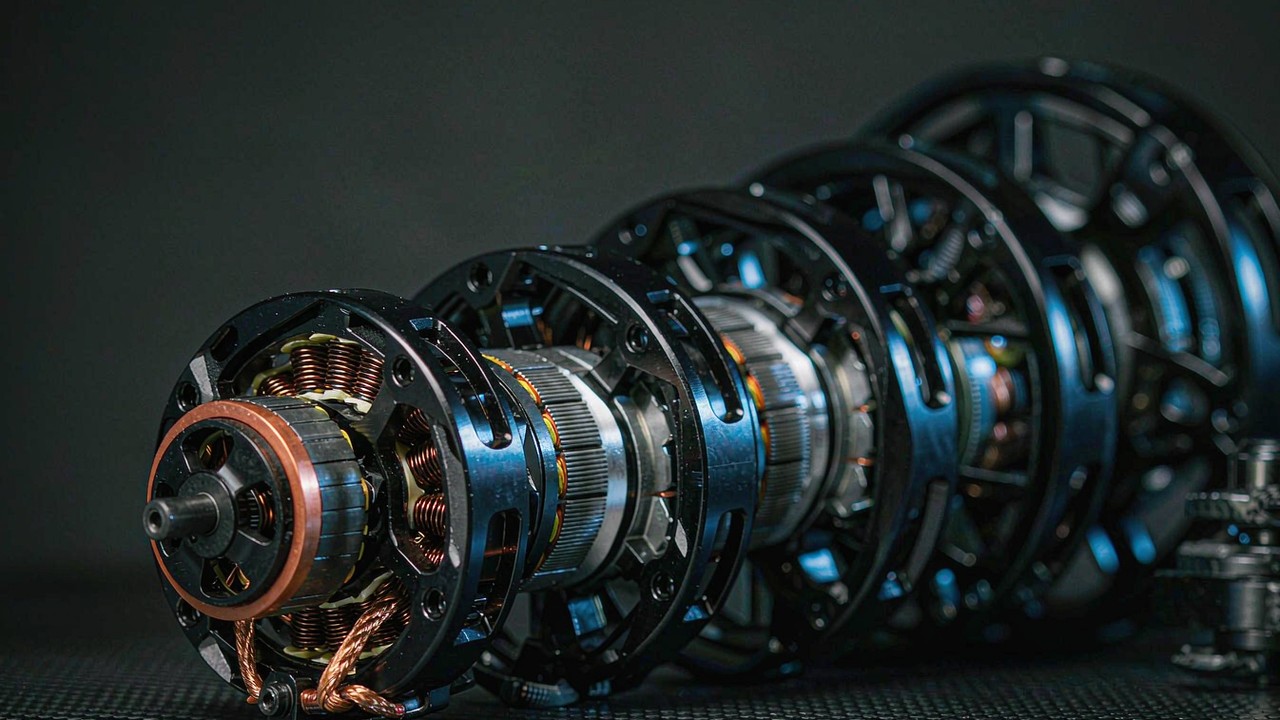
第二种描述是损耗本身。铜损是高推力无人机电机飞行中所产生热量的重要来源,在一致的电阻定义下随电流的平方增长,同时铁损与机械损耗也有贡献,其相对重要性取决于工作点;铜损项由该电机公布的相间电阻决定:MN1315 KV100 为 7.5 mΩ,MN1118 KV108 为 13 mΩ,MN1115 KV130 为 16 mΩ,MN1325 KV47 为 17.5 mΩ,MN1330 KV40 为 19.5 mΩ,MN1320 KV49 为 20.5 mΩ,MN1123 KV53 为 35 mΩ,MN1130 KV45 为 38 mΩ,U13 II KV65 为 73 mΩ,U11 II KV120 为 80±5 mΩ。前文述及的铁损与空载阻力则增加较小的一部分。铜损产生的热量随后必须离开电机,而它经过的路径是规格的一部分,而非事后才想到的事:Navigator 页面描述了一种围绕定子的一体式压铸散热鳍片结构,说明它与分体式散热结构相比使散热面积加倍,并说明它使绕组温度降低 5 ℃ 到 8 ℃。该路径背后的材料也有公布,即定子上的 150 ℃ 涂层、220 ℃ 铜线以及额定 180 ℃ 的磁钢,防护等级为 IP45,工作范围为 -30 ℃ 到 55 ℃。安装出于同样的原因也很重要,因为机臂就是电机向其导热的散热器,用螺栓固定在一块接触不良的板上的电机,会比同一台电机装在同等质量但经过机加工的安装座上更热。
热裕度在哪里耗尽
对高推力无人机电机的第三种描述是实测表面温度,而它正是让前两种变得具体的数值。在 Navigator 记录上,制造商给出电机在 25 ℃ 环境温度下以 80 percent throttle 运行 10 分钟后的表面温度,而在各绕组区块上这些页面公布的数值从 82 ℃ 到 122 ℃。每一个数值都属于同一页上印明的螺旋桨、母线电压与电芯数,因此这一区间描述的是各测量值所处的范围,而不是一种排序,并且制造商指出,台架数值意在作为该电机的参考,而非比较电机类型的依据。两条 U 系列记录的表面温度表述又有所不同,它们是在 100 percent throttle 下测得,运行时长依螺旋桨区块标注为一、二、五或十分钟,且 U11 II 页面上的环境温度为 19 ℃,该页注明为一分钟,因此本指南不在各型号之间比较温度。
高推力无人机电机的表面温度所能支持的,是一次裕度核查。记录的表面温度可为评估所述测试条件下的热行为提供有用的参考,但它不直接确立绕组或磁钢温度。评估实际飞行条件下的热裕度,需要考虑内部温升、环境条件、散热、安装与占空比,并对照制造商为该电机给出的温度限值来读。该级别的大定子外转子电机具有足够的热质量,使短时过载只能缓慢地移动温度,这正是爆发额定值有用的原因;它也具有足够的热惯性,使持续过载需要很长时间才显现、也需要很长时间才消退。因此,高推力无人机电机的裕度是由整个占空比曲线消耗的,而不是由任何单一时刻消耗的,而在执行反复带载循环的农业机架上,累积效应正是机体温度所反映的东西。工业无人机 BLDC 电机:占空比、冗余与载荷 梳理了这一问题在占空比一侧的内容,而它在效率一侧的表现,即每瓦推力随油门上升而下降,是同一机理从输入端看的样子。
T-Motor U11 II 与 U13 II 在重载级别中的定位
U 系列的两条记录是本组中最轻的电机,位于推力区间的低端,因此对于按该级别标准衡量全备重量适中的机体而言,它们是自然的起点。两个页面都没有公布机体最大起飞重量,所以这里的级别依据各自记录的推力和电芯数确定,而非依据公布的数值。
U11 II KV120
T-Motor U11 II KV120 UAV Motor 是 772 g 的外转子电机,机身尺寸 79.5 x 51.6 mm,轴径 15 mm,12N14P 定子;它是 12S 规格,在 48 V、28 x 9.2 in 螺旋桨下记录最大推力 14.16 kg。其绕组记录相间电阻 80±5 mΩ,18 V 下空载电流 1.5 A,公布的 180 s 数值为 2783 W 与 57.3 A。该电机的厂商试验表含三个螺旋桨区块,分别为 26 x 8.5 in、27 x 8.8 in 与 28 x 9.2 in,全油门记录 12114 g、12617 g 与 14159 g,这提醒我们那个标题数值属于所测的最大螺旋桨,而非电机本身。在 12S 与略低于 800 g 的条件下,该记录适合载荷绝对量不大、但旋翼数少到电机每臂仍须输出可观推力的机体。
U13 II KV65
T-Motor U13 II KV65 UAV Motor 是它上面的一级:975 g,机身 100 x 60 mm,轴径 15 mm,36N42P 定子,按 22-25S 母线绕制,在 G32 x 11 in 螺旋桨下记录最大推力 28.7 kg。它记录电阻 73 mΩ,18 V 下空载电流 1.7 A,180 s 数值为 6720 W 与 68 A。把它与 U11 II 区分开的是更高的电芯数,而非推力数值本身,因为 22-25S 母线在给定推力下以更低电流驱动更大的螺旋桨;厂商将该电机描述为面向重载与工业用途、具备较长使用寿命。试验表同样含不止一个螺旋桨区块,全油门时 G30 x 10.5 in 记录 24744 g,G32 x 11 in 记录 28711 g。两条 U 系列记录合起来覆盖了从轻型工业机体到 Navigator 组入门点的范围,而 Heavy-Lift Drone Motors: Three T-Motor Options from 2.85 kg to 101 kg Thrust 将两者置于更广泛的、以载荷为主导的比较中,该比较同时涵盖 U5 与 U15 系列。
用于重载与农业的 T-Motor MN 系列电机
这里考察的八条 T-Motor MN 电机记录构成两个族系,其差别在定子直径而非构造。MN11 组为 120.5 mm 定子,MN13 组为 150 mm 定子;在每个族系内,型号按叠长扩展,绕组随电芯数变化。八款均为大定子外转子电机,配外部电子调速器;每个页面在推力与热数据之外还标明机体最大起飞重量,这使本组成为该产品范围中可直接依据公布数值把高推力无人机电机匹配到机体级别的那一部分。
MN1115、MN1118、MN1123 与 MN1130
MN11 各记录共用 120.5 mm 定子直径,四款型号长度由 47.9 mm 增至 65.9 mm,推力随之由 MN1115 KV130 的 33.3 kg 升至 MN1130 KV45 的 57.3 kg。T-Motor MN1115 KV130 UAV Motor 是入门款,1055 g,36N40P 定子,12S 母线,在 G36 x 11.5 in 螺旋桨下记录 33.3 kg,标称机体最大起飞重量 60 kg;其 180 s 数值为 2816 W 与 180 A,绕组记录 16 mΩ,20 V 下空载电流 2.7 A。T-Motor MN1118 KV108 UAV Motor 为 1186 g,同一 12S 母线,36N40P 定子,在 VZ40 x 16.1 in 螺旋桨下记录 38.1 kg,标称 70 kg,13 mΩ 绕组在 180 s 内给出 2230 W 与 192 A,20 V 下空载电流 3.3 A。两个页面都另有一个绕组区块,MN1115 为 110 KV,MN1118 为 90 KV,这正是 KV 值必须与型号一并阅读、而不能从系列名推断的原因。
T-Motor MN1123 KV53 UAV Motor 转到 24S 母线,58.9 mm 机身,1425 g,在 VZ42 x 16.5 in 螺旋桨下记录 47.5 kg,标称 80 kg,180 s 内 2400 W 与 108 A,绕组 35 mΩ。T-Motor MN1130 KV45 UAV Motor 以 65.9 mm 机身、1740 g 收束本族系,在 NS47 x 18 in 螺旋桨下 57.3 kg,标称 100 kg,38 mΩ 在 180 s 内给出 3218 W 与 132 A,从而把该记录置于标称 100 kg 的重载荷无人机电机区间。同一族系内由 12S 迈到 24S 这一步最清楚地说明了电芯数在这里的作用:MN1123 与 MN1130 以 108 A 和 132 A 产生推力,而 MN1118 需要 192 A;在可比工况下,更高的母线电压会降低给定电功率所需的供电电流,不过这些型号间的电流数值也反映了各自不同的螺旋桨、绕组与推力输出,而不仅是母线电压;24S 绕组更高的电阻是这笔权衡的另一面。
MN1315、MN1320、MN1325 与 MN1330
MN13 各记录为 150 mm 定子,长度由 51 mm 扩展至 65 mm;正是在这一族系中,标称的机体最大起飞重量达到最高值。T-Motor MN1315 KV100 UAV Motor 在本组中有两处属于例外:14S 是该族系中最低的电芯数,100 KV 是最高绕组,二者共同在 VZ40 x 16.1 in 螺旋桨下产生 50.2 kg,标称 90 kg,180 s 内峰值电流 248 A。其 7.5 mΩ 绕组是本文十条记录中公布的最低电阻,这是为承载该电流而做的设计回应。T-Motor MN1320 KV49 UAV Motor 回到 24S,2070 g,在 NS45 x 17.5 in 螺旋桨下记录 59.0 kg,标称 100 kg,180 s 内 2900 W 与 150 A,绕组 20.5 mΩ。
在它之上,T-Motor MN1325 KV47 UAV Motor 以 2425 g 在 NS47 x 18 in 螺旋桨下记录 68.1 kg,标称 120 kg,180 s 内 3400 W 与 170 A;T-Motor MN1330 KV40 UAV Motor 以 2750 g 收束该区间,在 NS52 x 20 in 螺旋桨下 75.4 kg,标称 140 kg,19.5 mΩ 绕组在 180 s 内给出 3400 W 与 177 A。两条最大的记录都在最大值之外标出每臂额定值,分别为 30-32 kg 与 35-38 kg,这正是工作点所依据的数值。厂商自己的 T-Motor Navigator MN Series Heavy-Lift UAV Motors: Official Release Video 介绍了产生这些记录的系列升级,而同一族系面向农业的一端则在 BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque 中详细展开。
高推力无人机电机选型清单
以下顺序即高推力无人机电机各项数值应予阅读的次序,因为每一步都约束着后一步,且没有哪一步能仅凭电机页面确定。
- 把包含电机与电池组的全备重量加总,再减去一切非任务设备。其余额即机体实际可承载的载荷,它取决于机体的允许全备重量之内的机体、电池、推进系统、航电与载荷挂架质量。
- 把机体所需推力在旋翼之间分配,并在选电机之前而非之后留出控制裕度。记录的每臂最大推力是上限,把它全部消耗于定常飞行,就没有余量留给姿态控制、扰动或预期的机动包线。
- 由电池组决定确定电芯数,然后选择 KV,使机体允许的螺旋桨直径能在合理的油门处达到其工作点。KV 是母线电压与螺旋桨之间的匹配,不是性能排名。
- 阅读推力数值时,要连同其旁注明的螺旋桨、电压与油门档位一起看;在页面同时公布最大值与额定值时,优先采用每臂额定值。
- 只有在确认所公布的两个数值采用同一测量口径之后,才由绕组电阻与预期工作电流估算铜损;随后把厂商在其自述条件下记录的表面温度,与绕组和磁钢所标明的温度限值一并阅读。
- 把持续爬升所消耗的电流对照 180 s 数值而非爆发值来核查,并确认悬停电流为该窗口留出了控制瞬态所需的余量。
- 确认机械接口:轴径、安装孔位、外形包络、线缆长度与引线线规必须适配机臂,然后电气数值才有意义。
- 记录哪些数值来自厂商数据表、哪些来自 ToBMS 产品记录、哪些是为对比而推导的,以便日后修订时能与其来源核对。
另有三篇指南自本文向旁延伸。UAV Motors: Matching KV, Thrust and Mass to Your Airframe 从机体一侧覆盖整个类别,并延伸至 Navigator、P 与 AT 区间。Long Endurance UAV 应用把同样的电机带入效率、质量与母线电压的讨论,在 BLDC Motors for Long Endurance UAV: Efficiency, Mass and Bus Voltage 中展开。对于该族系中偏向小尺寸的一端——那里主导因素不是每臂推力而是响应与电池寿命——Drone Motors 类别与 Industrial UAV 应用覆盖了这类电机对其而言过重的机体。
常见问题
Q重载无人机每旋翼需要多少推力?
高推力无人机电机必须产生的每旋翼推力,取决于全备重量与旋翼数,而非仅取决于载荷。把机体、电池组、航电、任务设备与电机加总,除以机臂数,再乘以控制裕度,使机体在机动、扰动与阵风工况下仍保有控制权限。按本文记录,这使全备约 60 kg 的机体对应每臂额定值 14-15 kg,140 kg 的机体对应 35-38 kg。这些电机都没有公布悬停额定推力值,因此悬停点要依据厂商在预期电压、螺旋桨与油门下的试验数据确认。
Q高推力无人机电机使用什么 KV?
在本文考察的十条记录中处于 40 至 130 之间,该区间内的取值由电芯数与螺旋桨决定,而非由推力目标决定。驱动 36 in 螺旋桨的 12S 规格位于 108 或 130 KV,驱动 47 in 或 52 in 螺旋桨的 24S 规格位于 45、47 或 40 KV。MN1315 KV100 展示了这两个输入如何相互作用:在 14S 下它比 24S 的兄弟型号 KV 更高,正是因为较低的母线需要更高的速度常数才能达到同一工作点。
Q重载荷是否总是低 KV 电机更好?
不是,本文记录给出了原因。KV 是母线电压与螺旋桨之间的匹配陈述,因此它只相对于特定的二者组合才谈得上低或高。MN1115 KV130 在本组中 KV 最高,为 130,却仍标称机体最大起飞重量 60 kg,因为其 12S 母线与 36 in 螺旋桨正是该绕组的匹配对象。错配母线上的低 KV,或位于过小螺旋桨之后的低 KV,在同样电流下产生的推力更少而非更多;而过大螺旋桨上的低 KV 会在达到机体所需推力之前先撞上油门上限。
Q哪些 T-Motor MN 电机适合农业无人机?
喷洒机体的高推力无人机电机选择,遵循的是带载工况循环而非药箱容量,因为喷洒机体会在高质量下反复循环飞行,需要部分油门区间保持高效。MN11 族系是较小喷洒机体的自然区间,MN1115 KV130 标称 60 kg,MN1118 KV108 在 12S 母线下为 70 kg;MN13 族系则覆盖更大的机体,从 MN1315 KV100 的 90 kg 到 MN1330 KV40 的 140 kg。BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque 对该工况循环作了详细展开。
Q高推力无人机电机需要什么母线电压?
记录说明了每个绕组所依据的电芯数,在本文十条中由 12S 到 22-25S。该选择之所以重要,是因为给定功率所需的电流随母线升高而下降,这正是 MN1118 KV108 在 12S 下为其推力汲取 192 A,而 MN1130 KV45 在 24S 下以 132 A 获取更多推力的原因。更高的母线降低了调速器与线束必须承载的电流,代价是串联电芯更多、电池组更重;而每款电机公布的绕组电阻属于它所依据的那条母线,而非抽象的电机本身。
Q180 s 功率额定是否意味着电机可以持续以该功率运行?
不是。高推力无人机电机所公布的 180 s 数值是限定窗口内的爆发额定,持续能力更低,且由绕组与磁钢所能承受的温度决定,而非由台架试验达到的峰值决定。在厂商把每臂额定推力与最大值并列公布之处,例如 MN1123 KV53 的 20-22 kg、MN1325 KV47 的 30-32 kg 与 MN1330 KV40 的 35-38 kg,该额定值才是持续工况所依据的对象。所记录的表面温度说明了爆发的代价:Navigator 各页面给出的数值是 80% 油门运行 10 分钟之后的值,而这是重载机体在正常使用中能够达到的工况。