Động cơ drone lực đẩy cao không phải là đơn vị lớn nhất trên một bảng đặc tả; nó là động cơ vẫn tạo ra lực đẩy của mình tại điểm vận hành mà khung máy bay thực sự bay. Định cỡ nó bắt đầu từ khối lượng mà phương tiện bay phải nâng, chia khối lượng đó giữa các cánh quạt, rồi kiểm tra xem động cơ có giữ được phần tải của mình mà không cạn biên nhiệt hay không. Cấp tải trọng, lực đẩy mỗi cánh quạt và biên nhiệt là ba đại lượng quyết định câu trả lời, và trên một khung máy bay hạng nặng chúng cũng là những đại lượng quy định phải mang theo bao nhiêu khối lượng động cơ để hoàn thành nhiệm vụ.
Hướng dẫn này đi qua mười hồ sơ hiện được liệt kê trong danh mục Động cơ UAV của ToBMS, tất cả đều là các đơn vị T-Motor mà hồ sơ ToBMS xếp dưới Drone nâng hạng nặng và UAV nông nghiệp, và trình bày đặc tả nào quyết định lựa chọn ở mỗi bước. Mọi con số dưới đây được lấy từ hồ sơ sản phẩm ToBMS hoặc từ đặc tả đã công bố của nhà sản xuất; các tỷ lệ dẫn xuất từ những con số đó được ghi nhãn là dẫn xuất, và khi một giá trị không được công bố thì được ghi là không công bố thay vì suy ra từ một mẫu tương tự.
Trả lời nhanh
Cấp tải trọng đến trước, và đó là một con số của phương tiện bay chứ không phải của động cơ. Tám hồ sơ Navigator được xem ở đây nêu trực tiếp khối lượng cất cánh tối đa của phương tiện bay trên trang của nhà sản xuất, từ 60 kg trên T-Motor MN1115 KV130 UAV Motor đến 140 kg trên T-Motor MN1330 KV40 UAV Motor. Con số đó là tổng khối lượng của phương tiện bay, không phải tải trọng treo bên dưới nó; tải trọng là phần còn lại sau khi trừ khung, pin, hệ thống điện tử và động cơ, đó là lý do việc chọn động cơ xuất phát từ ngân sách khối lượng chứ không phải từ một con số tải trọng đứng riêng, và đó là lý do động cơ drone tải trọng nặng luôn được ghép với khung máy bay chứ không chỉ với tải.
Lực đẩy mà động cơ drone lực đẩy cao phải tạo ra được xác định bằng cách chia lực đẩy mà phương tiện bay cần cho các tay cần. Thực tiễn multirotor dự trù một bội số của tổng khối lượng để điều khiển tư thế giữ được quyền kiểm soát trong các thao tác và nhiễu động, và do đó lực đẩy tối đa ghi nhận trên mỗi động cơ là một mức trần chứ không phải điểm làm việc. Duy trì điều khiển sau khi một cánh quạt hỏng là một yêu cầu chịu lỗi riêng, xuất phát từ cấu hình khung, phân bổ điều khiển và trường hợp hỏng hóc chứ không chỉ từ con số lực đẩy tối đa. Một đại lượng thứ ba quyết định mức trần đó có giữ được trong bay hay không, và đó là biên nhiệt: các định mức công suất và dòng điện công bố cho những động cơ này được nêu trong một khoảng ngắn, và nhiệt độ bề mặt trên bàn thử của nhà sản xuất được đo ở một mức ga và thời gian chạy cụ thể. Không thể xếp hạng mười hồ sơ với nhau trên cơ sở đó, vì cánh quạt, điện áp bus và điều kiện thử thay đổi theo từng trang. Điều mà các con số có thể làm là cho thấy biên nằm ở đâu với một động cơ, một cánh quạt và một bus, và đó chính là so sánh mà một quyết định định cỡ thực sự cần.
Thế nào là động cơ drone lực đẩy cao
Không có gì trong kết cấu của động cơ drone lực đẩy cao thay đổi ở đầu nặng của cấp. Điều thay đổi ở động cơ drone lực đẩy cao là phần nào của đặc tả trở thành ràng buộc quyết định. Trên khung nhỏ, giới hạn thường là pin và dây điện, và động cơ drone lực đẩy cao được chọn cho phù hợp với cánh quạt vốn đã vừa khung. Trên khung nâng hạng nặng hoặc nông nghiệp, giới hạn dịch chuyển đồng thời sang nhiệm vụ nhiệt và khối lượng động cơ, và với những khung này, nhiệm vụ nhiệt và khối lượng hệ động lực có thể trở thành những ràng buộc ghép nối quan trọng khi tải trọng yêu cầu và yêu cầu nhiệm vụ tăng lên, và đó là điều khiến bài toán chọn lựa khác đi ở đầu này của dải.
Lực đẩy mỗi cánh quạt so với khối lượng động cơ
Hai con số nằm ở hai phía đối lập của mỗi quyết định nâng hạng nặng và không con số nào đọc được một mình. Lực đẩy mỗi cánh quạt là thứ động cơ phải tạo ra tại điểm làm việc; khối lượng động cơ là thứ phương tiện bay trả cho lực đẩy đó trong mỗi chuyến bay, và các động cơ là một phần của tổng khối lượng mà hệ động lực đang nâng. Hai con số này cùng biến thiên qua mười hồ sơ dưới đây: T-Motor U11 II KV120 UAV Motor nặng 772 g và ghi nhận 14159 g lực đẩy, trong khi T-Motor MN1330 KV40 nặng 2750 g và ghi nhận 75415 g. Giữa chúng, khối lượng tăng khoảng 3.6 lần và lực đẩy ghi nhận khoảng 5.3 lần, và chính sự khác biệt về độ dốc đó là thứ mà một quyết định định cỡ đang đánh đổi.
Hãy đọc hai con số như một cặp chứ không như một điểm số. Động cơ drone lực đẩy cao nhẹ so với lực đẩy của nó làm giảm khối lượng mà hệ động lực mang theo, nhưng nó cũng có ít đồng hơn và ít stator hơn để tiêu tán tổn hao mà nó sinh ra, và hai hiệu ứng này không độc lập. Động cơ drone lực đẩy cao nặng so với lực đẩy của nó mang nhiều vật liệu hơn vào bài toán nhiệt nhưng lại tăng thêm khối lượng mà phương tiện bay nâng trong mỗi chuyến và quán tính mà bộ điều khiển tư thế phải chống lại. Bên nào của sự đánh đổi đó là đúng phụ thuộc vào nhiệm vụ mà phương tiện bay thực hiện, và cùng một động cơ có thể nằm ở bên này hay bên kia ranh giới với hai nhiệm vụ khác nhau.
KV như bộ lọc đầu tiên
KV là hằng số tốc độ của cuộn dây, biểu thị bằng rpm trên volt, và trên các hồ sơ này nó chạy từ 130 ở MN1115 xuống 40 ở MN1330. Vai trò thực tiễn của nó trong định cỡ là nêu rõ động cơ được quấn cho số cell nào và đường kính cánh quạt nào. KV thấp trên một bus nhất định làm cùng cánh quạt quay chậm hơn, và cuộn dây KV thấp có thể phù hợp với cấu hình tốc độ thấp hơn, cánh quạt lớn hơn, nhưng dòng điện ở một lực đẩy nhất định phải được đánh giá từ dữ liệu vận hành động cơ–cánh quạt chứ không phải từ giá trị KV, và chính điều đó cho phép khung nâng hạng nặng chạy cánh quạt lớn mà dòng điện không tăng vượt quá mức một bộ điều khiển có thể giữ liên tục. KV là một phát biểu về sự tương thích chứ không phải một chỉ số chất lượng, và bus 24S chạy cánh quạt 20 in với bus 24S chạy cánh quạt 30 in sẽ muốn các giá trị khác nhau ngay cả với cùng một mục tiêu lực đẩy.
Đại lượng liên quan trên động cơ drone lực đẩy cao là cấu hình stator, và trên các động cơ Navigator nó được công bố dưới dạng số rãnh và số cực như 36N40P hoặc 36N42P. Mỗi hồ sơ trong tám hồ sơ Navigator ở đây là một động cơ rotor ngoài có số cực cao với stator đường kính lớn, từ 120.5 mm ở dòng MN11 đến 150 mm ở dòng MN13. Giá trị KV phản ánh cuộn dây và thiết kế điện từ của động cơ; số cực và kích thước stator cung cấp thêm bối cảnh nhưng không quyết định KV một cách độc lập. Hai dòng phân chia theo đường đó: nhóm MN11 ghép stator 120.5 mm với 12S hoặc 24S, và nhóm MN13 ghép stator 150 mm với 14S hoặc 24S. UAV Motors: Matching KV, Thrust and Mass to Your Airframe phân tích cùng mối quan hệ đó trên các dải U, Navigator, P và AT rộng hơn, dành cho ai muốn trường hợp tổng quát trước trường hợp cụ thể.
Cách xác định cấp tải trọng của động cơ drone lực đẩy cao
Cấp tải trọng của một khung không phải là thuộc tính của động cơ, và con số mà nhà sản xuất công bố bên cạnh một động cơ cũng không phải là định mức tải trọng. T-Motor nêu khối lượng cất cánh tối đa của phương tiện bay cho mỗi động cơ Navigator, và con số đó mô tả phương tiện bay nặng nhất mà động cơ dự định kéo, chứ không phải tải trọng mà một phương tiện như vậy có thể mang. Đi từ con số này sang con số kia là một phép trừ, và kết quả phụ thuộc vào cách khung được chế tạo.
Cấp tải trọng và số lượng cánh quạt
Định cỡ động cơ drone lực đẩy cao bắt đầu từ tổng khối lượng và trừ đi mọi thứ không phải tải trọng: khung, pin, thiết bị điện tử hàng không, giá gắn tải trọng và chính các động cơ. Phần còn lại là khối lượng dành cho thiết bị nhiệm vụ, và trên khung nâng hạng nặng, phần dư đó phụ thuộc vào khối lượng của khung, pin, hệ động lực, thiết bị điện tử hàng không và giá gắn tải trọng trong giới hạn tổng khối lượng cho phép. Khối lượng cất cánh tối đa được công bố trong tám hồ sơ Navigator là 60 kg ở MN1115 KV130, 70 kg ở T-Motor MN1118 KV108 UAV Motor, 80 kg ở T-Motor MN1123 KV53 UAV Motor, 90 kg ở T-Motor MN1315 KV100 UAV Motor, 100 kg ở cả T-Motor MN1130 KV45 UAV Motor lẫn T-Motor MN1320 KV49 UAV Motor, 120 kg ở T-Motor MN1325 KV47 UAV Motor và 140 kg ở MN1330 KV40. Hai hồ sơ dòng U, U11 II KV120 và T-Motor U13 II KV65 UAV Motor, không công bố khối lượng cất cánh tối đa của phương tiện bay, nên ở đây chúng không được gán cấp nào.
Số lượng cánh quạt sau đó chia khối lượng đó ra. Một khung có cùng tổng khối lượng lắp trên sáu tay cần đòi hỏi ở mỗi động cơ nhiều hơn so với cùng khung đó lắp trên tám tay cần, và sự khác biệt không chỉ là số học: càng ít cánh quạt, phương tiện bay càng phụ thuộc vào từng cánh quạt, và phần ngân sách điều khiển phải dành cho điều khiển tư thế và nhiễu động càng lớn. Một ngân sách động lực dùng hết toàn bộ con số lực đẩy ghi nhận cho bay ổn định thì không còn gì cho phần dự trữ đó, và đó là lý do tỷ lệ lực đẩy tối đa dùng khi bay treo là một đầu vào định cỡ chứ không phải một kết quả.
Biên lực đẩy ở mức ga một phần
Động cơ drone lực đẩy cao trên khung nâng hạng nặng dành phần lớn chuyến bay ở mức ga một phần, và biên nằm chính ở vùng ga một phần. Dữ liệu thử nghiệm của nhà sản xuất cho thấy bao nhiêu phần của con số lực đẩy được tạo ra ở mức ga vừa phải: trên MN1330 KV40 với cánh quạt 52 x 20 in, bảng bàn thử ghi 14117 g ở 40 percent ga so với 75415 g ở 100 percent, nên nửa trên của hành trình ga mang phần lớn lực đẩy sẵn có. Chuyển điều đó thành một điểm làm việc cho động cơ drone lực đẩy cao nghĩa là chọn mức ga mà phương tiện bay treo với đầy tải và kiểm tra xem còn lại bao nhiêu hành trình phía trên.
Phần thứ hai của biên là khoảng cách giữa lực đẩy mà động cơ ghi nhận và lực đẩy mà nó có thể giữ. Các trang Navigator công bố hai con số mỗi tay cần cạnh nhau, một giá trị tối đa và một giá trị định mức, và khoảng cách giữa chúng rất rộng: MN1123 KV53 ghi 47.5 kg tối đa so với 20-22 kg định mức mỗi tay cần, MN1325 KV47 ghi 68.0 kg so với 30-32 kg, và MN1330 KV40 ghi 75.4 kg so với 35-38 kg. Khoảng cách đó là sự khác biệt giữa những gì động cơ có thể tạo ra trên bàn thử trong một xung ngắn ở ga tối đa và những gì nó được thiết kế để giữ như tải làm việc, và động cơ drone lực đẩy cao được định cỡ theo con số thứ hai, còn con số thứ nhất dùng như mức trần không được đòi hỏi nó giữ.
Hiệu suất ở mức ga một phần và toàn phần
Hiệu suất là đại lượng duy nhất trong chuỗi định cỡ của động cơ drone lực đẩy cao mà các hồ sơ mô tả một cách gián tiếp, và lý do là lực đẩy trên mỗi watt là thuộc tính của động cơ và cánh quạt cùng nhau chứ không phải của riêng động cơ. Các bảng thử nghiệm của nhà sản xuất ghi nó như một tỷ số, tính bằng gam lực đẩy trên watt, và tỷ số này thay đổi theo mức ga trên mọi động cơ được khảo sát ở đây. Trên MN1330 KV40 với cánh quạt 52 x 20 in, bảng bàn thử cho 10.61 g/W ở 40 percent ga và 4.64 g/W ở 100 percent, và hình dạng tương tự xuất hiện trên U11 II KV120 với cánh quạt 28 x 9.2 in, ở 11.72 g/W so với 5.08 g/W. Lực đẩy tăng trong khoảng đó còn lực đẩy trên mỗi watt thì không, và đó là phép toán đằng sau biên ga một phần đã bàn ở trên.
Điện trở trong và tổn hao cuộn dây
Tổn hao đồng trong cuộn dây tuân theo quan hệ I²R, nên điện trở quyết định bao nhiêu phần đầu vào biến thành nhiệt tại một điểm làm việc nhất định, nhưng để ước tính nó từ dữ liệu công bố cần những định nghĩa điện trở và dòng điện tương thích, chứ không phải nhân giá trị pha-pha với một giá trị dòng điện bất kỳ. Qua mười hồ sơ, các con số công bố trải một dải rộng, từ 7.5 mΩ ở MN1315 KV100 đến 80±5 mΩ ở U11 II KV120, và thứ tự của dải này không theo thứ tự lực đẩy: MN1315 KV100 là một trong những hồ sơ có lực đẩy cao hơn ở đây và cũng có điện trở công bố thấp nhất, trong khi MN1118 KV108 và MN1115 KV130 ghi 13 mΩ và 16 mΩ ở 12S và MN1123 KV53 ghi 35 mΩ ở 24S. Điện trở là thuộc tính cuộn dây của động cơ drone lực đẩy cao và được nêu cho cuộn dây mà trang mô tả, nên nó được đọc cùng với số cell chứ không đọc riêng.
Dòng không tải và lực cản không tải
Phía không tải của bảng cân đối là dòng không tải, được công bố là 1.5 A ở 18 V trên U11 II KV120, 1.7 A ở 18 V trên U13 II KV65, và từ 2.0 A đến 5.7 A ở 20 V trong các hồ sơ Navigator. Dòng đó bao trùm tổn hao mà động cơ sinh ra khi quay không tải: ma sát ổ bi, sức cản không khí giữa rotor và stator, và tổn hao sắt của một stator được chuyển mạch ở tần số do số cực và tốc độ quyết định. Trên một động cơ rotor ngoài stator lớn, nó là một phần nhỏ của dòng làm việc, và ảnh hưởng của nó lên quyết định định cỡ nằm ở đầu thấp của hành trình ga, nơi lực đẩy hữu ích nhỏ nhất và phần đầu vào dành cho tổn hao không tải lớn nhất. Trên động cơ drone lực đẩy cao, cả điện trở lẫn dòng không tải đều không phải con số để chọn trực tiếp; cả hai được đọc để theo dõi tổn hao đi đâu, và phần nhiệt dưới đây sau đó áp dụng điều đó cho một điểm làm việc.
Lực đẩy mỗi cánh quạt và cái giá về khối lượng động cơ
Khi cấp tải trọng và số cánh quạt đã cố định, câu hỏi còn lại là mỗi tay cần phải tạo ra bao nhiêu lực đẩy và động cơ tạo ra nó nặng bao nhiêu. Trên trang, đây là hai đặc tả riêng biệt, còn trong khung là một quyết định duy nhất, vì mỗi gam mà động cơ thêm vào đều là một phần của tổng khối lượng mà phương tiện bay phải nâng, và lực đẩy mà động cơ tạo ra là một phần của thứ nâng nó lên.
Cách đọc con số kg
Con số lực đẩy được công bố cho động cơ drone lực đẩy cao là mức tối đa được ghi trên bàn thử ở điện áp, cánh quạt và mức ga đã nêu, và đọc nó đúng cách nghĩa là đọc cả ba điều kiện đó cùng với nó. Mười hồ sơ dưới đây được nêu trên các cánh quạt từ đơn vị 28 x 9.2 in đến đơn vị 52 x 20 in, trên các bus từ 12S đến 22-25S, và các con số chạy từ 14.16 kg ở U11 II KV120 đến 75.4 kg ở MN1330 KV40. Không con số nào trong đó là lực đẩy định mức theo nghĩa một giá trị mà động cơ được thiết kế để giữ vô thời hạn, và các trang Navigator tách bạch hai ý niệm này một cách rõ ràng bằng cách công bố một giá trị tối đa và một giá trị định mức mỗi tay cần cạnh nhau. Ở đâu một quyết định định cỡ cần giá trị làm việc chứ không phải mức trần, thì giá trị định mức mỗi tay cần là con số cần đọc, và ở đâu trang không công bố giá trị đó thì mức trần là con số công bố duy nhất và phải được đối xử như vậy.
Khối lượng động cơ trên mỗi kg lực đẩy tối đa ghi nhận
Chia khối lượng đã ghi của động cơ drone lực đẩy cao cho lực đẩy tối đa đã ghi của nó cho ra một con số dẫn xuất mô tả lực đẩy tốn bao nhiêu khối lượng so với mức tối đa đó, và trên mười hồ sơ nó nằm trong khoảng từ 30.0 g đến 54.5 g trên mỗi kg lực đẩy tối đa đã ghi. Đây không phải là một chỉ số hiệu suất được chuẩn hóa, vì cánh quạt, điện áp bus và điều kiện thử khác nhau giữa các hồ sơ. Tám hồ sơ Navigator nằm trong một dải hẹp từ 30.0 g trên MN1123 KV53 đến 36.5 g trên MN1330 KV40, tức độ trải khoảng một phần năm trên một dải lực đẩy tăng hơn gấp đôi. Hai hồ sơ dòng U nằm ngoài dải đó ở phía trên, và chính U11 II KV120 nằm cao nhất, ở 54.5 g trên mỗi kg lực đẩy tối đa đã ghi. Các đặc tả được liệt kê không cung cấp phân tách khối lượng ở cấp linh kiện, nên đóng góp riêng của kết cấu và cuộn dây của nó không thể tách ra chỉ từ các hồ sơ này; tuy vậy U11 II KV120 vẫn là động cơ nhẹ nhất ở đây với 772 g và ghi lực đẩy nhỏ nhất là 14.16 kg. Với động cơ drone lực đẩy cao, con số này được dẫn xuất từ các giá trị đã công bố và bản thân nó không phải là đặc tả của nhà sản xuất; nó hữu ích để thấy chi phí lực đẩy thay đổi thế nào trong một dải, và nó được đọc bên cạnh con số lực đẩy chứ không thay thế nó.
| Model | Khối lượng cất cánh tối đa của phương tiện bay | Lực đẩy tối đa | Lực đẩy định mức mỗi tay cần | Khối lượng động cơ | Khối lượng động cơ trên mỗi kg lực đẩy tối đa ghi nhận | Số cell | Cánh quạt |
|---|---|---|---|---|---|---|---|
| U11 II KV120 UAV Motor | not published | 14.16 kg | not published | 772 g | 54.5 g | 12S | 28 x 9.2 in |
| U13 II KV65 UAV Motor | not published | 28.7 kg | not published | 975 g | 34.0 g | 22-25S | G32 x 11 in |
| MN1115 KV130 UAV Motor | 60 kg | 33.3 kg | 14-15 kg | 1055 g | 31.6 g | 12S | G36 x 11.5 in |
| MN1118 KV108 UAV Motor | 70 kg | 38.1 kg | 16-18 kg | 1186 g | 31.1 g | 12S | VZ40 x 16.1 in |
| MN1123 KV53 UAV Motor | 80 kg | 47.5 kg | 20-22 kg | 1425 g | 30.0 g | 24S | VZ42 x 16.5 in |
| MN1315 KV100 UAV Motor | 90 kg | 50.2 kg | 20-25 kg | 1780 g | 35.5 g | 14S | VZ40 x 16.1 in |
| MN1130 KV45 UAV Motor | 100 kg | 57.3 kg | 20-25 kg | 1740 g | 30.4 g | 24S | NS47 x 18 in |
| MN1320 KV49 UAV Motor | 100 kg | 59.0 kg | 25-28 kg | 2070 g | 35.1 g | 24S | NS45 x 17.5 in |
| MN1325 KV47 UAV Motor | 120 kg | 68.1 kg | 30-32 kg | 2425 g | 35.6 g | 24S | NS47 x 18 in |
| MN1330 KV40 UAV Motor | 140 kg | 75.4 kg | 35-38 kg | 2750 g | 36.5 g | 24S | NS52 x 20 in |
Khối lượng cất cánh tối đa của phương tiện bay, lực đẩy, khối lượng động cơ, số cell và cánh quạt theo công bố của nhà sản xuất và được ghi trong hồ sơ sản phẩm ToBMS; khối lượng động cơ được nêu bao gồm dây cáp. Khối lượng động cơ trên mỗi kg lực đẩy tối đa ghi nhận ở đây được suy ra từ khối lượng ghi nhận và lực đẩy tối đa ghi nhận và không phải là con số của nhà sản xuất; vì điều kiện thử và cánh quạt khác nhau, không nên đọc nó như một chỉ số hiệu suất được chuẩn hóa hay như một thước đo trực tiếp khả năng tải trọng khi bay. Các trang Navigator nêu các giá trị mỗi tay cần là Max Thrust/Arm và Rated Thrust/Arm; hai trang dòng U nêu một con số lực đẩy tối đa duy nhất và không có giá trị định mức mỗi tay cần, và những ô ghi không công bố được để trống thay vì điền từ một mẫu tương đương. Mỗi bảng thử của nhà sản xuất được đọc theo khối cánh quạt, bậc ga và điện áp bus in trên chính trang mà nó đến từ đó, vì thứ tự cột và đơn vị hiệu suất trên các trang dòng U không giống như trên các trang Navigator. Không có con số nhiệt hay hiệu suất nào được so sánh giữa các mẫu trong bảng này: cánh quạt, điện áp bus, mức ga và thời gian chạy khác nhau theo từng trang, và nhà sản xuất nêu rõ rằng các con số trên bàn thử nhằm làm tham chiếu cho chính động cơ đó chứ không phải làm cơ sở so sánh các loại động cơ.
Đường kính cánh quạt đằng sau mỗi con số lực đẩy
Cánh quạt được ghép với động cơ drone lực đẩy cao không phải là phụ kiện của con số lực đẩy; nó là một phần trong định nghĩa của con số đó. Lực đẩy được ghi cho một động cơ do cánh quạt mà nó được thử tạo ra, và thay cánh quạt đó sẽ dịch chuyển điểm làm việc động cơ–cánh quạt và có thể thay đổi cả lực đẩy lẫn dòng điện tiêu thụ, nên các hồ sơ ở đây được đọc kèm với các điều kiện thử. Mức độ cánh quạt quyết định kết quả thể hiện ở đây: hai hồ sơ có giá trị KV gần nhau nhất ở đây, MN1130 KV45 ở 45 và MN1325 KV47 ở 47, được thử trên cùng cánh quạt NS47 x 18 in nhưng lại ghi 57.3 kg so với 68.1 kg, nên khác biệt nằm ở stator và cuộn dây chứ không ở cánh quạt. Việc chọn cánh quạt bị giới hạn bởi khung trước khi bị giới hạn bởi động cơ, vì đường kính đĩa phải tránh được các tay cần và khung, và bị giới hạn bởi tốc độ đầu cánh, vì cánh quạt lớn trên KV quá cao sẽ vượt tốc độ mà tại đó đầu cánh không còn hiệu quả. Trên khung nông nghiệp, cùng ràng buộc đó xuất hiện như một câu hỏi về dạng phun, mà BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque tiếp cận từ phía chu trình nhiệm vụ.
Biên nhiệt trong động cơ drone lực đẩy cao
Biên nhiệt trong động cơ drone lực đẩy cao là hiệu giữa nhiệt mà nó sinh ra tại một điểm làm việc và nhiệt mà nó có thể tiêu tán mà không để cuộn dây hoặc nam châm đạt tới nhiệt độ mà tại đó các con số công bố không còn áp dụng. Đó là đại lượng mà một con số lực đẩy không thể mô tả, vì cùng động cơ đó nếu được yêu cầu giữ cùng lực đẩy trên cánh quạt lớn hơn, số cell thấp hơn hay chuyến leo dài hơn sẽ đạt tới một nhiệt độ khác để làm được điều đó. Các hồ sơ được khảo sát ở đây mô tả giới hạn đó theo ba cách riêng biệt, và đọc chúng cùng nhau là điều biến một con số lực đẩy thành một điểm làm việc.
Định mức công suất và dòng điện 180 s
Mô tả thứ nhất là định mức công suất và dòng điện, và trên mọi hồ sơ ở đây nó được nêu trong một khoảng 180 s chứ không phải một giá trị liên tục. Các hồ sơ Navigator công bố nó như công suất tối đa trong 180 s kèm một dòng điện đỉnh: 2816 W và 180 A ở MN1115 KV130, 2230 W và 192 A ở MN1118 KV108, 2400 W và 108 A ở MN1123 KV53, 3218 W và 132 A ở MN1130 KV45, 3300 W và 248 A ở MN1315 KV100, 2900 W và 150 A ở MN1320 KV49, 3400 W và 170 A ở MN1325 KV47 và 3400 W và 177 A ở MN1330 KV40. Hai hồ sơ dòng U nêu hai đại lượng tương tự theo thứ tự ngược lại trong hồ sơ ToBMS, với công suất 180 s nằm ở dòng công suất tối đa và dòng điện 180 s ở dòng dòng điện đỉnh: 2783 W và 57.3 A ở U11 II KV120, và 6720 W và 68 A ở U13 II KV65. Khoảng thời gian là phần có hiệu lực của đặc tả. Định mức 180 s mô tả một xung, và một khung nâng hạng nặng bay nhiệm vụ mười phút dành phần lớn thời gian đó thấp hơn nhiều so với con số ấy và phải được định cỡ sao cho dòng duy trì nằm trong khả năng liên tục của cuộn dây, chứ không đối chiếu với con số xung.
Tổn hao đồng, đường làm mát và cách gắn
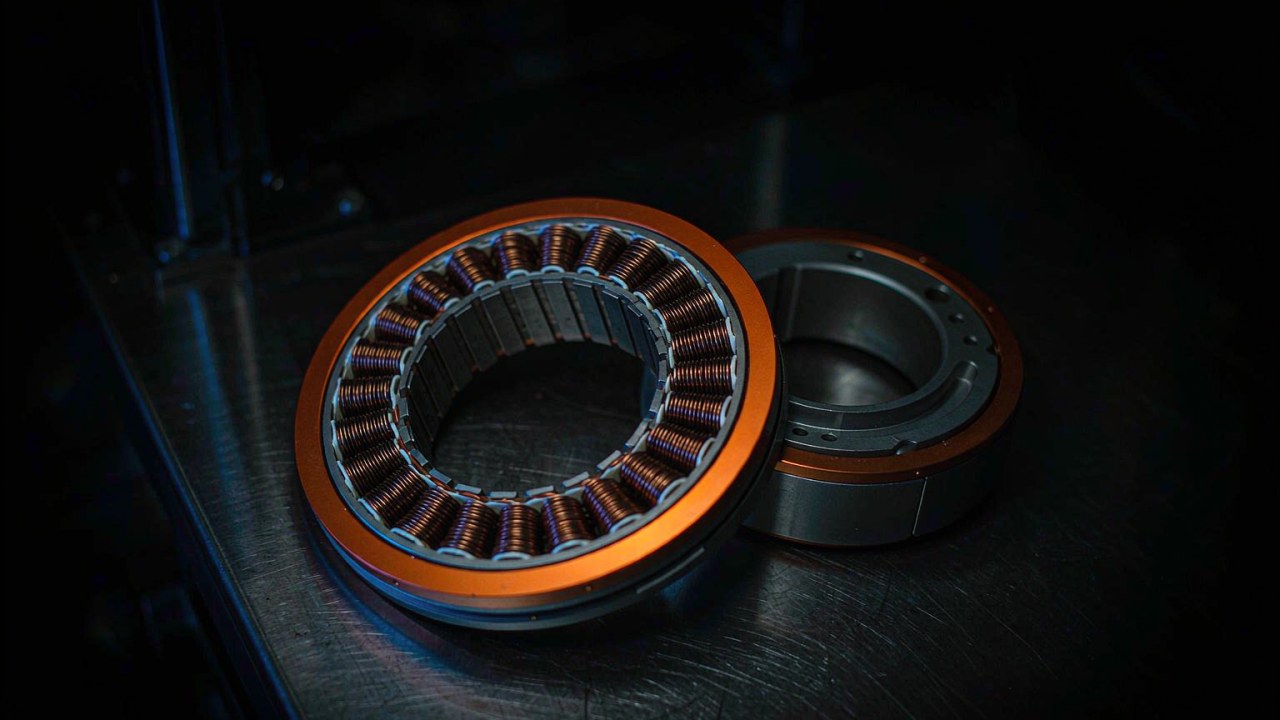
Mô tả thứ hai là chính tổn hao. Tổn hao đồng là một phần đóng góp quan trọng vào nhiệt mà động cơ drone lực đẩy cao sinh ra khi bay và tăng theo bình phương dòng điện dưới một định nghĩa điện trở nhất quán, trong khi tổn hao sắt và cơ cũng đóng góp với mức quan trọng tương đối tùy theo điểm làm việc; số hạng đồng được quyết định bởi điện trở pha-pha công bố cho động cơ: 7.5 mΩ ở MN1315 KV100, 13 mΩ ở MN1118 KV108, 16 mΩ ở MN1115 KV130, 17.5 mΩ ở MN1325 KV47, 19.5 mΩ ở MN1330 KV40, 20.5 mΩ ở MN1320 KV49, 35 mΩ ở MN1123 KV53, 38 mΩ ở MN1130 KV45, 73 mΩ ở U13 II KV65 và 80±5 mΩ ở U11 II KV120. Tổn hao sắt và lực cản không tải đã bàn ở trên cộng thêm một lượng nhỏ hơn. Nhiệt mà tổn hao đồng sinh ra sau đó phải thoát khỏi động cơ, và đường đi của nó là một phần của đặc tả chứ không phải là suy nghĩ thêm sau: các trang Navigator mô tả một cấu trúc cánh tản nhiệt đúc khuôn một khối quanh stator, nêu rằng nó tăng gấp đôi diện tích tiêu tán nhiệt so với cấu trúc làm mát chia đôi, và nêu rằng nó giảm nhiệt độ cuộn dây từ 5 ℃ đến 8 ℃. Các vật liệu đằng sau đường đi đó cũng được công bố, với lớp phủ 150 ℃ trên stator, dây đồng 220 ℃ và nam châm định mức 180 ℃, cùng vỏ IP45 và dải làm việc công bố từ -30 ℃ đến 55 ℃. Cách gắn quan trọng vì cùng lý do, bởi tay cần chính là tấm tản nhiệt mà động cơ dẫn nhiệt vào, và một động cơ bắt vít lên tấm có tiếp xúc kém sẽ chạy nóng hơn chính động cơ đó trên một giá gắn gia công có cùng khối lượng.
Nơi biên nhiệt cạn kiệt
Mô tả thứ ba về động cơ drone lực đẩy cao là nhiệt độ bề mặt đo được, và đó là con số khiến hai mô tả đầu trở nên cụ thể. Trên các hồ sơ Navigator, nhà sản xuất nêu nhiệt độ bề mặt động cơ sau khi chạy ở 80 percent ga trong 10 phút ở môi trường 25 ℃, và qua các khối cuộn dây, những trang đó công bố các giá trị từ 82 ℃ đến 122 ℃. Mỗi giá trị thuộc về cánh quạt, điện áp bus và số cell in trên cùng trang đó, nên dải này mô tả khoảng mà các phép đo chiếm chứ không phải một thứ tự, và nhà sản xuất lưu ý rằng các con số trên bàn thử nhằm làm tham chiếu cho chính động cơ đó chứ không phải làm cơ sở so sánh các loại động cơ. Hai hồ sơ dòng U nêu nhiệt độ bề mặt của chúng theo một cách khác nữa, đo ở 100 percent ga với thời gian chạy được nêu là một, hai, năm hoặc mười phút tùy theo khối cánh quạt và môi trường 19 ℃ trên trang U11 II, nơi trang đó nêu một, và đó là lý do không có nhiệt độ nào được so sánh giữa các mẫu trong hướng dẫn này.
Điều mà nhiệt độ bề mặt của động cơ drone lực đẩy cao thực sự hỗ trợ là một phép kiểm tra biên. Nhiệt độ bề mặt ghi nhận cung cấp một tham chiếu hữu ích để đánh giá hành vi nhiệt trong các điều kiện thử đã nêu, nhưng nó không trực tiếp xác lập nhiệt độ cuộn dây hay nam châm. Đánh giá biên nhiệt trong điều kiện bay thực tế đòi hỏi xem xét mức tăng nhiệt bên trong, điều kiện môi trường, làm mát, cách gắn và chu trình nhiệm vụ, đọc đối chiếu với các giới hạn nhiệt độ mà nhà sản xuất nêu cho động cơ. Một động cơ rotor ngoài stator lớn trong cấp này có đủ khối lượng nhiệt để một quá tải ngắn làm nhiệt độ dịch chuyển chậm, đó là lý do định mức xung hữu ích, và cũng có đủ quán tính nhiệt để một quá tải kéo dài mất nhiều thời gian mới lộ ra và nhiều thời gian mới tiêu tán. Do đó biên trong động cơ drone lực đẩy cao bị tiêu hao bởi toàn bộ hồ sơ nhiệm vụ chứ không bởi một thời điểm đơn lẻ nào, và trên khung nông nghiệp bay các chu trình chở nặng lặp lại thì hiệu ứng tích lũy chính là điều mà nhiệt độ thân máy phản ánh. Khía cạnh chu trình nhiệm vụ của câu hỏi đó được triển khai trong BLDC Motors for Industrial UAV: Duty Cycle, Redundancy and Payload, và khía cạnh hiệu suất của nó, nơi lực đẩy trên mỗi watt giảm khi ga tăng, là cùng cơ chế nhìn từ phía đầu vào.
T-Motor U11 II và U13 II trong cấp nâng hạng nặng
Hai hồ sơ dòng U là những động cơ nhẹ nhất trong nhóm này và nằm ở đầu thấp của dải lực đẩy, khiến chúng trở thành điểm khởi đầu tự nhiên cho một khung có tổng khối lượng khiêm tốn theo tiêu chuẩn của cấp này. Không trang nào công bố khối lượng cất cánh tối đa của phương tiện bay, nên cấp ở đây được xác định từ lực đẩy và số cell mà mỗi hồ sơ ghi nhận chứ không từ một con số được công bố.
U11 II KV120
T-Motor U11 II KV120 UAV Motor là một động cơ rotor ngoài 772 g trong thân 79.5 x 51.6 mm với trục 15 mm và stator 12N14P, và là một đơn vị 12S với lực đẩy tối đa ghi nhận 14.16 kg trên cánh quạt 28 x 9.2 in ở 48 V. Cuộn dây của nó ghi 80±5 mΩ điện trở pha-pha với dòng không tải 1.5 A ở 18 V, và các con số 180 s công bố của nó là 2783 W và 57.3 A. Bảng thử của nhà sản xuất cho động cơ này có ba khối cánh quạt, trên các đơn vị 26 x 8.5 in, 27 x 8.8 in và 28 x 9.2 in, ghi 12114 g, 12617 g và 14159 g ở ga tối đa, một lời nhắc hữu ích rằng con số nổi bật thuộc về cánh quạt lớn nhất được thử chứ không phải riêng động cơ. Ở 12S và vừa dưới 800 g, hồ sơ này phù hợp với một khung mà tải trọng nhỏ về mặt tuyệt đối nhưng số cánh quạt đủ thấp để động cơ vẫn phải tạo ra một con số lực đẩy nghiêm túc mỗi tay cần.
U13 II KV65
T-Motor U13 II KV65 UAV Motor là bậc cao hơn: 975 g trong thân 100 x 60 mm với trục 15 mm và stator 36N42P, được quấn cho bus 22-25S với lực đẩy tối đa ghi nhận 28.7 kg trên cánh quạt G32 x 11 in. Nó ghi 73 mΩ điện trở với dòng không tải 1.7 A ở 18 V, và các con số 180 s của nó là 6720 W và 68 A. Số cell cao hơn là điều phân biệt nó với U11 II chứ không phải chỉ con số lực đẩy, vì bus 22-25S quay một cánh quạt lớn hơn ở dòng điện thấp hơn cho một lực đẩy nhất định, và nhà sản xuất mô tả động cơ này dành cho tải nặng và sử dụng công nghiệp trong vòng đời phục vụ kéo dài. Bảng thử lại có nhiều hơn một khối cánh quạt, với đơn vị G30 x 10.5 in ghi 24744 g và đơn vị G32 x 11 in ghi 28711 g ở ga tối đa. Giữa hai hồ sơ dòng U, cặp này bao quát một dải từ khung công nghiệp nhẹ đến điểm vào của nhóm Navigator, và Heavy-Lift Drone Motors: Three T-Motor Options from 2.85 kg to 101 kg Thrust đặt cả hai vào một so sánh rộng hơn dẫn dắt bởi tải trọng, cũng bao quát các dòng U5 và U15.
Động cơ T-Motor dòng MN cho nâng hạng nặng và nông nghiệp
Tám hồ sơ động cơ T-Motor MN được khảo sát ở đây tạo thành hai họ khác nhau ở đường kính stator chứ không ở kết cấu. Nhóm MN11 mang stator 120.5 mm và nhóm MN13 mang stator 150 mm, và trong mỗi họ, các mẫu tăng theo chiều dài xếp lớp trong khi cuộn dây thay đổi theo số cell. Cả tám đều là động cơ rotor ngoài stator lớn với bộ điều tốc điện tử bên ngoài, và mỗi trang nêu khối lượng cất cánh tối đa của phương tiện bay bên cạnh các con số lực đẩy và nhiệt, điều khiến nhóm này trở thành phần của dải nơi động cơ drone lực đẩy cao có thể được ghép với một cấp khung trực tiếp từ các giá trị công bố.
MN1115, MN1118, MN1123 và MN1130
Các hồ sơ MN11 chia sẻ đường kính stator 120.5 mm và dài ra từ 47.9 mm đến 65.9 mm qua bốn mẫu, và lực đẩy tăng theo đó từ 33.3 kg ở MN1115 KV130 đến 57.3 kg ở MN1130 KV45. T-Motor MN1115 KV130 UAV Motor là điểm vào ở 1055 g, với stator 36N40P và bus 12S, ghi 33.3 kg trên cánh quạt G36 x 11.5 in với khối lượng cất cánh tối đa công bố 60 kg; các con số 180 s của nó là 2816 W và 180 A và cuộn dây của nó ghi 16 mΩ với dòng không tải 2.7 A ở 20 V. T-Motor MN1118 KV108 UAV Motor nặng 1186 g trên cùng bus 12S với stator 36N40P và ghi 38.1 kg trên cánh quạt VZ40 x 16.1 in ở mức công bố 70 kg, với 2230 W và 192 A trong 180 s từ cuộn dây 13 mΩ và dòng không tải 3.3 A ở 20 V. Cả hai trang cũng mang một khối cuộn dây thứ hai, ở 110 KV trên MN1115 và 90 KV trên MN1118, và đó là lý do giá trị KV phải được đọc cùng với mẫu chứ không phải từ tên dòng.
T-Motor MN1123 KV53 UAV Motor chuyển sang bus 24S ở 1425 g trong thân 58.9 mm, ghi 47.5 kg trên cánh quạt VZ42 x 16.5 in ở mức công bố 80 kg, với 2400 W và 108 A trong 180 s và cuộn dây 35 mΩ. T-Motor MN1130 KV45 UAV Motor khép lại họ này ở 1740 g trong thân 65.9 mm, 57.3 kg trên cánh quạt NS47 x 18 in ở mức công bố 100 kg, 3218 W và 132 A trong 180 s từ 38 mΩ, đặt hồ sơ này vào dải động cơ drone tải trọng nặng ở mức công bố 100 kg. Bước từ 12S lên 24S trong cùng một họ stator là minh họa rõ nhất về điều mà số cell làm ở đây: MN1123 và MN1130 tạo lực đẩy ở 108 A và 132 A nơi MN1118 cần 192 A, và trong các điều kiện làm việc tương đương, điện áp bus cao hơn làm giảm dòng nguồn cần thiết cho một công suất điện nhất định, mặc dù các con số dòng điện giữa các mẫu này cũng phản ánh cánh quạt, cuộn dây và đầu ra lực đẩy khác nhau của chúng chứ không chỉ điện áp bus; điện trở cao hơn của cuộn dây 24S là mặt kia của sự đánh đổi đó.
MN1315, MN1320, MN1325 và MN1330
Các hồ sơ MN13 mang stator 150 mm và tăng theo chiều dài từ 51 mm đến 65 mm, và chính trong họ này khối lượng cất cánh tối đa công bố đạt giá trị cao nhất. T-Motor MN1315 KV100 UAV Motor là trường hợp khác biệt của nhóm theo hai cách: ở 14S nó là số cell thấp nhất trong họ, và ở 100 KV nó là cuộn dây cao nhất, cùng nhau tạo ra 50.2 kg trên cánh quạt VZ40 x 16.1 in ở mức công bố 90 kg với dòng điện đỉnh 248 A trong 180 s. Cuộn dây 7.5 mΩ của nó là điện trở công bố thấp nhất trong cả mười hồ sơ ở đây, đó là phản ứng thiết kế để mang dòng điện đó. T-Motor MN1320 KV49 UAV Motor trở lại 24S ở 2070 g và ghi 59.0 kg trên cánh quạt NS45 x 17.5 in ở mức công bố 100 kg, với 2900 W và 150 A trong 180 s và cuộn dây 20.5 mΩ.
Phía trên, T-Motor MN1325 KV47 UAV Motor ghi 68.1 kg trên cánh quạt NS47 x 18 in ở mức công bố 120 kg từ 2425 g, với 3400 W và 170 A trong 180 s, và T-Motor MN1330 KV40 UAV Motor khép lại dải ở 2750 g với 75.4 kg trên cánh quạt NS52 x 20 in ở mức công bố 140 kg, 3400 W và 177 A trong 180 s từ cuộn dây 19.5 mΩ. Cả hai hồ sơ lớn nhất đều nêu một giá trị định mức mỗi tay cần bên cạnh mức tối đa, lần lượt là 30-32 kg và 35-38 kg, và điểm làm việc được định cỡ theo giá trị đó. T-Motor Navigator MN Series Heavy-Lift UAV Motors: Official Release Video của chính nhà sản xuất bao quát bản nâng cấp dòng đã tạo ra các hồ sơ này, và đầu hướng nông nghiệp của cùng họ này được triển khai trong BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque.
Danh sách kiểm tra chọn động cơ drone lực đẩy cao
Trình tự dưới đây là thứ tự mà các con số của một động cơ drone lực đẩy cao phải được đọc, vì mỗi bước ràng buộc bước tiếp theo và không bước nào có thể được giải quyết chỉ từ một trang động cơ.
- Cộng tổng khối lượng bao gồm cả động cơ và pin, rồi trừ đi mọi thứ không phải thiết bị nhiệm vụ. Phần còn lại là tải trọng mà khung thực sự có thể mang, và nó phụ thuộc vào khối lượng của khung, pin, hệ động lực, thiết bị điện tử hàng không và giá gắn tải trọng trong giới hạn tổng khối lượng cho phép của phương tiện bay.
- Chia lực đẩy mà phương tiện bay cần cho các cánh quạt, và áp dụng một biên điều khiển trước khi chọn động cơ chứ không phải sau. Lực đẩy tối đa ghi nhận mỗi tay cần là một mức trần, và một ngân sách dùng hết nó cho bay ổn định thì không để lại dự trữ cho điều khiển tư thế, nhiễu động hay phong bì thao tác dự kiến.
- Cố định số cell từ quyết định về pin, rồi chọn KV sao cho đường kính cánh quạt mà khung cho phép đạt tới điểm làm việc của nó ở một mức ga hợp lý. KV là sự tương thích giữa điện áp bus và cánh quạt, không phải một bảng xếp hạng hiệu năng.
- Đọc con số lực đẩy đối chiếu với cánh quạt, điện áp và bậc ga in bên cạnh nó, và ở nơi trang công bố cả hai thì ưu tiên giá trị định mức mỗi tay cần hơn mức tối đa.
- Ước tính tổn hao đồng từ điện trở cuộn dây và dòng làm việc dự kiến chỉ sau khi xác nhận rằng hai giá trị công bố dùng cùng một quy ước đo lường, rồi đọc nhiệt độ bề mặt mà nhà sản xuất ghi trong các điều kiện đã nêu của chính họ bên cạnh các giới hạn nhiệt độ nêu cho cuộn dây và nam châm.
- Kiểm tra dòng điện mà một chuyến leo liên tục rút ra đối chiếu với con số 180 s, không phải với con số xung, và xác nhận rằng dòng treo để cửa sổ trống cho các quá độ điều khiển.
- Xác nhận giao diện cơ khí: đường kính trục, kiểu gắn, phong bì, chiều dài cáp và cỡ dây dẫn phải phù hợp với tay cần trước khi bất kỳ con số điện nào có ý nghĩa.
- Ghi lại giá trị nào đến từ bảng dữ liệu của nhà sản xuất, giá trị nào đến từ hồ sơ sản phẩm ToBMS và giá trị nào được suy ra cho việc so sánh, để một bản sửa đổi sau này có thể được kiểm tra đối chiếu với nguồn của nó.
Ba hướng dẫn khác mở rộng sang hai bên từ hướng dẫn này. UAV Motors: Matching KV, Thrust and Mass to Your Airframe bao quát toàn bộ hạng mục từ phía khung và cũng chạm tới các dải Navigator, P và AT. Ứng dụng UAV bay lâu đưa cùng những động cơ đó vào lập luận về hiệu suất, khối lượng và điện áp bus, được triển khai trong BLDC Motors for Long Endurance UAV: Efficiency, Mass and Bus Voltage. Với đầu nhỏ hơn của họ này, nơi độ phản hồi và tuổi thọ pin chiếm ưu thế thay vì lực đẩy mỗi tay cần, hạng mục Động cơ drone và ứng dụng UAV công nghiệp bao quát những khung mà cấp động cơ này quá nặng đối với chúng.
Câu hỏi thường gặp
QDrone nâng hạng nặng cần bao nhiêu lực đẩy mỗi cánh quạt?
Lực đẩy mỗi cánh quạt mà động cơ drone lực đẩy cao phải tạo ra xuất phát từ tổng khối lượng và số cánh quạt chứ không phải chỉ từ tải trọng. Cộng khung, pin, thiết bị điện tử hàng không, thiết bị nhiệm vụ và các động cơ, chia cho số tay cần, rồi nhân với một biên điều khiển để phương tiện bay giữ được quyền điều khiển trong các thao tác, nhiễu động và trường hợp gió giật. Trên các hồ sơ ở đây, điều đó đặt một phương tiện bay tổng khối lượng khoảng 60 kg ở giá trị định mức mỗi tay cần 14-15 kg, và một phương tiện 140 kg ở 35-38 kg. Không động cơ nào trong số này công bố giá trị lực đẩy định mức bay treo, nên điểm treo được xác nhận từ dữ liệu thử của nhà sản xuất ở điện áp, cánh quạt và mức ga dự kiến.
QĐộng cơ drone lực đẩy cao dùng KV nào?
Từ 40 đến 130 trong mười hồ sơ được khảo sát ở đây, và giá trị trong dải đó được quyết định bởi số cell và cánh quạt chứ không bởi mục tiêu lực đẩy. Một đơn vị 12S quay cánh quạt 36 in nằm ở 108 hoặc 130 KV, và một đơn vị 24S quay cánh quạt 47 in hoặc 52 in nằm ở 45, 47 hoặc 40 KV. MN1315 KV100 cho thấy hai đầu vào tương tác thế nào: ở 14S nó mang KV cao hơn các anh em 24S của nó chính vì bus thấp hơn cần hằng số tốc độ cao hơn để đạt cùng điểm làm việc.
QĐộng cơ KV thấp có luôn tốt hơn cho tải trọng nặng?
Không, và các hồ sơ ở đây cho thấy lý do. KV là một phát biểu về sự tương thích giữa điện áp bus và cánh quạt, nên nó chỉ thấp hay cao so với một cặp cụ thể của chúng. MN1115 KV130 là KV cao nhất trong nhóm này ở 130 và vẫn công bố khối lượng cất cánh tối đa của phương tiện bay là 60 kg, vì bus 12S và cánh quạt 36 in của nó chính là thứ mà cuộn dây đó được ghép vào. KV thấp trên bus sai hoặc sau một cánh quạt quá nhỏ tạo ra ít lực đẩy hơn ở cùng dòng điện, chứ không nhiều hơn, và KV thấp trên cánh quạt quá lớn sẽ đạt mức trần ga trước khi đạt tới lực đẩy mà khung cần.
QĐộng cơ T-Motor MN nào phù hợp với drone nông nghiệp?
Việc chọn động cơ drone lực đẩy cao cho một phương tiện bay phun thuốc theo chu trình nhiệm vụ có tải chứ không theo dung tích bình chứa, vì phương tiện bay phun thuốc thực hiện các chu trình lặp lại ở khối lượng cao và cần vùng ga một phần duy trì hiệu quả. Họ MN11 là dải tự nhiên cho một khung phun nhỏ hơn, với MN1115 KV130 ở mức công bố 60 kg và MN1118 KV108 ở 70 kg trên bus 12S, và họ MN13 bao quát các khung lớn hơn từ MN1315 KV100 ở 90 kg đến MN1330 KV40 ở 140 kg. BLDC Motors for Agricultural UAV: KV, Stator Size and Part-Throttle Torque triển khai chu trình nhiệm vụ đó một cách chi tiết.
QĐộng cơ drone lực đẩy cao cần điện áp bus nào?
Hồ sơ nêu số cell mà mỗi cuộn dây được đặc tả theo, và trên mười hồ sơ này nó chạy từ 12S đến 22-25S. Sự lựa chọn quan trọng vì dòng điện cần cho một công suất nhất định giảm khi bus tăng, đó là lý do MN1118 KV108 rút 192 A cho lực đẩy của nó ở 12S trong khi MN1130 KV45 rút 132 A ở 24S cho nhiều lực đẩy hơn. Bus cao hơn làm giảm dòng điện mà bộ điều khiển và bó dây phải mang, với cái giá là nhiều cell nối tiếp hơn và một pin nặng hơn, và điện trở cuộn dây công bố cho mỗi động cơ thuộc về bus mà nó được đặc tả theo chứ không phải động cơ một cách trừu tượng.
QĐịnh mức công suất 180 s có nghĩa là động cơ chạy liên tục ở công suất đó không?
Không. Con số 180 s được công bố cho động cơ drone lực đẩy cao là định mức xung trong một khoảng đã nêu, và khả năng duy trì thấp hơn và được quyết định bởi nhiệt độ mà cuộn dây và nam châm có thể giữ chứ không bởi đỉnh mà bài thử trên bàn đạt tới. Ở nơi nhà sản xuất công bố lực đẩy định mức mỗi tay cần bên cạnh mức tối đa, như trên MN1123 KV53 ở 20-22 kg, MN1325 KV47 ở 30-32 kg và MN1330 KV40 ở 35-38 kg, giá trị định mức đó là con số để định cỡ một nhiệm vụ duy trì. Nhiệt độ bề mặt ghi nhận cho thấy cái giá của một xung: các trang Navigator nêu chúng sau 10 phút ở 80 percent ga, một nhiệm vụ mà khung nâng hạng nặng có thể đạt tới trong sử dụng bình thường.