ToBMS - To BLDC Motor Source

Atuadores robóticos

Motor, redutor, encoder e driver FOC em uma só unidade aparafusável. Comparação de atuadores robóticos: relações de redução de 6:1-64:1, 1.3-74 N·m nominais e até 222 N·m de torque de pico, com dados de folga, para braços de robô e quadrúpedes.

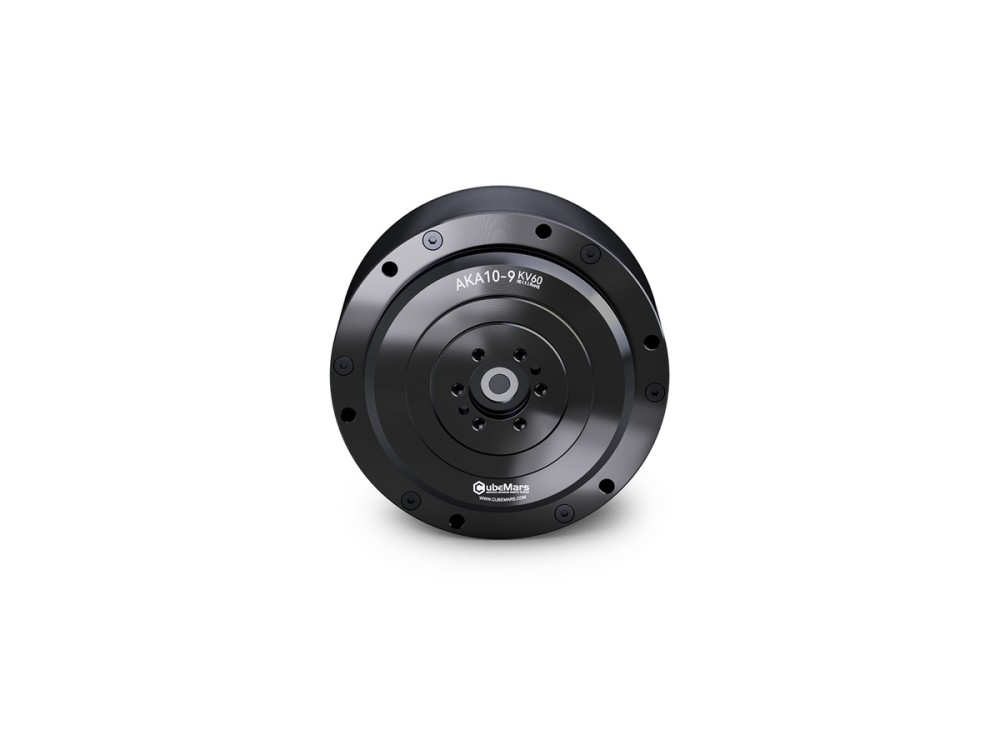
Atuador robótico CubeMars AKA10-9 KV60 Atuadores robóticos

Atuador robótico CubeMars AKA10-9 KV60

O AKA10-9 KV60 é um atuador de tração com rodas para AGV e robôs com rodas, entregando 53 Nm de pico e 18 Nm nominais com capacidade de carga radial 120% maior. O redutor de 9:1, o encoder magnético de 16 bits e os 205 W nominais a 48 V garantem tração robusta.

Tensão nominal (V) 48Potência nominal (W) 205Torque nominal (Nm) 18Corrente nominal (A) 10.6Rotação nominal (rpm) 109
Detalhes
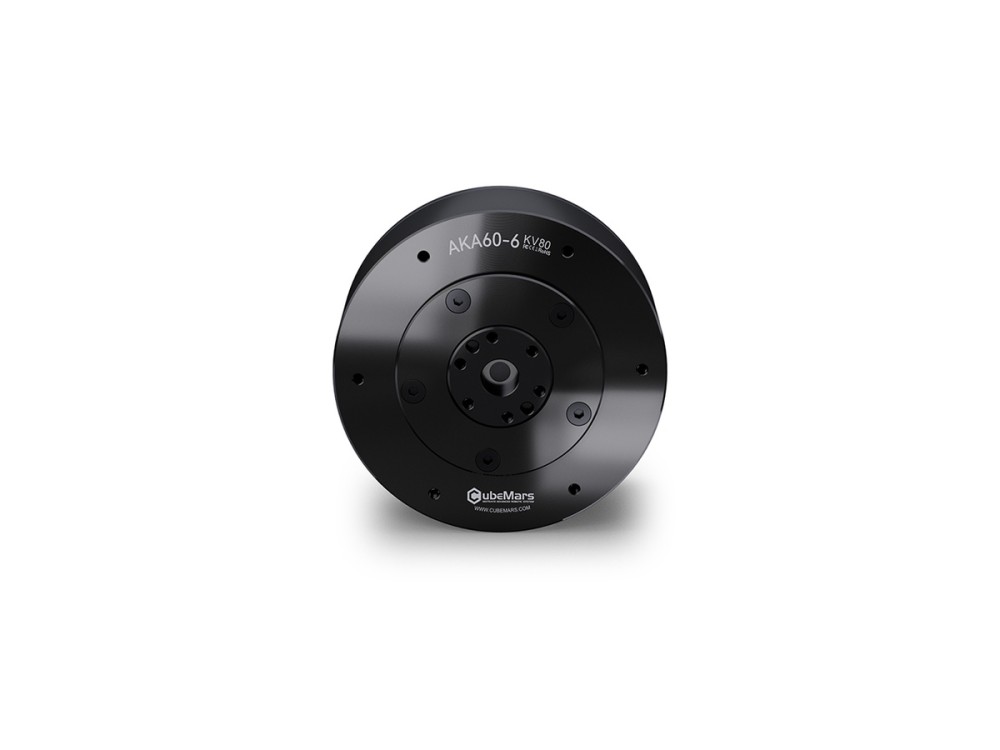
Atuador robótico CubeMars AKA60-6 KV80 Atuadores robóticos

Atuador robótico CubeMars AKA60-6 KV80

Projetado para robôs com rodas e AGV, o atuador AKA60-6 KV80 fornece 9 Nm de pico e 3 Nm nominais por meio de um redutor de 6:1 com capacidade de carga radial reforçada. Pesa 460 g, opera em 24/48 V e entrega 62 W nominais.

Tensão nominal (V) 24/48Potência nominal (W) 62Torque nominal (Nm) 3Corrente nominal (A) 4Rotação nominal (rpm) 200/400
Detalhes
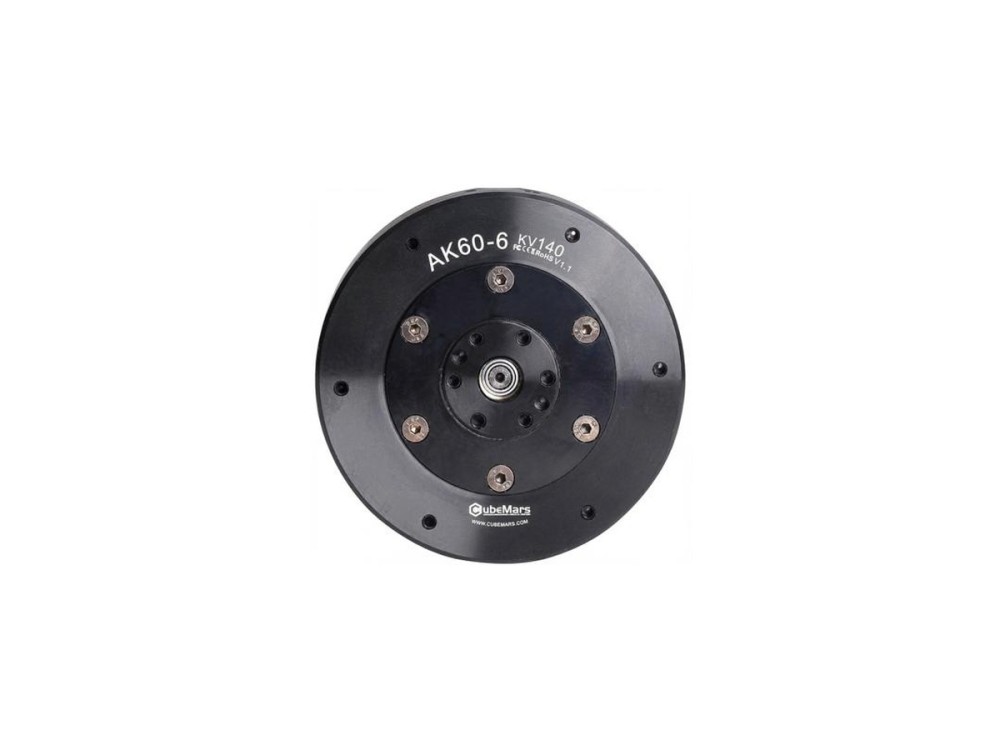
Atuador robótico CubeMars AK60-6 V1.1 KV140 Atuadores robóticos

Atuador robótico CubeMars AK60-6 V1.1 KV140

O AK60-6 V1.1 KV140 oferece 9 Nm de pico e 3 Nm nominais com 130 W nominais a 24 V, alcançando 560 rpm em vazio. O corpo integrado de 368 g com redutor de 6:1 atende juntas ágeis em braços de bancada e pequenos robôs com pernas.

Tensão nominal (V) 24Potência nominal (W) 130Torque nominal (Nm) 3Corrente nominal (A) 6.5Rotação nominal (rpm) 420
Detalhes
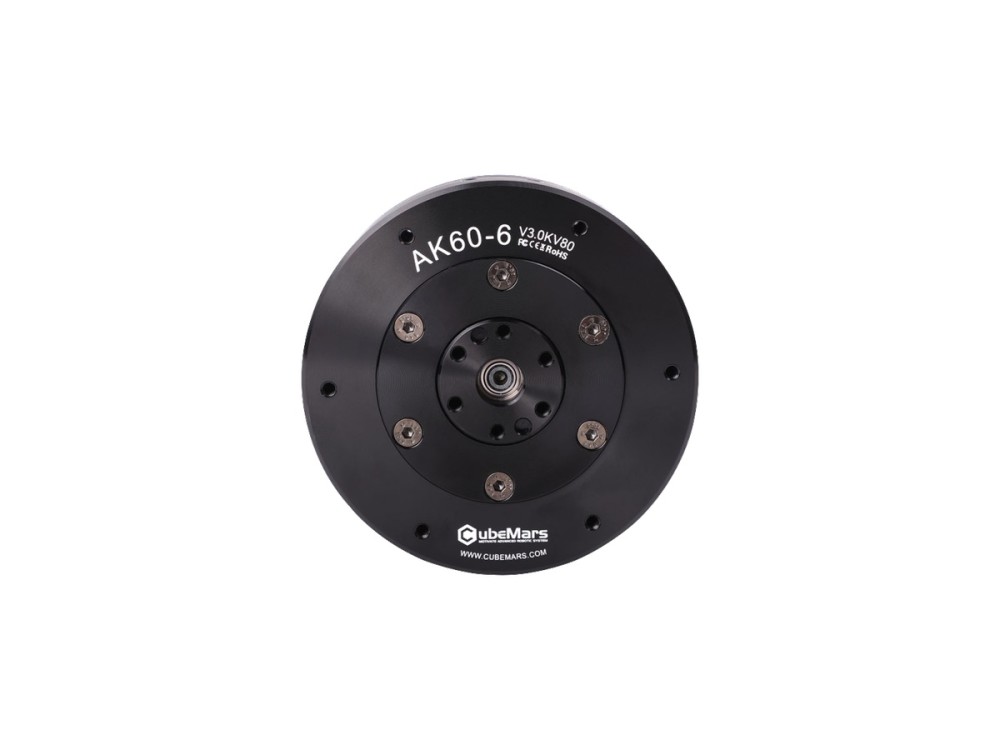
Atuador robótico CubeMars AK60-6 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK60-6 V3.0 KV80

O atuador CubeMars AK60-6 V3.0 entrega 9 Nm de pico e 3 Nm nominais por meio de um estágio compacto de 6:1, com 74 W nominais em 24/48 V. Com 380 g e 79 mm, atende braços robóticos leves, módulos de junta pequenos e quadrúpedes compactos.

Tensão nominal (V) 24/48Potência nominal (W) 74Torque nominal (Nm) 3Corrente nominal (A) 3.8Rotação nominal (rpm) 233/490
Detalhes
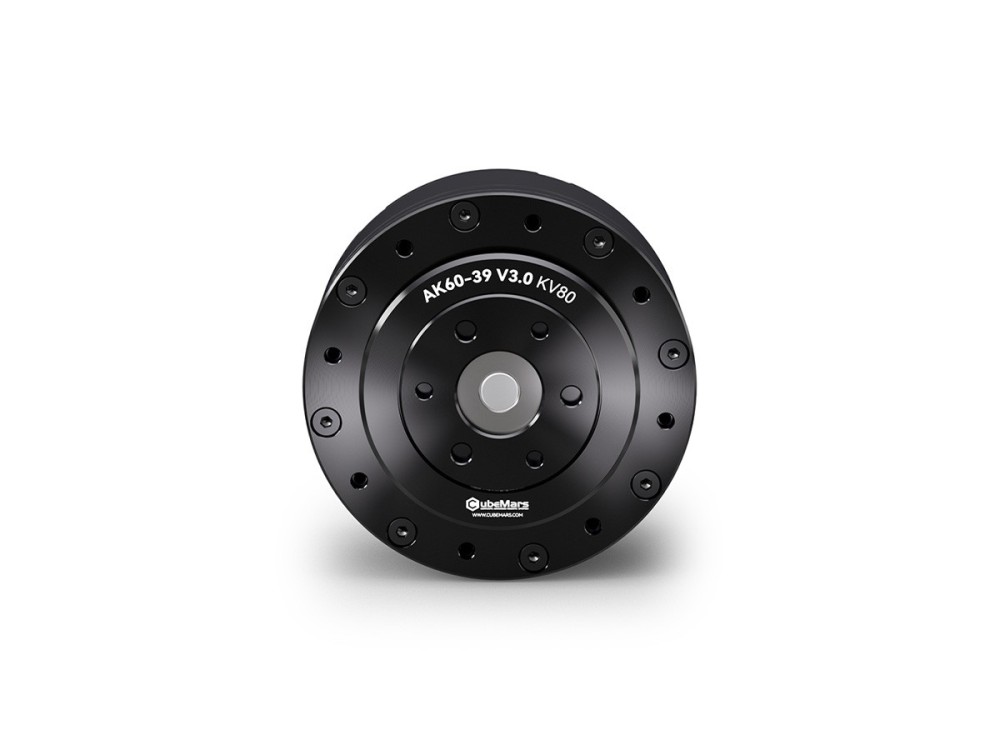
Atuador robótico CubeMars AK60-39 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK60-39 V3.0 KV80

O AK60-39 V3.0 combina um motor KV80 com redutor de 39:1 para 72 Nm de pico e 24 Nm nominais, com 176 W nominais a 48 V. Com 750 g, é construído para juntas de suporte de carga em robôs com pernas e manipuladores industriais.

Tensão nominal (V) 48Potência nominal (W) 176Torque nominal (Nm) 24Corrente nominal (A) 4.5Rotação nominal (rpm) 70
Detalhes
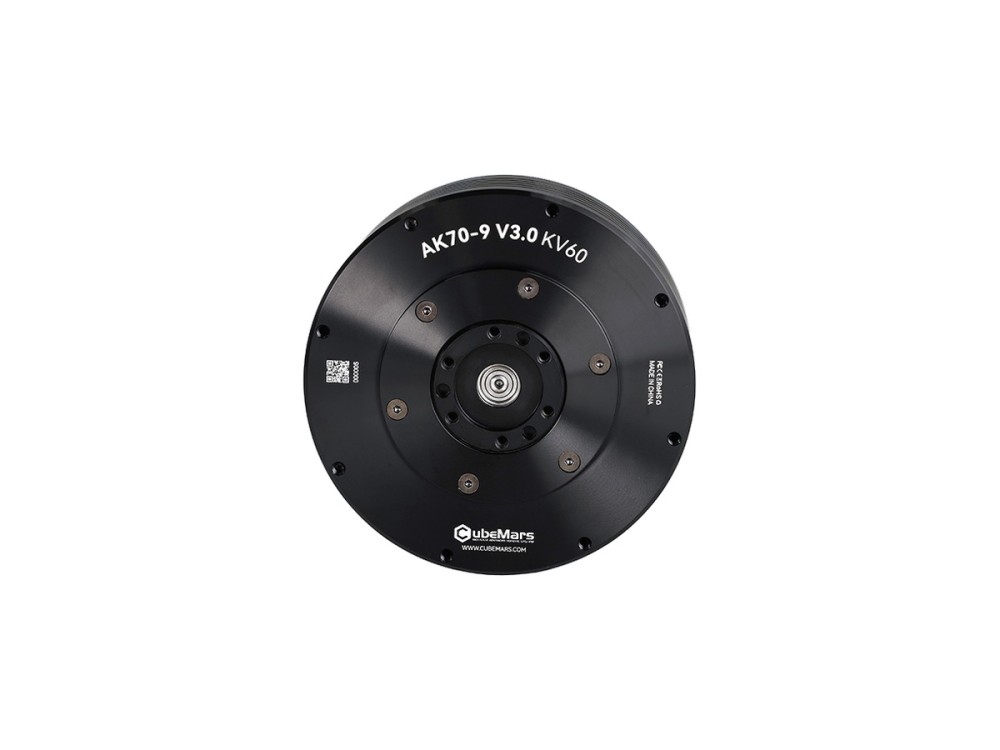
Atuador robótico CubeMars AK70-9 V3.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK70-9 V3.0 KV60

O CubeMars AK70-9 V3.0 fornece 29.2 Nm de pico e 8.5 Nm nominais por meio de um redutor de 9:1, com 231 W nominais a 48 V. A carcaça de 89 mm e 540 g integra dois encoders para pernas de humanoides, exoesqueletos e juntas de braços.

Tensão nominal (V) 48Potência nominal (W) 231Torque nominal (Nm) 8.5Corrente nominal (A) 6.25Rotação nominal (rpm) 260
Detalhes
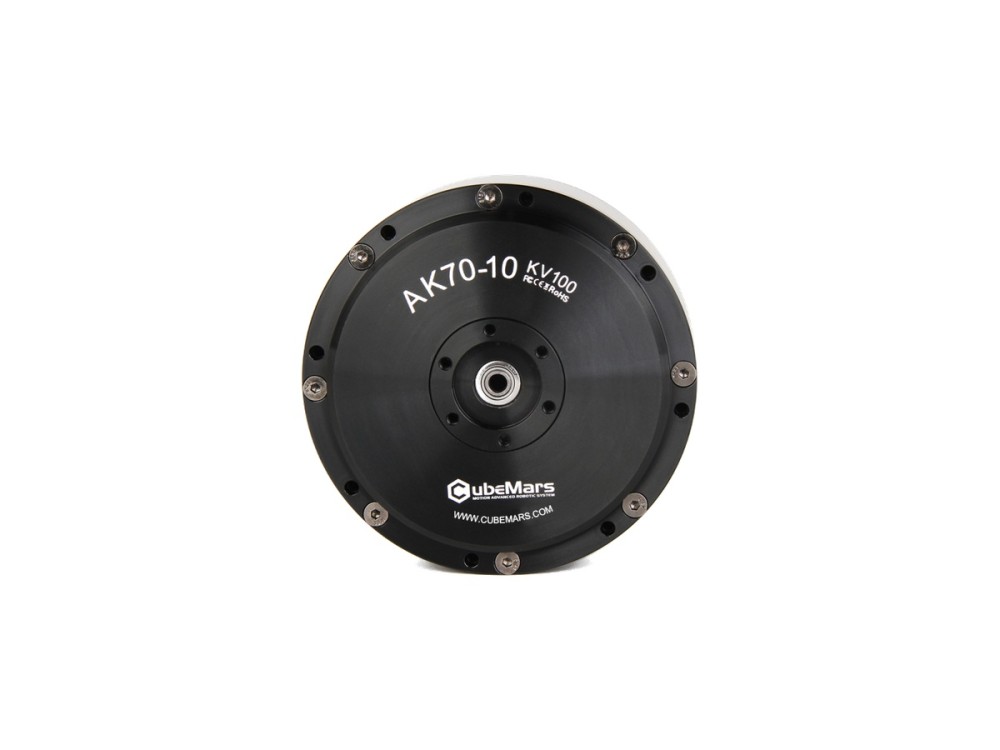
Atuador robótico CubeMars AK70-10 KV100 Atuadores robóticos

Atuador robótico CubeMars AK70-10 KV100

O AK70-10 combina um estágio planetário de 10:1 com um único encoder magnético de 14 bits, entregando 24.8 Nm de pico e 8.3 Nm nominais, além de 230 W nominais. O atuador de 621 g opera em 24/48 V e atende juntas de exoesqueleto, quadrúpedes e braços de robôs.

Tensão nominal (V) 24/48Potência nominal (W) 230Torque nominal (Nm) 8.3Corrente nominal (A) 7.2Rotação nominal (rpm) 148/310
Detalhes
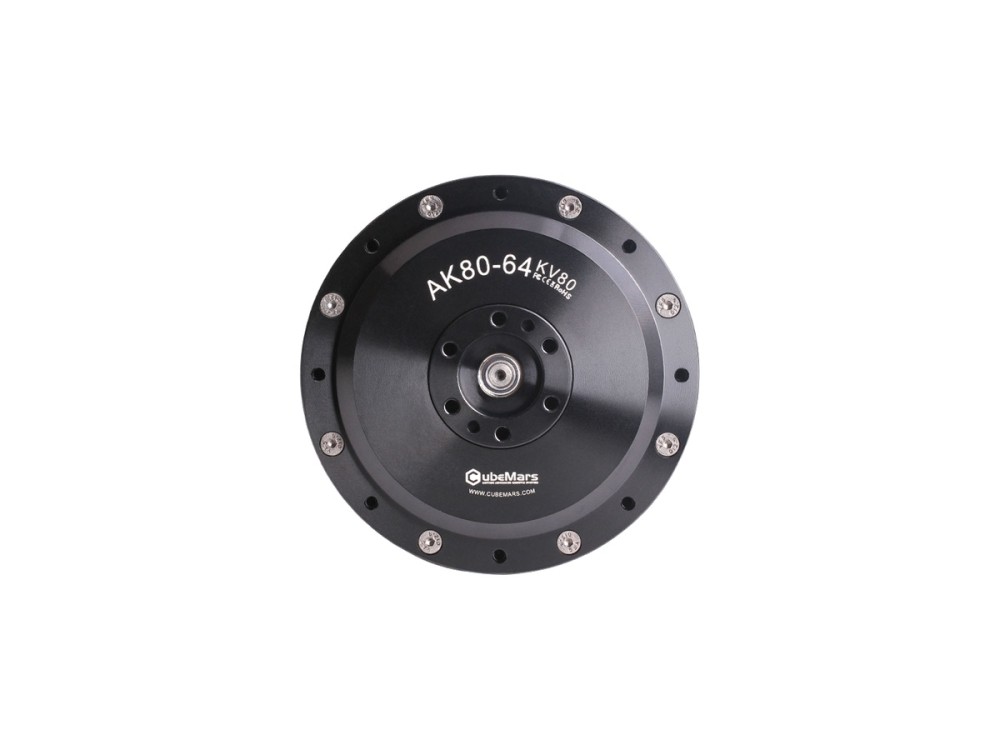
Atuador robótico CubeMars AK80-64 KV80 Atuadores robóticos

Atuador robótico CubeMars AK80-64 KV80

O atuador CubeMars AK80-64 monta um motor KV80 em redutor planetário de 64:1, produzindo 120 Nm de pico e 48 Nm nominais em um corpo de 850 g. Aceita 24/48 V e destina-se a juntas de alta carga em robôs com pernas e manipuladores pesados.

Tensão nominal (V) 24/48Potência nominal (W) 220Torque nominal (Nm) 48Corrente nominal (A) 7Rotação nominal (rpm) 23/48
Detalhes
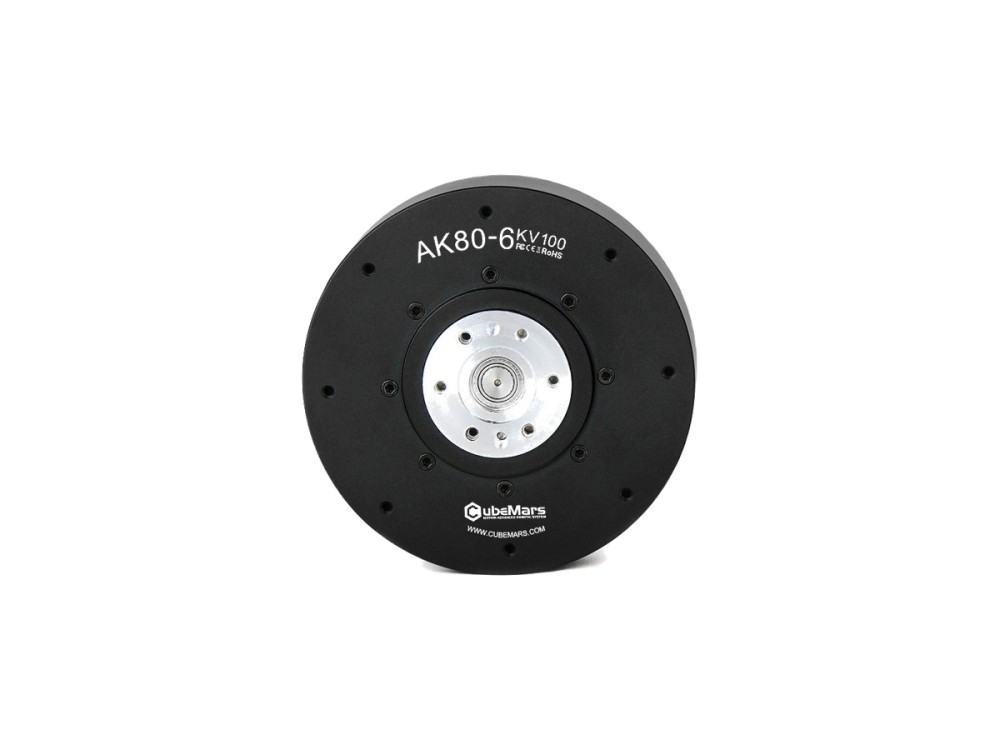
Atuador robótico CubeMars AK80-6 KV100 Atuadores robóticos

Atuador robótico CubeMars AK80-6 KV100

O AK80-6 V1.0 usa redução de 6:1 para 12 Nm de pico e 6 Nm nominais, alcançando 800 rpm em vazio com 340 W nominais. Com 485 g a 48 V, favorece juntas mais rápidas em braços de humanoides e robôs quadrúpedes leves.

Tensão nominal (V) 48Potência nominal (W) 340Torque nominal (Nm) 6Corrente nominal (A) 9.7Rotação nominal (rpm) 603
Detalhes
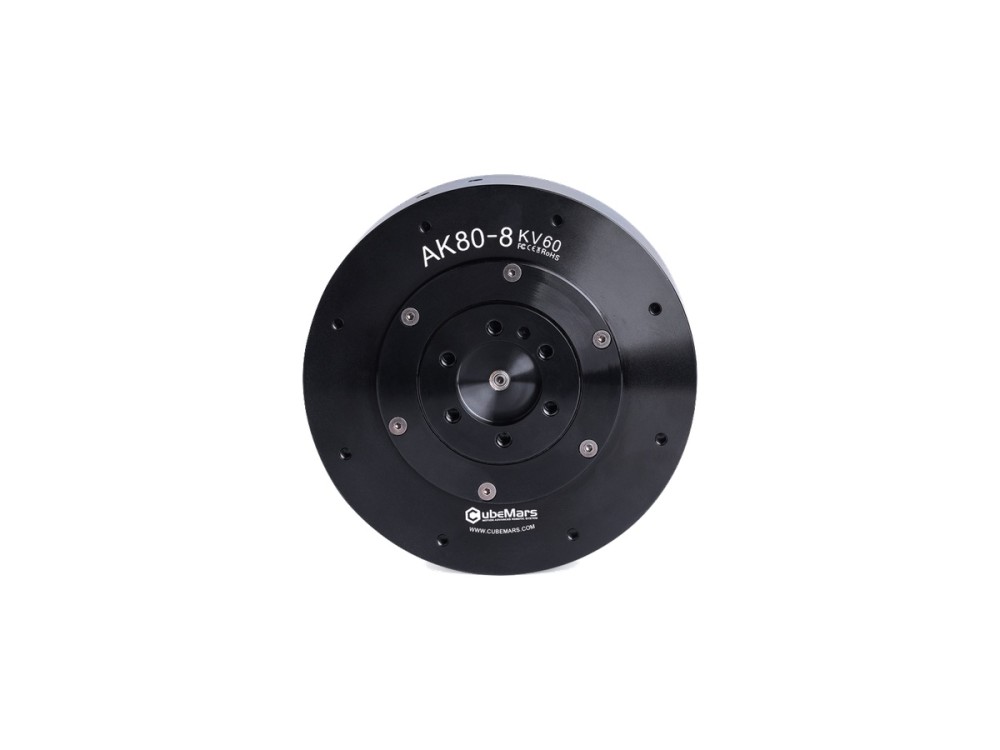
Atuador robótico CubeMars AK80-8 KV60 Atuadores robóticos

Atuador robótico CubeMars AK80-8 KV60

O atuador CubeMars AK80-8 integra um redutor de 8:1 para 25 Nm de pico e 10 Nm nominais, com 230 W nominais em barramento de 48 V. A unidade de 570 g é amplamente usada em exoesqueletos, quadrúpedes e juntas de robôs colaborativos.

Tensão nominal (V) 48Potência nominal (W) 230Torque nominal (Nm) 10Corrente nominal (A) 6.9Rotação nominal (rpm) 243
Detalhes
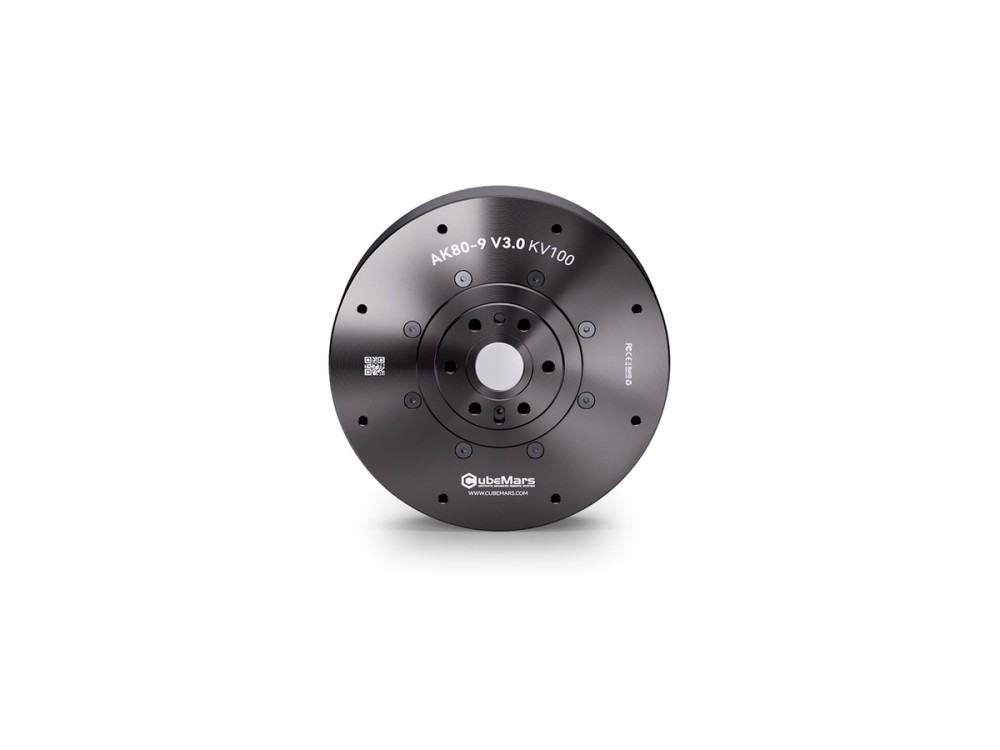
Atuador robótico CubeMars AK80-9 V3.0 KV100 Atuadores robóticos

Atuador robótico CubeMars AK80-9 V3.0 KV100

O AK80-9 V3.0 reúne motor BLDC, redutor planetário de 9:1 e driver em um atuador de 98 mm e 490 g. Entrega 22 Nm de pico e 9 Nm nominais com 368 W nominais a 48 V para robôs ágeis com pernas e braços compactos.

Tensão nominal (V) 48Potência nominal (W) 368Torque nominal (Nm) 9Corrente nominal (A) 12Rotação nominal (rpm) 390
Detalhes
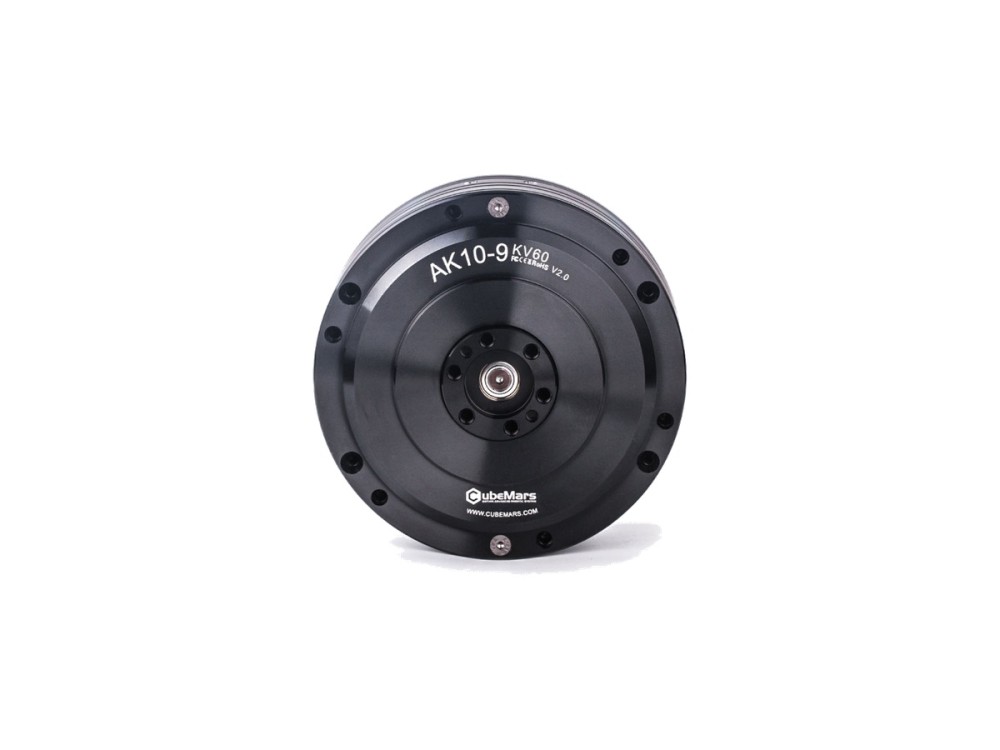
Atuador robótico CubeMars AK10-9 V2.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK10-9 V2.0 KV60

O atuador robótico CubeMars AK10-9 V2.0 fornece 48 Nm de pico e 18 Nm nominais por meio de um redutor de 9:1, com dois encoders e flexibilidade de 24/48 V. Com 960 g, atende robôs humanoides, exoesqueletos e módulos de junta de precisão.

Tensão nominal (V) 24/48Potência nominal (W) 430Torque nominal (Nm) 18Corrente nominal (A) 10.6Rotação nominal (rpm) 109/228
Detalhes
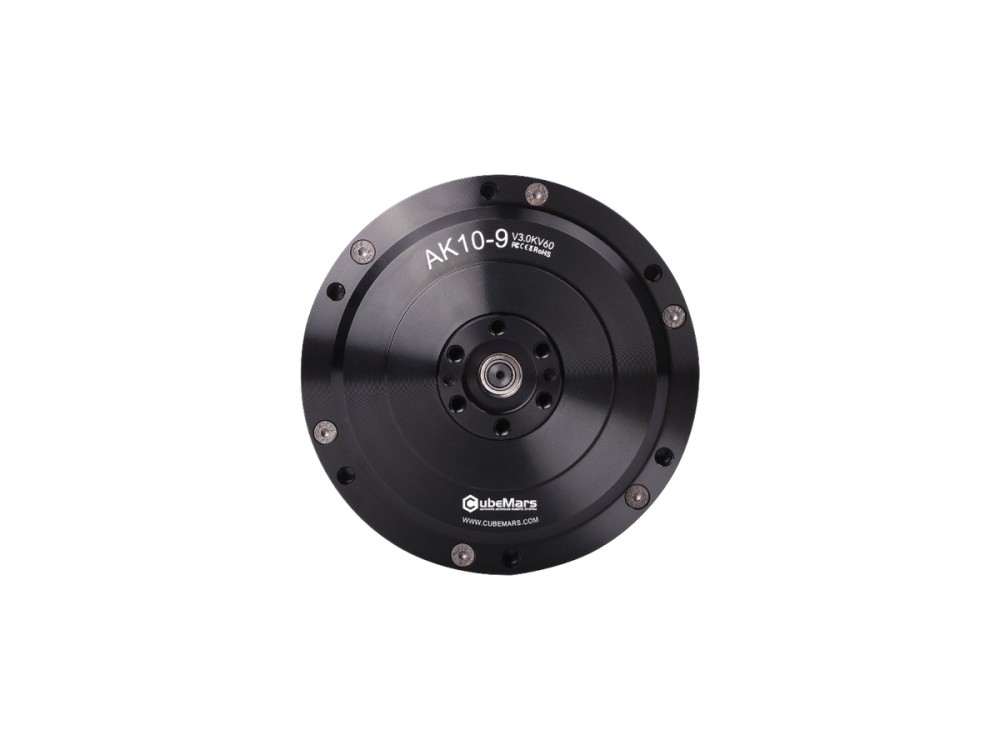
Atuador robótico CubeMars AK10-9 V3.0 KV60 Atuadores robóticos

Atuador robótico CubeMars AK10-9 V3.0 KV60

O AK10-9 V3.0 integra motor BLDC de alto torque, redutor planetário de 9:1 e driver com dois encoders. Fornece 53 Nm de pico e 18 Nm nominais com 442 W nominais a 48 V, sendo uma escolha consolidada para pernas de humanoides e braços de robôs.

Tensão nominal (V) 48Potência nominal (W) 442Torque nominal (Nm) 18Corrente nominal (A) 10.7Rotação nominal (rpm) 235
Detalhes
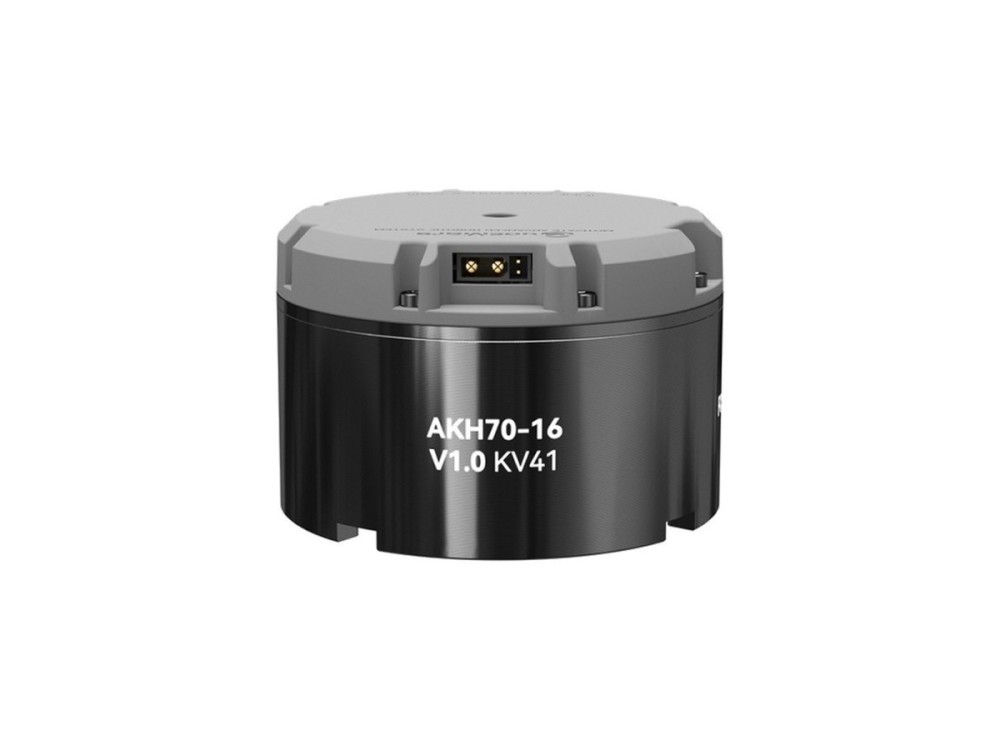
Atuador de eixo vazado CubeMars AKH70-16 V1.0 KV41 Atuadores robóticos

Atuador de eixo vazado CubeMars AKH70-16 V1.0 KV41

O CubeMars AKH70-16 V1.0 combina eixo vazado com estágio planetário de 16:1 para 78 Nm de pico e 26 Nm nominais. O atuador de 879 g opera a 48 V e atende joelhos de quadrúpedes, juntas de braços robóticos e acionamentos com rodas que exigem roteamento interno de cabos.

Tensão nominal (V) 48Potência nominal (W) 245Torque nominal (Nm) 26Corrente nominal (A) 6.5Rotação nominal (rpm) 90
Detalhes
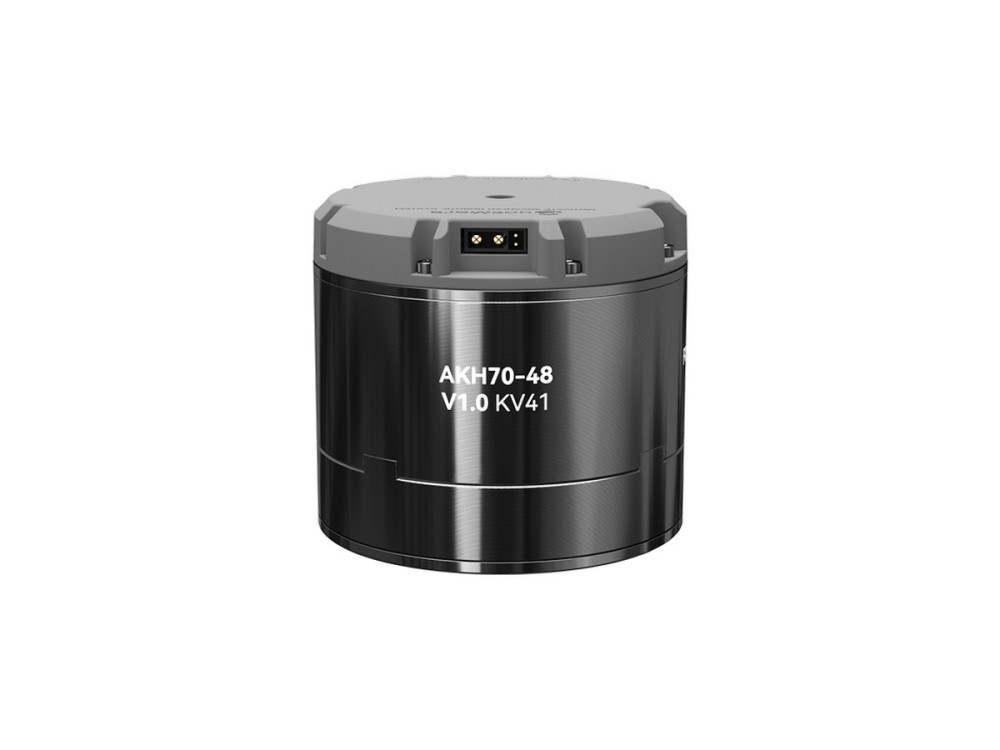
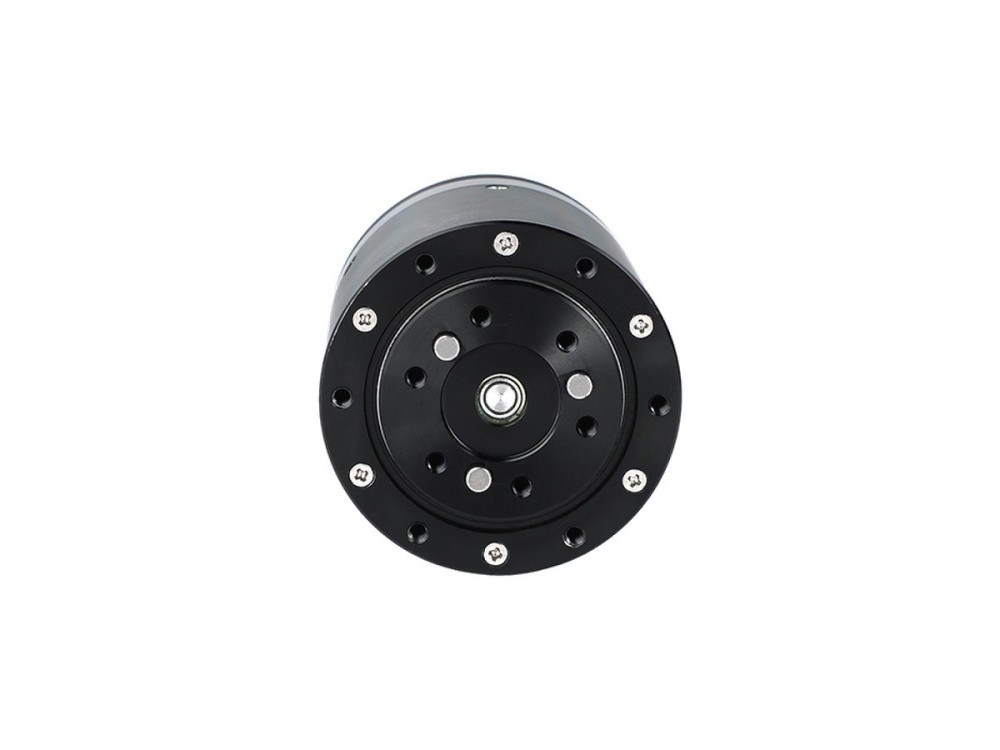
Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41 Atuadores robóticos

Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41

O atuador planetário de eixo vazado AKH70-48 V1.0 entrega 222 Nm de pico e 74 Nm nominais por meio de um redutor de 48:1 a 48 V. Com 1.4 kg e passagem de cabos, aciona robôs com pernas de grande porte, acionamentos de AGV e módulos de junta grandes.

Tensão nominal (V) 48Potência nominal (W) 217Torque nominal (Nm) 74Corrente nominal (A) 6Rotação nominal (rpm) 28
Detalhes
Atuador robótico CubeMars AK45-36 V3.0 KV80 Atuadores robóticos

Atuador robótico CubeMars AK45-36 V3.0 KV80

O AK45-36 V3.0 combina um motor KV80 com redutor planetário de 36:1 para 24 Nm de pico e 8 Nm nominais em um conjunto de 349 g. Operando a 24 V, é projetado para módulos de junta que exigem alta redução e saída precisa e estável.

Tensão nominal (V) 24Potência nominal (W) 33.5Torque nominal (Nm) 8Corrente nominal (A) 2Rotação nominal (rpm) 40
Detalhes
Atuador robótico CubeMars AK45-10 V3.0 KV75 Atuadores robóticos

Atuador robótico CubeMars AK45-10 V3.0 KV75

O atuador CubeMars AK45-10 V3.0 entrega 7 Nm de pico e 2.5 Nm nominais por meio de um redutor de 10:1, com 262 g e 53 mm de diâmetro. Com 39 W nominais em barramento de 24 V, atende juntas compactas de robôs e exoesqueletos de reabilitação.

Tensão nominal (V) 24Potência nominal (W) 39Torque nominal (Nm) 2.5Corrente nominal (A) 1.9Rotação nominal (rpm) 120
Detalhes
Atuador robótico CubeMars AK40-10 V3.0 KV170 Atuadores robóticos

Atuador robótico CubeMars AK40-10 V3.0 KV170

O AK40-10 V3.0 é um atuador robótico ultraleve de 190 g que integra motor BLDC, redutor planetário de 10:1 e driver. Fornece 4.1 Nm de pico e 1.3 Nm nominais a 24 V, indicado para braços robóticos ágeis e módulos de junta compactos.

Tensão nominal (V) 24Potência nominal (W) 50Torque nominal (Nm) 1.3Corrente nominal (A) 2.7Rotação nominal (rpm) 370
Detalhes
Comparar agora