Todo motor BLDC colocado atrás de uma junta de robô com redução carrega um número que molda silenciosamente tudo o mais na página: a relação de redução. A relação multiplica o torque, divide a velocidade e — por meio de uma lei quadrática que a maioria das folhas de dados nunca explicita — escala a inércia refletida nos dois lados do engrenamento — o lado do motor e o lado da junta. Este guia percorre a aritmética com valores publicados em páginas reais de atuadores e a transforma depois numa sequência de dimensionamento para uma junta de robô.
O que uma relação de redução faz ao torque e à velocidade
Um redutor planetário fica entre o rotor e a junta, e a relação de redução descreve quantas vezes o rotor gira por uma volta da saída. Uma relação de redução de 10:1 significa dez rotações do rotor por rotação de saída. No quadro ideal, sem perdas, a troca é exata: o torque na saída é o torque do motor multiplicado pela relação, e a velocidade na saída é a velocidade do motor dividida por ela. Multiplique o torque por dez, divida a velocidade por dez, e a potência mecânica que atravessa a junta permanece onde o lado elétrico a colocou: é uma troca, e não um ganho.
Engrenagens reais não são isentas de perdas. Cada estágio planetário carrega perdas de engrenamento, arrasto dos rolamentos e perdas por agitação do lubrificante, de modo que o torque que chega à saída fica aquém do que a relação de redução promete no papel — pouco em cada estágio, visível no conjunto. As folhas de dados absorvem essas perdas nas linhas de torque nominal e de torque de pico, e é por isso que os valores publicados já são números do lado da saída: o CubeMars AK80-64 publica 48 Nm de torque nominal e 120 Nm de torque de pico no flange de saída, atrás do seu estágio de 64:1, e não no rotor. A forma honesta de ler a página de um atuador com redução é, portanto, tratar cada linha de torque e de velocidade como pós-redutor, e tratar as linhas elétricas — corrente, tensão, a constante de torque — como pré-redutor.
A relação de redução também se esconde à vista de todos nos nomes de modelo das linhas CubeMars AK e AKH: um AK45-10 traz um estágio de 10:1, um AK45-36 um estágio de 36:1, um AKH70-48 um estágio de 48:1. Ler o número a partir do nome antes de abrir a página é um hábito que vale a pena formar, porque a relação de redução é a única especificação que todas as outras linhas do lado da saída herdam.
O lado da saída do redutor
Essa separação importa porque duas páginas que parecem idênticas descrevem máquinas diferentes assim que a relação de redução entra. O rotor dentro do AK80-64 gira a até 4800 rpm para entregar os 75 rpm publicados na saída; o encoder no eixo do motor conta 64 voltas do rotor por volta de saída. Dois números em dois eixos, e apenas um deles é o que a junta de fato entrega. Quando um guia de seleção compara um kit sem carcaça de acionamento direto com um módulo integrado com redução, a comparação só se sustenta se ambos os lados forem declarados no mesmo eixo. O artigo sobre a curva torque-velocidade neste site cobre como o limite elétrico molda a curva do motor nu; o presente texto permanece do outro lado do engrenamento, onde a junta de fato vive e onde a inércia refletida se faz sentir.
A extremidade de relação baixa da troca tem economia própria. Um módulo de acionamento quase direto mantém a relação de redução perto de um só dígito — a série CubeMars AKE fica em 6:1 e 8:1 — e paga por isso com menor torque de saída, mas com uma cadeia de transmissão mais leve e mais transparente. A relação baixa é uma escolha de projeto, e não um degrau inferior na escala. O que um estágio de 8:1 compra em retroacionabilidade e transparência de força, e o que custa em torque, é analisado em Atuadores de acionamento quase direto: o que a relação 8:1 oferece; este guia cobre a regra geral a que a filosofia QDD se opõe.
Onde a multiplicação deixa de ser gratuita
A multiplicação de torque também desloca o ponto de operação na curva do motor. Uma junta que precisa de 24 Nm de torque contínuo não precisa de um motor que faça 24 Nm — precisa de um motor cujo torque contínuo, vezes a relação, vezes a eficiência do estágio, ultrapasse 24 Nm enquanto o consumo de corrente permanece dentro do orçamento térmico. O lado térmico desse orçamento, e como uma curva torque-velocidade separa a operação contínua da operação de pico, é abordado em Torque contínuo vs torque de pico: ciclo de trabalho, limite térmico e curva torque-velocidade. O redutor não consegue multiplicar o que o enrolamento não consegue sustentar, e a inércia refletida que ele acrescenta é a segunda metade da mesma conta.
Inércia refletida: a lei quadrática no redutor
A relação de redução troca velocidade por torque a uma taxa linear. A inércia não segue essa regra. Qualquer inércia de um lado de um redutor aparece do outro lado multiplicada ou dividida pelo quadrado da relação, e esse único fato organiza todo o problema de dimensionamento. Os engenheiros chamam o valor transformado de inércia refletida: a inércia que um componente precisaria ter, estando diretamente no eixo analisado, para produzir o mesmo comportamento dinâmico. É uma mudança de referência, e não uma mudança de peça. Esta é a relação cinemática de uma transmissão rígida ideal — a complacência do engrenamento, a elasticidade e as perdas dentro dos estágios a deslocam em detalhe, e os pontos em que esses efeitos de segunda ordem importam são sinalizados ao longo do texto. As duas transformações passam pela relação de redução, e é por isso que a escolha da relação é uma decisão de inércia tanto quanto uma decisão de torque.
Por que o rotor cresce pelo quadrado
Comece pela saída e olhe para trás, na direção do motor. A inércia refletida do rotor, vista no eixo de saída, é a inércia do rotor multiplicada pelo quadrado da relação de redução. A aritmética é implacável: eleve ao quadrado uma relação pequena e quase nada acontece; eleve ao quadrado uma relação grande e os números explodem. Um estágio de 6:1 multiplica a inércia do rotor por 36. Um estágio de 64:1 multiplica-a por 4096 — o mesmo rotor físico, dois números que não se parecem em nada. A inércia refletida não é, portanto, um refinamento que só interessa a analistas — entre um módulo de 6:1 e um de 64:1 é um fator de mais de cem sobre o mesmo rotor físico.
O par CubeMars AKH70 publicado torna a lei quadrática mensurável por meio de uma comparação com um mesmo rotor — não um teste rigoroso de variável única, já que a contagem de estágios e a eficiência da transmissão mudam junto com a relação, mas o mais próximo que uma folha de dados oferece. O AKH70-16 e o AKH70-48 partilham um rotor: ambas as páginas publicam a mesma inércia do rotor de 1170 g·cm², o mesmo enrolamento KV41, a mesma carcaça de 90 mm. A única diferença significativa é o redutor — uma unidade de dois estágios de 16:1 numa, uma unidade de três estágios de 48:1 na outra. Reflita cada rotor para a sua própria saída e a peça partilhada se torna duas máquinas diferentes: 16 ao quadrado é 256, e 256 × 1170 g·cm² são 299520 g·cm² de inércia refletida na saída do AKH70-16; 48 ao quadrado é 2304, e 2304 × 1170 g·cm² são 2695680 g·cm² na saída do AKH70-48. Triplicar a relação multiplicou a inércia refletida por nove.
Esta é a verdadeira lista de preços das relações altas. O AKH70-48 entrega 74 Nm de torque nominal contra 26 Nm do AKH70-16 — um fator de 2.85 — enquanto a inércia refletida desse mesmo rotor, vista no eixo de saída, cresceu por um fator de nove. O torque de pico conta a mesma história: 222 Nm contra 78 Nm. Quando um projetista de juntas lê um módulo de relação alta como um motor pequeno com um multiplicador mágico, a lei quadrática da inércia refletida é a correção.
Por que a carga encolhe pelo quadrado
A mesma lei corre em sentido inverso, e esta é a direção útil. Uma inércia de carga no eixo de saída, vista a partir do eixo do motor, é dividida pelo quadrado da relação de redução. Uma perna de robô pesada que apresenta 0.005 kg·m² no quadril parece um décimo disso ao rotor que fica atrás de um estágio de 10:1, porque o rotor só tem de acelerar a sua fração do movimento — uma fração de um sobre o quadrado da relação. A inércia refletida da carga é um número muito menor do que a carga parada na junta, e é esse valor reduzido, e não o da carga imóvel, que o motor tem de acelerar.
É por isso que juntas com redução acionam braços e pernas que um motor nu não conseguiria mover dinamicamente. O redutor não apenas torna o torque acessível; ele encolhe a inércia refletida da carga até o rotor poder dominar o orçamento de aceleração. E os dois efeitos da lei quadrática encontram-se no meio: a inércia do rotor cresce na direção da saída, a inércia da carga encolhe na direção do motor, e a relação de redução que equilibra as duas é o assunto da próxima seção.
O par AK45 como um segundo ponto de dados
O par AKH70 é a comparação mais limpa porque o rotor é partilhado. A família AK45 repete o padrão numa carcaça menor, com dois rotores diferentes. O AK45-10 publica uma inércia do rotor de 157.33 g·cm² atrás de um estágio de 10:1, o que se reflete em 15733 g·cm² na saída; o AK45-36 publica 181.9 g·cm² atrás de 36:1, o que se reflete em 235742.4 g·cm². Passar de 10:1 para 36:1 dentro da mesma família multiplicou a inércia refletida por cerca de quinze, enquanto o torque nominal passou de 2.5 Nm para 8 Nm e a velocidade em vazio caiu de 180 rpm para 52 rpm. O módulo de 36:1 entrega um pouco mais do que o triplo do torque nominal, a cerca de quinze vezes a inércia refletida do lado da saída e 87 g de massa adicional.
Correspondência de inércia: a relação de inércia carga-rotor
Coloque os dois efeitos da lei quadrática lado a lado e um único número adimensional aparece: a relação de inércia carga-rotor, calculada num só eixo. Divida a inércia da carga refletida pela inércia do rotor mais a inércia do redutor, tudo referido ao mesmo lado, e a relação de inércia diz quanto do torque do motor é gasto a acelerar a carga em vez de acelerar as partes girantes dele próprio. A correspondência de inércia é a prática de manter essa relação dentro de uma faixa com a qual o laço de controle consiga conviver. A inércia refletida é a moeda em que os dois lados são contados; sem ela, carga e rotor ficariam referidos a eixos diferentes e a razão entre os dois não significaria nada.
Como ler a relação de inércia numa folha de dados
Na página de um atuador integrado o cálculo é curto porque o fabricante publica a inércia do rotor. Tome o AKH70-16 acionando uma carga de quadril: a inércia da carga refletida para o eixo do motor é a inércia da junta dividida por 256, e o rotor contribui com 1170 g·cm² diretamente. A relação de inércia é a primeira dividida pela segunda. A CubeMars imprime a inércia do rotor para as linhas AK, AKH e AKE, de modo que um comprador pode fazer esta verificação apenas com as páginas publicadas — sem desmontagem e sem suposições, em poucos minutos de papel. Essa linha publicada é o número mais subaproveitado na folha de dados de um atuador, e é o único dado de entrada de que a relação de inércia precisa e que uma tabela de torque já não forneça. Uma verificação construída sobre ela é uma estimativa de primeira passagem: um modelo completo acrescentaria a inércia do redutor refletida para o mesmo eixo, junto com qualquer complacência da transmissão a que a aplicação seja sensível.
Uma decisão de convenção torna a aritmética mais curta: escolha um eixo e permaneça nele. Calcular no eixo do motor mantém a inércia do rotor conforme impressa e divide a carga pelo quadrado do estágio; calcular no eixo da junta mantém a carga conforme medida e multiplica o rotor pelo mesmo quadrado. A inércia refletida difere por esse fator entre os dois eixos, mas a relação de inércia dá o mesmo resultado de qualquer forma — misturar pontos de referência no meio do cálculo é o deslize mais comum numa primeira passagem de dimensionamento.
Como se sente uma junta mal correspondida
Quando a relação de inércia é alta — uma carga pesada atrás de um rotor comparativamente leve — a junta se torna um problema de sintonia antes de se tornar um problema de resistência. A carga domina a resposta em frequência e, combinada com a complacência do redutor e o amortecimento limitado, pode arrastar ressonâncias mecânicas para dentro da banda de controle e alongar o tempo de acomodação. Os ganhos têm de cair, e a junta se sente lenta exatamente da forma como os números de torque diziam que não seria.
Quando a relação de inércia é muito baixa, aparece o desperdício oposto: a junta gasta a corrente a acelerar o rotor e as engrenagens dele próprio, e a capacidade de torque na junta fica sem uso — o projeto pode carregar mais motor do que o movimento exige, embora algumas aplicações favoreçam deliberadamente uma inércia do rotor maior por razões dinâmicas ou de controle. O orçamento de massa paga por um rotor grande o suficiente para ofuscar a carga — às vezes a escolha certa, como mostra a subseção seguinte, mas nunca gratuita.
A relação de inércia funciona, portanto, como uma faixa de sanidade e não como um dígito-alvo. A prática de seleção na literatura de servo mantém a carga refletida dentro de um múltiplo modesto da inércia do rotor, e o teto exato depende do laço de controle, da rigidez da montagem e de quanto tempo de acomodação a aplicação tolera. Um braço colaborativo que se acomoda numa posição estável se importa de forma diferente de uma junta de perna que absorve impactos no apoio do pé. O que a folha de dados fornece são os dados de entrada; onde fica a faixa é uma decisão da aplicação. A correspondência de inércia, e não a relação de inércia em si, é a disciplina — o número é apenas onde a disciplina é medida.
Quando relaxar o alvo
Duas situações justificam sair de uma relação de inércia confortável. A primeira é o impacto: uma junta de robô com pernas que recebe batidas do solo através da saída responde de forma diferente quando o rotor é grande em relação à carga, porque a inércia do rotor refletida na saída remodela a forma como a cadeia de transmissão reage ao golpe. Impactos ainda pedem uma avaliação dinâmica separada — rigidez de contato, rigidez e amortecimento do redutor, complacência da junta e o controlador moldam como a energia do impacto atravessa o trem de engrenagens — de modo que uma inércia do rotor refletida grande não é, por si só, proteção para os dentes das engrenagens. A segunda é a transparência de força: uma junta de exoesqueleto que o operador precisa retroacionar à mão quer a menor relação possível e o rotor mais leve possível, o que é exatamente o argumento do acionamento quase direto. Ambas são abordadas pelo lado da aplicação em Motores BLDC para robô humanoide: como compatibilizar torque, velocidade e tamanho.
O que custa uma relação de redução alta: teto de velocidade, folga e massa
Uma relação de redução alta é comprada, não dada. Três custos aparecem na própria folha de dados — um teto de velocidade, a folga e a massa — e um quarto, a inércia refletida da lei quadrática da seção anterior, só aparece depois de feita a aritmética. A relação de inércia com que uma junta acaba é fixada pelo mesmo botão, porque a relação que faz crescer a inércia refletida do rotor é a que encolhe a carga refletida.
O teto de velocidade
A relação de redução divide a velocidade do rotor pelo mesmo fator pelo qual multiplica o torque, de modo que uma relação alta limita a velocidade da junta na saída. O AK45-36 publica 52 rpm de velocidade em vazio contra 180 rpm do AK45-10; o AKH70-48 publica 35 rpm contra 105 rpm do AKH70-16. Uma junta de punho que precise girar várias voltas por segundo não pode usar a relação que a demanda de torque sugere, e a restrição aperta antes de apertar a margem de torque. A tensão desloca o teto em certa medida — o AK80-64 publica 23 rpm de velocidade nominal num barramento de 24 V e 48 rpm em 48 V, a partir do mesmo estágio de 64:1 — e as consequências em nível de sistema de operar no barramento mais alto são abordadas em Atuadores robóticos de 48 V: modelos, benefícios e restrições. Uma relação de redução é um compromisso com um teto; escolher a relação de redução é escolher o teto.
A folga e o orçamento de precisão
Todo engrenamento carrega uma pequena quantidade de jogo livre, publicada como folga. Os valores são pequenos e sensíveis à unidade: a página do AK45-10 imprime 18 arcmin, a do AK45-36 e a dos dois módulos AKH70 imprimem 12 arcmin, e a página do AK80-64 imprime essa mesma ordem de jogo como 0.18 graus. A página do AKE40-6 declara a folga como no máximo 9 arcmin — o valor mais apertado desta comparação, o que faz parte do briefing de projeto do acionamento quase direto. A unidade importa aqui: arcmin e graus descrevem a mesma ordem de jogo em escalas diferentes. Lidos como ângulos na saída, esses números decidem quão bem uma junta mantém a posição quando a carga inverte o sentido, e somam-se ao lado do encoder no orçamento de precisão: quanta resolução o controlador de fato consegue ver é abordado em Resolução do encoder em uma junta de robô: bits, folga e repetibilidade.
A folga importa sobretudo nos cantos do envelope. Uma junta que sempre aciona num único sentido nunca sente a folga; uma junta que inverte sob carga — um objeto agarrado reposicionado, uma perna empurrada para trás pelo contato com o solo — perde o jogo livre como erro de posição em cada inversão. Uma relação de redução alta não significa automaticamente mais folga por engrenamento, mas alcançar uma relação profunda costuma exigir mais estágios, e mais estágios significam mais jogo de engrenamento no total, a menos que cada estágio seja mantido mais apertado.
Massa e acondicionamento
O terceiro custo impresso é a massa. Dentro da família AK45, o módulo de 36:1 pesa 349 g contra 262 g do módulo de 10:1; dentro do par AKH70, o módulo de três estágios de 48:1 pesa 1396 g contra 879 g. O estágio extra custa massa em engrenagens, rolamentos e comprimento de carcaça — o AKH70-48 tem 81.5 mm de comprimento contra 60.5 mm — e, numa junta de robô, essa massa é transportada pela junta seguinte, mais para fora. A densidade de torque compensa parcialmente a história: o AKH70-48 publica 159 Nm/kg de densidade de torque de pico contra 88.74 Nm/kg do AKH70-16, de modo que o módulo mais pesado ainda ganha em torque por quilograma. Na folha de dados a relação profunda vence; no braço, o resultado depende de onde o peso cai. Se essa troca fecha depende de onde a massa cai no robô.
Como ler as trocas da relação de redução em folhas de dados reais
Os seis módulos abaixo cobrem a faixa útil desta discussão: dois pares da mesma família que isolam a relação de redução como a variável que muda, o ponto de referência do acionamento quase direto e o extremo de relação alta. Todas as linhas estão conforme publicadas em cada página de produto do fabricante e foram confrontadas com essas páginas em novembro de 2026; a coluna de inércia do rotor é o valor do lado do motor sobre o qual a lei quadrática opera.
| Modelo | Relação de redução | Torque nominal (Nm) | Torque de pico (Nm) | Velocidade em vazio (rpm) | Inércia do rotor (g·cm²) | Peso (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Linhas conforme publicadas em cada página de produto CubeMars. A inércia do rotor é o valor do lado do motor; refleti-la para a saída significa multiplicar pelo quadrado da relação de redução, de modo que as duas linhas AKH70 partilham um rotor e diferem por um fator de nove na saída. A folga não é tabelada porque as páginas a imprimem em unidades mistas — arcmin na maioria das páginas, graus no AK80-64 — e cada valor é citado com a unidade no texto.
O par AK45: mesma família, duas relações
O AK45-10 e o AK45-36 partilham o diâmetro da carcaça e a pilha de controle, de modo que as linhas isolam o que a relação de redução sozinha muda: torque nominal de 2.5 Nm contra 8 Nm, velocidade em vazio de 180 rpm contra 52 rpm, massa de 262 g contra 349 g. O módulo de 36:1 é a escolha quando a junta é faminta de torque e lenta — um dedo proximal ou um eixo de panorâmica vagaroso — enquanto o módulo de 10:1 mantém margem de velocidade suficiente para uma articulação mais rápida. Os dois módulos também ancoram extremos opostos da escala de inércia refletida calculada acima: 15733 g·cm² contra 235742.4 g·cm² na saída. Confrontar as linhas com a aritmética anterior é a razão de reuni-las: a coluna da relação de redução mais a coluna da inércia do rotor reproduzem todos os valores de inércia refletida deste texto.
O par AKH70: mesmo rotor, contagem diferente de engrenagens
A comparação AKH70 é o caso raro em que o fabricante publica dois redutores em torno de um único rotor, e a tabela funciona como uma referência de mesmo rotor para isolar o que a relação de redução muda: linhas de inércia do rotor idênticas, linhas de torque e de velocidade movendo-se por quase exatamente a relação, peso crescendo com o estágio acrescentado. Ler o par em conjunto é a forma mais rápida de interiorizar a lei quadrática — a relação triplicou, o torque quase triplicou e a inércia refletida cresceu nove vezes. O encaminhamento pelo eixo vazado, os dois encoders de 21 bits e o resto da plataforma partilhada são idênticos, de modo que a escolha se reduz de forma limpa à velocidade da junta e ao orçamento de inércia. O mesmo raciocínio se estende a qualquer família que partilhe um rotor entre relações: a inércia refletida é a grandeza a calcular primeiro.
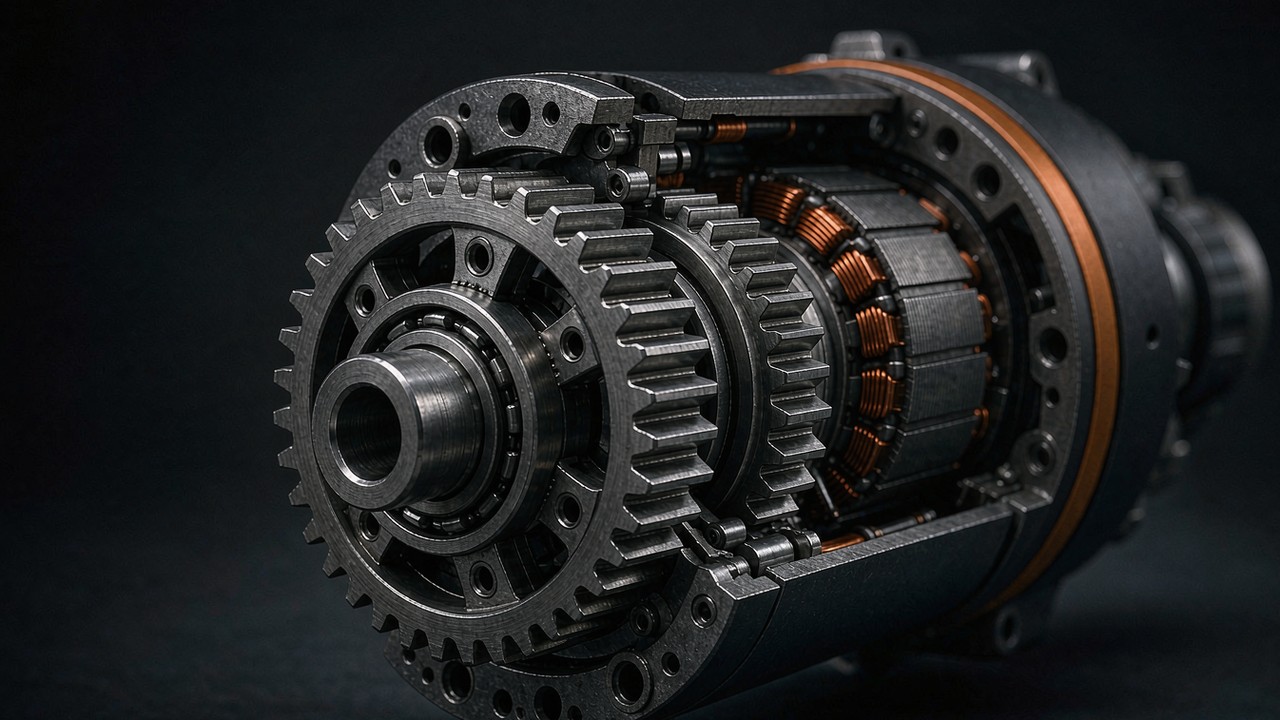
O lado da fabricação explica por que esses números se sustentam. O processo de fabricação de engrenagens por trás destes módulos — fresagem por gerador (hobbing), tratamento térmico e acabamento dos estágios planetários — determina a folga e a eficiência que a relação promete no papel, e as imagens oficiais de fábrica acima mostram os estágios sobre os quais todo este artigo tem feito aritmética.
A referência de relação baixa e o extremo de relação alta
O AKE40-6 fica na extremidade de acionamento quase direto com um estágio de 6:1: 1.8 Nm de torque nominal, 330 rpm de velocidade em vazio, massa de 140 g e a folga mais apertada deste conjunto. Refletir o rotor de 188.78 g·cm² através de 36 dá cerca de 6796 g·cm² na saída — a menor inércia refletida desta comparação, e a razão pela qual juntas de relação baixa parecem diretas. O AK80-64 fica no outro extremo: um estágio de 64:1 envolvendo um rotor de 564.5 g·cm², que se reflete em 2312192 g·cm², enquanto entrega 48 Nm de torque nominal a partir de um corpo de 850 g, ao custo da relação de inércia mais pesada desta comparação. Entre esses dois polos a maioria das juntas de robô encontra a resposta. Uma comparação mais aprofundada, módulo a módulo, ao longo da gama AK está disponível em Como escolher um módulo de junta: cinco atuadores CubeMars de 190 g a 1.4 kg, e a aplicação de acionamento de roda — onde a relação se troca contra a capacidade de carga radial — é abordada em Motores BLDC para robô com rodas: disposição do acionamento, serviço e redução.
Como escolher uma relação de redução: uma sequência de dimensionamento
As peças acima se montam numa ordem de operações. Execute-a de cima para baixo e a relação de redução se escolhe sozinha; execute-a fora de ordem e os erros se acumulam.
A aritmética num só lugar
| Grandeza | Fórmula | Leitura |
|---|---|---|
| Torque de saída | Tout ≈ Tmotor × N × η | N é a relação de redução; η é a eficiência do estágio |
| Velocidade de saída | nout = nmotor / N | As linhas de velocidade nominal e de velocidade em vazio são valores do lado da saída |
| Inércia do rotor no eixo de saída | Jout = Jrotor × N2 | A lei quadrática no lado do motor do redutor |
| Inércia da carga no eixo do motor | Jmotor = Jload / N2 | A mesma lei quadrática, vista da outra extremidade |
| Relação de inércia carga-rotor | RJ = Jload,reflected / Jmotor | Jmotor segue o modelo do sistema — uma primeira passagem usa apenas a inércia do rotor publicada |
Passo um: a demanda de torque na junta
Comece pelo caso de carga, e não pela página do motor. Torques de gravidade, torques de aceleração e quaisquer forças de contato externas somam-se no eixo da junta; o valor contínuo dimensiona a carga térmica e o valor de pico dimensiona o evento de impacto ou de aceleração. Só então divida pelas relações candidatas: o módulo precisa publicar torque nominal e torque de pico acima da demanda depois das perdas dele próprio, e é no lado contínuo dessa verificação que os módulos de relação alta falham primeiro — não por falta de multiplicação, mas porque o enrolamento atrás do estágio não consegue sustentar a corrente. A relação de redução divide a demanda para o lado do motor; o enrolamento tem de atender ao que chega lá. A lógica geral de seleção pelo lado do torque é exposta em Como escolher um atuador robótico de alto torque.
Passo dois: o teto de velocidade
Verifique a velocidade da junta a seguir, porque ela falha em silêncio. A velocidade em vazio dividida pela relação limita a rapidez com que a junta consegue se mover; uma demanda de 300 graus por segundo precisa de cerca de 50 rpm de velocidade de saída com margem, o que já exclui as relações mais profundas da tabela. As margens de velocidade se erosionam sob carga à medida que o ponto de operação sobe na curva torque-velocidade, por isso faça o orçamento do teto em condições nominais, e não em vazio. Faça o orçamento do teto na junta e converta depois para cima, através da relação de redução, para o lado do rotor.
Passo três: a verificação de inércia
Com torque e velocidade resolvidos, calcule a relação de inércia carga-rotor usando a linha publicada da inércia do rotor. Reflita a carga para o eixo do motor dividindo pelo quadrado da relação de redução e compare depois com a inércia do rotor e com a inércia do redutor para obter a relação de inércia na forma usual. Se o número ficar longe da faixa de conforto, mude a relação antes de mudar o tamanho do motor — uma relação menor costuma consertar uma junta lenta com menos massa, e uma relação maior pode resgatar um rotor que se afoga na carga. A mesma verificação também captura a inércia do redutor: a linha publicada do rotor não inclui o estágio, e em relações profundas as próprias engrenagens podem se somar ao lado do motor da relação de inércia. Esta verificação é gratuita no papel e cara de descobrir tarde, porque a inércia refletida da carga é a grandeza contra a qual o laço de controle de fato empurra.
Passo quatro: folga, massa e montagem
Termine com os custos impressos: a folga contra a precisão de inversão que a aplicação exige, a massa contra o que as juntas de fora carregam, e o envelope da carcaça contra o alojamento da junta. Uma relação que passa as três primeiras verificações mas falha aqui ainda é um reprojeto — melhor encontrado antes do pedido do que depois do teste em bancada.
A sequência se generaliza para além das juntas de robô: quaisquer motores BLDC que acionem uma carga com redução — uma unidade de panorâmica e inclinação, um atuador de válvula, um cubo de roda — seguem as mesmas quatro verificações, com a relação de inércia ponderada de forma diferente conforme a maneira como a carga inverte. O redutor é o lugar mais barato para comprar torque e o mais caro para comprar velocidade; a relação de redução é o botão que fixa o preço de cada um.
Principais conclusões
- Uma relação de redução multiplica o torque de saída e divide a velocidade de saída pelo mesmo fator.
- A inércia do rotor refletida para o eixo de saída cresce com o quadrado da relação de redução.
- A inércia da carga vista a partir do eixo do motor encolhe com o quadrado da mesma relação.
- Relações mais altas trocam teto de velocidade, folga, massa e resposta dinâmica por torque.
- O dimensionamento de uma junta de robô pesa torque, velocidade, a relação de inércia carga-rotor e as restrições mecânicas em conjunto, tendo a linha publicada da inércia do rotor como ponto de entrada.
Perguntas frequentes
QO que uma relação de redução faz ao torque?
Multiplica o torque na saída pela relação, menos as perdas das engrenagens, e divide a velocidade pelo mesmo fator — de modo que o produto do torque pela velocidade, a potência mecânica, permanece aproximadamente constante. A linha de torque nominal na página do AK45-10, 2.5 Nm, já é o valor do lado da saída, atrás do estágio de 10:1; o rotor dentro produz menos, e o estágio multiplica esse valor para cima.
QO que é inércia refletida?
É a inércia de uma parte girante vista do outro lado de um redutor. Um rotor atrás de uma relação N aparece na saída com a inércia multiplicada por N ao quadrado; uma carga na saída aparece no motor com a inércia dividida por N ao quadrado. O par CubeMars AKH70 mostra a primeira direção com números publicados: o mesmo rotor de 1170 g·cm² se reflete em 299520 g·cm² atrás de 16:1 e em 2695680 g·cm² atrás de 48:1, de modo que a inércia refletida de um único rotor difere por um fator de nove. Por trás de cada linha de torque publicada, a inércia refletida do rotor é parte do que o driver tem de mover; tratá-la como uma carga extra oculta é a leitura mais segura.
QPor que a inércia refletida cresce com o quadrado da relação de redução?
Porque a energia cinética e a aceleração passam pela relação duas vezes. Para acelerar a saída numa dada quantidade, o rotor tem de acelerar essa quantidade vezes N, e o torque necessário no rotor escala com a relação uma vez pela relação de velocidade e uma vez pela relação de torque — dois fatores de N, daí N ao quadrado. A mesma simetria é o que encolhe a inércia refletida de uma carga até uma fração do valor quando vista a partir do eixo do motor.
QQual é uma boa relação de inércia carga-rotor?
Depende do laço de controle e da aplicação, mas o princípio de trabalho é o equilíbrio: a junta deve gastar a corrente a acelerar a carga, e não o rotor dela própria, sem deixar a carga dominar a resposta em frequência. A prática de seleção de servo mantém a carga refletida dentro de um múltiplo modesto da inércia do rotor, e as páginas do fabricante publicam a linha da inércia do rotor precisamente para que essa relação possa ser calculada antes da compra. Depois de calculada, a relação de inércia estreita a lista de candidatos mais depressa do que qualquer valor de torque. Juntas que absorvem impactos ou que precisam ser retroacionadas de forma transparente justificam ficar fora da faixa usual, em direções opostas. Entre os dois modos de falha a relação de inércia é simétrica: alta demais e a carga comanda a junta; baixa demais e o rotor o faz.
QUma relação de redução mais alta significa mais torque?
Mais torque na saída, sim — mas não proporcionalmente para sempre, e nunca além do que o enrolamento sustenta. Entre o AKH70-16 e o AKH70-48, triplicar a relação multiplicou o torque nominal por 2.85, e não por três, e multiplicou a inércia refletida por nove. A relação de redução compra torque enquanto gasta velocidade, orçamento de folga, massa e transparência de inércia; a folha de dados precifica cada um desses itens.
QComo a relação de redução afeta a folga?
A relação em si não fixa o jogo livre — a geometria das engrenagens e o número de estágios o fazem. Os valores publicados para os módulos comparados aqui vão de no máximo 9 arcmin no AKE40-6 a 18 arcmin no AK45-10, com a página do AK80-64 imprimindo 0.18 graus. O que uma relação de redução mais profunda muda é como esse jogo angular é alcançado: mais estágios costumam significar mais jogo de engrenamento no total, enquanto um único estágio de relação baixa mantém os valores mais apertados.
O dimensionamento de uma junta é uma cadeia de decisões, e a relação de redução é o elo que liga o orçamento de torque ao orçamento de controle. De um lado fica a aritmética térmica e de ciclo de trabalho do enrolamento; do outro, a resolução do encoder e a folga que decidem o que o controlador consegue ver. Percorra a cadeia em ordem — torque, teto de velocidade, relação de inércia, custos impressos — e cada elo restringe o seguinte na direção de um módulo que encaixe na primeira montagem. A ordem das verificações é o que transforma uma lista de especificações numa escolha.