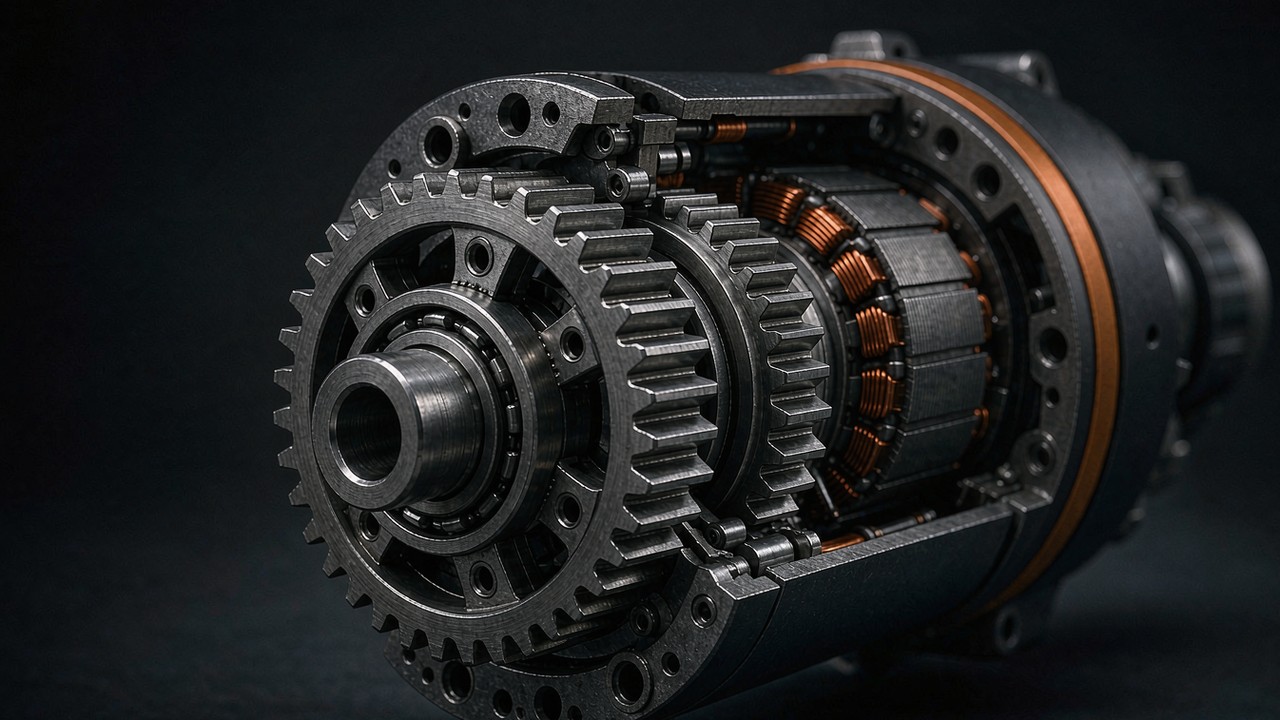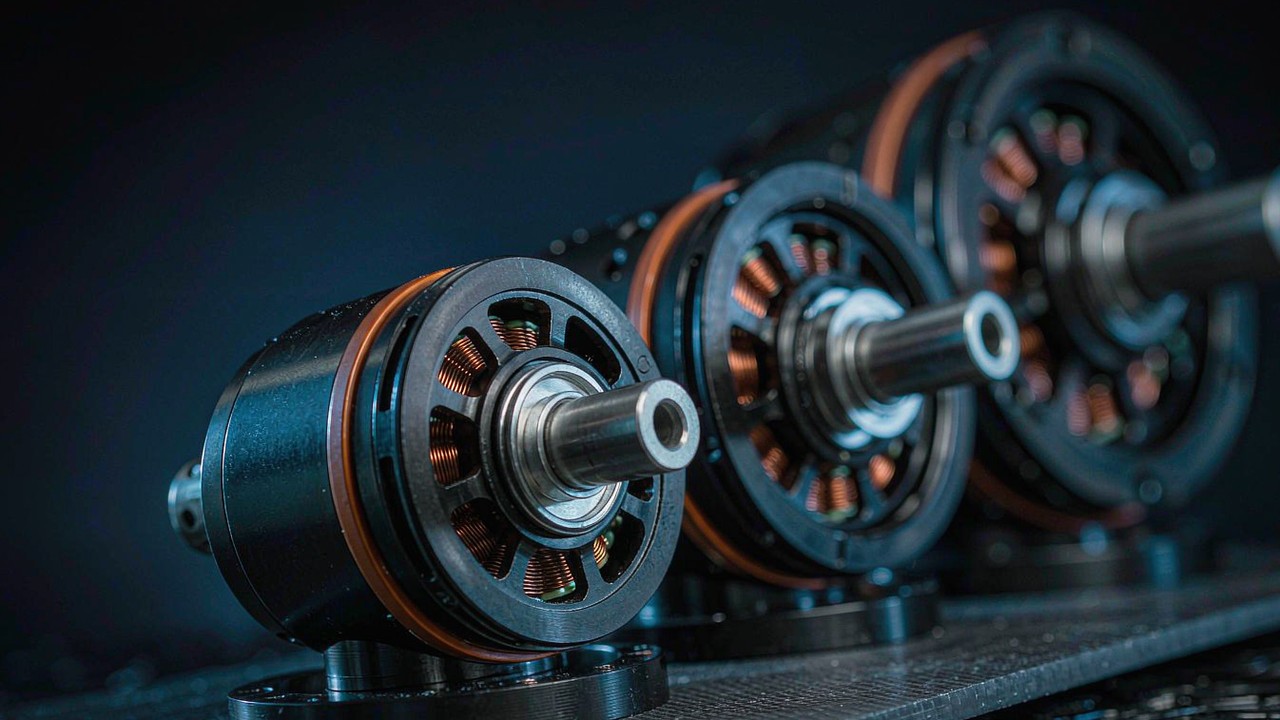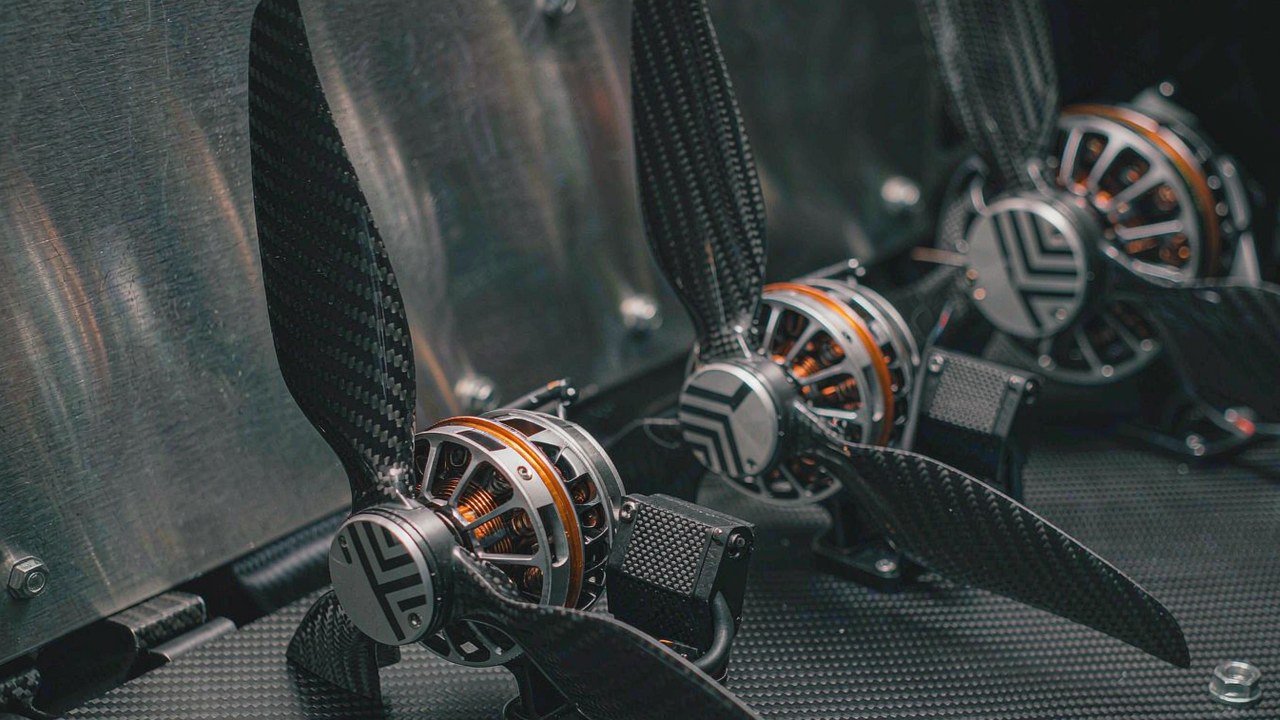
O torque de cogging é o pequeno e persistente torque que um motor BLDC produz mesmo sem corrente aplicada — a atração magnética entre os ímãs do rotor e os dentes do estator, que faz um eixo desenergizado preferir determinadas posições angulares. Em um motor de hélice girando rápido, a frequência da perturbação sobe o bastante para o sistema acionado quase não responder a ela. Em um gimbal de câmera, em uma junta de robô de acionamento direto ou em um mecanismo de apontamento que se move a poucos graus por segundo, ele se torna a diferença entre movimento suave e um degrau visível. Este guia explica de onde vem o torque de cogging, quais escolhas de projeto o atenuam e como julgá-lo quando a folha de dados permanece em silêncio.
Resposta rápida
O torque de cogging é um torque de perturbação dependente da posição, causado pelos ímãs do rotor que buscam posições de mínima relutância contra o estator com ranhuras. Ele não exige corrente, repete-se muitas vezes por revolução e importa mais perto do repouso, em movimento contínuo lento e em inversões frequentes em baixa velocidade, onde a inércia do rotor deixa de suavizá-lo. Um eixo de gimbal que treme visivelmente em pan lento, ou uma junta de robô que não consegue manter um ângulo preciso sem oscilar, normalmente está exibindo o degrau de cogging, e não uma falha do controlador.
A atenuação é um problema de projeto do motor antes de ser um problema de controle: disposições de enrolamento de ranhuras fracionárias, ímãs ou dentes de estator inclinados (skew), arcos de ímã com perfil moldado e construções sem ranhuras atacam o mecanismo na origem, enquanto contagens de polos mais altas podem deslocar a perturbação do degrau para uma frequência espacial mais alta em projetos de acionamento direto. Quando uma página de produto não imprime nenhuma cifra — e a maioria não imprime —, os dados de polos e ranhuras, um acionamento inverso manual e um teste de ondulação de corrente em baixa velocidade são os substitutos práticos de um número.
O que é o torque de cogging
Todo motor brushless com ranhuras carrega esse efeito em alguma medida. Compreender o torque de cogging exige três ideias: por que o rotor tem posições preferenciais, por que a perturbação se dilui com a velocidade e por que ela não deve ser confundida com a família mais ampla da ondulação de torque, que aparece apenas quando o motor é acionado.
Posições magnéticas preferenciais
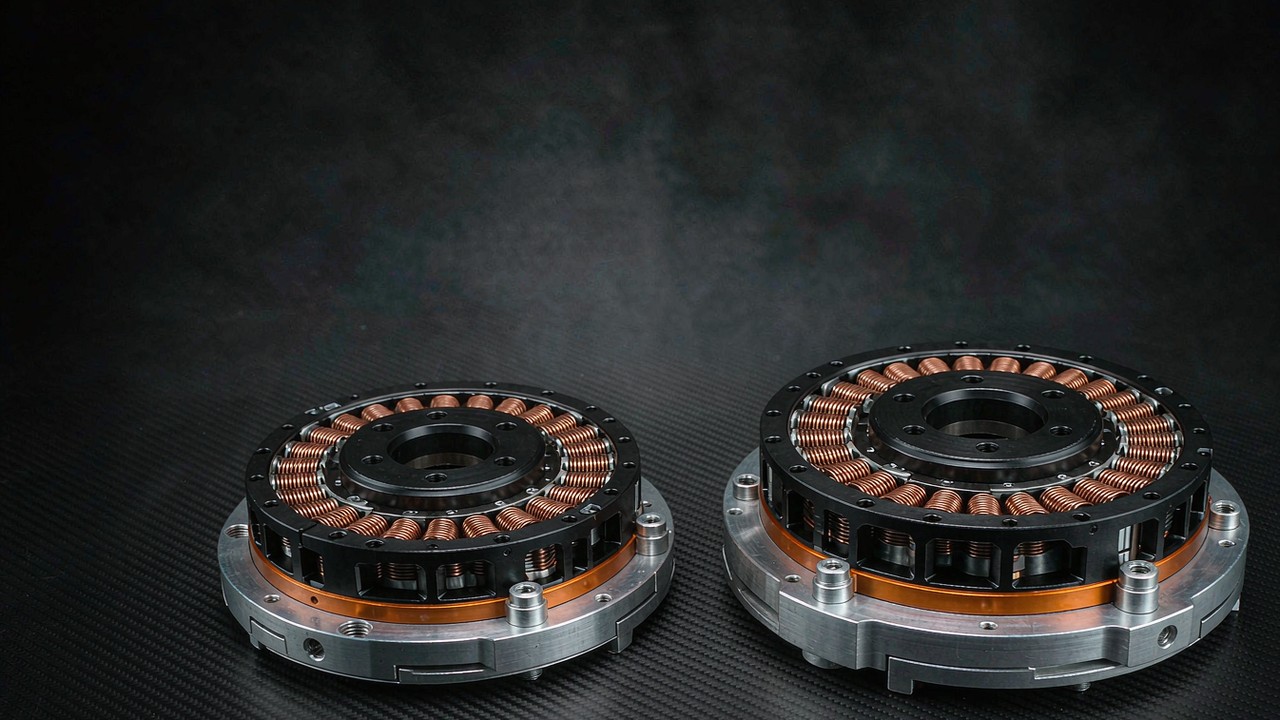
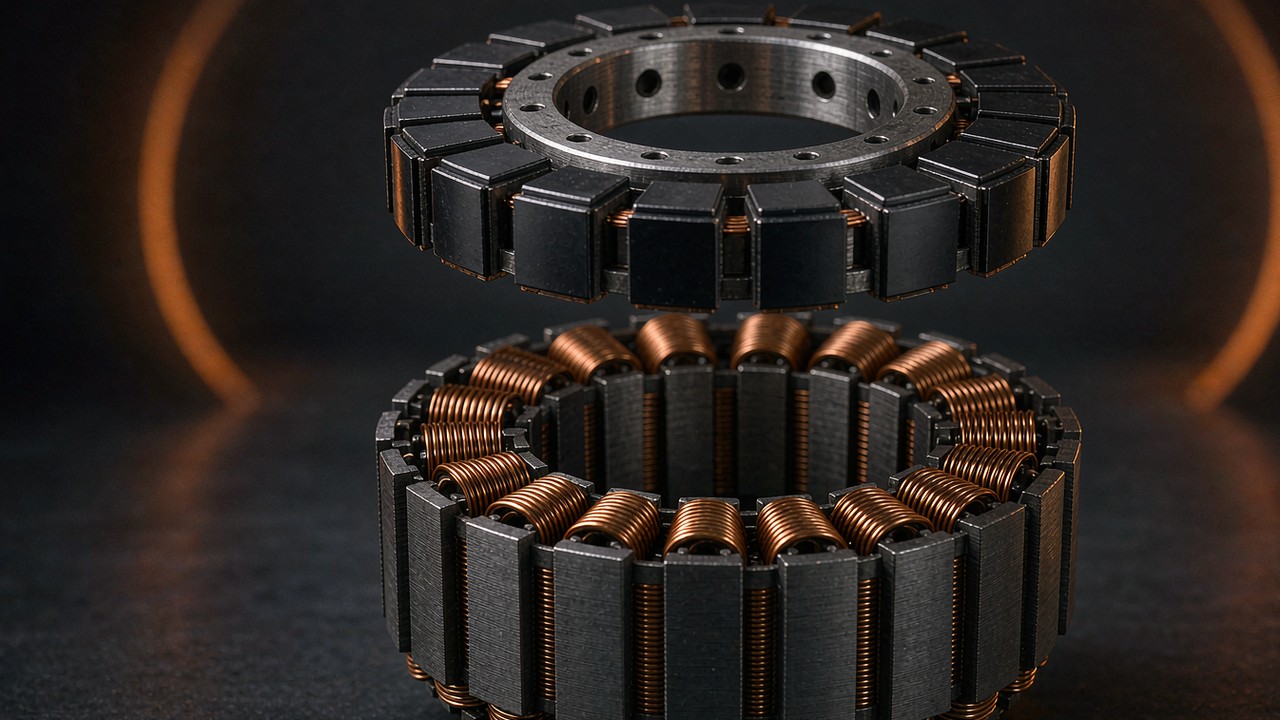
Um rotor de ímãs permanentes junto a um núcleo de estator de ferro nunca é magneticamente neutro. Os dentes do estator concentram o ferro em pacotes discretos, e cada ímã do rotor é atraído para a posição angular em que o caminho de fluxo pelos dentes oferece a menor relutância. Entre essas posições, a energia magnética armazenada varia com o ângulo, e a derivada dessa energia em relação ao ângulo é um torque — o torque de cogging. Ao girar manualmente um motor com ranhuras desenergizado, os degraus sentidos no eixo são exatamente essa paisagem de energia tornado tangível.
O número de degraus por revolução mecânica é definido pela geometria, e não pelos enrolamentos ou pelo drive: segue o mínimo múltiplo comum entre o número de ranhuras e o número de polos. Um estator com 12 ranhuras frente a um rotor de 8 polos produz 24 posições preferenciais por revolução, enquanto uma combinação cujo mínimo múltiplo comum é maior produz muito mais degraus, individualmente mais fracos. Esse único fato aritmético explica a maioria das alavancas de projeto vistas adiante — e por que um problema de degraus normalmente é um problema de ranhuras e polos disfarçado.
Por que a velocidade esconde o degrau
O torque de cogging alterna o sinal à medida que o rotor cruza cada posição preferencial: resiste ao movimento de um lado do degrau e ajuda do outro, de modo que o trabalho líquido em um ciclo completo é zero. Trabalho líquido zero não significa perturbação de movimento zero, porém. Conforme a velocidade sobe, a frequência da perturbação cresce e as inércias do rotor e da carga atuam como um filtro passa-baixa mecânico, de modo que a variação de velocidade resultante muitas vezes fica abaixo do que a aplicação percebe. O efeito em si não desaparece: o sistema simplesmente deixa de responder a ele, e o quanto essa resposta cai depende da inércia, da rigidez, do amortecimento e da largura de banda de controle.
Em velocidade de rastejamento, o filtro desaparece. Um eixo que gira a poucos graus por segundo permanece dentro de cada degrau tempo suficiente para o degrau aparecer diretamente como ondulação de velocidade, erro de posição ou um salto contra o qual o controlador precisa lutar. É por isso que a mesma classe de motor que funciona a 3000 rpm pode enfrentar dificuldades a 3 rpm, e por que aplicações de baixa velocidade leem páginas de motor de forma diferente das aplicações de propulsão.
Torque de cogging versus ondulação de torque
Os dois termos são aparentados, mas não intercambiáveis, e confundi-los leva a correções erradas. O torque do degrau existe com o motor desenergizado; é um efeito puro de ímãs contra ferro. A ondulação de torque é o termo mais amplo para qualquer variação do torque de saída com a posição do rotor enquanto o motor é acionado, e soma vários contribuintes: a componente do degrau, o descasamento entre a forma de onda da força contraeletromotriz e a forma de onda da corrente de acionamento, eventos de comutação em drives trapezoidais e imperfeições da malha de corrente.
Dois objetos de estudo diferentes moram dentro desses termos, e uma tabela curta os separa. A distinção que importa para a seleção é quais defeitos o drive alcança e quais ficam fora de alcance.
| Característica | Torque de cogging | Ondulação de torque |
|---|---|---|
| Presente sem corrente | Sim — uma propriedade magnética do ferro e dos ímãs | Geralmente descrita em operação acionada |
| Principais fontes | Ímãs do rotor e ranhuras do estator | Componente do degrau, harmônicos da força contraeletromotriz, forma de onda de corrente, comutação, controle |
| Pode ser removida pelo ajuste do drive | Não a fonte magnética subjacente | Algumas componentes podem ser reduzidas |
| Avaliação típica | Torque em função do ângulo, com motor desenergizado | Medição de torque ou de movimento com motor acionado |
A distinção prática é que um drive consegue atacar parte da ondulação de torque — o acionamento FOC senoidal em um motor com força contraeletromotriz senoidal pode reduzir a componente relacionada à comutação —, enquanto a componente do degrau atravessa qualquer drive sem alteração, porque reside no ferro e nos ímãs, e não na corrente. A CubeMars declara a direção causal com clareza nas páginas de motor de gimbal: torque de cogging baixo resulta em ondulação de torque baixa. O contrário não vale, e é por isso que perseguir a ondulação apenas com ajuste de drive encontra um piso rígido definido pelo hardware do motor.
Onde o torque de cogging decide a escolha
A maioria das seleções de motor não precisa considerar o torque do degrau. Três classes de aplicação não têm essa sorte, porque o ponto de operação está exatamente onde o degrau é mais forte: em baixa velocidade, perto do repouso ou em inversão lenta.
Eixos de gimbal de câmera
Um eixo de câmera estabilizada passa a vida útil sustentando um ângulo contra a gravidade e corrigindo perturbações de poucos graus. Um degrau de cogging forte o bastante para lutar contra a correção aparece nas imagens como uma pequena oscilação periódica, mais visível em pans lentos e planos estáticos com lentes longas. Esta é a aplicação em que o torque de cogging baixo é o argumento de venda explícito, e não um bônus escondido, e o guia de categoria Motores de gimbal: acionamento direto de baixo KV para plataformas de câmera cobre a classe em termos de seleção — enrolamentos de KV baixo, eixos ocos grandes, acionamento direto sem engrenagem em nenhum ponto do eixo.
A física explica o padrão que o guia observa: motores de gimbal usam contagens de polos altas e acionamento direto em parte porque a engrenagem muda o problema em vez de resolvê-lo. Em uma transmissão engrenada ideal, o torque de cogging do lado do motor é multiplicado na saída pela relação de redução, enquanto o intervalo de ângulo de saída entre eventos de degrau fica menor — o mesmo degrau passa a chegar com mais frequência em termos de saída. Quanto dele chega ao movimento depende da rigidez da transmissão, do atrito, da folga, do amortecimento e da resposta de controle. Um redutor, portanto, muda como o degrau é transmitido e percebido; ele não elimina simplesmente a perturbação, e tampouco piora automaticamente o eixo.
Juntas de robô de acionamento direto
Uma junta de robô sente o torque de cogging em três lugares: no controle de força, onde a perturbação se disfarça de contato externo; na retroacionabilidade, onde o operador ou o ambiente precisa atravessar cada degrau manualmente; e na manutenção de posição, onde a malha de servo oscila em torno de uma posição magnética preferencial em vez de assentar na posição comandada. O lado de resolução desse problema de assentamento — o que o encoder realmente consegue ver — é tratado em Resolução do encoder em uma junta de robô: bits, folga e repetibilidade; o lado do degrau decide quão suave é o movimento entre as contagens do encoder.
Atuadores de acionamento quase direto aceitam uma relação pequena e convivem com a transparência; atuadores de relação profunda enterram a perturbação do lado do motor sob a multiplicação, mas pagam por isso em inércia refletida e folga. Essa troca é trabalhada em Relação de redução e inércia refletida: dimensionamento do redutor de uma junta de robô, e a filosofia de relação baixa por trás dela em Atuadores de acionamento quase direto: o que a relação 8:1 oferece. Onde a junta se posiciona nesse espectro decide quanto o torque de cogging importa na flange de saída.
Apontamento e rastreamento de precisão
Montagens de telescópio, scanners LiDAR, rastreadores de antena e cargas úteis pan-tilt compartilham o regime do gimbal: movimento lento, suave e contínuo, no qual uma perturbação periódica de torque lê-se diretamente como tremor de apontamento — a ponta visível da ondulação de torque em uma varredura lenta. Um rastreador que acompanha a passagem de um satélite ou um scanner que varre uma cena não tolera ondulação de velocidade na frequência de varredura, e a frequência da perturbação do degrau está exatamente nessa faixa na velocidade de trabalho. Nesses mecanismos, a folha de dados raramente resolve a questão, porque a linha que a resolveria normalmente falta — assunto de uma seção posterior.
Alavancas de projeto que reduzem o torque de cogging
A redução do torque de cogging acontece no projeto eletromagnético, e as alavancas são bem estabelecidas. Nenhuma delas é gratuita: cada uma troca algo — densidade de torque, fabricabilidade, custo — por suavidade, e é por isso que motores de propulsão e motores de gimbal acabam tão diferentes.
Combinação de ranhuras e polos
A primeira alavanca é a própria combinação, e ela define a periodicidade, e não a amplitude. A contagem de degraus por revolução segue o mínimo múltiplo comum de ranhuras e polos, de modo que um mínimo múltiplo comum maior significa eventos de degrau mais frequentes; não significa automaticamente um degrau mais fraco. A amplitude depende da geometria eletromagnética — aberturas de ranhura, relação de arco polar do ímã, distribuição do entreferro e cancelamento de harmônicos. Enrolamentos de ranhuras fracionárias, que usam um número não inteiro de ranhuras por polo por fase, podem ajudar a moldar o teor harmônico espacial e reduzir o torque de cogging dependendo da combinação específica, e o resultado é propriedade do projeto eletromagnético completo, e não da classificação de enrolamento isolada.
O lado da amplitude importa tanto quanto a contagem. As aberturas de ranhura dão ao fluxo do ímã uma ponte de baixa relutância, e aberturas mais estreitas ou ranhuras fechadas reduzem a variação de energia por trás de cada degrau, reduzindo diretamente a amplitude do degrau. O preço é a dificuldade de enrolamento e o fluxo de dispersão, de modo que a largura da abertura é uma compensação que o fabricante faz uma vez e o comprador herda. A redução do torque de cogging pela escolha de ranhuras e polos não custa nada em material; ela é decidida inteiramente no desenho.
Inclinação (skew) e moldagem dos ímãs
A inclinação (skew) introduz um deslocamento angular ao longo do comprimento axial da máquina: as posições de degrau em uma extremidade do pacote caem entre as da outra extremidade, e as diferenças de fase resultantes podem reduzir harmônicos selecionados do torque de cogging por cancelamento parcial. A inclinação em degraus — ímãs montados em segmentos deslocados axialmente — alcança efeito semelhante com fabricação mais fácil. O ângulo de inclinação ótimo depende da combinação de ranhuras e polos e do harmônico alvo, e a redução pesa contra a forma da força contraeletromotriz, a constante de torque e a complexidade de fabricação em um grau definido pelo projeto.
A moldagem dos ímãs ataca o mesmo teor harmônico pelo lado do rotor: perfis de arco, relações de arco polar, superfícies excêntricas e bordas chanfradas remodelam a distribuição de densidade de fluxo, de modo que a interação com as ranhuras carrega menos energia nas frequências do degrau. Essas medidas são invisíveis em uma folha de dados, mas visíveis na redação da intenção de projeto — uma página que declara projeto eletromagnético otimizado para movimento suave em baixa velocidade normalmente está relatando essa família de trabalho de redução do torque de cogging.
Enrolamentos sem ranhuras
A alavanca radical é remover os dentes por completo. Um enrolamento sem ranhuras fica em um entreferro liso, sem pacotes discretos de ferro, portanto não há posições preferenciais e o mecanismo por trás do degrau perde a base. Motores sem ranhuras podem alcançar torque de cogging muito baixo porque removem os dentes discretos do estator, responsáveis pelo principal mecanismo do degrau, mas não ficam automaticamente livres da ondulação de torque: distorção da forma de onda de corrente, harmônicos da força contraeletromotriz, erros de controle e outros efeitos eletromagnéticos ainda podem produzi-la. São uma opção comum em instrumentos e dispositivos médicos, onde a suavidade pesa mais que tudo. O custo é a densidade de torque: sem dentes para concentrar o fluxo, um projeto sem ranhuras precisa de mais material magnético e mais cobre para o mesmo torque, e o enrolamento é mais difícil de resfriar.
Entre totalmente com ranhuras e totalmente sem ranhuras ficam as soluções intermediárias — ranhuras fechadas e cunhas magnéticas que apresentam uma face mais lisa ao entreferro mantendo os dentes por baixo. A redução do torque de cogging nesses projetos é questão de grau, e não de eliminação, julgada caso a caso.
Evidência de pares de polos nos modelos listados
As famílias de gimbal e frameless listadas neste site mostram as alavancas nas especificações publicadas. Dentro da linha GL de gimbal da CubeMars, a contagem de pares de polos cresce com o tamanho do quadro e a classe de carga útil: 7 pares de polos no GL30 de 41 g, 14 no GL60 de 230 g, 20 no GL100 de 698 g, que carrega massas de câmeras profissionais. A linha RI de inrunners frameless repete o padrão no lado das juntas de robô: 7 pares de polos no RI50, 8 no RI80 V2.0, 14 no RI100. As duas famílias declaram intenção de projeto de cogging baixo nas páginas de produto, e as duas acompanham essa redação de contagens de polos muito acima dos 3 a 4 pares de polos típicos de um outrunner de propulsão.
Uma contagem maior de pares de polos pode elevar a frequência espacial do torque de cogging, dependendo da combinação de ranhuras e polos. A uma dada velocidade de eixo, isso desloca a perturbação para uma frequência mais alta, na qual alguns sistemas mecânicos atenuam a ondulação de movimento resultante com mais eficácia que outros — inércia, rigidez, amortecimento e largura de banda de controle decidem o quanto. A contagem de pares de polos isolada não estabelece amplitude baixa de torque de cogging; a amplitude pertence ao projeto eletromagnético completo e deve ser verificada por medição. As contagens publicadas permanecem úteis como informação estrutural comparável — uma linha concreta a ler quando a própria cifra não é impressa —, e não como substituto de uma medição.
Torque de cogging: o número que raramente aparece na folha de dados
Abrir as tabelas de especificação dos sete modelos comparados adiante neste guia revela um padrão: seis deles declaram comportamento de degrau baixo em palavras e não imprimem nenhuma cifra de torque de cogging, enquanto o sétimo, o GL60 II, imprime um par antes-e-depois. Torque nominal, torque de pico, resistência, indutância, inércia — presentes em todas as páginas. A perturbação que decide a suavidade em baixa velocidade normalmente é descrita apenas como intenção de projeto.
Por que os fabricantes a deixam em branco
A omissão é estrutural, e não acidental. Uma cifra de degrau exige um banco de teste definido — um acionamento de rotação constante em baixa velocidade, um sensor de torque com resolução de milinewton-metro, uma temperatura controlada — e nenhum padrão entre fabricantes fixa esse banco, de modo que qualquer número impresso seria incomparável entre marcas e fácil de contestar. O valor também se dispersa com as tolerâncias dos ímãs e a temperatura, o que torna uma única cifra impressa um passivo: a pior unidade de um lote é a que o cliente mede.
A aritmética de marketing empurra na mesma direção. As cifras publicadas são pequenas ao lado do torque nominal — a página do GL60 II, que as declara, imprime 0,024 Nm caindo para aproximadamente 0,015 Nm, uma redução descrita como 37,5%, em um motor avaliado em 0,6 Nm —, e um número pequeno ao lado de um grande convida à leitura errada. Palavras como baixo ou ultrabaixo sobrevivem à tradução e à comparação; um número puro não faz nenhuma das duas coisas. O resultado é uma cultura de especificação na qual a linha de baixa velocidade mais importante é a linha do degrau, e ela normalmente é a que fica em branco.
Estimativa na bancada sem dinamômetro
A ausência de uma cifra impressa não deixa a bancada de mãos vazias. Três verificações não exigem nada além do motor, do drive e de paciência. A primeira é o acionamento inverso: girar lentamente o eixo desenergizado com a mão ou com uma alavanca leve de dedo e sentir os degraus. Um motor com ranhuras e degraus fracos gira com um grão fino e uniforme; um com degraus fortes salta de posição em posição. O teste é qualitativo, porém imediato, e compara dois motores candidatos em minutos. Trata-se de um teste de triagem, e não de uma medição: o atrito dos rolamentos, as vedações, o alinhamento do rotor e qualquer transmissão acoplada colorem a sensação, de modo que convém comparar motores na mesma configuração e, quando possível, isolar o motor de redutor e carga.
A segunda verificação usa o drive como instrumento. Rodar o motor em velocidade baixa constante sob controle de corrente e observar a corrente de fase em um osciloscópio ou na telemetria do drive: em velocidade constante e carga constante, a corrente deve ser plana, e a perturbação do degrau aparece como uma ondulação de corrente periódica na frequência do degrau, à medida que a malha luta contra ela. A ondulação de corrente, aqui, é um diagnóstico em nível de sistema, e não um substituto quantitativo: a forma depende da largura de banda de controle, da estratégia de PWM, da forma de onda da força contraeletromotriz, da exatidão dos sensores e das perturbações de carga tanto quanto do motor, de modo que ela mostra como o drive responde à perturbação dependente de posição, e não quão grande é o degrau.
A terceira verificação é o teste de passo na faixa de velocidade da aplicação. Comandar um movimento lento de velocidade constante ou um pequeno degrau de posição e registrar a velocidade ou a posição reais do encoder; a componente periódica do erro de velocidade é a impressão digital do degrau atuando através de toda a mecânica. Esse teste mede o sistema, e não o motor isolado — a perturbação como a mecânica de fato a entrega —, e é exatamente esse o valor para uma decisão de seleção. As três verificações diferem no que conseguem provar, e a hierarquia merece ser mantida clara.
| Método | O que ela entrega | Nível de evidência |
|---|---|---|
| Acionamento inverso desenergizado | Sensação e caráter do degrau | Triagem qualitativa |
| Ondulação de corrente em baixa velocidade | Resposta do drive a uma perturbação periódica | Diagnóstico indireto |
| Teste de velocidade ou posição por encoder | Movimento real do sistema sob carga | Validação em nível de sistema |
| Transdutor de torque, rotação lenta com motor desenergizado | Forma de onda e amplitude de torque versus ângulo | Medição direta |
A última linha é a que produz uma cifra real, e ela não exige dinamômetro — apenas um sensor de torque, uma rotação lenta e o motor completamente desenergizado.
O que perguntar ao fabricante
Quando a decisão é cara, a linha em branco vira uma lista de perguntas. Convém pedir o torque de cogging de pico e pico a pico medidos, a forma de onda de torque versus ângulo por trás dessas cifras, se o motor estava completamente desenergizado durante o teste, a temperatura, a resolução angular e o método de teste — e se os números descrevem uma única amostra ou estatísticas de lote. Um fabricante que fez o trabalho de redução do torque de cogging normalmente consegue responder tudo; o silêncio sobre o método é, por si, uma resposta, e cifras de fabricantes diferentes só são comparáveis quando as condições coincidem. Para os modelos levados por este site, as páginas do fabricante e a documentação para download são o ponto de partida, e as páginas de produto da ToBMS mantêm as linhas publicadas — pares de polos, torque, massa — comparáveis lado a lado.
Como avaliar o torque de cogging sem um valor publicado na folha de dados
- Ler a combinação de ranhuras e polos e qualquer informação de projeto eletromagnético que a página publique.
- Realizar um acionamento inverso desenergizado como triagem qualitativa entre candidatos.
- Usar um transdutor de torque em um eixo girando lentamente e desenergizado quando uma forma de onda real for necessária.
- Comparar a ondulação de posição ou de velocidade em baixa velocidade sob condições idênticas de operação para julgar o sistema completo.
Modelos listados com projeto de baixo torque de cogging declarado
Os sete modelos abaixo abrangem as duas classes em que a suavidade em baixa velocidade é a premissa do projeto: motores de gimbal de acionamento direto e inrunners frameless para juntas de robô. Todas as linhas são as publicadas em cada página de produto do fabricante e foram conferidas com essas páginas em novembro de 2026; a coluna de intenção declarada registra a redação que cada página carrega, e a coluna de disponibilidade de dados registra se uma cifra numérica a acompanha. Esses modelos servem como exemplos de padrões de especificação publicados, e não como um ranking de motores de cogging baixo, e a mesma estrutura se aplica a produtos de outros fabricantes. A tabela mantém-se deliberadamente nas linhas que toda página imprime — torque, massa, contagem de polos —, de modo que a comparação fique em terreno auditável, e não apenas na redação qualitativa.
| Modelo | Tipo | Torque nominal (Nm) | Torque de pico (Nm) | Pares de polos | Massa (g) | Intenção de projeto declarada | Dados numéricos de torque de cogging |
|---|---|---|---|---|---|---|---|
| GL30 KV290 | Gimbal | 0.08 | 0.28 | 7 | 41 | Cogging baixo declarado | Não publicado |
| GL60 KV25 | Gimbal | 0.6 | 1.75 | 14 | 230 | Cogging baixo declarado | Não publicado |
| GL60 II KV28 | Gimbal com driver integrado | 0.6 | 1.5 | 28 | 276 | Cogging ultrabaixo declarado | Publicado: de 0,024 a 0,015 Nm |
| GL100 KV10 | Gimbal | 3 | 7.7 | 20 | 698 | Cogging baixo declarado | Não publicado |
| RI50 KV100 | Inrunner frameless | 0.58 | 1.67 | 7 | 180.8 | Cogging mais baixo declarado | Não publicado |
| RI80 V2.0 KV75 | Inrunner frameless | 1.45 | 4.1 | 8 | 411 | Cogging mais baixo declarado | Não publicado |
| RI100 KV105 | Inrunner frameless | 1.76 | 4.95 | 14 | 500 | Cogging ultrabaixo declarado | Não publicado |
Linhas conforme publicadas em cada página de produto da CubeMars, conferidas em novembro de 2026. Apenas a página do GL60 II imprime uma cifra numérica — 0,024 Nm reduzidos para aproximadamente 0,015 Nm, descritos na página como uma redução de 37,5% —, e essa linha cobre a variante de 24 V. A coluna de pares de polos e a coluna de intenção declarada são, respectivamente, informação estrutural e qualitativa, e não medições; a subfamília GL II carrega uma placa de driver integrada e um layout de enrolamento diferente, de modo que a contagem de polos não se alinha com as linhas GL vizinhas.
As linhas GL de gimbal
As linhas de gimbal sobem a escada de carga útil de um eixo de câmera. Motor de gimbal CubeMars GL30 KV290 pesa 41 g e serve a estabilizadores compactos; Motor de gimbal CubeMars GL60 KV25 sustenta 0,6 Nm contínuos em 14 pares de polos para câmeras de médio porte; Motor de gimbal CubeMars GL60 II KV28 acrescenta uma placa de driver integrada com interfaces CAN e PWM, e é a única página deste conjunto que publica um par medido — 0,024 Nm reduzidos para aproximadamente 0,015 Nm; Motor de gimbal CubeMars GL100 KV10 alcança 3 Nm de torque nominal em 20 pares de polos para cargas úteis profissionais. Todos são de acionamento direto, sem redutor entre o rotor e a massa da câmera. O crescimento da contagem de pares de polos entre esses modelos mostra como as configurações eletromagnéticas variam com a classe de carga útil, mas a contagem de pares de polos isolada não consegue estabelecer qual modelo tem o degrau mais baixo, e as declarações de cogging baixo permanecem afirmações qualitativas de projeto até existirem medições comparáveis.
O trio RI frameless
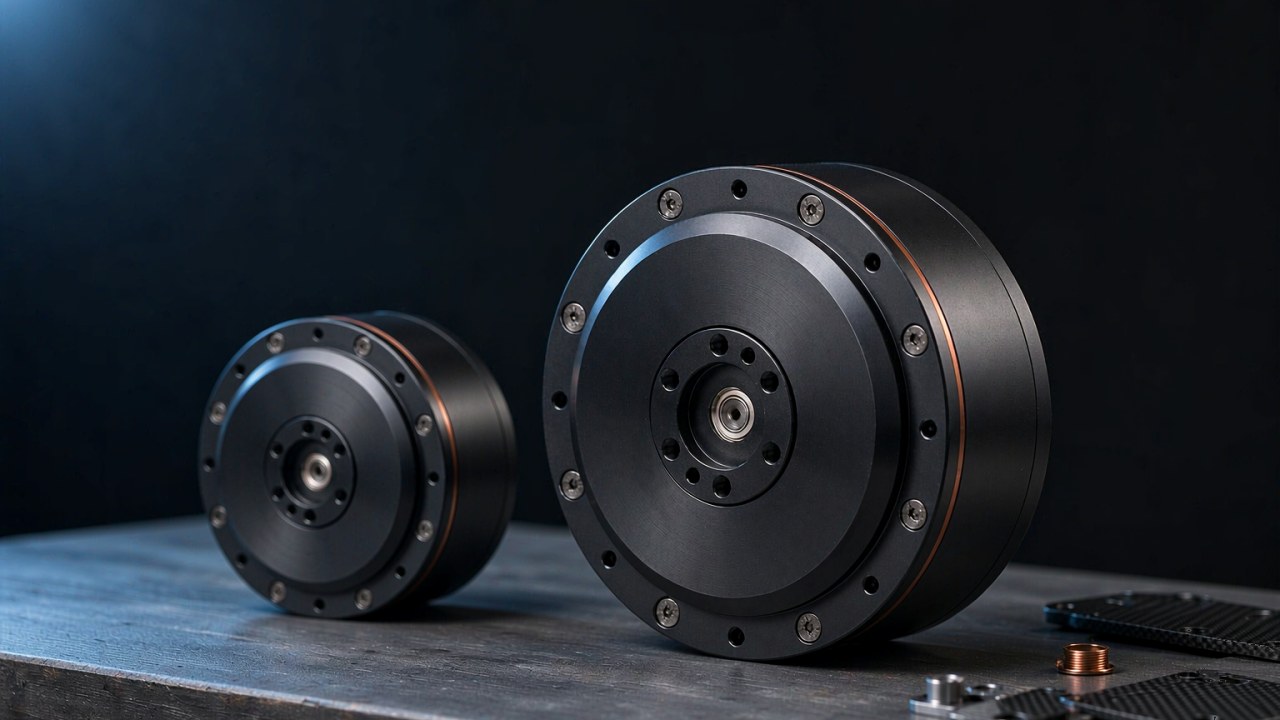
Os inrunners frameless servem a juntas, e não a câmeras. Motor de torque inrunner sem carcaça CubeMars RI50 KV100, com 180,8 g, adequa-se a juntas compactas; Motor de torque inrunner sem carcaça CubeMars RI80 V2.0 KV75 cobre a faixa intermediária em 1,45 Nm nominais; Motor de torque inrunner sem carcaça CubeMars RI100 KV105 entrega 4,95 Nm de torque de pico a partir de 14 pares de polos, com a página declarando comportamento de degrau ultrabaixo e resposta rápida mesmo em baixa velocidade. Kits frameless integram-se à própria estrutura da junta — estator e rotor são aparafusados na carcaça —, e a lógica de seleção da classe está coberta em Motores de torque sem carcaça: escolha do kit estator-rotor para juntas.
O vídeo oficial acima percorre diretamente a construção frameless inrunner e outrunner — os dentes do estator, os ímãs do rotor e o layout de enrolamento que decidem quanto torque de cogging um projeto produz — e mostra as duas arquiteturas lado a lado em hardware real.
Escolhendo para movimento suave em baixa velocidade: uma lista de verificação
O mecanismo e a evidência se montam em uma ordem de operações. Convém segui-la de cima a baixo quando a aplicação vive em baixa velocidade; ela só pode ser ignorada quando o ponto de operação permanece no regime em que o degrau é filtrado.
Etapa um: definir a faixa de velocidade
Anotar o movimento útil mais lento e o regime de sustentação antes de abrir qualquer página de produto. Perto do repouso, em movimento contínuo lento e em inversões frequentes em baixa velocidade, o comportamento do degrau do motor é um critério de seleção de primeira ordem — e não existe um limite universal em rpm, porque o impacto depende da velocidade do eixo junto com as inércias do rotor e da carga, a rigidez mecânica, o amortecimento, a relação de transmissão e a largura de banda de controle. Em alta velocidade, a frequência da perturbação sai da faixa de resposta mecânica, e as outras linhas pesam mais. Um eixo que tanto rasteja quanto varre precisa do caso de rastejamento para dimensionar o motor, porque o caso rápido cuida de si mesmo.
Etapa dois: ler a contagem de polos e o layout
Sem uma cifra impressa para comparar, as linhas estruturais carregam o sinal. Mais pares de polos, um enrolamento de ranhuras fracionárias, ímãs ou dentes inclinados (skew) e qualquer intenção declarada de cogging baixo são os marcadores de esforço de projeto investido em suavidade; a tabela comparativa acima mostra como essas linhas se leem na prática. Onde a página silencia sobre estrutura, vale a lista de perguntas ao fabricante da seção anterior — e afirmações de redução de cogging sem linhas estruturais por trás merecem o ceticismo que a nota sobre método em branco prevê.
Etapa três: planejar o teste de bancada
Planejar medir o que a folha de dados omite. A sensação do acionamento inverso, a ondulação de corrente em velocidade constante e a impressão digital de velocidade em baixa rotação levam cada uma menos de uma hora com um drive e um encoder, e juntas delimitam o comportamento que as linhas impressas não conseguem mostrar. Vale amostrar dois motores candidatos, se o orçamento permitir: a comparação é mais informativa do que qualquer leitura absoluta, porque os testes são relativos por natureza. Uma nota sobre disciplina de bancada: os mesmos ajustes de drive, a mesma velocidade e a mesma condição de carga devem ser usados para os dois candidatos, porque a amplitude da ondulação de corrente depende dos ganhos da malha e da velocidade tanto quanto do motor. Uma comparação disciplinada frente a frente em uma mesma bancada vale mais que duas medições cuidadosas em duas montagens diferentes.
Etapa quatro: casar o drive com o motor
O drive não consegue remover o degrau, mas decide quanto da família mais ampla da ondulação de torque sobrevive até a saída. O acionamento FOC senoidal pareado com um motor de força contraeletromotriz senoidal consegue suprimir grande parte da componente relacionada à comutação; o acionamento trapezoidal acrescenta a própria ondulação por cima. O piso magnético — o degrau — permanece em qualquer caso. O lado de corrente e aquecimento desse pareamento está coberto em Torque contínuo vs torque de pico: ciclo de trabalho, limite térmico e curva torque-velocidade. A suavidade no eixo é uma propriedade do motor multiplicada por uma propriedade do drive, e a lista de verificação só se fecha quando os dois lados estão escolhidos.
Pontos principais
- O torque de cogging é um torque de degrau dependente da posição e presente sem alimentação, causado pela atração entre ímãs e dentes; não exige corrente e repete-se muitas vezes por revolução.
- As inércias do rotor e da carga filtram a perturbação em velocidade, de modo que o degrau decide seleções apenas em baixa velocidade, perto do repouso e em inversão lenta.
- O cogging é uma componente da ondulação de torque — a componente que nenhum ajuste de drive consegue remover, porque reside no ferro e nos ímãs.
- Disposições de ranhuras fracionárias, inclinação (skew), moldagem de ímãs e enrolamentos sem ranhuras são as alavancas de projeto estabelecidas; a escolha ranhura-polo define a periodicidade, enquanto a amplitude pertence ao projeto eletromagnético completo.
- A maioria das folhas de dados não imprime cifra alguma, de modo que a redução do torque de cogging é julgada a partir das contagens de pares de polos, da intenção de projeto declarada, de um acionamento inverso manual e de um teste de ondulação de corrente em baixa velocidade.
Perguntas frequentes
QO que causa o torque de cogging em um motor brushless?
A atração entre os ímãs permanentes do rotor e os dentes discretos de ferro de um estator com ranhuras. Cada ímã é puxado para a posição angular de menor relutância magnética, e a variação da energia magnética armazenada com o ângulo aparece como um torque que ora resiste, ora ajuda a rotação. O efeito, portanto, não exige corrente — está presente mesmo em um eixo desenergizado —, e a contagem de degraus por revolução segue o mínimo múltiplo comum dos números de ranhuras e de polos. Em outras palavras, o degrau é o membro desenergizado da família da ondulação de torque.
QO torque de cogging é o mesmo que ondulação de torque?
Não — o torque de cogging é uma componente da ondulação de torque, e não um sinônimo. A ondulação de torque é a variação total do torque de saída com a posição enquanto o motor é acionado, somando o efeito do degrau, o descasamento entre as formas de onda da força contraeletromotriz e da corrente, e os eventos de comutação. A componente do degrau existe desenergizada e sobrevive a qualquer ajuste de drive, enquanto as outras componentes respondem à técnica de acionamento, e é por isso que os dois termos levam a correções diferentes.
QO torque de cogging importa em alta velocidade?
Dificilmente em velocidade, mas não porque o efeito desapareça. A perturbação alterna o sinal em cada degrau e média um trabalho líquido nulo por ciclo; conforme a velocidade sobe, a frequência cresce e a inércia rotativa atenua a ondulação de movimento resultante, embora o quanto dependa da inércia do sistema, da rigidez, do amortecimento e da largura de banda de controle. O efeito domina, isso sim, perto do repouso, na sustentação de posição e em inversões lentas — os regimes em que eixos de gimbal, juntas de robô de acionamento direto e mecanismos de rastreamento passam a vida útil.
QComo medir o torque de cogging sem um dinamômetro?
Três verificações de bancada o delimitam, e nenhuma delas substitui uma medição direta. Girar manualmente o eixo desenergizado expõe o grão do degrau como triagem qualitativa. Rodar em velocidade baixa constante sob controle de corrente mostra como o drive responde à perturbação, embora a ondulação de corrente também reflita ganhos de malha, PWM e carga. Registrar a velocidade do encoder durante um movimento lento de velocidade constante mostra a ondulação de movimento em nível de sistema. Quando um número real é necessário, o caminho direto é um transdutor de torque em um eixo girando lentamente e desenergizado — sem dinamômetro.
QQuais escolhas de projeto reduzem o torque de cogging?
Combinações de ranhuras e polos com mínimo múltiplo comum alto elevam o número de eventos de degrau por revolução, embora a amplitude ainda dependa das aberturas de ranhura, da relação de arco polar e do teor harmônico. A inclinação (skew) reduz harmônicos selecionados do degrau ao longo do pacote, a moldagem do arco dos ímãs e aberturas de ranhura estreitas encolhem a variação de energia na origem, e enrolamentos sem ranhuras removem os dentes por completo a um custo de densidade de torque. A redução do torque de cogging por essas alavancas é decidida na fase de projeto, e é por isso que as linhas estruturais de uma página de produto carregam o sinal quando nenhuma cifra é impressa.
QPor que o torque de cogging falta na maioria das folhas de dados?
Porque imprimi-lo é mais difícil do que afirmá-lo. Uma cifra comparável exige um banco de teste definido, de baixa velocidade e com resolução de milinewton-metro, nenhum padrão entre fabricantes fixa o método, e o valor se dispersa com a tolerância dos ímãs e a temperatura. Os números também são pequenos frente ao torque nominal e fáceis de ler fora de contexto. Os fabricantes, por isso, declaram a intenção de projeto em palavras — baixo ou ultrabaixo — e deixam a medição para o comprador, e é isso que torna a contagem de polos e os testes de bancada as ferramentas práticas de comparação.
A suavidade em baixa velocidade é decidida muito antes de a malha de controle ter chance: nas contagens de ranhuras e polos, na inclinação (skew) e em saber se a linha existe na folha de dados. Ler as linhas estruturais pelo que a redação de marketing não consegue dizer, testar na bancada o que a página deixa em branco, e qualquer motores BLDC pré-selecionado para um gimbal, uma junta ou um rastreador vai se separar entre os que ficam parados com precisão e os que apenas giram rápido.