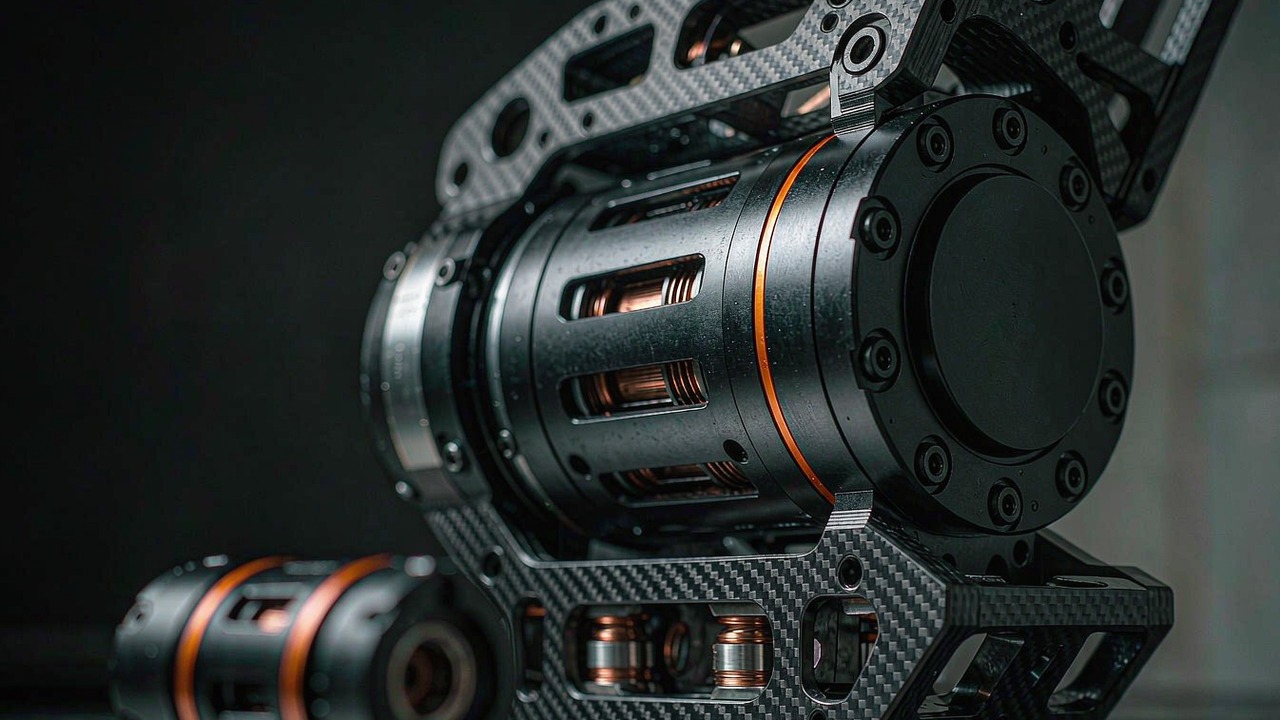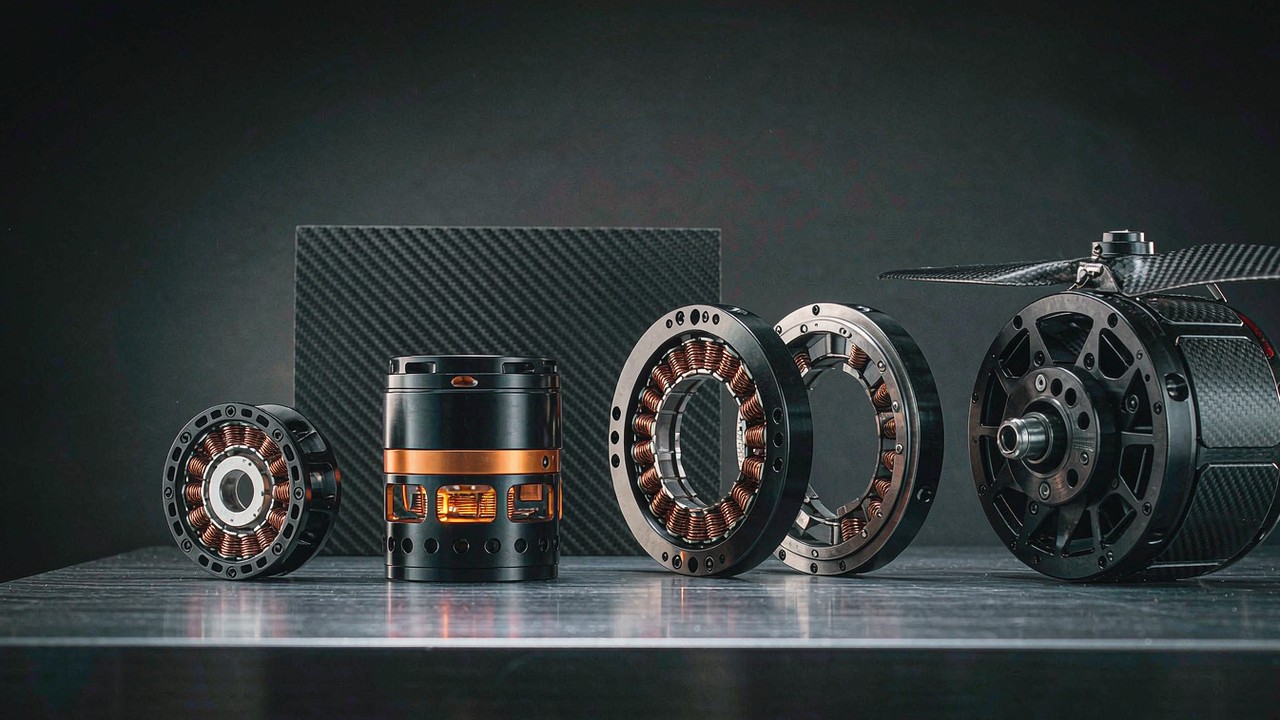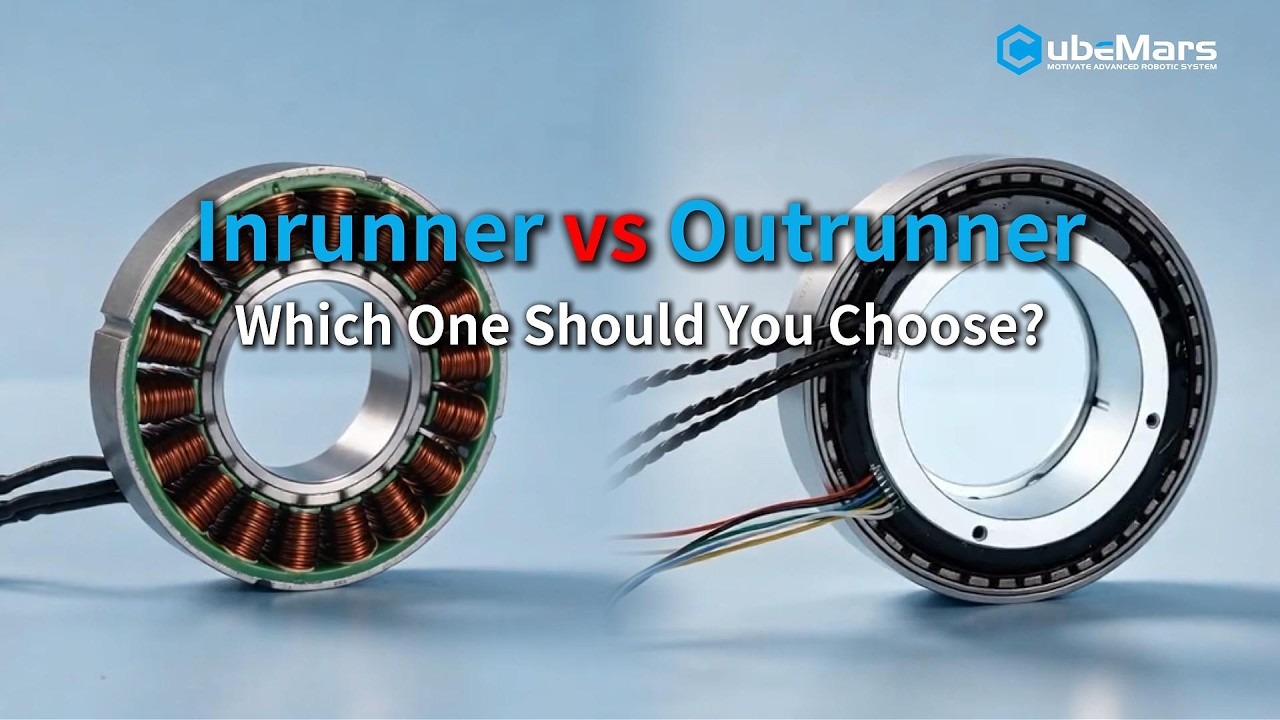
Motores de torque sem carcaça CubeMars séries RI e RO: projetos de rotor interno e rotor externo para juntas robóticas
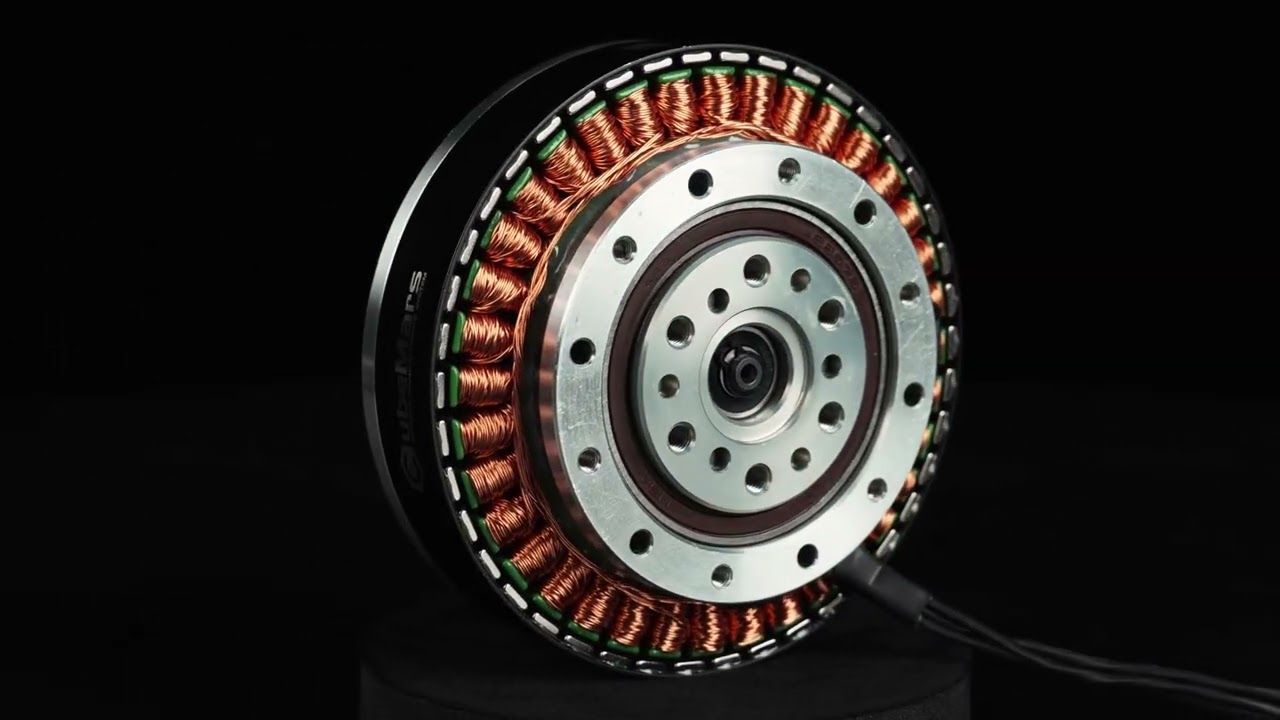
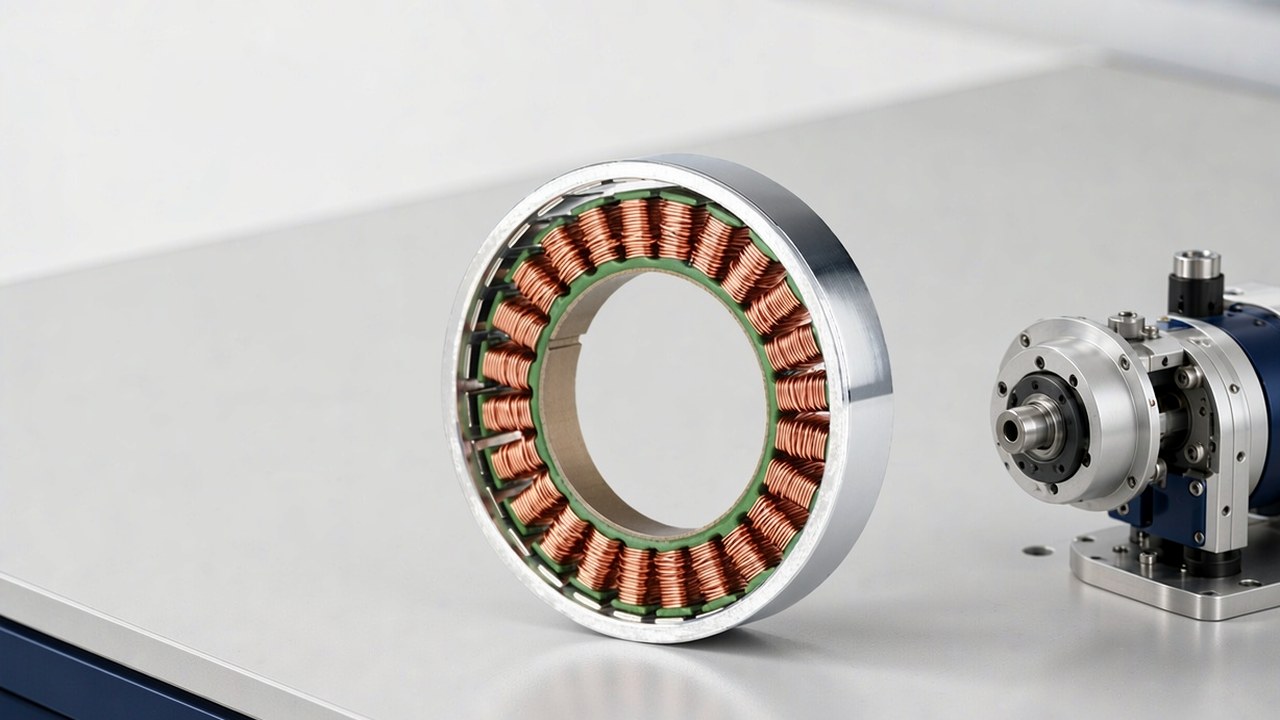
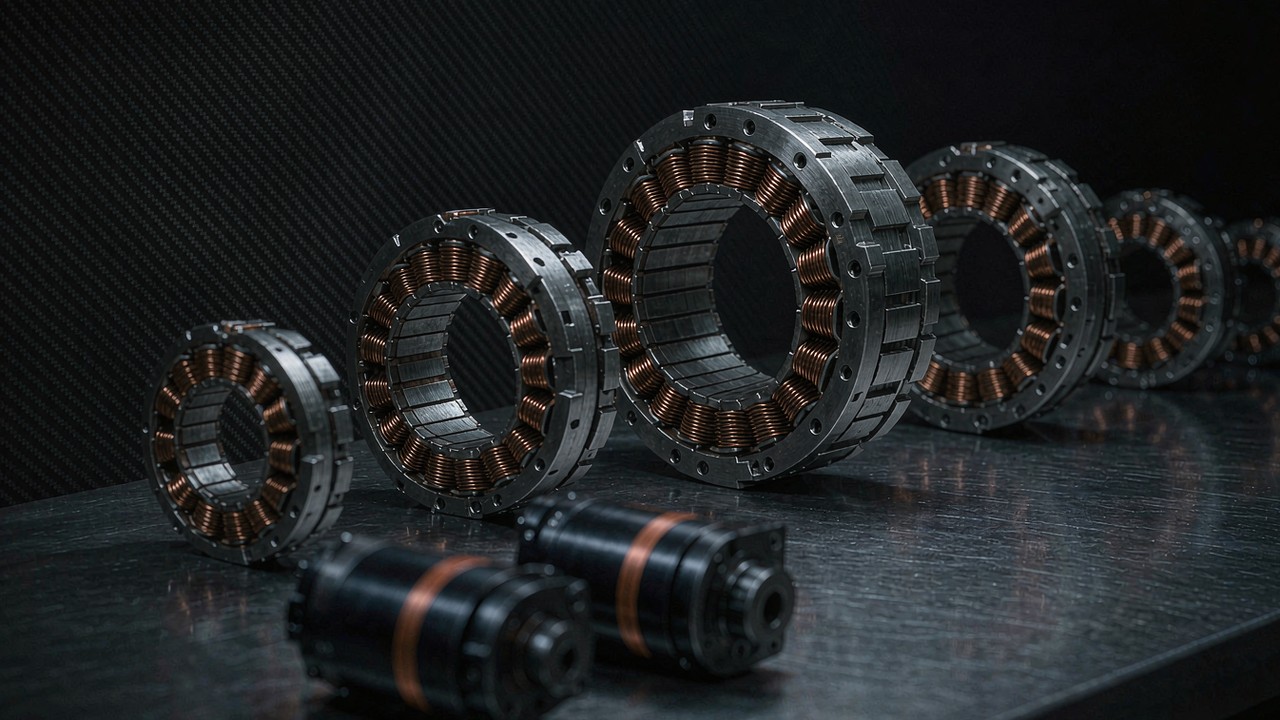
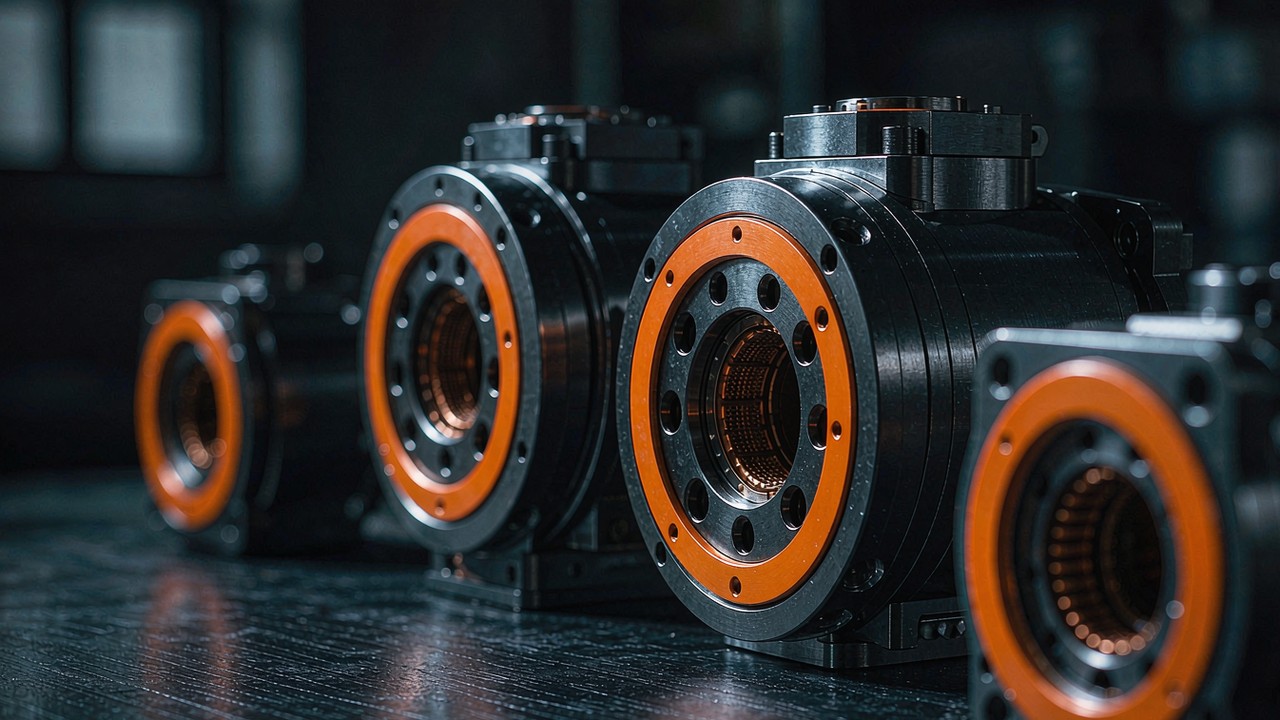
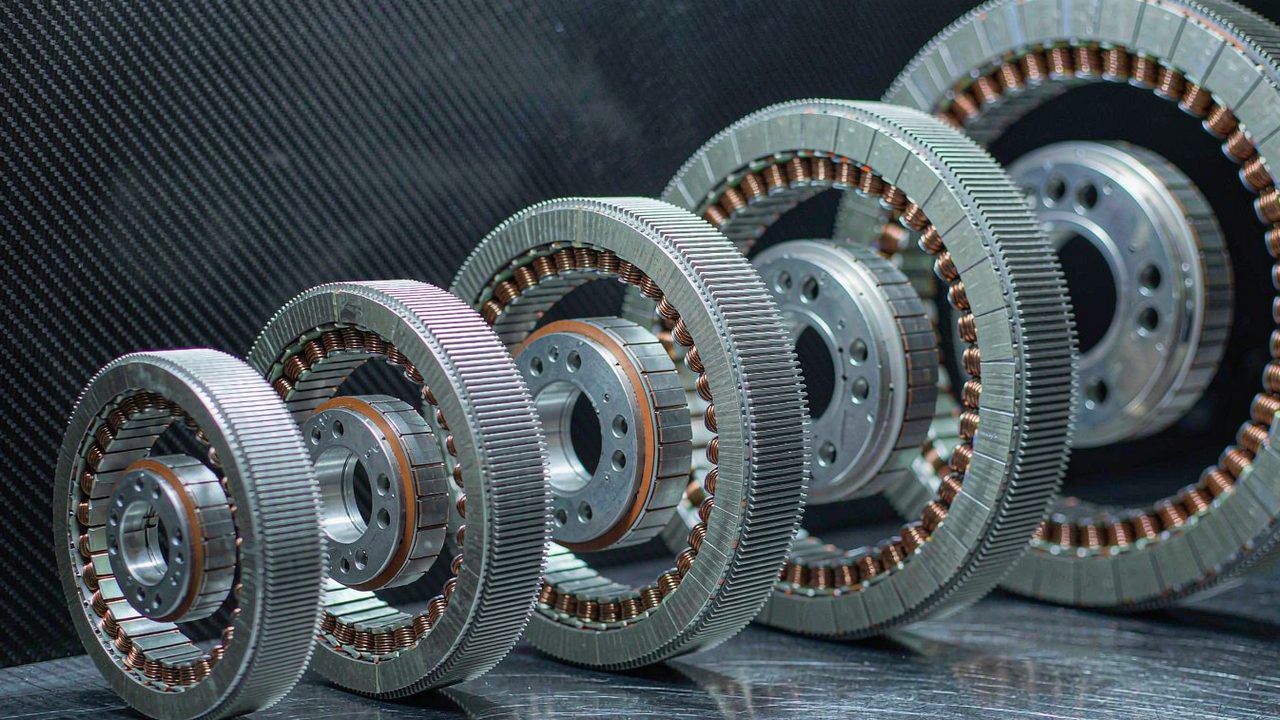
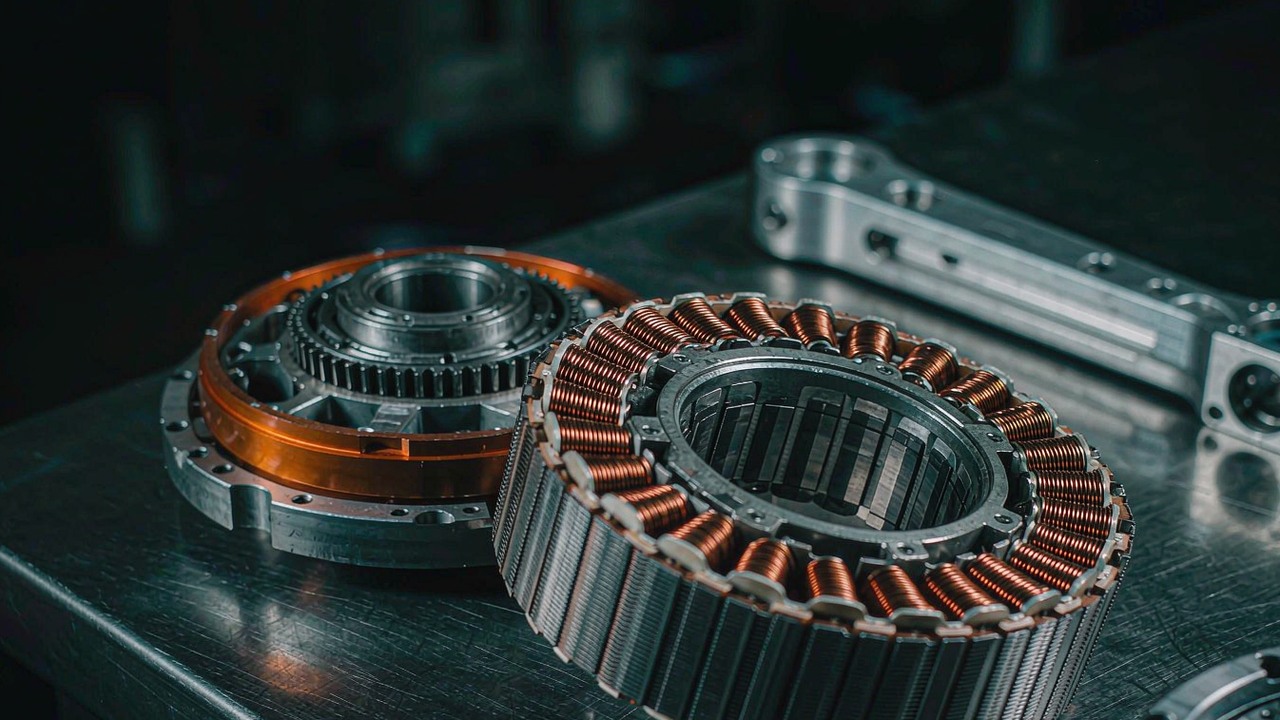
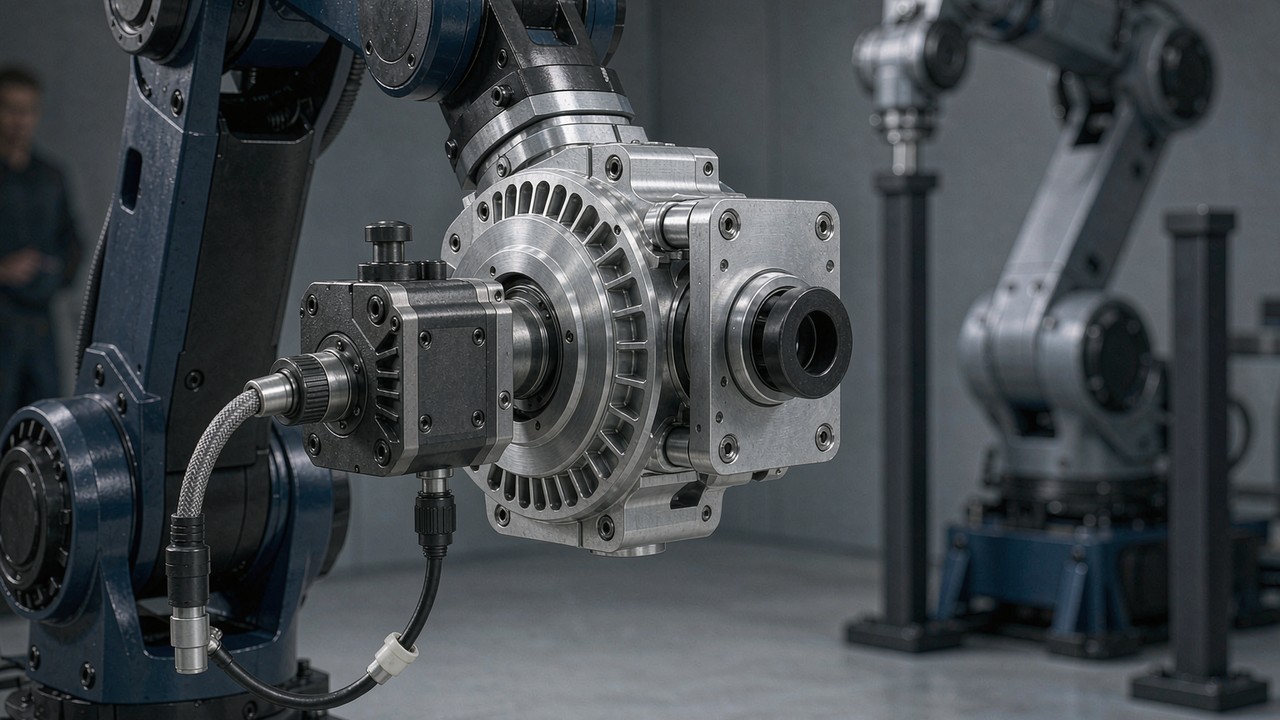
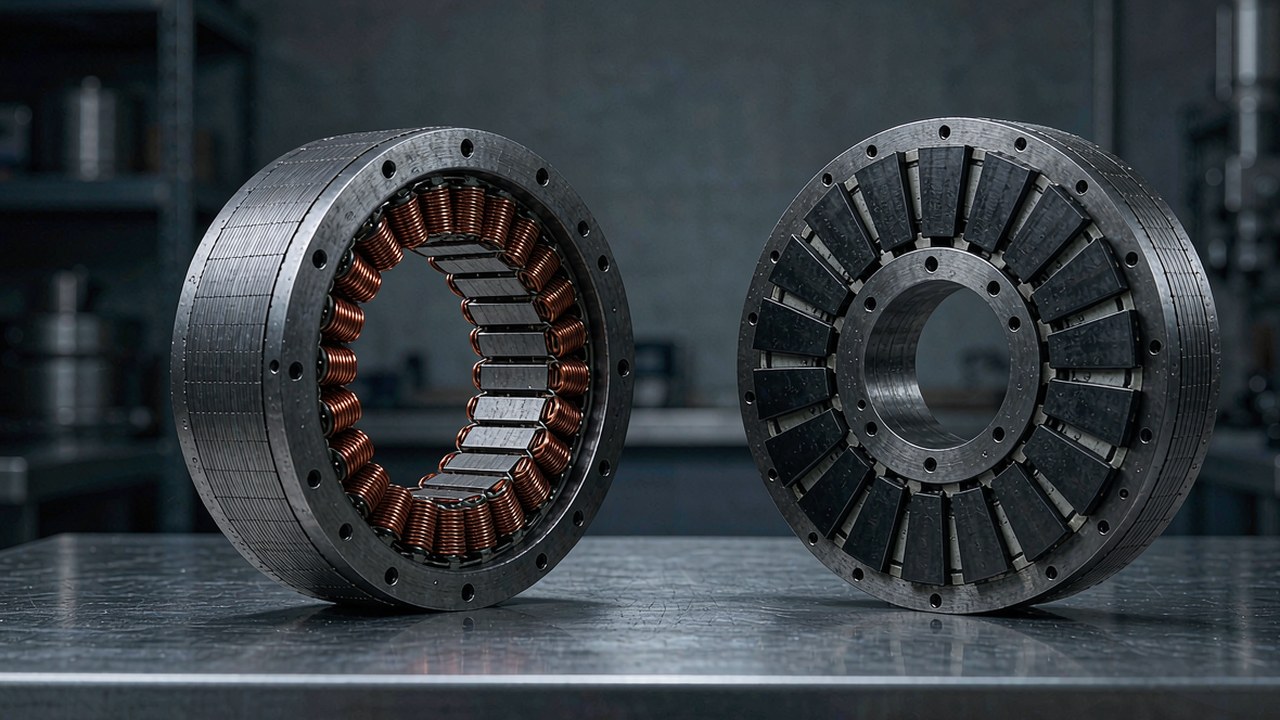
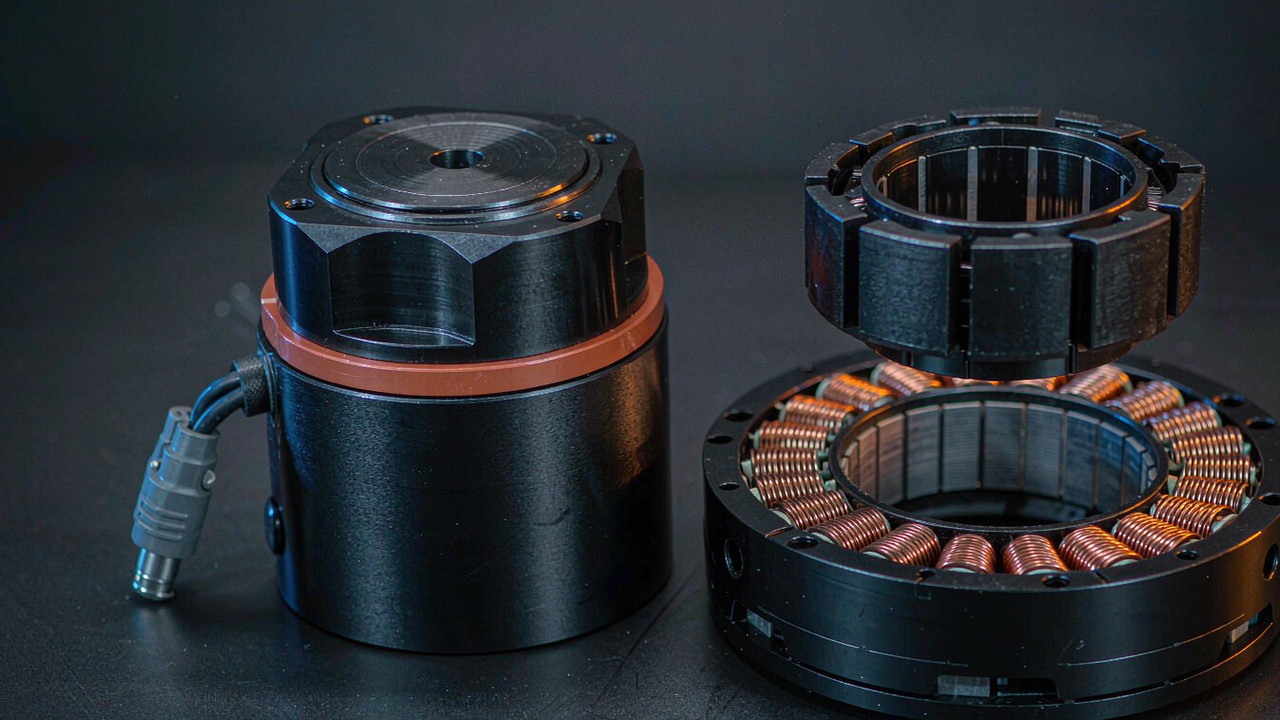
A CubeMars desenvolve seus motores de torque sem carcaça em duas arquiteturas de rotor: a série RI (rotor interno) e a s···
Artigos técnicos, vídeos de fabricantes e recursos para download sobre motores BLDC, atuadores e suas aplicações.
A CubeMars desenvolve seus motores de torque sem carcaça em duas arquiteturas de rotor: a série RI (rotor interno) e a s···
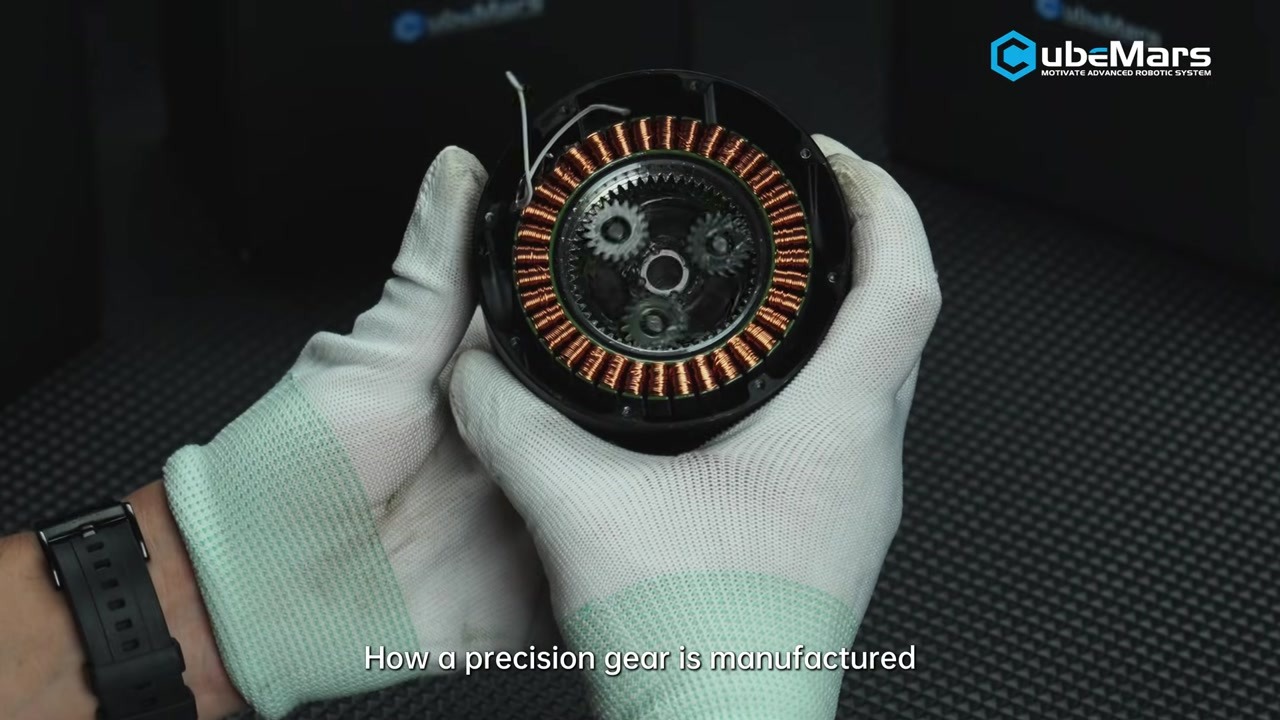
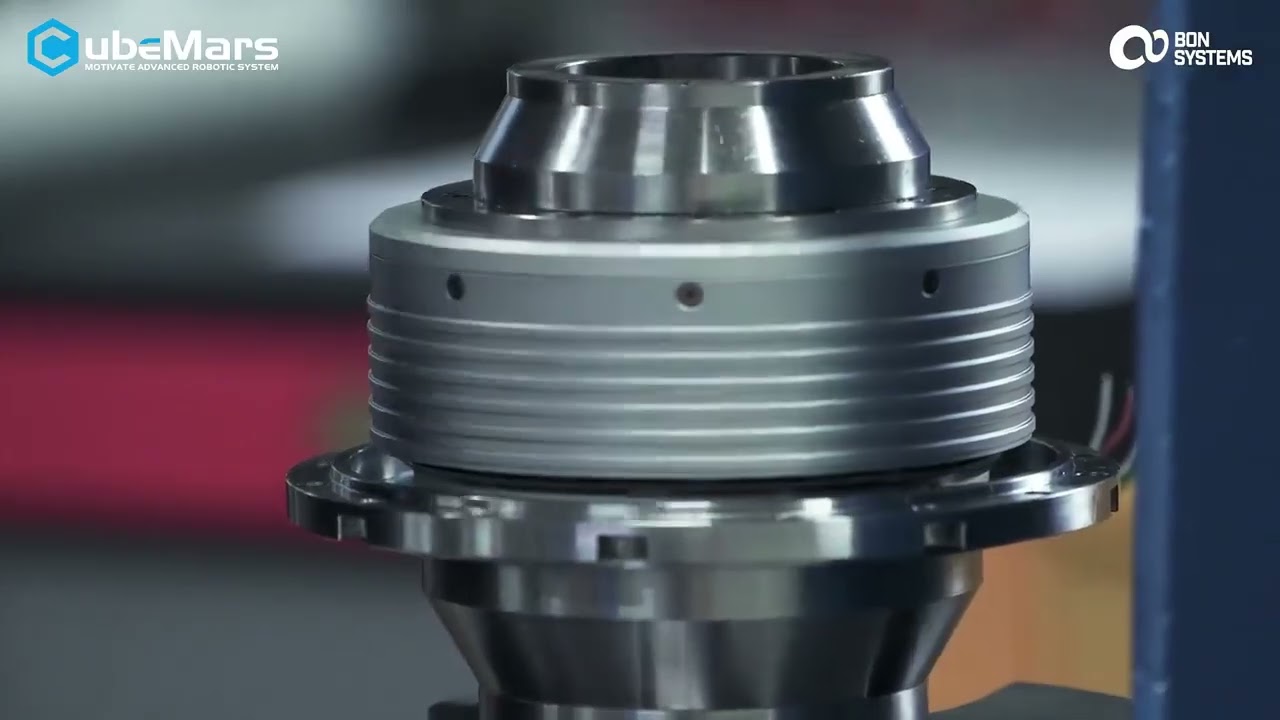
O vídeo oficial da CubeMars acompanha a produção de engrenagens de precisão para atuadores robóticos, da matéria-prima à···
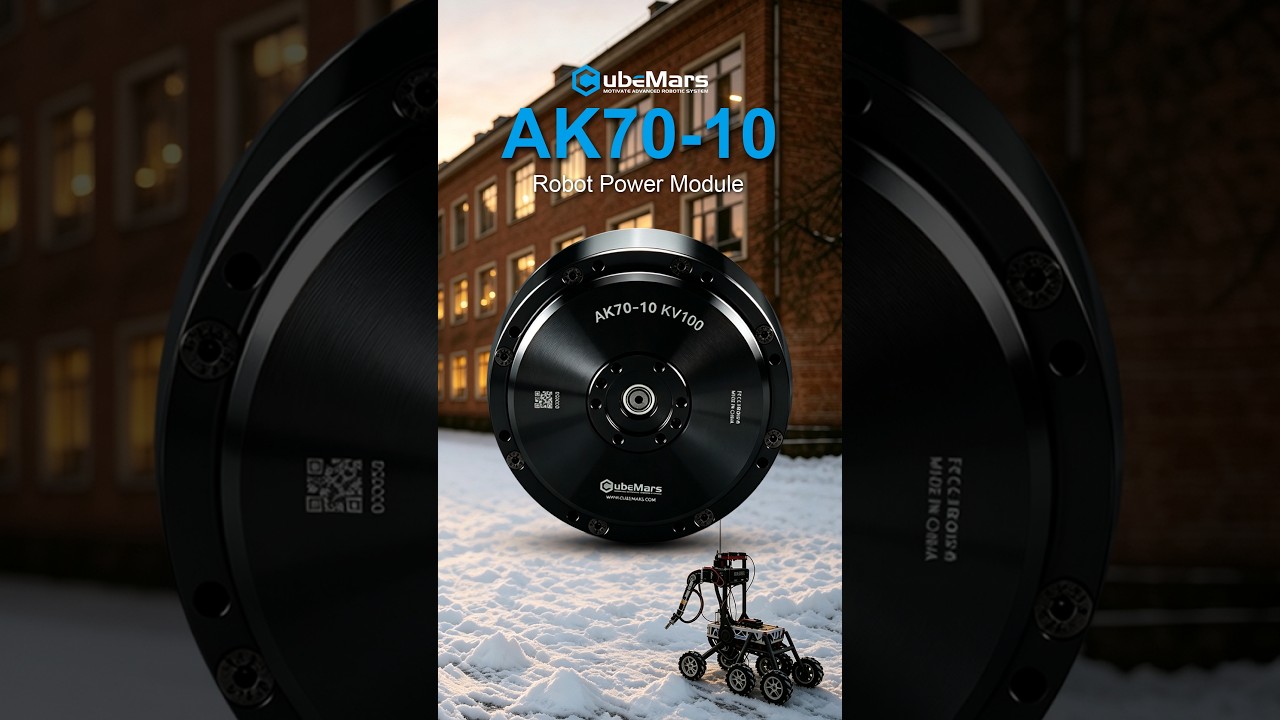
Vídeo oficial da CubeMars de 48 s: o atuador AK70-10 KV100 em movimento. 8.3 Nm nominais, 24.8 Nm de pico, planetário 10···
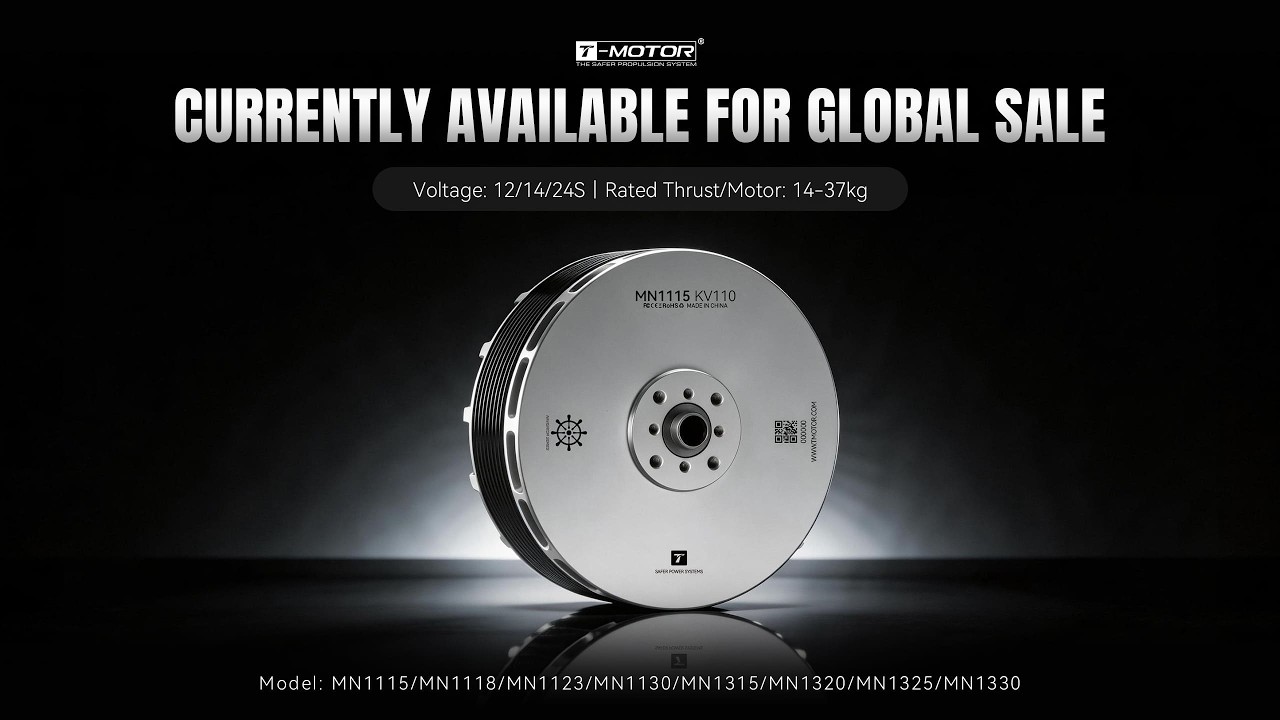
Vídeo oficial da T-Motor sobre a linha Navigator MN atualizada para UAV de carga pesada (1-37 kg de empuxo), com compara···
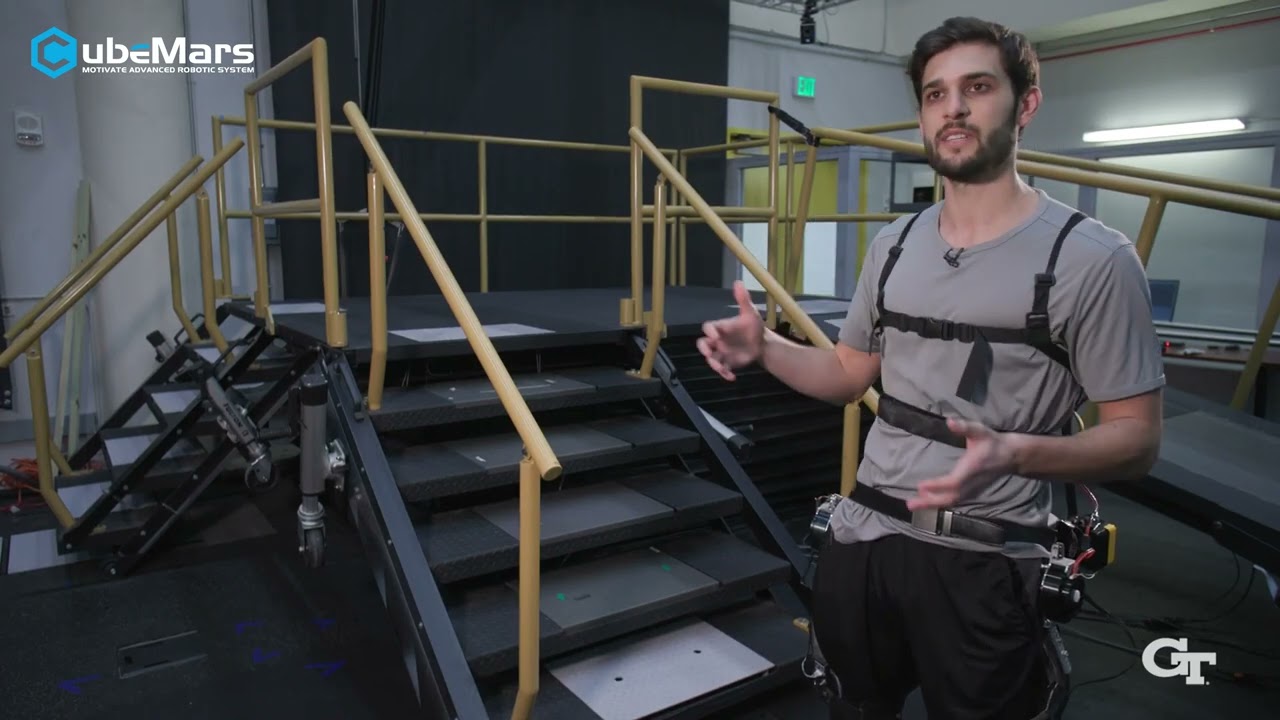
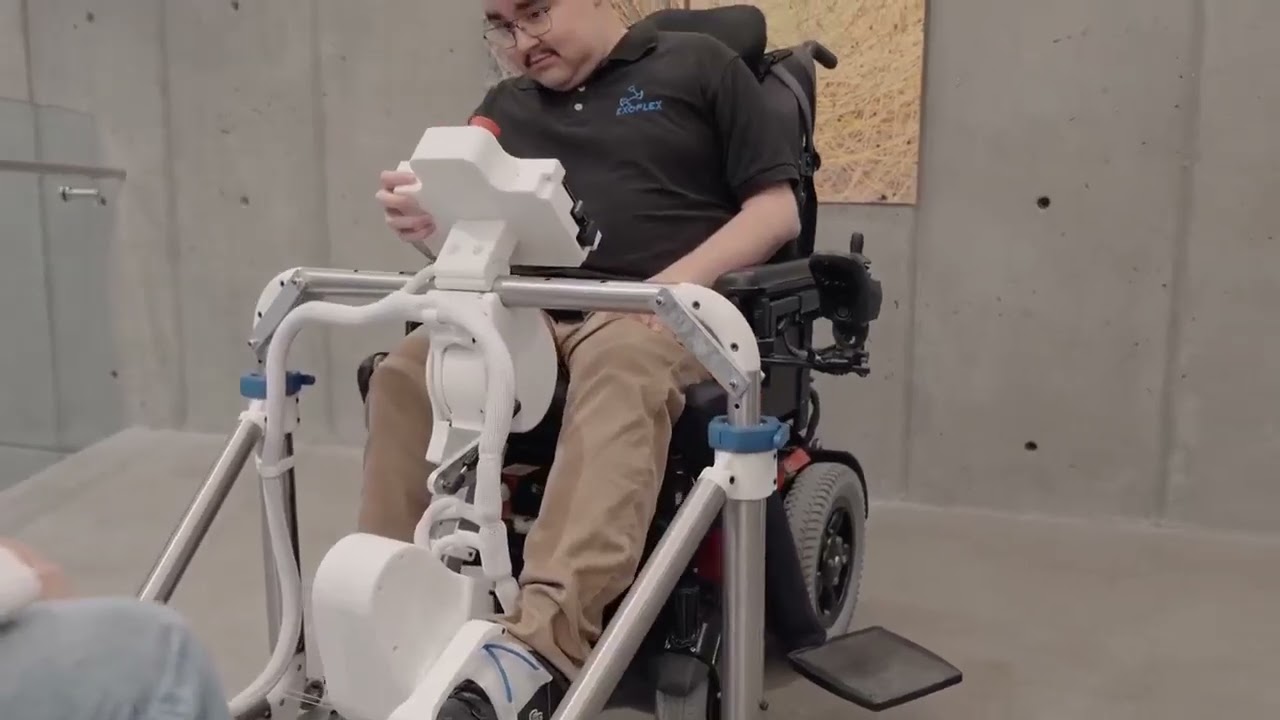
Vídeo oficial da CubeMars: o atuador robótico AK80-6 KV100 aciona o exoesqueleto bilateral da Georgia Tech, com especifi···
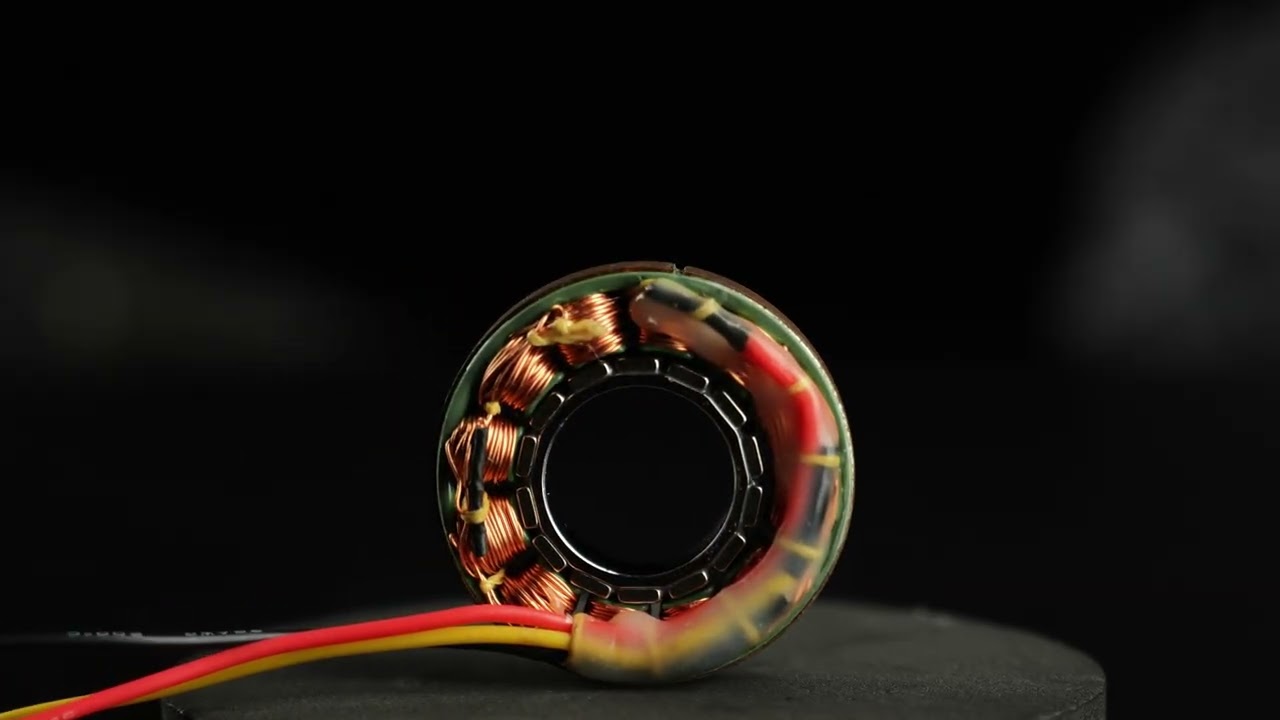
A CubeMars apresenta o motor de torque sem carcaça RI30 KV260 para juntas de robô, humanoides e braços: características,···
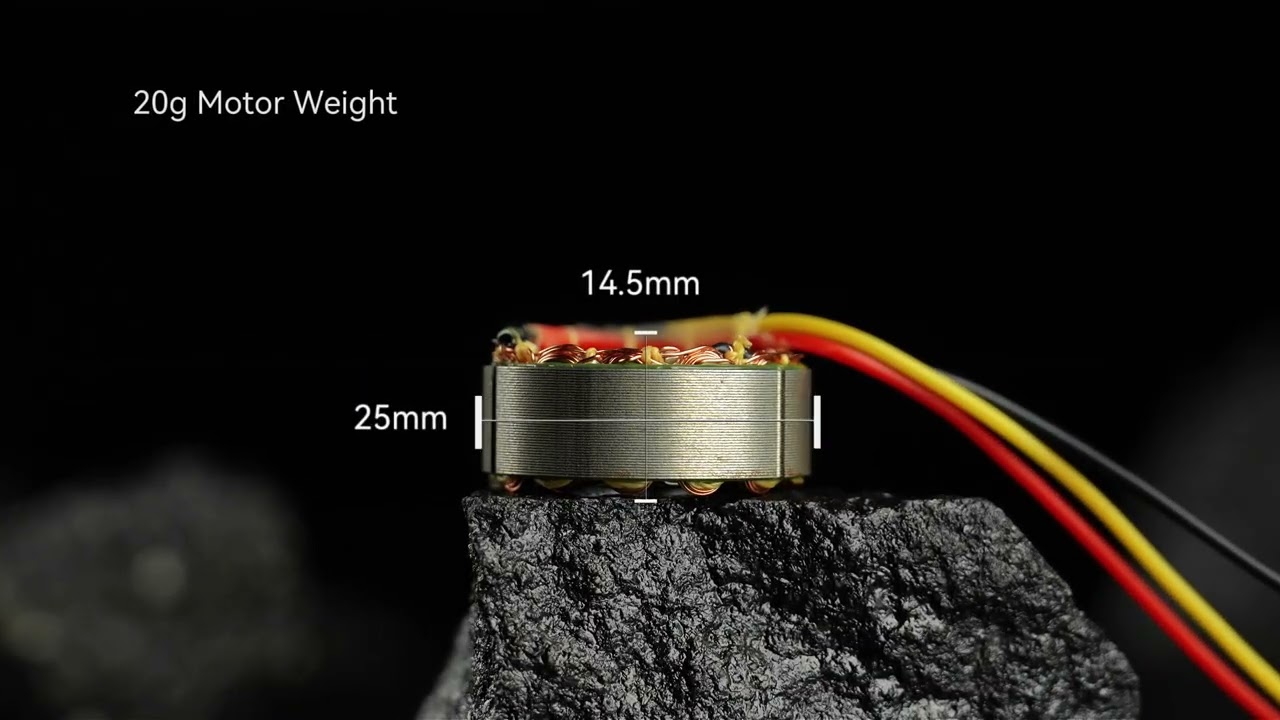
Motor de torque sem carcaça CubeMars RI20 KV600: acionamento de 20 g e 25 mm para juntas de robô, humanoides e braços ro···
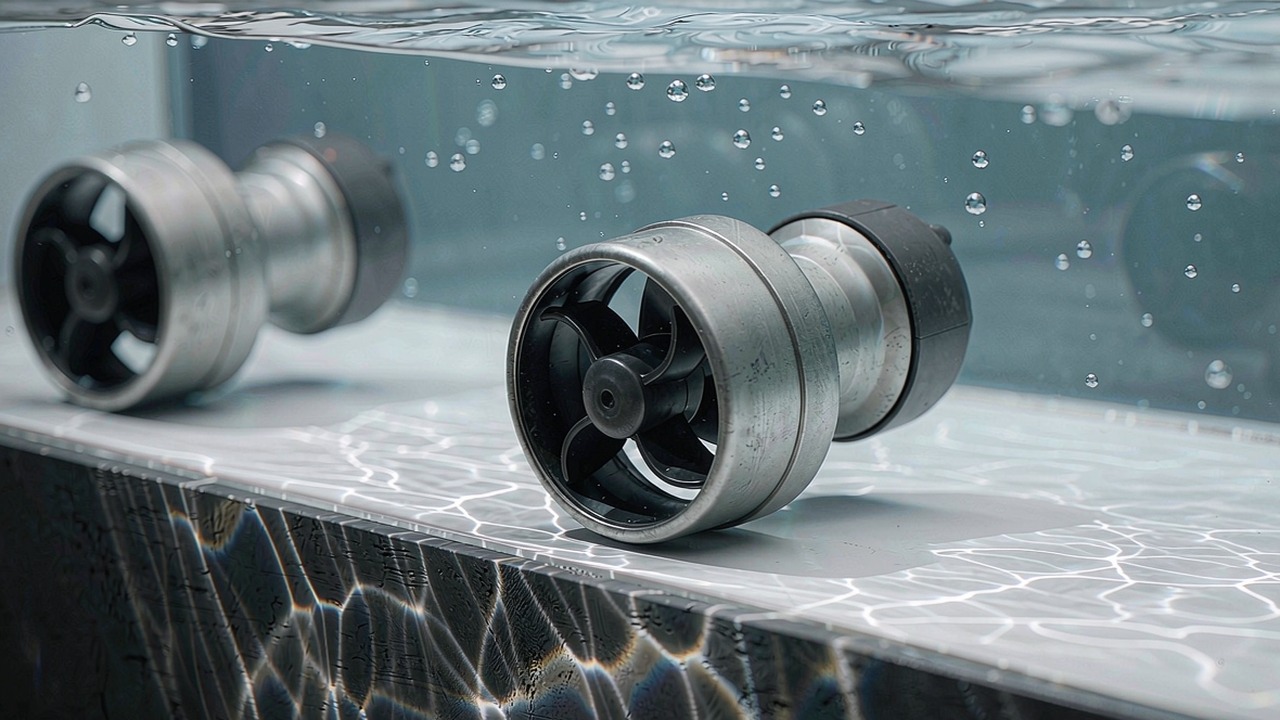
O propulsor subaquático CubeMars DW25 entrega até 25 kgf de empuxo estático com 1.79 kg, com vídeo oficial de validação ···
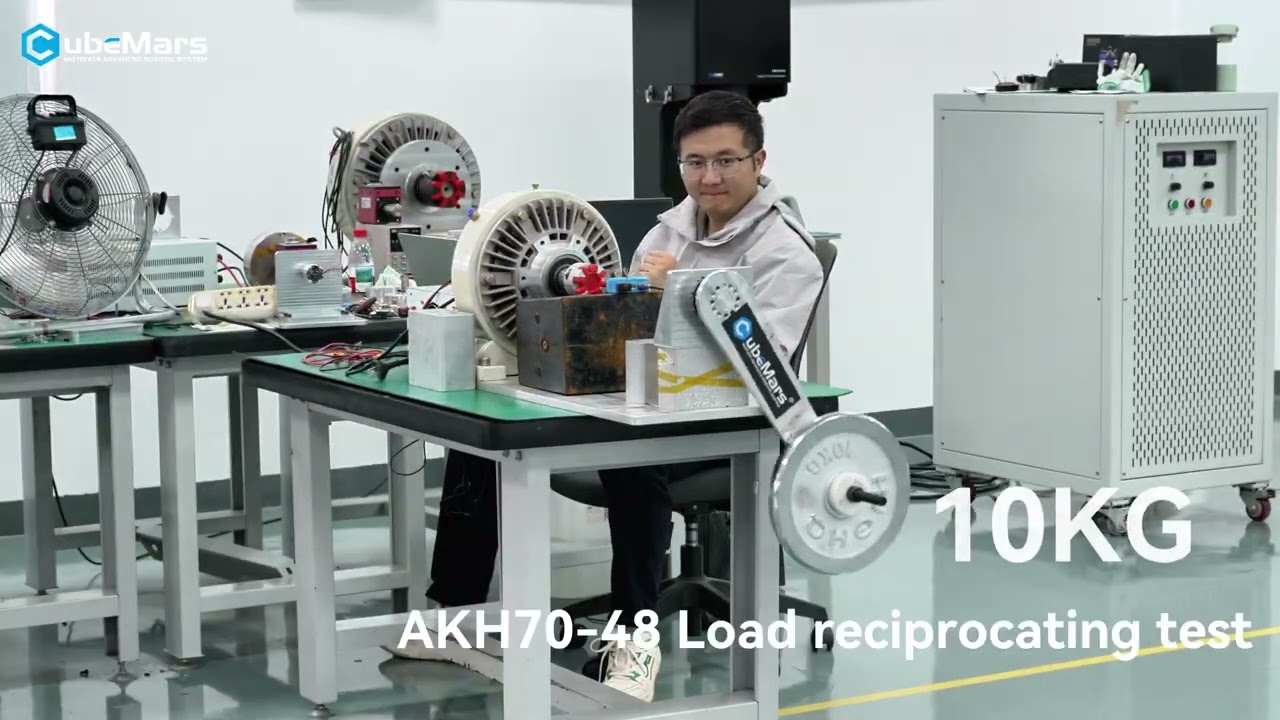
A CubeMars valida o atuador planetário de eixo vazado AKH70-48 sob cargas de até 40 kg, com rotação completa de 360°, ne···
Os motores de acionamento quase direto da série CubeMars AKE combinam alto torque com perfil baixo e redutor integrado p···
A Université de Sherbrooke usa atuadores CubeMars AK10-9 e AK80-64 para movimentos precisos de alongamento em reabi···
A equipe SuRover construiu um rover com tração swerve sobre atuadores CubeMars AK60-6 e AK10-9, para curvas de ponto e n···
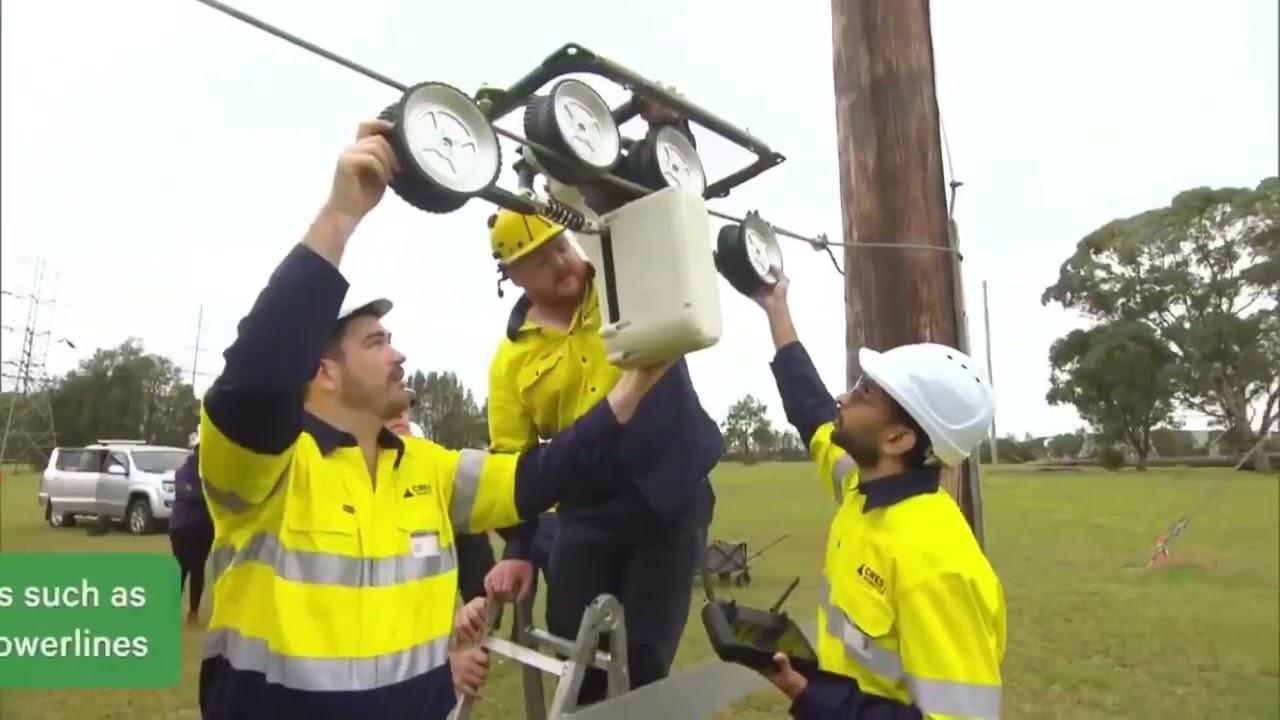
O robô de inspeção Gorilla MK1 da Transgrid usa o CubeMars RI80 inrunner sem carcaça em juntas estáveis e de alta carga,···
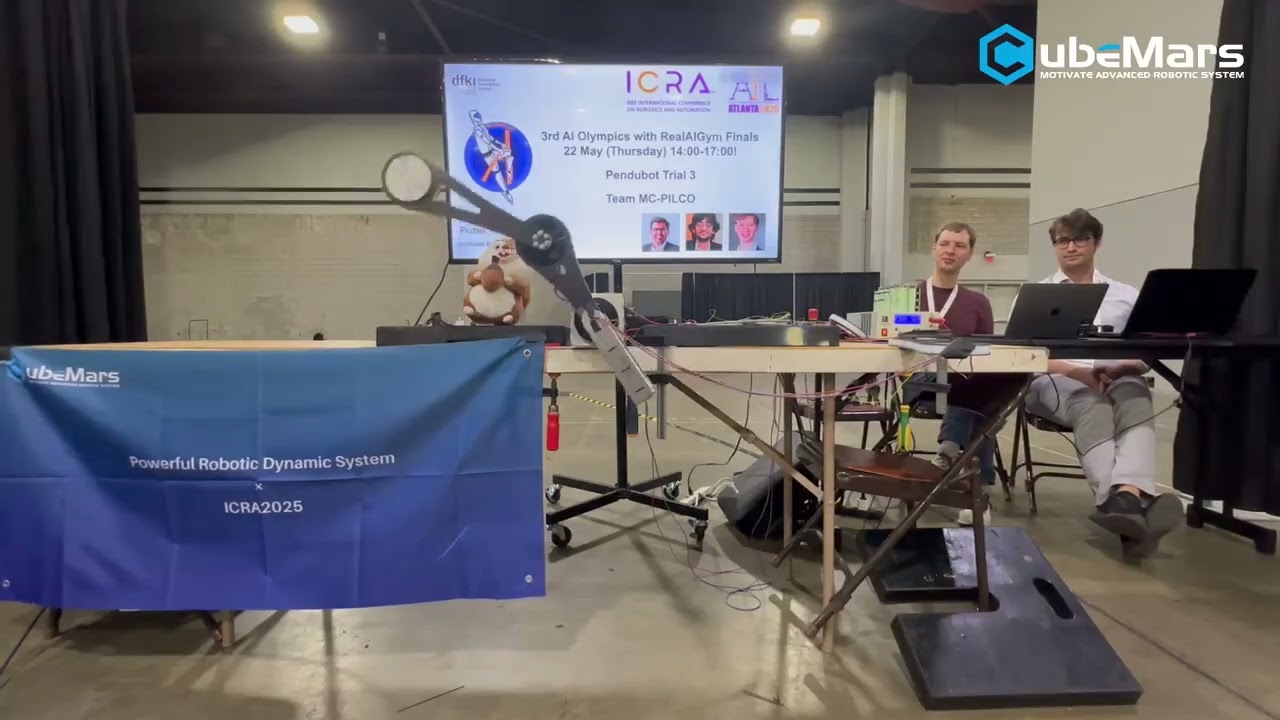
O atuador robótico AK80-6 aciona sistemas de robótica dinâmica na AI Olympics com RealAIGym durante a ICRA, com vídeo of···
CubeMars RO50 Lite: motor sem carcaça de 105 g com furo passante para robôs colaborativos, exoesqueletos e automação de ···
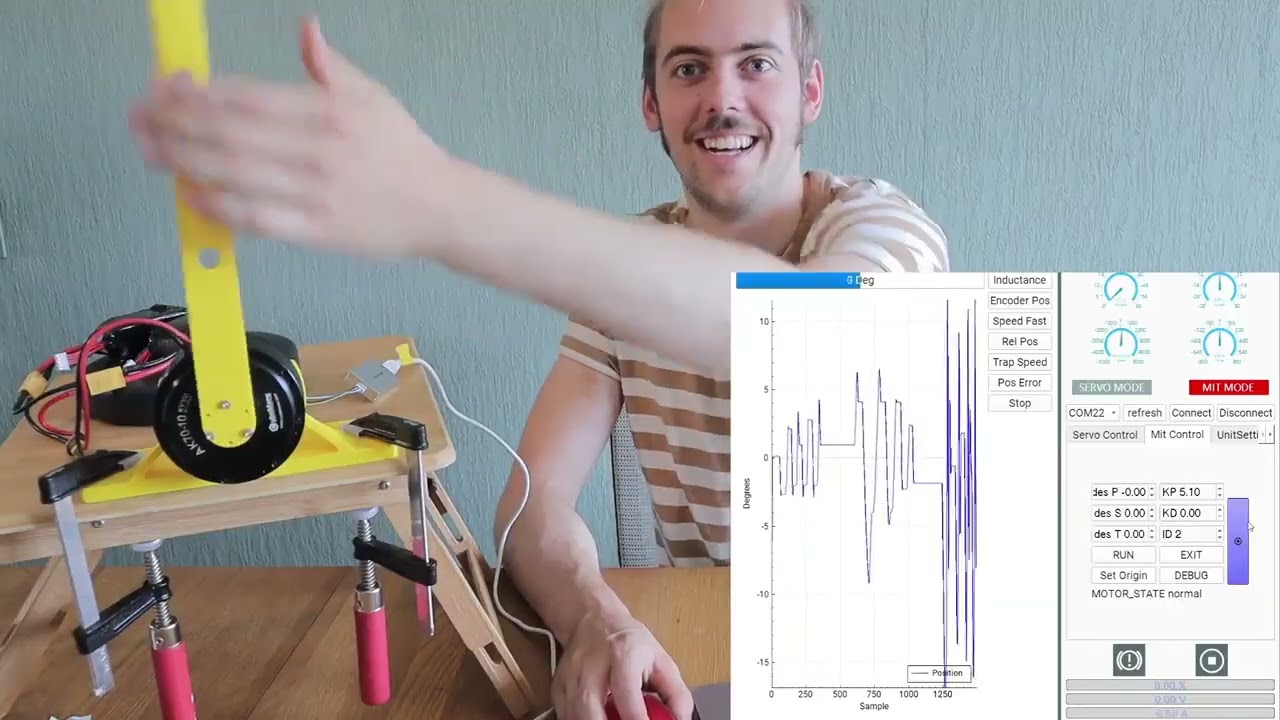
Daniel Simu abre a embalagem do CubeMars AK70-10 e explora a configuração e o uso real em um acrobô, com as impressões d···
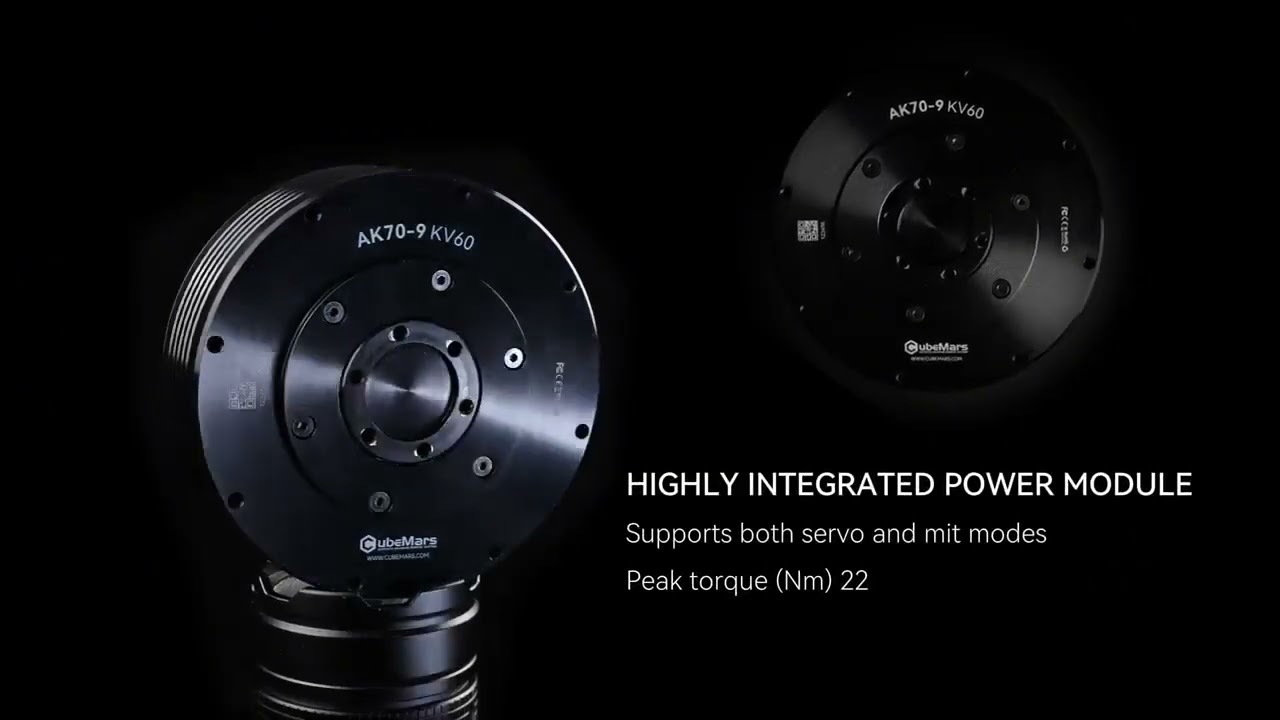
Atuadores modulares CubeMars AK70-9 e AK80-9 V3.0: movimento suave, alto torque e controle preciso de posição para junta···
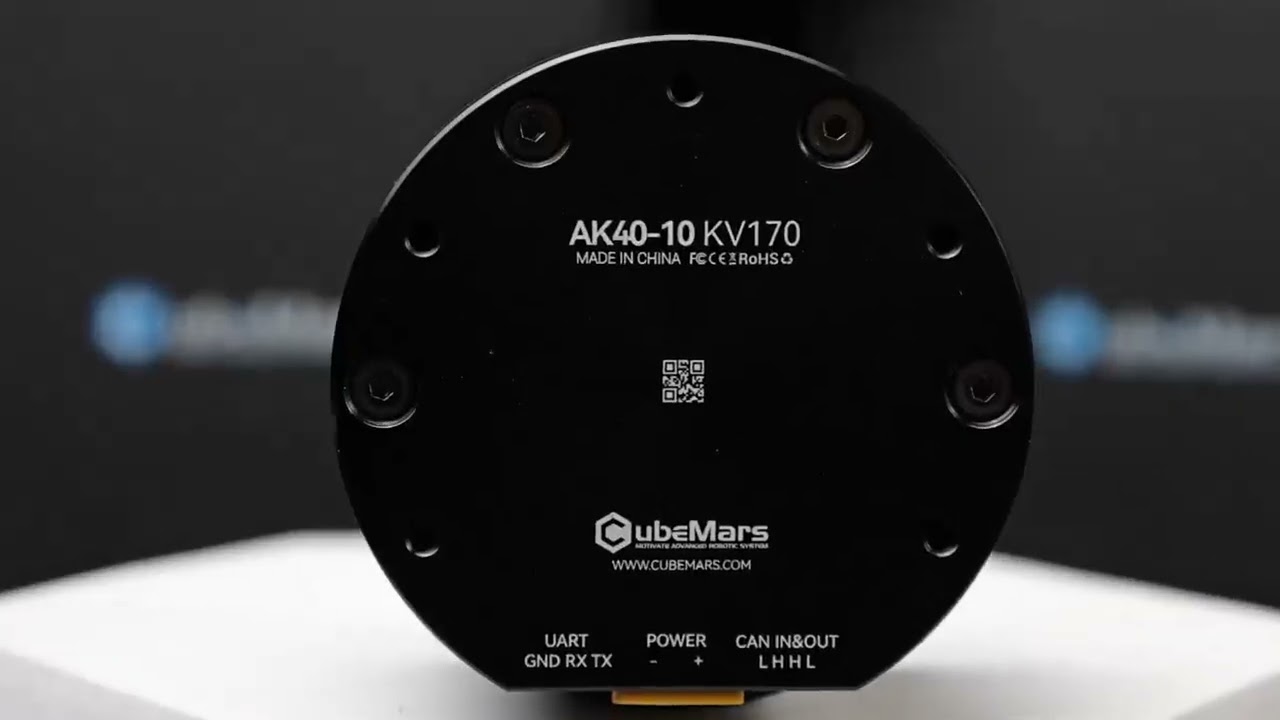
Como os módulos de potência CubeMars AK (AK40-10, AK45-10, AK45-36) reúnem motores sem escovas, planetárias e drivers em···
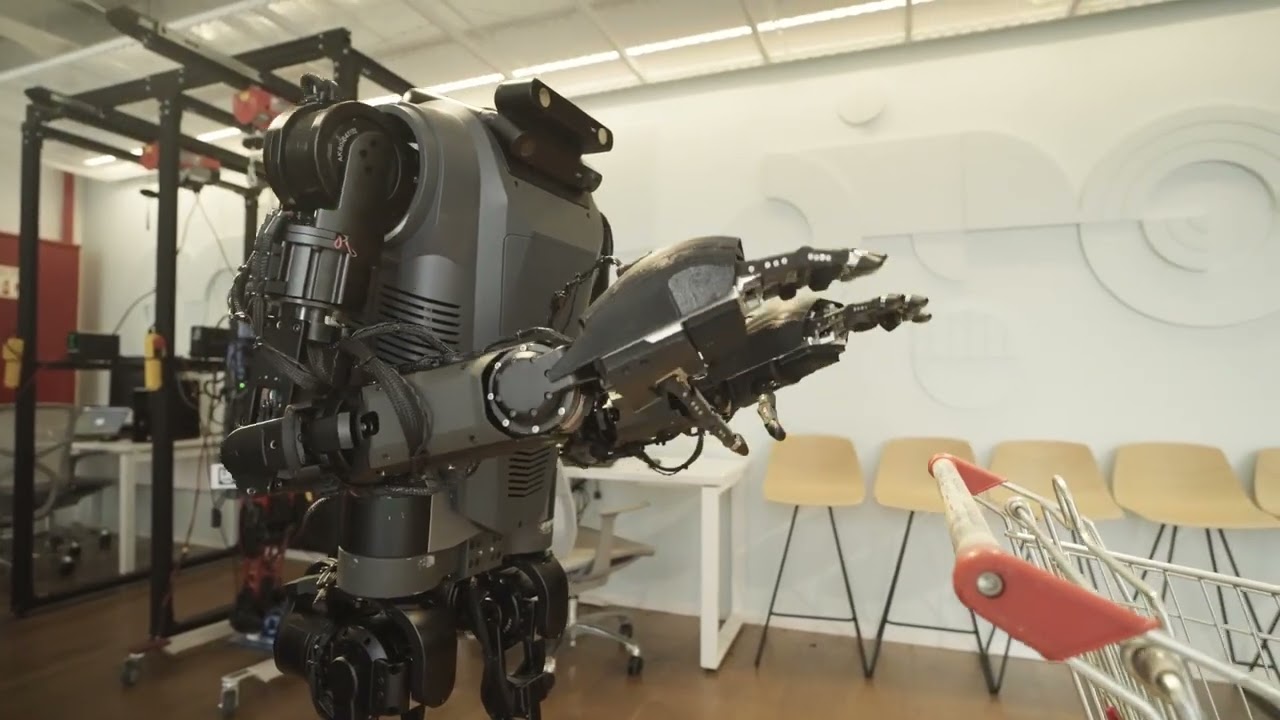
A CubeMars fornece tecnologia de atuadores de precisão para os robôs assistivos da Mentee Robotics, criados para tarefas···
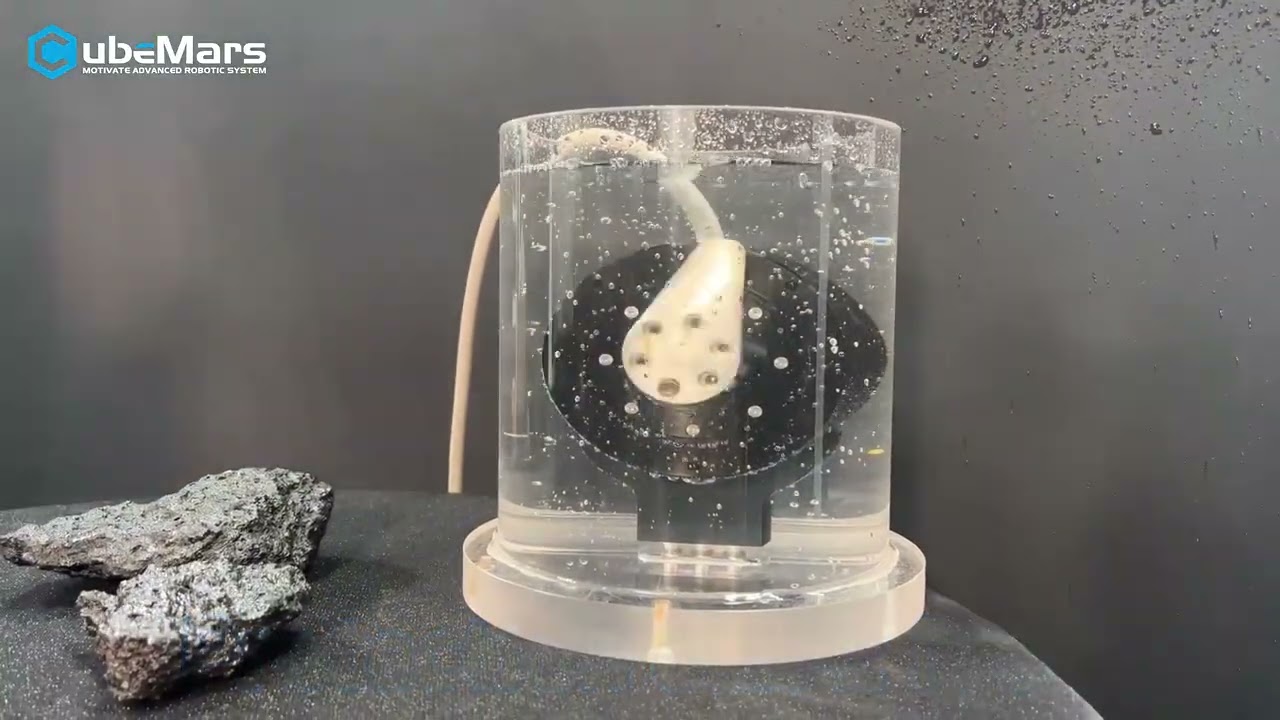
A CubeMars demonstra os atuadores IP66 à prova d'água da série AK em movimento suave e preciso sob condições úmidas seve···
A CubeMars mostra um motor RO sem carcaça personalizado acionando um redutor cicloidal automontado, com precisão e suavi···
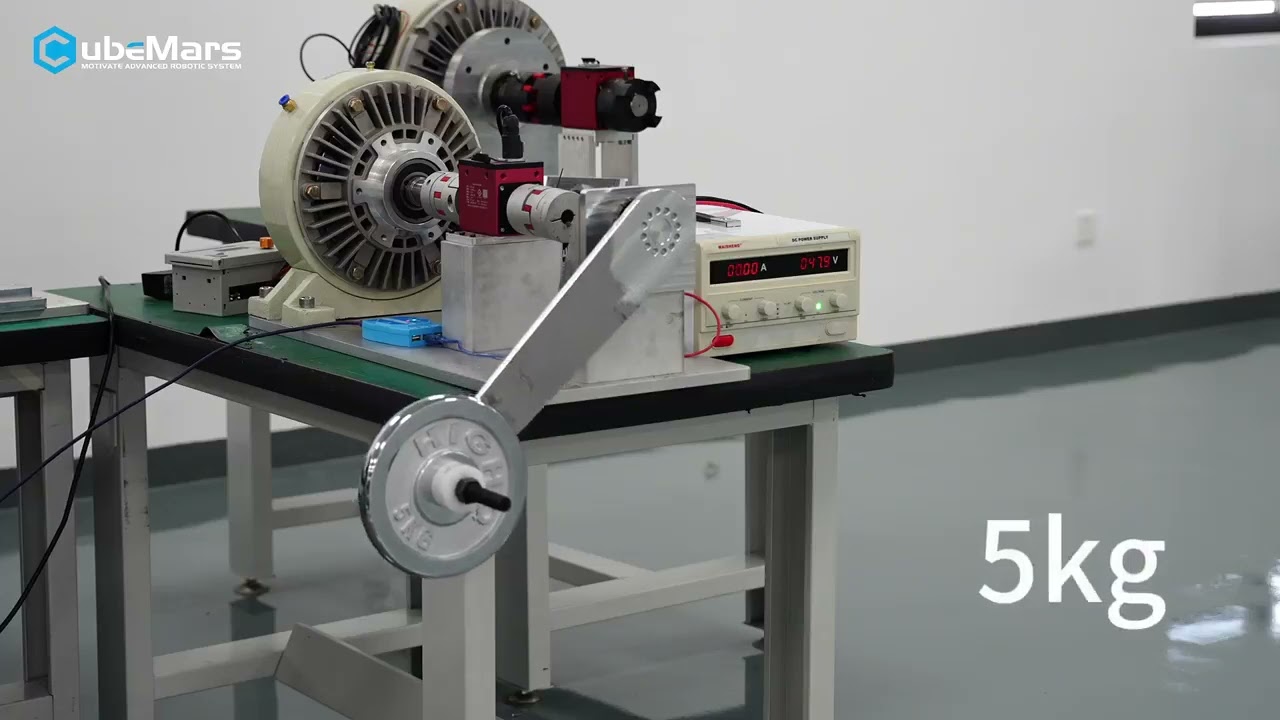
Imagens de testes iniciais de um novo motor CubeMars com 245 Nm de torque de pico sob carga de 35 kg e alavanca de 400 m···
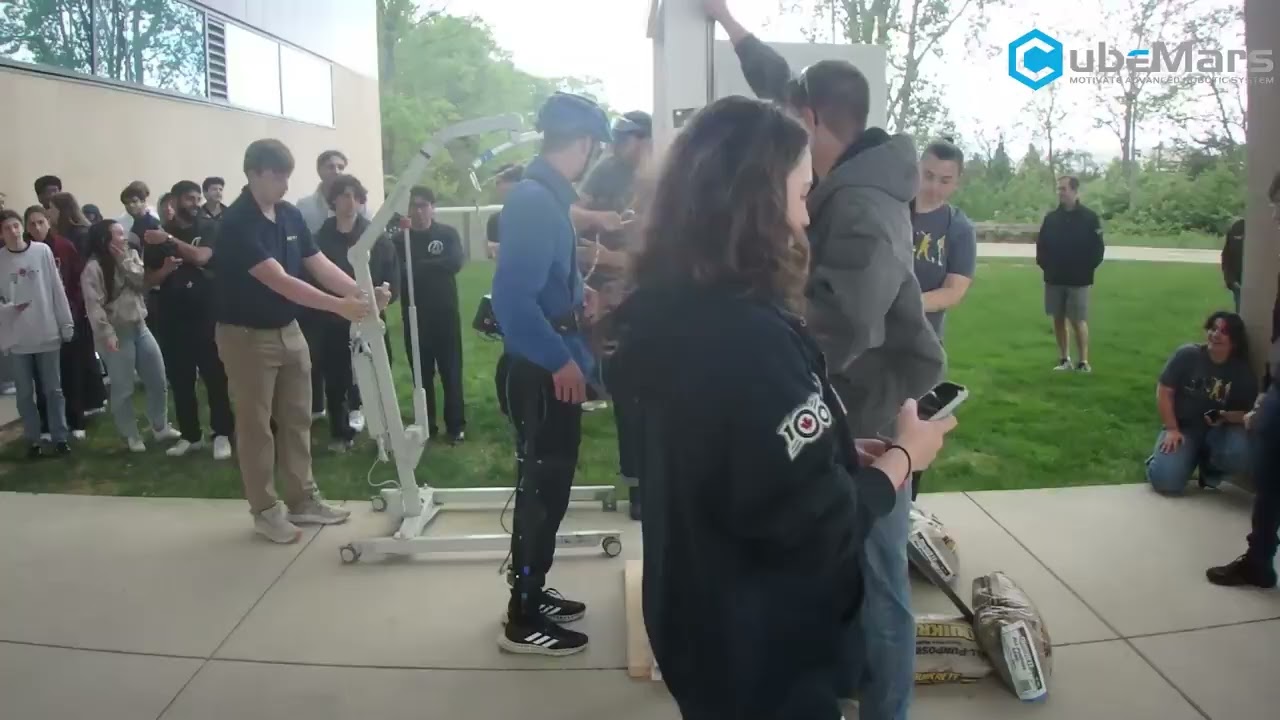
A equipe Queen’s BioMechatronics conquistou o 1º lugar no desafio de exoesqueleto ACE com um projeto próprio movid···
Motores de gimbal de 16V e de 24V dividem a classe pelo tamanho do eixo: tensão nominal, torque, KV e carga útil decidem···
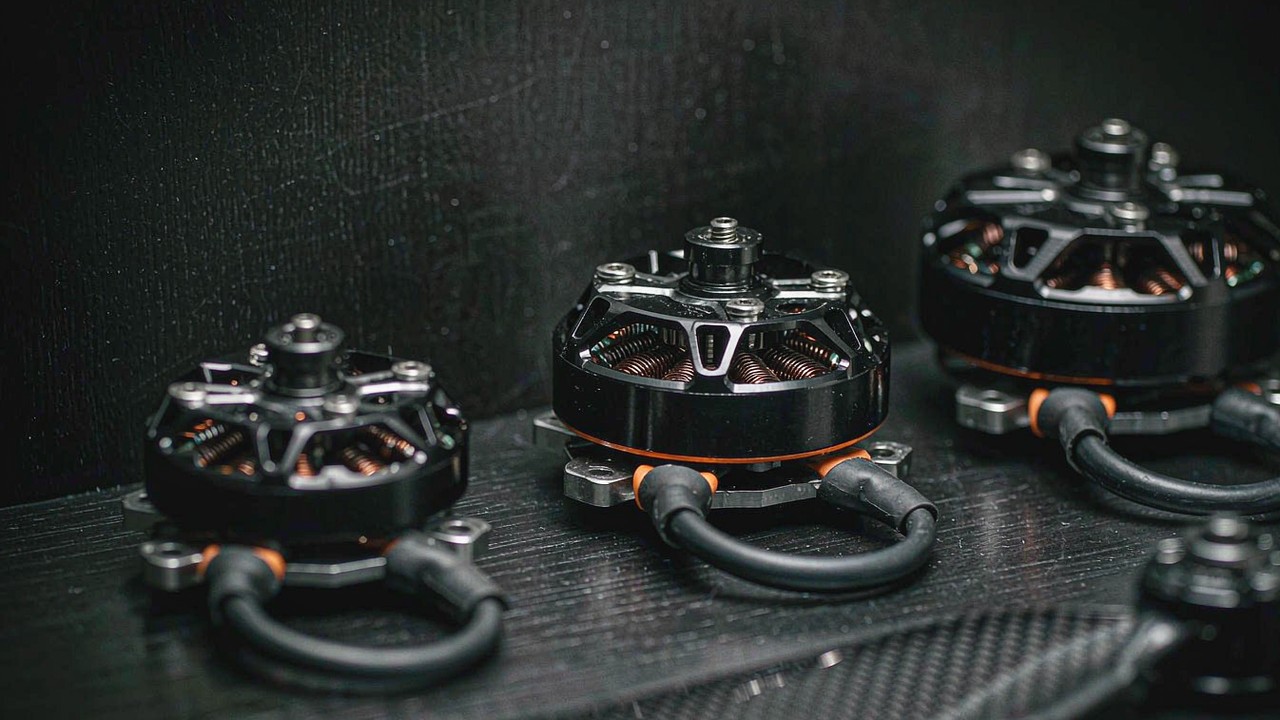
Um motor de UAV de inspeção escolhe-se pelo empuxo que sustenta com aceleração parcial, e não pelo pico. Quatro registro···
O motor BLDC para UAV agrícola sustenta torque com aceleração parcial e o tanque cheio. Combine KV, tamanho do estator e···
Motor BLDC para UAV industrial: ciclo de trabalho, margem de empuxo, margem térmica e massa de carga útil, em oito regis···
Motores para drones VTOL equilibram duas funções opostas: empuxo de pairado na sustentação e eficiência no cruzeiro, em ···
Motor BLDC para UAV de longa autonomia: a seleção segue uma cadeia — eficiência, calor, regime, massa e tensão de barram···
Guia de seleção de motor BLDC para robô de reabilitação: torque contínuo, retroacionamento, relação de redução e corrent···
Como o motor de torque sem carcaça de alto torque gera e limita torque: geometria do estator, KV e Kt, corrente e perda ···
Como escolher um motor BLDC para drone de corrida FPV: classe da hélice, KV, resistência do enrolamento, corrente ociosa···
Motores BLDC para modelos de asa fixa: como hélice, KV e número de células formam uma cadeia, e o que velocidade de pass···
Motores BLDC para robô com rodas: acionamento direto sem carcaça versus atuadores de roda com engrenagens, serviço contí···
Quais atuadores robóticos CubeMars aceitam um barramento de 48 V, o que a tensão mais alta muda e as restrições de drive···
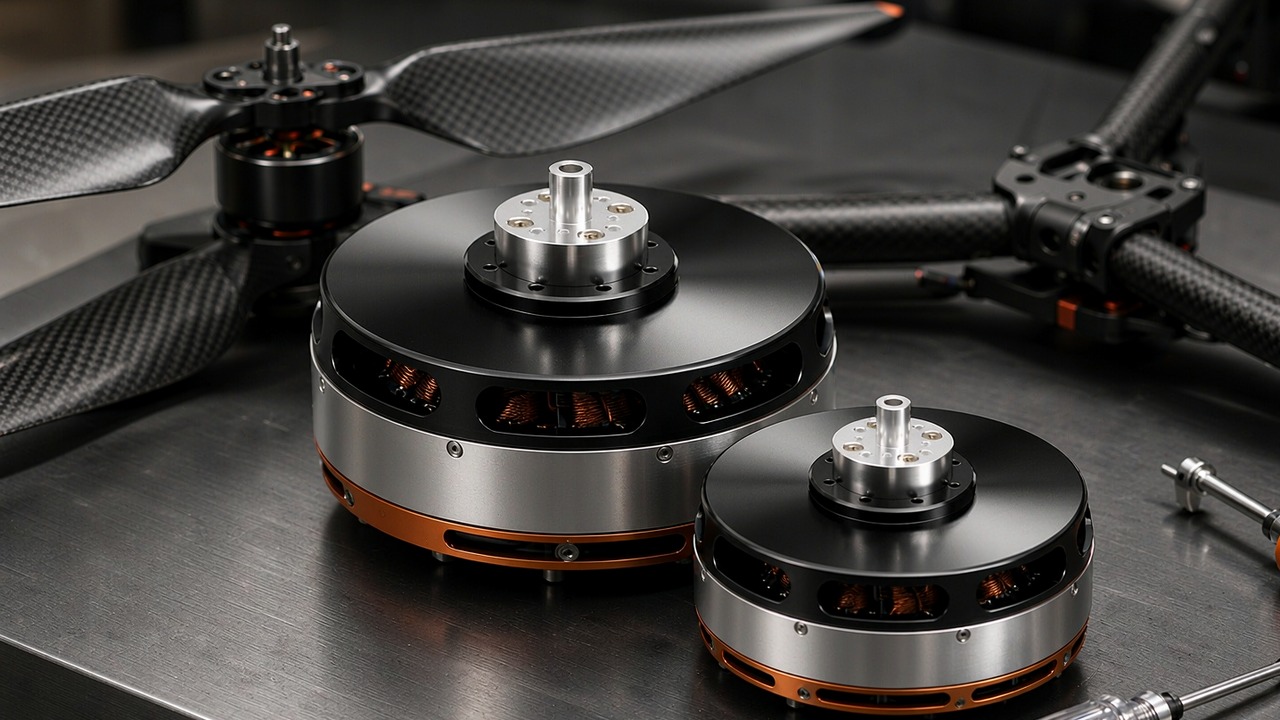
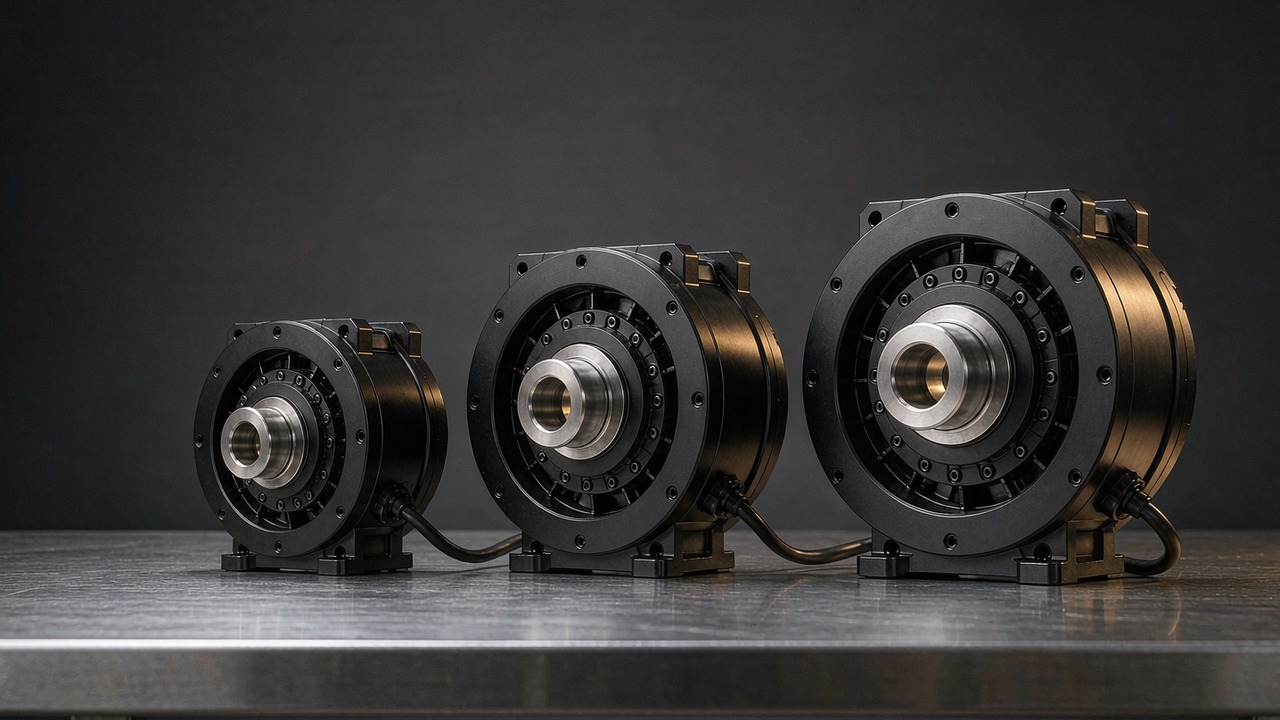
Doze motores de torque sem carcaça, de 20 g a 710 g, comparados em três faixas de desempenho, com torque, potência, velo···
Motor BLDC para juntas de robô quadrúpede: o que decide o regime é o torque contínuo na fase de apoio e a corrente nomin···
Motores BLDC para um braço de robô colaborativo: limites de força, condução manual, regime e massa distal definem a junt···
Motores BLDC para junta de robô humanoide: o compromisso entre janelas de torque, relação de redução, velocidade e dimen···
Motor de torque sem carcaça ou atuador vedado: como escolher para uma junta de exoesqueleto, com densidade de torque, fo···
Como especificar um propulsor de ROV em cinco etapas: empuxo e potência, vedação e profundidade, motor BLDC, duto da hél···
Como funciona um motor BLDC, as colunas que decidem uma seleção para 2026-2027 e as aplicações de cada uma das sete cate···
Como dimensionar motores para propulsão de aeronaves tripuladas: três motores T-Motor U15 comparados por empuxo, massa, ···
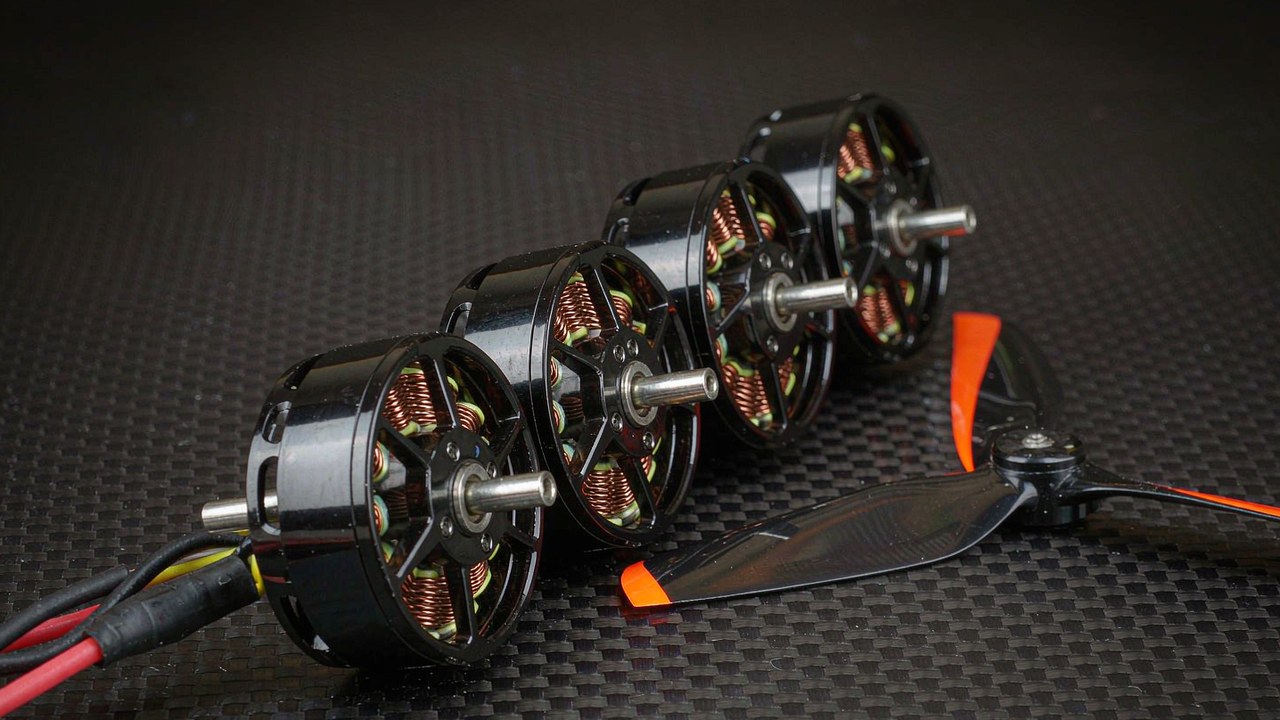
Compare os motores BLDC para drones de corrida FPV: quatro motores T-Hobby de 9.8 g a 34.3 g, com KV, empuxo, janela de ···
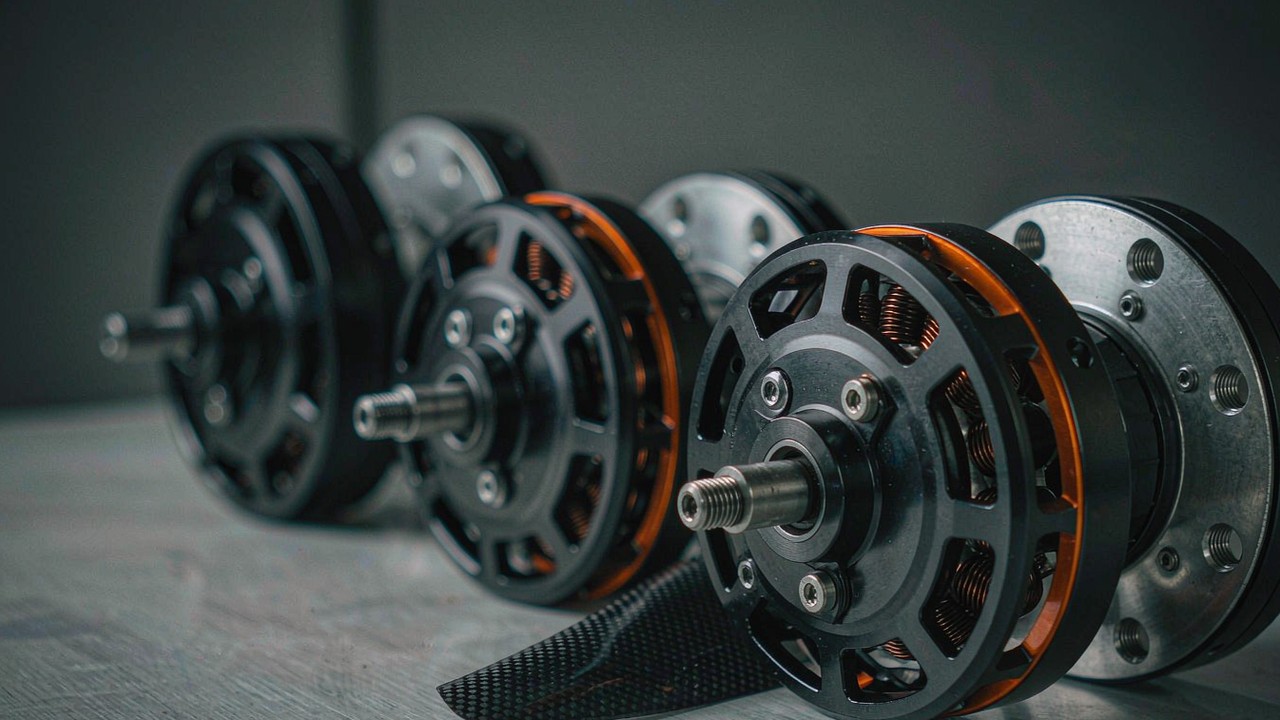
Massa, empuxo por motor e margem de 180 s definem um motor de carga pesada. Três motores outrunner T-Motor série U de 2.···
Três módulos CubeMars QDD de 260 g a 1.4 kg: qual atuador escolher para quadril, joelho e tornozelo, por torque nominal,···
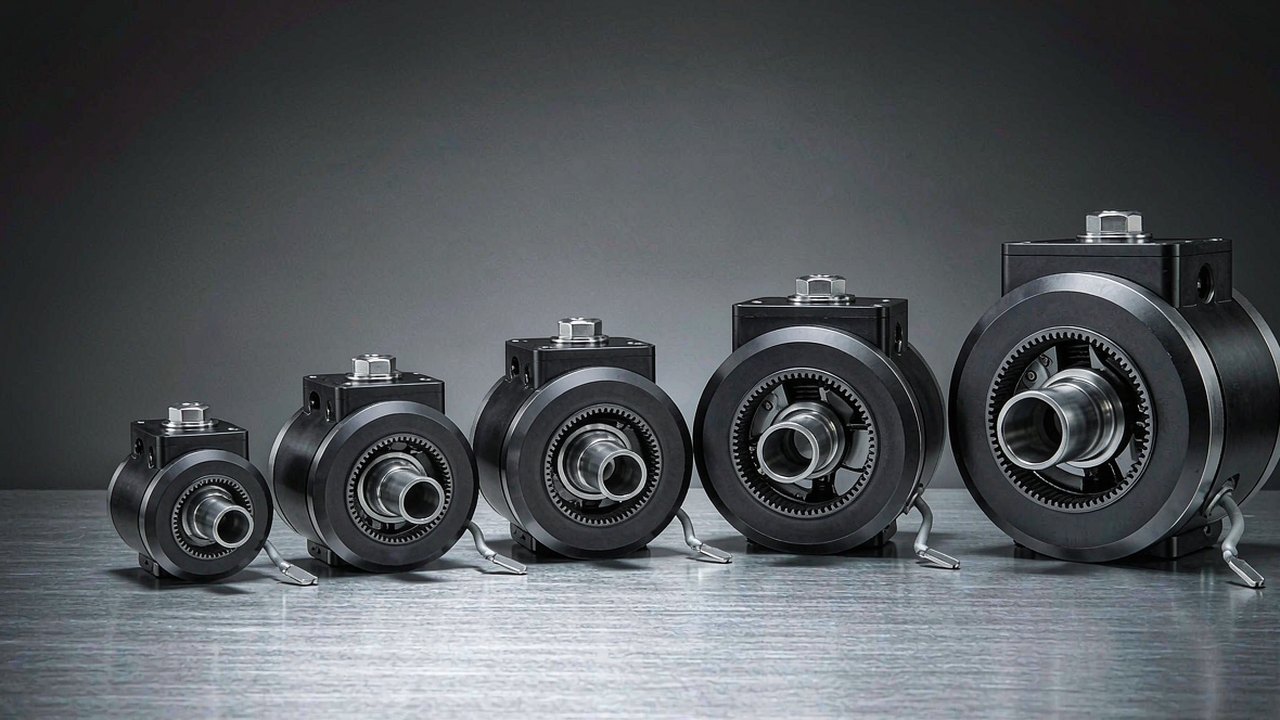
Guia de seleção de módulos de junta: cinco atuadores CubeMars de 190 g a 1.4 kg comparados por torque, redução, velocida···
Comparação de atuadores robóticos integrados: como torque, relação de redução, peso e controle variam entre os módulos C···
Como escolher motores de propulsão para UAV: KV, configuração do estator, resistência interna, potência de 180 s e massa···
Seleção de motores para drones FPV, de asa fixa e VTOL: KV, estator, resistência do enrolamento, 180 s e massa nas série···
Comparação de motores de torque BLDC sem carcaça: torque nominal e de pico, KV, diâmetro e massa nos kits estator-rotor ···
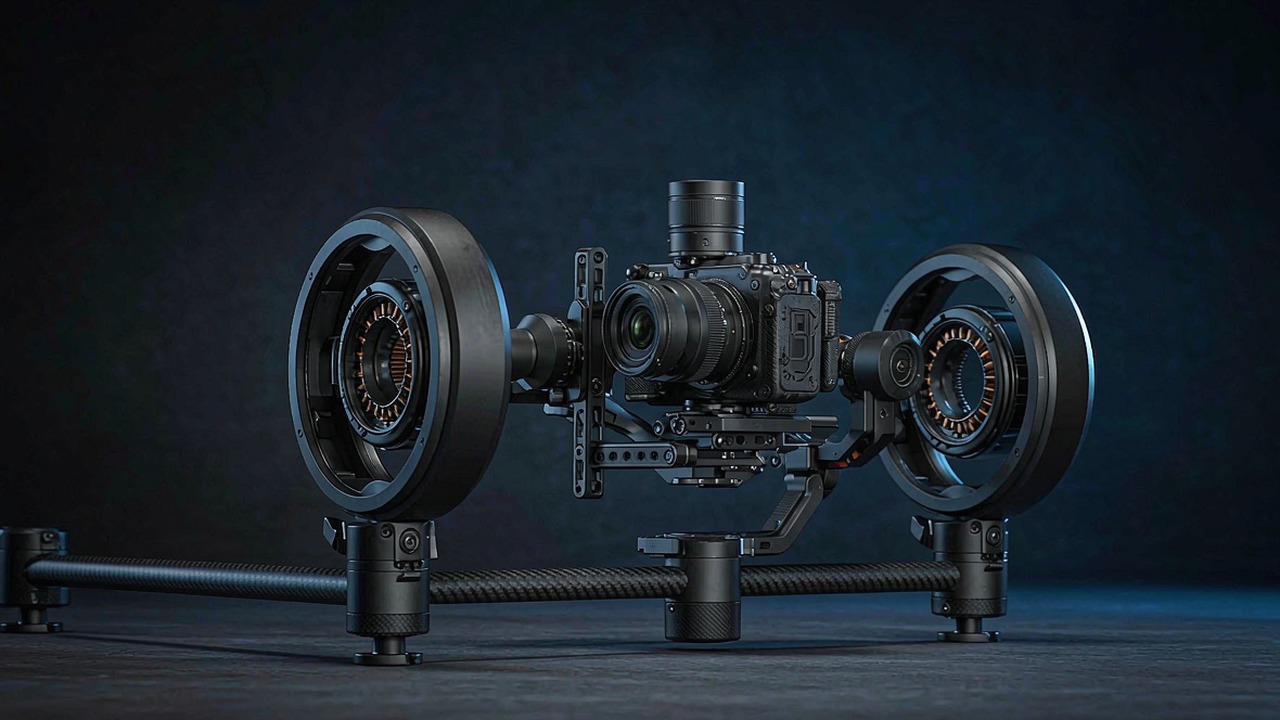
Seleção de motores de gimbal: torque de engrenamento, torque nominal e de pico, KV e massa definem o motor de acionament···
Seleção de propulsores subaquáticos para ROV e AUV: empuxo de atracação, potência, tensão do barramento, profundidade e ···