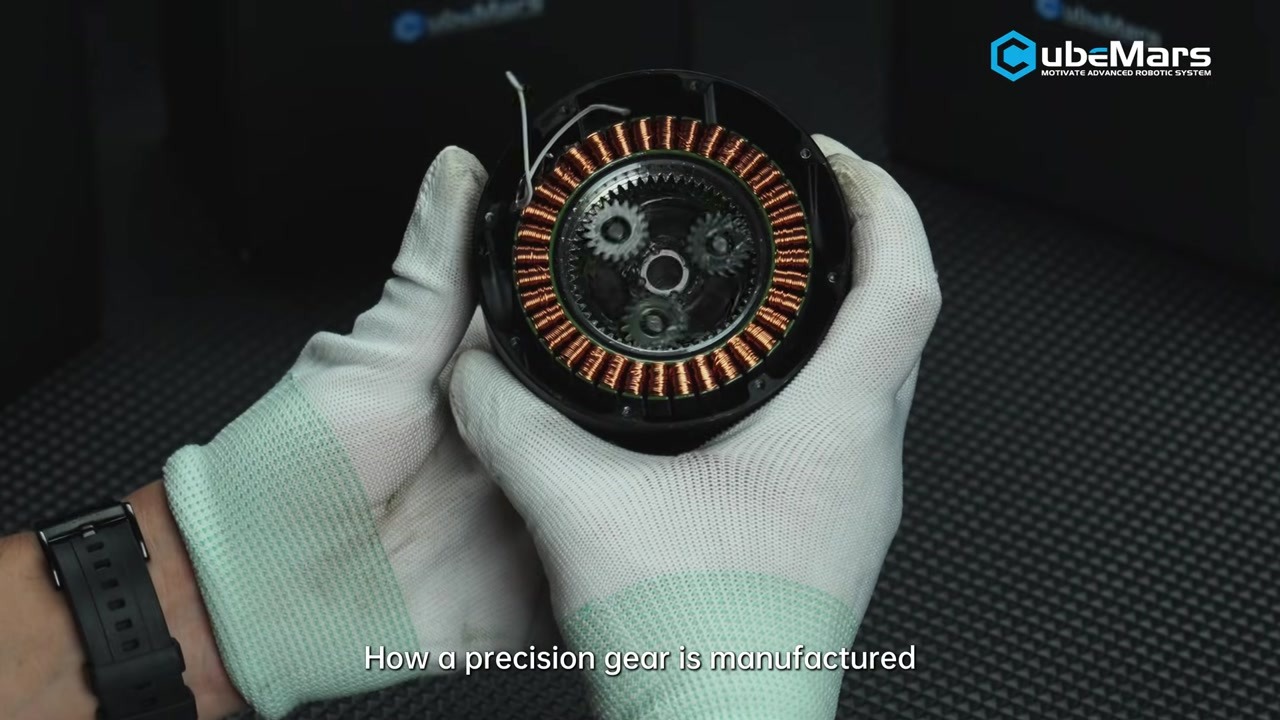
A CubeMars estrutura sua linha de motores de torque sem carcaça em torno de duas arquiteturas de rotor: a série RI, de rotor interno (inrunner), e a série RO, de rotor externo (outrunner). Ambos são fornecidos como kit de estator e rotor sem invólucro, rolamentos ou eixo, o que deixa o contorno mecânico a cargo do projetista da máquina. Este artigo coloca lado a lado os dados publicados pelo fabricante para as duas séries e explica onde cada arquitetura se encaixa em uma junta robótica.
O que mostra o vídeo
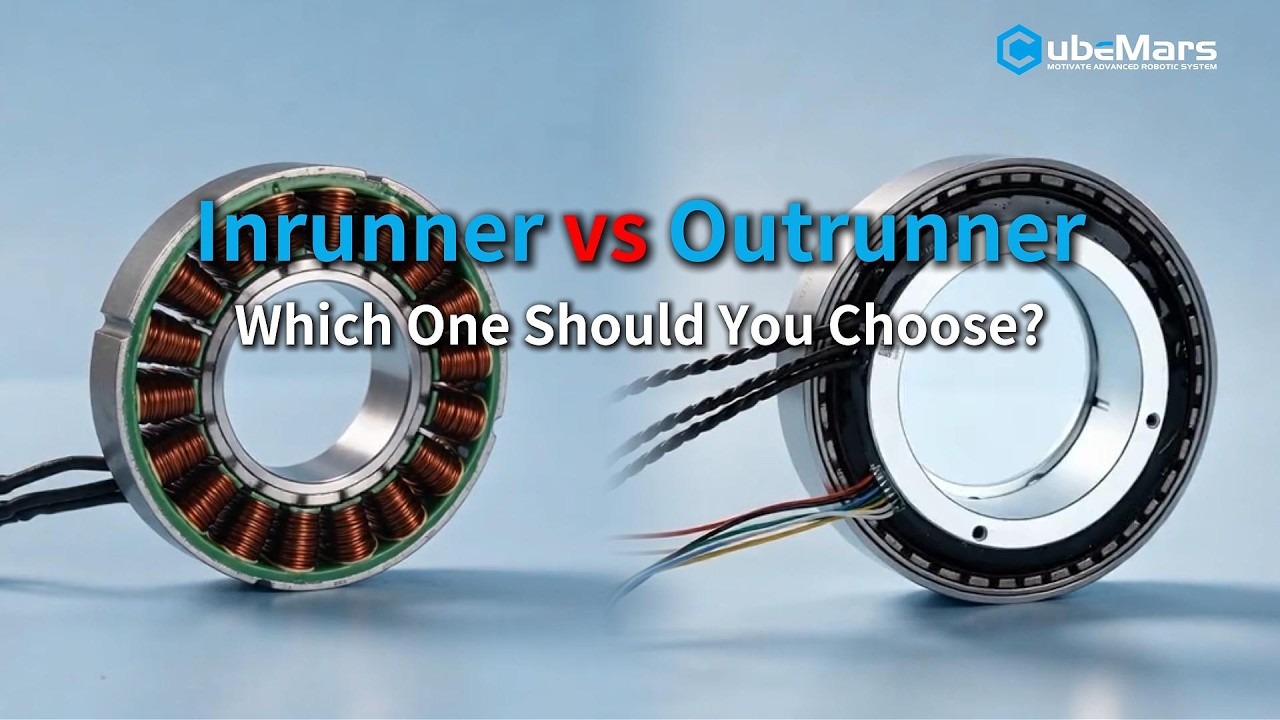
A CubeMars apresenta essa escolha em 46 segundos como uma questão de disposição do rotor. O inrunner mantém o estator do lado de fora, com o rotor girando no centro, o que dá menor inércia de rotação e resposta mais rápida; o fabricante o indica para juntas de precisão que partem e param com frequência. O outrunner coloca o estator no centro, com o rotor girando por fora, e seu braço de alavanca mais longo produz mais torque dentro do mesmo contorno. O clipe fecha com os critérios de seleção: torque, velocidade, espaço disponível, necessidade de eixo oco e integração mecânica.
Vídeo original
Fonte: canal oficial da CubeMars no YouTube
Vídeo: Motores de torque sem carcaça CubeMars séries RI e RO
O que “sem carcaça” significa na prática
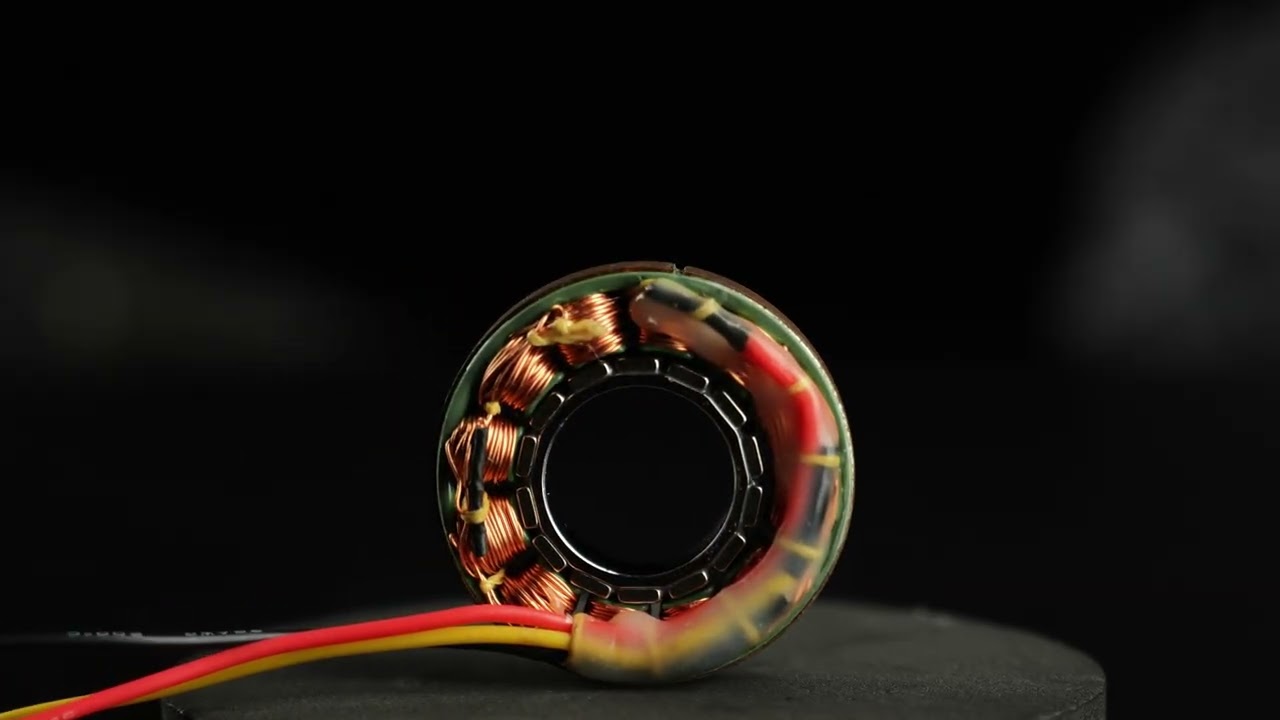
Um motor de torque sem carcaça é entregue em duas peças: um estator enrolado e um anel de rotor, sem invólucro, eixo de saída ou rolamentos. O conjunto é colado ou fixado diretamente na estrutura da junta, de modo que o diâmetro externo do motor passa a ser o da junta, e o furo passante ao longo do eixo de rotação fica livre para a fiação, anéis coletores ou o eixo de entrada de um redutor.
As consequências práticas são compacidade e transparência mecânica: não há caixa de redutor para projetar em torno, e a rigidez da junta é definida pela estrutura portante, não por uma carcaça de motor. A contrapartida é que o apoio dos rolamentos, o alinhamento e a dissipação térmica passam ao integrador. Um projeto sem carcaça favorece equipes que já conduzem o projeto estrutural e térmico da junta, e penaliza quem busca uma unidade pronta para instalar.
Série RI: motores de torque inrunner sem carcaça
A série RI é o lado de rotor interno da linha. Segundo o fabricante, estes motores são desenvolvidos para robótica de alta precisão e automação industrial — exoesqueletos, robôs quadrúpedes e braços colaborativos — e caracterizam-se por alta densidade de torque, baixo torque de engrenamento e resolução de controle até 0,01°. Largura e espessura são projetadas para espaços de instalação apertados, e a série aceita personalização.
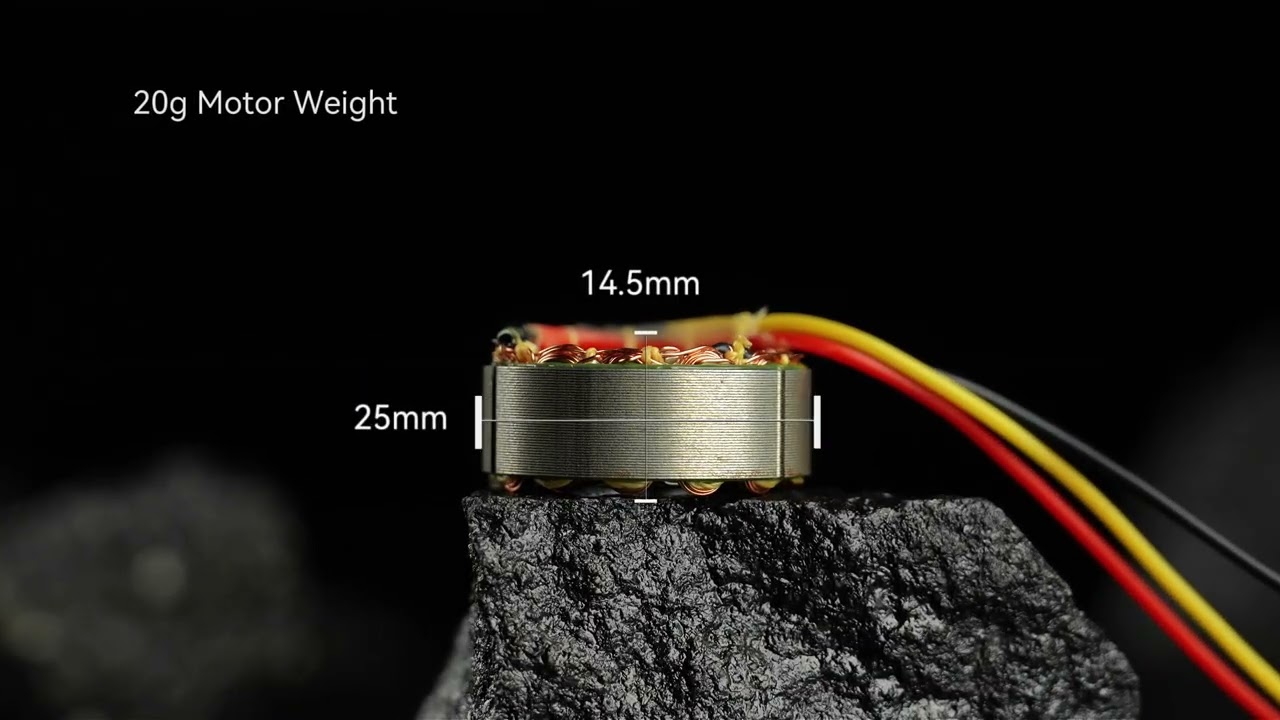
A comparação abaixo cobre sete modelos RI, de 20 g a 500 g, com torque de pico de 72 mN·m a 4,95 N·m. O furo cresce de forma constante com o tamanho da carcaça, de 11,6 mm no RI20 a 45 mm no RI100; costuma ser este o parâmetro que decide se uma junta consegue passar seu chicote por dentro do motor.
| Modelo | Dimensões | Furo / eixo oco | Peso | Torque de pico |
|---|---|---|---|---|
| RI20 KV600 | Ø25 × 14,5 mm | 11,6 mm | 20 g | 72 mN·m |
| RI30 KV260 | Ø38 × 14 mm | 17 mm | 40 g | 230 mN·m |
| RI50 KV100 | Ø54 × 27 mm | 22 mm | 180,8 g | 1,67 N·m |
| RI60 KV120 | Ø60 × 23 mm | 30 mm | 155,9 g | 1,63 N·m |
| RI70 KV95 | Ø76 × 24 mm | 38 mm | 270,4 g | 2,68 N·m |
| RI80 V2.0 KV75 | Ø85 × 27 mm | 40,5 mm | 411 g | 4,1 N·m |
| RI100 KV105 | Ø104 × 26 mm | 45 mm | 500 g | 4,95 N·m |
Especificações publicadas pelo fabricante em suas próprias páginas de produto. O furo é dado como diâmetro de passagem ou diâmetro de eixo oco, conforme o modelo.
Série RO: motores de torque outrunner sem carcaça
A série RO adota a abordagem oposta: o rotor gira por fora do estator. A CubeMars posiciona esta linha para robótica com ênfase em um furo passante amplo, e divide cada tamanho em duas versões: uma versão Standard com sensores Hall e uma versão Lite sem eles. Essa distinção importa no momento da integração, porque uma junta que precisa de realimentação de comutação na partida exige a versão com sensores Hall.
A tabela abaixo reúne cinco modelos RO, do RO40 Lite de 60 g ao RO100 de 710 g. O torque de pico vai de 0,6 N·m a 12 N·m, e a rotação em vazio publicada cai à medida que a carcaça cresce, de 5520 rpm no RO60 a 2550 rpm no RO100: a consequência esperada de um KV mais baixo nos modelos maiores e com mais torque.
| Modelo | Dimensões | Peso | Torque de pico | Rotação em vazio | Versão |
|---|---|---|---|---|---|
| RO40 KV140 Lite | Ø46,3 × 13 mm | 60 g | 0,6 N·m | 3400 rpm | Lite (sem Hall) |
| RO50 KV108 Lite | Ø61,7 × 14,5 mm | 105 g | 0,9 N·m | 2600 rpm | Lite (sem Hall) |
| RO60 KV115 Standard | Ø73,8 × 23 mm | 248 g | 2,4 N·m | 5520 rpm | Standard (com Hall) |
| RO80 KV105 Standard | Ø92,6 × 26,4 mm | 352 g | 4 N·m | 5040 rpm | Standard (com Hall) |
| RO100 KV55 Standard | Ø113,5 × 36,2 mm | 710 g | 12 N·m | 2550 rpm | Standard (com Hall) |
Especificações publicadas pelo fabricante em suas próprias páginas de produto. “Standard” e “Lite” designam respectivamente as versões com e sem sensores Hall.
Rotor interno ou rotor externo: como as arquiteturas diferem
A escolha entre as duas séries é sobretudo uma questão de contorno físico que a junta consegue absorver. Um rotor interno concentra sua massa giratória perto do eixo, mantendo baixa a inércia do rotor, o que convém a juntas que precisam acelerar rápido; os números publicados da RI refletem isso, com o maior modelo RI alcançando 4,95 N·m em 500 g. Um rotor externo coloca o rotor em um raio maior, o que favorece a produção de torque em baixa rotação: o RO100 entrega 12 N·m, cerca de duas vezes e meia o pico do RI100, com 710 g.
| Característica | RI100 KV105 | RO100 KV55 |
|---|---|---|
| Disposição do rotor | Rotor interno | Rotor externo |
| Diâmetro externo | 104 mm | 113,5 mm |
| Comprimento axial | 26 mm | 36,2 mm |
| Peso | 500 g | 710 g |
| Torque de pico | 4,95 N·m | 12 N·m |
| Furo | 45 mm | Furo passante amplo |
| Realimentação de comutação | Depende do modelo | Hall nas versões Standard |
Valores publicados pelo fabricante. Os dois modelos são os maiores de suas respectivas séries e não são substitutos diretos.
O comprimento axial é o segundo número decisivo. A série RI permanece fina — de 13 mm a 27 mm em toda a linha —, o que convém a juntas em que o motor precisa desaparecer dentro de um segmento do membro. A linha RO é mais alta, e o RO100, com seus 36,2 mm, exige mais espaço axial do que um punho ou tornozelo compacto costuma ter.
Onde cada série se encaixa
As duas séries miram o mesmo conjunto amplo de máquinas, mas as dimensões publicadas as levam a juntas diferentes. A linha RI, com sua seção fina e furos pequenos nos tamanhos menores, convém a juntas leves e com espaço crítico: o RI20 e o RI30, com 20 g e 40 g, encaixam-se naturalmente no quadril de um exoesqueleto ou na perna de um pequeno robô quadrúpede, onde cada grama é carregado pelo usuário ou pelo orçamento de carga útil. Os modelos RI maiores passam para os eixos de braços colaborativos, onde o furo de 45 mm do RI100 deixa espaço para o chicote que precisa atravessar uma junta giratória.
A linha RO concentra-se em juntas que trocam espaço axial por torque e por um furo passante amplo. O eixo de base de um braço de robô colaborativo, o quadril de um robô quadrúpede pesado, ou uma junta de exoesqueleto que precisa de torque e de folga para a fiação ao mesmo tempo são casos típicos das versões Standard. As versões Lite, de 60 g e 105 g, são a opção crítica em peso quando a junta consegue comutar sem realimentação Hall.
Notas de integração
Três detalhes decidem a maioria das instalações sem carcaça. O primeiro é a realimentação de comutação: as versões RO Standard são fornecidas com sensores Hall e as Lite sem eles, de modo que um controlador que precisa da posição do rotor na partida tem de ser combinado com a versão correta. O segundo é o furo: ele precisa dar passagem ao chicote, ao anel coletor ou ao eixo do redutor que a junta realmente usa, e os valores publicados de furo vão de 11,6 mm a 45 mm na série RI. O terceiro é o caminho térmico. Sem carcaça, o calor do estator precisa sair pela estrutura à qual está colado, de modo que a superfície de montagem passa a fazer parte do projeto térmico.
Explorar no ToBMS
Os modelos tratados neste artigo são os seguintes e podem ser comparados lado a lado:
- Motor de torque inrunner sem carcaça CubeMars RI50 KV100
- Motor de torque inrunner sem carcaça CubeMars RI80 V2.0 KV75
- Motor de torque inrunner sem carcaça CubeMars RI100 KV105
- Motor de torque sem carcaça CubeMars RO50 KV108 Lite
- Motor de torque sem carcaça CubeMars RO100 KV55 Standard
Doze dos modelos atualmente presentes na categoria de motores de torque sem carcaça pertencem às séries RI e RO, e a linha completa é publicada pela CubeMars.
Conclusão
As séries RI e RO cobrem as duas arquiteturas padrão sem carcaça em um único fabricante, o que torna a comparação especialmente clara: a mesma marca, o mesmo formato de dados publicados e uma separação nítida entre projetos de rotor interno finos e leves e projetos de rotor externo que trocam comprimento axial por torque e tamanho de furo. Para uma junta com orçamento axial apertado, a série RI é o ponto de partida natural. Para uma junta que precisa mais de torque e folga para fiação do que de finura, a série RO — e em particular as versões Standard com sensores Hall — é o melhor ponto de partida.