A CubeMars acrescentou em meados de outubro de 2026 um quarto membro à família AKE de atuadores de acionamento quase direto, e o clipe de lançamento tem dezesseis segundos: um módulo sobre um fundo preto, quatro blocos de legenda e nenhuma narração. O objeto é o AKE50-8 KV110, um atuador de 190 g com Ø61.2 × 22.5 mm, 2.5 Nm nominais e 7.5 Nm de pico, com um estágio planetário de 8:1 embutido em uma carcaça pouco mais profunda que o pacote de estator que abriga.
Dezesseis segundos são material escasso para um texto técnico, então este artigo parte de uma segunda fonte além do filme: a tabela de especificações que a CubeMars publica para o modelo. Onde o clipe e a tabela publicada divergem, a tabela é tratada como correta; e onde o clipe silencia, o que cobre a maior parte dos números interessantes, apenas os valores publicados aparecem aqui.
O que o vídeo mostra
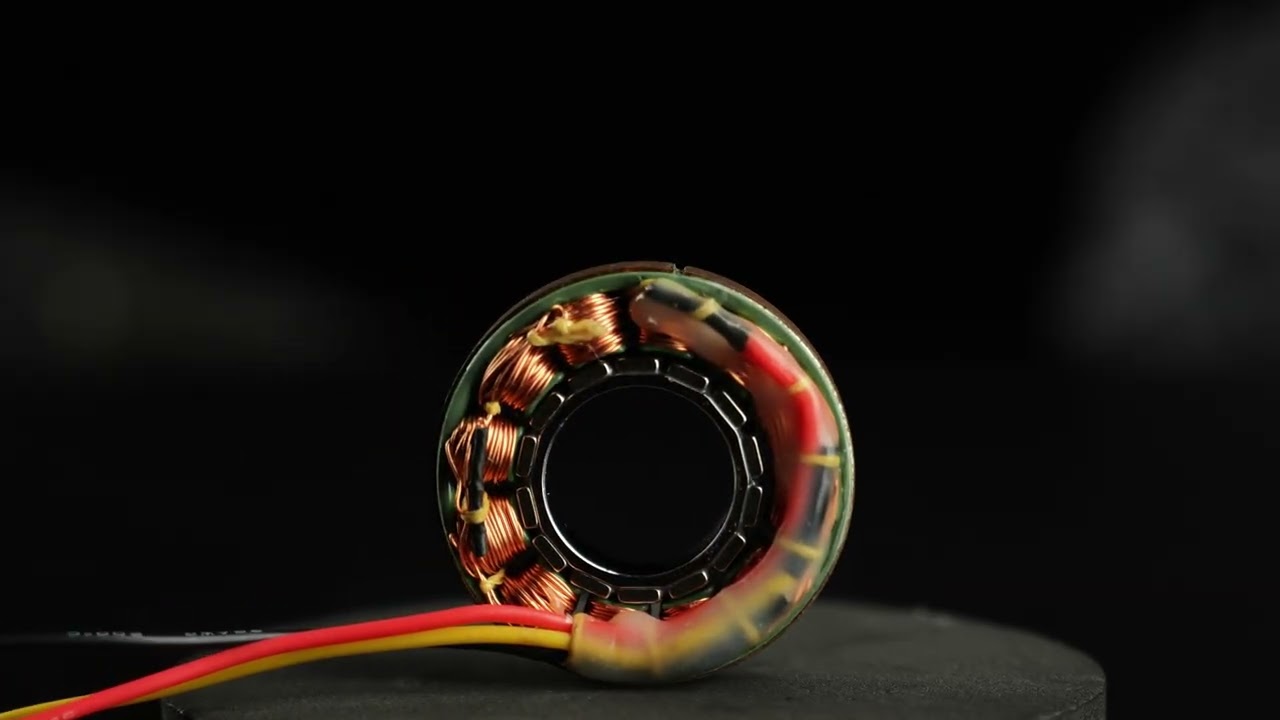
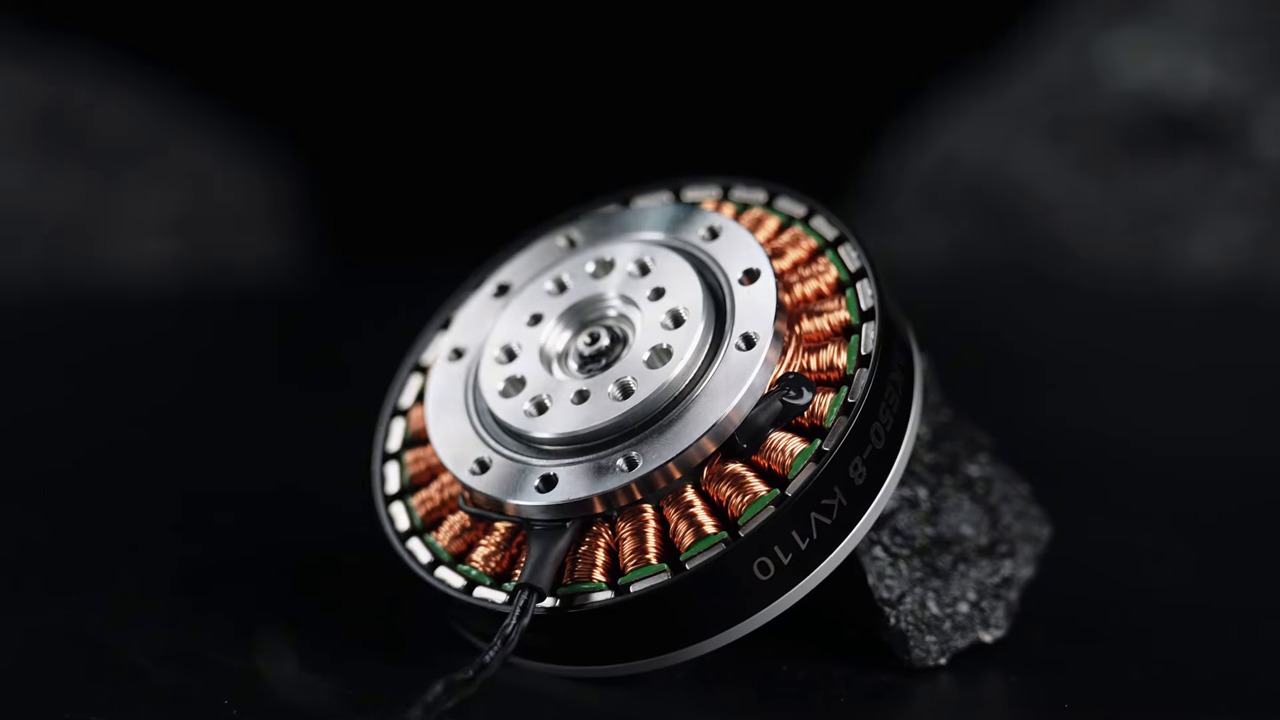
O fundo é preto, a luz é de fonte única e dura, e o módulo gira por quatro posições. De frente, um bloco de legenda traz relação de redução 8:1, torque de pico 7.5 Nm, torque nominal 2.5 Nm e velocidade sem carga 320 rpm, e os quatro dados coincidem exatamente com a tabela publicada. A vista lateral troca para as alegações dimensionais: 61.2 mm de diâmetro da carcaça, 22.5 mm de face a face, 190 g na balança. Uma passagem macro perto da marca de sete segundos se detém no enrolamento de cobre e no empilhamento de lâminas, e os quadros finais se afastam com a marcação AKE50-8 KV110 legível na parede da carcaça.
O que o clipe não contém é imagem de aplicação. Não há perna de exoesqueleto, nem braço, nem célula de carga, nem ensaio térmico. Toda alegação de aplicação ligada a este modelo vem, portanto, da página de produto do fabricante e não do filme, e as duas não devem ser lidas como o mesmo tipo de evidência: o vídeo é uma tomada de forma e marcação, a página de produto são os dados.
Vídeo original
Fonte: canal oficial da CubeMars no YouTube
Vídeo: Meet the New CubeMars AKE50-8 KV110 | Compact QDD Actuator for Robotics
AKE50-8 KV110 em resumo
Três números concentram a maior parte da decisão sobre um atuador de junta: qual é a profundidade, quanto torque ele sustenta continuamente e quanto torque retorna pela saída quando algo externo empurra. No AKE50-8 KV110 eles são 22.5 mm, 2.5 Nm e 0.09 Nm.
Estrutura e envelope
190 g em Ø61.2 × 22.5 mm, construído sobre 24 ranhuras e 14 pares de polos. A temperatura ambiente de operação é de -20 a 50 ℃, a classe de isolamento é F, a rigidez dielétrica é 500 V e o ruído publicado é de 65 dB a 65 cm. A medida axial é a que decide se um módulo pode ficar dentro de um membro em vez de aparafusado na parte externa. A capacidade de carga dinâmica básica é publicada em 1100 N e a estática em 840 N: o par que um projetista confere contra a carga em balanço que o flange de saída precisa suportar, já que a capacidade do rolamento, e não o torque do motor, costuma limitar uma junta compacta.
Transmissão e folga
Um estágio planetário de 8:1 fica dentro do rotor, com folga limitada a 9 arcmin e inércia do rotor publicada em 153.81 g·cm². Uma relação baixa é o que mantém a redução pequena o bastante para caber em um envelope de 22.5 mm, e também o que mantém a saída estreitamente ligada ao motor: a precondição mecânica para o valor de torque de retorno apresentado adiante.
Envelope elétrico
24 V nominais, 65 W de potência máxima contínua, 3 A de corrente nominal e 9 A de pico. A velocidade nominal é 240 rpm a 2.5 Nm e a velocidade sem carga é 320 rpm; constante de torque 0.104 Nm/A, constante de velocidade 110 RPM/V, constante do motor 0.097 Nm/√W, resistência de fase 792 mΩ, indutância de fase 560 µH.
Três pontos na curva publicada ficam acima do torque nominal, e não abaixo: 2 Nm a 248 rpm e 2.97 A, 2.5 Nm a 233 rpm e 3.49 A, 3 Nm a 220 rpm e 4.08 A. São leituras de curva, não valores contínuos. O regime de 2.5 Nm se mantém dentro dos limites térmicos, e nada no clipe de lançamento testa esse limite.
O que os números significam em uma junta
39.5 Nm/kg é um valor de pico
O torque de pico dividido pela massa do módulo dá 39.5 Nm/kg, o número que a CubeMars coloca no bloco de destaque da própria ficha. Ele é medido no módulo nu: sem suportes, sem gestão de cabos, sem estrutura externa. Usado assim, é uma comparação justa entre módulos da mesma classe; usado como valor nominal, exagera em um fator de três, porque o torque nominal do AKE50-8 KV110 é 2.5 Nm.
0.09 Nm de torque de retorno e o que ele traz
O torque de retorno é a resistência sentida quando outra coisa move a saída. Com 0.09 Nm o AKE50-8 KV110 é quase transparente: uma carga externa pode empurrar a saída e o motor sente isso. Essa é a propriedade de que um atuador de exoesqueleto precisa, porque a malha de controle tem de detectar o movimento do usuário e ceder a ele em vez de combatê-lo. Uma junta servo de relação alta é construída ao contrário: o estágio de engrenagens mantém a posição contra o movimento externo por projeto, o que é uma vantagem em um eixo de posicionamento e uma desvantagem em uma junta que precisa permanecer complacente. A relação 8:1, a folga de 9 arcmin e o valor de 0.09 Nm são três afirmações sobre uma mesma troca.
Onde cabe um atuador QDD compacto
Juntas de exoesqueleto e vestíveis
Uma junta de assistência de joelho ou tornozelo tem um problema de acomodação antes de ter um problema de torque: o módulo fica contra um membro, sob uma órtese ou sob a roupa, e cada milímetro de profundidade axial afasta o mecanismo do corpo. 22.5 mm e 190 g são os números que tornam essa acomodação possível, e 0.09 Nm de torque de retorno é o que impede que o dispositivo pareça um freio quando o usuário se move com a própria força. Os 7.5 Nm de pico e a carga dinâmica de 1100 N colocam este módulo na classe de assistência e orientação; o AKE90-8, com 170 Nm de pico e 1400 g na mesma família, é o modelo para juntas que precisam carregar um corpo.
Braços robóticos leves e juntas humanoides
Em um braço colaborativo pequeno, 9 arcmin de folga e uma velocidade nominal de 240 rpm atendem eixos de punho e de cotovelo onde a carga útil é medida em poucos quilogramas e o eixo precisa admitir acionamento inverso para o guiamento manual. O mesmo raciocínio vale para juntas do tronco superior humanoide, onde o orçamento de acomodação é definido pela carcaça e não pelo motor. Para um eixo de ombro ou de quadril o orçamento de torque é de outra ordem de magnitude, e o AKE50-8 KV110 está na extremidade errada da família para esse trabalho.
Detalhes do produto
| Especificação | Detalhes |
|---|---|
| Fabricante | CubeMars |
| Tipo | Atuador de acionamento quase direto, planetário 8:1 |
| Tensão nominal | 24 V |
| Potência máxima contínua | 65 W |
| Torque nominal | 2.5 Nm |
| Torque de pico | 7.5 Nm |
| Corrente nominal | 3 A |
| Corrente de pico | 9 A |
| Velocidade nominal | 240 rpm |
| Velocidade sem carga | 320 rpm |
| Relação de redução | 8:1 |
| Folga | 9 arcmin |
| Torque de retorno | 0.09 Nm |
| Densidade de torque máxima | 39.5 Nm/kg |
| Constante de torque | 0.104 Nm/A |
| Constante de velocidade | 110 RPM/V |
| Constante do motor | 0.097 Nm/√W |
| Resistência de fase | 792 mΩ |
| Indutância de fase | 560 µH |
| Constante de força contraeletromotriz | 7 V/kRPM |
| Inércia do rotor | 153.81 g·cm² |
| Pares de polos | 14 |
| Ranhuras | 24 |
| Peso | 190 g |
| Dimensões | Ø61.2 × 22.5 mm |
| Carga dinâmica nominal | 1100 N |
| Carga estática nominal | 840 N |
| Ruído | 65 dB a 65 cm |
| Ambiente de operação | -20 a 50 ℃ |
| Classe de isolamento | F |
Todos os valores conforme publicados na página de produto da CubeMars para o AKE50-8 KV110. A densidade de torque é o torque de pico dividido pela massa do módulo. O torque nominal se mantém dentro dos limites térmicos; o torque de pico é um valor de curta duração, não um limite mecânico.
Dentro da série AKE
Três modelos AKE estão documentados no ToBMS, todos em 24 V e todos construídos sobre o mesmo arranjo planetário de relação baixa. A diferença entre eles é onde termina o orçamento de torque.
| Modelo | Alimentação | Torque nominal | Torque de pico | Relação | Massa | Envelope |
|---|---|---|---|---|---|---|
| Atuador de acionamento quase direto CubeMars AKE40-6 KV90 | 24 V | 1.8 Nm | 5.5 Nm | 6:1 | 140 g | Ø51 × 24.5 mm |
| Atuador de acionamento quase direto CubeMars AKE50-8 KV110 | 24 V | 2.5 Nm | 7.5 Nm | 8:1 | 190 g | Ø61.2 × 22.5 mm |
| Atuador de acionamento quase direto CubeMars AKE60-8 KV80 | 24 V | 5 Nm | 12.5 Nm | 8:1 | 260 g | Ø69 × 25 mm |
Especificações publicadas pela CubeMars para cada modelo. O AKE40-6 e o AKE50-8 foram lançados juntos e compartilham alimentação de 24 V e um arranjo de perfil baixo; o AKE50-8 KV110 é o único dos três com 22.5 mm de profundidade axial.
O AKE40-6 é 50 g mais leve e 2 mm menos profundo que o AKE50-8 KV110, e abre mão de 2 Nm de torque de pico por isso. O AKE60-8 dobra o torque de pico para 12.5 Nm e acrescenta 70 g, mas cresce para 25 mm de profundidade. O 50-8 fica, portanto, onde está na família: mesma classe de profundidade do 40-6, dois terços da carga útil do 60-8.
Explorar no ToBMS
O AKE50-8 KV110 está classificado em Atuadores de acionamento quase direto ao lado do restante da linha CubeMars. Para o raciocínio por trás da relação baixa, Atuadores de acionamento quase direto: o que a relação 8:1 oferece expõe quanto a retroacionabilidade custa em torque; para a mesma família vista pelo extremo mais pesado, Atuadores para exoesqueleto: três módulos CubeMars QDD de 260 g a 1.4 kg cobre a faixa em função da massa. O filme de lançamento anterior é tratado em Motores de acionamento quase direto CubeMars AKE para juntas compactas. Os modelos podem ser filtrados em Seleção ou colocados frente a frente em Comparar produtos.
Sobre a CubeMars
CubeMars projeta e fabrica motores sem escovas e módulos de potência para robótica, com linhas que cobrem motores de torque sem carcaça, atuadores robóticos integrados, motores para gimbal e propulsores subaquáticos. A linha AKE de atuadores de acionamento quase direto é a linha de perfil baixo para trabalho com exoesqueletos e juntas leves, e o AKE50-8 KV110 é o membro mais recente na ponta compacta.
Perguntas frequentes
Qual é o torque de pico do AKE50-8 KV110?
7.5 Nm de pico contra 2.5 Nm nominais, em alimentação de 24 V com 9 A de pico e 3 A nominais. O valor de pico é de curta duração, para aceleração e rejeição de perturbações, não uma classificação contínua.
Por que o AKE50-8 KV110 usa apenas uma redução de 8:1?
Porque a relação define quanto do mundo externo o motor consegue sentir. Um estágio planetário de 8:1 mantém a folga em 9 arcmin e o torque de retorno em 0.09 Nm, de modo que uma carga externa pode mover a saída e ser medida no motor: a base mecânica do controle complacente. Uma relação maior compraria torque e perderia essa transparência.
Que alimentação e que envelope térmico o AKE50-8 KV110 exige?
24 V nominais com 65 W de potência máxima contínua. O ambiente nominal é de -20 a 50 ℃, o isolamento é classe F e o ruído é publicado em 65 dB medidos a 65 cm da carcaça. O torque nominal só se mantém dentro desses limites térmicos.
O AKE50-8 KV110 é uma junta completa com driver e encoder?
Na tabela comparativa do fabricante os modelos AKE aparecem sem placa de driver integrada, então o módulo é uma unidade de motor e redutor que espera eletrônica de acionamento externa. Isso faz parte de como a profundidade de 22.5 mm é obtida: o controlador fica fora do envelope da junta.
Conclusão
Um filme de lançamento de dezesseis segundos não prova o projeto de uma junta, e este não tenta: mostra um módulo de 190 g girando sob luz de estúdio com quatro números na tela, e cada número na tela coincide com a tabela publicada. O que a tabela acrescenta é a parte que decide se o AKE50-8 KV110 é utilizável em uma junta específica: 2.5 Nm nominais e 7.5 Nm de pico dentro de um envelope de 22.5 mm, 9 arcmin de folga e 0.09 Nm de torque de retorno que mantém a saída legível do lado de fora. Para uma junta de assistência de joelho ou tornozelo, um eixo de punho em um braço colaborativo pequeno, ou uma junta do tronco superior humanoide onde a carcaça define o orçamento de acomodação, esses são os quatro números que vale conferir primeiro.