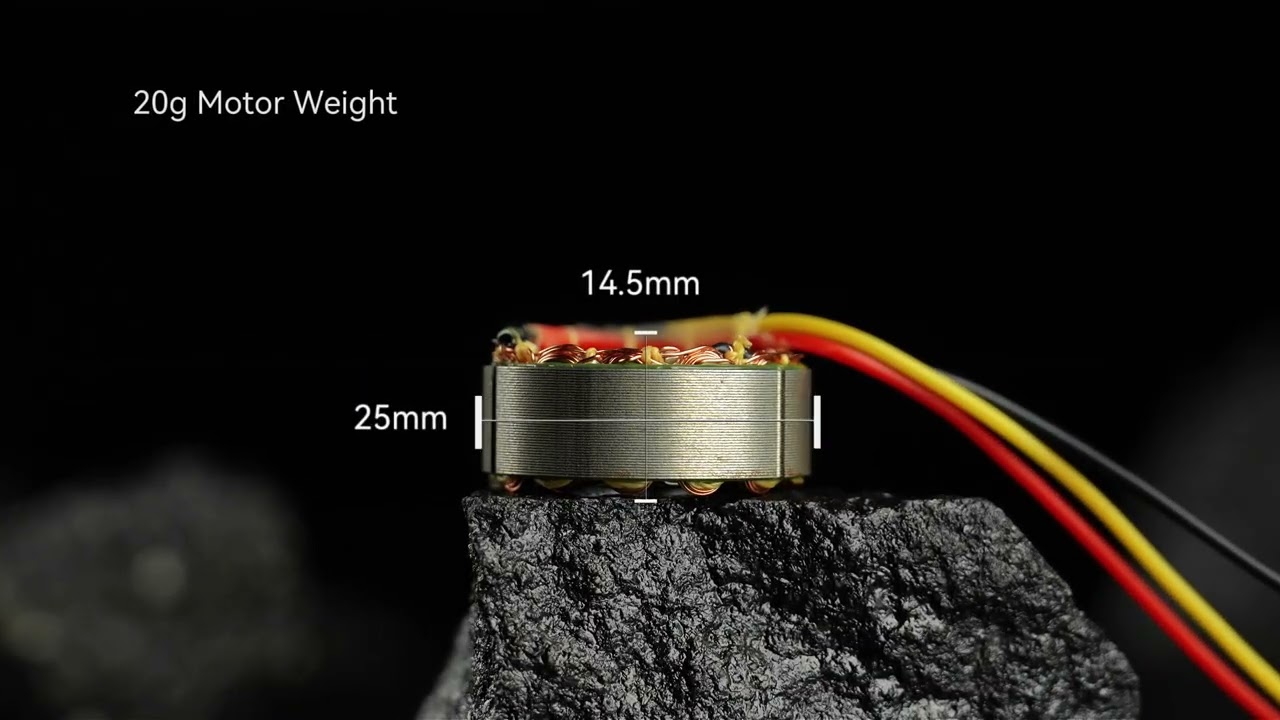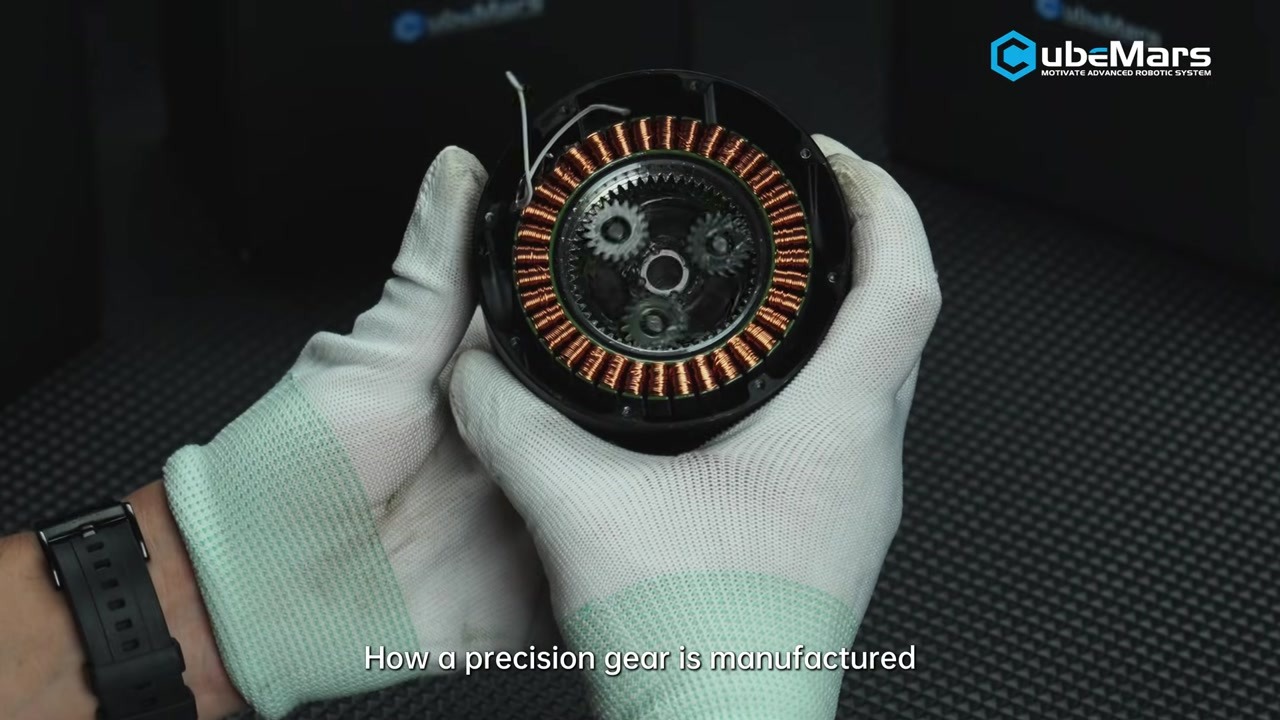
A CubeMars publicou um vídeo curto de fabricação que acompanha a produção das engrenagens de precisão usadas dentro de seus atuadores robóticos, da matéria-prima à usinagem até o acabamento. Com 2 minutos e 1 segundo, é um clipe de chão de fábrica, e não uma apresentação detalhada de especificações, e seu tema real é a parte de um atuador integrado que nenhuma tabela de especificações mostra: o estágio de engrenagens que transforma um motor brushless rápido e de baixo torque em uma articulação lenta e de alto torque.
Este artigo aborda o que o vídeo mostra, por que o estágio de redução decide mais sobre uma articulação do que a relação impressa ao lado do nome, e como a faixa de redução da linha de atuadores robóticos da CubeMars - 6:1 na extremidade rápida, 64:1 na extremidade lenta - corresponde às articulações para as quais cada unidade é construída.
O que o vídeo mostra
Publicado no canal oficial da CubeMars no YouTube em 19 de setembro de 2026, o clipe tem 2 minutos e 1 segundo e leva o título “Como as engrenagens de precisão da CubeMars são fabricadas | Processo de fabricação”. É um filme de processo: a sequência começa com a matéria-prima e passa pela usinagem de precisão até o acabamento, com ênfase em como cada etapa contribui para uma engrenagem que se comporta da mesma forma toda vez que é instalada.
Esse enquadramento merece ser tomado ao pé da letra. Um estágio de engrenagens em uma articulação de robô não é avaliado por um único valor de pico; é avaliado pela repetibilidade da saída, se a folga na saída permanece dentro da tolerância do laço de controle ao longo de uma vida útil, e se duas unidades do mesmo modelo se comportam de forma idêntica quando uma é trocada pela outra. Essas propriedades são definidas pelo processo de fabricação, e não pelo arquivo de projeto, razão pela qual um fabricante filma essa parte da planta.
O clipe não traz dados de teste, valores de tolerância, materiais de engrenagem ou um protocolo de medição, por isso deve ser lido como uma visão geral do processo. Os valores de um determinado atuador continuam sendo os publicados para aquele modelo.
Vídeo original
Fonte: Canal oficial da CubeMars no YouTube
Vídeo: Como as engrenagens de precisão da CubeMars são fabricadas | Processo de fabricação
Por que o estágio de redução decide o comportamento de uma articulação
Um atuador integrado é uma cadeia de concessões, e o estágio de redução está no centro da maioria delas. O motor é escolhido pela velocidade e pela densidade de torque; o estágio de engrenagens converte essa velocidade em torque de articulação utilizável. O que acontece entre os dois - eficiência, folga, rigidez, inércia refletida e desgaste - se define no engrenamento.
A relação é o número fácil
A relação indica quanto a velocidade de saída é reduzida e, em condições ideais, quanto o torque de saída é multiplicado. Ela não indica quanto torque se perde no caminho. Um estágio planetário devolve a maior parte, mas não todo, o torque que recebe; o restante sai como calor no redutor, em vez de torque no flange de saída. Em uma articulação que sustenta uma carga por horas, esse caminho térmico pesa tanto quanto o próprio valor de torque.
A relação também não indica a janela em que se aplica um valor de pico. Um valor de torque de pico é transitório; o valor nominal é aquele com o qual o enrolamento e o lubrificante conseguem conviver continuamente. Nos registros publicados para esta linha de atuadores, o valor de pico fica entre duas e cerca de três vezes e meia o valor nominal, modelo por modelo. Essa variação é normal para a classe e útil para o dimensionamento, pois define que parte de um ciclo de trabalho pode ser gasta acelerando em vez de sustentando.
A folga e a rigidez pertencem ao engrenamento
A folga é o jogo na saída quando o sentido de rotação se inverte. Para uma articulação sob controle em malha fechada, é um limite ao ganho: o controlador não consegue distinguir um comando pequeno de um erro pequeno enquanto esse jogo não for absorvido, e é por isso que uma perna com um redutor folgado oscila em vez de manter uma postura sob carga alternada. Os valores são expressos de maneiras diferentes no setor - graus ou minutos de arco, medidos na entrada ou na saída, em uma unidade nova ou após um período de amaciamento - e essas escolhas alteram o número por um fator grande. Onde um valor de folga é publicado para esta linha, ele fica entre 0.15° e 0.55°, e alguns registros deixam o campo vazio, de modo que a base por trás de um número importa tanto quanto o número.
Onde o estágio de redução se posiciona no envelope
O estágio de redução também decide como o conjunto pode ser cabreado. Um eixo de saída vazado permite que os cabos de energia e de sensor passem pelo eixo de rotação, e não ao redor dele, o que elimina do envelope da articulação um laço de serviço com vida útil de flexão finita. A CubeMars fabrica dois modelos desse tipo, o AKH70-48 V1.0 e o AKH70-16 V1.0, e cita um eixo vazado como característica de cada um.
O que a CubeMars afirma no vídeo
Os pontos a seguir vêm da descrição oficial do vídeo e são atribuídos à CubeMars, e não a testes independentes:
- Da matéria-prima à engrenagem acabada - o clipe é apresentado como uma sequência de produção completa, e não como uma única operação.
- Usinagem de precisão seguida de acabamento - as duas etapas de produção citadas na descrição.
- Consistência como objetivo - a meta declarada é um desempenho confiável e consistente, e não uma tolerância de destaque.
- Feitas para robótica - as engrenagens são apresentadas como componentes para aplicações robóticas exigentes, e não para uso geral em transmissão.
Os estágios de redução por trás da linha de atuadores robóticos da CubeMars
A CubeMars constrói seus atuadores robóticos integrados em torno de quatro partes em uma única carcaça: um motor DC brushless, um estágio de redução planetário, uma placa de driver e um encoder. A relação de redução separa os modelos mais do que qualquer outro valor isolado, e a linha vai de 6:1 na extremidade rápida a 64:1 na extremidade lenta.
De 6:1 a 64:1
O grupo de relação baixa troca multiplicação de torque por velocidade de saída e transparência. Os modelos AK80-6 KV100 e AK60-6 usam um estágio de 6:1, o AK80-8 KV60 um estágio de 8:1, e os modelos AK10-9, AK70-9 e AK80-9 um estágio de 9:1. Essas são as unidades que se adequam a articulações que precisam se mover rapidamente ou ser empurradas com a mão - eixos distais de um braço, tornozelos e as articulações mais rápidas de uma plataforma com pernas.
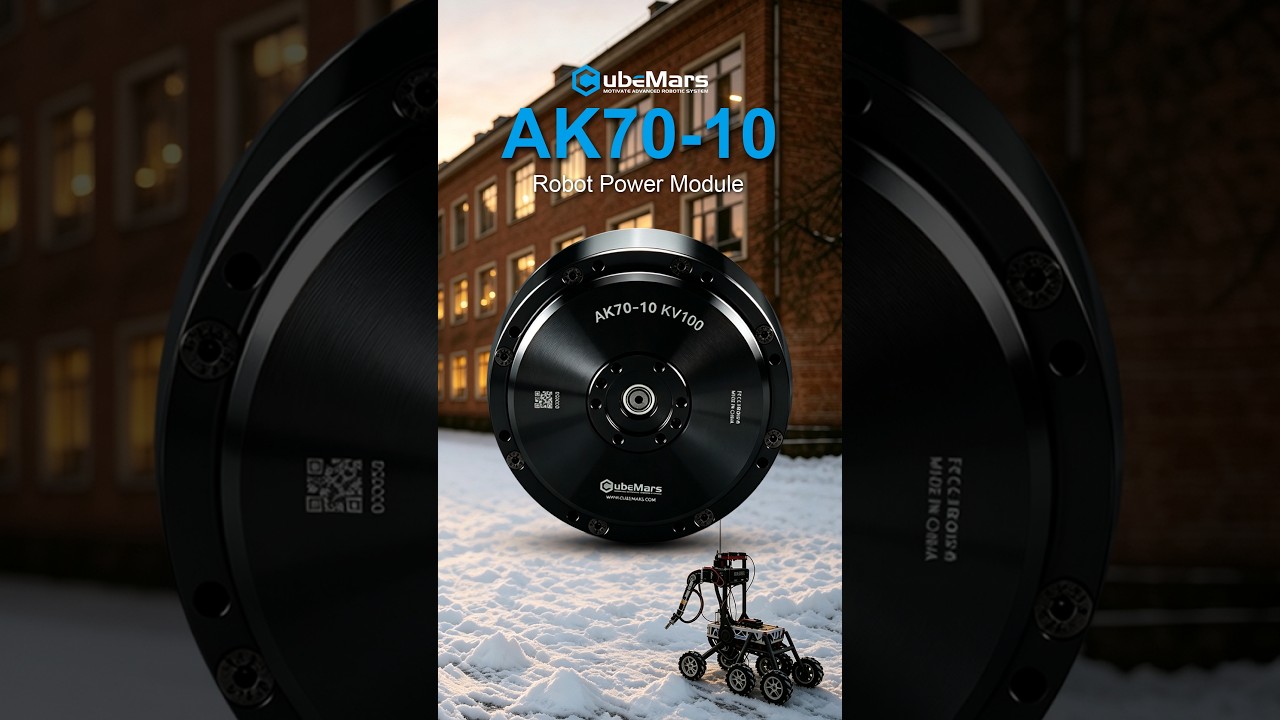
O grupo de relação intermediária fica entre a transparência e a capacidade de carga. Os AK40-10 e AK45-10 usam estágios de 10:1, o AK70-10 KV100 um estágio de 10:1 em uma carcaça de 621 g, e o AKH70-16 um estágio de 16:1 em um eixo vazado. Aqui o atuador costuma ser escolhido pelo torque de sustentação contínuo da articulação, e não pela velocidade máxima.
O grupo de relação alta é feito para articulações que suportam carga: o AK45-36 em 36:1, o AK60-39 em 39:1, o AKH70-48 em 48:1 e o AK80-64 em 64:1. Um estágio de 64:1 transforma um torque modesto do motor em 120 Nm na saída, que é o que exigem um joelho, um quadril ou um eixo pesado de manipulador, ao custo da velocidade e da transparência à força externa.
Uma família fica fora dessa ordenação. Os AKA60-6 e AKA10-9 são unidades de acionamento de roda; eles têm capacidade de carga radial reforçada para as cargas laterais que uma roda aplica a um eixo de saída, um requisito diferente das cargas axiais e de momento que uma articulação recebe.
Detalhes do produto
| Modelo | Tensão nominal | Relação de redução | Torque nominal | Torque de pico | Peso | Dimensões |
|---|---|---|---|---|---|---|
| AK40-10 V3.0 KV170 | 24 V | 10:1 | 1.3 Nm | 4.1 Nm | 190 g | Ø53 × 40.2 mm |
| AK45-10 V3.0 KV75 | 24 V | 10:1 | 2.5 Nm | 7 Nm | 262 g | Ø53 × 45.2 mm |
| AK45-36 V3.0 KV80 | 24 V | 36:1 | 8 Nm | 24 Nm | 349 g | Ø55 × 56.5 mm |
| AKH70-48 V1.0 KV41 | 48 V | 48:1 | 74 Nm | 222 Nm | 1396 g | Ø90 × 81.5 mm |
| AKH70-16 V1.0 KV41 | 48 V | 16:1 | 26 Nm | 78 Nm | 879 g | Ø90 × 60.5 mm |
| AK10-9 V3.0 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 940 g | Ø98 × 61.7 mm |
| AK10-9 V2.0 KV60 | 24/48 V | 9:1 | 18 Nm | 48 Nm | 960 g | Ø98 × 61.7 mm |
| AK80-9 V3.0 KV100 | 48 V | 9:1 | 9 Nm | 22 Nm | 490 g | Ø98 × 38.5 mm |
| AK80-8 KV60 | 48 V | 8:1 | 10 Nm | 25 Nm | 570 g | Ø98 × 43.9 mm |
| AK80-6 KV100 | 48 V | 6:1 | 6 Nm | 12 Nm | 485 g | Ø98 × 38.5 mm |
| AK80-64 KV80 | 24/48 V | 64:1 | 48 Nm | 120 Nm | 850 g | Ø98 × 61.9 mm |
| AK70-10 KV100 | 24/48 V | 10:1 | 8.3 Nm | 24.8 Nm | 621 g | Ø89 × 50.25 mm |
| AK70-9 V3.0 KV60 | 48 V | 9:1 | 8.5 Nm | 29.2 Nm | 540 g | Ø89 × 49 mm |
| AK60-39 V3.0 KV80 | 48 V | 39:1 | 24 Nm | 72 Nm | 750 g | Ø79 × 67 mm |
| AK60-6 V3.0 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 380 g | Ø79 × 43 mm |
| AK60-6 V1.1 KV140 | 24 V | 6:1 | 3 Nm | 9 Nm | 368 g | Ø79 × 39.5 mm |
| AKA60-6 KV80 | 24/48 V | 6:1 | 3 Nm | 9 Nm | 460 g | Ø80 × 51.2 mm |
| AKA10-9 KV60 | 48 V | 9:1 | 18 Nm | 53 Nm | 1060 g | Ø100 × 70 mm |
Especificações das próprias páginas de produto dos fabricantes, conforme mantidas nos registros de produto da ToBMS. Os valores de torque são medidos no lado da saída; a coluna de pico é uma classificação transitória, e a coluna de relação indica a redução nominal do estágio planetário.
Contexto de aplicação e engenharia
A faixa de redução corresponde às plataformas de forma bastante direta. O trabalho com pernas e humanoides se concentra no meio da faixa, onde uma articulação precisa de torque suficiente para carregar um corpo, mas ainda precisa ser retroacionável o bastante para recuperar o equilíbrio; o AK80-9, o AK70-9 e o AK10-9 ficam aí, e o AK70-10 KV100 foi o tema de um clipe de demonstração anterior da CubeMars no mesmo intervalo. Articulações de exoesqueleto e de reabilitação costumam recair nas mesmas relações pelo mesmo motivo, com a massa e o envelope decidindo mais do que o torque.
Eixos industriais e de manipuladores pesados caminham para as relações altas, onde a articulação sustenta uma carga por longos períodos em vez de acelerá-la. Módulos de acionamento de AGV e de rodas usam as relações baixas com um caso de carga ainda diferente: uma carga radial contínua aplicada a um eixo de saída, e não um momento em torno de uma articulação.
Dois pontos práticos decorrem do tema do vídeo. Primeiro, um estágio de engrenagens fabricado com um processo consistente é o que permite que um laço de controle permaneça ajustado entre unidades, o que importa mais em uma produção em série do que em um único protótipo. Segundo, os valores que decidem isso não estão todos em uma tabela de especificações: a janela de trabalho por trás de um valor de pico, a base de medição de um valor de folga e a taxa com que ele muda ao longo da vida útil são questões para o fabricante. A ToBMS mantém os valores publicados por modelo; ela não substitui essas respostas.
Explorar na ToBMS
- Explorar a categoria Atuadores robóticos →
- Atuadores robóticos: como escolher o atuador integrado para juntas de robô →
- Explorar motores BLDC para robôs humanoides →
- Explorar motores BLDC para exoesqueletos →
- Ver o perfil do fabricante CubeMars na ToBMS →
Sobre a CubeMars
A CubeMars é uma marca de acionamento para robótica que trabalha com módulos de atuador de alta integração, motores de torque sem carcaça e motores de gimbal. A empresa contribuiu para o projeto MIT Mini Cheetah e, desde então, construiu uma linha de atuadores da série AK usada no desenvolvimento de humanoides, quadrúpedes, exoesqueletos e braços robóticos.
Conclusão
Um filme de dois minutos sobre a produção de engrenagens lembra que os números na página de um atuador são o resultado de um processo, e não um insumo dele. Relação, torque nominal, massa e envelope estreitam rapidamente a escolha em toda a linha de atuadores robóticos da CubeMars, das unidades de 6:1 feitas para velocidade à unidade de 64:1 feita para carga; o que está por trás desses números - a consistência com que as engrenagens são fabricadas e o comportamento da folga na saída ao longo de uma vida útil - é a parte que o vídeo se propõe a mostrar e a parte que vale registrar por escrito antes de encomendar uma articulação.