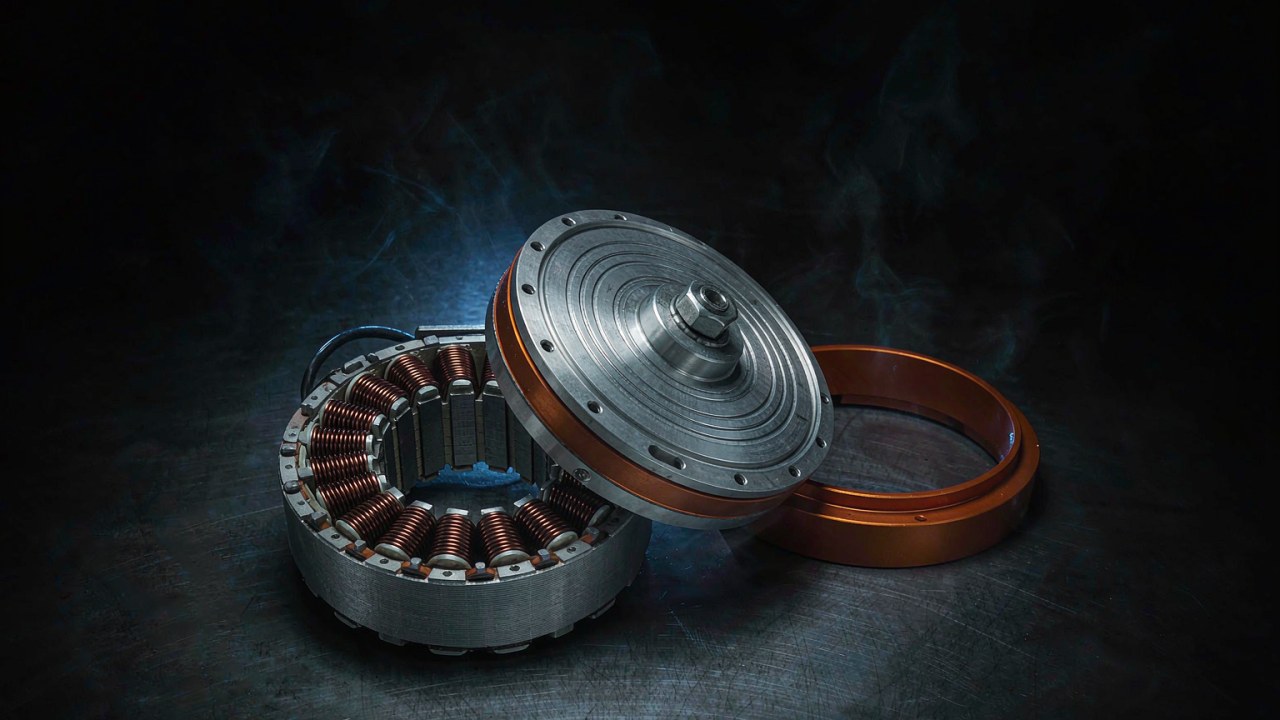
Роботизированный актуатор с высоким моментом — это интегрированный модуль: бесколлекторный двигатель, редукторная ступень, обратная связь и драйвер в одном корпусе, — который выбирают по моменту, который должен удерживать сустав робота, а не по наибольшему числу на панели характеристик. Термин несёт границу, которой не несёт одна только спецификация двигателя: бескорпусный комплект, продаваемый в тот же класс машин, может публиковать пиковый момент в несколько ньютон-метров и оставлять подшипник, энкодер и драйвер интегратору, тогда как интегрированный роботизированный актуатор с высоким моментом для бедра, колена или плеча публикуется выше 100 Nm. Две записи, сравниваемые здесь, — CubeMars AK80-64 KV80 и AKH70-48 V1.0 KV41 — находятся на 120 и 222 Nm пикового момента в корпусах массой 850 g и 1396 g, и разница между ними следует из трёх решений, а не из двух уровней качества. Граница между бескорпусным комплектом и интегрированным модулем разбирается в Безрамный моментный двигатель с высоким моментом: откуда берётся момент, а тот же режим работы описан в категории Роботизированные актуаторы.
Краткий ответ
Первое решение — это удержание, а не пик. Актуатор сустава робота проводит большую часть своей жизни вблизи статической нагрузки — рука, удерживающая инструмент, колено, принимающее часть массы тела, нога в опорной фазе, — и величина, описывающая это состояние, — это непрерывный, или номинальный, момент. Пиковый момент описывает короткое отклонение, которое модуль способен совершить без немедленного повреждения, и это запас, а не рабочая точка. Поэтому роботизированный актуатор с высоким моментом сначала отбирается по статической нагрузке, а пиковая величина читается как запас на разгон, приземление и восстановление равновесия.
Второе решение — это редукторная ступень, потому что именно отношение превращает малый двигатель в сустав. Два модуля здесь используют ступени 64:1 и 48:1, и отношение движет выходную скорость и выходной момент в противоположных направлениях одновременно с тем, как оно меняет то, какую долю нагрузки сустав способен чувствовать через редуктор. Высокое передаточное отношение умножает выходной момент и снижает выходную скорость. Оно также может сделать сустав труднее для обратного привода, потому что инерция со стороны двигателя и потери в передаче влияют на движение, ощущаемое на выходе. Фактическая обратимость зависит от конструкции редуктора, трения, КПД передачи, характеристик двигателя и состояния управления, поэтому одно лишь передаточное отношение не определяет, насколько легко внешняя сила способна сдвинуть сустав. Поэтому отношение выбирают под режим работы, а не под целевое число. Чтение роботизированного актуатора с высоким моментом означает чтение отношения и обмотки вместе, потому что каждое из них по отдельности оставляет сустав неопределённым. Актуатор сустава робота, построенный на неверном отношении, нельзя исправить позже сменой обмотки.
Третье решение — тепловое, и его пропускают легче всего. Номинальный момент — это тепловое утверждение, и он представляет собой указанный производителем выходной момент при заявленных рабочих и тепловых условиях. То, можно ли поддерживать его непрерывно в конкретном роботе, зависит от таких факторов, как температура окружающей среды, монтаж, отвод тепла, настройки драйвера и рабочий цикл, поэтому условия, стоящие за опубликованным номиналом, должны быть подтверждены у производителя, прежде чем сустав будет рассчитан на длительную нагрузку. Напряжение шины задаёт, сколько тока нужно для заданной выходной мощности, сопротивление обмотки превращает этот ток в потери в меди, и затем модуль отводит тепло через свой корпус. В двух записях здесь номинальный момент равен 48 Nm и 74 Nm, и каждая из этих величин привязана к опубликованному рядом с ней номинальному току — 7 A и 6 A. Выбор роботизированного актуатора с высоким моментом — это выбор пары момента и тока, внутри которой способен жить режим работы, и в актуаторе сустава робота именно пара и публикуется записью, а не величина момента сама по себе.
Что делает роботизированный актуатор высокомоментным
Высокий момент — это соотношение между выходной величиной и условиями, при которых она получена, а не класс, который у модуля либо есть, либо нет. Для роботизированного актуатора с высоким моментом это соотношение выражено в условиях, напечатанных рядом с величинами момента, а не в самих величинах. Большую часть этого несут три величины: момент, который модуль удерживает непрерывно, момент, которого он способен кратко достичь, и место в приводной цепи, где происходит умножение. Три раздела ниже рассматривают их в этом порядке.
Номинальный момент — это величина, которую сустав удерживает непрерывно
Номинальный момент публикуется для заявленного напряжения шины и заявленного теплового условия, и это выходной момент, который запись указывает для названных рядом с ним условий. Нахождение на этой величине столько времени, сколько требует режим работы, — это вопрос о машине, в которую установлен модуль, — температура окружающей среды, монтаж, отвод тепла, настройки драйвера и рабочий цикл, — а не свойство, которое величина несёт сама по себе. Сверху он ограничен обмоткой, а не магнитами: ток, который обмотка способна нести неограниченно долго, задаётся тем, как быстро выделяемое ею тепло способно покинуть модуль, а собственного активного охлаждения у модуля нет. В записях здесь номинальный момент равен 48 Nm у AK80-64 KV80 при 7 A и 74 Nm у AKH70-48 V1.0 KV41 при 6 A. Отношения между этими парами различаются сильнее, чем сами величины момента, и это первый признак того, что роботизированный актуатор с высоким моментом выбирают по паре, а не по одному только моменту.
Есть также условие, которое номинальный момент не охватывает сам по себе: сустав, удерживающий позу при нулевой скорости, всё равно потребляет ток и потому всё равно выделяет тепло в обмотке. Механическая выходная мощность при остановке равна нулю, поэтому величина, указанная как номинальная мощность, не ограничивает случай удержания. Поэтому актуатор сустава робота, удерживающий позу весь день, рассчитывается по номинальному току не меньше, чем по номинальному моменту. Ток, который обмотка способна нести в этом состоянии, по-прежнему задаётся теми же тепловыми условиями, что и сам номинал, — температура окружающей среды, монтаж, отвод тепла и рабочий цикл, — и он дополнительно ограничен тем, что способен обеспечить драйвер и что требует нагрузка. Поэтому для роботизированного актуатора с высоким моментом случай удержания — это вопрос о токе, но ответ представляет собой величину для заявленного набора условий, а не уровень, действующий в любой установке, и именно ток задаёт размеры драйвера.
Пиковый момент — это короткое отклонение, а не рабочий режим
Пиковый момент публикуется вместе с пиковым током и временным окном, которое запись обычно указывает отдельно, и это момент, которого сустав способен достичь при разгоне, приземлении или коррекции. Две записи здесь публикуют 120 Nm при 19 A и 222 Nm при 18 A. Пиковый момент следует оценивать вместе с пиковым током, допустимой длительностью отклонения и рабочими условиями производителя. Актуатор сустава робота, достигающий высокого пикового момента через очень большой ток, создаёт соответственно большую тепловую нагрузку на обмотку и потребляет соответственно большой ток от драйвера и батарейного блока, но более низкий опубликованный пиковый ток сам по себе не доказывает более высокую эффективность или более низкое энергопотребление, особенно когда сравниваемые модули различаются по конструкции двигателя, передаточному отношению и номинальной рабочей точке. Роботизированный актуатор с высоким моментом, запись которого не указывает ни пиковый ток, ни временное окно, оставляет отклонение неопределённым. Поэтому роботизированный актуатор с высоким моментом для сустава, который часто достигает своего пика, выбирают по пиковому току и по тому, сколько длится отклонение, а не по одной величине пикового момента.
Где редукторная ступень перенимает роль у обмотки
Момент на суставе — это не момент на роторе. Редукторная ступень умножает момент ротора на своё отношение и делит скорость ротора на то же отношение, поэтому скромный двигатель способен создать большой момент на суставе через большое отношение — ценой выходной скорости. В этом и состоит развилка между двумя путями, доступными конструктору машины. Увеличение собственного момента двигателя означает увеличение его диаметра, длины пакета и, следовательно, массы; добавление редукции означает сохранение двигателя и плату скоростью, люфтом и обратимостью. Актуатор сустава робота, который должен приводиться извне человеком, и тот, который должен удерживать тяжёлую нагрузку, находятся на противоположных сторонах этого выбора. Роботизированный актуатор с высоким моментом — это второй из этих путей, упакованный в блок, и опубликованное вместе с ним отношение — 64:1 и 48:1 в записях здесь — указывает, насколько далеко по этому пути продвинут модуль. Это утверждение о принципе, а не о двух записях, противопоставленных друг другу, потому что выходной момент и ток, которые публикует каждая из них, зависят также от собственной моментной способности её двигателя и от номинальной рабочей точки, которую производитель решил указать.
Характеристики, которые определяют роботизированный актуатор с высоким моментом
Опубликованная панель интегрированного модуля несёт больше строк, чем нужно для выбора. Пять из них, взятые вместе, описывают сустав, которому модуль способен служить: две величины момента, отношение, шина и её ток, механический габарит и тепловое утверждение, стоящее за непрерывным номиналом. Для актуатора сустава робота полезная дисциплина — читать эти пять как один набор, потому что роботизированный актуатор с высоким моментом, удовлетворяющий четырём из них и не проходящий по пятой, всё равно остаётся неверным модулем. Разделы ниже рассматривают каждую по очереди.
Номинальный момент и пиковый момент
Номинальный и пиковый момент отвечают на разные вопросы, и отношение между ними — не оценка качества для актуатора сустава робота. AK80-64 KV80 публикует 48 Nm номинально против 120 Nm пиково, коэффициент 2.5, а AKH70-48 V1.0 KV41 публикует 74 Nm против 222 Nm, коэффициент 3.0. Эти коэффициенты описывают размер опубликованного запаса над статической нагрузкой, и это отношение между двумя числами спецификации, а не мера доступного запаса управления или допустимой динамической производительности. Сустав, режим которого в основном удержание, хочет высокую номинальную величину относительно нагрузки; сустав, который многократно разгоняет дистальную массу, хочет запас, а вместе с ним и пиковый ток, которым этот запас куплен. Роботизированный актуатор с высоким моментом отбирается вопросом о том, на что из двух тратит свой режим работы.
Передаточное отношение и выходная скорость
Отношение задаёт скорость сустава так же непосредственно, как задаёт его момент. Выходная скорость — это скорость двигателя, делённая на отношение, поэтому модули 48:1 и 64:1 достигают 28 rpm и 23/48 rpm в своих номинальных точках и 35 rpm и 37/75 rpm без нагрузки. Две величины для AK80-64 KV80 — это один и тот же модуль, описанный при двух напряжениях шины, которые охватывает его запись. Эти выходные скорости — скорости сустава, а не скорости ротора, и актуатор сустава робота, которому нужна быстрая дистальная ось, и тот, которому нужно тяжёлое удержание, захотят противоположных концов этого столбца. Отношение — ещё и единственный столбец, который движет номинальный и пиковый момент вместе, потому что оно умножает оба на выходе.
Напряжение шины и непрерывный ток
Напряжение шины выбирается вне модуля, и оно определяет ток, который модуль потребляет при заданной выходной мощности, в большей степени, чем определяет момент. Более высокая шина при заданном уровне мощности на валу обычно означает меньший ток питания и, следовательно, меньшие потери в меди — ценой более тяжёлого батарейного блока и драйвера с более высоким номиналом. Одна из двух записей здесь опубликована только для 48 V, а другая несёт запись 24/48 V с двумя скоростями и двумя скоростями без нагрузки, указанными для неё. Непрерывный ток, публикуемый вместе с номинальным моментом, — это величина, которая связывает эти две, и для актуатора сустава робота она же задаёт размеры драйверной ступени и жгута. Роботизированный актуатор с высоким моментом публикуется вместе со своей шиной, и их читают вместе. Более широкая тема работы этих модулей на шине 48 V разбирается в Роботизированные актуаторы на 48 V: модели, выгоды и ограничения.
Масса, габарит и отверстие
Масса в суставе оплачивается дважды на шагающей машине, потому что звено, в котором она находится, должны нести и разгонять суставы выше него. Две записи здесь охватывают 850 g и 1396 g в габаритах 98 × 61.9 mm и 90 × 81.5 mm, и различия в форме значат столько же, сколько различия в массе: осевая длина 61.9 mm и осевая длина 81.5 mm — это разные механические габариты, и то, какой из них подходит данному суставу, зависит от схемы крепления, доступного пространства и пути нагрузки, а не от одной осевой длины. На размеры актуатора сустава робота, встраиваемого в существующее звено, влияет форма, которой он должен соответствовать, не меньше, чем его масса. Отверстие — третье решение внутри того же столбца: одна из записей здесь публикует полое отверстие 7 mm для кабелей, прокладываемых через сустав, что убирает петлю жгута из подвижного звена. Роботизированный актуатор с высоким моментом нельзя сравнивать по одному диаметру.
Тепловой режим и что охватывает непрерывный номинал
Непрерывный номинал — это утверждение о температуре, и стоит знать, о какой именно. Номинальный и пиковый момент — оба утверждения о температуре обмотки, и ни один из них не является величиной, которую модуль способен держать произвольно долго. Класс изоляции задаёт температуру, которой способна достичь обмотка, а опубликованный вместе с модулем диапазон окружающей среды задаёт другой конец разности. Обе записи здесь публикуют класс изоляции H и диапазоны рабочей температуры окружающей среды от -20 до 50 градусов. Чего запись такого рода обычно не публикует — это предполагавшийся рост температуры, условие монтажа, при котором он измерялся, и то, как величина меняется, когда модуль привинчен к металлической конструкции, отводящей от него тепло, а не находится в неподвижном воздухе. Это вопросы к документации производителя, и роботизированный актуатор с высоким моментом, режим которого проходит вблизи его непрерывной величины, стоит там подтвердить, прежде чем сустав будет зафиксирован.
Сравнение модулей роботизированных актуаторов с высоким моментом выше 100 Nm пикового момента
Две сравниваемые здесь записи — это интегрированные модули CubeMars, опубликованный пиковый момент которых превышает 100 Nm; они изложены как один набор характеристик и упорядочены по опубликованному пиковому моменту, так что шаг от более лёгкого сустава к более тяжёлому виден в самом столбце. Каждое значение — это величина, которую производитель публикует для этого модуля, и ни одна ячейка не оценена приблизительно и не пересчитана. Там, где запись не несёт поля, таблица говорит об этом, а не заполняет пробел. Обе являются кандидатами для одного семейства суставов, и каждая — роботизированный актуатор с высоким моментом для другой точки режима работы.
| Модель | Передаточное число | Номинальный момент | Пиковый момент | Номинальное напряжение | Номинальный ток | Пиковый ток | Номинальная скорость | Скорость без нагрузки | Масса | Габариты |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Модель, передаточное число, номинальный момент, пиковый момент, номинальное напряжение, номинальный ток, пиковый ток, номинальная скорость, скорость без нагрузки, масса и габариты в том виде, в каком они опубликованы производителем для двух сравниваемых здесь интегрированных модулей, упорядоченные по опубликованному пиковому моменту. Номинальный момент и номинальный ток — это пара, публикуемая вместе для длительного режима; пиковый момент и пиковый ток — это пара, публикуемая для короткого отклонения, а длительность этого отклонения — отдельное условие, которого эта таблица не несёт. Скорость и габариты — величины на стороне выхода для сустава, а не на стороне ротора. Там, где для одной модели показаны две скорости, запись охватывает два номинальных напряжения и публикует по одной скорости для каждого, в порядке сначала 24 V, затем 48 V. Масса публикуется как единая величина для модуля, включая его кабели. Ни один отдельный столбец не повторяет величину KV, потому что каждое название модели в таблице несёт собственное.
Два прочтения выделяются, когда оба оказываются на одной странице, и ни одно из них — не столбец момента. Первое — то, что больший пиковый момент не стоит большего тока. AKH70-48 V1.0 KV41 публикует 222 Nm пикового момента при 18 A, тогда как AK80-64 KV80 публикует 120 Nm при 19 A, так что модуль с почти вдвое большим пиковым моментом требует незначительно меньший ток. Это наблюдение о характеристиках, а не ранжирование по эффективности: две записи различаются конструкцией двигателя, KV, компоновкой и управлением, а также отношением, и каждая пиковая величина — это номинальная точка, которую публикует её производитель, а не результат контролируемого испытания при одном и том же моменте и скорости сустава. Ступень 48:1 или 64:1 действительно умножает момент ротора на отношение, поэтому ток, требуемый от обмотки, задаётся моментом ротора, а не моментом сустава, но отношение — лишь одна из причин, по которым две записи расходятся. На суставе, режим которого — тяжёлое удержание, а не быстрое качание, это и есть различие, решающее выбор модуля, и оно не видно в одном столбце пикового момента. Поэтому для роботизированного актуатора с высоким моментом столбец тока читают против столбца момента, а не после него.
Второе прочтение — то, что две записи расходятся по отношению, а не по массе. AK80-64 KV80 и AKH70-48 V1.0 KV41 публикуют 850 g и 1396 g в габаритах 98 × 61.9 mm и 90 × 81.5 mm, один на ступени 64:1, а другой на ступени 48:1. При разных массах эти двое занимают разные классы габарита, предлагают разные выходные скорости и потребляют разные токи. Это самое ясное напоминание в таблице о том, что масса — результат компоновки, а не описание режима работы, и что выбор между двумя записями роботизированного актуатора с высоким моментом зависит от арифметики сустава, а не от веса.
Третье прочтение касается непрерывной пары. Номинальный ток, публикуемый рядом с номинальным моментом, равен 7 A у более лёгкого модуля и 6 A у более тяжёлого, и модуль с большим отношением — тот, что требует меньшего тока. AKH70-48 V1.0 KV41 публикует более высокий номинальный выходной момент и более низкий номинальный ток, чем AK80-64 KV80, в этом наборе из двух моделей, и эти величины описывают соответствующие номинальные точки производителей, а не контролируемое сравнение при одном и том же моменте и скорости сустава. Справедливое сравнение потребляемого тока, потерь в меди или общей эффективности потребовало бы рабочих данных при сопоставимых нагрузке, скорости и тепловых условиях. Опубликованная пара всё же полезна для расчёта размеров драйвера и батарейного блока, и она же — та точка, в которой тепловой режим сустава приходится оценивать, а не читать, потому что номинальный ток — это величина для заявленного условия, а условие, которое создаёт конкретная машина, — вопрос к документации производителя. Роботизированный актуатор с высоким моментом для такого режима выбирают по паре, которую публикует запись, а не по одной величине момента.
CubeMars AK80-64 KV80: 48 Nm номинально при 64:1
CubeMars AK80-64 KV80 роботизированный актуатор открывает группу при 850 g и 98 × 61.9 mm, на ступени 64:1 с 48 Nm номинально и 120 Nm пиково из записи 24/48 V. Его номинальный ток равен 7 A против пикового тока 19 A, а его скорости публикуются для каждого из двух номинальных напряжений. Его запись также несёт величину люфта 0.18 градуса, максимальное отношение момента к массе 141.2 Nm/kg, момент обратного привода 4.7 Nm и один магнитный энкодер с внутренним разрешением 14 бит. Половина 24 V в его окне напряжения необычна для этой группы, и она делает запись кандидатом там, где шина не фиксирована. Номинальный момент, номинальная скорость и скорость без нагрузки меняются между двумя напряжениями, поэтому величины 24 V и 48 V должны читаться против драйвера и батарейного блока, которые сустав будет фактически использовать, прежде чем модуль будет выбран. Опубликованные масса и габарит — отправная точка для сустава, у которого габарит стеснён, и они помещают модуль туда, где он должен помещаться внутри малого сустава, а не рядом с ним.
CubeMars AKH70-48 V1.0 KV41: 74 Nm номинально при 48:1
CubeMars AKH70-48 V1.0 KV41 планетарный актуатор с полым валом — вершина показанного здесь диапазона при 222 Nm пикового момента и 74 Nm номинально, со ступени 48:1 в записи 48 V. Его номинальный ток равен 6 A, а пиковый ток — 18 A, что представляет собой наименьший пиковый ток в группе при наибольшем пиковом моменте. Для роботизированного актуатора с высоким моментом пара 74 Nm при 6 A — это величина, описывающая сустав, удерживающий звено на месте часами, а не мгновениями. Он также единственная запись здесь с полым отверстием, опубликованным как 7 mm, и единственная с двумя энкодерами — магнитным энкодером со стороны двигателя и вторым со стороны выхода, оба с разрешением 21 бит. Его плотность момента публикуется как 159 Nm/kg, люфт — как 12 arcmin, а момент обратного привода — как 2.22 Nm. Низкий момент обратного привода — это опубликованная особенность характеристик, и он полезен для сустава, предназначенного сопротивляться внешнему движению, но сам по себе он не устанавливает проектное назначение модуля или его способность безопасно удерживать нагрузку. Отношение 48:1 и номинальный момент 74 Nm — это величины, описывающие эту сторону записи, и их нужно читать вместе с тепловыми условиями, стоящими за непрерывным номиналом. Отверстие — то, что отличает его от другой записи для актуатора сустава робота внутри подвижного звена, и оно выдвигает модуль как кандидата для шагающей машины или тяжёлой оси манипулятора, а не решает выбор окончательно.
Ступень квазипрямого привода или планетарная ступень для сустава на 100 Nm
Сустав, который должен выдавать около 100 Nm, можно построить более чем из одной компоновки, и выбор между ними — не вопрос о том, какая лучше. Две сравниваемые здесь записи принадлежат категории Роботизированные актуаторы, и обе используют планетарную ступень. Путь с низким отношением — отдельное семейство: категория Актуаторы квазипрямого привода содержит модули, построенные на одной ступени с низкой редукцией, а компромисс, на который идёт этот путь, разбирается в Актуаторы квазипрямого привода: что даёт отношение 8:1. Что разделяет два пути — это то, где происходит умножение, чего оно стоит по току и какую долю нагрузки актуатору сустава робота позволено чувствовать.
Где выигрывает планетарная ступень с высоким отношением
Ступень с высоким отношением выигрывает, когда сустав должен долго удерживать тяжёлую нагрузку и когда потребляемый при этом удержании ток должен оставаться малым. Запись 48:1 здесь публикует 74 Nm номинально при 6 A и 222 Nm пиково при 18 A; запись 64:1 публикует 48 Nm номинально при 7 A и 120 Nm пиково при 19 A. Чтение номинального и пикового момента против опубликованных вместе с ними токов — это то, чем две записи расходятся по своим опубликованным величинам, и обе половины этой пары важны: номинальная величина — это удержание, пиковая величина — это запас, а ток рядом с каждой из них — то, что обмотка платит в этой номинальной точке. Для заданного момента сустава более высокое передаточное отношение способно снизить требуемый момент двигателя, но результирующий ток зависит от константы момента двигателя, КПД передачи и условий работы. Номинальные токи этих двух разных модулей не следует рассматривать как контролируемое сравнение тока, требуемого для одного и того же момента сустава. Более низкий ток в обмотке означал бы меньшие потери в меди и меньше тепла, которое нужно отводить из корпуса без вентилятора, и именно поэтому отношение важно в режиме удержания, но размер эффекта нельзя прочитать из двух сравниваемых здесь номинальных точек. Чего он лишается — это выходной скорости, и он лишает сустав способности быть перемещённым внешней силой: запись 48:1 публикует момент обратного привода 2.22 Nm против 4.7 Nm у записи 64:1, оба — малые числа, описывающие, какую долю нагрузки двигатель всё ещё способен чувствовать.
Что отношение делает с выходной скоростью и теплом
Отношение движет скорость и момент в противоположных направлениях и движет тепло косвенно, через ток. Поскольку выходная скорость — это скорость двигателя, делённая на отношение, сустав с высоким отношением достигает той же скорости сустава при значительно более высокой скорости двигателя, что при заданной противо-ЭДС и напряжении шины ограничивает, насколько быстро сустав способен двигаться. Поскольку выходной момент — это момент двигателя, умноженный на отношение, сустав с высоким отношением достигает того же момента сустава при значительно меньшем моменте двигателя и, следовательно, при значительно меньшем токе двигателя. Опубликованные величины скорости иллюстрируют различия выходной скорости между этими модулями: AKH70-48 V1.0 KV41 указывает номинальную скорость 28 rpm и скорость без нагрузки 35 rpm, тогда как AK80-64 KV80 указывает 23/48 rpm номинально и 37/75 rpm без нагрузки для своих номиналов 24/48 V. Эти величины скорости следует читать отдельно от опубликованных номиналов пикового тока, если только производитель не предоставляет данные испытаний, связывающие их с конкретной рабочей точкой. Они описывают разные режимы работы актуатора сустава робота, а не разные уровни одного и того же. Роботизированный актуатор с высоким моментом выбирают не вопросом о том, какая компоновка превосходит, а вопросом о том, в какой из этих двух комбинаций режим сустава фактически проводит своё время.
Сопоставление роботизированного актуатора с высоким моментом с режимом работы сустава
Три шага ниже применяют столбцы в том порядке, который превращает режим работы сустава в список кандидатов. Это те же столбцы, по которым оценивают роботизированный актуатор с высоким моментом, взятые в том порядке, в каком их ограничивает режим работы. В записях здесь они также ведут на страницу применения Модули суставов, где тот же режим работы описан с собственными атрибутами фильтра.
Начните с худшего случая удержания, а не с крейсерского режима
Худший случай удержания — это статическая нагрузка, которую сустав должен удерживать на месте наибольшее непрерывное время, и она задаёт непрерывное требование. Для колена это доля массы тела, которую сустав несёт через одноопорную фазу; для плеча это инструмент, удерживаемый на конце полностью вытянутой руки; для бедра это большее из двух. Это отправные значения, а не фиксированные требования, потому что центр масс, плечо рычага, поза, в которой работает сустав, и динамические нагрузки, которые несёт звено, — всё это меняет момент, который сустав должен создавать. Эта величина сравнивается с опубликованным номинальным моментом, а не с пиковым, а ток, опубликованный рядом с ним, сравнивается с тем, что драйвер и батарейный блок способны обеспечить за ту же длительность. Опубликованную пару номинального и пикового момента читают здесь на номинальном конце, и актуатор сустава робота, подобранный по его пиковой величине, будет работать с перегревом при таком удержании. В записях здесь номинальные величины равны 48 Nm и 74 Nm, и сустав, худший случай удержания которого лежит выше того, под который он был подобран, нельзя спасти более поздним шагом.
Затем скорость при этом моменте
Скорость и момент публикуются на противоположных сторонах одного и того же компромисса, поэтому второй шаг фиксирует скорость сустава, которая нужна режиму работы, и читает отношение, которое её обеспечивает. Выходной момент, выходная скорость, обратимость и тепловой режим читаются вместе, а не в строгом одностороннем порядке, поэтому отношение, которое, как кажется, зафиксировал первый шаг, здесь пересматривается против скорости, нужной режиму работы. Дистальная ось, которой нужно отслеживать быструю траекторию, хочет низкое отношение и выходную скорость, которая с ним приходит; проксимальная ось, которой нужно нести нагрузку медленно, хочет высокое отношение и принимает низкую выходную скорость. Две записи здесь достигают 35 rpm и 37/75 rpm без нагрузки — диапазон, достаточно узкий, чтобы сустав, которому нужна быстрая дистальная ось, вышел за его пределы. Роботизированный актуатор с высоким моментом, отношение которого было выбрано прежде, чем зафиксировано требование по скорости, обычно приходится заменять, а не перенастраивать.
Затем тепловой рабочий цикл
Третий шаг — тот, что решает между двумя модулями, которые оба проходят первые два. Режим, непрерывно удерживающий нагрузку, расходует номинальный ток бо́льшую часть цикла; режим, многократно разгоняющий дистальную массу, расходует пиковый ток чаще, чем предполагает среднее. Две записи здесь публикуют номинальные токи 7 A и 6 A и пиковые токи 19 A и 18 A, и разрыв между этими двумя величинами — это то место, куда рабочий цикл либо укладывается, либо нет. Рабочий цикл — последний столбец, и для роботизированного актуатора с высоким моментом он часто оказывается тем, что решает между двумя модулями, проходящими первые два шага. Чего записи не публикуют — это рост температуры, стоящий за непрерывной величиной, условие монтажа, при котором он измерялся, и окружающую среду, которую сустав фактически увидит. Это вопросы к документации производителя, и честный ход — адресовать их туда, а не выводить ответ из соседней записи.
Три шага, применённые к этой группе, дают список кандидатов, а не ответ:
- Сустав со стеснённым габаритом и нефиксированной шиной. AK80-64 KV80 — это запись на 850 g при 64:1, с окном 24/48 V и 48 Nm номинально против 120 Nm пиково. Он кандидат там, где эти условия совпадают, а рабочую точку и тепловой режим ещё предстоит проверить для конкретного сустава.
- Сустав, которому нужно удерживать тяжёлую нагрузку длительное время. AKH70-48 V1.0 KV41 — это запись 48:1 при 1396 g, с 74 Nm номинально при 6 A, 222 Nm пиково при 18 A и отверстием 7 mm для прокладки кабелей. Он кандидат для такого режима, и тепловое условие, стоящее за непрерывным номиналом, — это то, что следует подтвердить у производителя, прежде чем сустав будет зафиксирован.
Часто задаваемые вопросы
ВЧто такое роботизированный актуатор с высоким моментом?
Роботизированный актуатор с высоким моментом — это упакованный модуль сустава, объединяющий бесколлекторный двигатель, редукторную ступень и — в интегрированном исполнении — обратную связь и драйвер в одном корпусе, и публикуемый для выходного момента выше уровня, которого достигает малый бескорпусный комплект. Термин описывает класс, а не порог: записи, сравниваемые в этом руководстве, публикуют 120 Nm и 222 Nm пикового момента, тогда как бескорпусный комплект статора и ротора, продаваемый для тех же машин, часто публикуется на несколько ньютон-метров и оставляет подшипник, энкодер и драйвер интегратору. Что делает роботизированный актуатор с высоким моментом пригодным для выбора, и что делает актуатор сустава робота этого класса пригодным для использования, — это не пиковая величина сама по себе, а пара номинального момента и номинального тока, которая под ней находится.
ВВ чём разница между номинальным и пиковым моментом в актуаторе сустава робота?
Номинальный момент — это выходной момент, который производитель указывает для заявленного напряжения шины и окружающей среды, и он публикуется вместе с соответствующим ему номинальным током. Длительное удержание на этой величине зависит от тепловых условий, стоящих за номиналом, — окружающая среда, монтаж, отвод тепла и рабочий цикл, — поэтому величина описывает определённый набор условий, а не неограниченную способность удерживать нагрузку. Пиковый момент — это короткое отклонение, которого модуль способен достичь при разгоне, приземлении или коррекции равновесия, и он публикуется с большим пиковым током и, в большинстве записей, с временным окном. В записях здесь эти две пары — 48 Nm при 7 A против 120 Nm при 19 A и 74 Nm при 6 A против 222 Nm при 18 A. Пиковая величина — это запас, а не рабочая точка, и сустав, рассчитанный по пику, будет работать с перегревом.
ВКак момент актуатора сопоставляется с режимом работы сустава робота?
Три шага, по порядку. Сначала худший случай статической нагрузки, которую сустав должен удерживать наибольший непрерывный период, сравнивается с опубликованным номинальным моментом и током рядом с ним. Затем скорость сустава, нужная режиму работы, сравнивается с выходной скоростью, которую даёт отношение, потому что момент и скорость располагаются на противоположных сторонах одного и того же отношения. Затем рабочий цикл — какую долю времени сустав тратит на удержание и какую на разгон — сравнивается с разрывом между номинальным током и пиковым током. Актуатор сустава робота, проходящий все три шага, — кандидат; тепловое условие, стоящее за непрерывной величиной, и монтаж, при котором она измерялась, — отдельные вопросы к документации производителя.
ВКак передаточное отношение меняет момент, который выдаёт роботизированный актуатор с высоким моментом?
Отношение умножает момент ротора на пути к суставу и делит скорость ротора на тот же множитель. Поэтому ступень 48:1 превращает скромный момент двигателя в большой момент сустава при низкой выходной скорости, тогда как ступень 64:1 создаёт меньший момент сустава от похожего двигателя и достигает чуть более высокой выходной скорости. Записи здесь показывают арифметику в токе, а не в моменте: 222 Nm пиково при 18 A на ступени 48:1 против 120 Nm пиково при 19 A на ступени 64:1. Поэтому роботизированный актуатор с высоким моментом нельзя сравнивать по одному отношению: внутри одного модуля отношение движет три величины сразу — выходной момент вверх, выходную скорость вниз и нагрузку, которую сустав способен чувствовать извне, вниз вместе с ней, — но различие между двумя записями зависит также от собственной моментной способности каждого двигателя, его КПД передачи, разрешённого ему тока и номинальной рабочей точки, которую опубликовал его производитель.
ВПовышает ли шина 48 V момент роботизированного актуатора?
Она не повышает момент напрямую; она меняет скорость, которой модуль способен достичь, и ток, который он потребляет при заданной выходной мощности. KV — это rpm на вольт, поэтому при фиксированном KV более высокая шина поднимает потолок скорости, а при заданной мощности на валу более высокая шина обычно означает меньший ток питания и, следовательно, меньшие потери в меди в обмотке. Столбцы скорости в таблице выше показывают эффект записи с двумя напряжениями: AK80-64 KV80 публикует 23/48 rpm номинально и 37/75 rpm без нагрузки для своего окна 24/48 V. Чего более высокая шина не меняет — это передаточное отношение, габарит, а также номинальный и пиковый момент, для которых опубликован сам модуль, и она несёт с собой более тяжёлый батарейный блок, драйвер с более высоким номиналом и другой набор вопросов по изоляции и разъёмам.
ВКакие роботизированные актуаторы достигают пикового момента 100 Nm и более?
Среди записей, сравниваемых в этом руководстве, два интегрированных модуля CubeMars находятся выше 100 Nm опубликованного пикового момента: AK80-64 KV80 при 120 Nm и AKH70-48 V1.0 KV41 при 222 Nm. Каждый публикуется со своей парой номинального и пикового момента, своей парой токов, отношением и габаритом, и эти двое охватывают разные режимы работы сустава, а не две ступени одного и того же: модуль 24/48 V при 850 g и модуль 48:1 с полым валом при 74 Nm номинально. Сустав, статическая нагрузка которого лежит выше верхней границы этого диапазона, выходит за рамки того, что охватывают эти две записи, и требует другой компоновки.
Официальные источники
CubeMars публикует официальную страницу продукта для каждого модуля с его панелью характеристик, и эти страницы остаются источником истины для каждой приведённой здесь цифры — например страница продукта AK80-64 KV80 и страница продукта AKH70-48 V1.0 KV41. Величины момента, тока, скорости, отношения, массы и габарита в таблице выше — это значения, которые публикуют эти страницы для каждого модуля. Рост температуры, стоящий за непрерывным номиналом, условие монтажа, при котором измерялась величина, поле, которого запись не несёт, или длительность пикового отклонения — это вопрос к документации производителя, а не значение, которое можно вывести из панели характеристик.
Куда двигаться дальше
Для отбора кандидатов, а не для чтения, три инструмента на платформе выполняют работу последовательно. Изучите категорию Роботизированные актуаторы целиком, чтобы увидеть эти модули рядом с более лёгкими суставами в том же диапазоне, используйте Подбор, чтобы сузить выбор по отношению, номинальному моменту и опубликованному габариту, затем сопоставьте кандидатов друг с другом в Сравнение продуктов. Страница применения Модули суставов содержит тот же режим работы с собственными атрибутами фильтра, а категория Актуаторы квазипрямого привода охватывает компоновку с низким отношением.
Две других статьи несут те части выбора сустава, которые сравнение модулей не закрывает. Роботизированные актуаторы: выбор интегрированного актуатора для шарниров разбирает интегрированный модуль изнутри — двигатель, редукторная ступень, обратная связь и драйвер — и является ориентиром по тому, что приходит внутри корпуса. Роботизированные актуаторы на 48 V: модели, выгоды и ограничения прослеживает решение о шине через драйвер, батарейный блок и разъёмы, а это шаг, который находится между выбором роботизированного актуатора с высоким моментом и приведением его в действие в машине.
Коротко: сначала зафиксируйте худший случай статической нагрузки, потому что это единственная величина, которую сустав держит долго; затем зафиксируйте отношение, потому что отношение задаёт выходной момент и выходную скорость одновременно и не может быть исправлено позже; в-третьих, читайте шину и номинальный ток вместе, потому что шина меняет ток, а ток — это то, с чем обмотке приходится жить; и в последнюю очередь подтвердите у производителя тепловое условие, стоящее за непрерывной величиной, потому что это тот единственный столбец, который панель характеристик несёт редко. Внутри этой группы такая последовательность отделяет запись 850 g 64:1 от модуля 48:1 с полым валом, прежде чем хоть один конкретный сустав будет взвешен против другого.