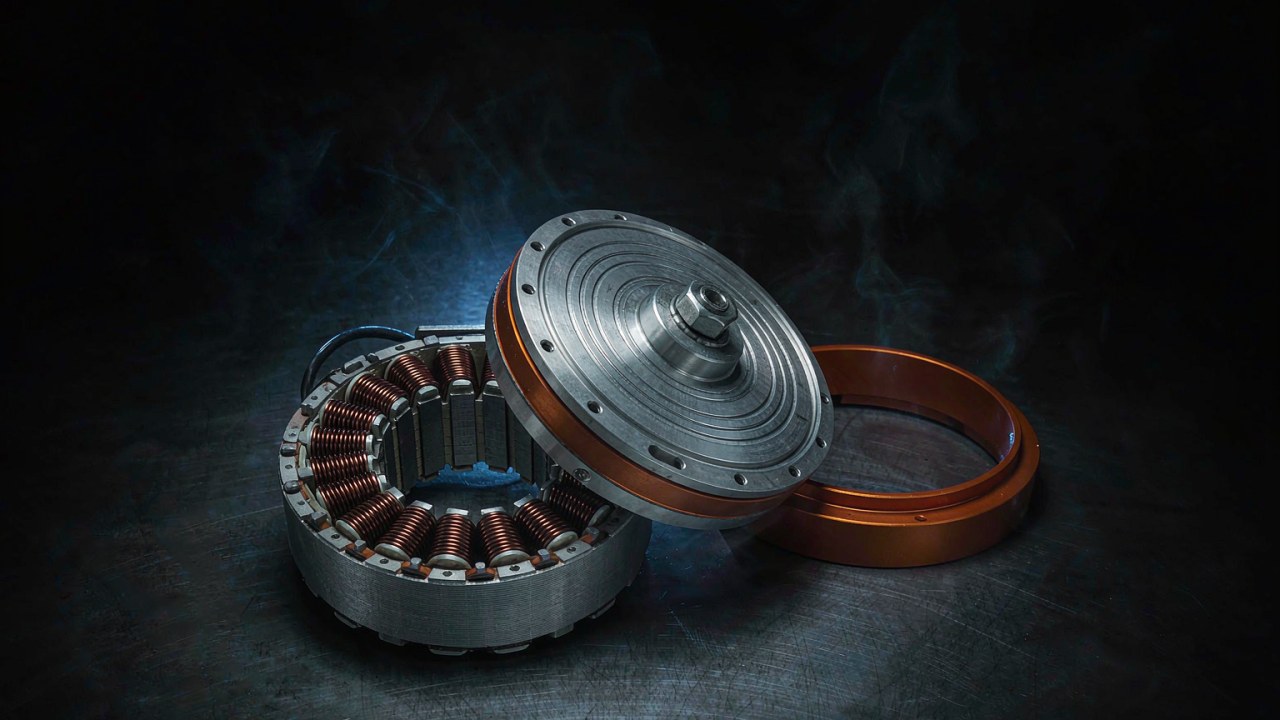
Un actionneur robotique à couple élevé est un module intégré - un moteur brushless, un étage de réduction, un retour d'information et un variateur dans un seul carter - choisi pour le couple qu'une articulation de robot doit tenir plutôt que pour la plus grande valeur d'un panneau de spécifications. Le terme porte une frontière qu'une spécification de moteur seule ne porte pas : un kit frameless vendu dans la même classe de machine peut publier un couple de crête de quelques newton mètres et laisser le roulement, le codeur et le variateur à l'intégrateur, tandis qu'un actionneur robotique intégré à couple élevé pour une hanche, un genou ou une épaule est publié au-dessus de 100 Nm. Les deux fiches comparées ici - le CubeMars AK80-64 KV80 et l'AKH70-48 V1.0 KV41 - se situent à 120 et 222 Nm de couple de crête dans des carters de 850 g et 1396 g, et l'écart entre elles découle de trois décisions plutôt que de deux niveaux de qualité. La frontière entre un kit frameless et un module intégré est démontée dans Moteur couple frameless à couple élevé : d’où vient le couple, et le même service est décrit dans la catégorie Actionneurs robotisés.
Réponse rapide
La première décision est le maintien, pas la crête. Un actionneur d'articulation de robot passe la majeure partie de sa vie près d'une charge statique - un bras qui tient un outil, un genou qui encaisse une part de la masse corporelle, une jambe en appui - et la valeur qui décrit cette condition est le couple continu, ou nominal. Le couple de crête décrit une brève excursion que le module peut accomplir sans dommage immédiat, et c'est une réserve plutôt qu'un point de travail. Un actionneur robotique à couple élevé est donc présélectionné d'abord sur la charge statique, la valeur de crête étant lue comme la marge disponible pour l'accélération, la réception de charge et la récupération d'équilibre.
La deuxième décision est l'étage de réduction, car c'est le rapport qui transforme un petit moteur en articulation. Les deux modules ici utilisent des étages 64:1 et 48:1, et le rapport déplace la vitesse de sortie et le couple de sortie dans des directions opposées en même temps qu'il change la part de charge que l'articulation peut ressentir à travers les engrenages. Un rapport de réduction élevé multiplie le couple de sortie et réduit la vitesse de sortie. Il peut aussi rendre l'articulation plus difficile à rétro-entraîner, car l'inertie côté moteur et les pertes de transmission affectent le mouvement ressenti en sortie. La rétro-entraînabilité réelle dépend de la conception du réducteur, du frottement, du rendement de transmission, des caractéristiques du moteur et de l'état de commande, si bien que le rapport de réduction seul ne détermine pas la facilité avec laquelle une force externe peut déplacer l'articulation. Un rapport est donc choisi en fonction d'un service plutôt que d'un nombre cible. Lire un actionneur robotique à couple élevé, c'est lire le rapport et le bobinage ensemble, car l'un ou l'autre seul laisse l'articulation indéfinie. Un actionneur d'articulation construit sur un mauvais rapport ne peut pas être corrigé plus tard en changeant le bobinage.
La troisième décision est thermique, et c'est celle que l'on saute le plus facilement. Le couple nominal est un énoncé thermique, et c'est le couple de sortie spécifié par le fabricant dans des conditions de fonctionnement et des conditions thermiques déclarées. Le fait qu'il puisse être maintenu en continu dans un robot donné dépend de facteurs tels que la température ambiante, le montage, la dissipation thermique, les réglages du variateur et le cycle de service, si bien que les conditions derrière la valeur publiée doivent être confirmées avec le fabricant avant de dimensionner une articulation pour une charge soutenue. La tension de bus fixe le courant nécessaire pour une puissance de sortie donnée, la résistance du bobinage transforme ce courant en pertes cuivre, et le module évacue ensuite la chaleur par son carter. Sur les deux fiches ici, le couple nominal est de 48 Nm et 74 Nm, et chacune de ces valeurs est liée à un courant nominal publié à côté d'elle - 7 A et 6 A. Sélectionner un actionneur robotique à couple élevé, c'est choisir la paire de couple et de courant dans laquelle un service peut tenir, et sur un actionneur d'articulation, c'est cette paire que publie la fiche, pas la valeur de couple seule.
Ce qui fait qu'un actionneur robotique est à couple élevé
Le couple élevé est une relation entre une valeur de sortie et les conditions dans lesquelles elle a été obtenue, et non un grade qu'un module posséderait ou non. Pour un actionneur robotique à couple élevé, cette relation est énoncée dans les conditions imprimées à côté des valeurs de couple plutôt que dans les valeurs seules. Trois grandeurs en portent l'essentiel : le couple que le module tient en continu, le couple qu'il peut atteindre brièvement, et l'endroit de la chaîne cinématique où la multiplication a lieu. Les trois sections ci-dessous les traitent dans cet ordre.
Le couple nominal est la valeur qu'une articulation tient en continu
Le couple nominal est publié pour une tension de bus déclarée et une condition thermique déclarée, et c'est le couple de sortie que la fiche spécifie pour les conditions nommées à côté. Rester à cette valeur aussi longtemps que le service l'exige est une question relative à la machine sur laquelle le module est monté - température ambiante, montage, dissipation thermique, réglages du variateur et cycle de service - plutôt qu'une propriété que la valeur porte en elle-même. Il est borné par le haut par le bobinage plutôt que par les aimants : le courant qu'un bobinage peut porter indéfiniment est fixé par la vitesse à laquelle la chaleur qu'il génère peut quitter le module, et le module n'a aucun refroidissement actif propre. Sur les fiches ici, le couple nominal est de 48 Nm sur l'AK80-64 KV80 à 7 A et de 74 Nm sur l'AKH70-48 V1.0 KV41 à 6 A. Les rapports entre ces paires diffèrent plus que les valeurs de couple elles-mêmes, ce qui est le premier signe qu'un actionneur robotique à couple élevé se choisit sur la paire et non sur le couple seul.
Il existe aussi une condition que le couple nominal ne couvre pas à lui seul : une articulation qui tient une posture à vitesse nulle appelle encore du courant, et donc produit encore de la chaleur dans le bobinage. La puissance mécanique de sortie est nulle à l'arrêt, si bien qu'une valeur annoncée comme une puissance nominale ne borne pas le cas du maintien. Un actionneur d'articulation qui tient une posture toute la journée est donc dimensionné sur le courant nominal autant que sur le couple nominal. Le courant que le bobinage peut porter dans cet état est toujours fixé par les mêmes conditions thermiques que la valeur nominale elle-même - température ambiante, montage, dissipation thermique et cycle de service - et il est en outre borné par ce que le variateur peut fournir et par ce que la charge exige. Pour un actionneur robotique à couple élevé, le cas du maintien est donc une question de courant, mais la réponse est une valeur pour un ensemble de conditions déclarées plutôt qu'un niveau qui tient dans toute installation, et c'est le courant qui dimensionne le variateur.
Le couple de crête est une excursion brève, pas un point de travail
Le couple de crête est publié avec un courant de crête et une fenêtre temporelle que la fiche indique généralement séparément, et c'est le couple qu'une articulation peut atteindre lors d'une accélération, d'une réception de charge ou d'une correction. Les deux fiches ici publient 120 Nm à 19 A et 222 Nm à 18 A. Le couple de crête doit être évalué avec le courant de crête, la durée autorisée de l'excursion et les conditions de fonctionnement du fabricant. Un actionneur d'articulation qui atteint un couple de crête élevé par un courant très important impose une charge thermique correspondante au bobinage et appelle un courant correspondant du variateur et du pack, mais un courant de crête publié plus faible n'établit pas à lui seul un meilleur rendement ou une consommation d'énergie plus faible, en particulier lorsque les modules comparés diffèrent par la conception du moteur, le rapport de réduction et le point de fonctionnement nominal. Un actionneur robotique à couple élevé dont la fiche n'indique ni courant de crête ni fenêtre temporelle laisse l'excursion indéfinie. Un actionneur robotique à couple élevé destiné à une articulation qui atteint souvent sa crête se choisit donc sur le courant de crête et sur la durée de l'excursion, pas sur la valeur de couple de crête seule.
Là où l'étage de réduction prend le relais du bobinage
Le couple au niveau de l'articulation n'est pas le couple au niveau du rotor. Un étage de réduction multiplie le couple du rotor par son rapport et divise la vitesse du rotor par le même rapport, si bien qu'un moteur modeste peut produire un couple d'articulation élevé par un grand rapport, au prix de la vitesse de sortie. C'est la séparation entre les deux voies qu'un concepteur de machine peut emprunter. Augmenter le couple propre d'un moteur signifie augmenter son diamètre, sa longueur de paquet et donc sa masse ; ajouter de la réduction signifie garder le moteur et payer en vitesse, en jeu et en rétro-entraînabilité. Un actionneur d'articulation qui doit être rétro-entraîné par une personne et un actionneur qui doit tenir une charge lourde se situent des côtés opposés de ce choix. Un actionneur robotique à couple élevé est la seconde de ces voies empaquetée en une unité, et le rapport publié avec lui - 64:1 et 48:1 sur les fiches ici - indique jusqu'où le module a été conduit sur cette voie. C'est un énoncé sur le principe plutôt que sur les deux fiches opposées l'une à l'autre, car le couple de sortie et le courant que chacune publie dépendent aussi de sa propre capacité de couple moteur et du point de fonctionnement nominal que son fabricant a choisi d'indiquer.
Les spécifications qui décident d'un actionneur robotique à couple élevé
Le panneau publié d'un module intégré porte plus de lignes qu'une sélection n'en demande. Cinq d'entre elles, prises ensemble, décrivent l'articulation que le module peut servir : les deux valeurs de couple, le rapport, le bus et son courant, l'encombrement mécanique, et l'énoncé thermique derrière la valeur continue. Pour un actionneur d'articulation, la discipline utile consiste à lire ces cinq lignes comme un seul ensemble, car un actionneur robotique à couple élevé qui en satisfait quatre et échoue sur la cinquième reste le mauvais module. Les sections ci-dessous les prennent une à une.
Couple nominal et couple de crête
Le couple nominal et le couple de crête répondent à des questions différentes, et le rapport entre eux n'est pas une note de qualité pour un actionneur d'articulation. L'AK80-64 KV80 publie 48 Nm en nominal contre 120 Nm en crête, un facteur de 2.5, et l'AKH70-48 V1.0 KV41 publie 74 Nm contre 222 Nm, un facteur de 3.0. Ce que ces facteurs décrivent, c'est la taille de la réserve publiée au-dessus de la charge statique, et c'est un rapport entre deux valeurs de spécification plutôt qu'une mesure de la marge de commande utilisable ou de la performance dynamique autorisée. Une articulation dont le service est surtout du maintien veut la valeur nominale élevée par rapport à la charge ; une articulation qui accélère de façon répétée une masse distale veut la réserve, et avec elle le courant de crête avec lequel la réserve s'achète. Un actionneur robotique à couple élevé se présélectionne en demandant laquelle des deux le service dépense.
Rapport de réduction et vitesse de sortie
Le rapport fixe la vitesse de l'articulation aussi directement qu'il fixe son couple. La vitesse de sortie est la vitesse du moteur divisée par le rapport, si bien que les modules 48:1 et 64:1 atteignent 28 rpm et 23/48 rpm à leurs points nominaux et 35 rpm et 37/75 rpm à vide. Les deux valeurs de l'AK80-64 KV80 décrivent le même module aux deux tensions de bus que couvre sa fiche. Ces vitesses de sortie sont des vitesses d'articulation, pas des vitesses de rotor, et un actionneur d'articulation qui a besoin d'un axe distal rapide et un autre qui a besoin d'un maintien lourd voudront les extrémités opposées de cette colonne. Le rapport est aussi la seule colonne qui déplace le couple nominal et le couple de crête ensemble, car il multiplie les deux en sortie.
Tension de bus et courant continu
La tension de bus se choisit à l'extérieur du module, et elle détermine le courant que le module appelle pour une puissance de sortie donnée plus qu'elle ne détermine le couple. Un bus plus élevé, à un niveau donné de puissance à l'arbre, signifie généralement un courant d'alimentation plus faible et donc des pertes cuivre plus faibles, au prix d'un pack plus lourd et d'un variateur de calibre supérieur. Une des deux fiches ici est publiée pour 48 V seul, et l'autre porte une fiche 24/48 V avec deux vitesses et deux vitesses à vide indiquées en regard. Le courant continu publié avec le couple nominal est la valeur qui relie les deux, et pour un actionneur d'articulation, c'est aussi la valeur qui dimensionne l'étage de puissance du variateur et le faisceau. Un actionneur robotique à couple élevé est publié avec son bus, et les deux se lisent ensemble. Le sujet plus large de l'exploitation de ces modules sur un bus 48 V est démonté dans Actionneurs robotiques 48 V : modèles, bénéfices et contraintes.
Masse, encombrement et alésage
La masse au niveau d'une articulation se paie deux fois sur une machine à pattes, car le segment dans lequel elle se trouve doit être porté et accéléré par les articulations situées au-dessus. Les deux fiches ici s'étendent de 850 g à 1396 g, dans des encombrements de 98 × 61.9 mm et 90 × 81.5 mm, et les différences de forme comptent autant que les différences de masse : une longueur axiale de 61.9 mm et une longueur axiale de 81.5 mm sont des encombrements mécaniques différents, et celui des deux qui convient à une articulation donnée dépend du schéma de montage, de l'espace disponible et du chemin de charge plutôt que de la seule longueur axiale. Un actionneur d'articulation monté dans un membre existant est contraint par la forme à laquelle il doit s'adapter autant que par sa masse. L'alésage est une troisième décision dans la même colonne - une des fiches ici publie un alésage creux de 7 mm pour les câbles acheminés à travers l'articulation, ce qui supprime une boucle de faisceau dans un membre en mouvement. Un actionneur robotique à couple élevé ne peut pas être comparé sur le seul diamètre.
Service thermique et ce que couvre la valeur continue
La valeur continue est un énoncé sur une température, et il vaut la peine de savoir laquelle. Le couple nominal et le couple de crête sont tous deux des énoncés sur une température de bobinage, et ni l'un ni l'autre n'est une valeur qu'un module peut tenir pendant une durée arbitraire. La classe d'isolation fixe la température que le bobinage peut atteindre, et la plage ambiante publiée avec le module fixe l'autre extrémité de l'écart. Les deux fiches ici publient la classe d'isolation H et des plages de température ambiante de fonctionnement de -20 à 50 degrés. Ce qu'une fiche de ce type ne publie normalement pas, c'est l'élévation de température qui a été supposée, la condition de montage dans laquelle elle a été mesurée, et la façon dont la valeur change lorsque le module est boulonné sur une structure métallique qui évacue la chaleur plutôt que posé dans de l'air calme. Ce sont des questions qui relèvent de la documentation du fabricant, et un actionneur robotique à couple élevé dont le service approche sa valeur continue mérite d'être confirmé à cette source avant que l'articulation ne soit engagée.
Modules d'actionneurs robotiques à couple élevé de plus de 100 Nm en crête comparés
Les deux fiches comparées ici sont des modules CubeMars intégrés dont le couple de crête publié se situe au-dessus de 100 Nm, présentées comme un seul jeu de spécifications et classées par couple de crête publié, de sorte que le saut de l'articulation la plus légère à la plus lourde soit visible dans la colonne elle-même. Chaque valeur est celle que le fabricant publie pour ce module, et aucune cellule n'est estimée ni convertie. Là où une fiche ne porte pas un champ, le tableau le dit plutôt que de combler la lacune. Les deux sont candidates pour la même famille d'articulations, et chacune est un actionneur robotique à couple élevé pour un point différent du service.
| Modèle | Rapport de réduction | Couple nominal | Couple de crête | Tension nominale | Courant nominal | Courant de crête | Vitesse nominale | Vitesse à vide | Poids | Encombrement |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Modèle, rapport de réduction, couple nominal, couple de crête, tension nominale, courant nominal, courant de crête, vitesse nominale, vitesse à vide, poids et encombrement tels que publiés par le fabricant pour les deux modules intégrés comparés ici, classés par couple de crête publié. Le couple nominal et le courant nominal sont la paire publiée ensemble pour un service continu ; le couple de crête et le courant de crête sont la paire publiée pour une brève excursion, et la durée de cette excursion est une condition distincte que ce tableau ne porte pas. La vitesse et l'encombrement sont des valeurs côté sortie pour l'articulation, pas des valeurs côté rotor. Lorsque deux vitesses sont indiquées en regard d'un modèle, la fiche couvre deux tensions nominales et publie une vitesse pour chacune, dans l'ordre 24 V puis 48 V. Le poids est publié comme une valeur unique pour le module, câbles compris. Aucune colonne distincte ne répète la valeur KV, car chaque nom de modèle du tableau porte la sienne.
Deux lectures ressortent une fois les deux fiches sur la même page, et aucune n'est la colonne du couple. La première est qu'un couple de crête plus grand ne coûte pas un courant plus grand. L'AKH70-48 V1.0 KV41 publie 222 Nm de couple de crête à 18 A, tandis que l'AK80-64 KV80 publie 120 Nm à 19 A, si bien que le module dont le couple de crête est presque deux fois plus grand demande un courant légèrement plus faible. C'est une observation de spécification plutôt qu'un classement d'efficacité : les deux fiches diffèrent par la conception du moteur, le KV, le boîtier et la commande autant que par le rapport, et chaque valeur de crête est un point de référence que son fabricant publie plutôt que le résultat d'un essai contrôlé au même couple et à la même vitesse d'articulation. Un étage 48:1 ou 64:1 multiplie bien le couple du rotor par le rapport, de sorte que le courant demandé au bobinage est fixé par le couple du rotor plutôt que par le couple d'articulation, mais le rapport n'est qu'une des raisons pour lesquelles les deux fiches se séparent. Sur une articulation dont le service est un maintien lourd plutôt qu'un mouvement rapide, c'est la différence qui décide du module, et elle n'est pas visible dans la seule colonne du couple de crête. Pour un actionneur robotique à couple élevé, la colonne du courant se lit donc en regard de la colonne du couple plutôt qu'après elle.
La seconde lecture est que les deux fiches se séparent sur le rapport plutôt que sur la masse. L'AK80-64 KV80 et l'AKH70-48 V1.0 KV41 publient 850 g et 1396 g dans des encombrements de 98 × 61.9 mm et 90 × 81.5 mm, l'un sur un étage 64:1 et l'autre sur un étage 48:1. À des masses différentes, les deux occupent des classes d'encombrement différentes, offrent des vitesses de sortie différentes et appellent des courants différents. C'est le rappel le plus clair du tableau que la masse est un résultat d'empaquetage plutôt qu'une description du service, et que le choix entre deux fiches d'actionneurs robotiques à couple élevé tient à l'arithmétique de l'articulation plutôt qu'au poids.
Une troisième lecture concerne la paire continue. Le courant nominal publié à côté du couple nominal est de 7 A sur le module le plus léger et de 6 A sur le plus lourd, et le module au rapport le plus grand est celui qui demande le courant le plus faible. L'AKH70-48 V1.0 KV41 publie un couple de sortie nominal plus élevé et un courant nominal plus faible que l'AK80-64 KV80 dans ce jeu de données à deux modèles, et ces valeurs décrivent les points de référence respectifs des fabricants plutôt qu'une comparaison contrôlée au même couple et à la même vitesse d'articulation. Une comparaison équitable de la consommation de courant, des pertes cuivre ou du rendement global exigerait des données de fonctionnement dans des conditions de charge, de vitesse et de température comparables. La paire publiée reste utile pour dimensionner un variateur et un pack, et c'est aussi le point où le service thermique d'une articulation doit être estimé plutôt que lu, car le courant nominal est une valeur pour une condition déclarée et la condition qu'une machine donnée crée est une question qui relève de la documentation du fabricant. Un actionneur robotique à couple élevé pour un service de ce type se choisit sur la paire que publie la fiche, pas sur la valeur de couple seule.
CubeMars AK80-64 KV80 : 48 Nm nominaux à 64:1
La fiche Actionneur robotisé CubeMars AK80-64 KV80 ouvre le groupe à 850 g et 98 × 61.9 mm, sur un étage 64:1 avec 48 Nm en nominal et 120 Nm en crête à partir d'une fiche 24/48 V. Son courant nominal est de 7 A contre un courant de crête de 19 A, et ses vitesses sont publiées pour chacune de ses deux tensions nominales. Sa fiche porte aussi une valeur de jeu de 0.18 degré, un rapport couple/poids maximal de 141.2 Nm/kg, un couple de rétro-entraînement de 4.7 Nm et un codeur magnétique unique avec une résolution interne de 14 bits. La moitié 24 V de sa fenêtre de tension est inhabituelle dans ce groupe, et elle fait de cette fiche une candidate là où le bus n'est pas fixé. Le couple nominal, la vitesse nominale et la vitesse à vide changent tous entre les deux tensions, si bien que les valeurs en 24 V et en 48 V doivent être lues en regard du variateur et du pack que l'articulation utilisera réellement avant que le module ne soit choisi. Sa masse et son encombrement publiés sont un point de départ pour une articulation dont l'encombrement est serré, et ils placent le module là où il doit s'insérer à l'intérieur d'une petite articulation plutôt qu'à côté d'elle.
CubeMars AKH70-48 V1.0 KV41 : 74 Nm nominaux à 48:1
La fiche Actionneur planétaire à arbre creux CubeMars AKH70-48 V1.0 KV41 est le haut de la gamme présentée ici, à 222 Nm de couple de crête et 74 Nm en nominal, à partir d'un étage 48:1 sur une fiche 48 V. Son courant nominal est de 6 A et son courant de crête de 18 A, soit le courant de crête le plus faible du groupe pour le couple de crête le plus grand. Pour un actionneur robotique à couple élevé, la paire de 74 Nm à 6 A est la valeur qui décrit une articulation maintenant un membre en place pendant des heures plutôt que par instants. C'est aussi la seule fiche ici dotée d'un alésage creux, publié à 7 mm, et la seule à deux codeurs - un codeur magnétique côté moteur et un second côté sortie, tous deux en résolution 21 bits. Sa densité de couple est publiée à 159 Nm/kg, son jeu à 12 arcmin et son couple de rétro-entraînement à 2.22 Nm. Un faible couple de rétro-entraînement est une caractéristique de spécification publiée, et elle est utile pour une articulation destinée à résister à un mouvement externe, mais à lui seul il n'établit pas l'intention de conception du module ni sa capacité à tenir une charge en sécurité. Le rapport 48:1 et le couple nominal de 74 Nm sont les valeurs qui décrivent ce côté de la fiche, et elles doivent être lues avec les conditions thermiques derrière la valeur continue. L'alésage est ce qui la sépare de l'autre fiche pour un actionneur d'articulation à l'intérieur d'un membre en mouvement, et il place le module en avant comme candidat pour une machine à pattes ou un axe de manipulateur lourd plutôt que de trancher le choix.
Étage à entraînement quasi direct ou étage planétaire pour une articulation de 100 Nm
Une articulation qui doit produire autour de 100 Nm peut être construite selon plus d'une configuration, et le choix entre elles n'est pas une question de savoir laquelle est la meilleure. Les deux fiches comparées ici appartiennent à la catégorie Actionneurs robotisés, et toutes deux utilisent un étage planétaire. La voie à faible rapport est une famille distincte : la catégorie Actionneurs QDD réunit des modules construits sur un unique étage de réduction faible, et le compromis que cette voie consent est démonté dans Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte. Ce qui sépare les deux voies, c'est l'endroit où la multiplication a lieu, ce qu'elle coûte en courant et la part de charge qu'un actionneur d'articulation est autorisé à ressentir.
Là où un étage planétaire à rapport élevé l'emporte
L'étage à rapport élevé l'emporte lorsque l'articulation doit tenir une charge lourde pendant longtemps et lorsque le courant appelé à ce maintien doit rester faible. La fiche 48:1 ici publie 74 Nm en nominal à 6 A et 222 Nm en crête à 18 A ; la fiche 64:1 publie 48 Nm en nominal à 7 A et 120 Nm en crête à 19 A. Lire le couple nominal et le couple de crête en regard des courants publiés avec eux est la façon dont les deux fiches se séparent sur leurs valeurs publiées, et les deux moitiés de cette paire comptent : la valeur nominale est le maintien, la valeur de crête est la réserve, et le courant à côté de chacune est ce que le bobinage paie à ce point de référence. Pour un couple d'articulation donné, un rapport de réduction plus élevé peut réduire le couple moteur requis, mais le courant qui en résulte dépend de la constante de couple du moteur, du rendement de transmission et des conditions de fonctionnement. Les courants nominaux de ces deux modules différents ne doivent pas être traités comme une comparaison contrôlée du courant requis pour le même couple d'articulation. Un courant plus faible dans le bobinage signifierait moins de pertes cuivre et moins de chaleur à évacuer d'un carter qui n'a pas de ventilateur, et c'est pourquoi le rapport compte sur un service de maintien, mais l'ampleur de l'effet ne peut pas être lue sur les deux points de référence comparés ici. Ce qu'il abandonne, c'est la vitesse de sortie, et il abandonne la capacité de l'articulation à être déplacée par une force extérieure - la fiche 48:1 publie un couple de rétro-entraînement de 2.22 Nm contre 4.7 Nm pour la fiche 64:1, deux petits nombres qui décrivent la part de charge que le moteur peut encore ressentir.
Ce que le rapport fait à la vitesse de sortie et à la chaleur
Le rapport déplace la vitesse et le couple dans des directions opposées, et il déplace la chaleur indirectement par le courant. Parce que la vitesse de sortie est la vitesse du moteur divisée par le rapport, une articulation à rapport élevé atteint la même vitesse d'articulation à une vitesse moteur bien plus élevée, ce qui, pour une force contre-électromotrice et une tension de bus données, limite la vitesse maximale de l'articulation. Parce que le couple de sortie est le couple moteur multiplié par le rapport, une articulation à rapport élevé atteint le même couple d'articulation à un couple moteur bien plus faible, et donc à un courant moteur bien plus faible. Les valeurs de vitesse publiées illustrent les différences de vitesse de sortie entre ces modules : l'AKH70-48 V1.0 KV41 indique une vitesse nominale de 28 rpm et une vitesse à vide de 35 rpm, tandis que l'AK80-64 KV80 indique 23/48 rpm en nominal et 37/75 rpm à vide pour ses valeurs nominales 24/48 V. Ces valeurs de vitesse doivent être lues séparément des valeurs de courant de crête publiées, sauf si le fabricant fournit des données d'essai les reliant à un point de fonctionnement spécifique. Elles décrivent des services d'actionneur d'articulation différents plutôt que des grades différents du même service. Un actionneur robotique à couple élevé ne se choisit pas en demandant quelle configuration est supérieure, mais en demandant dans laquelle de ces deux combinaisons le service de l'articulation passe réellement son temps.
Associer un actionneur robotique à couple élevé au service d'une articulation
Les trois étapes ci-dessous appliquent les colonnes dans l'ordre qui transforme un service d'articulation en présélection. Ce sont les mêmes colonnes sur lesquelles un actionneur robotique à couple élevé est jugé, prises dans l'ordre où un service les contraint. Sur les fiches ici, elles mènent aussi à la page d'application Module articulaire, où le même service est décrit avec ses propres attributs de filtre.
Partir du maintien dans le pire cas, pas du régime de croisière
Le maintien dans le pire cas est la charge statique que l'articulation doit garder en place pendant la plus longue durée ininterrompue, et il fixe l'exigence continue. Pour un genou, c'est la part de la masse corporelle que l'articulation porte en appui unipodal ; pour une épaule, c'est l'outil tenu à l'extrémité d'un bras complètement tendu ; pour une hanche, c'est la plus lourde des deux. Ce sont des valeurs de départ plutôt que des exigences fixes, car le centre de masse, le bras de levier, la posture dans laquelle l'articulation travaille et les charges dynamiques que porte le segment changent tous le couple que l'articulation doit produire. Cette valeur est comparée au couple nominal publié, et non à la crête, et le courant publié à côté d'elle est comparé à ce que le variateur et le pack peuvent fournir pendant la même durée. La paire publiée couple nominal et couple de crête se lit ici par l'extrémité nominale, et un actionneur d'articulation apparié sur sa valeur de crête tournera chaud sur un maintien de ce type. Sur les fiches ici, les valeurs nominales sont 48 Nm et 74 Nm, et une articulation dont le maintien dans le pire cas se situe au-dessus de celle à laquelle elle a été appariée ne peut pas être sauvée par une étape ultérieure.
Puis la vitesse à ce couple
La vitesse et le couple sont publiés sur les côtés opposés du même compromis, si bien que la deuxième étape fixe la vitesse d'articulation dont le service a besoin et lit le rapport qui la produit. Le couple de sortie, la vitesse de sortie, la rétro-entraînabilité et le service thermique se lisent ensemble plutôt que dans un ordre strictement unidirectionnel, de sorte que le rapport que la première étape semble avoir fixé est réexaminé ici en regard de la vitesse dont le service a besoin. Un axe distal qui doit suivre une trajectoire rapide veut un faible rapport et la vitesse de sortie qui l'accompagne ; un axe proximal qui doit porter une charge lentement veut un rapport élevé et accepte une faible vitesse de sortie. Les deux fiches ici atteignent 35 rpm et 37/75 rpm à vide, une plage assez étroite pour qu'une articulation ayant besoin d'un axe distal rapide en sorte. Un actionneur robotique à couple élevé dont le rapport a été choisi avant que l'exigence de vitesse ne soit fixée devra généralement être remplacé plutôt que réaccordé.
Puis le cycle de service thermique
La troisième étape est celle qui décide entre deux modules qui passent tous deux les deux premières. Un service qui tient une charge en continu dépense le courant nominal pendant la majeure partie du cycle ; un service qui accélère de façon répétée une masse distale dépense le courant de crête plus souvent que la moyenne ne le suggère. Les deux fiches ici publient des courants nominaux de 7 A et 6 A et des courants de crête de 19 A et 18 A, et l'écart entre les deux valeurs est l'endroit où un cycle de service tient ou ne tient pas. Le cycle de service est la dernière colonne, et pour un actionneur robotique à couple élevé, c'est souvent celle qui décide entre deux modules qui passent les deux premières étapes. Ce que les fiches ne publient pas, c'est l'élévation de température derrière la valeur continue, la condition de montage sous laquelle elle a été mesurée, et l'ambiance que l'articulation verra réellement. Ce sont des questions qui relèvent de la documentation du fabricant, et la démarche honnête consiste à les y placer plutôt qu'à inférer une réponse depuis une fiche voisine.
Les trois étapes appliquées à ce groupe donnent une présélection plutôt qu'une réponse :
- Une articulation à encombrement serré et à bus non fixé. L'AK80-64 KV80 est la fiche de 850 g à 64:1, avec une fenêtre 24/48 V et 48 Nm en nominal contre 120 Nm en crête. Elle est candidate là où ces conditions correspondent, et le point de fonctionnement comme le service thermique restent à vérifier pour l'articulation spécifique.
- Une articulation qui doit tenir une charge lourde pendant de longues périodes. L'AKH70-48 V1.0 KV41 est la fiche 48:1 à 1396 g, avec 74 Nm en nominal à 6 A, 222 Nm en crête à 18 A et un alésage de 7 mm pour l'acheminement des câbles. Elle est candidate sur ce service, et la condition thermique derrière la valeur continue est le point à confirmer avec le fabricant avant que l'articulation ne soit engagée.
Questions fréquentes
QQu'est-ce qu'un actionneur robotique à couple élevé ?
Un actionneur robotique à couple élevé est un module articulaire empaqueté qui combine un moteur brushless, un étage de réduction et - dans la forme intégrée - un retour d'information et un variateur dans un seul carter, et qui est publié pour un couple de sortie au-dessus du niveau atteint par un petit kit frameless. Le terme décrit une classe plutôt qu'un seuil : les fiches comparées dans ce guide publient 120 Nm et 222 Nm de couple de crête, tandis qu'un kit frameless stator-rotor vendu pour les mêmes machines est souvent publié à quelques newton mètres et laisse le roulement, le codeur et le variateur à l'intégrateur. Ce qui rend un actionneur robotique à couple élevé sélectionnable, et ce qui rend un actionneur d'articulation de cette classe utilisable, ce n'est pas la valeur de crête seule mais la paire de couple nominal et de courant nominal qui se trouve en dessous.
QQuelle est la différence entre couple nominal et couple de crête sur un actionneur d'articulation robotique ?
Le couple nominal est le couple de sortie que le fabricant spécifie pour une tension de bus et une ambiance déclarées, et il est publié avec le courant nominal qui l'accompagne. Le maintien soutenu à cette valeur dépend des conditions thermiques derrière la valeur nominale - ambiance, montage, dissipation thermique et cycle de service - si bien que la valeur décrit un ensemble défini de conditions plutôt qu'une capacité illimitée à tenir la charge. Le couple de crête est une brève excursion que le module peut atteindre lors d'une accélération, d'une réception de charge ou d'une correction d'équilibre, et il est publié avec un courant de crête plus grand et, dans la plupart des fiches, une fenêtre temporelle. Sur les fiches ici, les deux paires sont 48 Nm à 7 A contre 120 Nm à 19 A, et 74 Nm à 6 A contre 222 Nm à 18 A. La valeur de crête est une réserve, pas un point de travail, et une articulation dimensionnée sur la crête tournera chaud.
QComment le couple d'un actionneur est-il associé au service d'une articulation robotique ?
Trois étapes, dans l'ordre. Premièrement, la charge statique du pire cas que l'articulation doit tenir pendant la plus longue période ininterrompue est comparée au couple nominal publié et au courant indiqué à côté. Deuxièmement, la vitesse d'articulation dont le service a besoin est comparée à la vitesse de sortie que produit le rapport, car le couple et la vitesse se situent des côtés opposés du même rapport. Troisièmement, le cycle de service - la part du temps que l'articulation passe à maintenir et la part qu'elle passe à accélérer - est comparé à l'écart entre le courant nominal et le courant de crête. Un actionneur d'articulation qui passe les trois étapes est candidat ; la condition thermique derrière la valeur continue et le montage sous lequel elle a été mesurée sont des questions distinctes qui relèvent de la documentation du fabricant.
QComment le rapport de réduction change-t-il le couple délivré par un actionneur robotique à couple élevé ?
Le rapport multiplie le couple du rotor sur le chemin vers l'articulation et divise la vitesse du rotor par le même facteur. Un étage 48:1 transforme donc un couple moteur modeste en un couple d'articulation important à faible vitesse de sortie, là où un étage 64:1 produit un couple d'articulation plus faible à partir d'un moteur similaire et atteint une vitesse de sortie légèrement plus élevée. Les fiches ici montrent l'arithmétique en courant plutôt qu'en couple : 222 Nm en crête à 18 A sur un étage 48:1 contre 120 Nm en crête à 19 A sur un étage 64:1. Un actionneur robotique à couple élevé ne peut donc pas être comparé sur le seul rapport : au sein d'un même module, le rapport déplace trois grandeurs à la fois - couple de sortie en hausse, vitesse de sortie en baisse, et la charge que l'articulation peut ressentir de l'extérieur en baisse avec elle - mais la différence entre deux fiches dépend aussi de la capacité de couple propre de chaque moteur, de son rendement de transmission, du courant qui lui est permis et du point de fonctionnement nominal que son fabricant a publié.
QUn bus 48 V augmente-t-il le couple d'un actionneur robotique ?
Il n'augmente pas le couple directement ; il change la vitesse que le module peut atteindre et le courant qu'il appelle pour une puissance de sortie donnée. Le KV est le nombre de tours par minute par volt, si bien qu'à KV fixe, un bus plus élevé relève le plafond de vitesse, et que pour une puissance à l'arbre donnée, un bus plus élevé signifie généralement un courant d'alimentation plus faible et donc des pertes cuivre plus faibles dans le bobinage. Les colonnes de vitesse du tableau ci-dessus montrent l'effet d'une fiche à deux tensions : l'AK80-64 KV80 publie 23/48 rpm en nominal et 37/75 rpm à vide pour sa fenêtre 24/48 V. Ce qu'un bus plus élevé ne change pas, c'est le rapport de réduction, l'encombrement, ou le couple nominal et le couple de crête pour lesquels le module lui-même est publié, et il apporte avec lui un pack plus lourd, un variateur de calibre supérieur et un ensemble différent de questions d'isolation et de connectique.
QQuels actionneurs robotiques atteignent 100 Nm de couple de crête ou plus ?
Parmi les fiches comparées dans ce guide, deux modules CubeMars intégrés se situent au-dessus de 100 Nm de couple de crête publié : l'AK80-64 KV80 à 120 Nm et l'AKH70-48 V1.0 KV41 à 222 Nm. Chacune est publiée avec sa propre paire de couple nominal et de couple de crête, sa propre paire de courants, un rapport et un encombrement, et les deux couvrent des services d'articulation différents plutôt que deux paliers du même service - un module 24/48 V à 850 g et un module à arbre creux 48:1 à 74 Nm en nominal. Une articulation dont la charge statique se situe au-dessus du haut de cette plage sort de ce que ces deux fiches couvrent et demande une configuration différente.
Ressources officielles
CubeMars publie une page produit officielle pour chaque module avec son panneau de spécifications, et ces pages restent la source de vérité pour chaque valeur citée dans ce guide - par exemple la page produit AK80-64 KV80 et la page produit AKH70-48 V1.0 KV41. Les valeurs de couple, de courant, de vitesse, de rapport, de poids et d'encombrement du tableau ci-dessus sont celles que ces pages publient pour chaque module. Une élévation de température derrière une valeur continue, la condition de montage sous laquelle une valeur a été mesurée, un champ qu'une fiche ne porte pas, ou la durée d'une excursion de crête sont des questions qui relèvent de la documentation du fabricant plutôt que des valeurs qui peuvent être déduites du panneau de spécifications.
Pour aller plus loin
Pour présélectionner plutôt que lire, trois outils de la plateforme font le travail en séquence. Explorer la catégorie complète Actionneurs robotisés pour voir ces modules aux côtés des articulations plus légères de la même gamme, utiliser Sélection pour restreindre par rapport, couple nominal et encombrement publié, puis confronter les candidats les uns aux autres dans Comparaison. La page d'application Module articulaire porte le même service avec ses propres attributs de filtre, et la catégorie Actionneurs QDD couvre la configuration à faible rapport.
Deux autres articles portent les parties d'une sélection d'articulation qu'une comparaison de modules ne tranche pas. Actionneurs robotisés : choisir un actionneur intégré pour les articulations démonte le module intégré de l'intérieur - moteur, étage de réduction, retour d'information et variateur - et constitue la référence pour ce qui arrive à l'intérieur du carter. Actionneurs robotiques 48 V : modèles, bénéfices et contraintes suit la décision de bus à travers le variateur, le pack et les connecteurs, qui est l'étape située entre le choix d'un actionneur robotique à couple élevé et son fonctionnement dans une machine.
La version courte : fixer d'abord la charge statique du pire cas, car c'est la seule valeur que l'articulation tient longtemps ; fixer ensuite le rapport, car le rapport fixe en même temps le couple de sortie et la vitesse de sortie et ne peut plus être ajusté après coup ; lire troisièmement le bus et le courant nominal ensemble, car le bus change le courant et le courant est ce avec quoi le bobinage doit vivre ; et confirmer en dernier, avec le fabricant, la condition thermique derrière la valeur continue, car c'est la seule colonne qu'un panneau de spécifications porte rarement. Dans ce groupe, cette séquence sépare la fiche 64:1 de 850 g du module à arbre creux 48:1 avant qu'une articulation individuelle ne soit pesée contre une autre.