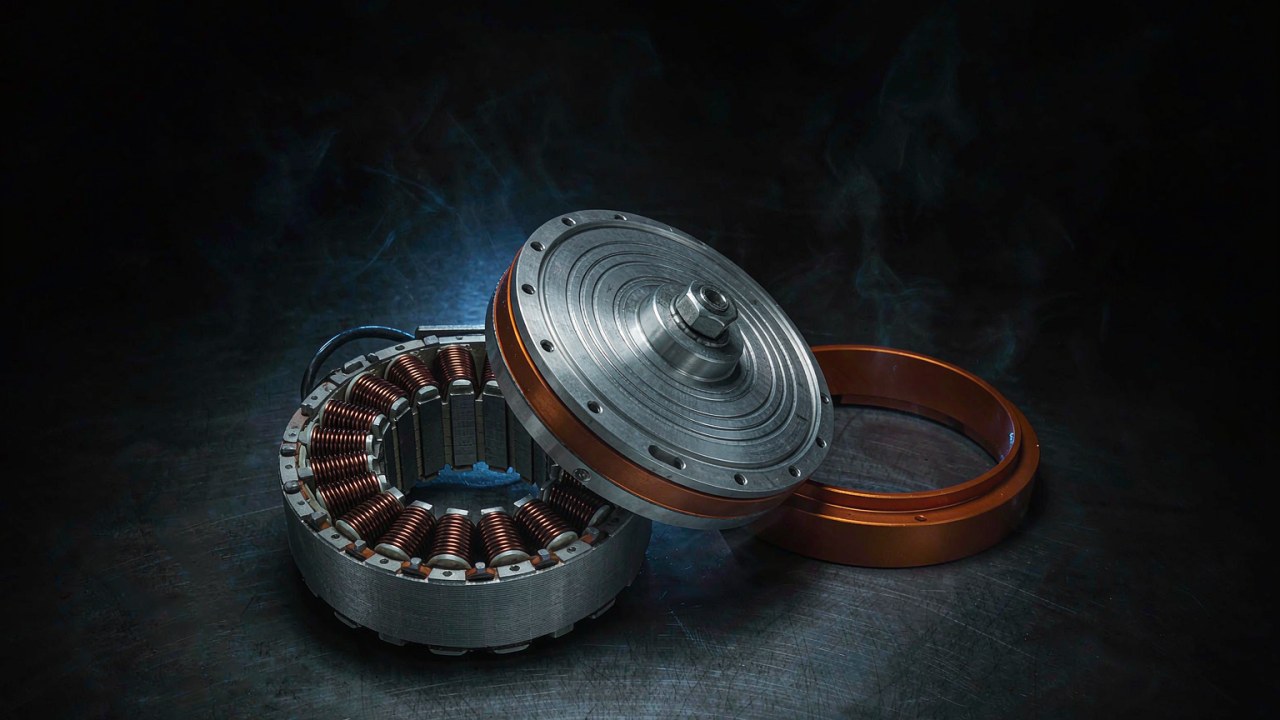
高トルクのロボット用アクチュエータは一体型モジュールであり、ブラシレスモーター、減速段、フィードバック、ドライブを一つのハウジングに収めたもので、仕様表上の最大値ではなく、ロボットの関節が保持しなければならないトルクを基準に選ばれます。この語には、モーター単体の仕様が持たない境界があります。同じクラスの機械向けに販売されるフレームレスキットは数ニュートンメートルのピークトルクを公表し、ベアリング、エンコーダ、ドライブをインテグレーターに委ねることがありますが、股関節、膝関節、肩関節向けの一体型高トルクロボット用アクチュエータは100 Nm超を公表しています。ここで比較する二つの記録、CubeMars AK80-64 KV80とAKH70-48 V1.0 KV41は、850 gと1396 gのハウジングでそれぞれ120 Nmと222 Nmのピークトルクに位置し、両者の差は二つの品質レベルの差ではなく、三つの決定から生じています。フレームレスキットと一体型モジュールの境界は高トルクフレームレストルクモーター:トルクはどこから生まれるかで詳しく扱い、同じデューティについてはロボット用アクチュエータカテゴリで説明しています。
要点
最初の決定はピークではなく保持です。ロボット関節アクチュエータはその寿命の大半を静的荷重の近くで過ごします。アームが工具を保持し、膝が体重の一部を支え、脚が立位にある状態であり、その状態を表す値が連続トルク、すなわち定格トルクです。ピークトルクは、モジュールが即座の損傷なしに生み出せる短い逸脱を表し、動作点ではなく余裕です。したがって高トルクのロボット用アクチュエータは、まず静的荷重に対して絞り込まれ、ピーク値は加速、接地、バランス回復のための余裕として読まれます。
第二の決定は減速段です。減速比こそが小さなモーターを関節に変えるからです。ここにある二つのモジュールは64:1と48:1の段を用いており、減速比は出力速度と出力トルクを相反する方向へ動かすと同時に、関節が歯車機構を通じて負荷をどれだけ感じられるかを変えます。高い減速比は出力トルクを増幅し、出力速度を下げます。また、モーター側の慣性と伝達損失が出力で感じられる動きに影響するため、関節をバックドライブしにくくすることがあります。実際のバックドライブ性は、ギアボックスの設計、摩擦、伝達効率、モーターの特性、制御状態に依存するため、減速比だけでは外部の力が関節をどれだけ容易に動かせるかは決まりません。したがって減速比は、目標の数値ではなくデューティに対して選ばれます。高トルクのロボット用アクチュエータを読むことは、減速比と巻線を併せて読むことを意味します。どちらか一方だけでは関節は定義されないからです。誤った減速比で作られたロボット関節アクチュエータは、後から巻線を変えても修正できません。
第三の決定は熱であり、最も見落とされやすいものです。定格トルクは熱についての記述であり、明示された運転条件と熱条件下でメーカーが規定する出力トルクです。特定のロボットでそれを連続して維持できるかどうかは、周囲温度、取り付け、放熱、ドライブ設定、デューティサイクルといった要因に依存するため、公表された定格の背後にある条件は、関節を持続荷重向けにサイズ設定する前にメーカーに確認しなければなりません。バス電圧は、ある出力電力に対してどれだけの電流が必要かを定め、巻線抵抗がその電流を銅損に変え、モジュールはその熱をハウジングを通じて逃がします。ここにある二つの記録では、定格トルクは48 Nmと74 Nmであり、それぞれの値はその隣に公表された定格電流、7 Aと6 Aに結びついています。高トルクのロボット用アクチュエータを選ぶことは、デューティが収まるトルクと電流の組を選ぶことであり、ロボット関節アクチュエータでは、記録が公表するのはその組であり、トルクの値単独ではありません。
ロボット用アクチュエータを高トルクにするもの
高トルクとは、出力の値とそれが得られた条件との関係であり、モジュールが持つか持たないかの等級ではありません。高トルクのロボット用アクチュエータでは、その関係はトルクの値そのものではなく、トルク値の隣に記された条件の中に示されます。三つの量がその大半を担います。モジュールが連続して保持するトルク、短時間で到達できるトルク、そして駆動系の中で増幅が起きる位置です。以下の三つの節では、この順に扱います。
定格トルクは関節が連続して保持する値
定格トルクは、明示されたバス電圧と明示された熱条件に対して公表され、その隣に記載された条件について記録が規定する出力トルクです。デューティが要求するだけの時間、その値にとどまれるかどうかは、モジュールが取り付けられる機械についての問いであり、周囲温度、取り付け、放熱、ドライブ設定、デューティサイクルが関わります。それは値そのものが備える性質ではありません。上限は磁石ではなく巻線によって定まります。巻線が無期限に流せる電流は、そこで生じる熱がどれだけ速くモジュールから出られるかで決まり、モジュール自身には能動的な冷却がありません。ここにある記録では、定格トルクはAK80-64 KV80で7 Aにおいて48 Nm、AKH70-48 V1.0 KV41で6 Aにおいて74 Nmです。これらの組の間の比は、トルクの値の差よりも大きく異なっており、これが、高トルクのロボット用アクチュエータがトルク単独ではなく組で選ばれることの最初の兆候です。
また、定格トルクだけではカバーしない条件があります。ゼロ速度で姿勢を保つ関節は依然として電流を消費し、したがって依然として巻線に熱を生じます。停止時には機械的出力はゼロであるため、電力定格として示された値は保持の場合を制約しません。一日中姿勢を保つロボット関節アクチュエータは、したがって定格トルクと同じくらい定格電流でサイズ設定されます。その状態で巻線が流せる電流は、定格自体と同じ熱条件、すなわち周囲温度、取り付け、放熱、デューティサイクルによって定まり、さらにドライブが供給できる量と負荷が要求する量によって制約されます。高トルクのロボット用アクチュエータにとって、保持の場合はしたがって電流の問いですが、その答えはあらゆる設置で成り立つ水準ではなく、明示された一連の条件に対する値であり、電流がドライブをサイズ設定するものです。
ピークトルクは短い逸脱であり、動作点ではない
ピークトルクはピーク電流と、記録が通常は別に記載する時間窓とともに公表され、関節が加速、接地、補正の間に到達できるトルクです。ここにある二つの記録は、19 Aで120 Nm、18 Aで222 Nmを公表しています。ピークトルクは、ピーク電流、逸脱の許容持続時間、メーカーの運転条件と併せて評価すべきです。非常に大きな電流を通じて高いピークトルクに到達するロボット関節アクチュエータは、それに応じた大きな熱負荷を巻線に与え、それに応じた大きな電流をドライブとバッテリーパックから引き出しますが、公表されたピーク電流が低いこと自体は、より高い効率やより低いエネルギー消費を証明するものではありません。とりわけ、比較するモジュールがモーター設計、減速比、定格動作点で異なる場合はなおさらです。記録がピーク電流も時間窓も記載していない高トルクのロボット用アクチュエータは、逸脱を未定義のままにします。ピークに頻繁に到達する関節向けの高トルクのロボット用アクチュエータは、したがってピークトルクの値単独ではなく、ピーク電流と逸脱がどれだけ続くかで選ばれます。
減速段が巻線から引き継ぐところ
関節でのトルクはロータでのトルクではありません。減速段はロータのトルクをその減速比で倍にし、ロータの速度を同じ比で割るため、控えめなモーターでも大きな減速比を通じて大きな関節トルクを生み出せますが、その代償は出力速度です。これが、機械設計者が取り得る二つの道の分かれ目です。モーター自体のトルクを増やすことは、その直径、積厚、したがってその質量を増やすことを意味し、減速を加えることはモーターをそのままに保ち、速度、バックラッシ、バックドライブ性で支払うことを意味します。人がバックドライブしなければならないロボット関節アクチュエータと、重い負荷を保持しなければならないものは、その選択の両端に位置します。高トルクのロボット用アクチュエータは、それら二つの道のうち二番目を一つのユニットとしてまとめたものであり、それとともに公表される減速比、ここにある記録では64:1と48:1が、その道に沿ってモジュールがどこまで進められたかを示します。それは、二つの記録を互いに突き合わせた話ではなく原則についての記述です。なぜなら、それぞれが公表する出力トルクと電流は、それ自身のモーターのトルク容量と、メーカーが示すことを選んだ定格動作点にも依存するからです。
高トルクのロボット用アクチュエータを決める仕様
一体型モジュールの公表された仕様表は、選定が必要とする以上の行を持ちます。そのうち五つをまとめて取ると、モジュールが担える関節を記述します。二つのトルク値、減速比、バスとその電流、機械的な外形、そして連続定格の背後にある熱についての記述です。ロボット関節アクチュエータにとって有用な規律は、それら五つを一組として読むことです。なぜなら、四つを満たして五つ目で外れる高トルクのロボット用アクチュエータは、やはり誤ったモジュールだからです。以下の節ではそれぞれを順に扱います。
定格トルクとピークトルク
定格トルクとピークトルクは異なる問いに答え、両者の比はロボット関節アクチュエータの品質スコアではありません。AK80-64 KV80は定格48 Nmに対してピーク120 Nm、すなわち2.5倍を公表し、AKH70-48 V1.0 KV41は74 Nmに対して222 Nm、3.0倍を公表しています。それらの倍率が表すのは、静的荷重の上にある公表された余裕の大きさであり、それは二つの仕様値の間の比であって、使用可能な制御余裕や許容される動的性能の尺度ではありません。デューティが主に保持である関節は、負荷に対して定格値を高く望み、末端側の質量を繰り返し加速する関節は余裕を望み、それとともにその余裕がピーク電流で買われることを望みます。高トルクのロボット用アクチュエータは、デューティがどちらを消費するかを問うことで絞り込まれます。
減速比と出力速度
減速比は関節の速度を、そのトルクを定めるのと同じくらい直接に定めます。出力速度はモーター速度を減速比で割ったものであるため、48:1と64:1のモジュールは定格点で28 rpmと23/48 rpm、無負荷で35 rpmと37/75 rpmに達します。AK80-64 KV80の二つの値は、その記録が対象とする二つのバス電圧で記述された同じモジュールです。それらの出力速度はロータ速度ではなく関節速度であり、高速な末端側の軸を必要とするロボット関節アクチュエータと、重い保持を必要とするものは、その列の両端を望みます。減速比はまた、定格トルクとピークトルクを一緒に動かす唯一の列です。出力に向かう途中で両方を倍にするからです。
バス電圧と連続電流
バス電圧はモジュールの外で選ばれ、トルクを決める以上に、ある出力電力に対してモジュールが引き出す電流を決めます。ある軸出力水準においてより高いバスは、一般により低い供給電流、したがってより低い銅損を意味しますが、その代償はより重いパックとより高定格のドライブです。ここにある二つの記録のうち一方は48 V単独で公表され、他方は24/48 Vの記録を持ち、二つの速度と二つの無負荷速度がそれに対して記載されています。定格トルクとともに公表される連続電流は、両者をつなぐ値であり、ロボット関節アクチュエータにとってはドライブ段とハーネスをサイズ設定する値でもあります。高トルクのロボット用アクチュエータはそのバスとともに公表され、両者は併せて読まれます。これらのモジュールを48 Vバスで動かすというより広い主題は48 Vロボット用アクチュエータ:モデル、性能上の利点、システム制約で詳しく扱っています。
質量、外形、内径
脚式の機械では、関節での質量は二重に課されます。それが位置するセグメントは、その上流の関節によって運ばれ、加速されなければならないからです。ここにある二つの記録は850 gと1396 gにわたり、外形は98 × 61.9 mmと90 × 81.5 mmであり、形状の違いは質量の違いと同じくらい重要です。61.9 mmの軸方向長さと81.5 mmの軸方向長さは異なる機械的な外形であり、どちらが所与の関節に適合するかは、軸方向長さだけではなく、取り付けパターン、利用可能な空間、荷重経路に依存します。既存の肢に組み込まれるロボット関節アクチュエータは、その質量と同じくらい、適合しなければならない形状によって制約されます。内径は同じ列の中の第三の決定です。ここにある記録の一方は、関節を通して配線するケーブル用に7 mmの中空内径を公表しており、可動の肢からハーネスのループを一つ取り除きます。高トルクのロボット用アクチュエータは直径だけで比較することはできません。
熱デューティと連続定格がカバーするもの
連続定格はある温度についての記述であり、それがどの温度かを知る価値があります。定格トルクとピークトルクはどちらも巻線温度についての記述であり、いずれもモジュールが任意の時間保持できる値ではありません。絶縁クラスは巻線が到達できる温度を定め、モジュールとともに公表される周囲範囲がその差のもう一端を定めます。ここにある両方の記録は絶縁クラスHと、-20 to 50 degreesの動作周囲範囲を公表しています。この種の記録が通常公表しないのは、前提とされた温度上昇、それが測定された取り付け条件、そしてモジュールが静止空気中に置かれるのではなく熱を逃がす金属構造にボルト止めされたときに値がどう変わるかです。それらはメーカーのドキュメントに対する問いであり、デューティが連続値の近くで走る高トルクのロボット用アクチュエータは、関節を確定する前にそこで確認する価値があります。
100 Nm超のピークを持つ高トルクのロボット用アクチュエータモジュールの比較
ここで比較する二つの記録は、公表されたピークトルクが100 Nm超にある一体型のCubeMarsモジュールであり、一つの仕様セットとして提示し、公表ピークトルクで並べることで、軽い関節から重い関節への段差がその列自体に見えるようにしています。すべての値は、メーカーがそのモジュールについて公表している数値であり、推定や換算をしたセルはありません。記録がフィールドを持たない場合、表は穴を埋めるのではなくその旨を記します。両者は同じ関節ファミリーの候補であり、それぞれがデューティの異なる点に向けた高トルクのロボット用アクチュエータです。
| モデル | 減速比 | 定格トルク | ピークトルク | 定格電圧 | 定格電流 | ピーク電流 | 定格速度 | 無負荷速度 | 質量 | 外形 |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
モデル、減速比、定格トルク、ピークトルク、定格電圧、定格電流、ピーク電流、定格速度、無負荷速度、質量、外形は、ここで比較する二つの一体型モジュールについてメーカーが公表した値であり、公表ピークトルクで並べています。定格トルクと定格電流は連続デューティ用としてともに公表される組であり、ピークトルクとピーク電流は短い逸脱用として公表される組であり、その逸脱の持続時間は本表が載せていない別の条件です。速度と外形はロータ側ではなく関節の出力側の値です。一つのモデルに対して二つの速度が示される場合、その記録は二つの定格電圧を対象とし、それぞれに一つの速度を、24 V、次いで48 Vの順に公表しています。質量は、ケーブルを含むモジュールの単一の値として公表されています。表の各モデル名がそれぞれ自らのKV値を持つため、KV値を繰り返す別個の列はありません。
両方が一ページに並ぶと、二つの読み取りが際立ち、いずれもトルクの列ではありません。第一は、より大きなピークトルクがより大きな電流を要するわけではないという点です。AKH70-48 V1.0 KV41は18 Aで222 Nmのピークトルクを公表し、AK80-64 KV80は19 Aで120 Nmを公表するため、ほぼ二倍のピークトルクを持つモジュールがわずかに小さい電流しか要求しません。それは効率のランキングではなく仕様上の観察です。二つの記録は減速比だけでなく、モーター設計、KV、パッケージ、制御でも異なり、それぞれのピーク値は、同じ関節トルクと速度での統制された試験の結果ではなく、メーカーが公表する定格点です。48:1や64:1の段は確かにロータのトルクを減速比で倍にするため、巻線に要求される電流は関節トルクではなくロータトルクによって定まりますが、減速比は二つの記録が分かれる理由の一つにすぎません。デューティが速いスイングではなく重い保持である関節では、それがモジュールを決める違いであり、ピークトルクの列だけでは見えません。高トルクのロボット用アクチュエータにとって、電流の列はしたがってトルクの列の後にではなく、それと突き合わせて読まれます。
第二の読み取りは、二つの記録が質量ではなく減速比で分かれるという点です。AK80-64 KV80とAKH70-48 V1.0 KV41は、98 × 61.9 mmと90 × 81.5 mmの外形で850 gと1396 gを公表し、一方は64:1の段、他方は48:1の段にあります。異なる質量では、両者は異なる外形クラスに属し、異なる出力速度を提供し、異なる電流を引き出します。それは、質量がデューティの記述ではなくパッケージングの結果であり、二つの高トルクのロボット用アクチュエータの記録の間の選択が、重量ではなく関節の算術にかかっていることを、表の中で最も明快に思い起こさせるものです。
第三の読み取りは連続の組に関するものです。定格トルクの隣に公表される定格電流は、軽いモジュールで7 A、重いモジュールで6 Aであり、より大きな減速比を持つモジュールの方がより小さな電流を要求します。AKH70-48 V1.0 KV41は、この二モデルのデータセットにおいて、AK80-64 KV80より高い定格出力トルクとより低い定格電流を公表しており、これらの値は、同じ関節トルクと速度での統制された比較ではなく、メーカーそれぞれの定格点を記述しています。電流の引き出し、銅損、総合効率の公平な比較には、同等の負荷、速度、熱条件下での運転データが必要です。公表された組は、ドライブとパックをサイズ設定するうえでは依然として有用であり、また関節の熱デューティを読むのではなく推定しなければならない点でもあります。定格電流は明示された条件に対する値であり、特定の機械が作り出す条件はメーカーのドキュメントに対する問いだからです。その種のデューティ向けの高トルクのロボット用アクチュエータは、トルクの値単独ではなく、記録が公表する組で選ばれます。
CubeMars AK80-64 KV80:64:1で定格48 Nm
CubeMars AK80-64 KV80 ロボット用アクチュエータは、850 gと98 × 61.9 mmでこのグループを切り開き、64:1の段で、24/48 Vの記録から定格48 Nm、ピーク120 Nmを出します。その定格電流は7 Aで、ピーク電流は19 Aであり、速度は二つの定格電圧それぞれについて公表されています。その記録はまた、0.18 degreeのバックラッシ値、最大トルク重量比141.2 Nm/kg、バックドライブトルク4.7 Nm、14-bitの内側分解能を持つ単一の磁気エンコーダを載せています。その電圧窓の24 V側はこのグループでは珍しく、バスが固定されていない場合にこの記録を候補にします。定格トルク、定格速度、無負荷速度はすべて二つの電圧間で変わるため、24 Vと48 Vの値は、モジュールを選ぶ前に関節が実際に使用するドライブとパックと突き合わせて読まなければなりません。その公表された質量と外形は、外形が厳しい関節にとっての出発点であり、小さな関節の隣ではなく内側に収まらなければならない位置にモジュールを置きます。
CubeMars AKH70-48 V1.0 KV41:48:1で定格74 Nm
CubeMars AKH70-48 V1.0 KV41 中空軸遊星アクチュエータは、ここに示すレンジの頂点であり、48 Vの記録で48:1の段から、ピークトルク222 Nm、定格74 Nmを出します。その定格電流は6 A、ピーク電流は18 Aで、これはこのグループで最大のピークトルクに対する最小のピーク電流です。高トルクのロボット用アクチュエータにとって、6 Aで74 Nmという組は、瞬間的ではなく何時間も肢を保持する関節を記述する値です。また、ここにある唯一の中空内径を持つ記録であり、7 mmで公表され、二つのエンコーダを持つ唯一のものでもあります。モーター側の磁気エンコーダと出力側の二つ目で、どちらも21-bitの分解能です。そのトルク密度は159 Nm/kg、バックラッシは12 arcmin、バックドライブトルクは2.22 Nmで公表されています。低いバックドライブトルクは公表された仕様上の特徴であり、外部からの動きに抗することを意図した関節に有用ですが、単独ではモジュールの設計意図や負荷を安全に保持する能力を確立するものではありません。48:1の減速比と74 Nmの定格トルクは、記録のその側面を記述する値であり、連続定格の背後の熱条件と併せて読まなければなりません。内径は、可動の肢の内部にあるロボット関節アクチュエータにとって、それを他の記録から分かつものであり、選択を確定するのではなく、脚式の機械や重いマニピュレータの軸向けの候補としてモジュールを前に押し出します。
100 Nmの関節向けの準ダイレクトドライブ段か遊星段か
約100 Nmを生み出さなければならない関節は、複数の構成から作ることができ、その間の選択はどちらが優れているかという問いではありません。ここで比較する二つの記録はロボット用アクチュエータカテゴリに属し、どちらも遊星段を用いています。低減速比の道は別のファミリーです。準ダイレクトドライブアクチュエータカテゴリは単一の低減速段の上に作られたモジュールを収めており、その道が行うトレードオフは準ダイレクトドライブアクチュエータ:8:1減速比がもたらすもので詳しく扱っています。二つの道を分かつのは、増幅がどこで起きるか、それが電流でいくらかかるか、そしてロボット関節アクチュエータが負荷をどれだけ感じることが許されるかです。
高減速比の遊星段が勝つところ
高減速比の段は、関節が重い負荷を長時間保持しなければならず、その保持で引き出す電流が小さく保たれなければならないときに勝ちます。ここにある48:1の記録は6 Aで定格74 Nm、18 Aでピーク222 Nmを公表し、64:1の記録は7 Aで定格48 Nm、19 Aでピーク120 Nmを公表しています。定格トルクとピークトルクを、ともに公表された電流と突き合わせて読むことが、二つの記録がその公表値で分かれる方法であり、その組の両半分が重要です。定格値は保持、ピーク値は余裕であり、それぞれの隣の電流が、その定格点で巻線が支払うものです。所与の関節トルクに対して、より高い減速比は必要なモーターのトルクを減らせますが、その結果生じる電流はモーターのトルク定数、伝達効率、運転条件に依存します。これら二つの異なるモジュールの電流定格は、同じ関節トルクに必要な電流の統制された比較として扱うべきではありません。巻線の電流が低ければ、銅損が減り、ファンのないハウジングから取り除く熱も減ります。だからこそ減速比が保持デューティで重要ですが、その効果の大きさをここで比較した二つの定格点から読み取ることはできません。それが犠牲にするのは出力速度であり、関節が外部の力によって動かされる能力です。48:1の記録はバックドライブトルク2.22 Nmを、64:1の記録は4.7 Nmを公表しており、どちらもモーターがまだ負荷をどれだけ感じられるかを記述する小さな数値です。
減速比が出力速度と熱に対して行うこと
減速比は速度とトルクを相反する方向へ動かし、熱を電流を通じて間接的に動かします。出力速度はモーター速度を減速比で割ったものであるため、高減速比の関節は同じ関節速度にずっと高いモーター速度で到達し、それはある逆起電力とバス電圧に対して関節が出せる速さを制限します。出力トルクはモーターのトルクを減速比で倍にしたものであるため、高減速比の関節は同じ関節トルクにずっと低いモーターのトルクで、したがってずっと低いモーター電流で到達します。公表された速度の値は、これらのモジュール間の出力速度の差を示しています。AKH70-48 V1.0 KV41は定格速度28 rpmと無負荷速度35 rpmを挙げ、AK80-64 KV80はその24/48 Vの定格について定格23/48 rpmと無負荷37/75 rpmを挙げています。これらの速度の値は、メーカーがそれらを特定の動作点に結びつける試験データを提供しない限り、公表されたピーク電流定格とは別に読むべきです。それらは同じデューティの異なる等級ではなく、異なるロボット関節アクチュエータのデューティを記述しています。高トルクのロボット用アクチュエータは、どの構成が優れているかを問うのではなく、関節のデューティが実際にその二つの組み合わせのどちらで時間を過ごすかを問うことで選ばれます。
高トルクのロボット用アクチュエータを関節デューティに合わせる
以下の三つのステップは、関節デューティを候補リストに変える順序で各列を適用します。これらは高トルクのロボット用アクチュエータが判断される同じ列であり、デューティがそれらを制約する順に取られています。ここにある記録では、それらはジョイントモジュールのアプリケーションページにもつながり、そこで同じデューティが独自のフィルター属性とともに記述されています。
巡航ではなく最悪ケースの保持から始める
最悪ケースの保持とは、関節が最も長い途切れない時間にわたってその場に保たなければならない静的荷重であり、連続要件を定めます。膝では、関節が片脚支持を通じて支える体重の割合であり、肩では、完全に伸ばした腕の先端で保持する工具であり、股関節ではその二つの重い方です。それらは固定要件ではなく出発値です。重心、モーメントアーム、関節が働く姿勢、セグメントが担う動的荷重がすべて、関節が生み出さなければならないトルクを変えるからです。その値は、ピークではなく公表された定格トルクと比較され、その隣に公表された電流は、ドライブとパックが同じ持続時間に供給できる量と比較されます。公表された定格トルクとピークトルクの組はここでは定格側で読まれ、ピーク値で合わせられたロボット関節アクチュエータは、この種の保持で高温になります。ここにある記録では定格値は48 Nmと74 Nmであり、最悪ケースの保持が合わせ先を超える関節は、後のステップでは救えません。
次にそのトルクでの速度
速度とトルクは同じトレードオフの両側で公表されるため、第二のステップはデューティが必要とする関節速度を確定し、それを生み出す減速比を読みます。出力トルク、出力速度、バックドライブ性、熱デューティは、厳密な一方通行の順序ではなく併せて読まれるため、第一のステップが確定したように見えた減速比は、ここでデューティが必要とする速度に対して再検討されます。速い軌道を追跡しなければならない末端側の軸は低い減速比とそれに伴う出力速度を望み、ゆっくり負荷を運ばなければならない近位側の軸は高い減速比を望み、低い出力速度を受け入れます。ここにある二つの記録は無負荷で35 rpmと37/75 rpmに達し、その範囲は、速い末端側の軸を必要とする関節がその外に落ちるほど狭いものです。速度要件を確定する前に減速比が選ばれた高トルクのロボット用アクチュエータは、通常、再調整ではなく交換しなければなりません。
次に熱デューティサイクル
第三のステップは、最初の二つをどちらも通過する二つのモジュールの間で決めるものです。負荷を連続して保持するデューティはサイクルの大部分で定格電流を消費し、末端側の質量を繰り返し加速するデューティは、平均が示すよりも頻繁にピーク電流を消費します。ここにある二つの記録は定格電流7 Aと6 A、ピーク電流19 Aと18 Aを公表しており、二つの値の間の隔たりが、デューティサイクルが収まるか収まらないかの分かれ目です。デューティサイクルは最後の列であり、高トルクのロボット用アクチュエータにとっては、最初の二つのステップを通過する二つのモジュールの間で決めるものになることがよくあります。記録が公表しないのは、連続値の背後の温度上昇、それが測定された取り付け条件、そして関節が実際に見る周囲環境です。それらはメーカーのドキュメントに対する問いであり、誠実な対応は、隣接する記録から答えを推測するのではなく、それらをそこに置くことです。
このグループに適用した三つのステップは、答えではなく候補リストを与えます。
- 外形が厳しく、バスが固定されていない関節。 AK80-64 KV80は64:1の850 gの記録であり、24/48 Vの窓を持ち、定格48 Nmに対してピーク120 Nmです。それらの条件が一致する場合の候補であり、動作点と熱デューティは依然として特定の関節について確認しなければなりません。
- 長時間にわたって重い負荷を保持しなければならない関節。 AKH70-48 V1.0 KV41は1396 gの48:1の記録であり、6 Aで定格74 Nm、18 Aでピーク222 Nm、ケーブル配線用の7 mmの内径を持ちます。そのデューティにおける候補であり、連続定格の背後の熱条件が、関節を確定する前にメーカーに確認すべき点です。
よくある質問
Q高トルクのロボット用アクチュエータとは何ですか
高トルクのロボット用アクチュエータは、ブラシレスモーター、減速段、そして一体型の形態ではフィードバックとドライブを一つのハウジングに組み合わせたパッケージ化された関節モジュールであり、小さなフレームレスキットが達する水準を超える出力トルクについて公表されています。この語は閾値ではなくクラスを記述します。本ガイドで比較する記録は120 Nmと222 Nmのピークトルクを公表していますが、同じ機械向けに販売されるフレームレスのステータとロータのキットはしばしば数ニュートンメートルで公表され、ベアリング、エンコーダ、ドライブをインテグレーターに委ねます。高トルクのロボット用アクチュエータを選定可能にし、このクラスのロボット関節アクチュエータを使用可能にするのは、ピーク値単独ではなく、その下にある定格トルクと定格電流の組です。
Qロボット関節アクチュエータにおける定格トルクとピークトルクの違いは何ですか
定格トルクは、明示されたバス電圧と周囲環境に対してメーカーが規定する出力トルクであり、それに伴う定格電流とともに公表されます。その値での持続的な保持は、定格の背後の熱条件、すなわち周囲環境、取り付け、放熱、デューティサイクルに依存するため、値は負荷を無制限に保持する能力ではなく、定義された一連の条件を記述します。ピークトルクは、モジュールが加速、接地、バランス補正の間に到達できる短い逸脱であり、より大きなピーク電流と、ほとんどの記録では時間窓とともに公表されます。ここにある記録では、二つの組は7 Aで48 Nmに対して19 Aで120 Nm、6 Aで74 Nmに対して18 Aで222 Nmです。ピーク値は余裕であり動作点ではなく、ピークで合わせられた関節は高温になります。
Qアクチュエータのトルクはロボット関節のデューティにどう合わせますか
順に三つのステップです。第一に、関節が最も長い途切れない期間保持しなければならない最悪ケースの静的荷重を、公表された定格トルクとその隣の電流と比較します。第二に、デューティが必要とする関節速度を、減速比が生み出す出力速度と比較します。トルクと速度は同じ減速比の両側にあるからです。第三に、デューティサイクル、すなわち関節が保持に費やす時間と加速に費やす時間の割合を、定格電流とピーク電流の間の隔たりと比較します。三つのステップすべてを通過するロボット関節アクチュエータは候補です。連続値の背後の熱条件と、それが測定された取り付け条件は、メーカーのドキュメントに対する別個の問いです。
Q減速比は高トルクのロボット用アクチュエータが供給するトルクをどう変えますか
減速比は関節へ向かう途中でロータのトルクを倍にし、ロータの速度を同じ係数で割ります。したがって48:1の段は控えめなモーターのトルクを低い出力速度で大きな関節トルクに変え、64:1の段は同程度のモーターからより低い関節トルクを生み出し、わずかにより高い出力速度に達します。ここにある記録はその算術をトルクではなく電流で示しています。48:1の段で18 Aのピーク222 Nmに対し、64:1の段で19 Aのピーク120 Nmです。したがって高トルクのロボット用アクチュエータは減速比だけで比較することはできません。一つのモジュール内では減速比が三つの量を同時に動かします。出力トルクは上がり、出力速度は下がり、関節が外部から感じられる負荷もそれとともに下がります。しかし二つの記録の差は、各モーター自身のトルク容量、その伝達効率、許される電流、メーカーが公表した定格動作点にも依存します。
Q48 Vバスはロボット用アクチュエータのトルクを上げますか
トルクを直接上げるのではなく、モジュールが到達できる速度と、ある出力電力に対して引き出す電流を変えます。KVはボルトあたりの回転数であるため、KVが固定されていれば、より高いバスは速度の上限を上げ、ある軸出力に対しては、より高いバスは一般により低い供給電流、したがって巻線のより低い銅損を意味します。上の表の速度の列は、二電圧の記録の効果を示しています。AK80-64 KV80はその24/48 Vの窓について、定格23/48 rpmと無負荷37/75 rpmを公表しています。より高いバスが変えないのは、減速比、外形、あるいはモジュール自体が公表されている定格トルクとピークトルクであり、それにはより重いパック、より高定格のドライブ、そして絶縁とコネクタについての異なる一連の問いが伴います。
Qどのロボット用アクチュエータが100 Nm以上のピークトルクに達しますか
本ガイドで比較する記録のうち、二つの一体型のCubeMarsモジュールが公表されたピークトルク100 Nm超に位置します。AK80-64 KV80が120 Nm、AKH70-48 V1.0 KV41が222 Nmです。それぞれが自身の定格トルクとピークトルクの組、自身の電流の組、減速比、外形とともに公表され、両者は同じデューティの二つの段ではなく、異なる関節デューティを担います。850 gの24/48 Vモジュールと、定格74 Nmの48:1中空軸モジュールです。静的荷重がその範囲の上限を超える関節は、これら二つの記録が担う範囲の外にあり、別の構成を必要とします。
公式リソース
CubeMarsは各モジュールについて、仕様表を備えた公式製品ページを公開しており、それらのページは本ガイドで引用したすべての数値についての確かな情報源であり続けます。例えばAK80-64 KV80の製品ページとAKH70-48 V1.0 KV41の製品ページです。上の表のトルク、電流、速度、減速比、質量、外形の値は、それらのページが各モジュールについて公表する値です。連続定格の背後の温度上昇、値が測定された取り付け条件、記録が載せていないフィールド、あるいはピーク逸脱の長さは、仕様表から導ける値ではなく、メーカーのドキュメントに対する問いです。
次のステップ
読むためではなく絞り込むためには、プラットフォーム上の三つのツールが順に仕事をします。ロボット用アクチュエータカテゴリ全体を見て、これらのモジュールを同じレンジのより軽い関節と並べて確認し、製品選定で減速比、定格トルク、公表された外形によって絞り込み、次に候補を製品比較で突き合わせます。ジョイントモジュールのアプリケーションページは同じデューティを独自のフィルター属性とともに保持し、準ダイレクトドライブアクチュエータカテゴリは低減速比の構成を扱っています。
さらに二つの記事が、モジュールの比較では決まらない関節選定の部分を担います。ロボット用アクチュエータ:ロボット関節に適した一体型アクチュエータの選び方は一体型モジュールを内側から分解し、モーター、減速段、フィードバック、ドライブを扱い、ハウジングの内部に何が届くかの参照となります。48 Vロボット用アクチュエータ:モデル、性能上の利点、システム制約はバスの決定をドライブ、パック、コネクタを通じて追い、それが高トルクのロボット用アクチュエータを選ぶことと機械で動かすことの間にあるステップです。
短く言えば、まず最悪ケースの静的荷重を確定します。それが関節が長く保持する唯一の値だからです。次に減速比を確定します。減速比は出力トルクと出力速度を同時に定め、後から調整できないからです。第三にバスと定格電流を併せて読みます。バスが電流を変え、電流こそが巻線が耐えなければならないものだからです。そして最後に、連続値の背後の熱条件をメーカーと確認します。それが仕様表がめったに載せない唯一の列だからです。このグループ内では、その順序が、個々の関節を別のものと比較する前に、850 gの64:1の記録を48:1の中空軸モジュールから分けます。