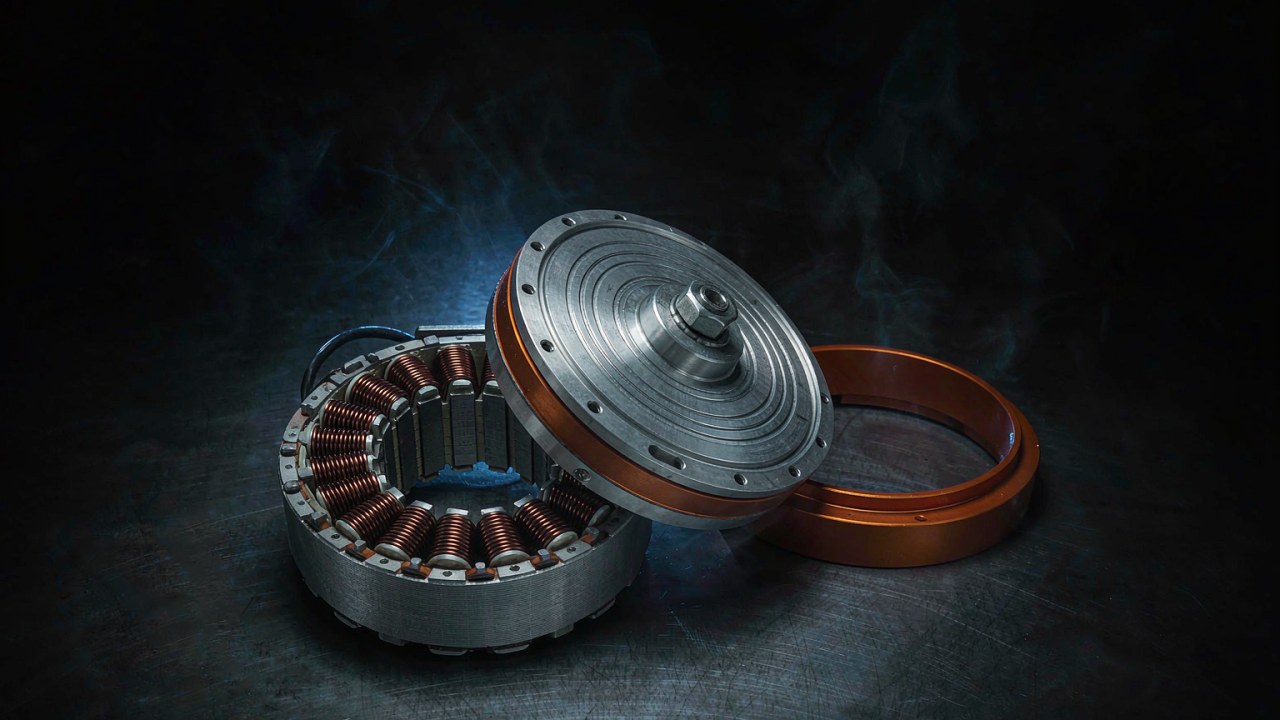
Um atuador robótico de alto torque é um módulo integrado - um motor brushless, um estágio de redução, feedback e um drive em uma única carcaça - escolhido pelo torque que uma articulação de robô precisa sustentar, e não pelo maior valor de um painel de especificações. O termo carrega uma fronteira que uma especificação de motor isolada não carrega: um kit sem carcaça vendido para a mesma classe de máquina pode publicar um torque de pico de alguns newton metros e deixar o rolamento, o encoder e o drive para o integrador, enquanto um atuador robótico de alto torque integrado para um quadril, um joelho ou um ombro é publicado acima de 100 Nm. Os dois registros comparados aqui - o CubeMars AK80-64 KV80 e o AKH70-48 V1.0 KV41 - ficam em 120 e 222 Nm de torque de pico, em carcaças de 850 g e 1396 g, e a diferença entre eles decorre de três decisões, e não de dois níveis de qualidade. A fronteira entre um kit sem carcaça e um módulo integrado é destrinchada em Motor de torque sem carcaça de alto torque: de onde vem o torque, e o mesmo regime é descrito na categoria Atuadores robóticos.
Resposta rápida
A primeira decisão é a sustentação, e não o pico. Um atuador de articulação de robô passa a maior parte da vida perto de uma carga estática - um braço sustentando uma ferramenta, um joelho absorvendo parte da massa corporal, uma perna em apoio - e o valor que descreve essa condição é o torque contínuo, ou nominal. O torque de pico descreve uma excursão curta que o módulo consegue fazer sem dano imediato, e é uma reserva, não um ponto de trabalho. Um atuador robótico de alto torque é, portanto, pré-selecionado primeiro contra a carga estática, com o valor de pico lido como margem para aceleração, aterrissagem e recuperação de equilíbrio.
A segunda decisão é o estágio de redução, porque a relação é o que transforma um motor pequeno em uma articulação. Os dois módulos aqui usam estágios de 64:1 e 48:1, e a relação move a velocidade de saída e o torque de saída em direções opostas ao mesmo tempo que altera quanto da carga a articulação consegue sentir através do engrenamento. Uma relação de redução alta multiplica o torque de saída e reduz a velocidade de saída. Ela também pode tornar a articulação mais difícil de retroacionar, porque a inércia do lado do motor e as perdas de transmissão afetam o movimento sentido na saída. O retroacionamento real depende do projeto do redutor, do atrito, da eficiência de transmissão, das características do motor e do estado de controle, de modo que a relação de redução sozinha não determina com que facilidade uma força externa consegue mover a articulação. Uma relação é, portanto, escolhida contra um regime, e não contra um número-alvo. Ler um atuador robótico de alto torque significa ler a relação e o enrolamento em conjunto, porque qualquer um dos dois sozinho deixa a articulação indefinida. Um atuador de articulação de robô construído sobre a relação errada não pode ser corrigido depois trocando o enrolamento.
A terceira decisão é térmica, e é a que mais facilmente se deixa de lado. O torque nominal é uma afirmação térmica, e é o torque de saída especificado pelo fabricante sob condições declaradas de operação e térmicas. Se ele pode ser mantido continuamente em um robô particular depende de fatores como temperatura ambiente, montagem, dissipação de calor, ajustes do drive e ciclo de trabalho, de modo que as condições por trás da classificação publicada precisam ser confirmadas com o fabricante antes de dimensionar uma articulação para carga sustentada. A tensão de barramento define quanta corrente é necessária para uma dada potência de saída, a resistência do enrolamento converte essa corrente em perda no cobre, e o módulo então perde o calor pela carcaça. Nos dois registros aqui, o torque nominal é 48 Nm e 74 Nm, e cada um desses valores está atrelado a uma corrente nominal publicada ao lado - 7 A e 6 A. Selecionar um atuador robótico de alto torque é escolher o par de torque e corrente dentro do qual um regime consegue viver, e em um atuador de articulação de robô o par é o que o registro publica, não o valor de torque isolado.
O que faz um atuador robótico ser de alto torque
Alto torque é uma relação entre um valor de saída e as condições sob as quais ele foi obtido, e não um grau que um módulo tem ou deixa de ter. Para um atuador robótico de alto torque, essa relação está declarada nas condições impressas ao lado dos valores de torque, e não nos valores isolados. Três grandezas carregam a maior parte dela: o torque que o módulo sustenta continuamente, o torque que ele consegue atingir brevemente, e o ponto da cadeia de acionamento onde ocorre a multiplicação. As três seções abaixo tratam delas nessa ordem.
O torque nominal é o valor que uma articulação sustenta continuamente
O torque nominal é publicado para uma tensão de barramento declarada e uma condição térmica declarada, e é o torque de saída que o registro especifica para as condições nomeadas ao lado dele. Permanecer nesse valor pelo tempo que o regime exigir é uma questão sobre a máquina em que o módulo está montado - temperatura ambiente, montagem, dissipação de calor, ajustes do drive e ciclo de trabalho - e não uma propriedade que o valor carregue sozinho. Ele é limitado por cima pelo enrolamento, e não pelos ímãs: a corrente que um enrolamento pode conduzir indefinidamente é definida pela rapidez com que o calor que ele gera consegue sair do módulo, e o módulo não tem refrigeração ativa própria. Nos registros aqui, o torque nominal é 48 Nm no AK80-64 KV80 a 7 A e 74 Nm no AKH70-48 V1.0 KV41 a 6 A. As relações entre esses pares diferem mais do que os próprios valores de torque, o que é o primeiro sinal de que um atuador robótico de alto torque é selecionado pelo par, e não pelo torque isolado.
Há também uma condição que o torque nominal não cobre sozinho: uma articulação que mantém uma pose a velocidade zero ainda consome corrente, e portanto ainda produz calor no enrolamento. A potência mecânica de saída é zero em repouso, de modo que um valor apresentado como classificação de potência não delimita o caso de sustentação. Um atuador de articulação de robô que mantém uma pose o dia inteiro é, portanto, dimensionado tanto pela corrente nominal quanto pelo torque nominal. A corrente que o enrolamento consegue conduzir nesse estado ainda é definida pelas mesmas condições térmicas da própria classificação - temperatura ambiente, montagem, dissipação de calor e ciclo de trabalho - e é ainda delimitada pelo que o drive consegue fornecer e pelo que a carga exige. Para um atuador robótico de alto torque, o caso de sustentação é, portanto, uma questão de corrente, mas a resposta é um valor para um conjunto declarado de condições, e não um nível que vale em qualquer instalação, e a corrente é o que dimensiona o drive.
O torque de pico é uma excursão curta, não um ponto de trabalho
O torque de pico é publicado com uma corrente de pico e uma janela de tempo que o registro normalmente declara em separado, e é o torque que uma articulação consegue atingir durante uma aceleração, uma aterrissagem ou uma correção. Os dois registros aqui publicam 120 Nm a 19 A e 222 Nm a 18 A. O torque de pico deve ser avaliado em conjunto com a corrente de pico, a duração permitida da excursão e as condições de operação do fabricante. Um atuador de articulação de robô que atinge um alto torque de pico por meio de uma corrente muito grande está impondo uma carga térmica correspondentemente grande ao enrolamento e consumindo uma corrente correspondentemente grande do drive e do pacote de baterias, mas uma corrente de pico publicada mais baixa não estabelece por si só maior eficiência ou menor consumo de energia, sobretudo quando os módulos comparados diferem em projeto de motor, relação de redução e ponto de operação nominal. Um atuador robótico de alto torque cujo registro não declara nem corrente de pico nem janela de tempo deixa a excursão indefinida. Um atuador robótico de alto torque para uma articulação que atinge o pico com frequência é, portanto, escolhido pela corrente de pico e por quanto tempo a excursão dura, e não pelo valor de torque de pico isolado.
Onde o estágio de redução assume o lugar do enrolamento
O torque na articulação não é o torque no rotor. Um estágio de redução multiplica o torque do rotor pela sua relação e divide a velocidade do rotor pela mesma relação, de modo que um motor modesto consegue produzir um grande torque de articulação por meio de uma relação alta, ao custo da velocidade de saída. Essa é a divisão entre os dois caminhos que um construtor de máquinas pode tomar. Aumentar o torque do próprio motor significa aumentar seu diâmetro, seu comprimento de pacote e, portanto, sua massa; acrescentar redução significa manter o motor e pagar em velocidade, folga e retroacionamento. Um atuador de articulação de robô que precisa ser retroacionado por uma pessoa e um que precisa sustentar uma carga pesada ficam em lados opostos dessa escolha. Um atuador robótico de alto torque é o segundo desses caminhos empacotado como uma unidade, e a relação publicada com ele - 64:1 e 48:1 nos registros aqui - indica o quanto o módulo avançou por esse caminho. Isso é uma afirmação sobre o princípio, e não sobre os dois registros colocados um contra o outro, porque o torque de saída e a corrente que cada um publica também dependem da sua própria capacidade de torque do motor e do ponto de operação nominal que seu fabricante escolheu declarar.
Especificações que decidem um atuador robótico de alto torque
O painel publicado de um módulo integrado traz mais linhas do que uma seleção precisa. Cinco delas, tomadas em conjunto, descrevem a articulação que o módulo consegue atender: os dois valores de torque, a relação, o barramento e sua corrente, o envelope mecânico e a afirmação térmica por trás da classificação contínua. Para um atuador de articulação de robô, a disciplina útil é ler essas cinco como um único conjunto, porque um atuador robótico de alto torque que satisfaz quatro delas e falha na quinta ainda é o módulo errado. As seções abaixo tratam de cada uma por vez.
Torque nominal e torque de pico
Torque nominal e torque de pico respondem a perguntas diferentes, e a relação entre eles não é uma pontuação de qualidade para um atuador de articulação de robô. O AK80-64 KV80 publica 48 Nm nominais contra 120 Nm de pico, um fator de 2.5, e o AKH70-48 V1.0 KV41 publica 74 Nm contra 222 Nm, um fator de 3.0. O que esses fatores descrevem é o tamanho da reserva publicada acima da carga estática, e é uma relação entre dois valores de especificação, e não uma medida de margem de controle utilizável nem de desempenho dinâmico permitido. Uma articulação cujo regime é sobretudo de sustentação quer o valor nominal alto em relação à carga; uma articulação que acelera repetidamente uma massa distal quer a reserva e, com ela, a corrente de pico com que a reserva é comprada. Um atuador robótico de alto torque é pré-selecionado perguntando qual dos dois o regime consome.
Relação de redução e velocidade de saída
A relação define a velocidade da articulação tão diretamente quanto define seu torque. A velocidade de saída é a velocidade do motor dividida pela relação, de modo que os módulos de 48:1 e 64:1 atingem 28 rpm e 23/48 rpm em seus pontos nominais e 35 rpm e 37/75 rpm a vazio. Os dois valores do AK80-64 KV80 são o mesmo módulo descrito nas duas tensões de barramento que seu registro cobre. Essas velocidades de saída são velocidades de articulação, não velocidades de rotor, e um atuador de articulação de robô que precisa de um eixo distal rápido e um que precisa de uma sustentação pesada pedem extremos opostos dessa coluna. A relação é também a única coluna que move o torque nominal e o torque de pico em conjunto, porque multiplica ambos na saída.
Tensão de barramento e corrente contínua
A tensão de barramento é escolhida fora do módulo, e decide a corrente que o módulo consome para uma dada potência de saída mais do que decide o torque. Um barramento mais alto, para um dado nível de potência no eixo, geralmente significa uma corrente de alimentação mais baixa e, portanto, menor perda no cobre, ao custo de um pacote de baterias mais pesado e um drive de classificação mais alta. Um dos dois registros aqui é publicado apenas para 48 V, e o outro traz um registro de 24/48 V com duas velocidades e duas velocidades a vazio listadas contra ele. A corrente contínua publicada com o torque nominal é o valor que conecta os dois, e para um atuador de articulação de robô é também o valor que dimensiona o estágio de drive e o chicote. Um atuador robótico de alto torque é publicado com seu barramento, e os dois são lidos em conjunto. O tema mais amplo de operar esses módulos em um barramento de 48 V é destrinchado em Atuadores robóticos de 48 V: modelos, benefícios e restrições.
Massa, envelope e furo
A massa em uma articulação é cobrada em dobro em uma máquina de pernas, porque o segmento em que ela se encontra precisa ser carregado e acelerado pelas articulações acima dele. Os dois registros aqui vão de 850 g a 1396 g, em envelopes de 98 × 61.9 mm e 90 × 81.5 mm, e as diferenças de forma pesam tanto quanto as diferenças de massa: um comprimento axial de 61.9 mm e um comprimento axial de 81.5 mm são envelopes mecânicos diferentes, e qual deles se encaixa em uma dada articulação depende do padrão de montagem, do espaço disponível e do caminho de carga, e não apenas do comprimento axial. Um atuador de articulação de robô sendo encaixado em um membro existente é restringido pela forma que precisa acomodar tanto quanto pela sua massa. O furo é uma terceira decisão dentro da mesma coluna - um dos registros aqui publica um furo vazado de 7 mm para cabos encaminhados através da articulação, o que elimina um laço de chicote de um membro móvel. Um atuador robótico de alto torque não pode ser comparado apenas pelo diâmetro.
Regime térmico e o que a classificação contínua cobre
A classificação contínua é uma afirmação sobre uma temperatura, e vale saber qual. Torque nominal e torque de pico são ambos afirmações sobre uma temperatura de enrolamento, e nenhum dos dois é um valor que um módulo consiga manter por um tempo arbitrário. A classe de isolamento define a temperatura que o enrolamento consegue atingir, e a faixa ambiente publicada com o módulo define o outro extremo da diferença. Ambos os registros aqui publicam classe de isolamento H e faixas ambiente de operação de -20 a 50 graus. O que um registro desse tipo normalmente não publica é a elevação de temperatura que foi presumida, a condição de montagem em que foi medida, e como o valor muda quando o módulo é parafusado a uma estrutura metálica que conduz calor para fora dele em vez de permanecer em ar parado. Essas são questões para a documentação do fabricante, e um atuador robótico de alto torque cujo regime opera perto de seu valor contínuo merece confirmação ali antes que a articulação seja definida.
Módulos de atuador robótico de alto torque acima de 100 Nm de pico comparados
Os dois registros comparados aqui são módulos integrados CubeMars cujo torque de pico publicado fica acima de 100 Nm, dispostos como um único conjunto de especificações e ordenados pelo torque de pico publicado, de modo que o degrau da articulação mais leve para a mais pesada fique visível na própria coluna. Cada valor é o número que o fabricante publica para esse módulo, e nenhuma célula é estimada ou convertida. Onde um registro não traz um campo, a tabela diz isso em vez de preencher a lacuna. Ambos são candidatos para a mesma família de articulações, e cada um é um atuador robótico de alto torque para um ponto diferente do regime.
| Modelo | Relação de redução | Torque nominal | Torque de pico | Tensão nominal | Corrente nominal | Corrente de pico | Velocidade nominal | Velocidade a vazio | Peso | Envelope |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Modelo, relação de redução, torque nominal, torque de pico, tensão nominal, corrente nominal, corrente de pico, velocidade nominal, velocidade a vazio, peso e envelope conforme publicados pelo fabricante para os dois módulos integrados comparados aqui, ordenados pelo torque de pico publicado. Torque nominal e corrente nominal são o par publicado em conjunto para um regime contínuo; torque de pico e corrente de pico são o par publicado para uma excursão curta, e a duração dessa excursão é uma condição separada que esta tabela não traz. Velocidade e envelope são valores do lado da saída para a articulação, não valores do lado do rotor. Onde duas velocidades aparecem contra um modelo, o registro cobre duas tensões nominais e publica uma velocidade para cada, na ordem 24 V e depois 48 V. O peso é publicado como um único valor para o módulo, incluindo seus cabos. Nenhuma coluna separada repete o valor de KV, porque cada nome de modelo na tabela carrega o seu próprio.
Duas leituras se destacam quando ambos estão na mesma página, e nenhuma delas é a coluna de torque. A primeira é que um torque de pico maior não custa uma corrente maior. O AKH70-48 V1.0 KV41 publica 222 Nm de torque de pico a 18 A, enquanto o AK80-64 KV80 publica 120 Nm a 19 A, de modo que o módulo com quase o dobro do torque de pico pede uma corrente fracionariamente menor. Isso é uma observação de especificação, e não um ranking de eficiência: os dois registros diferem em projeto de motor, KV, pacote e controle, além da relação, e cada valor de pico é um ponto de classificação que seu fabricante publica, e não o resultado de um teste controlado no mesmo torque e na mesma velocidade de articulação. Um estágio de 48:1 ou de 64:1 multiplica de fato o torque do rotor pela relação, de modo que a corrente pedida ao enrolamento é definida pelo torque do rotor, e não pelo torque da articulação, mas a relação é apenas uma das razões pelas quais os dois registros se separam. Em uma articulação cujo regime é uma sustentação pesada, e não um giro rápido, essa é a diferença que decide o módulo, e ela não é visível apenas na coluna de torque de pico. Para um atuador robótico de alto torque, a coluna de corrente é, portanto, lida contra a coluna de torque, e não depois dela.
A segunda leitura é que os dois registros se separam pela relação, e não pela massa. O AK80-64 KV80 e o AKH70-48 V1.0 KV41 publicam 850 g e 1396 g em envelopes de 98 × 61.9 mm e 90 × 81.5 mm, um em um estágio de 64:1 e o outro em um estágio de 48:1. Em massas diferentes, os dois ocupam classes de envelope diferentes, oferecem velocidades de saída diferentes e consomem correntes diferentes. Esse é o lembrete mais claro da tabela de que a massa é um resultado de empacotamento, e não uma descrição do regime, e de que escolher entre dois registros de atuador robótico de alto torque depende da aritmética da articulação, e não do peso.
Uma terceira leitura diz respeito ao par contínuo. A corrente nominal publicada ao lado do torque nominal é 7 A no módulo mais leve e 6 A no mais pesado, e o módulo com a relação maior é o que pede a corrente menor. O AKH70-48 V1.0 KV41 publica um torque de saída nominal mais alto e uma corrente nominal mais baixa do que o AK80-64 KV80 neste conjunto de dados de dois modelos, e esses valores descrevem os respectivos pontos de classificação dos fabricantes, e não uma comparação controlada no mesmo torque e na mesma velocidade de articulação. Uma comparação justa do consumo de corrente, da perda no cobre ou da eficiência global exigiria dados de operação sob carga, velocidade e condições térmicas comparáveis. O par publicado ainda é útil para dimensionar um drive e um pacote de baterias, e é também o ponto em que o regime térmico de uma articulação precisa ser estimado, e não lido, porque a corrente nominal é um valor para uma condição declarada e a condição que uma máquina específica cria é uma questão para a documentação do fabricante. Um atuador robótico de alto torque para um regime desse tipo é escolhido pelo par que o registro publica, e não pelo valor de torque isolado.
CubeMars AK80-64 KV80: 48 Nm nominais em 64:1
O Atuador robótico CubeMars AK80-64 KV80 abre o grupo com 850 g e 98 × 61.9 mm, em um estágio de 64:1 com 48 Nm nominais e 120 Nm de pico a partir de um registro de 24/48 V. Sua corrente nominal é 7 A contra uma corrente de pico de 19 A, e suas velocidades são publicadas para cada uma de suas duas tensões nominais. Seu registro também traz um valor de folga de 0.18 grau, uma razão máxima entre torque e peso de 141.2 Nm/kg, um torque de retroacionamento de 4.7 Nm e um único encoder magnético com resolução interna de 14 bits. A metade de 24 V da sua janela de tensão é incomum neste grupo, e torna o registro um candidato onde o barramento não é fixo. Torque nominal, velocidade nominal e velocidade a vazio mudam entre as duas tensões, de modo que os valores de 24 V e 48 V precisam ser lidos contra o drive e o pacote de baterias que a articulação vai de fato usar antes de escolher o módulo. Sua massa e seu envelope publicados são um ponto de partida para uma articulação cujo envelope é apertado, e colocam o módulo onde ele precisa caber dentro de uma articulação pequena, e não ao lado dela.
CubeMars AKH70-48 V1.0 KV41: 74 Nm nominais em 48:1
O Atuador de eixo vazado CubeMars AKH70-48 V1.0 KV41 é o topo da faixa mostrada aqui, com 222 Nm de torque de pico e 74 Nm nominais, a partir de um estágio de 48:1 em um registro de 48 V. Sua corrente nominal é 6 A e sua corrente de pico é 18 A, que é a menor corrente de pico do grupo para o maior torque de pico. Para um atuador robótico de alto torque, o par de 74 Nm a 6 A é o valor que descreve uma articulação sustentando um membro no lugar por horas, e não por instantes. É também o único registro aqui com um furo vazado, publicado em 7 mm, e o único com dois encoders - um encoder magnético no lado do motor e um segundo no lado da saída, ambos com resolução de 21 bits. Sua densidade de torque é publicada em 159 Nm/kg, sua folga em 12 arcmin e seu torque de retroacionamento em 2.22 Nm. Um torque de retroacionamento baixo é uma característica de especificação publicada, e é útil para uma articulação destinada a resistir a movimento externo, mas por si só não estabelece a intenção de projeto do módulo nem sua capacidade de sustentar uma carga com segurança. A relação de 48:1 e o torque nominal de 74 Nm são os valores que descrevem esse lado do registro, e precisam ser lidos em conjunto com as condições térmicas por trás da classificação contínua. O furo é o que o separa do outro registro para um atuador de articulação de robô dentro de um membro móvel, e coloca o módulo adiante como candidato para uma máquina de pernas ou um eixo de manipulador pesado, em vez de resolver a escolha.
Estágio de acionamento quase direto ou estágio planetário para uma articulação de 100 Nm
Uma articulação que precisa produzir cerca de 100 Nm pode ser construída a partir de mais de um arranjo, e a escolha entre eles não é uma questão de qual é melhor. Os dois registros comparados aqui pertencem à categoria Atuadores robóticos, e ambos usam um estágio planetário. O caminho de relação baixa é uma família separada: a categoria Atuadores de acionamento quase direto reúne módulos construídos sobre um único estágio de redução baixa, e a concessão que esse caminho faz é destrinchada em Atuadores de acionamento quase direto: o que a relação 8:1 oferece. O que separa os dois caminhos é onde ocorre a multiplicação, quanto ela custa em corrente, e quanto da carga um atuador de articulação de robô tem permissão de sentir.
Onde um estágio planetário de relação alta vence
O estágio de relação alta vence quando a articulação precisa sustentar uma carga pesada por muito tempo e quando a corrente consumida nessa sustentação precisa permanecer pequena. O registro de 48:1 aqui publica 74 Nm nominais a 6 A e 222 Nm de pico a 18 A; o registro de 64:1 publica 48 Nm nominais a 7 A e 120 Nm de pico a 19 A. Ler o torque nominal e o torque de pico contra as correntes publicadas com eles é como os dois registros se separam em seus valores publicados, e ambas as metades desse par importam: o valor nominal é a sustentação, o valor de pico é a reserva, e a corrente ao lado de cada um é o que o enrolamento paga naquele ponto de classificação. Para um dado torque de articulação, uma relação de redução mais alta pode reduzir o torque de motor necessário, mas a corrente resultante depende da constante de torque do motor, da eficiência de transmissão e das condições de operação. As classificações de corrente desses dois módulos diferentes não devem ser tratadas como uma comparação controlada da corrente necessária para o mesmo torque de articulação. Uma corrente mais baixa no enrolamento significaria menos perda no cobre e menos calor a remover de uma carcaça que não tem ventilador, e é por isso que a relação importa em um regime de sustentação, mas o tamanho do efeito não pode ser lido a partir dos dois pontos de classificação comparados aqui. O que ela abre mão é da velocidade de saída, e abre mão da capacidade de a articulação ser movida por uma força externa - o registro de 48:1 publica um torque de retroacionamento de 2.22 Nm contra 4.7 Nm do registro de 64:1, ambos números pequenos que descrevem quanto da carga o motor ainda consegue sentir.
O que a relação faz com a velocidade de saída e o calor
A relação move velocidade e torque em direções opostas, e move o calor indiretamente, por meio da corrente. Como a velocidade de saída é a velocidade do motor dividida pela relação, uma articulação de relação alta atinge a mesma velocidade de articulação a uma velocidade de motor muito mais alta, o que, para uma dada força contraeletromotriz e tensão de barramento, limita a rapidez com que a articulação consegue girar. Como o torque de saída é o torque do motor multiplicado pela relação, uma articulação de relação alta atinge o mesmo torque de articulação a um torque de motor muito mais baixo e, portanto, a uma corrente de motor muito mais baixa. Os valores de velocidade publicados ilustram as diferenças de velocidade de saída entre esses módulos: o AKH70-48 V1.0 KV41 lista uma velocidade nominal de 28 rpm e uma velocidade a vazio de 35 rpm, enquanto o AK80-64 KV80 lista 23/48 rpm nominais e 37/75 rpm a vazio para suas classificações de 24/48 V. Esses valores de velocidade devem ser lidos separadamente das classificações de corrente de pico publicadas, a menos que o fabricante forneça dados de teste que os liguem a um ponto de operação específico. Eles descrevem regimes diferentes de atuador de articulação de robô, e não graus diferentes do mesmo regime. Um atuador robótico de alto torque não é selecionado perguntando qual arranjo é superior, mas perguntando em qual dessas duas combinações o regime da articulação de fato passa seu tempo.
Casar um atuador robótico de alto torque com o regime de uma articulação
Os três passos abaixo aplicam as colunas na ordem que transforma o regime de uma articulação em uma lista curta. Essas são as mesmas colunas pelas quais um atuador robótico de alto torque é julgado, tomadas na ordem em que um regime as restringe. Nos registros aqui, elas também levam à página de aplicação Módulo de junta, onde o mesmo regime é descrito com seus próprios atributos de filtro.
Comece pela sustentação de pior caso, não pelo cruzeiro
A sustentação de pior caso é a carga estática que a articulação precisa manter no lugar pelo maior tempo ininterrupto, e define o requisito contínuo. Para um joelho, é a fração da massa corporal que a articulação carrega durante o apoio simples; para um ombro, é a ferramenta sustentada na ponta de um braço totalmente estendido; para um quadril, é a maior das duas. Esses são valores de partida, e não requisitos fixos, porque o centro de massa, o braço de momento, a postura em que a articulação trabalha e as cargas dinâmicas que o segmento carrega alteram todos o torque que a articulação precisa produzir. Esse valor é comparado com o torque nominal publicado, e não com o de pico, e a corrente publicada ao lado dele é comparada com o que o drive e o pacote de baterias conseguem fornecer pela mesma duração. O par publicado de torque nominal e torque de pico é lido aqui na extremidade nominal, e um atuador de articulação de robô casado pelo seu valor de pico vai aquecer em uma sustentação desse tipo. Nos registros aqui, os valores nominais são 48 Nm e 74 Nm, e uma articulação cuja sustentação de pior caso fica acima daquela para a qual foi casada não pode ser salva por um passo posterior.
Depois, a velocidade nesse torque
Velocidade e torque são publicados em lados opostos da mesma concessão, de modo que o segundo passo fixa a velocidade da articulação que o regime precisa e lê a relação que a produz. Torque de saída, velocidade de saída, retroacionamento e regime térmico são lidos em conjunto, e não em uma ordem estritamente unidirecional, de modo que a relação que o primeiro passo parece ter definido é revisitada aqui contra a velocidade que o regime precisa. Um eixo distal que precisa seguir uma trajetória rápida quer uma relação baixa e a velocidade de saída que vem com ela; um eixo proximal que precisa carregar uma carga devagar quer uma relação alta e aceita uma velocidade de saída baixa. Os dois registros aqui atingem 35 rpm e 37/75 rpm a vazio, uma faixa estreita o suficiente para que uma articulação que precise de um eixo distal rápido fique fora dela. Um atuador robótico de alto torque cuja relação foi escolhida antes de fixar o requisito de velocidade geralmente terá de ser substituído, e não reajustado.
Depois, o ciclo de trabalho térmico
O terceiro passo é o que decide entre dois módulos que passam nos dois primeiros. Um regime que sustenta uma carga continuamente consome a corrente nominal na maior parte do ciclo; um regime que acelera uma massa distal repetidamente consome a corrente de pico com mais frequência do que a média sugere. Os dois registros aqui publicam correntes nominais de 7 A e 6 A e correntes de pico de 19 A e 18 A, e a lacuna entre os dois valores é onde um ciclo de trabalho cabe ou não cabe. O ciclo de trabalho é a última coluna, e para um atuador robótico de alto torque costuma ser a que decide entre dois módulos que passam nos dois primeiros passos. O que os registros não publicam é a elevação de temperatura por trás do valor contínuo, a condição de montagem em que ele foi medido, e o ambiente que a articulação vai de fato encontrar. Essas são questões para a documentação do fabricante, e a atitude honesta é colocá-las lá, em vez de inferir uma resposta de um registro vizinho.
Os três passos aplicados a este grupo dão uma lista curta, e não uma resposta:
- Uma articulação com envelope apertado e um barramento não fixo. O AK80-64 KV80 é o registro de 850 g em 64:1, com uma janela de 24/48 V e 48 Nm nominais contra 120 Nm de pico. É um candidato onde essas condições coincidem, e o ponto de operação e o regime térmico ainda precisam ser verificados para a articulação específica.
- Uma articulação que precisa sustentar uma carga pesada por longos períodos. O AKH70-48 V1.0 KV41 é o registro de 48:1 em 1396 g, com 74 Nm nominais a 6 A, 222 Nm de pico a 18 A e um furo de 7 mm para o encaminhamento de cabos. É um candidato nesse regime, e a condição térmica por trás da classificação contínua é o ponto a confirmar com o fabricante antes que a articulação seja definida.
Perguntas frequentes
QO que é um atuador robótico de alto torque?
Um atuador robótico de alto torque é um módulo de articulação empacotado que combina um motor brushless, um estágio de redução e - na forma integrada - feedback e um drive em uma única carcaça, e que é publicado para um torque de saída acima do nível que um pequeno kit sem carcaça alcança. O termo descreve uma classe, e não um limiar: os registros comparados neste guia publicam 120 Nm e 222 Nm de torque de pico, enquanto um kit sem carcaça de estator e rotor vendido para as mesmas máquinas costuma ser publicado em alguns newton metros e deixa o rolamento, o encoder e o drive para o integrador. O que torna um atuador robótico de alto torque selecionável, e o que torna utilizável um atuador de articulação de robô dessa classe, não é o valor de pico isolado, mas o par de torque nominal e corrente nominal que fica sob ele.
QQual é a diferença entre torque nominal e torque de pico em um atuador de articulação de robô?
O torque nominal é o torque de saída que o fabricante especifica para uma tensão de barramento e um ambiente declarados, e é publicado em conjunto com a corrente nominal que o acompanha. A sustentação contínua nesse valor depende das condições térmicas por trás da classificação - ambiente, montagem, dissipação de calor e ciclo de trabalho - de modo que o valor descreve um conjunto definido de condições, e não uma capacidade ilimitada de sustentar a carga. O torque de pico é uma excursão curta que o módulo consegue atingir durante uma aceleração, uma aterrissagem ou uma correção de equilíbrio, e é publicado com uma corrente de pico maior e, na maioria dos registros, uma janela de tempo. Nos registros aqui, os dois pares são 48 Nm a 7 A contra 120 Nm a 19 A, e 74 Nm a 6 A contra 222 Nm a 18 A. O valor de pico é uma reserva, não um ponto de trabalho, e uma articulação dimensionada pelo pico vai aquecer.
QComo o torque de um atuador é casado com o regime de uma articulação de robô?
Três passos, em ordem. Primeiro, a carga estática de pior caso que a articulação precisa sustentar pelo período ininterrupto mais longo é comparada com o torque nominal publicado e a corrente ao lado dele. Segundo, a velocidade de articulação que o regime precisa é comparada com a velocidade de saída que a relação produz, porque torque e velocidade ficam em lados opostos da mesma relação. Terceiro, o ciclo de trabalho - quanto tempo a articulação passa sustentando e quanto acelerando - é comparado com a lacuna entre a corrente nominal e a corrente de pico. Um atuador de articulação de robô que passa nos três passos é um candidato; a condição térmica por trás do valor contínuo e a montagem sob a qual ele foi medido são questões separadas para a documentação do fabricante.
QComo a relação de redução altera o torque que um atuador robótico de alto torque entrega?
A relação multiplica o torque do rotor no caminho até a articulação e divide a velocidade do rotor pelo mesmo fator. Um estágio de 48:1 transforma, portanto, um torque de motor modesto em um grande torque de articulação a uma velocidade de saída baixa, enquanto um estágio de 64:1 produz um torque de articulação menor a partir de um motor semelhante e atinge uma velocidade de saída um pouco mais alta. Os registros aqui mostram a aritmética na corrente, e não no torque: 222 Nm de pico a 18 A em um estágio de 48:1 contra 120 Nm de pico a 19 A em um estágio de 64:1. Um atuador robótico de alto torque, portanto, não pode ser comparado apenas pela relação: dentro de um único módulo, a relação move três grandezas ao mesmo tempo - torque de saída para cima, velocidade de saída para baixo, e a carga que a articulação consegue sentir de fora para baixo com ela - mas a diferença entre dois registros também depende da própria capacidade de torque de cada motor, de sua eficiência de transmissão, da corrente que ele tem permissão de receber e do ponto de operação nominal que seu fabricante publicou.
QUm barramento de 48 V eleva o torque de um atuador robótico?
Não eleva o torque diretamente; altera a velocidade que o módulo consegue atingir e a corrente que ele consome para uma dada potência de saída. O KV é rpm por volt, de modo que, com um KV fixo, um barramento mais alto eleva o teto de velocidade e, para uma dada potência no eixo, um barramento mais alto geralmente significa uma corrente de alimentação mais baixa e, portanto, menor perda no cobre no enrolamento. As colunas de velocidade na tabela acima mostram o efeito de um registro de duas tensões: o AK80-64 KV80 publica 23/48 rpm nominais e 37/75 rpm a vazio para sua janela de 24/48 V. O que um barramento mais alto não altera é a relação de redução, o envelope, ou o torque nominal e o torque de pico para os quais o próprio módulo é publicado, e ele traz consigo um pacote de baterias mais pesado, um drive de classificação mais alta e um conjunto diferente de questões de isolamento e conectores.
QQuais atuadores robóticos alcançam 100 Nm de torque de pico ou mais?
Entre os registros comparados neste guia, dois módulos integrados CubeMars ficam acima de 100 Nm de torque de pico publicado: o AK80-64 KV80, com 120 Nm, e o AKH70-48 V1.0 KV41, com 222 Nm. Cada um é publicado com seu próprio par de torque nominal e torque de pico, seu próprio par de corrente, uma relação e um envelope, e os dois cobrem regimes de articulação diferentes, e não dois passos do mesmo regime - um módulo de 24/48 V de 850 g e um módulo de eixo vazado de 48:1 com 74 Nm nominais. Uma articulação cuja carga estática fica acima do topo dessa faixa está fora do que esses dois registros cobrem e precisa de um arranjo diferente.
Recursos oficiais
A CubeMars publica uma página de produto oficial para cada módulo com seu painel de especificações, e essas páginas continuam sendo a fonte da verdade para cada valor citado neste guia - por exemplo a página de produto do AK80-64 KV80 e a página de produto do AKH70-48 V1.0 KV41. Os valores de torque, corrente, velocidade, relação, peso e envelope na tabela acima são os valores que essas páginas publicam para cada módulo. Uma elevação de temperatura por trás de uma classificação contínua, a condição de montagem sob a qual um valor foi medido, um campo que um registro não traz, ou a duração de uma excursão de pico é uma questão para a documentação do fabricante, e não um valor que possa ser derivado do painel de especificações.
Para onde ir a seguir
Para montar uma lista curta em vez de ler, três ferramentas da plataforma fazem o trabalho em sequência. Explore a categoria completa Atuadores robóticos para ver esses módulos ao lado das articulações mais leves da mesma faixa, use Seleção para filtrar por relação, torque nominal e envelope publicado, e depois coloque os candidatos frente a frente em Comparar produtos. A página de aplicação Módulo de junta traz o mesmo regime com seus próprios atributos de filtro, e a categoria Atuadores de acionamento quase direto cobre o arranjo de relação baixa.
Dois artigos adicionais trazem as partes de uma seleção de articulação que uma comparação de módulos não resolve. Atuadores robóticos: como escolher o atuador integrado para juntas de robô desmonta o módulo integrado por dentro - motor, estágio de redução, feedback e drive - e é a referência para o que chega dentro da carcaça. Atuadores robóticos de 48 V: modelos, benefícios e restrições acompanha a decisão de barramento pelo drive, pelo pacote de baterias e pelos conectores, que é o passo que fica entre escolher um atuador robótico de alto torque e fazê-lo operar em uma máquina.
A versão curta: fixe primeiro a carga estática de pior caso, porque é o único valor que a articulação sustenta por muito tempo; fixe a relação em segundo lugar, porque a relação define o torque de saída e a velocidade de saída ao mesmo tempo e não pode ser ajustada depois; leia o barramento e a corrente nominal em conjunto em terceiro lugar, porque o barramento altera a corrente e a corrente é com o que o enrolamento precisa conviver; e confirme por último a condição térmica por trás do valor contínuo, com o fabricante, porque é a única coluna que um painel de especificações raramente traz. Dentro deste grupo, essa sequência separa o registro de 850 g em 64:1 do módulo de eixo vazado de 48:1 antes que qualquer articulação individual seja pesada contra outra.