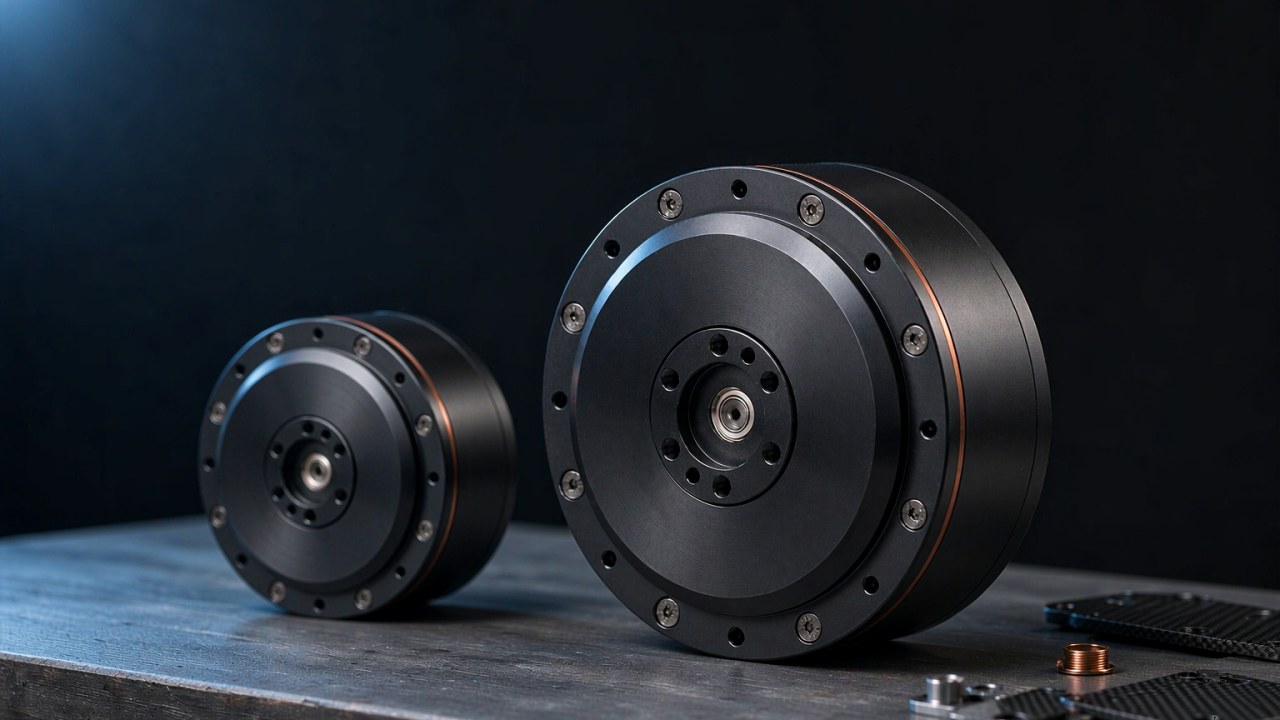
Ein Roboteraktuator mit hohem Drehmoment ist ein integriertes Modul – ein bürstenloser Motor, eine Untersetzungsstufe, die Rückführung und ein Antrieb in einem Gehäuse –, gewählt für das Drehmoment, das ein Robotergelenk halten muss, und nicht für die größte Zahl auf einem Spezifikationspanel. Der Begriff trägt eine Grenze, die eine Motorangabe allein nicht trägt: Ein rahmenloser Bausatz, der für dieselbe Maschinenklasse verkauft wird, veröffentlicht womöglich ein Spitzendrehmoment von wenigen Newtonmetern und überlässt das Lager, den Encoder und den Antrieb dem Integrator, während ein integrierter Roboteraktuator mit hohem Drehmoment für eine Hüfte, ein Knie oder eine Schulter oberhalb von 100 Nm veröffentlicht wird. Die beiden hier verglichenen Datensätze – der CubeMars AK80-64 KV80 und der AKH70-48 V1.0 KV41 – liegen bei 120 und 222 Nm Spitzendrehmoment in Gehäusen von 850 g und 1396 g, und die Spanne zwischen ihnen folgt aus drei Entscheidungen und nicht aus zwei Qualitätsstufen. Die Grenze zwischen einem rahmenlosen Bausatz und einem integrierten Modul wird in Rahmenloser Drehmomentmotor mit hohem Drehmoment: Woher das Drehmoment kommt auseinandergenommen, und dieselbe Aufgabe wird in der Rubrik Roboteraktuatoren beschrieben.
Kurze Antwort
Die erste Entscheidung ist das Halten, nicht die Spitze. Ein Robotergelenkaktuator verbringt den größten Teil seiner Lebensdauer nahe einer stehenden Last – ein Arm, der ein Werkzeug hält, ein Knie, das einen Teil der Körpermasse aufnimmt, ein Bein im Stand –, und die Größe, die diesen Zustand beschreibt, ist das Dauer- oder Nenndrehmoment. Das Spitzendrehmoment beschreibt einen kurzen Ausflug, den das Modul ohne unmittelbaren Schaden vollziehen kann, und es ist eine Reserve statt ein Arbeitspunkt. Ein Roboteraktuator mit hohem Drehmoment wird daher zuerst gegen die stehende Last in die engere Auswahl genommen, wobei der Spitzenwert als Reserve für Beschleunigung, Aufsetzen und Balancieren gelesen wird.
Die zweite Entscheidung ist die Untersetzungsstufe, denn das Übersetzungsverhältnis ist es, das einen kleinen Motor zu einem Gelenk macht. Die beiden Module hier verwenden 64:1- und 48:1-Stufen, und das Verhältnis bewegt die Abtriebsdrehzahl und das Abtriebsdrehmoment in entgegengesetzte Richtungen, während es zugleich verändert, wie viel von der Last das Gelenk durch die Verzahnung spüren kann. Ein hohes Übersetzungsverhältnis vervielfacht das Abtriebsdrehmoment und verringert die Abtriebsdrehzahl. Es kann das Gelenk zudem schwerer rücktreibbar machen, weil die motorseitige Trägheit und die Übertragungsverluste die am Abtrieb gefühlte Bewegung beeinflussen. Die tatsächliche Rücktreibbarkeit hängt von der Getriebeauslegung, der Reibung, dem Wirkungsgrad der Übertragung, den Motoreigenschaften und dem Regelungszustand ab, sodass das Übersetzungsverhältnis allein nicht bestimmt, wie leicht eine äußere Kraft das Gelenk bewegen kann. Ein Verhältnis wird daher gegen eine Aufgabe gewählt und nicht gegen eine Zielzahl. Einen Roboteraktuator mit hohem Drehmoment zu lesen heißt, das Verhältnis und die Wicklung zusammen zu lesen, weil jede der beiden Größen allein das Gelenk unbestimmt lässt. Ein Robotergelenkaktuator, der auf dem falschen Verhältnis aufgebaut ist, lässt sich später nicht durch einen Wechsel der Wicklung korrigieren.
Die dritte Entscheidung ist thermisch, und sie wird am leichtesten übersprungen. Das Nenndrehmoment ist eine thermische Aussage, und es ist das vom Hersteller angegebene Abtriebsdrehmoment unter festgelegten Betriebs- und thermischen Bedingungen. Ob es in einem bestimmten Roboter dauerhaft gehalten werden kann, hängt von Faktoren wie der Umgebungstemperatur, der Montage, der Wärmeabgabe, den Antriebseinstellungen und dem Lastzyklus ab, sodass die Bedingungen hinter der veröffentlichten Bemessung mit dem Hersteller zu bestätigen sind, bevor ein Gelenk für eine Dauerbelastung dimensioniert wird. Die Busspannung legt fest, wie viel Strom für eine gegebene Abtriebsleistung nötig ist, der Wicklungswiderstand wandelt diesen Strom in Kupferverlust um, und das Modul gibt die Wärme anschließend über sein Gehäuse ab. Bei den beiden Datensätzen hier beträgt das Nenndrehmoment 48 Nm und 74 Nm, und jeder dieser Werte ist an einen daneben veröffentlichten Nennstrom gebunden – 7 A und 6 A. Einen Roboteraktuator mit hohem Drehmoment auszuwählen heißt, das Paar aus Drehmoment und Strom zu wählen, in dem eine Aufgabe leben kann, und bei einem Robotergelenkaktuator ist dieses Paar das, was der Datensatz veröffentlicht, und nicht der Drehmomentwert allein.
Was einen Roboteraktuator zu einem Hochdrehmoment-Aktuator macht
Hohes Drehmoment ist ein Verhältnis zwischen einem Abtriebswert und den Bedingungen, unter denen er ermittelt wurde, und es ist keine Stufe, die ein Modul entweder hat oder nicht hat. Bei einem Roboteraktuator mit hohem Drehmoment ist dieses Verhältnis in den Bedingungen angegeben, die neben den Drehmomentwerten abgedruckt sind, und nicht in den Werten allein. Drei Größen tragen den größten Teil davon: das Drehmoment, das das Modul dauerhaft hält, das Drehmoment, das es kurzzeitig erreichen kann, und die Stelle im Antriebsstrang, an der die Vervielfachung stattfindet. Die drei folgenden Abschnitte nehmen sie in dieser Reihenfolge.
Das Nenndrehmoment ist der Wert, den ein Gelenk dauerhaft halten kann
Das Nenndrehmoment wird für eine angegebene Busspannung und eine angegebene thermische Bedingung veröffentlicht, und es ist das Abtriebsdrehmoment, das der Datensatz für die daneben genannten Bedingungen angibt. Über diese Größe so lange zu bleiben, wie es die Aufgabe verlangt, ist eine Frage der Maschine, in die das Modul eingebaut ist – Umgebungstemperatur, Montage, Wärmeabgabe, Antriebseinstellungen und Lastzyklus –, und nicht eine Eigenschaft, die der Wert von sich aus trägt. Nach oben hin wird er durch die Wicklung begrenzt und nicht durch die Magnete: Der Strom, den eine Wicklung unbegrenzt führen kann, wird dadurch festgelegt, wie schnell die erzeugte Wärme das Modul verlassen kann, und das Modul besitzt keine eigene aktive Kühlung. Bei den Datensätzen hier beträgt das Nenndrehmoment 48 Nm beim AK80-64 KV80 bei 7 A und 74 Nm beim AKH70-48 V1.0 KV41 bei 6 A. Die Verhältnisse zwischen diesen Paaren unterscheiden sich stärker als die Drehmomentwerte selbst, was das erste Anzeichen dafür ist, dass ein Roboteraktuator mit hohem Drehmoment über das Paar ausgewählt wird und nicht über das Drehmoment allein.
Es gibt zudem einen Zustand, den das Nenndrehmoment nicht von sich aus abdeckt: Ein Gelenk, das eine Pose bei Drehzahl null hält, nimmt weiterhin Strom auf und erzeugt daher weiterhin Wärme in der Wicklung. Die mechanische Abtriebsleistung ist im Stillstand null, sodass ein als Leistungsangabe zitierter Wert den Haltefall nicht begrenzt. Ein Robotergelenkaktuator, der den ganzen Tag eine Pose hält, wird daher ebenso über den Nennstrom wie über das Nenndrehmoment dimensioniert. Der Strom, den die Wicklung in diesem Zustand führen kann, wird weiterhin durch dieselben thermischen Bedingungen wie die Bemessung selbst festgelegt – Umgebungstemperatur, Montage, Wärmeabgabe und Lastzyklus –, und er wird zusätzlich dadurch begrenzt, was der Antrieb liefern kann und was die Last verlangt. Bei einem Roboteraktuator mit hohem Drehmoment ist der Haltefall daher eine Stromfrage, doch die Antwort ist ein Wert für eine festgelegte Menge von Bedingungen und nicht ein Niveau, das in jeder Einbausituation gilt, und der Strom ist es, der den Antrieb dimensioniert.
Das Spitzendrehmoment ist ein kurzer Ausflug, kein Arbeitspunkt
Das Spitzendrehmoment wird zusammen mit einem Spitzenstrom und einem Zeitfenster veröffentlicht, das der Datensatz üblicherweise getrennt angibt, und es ist das Drehmoment, das ein Gelenk während einer Beschleunigung, eines Aufsetzens oder einer Korrektur erreichen kann. Die beiden Datensätze hier veröffentlichen 120 Nm bei 19 A und 222 Nm bei 18 A. Das Spitzendrehmoment sollte zusammen mit dem Spitzenstrom, der zulässigen Dauer des Ausflugs und den Betriebsbedingungen des Herstellers bewertet werden. Ein Robotergelenkaktuator, der ein hohes Spitzendrehmoment über einen sehr großen Strom erreicht, legt eine entsprechend große thermische Last auf die Wicklung und entnimmt dem Antrieb und dem Akkupack einen entsprechend großen Strom, doch ein niedrigerer veröffentlichter Spitzenstrom belegt für sich genommen weder einen höheren Wirkungsgrad noch einen geringeren Energieverbrauch, insbesondere dann nicht, wenn sich die verglichenen Module in Motorbauart, Übersetzungsverhältnis und Nennarbeitspunkt unterscheiden. Ein Roboteraktuator mit hohem Drehmoment, dessen Datensatz weder einen Spitzenstrom noch ein Zeitfenster angibt, lässt den Ausflug unbestimmt. Ein Roboteraktuator mit hohem Drehmoment für ein Gelenk, das seine Spitze oft erreicht, wird daher über den Spitzenstrom und über die Dauer des Ausflugs gewählt, nicht über den Spitzenwert des Drehmoments allein.
Wo die Untersetzungsstufe die Wicklung ablöst
Das Drehmoment am Gelenk ist nicht das Drehmoment am Rotor. Eine Untersetzungsstufe vervielfacht das Rotordrehmoment mit ihrem Verhältnis und teilt die Rotordrehzahl durch dasselbe Verhältnis, sodass ein bescheidener Motor über ein großes Verhältnis ein großes Gelenkdrehmoment erzeugen kann, auf Kosten der Abtriebsdrehzahl. Darin liegt die Aufteilung zwischen den zwei Wegen, die ein Maschinenbauer einschlagen kann. Das eigene Drehmoment eines Motors zu erhöhen bedeutet, seinen Durchmesser, seine Blechpaketlänge und damit seine Masse zu erhöhen; eine Untersetzung hinzuzufügen bedeutet, den Motor beizubehalten und mit Drehzahl, Verdrehspiel und Rücktreibbarkeit zu bezahlen. Ein Robotergelenkaktuator, der von einer Person rückgetrieben werden muss, und einer, der eine schwere Last halten muss, liegen auf entgegengesetzten Seiten dieser Wahl. Ein Roboteraktuator mit hohem Drehmoment ist der zweite dieser Wege als eine Einheit verpackt, und das mit ihm veröffentlichte Verhältnis – 64:1 und 48:1 bei den Datensätzen hier – gibt an, wie weit das Modul auf diesem Weg geführt wurde. Das ist eine Aussage über das Prinzip und nicht über die beiden gegeneinander gestellten Datensätze, weil das Abtriebsdrehmoment und der Strom, die jeder von ihnen veröffentlicht, auch von seiner eigenen Motordrehmomentkapazität und von dem Nennarbeitspunkt abhängen, den sein Hersteller anzugeben gewählt hat.
Spezifikationen, die einen Roboteraktuator mit hohem Drehmoment entscheiden
Das veröffentlichte Panel eines integrierten Moduls trägt mehr Zeilen, als eine Auswahl benötigt. Fünf davon beschreiben zusammengenommen das Gelenk, das das Modul bedienen kann: die beiden Drehmomentwerte, das Verhältnis, den Bus und seinen Strom, den mechanischen Bauraum und die thermische Aussage hinter der Dauerbemessung. Bei einem Robotergelenkaktuator besteht die hilfreiche Disziplin darin, diese fünf als eine Menge zu lesen, weil ein Roboteraktuator mit hohem Drehmoment, der vier davon erfüllt und beim fünften scheitert, immer noch das falsche Modul ist. Die folgenden Abschnitte nehmen jeden einzelnen der Reihe nach durch.
Nenndrehmoment und Spitzendrehmoment
Nenndrehmoment und Spitzendrehmoment beantworten unterschiedliche Fragen, und das Verhältnis zwischen ihnen ist keine Qualitätsnote für einen Robotergelenkaktuator. Der AK80-64 KV80 veröffentlicht 48 Nm im Nennbetrieb gegen 120 Nm im Spitzenbetrieb, ein Faktor von 2.5, und der AKH70-48 V1.0 KV41 veröffentlicht 74 Nm gegen 222 Nm, ein Faktor von 3.0. Was diese Faktoren beschreiben, ist die Größe der veröffentlichten Reserve über der stehenden Last, und es ist ein Verhältnis zwischen zwei Spezifikationswerten und nicht ein Maß für nutzbare Reglerreserve oder für zulässige dynamische Performance. Ein Gelenk, dessen Aufgabe überwiegend das Halten ist, möchte den Nennwert relativ zur Last hoch; ein Gelenk, das wiederholt eine distale Masse beschleunigt, möchte die Reserve und mit ihr den Spitzenstrom, mit dem die Reserve erkauft wird. Ein Roboteraktuator mit hohem Drehmoment wird in die engere Auswahl genommen, indem gefragt wird, wovon die Aufgabe lebt.
Übersetzungsverhältnis und Abtriebsdrehzahl
Das Verhältnis legt die Drehzahl des Gelenks ebenso direkt fest wie sein Drehmoment. Die Abtriebsdrehzahl ist die Motordrehzahl geteilt durch das Verhältnis, sodass die 48:1- und 64:1-Module an ihren Nennpunkten 28 rpm und 23/48 rpm erreichen und im Leerlauf 35 rpm und 37/75 rpm. Die beiden Werte für den AK80-64 KV80 beschreiben dasselbe Modul bei den beiden Busspannungen, die sein Datensatz abdeckt. Diese Abtriebsdrehzahlen sind Gelenkdrehzahlen und keine Rotordrehzahlen, und ein Robotergelenkaktuator, der eine schnelle distale Achse braucht, und einer, der ein schweres Halten braucht, wollen entgegengesetzte Enden dieser Spalte. Das Verhältnis ist zudem die eine Spalte, die Nenndrehmoment und Spitzendrehmoment gemeinsam bewegt, weil es beide auf dem Weg nach außen vervielfacht.
Busspannung und Dauerstrom
Die Busspannung wird außerhalb des Moduls gewählt, und sie bestimmt den Strom, den das Modul bei einer gegebenen Abtriebsleistung aufnimmt, stärker als sie das Drehmoment bestimmt. Ein höherer Bus bedeutet bei einem gegebenen Niveau an Wellenleistung im Allgemeinen einen niedrigeren Versorgungsstrom und damit einen geringeren Kupferverlust, auf Kosten eines schwereren Akkupacks und eines höher bemessenen Antriebs. Einer der beiden Datensätze hier ist allein für 48 V veröffentlicht, und der andere führt einen 24/48 V-Datensatz mit zwei Drehzahlen und zwei Leerlaufdrehzahlen, die gegen ihn aufgeführt sind. Der zusammen mit dem Nenndrehmoment veröffentlichte Dauerstrom ist die Größe, die beide verbindet, und bei einem Robotergelenkaktuator ist er zugleich die Größe, die die Antriebsstufe und den Kabelbaum dimensioniert. Ein Roboteraktuator mit hohem Drehmoment wird mit seinem Bus veröffentlicht, und beide werden zusammen gelesen. Das weitere Thema, diese Module an einem 48-V-Bus zu betreiben, wird in 48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen auseinandergenommen.
Masse, Bauraum und Bohrung
Die Masse an einem Gelenk wird bei einer Beinmaschine doppelt bezahlt, weil das Segment, in dem sie sitzt, von den darüberliegenden Gelenken getragen und beschleunigt werden muss. Die beiden Datensätze hier umfassen 850 g und 1396 g, in Bauräumen von 98 × 61.9 mm und 90 × 81.5 mm, und die Unterschiede in der Form zählen ebenso viel wie die Unterschiede in der Masse: Eine axiale Länge von 61.9 mm und eine axiale Länge von 81.5 mm sind unterschiedliche mechanische Bauräume, und welcher von ihnen in ein gegebenes Gelenk passt, hängt vom Montagemuster, vom verfügbaren Raum und vom Lastpfad ab und nicht von der axialen Länge allein. Ein Robotergelenkaktuator, der in ein bestehendes Glied eingebaut wird, ist durch die Form, in die er passen muss, ebenso eingeschränkt wie durch seine Masse. Die Bohrung ist eine dritte Entscheidung innerhalb derselben Spalte – einer der Datensätze hier veröffentlicht eine 7 mm Hohlbohrung für Leitungen, die durch das Gelenk geführt werden, was eine Kabelbaumschlaufe aus einem bewegten Glied entfernt. Ein Roboteraktuator mit hohem Drehmoment lässt sich nicht allein über den Durchmesser vergleichen.
Thermische Belastung und was die Dauerbemessung abdeckt
Die Dauerbemessung ist eine Aussage über eine Temperatur, und es lohnt sich zu wissen, über welche. Nenndrehmoment und Spitzendrehmoment sind beide Aussagen über eine Wicklungstemperatur, und keiner von beiden ist ein Wert, den ein Modul über eine beliebige Zeit halten kann. Die Isolationsklasse legt die Temperatur fest, die die Wicklung erreichen kann, und der mit dem Modul veröffentlichte Umgebungsbereich legt das andere Ende der Differenz fest. Beide Datensätze hier veröffentlichen die Isolationsklasse H sowie Betriebsumgebungsbereiche von -20 bis 50 Grad. Was ein Datensatz dieser Art üblicherweise nicht veröffentlicht, ist der angenommene Temperaturanstieg, die Montagebedingung, unter der er gemessen wurde, und wie sich der Wert ändert, wenn das Modul an eine Metallstruktur geschraubt wird, die Wärme von ihm ableitet, statt in ruhender Luft zu sitzen. Das sind Fragen für die Dokumentation des Herstellers, und bei einem Roboteraktuator mit hohem Drehmoment, dessen Aufgabe nahe an seinem Dauerwert läuft, lohnt es sich, dies dort zu bestätigen, bevor das Gelenk festgelegt wird.
Roboteraktuatormodule mit hohem Drehmoment über 100 Nm Spitzendrehmoment im Vergleich
Die beiden hier verglichenen Datensätze sind integrierte CubeMars-Module, deren veröffentlichtes Spitzendrehmoment oberhalb von 100 Nm liegt, dargestellt als eine Spezifikationsmenge und nach dem veröffentlichten Spitzendrehmoment geordnet, sodass der Sprung vom leichteren Gelenk zum schwereren in der Spalte selbst sichtbar wird. Jeder Wert ist der Wert, den der Hersteller für dieses Modul veröffentlicht, und keine Zelle ist geschätzt oder umgerechnet. Wo ein Datensatz ein Feld nicht trägt, sagt die Tabelle dies, statt die Lücke zu füllen. Beide sind Kandidaten für dieselbe Gelenkfamilie, und jeder ist ein Roboteraktuator mit hohem Drehmoment für einen anderen Punkt in der Aufgabe.
| Modell | Untersetzungsverhältnis | Nenndrehmoment | Spitzendrehmoment | Nennspannung | Nennstrom | Spitzenstrom | Nenndrehzahl | Leerlaufdrehzahl | Gewicht | Bauraum |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Modell, Untersetzungsverhältnis, Nenndrehmoment, Spitzendrehmoment, Nennspannung, Nennstrom, Spitzenstrom, Nenndrehzahl, Leerlaufdrehzahl, Gewicht und Bauraum gemäß den Angaben des Herstellers für die beiden hier verglichenen integrierten Module, geordnet nach dem veröffentlichten Spitzendrehmoment. Nenndrehmoment und Nennstrom sind das Paar, das gemeinsam für eine Daueraufgabe veröffentlicht wird; Spitzendrehmoment und Spitzenstrom sind das Paar, das für einen kurzen Ausflug veröffentlicht wird, und die Dauer dieses Ausflugs ist eine separate Bedingung, die diese Tabelle nicht trägt. Drehzahl und Bauraum sind abtriebsseitige Werte für das Gelenk und keine rotorseitigen Werte. Wo gegen ein Modell zwei Drehzahlen gezeigt werden, deckt der Datensatz zwei Nennspannungen ab und veröffentlicht je eine Drehzahl für jede, in der Reihenfolge 24 V, dann 48 V. Das Gewicht wird als einzelner Wert für das Modul einschließlich seiner Leitungen veröffentlicht. Keine separate Spalte wiederholt den KV-Wert, weil jeder Modellname in der Tabelle seinen eigenen trägt.
Zwei Lesarten stechen hervor, sobald beide auf einer Seite stehen, und keine davon ist die Drehmomentspalte. Die erste ist, dass ein größeres Spitzendrehmoment keinen größeren Strom kostet. Der AKH70-48 V1.0 KV41 veröffentlicht 222 Nm Spitzendrehmoment bei 18 A, während der AK80-64 KV80 120 Nm bei 19 A veröffentlicht, sodass das Modul mit fast dem doppelten Spitzendrehmoment einen geringfügig kleineren Strom verlangt. Das ist eine Spezifikationsbeobachtung und keine Effizienzrangfolge: Die beiden Datensätze unterscheiden sich in Motorbauart, KV, Bauform und Regelung ebenso wie im Verhältnis, und jeder Spitzenwert ist ein Bewertungspunkt, den sein Hersteller veröffentlicht, und nicht das Ergebnis eines kontrollierten Tests bei gleichem Gelenkdrehmoment und gleicher Drehzahl. Eine 48:1- oder 64:1-Stufe vervielfacht das Rotordrehmoment tatsächlich mit dem Verhältnis, sodass der von der Wicklung verlangte Strom durch das Rotordrehmoment und nicht durch das Gelenkdrehmoment festgelegt wird, doch das Verhältnis ist nur einer der Gründe, aus denen sich die beiden Datensätze trennen. Bei einem Gelenk, dessen Aufgabe ein schweres Halten statt eines schnellen Schwungs ist, ist das der Unterschied, der das Modul entscheidet, und er ist in der Spitzendrehmomentspalte allein nicht sichtbar. Bei einem Roboteraktuator mit hohem Drehmoment wird die Stromspalte daher gegen die Drehmomentspalte gelesen und nicht nach ihr.
Die zweite Lesart ist, dass sich die beiden Datensätze über das Verhältnis trennen und nicht über die Masse. Der AK80-64 KV80 und der AKH70-48 V1.0 KV41 veröffentlichen 850 g und 1396 g in Bauräumen von 98 × 61.9 mm und 90 × 81.5 mm, einer auf einer 64:1-Stufe und der andere auf einer 48:1-Stufe. Bei unterschiedlichen Massen besetzen die beiden unterschiedliche Bauraumklassen, bieten unterschiedliche Abtriebsdrehzahlen und nehmen unterschiedliche Ströme auf. Das ist die deutlichste Erinnerung in der Tabelle daran, dass Masse ein Verpackungsergebnis und keine Beschreibung der Aufgabe ist und dass die Wahl zwischen zwei Datensätzen von Roboteraktuatoren mit hohem Drehmoment von der Arithmetik des Gelenks abhängt und nicht vom Gewicht.
Eine dritte Lesart betrifft das Dauerpaar. Der neben dem Nenndrehmoment veröffentlichte Nennstrom beträgt 7 A beim leichteren Modul und 6 A beim schwereren, und das Modul mit dem größeren Verhältnis ist dasjenige, das den kleineren Strom verlangt. Der AKH70-48 V1.0 KV41 veröffentlicht in diesem Zwei-Modell-Datensatz ein höheres Nenndrehmoment und einen niedrigeren Nennstrom als der AK80-64 KV80, und diese Werte beschreiben die jeweiligen Bewertungspunkte der Hersteller und nicht einen kontrollierten Vergleich bei gleichem Gelenkdrehmoment und gleicher Drehzahl. Ein fairer Vergleich der Stromentnahme, des Kupferverlusts oder des Gesamtwirkungsgrads würde Betriebsdaten unter vergleichbaren Last-, Drehzahl- und thermischen Bedingungen erfordern. Das veröffentlichte Paar ist dennoch nützlich für die Dimensionierung eines Antriebs und eines Akkupacks, und es ist zugleich der Punkt, an dem die thermische Belastung eines Gelenks geschätzt statt abgelesen werden muss, weil der Nennstrom ein Wert für eine festgelegte Bedingung ist und die Bedingung, die eine bestimmte Maschine erzeugt, eine Frage für die Dokumentation des Herstellers ist. Ein Roboteraktuator mit hohem Drehmoment für eine solche Aufgabe wird über das Paar gewählt, das der Datensatz veröffentlicht, und nicht über den Drehmomentwert allein.
CubeMars AK80-64 KV80: 48 Nm Nenndrehmoment bei 64:1
Der CubeMars AK80-64 KV80 Roboteraktuator eröffnet die Gruppe mit 850 g und 98 × 61.9 mm auf einer 64:1-Stufe mit 48 Nm im Nenn- und 120 Nm im Spitzenbetrieb aus einem 24/48 V-Datensatz. Sein Nennstrom beträgt 7 A gegenüber einem Spitzenstrom von 19 A, und seine Drehzahlen sind für jede seiner beiden Nennspannungen veröffentlicht. Sein Datensatz führt zudem ein Verdrehspiel von 0.18 degree, ein maximales Drehmoment-zu-Masse-Verhältnis von 141.2 Nm/kg, ein Rücktreibmoment von 4.7 Nm und einen einzelnen magnetischen Encoder mit einer inneren Auflösung von 14-bit. Die 24-V-Hälfte seines Spannungsfensters ist in dieser Gruppe ungewöhnlich, und sie macht den Datensatz zu einem Kandidaten, wo der Bus nicht festgelegt ist. Nenndrehmoment, Nenndrehzahl und Leerlaufdrehzahl ändern sich allesamt zwischen den beiden Spannungen, sodass die 24-V- und 48-V-Werte gegen den Antrieb und den Akkupack gelesen werden müssen, die das Gelenk tatsächlich nutzen wird, bevor das Modul gewählt wird. Seine veröffentlichte Masse und sein Bauraum sind ein Ausgangspunkt für ein Gelenk mit engem Bauraum, und sie platzieren das Modul dort, wo es in ein kleines Gelenk hineinpassen muss, statt daneben.
CubeMars AKH70-48 V1.0 KV41: 74 Nm Nenndrehmoment bei 48:1
Der CubeMars AKH70-48 V1.0 KV41 Hohlwellen-Planetenaktuator ist das obere Ende der hier gezeigten Reihe mit 222 Nm Spitzendrehmoment und 74 Nm im Nennbetrieb, aus einer 48:1-Stufe in einem 48-V-Datensatz. Sein Nennstrom beträgt 6 A und sein Spitzenstrom 18 A, was der kleinste Spitzenstrom in der Gruppe für das größte Spitzendrehmoment ist. Bei einem Roboteraktuator mit hohem Drehmoment ist das Paar aus 74 Nm bei 6 A der Wert, der ein Gelenk beschreibt, das ein Glied über Stunden statt über Augenblicke an Ort und Stelle hält. Er ist zudem der einzige Datensatz hier mit einer Hohlbohrung, veröffentlicht mit 7 mm, und der einzige mit zwei Encodern – einem magnetischen Encoder auf der Motorseite und einem zweiten auf der Abtriebsseite, beide mit 21-bit-Auflösung. Seine Drehmomentdichte ist mit 159 Nm/kg veröffentlicht, sein Verdrehspiel mit 12 arcmin und sein Rücktreibmoment mit 2.22 Nm. Ein niedriges Rücktreibmoment ist ein veröffentlichtes Spezifikationsmerkmal, und es ist nützlich für ein Gelenk, das einer äußeren Bewegung widerstehen soll, doch für sich genommen belegt es weder die Konstruktionsabsicht des Moduls noch seine Fähigkeit, eine Last sicher zu halten. Das 48:1-Verhältnis und das Nenndrehmoment von 74 Nm sind die Werte, die diese Seite des Datensatzes beschreiben, und sie müssen zusammen mit den thermischen Bedingungen hinter der Dauerbemessung gelesen werden. Die Bohrung ist es, die ihn für einen Robotergelenkaktuator in einem bewegten Glied von dem anderen Datensatz trennt, und sie stellt das Modul als Kandidaten für eine Beinmaschine oder eine schwere Manipulatorachse heraus, statt die Wahl zu entscheiden.
Quasi-Direct-Drive-Stufe oder Planetenstufe für ein Gelenk mit 100 Nm
Ein Gelenk, das rund 100 Nm erzeugen muss, lässt sich aus mehr als einer Anordnung aufbauen, und die Wahl zwischen ihnen ist keine Frage, welche besser ist. Die beiden hier verglichenen Datensätze gehören zur Rubrik Roboteraktuatoren, und beide verwenden eine Planetenstufe. Der Weg mit niedrigem Verhältnis ist eine eigene Familie: Die Rubrik Quasi-Direct-Drive-Aktuatoren führt Module, die auf einer einzigen niedrigen Untersetzungsstufe aufgebaut sind, und der Kompromiss, den dieser Weg eingeht, wird in Quasi-Direct-Drive-Aktuatoren: Was ein 8:1-Verhältnis bringt auseinandergenommen. Was die beiden Wege trennt, ist, wo die Vervielfachung stattfindet, was sie an Strom kostet und wie viel von der Last ein Robotergelenkaktuator spüren darf.
Wo eine Planetenstufe mit hohem Verhältnis gewinnt
Die Stufe mit hohem Verhältnis gewinnt, wenn das Gelenk eine schwere Last über lange Zeit halten muss und wenn der bei diesem Halten aufgenommene Strom klein bleiben muss. Der 48:1-Datensatz hier veröffentlicht 74 Nm im Nennbetrieb bei 6 A und 222 Nm im Spitzenbetrieb bei 18 A; der 64:1-Datensatz veröffentlicht 48 Nm im Nennbetrieb bei 7 A und 120 Nm im Spitzenbetrieb bei 19 A. Nenndrehmoment und Spitzendrehmoment gegen die mit ihnen veröffentlichten Ströme zu lesen ist die Art, wie sich die beiden Datensätze in ihren veröffentlichten Werten trennen, und beide Hälften dieses Paares zählen: Der Nennwert ist das Halten, der Spitzenwert ist die Reserve, und der Strom neben jedem von beiden ist das, was die Wicklung an diesem Bewertungspunkt bezahlt. Bei einem gegebenen Gelenkdrehmoment kann ein höheres Übersetzungsverhältnis das erforderliche Motordrehmoment verringern, doch der resultierende Strom hängt von der Drehmomentkonstante des Motors, dem Wirkungsgrad der Übertragung und den Betriebsbedingungen ab. Die Stromangaben dieser beiden unterschiedlichen Module sollten nicht als kontrollierter Vergleich des für dasselbe Gelenkdrehmoment erforderlichen Stroms behandelt werden. Ein niedrigerer Strom in der Wicklung würde weniger Kupferverlust und weniger Wärme bedeuten, die aus einem Gehäuse ohne Lüfter abzuführen ist, und deshalb ist das Verhältnis bei einer Halteaufgabe wichtig, doch die Größe des Effekts lässt sich nicht an den beiden hier verglichenen Bewertungspunkten ablesen. Was es aufgibt, ist Abtriebsdrehzahl, und es gibt die Fähigkeit des Gelenks auf, von einer äußeren Kraft bewegt zu werden – der 48:1-Datensatz veröffentlicht ein Rücktreibmoment von 2.22 Nm gegen 4.7 Nm beim 64:1-Datensatz, beides kleine Zahlen, die beschreiben, wie viel von der Last der Motor noch spüren kann.
Was das Verhältnis mit Abtriebsdrehzahl und Wärme macht
Das Verhältnis bewegt Drehzahl und Drehmoment in entgegengesetzte Richtungen, und es bewegt die Wärme indirekt über den Strom. Weil die Abtriebsdrehzahl die Motordrehzahl geteilt durch das Verhältnis ist, erreicht ein Gelenk mit hohem Verhältnis dieselbe Gelenkdrehzahl bei einer viel höheren Motordrehzahl, was bei einer gegebenen Gegenspannung und Busspannung begrenzt, wie schnell das Gelenk laufen kann. Weil das Abtriebsdrehmoment das Motordrehmoment multipliziert mit dem Verhältnis ist, erreicht ein Gelenk mit hohem Verhältnis dasselbe Gelenkdrehmoment bei einem viel niedrigeren Motordrehmoment und damit bei einem viel niedrigeren Motorstrom. Die veröffentlichten Drehzahlwerte veranschaulichen die Unterschiede in der Abtriebsdrehzahl zwischen diesen Modulen: Der AKH70-48 V1.0 KV41 führt eine Nenndrehzahl von 28 rpm und eine Leerlaufdrehzahl von 35 rpm auf, während der AK80-64 KV80 23/48 rpm im Nennbetrieb und 37/75 rpm im Leerlauf für seine 24/48 V-Bemessungen aufführt. Diese Drehzahlwerte sollten getrennt von den veröffentlichten Spitzenstromangaben gelesen werden, es sei denn, der Hersteller liefert Testdaten, die sie mit einem bestimmten Arbeitspunkt verknüpfen. Sie beschreiben unterschiedliche Aufgaben von Robotergelenkaktuatoren statt unterschiedliche Stufen derselben Aufgabe. Ein Roboteraktuator mit hohem Drehmoment wird nicht ausgewählt, indem gefragt wird, welche Anordnung überlegen ist, sondern indem gefragt wird, in welcher jener beiden Kombinationen die Aufgabe des Gelenks tatsächlich ihre Zeit verbringt.
Einen Roboteraktuator mit hohem Drehmoment auf eine Gelenkaufgabe abstimmen
Die drei folgenden Schritte wenden die Spalten in der Reihenfolge an, die eine Gelenkaufgabe in eine engere Auswahl verwandelt. Es sind dieselben Spalten, an denen ein Roboteraktuator mit hohem Drehmoment beurteilt wird, genommen in der Reihenfolge, in der eine Aufgabe sie einschränkt. Bei den Datensätzen hier führen sie zudem zur Anwendungsseite Gelenkmodul, wo dieselbe Aufgabe mit ihren eigenen Filterattributen beschrieben wird.
Beginne beim Worst-Case-Halten, nicht beim Reisebetrieb
Das Worst-Case-Halten ist die stehende Last, die das Gelenk über die längste ununterbrochene Zeit an Ort und Stelle halten muss, und es legt die Daueranforderung fest. Für ein Knie ist es der Anteil der Körpermasse, den das Gelenk über den Einbeinstand trägt; für eine Schulter ist es das Werkzeug, das am Ende eines voll ausgestreckten Arms gehalten wird; für eine Hüfte ist es der schwerere der beiden Fälle. Das sind Ausgangswerte und keine festen Anforderungen, weil der Massenschwerpunkt, der Hebelarm, die Haltung, in der das Gelenk arbeitet, und die dynamischen Lasten, die das Segment trägt, allesamt das Drehmoment verändern, das das Gelenk erzeugen muss. Dieser Wert wird gegen das veröffentlichte Nenndrehmoment verglichen und nicht gegen den Spitzenwert, und der daneben veröffentlichte Strom wird dagegen verglichen, was der Antrieb und der Akkupack über dieselbe Dauer liefern können. Das veröffentlichte Paar aus Nenndrehmoment und Spitzendrehmoment wird hier am Nennende gelesen, und ein Robotergelenkaktuator, der auf seinen Spitzenwert abgestimmt ist, läuft bei einem Halten dieser Art heiß. Bei den Datensätzen hier betragen die Nennwerte 48 Nm und 74 Nm, und ein Gelenk, dessen Worst-Case-Halten über dem liegt, auf das es abgestimmt wurde, lässt sich durch einen späteren Schritt nicht retten.
Dann die Drehzahl bei diesem Drehmoment
Drehzahl und Drehmoment sind auf entgegengesetzten Seiten desselben Kompromisses veröffentlicht, sodass der zweite Schritt die von der Aufgabe benötigte Gelenkdrehzahl festlegt und das Verhältnis liest, das sie erzeugt. Abtriebsdrehmoment, Abtriebsdrehzahl, Rücktreibbarkeit und thermische Belastung werden zusammen gelesen und nicht in einer strengen Einbahnreihenfolge, sodass das Verhältnis, das der erste Schritt scheinbar festgelegt hat, hier gegen die von der Aufgabe benötigte Drehzahl erneut betrachtet wird. Eine distale Achse, die einer schnellen Trajektorie folgen muss, möchte ein niedriges Verhältnis und die damit einhergehende Abtriebsdrehzahl; eine proximale Achse, die eine Last langsam tragen muss, möchte ein hohes Verhältnis und nimmt eine niedrige Abtriebsdrehzahl in Kauf. Die beiden Datensätze hier erreichen im Leerlauf 35 rpm und 37/75 rpm, ein Bereich, der eng genug ist, dass ein Gelenk, das eine schnelle distale Achse braucht, außerhalb davon fallen wird. Ein Roboteraktuator mit hohem Drehmoment, dessen Verhältnis gewählt wurde, bevor die Drehzahlanforderung festgelegt war, muss üblicherweise ersetzt und nicht neu abgestimmt werden.
Dann der thermische Lastzyklus
Der dritte Schritt ist derjenige, der zwischen zwei Modulen entscheidet, die beide die ersten zwei bestehen. Eine Aufgabe, die eine Last dauerhaft hält, verbraucht den Nennstrom für den größten Teil des Zyklus; eine Aufgabe, die wiederholt eine distale Masse beschleunigt, verbraucht den Spitzenstrom häufiger, als der Durchschnitt nahelegt. Die beiden Datensätze hier veröffentlichen Nennströme von 7 A und 6 A und Spitzenströme von 19 A und 18 A, und die Lücke zwischen den beiden Werten ist der Punkt, an dem ein Lastzyklus entweder passt oder nicht. Der Lastzyklus ist die letzte Spalte, und bei einem Roboteraktuator mit hohem Drehmoment ist er oft derjenige, der zwischen zwei Modulen entscheidet, die die ersten zwei Schritte bestehen. Was die Datensätze nicht veröffentlichen, ist der Temperaturanstieg hinter dem Dauerwert, die Montagebedingung, unter der er gemessen wurde, und die Umgebung, die das Gelenk tatsächlich sehen wird. Das sind Fragen für die Dokumentation des Herstellers, und der ehrliche Schritt ist, sie dorthin zu stellen, statt eine Antwort aus einem benachbarten Datensatz abzuleiten.
Die drei auf diese Gruppe angewandten Schritte ergeben eine engere Auswahl und keine Antwort:
- Ein Gelenk mit engem Bauraum und einem nicht festgelegten Bus. Der AK80-64 KV80 ist der 850-g-Datensatz bei 64:1, mit einem 24/48 V-Fenster und 48 Nm im Nennbetrieb gegen 120 Nm im Spitzenbetrieb. Er ist ein Kandidat, wo diese Bedingungen passen, und der Arbeitspunkt und die thermische Belastung müssen für das konkrete Gelenk noch geprüft werden.
- Ein Gelenk, das eine schwere Last über lange Zeiträume halten muss. Der AKH70-48 V1.0 KV41 ist der 48:1-Datensatz bei 1396 g, mit 74 Nm im Nennbetrieb bei 6 A, 222 Nm im Spitzenbetrieb bei 18 A und einer 7 mm Bohrung für die Leitungsführung. Er ist ein Kandidat für diese Aufgabe, und die thermische Bedingung hinter der Dauerbemessung ist der Punkt, der mit dem Hersteller zu bestätigen ist, bevor das Gelenk festgelegt wird.
Häufig gestellte Fragen
QWas ist ein Roboteraktuator mit hohem Drehmoment?
Ein Roboteraktuator mit hohem Drehmoment ist ein verpacktes Gelenkmodul, das einen bürstenlosen Motor, eine Untersetzungsstufe und – in der integrierten Form – die Rückführung und einen Antrieb in einem Gehäuse vereint und das für ein Abtriebsdrehmoment oberhalb des Niveaus veröffentlicht wird, das ein kleiner rahmenloser Bausatz erreicht. Der Begriff beschreibt eine Klasse und keine Schwelle: Die in diesem Leitfaden verglichenen Datensätze veröffentlichen 120 Nm und 222 Nm Spitzendrehmoment, während ein rahmenloser Stator-Rotor-Bausatz, der für dieselben Maschinen verkauft wird, oft mit wenigen Newtonmetern veröffentlicht wird und das Lager, den Encoder und den Antrieb dem Integrator überlässt. Was einen Roboteraktuator mit hohem Drehmoment auswählbar macht und was einen Robotergelenkaktuator dieser Klasse nutzbar macht, ist nicht der Spitzenwert allein, sondern das Paar aus Nenndrehmoment und Nennstrom, das darunter liegt.
QWorin unterscheiden sich Nenndrehmoment und Spitzendrehmoment bei einem Robotergelenkaktuator?
Das Nenndrehmoment ist das Abtriebsdrehmoment, das der Hersteller für eine angegebene Busspannung und Umgebung angibt, und es wird zusammen mit dem zugehörigen Nennstrom veröffentlicht. Dauerhaftes Halten bei diesem Wert hängt von den thermischen Bedingungen hinter der Bemessung ab – Umgebung, Montage, Wärmeabgabe und Lastzyklus –, sodass der Wert eine definierte Menge von Bedingungen beschreibt und nicht eine unbegrenzte Fähigkeit, die Last zu halten. Das Spitzendrehmoment ist ein kurzer Ausflug, den das Modul während einer Beschleunigung, eines Aufsetzens oder einer Balancierkorrektur erreichen kann, und es wird mit einem größeren Spitzenstrom und in den meisten Datensätzen mit einem Zeitfenster veröffentlicht. Bei den Datensätzen hier sind die beiden Paare 48 Nm bei 7 A gegen 120 Nm bei 19 A sowie 74 Nm bei 6 A gegen 222 Nm bei 18 A. Der Spitzenwert ist eine Reserve und kein Arbeitspunkt, und ein Gelenk, das gegen die Spitze dimensioniert wird, läuft heiß.
QWie wird das Drehmoment eines Aktuators auf eine Robotergelenkaufgabe abgestimmt?
Drei Schritte, in dieser Reihenfolge. Erstens wird die Worst-Case-stehende Last, die das Gelenk über den längsten ununterbrochenen Zeitraum halten muss, gegen das veröffentlichte Nenndrehmoment und den daneben stehenden Strom verglichen. Zweitens wird die von der Aufgabe benötigte Gelenkdrehzahl gegen die vom Verhältnis erzeugte Abtriebsdrehzahl verglichen, weil Drehmoment und Drehzahl auf entgegengesetzten Seiten desselben Verhältnisses liegen. Drittens wird der Lastzyklus – wie viel Zeit das Gelenk mit Halten und wie viel mit Beschleunigen verbringt – gegen die Lücke zwischen dem Nennstrom und dem Spitzenstrom verglichen. Ein Robotergelenkaktuator, der alle drei Schritte besteht, ist ein Kandidat; die thermische Bedingung hinter dem Dauerwert und die Montage, unter der er gemessen wurde, sind getrennte Fragen für die Dokumentation des Herstellers.
QWie verändert das Übersetzungsverhältnis das Drehmoment, das ein Roboteraktuator mit hohem Drehmoment liefert?
Das Verhältnis vervielfacht das Rotordrehmoment auf dem Weg zum Gelenk und teilt die Rotordrehzahl durch denselben Faktor. Eine 48:1-Stufe verwandelt daher ein bescheidenes Motordrehmoment bei niedriger Abtriebsdrehzahl in ein großes Gelenkdrehmoment, während eine 64:1-Stufe aus einem ähnlichen Motor ein niedrigeres Gelenkdrehmoment erzeugt und eine etwas höhere Abtriebsdrehzahl erreicht. Die Datensätze hier zeigen die Arithmetik im Strom und nicht im Drehmoment: 222 Nm im Spitzenbetrieb bei 18 A auf einer 48:1-Stufe gegen 120 Nm im Spitzenbetrieb bei 19 A auf einer 64:1-Stufe. Ein Roboteraktuator mit hohem Drehmoment lässt sich daher nicht allein über das Verhältnis vergleichen: Innerhalb eines Moduls bewegt das Verhältnis drei Größen auf einmal – Abtriebsdrehmoment nach oben, Abtriebsdrehzahl nach unten und die Last, die das Gelenk von außen spüren kann, mit nach unten –, doch der Unterschied zwischen zwei Datensätzen hängt auch von der eigenen Drehmomentkapazität jedes Motors, seinem Wirkungsgrad der Übertragung, dem ihm erlaubten Strom und dem Nennarbeitspunkt ab, den sein Hersteller veröffentlicht hat.
QErhöht ein 48-V-Bus das Drehmoment eines Roboteraktuators?
Er erhöht das Drehmoment nicht direkt; er verändert die Drehzahl, die das Modul erreichen kann, und den Strom, den es bei einer gegebenen Abtriebsleistung aufnimmt. KV ist rpm pro Volt, sodass bei festem KV ein höherer Bus die Drehzahlobergrenze anhebt, und bei einer gegebenen Wellenleistung bedeutet ein höherer Bus im Allgemeinen einen niedrigeren Versorgungsstrom und damit einen geringeren Kupferverlust in der Wicklung. Die Drehzahlspalten in der obigen Tabelle zeigen die Wirkung eines Zwei-Spannungs-Datensatzes: Der AK80-64 KV80 veröffentlicht 23/48 rpm im Nennbetrieb und 37/75 rpm im Leerlauf für sein 24/48 V-Fenster. Was ein höherer Bus nicht ändert, ist das Übersetzungsverhältnis, der Bauraum oder das Nenndrehmoment und Spitzendrehmoment, für das das Modul selbst veröffentlicht ist, und er bringt einen schwereren Akkupack, einen höher bemessenen Antrieb und eine andere Menge von Isolations- und Steckverbinderfragen mit sich.
QWelche Roboteraktuatoren erreichen 100 Nm Spitzendrehmoment oder mehr?
Unter den in diesem Leitfaden verglichenen Datensätzen liegen zwei integrierte CubeMars-Module oberhalb von 100 Nm veröffentlichtem Spitzendrehmoment: der AK80-64 KV80 mit 120 Nm und der AKH70-48 V1.0 KV41 mit 222 Nm. Jeder ist mit seinem eigenen Paar aus Nenndrehmoment und Spitzendrehmoment, seinem eigenen Strompaar, einem Verhältnis und einem Bauraum veröffentlicht, und die beiden decken unterschiedliche Gelenkaufgaben ab statt zweier Stufen derselben – ein 24/48 V-Modul mit 850 g und ein 48:1-Hohlwellenmodul mit 74 Nm im Nennbetrieb. Ein Gelenk, dessen stehende Last oberhalb des oberen Endes dieses Bereichs liegt, fällt aus dem heraus, was diese beiden Datensätze abdecken, und benötigt eine andere Anordnung.
Offizielle Ressourcen
CubeMars veröffentlicht für jedes Modul eine offizielle Produktseite mit seinem Spezifikationspanel, und diese Seiten bleiben die maßgebliche Quelle für jeden in diesem Leitfaden zitierten Wert – zum Beispiel die Produktseite des AK80-64 KV80 und die Produktseite des AKH70-48 V1.0 KV41. Die Werte für Drehmoment, Strom, Drehzahl, Verhältnis, Gewicht und Bauraum in der obigen Tabelle sind die Werte, die diese Seiten für jedes Modul veröffentlichen. Ein Temperaturanstieg hinter einer Dauerbemessung, die Montagebedingung, unter der ein Wert gemessen wurde, ein Feld, das ein Datensatz nicht trägt, oder die Länge eines Spitzenausflugs ist eine Frage für die Dokumentation des Herstellers und kein Wert, der aus dem Spezifikationspanel abgeleitet werden kann.
Wie es weitergeht
Für eine engere Auswahl statt einer Lektüre erledigen drei Werkzeuge auf der Plattform die Arbeit nacheinander. Die vollständige Rubrik Roboteraktuatoren erkunden, um diese Module neben den leichteren Gelenken derselben Reihe zu sehen, mit Auswahl nach Verhältnis, Nenndrehmoment und veröffentlichtem Bauraum eingrenzen und die Kandidaten dann in Produktvergleich gegeneinander stellen. Die Anwendungsseite Gelenkmodul führt dieselbe Aufgabe mit ihren eigenen Filterattributen, und die Rubrik Quasi-Direct-Drive-Aktuatoren deckt die Anordnung mit niedrigem Verhältnis ab.
Zwei weitere Artikel behandeln die Teile einer Gelenkauswahl, die ein Modulvergleich nicht klärt. Roboteraktuatoren: Passenden integrierten Aktuator für Robotergelenke wählen nimmt das integrierte Modul von innen auseinander – Motor, Untersetzungsstufe, Rückführung und Antrieb – und ist die Referenz dafür, was im Gehäuse ankommt. 48-V-Roboteraktuatoren: Modelle, Leistungsvorteile und Systemgrenzen folgt der Busentscheidung durch den Antrieb, den Akkupack und die Steckverbinder, was der Schritt ist, der zwischen der Wahl eines Roboteraktuators mit hohem Drehmoment und seinem Betrieb in einer Maschine liegt.
Die Kurzfassung: Zuerst die Worst-Case-stehende Last festlegen, weil sie der einzige Wert ist, den das Gelenk lange hält; zweitens das Verhältnis festlegen, weil das Verhältnis Abtriebsdrehmoment und Abtriebsdrehzahl zugleich festlegt und nachträglich nicht angepasst werden kann; drittens den Bus und den Nennstrom zusammen lesen, weil der Bus den Strom verändert und der Strom das ist, womit die Wicklung leben muss; und zuletzt die thermische Bedingung hinter dem Dauerwert mit dem Hersteller bestätigen, weil das die eine Spalte ist, die ein Spezifikationspanel selten trägt. Innerhalb dieser Gruppe trennt diese Reihenfolge den 850-g-Datensatz mit 64:1 vom 48:1-Hohlwellenmodul, bevor irgendein einzelnes Gelenk gegen ein anderes abgewogen wird.