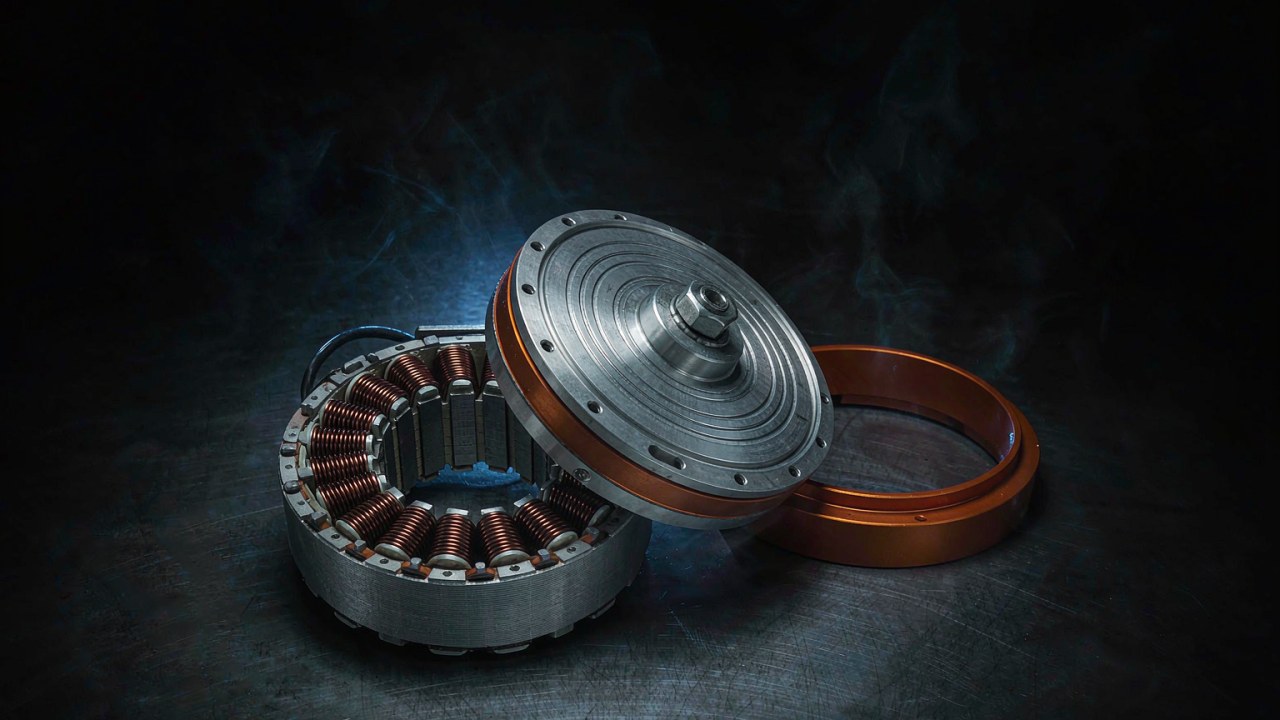
Un attuatore robotico ad alta coppia è un modulo integrato - un motore brushless, uno stadio di riduzione, il feedback e un azionamento in un unico contenitore - scelto per la coppia che un giunto robotico deve mantenere anziché per il valore più alto su un pannello di specifiche. Il termine porta con sé un confine che una specifica di motore da sola non ha: un kit frameless venduto per la stessa classe di macchina può pubblicare una coppia di picco di pochi newton metri e lasciare all’integratore il cuscinetto, l’encoder e l’azionamento, mentre un attuatore robotico ad alta coppia integrato per un’anca, un ginocchio o una spalla è pubblicato oltre 100 Nm. I due record confrontati qui - il CubeMars AK80-64 KV80 e l’AKH70-48 V1.0 KV41 - si collocano a 120 e 222 Nm di coppia di picco in contenitori da 850 g e 1396 g, e lo scarto tra loro deriva da tre decisioni anziché da due livelli di qualità. Il confine tra un kit frameless e un modulo integrato è analizzato in Motore coppia frameless ad alta coppia: da dove viene la coppia, e lo stesso impiego è descritto nella categoria Attuatori robotici.
Risposta rapida
La prima decisione è il mantenimento, non il picco. Un attuatore per giunti robotici trascorre la maggior parte della sua vita vicino a un carico statico - un braccio che sostiene un utensile, un ginocchio che assorbe una quota della massa corporea, una gamba in appoggio - e il valore che descrive quella condizione è la coppia continua, o nominale. La coppia di picco descrive una breve escursione che il modulo può compiere senza danni immediati, ed è una riserva anziché un punto di lavoro. Un attuatore robotico ad alta coppia viene quindi preselezionato rispetto al carico statico per primo, con il valore di picco letto come margine per l’accelerazione, l’atterraggio e il recupero dell’equilibrio.
La seconda decisione è lo stadio di riduzione, perché è il rapporto a trasformare un motore piccolo in un giunto. I due moduli qui impiegano stadi 64:1 e 48:1, e il rapporto muove velocità in uscita e coppia in uscita in direzioni opposte nello stesso momento in cui cambia quanta parte del carico il giunto può percepire attraverso gli ingranaggi. Un rapporto di riduzione alto moltiplica la coppia in uscita e riduce la velocità in uscita. Può anche rendere il giunto più difficile da retroazionare, perché l’inerzia lato motore e le perdite di trasmissione incidono sul moto percepito all’uscita. La retroazionabilità effettiva dipende dal progetto del riduttore, dall’attrito, dall’efficienza di trasmissione, dalle caratteristiche del motore e dallo stato di controllo, quindi il solo rapporto di riduzione non determina con quanta facilità una forza esterna possa muovere il giunto. Un rapporto viene quindi scelto in funzione di un impiego anziché di un numero obiettivo. Leggere un attuatore robotico ad alta coppia significa leggere insieme il rapporto e l’avvolgimento, perché ciascuno dei due da solo lascia il giunto indefinito. Un attuatore per giunti robotici costruito sul rapporto sbagliato non può essere corretto in seguito cambiando l’avvolgimento.
La terza decisione è quella termica, ed è la più facilmente trascurata. La coppia nominale è un’affermazione termica, ed è la coppia in uscita specificata dal produttore in condizioni operative e termiche dichiarate. Che possa essere mantenuta in continuo su un determinato robot dipende da fattori come la temperatura ambiente, il montaggio, la dissipazione del calore, le impostazioni dell’azionamento e il ciclo di lavoro, quindi le condizioni alla base del valore pubblicato vanno confermate con il produttore prima di dimensionare un giunto per un carico prolungato. La tensione di bus fissa quanta corrente serve per una data potenza in uscita, la resistenza dell’avvolgimento trasforma quella corrente in perdita nel rame, e il modulo dissipa poi il calore attraverso il proprio contenitore. Nei due record qui la coppia nominale è 48 Nm e 74 Nm, e ciascuno di quei valori è legato a una corrente nominale pubblicata accanto - 7 A e 6 A. Selezionare un attuatore robotico ad alta coppia significa scegliere l’abbinamento di coppia e corrente dentro cui un impiego può vivere, e su un attuatore per giunti robotici è quell’abbinamento che il record pubblica, non il solo valore di coppia.
Che cosa rende alta la coppia di un attuatore robotico
L’alta coppia è una relazione tra un valore in uscita e le condizioni in cui è stato ottenuto, e non è un grado che un modulo possieda o meno. Per un attuatore robotico ad alta coppia quella relazione è dichiarata nelle condizioni stampate accanto ai valori di coppia anziché nei soli valori. Tre grandezze ne portano la maggior parte: la coppia che il modulo mantiene in continuo, la coppia che può raggiungere brevemente e il punto della catena di trasmissione in cui avviene la moltiplicazione. Le tre sezioni seguenti le trattano in quest’ordine.
La coppia nominale è il valore che un giunto mantiene in continuo
La coppia nominale è pubblicata per una tensione di bus dichiarata e una condizione termica dichiarata, ed è la coppia in uscita che il record specifica per le condizioni indicate accanto. Rimanere a quel valore per tutto il tempo richiesto dall’impiego è una questione che riguarda la macchina su cui il modulo è montato - temperatura ambiente, montaggio, dissipazione del calore, impostazioni dell’azionamento e ciclo di lavoro - anziché una proprietà che il valore porti con sé. È limitata dall’alto dall’avvolgimento anziché dai magneti: la corrente che un avvolgimento può sopportare indefinitamente è fissata da quanto in fretta il calore che genera riesca a uscire dal modulo, e il modulo non dispone di un raffreddamento attivo proprio. Nei record qui la coppia nominale è 48 Nm sull’AK80-64 KV80 a 7 A e 74 Nm sull’AKH70-48 V1.0 KV41 a 6 A. I rapporti tra quegli abbinamenti differiscono più di quanto differiscano i valori di coppia, ed è il primo segno che un attuatore robotico ad alta coppia si seleziona sull’abbinamento e non sulla sola coppia.
Esiste anche una condizione che la coppia nominale non copre da sola: un giunto che mantiene una posa a velocità zero assorbe comunque corrente, e quindi produce comunque calore nell’avvolgimento. La potenza meccanica in uscita è zero a velocità nulla, quindi un valore indicato come potenza nominale non delimita il caso di mantenimento. Un attuatore per giunti robotici che mantiene una posa tutto il giorno viene quindi dimensionato sulla corrente nominale tanto quanto sulla coppia nominale. La corrente che l’avvolgimento può sopportare in quello stato è ancora fissata dalle stesse condizioni termiche della valutazione stessa - temperatura ambiente, montaggio, dissipazione del calore e ciclo di lavoro - ed è ulteriormente limitata da ciò che l’azionamento può fornire e da ciò che il carico richiede. Per un attuatore robotico ad alta coppia il caso di mantenimento è quindi una questione di corrente, ma la risposta è un valore per un insieme dichiarato di condizioni anziché un livello valido in ogni installazione, ed è la corrente a dimensionare l’azionamento.
La coppia di picco è una breve escursione, non un punto di lavoro
La coppia di picco è pubblicata insieme a una corrente di picco e a una finestra temporale che il record di solito indica separatamente, ed è la coppia che un giunto può raggiungere durante un’accelerazione, un atterraggio o una correzione. I due record qui pubblicano 120 Nm a 19 A e 222 Nm a 18 A. La coppia di picco va valutata insieme alla corrente di picco, alla durata consentita dell’escursione e alle condizioni operative del produttore. Un attuatore per giunti robotici che raggiunge una coppia di picco elevata attraverso una corrente molto grande impone un carico termico corrispondentemente grande all’avvolgimento e assorbe una corrente corrispondentemente grande dall’azionamento e dal pacco, ma una corrente di picco pubblicata inferiore non dimostra di per sé un’efficienza maggiore o un consumo energetico minore, soprattutto quando i moduli confrontati differiscono per progetto del motore, rapporto di riduzione e punto di funzionamento nominale. Un attuatore robotico ad alta coppia il cui record non dichiari né una corrente di picco né una finestra temporale lascia l’escursione indefinita. Un attuatore robotico ad alta coppia destinato a un giunto che raggiunge spesso il proprio picco viene quindi scelto sulla corrente di picco e su quanto dura l’escursione, non sul solo valore di coppia di picco.
Dove lo stadio di riduzione subentra all’avvolgimento
La coppia al giunto non è la coppia al rotore. Uno stadio di riduzione moltiplica la coppia del rotore per il proprio rapporto e divide la velocità del rotore per lo stesso rapporto, quindi un motore modesto può produrre una grande coppia al giunto attraverso un rapporto elevato, al prezzo della velocità in uscita. È questa la separazione tra le due strade che un costruttore di macchine può imboccare. Aumentare la coppia propria di un motore significa aumentarne il diametro, la lunghezza del pacco e quindi la massa; aggiungere riduzione significa conservare il motore e pagare in velocità, gioco e retroazionabilità. Un attuatore per giunti robotici che deve poter essere retroazionato da una persona e uno che deve mantenere un carico pesante si collocano sui lati opposti di quella scelta. Un attuatore robotico ad alta coppia è la seconda di quelle strade confezionata come unità, e il rapporto pubblicato con esso - 64:1 e 48:1 nei record qui - dichiara quanto lontano lungo quella strada il modulo sia stato portato. È un’affermazione sul principio anziché sui due record messi l’uno contro l’altro, perché la coppia in uscita e la corrente che ciascuno pubblica dipendono anche dalla propria capacità di coppia del motore e dal punto di funzionamento nominale che il suo produttore ha scelto di dichiarare.
Le specifiche che decidono un attuatore robotico ad alta coppia
Il pannello pubblicato di un modulo integrato porta più righe di quante ne serva a una selezione. Cinque di esse, prese insieme, descrivono il giunto che il modulo può servire: i due valori di coppia, il rapporto, il bus e la sua corrente, l’ingombro meccanico e l’affermazione termica alla base del valore continuo. Per un attuatore per giunti robotici la disciplina utile è leggere quei cinque come un unico insieme, perché un attuatore robotico ad alta coppia che ne soddisfi quattro e ne manchi il quinto resta il modulo sbagliato. Le sezioni seguenti li trattano uno per uno.
Coppia nominale e coppia di picco
Coppia nominale e coppia di picco rispondono a domande diverse, e il rapporto tra esse non è un punteggio di qualità per un attuatore per giunti robotici. L’AK80-64 KV80 pubblica 48 Nm nominali contro 120 Nm di picco, un fattore di 2.5, e l’AKH70-48 V1.0 KV41 pubblica 74 Nm contro 222 Nm, un fattore di 3.0. Ciò che quei fattori descrivono è la grandezza della riserva pubblicata al di sopra del carico statico, ed è un rapporto tra due numeri di specifica anziché una misura del margine di controllo utilizzabile o delle prestazioni dinamiche consentite. Un giunto il cui impiego è per lo più di mantenimento vuole il valore nominale alto rispetto al carico; un giunto che accelera ripetutamente una massa distale vuole la riserva, e con essa la corrente di picco con cui la riserva si acquista. Un attuatore robotico ad alta coppia si preseleziona chiedendo quale delle due l’impiego spende.
Rapporto di riduzione e velocità in uscita
Il rapporto fissa la velocità del giunto con la stessa direttezza con cui ne fissa la coppia. La velocità in uscita è la velocità del motore divisa per il rapporto, quindi i moduli 48:1 e 64:1 raggiungono 28 rpm e 23/48 rpm ai rispettivi punti nominali e 35 rpm e 37/75 rpm a vuoto. I due valori per l’AK80-64 KV80 sono lo stesso modulo descritto alle due tensioni di bus che il suo record copre. Quelle velocità in uscita sono velocità del giunto, non velocità del rotore, e un attuatore per giunti robotici che richieda un asse distale rapido e uno che richieda un mantenimento pesante vorranno estremi opposti di quella colonna. Il rapporto è anche l’unica colonna che muove insieme coppia nominale e coppia di picco, perché le moltiplica entrambe in uscita.
Tensione di bus e corrente continua
La tensione di bus si sceglie fuori dal modulo, e decide la corrente che il modulo assorbe per una data potenza in uscita più di quanto decida la coppia. Un bus più alto a un dato livello di potenza all’albero significa in genere una corrente di alimentazione inferiore e quindi una perdita nel rame minore, al prezzo di un pacco più pesante e di un azionamento di classe superiore. Uno dei due record qui è pubblicato per il solo 48 V, e l’altro porta un record 24/48 V con due velocità e due velocità a vuoto elencate accanto. La corrente continua pubblicata con la coppia nominale è il valore che collega le due, e per un attuatore per giunti robotici è anche il valore che dimensiona lo stadio di azionamento e il cablaggio. Un attuatore robotico ad alta coppia è pubblicato insieme al proprio bus, e i due si leggono insieme. Il tema più ampio del far funzionare questi moduli su un bus a 48 V è analizzato in Attuatori robotici a 48 V: modelli, vantaggi e vincoli.
Massa, ingombro e alesaggio
La massa a un giunto si paga due volte su una macchina con zampe, perché il segmento in cui risiede deve essere portato e accelerato dai giunti a monte. I due record qui coprono 850 g e 1396 g, in ingombri di 98 × 61.9 mm e 90 × 81.5 mm, e le differenze di forma contano quanto le differenze di massa: una lunghezza assiale di 61.9 mm e una di 81.5 mm sono ingombri meccanici diversi, e quale dei due si adatti a un dato giunto dipende dallo schema di montaggio, dallo spazio disponibile e dal percorso dei carichi anziché dalla sola lunghezza assiale. Un attuatore per giunti robotici montato in un arto esistente è vincolato dalla forma in cui deve inserirsi quanto dalla sua massa. L’alesaggio è una terza decisione dentro la stessa colonna - uno dei record qui pubblica un foro passante di 7 mm per i cavi instradati attraverso il giunto, che elimina un anello di cablaggio da un arto in movimento. Un attuatore robotico ad alta coppia non può essere confrontato sul solo diametro.
Impiego termico e che cosa copre il valore continuo
Il valore continuo è un’affermazione su una temperatura, e vale la pena sapere quale. Coppia nominale e coppia di picco sono entrambe affermazioni su una temperatura dell’avvolgimento, e nessuna delle due è un valore che un modulo possa mantenere per un tempo arbitrario. La classe di isolamento fissa la temperatura che l’avvolgimento può raggiungere, e l’intervallo di temperatura ambiente pubblicato con il modulo fissa l’altro estremo della differenza. Entrambi i record qui pubblicano classe di isolamento H e intervalli di temperatura ambiente operativa da -20 a 50 gradi. Ciò che un record di questo tipo normalmente non pubblica è l’aumento di temperatura ipotizzato, la condizione di montaggio in cui è stato misurato e come il valore cambi quando il modulo è imbullonato a una struttura metallica che conduce via il calore anziché trovarsi in aria ferma. Sono domande per la documentazione del produttore, e un attuatore robotico ad alta coppia il cui impiego si avvicini al proprio valore continuo vale la pena confermarlo lì prima che il giunto venga impegnato.
Moduli attuatori robotici ad alta coppia oltre 100 Nm di picco a confronto
I due record confrontati qui sono moduli CubeMars integrati la cui coppia di picco pubblicata supera i 100 Nm, esposti come un unico insieme di specifiche e ordinati per coppia di picco pubblicata, così che il passaggio dal giunto più leggero a quello più pesante sia visibile nella colonna stessa. Ogni valore è quello che il produttore pubblica per quel modulo, e nessuna cella è stimata o convertita. Dove un record non porta un campo, la tabella lo dichiara anziché colmare la lacuna. Entrambi sono candidati per la stessa famiglia di giunti, e ciascuno è un attuatore robotico ad alta coppia per un punto diverso dell’impiego.
| Modello | Rapporto di riduzione | Coppia nominale | Coppia di picco | Tensione nominale | Corrente nominale | Corrente di picco | Velocità nominale | Velocità a vuoto | Peso | Ingombro |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Modello, rapporto di riduzione, coppia nominale, coppia di picco, tensione nominale, corrente nominale, corrente di picco, velocità nominale, velocità a vuoto, peso e ingombro come pubblicati dal produttore per i due moduli integrati confrontati qui, ordinati per coppia di picco pubblicata. Coppia nominale e corrente nominale sono l’abbinamento pubblicato insieme per un impiego continuo; coppia di picco e corrente di picco sono l’abbinamento pubblicato per una breve escursione, e la durata di quell’escursione è una condizione separata che questa tabella non riporta. Velocità e ingombro sono valori lato uscita per il giunto, non valori lato rotore. Dove sono mostrate due velocità per un solo modello, il record copre due tensioni nominali e pubblica una velocità per ciascuna, nell’ordine 24 V e poi 48 V. Il peso è pubblicato come un unico valore per il modulo, cavi inclusi. Nessuna colonna separata ripete il valore KV, perché ciascun nome di modello nella tabella porta il proprio.
Due letture risaltano una volta che entrambi sono su una sola pagina, e nessuna delle due è la colonna della coppia. La prima è che una coppia di picco maggiore non costa una corrente maggiore. L’AKH70-48 V1.0 KV41 pubblica 222 Nm di coppia di picco a 18 A, mentre l’AK80-64 KV80 pubblica 120 Nm a 19 A, quindi il modulo con quasi il doppio della coppia di picco richiede una corrente marginalmente inferiore. È un’osservazione sulla specifica anziché una classifica di efficienza: i due record differiscono per progetto del motore, KV, package e controllo oltre che per rapporto, e ogni valore di picco è un punto di targa che il suo produttore pubblica anziché il risultato di una prova controllata alla stessa coppia e velocità al giunto. Uno stadio 48:1 o 64:1 moltiplica effettivamente la coppia del rotore per il rapporto, quindi la corrente richiesta all’avvolgimento è fissata dalla coppia del rotore anziché dalla coppia al giunto, ma il rapporto è solo una delle ragioni per cui i due record si separano. Su un giunto il cui impiego è un mantenimento pesante anziché un movimento rapido, è quella la differenza che decide il modulo, e non è visibile nella sola colonna della coppia di picco. Per un attuatore robotico ad alta coppia la colonna della corrente si legge quindi contro la colonna della coppia anziché dopo di essa.
La seconda lettura è che i due record si separano sul rapporto anziché sulla massa. L’AK80-64 KV80 e l’AKH70-48 V1.0 KV41 pubblicano 850 g e 1396 g in ingombri di 98 × 61.9 mm e 90 × 81.5 mm, uno su uno stadio 64:1 e l’altro su uno stadio 48:1. A masse diverse i due occupano classi di ingombro diverse, offrono velocità in uscita diverse e assorbono correnti diverse. È il promemoria più chiaro nella tabella che la massa è un esito di confezionamento anziché una descrizione dell’impiego, e che scegliere tra due record di attuatori robotici ad alta coppia dipende dall’aritmetica del giunto anziché dal peso.
Una terza lettura riguarda l’abbinamento continuo. La corrente nominale pubblicata accanto alla coppia nominale è 7 A sul modulo più leggero e 6 A su quello più pesante, e il modulo con il rapporto maggiore è quello che richiede la corrente minore. L’AKH70-48 V1.0 KV41 pubblica una coppia in uscita nominale maggiore e una corrente nominale minore rispetto all’AK80-64 KV80 in questo insieme di dati di due modelli, e questi valori descrivono i rispettivi punti di targa dei produttori anziché un confronto controllato alla stessa coppia e velocità al giunto. Un confronto equo dell’assorbimento di corrente, della perdita nel rame o dell’efficienza complessiva richiederebbe dati di esercizio a carico, velocità e condizioni termiche comparabili. L’abbinamento pubblicato resta comunque utile per dimensionare un azionamento e un pacco, ed è anche il punto in cui l’impiego termico di un giunto va stimato anziché letto, perché la corrente nominale è un valore per una condizione dichiarata e la condizione che una macchina specifica crea è una domanda per la documentazione del produttore. Un attuatore robotico ad alta coppia per un impiego di quel tipo si sceglie sull’abbinamento che il record pubblica, non sul solo valore di coppia.
CubeMars AK80-64 KV80: 48 Nm nominali a 64:1
L’Attuatore robotico CubeMars AK80-64 KV80 apre il gruppo a 850 g e 98 × 61.9 mm, su uno stadio 64:1 con 48 Nm nominali e 120 Nm di picco da un record 24/48 V. La sua corrente nominale è 7 A contro una corrente di picco di 19 A, e le sue velocità sono pubblicate per ciascuna delle due tensioni nominali. Il suo record porta anche un valore di gioco di 0.18 gradi, un rapporto massimo coppia-peso di 141.2 Nm/kg, una coppia di backdrive di 4.7 Nm e un singolo encoder magnetico con una risoluzione interna di 14 bit. La metà a 24 V della sua finestra di tensione è insolita in questo gruppo, e rende il record un candidato dove il bus non è fissato. Coppia nominale, velocità nominale e velocità a vuoto cambiano tutte tra le due tensioni, quindi i valori a 24 V e 48 V vanno letti contro l’azionamento e il pacco che il giunto userà realmente prima di scegliere il modulo. La sua massa e il suo ingombro pubblicati sono un punto di partenza per un giunto il cui ingombro è stretto, e collocano il modulo dove deve inserirsi dentro un giunto piccolo anziché accanto a esso.
CubeMars AKH70-48 V1.0 KV41: 74 Nm nominali a 48:1
Il CubeMars AKH70-48 V1.0 KV41: attuatore planetario ad albero cavo è il vertice della gamma mostrata qui, con 222 Nm di coppia di picco e 74 Nm nominali, da uno stadio 48:1 su un record a 48 V. La sua corrente nominale è 6 A e la sua corrente di picco 18 A, che è la corrente di picco più bassa del gruppo per la coppia di picco più alta. Per un attuatore robotico ad alta coppia l’abbinamento di 74 Nm a 6 A è il valore che descrive un giunto che mantiene un arto in posizione per ore anziché per istanti. È anche l’unico record qui con un foro passante, pubblicato a 7 mm, e l’unico con due encoder - un encoder magnetico lato motore e un secondo lato uscita, entrambi a risoluzione di 21 bit. La sua densità di coppia è pubblicata a 159 Nm/kg, il suo gioco a 12 arcmin e la sua coppia di backdrive a 2.22 Nm. Una coppia di backdrive bassa è una caratteristica di specifica pubblicata, ed è utile per un giunto destinato a resistere al movimento esterno, ma da sola non stabilisce l’intento progettuale del modulo né la sua capacità di mantenere un carico in sicurezza. Il rapporto 48:1 e la coppia nominale di 74 Nm sono i valori che descrivono quel lato del record, e vanno letti insieme alle condizioni termiche alla base del valore continuo. L’alesaggio è ciò che lo separa dall’altro record per un attuatore per giunti robotici dentro un arto in movimento, e propone il modulo come candidato per una macchina con zampe o per un asse pesante di manipolatore anziché sciogliere la scelta.
Stadio quasi direct drive o stadio planetario per un giunto da 100 Nm
Un giunto che deve produrre circa 100 Nm può essere costruito con più di una disposizione, e la scelta tra esse non è una questione di quale sia migliore. I due record confrontati qui appartengono alla categoria Attuatori robotici, ed entrambi usano uno stadio planetario. La via a basso rapporto è una famiglia separata: la categoria Attuatori QDD raccoglie moduli costruiti su un unico stadio di riduzione basso, e il compromesso che quella via comporta è analizzato in Attuatori QDD: cosa offre un rapporto 8:1. Ciò che separa le due vie è dove avviene la moltiplicazione, quanto costa in corrente e quanta parte del carico un attuatore per giunti robotici possa percepire.
Dove vince uno stadio planetario ad alto rapporto
Lo stadio ad alto rapporto vince quando il giunto deve mantenere a lungo un carico pesante e quando la corrente assorbita in quel mantenimento deve restare contenuta. Il record 48:1 qui pubblica 74 Nm nominali a 6 A e 222 Nm di picco a 18 A; il record 64:1 pubblica 48 Nm nominali a 7 A e 120 Nm di picco a 19 A. Leggere coppia nominale e coppia di picco contro le correnti pubblicate con esse è il modo in cui i due record si separano sui propri valori pubblicati, e entrambe le metà di quell’abbinamento contano: il valore nominale è il mantenimento, il valore di picco è la riserva, e la corrente accanto a ciascuno è quella che l’avvolgimento paga a quel punto di targa. Per una data coppia al giunto, un rapporto di riduzione più alto può ridurre la coppia motore richiesta, ma la corrente risultante dipende dalla costante di coppia del motore, dall’efficienza di trasmissione e dalle condizioni operative. I valori di corrente di questi due moduli diversi non vanno trattati come un confronto controllato della corrente richiesta per la stessa coppia al giunto. Una corrente inferiore nell’avvolgimento significherebbe una perdita nel rame minore e meno calore da smaltire da un contenitore privo di ventola, ed è per questo che il rapporto conta su un impiego di mantenimento, ma l’entità dell’effetto non può essere letta dai due punti di targa confrontati qui. Ciò a cui rinuncia è la velocità in uscita, e rinuncia alla capacità del giunto di essere mosso da una forza esterna - il record 48:1 pubblica una coppia di backdrive di 2.22 Nm contro 4.7 Nm per il record 64:1, entrambi numeri piccoli che descrivono quanta parte del carico il motore possa ancora percepire.
Che cosa fa il rapporto alla velocità in uscita e al calore
Il rapporto muove velocità e coppia in direzioni opposte, e muove il calore indirettamente attraverso la corrente. Poiché la velocità in uscita è la velocità del motore divisa per il rapporto, un giunto ad alto rapporto raggiunge la stessa velocità al giunto a una velocità del motore molto più alta, il che, per una data forza controelettromotrice e una data tensione di bus, limita quanto velocemente il giunto possa andare. Poiché la coppia in uscita è la coppia del motore moltiplicata per il rapporto, un giunto ad alto rapporto raggiunge la stessa coppia al giunto a una coppia del motore molto più bassa, e quindi a una corrente del motore molto più bassa. I valori di velocità pubblicati illustrano le differenze di velocità in uscita tra questi moduli: l’AKH70-48 V1.0 KV41 elenca una velocità nominale di 28 rpm e una velocità a vuoto di 35 rpm, mentre l’AK80-64 KV80 elenca 23/48 rpm nominali e 37/75 rpm a vuoto per le sue tensioni 24/48 V. Questi valori di velocità vanno letti separatamente dai valori di corrente di picco pubblicati, a meno che il produttore non fornisca dati di prova che li colleghino a uno specifico punto di funzionamento. Descrivono impieghi diversi di attuatore per giunti robotici anziché gradi diversi dello stesso impiego. Un attuatore robotico ad alta coppia non si seleziona chiedendo quale disposizione sia superiore, ma chiedendo in quale di quelle due combinazioni l’impiego del giunto trascorra effettivamente il proprio tempo.
Abbinare un attuatore robotico ad alta coppia all’impiego di un giunto
I tre passi seguenti applicano le colonne nell’ordine che trasforma l’impiego di un giunto in una rosa di candidati. Sono le stesse colonne su cui si giudica un attuatore robotico ad alta coppia, prese nell’ordine in cui un impiego le vincola. Nei record qui conducono anche alla pagina applicativa Modulo articolare, dove lo stesso impiego è descritto con i propri attributi di filtro.
Partire dal mantenimento nel caso peggiore, non dalla crociera
Il mantenimento nel caso peggiore è il carico statico che il giunto deve tenere in posizione per il tempo continuativo più lungo, e fissa il requisito continuo. Per un ginocchio è la quota della massa corporea che il giunto porta durante il supporto singolo; per una spalla è l’utensile tenuto all’estremità di un braccio completamente esteso; per un’anca è il più pesante dei due. Sono valori di partenza anziché requisiti fissi, perché il centro di massa, il braccio di leva, la postura in cui il giunto lavora e i carichi dinamici che il segmento sopporta cambiano tutti la coppia che il giunto deve produrre. Quel valore si confronta con la coppia nominale pubblicata, non con quella di picco, e la corrente pubblicata accanto si confronta con ciò che l’azionamento e il pacco possono fornire per la stessa durata. L’abbinamento pubblicato di coppia nominale e coppia di picco si legge qui all’estremo nominale, e un attuatore per giunti robotici abbinato sul proprio valore di picco si surriscalderà su un mantenimento di questo tipo. Nei record qui i valori nominali sono 48 Nm e 74 Nm, e un giunto il cui mantenimento nel caso peggiore superi quello con cui è stato abbinato non può essere salvato da un passo successivo.
Poi la velocità a quella coppia
Velocità e coppia sono pubblicate sui lati opposti dello stesso compromesso, quindi il secondo passo fissa la velocità al giunto di cui l’impiego ha bisogno e legge il rapporto che la produce. Coppia in uscita, velocità in uscita, retroazionabilità e impiego termico si leggono insieme anziché in un ordine strettamente unidirezionale, quindi il rapporto che il primo passo sembra aver fissato viene qui riesaminato rispetto alla velocità richiesta dall’impiego. Un asse distale che deve seguire una traiettoria rapida vuole un rapporto basso e la velocità in uscita che ne deriva; un asse prossimale che deve portare un carico lentamente vuole un rapporto alto e accetta una velocità in uscita bassa. I due record qui raggiungono 35 rpm e 37/75 rpm a vuoto, un intervallo abbastanza stretto che un giunto bisognoso di un asse distale rapido ne resterà fuori. Un attuatore robotico ad alta coppia il cui rapporto sia stato scelto prima di fissare il requisito di velocità di solito dovrà essere sostituito anziché ritarato.
Poi il ciclo di lavoro termico
Il terzo passo è quello che decide tra due moduli che superano entrambi i primi due. Un impiego che mantiene un carico in continuo spende la corrente nominale per la maggior parte del ciclo; un impiego che accelera ripetutamente una massa distale spende la corrente di picco più spesso di quanto la media suggerisca. I due record qui pubblicano correnti nominali di 7 A e 6 A e correnti di picco di 19 A e 18 A, e lo scarto tra i due valori è il punto in cui un ciclo di lavoro o entra o non entra. Il ciclo di lavoro è l’ultima colonna, e per un attuatore robotico ad alta coppia è spesso quella che decide tra due moduli che superano i primi due passi. Ciò che i record non pubblicano è l’aumento di temperatura alla base del valore continuo, la condizione di montaggio in cui è stato misurato e la temperatura ambiente che il giunto vedrà realmente. Sono domande per la documentazione del produttore, e la mossa onesta è porle lì anziché dedurre una risposta da un record vicino.
I tre passi applicati a questo gruppo danno una rosa di candidati anziché una risposta:
- Un giunto con ingombro stretto e un bus non fissato. L’AK80-64 KV80 è il record da 850 g a 64:1, con una finestra 24/48 V e 48 Nm nominali contro 120 Nm di picco. È un candidato dove quelle condizioni coincidono, e il punto di funzionamento e l’impiego termico vanno comunque verificati per il giunto specifico.
- Un giunto che deve mantenere un carico pesante per lunghi periodi. L’AKH70-48 V1.0 KV41 è il record 48:1 a 1396 g, con 74 Nm nominali a 6 A, 222 Nm di picco a 18 A e un foro passante di 7 mm per l’instradamento dei cavi. È un candidato su quell’impiego, e la condizione termica alla base del valore continuo è il punto da confermare con il produttore prima che il giunto venga impegnato.
Domande frequenti
DChe cos’è un attuatore robotico ad alta coppia?
Un attuatore robotico ad alta coppia è un modulo articolare confezionato che combina un motore brushless, uno stadio di riduzione e - nella forma integrata - il feedback e un azionamento in un unico contenitore, ed è pubblicato per una coppia in uscita superiore al livello che un piccolo kit frameless raggiunge. Il termine descrive una classe anziché una soglia: i record confrontati in questa guida pubblicano 120 Nm e 222 Nm di coppia di picco, mentre un kit frameless di statore e rotore venduto per le stesse macchine è spesso pubblicato a pochi newton metri e lascia all’integratore il cuscinetto, l’encoder e l’azionamento. Ciò che rende selezionabile un attuatore robotico ad alta coppia, e ciò che rende utilizzabile un attuatore per giunti robotici di questa classe, non è il valore di picco da solo ma l’abbinamento di coppia nominale e corrente nominale che vi sta sotto.
DQual è la differenza tra coppia nominale e coppia di picco su un attuatore per giunti robotici?
La coppia nominale è la coppia in uscita che il produttore specifica per una tensione di bus e una temperatura ambiente dichiarate, ed è pubblicata insieme alla corrente nominale che vi corrisponde. Il mantenimento prolungato a quel valore dipende dalle condizioni termiche alla base del valore - temperatura ambiente, montaggio, dissipazione del calore e ciclo di lavoro - quindi il valore descrive un insieme definito di condizioni anziché una capacità illimitata di mantenere il carico. La coppia di picco è una breve escursione che il modulo può raggiungere durante un’accelerazione, un atterraggio o una correzione di equilibrio, ed è pubblicata con una corrente di picco maggiore e, nella maggior parte dei record, una finestra temporale. Nei record qui i due abbinamenti sono 48 Nm a 7 A contro 120 Nm a 19 A, e 74 Nm a 6 A contro 222 Nm a 18 A. Il valore di picco è una riserva, non un punto di lavoro, e un giunto dimensionato sul picco si surriscalderà.
DCome si abbina la coppia di un attuatore all’impiego di un giunto robotico?
Tre passi, in ordine. Primo, il carico statico nel caso peggiore che il giunto deve mantenere per il periodo continuativo più lungo si confronta con la coppia nominale pubblicata e con la corrente accanto. Secondo, la velocità al giunto di cui l’impiego ha bisogno si confronta con la velocità in uscita che il rapporto produce, perché coppia e velocità stanno sui lati opposti dello stesso rapporto. Terzo, il ciclo di lavoro - quanto tempo il giunto trascorre in mantenimento e quanto in accelerazione - si confronta con lo scarto tra la corrente nominale e quella di picco. Un attuatore per giunti robotici che supera tutti e tre i passi è un candidato; la condizione termica alla base del valore continuo e il montaggio in cui è stato misurato sono domande separate per la documentazione del produttore.
DCome cambia il rapporto di riduzione la coppia erogata da un attuatore robotico ad alta coppia?
Il rapporto moltiplica la coppia del rotore nel percorso verso il giunto e divide la velocità del rotore per lo stesso fattore. Uno stadio 48:1 trasforma quindi una coppia motore modesta in una grande coppia al giunto a una bassa velocità in uscita, mentre uno stadio 64:1 produce una coppia al giunto inferiore da un motore simile e raggiunge una velocità in uscita leggermente superiore. I record qui mostrano l’aritmetica in corrente anziché in coppia: 222 Nm di picco a 18 A su uno stadio 48:1 contro 120 Nm di picco a 19 A su uno stadio 64:1. Un attuatore robotico ad alta coppia non può quindi essere confrontato sul solo rapporto: entro un singolo modulo il rapporto muove tre grandezze insieme - coppia in uscita su, velocità in uscita giù, e il carico che il giunto può percepire dall’esterno giù con essa - ma la differenza tra due record dipende anche dalla capacità di coppia propria di ciascun motore, dalla sua efficienza di trasmissione, dalla corrente che gli è consentita e dal punto di funzionamento nominale che il suo produttore ha pubblicato.
DUn bus a 48 V aumenta la coppia di un attuatore robotico?
Non aumenta la coppia direttamente; cambia la velocità che il modulo può raggiungere e la corrente che assorbe per una data potenza in uscita. Il KV è rpm per volt, quindi a KV fisso un bus più alto alza il tetto di velocità, e per una data potenza all’albero un bus più alto significa in genere una corrente di alimentazione inferiore e quindi una perdita nel rame minore nell’avvolgimento. Le colonne della velocità nella tabella sopra mostrano l’effetto di un record a doppia tensione: l’AK80-64 KV80 pubblica 23/48 rpm nominali e 37/75 rpm a vuoto per la sua finestra 24/48 V. Ciò che un bus più alto non cambia è il rapporto di riduzione, l’ingombro, o la coppia nominale e la coppia di picco per cui il modulo stesso è pubblicato, e porta con sé un pacco più pesante, un azionamento di classe superiore e un insieme diverso di questioni di isolamento e connettori.
DQuali attuatori robotici raggiungono 100 Nm di coppia di picco o più?
Tra i record confrontati in questa guida, due moduli CubeMars integrati si collocano oltre 100 Nm di coppia di picco pubblicata: l’AK80-64 KV80 a 120 Nm e l’AKH70-48 V1.0 KV41 a 222 Nm. Ciascuno è pubblicato con il proprio abbinamento di coppia nominale e coppia di picco, il proprio abbinamento di correnti, un rapporto e un ingombro, e i due coprono impieghi di giunto diversi anziché due gradini dello stesso - un modulo 24/48 V da 850 g e un modulo ad albero cavo 48:1 con 74 Nm nominali. Un giunto il cui carico statico superi il vertice di quell’intervallo è fuori da ciò che questi due record coprono e richiede una disposizione diversa.
Risorse ufficiali
CubeMars pubblica una pagina prodotto ufficiale per ogni modulo con il relativo pannello di specifiche, e quelle pagine restano la fonte di verità per ogni valore citato in questa guida - per esempio la pagina prodotto AK80-64 KV80 e la pagina prodotto AKH70-48 V1.0 KV41. I valori di coppia, corrente, velocità, rapporto, peso e ingombro nella tabella sopra sono i valori che quelle pagine pubblicano per ciascun modulo. Un aumento di temperatura alla base di un valore continuo, la condizione di montaggio in cui un valore è stato misurato, un campo che un record non porta o la lunghezza di un’escursione di picco sono domande per la documentazione del produttore anziché un valore derivabile dal pannello di specifiche.
Dove andare dopo
Per preselezionare anziché leggere, tre strumenti della piattaforma svolgono il lavoro in sequenza. Esplorare l’intera categoria Attuatori robotici per vedere questi moduli accanto ai giunti più leggeri della stessa gamma, usare Selezione per restringere per rapporto, coppia nominale e ingombro pubblicato, quindi mettere i candidati l’uno contro l’altro in Confronto prodotti. La pagina applicativa Modulo articolare contiene lo stesso impiego con i propri attributi di filtro, e la categoria Attuatori QDD copre la disposizione a basso rapporto.
Altri due articoli trattano le parti di una selezione di giunto che un confronto tra moduli non risolve. Attuatori robotici: scegliere l’attuatore integrato per giunti robotici smonta il modulo integrato dall’interno - motore, stadio di riduzione, feedback e azionamento - ed è il riferimento per ciò che arriva dentro il contenitore. Attuatori robotici a 48 V: modelli, vantaggi e vincoli segue la decisione sul bus attraverso l’azionamento, il pacco e i connettori, che è il passo che si colloca tra lo scegliere un attuatore robotico ad alta coppia e il farlo funzionare in una macchina.
La versione breve: fissare per primo il carico statico nel caso peggiore, perché è l’unico valore che il giunto mantiene a lungo; fissare per secondo il rapporto, perché il rapporto fissa insieme coppia in uscita e velocità in uscita e non può essere regolato in seguito; leggere per terzo insieme il bus e la corrente nominale, perché il bus cambia la corrente e la corrente è ciò con cui l’avvolgimento deve convivere; e confermare per ultima, con il produttore, la condizione termica alla base del valore continuo, perché è l’unica colonna che un pannello di specifiche raramente porta. Entro questo gruppo quella sequenza separa il record da 850 g a 64:1 dal modulo ad albero cavo 48:1 prima che qualsiasi giunto individuale venga pesato contro un altro.