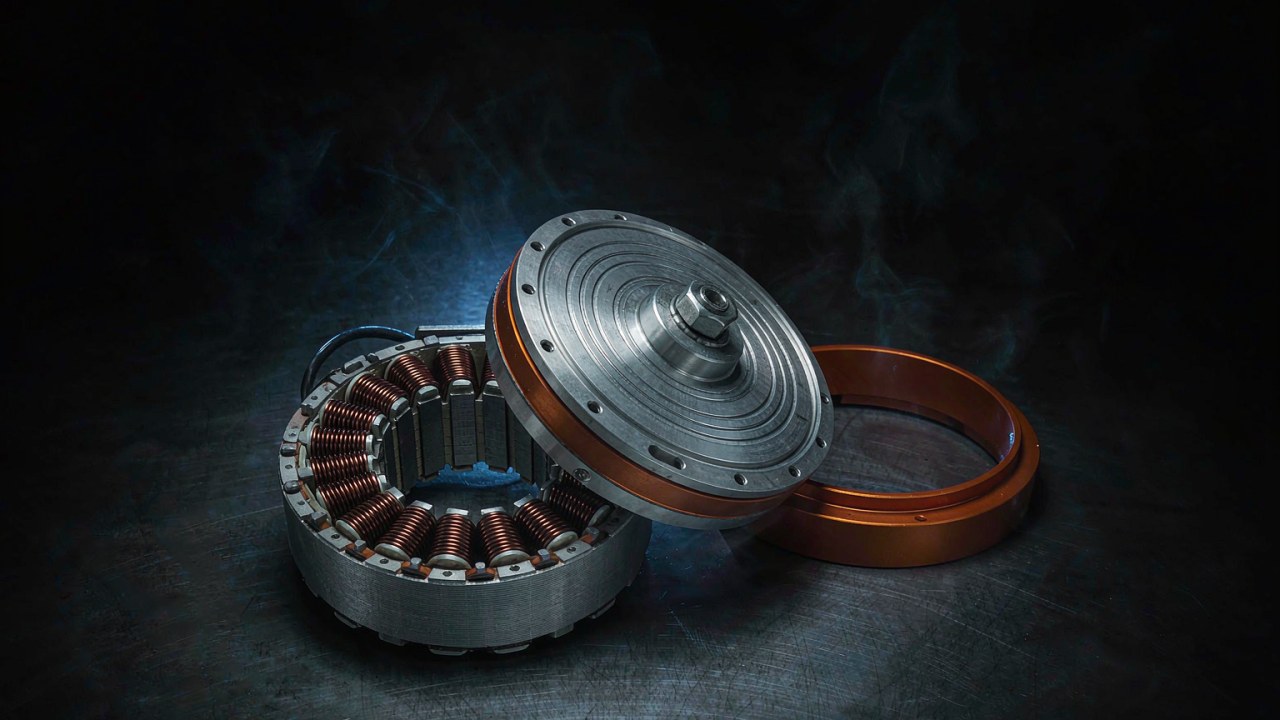
แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงคือโมดูลแบบผสานรวม - มอเตอร์ไร้แปรงถ่าน ขั้นลดรอบ การป้อนกลับ และไดรฟ์อยู่ในเรือนเดียว - ที่ถูกเลือกตามแรงบิดที่ข้อต่อหุ่นยนต์ต้องยึดไว้ มากกว่าตามตัวเลขที่มากที่สุดบนแผงข้อมูลจำเพาะ คำนี้มีเส้นแบ่งที่ข้อมูลจำเพาะของมอเตอร์เพียงลำพังไม่มี: ชุดไร้เฟรมที่ขายให้เครื่องจักรระดับเดียวกันอาจเผยแพร่แรงบิดสูงสุดเพียงไม่กี่นิวตันเมตร และปล่อยให้ตลับลูกปืน encoder และไดรฟ์เป็นเรื่องของผู้ผสานรวม ขณะที่แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงแบบผสานรวมสำหรับสะโพก เข่า หรือไหล่ถูกเผยแพร่ที่ระดับสูงกว่า 100 Nm บันทึกสองรายการที่เปรียบเทียบกันที่นี่ - CubeMars AK80-64 KV80 และ AKH70-48 V1.0 KV41 - อยู่ที่แรงบิดสูงสุด 120 และ 222 Nm ในเรือนขนาด 850 g และ 1396 g และส่วนต่างระหว่างสองรายการนี้เกิดจากการตัดสินใจสามข้อ มากกว่าจากระดับคุณภาพสองระดับ เส้นแบ่งระหว่างชุดไร้เฟรมกับโมดูลแบบผสานรวมถูกแยกออกใน มอเตอร์แรงบิดไร้เฟรมแรงบิดสูง: แรงบิดมาจากไหน และภาระงานเดียวกันถูกอธิบายไว้ในหมวดหมู่ แอคชูเอเตอร์หุ่นยนต์
คำตอบแบบรวบรัด
การตัดสินใจข้อแรกคือท่ายึด ไม่ใช่ค่าสูงสุด แอคชูเอเตอร์ข้อต่อหุ่นยนต์ใช้ชีวิตส่วนใหญ่ใกล้กับโหลดที่ยืนอยู่ - แขนที่ถือเครื่องมือ เข่าที่รับส่วนหนึ่งของมวลร่างกาย ขาที่อยู่ในท่ายืน - และค่าที่อธิบายสภาวะนั้นคือแรงบิดต่อเนื่อง หรือแรงบิดพิกัด แรงบิดสูงสุดอธิบายการออกแรงช่วงสั้นที่โมดูลทำได้โดยไม่เสียหายทันที และมันเป็นส่วนเผื่อ ไม่ใช่จุดทำงาน แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงจึงถูกคัดรายการสั้นเทียบกับโหลดที่ยืนอยู่ก่อน โดยอ่านค่าสูงสุดเป็นส่วนเผื่อสำหรับการเร่ง การลงแตะพื้น และการกู้สมดุล
การตัดสินใจข้อที่สองคือขั้นลดรอบ เพราะอัตราทดคือสิ่งที่เปลี่ยนมอเตอร์เล็ก ๆ ให้กลายเป็นข้อต่อ โมดูลสองตัวที่นี่ใช้ขั้นลดรอบ 64:1 และ 48:1 และอัตราทดเคลื่อนความเร็วขาออกกับแรงบิดขาออกไปในทิศทางตรงกันข้าม พร้อมกับเปลี่ยนว่าโหลดถูกส่งผ่านชุดเฟืองไปให้ข้อต่อรับรู้ได้มากเพียงใด อัตราทดสูงจะคูณแรงบิดขาออกและลดความเร็วขาออก มันยังทำให้ข้อต่อถูกขับย้อนกลับได้ยากขึ้น เพราะความเฉื่อยฝั่งมอเตอร์และการสูญเสียจากการส่งกำลังมีผลต่อการเคลื่อนที่ที่รับรู้ที่เอาต์พุต ความสามารถในการขับย้อนกลับที่แท้จริงขึ้นอยู่กับการออกแบบชุดเกียร์ แรงเสียดทาน ประสิทธิภาพการส่งกำลัง คุณลักษณะของมอเตอร์ และสภาวะการควบคุม ดังนั้นอัตราทดเพียงลำพังไม่ได้กำหนดว่าแรงภายนอกจะเคลื่อนข้อต่อได้ง่ายเพียงใด อัตราทดจึงถูกเลือกตามภาระงาน มากกว่าตามตัวเลขเป้าหมาย การอ่านแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงหมายถึงการอ่านอัตราทดและขดลวดร่วมกัน เพราะอย่างใดอย่างหนึ่งเพียงลำพังทำให้ข้อต่อยังไม่ถูกนิยาม แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่สร้างบนอัตราทดผิดไม่สามารถแก้ไขภายหลังได้ด้วยการเปลี่ยนขดลวด
การตัดสินใจข้อที่สามคือเรื่องความร้อน และเป็นข้อที่ถูกละเลยได้ง่ายที่สุด แรงบิดพิกัดเป็นข้อความเชิงความร้อน และเป็นแรงบิดขาออกที่ผู้ผลิตระบุภายใต้เงื่อนไขการทำงานและเงื่อนไขทางความร้อนที่ระบุไว้ การรักษาค่าดังกล่าวอย่างต่อเนื่องในหุ่นยนต์ตัวหนึ่ง ๆ ขึ้นอยู่กับปัจจัยต่าง ๆ เช่น อุณหภูมิสภาพแวดล้อม การติดตั้ง การระบายความร้อน การตั้งค่าไดรฟ์ และรอบการทำงาน ดังนั้นเงื่อนไขเบื้องหลังพิกัดที่เผยแพร่ต้องได้รับการยืนยันกับผู้ผลิตก่อนกำหนดขนาดข้อต่อสำหรับการรับโหลดต่อเนื่อง แรงดันบัสกำหนดว่าต้องใช้กระแสเท่าใดสำหรับกำลังขาออกที่กำหนด ความต้านทานของขดลวดเปลี่ยนกระแสนั้นเป็นการสูญเสียในทองแดง และจากนั้นโมดูลระบายความร้อนออกทางเรือน บนบันทึกสองรายการที่นี่ แรงบิดพิกัดคือ 48 Nm และ 74 Nm และแต่ละค่าผูกกับกระแสพิกัดที่เผยแพร่คู่กันไว้ - 7 A และ 6 A การเลือกแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงคือการเลือกคู่ของแรงบิดและกระแสที่ภาระงานหนึ่ง ๆ อยู่ได้ และบนแอคชูเอเตอร์ข้อต่อหุ่นยนต์ สิ่งที่บันทึกเผยแพร่คือคู่นี้ ไม่ใช่ตัวเลขแรงบิดเพียงลำพัง
อะไรทำให้แอคชูเอเตอร์หุ่นยนต์มีแรงบิดสูง
แรงบิดสูงเป็นความสัมพันธ์ระหว่างค่าขาออกกับเงื่อนไขที่ได้ค่านั้นมา ไม่ใช่ระดับชั้นที่โมดูลมีหรือไม่มี สำหรับแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง ความสัมพันธ์นั้นถูกระบุไว้ในเงื่อนไขที่พิมพ์กำกับข้างตัวเลขแรงบิด มากกว่าในตัวเลขเพียงลำพัง ปริมาณสามค่าที่รับน้ำหนักความหมายส่วนใหญ่: แรงบิดที่โมดูลคงไว้ต่อเนื่อง แรงบิดที่มันไปถึงได้ช่วงสั้น และตำแหน่งในสายส่งกำลังที่การคูณเกิดขึ้น สามหัวข้อด้านล่างจะกล่าวถึงตามลำดับนั้น
แรงบิดพิกัดคือค่าที่ข้อต่อคงไว้ต่อเนื่อง
แรงบิดพิกัดถูกเผยแพร่สำหรับแรงดันบัสที่ระบุและสภาวะทางความร้อนที่ระบุ และเป็นแรงบิดขาออกที่บันทึกระบุสำหรับเงื่อนไขที่กำกับไว้ข้างค่า การอยู่ในค่าดังกล่าวนานเท่าที่ภาระงานต้องการเป็นคำถามเกี่ยวกับเครื่องจักรที่โมดูลถูกติดตั้งเข้าไป - อุณหภูมิสภาพแวดล้อม การติดตั้ง การระบายความร้อน การตั้งค่าไดรฟ์ และรอบการทำงาน - มากกว่าคุณสมบัติที่ตัวเลขนั้นมีในตัวมันเอง มันถูกจำกัดจากด้านบนด้วยขดลวด ไม่ใช่ด้วยแม่เหล็ก: กระแสที่ขดลวดหนึ่งรับไว้ได้อย่างไม่จำกัดถูกกำหนดโดยความเร็วที่ความร้อนซึ่งมันสร้างขึ้นระบายออกจากโมดูลได้ และโมดูลไม่มีการระบายความร้อนเชิงรุกเป็นของตัวเอง บนบันทึกที่นี่ แรงบิดพิกัดคือ 48 Nm บน AK80-64 KV80 ที่ 7 A และ 74 Nm บน AKH70-48 V1.0 KV41 ที่ 6 A อัตราส่วนระหว่างคู่เหล่านี้ต่างกันมากกว่าที่ตัวเลขแรงบิดต่างกัน ซึ่งเป็นสัญญาณแรกว่าแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงถูกเลือกจากคู่ ไม่ใช่จากแรงบิดเพียงลำพัง
ยังมีเงื่อนไขหนึ่งที่แรงบิดพิกัดไม่ได้ครอบคลุมด้วยตัวมันเอง: ข้อต่อที่ยึดท่าทางไว้ที่ความเร็วศูนย์ยังคงดึงกระแส และดังนั้นจึงยังสร้างความร้อนในขดลวด กำลังขาออกเชิงกลเป็นศูนย์ที่สภาวะหยุดนิ่ง ดังนั้นค่าที่อ้างเป็นกำลังพิกัดไม่ได้จำกัดกรณีการยึดท่าทาง แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ยึดท่าทางไว้ตลอดวันจึงถูกกำหนดขนาดด้วยกระแสพิกัดพอ ๆ กับแรงบิดพิกัด กระแสที่ขดลวดรับไว้ได้ในสภาวะนั้นยังคงถูกกำหนดด้วยเงื่อนไขทางความร้อนชุดเดียวกับตัวพิกัดเอง - อุณหภูมิสภาพแวดล้อม การติดตั้ง การระบายความร้อน และรอบการทำงาน - และถูกจำกัดเพิ่มเติมด้วยสิ่งที่ไดรฟ์จ่ายได้และสิ่งที่โหลดต้องการ สำหรับแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง กรณีการยึดท่าจึงเป็นคำถามเรื่องกระแส แต่คำตอบคือค่าสำหรับชุดเงื่อนไขที่ระบุ มากกว่าระดับที่ใช้ได้ในทุกการติดตั้ง และกระแสคือสิ่งที่กำหนดขนาดไดรฟ์
แรงบิดสูงสุดคือการออกแรงช่วงสั้น ไม่ใช่จุดทำงาน
แรงบิดสูงสุดถูกเผยแพร่พร้อมกระแสสูงสุดและช่วงเวลาที่บันทึกมักระบุแยกกัน และเป็นแรงบิดที่ข้อต่อไปถึงได้ระหว่างการเร่ง การลงแตะพื้น หรือการแก้ไขท่าทาง บันทึกสองรายการที่นี่เผยแพร่ 120 Nm ที่ 19 A และ 222 Nm ที่ 18 A แรงบิดสูงสุดควรถูกประเมินร่วมกับกระแสสูงสุด ระยะเวลาที่อนุญาตของการออกแรง และเงื่อนไขการทำงานของผู้ผลิต แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ไปถึงแรงบิดสูงสุดค่ามากผ่านกระแสที่สูงมากกำลังวางภาระทางความร้อนที่มากตามสมส่วนบนขดลวดและดึงกระแสที่มากตามสมส่วนจากไดรฟ์และแพ็ก แต่กระแสสูงสุดที่เผยแพร่ต่ำกว่าไม่ได้พิสูจน์ด้วยตัวมันเองถึงประสิทธิภาพที่สูงกว่าหรือการใช้พลังงานที่ต่ำกว่า โดยเฉพาะเมื่อโมดูลที่เปรียบเทียบกันต่างกันในด้านการออกแบบมอเตอร์ อัตราทด และจุดทำงานพิกัด แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงที่บันทึกไม่ได้ระบุทั้งกระแสสูงสุดและช่วงเวลา ย่อมปล่อยให้การออกแรงนั้นยังไม่ถูกนิยาม แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงสำหรับข้อต่อที่ไปถึงค่าสูงสุดบ่อยครั้งจึงถูกเลือกจากกระแสสูงสุดและจากระยะเวลาที่การออกแรงนั้นกินเวลา ไม่ใช่จากตัวเลขแรงบิดสูงสุดเพียงลำพัง
จุดที่ขั้นลดรอบเข้ามาแทนขดลวด
แรงบิดที่ข้อต่อไม่ใช่แรงบิดที่โรเตอร์ ขั้นลดรอบคูณแรงบิดโรเตอร์ด้วยอัตราทดและหารความเร็วโรเตอร์ด้วยอัตราทดเดียวกัน ดังนั้นมอเตอร์ระดับพอประมาณสามารถสร้างแรงบิดข้อต่อที่มากได้ผ่านอัตราทดที่มาก โดยแลกกับความเร็วขาออก นี่คือการแยกระหว่างสองเส้นทางที่ผู้สร้างเครื่องจักรเลือกได้ การเพิ่มแรงบิดของมอเตอร์เองหมายถึงการเพิ่มเส้นผ่านศูนย์กลาง ความยาวแกนสแต็ก และด้วยเหตุนี้จึงเพิ่มมวล การเพิ่มชุดลดรอบหมายถึงการเก็บมอเตอร์ไว้และจ่ายด้วยความเร็ว ค่าแบ็คแลช และความสามารถในการขับย้อนกลับ แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ต้องถูกขับย้อนกลับด้วยมือและตัวที่ต้องยึดโหลดหนักอยู่คนละด้านของการเลือกนี้ แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงคือเส้นทางที่สองนั้นที่ถูกบรรจุเป็นยูนิต และอัตราทดที่เผยแพร่พร้อมกับมัน - 64:1 และ 48:1 บนบันทึกที่นี่ - ระบุว่าโมดูลถูกพาไปตามเส้นทางนั้นไกลเพียงใด นั่นเป็นข้อความเกี่ยวกับหลักการ มากกว่าเกี่ยวกับบันทึกสองรายการที่วางเทียบกัน เพราะแรงบิดขาออกและกระแสที่แต่ละรายการเผยแพร่ยังขึ้นอยู่กับความสามารถด้านแรงบิดของมอเตอร์ของตัวเองและจุดทำงานพิกัดที่ผู้ผลิตเลือกจะระบุ
ข้อมูลจำเพาะที่ชี้ขาดแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง
แผงข้อมูลจำเพาะที่เผยแพร่ของโมดูลแบบผสานรวมมีแถวมากกว่าที่การเลือกต้องการ ห้าอย่างที่นำมารวมกันอธิบายข้อต่อที่โมดูลรับใช้ได้: ตัวเลขแรงบิดสองค่า อัตราทด บัสและกระแสของมัน ซองเชิงกล และข้อความเชิงความร้อนเบื้องหลังพิกัดต่อเนื่อง สำหรับแอคชูเอเตอร์ข้อต่อหุ่นยนต์ วินัยที่มีประโยชน์คือการอ่านห้าอย่างนั้นเป็นชุดเดียว เพราะแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงที่ผ่านสี่อย่างและล้มเหลวอย่างที่ห้าก็ยังเป็นโมดูลที่ผิด หัวข้อด้านล่างกล่าวถึงแต่ละอย่างตามลำดับ
แรงบิดพิกัดและแรงบิดสูงสุด
แรงบิดพิกัดและแรงบิดสูงสุดตอบคำถามต่างกัน และอัตราส่วนระหว่างสองค่านี้ไม่ใช่คะแนนคุณภาพสำหรับแอคชูเอเตอร์ข้อต่อหุ่นยนต์ AK80-64 KV80 เผยแพร่ 48 Nm พิกัดเทียบกับ 120 Nm สูงสุด ซึ่งเป็น 2.5 เท่า และ AKH70-48 V1.0 KV41 เผยแพร่ 74 Nm เทียบกับ 222 Nm ซึ่งเป็น 3.0 เท่า สิ่งที่ตัวคูณเหล่านี้อธิบายคือขนาดของส่วนเผื่อที่เผยแพร่เหนือโหลดที่ยืนอยู่ และมันเป็นอัตราส่วนระหว่างตัวเลขข้อมูลจำเพาะสองค่า มากกว่าจะเป็นการวัดส่วนเผื่อการควบคุมที่ใช้ได้จริงหรือสมรรถนะพลวัตที่อนุญาต ข้อต่อที่มีภาระงานหลักเป็นการยึดเป็นส่วนใหญ่ต้องการค่าพิกัดให้สูงเมื่อเทียบกับโหลด ข้อต่อที่เร่งมวลปลายทางซ้ำ ๆ ต้องการส่วนเผื่อ และพร้อมกับมันคือกระแสสูงสุดที่ซื้อส่วนเผื่อนั้นมา แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงถูกคัดรายการสั้นโดยถามว่าภาระงานใช้จ่ายอย่างไหนในสองอย่างนี้
อัตราทดและความเร็วขาออก
อัตราทดกำหนดความเร็วของข้อต่อตรงพอ ๆ กับที่กำหนดแรงบิด ความเร็วขาออกคือความเร็วของมอเตอร์หารด้วยอัตราทด ดังนั้นโมดูล 48:1 และ 64:1 จึงไปถึง 28 rpm และ 23/48 rpm ที่จุดพิกัดของมัน และ 35 rpm และ 37/75 rpm ที่ไม่มีโหลด สองค่าของ AK80-64 KV80 คือโมดูลเดียวกันที่ถูกอธิบายที่แรงดันบัสสองค่าที่บันทึกของมันครอบคลุม ความเร็วขาออกเหล่านั้นเป็นความเร็วข้อต่อ ไม่ใช่ความเร็วโรเตอร์ และแอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ต้องการแกนปลายทางที่เร็วกับตัวที่ต้องการการยึดที่หนักจะต้องการปลายคนละด้านของคอลัมน์นั้น อัตราทดยังเป็นคอลัมน์เดียวที่เคลื่อนแรงบิดพิกัดและแรงบิดสูงสุดไปพร้อมกัน เพราะมันคูณทั้งสองค่าที่ทางออก
แรงดันบัสและกระแสต่อเนื่อง
แรงดันบัสถูกเลือกจากภายนอกโมดูล และมันกำหนดกระแสที่โมดูลดึงสำหรับกำลังขาออกที่กำหนด มากกว่าที่กำหนดแรงบิด บัสที่สูงกว่าที่ระดับกำลังเพลาหนึ่ง ๆ โดยทั่วไปหมายถึงกระแสจ่ายที่ต่ำกว่า และด้วยเหตุนี้การสูญเสียในทองแดงที่ต่ำกว่า โดยแลกกับแพ็กที่หนักกว่าและไดรฟ์ที่พิกัดสูงกว่า หนึ่งในบันทึกสองรายการที่นี่ถูกเผยแพร่สำหรับ 48 V เพียงค่าเดียว และอีกรายการมีบันทึก 24/48 V พร้อมความเร็วสองค่าและความเร็วไม่มีโหลดสองค่าที่ระบุกำกับ กระแสต่อเนื่องที่เผยแพร่พร้อมแรงบิดพิกัดคือค่าที่เชื่อมสองค่าเข้าด้วยกัน และสำหรับแอคชูเอเตอร์ข้อต่อหุ่นยนต์ มันยังเป็นค่าที่กำหนดขนาดขั้นไดรฟ์และชุดสายไฟ แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงถูกเผยแพร่พร้อมกับบัสของมัน และสองอย่างนั้นถูกอ่านร่วมกัน หัวข้อที่กว้างขึ้นของการเดินเครื่องโมดูลเหล่านี้บนบัส 48 V ถูกแยกออกใน แอคชูเอเตอร์หุ่นยนต์ 48 V: รุ่น ประโยชน์ และข้อจำกัดของระบบ
มวล ซอง และรูเจาะ
มวลที่ข้อต่อถูกคิดค่าใช้จ่ายสองเท่าบนเครื่องจักรแบบมีขา เพราะปล้องที่มันอยู่ต้องถูกแบกและเร่งโดยข้อต่อที่อยู่เหนือมัน บันทึกสองรายการที่นี่ครอบคลุม 850 g และ 1396 g ในซองขนาด 98 × 61.9 mm และ 90 × 81.5 mm และความต่างในรูปทรงสำคัญพอ ๆ กับความต่างในมวล: ความยาวตามแนวแกน 61.9 mm กับความยาวตามแนวแกน 81.5 mm เป็นซองเชิงกลที่ต่างกัน และว่าอันไหนพอดีกับข้อต่อที่กำหนดขึ้นอยู่กับรูปแบบการติดตั้ง พื้นที่ที่มี และเส้นทางรับภาระ มากกว่าความยาวตามแนวแกนเพียงลำพัง แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ถูกติดตั้งเข้าไปในแขนขาที่มีอยู่ถูกจำกัดด้วยรูปทรงที่มันต้องพอดี พอ ๆ กับมวลของมัน รูเจาะคือการตัดสินใจข้อที่สามภายในคอลัมน์เดียวกัน - หนึ่งในบันทึกที่นี่เผยแพร่รูเจาะกลวง 7 mm สำหรับเดินสายไฟผ่านข้อต่อ ซึ่งขจัดห่วงชุดสายไฟออกจากแขนขาที่เคลื่อนไหว แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงไม่สามารถเปรียบเทียบกันด้วยเส้นผ่านศูนย์กลางเพียงลำพัง
ภาระทางความร้อนและสิ่งที่พิกัดต่อเนื่องครอบคลุม
พิกัดต่อเนื่องเป็นข้อความเกี่ยวกับอุณหภูมิ และมีประโยชน์ที่จะรู้ว่าเป็นอุณหภูมิใด แรงบิดพิกัดและแรงบิดสูงสุดต่างเป็นข้อความเกี่ยวกับอุณหภูมิของขดลวด และทั้งคู่ไม่ใช่ค่าที่โมดูลคงไว้ได้เป็นเวลานานตามอำเภอใจ ชั้นฉนวนกำหนดอุณหภูมิที่ขดลวดไปถึงได้ และช่วงอุณหภูมิสภาพแวดล้อมที่เผยแพร่พร้อมโมดูลกำหนดปลายอีกด้านของส่วนต่าง บันทึกทั้งสองรายการที่นี่เผยแพร่ชั้นฉนวน H และช่วงอุณหภูมิสภาพแวดล้อมในการทำงาน -20 ถึง 50 องศา สิ่งที่บันทึกประเภทนี้โดยปกติไม่ได้เผยแพร่คืออุณหภูมิที่เพิ่มขึ้นที่ถูกสมมติขึ้น เงื่อนไขการติดตั้งที่วัด และค่าจะเปลี่ยนไปอย่างไรเมื่อโมดูลถูกยึดด้วยสลักเกลียวเข้ากับโครงสร้างโลหะที่นำความร้อนออกจากมัน แทนที่จะอยู่ในอากาศนิ่ง เหล่านั้นเป็นคำถามสำหรับเอกสารของผู้ผลิต และแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงที่ภาระงานทำงานใกล้ค่าต่อเนื่องของมันควรได้รับการยืนยันตรงนั้นก่อนที่ข้อต่อจะถูกตัดสินใจ
เปรียบเทียบโมดูลแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงที่แรงบิดสูงสุดเกิน 100 Nm
บันทึกสองรายการที่เปรียบเทียบกันที่นี่คือโมดูล CubeMars แบบผสานรวมที่แรงบิดสูงสุดที่เผยแพร่สูงกว่า 100 Nm จัดวางเป็นชุดข้อมูลจำเพาะชุดเดียวและเรียงตามแรงบิดสูงสุดที่เผยแพร่ เพื่อให้การก้าวจากข้อต่อที่เบากว่าไปยังข้อต่อที่หนักกว่ามองเห็นได้ในคอลัมน์เอง ทุกค่าเป็นตัวเลขที่ผู้ผลิตเผยแพร่สำหรับโมดูลนั้น และไม่มีช่องใดถูกประมาณหรือแปลงค่า ในกรณีที่บันทึกไม่มีฟิลด์ใด ตารางจะบอกเช่นนั้น มากกว่าจะเติมช่องว่าง ทั้งสองเป็นตัวเลือกสำหรับข้อต่อตระกูลเดียวกัน และแต่ละตัวเป็นแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงสำหรับจุดที่ต่างกันในภาระงาน
| รุ่น | อัตราทด | แรงบิดพิกัด | แรงบิดสูงสุด | แรงดันไฟฟ้าพิกัด | กระแสพิกัด | กระแสสูงสุด | ความเร็วพิกัด | ความเร็วไม่มีโหลด | น้ำหนัก | ซอง |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
รุ่น อัตราทด แรงบิดพิกัด แรงบิดสูงสุด แรงดันไฟฟ้าพิกัด กระแสพิกัด กระแสสูงสุด ความเร็วพิกัด ความเร็วไม่มีโหลด น้ำหนัก และซอง ตามที่ผู้ผลิตเผยแพร่สำหรับโมดูลแบบผสานรวมสองตัวที่เปรียบเทียบกันที่นี่ เรียงตามแรงบิดสูงสุดที่เผยแพร่ แรงบิดพิกัดและกระแสพิกัดคือคู่ที่เผยแพร่ด้วยกันสำหรับภาระงานต่อเนื่อง แรงบิดสูงสุดและกระแสสูงสุดคือคู่ที่เผยแพร่สำหรับการออกแรงช่วงสั้น และระยะเวลาของการออกแรงนั้นเป็นเงื่อนไขแยกที่ตารางนี้ไม่บรรจุ ความเร็วและซองเป็นค่าฝั่งขาออกสำหรับข้อต่อ ไม่ใช่ค่าฝั่งโรเตอร์ ในกรณีที่แสดงความเร็วสองค่ากับรุ่นเดียว บันทึกครอบคลุมแรงดันไฟฟ้าพิกัดสองค่าและเผยแพร่ความเร็วหนึ่งค่าสำหรับแต่ละค่า ตามลำดับ 24 V แล้ว 48 V น้ำหนักถูกเผยแพร่เป็นค่าเดียวสำหรับโมดูลรวมสายไฟ ไม่มีคอลัมน์แยกที่ซ้ำค่า KV เพราะชื่อรุ่นแต่ละชื่อในตารางมีค่า KV ของตัวเอง
ข้อสังเกตสองข้อที่เด่นชัดเมื่อทั้งสองอยู่บนหน้าเดียวกัน และไม่มีข้อใดเป็นคอลัมน์แรงบิด ข้อแรกคือแรงบิดสูงสุดที่มากกว่าไม่ได้แลกมาด้วยกระแสที่มากกว่า AKH70-48 V1.0 KV41 เผยแพร่แรงบิดสูงสุด 222 Nm ที่ 18 A ขณะที่ AK80-64 KV80 เผยแพร่ 120 Nm ที่ 19 A ดังนั้นโมดูลที่มีแรงบิดสูงสุดเกือบสองเท่าจึงขอกระแสที่น้อยกว่าเล็กน้อย นั่นเป็นข้อสังเกตเชิงข้อมูลจำเพาะ มากกว่าการจัดอันดับประสิทธิภาพ: บันทึกสองรายการต่างกันในด้านการออกแบบมอเตอร์ KV การบรรจุ และการควบคุม ตลอดจนอัตราทด และตัวเลขสูงสุดแต่ละค่าเป็นจุดพิกัดที่ผู้ผลิตเผยแพร่ มากกว่าผลลัพธ์ของการทดสอบแบบควบคุมที่แรงบิดและความเร็วของข้อต่อเดียวกัน ขั้นลดรอบ 48:1 หรือ 64:1 คูณแรงบิดโรเตอร์ด้วยอัตราทดจริง ดังนั้นกระแสที่ขดลวดถูกขอจึงถูกกำหนดโดยแรงบิดโรเตอร์ มากกว่าโดยแรงบิดข้อต่อ แต่อัตราทดเป็นเพียงหนึ่งในเหตุผลที่บันทึกสองรายการแยกจากกัน บนข้อต่อที่ภาระงานเป็นการยึดที่หนักมากกว่าการแกว่งเร็ว นั่นคือความต่างที่ชี้ขาดโมดูล และมันไม่ปรากฏในคอลัมน์แรงบิดสูงสุดเพียงลำพัง สำหรับแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง คอลัมน์กระแสจึงถูกอ่านเทียบกับคอลัมน์แรงบิด มากกว่าอ่านตามหลัง
ข้อสังเกตข้อที่สองคือบันทึกสองรายการแยกจากกันที่อัตราทด มากกว่าที่มวล AK80-64 KV80 และ AKH70-48 V1.0 KV41 เผยแพร่ 850 g และ 1396 g ในซองขนาด 98 × 61.9 mm และ 90 × 81.5 mm ตัวหนึ่งบนขั้นลดรอบ 64:1 และอีกตัวบนขั้นลดรอบ 48:1 ด้วยมวลที่ต่างกัน ทั้งสองอยู่ในชั้นซองที่ต่างกัน ให้ความเร็วขาออกที่ต่างกัน และดึงกระแสที่ต่างกัน นั่นคือเครื่องเตือนที่ชัดเจนที่สุดในตารางว่ามวลเป็นผลลัพธ์ของการบรรจุ มากกว่าคำอธิบายของภาระงาน และการเลือกระหว่างบันทึกแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงสองรายการหันไปที่การคำนวณของข้อต่อ มากกว่าที่น้ำหนัก
ข้อสังเกตข้อที่สามเกี่ยวกับคู่ต่อเนื่อง กระแสพิกัดที่เผยแพร่ข้างแรงบิดพิกัดคือ 7 A บนโมดูลที่เบากว่า และ 6 A บนโมดูลที่หนักกว่า และโมดูลที่มีอัตราทดใหญ่กว่าคือตัวที่ขอกระแสที่น้อยกว่า AKH70-48 V1.0 KV41 เผยแพร่แรงบิดขาออกพิกัดที่สูงกว่าและกระแสพิกัดที่ต่ำกว่า AK80-64 KV80 ในชุดข้อมูลสองรุ่นนี้ และตัวเลขเหล่านี้บรรยายจุดพิกัดของผู้ผลิตแต่ละราย มากกว่าการเปรียบเทียบแบบควบคุมที่แรงบิดและความเร็วของข้อต่อเดียวกัน การเปรียบเทียบกระแสดึง การสูญเสียในทองแดง หรือประสิทธิภาพโดยรวมอย่างเป็นธรรมต้องใช้ข้อมูลการทำงานภายใต้โหลด ความเร็ว และเงื่อนไขทางความร้อนที่เทียบเคียงได้ คู่ที่เผยแพร่ยังมีประโยชน์สำหรับกำหนดขนาดไดรฟ์และแพ็ก และมันยังเป็นจุดที่ภาระทางความร้อนของข้อต่อต้องถูกประเมิน มากกว่าอ่านออกมา เพราะกระแสพิกัดเป็นค่าสำหรับเงื่อนไขที่ระบุ และเงื่อนไขที่เครื่องจักรตัวหนึ่งสร้างขึ้นเป็นคำถามสำหรับเอกสารของผู้ผลิต แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงสำหรับภาระงานแบบนั้นถูกเลือกจากคู่ที่บันทึกเผยแพร่ ไม่ใช่จากตัวเลขแรงบิดเพียงลำพัง
CubeMars AK80-64 KV80: แรงบิดพิกัด 48 Nm ที่อัตราทด 64:1
CubeMars AK80-64 KV80 แอคชูเอเตอร์หุ่นยนต์ เปิดกลุ่มที่ 850 g และ 98 × 61.9 mm บนขั้นลดรอบ 64:1 พร้อมแรงบิดพิกัด 48 Nm และแรงบิดสูงสุด 120 Nm จากบันทึก 24/48 V กระแสพิกัดของมันคือ 7 A เทียบกับกระแสสูงสุด 19 A และความเร็วของมันถูกเผยแพร่สำหรับแรงดันไฟฟ้าพิกัดสองค่าของมันแต่ละค่า บันทึกของมันยังมีค่าแบ็คแลช 0.18 องศา อัตราส่วนแรงบิดต่อน้ำหนักสูงสุด 141.2 Nm/kg แรงบิดขับย้อนกลับ 4.7 Nm และ magnetic encoder ตัวเดียวที่มีความละเอียดภายใน 14 บิต ครึ่ง 24 V ของช่วงแรงดันไฟฟ้าของมันนั้นไม่ธรรมดาในกลุ่มนี้ และทำให้บันทึกนี้เป็นตัวเลือกในกรณีที่บัสยังไม่ถูกกำหนด แรงบิดพิกัด ความเร็วพิกัด และความเร็วไม่มีโหลดล้วนเปลี่ยนไประหว่างสองแรงดัน ดังนั้นค่าที่ 24 V และ 48 V ต้องถูกอ่านเทียบกับไดรฟ์และแพ็กที่ข้อต่อจะใช้จริงก่อนที่โมดูลจะถูกเลือก มวลและซองที่เผยแพร่ของมันเป็นจุดเริ่มต้นสำหรับข้อต่อที่ซองคับแคบ และมันวางโมดูลไว้ในตำแหน่งที่ต้องพอดีอยู่ภายในข้อต่อขนาดเล็ก มากกว่าอยู่ข้าง ๆ
CubeMars AKH70-48 V1.0 KV41: แรงบิดพิกัด 74 Nm ที่อัตราทด 48:1
CubeMars AKH70-48 V1.0 KV41 แอคชูเอเตอร์ planetary เพลากลวง เป็นยอดบนสุดของช่วงที่แสดงที่นี่ ด้วยแรงบิดสูงสุด 222 Nm และแรงบิดพิกัด 74 Nm จากขั้นลดรอบ 48:1 บนบันทึก 48 V กระแสพิกัดของมันคือ 6 A และกระแสสูงสุด 18 A ซึ่งเป็นกระแสสูงสุดที่น้อยที่สุดในกลุ่มสำหรับแรงบิดสูงสุดที่มากที่สุด สำหรับแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง คู่ของ 74 Nm ที่ 6 A คือตัวเลขที่บรรยายข้อต่อที่ยึดแขนขาให้อยู่กับที่เป็นชั่วโมง มากกว่าเป็นชั่วขณะ มันยังเป็นบันทึกเดียวที่นี่ที่มีรูกลวง เผยแพร่ที่ 7 mm และเป็นตัวเดียวที่มี encoder สองตัว - magnetic encoder ที่ฝั่งมอเตอร์และตัวที่สองที่ฝั่งขาออก ทั้งคู่ที่ความละเอียด 21 บิต ความหนาแน่นของแรงบิดของมันถูกเผยแพร่ที่ 159 Nm/kg ค่าแบ็คแลชที่ 12 arcmin และแรงบิดขับย้อนกลับที่ 2.22 Nm แรงบิดขับย้อนกลับที่ต่ำเป็นคุณลักษณะเชิงข้อมูลจำเพาะที่เผยแพร่ และมีประโยชน์สำหรับข้อต่อที่มุ่งต้านการเคลื่อนที่จากภายนอก แต่เพียงลำพังมันไม่ได้พิสูจน์เจตนาการออกแบบของโมดูลหรือความสามารถในการยึดโหลดอย่างปลอดภัย อัตราทด 48:1 และแรงบิดพิกัด 74 Nm เป็นตัวเลขที่บรรยายด้านนั้นของบันทึก และต้องถูกอ่านร่วมกับเงื่อนไขทางความร้อนเบื้องหลังพิกัดต่อเนื่อง รูเจาะคือสิ่งที่แยกมันจากบันทึกอีกรายการสำหรับแอคชูเอเตอร์ข้อต่อหุ่นยนต์ภายในแขนขาที่เคลื่อนไหว และมันเสนอโมดูลเป็นตัวเลือกสำหรับเครื่องจักรแบบมีขาหรือแกนแขนกลที่หนัก มากกว่าจะยุติการเลือก
ขั้น quasi direct drive หรือขั้น planetary สำหรับข้อต่อ 100 Nm
ข้อต่อที่ต้องสร้างแรงบิดราว 100 Nm สามารถสร้างได้จากการจัดวางมากกว่าหนึ่งแบบ และการเลือกระหว่างสองแบบไม่ใช่คำถามว่าอันไหนดีกว่า บันทึกสองรายการที่เปรียบเทียบกันที่นี่อยู่ในหมวดหมู่ แอคชูเอเตอร์หุ่นยนต์ และทั้งคู่ใช้ขั้น planetary เส้นทางอัตราทดต่ำเป็นตระกูลแยกต่างหาก: หมวดหมู่ แอคชูเอเตอร์ QDD เก็บโมดูลที่สร้างบนขั้นลดรอบต่ำขั้นเดียว และข้อแลกเปลี่ยนที่เส้นทางนั้นทำถูกแยกออกใน แอคชูเอเตอร์ QDD: สิ่งที่อัตราทด 8:1 มอบให้ สิ่งที่แยกสองเส้นทางคือตำแหน่งที่การคูณเกิดขึ้น ค่าใช้จ่ายในรูปกระแส และปริมาณโหลดที่แอคชูเอเตอร์ข้อต่อหุ่นยนต์ได้รับอนุญาตให้รับรู้
จุดที่ขั้น planetary อัตราทดสูงได้เปรียบ
ขั้นอัตราทดสูงได้เปรียบเมื่อข้อต่อต้องยึดโหลดหนักเป็นเวลานาน และเมื่อกระแสที่ดึงที่ท่ายึดนั้นต้องคงน้อยไว้ บันทึก 48:1 ที่นี่เผยแพร่แรงบิดพิกัด 74 Nm ที่ 6 A และแรงบิดสูงสุด 222 Nm ที่ 18 A บันทึก 64:1 เผยแพร่แรงบิดพิกัด 48 Nm ที่ 7 A และแรงบิดสูงสุด 120 Nm ที่ 19 A การอ่านแรงบิดพิกัดและแรงบิดสูงสุดเทียบกับกระแสที่เผยแพร่คู่กันคือวิธีที่บันทึกสองรายการแยกจากกันบนตัวเลขที่เผยแพร่ และทั้งสองครึ่งของคู่นั้นสำคัญ: ค่าพิกัดคือท่ายึด ค่าสูงสุดคือส่วนเผื่อ และกระแสข้างแต่ละค่าคือสิ่งที่ขดลวดจ่ายที่จุดพิกัดนั้น สำหรับแรงบิดข้อต่อที่กำหนด อัตราทดที่สูงขึ้นสามารถลดแรงบิดมอเตอร์ที่ต้องใช้ได้ แต่กระแสที่เป็นผลลัพธ์ขึ้นอยู่กับค่าคงที่แรงบิดของมอเตอร์ ประสิทธิภาพการส่งกำลัง และเงื่อนไขการทำงาน พิกัดกระแสของโมดูลสองตัวที่ต่างกันนี้ไม่ควรถูกมองเป็นการเปรียบเทียบแบบควบคุมของกระแสที่ต้องใช้สำหรับแรงบิดข้อต่อเดียวกัน กระแสที่ต่ำกว่าในขดลวดจะหมายถึงการสูญเสียในทองแดงที่น้อยกว่าและความร้อนที่ต้องระบายออกจากเรือนที่ไม่มีพัดลมน้อยกว่า และนั่นคือเหตุผลว่าอัตราทดจึงสำคัญในภาระงานแบบยึด แต่มิติของผลกระทบไม่สามารถอ่านได้จากจุดพิกัดสองจุดที่เปรียบเทียบกันที่นี่ สิ่งที่มันสละไปคือความเร็วขาออก และมันสละความสามารถของข้อต่อในการถูกเคลื่อนด้วยแรงภายนอก - บันทึก 48:1 เผยแพร่แรงบิดขับย้อนกลับ 2.22 Nm เทียบกับ 4.7 Nm สำหรับบันทึก 64:1 ทั้งสองเป็นตัวเลขเล็ก ๆ ที่บรรยายว่าโหลดถูกมอเตอร์รับรู้ได้มากเพียงใด
อัตราทดทำอะไรกับความเร็วขาออกและความร้อน
อัตราทดเคลื่อนความเร็วและแรงบิดไปในทิศทางตรงกันข้าม และเคลื่อนความร้อนทางอ้อมผ่านกระแส เพราะความเร็วขาออกคือความเร็วของมอเตอร์หารด้วยอัตราทด ข้อต่ออัตราทดสูงจึงไปถึงความเร็วข้อต่อเดียวกันที่ความเร็วของมอเตอร์ที่สูงกว่ามาก ซึ่งสำหรับ back EMF และแรงดันบัสที่กำหนด จำกัดว่าข้อต่อไปได้เร็วเพียงใด เพราะแรงบิดขาออกคือแรงบิดมอเตอร์คูณด้วยอัตราทด ข้อต่ออัตราทดสูงจึงไปถึงแรงบิดข้อต่อเดียวกันที่แรงบิดมอเตอร์ที่ต่ำกว่ามาก และด้วยเหตุนี้ที่กระแสมอเตอร์ที่ต่ำกว่ามาก ตัวเลขความเร็วที่เผยแพร่แสดงให้เห็นความต่างของความเร็วขาออกระหว่างโมดูลเหล่านี้: AKH70-48 V1.0 KV41 ระบุความเร็วพิกัด 28 rpm และความเร็วไม่มีโหลด 35 rpm ขณะที่ AK80-64 KV80 ระบุ 23/48 rpm พิกัด และ 37/75 rpm ที่ไม่มีโหลดสำหรับพิกัด 24/48 V ของมัน ตัวเลขความเร็วเหล่านี้ควรถูกอ่านแยกจากพิกัดกระแสสูงสุดที่เผยแพร่ เว้นแต่ผู้ผลิตจะให้ข้อมูลการทดสอบที่เชื่อมโยงมันกับจุดทำงานที่เฉพาะเจาะจง มันบรรยายภาระงานของแอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ต่างกัน มากกว่าระดับชั้นที่ต่างกันของภาระงานเดียวกัน แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงไม่ได้ถูกเลือกโดยถามว่าการจัดวางแบบไหนเหนือกว่า แต่โดยถามว่าภาระงานของข้อต่อใช้เวลาอยู่ในสองส่วนผสมนั้นแบบไหนจริง ๆ
การจับคู่แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงกับภาระงานของข้อต่อ
สามขั้นตอนด้านล่างนำคอลัมน์ต่าง ๆ มาใช้ตามลำดับที่เปลี่ยนภาระงานของข้อต่อให้เป็นรายการสั้น เหล่านี้คือคอลัมน์ชุดเดียวกับที่ใช้ตัดสินแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง เรียงตามลำดับที่ภาระงานจำกัดมัน บนบันทึกที่นี่มันยังนำไปสู่หน้าแอปพลิเคชัน โมดูลข้อต่อ ซึ่งภาระงานเดียวกันถูกอธิบายพร้อมคุณลักษณะตัวกรองของตัวเอง
เริ่มจากท่ายึดกรณีเลวร้าย ไม่ใช่การเดินปกติ
ท่ายึดกรณีเลวร้ายคือโหลดที่ยืนอยู่ที่ข้อต่อต้องคงไว้เป็นเวลาต่อเนื่องยาวนานที่สุด และมันกำหนดข้อกำหนดต่อเนื่อง สำหรับเข่า มันคือส่วนแบ่งของมวลร่างกายที่ข้อต่อแบกผ่านการยืนขาข้างเดียว สำหรับไหล่ มันคือเครื่องมือที่ถืออยู่ที่ปลายแขนที่ยืดออกเต็มที่ สำหรับสะโพก มันคือค่าที่หนักกว่าในสองค่า เหล่านั้นเป็นค่าเริ่มต้น มากกว่าข้อกำหนดตายตัว เพราะจุดศูนย์กลางมวล แขนโมเมนต์ ท่าทางที่ข้อต่อทำงาน และโหลดพลวัตที่ปล้องแบก ล้วนเปลี่ยนแรงบิดที่ข้อต่อต้องสร้าง ค่านั้นถูกเปรียบเทียบกับแรงบิดพิกัดที่เผยแพร่ ไม่ใช่กับค่าสูงสุด และกระแสที่เผยแพร่ข้างมันถูกเปรียบเทียบกับสิ่งที่ไดรฟ์และแพ็กจ่ายได้ในช่วงเวลาเดียวกัน คู่แรงบิดพิกัดและแรงบิดสูงสุดที่เผยแพร่ถูกอ่านที่นี่ที่ปลายพิกัด และแอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ถูกจับคู่บนค่าสูงสุดของมันจะร้อนบนท่ายึดแบบนี้ บนบันทึกที่นี่ ค่าพิกัดคือ 48 Nm และ 74 Nm และข้อต่อที่ท่ายึดกรณีเลวร้ายสูงกว่าตัวที่มันถูกจับคู่ด้วยไม่สามารถถูกช่วยได้ด้วยขั้นตอนถัดไป
จากนั้นคือความเร็วที่แรงบิดนั้น
ความเร็วและแรงบิดถูกเผยแพร่ที่คนละด้านของการแลกเปลี่ยนเดียวกัน ดังนั้นขั้นตอนที่สองจึงกำหนดความเร็วข้อต่อที่ภาระงานต้องการและอ่านอัตราทดที่สร้างมันขึ้น แรงบิดขาออก ความเร็วขาออก ความสามารถในการขับย้อนกลับ และภาระทางความร้อนถูกอ่านร่วมกัน มากกว่าในลำดับทางเดียวที่เคร่งครัด ดังนั้นอัตราทดที่ขั้นตอนแรกดูเหมือนได้กำหนดไว้จะถูกพิจารณาใหม่ที่นี่เทียบกับความเร็วที่ภาระงานต้องการ แกนปลายทางที่ต้องติดตามเส้นทางที่เร็วต้องการอัตราทดต่ำและความเร็วขาออกที่มาพร้อมกัน แกนต้นทางที่ต้องแบกโหลดอย่างช้าต้องการอัตราทดสูงและยอมรับความเร็วขาออกที่ต่ำ บันทึกสองรายการที่นี่ไปถึง 35 rpm และ 37/75 rpm ที่ไม่มีโหลด ซึ่งเป็นช่วงที่แคบพอที่ข้อต่อที่ต้องการแกนปลายทางที่เร็วจะตกอยู่นอกช่วงนั้น แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงที่อัตราทดถูกเลือกก่อนกำหนดข้อกำหนดความเร็วจะมักต้องถูกเปลี่ยน มากกว่าปรับตั้งใหม่
จากนั้นคือรอบการทำงานทางความร้อน
ขั้นตอนที่สามเป็นขั้นที่ชี้ขาดระหว่างโมดูลสองตัวที่ผ่านสองขั้นแรกทั้งคู่ ภาระงานที่ยึดโหลดอย่างต่อเนื่องใช้กระแสพิกัดเป็นส่วนใหญ่ของรอบ ภาระงานที่เร่งมวลปลายทางซ้ำ ๆ ใช้กระแสสูงสุดบ่อยกว่าที่ค่าเฉลี่ยบอก บันทึกสองรายการที่นี่เผยแพร่กระแสพิกัด 7 A และ 6 A และกระแสสูงสุด 19 A และ 18 A และช่องว่างระหว่างสองค่าคือจุดที่รอบการทำงานพอดีหรือไม่พอดี รอบการทำงานเป็นคอลัมน์สุดท้าย และสำหรับแอคชูเอเตอร์หุ่นยนต์แรงบิดสูง มันมักเป็นคอลัมน์ที่ชี้ขาดระหว่างโมดูลสองตัวที่ผ่านสองขั้นแรก สิ่งที่บันทึกไม่ได้เผยแพร่คืออุณหภูมิที่เพิ่มขึ้นเบื้องหลังค่าต่อเนื่อง เงื่อนไขการติดตั้งที่วัดค่านั้น และอุณหภูมิสภาพแวดล้อมที่ข้อต่อจะเจอจริง เหล่านั้นเป็นคำถามสำหรับเอกสารของผู้ผลิต และการกระทำที่ซื่อตรงคือการยกมันไปไว้ตรงนั้น มากกว่าอนุมานคำตอบจากบันทึกข้างเคียง
สามขั้นตอนที่ใช้กับกลุ่มนี้ให้รายการสั้น มากกว่าคำตอบ:
- ข้อต่อที่มีซองคับแคบและบัสที่ยังไม่ถูกกำหนด AK80-64 KV80 เป็นบันทึก 850 g ที่อัตราทด 64:1 พร้อมช่วง 24/48 V และแรงบิดพิกัด 48 Nm เทียบกับแรงบิดสูงสุด 120 Nm มันเป็นตัวเลือกในกรณีที่เงื่อนไขเหล่านั้นตรงกัน และจุดทำงานกับภาระทางความร้อนยังต้องถูกตรวจสอบสำหรับข้อต่อที่เฉพาะเจาะจง
- ข้อต่อที่ต้องยึดโหลดหนักเป็นเวลานาน AKH70-48 V1.0 KV41 เป็นบันทึก 48:1 ที่ 1396 g พร้อมแรงบิดพิกัด 74 Nm ที่ 6 A แรงบิดสูงสุด 222 Nm ที่ 18 A และรูเจาะ 7 mm สำหรับเดินสายไฟ มันเป็นตัวเลือกในภาระงานนั้น และเงื่อนไขทางความร้อนเบื้องหลังพิกัดต่อเนื่องคือจุดที่ต้องยืนยันกับผู้ผลิตก่อนที่ข้อต่อจะถูกตัดสินใจ
คำถามที่พบบ่อย
Qแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงคืออะไร
แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงคือโมดูลข้อต่อแบบบรรจุสำเร็จที่รวมมอเตอร์ไร้แปรงถ่าน ขั้นลดรอบ และ - ในรูปแบบผสานรวม - การป้อนกลับกับไดรฟ์ไว้ในเรือนเดียว และถูกเผยแพร่สำหรับแรงบิดขาออกที่สูงกว่าระดับที่ชุดไร้เฟรมขนาดเล็กไปถึง คำนี้บรรยายคลาส มากกว่าเกณฑ์: บันทึกที่เปรียบเทียบกันในคู่มือนี้เผยแพร่แรงบิดสูงสุด 120 Nm และ 222 Nm ขณะที่ชุด stator และ rotor ไร้เฟรมที่ขายให้เครื่องจักรเดียวกันมักถูกเผยแพร่ที่ระดับไม่กี่นิวตันเมตร และปล่อยให้ตลับลูกปืน encoder และไดรฟ์เป็นเรื่องของผู้ผสานรวม สิ่งที่ทำให้แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงเลือกได้ และสิ่งที่ทำให้แอคชูเอเตอร์ข้อต่อหุ่นยนต์ในคลาสนี้ใช้งานได้ ไม่ใช่ตัวเลขสูงสุดเพียงลำพัง แต่เป็นคู่ของแรงบิดพิกัดและกระแสพิกัดที่อยู่ใต้มัน
Qแรงบิดพิกัดกับแรงบิดสูงสุดบนแอคชูเอเตอร์ข้อต่อหุ่นยนต์ต่างกันอย่างไร
แรงบิดพิกัดคือแรงบิดขาออกที่ผู้ผลิตระบุสำหรับแรงดันบัสและอุณหภูมิสภาพแวดล้อมที่ระบุ และถูกเผยแพร่พร้อมกับกระแสพิกัดที่คู่กับมัน การยึดอย่างต่อเนื่องที่ค่านั้นขึ้นอยู่กับเงื่อนไขทางความร้อนเบื้องหลังพิกัด - อุณหภูมิสภาพแวดล้อม การติดตั้ง การระบายความร้อน และรอบการทำงาน - ดังนั้นค่านั้นบรรยายชุดเงื่อนไขที่นิยามไว้ มากกว่าความสามารถไม่จำกัดในการยึดโหลด แรงบิดสูงสุดคือการออกแรงช่วงสั้นที่โมดูลไปถึงได้ระหว่างการเร่ง การลงแตะพื้น หรือการแก้ไขสมดุล และถูกเผยแพร่พร้อมกระแสสูงสุดที่มากกว่า และในบันทึกส่วนใหญ่พร้อมช่วงเวลา บนบันทึกที่นี่สองคู่คือ 48 Nm ที่ 7 A เทียบกับ 120 Nm ที่ 19 A และ 74 Nm ที่ 6 A เทียบกับ 222 Nm ที่ 18 A ค่าสูงสุดเป็นส่วนเผื่อ ไม่ใช่จุดทำงาน และข้อต่อที่กำหนดขนาดเทียบกับค่าสูงสุดจะร้อน
Qแรงบิดของแอคชูเอเตอร์ถูกจับคู่กับภาระงานของข้อต่อหุ่นยนต์อย่างไร
สามขั้นตอนตามลำดับ ข้อแรก โหลดที่ยืนอยู่กรณีเลวร้ายที่สุดที่ข้อต่อต้องยึดเป็นระยะเวลาต่อเนื่องยาวนานที่สุดถูกเปรียบเทียบกับแรงบิดพิกัดที่เผยแพร่และกระแสข้างมัน ข้อที่สอง ความเร็วข้อต่อที่ภาระงานต้องการถูกเปรียบเทียบกับความเร็วขาออกที่อัตราทดสร้างขึ้น เพราะแรงบิดและความเร็วอยู่คนละด้านของอัตราทดเดียวกัน ข้อที่สาม รอบการทำงาน - ข้อต่อใช้เวลาในการยึดเท่าใดและเร่งเท่าใด - ถูกเปรียบเทียบกับช่องว่างระหว่างกระแสพิกัดและกระแสสูงสุด แอคชูเอเตอร์ข้อต่อหุ่นยนต์ที่ผ่านทั้งสามขั้นตอนเป็นตัวเลือก เงื่อนไขทางความร้อนเบื้องหลังค่าต่อเนื่องและการติดตั้งที่ค่านั้นถูกวัดเป็นคำถามแยกสำหรับเอกสารของผู้ผลิต
Qอัตราทดเปลี่ยนแรงบิดที่แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงส่งออกอย่างไร
อัตราทดคูณแรงบิดโรเตอร์ระหว่างทางไปยังข้อต่อ และหารความเร็วโรเตอร์ด้วยตัวคูณเดียวกัน ขั้นลดรอบ 48:1 จึงเปลี่ยนแรงบิดมอเตอร์ระดับพอประมาณให้เป็นแรงบิดข้อต่อที่มากที่ความเร็วขาออกต่ำ ขณะที่ขั้นลดรอบ 64:1 สร้างแรงบิดข้อต่อที่ต่ำกว่าจากมอเตอร์ที่คล้ายกันและไปถึงความเร็วขาออกที่สูงกว่าเล็กน้อย บันทึกที่นี่แสดงการคำนวณในรูปกระแส มากกว่าในรูปแรงบิด: แรงบิดสูงสุด 222 Nm ที่ 18 A บนขั้นลดรอบ 48:1 เทียบกับแรงบิดสูงสุด 120 Nm ที่ 19 A บนขั้นลดรอบ 64:1 แอคชูเอเตอร์หุ่นยนต์แรงบิดสูงจึงไม่สามารถเปรียบเทียบกันด้วยอัตราทดเพียงลำพัง: ภายในโมดูลเดียว อัตราทดเคลื่อนปริมาณสามค่าพร้อมกัน - แรงบิดขาออกขึ้น ความเร็วขาออกลง และโหลดที่ข้อต่อรับรู้จากภายนอกลงตามไปด้วย - แต่ความต่างระหว่างบันทึกสองรายการยังขึ้นอยู่กับความสามารถด้านแรงบิดของมอเตอร์แต่ละตัว ประสิทธิภาพการส่งกำลังของมัน กระแสที่มันได้รับอนุญาต และจุดทำงานพิกัดที่ผู้ผลิตของมันเผยแพร่
Qบัส 48 V เพิ่มแรงบิดของแอคชูเอเตอร์หุ่นยนต์หรือไม่
มันไม่ได้เพิ่มแรงบิดโดยตรง แต่เปลี่ยนความเร็วที่โมดูลไปถึงและกระแสที่มันดึงสำหรับกำลังขาออกที่กำหนด KV คือ rpm ต่อโวลต์ ดังนั้นที่ KV คงที่ บัสที่สูงกว่าจะยกเพดานความเร็วขึ้น และสำหรับกำลังเพลาที่กำหนด บัสที่สูงกว่าโดยทั่วไปหมายถึงกระแสจ่ายที่ต่ำกว่า และด้วยเหตุนี้การสูญเสียในทองแดงในขดลวดที่ต่ำกว่า คอลัมน์ความเร็วในตารางด้านบนแสดงผลของบันทึกสองแรงดัน: AK80-64 KV80 เผยแพร่ 23/48 rpm พิกัด และ 37/75 rpm ที่ไม่มีโหลดสำหรับช่วง 24/48 V ของมัน สิ่งที่บัสที่สูงกว่าไม่เปลี่ยนคืออัตราทด ซอง หรือแรงบิดพิกัดและแรงบิดสูงสุดที่โมดูลเองถูกเผยแพร่ และมันนำมาพร้อมกับแพ็กที่หนักกว่า ไดรฟ์ที่พิกัดสูงกว่า และชุดคำถามเรื่องฉนวนและขั้วต่อที่ต่างออกไป
Qแอคชูเอเตอร์หุ่นยนต์รุ่นใดไปถึงแรงบิดสูงสุด 100 Nm หรือมากกว่า
ในบรรดาบันทึกที่เปรียบเทียบกันในคู่มือนี้ มีโมดูล CubeMars แบบผสานรวมสองตัวที่อยู่เหนือแรงบิดสูงสุดที่เผยแพร่ 100 Nm: AK80-64 KV80 ที่ 120 Nm และ AKH70-48 V1.0 KV41 ที่ 222 Nm แต่ละตัวถูกเผยแพร่พร้อมคู่แรงบิดพิกัดและแรงบิดสูงสุดของตัวเอง คู่กระแสของตัวเอง อัตราทด และซอง และสองตัวครอบคลุมภาระงานของข้อต่อที่ต่างกัน มากกว่าสองขั้นของภาระงานเดียวกัน - โมดูล 24/48 V ที่ 850 g และโมดูลเพลากลวง 48:1 ที่แรงบิดพิกัด 74 Nm ข้อต่อที่โหลดที่ยืนอยู่สูงกว่ายอดบนของช่วงนั้นอยู่นอกสิ่งที่บันทึกสองรายการนี้ครอบคลุม และต้องการการจัดวางที่ต่างออกไป
แหล่งข้อมูลอย่างเป็นทางการ
CubeMars เผยแพร่หน้าผลิตภัณฑ์อย่างเป็นทางการสำหรับโมดูลแต่ละตัวพร้อมแผงข้อมูลจำเพาะ และหน้าเหล่านั้นยังคงเป็นแหล่งอ้างอิงหลักสำหรับทุกตัวเลขที่อ้างในคู่มือนี้ - ตัวอย่างเช่น หน้าผลิตภัณฑ์ AK80-64 KV80 และ หน้าผลิตภัณฑ์ AKH70-48 V1.0 KV41 ตัวเลขแรงบิด กระแส ความเร็ว อัตราทด น้ำหนัก และซองในตารางด้านบนเป็นค่าที่หน้าเหล่านั้นเผยแพร่สำหรับโมดูลแต่ละตัว อุณหภูมิที่เพิ่มขึ้นเบื้องหลังพิกัดต่อเนื่อง เงื่อนไขการติดตั้งที่ตัวเลขถูกวัด ฟิลด์ที่บันทึกไม่มี หรือความยาวของการออกแรงช่วงสั้นสูงสุด เป็นคำถามสำหรับเอกสารของผู้ผลิต มากกว่าค่าที่สามารถอนุมานได้จากแผงข้อมูลจำเพาะ
ขั้นตอนถัดไป
สำหรับการคัดรายการสั้นมากกว่าการอ่าน เครื่องมือสามอย่างบนแพลตฟอร์มทำงานตามลำดับ สำรวจหมวดหมู่ แอคชูเอเตอร์หุ่นยนต์ เพื่อดูโมดูลเหล่านี้เคียงข้างข้อต่อที่เบากว่าในช่วงเดียวกัน ใช้ การเลือก เพื่อกรองตามอัตราทด แรงบิดพิกัด และซองที่เผยแพร่ จากนั้นวางตัวเลือกเทียบกันใน เปรียบเทียบผลิตภัณฑ์ หน้าแอปพลิเคชัน โมดูลข้อต่อ เก็บภาระงานเดียวกันพร้อมคุณลักษณะตัวกรองของตัวเอง และหมวดหมู่ แอคชูเอเตอร์ QDD ครอบคลุมการจัดวางอัตราทดต่ำ
บทความอีกสองชิ้นนำส่วนของการเลือกข้อต่อที่การเปรียบเทียบโมดูลไม่ได้ยุติ แอคชูเอเตอร์หุ่นยนต์: วิธีเลือกแอคชูเอเตอร์แบบรวมสำหรับข้อต่อหุ่นยนต์ แยกโมดูลแบบผสานรวมจากภายในออกมา - มอเตอร์ ขั้นลดรอบ การป้อนกลับ และไดรฟ์ - และเป็นข้อมูลอ้างอิงสำหรับสิ่งที่มาถึงภายในเรือน แอคชูเอเตอร์หุ่นยนต์ 48 V: รุ่น ประโยชน์ และข้อจำกัดของระบบ ติดตามการตัดสินใจเรื่องบัสผ่านไดรฟ์ แพ็ก และขั้วต่อ ซึ่งเป็นขั้นที่อยู่ระหว่างการเลือกแอคชูเอเตอร์หุ่นยนต์แรงบิดสูงกับการทำให้มันทำงานในเครื่องจักร
ฉบับย่อ: กำหนดโหลดที่ยืนอยู่กรณีเลวร้ายที่สุดก่อน เพราะมันเป็นค่าเดียวที่ข้อต่อยึดไว้ได้นาน กำหนดอัตราทดที่สอง เพราะอัตราทดกำหนดแรงบิดขาออกและความเร็วขาออกพร้อมกันและไม่สามารถปรับได้ในภายหลัง อ่านบัสและกระแสพิกัดร่วมกันที่สาม เพราะบัสเปลี่ยนกระแสและกระแสคือสิ่งที่ขดลวดต้องอยู่กับมัน และยืนยันเงื่อนไขทางความร้อนเบื้องหลังค่าต่อเนื่องเป็นอย่างสุดท้าย กับผู้ผลิต เพราะนั่นคือคอลัมน์เดียวที่แผงข้อมูลจำเพาะแทบไม่เคยบรรจุ ภายในกลุ่มนี้ ลำดับดังกล่าวแยกบันทึก 850 g อัตราทด 64:1 จากโมดูลเพลากลวง 48:1 ออกจากกันก่อนที่ข้อต่อใด ๆ จะถูกชั่งเทียบกับอีกตัว