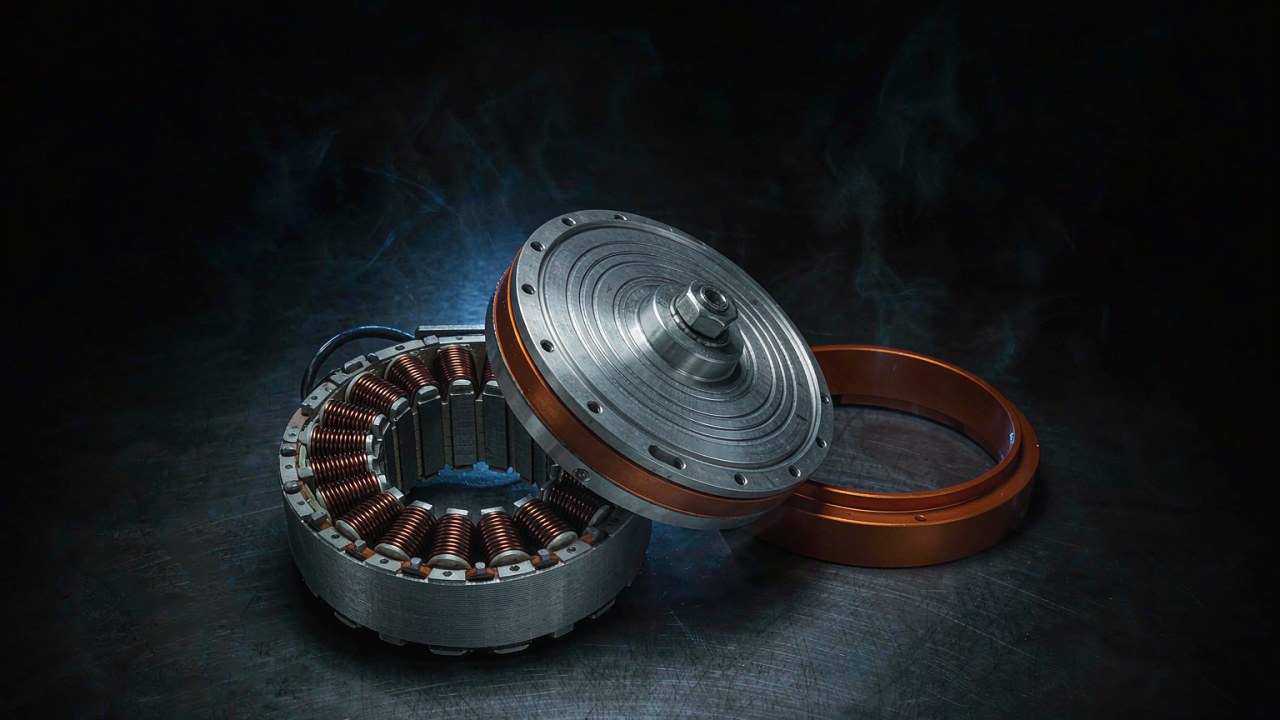
Aktuator robotik bertorsi tinggi adalah modul terintegrasi - motor brushless, tahap reduksi, umpan balik, dan penggerak dalam satu rumah - yang dipilih berdasarkan torsi yang harus ditahan sebuah sendi robot dan bukan berdasarkan angka terbesar pada panel spesifikasi. Istilah ini membawa batas yang tidak dimiliki spesifikasi motor semata: kit tanpa rangka yang dijual untuk kelas mesin yang sama dapat menerbitkan torsi puncak beberapa newton metre dan menyerahkan bantalan, enkoder, serta penggerak kepada integrator, sedangkan aktuator robotik bertorsi tinggi terintegrasi untuk pinggul, lutut, atau bahu diterbitkan di atas 100 Nm. Dua catatan yang dibandingkan di sini - CubeMars AK80-64 KV80 dan AKH70-48 V1.0 KV41 - berada pada 120 dan 222 Nm torsi puncak dalam rumah seberat 850 g dan 1396 g, dan sebaran di antara keduanya berasal dari tiga keputusan dan bukan dari dua tingkat kualitas. Batas antara kit tanpa rangka dan modul terintegrasi diuraikan dalam Motor Torsi Frameless Torsi Tinggi: Dari Mana Torsinya Berasal, dan tugas yang sama dijelaskan pada kategori Aktuator Robotik.
Jawaban Singkat
Keputusan pertama adalah penahanan, bukan puncak. Aktuator sendi robot menghabiskan sebagian besar masa kerjanya di dekat beban tetap - lengan yang menahan alat, lutut yang menanggung sebagian massa tubuh, kaki yang menapak - dan angka yang menggambarkan kondisi itu adalah torsi kontinu, atau torsi nominal. Torsi puncak menggambarkan lonjakan singkat yang dapat dilakukan modul tanpa kerusakan langsung, dan itu adalah cadangan dan bukan titik kerja. Aktuator robotik bertorsi tinggi karena itu disaring terlebih dahulu terhadap beban tetap, dengan angka puncak dibaca sebagai margin cadangan untuk akselerasi, pendaratan, dan pemulihan keseimbangan.
Keputusan kedua adalah tahap reduksi, karena rasio itulah yang mengubah motor kecil menjadi sebuah sendi. Dua modul di sini menggunakan tahap 64:1 dan 48:1, dan rasio menggerakkan kecepatan keluaran dan torsi keluaran ke arah yang berlawanan sekaligus mengubah seberapa besar beban yang dapat dirasakan sendi melalui roda gigi. Rasio reduksi yang tinggi mengalikan torsi keluaran dan menurunkan kecepatan keluaran. Rasio itu juga dapat membuat sendi lebih sulit digerakkan balik karena inersia sisi motor dan rugi transmisi memengaruhi gerak yang dirasakan pada keluaran. Kemampuan digerakkan balik yang sebenarnya bergantung pada desain kotak roda gigi, gesekan, efisiensi transmisi, karakteristik motor, dan keadaan kendali, sehingga rasio reduksi saja tidak menentukan seberapa mudah gaya eksternal dapat menggerakkan sendi. Rasio karena itu dipilih terhadap suatu tugas dan bukan terhadap angka target. Membaca aktuator robotik bertorsi tinggi berarti membaca rasio dan kumparan secara bersama, karena salah satu saja meninggalkan sendi tanpa definisi. Aktuator sendi robot yang dibangun pada rasio yang salah tidak dapat diperbaiki di kemudian hari dengan mengganti kumparan.
Keputusan ketiga bersifat termal, dan itulah yang paling mudah dilewati. Torsi nominal adalah pernyataan termal, dan itu adalah torsi keluaran yang ditetapkan produsen pada kondisi operasi dan termal yang dinyatakan. Apakah angka itu dapat dipertahankan secara kontinu pada robot tertentu bergantung pada faktor seperti suhu ambien, pemasangan, pembuangan panas, pengaturan penggerak, dan siklus kerja, sehingga kondisi di balik rating terbitan harus dikonfirmasi kepada produsen sebelum sebuah sendi ditetapkan ukurannya untuk pembebanan berkelanjutan. Tegangan bus menetapkan berapa banyak arus yang dibutuhkan untuk daya keluaran tertentu, resistansi kumparan mengubah arus itu menjadi rugi tembaga, dan modul kemudian melepaskan panasnya melalui rumahnya. Pada dua catatan di sini torsi nominalnya adalah 48 Nm dan 74 Nm, dan masing-masing angka itu terikat pada arus nominal yang diterbitkan di sampingnya - 7 A dan 6 A. Memilih aktuator robotik bertorsi tinggi berarti memilih pasangan torsi dan arus yang dapat ditanggung sebuah tugas, dan pada aktuator sendi robot pasangan itulah yang diterbitkan catatan, bukan angka torsi semata.
Apa yang membuat aktuator robotik bertorsi tinggi
Torsi tinggi adalah hubungan antara angka keluaran dan kondisi saat angka itu diperoleh, dan bukan sebuah tingkat yang dimiliki atau tidak dimiliki sebuah modul. Untuk aktuator robotik bertorsi tinggi, hubungan itu dinyatakan dalam kondisi yang tercetak di samping angka torsi dan bukan pada angka itu semata. Tiga besaran membawa sebagian besar hubungan itu: torsi yang ditahan modul secara kontinu, torsi yang dapat dicapainya secara singkat, dan tempat dalam rangkaian penggerak tempat perkalian itu terjadi. Tiga bagian di bawah membahasnya dalam urutan itu.
Torsi nominal adalah angka yang ditahan sendi secara kontinu
Torsi nominal diterbitkan untuk tegangan bus yang dinyatakan dan kondisi termal yang dinyatakan, dan itu adalah torsi keluaran yang ditetapkan catatan untuk kondisi yang disebutkan di sampingnya. Berada pada angka itu selama tugas membutuhkannya adalah pertanyaan tentang mesin tempat modul dipasang - suhu ambien, pemasangan, pembuangan panas, pengaturan penggerak, dan siklus kerja - dan bukan sifat yang dibawa angka itu sendiri. Angka itu dibatasi dari atas oleh kumparan dan bukan oleh magnet: arus yang dapat dialirkan kumparan tanpa batas waktu ditetapkan oleh seberapa cepat panas yang dihasilkannya dapat keluar dari modul, dan modul tidak memiliki pendinginan aktif sendiri. Pada catatan di sini torsi nominalnya adalah 48 Nm pada AK80-64 KV80 dengan 7 A dan 74 Nm pada AKH70-48 V1.0 KV41 dengan 6 A. Rasio di antara pasangan tersebut berbeda lebih besar daripada perbedaan angka torsinya, dan itulah tanda pertama bahwa aktuator robotik bertorsi tinggi dipilih berdasarkan pasangan itu dan bukan berdasarkan torsi semata.
Ada pula kondisi yang tidak dicakup torsi nominal sendiri: sendi yang menahan sebuah pose pada kecepatan nol tetap menarik arus, dan karena itu tetap menghasilkan panas di dalam kumparan. Daya keluaran mekanis adalah nol pada keadaan diam, sehingga angka yang dinyatakan sebagai rating daya tidak membatasi kasus penahanan. Aktuator sendi robot yang menahan sebuah pose sepanjang hari karena itu ditetapkan ukurannya pada arus nominal sama seperti pada torsi nominal. Arus yang dapat dialirkan kumparan dalam keadaan itu tetap ditetapkan oleh kondisi termal yang sama seperti rating itu sendiri - suhu ambien, pemasangan, pembuangan panas, dan siklus kerja - dan selanjutnya dibatasi oleh apa yang dapat disalurkan penggerak dan apa yang dibutuhkan beban. Untuk aktuator robotik bertorsi tinggi, kasus penahanan karena itu adalah pertanyaan arus, tetapi jawabannya adalah angka untuk sekumpulan kondisi yang dinyatakan dan bukan sebuah tingkat yang berlaku pada setiap pemasangan, dan arus itulah yang menetapkan ukuran penggerak.
Torsi puncak adalah lonjakan singkat, bukan titik kerja
Torsi puncak diterbitkan bersama arus puncak dan jendela waktu yang biasanya dinyatakan catatan secara terpisah, dan itu adalah torsi yang dapat dicapai sebuah sendi selama akselerasi, pendaratan, atau koreksi. Dua catatan di sini menerbitkan 120 Nm pada 19 A dan 222 Nm pada 18 A. Torsi puncak harus dinilai bersama arus puncak, durasi lonjakan yang diizinkan, dan kondisi operasi produsen. Aktuator sendi robot yang mencapai torsi puncak tinggi melalui arus yang sangat besar menempatkan beban termal yang sepadan besar pada kumparan dan menarik arus yang sepadan besar dari penggerak dan pak, tetapi arus puncak terbitan yang lebih rendah tidak dengan sendirinya membuktikan efisiensi yang lebih tinggi atau konsumsi energi yang lebih rendah, terutama ketika modul yang dibandingkan berbeda dalam desain motor, rasio reduksi, dan titik kerja nominal. Aktuator robotik bertorsi tinggi yang catatannya tidak menyatakan arus puncak maupun jendela waktu meninggalkan lonjakan itu tanpa definisi. Aktuator robotik bertorsi tinggi untuk sendi yang sering mencapai puncaknya karena itu dipilih berdasarkan arus puncak dan berdasarkan berapa lama lonjakan itu berlangsung, dan bukan berdasarkan angka torsi puncak semata.
Di mana tahap reduksi mengambil alih dari kumparan
Torsi pada sendi bukanlah torsi pada rotor. Tahap reduksi mengalikan torsi rotor dengan rasionya dan membagi kecepatan rotor dengan rasio yang sama, sehingga motor yang sederhana dapat menghasilkan torsi sendi yang besar melalui rasio yang besar, dengan imbalan kecepatan keluaran. Inilah pemisahan antara dua jalur yang dapat ditempuh pembangun mesin. Menaikkan torsi motor itu sendiri berarti menaikkan diameternya, panjang tumpukannya, dan karena itu massanya; menambahkan reduksi berarti mempertahankan motor dan membayar dengan kecepatan, backlash, dan kemampuan digerakkan balik. Aktuator sendi robot yang harus digerakkan balik oleh manusia dan aktuator yang harus menahan beban berat berada di sisi yang berlawanan dari pilihan itu. Aktuator robotik bertorsi tinggi adalah jalur kedua itu yang dikemas sebagai satu unit, dan rasio yang diterbitkan bersamanya - 64:1 dan 48:1 pada catatan di sini - menyatakan seberapa jauh modul telah dibawa pada jalur itu. Itu adalah pernyataan tentang prinsipnya dan bukan tentang kedua catatan yang dipertentangkan satu sama lain, karena torsi keluaran dan arus yang diterbitkan masing-masing juga bergantung pada kapasitas torsi motornya sendiri dan pada titik kerja nominal yang dipilih produsennya untuk dinyatakan.
Spesifikasi yang menentukan aktuator robotik bertorsi tinggi
Panel terbitan sebuah modul terintegrasi memuat lebih banyak baris daripada yang dibutuhkan sebuah pemilihan. Lima di antaranya, jika dibaca bersama, menggambarkan sendi yang dapat dilayani modul itu: dua angka torsi, rasio, bus beserta arusnya, dimensi amplop mekanis, dan pernyataan termal di balik rating kontinu. Untuk aktuator sendi robot, disiplin yang berguna adalah membaca kelima hal itu sebagai satu himpunan, karena aktuator robotik bertorsi tinggi yang memenuhi empat di antaranya dan gagal pada yang kelima tetap merupakan modul yang salah. Bagian-bagian di bawah membahas masing-masing secara bergantian.
Torsi nominal dan torsi puncak
Torsi nominal dan torsi puncak menjawab pertanyaan yang berbeda, dan rasio di antara keduanya bukanlah skor kualitas untuk aktuator sendi robot. AK80-64 KV80 menerbitkan 48 Nm nominal terhadap 120 Nm puncak, faktor 2.5, dan AKH70-48 V1.0 KV41 menerbitkan 74 Nm terhadap 222 Nm, faktor 3.0. Yang digambarkan faktor-faktor itu adalah besarnya cadangan terbitan di atas beban tetap, dan itu adalah rasio antara dua angka spesifikasi dan bukan ukuran margin kendali yang dapat dipakai atau kinerja dinamis yang diizinkan. Sendi yang tugasnya sebagian besar menahan menginginkan angka nominal yang tinggi relatif terhadap beban; sendi yang berulang kali mempercepat massa distal menginginkan cadangan itu, beserta arus puncak yang menjadi harga cadangan tersebut. Aktuator robotik bertorsi tinggi disaring dengan menanyakan mana dari keduanya yang dibelanjakan tugas itu.
Rasio reduksi dan kecepatan keluaran
Rasio menetapkan kecepatan sendi sama langsungnya seperti menetapkan torsinya. Kecepatan keluaran adalah kecepatan motor dibagi rasio, sehingga modul 48:1 dan 64:1 mencapai 28 rpm dan 23/48 rpm pada titik nominalnya serta 35 rpm dan 37/75 rpm tanpa beban. Dua angka untuk AK80-64 KV80 adalah modul yang sama yang digambarkan pada dua tegangan bus yang dicakup catatannya. Kecepatan keluaran itu adalah kecepatan sendi, bukan kecepatan rotor, dan aktuator sendi robot yang membutuhkan sumbu distal yang cepat serta aktuator yang membutuhkan penahanan berat akan menginginkan ujung yang berlawanan dari kolom itu. Rasio juga satu-satunya kolom yang menggerakkan torsi nominal dan torsi puncak secara bersama, karena rasio mengalikan keduanya di jalur keluaran.
Tegangan bus dan arus kontinu
Tegangan bus dipilih di luar modul, dan tegangan itu menentukan arus yang ditarik modul untuk daya keluaran tertentu lebih daripada menentukan torsi. Bus yang lebih tinggi pada tingkat daya poros tertentu umumnya berarti arus suplai yang lebih rendah dan karena itu rugi tembaga yang lebih rendah, dengan imbalan pak yang lebih berat dan penggerak dengan rating yang lebih tinggi. Salah satu dari dua catatan di sini diterbitkan untuk 48 V saja, dan yang lain membawa catatan 24/48 V dengan dua kecepatan dan dua kecepatan tanpa beban yang tercantum padanya. Arus kontinu yang diterbitkan bersama torsi nominal adalah angka yang menghubungkan keduanya, dan untuk aktuator sendi robot angka itu juga menetapkan ukuran tahap penggerak dan harness. Aktuator robotik bertorsi tinggi diterbitkan bersama busnya, dan keduanya dibaca bersama. Pokok bahasan yang lebih luas tentang menjalankan modul-modul ini pada bus 48 V diuraikan dalam Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem.
Massa, dimensi amplop, dan lubang
Massa pada sebuah sendi ditanggung dua kali pada mesin berkaki, karena segmen tempat modul berada harus dibawa dan dipercepat oleh sendi-sendi di atasnya. Dua catatan di sini mencakup 850 g dan 1396 g, dalam dimensi amplop 98 × 61.9 mm dan 90 × 81.5 mm, dan perbedaan bentuk sama pentingnya dengan perbedaan massa: panjang aksial 61.9 mm dan panjang aksial 81.5 mm adalah dimensi amplop mekanis yang berbeda, dan mana di antaranya yang cocok untuk sendi tertentu bergantung pada pola pemasangan, ruang yang tersedia, dan jalur beban dan bukan pada panjang aksial semata. Aktuator sendi robot yang dipasang ke anggota tubuh yang sudah ada dibatasi oleh bentuk yang harus ditempatinya sama seperti oleh massanya. Lubang adalah keputusan ketiga di dalam kolom yang sama - salah satu catatan di sini menerbitkan lubang berongga 7 mm untuk kabel yang dirutekan melalui sendi, yang menghilangkan satu lilitan harness dari anggota tubuh yang bergerak. Aktuator robotik bertorsi tinggi tidak dapat dibandingkan berdasarkan diameter semata.
Tugas termal dan apa yang dicakup rating kontinu
Rating kontinu adalah pernyataan tentang sebuah suhu, dan berguna untuk mengetahui suhu yang mana. Torsi nominal dan torsi puncak keduanya adalah pernyataan tentang suhu kumparan, dan tidak satu pun merupakan angka yang dapat ditahan modul untuk waktu yang sembarang. Kelas isolasi menetapkan suhu yang dapat dicapai kumparan, dan rentang ambien yang diterbitkan bersama modul menetapkan ujung lain dari selisihnya. Kedua catatan di sini menerbitkan kelas isolasi H, dan rentang ambien operasi -20 hingga 50 derajat. Yang biasanya tidak diterbitkan catatan semacam ini adalah kenaikan suhu yang diasumsikan, kondisi pemasangan saat angka itu diukur, dan bagaimana angka itu berubah ketika modul dibaut ke struktur logam yang menghantarkan panas menjauh darinya dan bukan berada di udara tenang. Itu adalah pertanyaan untuk dokumentasi produsen, dan aktuator robotik bertorsi tinggi yang tugasnya berjalan dekat angka kontinunya layak dikonfirmasi di sana sebelum sendi ditetapkan.
Perbandingan modul aktuator robotik bertorsi tinggi di atas 100 Nm puncak
Dua catatan yang dibandingkan di sini adalah modul CubeMars terintegrasi yang torsi puncak terbitannya berada di atas 100 Nm, disusun sebagai satu himpunan spesifikasi dan diurutkan menurut torsi puncak terbitan sehingga langkah dari sendi yang lebih ringan ke yang lebih berat terlihat pada kolom itu sendiri. Setiap nilai adalah angka yang diterbitkan produsen untuk modul tersebut, dan tidak ada sel yang diperkirakan atau dikonversi. Jika sebuah catatan tidak memuat suatu bidang, tabel menyatakannya dan tidak mengisi celah itu. Keduanya adalah kandidat untuk keluarga sendi yang sama, dan masing-masing adalah aktuator robotik bertorsi tinggi untuk titik yang berbeda dalam tugas.
| Model | Rasio Reduksi | Torsi Nominal | Torsi Puncak | Tegangan Nominal | Arus Nominal | Arus Puncak | Kecepatan Nominal | Kecepatan Tanpa Beban | Berat | Dimensi Amplop |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
Model, rasio reduksi, torsi nominal, torsi puncak, tegangan nominal, arus nominal, arus puncak, kecepatan nominal, kecepatan tanpa beban, berat, dan dimensi amplop sesuai yang diterbitkan produsen untuk dua modul terintegrasi yang dibandingkan di sini, diurutkan menurut torsi puncak terbitan. Torsi nominal dan arus nominal adalah pasangan yang diterbitkan bersama untuk tugas kontinu; torsi puncak dan arus puncak adalah pasangan yang diterbitkan untuk lonjakan singkat, dan durasi lonjakan itu adalah kondisi terpisah yang tidak dimuat tabel ini. Kecepatan dan dimensi amplop adalah angka sisi keluaran untuk sendi, bukan angka sisi rotor. Jika dua kecepatan ditampilkan terhadap satu model, catatan itu mencakup dua tegangan nominal dan menerbitkan satu kecepatan untuk masing-masing, dalam urutan 24 V lalu 48 V. Berat diterbitkan sebagai satu angka untuk modul termasuk kabelnya. Tidak ada kolom terpisah yang mengulang angka KV karena setiap nama model dalam tabel membawa angkanya sendiri.
Dua bacaan menonjol begitu keduanya berada di satu halaman, dan tidak satu pun adalah kolom torsi. Yang pertama adalah bahwa torsi puncak yang lebih besar tidak memerlukan arus yang lebih besar. AKH70-48 V1.0 KV41 menerbitkan 222 Nm torsi puncak pada 18 A, sedangkan AK80-64 KV80 menerbitkan 120 Nm pada 19 A, sehingga modul dengan torsi puncak hampir dua kali lipat meminta arus yang sedikit lebih kecil. Itu adalah pengamatan spesifikasi dan bukan peringkat efisiensi: kedua catatan berbeda dalam desain motor, KV, kemasan, dan kendali selain dalam rasio, dan setiap angka puncak adalah titik rating yang diterbitkan produsennya dan bukan hasil uji terkendali pada torsi dan kecepatan sendi yang sama. Tahap 48:1 atau 64:1 memang mengalikan torsi rotor dengan rasio, sehingga arus yang diminta dari kumparan ditetapkan oleh torsi rotor dan bukan oleh torsi sendi, tetapi rasio hanyalah salah satu alasan kedua catatan itu terpisah. Pada sendi yang tugasnya adalah penahanan berat dan bukan ayunan cepat, itulah perbedaan yang menentukan modul, dan hal itu tidak terlihat pada kolom torsi puncak semata. Untuk aktuator robotik bertorsi tinggi, kolom arus karena itu dibaca terhadap kolom torsi dan bukan setelahnya.
Bacaan kedua adalah bahwa kedua catatan terpisah pada rasio dan bukan pada massa. AK80-64 KV80 dan AKH70-48 V1.0 KV41 menerbitkan 850 g dan 1396 g dalam dimensi amplop 98 × 61.9 mm dan 90 × 81.5 mm, satu pada tahap 64:1 dan yang lain pada tahap 48:1. Pada massa yang berbeda, keduanya menempati kelas dimensi amplop yang berbeda, menawarkan kecepatan keluaran yang berbeda, dan menarik arus yang berbeda. Itu adalah pengingat paling jelas dalam tabel bahwa massa adalah hasil pengemasan dan bukan gambaran tugas, dan bahwa memilih di antara dua catatan aktuator robotik bertorsi tinggi bergantung pada aritmetika sendi dan bukan pada beratnya.
Bacaan ketiga menyangkut pasangan kontinu. Arus nominal yang diterbitkan di samping torsi nominal adalah 7 A pada modul yang lebih ringan dan 6 A pada modul yang lebih berat, dan modul dengan rasio yang lebih besar itulah yang meminta arus yang lebih kecil. AKH70-48 V1.0 KV41 menerbitkan torsi keluaran nominal yang lebih tinggi dan arus nominal yang lebih rendah daripada AK80-64 KV80 dalam kumpulan data dua model ini, dan angka-angka ini menggambarkan titik rating masing-masing produsen dan bukan perbandingan terkendali pada torsi dan kecepatan sendi yang sama. Perbandingan yang adil atas penarikan arus, rugi tembaga, atau efisiensi keseluruhan akan memerlukan data operasi pada kondisi beban, kecepatan, dan termal yang sebanding. Pasangan terbitan itu tetap berguna untuk menetapkan ukuran penggerak dan pak, dan itu juga titik di mana tugas termal sebuah sendi harus diperkirakan dan bukan dibaca, karena arus nominal adalah angka untuk kondisi yang dinyatakan dan kondisi yang diciptakan mesin tertentu adalah pertanyaan untuk dokumentasi produsen. Aktuator robotik bertorsi tinggi untuk tugas semacam itu dipilih berdasarkan pasangan yang diterbitkan catatan, dan bukan berdasarkan angka torsi semata.
CubeMars AK80-64 KV80: 48 Nm nominal pada 64:1
Modul CubeMars AK80-64 KV80 Aktuator Robotik membuka kelompok ini pada 850 g dan 98 × 61.9 mm, pada tahap 64:1 dengan 48 Nm nominal dan 120 Nm puncak dari catatan 24/48 V. Arus nominalnya 7 A terhadap arus puncak 19 A, dan kecepatannya diterbitkan untuk masing-masing dari dua tegangan nominalnya. Catatannya juga memuat angka backlash 0.18 derajat, rasio torsi terhadap berat maksimum 141.2 Nm/kg, torsi back drive 4.7 Nm, dan satu enkoder magnetik dengan resolusi internal 14-bit. Setengah 24 V dari jendela tegangannya tidak biasa dalam kelompok ini, dan itu menjadikan catatan ini kandidat ketika bus belum ditetapkan. Torsi nominal, kecepatan nominal, dan kecepatan tanpa beban semuanya berubah antara kedua tegangan, sehingga angka 24 V dan 48 V harus dibaca terhadap penggerak dan pak yang benar-benar akan dipakai sendi sebelum modul dipilih. Massa dan dimensi amplop terbitannya adalah titik awal untuk sendi yang dimensi amplopnya ketat, dan keduanya menempatkan modul di tempat yang harus ditempatinya di dalam sendi kecil dan bukan di sampingnya.
CubeMars AKH70-48 V1.0 KV41: 74 Nm nominal pada 48:1
Modul CubeMars AKH70-48 V1.0 KV41 Aktuator Planetari Poros Berongga adalah yang tertinggi dalam rentang yang ditampilkan di sini pada 222 Nm torsi puncak dan 74 Nm nominal, dari tahap 48:1 pada catatan 48 V. Arus nominalnya 6 A dan arus puncaknya 18 A, yang merupakan arus puncak terkecil dalam kelompok ini untuk torsi puncak terbesar. Untuk aktuator robotik bertorsi tinggi, pasangan 74 Nm pada 6 A adalah angka yang menggambarkan sendi yang menahan anggota tubuh pada tempatnya selama berjam-jam dan bukan hanya sesaat. Modul ini juga satu-satunya catatan di sini dengan lubang berongga, diterbitkan pada 7 mm, dan satu-satunya dengan dua enkoder - enkoder magnetik di sisi motor dan enkoder kedua di sisi keluaran, keduanya pada resolusi 21-bit. Kepadatan torsinya diterbitkan pada 159 Nm/kg, backlash-nya pada 12 arcmin, dan torsi back drive-nya pada 2.22 Nm. Torsi back drive yang rendah adalah fitur spesifikasi yang diterbitkan, dan itu berguna untuk sendi yang dimaksudkan untuk menahan gerakan eksternal, tetapi dengan sendirinya tidak menetapkan maksud desain modul atau kemampuannya menahan beban secara aman. Rasio 48:1 dan torsi nominal 74 Nm adalah angka yang menggambarkan sisi catatan itu, dan keduanya harus dibaca bersama kondisi termal di balik rating kontinu. Lubang itulah yang membedakannya dari catatan lain untuk aktuator sendi robot di dalam anggota tubuh yang bergerak, dan hal itu mengajukan modul ini sebagai kandidat untuk mesin berkaki atau sumbu manipulator berat dan bukan menetapkan pilihannya.
Tahap quasi direct drive atau tahap planetary untuk sendi 100 Nm
Sendi yang harus menghasilkan sekitar 100 Nm dapat dibangun dari lebih dari satu susunan, dan pilihan di antara keduanya bukan pertanyaan tentang mana yang lebih baik. Dua catatan yang dibandingkan di sini termasuk dalam kategori Aktuator Robotik, dan keduanya menggunakan tahap planetary. Jalur rasio rendah adalah keluarga tersendiri: kategori Aktuator QDD memuat modul yang dibangun pada satu tahap reduksi rendah, dan pertukaran yang dilakukan jalur itu diuraikan dalam Aktuator Quasi Direct Drive: Yang Ditawarkan Rasio 8:1. Yang memisahkan kedua jalur adalah tempat perkalian terjadi, berapa biayanya dalam arus, dan seberapa besar beban yang boleh dirasakan aktuator sendi robot.
Di mana tahap planetary rasio tinggi menang
Tahap rasio tinggi menang ketika sendi harus menahan beban berat untuk waktu yang lama dan ketika arus yang ditarik pada penahanan itu harus tetap kecil. Catatan 48:1 di sini menerbitkan 74 Nm nominal pada 6 A dan 222 Nm puncak pada 18 A; catatan 64:1 menerbitkan 48 Nm nominal pada 7 A dan 120 Nm puncak pada 19 A. Membaca torsi nominal dan torsi puncak terhadap arus yang diterbitkan bersamanya adalah cara kedua catatan terpisah pada angka terbitannya, dan kedua bagian dari pasangan itu penting: angka nominal adalah penahanan, angka puncak adalah cadangan, dan arus di samping masing-masing adalah yang dibayar kumparan pada titik rating itu. Untuk torsi sendi tertentu, rasio reduksi yang lebih tinggi dapat mengurangi torsi motor yang dibutuhkan, tetapi arus yang dihasilkan bergantung pada konstanta torsi motor, efisiensi transmisi, dan kondisi operasi. Rating arus kedua modul yang berbeda ini tidak boleh diperlakukan sebagai perbandingan terkendali atas arus yang dibutuhkan untuk torsi sendi yang sama. Arus yang lebih rendah di dalam kumparan akan berarti rugi tembaga yang lebih sedikit dan panas yang lebih sedikit untuk dibuang dari rumah yang tidak memiliki kipas, dan itulah sebabnya rasio penting pada tugas penahanan, tetapi besarnya efek itu tidak dapat dibaca dari dua titik rating yang dibandingkan di sini. Yang dikorbankannya adalah kecepatan keluaran, dan ia mengorbankan kemampuan sendi untuk digerakkan oleh gaya luar - catatan 48:1 menerbitkan torsi back drive 2.22 Nm terhadap 4.7 Nm untuk catatan 64:1, keduanya angka kecil yang menggambarkan seberapa besar beban yang masih dapat dirasakan motor.
Apa yang dilakukan rasio terhadap kecepatan keluaran dan panas
Rasio menggerakkan kecepatan dan torsi ke arah yang berlawanan, dan menggerakkan panas secara tidak langsung melalui arus. Karena kecepatan keluaran adalah kecepatan motor dibagi rasio, sendi rasio tinggi mencapai kecepatan sendi yang sama pada kecepatan motor yang jauh lebih tinggi, yang untuk back EMF dan tegangan bus tertentu membatasi seberapa cepat sendi dapat berputar. Karena torsi keluaran adalah torsi motor dikalikan rasio, sendi rasio tinggi mencapai torsi sendi yang sama pada torsi motor yang jauh lebih rendah, dan karena itu pada arus motor yang jauh lebih rendah. Angka kecepatan terbitan menggambarkan perbedaan kecepatan keluaran antara modul-modul ini: AKH70-48 V1.0 KV41 mencantumkan kecepatan nominal 28 rpm dan kecepatan tanpa beban 35 rpm, sedangkan AK80-64 KV80 mencantumkan 23/48 rpm nominal dan 37/75 rpm tanpa beban untuk rating 24/48 V-nya. Angka kecepatan ini harus dibaca secara terpisah dari rating arus puncak terbitan kecuali produsen menyediakan data uji yang menghubungkannya ke titik operasi tertentu. Angka-angka itu menggambarkan tugas aktuator sendi robot yang berbeda dan bukan tingkat yang berbeda dari tugas yang sama. Aktuator robotik bertorsi tinggi tidak dipilih dengan menanyakan susunan mana yang lebih unggul, tetapi dengan menanyakan kombinasi mana dari keduanya yang benar-benar dihabiskan waktu oleh tugas sendi.
Mencocokkan aktuator robotik bertorsi tinggi dengan tugas sendi
Tiga langkah di bawah menerapkan kolom-kolom itu dalam urutan yang mengubah tugas sendi menjadi daftar pendek. Ini adalah kolom yang sama yang menjadi dasar penilaian aktuator robotik bertorsi tinggi, diambil dalam urutan yang membatasinya oleh tugas. Pada catatan di sini, kolom-kolom itu juga mengarah ke halaman aplikasi Modul Sendi, tempat tugas yang sama dijelaskan dengan atribut filternya sendiri.
Mulai dari penahanan kasus terburuk, bukan dari pelayaran
Penahanan kasus terburuk adalah beban tetap yang harus dijaga sendi pada tempatnya untuk waktu tak terputus yang paling lama, dan beban itu menetapkan persyaratan kontinu. Untuk lutut, itu adalah bagian massa tubuh yang ditanggung sendi melalui tumpuan tunggal; untuk bahu, itu adalah alat yang ditahan di ujung lengan yang terentang penuh; untuk pinggul, itu adalah yang lebih berat dari keduanya. Itu adalah nilai awal dan bukan persyaratan tetap, karena pusat massa, lengan momen, postur tempat sendi bekerja, dan beban dinamis yang ditanggung segmen semuanya mengubah torsi yang harus dihasilkan sendi. Angka itu dibandingkan terhadap torsi nominal terbitan, bukan terhadap torsi puncak, dan arus yang diterbitkan di sampingnya dibandingkan terhadap apa yang dapat disalurkan penggerak dan pak untuk durasi yang sama. Pasangan torsi nominal dan torsi puncak terbitan dibaca di sini pada ujung nominal, dan aktuator sendi robot yang dicocokkan pada angka puncaknya akan berjalan panas pada penahanan semacam ini. Pada catatan di sini angka nominalnya adalah 48 Nm dan 74 Nm, dan sendi yang penahanan kasus terburuknya berada di atas angka yang dicocokkan dengannya tidak dapat diselamatkan oleh langkah berikutnya.
Lalu kecepatan pada torsi itu
Kecepatan dan torsi diterbitkan pada sisi yang berlawanan dari pertukaran yang sama, sehingga langkah kedua menetapkan kecepatan sendi yang dibutuhkan tugas dan membaca rasio yang menghasilkannya. Torsi keluaran, kecepatan keluaran, kemampuan digerakkan balik, dan tugas termal dibaca bersama dan bukan dalam urutan satu arah yang ketat, sehingga rasio yang tampaknya sudah ditetapkan oleh langkah pertama ditinjau kembali di sini terhadap kecepatan yang dibutuhkan tugas. Sumbu distal yang harus mengikuti lintasan cepat menginginkan rasio rendah beserta kecepatan keluaran yang menyertainya; sumbu proksimal yang harus membawa beban secara lambat menginginkan rasio tinggi dan menerima kecepatan keluaran yang rendah. Dua catatan di sini mencapai 35 rpm dan 37/75 rpm tanpa beban, rentang yang cukup sempit sehingga sendi yang membutuhkan sumbu distal cepat akan berada di luarnya. Aktuator robotik bertorsi tinggi yang rasionya dipilih sebelum persyaratan kecepatan ditetapkan biasanya harus diganti dan bukan disetel ulang.
Lalu siklus tugas termal
Langkah ketiga adalah langkah yang memutuskan antara dua modul yang keduanya lolos dari dua langkah pertama. Tugas yang menahan beban secara kontinu membelanjakan arus nominal untuk sebagian besar siklusnya; tugas yang berulang kali mempercepat massa distal membelanjakan arus puncak lebih sering daripada yang disiratkan rata-rata. Dua catatan di sini menerbitkan arus nominal 7 A dan 6 A serta arus puncak 19 A dan 18 A, dan celah antara kedua angka itu adalah tempat sebuah siklus kerja pas atau tidak pas. Siklus kerja adalah kolom terakhir, dan untuk aktuator robotik bertorsi tinggi kolom itu sering kali yang memutuskan antara dua modul yang lolos dua langkah pertama. Yang tidak diterbitkan catatan adalah kenaikan suhu di balik angka kontinu, kondisi pemasangan saat angka itu diukur, dan ambien yang benar-benar akan dialami sendi. Itu adalah pertanyaan untuk dokumentasi produsen, dan langkah yang jujur adalah menempatkannya di sana dan bukan menyimpulkan jawabannya dari catatan tetangga.
Tiga langkah yang diterapkan pada kelompok ini menghasilkan daftar pendek dan bukan jawaban:
- Sendi dengan dimensi amplop yang ketat dan bus yang belum ditetapkan. AK80-64 KV80 adalah catatan 850 g pada 64:1, dengan jendela 24/48 V dan 48 Nm nominal terhadap 120 Nm puncak. Modul ini adalah kandidat ketika kondisi itu cocok, dan titik operasi serta tugas termalnya masih harus diperiksa untuk sendi yang spesifik.
- Sendi yang harus menahan beban berat untuk periode yang lama. AKH70-48 V1.0 KV41 adalah catatan 48:1 pada 1396 g, dengan 74 Nm nominal pada 6 A, 222 Nm puncak pada 18 A, dan lubang 7 mm untuk perutean kabel. Modul ini adalah kandidat pada tugas itu, dan kondisi termal di balik rating kontinu adalah hal yang harus dikonfirmasi kepada produsen sebelum sendi ditetapkan.
Pertanyaan yang sering diajukan
QApa itu aktuator robotik bertorsi tinggi?
Aktuator robotik bertorsi tinggi adalah modul sendi terkemas yang menggabungkan motor brushless, tahap reduksi, dan - dalam bentuk terintegrasi - umpan balik serta penggerak dalam satu rumah, dan yang diterbitkan untuk torsi keluaran di atas tingkat yang dicapai kit tanpa rangka kecil. Istilah ini menggambarkan sebuah kelas dan bukan ambang: catatan yang dibandingkan dalam panduan ini menerbitkan 120 Nm dan 222 Nm torsi puncak, sedangkan kit stator-dan-rotor tanpa rangka yang dijual untuk mesin yang sama sering kali diterbitkan pada beberapa newton metre dan menyerahkan bantalan, enkoder, serta penggerak kepada integrator. Yang menjadikan aktuator robotik bertorsi tinggi dapat dipilih, dan yang menjadikan aktuator sendi robot kelas ini dapat dipakai, bukanlah angka puncak semata melainkan pasangan torsi nominal dan arus nominal yang berada di bawahnya.
QApa perbedaan antara torsi nominal dan torsi puncak pada aktuator sendi robot?
Torsi nominal adalah torsi keluaran yang ditetapkan produsen untuk tegangan bus dan ambien yang dinyatakan, dan diterbitkan bersama arus nominal yang menyertainya. Penahanan berkelanjutan pada angka itu bergantung pada kondisi termal di balik rating - ambien, pemasangan, pembuangan panas, dan siklus kerja - sehingga angka itu menggambarkan sekumpulan kondisi yang terdefinisi dan bukan kemampuan tanpa batas untuk menahan beban. Torsi puncak adalah lonjakan singkat yang dapat dicapai modul selama akselerasi, pendaratan, atau koreksi keseimbangan, dan diterbitkan bersama arus puncak yang lebih besar dan, pada sebagian besar catatan, sebuah jendela waktu. Pada catatan di sini kedua pasangannya adalah 48 Nm pada 7 A terhadap 120 Nm pada 19 A, dan 74 Nm pada 6 A terhadap 222 Nm pada 18 A. Angka puncak adalah cadangan, bukan titik kerja, dan sendi yang ditetapkan ukurannya terhadap puncak akan berjalan panas.
QBagaimana torsi aktuator dicocokkan dengan tugas sendi robot?
Tiga langkah, secara berurutan. Pertama, beban tetap kasus terburuk yang harus ditahan sendi untuk periode tak terputus yang paling lama dibandingkan terhadap torsi nominal terbitan dan arus di sampingnya. Kedua, kecepatan sendi yang dibutuhkan tugas dibandingkan terhadap kecepatan keluaran yang dihasilkan rasio, karena torsi dan kecepatan berada pada sisi berlawanan dari rasio yang sama. Ketiga, siklus kerja - berapa banyak waktu yang dihabiskan sendi untuk menahan dan berapa banyak untuk mempercepat - dibandingkan terhadap celah antara arus nominal dan arus puncak. Aktuator sendi robot yang lolos ketiga langkah itu adalah kandidat; kondisi termal di balik angka kontinu dan pemasangan saat angka itu diukur adalah pertanyaan terpisah untuk dokumentasi produsen.
QBagaimana rasio reduksi mengubah torsi yang dihasilkan aktuator robotik bertorsi tinggi?
Rasio mengalikan torsi rotor pada jalur menuju sendi dan membagi kecepatan rotor dengan faktor yang sama. Tahap 48:1 karena itu mengubah torsi motor yang sederhana menjadi torsi sendi yang besar pada kecepatan keluaran yang rendah, sedangkan tahap 64:1 menghasilkan torsi sendi yang lebih rendah dari motor yang serupa dan mencapai kecepatan keluaran yang sedikit lebih tinggi. Catatan di sini menunjukkan aritmetika itu dalam arus dan bukan dalam torsi: 222 Nm puncak pada 18 A di tahap 48:1 terhadap 120 Nm puncak pada 19 A di tahap 64:1. Aktuator robotik bertorsi tinggi karena itu tidak dapat dibandingkan berdasarkan rasio semata: dalam satu modul, rasio menggerakkan tiga besaran sekaligus - torsi keluaran naik, kecepatan keluaran turun, dan beban yang dapat dirasakan sendi dari luar ikut turun - tetapi perbedaan antara dua catatan juga bergantung pada kapasitas torsi masing-masing motor, efisiensi transmisinya, arus yang diizinkan, dan titik kerja nominal yang diterbitkan produsennya.
QApakah bus 48 V menaikkan torsi aktuator robotik?
Bus itu tidak menaikkan torsi secara langsung; bus itu mengubah kecepatan yang dapat dicapai modul dan arus yang ditariknya untuk daya keluaran tertentu. KV adalah rpm per volt, sehingga pada KV yang tetap, bus yang lebih tinggi menaikkan batas kecepatan, dan untuk daya poros tertentu, bus yang lebih tinggi umumnya berarti arus suplai yang lebih rendah dan karena itu rugi tembaga yang lebih rendah di dalam kumparan. Kolom kecepatan pada tabel di atas menunjukkan efek catatan dua tegangan: AK80-64 KV80 menerbitkan 23/48 rpm nominal dan 37/75 rpm tanpa beban untuk jendela 24/48 V-nya. Yang tidak diubah bus yang lebih tinggi adalah rasio reduksi, dimensi amplop, atau torsi nominal dan torsi puncak yang diterbitkan untuk modul itu sendiri, dan bus itu membawa serta pak yang lebih berat, penggerak dengan rating yang lebih tinggi, dan sekumpulan pertanyaan isolasi serta konektor yang berbeda.
QAktuator robotik mana yang mencapai torsi puncak 100 Nm atau lebih?
Di antara catatan yang dibandingkan dalam panduan ini, dua modul CubeMars terintegrasi berada di atas 100 Nm torsi puncak terbitan: AK80-64 KV80 pada 120 Nm dan AKH70-48 V1.0 KV41 pada 222 Nm. Masing-masing diterbitkan dengan pasangan torsi nominal dan torsi puncaknya sendiri, pasangan arusnya sendiri, sebuah rasio dan dimensi amplop, dan keduanya mencakup tugas sendi yang berbeda dan bukan dua langkah dari tugas yang sama - modul 24/48 V pada 850 g dan modul poros berongga 48:1 dengan 74 Nm nominal. Sendi yang beban tetapnya berada di atas puncak rentang itu berada di luar cakupan kedua catatan ini dan membutuhkan susunan yang berbeda.
Sumber daya resmi
CubeMars menerbitkan halaman produk resmi untuk setiap modul beserta panel spesifikasinya, dan halaman-halaman itu tetap menjadi sumber kebenaran untuk setiap angka yang dikutip dalam panduan ini - misalnya halaman produk AK80-64 KV80 dan halaman produk AKH70-48 V1.0 KV41. Angka torsi, arus, kecepatan, rasio, berat, dan dimensi amplop pada tabel di atas adalah nilai yang diterbitkan halaman-halaman itu untuk masing-masing modul. Kenaikan suhu di balik rating kontinu, kondisi pemasangan saat suatu angka diukur, bidang yang tidak dimuat catatan, atau panjang lonjakan puncak adalah pertanyaan untuk dokumentasi produsen dan bukan nilai yang dapat diturunkan dari panel spesifikasi.
Langkah selanjutnya
Untuk menyusun daftar pendek dan bukan meneliti, tiga alat di platform ini bekerja secara berurutan. Telusuri seluruh kategori Aktuator Robotik untuk melihat modul-modul ini bersama sendi yang lebih ringan dalam rentang yang sama, gunakan Seleksi untuk menyaring berdasarkan rasio, torsi nominal, dan dimensi amplop terbitan, lalu tempatkan kandidat satu terhadap yang lain di Perbandingan Produk. Halaman aplikasi Modul Sendi memuat tugas yang sama dengan atribut filternya sendiri, dan kategori Aktuator QDD mencakup susunan rasio rendah.
Dua artikel lain memuat bagian-bagian dari pemilihan sendi yang tidak diselesaikan oleh perbandingan modul. Aktuator Robotik: Cara Memilih Aktuator Terpadu untuk Sendi Robot membedah modul terintegrasi dari dalam - motor, tahap reduksi, umpan balik, dan penggerak - dan merupakan rujukan untuk apa yang tiba di dalam rumah. Aktuator Robotik 48 V: Model, Manfaat Kinerja, dan Kendala Sistem mengikuti keputusan bus melalui penggerak, pak, dan konektor, yaitu langkah yang berada di antara memilih aktuator robotik bertorsi tinggi dan menjalankannya di sebuah mesin.
Versi singkatnya: tetapkan dulu beban tetap kasus terburuk, karena itulah satu-satunya angka yang ditahan sendi untuk waktu yang lama; tetapkan rasio kedua, karena rasio menetapkan torsi keluaran dan kecepatan keluaran pada saat yang sama dan tidak dapat disesuaikan setelahnya; baca bus dan arus nominal secara bersama ketiga, karena bus mengubah arus dan arus itulah yang harus ditanggung kumparan; dan konfirmasi terakhir kondisi termal di balik angka kontinu, kepada produsen, karena itulah satu kolom yang jarang dimuat panel spesifikasi. Dalam kelompok ini, urutan itu memisahkan catatan 850 g 64:1 dari modul poros berongga 48:1 sebelum sendi mana pun ditimbang terhadap yang lain.