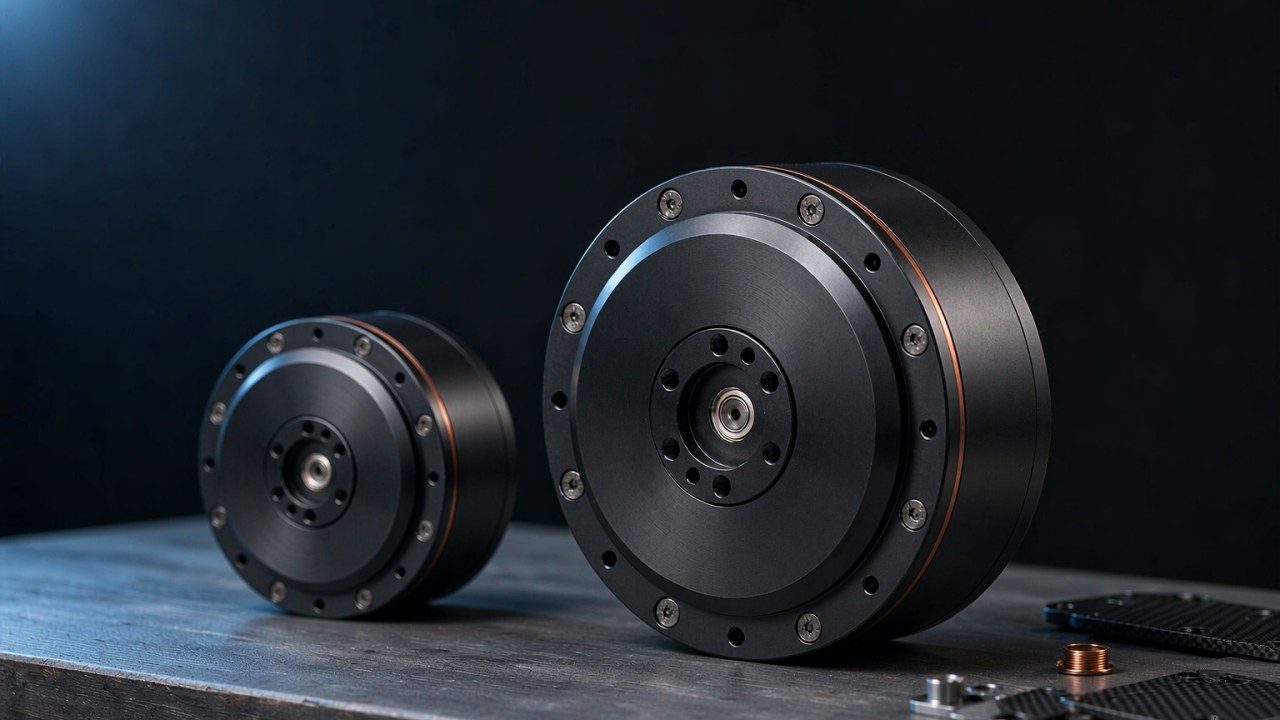
المشغّل الروبوتي عالي العزم وحدة مدمجة — محرك بلا فرش ومرحلة تخفيض وتغذية راجعة ومشغّل إلكتروني في هيكل واحد — يُختار من أجل العزم الذي على المفصل حمله لا من أجل أكبر رقم على لوحة المواصفات. وتحمل العبارة حدًّا لا تحمله مواصفة محرك وحدها: فالطقم بلا إطار المبيع إلى الفئة نفسها من الآلات قد ينشر عزمًا أقصى بضعة نيوتن-مترات ويترك المحمل والمشفّر والمشغّل الإلكتروني إلى المُدمِج، بينما يُنشر المشغّل الروبوتي عالي العزم المدمج من أجل ورك أو ركبة أو كتف فوق 100 Nm. والسجلان المقارَنان هنا — CubeMars AK80-64 KV80 و AKH70-48 V1.0 KV41 — يقعان عند 120 و 222 Nm من العزم الأقصى في هيكلين بوزن 850 g و 1396 g، والفارق بينهما ينبع من ثلاثة قرارات لا من مستويين من الجودة. ويُفكَّك الحدّ بين الطقم بلا إطار والوحدة المدمجة في محرك عزم بدون إطار عالي العزم: من أين يأتي العزم، ويوصَف الواجب نفسه في فئة مشغلات روبوتية.
إجابة سريعة
القرار الأول هو الإمساك لا الذروة. فمشغّل المفصل الروبوتي يقضي معظم عمره قريبًا من حمل ساكن — ذراع تمسك أداة، وركبة تأخذ نصيبًا من كتلة الجسم، وساق في وضع الاستناد — والرقم الذي يصف هذه الحالة هو العزم المستمر أو الاسمي. أما العزم الأقصى فيصف نافذة قصيرة يستطيع المشغّل القيام بها دون ضرر فوري، وهو هامش احتياطي لا نقطة عمل. ولهذا يُدرَج المشغّل الروبوتي عالي العزم في القائمة المختصرة مقابل الحمل الساكن أولًا، ويُقرأ الرقم الأقصى كهامش احتياطي للتسارع والتلامس واستعادة التوازن.
القرار الثاني هو مرحلة التخفيض، لأن النسبة هي ما يحوّل محركًا صغيرًا إلى مفصل. فالوحدتان هنا تستخدمان مرحلتي 64:1 و 48:1، والنسبة تحرّك سرعة الخرج وعزم الخرج في اتجاهين متعاكسين في الوقت نفسه الذي تغيّر فيه مقدار ما يستطيع المفصل إحساسه من الحمل عبر التروس. فنسبة التخفيض العالية تضاعف عزم الخرج وتخفض سرعة الخرج. وهي قد تجعل المفصل أصعب في الدفع العكسي لأن قصور جانب المحرك وخسائر النقل يؤثران في الحركة المحسوسة عند الخرج. وتعتمد قابلية الدفع العكسي الفعلية على تصميم علبة التروس والاحتكاك وكفاءة النقل وخصائص المحرك وحالة التحكم، لذا فإن نسبة التخفيض وحدها لا تحدّد مدى سهولة تحريك قوة خارجية للمفصل. ولهذا تُختار النسبة مقابل واجب لا مقابل رقم مستهدف. وقراءة مشغّل روبوتي عالي العزم تعني قراءة النسبة واللفّ معًا، لأن أيًّا منهما وحده يترك المفصل غير معرَّف. ومشغّل مفصل روبوتي مبني على النسبة الخطأ لا يمكن تصحيحه لاحقًا بتغيير اللفّ.
القرار الثالث حراري، وهو الأسهل في التخطّي. فالعزم الاسمي بيان حراري، وهو عزم الخرج الذي يحدّده المُصنّع في ظروف تشغيل وحرارية محدَّدة. أما إمكان الحفاظ عليه باستمرار في روبوت معيّن فيعتمد على عوامل مثل درجة حرارة المحيط والتثبيت وتصريف الحرارة وإعدادات المشغّل الإلكتروني ودورة الواجب، لذا يجب تأكيد الظروف الكامنة وراء التصنيف المنشور مع المُصنّع قبل تحجيم مفصل لحمل مستمر. ويحدّد جهد الناقل مقدار التيار المطلوب لقدرة خرج معيّنة، وتحوّل مقاومة اللفّ ذلك التيار إلى خسارة في النحاس، ثم يطرد المشغّل الحرارة عبر هيكله. وفي السجلين هنا يبلغ العزم الاسمي 48 Nm و 74 Nm، وكل رقم من هذين مقرون بتيار اسمي منشور بجانبه — 7 A و 6 A. واختيار مشغّل روبوتي عالي العزم يعني اختيار زوج العزم والتيار الذي يستطيع الواجب أن يبقى ضمنه، وفي مشغّل مفصل روبوتي يكون الزوج هو ما ينشره السجل، لا رقم العزم وحده.
ما الذي يجعل المشغّل الروبوتي عالي العزم
العزم العالي علاقة بين رقم خرج والظروف التي أُخذ فيها، وليس درجة إما يملكها المشغّل وإما تنقصه. وفي مشغّل روبوتي عالي العزم تُبيَّن هذه العلاقة في الظروف المطبوعة بجانب أرقام العزم لا في الأرقام وحدها. وثلاث كميات تحمل معظمها: العزم الذي يحمله المشغّل باستمرار، والعزم الذي يستطيع بلوغه لفترة وجيزة، والموضع في سلسلة الإدارة حيث يحدث التضاعف. وتتناول الأقسام الثلاثة أدناه هذه الثلاثة بهذا الترتيب.
العزم الاسمي هو الرقم الذي يحمله المفصل باستمرار
يُنشر العزم الاسمي من أجل جهد ناقل محدَّد وشرط حراري محدَّد، وهو عزم الخرج الذي يحدّده السجل للظروف المسمّاة بجانبه. أما البقاء عند ذلك الرقم ما دام الواجب يتطلّب، فهو سؤال عن الآلة التي يُركَّب فيها المشغّل — درجة حرارة المحيط والتثبيت وتصريف الحرارة وإعدادات المشغّل الإلكتروني ودورة الواجب — لا خاصية يحملها الرقم وحده. وهو محدود من الأعلى باللفّ لا بالمغناطيسات: فالتيار الذي يستطيع اللفّ حمله إلى ما لا نهاية يحدّده مقدار سرعة خروج الحرارة التي يولّدها من المشغّل، والمشغّل لا يملك تبريدًا فعّالًا خاصًّا به. وفي السجلات هنا يبلغ العزم الاسمي 48 Nm على AK80-64 KV80 عند 7 A و 74 Nm على AKH70-48 V1.0 KV41 عند 6 A. والنسب بين هذين الزوجين تختلف بأكثر مما تختلف أرقام العزم، وهي أول إشارة إلى أن المشغّل الروبوتي عالي العزم يُختار على الزوج لا على العزم وحده.
وثمة أيضًا شرط لا يغطّيه العزم الاسمي وحده: فالمفصل الذي يثبّت وضعًا عند سرعة صفرية لا يزال يسحب تيارًا، وبالتالي لا يزال يولّد حرارة في اللفّ. وقدرة الخرج الميكانيكية صفر عند السكون، لذا فإن رقمًا يُذكر كتصنيف قدرة لا يحدّ حالة الإمساك. ولهذا يُحجَّم مشغّل مفصل روبوتي يحمل وضعًا طوال اليوم على التيار الاسمي بقدر ما يُحجَّم على العزم الاسمي. والتيار الذي يستطيع اللفّ حمله في تلك الحالة لا تزال تحدّده الظروف الحرارية نفسها التي تحدّد التصنيف نفسه — درجة حرارة المحيط والتثبيت وتصريف الحرارة ودورة الواجب — وهو محدود كذلك بما يستطيع المشغّل الإلكتروني توفيره وما يتطلّبه الحمل. ولمشغّل روبوتي عالي العزم تكون حالة الإمساك إذن سؤال تيار، لكن الجواب رقم من أجل مجموعة ظروف محدَّدة لا مستوى يصحّ في كل تركيب، والتيار هو ما يحجّم المشغّل الإلكتروني.
العزم الأقصى نافذة قصيرة لا نقطة عمل
يُنشر العزم الأقصى مع تيار أقصى ونافذة زمنية يذكرها السجل عادةً على حدة، وهو العزم الذي يستطيع المفصل بلوغه خلال تسارع أو تلامس أو تصحيح. وينشر السجلان هنا 120 Nm عند 19 A و 222 Nm عند 18 A. وينبغي تقييم العزم الأقصى مع التيار الأقصى والمدة المسموح بها للنافذة وظروف تشغيل المُصنّع معًا. ومشغّل مفصل روبوتي يبلغ عزمًا أقصى عاليًا عبر تيار كبير جدًّا يضع حملًا حراريًّا مماثلًا في الحجم على اللفّ ويسحب تيارًا مماثلًا في الحجم من المشغّل الإلكتروني والحزمة، لكن التيار الأقصى المنشور الأدنى لا يثبت بحد ذاته كفاءة أعلى أو استهلاكًا أقل للطاقة، خصوصًا عندما تختلف الوحدتان المقارَنتان في تصميم المحرك ونسبة التخفيض ونقطة التشغيل الاسمية. ومشغّل روبوتي عالي العزم لا يذكر سجله تيارًا أقصى ولا نافذة زمنية يترك النافذة غير معرَّفة. ولهذا يُختار المشغّل الروبوتي عالي العزم لمفصل يبلغ ذروته كثيرًا على التيار الأقصى وعلى مدة النافذة، لا على رقم العزم الأقصى وحده.
حيث تتولّى مرحلة التخفيض الدور من اللفّ
العزم عند المفصل ليس العزم عند الدوّار. فمرحلة التخفيض تضاعف عزم الدوّار بنسبتها وتقسم سرعة الدوّار بالنسبة نفسها، فيستطيع محرك متواضع إنتاج عزم مفصل كبير عبر نسبة كبيرة، بثمن في سرعة الخرج. وهذا هو الفرق بين المسارين اللذين يستطيع باني الآلة سلوكهما. فزيادة عزم المحرك نفسه تعني زيادة قطره وطوله وبالتالي كتلته؛ وإضافة التخفيض تعني الاحتفاظ بالمحرك والدفع في السرعة والارتداد وقابلية الدفع العكسي. ومشغّل مفصل روبوتي عليه أن يُدفع عكسيًّا بواسطة شخص وآخر عليه أن يحمل حملًا ثقيلًا يقعان على جانبين متقابلين من ذلك الاختيار. والمشغّل الروبوتي عالي العزم هو المسار الثاني مجمَّعًا كوحدة، والنسبة المنشورة معه — 64:1 و 48:1 على السجلين هنا — تبيّن إلى أيّ مدى سُلك ذلك المسار. وذلك بيان عن المبدأ لا عن السجلين في مقابل بعضهما، لأن عزم الخرج والتيار اللذين ينشرهما كلٌّ منهما يعتمدان أيضًا على قدرة العزم الخاصة بمحركه وعلى نقطة التشغيل الاسمية التي اختار مُصنّعه ذكرها.
المواصفات التي تحسم مشغّلًا روبوتيًّا عالي العزم
تحمل لوحة المواصفات المنشورة للوحدة المدمجة صفوفًا أكثر مما يحتاجه الاختيار. وخمسة منها، مجتمعةً، تصف المفصل الذي يستطيع المشغّل خدمته: الرقمان العزميان، والنسبة، والناقل وتياره، والمقياس الميكانيكي، والبيان الحراري الكامن وراء التصنيف المستمر. وفي مشغّل مفصل روبوتي يكون الانضباط المفيد هو قراءة هذه الخمسة كمجموعة واحدة، لأن مشغّلًا روبوتيًّا عالي العزم يستوفي أربعة منها ويفشل في الخامس يظل الوحدة الخطأ. وتتناول الأقسام أدناه كلًّا منها بالترتيب.
العزم الاسمي والعزم الأقصى
يجيب العزم الاسمي والعزم الأقصى عن سؤالين مختلفين، والنسبة بينهما ليست درجة جودة لمشغّل مفصل روبوتي. فـ AK80-64 KV80 ينشر 48 Nm اسميًّا مقابل 120 Nm أقصى، بمعامل 2.5، وينشر AKH70-48 V1.0 KV41 مقدار 74 Nm مقابل 222 Nm، بمعامل 3.0. وما تصفه هذه المعاملات هو حجم الاحتياط المنشور فوق الحمل الساكن، وهي نسبة بين رقمَي مواصفة لا مقياس لهامش تحكم قابل للاستخدام ولا لأداء ديناميكي مسموح به. والمفصل الذي يكون واجبه في معظمه إمساكًا يريد الرقم الاسمي مرتفعًا بالنسبة إلى الحمل؛ والمفصل الذي يسارع كتلة بعيدة مرارًا يريد الاحتياط، ومعه التيار الأقصى الذي يُشترى به ذلك الاحتياط. ويُدرَج المشغّل الروبوتي عالي العزم في القائمة المختصرة بالسؤال عن أيّ من الاثنين ينفقه الواجب.
نسبة التخفيض وسرعة الخرج
تحدّد النسبة سرعة المفصل بقدر ما تحدّد عزمه مباشرةً. فسرعة الخرج هي سرعة المحرك مقسومة على النسبة، لذا تبلغ وحدتا 48:1 و 64:1 مقدار 28 rpm و 23/48 rpm عند نقطتَي التشغيل الاسميتين و 35 rpm و 37/75 rpm عند اللاحمل. والرقمان الخاصان بـ AK80-64 KV80 هما الوحدة نفسها موصوفة عند جهدَي الناقل اللذين يغطّيهما سجلها. وتلك السرعات سرعات مفصل لا سرعات دوّار، ومشغّل مفصل روبوتي يحتاج محورًا بعيدًا سريعًا وآخر يحتاج إمساكًا ثقيلًا سيريدان طرفين متقابلين من ذلك العمود. والنسبة هي أيضًا العمود الوحيد الذي يحرّك العزم الاسمي والعزم الأقصى معًا، لأنها تضاعف كليهما عند الخرج.
جهد الناقل والتيار المستمر
يُختار جهد الناقل خارج المشغّل، وهو يحدّد التيار الذي يسحبه المشغّل لقدرة خرج معيّنة أكثر مما يحدّد العزم. فالناقل الأعلى عند مستوى معيّن من قدرة العمود يعني عمومًا تيار تغذية أدنى وبالتالي خسارة نحاس أدنى، بثمن حزمة أثقل ومشغّل إلكتروني بتصنيف أعلى. وأحد السجلين هنا منشور من أجل 48 V وحده، والآخر يحمل سجل 24/48 V بسرعتين وسرعتَي لاحمل مُدرَجتين مقابله. والتيار المستمر المنشور مع العزم الاسمي هو الرقم الذي يربط بين الاثنين، وفي مشغّل مفصل روبوتي هو أيضًا الرقم الذي يحجّم مرحلة المشغّل الإلكتروني والضفيرة. ويُنشر المشغّل الروبوتي عالي العزم مع ناقله، ويُقرأ الاثنان معًا. ويُفكَّك الموضوع الأوسع لتشغيل هذه الوحدات على ناقل 48 V في المشغّلات الروبوتية عند 48 V: الطرازات ومزايا الأداء وقيود المنظومة.
الكتلة والمقياس والتجويف
تُحتسب الكتلة عند المفصل مرتين في الآلة ذات الأرجل، لأن الوصلة التي تقع فيها يجب أن يحملها ويسارعها المفاصل الأعلى منها. ويمتدّ السجلان هنا بين 850 g و 1396 g، في مقياسين 98 × 61.9 mm و 90 × 81.5 mm، والفروق في الشكل تهمّ بقدر ما تهمّ الفروق في الكتلة: فالطول المحوري 61.9 mm والطول المحوري 81.5 mm مقياسان ميكانيكيان مختلفان، وأيّهما يناسب مفصلًا معيّنًا يعتمد على نمط التثبيت والمساحة المتاحة ومسار الحمل لا على الطول المحوري وحده. ومشغّل مفصل روبوتي يُركَّب في طرف قائم يكون مقيَّدًا بالشكل الذي عليه أن يناسبه بقدر ما يكون مقيَّدًا بكتلته. والتجويف قرار ثالث داخل العمود نفسه — فأحد السجلين هنا ينشر تجويفًا نافذًا 7 mm لتمرير الكابلات عبر المفصل، وهو ما يُلغي حلقة ضفيرة من طرف متحرّك. والمشغّل الروبوتي عالي العزم لا يمكن مقارنته على القطر وحده.
الواجب الحراري وما يغطّيه التصنيف المستمر
التصنيف المستمر بيان عن درجة حرارة، ويجدر معرفة أيّها. فالعزم الاسمي والعزم الأقصى كليهما بيان عن درجة حرارة اللفّ، ولا أحد منهما رقم يستطيع مشغّل الحفاظ عليه لمدة اعتباطية. ويحدّد صنف العزل درجة الحرارة التي يستطيع اللفّ بلوغها، ويحدّد نطاق المحيط المنشور مع المشغّل الطرف الآخر من الفرق. وينشر السجلان هنا صنف العزل H، ونطاقَي محيط تشغيل -20 to 50 degrees. وما لا ينشره سجل من هذا النوع عادةً هو الارتفاع الحراري المفترض، وظرف التثبيت الذي قيس فيه، وكيف يتغيّر الرقم عندما يُربط المشغّل بهيكل معدني يوصّل الحرارة بعيدًا عنه بدلًا من أن يبقى في هواء ساكن. وتلك أسئلة تخصّ وثائق المُصنّع، ومشغّل روبوتي عالي العزم يجري واجبه قريبًا من رقمه المستمر يستحق التأكيد هناك قبل إلزام المفصل.
مقارنة وحدات مشغّل روبوتي عالي العزم فوق 100 Nm أقصى
السجلان المقارَنان هنا وحدة CubeMars مدمجة يقع عزمها الأقصى المنشور فوق 100 Nm، مرتَّبةً كمجموعة مواصفات واحدة ومرتَّبةً حسب العزم الأقصى المنشور بحيث تظهر الدرجة من المفصل الأخفّ إلى الأثقل في العمود نفسه. وكل قيمة هي الرقم الذي ينشره المُصنّع لتلك الوحدة، ولا خلية مُقدَّرة أو محوَّلة. وحيث لا يحمل سجل حقلًا، يقول الجدول ذلك بدلًا من ملء الفجوة. وكلاهما مرشّح للأسرة نفسها من المفاصل، وكلٌّ منهما مشغّل روبوتي عالي العزم لنقطة مختلفة في الواجب.
| الطراز | نسبة التخفيض | العزم الاسمي | العزم الأقصى | الجهد الاسمي | التيار الاسمي | التيار الأقصى | السرعة الاسمية | سرعة اللاحمل | الوزن | المقياس |
|---|---|---|---|---|---|---|---|---|---|---|
| AK80-64 KV80 | 64:1 | 48 Nm | 120 Nm | 24/48 V | 7 A | 19 A | 23/48 rpm | 37/75 rpm | 850 g | 98 × 61.9 mm |
| AKH70-48 V1.0 KV41 | 48:1 | 74 Nm | 222 Nm | 48 V | 6 A | 18 A | 28 rpm | 35 rpm | 1396 g | 90 × 81.5 mm |
الطراز ونسبة التخفيض والعزم الاسمي والعزم الأقصى والجهد الاسمي والتيار الاسمي والتيار الأقصى والسرعة الاسمية وسرعة اللاحمل والوزن والمقياس كما نشرها المُصنّع للوحدتين المدمجتين المقارَنتين هنا، مرتَّبةً حسب العزم الأقصى المنشور. والعزم الاسمي والتيار الاسمي هما الزوج المنشور معًا لواجب مستمر؛ والعزم الأقصى والتيار الأقصى هما الزوج المنشور لنافذة قصيرة، ومدة تلك النافذة شرط منفصل لا يحمله هذا الجدول. والسرعة والمقياس رقمان من جهة الخرج للمفصل، لا رقمان من جهة الدوّار. وحيث تُعرض سرعتان مقابل طراز واحد، يغطّي السجل جهدَي تصنيف وينشر سرعة لكل منهما، بالترتيب 24 V ثم 48 V. ويُنشر الوزن كرقم واحد للوحدة بما يشمل كابلاتها. ولا يكرّر أيّ عمود منفصل رقم KV لأن كل اسم طراز في الجدول يحمل رقمه الخاص.
تبرز قراءتان بمجرد أن يقع السجلان على صفحة واحدة، وليست أيٌّ منهما عمود العزم. الأولى أن عزمًا أقصى أكبر لا يكلّف تيارًا أكبر. فـ AKH70-48 V1.0 KV41 ينشر 222 Nm من العزم الأقصى عند 18 A، بينما ينشر AK80-64 KV80 مقدار 120 Nm عند 19 A، فالوحدة ذات العزم الأقصى الأكبر بنحو الضعف تطلب تيارًا أصغر بقليل. وذلك ملاحظة مواصفة لا ترتيب كفاءة: فالسجلان يختلفان في تصميم المحرك و KV والحزمة والتحكم فضلًا عن النسبة، وكل رقم أقصى هو نقطة تصنيف ينشرها مُصنّعه لا نتيجة اختبار مُتحكَّم فيه عند عزم وسرعة المفصل نفسيهما. فمرحلة 48:1 أو 64:1 تضاعف عزم الدوّار بالنسبة فعلًا، لذا فإن التيار المطلوب من اللفّ يحدّده عزم الدوّار لا عزم المفصل، لكن النسبة ليست سوى أحد أسباب افتراق السجلين. وفي مفصل يكون واجبه إمساكًا ثقيلًا لا تأرجحًا سريعًا، يكون ذلك هو الفرق الذي يحسم الوحدة، وهو غير مرئي في عمود العزم الأقصى وحده. ولمشغّل روبوتي عالي العزم يُقرأ عمود التيار إذن في مقابل عمود العزم لا بعده.
والقراءة الثانية أن السجلين يفترقان على النسبة لا على الكتلة. فـ AK80-64 KV80 و AKH70-48 V1.0 KV41 ينشران 850 g و 1396 g في مقياسين 98 × 61.9 mm و 90 × 81.5 mm، أحدهما على مرحلة 64:1 والآخر على مرحلة 48:1. وعند كتلتين مختلفتين تشغل الوحدتان فئتين مختلفتين من المقياس، وتقدّمان سرعتي خرج مختلفتين وتسحبان تيارين مختلفين. وذلك أوضح تذكير في الجدول بأن الكتلة نتيجة تغليف لا وصف لواجب، وأن الاختيار بين سجلي مشغّل روبوتي عالي العزم يتوقّف على حساب المفصل لا على الوزن.
وثمة قراءة ثالثة تخصّ الزوج المستمر. فالتيار الاسمي المنشور مع العزم الاسمي هو 7 A على الوحدة الأخفّ و 6 A على الأثقل، والوحدة ذات النسبة الأكبر هي التي تطلب التيار الأصغر. وينشر AKH70-48 V1.0 KV41 عزم خرج اسميًّا أعلى وتيارًا اسميًّا أدنى من AK80-64 KV80 في مجموعة البيانات ذات الطرازين هذه، وهذه الأرقام تصف نقطتَي تصنيف المُصنّعين كلٌّ على حدة لا مقارنة مُتحكَّم فيها عند عزم وسرعة المفصل نفسيهما. والمقارنة العادلة لسحب التيار أو خسارة النحاس أو الكفاءة الكلية تتطلّب بيانات تشغيل تحت ظروف حمل وسرعة وحرارة قابلة للمقارنة. ولا يزال الزوج المنشور مفيدًا لتحجيم مشغّل إلكتروني وحزمة، وهو أيضًا النقطة التي يجب عندها تقدير الواجب الحراري للمفصل لا قراءته، لأن التيار الاسمي رقم من أجل شرط محدَّد والشرط الذي يُنشئه جهاز بعينه سؤال يخصّ وثائق المُصنّع. ومشغّل روبوتي عالي العزم لواجب من ذلك النوع يُختار على الزوج الذي ينشره السجل، لا على رقم العزم وحده.
CubeMars AK80-64 KV80: 48 Nm اسميًّا عند 64:1
يفتتح CubeMars AK80-64 KV80 مشغّل روبوتي المجموعة عند 850 g و 98 × 61.9 mm، على مرحلة 64:1 مع 48 Nm اسميًّا و 120 Nm أقصى من سجل 24/48 V. وتياره الاسمي 7 A مقابل تيار أقصى 19 A، وتُنشر سرعاته لكل من جهدَي تصنيفه. ويحمل سجله أيضًا رقم ارتداد 0.18 degree، وأقصى نسبة عزم إلى وزن 141.2 Nm/kg، وعزم دفع عكسي 4.7 Nm، ومُشفّرًا مغناطيسيًّا واحدًا بدقة داخلية 14 بت. ونصف النافذة الخاص بـ 24 V غير معتاد في هذه المجموعة، وهو ما يجعل السجل مرشّحًا حيث لا يكون الناقل محدَّدًا. والعزم الاسمي والسرعة الاسمية وسرعة اللاحمل كلها تتغيّر بين الجهدين، لذا يجب قراءة رقمَي 24 V و 48 V مقابل المشغّل الإلكتروني والحزمة اللذين سيستخدمهما المفصل فعلًا قبل اختيار الوحدة. وكتلته ومقياسه المنشوران نقطة انطلاق لمفصل يكون مقياسه ضيّقًا، ويضعان الوحدة حيث يجب أن تتّسع داخل مفصل صغير لا بجانبه.
CubeMars AKH70-48 V1.0 KV41: 74 Nm اسميًّا عند 48:1
CubeMars AKH70-48 V1.0 KV41 مشغّل كوكبي بعمود مجوّف هو قمة المدى المعروض هنا عند 222 Nm من العزم الأقصى و 74 Nm اسميًّا، من مرحلة 48:1 على سجل 48 V. وتياره الاسمي 6 A وتياره الأقصى 18 A، وهو أصغر تيار أقصى في المجموعة مقابل أكبر عزم أقصى. ولمشغّل روبوتي عالي العزم يكون زوج 74 Nm عند 6 A هو الرقم الذي يصف مفصلًا يمسك طرفًا في مكانه ساعات لا لحظات. وهو أيضًا السجل الوحيد هنا بتجويف مجوّف، منشور عند 7 mm، والوحيد بمشفّرين — مُشفّر مغناطيسي على جانب المحرك وثانٍ على جانب الخرج، وكلاهما بدقة 21 بت. وتُنشر كثافة عزمه عند 159 Nm/kg، وارتداده عند 12 arcmin، وعزم دفعه العكسي عند 2.22 Nm. وعزم الدفع العكسي المنخفض ميزة مواصفة منشورة، وهي مفيدة لمفصل يُراد له أن يقاوم حركة خارجية، لكنها وحدها لا تثبت القصد التصميمي للوحدة ولا قدرتها على حمل حمل بأمان. ونسبة 48:1 وعزم 74 Nm الاسمي هما الرقمان اللذان يصفان ذلك الجانب من السجل، وعليهما أن يُقرآ معًا مع الظروف الحرارية الكامنة وراء التصنيف المستمر. والتجويف هو ما يفصله عن السجل الآخر لمشغّل مفصل روبوتي داخل طرف متحرّك، وهو ما يطرح الوحدة كمرشّح لآلة ذات أرجل أو محور مناول ثقيل بدلًا من أن يحسم الاختيار.
مرحلة دفع شبه مباشرة أم مرحلة كوكبية لمفصل 100 Nm
المفصل الذي عليه أن ينتج نحو 100 Nm يمكن بناؤه من أكثر من ترتيب، والاختيار بينها ليس مسألة أيّها أفضل. والسجلان المقارَنان هنا ينتميان إلى فئة مشغلات روبوتية، وكلاهما يستخدم مرحلة كوكبية. أما المسار منخفض النسبة فهو أسرة منفصلة: ففئة مشغلات QDD تضمّ وحدات مبنية على مرحلة تخفيض منخفضة واحدة، والمقايضة التي يجريها ذلك المسار تُفكَّك في مشغّلات التشغيل شبه المباشر: ما الذي توفّره نسبة 8:1. وما يفصل بين المسارين هو موضع التضاعف، وما يكلّفه في التيار، ومقدار ما يُسمح لمشغّل مفصل روبوتي بإحساسه من الحمل.
أين تفوز المرحلة الكوكبية عالية النسبة
تفوز المرحلة عالية النسبة عندما يكون على المفصل حمل حملًا ثقيلًا لمدة طويلة وعندما يجب أن يبقى التيار المسحوب عند ذلك الإمساك صغيرًا. فسجل 48:1 هنا ينشر 74 Nm اسميًّا عند 6 A و 222 Nm أقصى عند 18 A؛ وسجل 64:1 ينشر 48 Nm اسميًّا عند 7 A و 120 Nm أقصى عند 19 A. وقراءة العزم الاسمي والعزم الأقصى مقابل التيارين المنشورين معهما هي كيفية افتراق السجلين على رقميهما المنشورين، وكلا نصفي ذلك الزوج يهمّان: الرقم الاسمي هو الإمساك، والرقم الأقصى هو الاحتياط، والتيار بجانب كلٍّ منهما هو ما يدفعه اللفّ عند نقطة التصنيف تلك. ولمفصل بعزم معيّن، قد تخفّض نسبة تخفيض أعلى عزم المحرك المطلوب، لكن التيار الناتج يعتمد على ثابت عزم المحرك وكفاءة النقل وظروف التشغيل. ولا ينبغي معاملة تصنيفات التيار لهاتين الوحدتين المختلفتين كمقارنة مُتحكَّم فيها للتيار المطلوب لعزم المفصل نفسه. وتيار أدنى في اللفّ يعني خسارة نحاس أدنى وحرارة أقلّ يجب طردها من هيكل بلا مروحة، ولهذا تهمّ النسبة في واجب إمساك، لكن حجم الأثر لا يمكن قراءته من نقطتَي التصنيف المقارَنتين هنا. وما تتنازل عنه هو سرعة الخرج، وتتنازل عن قدرة المفصل على أن يُحرَّك بقوة خارجية — فسجل 48:1 ينشر عزم دفع عكسي 2.22 Nm مقابل 4.7 Nm لسجل 64:1، وكلاهما رقمان صغيران يصفان مقدار ما لا يزال المحرك قادرًا على إحساسه من الحمل.
ما تفعله النسبة بسرعة الخرج والحرارة
تحرّك النسبة السرعة والعزم في اتجاهين متعاكسين، وتحرّك الحرارة بشكل غير مباشر عبر التيار. ولأن سرعة الخرج هي سرعة المحرك مقسومة على النسبة، يبلغ مفصل عالي النسبة سرعة المفصل نفسها عند سرعة محرك أعلى بكثير، وهو ما يحدّ، لقوة دافعة عكسية وجهد ناقل معيّنين، من أقصى سرعة يمكن للمفصل بلوغها. ولأن عزم الخرج هو عزم المحرك مضروبًا في النسبة، يبلغ مفصل عالي النسبة عزم المفصل نفسه عند عزم محرك أدنى بكثير، وبالتالي عند تيار محرك أدنى بكثير. وتوضّح أرقام السرعة المنشورة فروق سرعة الخرج بين هذه الوحدات: فـ AKH70-48 V1.0 KV41 يسرد سرعة اسمية 28 rpm وسرعة لاحمل 35 rpm، بينما يسرد AK80-64 KV80 مقدار 23/48 rpm اسميًّا و 37/75 rpm عند اللاحمل لتصنيفَي 24/48 V. وينبغي قراءة أرقام السرعة هذه على حدة عن تصنيفات التيار الأقصى المنشورة ما لم يقدّم المُصنّع بيانات اختبار تربطها بنقطة تشغيل محدَّدة. وهي تصف واجبات مشغّل مفصل روبوتي مختلفة لا درجات مختلفة من الواجب نفسه. والمشغّل الروبوتي عالي العزم لا يُختار بالسؤال عن أيّ ترتيب أفضل، بل بالسؤال عن أيّ من ذلك المزيجين يقضي واجب المفصل وقته فيه فعلًا.
مطابقة مشغّل روبوتي عالي العزم مع واجب المفصل
تطبّق الخطوات الثلاث أدناه الأعمدة بالترتيب الذي يحوّل واجب المفصل إلى قائمة مختصرة. وهي الأعمدة نفسها التي يُحكم بها على مشغّل روبوتي عالي العزم، مأخوذةً بالترتيب الذي يُقيّدها به الواجب. وعلى السجلين هنا تؤدي أيضًا إلى صفحة تطبيق وحدة مفصل، حيث يُوصَف الواجب نفسه بخصائص تصفية خاصة به.
ابدأ من أسوأ حالة إمساك، لا من حالة الانطلاق
أسوأ حالة إمساك هي الحمل الساكن الذي على المفصل إبقاؤه في مكانه لأطول مدة متواصلة، وهي التي تحدّد المتطلّب المستمر. فالركبة هي نصيب كتلة الجسم الذي يحمله المفصل خلال الاستناد على ساق واحدة؛ والكتف هو الأداة الممسوكة عند نهاية ذراع ممدودة بالكامل؛ والورك هو الأثقل من الاثنين. وتلك قيم بداية لا متطلبات ثابتة، لأن مركز الكتلة وذراع الرافعة والوضعية التي يعمل فيها المفصل والأحمال الديناميكية التي تحملها الوصلة كلها تغيّر العزم الذي على المفصل إنتاجه. ويُقارَن ذلك الرقم بالعزم الاسمي المنشور لا بالرقم الأقصى، ويُقارَن التيار المنشور بجانبه بما يستطيع المشغّل الإلكتروني والحزمة توفيره للمدة نفسها. ويُقرأ زوج العزم الاسمي والعزم الأقصى المنشور هنا عند الطرف الاسمي، ومشغّل مفصل روبوتي يُطابَق على رقمه الأقصى سيسخن في إمساك من هذا النوع. وفي السجلات هنا يبلغ الرقمان الاسميان 48 Nm و 74 Nm، ومفصل يقع أسوأ إمساك له فوق الرقم الذي طوبق عليه لا يمكن إنقاذه بخطوة لاحقة.
ثم السرعة عند ذلك العزم
تُنشر السرعة والعزم على جانبين متقابلين من المقايضة نفسها، لذا تثبّت الخطوة الثانية سرعة المفصل التي يحتاجها الواجب وتقرأ النسبة التي تنتجها. ويُقرأ عزم الخرج وسرعة الخرج وقابلية الدفع العكسي والواجب الحراري معًا لا بترتيب أحادي الاتجاه صارم، لذا تُراجَع هنا النسبة التي يبدو أن الخطوة الأولى قد حسمتها مقابل السرعة التي يحتاجها الواجب. والمحور البعيد الذي عليه تتبّع مسار سريع يريد نسبة منخفضة وسرعة الخرج التي تأتي معها؛ والمحور القريب الذي عليه حمل حمل ببطء يريد نسبة عالية ويقبل سرعة خرج منخفضة. ويبلغ السجلان هنا 35 rpm و 37/75 rpm عند اللاحمل، وهو مدى ضيّق بما يكفي ليقع مفصل يحتاج محورًا بعيدًا سريعًا خارجه. ومشغّل روبوتي عالي العزم اختيرت نسبته قبل تثبيت متطلّب السرعة سيكون عليه عادةً أن يُستبدَل لا أن يُعاد ضبطه.
ثم دورة الواجب الحراري
الخطوة الثالثة هي التي تحسم بين وحدتين تمرّان كلتاهما بالخطوتين الأوليين. فواجب يُمسك بحمل باستمرار ينفق التيار الاسمي في معظم دورته؛ وواجب يسارع كتلة بعيدة مرارًا ينفق التيار الأقصى أكثر مما يوحي به المتوسط. وينشر السجلان هنا تيارين اسميين 7 A و 6 A وتيارين أقصى 19 A و 18 A، والفجوة بين الرقمين هي حيث تناسب دورة الواجب أو لا تناسب. ودورة الواجب هي العمود الأخير، ولمشغّل روبوتي عالي العزم تكون غالبًا ما يحسم بين وحدتين تمرّان بالخطوتين الأوليين. وما لا تنشره السجلات هو الارتفاع الحراري الكامن وراء الرقم المستمر، وظرف التثبيت الذي قيس فيه، والمحيط الذي سيراه المفصل فعلًا. وتلك أسئلة تخصّ وثائق المُصنّع، والتصرف الأمين هو وضعها هناك بدلًا من استنتاج جواب من سجل مجاور.
الخطوات الثلاث مطبَّقة على هذه المجموعة تعطي قائمة مختصرة لا جوابًا:
- مفصل بمقياس ضيّق وناقل غير محدَّد. فـ AK80-64 KV80 هو سجل 850 g عند 64:1، بنافذة 24/48 V و 48 Nm اسميًّا مقابل 120 Nm أقصى. وهو مرشّح حيث تنطبق تلك الظروف، ولا يزال يجب فحص نقطة التشغيل والواجب الحراري للمفصل المعيّن.
- مفصل عليه حمل حمل ثقيل لفترات طويلة. فـ AKH70-48 V1.0 KV41 هو سجل 48:1 عند 1396 g، مع 74 Nm اسميًّا عند 6 A و 222 Nm أقصى عند 18 A وتجويف 7 mm لتمرير الكابلات. وهو مرشّح على ذلك الواجب، والشرط الحراري الكامن وراء التصنيف المستمر هو النقطة التي يجب تأكيدها مع المُصنّع قبل إلزام المفصل.
الأسئلة الشائعة
سما هو المشغّل الروبوتي عالي العزم؟
المشغّل الروبوتي عالي العزم وحدة مفصل مجمَّعة تجمع محركًا بلا فرش ومرحلة تخفيض، وفي الصورة المدمجة تغذية راجعة ومشغّلًا إلكترونيًّا في هيكل واحد، ويُنشر من أجل عزم خرج يتجاوز المستوى الذي يبلغه طقم صغير بلا إطار. وتصف العبارة فئة لا عتبة: فالسجلان المقارَنان في هذا الدليل ينشران 120 Nm و 222 Nm من العزم الأقصى، بينما يُنشر طقم بلا إطار من جزء ثابت وجزء دوّار يُباع للآلات نفسها غالبًا عند بضعة نيوتن-مترات ويترك المحمل والمشفّر والمشغّل الإلكتروني إلى المُدمِج. وما يجعل المشغّل الروبوتي عالي العزم قابلًا للاختيار، وما يجعل مشغّل مفصل روبوتي من هذه الفئة قابلًا للاستخدام، ليس الرقم الأقصى وحده بل زوج العزم الاسمي والتيار الاسمي الذي يقع تحته.
سما الفرق بين العزم الاسمي والعزم الأقصى في مشغّل مفصل روبوتي؟
العزم الاسمي هو عزم الخرج الذي يحدّده المُصنّع من أجل جهد ناقل ومحيط محدَّدين، ويُنشر مع التيار الاسمي المقترن به. أما الإمساك المستمر عند ذلك الرقم فيعتمد على الظروف الحرارية الكامنة وراء التصنيف — المحيط والتثبيت وتصريف الحرارة ودورة الواجب — لذا يصف الرقم مجموعة ظروف محدَّدة لا قدرة غير محدودة على حمل الحمل. والعزم الأقصى نافذة قصيرة يستطيع المشغّل بلوغها خلال تسارع أو تلامس أو تصحيح توازن، ويُنشر مع تيار أقصى أكبر ونافذة زمنية في معظم السجلات. وفي السجلات هنا الزوجان هما 48 Nm عند 7 A مقابل 120 Nm عند 19 A، و 74 Nm عند 6 A مقابل 222 Nm عند 18 A. والرقم الأقصى هامش احتياطي لا نقطة عمل، ومفصل يُحجَّم مقابل الأقصى سيسخن.
سكيف يُطابَق عزم المشغّل مع واجب مفصل روبوتي؟
ثلاث خطوات، بالترتيب. أولًا، يُقارَن أسوأ حمل ساكن على المفصل إمساكه لأطول مدة متواصلة بالعزم الاسمي المنشور والتيار بجانبه. ثانيًا، تُقارَن سرعة المفصل التي يحتاجها الواجب بسرعة الخرج التي تنتجها النسبة، لأن العزم والسرعة يقعان على جانبين متقابلين من النسبة نفسها. ثالثًا، تُقارَن دورة الواجب — مقدار ما يقضيه المفصل من الوقت في الإمساك ومقدار ما يقضيه في التسارع — بالفجوة بين التيار الاسمي والتيار الأقصى. ومشغّل مفصل روبوتي يمرّ بالخطوات الثلاث كلها مرشّح؛ أما الشرط الحراري الكامن وراء الرقم المستمر والتثبيت الذي قيس تحت ظروفه فسؤالان منفصلان يخصّان وثائق المُصنّع.
سكيف تغيّر نسبة التخفيض العزم الذي يقدّمه مشغّل روبوتي عالي العزم؟
تضاعف النسبة عزم الدوّار في طريقه إلى المفصل وتقسم سرعة الدوّار بالمعامل نفسه. فمرحلة 48:1 تحوّل عزم محرك متواضع إلى عزم مفصل كبير عند سرعة خرج منخفضة، بينما تنتج مرحلة 64:1 عزم مفصل أدنى من محرك مشابه وتبلغ سرعة خرج أعلى قليلًا. وتُظهر السجلات هنا الحساب في التيار لا في العزم: 222 Nm أقصى عند 18 A على مرحلة 48:1 مقابل 120 Nm أقصى عند 19 A على مرحلة 64:1. ولهذا لا يمكن مقارنة مشغّل روبوتي عالي العزم على النسبة وحدها: فداخل الوحدة الواحدة تحرّك النسبة ثلاث كميات في وقت واحد — عزم الخرج صعودًا، وسرعة الخرج هبوطًا، والحمل الذي يستطيع المفصل إحساسه من الخارج هبوطًا معها — لكن الفرق بين سجلين يعتمد أيضًا على قدرة العزم الخاصة بكل محرك، وكفاءة نقله، والتيار المسموح به، ونقطة التشغيل الاسمية التي نشرها مُصنّعه.
سهل يرفع ناقل 48 V عزم المشغّل الروبوتي؟
لا يرفع العزم مباشرةً؛ بل يغيّر السرعة التي يستطيع المشغّل بلوغها والتيار الذي يسحبه لقدرة خرج معيّنة. فـ KV هو عدد الدورات في الدقيقة لكل فولت، لذا عند KV ثابت يرفع الناقل الأعلى سقف السرعة، ولقدرة عمود معيّنة يعني الناقل الأعلى عمومًا تيار تغذية أدنى وبالتالي خسارة نحاس أدنى في اللفّ. وتُظهر أعمدة السرعة في الجدول أعلاه أثر سجل بجهدين: فـ AK80-64 KV80 ينشر 23/48 rpm اسميًّا و 37/75 rpm عند اللاحمل لنافذته 24/48 V. وما لا يغيّره الناقل الأعلى هو نسبة التخفيض ولا المقياس ولا العزم الاسمي والعزم الأقصى اللذان تُنشر لهما الوحدة نفسها، وهو يجلب معه حزمة أثقل ومشغّلًا إلكترونيًّا بتصنيف أعلى ومجموعة مختلفة من أسئلة العزل والموصلات.
سأيّ المشغّلات الروبوتية تبلغ 100 Nm من العزم الأقصى أو أكثر؟
من بين السجلات المقارَنة في هذا الدليل، تقع وحدتان مدمجتان من CubeMars فوق 100 Nm من العزم الأقصى المنشور: AK80-64 KV80 عند 120 Nm و AKH70-48 V1.0 KV41 عند 222 Nm. وتُنشر كلٌّ منهما بزوج العزم الاسمي والعزم الأقصى الخاص بها، وزوج التيار الخاص بها، ونسبة ومقياس، وتغطّي الوحدتان واجبي مفصل مختلفين لا خطوتين من الواجب نفسه — وحدة 24/48 V بوزن 850 g ووحدة 48:1 بعمود مجوّف عند 74 Nm اسميًّا. والمفصل الذي يقع حمله الساكن فوق أعلى ذلك المدى خارج ما يغطّيه هذان السجلان ويحتاج ترتيبًا مختلفًا.
المصادر الرسمية
تنشر CubeMars صفحة منتج رسمية لكل وحدة مع لوحة مواصفاتها، وتبقى تلك الصفحات مصدر الحقيقة لكل رقم مذكور في هذا الدليل — مثل صفحة منتج AK80-64 KV80 وصفحة منتج AKH70-48 V1.0 KV41. وأرقام العزم والتيار والسرعة والنسبة والوزن والمقياس في الجدول أعلاه هي القيم التي تنشرها تلك الصفحات لكل وحدة. أما ارتفاع حراري كامن وراء تصنيف مستمر، أو ظرف تثبيت قيس تحته رقم، أو حقل لا يحمله سجل، أو طول نافذة أقصى، فسؤال يخصّ وثائق المُصنّع لا قيمة يمكن اشتقاقها من لوحة المواصفات.
إلى أين تتّجه بعد ذلك
لتكوين قائمة مختصرة لا للقراءة، تؤدّي ثلاث أدوات على المنصة العمل بالتتابع. استكشف فئة مشغلات روبوتية كاملة لرؤية هذه الوحدات جنبًا إلى جنب مع المفاصل الأخفّ في النطاق نفسه، واستخدم الاختيار للتصفية حسب النسبة والعزم الاسمي والمقياس المنشور، ثم ضع المرشّحين في مقابل بعضهم في مقارنة المنتجات. وتحمل صفحة تطبيق وحدة مفصل الواجب نفسه بخصائص تصفية خاصة بها، وتغطّي فئة مشغلات QDD الترتيب منخفض النسبة.
وثمة مقالان إضافيان يحملان أجزاء من اختيار المفصل لا يحسمها مقارنة الوحدات. المشغلات الروبوتية: كيفية اختيار المشغّل المدمج المناسب لمفاصل الروبوتات يفكّك الوحدة المدمجة من الداخل — المحرك ومرحلة التخفيض والتغذية الراجعة والمشغّل الإلكتروني — وهو المرجع لما يصل داخل الهيكل. والمشغّلات الروبوتية عند 48 V: الطرازات ومزايا الأداء وقيود المنظومة يتتبّع قرار الناقل عبر المشغّل الإلكتروني والحزمة والموصلات، وهو الخطوة التي تقع بين اختيار مشغّل روبوتي عالي العزم وتشغيله في آلة.
الخلاصة المختصرة: ثبّت أسوأ حمل ساكن أولًا، لأنه الرقم الوحيد الذي يحمله المفصل طويلًا؛ وثبّت النسبة ثانيًا، لأن النسبة تحدّد عزم الخرج وسرعة الخرج في الوقت نفسه ولا يمكن تعديلها لاحقًا؛ واقرأ الناقل والتيار الاسمي معًا ثالثًا، لأن الناقل يغيّر التيار والتيار هو ما على اللفّ التعايش معه؛ وأكّد الشرط الحراري الكامن وراء الرقم المستمر أخيرًا مع المُصنّع، لأنه العمود الوحيد الذي نادرًا ما تحمله لوحة مواصفات. وداخل هذه المجموعة يفصل ذلك التسلسل سجل 850 g بنسبة 64:1 عن وحدة العمود المجوّف بنسبة 48:1 قبل موازنة أيّ مفصل فردي بآخر.