ToBMS - To BLDC Motor Source
Động cơ gimbal

CubeMars GL35 KV100 Động cơ gimbal

CubeMars
Trung Quốc

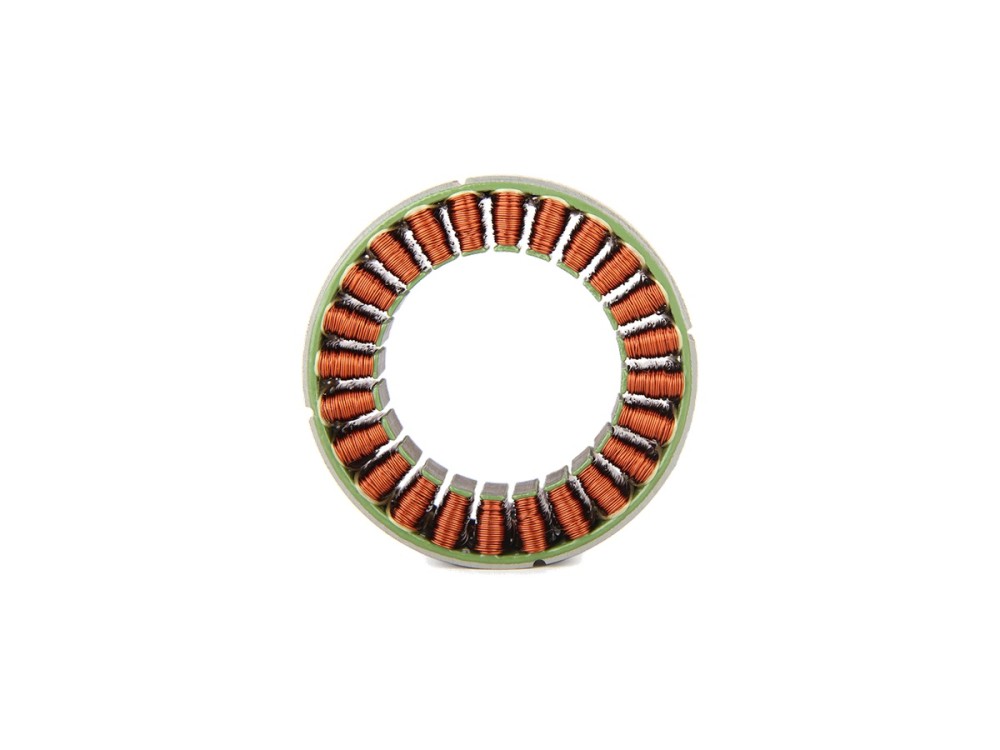
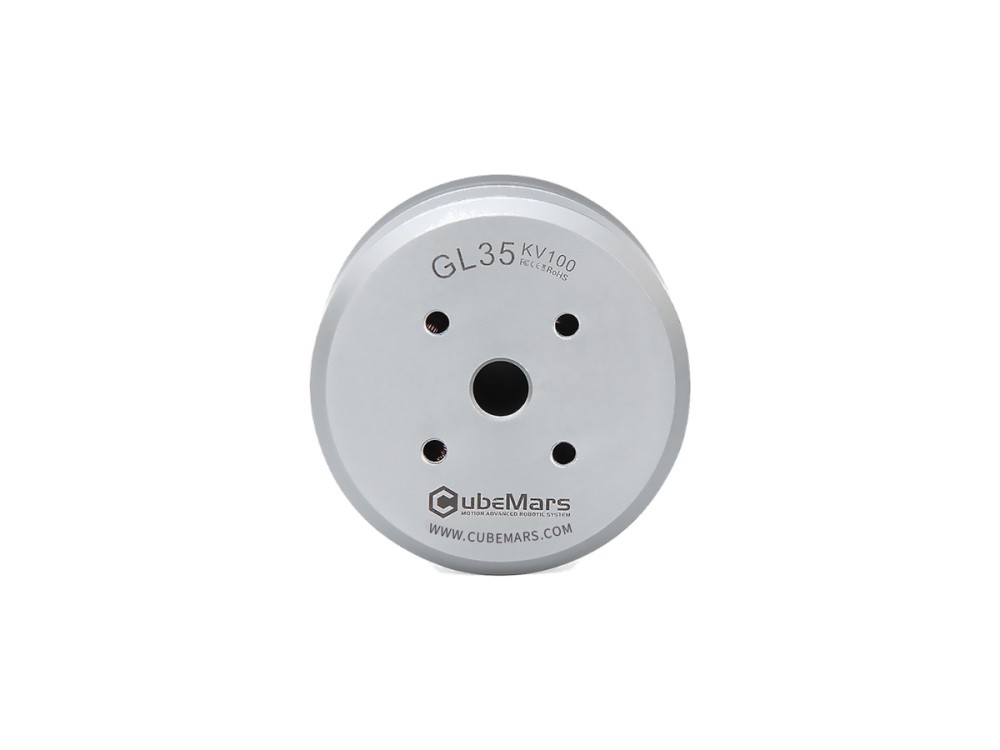
Động cơ gimbal CubeMars GL35 cho mô-men xoắn đỉnh 0.46 Nm và định mức 0.15 Nm với khối lượng chỉ 90 g. Khối dẫn động trực tiếp 41.8 mm có mô-men răng thấp cho gimbal nhỏ và các ứng dụng chỉ hướng êm ái.

Ứng dụng
Hệ thống gimbal
Website nhà sản xuất
Mua trên các sàn thương mại toàn cầu
Chia sẻ sản phẩm này

Thông số kỹ thuật

Điện áp định mức (V)16
Công suất định mức (W)13
Mô-men xoắn định mức (Nm)0.15
Dòng điện định mức (A)1.3
Tốc độ định mức (rpm)815
Mô-men xoắn đỉnh (Nm)0.46
Dòng điện đỉnh (A)4
Tốc độ không tải (rpm)1320
Khối lượng (g)90
Đường kính (mm)41.8
Chiều dài (mm)21
Số cặp cực7
KV (rpm/V)82.5
Điện trở giữa các pha (mΩ)3600
Điện cảm giữa các pha (μH)2100
Ke (V/krpm)11.54
Kiểu truyền độngFOC

※ Các thông số kỹ thuật được nêu chỉ mang tính tham khảo. Thông số kỹ thuật mới nhất cần được xác nhận với nhà sản xuất.

Mô tả

FAQ

Qua "Manufacturer Website" có thể đi tới trang sản phẩm chính thức của thương hiệu; tại đó có thể mua trực tuyến hoặc liên hệ trực tiếp với bộ phận kinh doanh.
KV thấp cho mô-men xoắn lớn trên mỗi ampe ở tốc độ thấp, điều mà một trục camera ổn định cần để giữ êm và không có mô-men răng. Mẫu này chạy ở 82.5 rpm/V, nhờ đó giữ vị trí êm thay vì quay nhanh.
Động cơ cho mô-men xoắn đỉnh tới 0.46 N·m và mô-men định mức 0.15 N·m ở 16 V. Cần đối chiếu tải trọng và tay đòn của trục camera với các giá trị này.

Yêu cầu về sản phẩm

Thêm từ CubeMars

Xem nhà sản xuất →
CubeMars AKH70-16 V1.0 KV41 Bộ truyền động hành tinh trục rỗng Bộ truyền động robot

CubeMars AKH70-16 V1.0 KV41 Bộ truyền động hành tinh trục rỗng

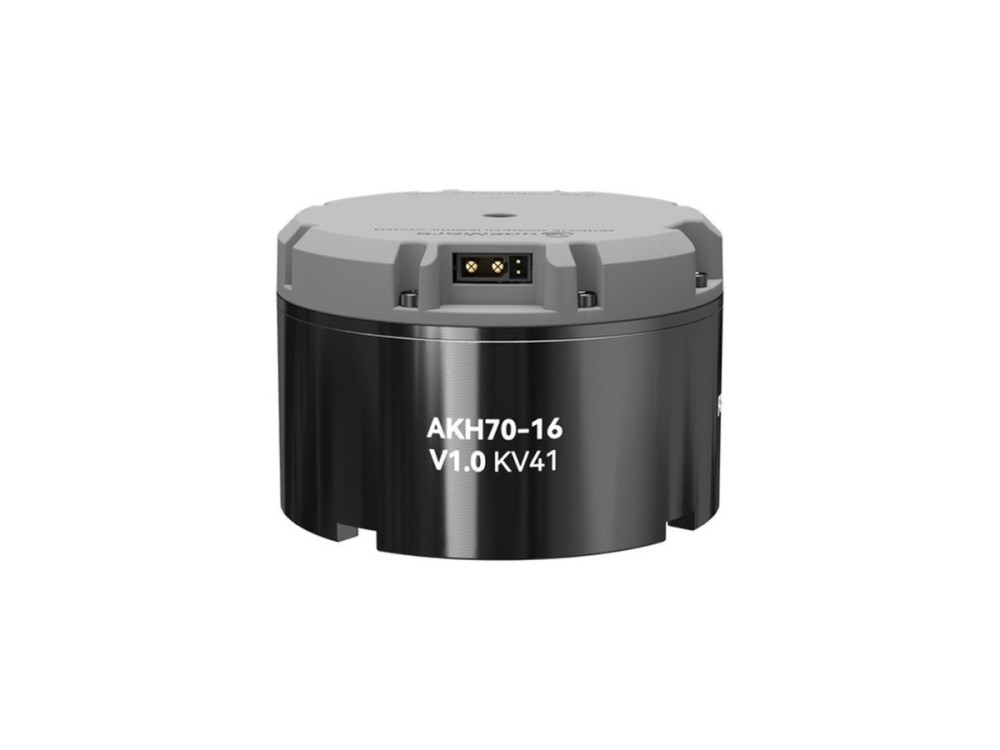
CubeMars AKH70-16 V1.0 kết hợp trục rỗng với tầng hành tinh 16:1 cho mô-men xoắn đỉnh 78 Nm và định mức 26 Nm. Bộ truyền động 879 g chạy ở 48 V, phù hợp khớp gối robot bốn chân, khớp cánh tay robot và hệ dẫn động bánh xe cần đi cáp bên trong.

Điện áp định mức (V) 48Công suất định mức (W) 245Mô-men xoắn định mức (Nm) 26Dòng điện định mức (A) 6.5Tốc độ định mức (rpm) 90
Chi tiết
CubeMars DW20 Bộ đẩy dưới nước Bộ đẩy dưới nước

CubeMars DW20 Bộ đẩy dưới nước

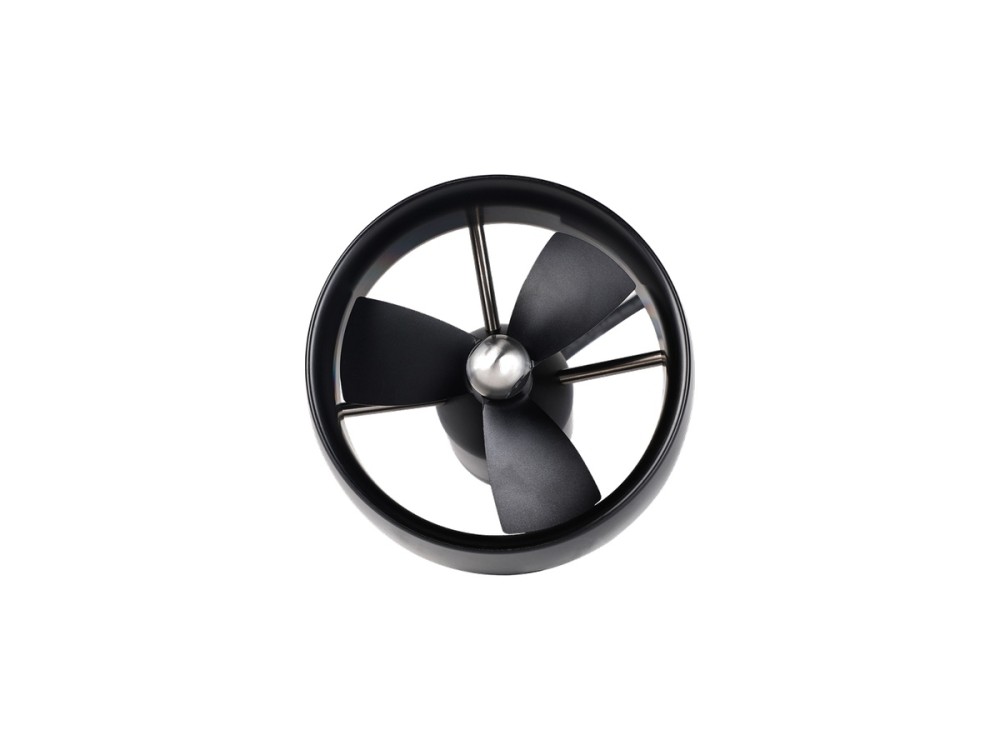
Bộ đẩy dưới nước DW20 tạo lực đẩy 20 kgf từ công suất định mức 910 W ở 48 V. Cấu trúc kín 152 mm, 1.63 kg nhắm tới nền tảng ROV hạng nặng và các nhiệm vụ thao tác dưới nước.

Điện áp định mức (V) 48Công suất định mức (W) 910Khối lượng (g) 1630Đường kính (mm) 152Chiều dài (mm) 182
Chi tiết
CubeMars RI60 KV120 Động cơ mô-men xoắn inrunner không vỏ Động cơ mô-men xoắn không vỏ

CubeMars RI60 KV120 Động cơ mô-men xoắn inrunner không vỏ

Động cơ inrunner không vỏ CubeMars RI60 KV120 cho mô-men xoắn đỉnh 1.63 Nm và định mức 0.57 Nm ở công suất định mức 85 W. Rotor 60 mm chạy ở 24-48 V và chỉ nặng 156 g, rất phù hợp khớp robot hình người, dẫn động bánh xe và cánh tay cộng tác.

Điện áp định mức (V) 24/36/48Công suất định mức (W) 85Mô-men xoắn định mức (Nm) 0.57Dòng điện định mức (A) 5.6Tốc độ định mức (rpm) 1440/2320/3190
Chi tiết
CubeMars GL60 KV25 Động cơ gimbal Động cơ gimbal

CubeMars GL60 KV25 Động cơ gimbal

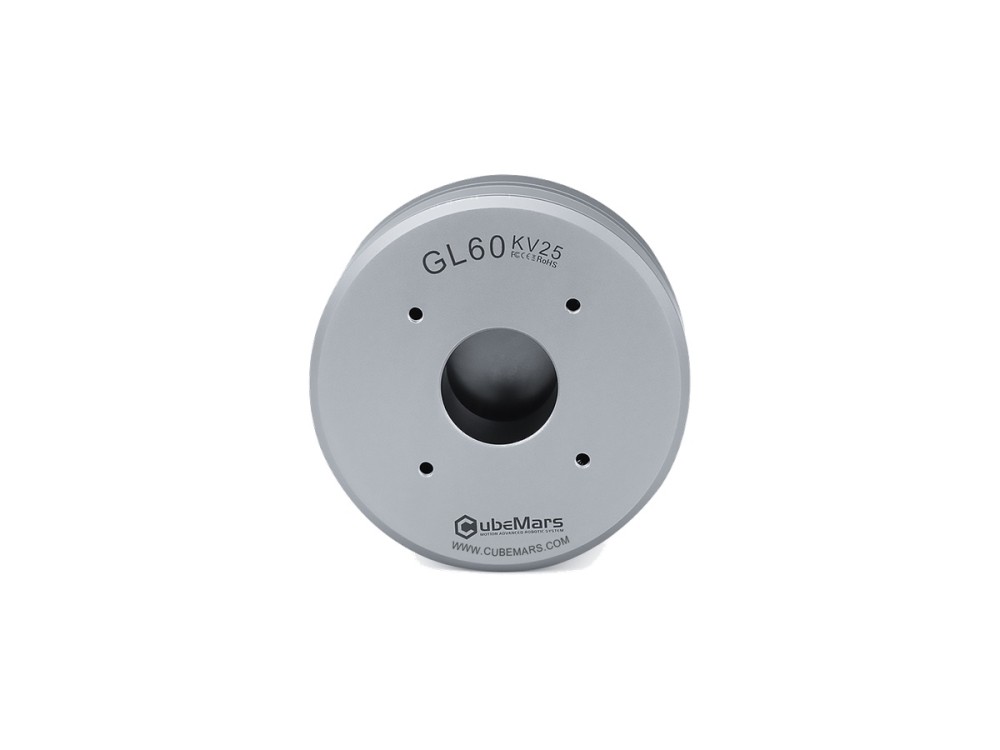
Động cơ gimbal CubeMars GL60 tạo mô-men xoắn đỉnh 1.75 Nm và định mức 0.6 Nm ở khối lượng 230 g. Thiết kế dẫn động trực tiếp mô-men răng thấp 69 mm hỗ trợ tải camera lớn hơn trong hệ thống gimbal chuyên nghiệp.

Điện áp định mức (V) 24Công suất định mức (W) 20Mô-men xoắn định mức (Nm) 0.6Dòng điện định mức (A) 1.35Tốc độ định mức (rpm) 310
Chi tiết
CubeMars AKA10-9 KV60 Bộ truyền động robot Bộ truyền động robot

CubeMars AKA10-9 KV60 Bộ truyền động robot

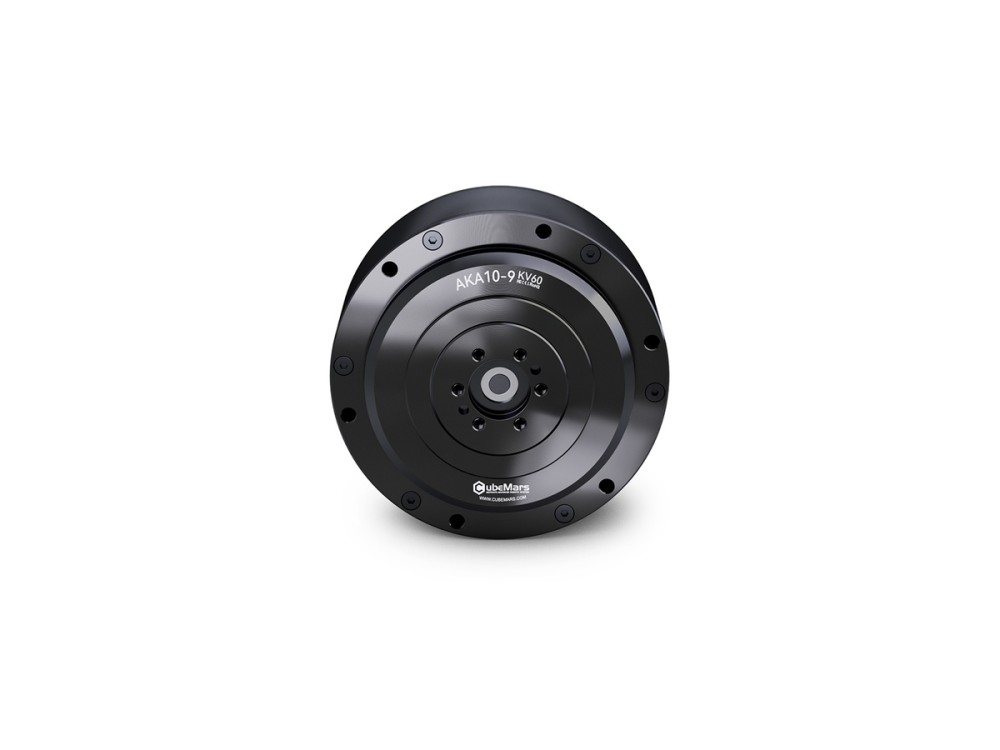
AKA10-9 KV60 là bộ truyền động dẫn động bánh xe cho AGV và robot bánh xe, cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với khả năng chịu tải hướng kính cao hơn 120%. Bộ giảm tốc 9:1, một encoder từ tính 16 bit và công suất định mức 48 V, 205 W bảo đảm lực kéo vững chắc.

Điện áp định mức (V) 48Công suất định mức (W) 205Mô-men xoắn định mức (Nm) 18Dòng điện định mức (A) 10.6Tốc độ định mức (rpm) 109
Chi tiết
CubeMars AK70-9 V3.0 KV60 Bộ truyền động robot Bộ truyền động robot

CubeMars AK70-9 V3.0 KV60 Bộ truyền động robot

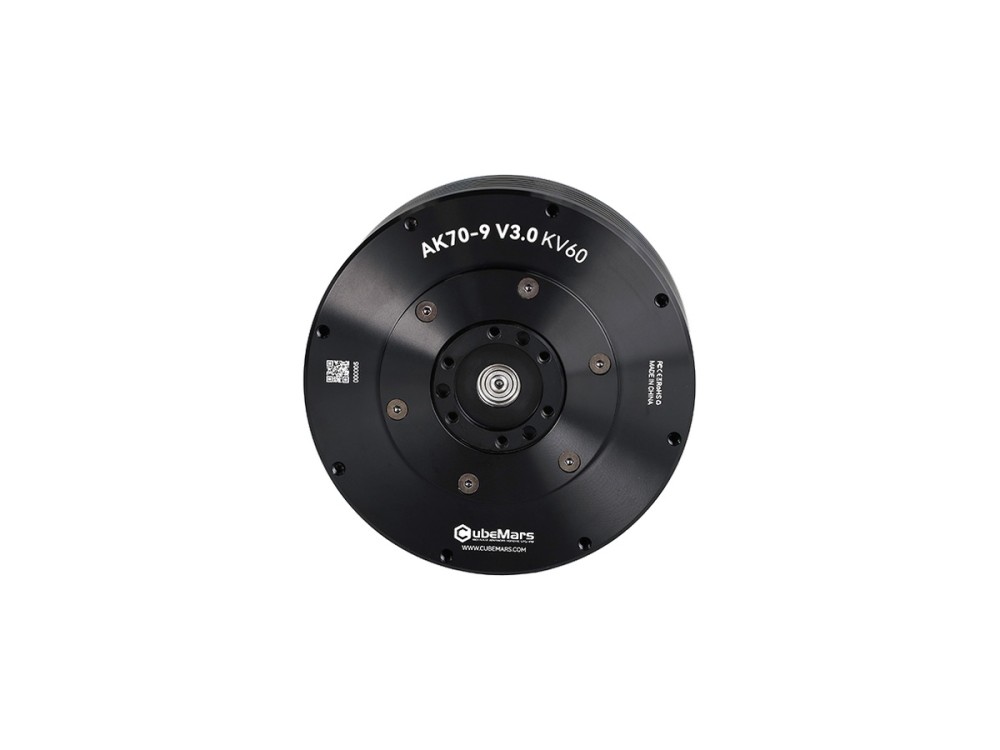
CubeMars AK70-9 V3.0 cho mô-men xoắn đỉnh 29.2 Nm và định mức 8.5 Nm qua bộ giảm tốc 9:1 với công suất định mức 231 W ở 48 V. Vỏ 89 mm, 540 g tích hợp encoder kép cho chân robot hình người, bộ xương ngoài và khớp cánh tay.

Điện áp định mức (V) 48Công suất định mức (W) 231Mô-men xoắn định mức (Nm) 8.5Dòng điện định mức (A) 6.25Tốc độ định mức (rpm) 260
Chi tiết
CubeMars AK80-6 KV100 Bộ truyền động robot Bộ truyền động robot

CubeMars AK80-6 KV100 Bộ truyền động robot

AK80-6 V1.0 dùng tỷ số giảm tốc 6:1 cho mô-men xoắn đỉnh 12 Nm và định mức 6 Nm, đạt 800 rpm không tải với công suất định mức 340 W. Nặng 485 g ở 48 V, động cơ thích hợp hơn với các khớp cần tốc độ cao ở cánh tay robot hình người và robot bốn chân nhẹ.

Điện áp định mức (V) 48Công suất định mức (W) 340Mô-men xoắn định mức (Nm) 6Dòng điện định mức (A) 9.7Tốc độ định mức (rpm) 603
Chi tiết
CubeMars RO100 KV55 Standard Động cơ mô-men xoắn không vỏ Động cơ mô-men xoắn không vỏ

CubeMars RO100 KV55 Standard Động cơ mô-men xoắn không vỏ

RO100 KV55 Standard đạt mức cao nhất của dải RO với mô-men xoắn đỉnh 12 Nm và định mức 4 Nm cùng công suất định mức 838 W ở 48 V. Cấu trúc không vỏ 113 mm, 710 g được chế tạo cho các ứng dụng khớp khắt khe trên robot hình người, robot bốn chân và tải nặng.

Điện áp định mức (V) 48Công suất định mức (W) 838Mô-men xoắn định mức (Nm) 4Dòng điện định mức (A) 20Tốc độ định mức (rpm) 2000
Chi tiết
CubeMars SW7 Bộ đẩy dưới nước Bộ đẩy dưới nước

CubeMars SW7 Bộ đẩy dưới nước

Bộ đẩy dưới nước CubeMars SW7 tạo lực đẩy trên 7 kgf với công suất định mức 360 W ở 36 V trong thân 700 g nhỏ gọn. Cánh quạt tối ưu cùng thiết kế làm kín làm cho đây là lựa chọn động lực tin cậy cho ROV và AUV nhỏ.

Điện áp định mức (V) 36Công suất định mức (W) 360Khối lượng (g) 700Đường kính (mm) 100Chiều dài (mm) 125.5
Chi tiết
CubeMars AK45-36 V3.0 KV80 Bộ truyền động robot Bộ truyền động robot

CubeMars AK45-36 V3.0 KV80 Bộ truyền động robot

AK45-36 V3.0 kết hợp động cơ KV80 với bộ giảm tốc hành tinh 36:1 cho mô-men xoắn đỉnh 24 Nm và định mức 8 Nm trong khối 349 g. Chạy ở 24 V, sản phẩm được thiết kế cho mô-đun khớp cần tỷ số giảm tốc lớn và đầu ra ổn định, chính xác.

Điện áp định mức (V) 24Công suất định mức (W) 33.5Mô-men xoắn định mức (Nm) 8Dòng điện định mức (A) 2Tốc độ định mức (rpm) 40
Chi tiết
CubeMars SW17 Bộ đẩy dưới nước Bộ đẩy dưới nước

CubeMars SW17 Bộ đẩy dưới nước

Bộ đẩy SW17 tạo lực đẩy ít nhất 17 kgf từ công suất định mức 870 W ở 48 V. Khối kín 1.35 kg cung cấp nguồn động lực mạnh và sạch cho ROV hạng làm việc và robot dưới nước.

Điện áp định mức (V) 48Công suất định mức (W) 870Khối lượng (g) 1350Đường kính (mm) 130.6Chiều dài (mm) 163.5
Chi tiết
CubeMars AK70-10 KV100 Bộ truyền động robot Bộ truyền động robot

CubeMars AK70-10 KV100 Bộ truyền động robot

AK70-10 kết hợp tầng hành tinh 10:1 với một encoder từ tính 14-bit, cho mô-men xoắn đỉnh 24.8 Nm và định mức 8.3 Nm cùng công suất định mức 230 W. Bộ truyền động 621 g chạy ở 24/48 V, phù hợp khớp bộ xương ngoài, robot bốn chân và cánh tay robot.

Điện áp định mức (V) 24/48Công suất định mức (W) 230Mô-men xoắn định mức (Nm) 8.3Dòng điện định mức (A) 7.2Tốc độ định mức (rpm) 148/310
Chi tiết

Bài viết liên quan

Tất cả bài viết →
Động cơ gimbal 16V và 24V, cách chọn

Động cơ gimbal 16V và 24V, cách chọn

Động cơ gimbal 16V và 24V chia dải theo cỡ trục: điện áp định mức, mô-men, KV và···

Xem thêm →
Động cơ gimbal: dẫn động trực tiếp KV thấp cho bệ camera ổn định

Động cơ gimbal: dẫn động trực tiếp KV thấp cho bệ camera ổn định

Chọn động cơ gimbal: mô-men răng, mô-men định mức và đỉnh, KV, khối lượng quyết ···

Xem thêm →

Clip liên quan

Tất cả clip →

Sản phẩm liên quan trong Động cơ gimbal

Khám phá danh mục →
CubeMars GL40 KV70 Động cơ gimbal Động cơ gimbal

CubeMars GL40 KV70 Động cơ gimbal

Động cơ gimbal GL40 KV70 cho mô-men xoắn đỉnh 0.5 Nm và định mức 0.25 Nm trong thân dẫn động trực tiếp 107 g, 46.5 mm. Mô-men răng thấp và điều khiển êm phù hợp bộ ổn định camera cầm tay và gắn trên drone.

Điện áp định mức (V) 16Công suất định mức (W) 12Mô-men xoắn định mức (Nm) 0.25Dòng điện định mức (A) 1.62Tốc độ định mức (rpm) 430
Chi tiết
CubeMars GL30 KV290 Động cơ gimbal Động cơ gimbal

CubeMars GL30 KV290 Động cơ gimbal

GL30 KV290 là động cơ gimbal siêu nhẹ 41 g với mô-men xoắn đỉnh 0.28 Nm trong khung 34.5 mm. Thiết kế cho hệ 12 V, sản phẩm mang lại khả năng ổn định dẫn động trực tiếp chính xác cho gimbal camera nhỏ gọn.

Điện áp định mức (V) 12Công suất định mức (W) 16Mô-men xoắn định mức (Nm) 0.08Dòng điện định mức (A) 2.13Tốc độ định mức (rpm) 1990
Chi tiết
CubeMars GL60 KV25 Động cơ gimbal Động cơ gimbal

CubeMars GL60 KV25 Động cơ gimbal

Động cơ gimbal CubeMars GL60 tạo mô-men xoắn đỉnh 1.75 Nm và định mức 0.6 Nm ở khối lượng 230 g. Thiết kế dẫn động trực tiếp mô-men răng thấp 69 mm hỗ trợ tải camera lớn hơn trong hệ thống gimbal chuyên nghiệp.

Điện áp định mức (V) 24Công suất định mức (W) 20Mô-men xoắn định mức (Nm) 0.6Dòng điện định mức (A) 1.35Tốc độ định mức (rpm) 310
Chi tiết
CubeMars GL100 KV10 Động cơ gimbal Động cơ gimbal

CubeMars GL100 KV10 Động cơ gimbal

CubeMars GL100 KV10 là động cơ gimbal GL lớn nhất, cho mô-men xoắn đỉnh 7.7 Nm và định mức 3 Nm cho tải camera nặng. Khối dẫn động trực tiếp 107 mm, 698 g ở 24 V ổn định các gimbal cấp điện ảnh.

Điện áp định mức (V) 24Công suất định mức (W) 41Mô-men xoắn định mức (Nm) 3Dòng điện định mức (A) 2.9Tốc độ định mức (rpm) 130
Chi tiết
CubeMars GL35 KV100 Động cơ gimbal Động cơ gimbal

CubeMars GL35 KV100 Động cơ gimbal

Động cơ gimbal CubeMars GL35 cho mô-men xoắn đỉnh 0.46 Nm và định mức 0.15 Nm với khối lượng chỉ 90 g. Khối dẫn động trực tiếp 41.8 mm có mô-men răng thấp cho gimbal nhỏ và các ứng dụng chỉ hướng êm ái.

Điện áp định mức (V) 16Công suất định mức (W) 13Mô-men xoắn định mức (Nm) 0.15Dòng điện định mức (A) 1.3Tốc độ định mức (rpm) 815
Chi tiết
CubeMars GL80 KV30 Động cơ gimbal Động cơ gimbal

CubeMars GL80 KV30 Động cơ gimbal

Động cơ gimbal GL80 KV30 xử lý mô-men xoắn đỉnh 2.9 Nm và định mức 1 Nm với công suất định mức 48 W ở 24 V. Nặng 312 g với stator 87 mm, sản phẩm dẫn động các trục gimbal vừa và lớn êm, chính xác.

Điện áp định mức (V) 24Công suất định mức (W) 48Mô-men xoắn định mức (Nm) 1Dòng điện định mức (A) 2.8Tốc độ định mức (rpm) 450
Chi tiết
CubeMars GL60 II KV28 Động cơ gimbal Động cơ gimbal

CubeMars GL60 II KV28 Động cơ gimbal

Động cơ gimbal CubeMars GL60 II KV28 cho mô-men xoắn đỉnh 1.5 Nm và định mức 0.6 Nm ở khối lượng chỉ 276 g. Thiết kế mô-men răng thấp và stator 24N28P mang lại khả năng ổn định camera êm, vững cho hệ thống gimbal cao cấp.

Điện áp định mức (V) 24Mô-men xoắn định mức (Nm) 0.6Dòng điện định mức (A) 1.54Tốc độ định mức (rpm) 319Mô-men xoắn đỉnh (Nm) 1.5
Chi tiết
CubeMars GL40 II KV82.5 Động cơ gimbal Động cơ gimbal

CubeMars GL40 II KV82.5 Động cơ gimbal

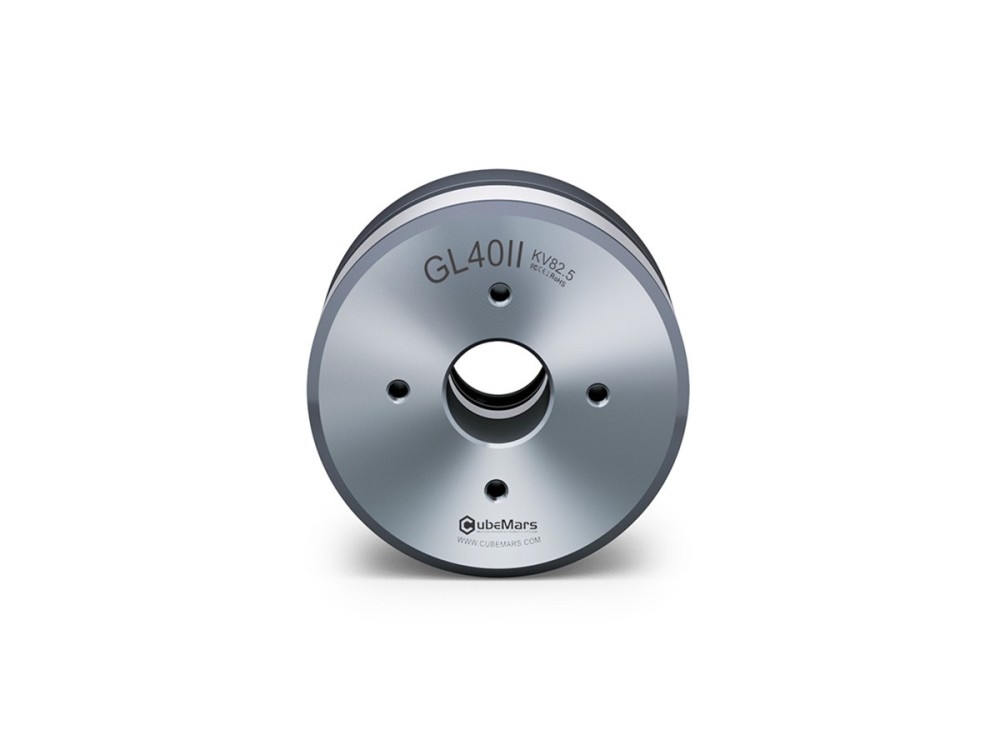
GL40 II KV82.5 là động cơ gimbal dẫn động trực tiếp với mô-men xoắn đỉnh 0.68 Nm và định mức 0.25 Nm trong thân 125 g. Mô-men răng thấp và mô-men xoắn êm phù hợp bộ ổn định camera và các ứng dụng hướng chính xác.

Điện áp định mức (V) 16Mô-men xoắn định mức (Nm) 0.25Dòng điện định mức (A) 1.88Tốc độ định mức (rpm) 697Mô-men xoắn đỉnh (Nm) 0.68
Chi tiết

Nhà sản xuất liên quan

Tất cả nhà sản xuất →
So sánh ngay