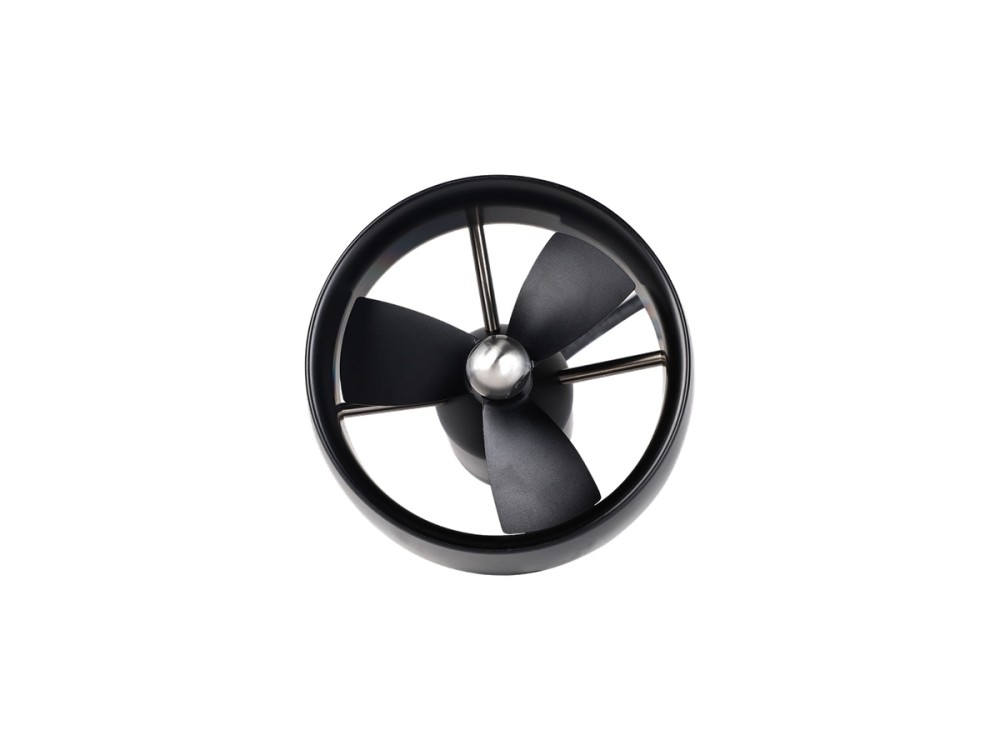
CubeMars DW25 Bộ đẩy dưới nước
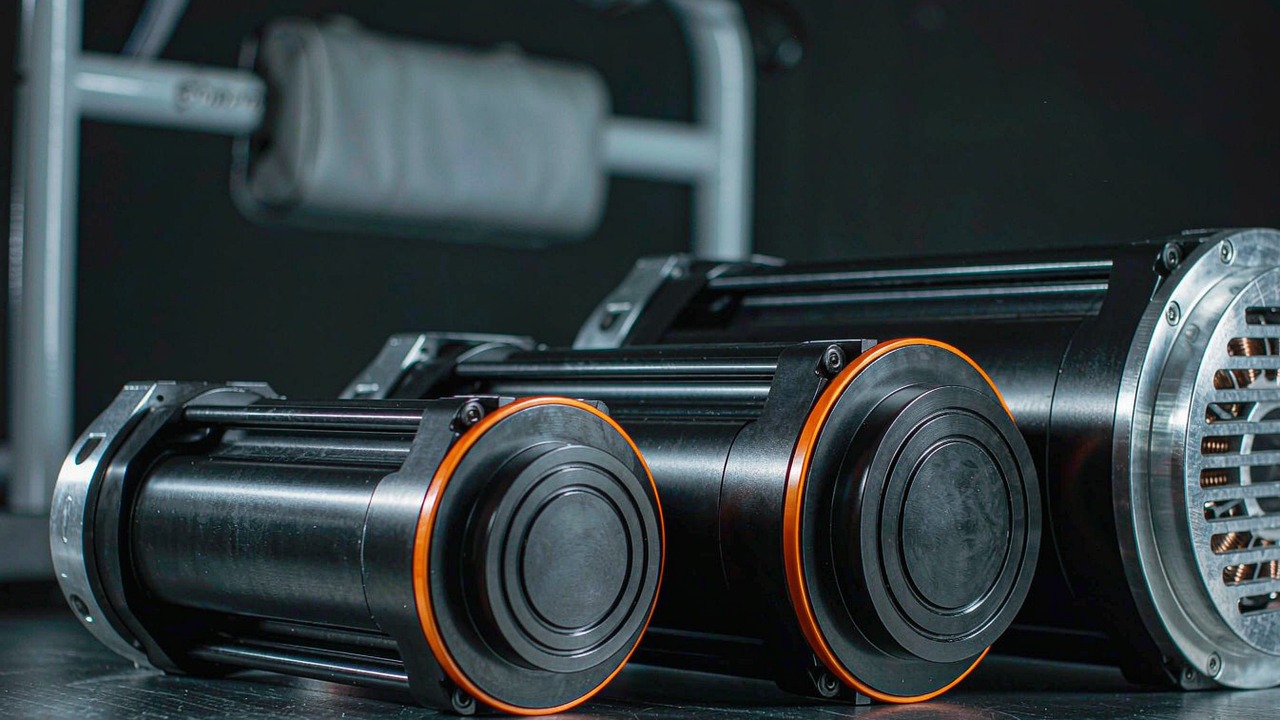
CubeMars DW25 là bộ đẩy chủ lực của dòng DW với lực đẩy 25 kgf và công suất định mức 1315 W ở 48 V. Khối 1.79 kg cung cấp động lực mạnh, tin cậy cho ROV lớn và phương tiện ngầm hạng nặng.
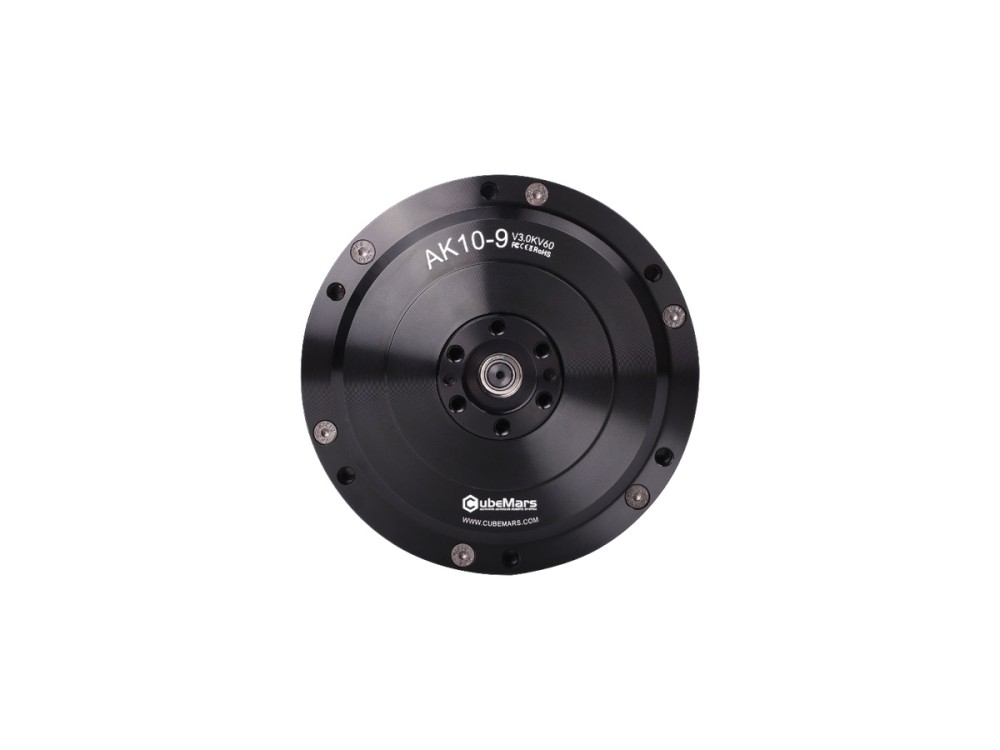
AK10-9 V3.0 tích hợp động cơ BLDC mô-men xoắn lớn, hộp số hành tinh 9:1 và bộ điều khiển với encoder kép. Mô-đun cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với công suất định mức 442 W ở 48 V, là lựa chọn đã được kiểm chứng cho chân robot hình người và cánh tay robot.
※ Các thông số kỹ thuật được nêu chỉ mang tính tham khảo. Thông số kỹ thuật mới nhất cần được xác nhận với nhà sản xuất.
CubeMars DW25 là bộ đẩy chủ lực của dòng DW với lực đẩy 25 kgf và công suất định mức 1315 W ở 48 V. Khối 1.79 kg cung cấp động lực mạnh, tin cậy cho ROV lớn và phương tiện ngầm hạng nặng.
AK10-9 V3.0 tích hợp động cơ BLDC mô-men xoắn lớn, hộp số hành tinh 9:1 và bộ điều khiển với encoder kép. Mô-đun cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với công suất định mức 442 W ở 48 V, là lựa chọn đã được kiểm chứng cho chân robot hình người và cánh tay robot.
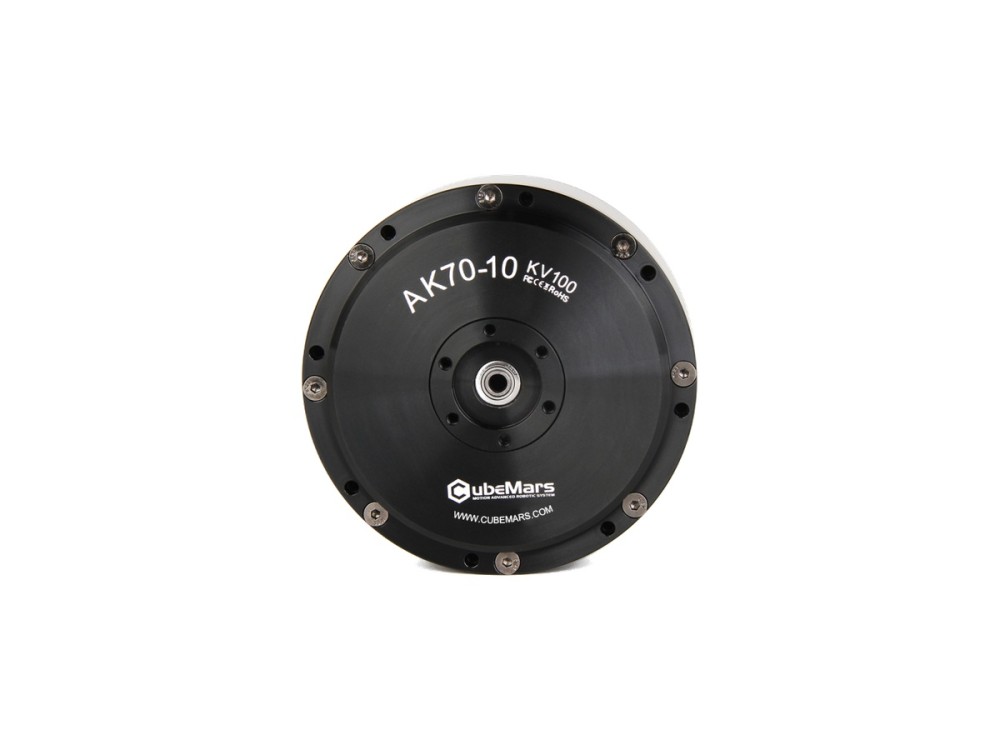
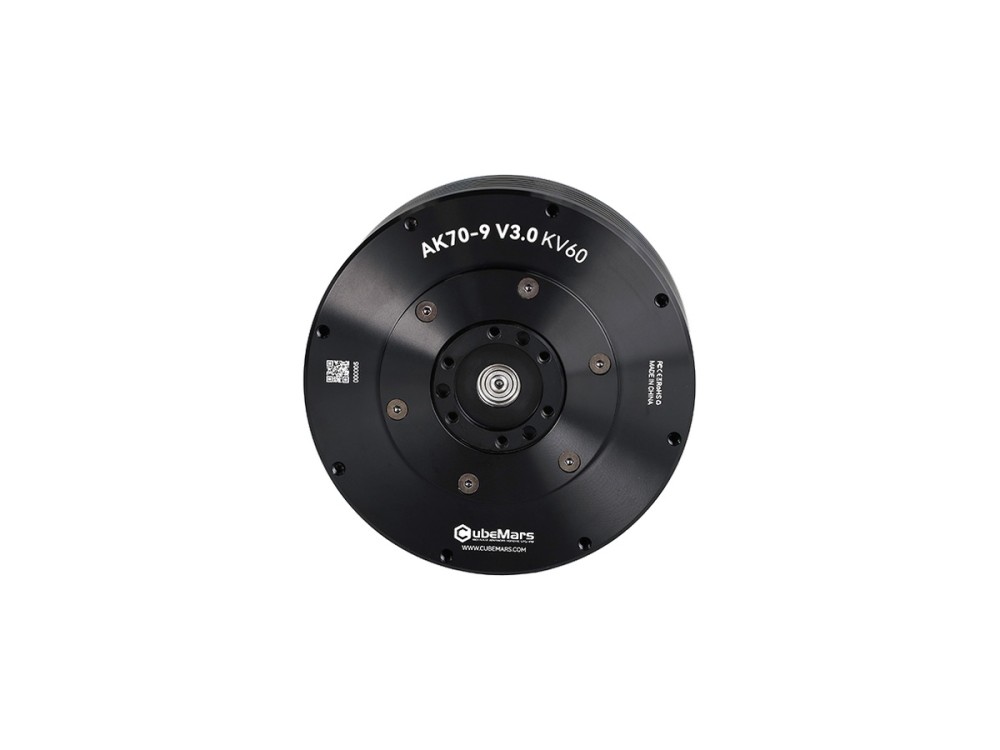
AK70-10 kết hợp tầng hành tinh 10:1 với một encoder từ tính 14-bit, cho mô-men xoắn đỉnh 24.8 Nm và định mức 8.3 Nm cùng công suất định mức 230 W. Bộ truyền động 621 g chạy ở 24/48 V, phù hợp khớp bộ xương ngoài, robot bốn chân và cánh tay robot.
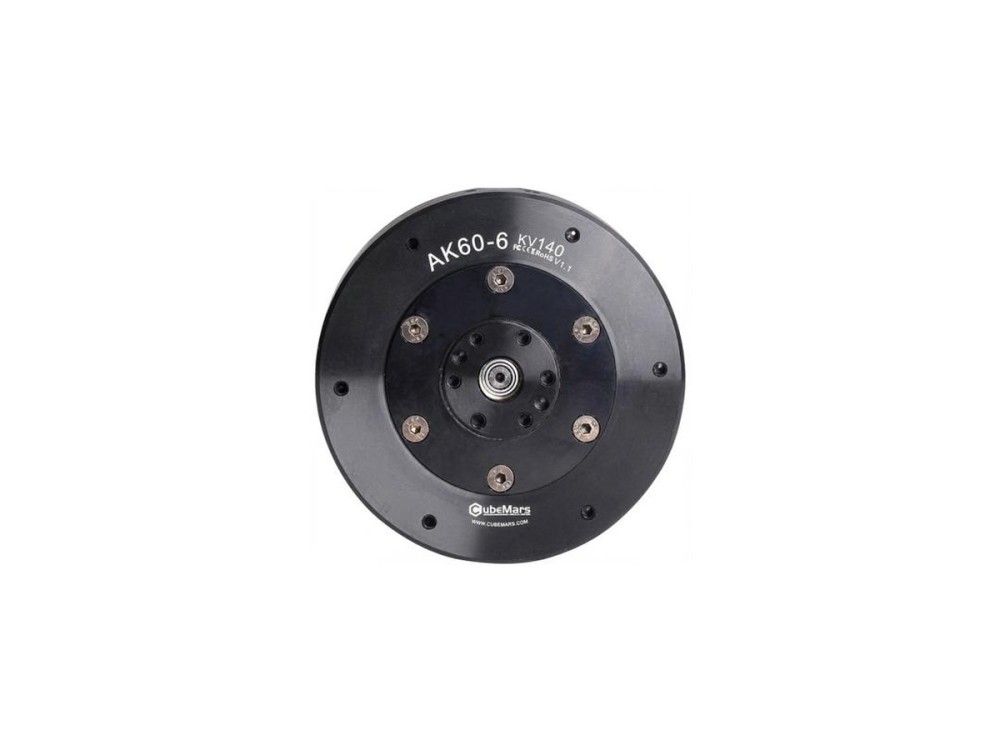
AK60-6 V1.1 KV140 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm với công suất định mức 130 W ở 24 V, đạt 560 rpm không tải. Thân tích hợp 368 g với bộ giảm tốc 6:1 phù hợp các khớp linh hoạt trong cánh tay robot để bàn và robot dạng chân nhỏ.
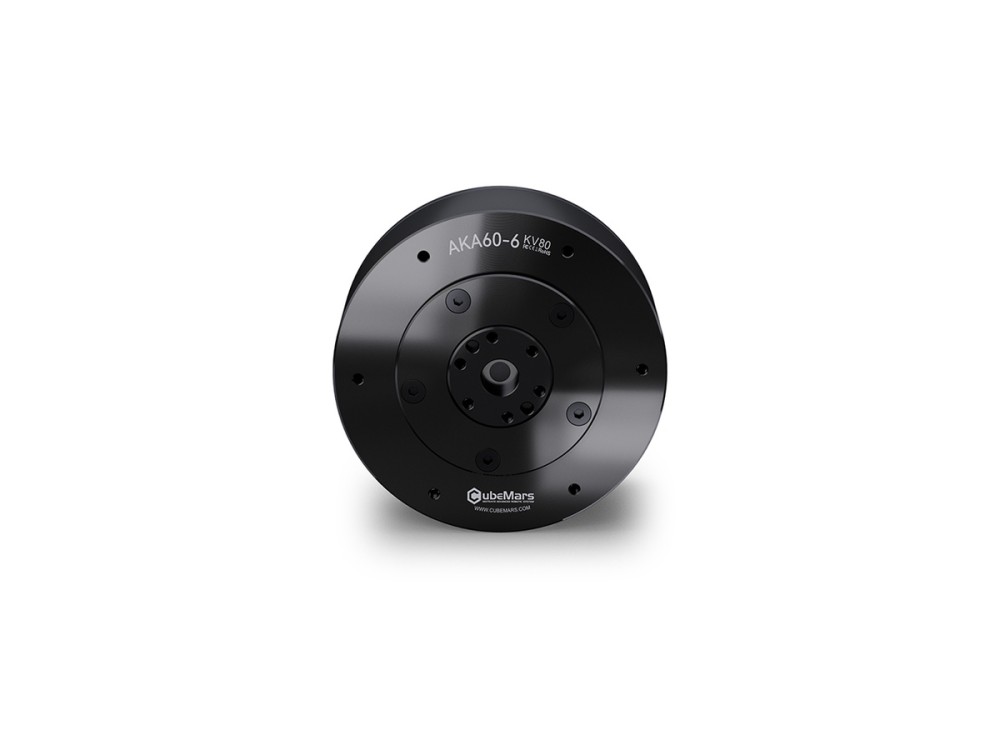
Được thiết kế cho robot bánh xe và AGV, bộ truyền động AKA60-6 KV80 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm qua bộ giảm tốc 6:1 với khả năng chịu tải hướng kính được gia cường. Động cơ nặng 460 g, chạy ở 24/48 V và cho công suất định mức 62 W.
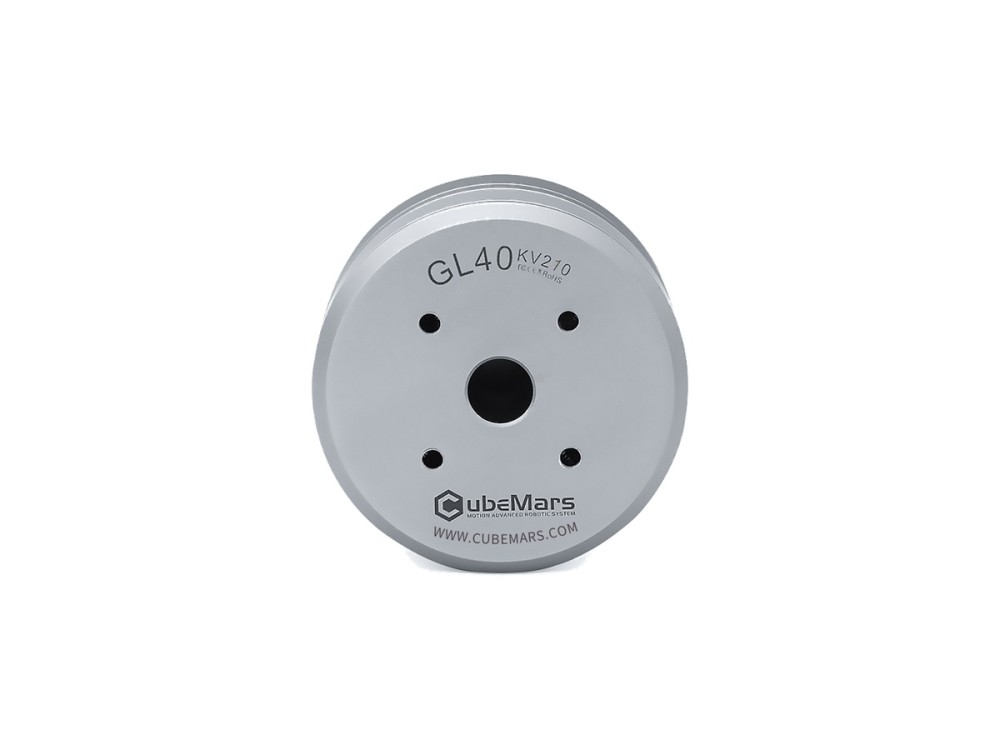
Động cơ gimbal GL40 KV70 cho mô-men xoắn đỉnh 0.5 Nm và định mức 0.25 Nm trong thân dẫn động trực tiếp 107 g, 46.5 mm. Mô-men răng thấp và điều khiển êm phù hợp bộ ổn định camera cầm tay và gắn trên drone.
Bộ truyền động CubeMars AK45-10 V3.0 cho mô-men xoắn đỉnh 7 Nm và định mức 2.5 Nm qua bộ giảm tốc 10:1, nặng 262 g với đường kính 53 mm. Công suất định mức 39 W trên bus 24 V, phù hợp khớp robot nhỏ gọn và bộ xương ngoài phục hồi chức năng.
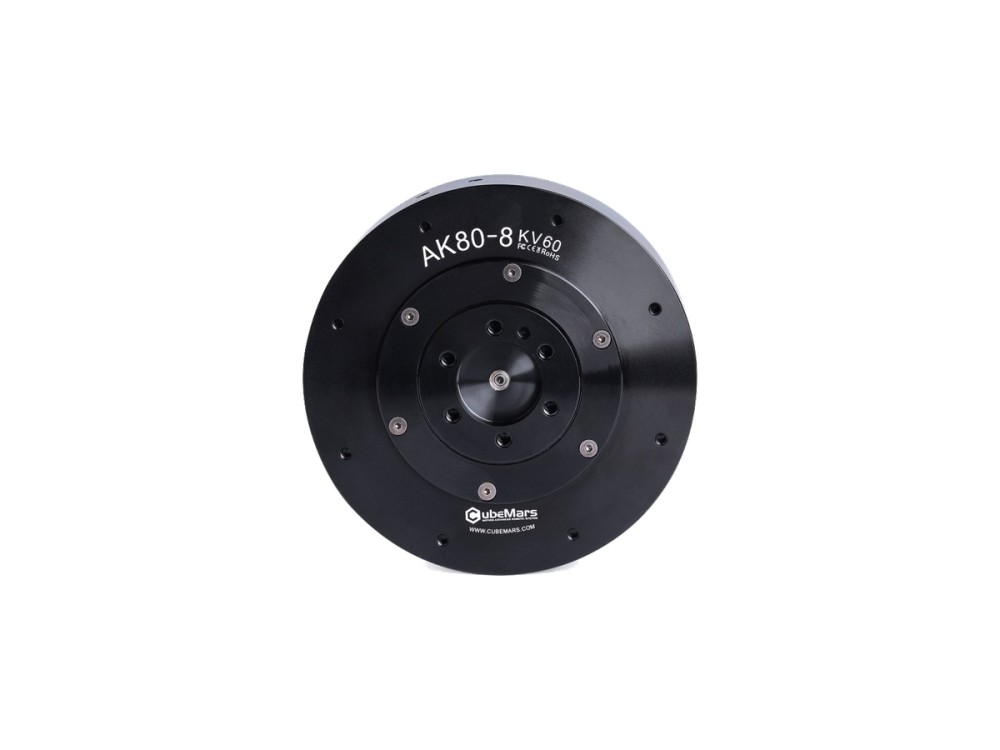
Bộ truyền động CubeMars AK80-8 tích hợp bộ giảm tốc 8:1 cho mô-men xoắn đỉnh 25 Nm và định mức 10 Nm với công suất định mức 230 W trên bus 48 V. Khối 570 g được dùng rộng rãi trong bộ xương ngoài, robot bốn chân và khớp robot cộng tác.
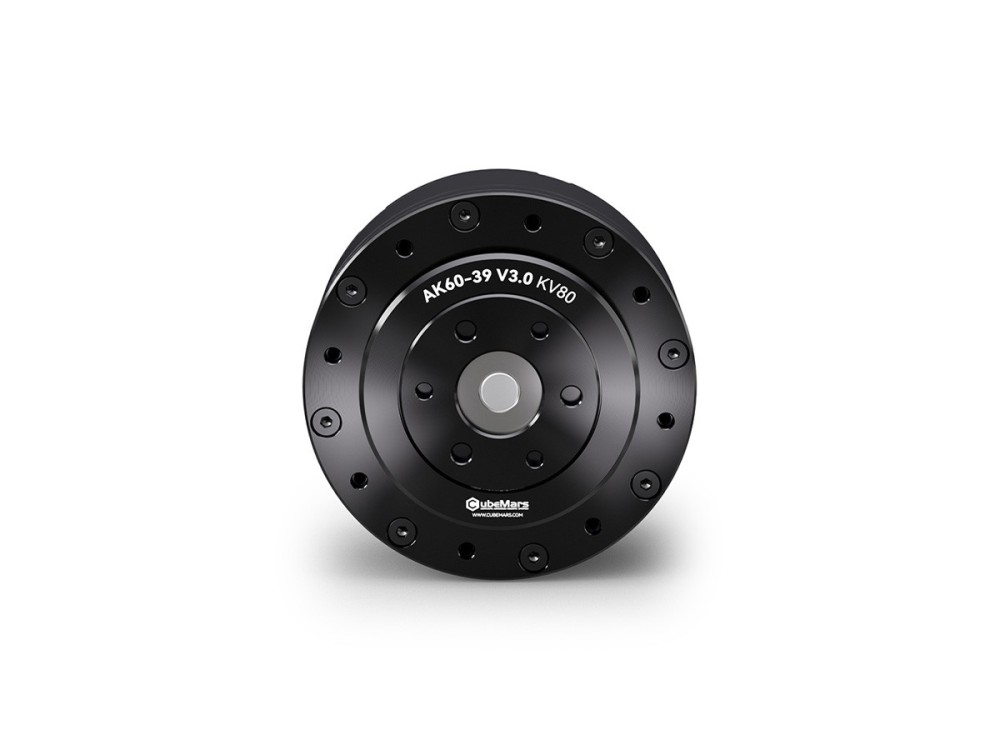
AK60-39 V3.0 kết hợp động cơ KV80 với bộ giảm tốc 39:1 cho mô-men xoắn đỉnh 72 Nm và định mức 24 Nm, công suất định mức 176 W ở 48 V. Nặng 750 g, sản phẩm được chế tạo cho khớp chịu tải trên robot dạng chân và tay máy công nghiệp.
CubeMars RI80 V2.0 KV75 nâng lên mô-men xoắn đỉnh 4.1 Nm và định mức 1.45 Nm với công suất định mức 172 W. Động cơ inrunner không vỏ 85 mm, 411 g nhận đầu vào 24-48 V, phù hợp robot hình người, bộ xương ngoài, robot bốn chân và mô-đun khớp hạng nặng.
RI50 KV100 là động cơ mô-men xoắn inrunner không vỏ chế tạo cho hệ 24-48 V. Với kích thước 54 mm và khối lượng 181 g, động cơ tạo mô-men xoắn đỉnh 1.67 Nm và định mức 0.58 Nm với công suất định mức 66 W, phục vụ robot bốn chân, bộ xương ngoài, AGV và khớp cánh tay robot.
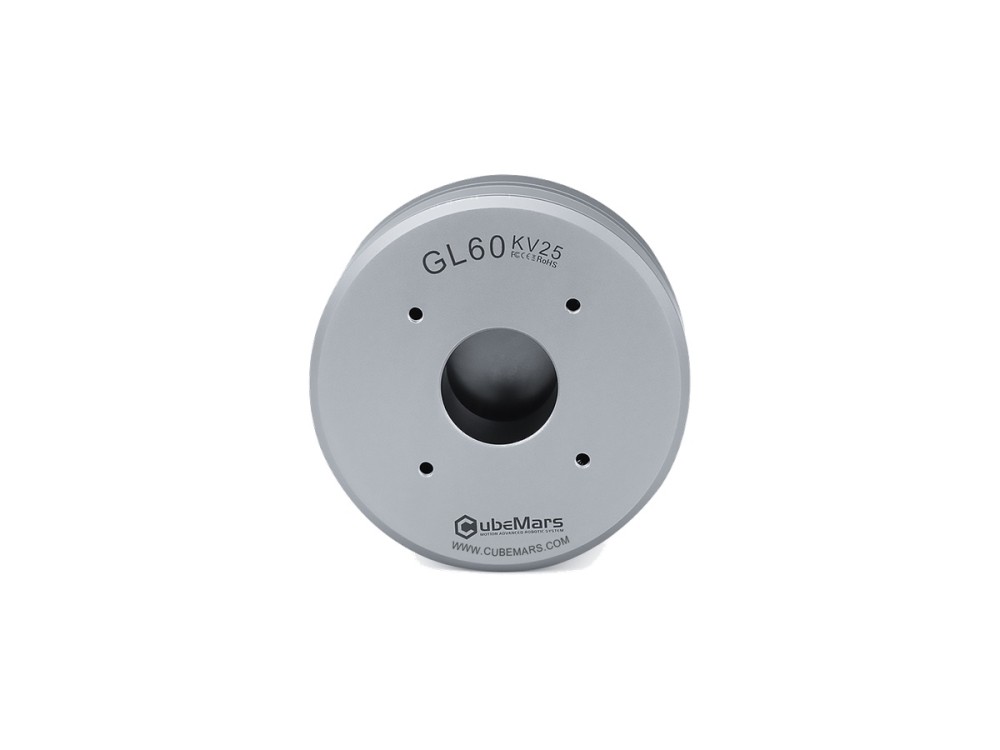
Động cơ gimbal CubeMars GL60 tạo mô-men xoắn đỉnh 1.75 Nm và định mức 0.6 Nm ở khối lượng 230 g. Thiết kế dẫn động trực tiếp mô-men răng thấp 69 mm hỗ trợ tải camera lớn hơn trong hệ thống gimbal chuyên nghiệp.

Động cơ BLDC cho khớp robot hình người: mô-men, tỷ số giảm tốc, tốc độ khớp, kíc···

Những bộ truyền động robot CubeMars nào chấp nhận bus 48 V, điện áp cao hơn thay···

Hướng dẫn chọn động cơ BLDC cho robot phục hồi chức năng: mô-men giữ liên tục, t···
02:01
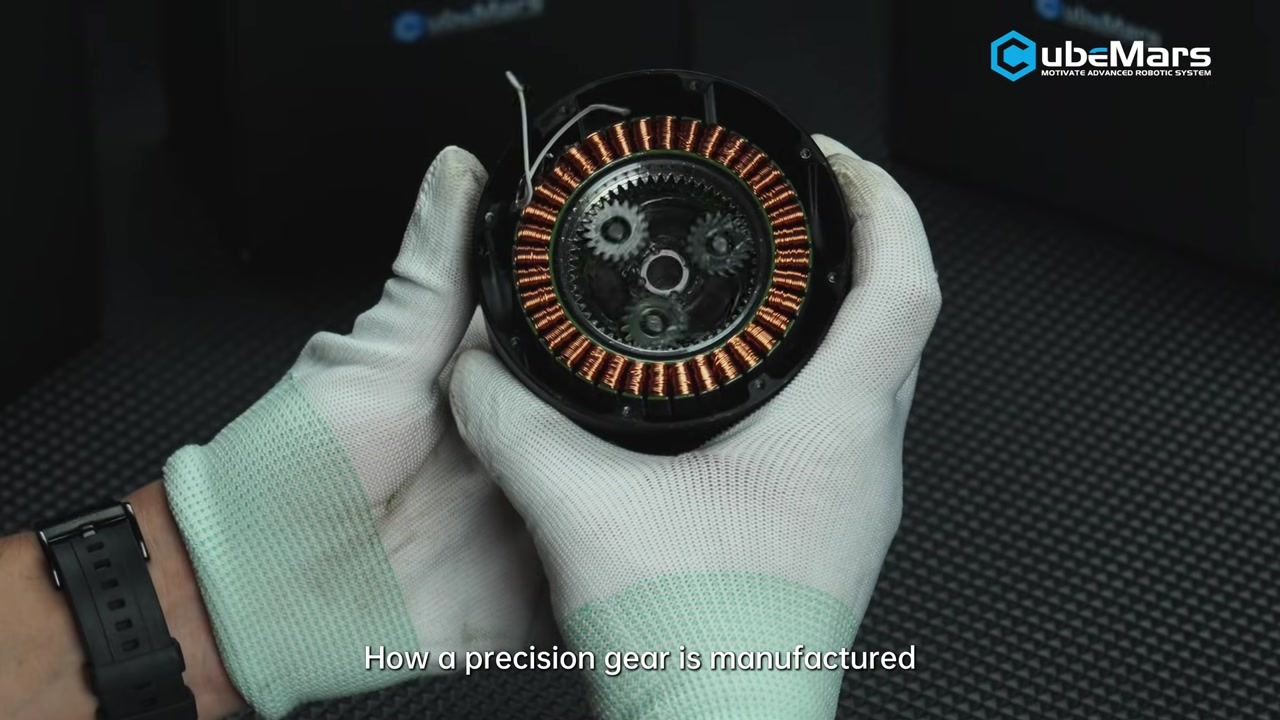
CubeMars công bố video chính thức về quy trình chế tạo bánh răng chính xác cho b···
02:53
Nhóm SuRover chế tạo rover dẫn động swerve bằng CubeMars AK60-6 và AK10-9 để qua···
00:51
Université de Sherbrooke dùng CubeMars AK10-9 và AK80-64 để tạo chuyển động kéo ···
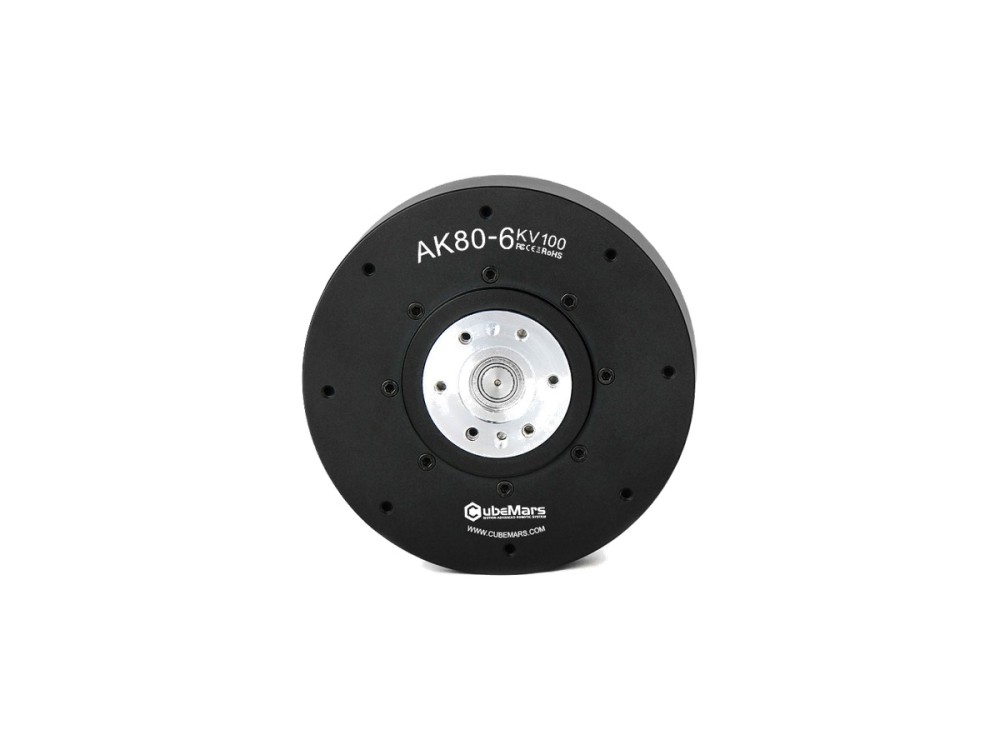
AK80-6 V1.0 dùng tỷ số giảm tốc 6:1 cho mô-men xoắn đỉnh 12 Nm và định mức 6 Nm, đạt 800 rpm không tải với công suất định mức 340 W. Nặng 485 g ở 48 V, động cơ thích hợp hơn với các khớp cần tốc độ cao ở cánh tay robot hình người và robot bốn chân nhẹ.
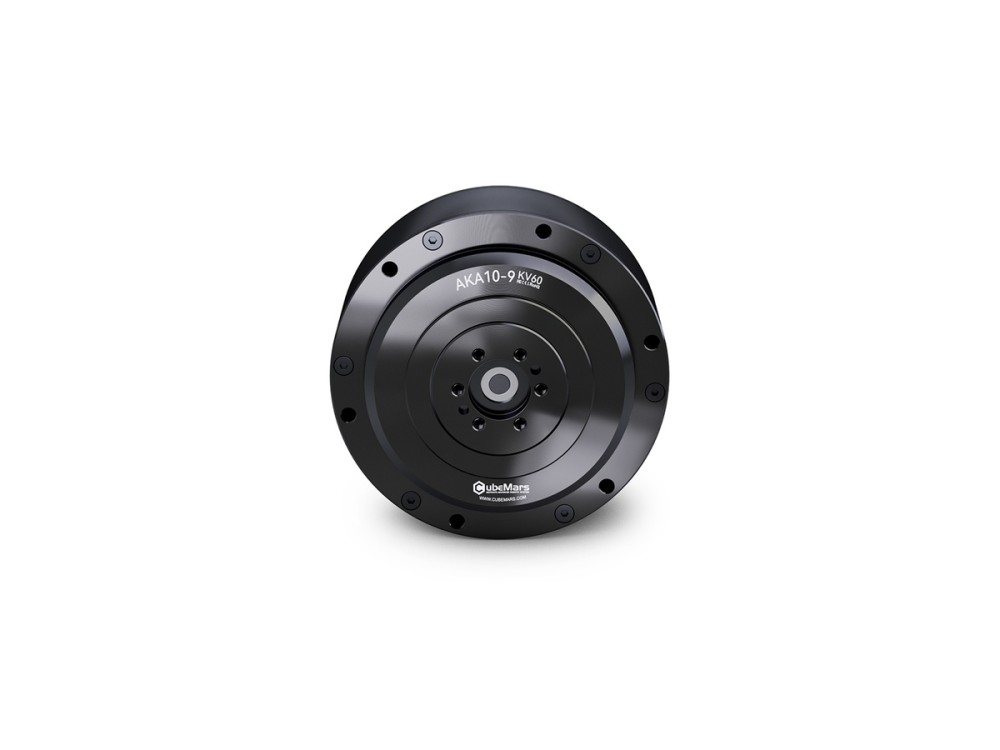
AKA10-9 KV60 là bộ truyền động dẫn động bánh xe cho AGV và robot bánh xe, cho mô-men xoắn đỉnh 53 Nm và định mức 18 Nm với khả năng chịu tải hướng kính cao hơn 120%. Bộ giảm tốc 9:1, một encoder từ tính 16 bit và công suất định mức 48 V, 205 W bảo đảm lực kéo vững chắc.
Được thiết kế cho robot bánh xe và AGV, bộ truyền động AKA60-6 KV80 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm qua bộ giảm tốc 6:1 với khả năng chịu tải hướng kính được gia cường. Động cơ nặng 460 g, chạy ở 24/48 V và cho công suất định mức 62 W.
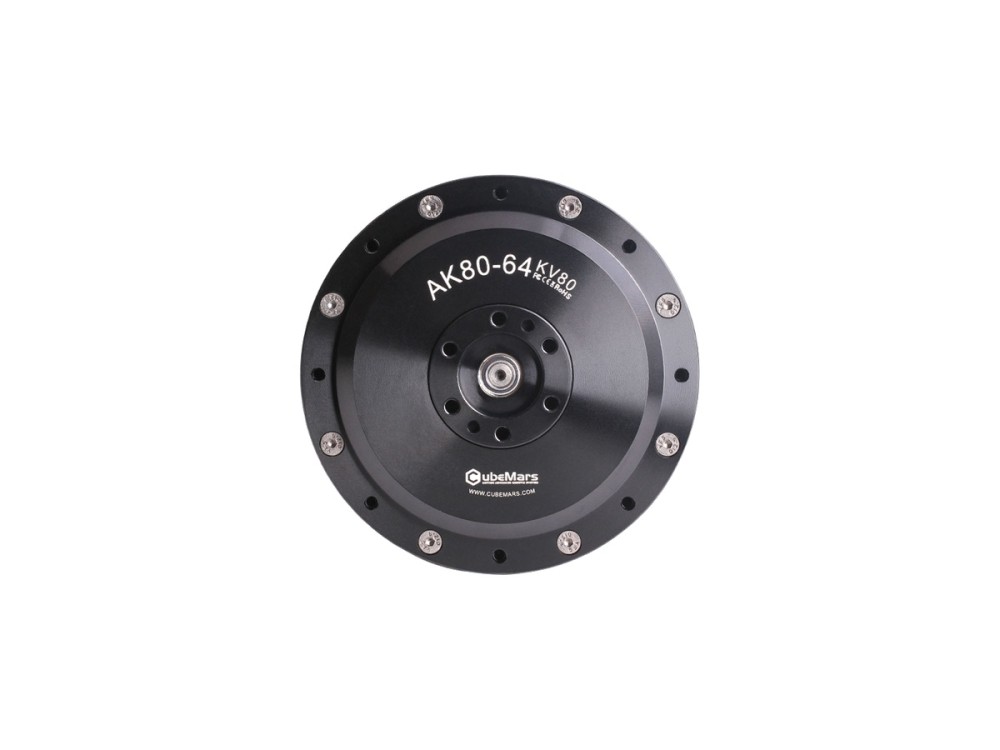
Bộ truyền động CubeMars AK80-64 gắn động cơ KV80 trên bộ giảm tốc hành tinh 64:1, tạo mô-men xoắn đỉnh 120 Nm và định mức 48 Nm trong thân 850 g. Nhận 24/48 V, sản phẩm nhắm tới khớp tải lớn trên robot dạng chân và tay máy hạng nặng.
AK45-36 V3.0 kết hợp động cơ KV80 với bộ giảm tốc hành tinh 36:1 cho mô-men xoắn đỉnh 24 Nm và định mức 8 Nm trong khối 349 g. Chạy ở 24 V, sản phẩm được thiết kế cho mô-đun khớp cần tỷ số giảm tốc lớn và đầu ra ổn định, chính xác.
CubeMars AK70-9 V3.0 cho mô-men xoắn đỉnh 29.2 Nm và định mức 8.5 Nm qua bộ giảm tốc 9:1 với công suất định mức 231 W ở 48 V. Vỏ 89 mm, 540 g tích hợp encoder kép cho chân robot hình người, bộ xương ngoài và khớp cánh tay.
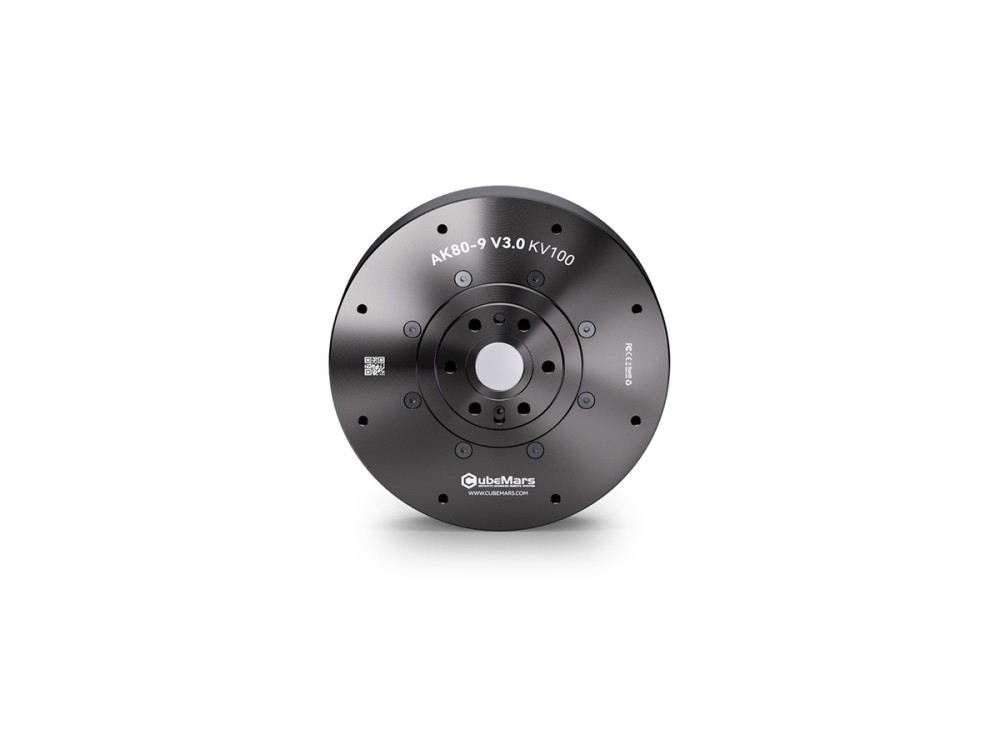
AK80-9 V3.0 gói gọn động cơ BLDC, hộp số hành tinh 9:1 và bộ điều khiển trong bộ truyền động 98 mm, 490 g. Mô-đun cho mô-men xoắn đỉnh 22 Nm và định mức 9 Nm với công suất định mức 368 W ở 48 V cho robot dạng chân nhanh nhẹn và cánh tay nhỏ gọn.
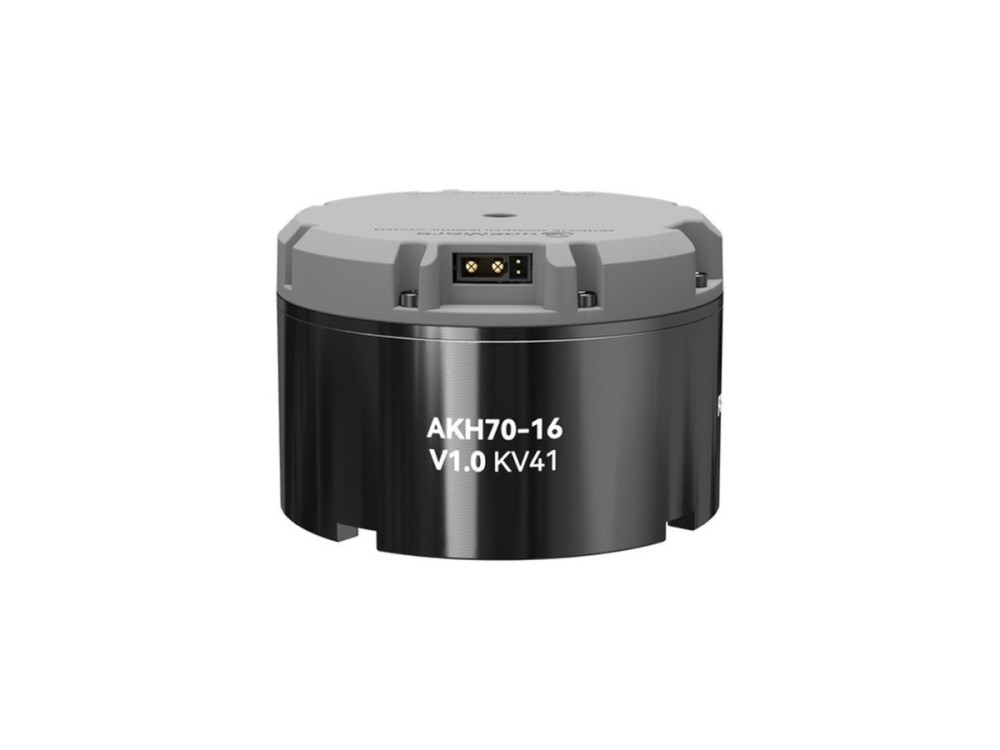
CubeMars AKH70-16 V1.0 kết hợp trục rỗng với tầng hành tinh 16:1 cho mô-men xoắn đỉnh 78 Nm và định mức 26 Nm. Bộ truyền động 879 g chạy ở 48 V, phù hợp khớp gối robot bốn chân, khớp cánh tay robot và hệ dẫn động bánh xe cần đi cáp bên trong.
AK60-39 V3.0 kết hợp động cơ KV80 với bộ giảm tốc 39:1 cho mô-men xoắn đỉnh 72 Nm và định mức 24 Nm, công suất định mức 176 W ở 48 V. Nặng 750 g, sản phẩm được chế tạo cho khớp chịu tải trên robot dạng chân và tay máy công nghiệp.
Bộ truyền động CubeMars AK45-10 V3.0 cho mô-men xoắn đỉnh 7 Nm và định mức 2.5 Nm qua bộ giảm tốc 10:1, nặng 262 g với đường kính 53 mm. Công suất định mức 39 W trên bus 24 V, phù hợp khớp robot nhỏ gọn và bộ xương ngoài phục hồi chức năng.
AK60-6 V1.1 KV140 cho mô-men xoắn đỉnh 9 Nm và định mức 3 Nm với công suất định mức 130 W ở 24 V, đạt 560 rpm không tải. Thân tích hợp 368 g với bộ giảm tốc 6:1 phù hợp các khớp linh hoạt trong cánh tay robot để bàn và robot dạng chân nhỏ.
AK70-10 kết hợp tầng hành tinh 10:1 với một encoder từ tính 14-bit, cho mô-men xoắn đỉnh 24.8 Nm và định mức 8.3 Nm cùng công suất định mức 230 W. Bộ truyền động 621 g chạy ở 24/48 V, phù hợp khớp bộ xương ngoài, robot bốn chân và cánh tay robot.
Thông tin mới nhất về sản phẩm, nhà sản xuất và tình hình ngành.