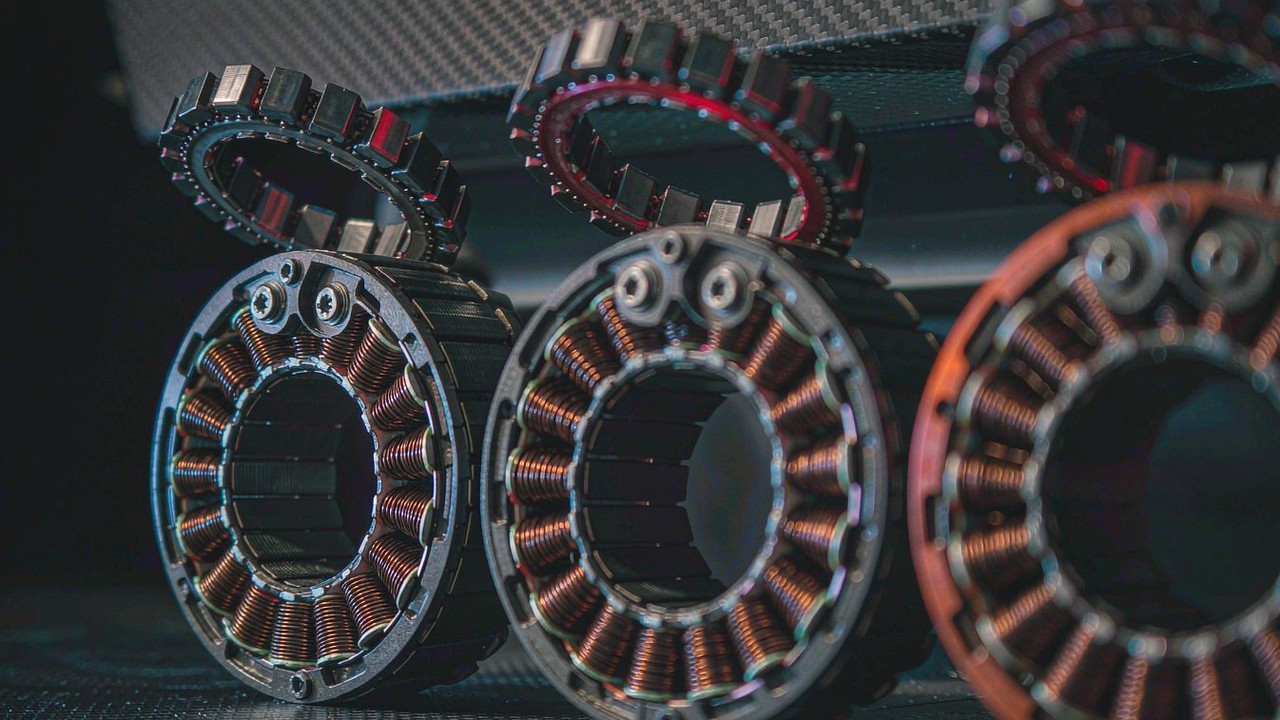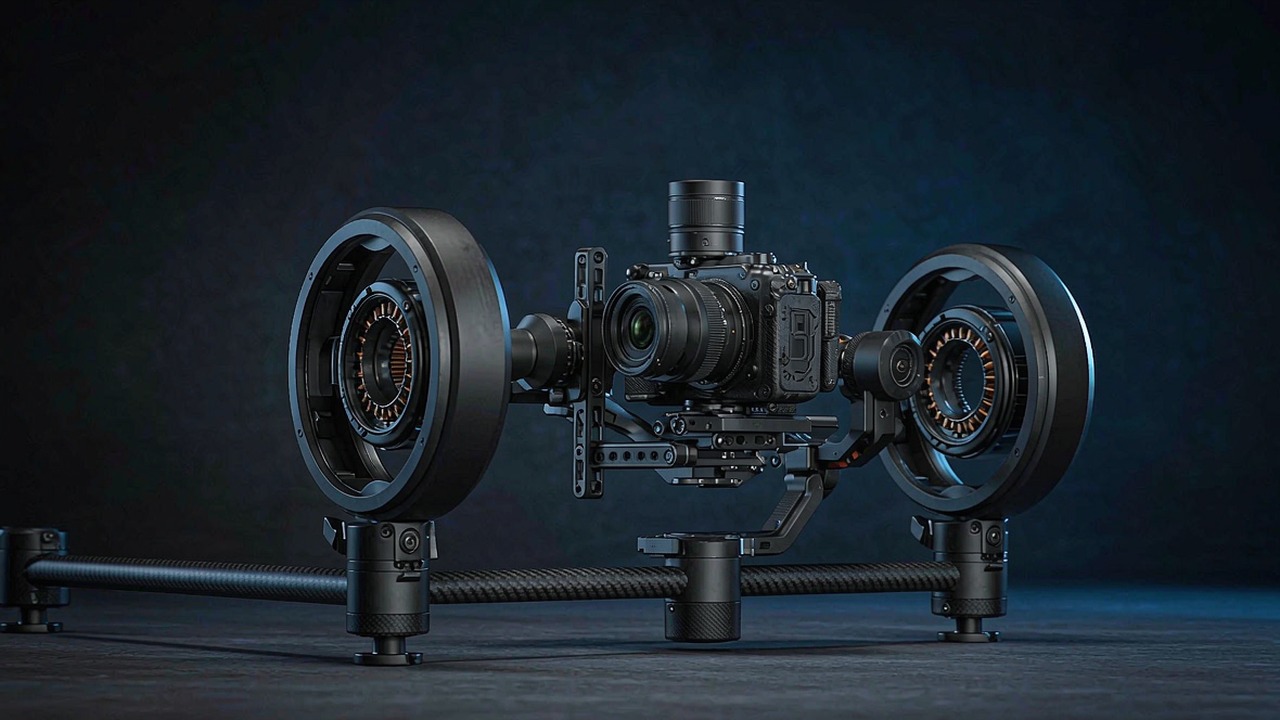
云台电机必须完成一件推进电机并不需要做的事:把一个较重的物体稳稳保持静止,或者以每秒几度的速度移动它,同时不出现推进电机可以被容许的那些细微不规则。在螺旋桨上根本看不出来的抖动,放到相机轴上就会显形;这一品类的全部意义就在于转矩平顺、可重复,并且不带那些为转速而非为精度所设计的电机会出现的齿槽台阶。
本指南介绍低 KV 直驱云台电机的规格方式、哪些数值真正会改变设计决策,以及当前收录于 ToBMS 云台电机品类的八款机型之间的对比。以下每一个数值都取自 ToBMS 产品数据或制造商公布的规格——没有任何一项是估算的。
快速结论
云台电机是一种低 KV、多极对数的直驱无刷电机,为低速下的平顺转矩而设计,而不是为功率密度而设计。它的选型主要取决于连续转矩与齿槽表现,因为稳定器轴的全部工作寿命都花在对抗重力托住相机以及修正微小扰动上,而不是用于加速。KV 很低——该系列为 9.3 至 255——额定输出转速也相应较低,从 130 到 1990 rpm。没有减速器使系统彻底摆脱了回差,这正是直驱轴能够当作精密指向平台使用的原因。
云台电机的独特之处
有五项特性把该品类与质量相近的推进电机或关节电机区分开来。
齿槽效应与转矩平顺性
齿槽效应是指转子从一个稳定的磁阻位置移动到下一个位置时,转矩出现的周期性波动。在螺旋桨电机上它基本无关紧要,因为电机转速足够高,这种波动会被平均掉。在云台轴上却并非如此:当轴被指令缓慢移动时,一个可见的齿槽台阶就会变成画面中的小幅振荡,并使控制器更难实现精细的位置控制。更高的极对数与分布式绕组通常能减小齿槽台阶,这正是该品类中较大的机型采用 14、20 与 21 对极、而不是最小机型上那种 7 对极的原因。
直驱与无回差
该品类中的每一款都是直驱电机——转子与相机平台之间没有减速器。这一点值得明确说明,因为它消除了整整一类误差:换向时没有空程,没有跨级累积的回差,控制器的转矩指令与负载之间也不存在齿轮摩擦。代价是电机必须在自身转子上产生完整的轴转矩,这也正是这类电机相对于同等转矩的带减速方案直径更大的原因。
低 KV 与低额定转速
该系列的 KV 从 9.3 到 255,额定输出转速从 130 到 1990 rpm。低 KV 电机每安培电流能产生更大的转矩,这恰好是缓慢而精细的运动所需要的:控制器可以在不大的电流下精确指令微小的转矩。其后果是给定转速下极对数很高、电频率也相应很高,因此驱动器仍然需要匹配——这一品类不允许随意拿一个 ESC 来替代。
扁平的大直径结构
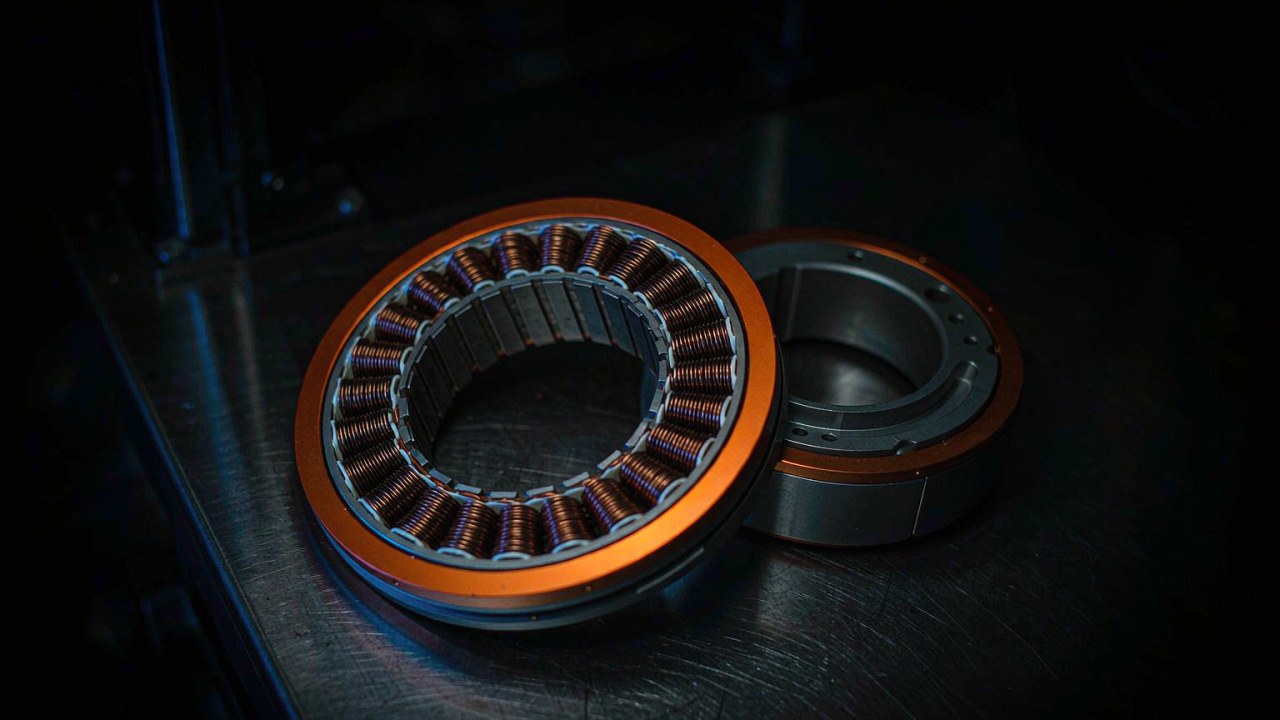
这些电机宽而薄:小端为 Ø34.5 × 15.7 mm,大端为 Ø106.8 × 34.2 mm。这一几何形态是由需求决定的——较大的转子半径能在低电流下高效地产出转矩,而扁平的外形正好契合云台在相机周围实际拥有的空间。这也意味着质量分布在一个圆盘上而非集中于一点,这对轴系必须控制的惯量是有影响的。
连续工作制与热限值
相机稳定器轴可能要在整条拍摄过程中一直托住一台沉重的电影摄像机对抗重力。这属于热限值之内的连续转矩,而不是瞬态,因此额定转矩与额定电流成为首要的选型数值。该品类的额定功率并不高——公布了该项数值的机型为 12 至 48 W——因为其工作制是保持与修正,而不是在高速下做功。
真正决定取舍的规格参数
云台电机的数据表篇幅很短,几乎每一行都很关键。
额定转矩与峰值转矩
额定转矩是轴系在热限值之内能够持续保持的转矩;对云台而言,正是这一数值决定了某个相机负载是否可以安全挂载。峰值转矩是制造商在规定工况下标定的最大值——在稳定器需要制动某个运动或对一阵风作出反应时,可用于核算瞬态——但它受绕组温度与磁体裕量限制而非机械强度限制,因此既不是负载保持额定值,也不是机械极限。在这些机型上,两者之比从较大机型的约 2:1 到最小机型的 3.5:1 不等。
工作点上的电流消耗
额定电流与峰值电流告诉控制器必须供给多少电流,以及在保持姿态期间绕组会产生多少热量。在该品类中,额定电流从 1.3 A 到 2.9 A,峰值电流从 3.3 A 到 8.2 A,绝对值并不高,却在整条拍摄期间持续存在。若云台由电池供电,这一数值决定了续航;若由线缆供电,它决定了线缆与驱动器的规格。
电压与驱动器
这些电机的额定电压为 12、16 或 24 V。与推进电机不同,电压的选择与推力无关——它决定了可用的转速范围,以及产生给定转矩所需的电流。小型的 GL30 工作在 12 V,中段的 GL40 系列为 16 V,较大的 GL60、GL80 与 GL100 为 24 V。让驱动器与电机的极对数和额定转速相匹配,是选型工作的一部分,而不是事后的补充。
直径、厚度与质量
包络决定了轴系能够围绕什么来构建,而质量决定了其余各轴必须承担多少。这是一个质量会层层放大的品类:横滚轴电机位于俯仰轴臂的末端,而后者又由平移轴电机带动,因此小端多出的每一克都会被下游承担。这里的跨度很大——41 g 到 698 g——取舍首先由负载转矩决定,其次才是包络。
八款云台电机横向对比
下表覆盖当前收录于云台电机品类的直驱电机,按质量由轻到重排列。
| 型号 | 额定扭矩 | 峰值扭矩 | 额定电压 | 外形尺寸 | 重量 |
|---|---|---|---|---|---|
| GL30 | 0.08 Nm | 0.28 Nm | 12 V | Ø34.5 × 15.7 mm | 41 g |
| GL35 | 0.15 Nm | 0.46 Nm | 16 V | Ø41.8 × 21 mm | 90 g |
| GL40 | 0.25 Nm | 0.5 Nm | 16 V | Ø46.5 × 21.5 mm | 107 g |
| GL40 II | 0.25 Nm | 0.68 Nm | 16 V | Ø46.1 × 33.5 mm | 125 g |
| GL60 | 0.6 Nm | 1.75 Nm | 24 V | Ø69 × 22.3 mm | 230 g |
| GL60 II | 0.6 Nm | 1.5 Nm | 24 V | Ø70.5 × 33.6 mm | 276 g |
| GL80 | 1 Nm | 2.9 Nm | 24 V | Ø87 × 22.3 mm | 312 g |
| GL100 | 3 Nm | 7.7 Nm | 24 V | Ø106.8 × 34.2 mm | 698 g |
额定转矩、峰值转矩、额定电压、外形尺寸与质量均为制造商公布值。ToBMS 记录中保存的 KV,与部分产品名称中的数值略有出入;进行转速或电流计算时,应以制造商现行的数据手册为准。记录中没有数值时,额定电压标注为「未列出」;其载于制造商数据手册。
该系列的分布跨度很大。八款机型的额定转矩从 0.08 Nm 升至 3 Nm——相差 37 倍——而质量从 41 g 升至 698 g,相差 17 倍。换言之,最大的一款并不是把小型号简单放大:它每克质量能提供的转矩更多,绝对转矩也更大,这正是直驱电机的常见规律,因为转矩随转子半径与磁体体积增长,而不只是随质量增长。
GL100 具体地说明了这一点。它以 698 g 的质量提供额定 3 Nm、峰值 7.7 Nm 的转矩,额定功率 41 W、额定转速 130 rpm,是本组中转速最慢、力量最强的机型。另一端,GL30 在 41 g 的封装中以 16 W 的额定功率保持 0.08 Nm,额定转速 1990 rpm。在任何负载下它们都不能互相替代;它们属于不同的相机与不同的轴位。
小轴系:GL30 与 GL35
两款电机覆盖该系列的轻量端,此处的负载是一台小型相机或一个传感器头,轴系包络也很紧凑。
GL30:41 g,12 V
此款 GL30 是该品类中最小的一款:41 g,机体 Ø34.5 × 15.7 mm,额定转矩 0.08 Nm、峰值转矩 0.28 Nm,额定电流 2.13 A、峰值电流 7.4 A,12 V 下额定功率 16 W。它采用 7 对极设计,额定转速可达 1990 rpm,空载转速 3060 rpm。其 ToBMS 概述面向紧凑型相机云台,对这一尺寸的电机来说这是恰当的定位:以 0.08 Nm 的连续转矩而言,它属于小负载轴,而低质量之所以重要,是因为它最可能处于双电机链条的末端。
GL35:90 g,峰值 0.46 Nm
此款 GL35 的直径与质量大约翻倍到 Ø41.8 × 21 mm 与 90 g,并把额定转矩提升到 0.15 Nm,在 16 V 下峰值达到 0.46 Nm。额定电流 1.3 A、峰值 4 A,额定功率 13 W,额定转速 815 rpm。它记录下来的绕组电阻是 3.6 Ω——同时也提醒一点:在云台上,电阻数值反映的是保持姿态时的发热,而不是高速下的效率。ToBMS 将其描述为具有较低的齿槽转矩,适合小型云台与指向应用中对平顺性的要求。
中段:GL40、GL40 II 与 GL60
大多数相机稳定器都落在这一区间,这三款机型也展示了 KV 与极对数的细微变化会如何改变轴系的表现。
GL40 与 GL40 II:额定 0.25 Nm,两种绕组
两款机型 GL40 与 GL40 II 的额定转矩同为 0.25 Nm,但速度常数与峰值能力不同:GL40 是一款 63.5 KV、14 对极的电机,107 g,峰值 0.5 Nm,在 16 V 下额定电流 1.62 A、峰值电流 3.3 A;而 GL40 II 是一款 82.5 KV 的机型,125 g,峰值提高到 0.68 Nm,额定电流 1.88 A、峰值电流 5.22 A。KV 更高的第二代空载转速达到 1388 rpm,而 GL40 为 1015 rpm。对于需要在两个位置之间快速摆动的轴,多出来的转速是有用的;对于多数时间只做保持的轴,这一差异反而不如那 18 g 的质量来得重要。
GL60:230 g,峰值 1.75 Nm
此款 GL60 是该系列中第一款面向更大相机负载的电机:230 g,额定 0.6 Nm、峰值 1.75 Nm,在 24 V 下额定电流 1.35 A、峰值电流 4 A,机体为 Ø69 × 22.3 mm。额定转速降到 310 rpm,空载转速为 516 rpm,采用 14 对极设计。其 ToBMS 概述指向承载更重负载的专业云台系统;正是低 KV 与大直径的结合,使这种无需减速器的方案成为可能。
大轴系:GL60 II、GL80 与 GL100
超过 250 g 之后,这些电机就进入了电影级摄像机与传感器头的领域;在这一领域,轴系必须长时间对抗重力托住实实在在的质量。
GL60 II:24N28P,转矩更平顺
此款 GL60 II 是较大电机中最特别的一款:在 Ø70.5 × 33.6 mm、276 g 的机体内是一套 24N28P 定子,额定转矩 0.6 Nm、峰值转矩 1.5 Nm,额定电流 1.54 A、峰值电流 4.09 A。它 319 rpm 的额定转速在该品类中位列第三低。24N28P 布局正是值得注意的那项规格——槽数与极数更多,通常意味着转矩输出更平顺、齿槽台阶更小,这恰恰是缓慢移动的相机轴所要求的。其额定电压为 24 V,已载于 ToBMS 记录,并列入上表。
GL80:312 g 机体内 1 Nm 额定转矩
此款 GL80 在 312 g 的质量下跨过了 1 Nm 连续转矩这道门槛:额定 1 Nm、峰值 2.9 Nm,额定电流 2.8 A、峰值电流 8.2 A,在 24 V 下额定功率 48 W,外形 Ø87 × 22.3 mm,21 对极。这一极对数与 450 rpm 的额定转速相结合,是针对中型与大型云台轴刻意做出的平顺配置——而 8.2 A 的峰值电流是该品类中最高的一项,这在指定驱动器时很重要。
GL100:系列的电影级一端
此款 GL100 是此处最大的一款电机:698 g,额定转矩 3 Nm、峰值转矩 7.7 Nm,额定电流 2.9 A、峰值电流 7.8 A,在 24 V 下额定功率 41 W,机体 Ø106.8 × 34.2 mm。它 130 rpm 的额定转速与 223 rpm 的空载转速都是本组中最低的,9.3 的 KV 也是最低——这正是一根 3 Nm 直驱轴对 24 V 供电所提出的要求。它是一款电影级稳定器电机;以 698 g 的质量,它是该品类中唯一一款会影响整个云台设计、而不只是影响自身轴系的机型。
云台电机的应用场合
在 ToBMS 上,该品类中每一款电机都只关联一个应用场景;这反映出其工作制的专一程度。
地面与空中的相机稳定
云台系统覆盖手持稳定器、机载相机云台以及精密指向平台。在这些场合下,要求始终是同样的三条:对抗重力托住负载所需的连续转矩、保证缓慢移动平顺的低齿槽,以及轴系中任何位置都不存在回差——这也正是直驱是默认方案而不是偏好方案的原因。
同一电机类别的邻近用途
低 KV、多极对数的直驱电机同样天然适合相机工作之外的缓慢精密运动;ToBMS 上更广的品类还覆盖了机器人执行器与准直驱执行器品类中的相关用途,那里把同样的低速平顺转矩原理,配上减速级与一体化控制器加以应用。
选型核对清单
云台电机通常是最晚选定的部件,而一旦框架几何加工完毕就最难更换,因此在图纸下发之前,值得先把下面这些核对做完。
转矩与工作制
- 计算相机处于最不利姿态时轴系必须保持的静态转矩,计入从轴心算起的力臂,并与额定转矩进行比较。
- 把瞬态工况对照峰值转矩核对——稳定器制动某个运动或对一阵风作出反应时——同时记住峰值属于热极限而非机械极限。
- 把额定电流与峰值电流同驱动器进行确认,并在云台由电池供电时,用连续电流核对电池续航。
机械结构与控制
- 把外形尺寸与相机周围的可用空间进行对照,同时记住这些电机在设计上就是宽而薄的。
- 沿链条自相机向外累加质量;在多轴云台上,小电机要由大电机承载。
- 把极对数与最高转速,同驱动器的换相能力与更新速率进行确认。
- 确认轴系确实是直驱。在电机与负载之间引入的任何齿轮传动,都会重新带回该品类本欲避免的回差。
- 在框架设计冻结之前规划好走线路径;随每次轴系运动而反复弯折的线束,就是一处等待发生的疲劳失效。
常见问题
Q云台电机为什么采用低 KV?
因为它们采用直驱且转速很低。低 KV 绕组每安培电流能产生更大的转矩,这正是一根缓慢移动或保持姿态的轴所需要的——控制器可以在不大的电流下精确指令微小的转矩。该品类所有电机的 KV 都在 9.3 到 255 之间,额定输出转速为 130 至 1990 rpm,而推进电机则是几百 KV、每分钟上万转。代价是给定转速下极对数很高、电频率也更高,因此驱动器仍然必须与电机匹配。
Q什么是齿槽效应?为什么它在相机轴上很重要?
齿槽效应是转子在各稳定磁阻位置之间移动时转矩出现的波动。在高速旋转的推进电机上它会被平均掉;在被指令以每秒几度移动的云台轴上,它却会变成一种小幅的周期性扰动,在画面中显现出来,并使精细的位置控制更加困难。更高的极对数与分布式绕组通常能抑制它,这正是此处较大机型采用 14、20 与 21 对极、而 GL60 II 采用 24N28P 定子的原因。
Q云台电机存在回差吗?
没有——单就电机本身而言不存在。该品类中每一款都是直驱,转子与相机平台之间没有减速器,因此换向时没有空程,也没有跨级累积的回差。这正是稳定用途采用直驱的重要原因之一:带齿轮的轴会引入任何控制器都无法完全消除的位置误差。只有在电机与负载之间加入减速级时,回差才成为需要考虑的问题,而到那时该轴的表现已经不再像一台云台电机了。
Q云台电机能否持续运行在峰值转矩下?
不能。峰值转矩是规定工况下标定的最大输出转矩,受绕组温度与磁体裕量限制而非机械强度限制。云台轴对抗重力托住相机,所做的恰恰是那种必须依据热限值之内的额定转矩来定尺寸的连续工作——在这些电机上,这意味着 0.08 至 3 Nm,而不是 0.28 至 7.7 Nm。峰值转矩用于瞬态工况:制动某个运动,或对扰动作出反应。
Q手持云台该选哪一款,机载云台又该选哪一款?
Q这些电机需要专用控制器吗?
它们需要的驱动器,必须能在电机实际的极对数与转速下完成换相,并支持稳定器所需的控制回路——通常是带高分辨率位置反馈的磁场定向控制。此处的极对数高达 21,因此在工作转速下电频率是机械频率的数倍,驱动器的更新速率必须足够。把云台电机当作推进电机的直接替代品、接到一个随意选取的 ESC 上,是产生不明振动的常见原因。
官方资源
CubeMars 发布了一份完整覆盖 GL 云台系列的产品图册,每款型号也都有官方产品页面,提供完整规格、图纸与控制文档——例如云台电机系列。齿槽数据、驱动器推荐以及现行固件,始终以制造商为准;ToBMS 负责让发现层保持可检索、可比较。
下一步
如果目标是形成候选清单而不是做研究,平台上的三个工具可以依次完成这项工作。先查看完整的云台电机品类,并排比较每一款型号与规格;再到选型中按转矩、电压与质量筛选候选;然后在产品对比中把它们相互对照。如果一根缓慢而精密的轴需要内置控制器与减速级,那么准直驱执行器品类就是该系列的一体化对应方案。
简而言之:按最不利姿态下的连续转矩确定轴系规格,用峰值转矩核对瞬态,确认极对数与转速适合驱动器,然后由负载与包络决定落在 41 g 一端还是 698 g 一端。在直驱轴上,没有齿轮传动可以纠正这四项中任何一项犯下的错误。
当悬而未决的问题在于母线电压而非轴时,16V 与 24V 云台电机:如何选择讲清了 16 V 或 24 V 这一标签在同一 GL 系列中能定下什么、定不下什么。