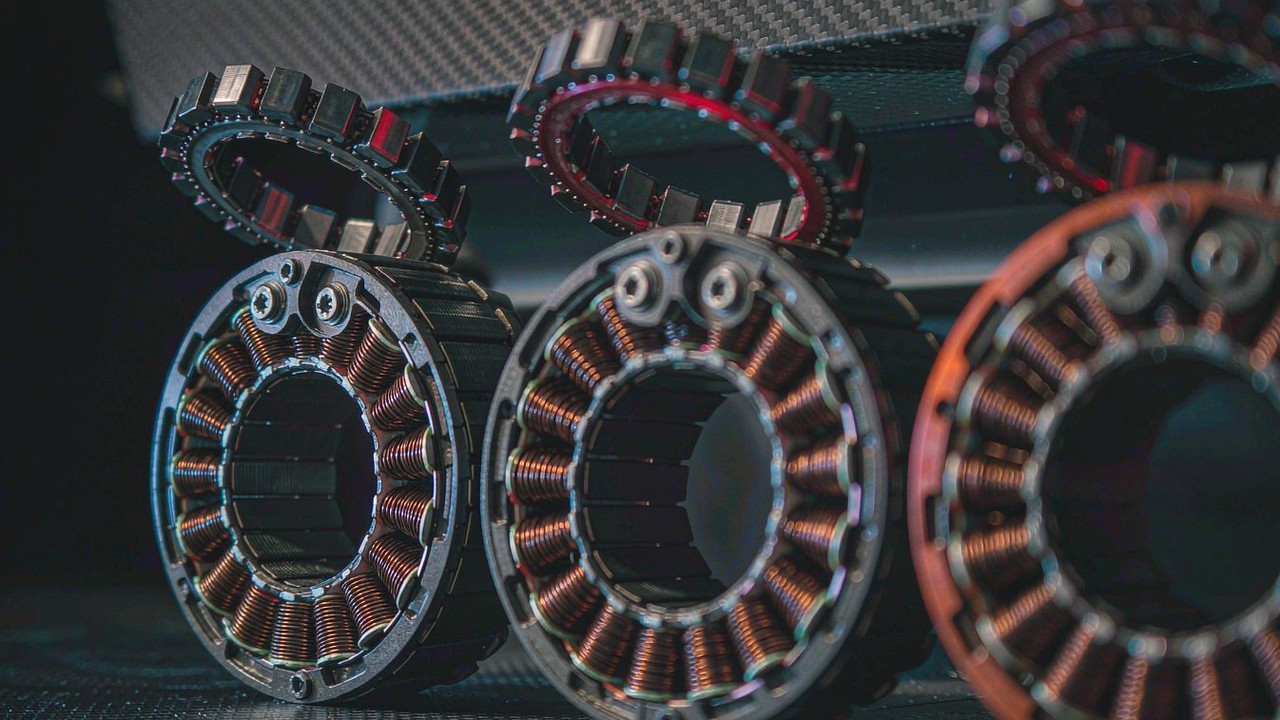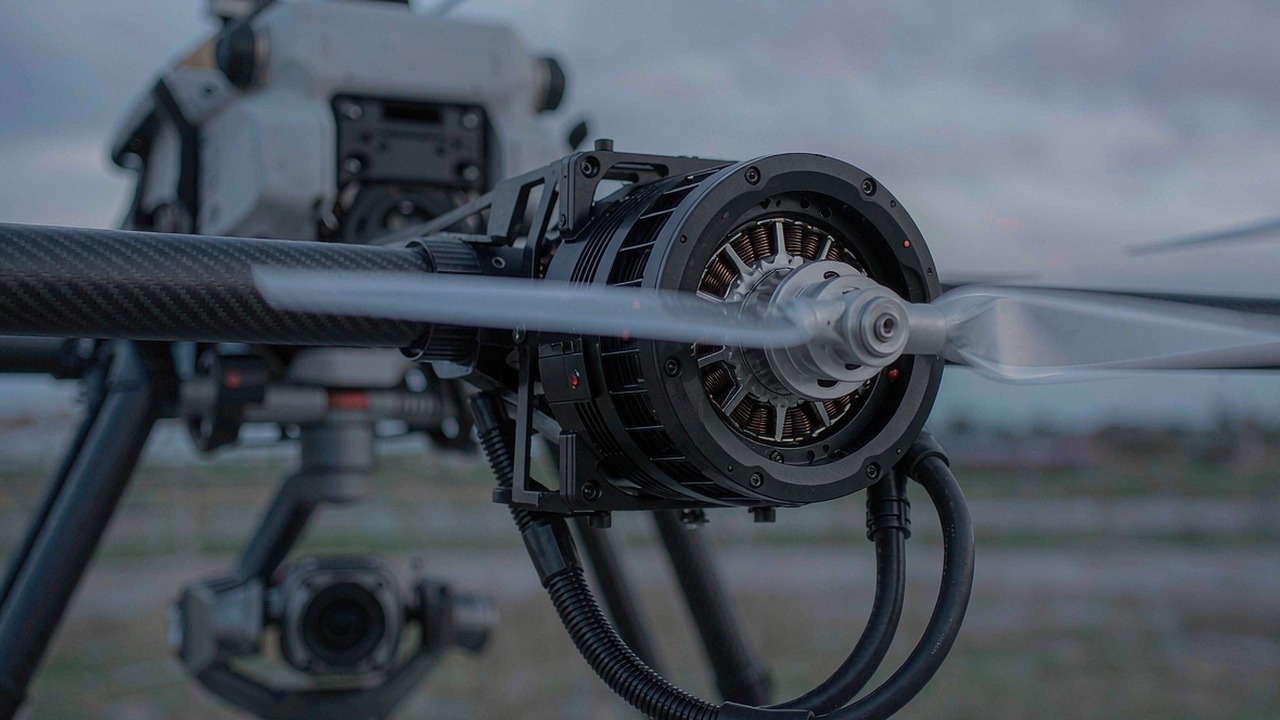
UAV 电机只被要求做好一件事:以足以让机体在任务所需时长内维持飞行的效率去驱动螺旋桨。动力系统的其他部分,包括 ESC、螺旋桨桨距、电池组,都围绕它来选;因此电机候选清单通常从推力与质量起步,再按 KV、定子结构与绕组电阻收窄。
本指南说明外转子动力电机的规格如何标注、哪些数值会真正改变设计决策,以及 ToBMS 无人机电机 品类当前收录的其中十三款机型之间如何对比。以下每个数值都取自 ToBMS 产品数据或制造商公布的规格,没有一项是估算所得。
快速结论
UAV 动力电机是一种外转子无刷电机:其 KV 需与螺旋桨直径和电池电压相匹配;定子结构与绕组电阻决定了它能把多少电流转化为推力而不至于过热;轴径与安装孔位则决定了它能否装进机体。选型通常沿一个方向推进:先确定螺旋桨与电池组电压,再从制造商的测试数据中读出推力与电流,然后挑选 KV、质量与最大功率都与该工作点匹配的电机。在多旋翼上,质量的影响有两重,它占用了本可用于电池或传感器的载荷余量。
真正决定 UAV 电机选择的因素
下面这些数据手册条目会改变最终结果,其余条目都只是它们的结果。
KV 与它要驱动的螺旋桨
KV 是转速常数,大致表示电机在空载状态下每施加一伏电压所对应的转速。它不是品质指标,KV 更高也不代表电机更好。它的作用是确定电压、螺旋桨负载与电流消耗之间的关系:低 KV 电机配高电池节数,可以缓慢而高效地驱动大直径螺旋桨;高 KV 电机配低电池节数,则让小直径螺旋桨高速旋转。要让 KV 与机体相匹配,通常应先确定电池节数与螺旋桨,再把 KV 当作连接两者的桥梁。
定子结构:12N14P、18N24P、24N28P、36N42P
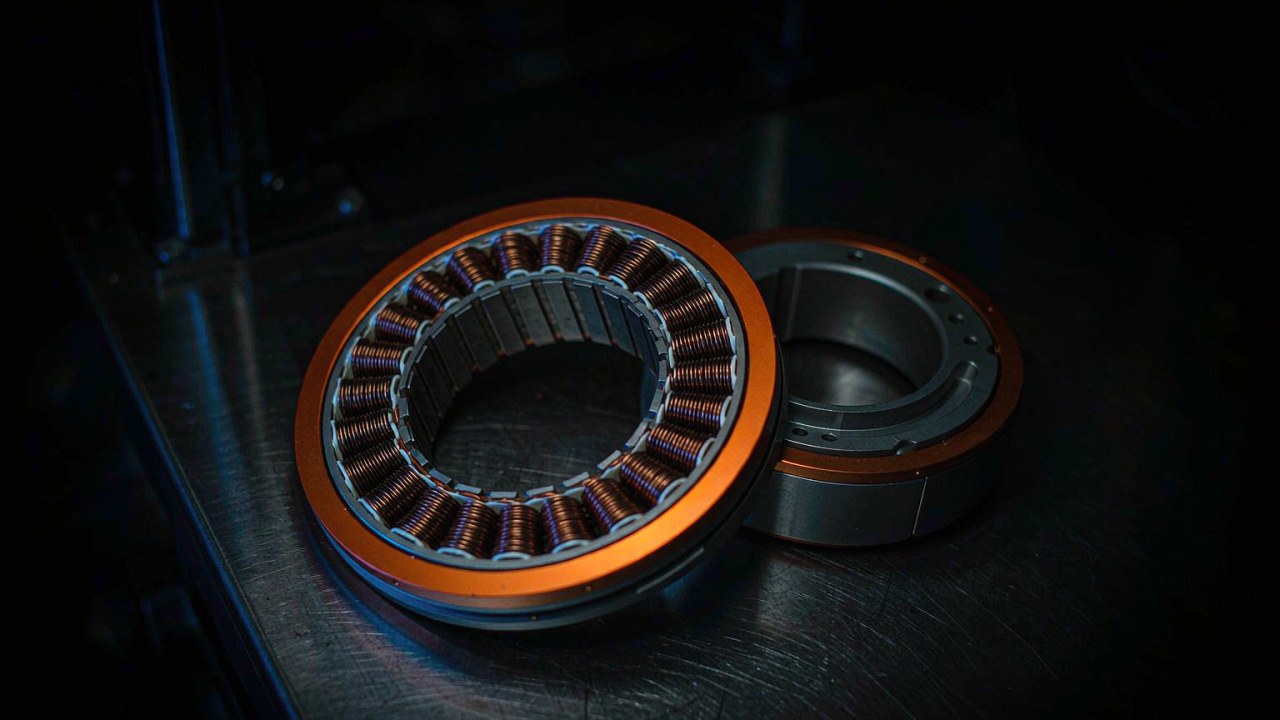
定子标记描述的是槽数与极数,即 12 槽配 14 磁极、36 槽配 42 磁极。槽数与极数越多,通常意味着每一转之内扭矩输出更平顺、齿槽步距更小,这适合尺寸更大、转速更慢的螺旋桨,也适合该系列中的低 KV 端。不过极数提高还会抬高 ESC 在给定机械转速下必须换向的电频率,因此一旦设计向高极数区间移动,就必须核对 ESC 的时序与最高电转速。
内阻与效率
绕组电阻决定了电功率中有多少会变成热量而不是推力。它也是对尺寸最为敏感的一项:这里收录的机型从U15 II 与 U15XL 的 17 mΩ,一直到最小的 Navigator 机型的 194 mΩ。当两款质量相近的电机相差几十毫欧时,电阻较低的那款在相同电流下通常温度更低,而这部分余量恰恰决定了在给定电池组下能否完成长航时任务。
最大功率与 180 s 窗口
该品类的最大功率数值按 180 秒窗口给出。这是短时指标而非连续指标,之所以存在,是因为多旋翼的工作制以悬停为主:电机在飞行的大部分时间里处于部分油门,只有在爬升、抗风或强力改出时才触及极限。若只按最大功率数值选型而不核对实际悬停点的电流,是导致电机过热、航时偏短最常见的原因。凡是有公布连续电流数值的,都会在下面的对比中单独列出。
轴径、安装与线缆
轴径与安装孔位属于一旦被忽略就会把一台好电机变成不可用之物的规格。这里的农业与重载机型采用销式或大孔径轴端安装,以适配大扭矩桨座;较小的航拍机型则采用 4 mm 轴径配常规桨座。在 ESC 布置于机臂而非中心盘的机体上,线缆长度与线径就变得重要:若干机型列出 80 至 600 mm 的线缆长度,并单独给出不含线缆的质量,与机体质量预算相对比时应采用后者。
推力与工作点
推力本身并不是电机的属性,而是电机、螺旋桨与电压共同决定的属性。因此制造商的测试数据表比规格表上的任何单一数字都更有用。ToBMS 的概述文字记录了可获得的外公布推力数值,下文按机型逐条引用这些数值,而不是把它们压缩成一个区间。
十三款 UAV 电机对比
下表覆盖 无人机电机 品类当前收录的动力电机中的十三款,按质量由轻到重排列。最大功率为制造商的 180 秒数值;内阻为公布的相电阻值。
| 型号 | 定子 | 最大功率 180 s | 内阻 | 轴径 | 重量 |
|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 380 W | 194 mΩ | 未列出 | 68 g |
| MN3110 KV470 | 12N14P | 330 W | 135 mΩ | 4 mm | 98 g |
| MN3510 KV360 | 12N14P | 330 W | 188 mΩ | 4 mm | 117 g |
| U3 KV700 | 12N14P | 500 W | 50 mΩ | 未列出 | 128 g |
| MN5008 KV340 | 24N28P | 760 W | 55 mΩ | 6 mm | 135 g |
| MN4014 KV400 | 18N24P | 900 W | 67 mΩ | 4 mm | 171 g |
| U5 KV400 | 12N14P | 850 W | 116 mΩ | 5 mm | 195 g |
| U8 Lite L KV110 | 36N42P | 2140 W | 105 mΩ | 15 mm | 282 g |
| P60 Pin KV170 | 24N28P | 1800 W | 80 mΩ | 未列出 | 375 g |
| P80 III Pin KV100 | 36N42P | 2700 W | 45 mΩ | 未列出 | 649 g |
| U15 II KV80 | 36N42P | 8580 W | 17 mΩ | 20 mm | 1740 g |
| U15XL KV38 | 36N42P | 未列出 | 17 mΩ | 25 mm | 4408 g |
| U15XXL KV29 | 36N42P | 未列出 | 20 mΩ | 25 mm | 5130 g |
定子结构、180 秒最大功率、内阻、轴径与质量均为制造商公布值。凡 ToBMS 记录中未收录数值的轴径,均标注为“未列出”,而不是从图纸推断得出。
可以看出两个聚类。300 g 以下的是 12N14P 到 24N28P 的航拍与通用机型,内阻介于 50 至 194 mΩ 之间,质量低于 200 g。600 g 以上的全部是 36N42P,也就是同一种结构的放大版本,内阻低得多,功率数值则攀升至千瓦级。两组之间定子结构的阶跃式变化并非巧合:正是它使大直径螺旋桨能够以可接受的扭矩波动缓慢转动。
在这里,峰值质量比并不是有用的指标,有用的是电阻质量比与公布的推力数值。举例来说,U3 KV700 在 3-4S 下、128 g 的质量上列出最高 1.8 kg 的推力;MN3110 KV470 在 98 g 上可达 1.2 kg;MN3510 KV360 在 117 g 上可达 1.9 kg。把这三个数值放在一起读,才能把质量预算转化为动力决策;而脱离测量时所用的螺旋桨与电池节数,其中任何一款都无法排出先后。
Navigator 系列:MN3110、MN3510、MN4006、MN4014 与 MN5008
Navigator 系列是该品类中面向航拍与轻型工业应用的一端,也是在 ToBMS 上公布推力数据最多的一组。
MN3110 KV470 与 MN3510 KV360
其中,MN3110 KV470 是一款 98 g 的 12N14P 电机,在 3-6S 下列出最高 1.2 kg 推力与 330 W 最大功率,轴径 4 mm,线缆长 600 mm,并单独给出不含线缆的 80 g 质量,这一数值才是质量预算中应当采用的数字。MN3510 KV360 则升至 117 g 与 330 W,在 3-6S 下公布的推力更高,达到 1.9 kg。这两款机型说明了为什么 KV 不能跨螺旋桨比较:KV 更低、直径更大的那一款,承担的是更重的机体。
这段 T-Motor 自己的发布影像涵盖 MN3110、MN3510、MN4006、MN4014 与 MN5008,也就是该品类中的五款 Navigator 机型。想直观看出同系列中 68 g 航拍电机与 171 g 机型在外形上的差别,这是最省时的途径。
ToBMS 视频页在 YouTube 观看MN4006 KV380、MN4014 KV400 与 MN5008 KV340
其中,MN4006 KV380 是该品类中最轻的电机,68 g,在 4-6S 下最大功率 380 W、峰值电流 16 A。其轴径应在订购螺旋桨座之前对照制造商图纸加以核对,因为一处尺寸误读就足以让整机装配停摆。MN4014 KV400 处于该系列的中间位置,171 g、900 W,在 4-8S 下推力最高 3.3 kg;而MN5008 KV340 采用 24N28P 定子与 6 mm 轴径,在 6S 下为 760 W、峰值电流 35 A。在一架以悬停为主的机体上采用 24N28P 结构是一种有意为之的选择:极数更多通常意味着在电机飞行所处的低转速区间内扭矩更平顺、齿槽效应更小。
U 系列:U3 KV700 与 U5 KV400
U 系列电机属于通用多旋翼机型,两款均为 12N14P 结构。
U3 KV700:轻型机体,高 KV
其中,U3 KV700 是一款 128 g 电机,在 3-4S 下列出最高 1.8 kg 推力与 500 W 最大功率,连续电流 25 A,线缆长 600 mm。ToBMS 概述将其描述为具备高效散热的 12N14P 定子,面向工业与农业机体;不过以这样的 KV 与质量而言,它实际上属于中小型多旋翼机型,而且由于 500 W 是 180 秒指标,选型所应依据的是连续电流数值。
U5 KV400:更宽的电压窗口
其中,U5 KV400 是两款中更为灵活的一款:195 g,最大功率 850 W,适用 3-8S,轴径 5 mm,内阻 116 mΩ。30 A 的连续电流数值与 3-8S 的电压窗口,使它成为需要在不止一种电池组配置下飞行的机体的候选;当样机先用小电池试飞、之后再换上量产电池组时,这是很常见的要求。
重载与载人级:U8 Lite L、U15 II、U15XL 与 U15XXL
超过 280 g,这一品类的性质就发生了变化:这些都是为低 KV 下大推力而设计的 36N42P 电机,轴径以数十毫米计,其电流数值则主导着配电系统的设计。
U8 Lite L KV110
其中U8 Lite L KV110 质量为 282 g,公布推力 11.2 kg,在 12S 母线下最大功率 2140 W,峰值电流最高 45.8 A,内阻 105 mΩ。其 ToBMS 概述引用了 1000 小时的使用寿命,这与表中其他规格属于不同类型,值得留意:在巡检或测绘机体上,维护间隔是一项成本条目,而不是脚注。在这一质量级别上配用 15 mm 轴径,也说明了桨座预期要承受的螺旋桨载荷。
U15 II KV80、U15XL KV38 与 U15XXL KV29
这三款共用 151 mm 级的定子与 36N42P 结构,差异主要在 KV、质量与电流上。其中U15 II KV80 最轻,为 1740 g,在 12-24S 下最大功率 8580 W,公布推力 36.5 kg;U15XL KV38 升至 4408 g、峰值电流 180 A,在 24S 下列出最高 81 kg 推力;U15XXL KV29 则达到 5130 g、峰值 210 A,公布推力 100 kg。
在这样的电流水平下,电机已不再是设计中的限制环节:连接器额定值、线缆截面积与电池 C 倍率都必须与它一并确定。17 与 20 mΩ 这几个内阻数值,说明绕组绕制得多紧密,才能在 200 A 下把损耗控制在可接受范围;也正是这个原因,这些电机不能简单地替换成电流更小的型号而不重新审视 ESC。
农业与高载荷:P60 Pin 与 P80 III Pin
P 系列是该系列中面向植保无人机的一端;在这一端,电机必须在持续机动中承受沉重且不易平衡的载荷。
P60 Pin KV170
其中P60 Pin KV170 是一款 375 g 的 24N28P 电机,在 6-14S 范围内最大功率 1800 W,内阻 80 mΩ,连续电流额定值 38 A。其 ToBMS 概述面向驱动大直径螺旋桨的农业多旋翼;而正是销式安装使它得以装配大扭矩桨座,而不必依赖细小的螺纹轴。
P80 III Pin KV100
其中P80 III Pin KV100 是 P 系列中最大的一款,649 g,采用 36N42P 定子,最大功率 2700 W。它的峰值电流在农业组中最高,为 60 A,绕组电阻 45 mΩ,以这样的质量而言偏低,正是这一点支撑着 2700 W 的窗口而不让绕组温度失控。ToBMS 概述将其描述为用于驱动大直径螺旋桨、承担沉重喷洒载荷的机型;而这一工况正是持续负载与持续姿态修正的结合。
不同机体如何选配电机
在 ToBMS 上,这些电机按一组固定的应用归集,而由应用决定哪一项规格占主导地位。
航拍、巡检与工业多旋翼
航拍、巡检、工业与长航时机体在该品类中均有对应。在这些场景中,效率与低振动占主导,因为云台必须针对动力系统传入机身的任何振动实施稳定;内阻与定子结构比峰值推力更重要。
农业、重载与载人平台
农业无人机、重载无人机与载人飞机推进系统把推力与可靠性推到首位。在这一端,真正设定上限的是连续电流额定值、轴与安装接口,以及反复出勤下的热表现;而公布的 180 秒功率数值必须按瞬态值来读,不能当作工作指标。承担最后一类载人平台的 U15 II、U15XL 与 U15XXL 这三款电机,连同载人平台带来的取舍,在 载人飞机推进系统:三款 T-Motor U15 电机选型指南 中做了直接对比。
选型清单
动力电机在机体项目后期很难更换,因此在确定机臂几何与 ESC 之前,值得先完成以下几项核对。
机体与工作点
- 先确定螺旋桨与电池节数,再按悬停点而不是满油门读取制造商的推力与电流表格。
- 用连续电流额定值核对悬停电流,并把最大功率数值当作 180 秒窗口处理。
- 计算含线缆在内的动力系统总质量,并与机体可承载的任务载荷与电池质量相对照。
- 核算抗风与可控下降所需的推力余量,而不只是悬停所需的余量。
电气与机械集成
- 把 KV、极数与最高转速同 ESC 的换向极限与时序要求相对照。
- 针对电池组、连接器与线缆截面积,核对其绕组电阻与最大电流。
- 在订购螺旋桨之前,确认轴径、安装孔位与桨座的兼容性。
- 结合 ESC 在机臂上的安装位置核对其线缆长度与走线,并在有公布不含线缆质量数值时采用该数值。
常见问题
Q更高的 KV 是否意味着电机功率更大?
不是。KV 是转速常数,描述的是电机在空载状态下每伏电压对应的转速,而不是它能输出多少扭矩或推力。高 KV 电机配低电池节数,会让小直径螺旋桨高速旋转;低 KV 电机配高电池节数,则让大直径螺旋桨缓慢转动。决定可用推力的是 KV、螺旋桨、电压与电机电流能力的组合。在该品类中,最高的 KV(U3 上的 700)属于一款 128 g 的通用机型,而质量最大、功率最强的电机运行在 29 至 80 KV。
Q180 秒最大功率指标是什么意思?
这是制造商公布的短时指标,而不是连续指标。多旋翼的工作制以部分油门悬停为主,只有在爬升、抗风或改出时才需要满功率,因此 180 秒窗口是对短时爆发工况的切合实际的描述。若只按这一数值选型,而不把实际悬停点的电流与连续额定值核对,正是导致电机过热、航时偏短的原因。
Q为什么较大型的 UAV 电机采用 36N42P 定子?
槽数与极数会影响扭矩平顺性与齿槽效应。槽数与极数更多,通常带来更平顺的扭矩与更小的齿槽步距,这适合尺寸大、转速慢的螺旋桨,因为此时振动会传入机体与相机载荷。代价在于电频率:在给定机械转速下,高极数会产生更高的换向频率,因此必须核对 ESC 的时序与最高电转速。在该品类中,600 g 以上的电机全部采用 36N42P,而 200 g 以下的机型则使用 12N14P 至 24N28P。
Q内阻有多重要?
它决定了电功率中有多少会变成热量而不是推力,因而同时直接影响效率与电机在给定电流下的发热程度。该品类的机型覆盖范围从U15 II 与 U15XL 的 17 mΩ,一直到最小的 Navigator 机型的 194 mΩ。当两款候选在其他方面相近时,电阻较低的那款在相同推力下通常温度更低,而这部分余量正是让给定电池组飞得更久的关键。
QP 系列与 MN 系列有什么区别?
两者在同一系列中承担不同的工况。Navigator MN 系列从 68 g 的航拍电机延伸到 171 g 的机型,公布推力约为 1.2 至 3.3 kg,定子从 12N14P 到 24N28P。P 系列则是功率更高的农业端:P60 Pin KV170 与P80 III Pin KV100 分别采用 24N28P 与 36N42P 定子,配销式安装以适配大尺寸桨座,公布的功率数值分别为 1800 W 与 2700 W。
Q在 U15 II、U15XL 与 U15XXL 之间应如何选择?
依据推力需求与电流预算,而不是质量。三款共用 151 mm 级的 36N42P 设计:其中U15 II KV80 为 1740 g,公布推力 36.5 kg、最大功率 8580 W;U15XL KV38 为 4408 g、峰值 180 A,推力最高 81 kg;U15XXL KV29 为 5130 g、峰值 210 A,推力最高 100 kg。超过约 100 A 之后,连接器、线缆线径与电池 C 倍率都必须与电机一并确定。
官方资源
T-Motor 发布了覆盖 U、MN、P 与 AT 系列的完整产品手册,每个型号都有官方产品页面,提供完整的规格、推力表与图纸,例如T-Motor 官方网站。推力数据、绕组规格与螺旋桨推荐方面,制造商始终是第一手信息来源;ToBMS 则负责让发现环节保持可检索、可比较。
下一步
如果目标是缩小候选范围而不是做研究,平台上的三个工具可以依次发挥作用:浏览完整的无人机电机 品类,把所有型号与规格并排查看;在选型 中按 KV、质量与功率筛选候选机型;再在产品对比 中把它们逐一对照。对于围绕竞速或固定翼工况而非升力推进构建的机体,FPV 航模电机 品类单独覆盖了这一范围。
简而言之:先确定螺旋桨与电池组电压,在悬停点读取推力与电流,按连续电流而不是 180 秒峰值选型,再对照机体确认质量、轴径与安装方式。其余一切,包括线缆长度、桨座类型、ESC 时序,都从属于这四项。