
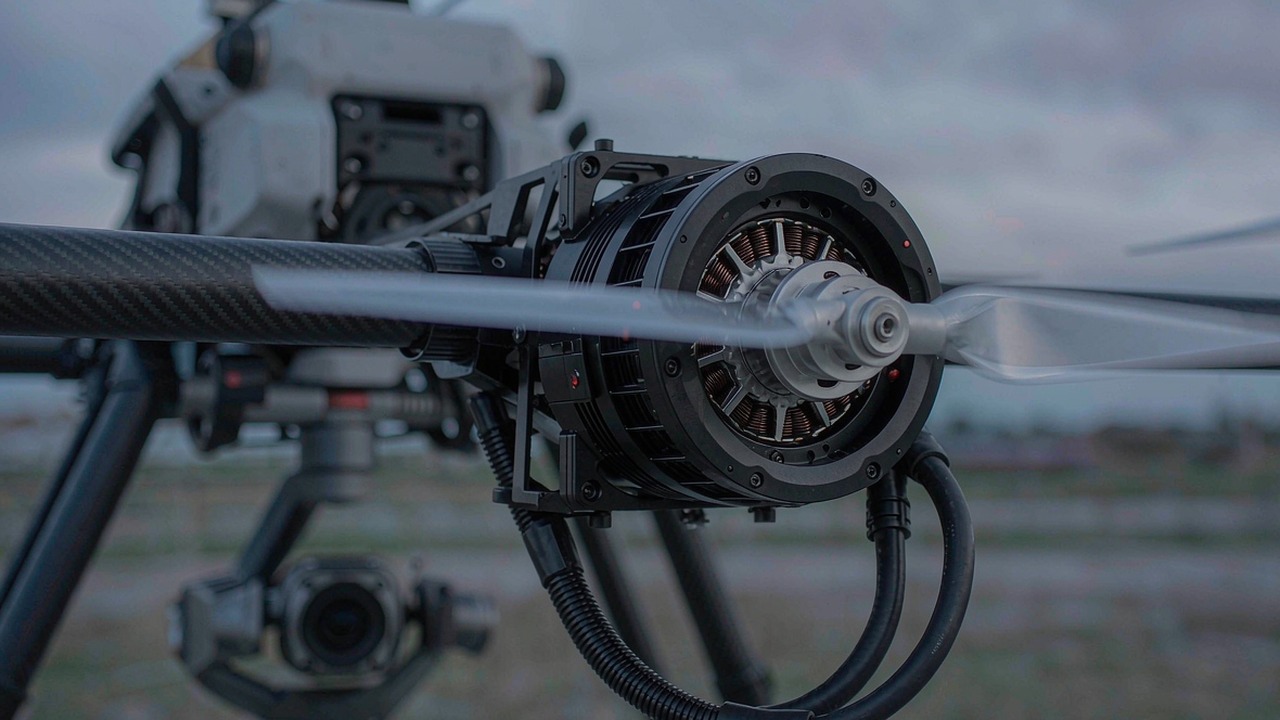
มอเตอร์ UAV ถูกขอให้ทำสิ่งเดียวให้ดี: หมุนใบพัดด้วยประสิทธิภาพที่ทำให้อากาศยานอยู่ในอากาศได้นานตามที่ภารกิจต้องการ ปัจจัยอื่นในระบบขับเคลื่อน ทั้ง ESC พิตช์ใบพัด และชุดแบตเตอรี่ ล้วนถูกเลือกให้สอดคล้องกับมัน ซึ่งเป็นเหตุผลว่าทำไมการคัดรายการมอเตอร์จึงมักเริ่มจากแรงขับและมวล แล้วจึงจำกัดด้วย KV รูปแบบ stator และความต้านทานขดลวด
คู่มือนี้ครอบคลุมว่ามอเตอร์ขับเคลื่อนแบบ outrunner ถูกกำหนดสเปกอย่างไร ตัวเลขใดที่เปลี่ยนการตัดสินใจออกแบบจริง และมอเตอร์สิบสามรุ่นจากทั้งหมดที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์ UAV ของ ToBMS เปรียบเทียบกันอย่างไร ตัวเลขทุกตัวด้านล่างนำมาจากข้อมูลผลิตภัณฑ์ของ ToBMS หรือข้อกำหนดที่ผู้ผลิตเผยแพร่ ไม่มีตัวเลขใดเป็นการประเมิน
คำตอบแบบรวบรัด
มอเตอร์ขับเคลื่อน UAV คือมอเตอร์ไร้แปรงถ่านแบบ outer-rotor ที่ค่า KV ถูกจับคู่กับเส้นผ่านศูนย์กลางใบพัดและแรงดันแบตเตอรี่ รูปแบบ stator และความต้านทานขดลวดเป็นตัวกำหนดว่ามอเตอร์เปลี่ยนกระแสได้มากเพียงใดเป็นแรงขับโดยไม่ร้อนเกิน และขนาดเพลากับรูปแบบการยึดเป็นตัวตัดสินว่าเข้ากับอากาศยานได้หรือไม่ การเลือกมักเดินในทิศทางเดียว: กำหนดใบพัดและแรงดันของชุดแบตเตอรี่ อ่านแรงขับและกระแสจากข้อมูลทดสอบของผู้ผลิต แล้วเลือกมอเตอร์ที่มี KV มวล และกำลังสูงสุดตรงกับจุดทำงานนั้น มวลสำคัญสองชั้นบนมัลติโรเตอร์ เพราะเป็นน้ำหนักบรรทุกที่ไม่ได้ใช้กับแบตเตอรี่หรือเซนเซอร์
อะไรเป็นตัวตัดสินมอเตอร์ UAV จริง ๆ
บรรทัดในเอกสารข้อมูลต่อไปนี้คือบรรทัดที่เปลี่ยนผลลัพธ์ ส่วนที่เหลือเป็นผลสืบเนื่อง
KV และใบพัดที่ต้องหมุน
KV คือค่าคงที่ความเร็ว หรือประมาณว่ามอเตอร์หมุนเร็วเพียงใดต่อโวลต์ที่จ่ายโดยไม่มีโหลด ไม่ใช่ตัวชี้วัดคุณภาพ และ KV สูงไม่ได้หมายความว่ามอเตอร์ดีกว่า สิ่งที่ KV ทำคือกำหนดความสัมพันธ์ระหว่างแรงดันไฟฟ้า โหลดใบพัด และกระแสที่ดึง มอเตอร์ KV ต่ำบนจำนวนเซลล์สูงจะหมุนใบพัดขนาดใหญ่ได้ช้าและมีประสิทธิภาพ ขณะที่มอเตอร์ KV สูงบนจำนวนเซลล์ต่ำจะหมุนใบพัดเล็กได้เร็ว การจับคู่ KV กับอากาศยานมักหมายถึงการเลือกจำนวนเซลล์และใบพัดก่อน แล้วมอง KV เป็นสะพานเชื่อมระหว่างสองสิ่งนั้น
รูปแบบ stator: 12N14P, 18N24P, 24N28P, 36N42P
สัญลักษณ์ stator อธิบายจำนวนสล็อตและขั้ว เช่น 12 สล็อตกับ 14 แม่เหล็ก หรือ 36 กับ 42 จำนวนสล็อตและขั้วที่มากกว่ามักให้การส่งแรงบิดราบรื่นกว่าและขั้น cogging ต่ำลงต่อการหมุนหนึ่งรอบ ซึ่งเหมาะกับใบพัดที่ใหญ่และหมุนช้ากว่า รวมถึงปลาย KV ต่ำของช่วง จำนวนขั้วที่สูงขึ้นยังเพิ่มความถี่ทางไฟฟ้าที่ ESC ต้องคอมมิวเทตที่ความเร็วเชิงกลหนึ่ง ๆ ดังนั้นต้องตรวจสอบการตั้งเวลาและความเร็วไฟฟ้าสูงสุดของ ESC ทุกครั้งที่การออกแบบขยับขึ้นไปในย่านจำนวนขั้วที่สูงขึ้น
ความต้านทานภายในและประสิทธิภาพ
ความต้านทานขดลวดเป็นตัวกำหนดว่ากำลังไฟฟ้าส่วนใดกลายเป็นความร้อนแทนที่จะเป็นแรงขับ และยังเป็นค่าที่ไวต่อขนาดมากที่สุดด้วย: รุ่นในที่นี้มีตั้งแต่ 17 mΩ ใน U15 II และ U15XL ถึง 194 mΩ ในหน่วย Navigator ตัวเล็กสุด เมื่อมอเตอร์สองตัวที่มีมวลใกล้กันต่างกันหลายสิบมิลลิโอห์ม ตัวที่มีความต้านทานต่ำกว่ามักทำงานเย็นกว่าที่กระแสเดียวกัน ซึ่งเป็นระยะเผื่อที่ตัดสินว่าภารกิจบินยาวนานจะเป็นไปได้หรือไม่บนชุดแบตเตอรี่หนึ่งชุด
กำลังสูงสุดและหน้าต่าง 180 s
ตัวเลขกำลังสูงสุดในหมวดนี้ระบุในช่วง 180 วินาที ซึ่งเป็นพิกัดระยะสั้น ไม่ใช่ค่าต่อเนื่อง และมีอยู่เพราะภาระของมัลติโรเตอร์ถูกครอบงำด้วยการ hover: มอเตอร์ใช้เวลาส่วนใหญ่ของเที่ยวบินที่คันเร่งบางส่วน และไปถึงขีดจำกัดเฉพาะระหว่างการไต่ การต้านลม หรือการกู้ตัวแบบแรง การกำหนดขนาดอากาศยานด้วยตัวเลขกำลังสูงสุดเพียงอย่างเดียว โดยไม่ตรวจกระแสที่จุด hover จริง เป็นวิธีที่พบบ่อยที่สุดที่จะได้มอเตอร์ร้อนและเวลาบินสั้น หากมีตัวเลขกระแสต่อเนื่องที่เผยแพร่ จะระบุแยกไว้ในการเปรียบเทียบด้านล่าง
เพลา การยึด และสายเคเบิล
เส้นผ่านศูนย์กลางเพลาและรูปแบบการยึดเป็นข้อกำหนดที่เปลี่ยนมอเตอร์ดี ๆ ให้ใช้งานไม่ได้เมื่อถูกมองข้าม รุ่นเกษตรและบรรทุกหนักในที่นี้ใช้การยึดเพลาแบบ pin หรือรูขนาดใหญ่สำหรับอะแดปเตอร์ใบพัดแรงบิดสูง ขณะที่ชุดถ่ายภาพทางอากาศขนาดเล็กใช้เพลาขนาด 4 mm กับตัวยึดใบพัดแบบทั่วไป ความยาวและขนาดสายไฟสำคัญบนอากาศยานที่ ESC ติดตั้งอยู่บนแขนแทนที่จะอยู่ที่ศูนย์กลาง โดยหลายรุ่นระบุความยาวสายตั้งแต่ 80 ถึง 600 mm พร้อมน้ำหนักแยกที่ไม่รวมสาย ซึ่งเป็นตัวเลขที่ควรใช้เมื่อเทียบกับงบมวลของอากาศยาน
แรงขับและจุดทำงาน
แรงขับไม่ใช่คุณสมบัติของมอเตอร์เพียงลำพัง แต่เป็นคุณสมบัติของมอเตอร์ ใบพัด และแรงดันไฟฟ้ารวมกัน นี่คือเหตุผลว่าทำไมตารางทดสอบของผู้ผลิตจึงมีประโยชน์กว่าตัวเลขใดตัวเลขหนึ่งบนเอกสารข้อกำหนด ข้อความภาพรวมบน ToBMS บันทึกแรงขับที่เผยแพร่ไว้ในกรณีที่มี และตัวเลขเหล่านั้นถูกอ้างถึงในแต่ละรุ่นด้านล่าง แทนที่จะสรุปเป็นช่วงเดียว
เปรียบเทียบมอเตอร์ UAV สิบสามรุ่น
ตารางนี้ครอบคลุมสิบสามรุ่นจากมอเตอร์ขับเคลื่อนที่ปัจจุบันอยู่ในหมวดหมู่มอเตอร์ UAV เรียงจากเบาไปหนัก กำลังสูงสุดเป็นตัวเลข 180 วินาทีของผู้ผลิต ส่วนความต้านทานภายในเป็นค่าต่อเฟสที่เผยแพร่
| รุ่น | สเตเตอร์ | กำลังไฟฟ้าสูงสุด 180 s | ความต้านทานภายใน | เส้นผ่านศูนย์กลางเพลา | น้ำหนัก |
|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 380 W | 194 mΩ | ไม่ระบุ | 68 g |
| MN3110 KV470 | 12N14P | 330 W | 135 mΩ | 4 mm | 98 g |
| MN3510 KV360 | 12N14P | 330 W | 188 mΩ | 4 mm | 117 g |
| U3 KV700 | 12N14P | 500 W | 50 mΩ | ไม่ระบุ | 128 g |
| MN5008 KV340 | 24N28P | 760 W | 55 mΩ | 6 mm | 135 g |
| MN4014 KV400 | 18N24P | 900 W | 67 mΩ | 4 mm | 171 g |
| U5 KV400 | 12N14P | 850 W | 116 mΩ | 5 mm | 195 g |
| U8 Lite L KV110 | 36N42P | 2140 W | 105 mΩ | 15 mm | 282 g |
| P60 Pin KV170 | 24N28P | 1800 W | 80 mΩ | ไม่ระบุ | 375 g |
| P80 III Pin KV100 | 36N42P | 2700 W | 45 mΩ | ไม่ระบุ | 649 g |
| U15 II KV80 | 36N42P | 8580 W | 17 mΩ | 20 mm | 1740 g |
| U15XL KV38 | 36N42P | ไม่ระบุ | 17 mΩ | 25 mm | 4408 g |
| U15XXL KV29 | 36N42P | ไม่ระบุ | 20 mΩ | 25 mm | 5130 g |
รูปแบบ stator, กำลังสูงสุด 180 วินาที, ความต้านทานภายใน, เส้นผ่านศูนย์กลางเพลา และมวล ตามที่ผู้ผลิตเผยแพร่ เส้นผ่านศูนย์กลางเพลาถูกทำเครื่องหมายว่า "ไม่ระบุ" ในกรณีที่บันทึกของ ToBMS ไม่มีค่า แทนการอนุมานจากแบบแปลน
จะเห็นกลุ่มได้สองกลุ่ม ต่ำกว่า 300 g มอเตอร์เป็นแบบ 12N14P ถึง 24N28P สำหรับถ่ายภาพทางอากาศและงานทั่วไป มีความต้านทานระหว่าง 50 ถึง 194 mΩ และมวลต่ำกว่า 200 g สูงกว่า 600 g ทั้งหมดเป็น 36N42P ซึ่งเป็นรูปแบบเดียวกันที่ขยายขนาดขึ้น มีความต้านทานต่ำกว่ามากและตัวเลขกำลังที่ไต่ขึ้นไปถึงระดับกิโลวัตต์ การเปลี่ยนขั้นของรูปแบบ stator ระหว่างสองกลุ่มไม่ใช่เรื่องบังเอิญ เพราะเป็นสิ่งที่ทำให้หมุนใบพัดขนาดใหญ่ได้ช้าโดยมีแรงบิดกระเพื่อมที่ยอมรับได้
อัตราส่วนแรงบิดสูงสุดต่อมวลไม่ใช่ตัวเลขที่มีประโยชน์ในที่นี้ แต่ความต้านทานต่อมวลและตัวเลขแรงขับที่เผยแพร่คือ ตัวอย่างเช่น U3 KV700 ระบุแรงขับสูงสุด 1.8 kg ที่ 128 g บน 3-4S ขณะที่ MN3110 KV470 ทำได้ 1.2 kg ที่ 98 g และ MN3510 KV360 ทำได้ 1.9 kg ที่ 117 g การอ่านสามตัวนี้ร่วมกันคือสิ่งที่เปลี่ยนงบมวลให้เป็นการตัดสินใจด้านระบบขับเคลื่อน และไม่มีตัวใดจัดอันดับได้หากไม่ทราบใบพัดและจำนวนเซลล์ที่ใช้วัด
ซีรีส์ Navigator: MN3110, MN3510, MN4006, MN4014 และ MN5008
ช่วง Navigator เป็นปลายด้านถ่ายภาพทางอากาศและอุตสาหกรรมเบาของหมวดนี้ และเป็นกลุ่มที่มีข้อมูลแรงขับเผยแพร่บน ToBMS มากที่สุด
MN3110 KV470 และ MN3510 KV360
มอเตอร์ MN3110 KV470 เป็นมอเตอร์ 98 g แบบ 12N14P ที่ระบุแรงขับสูงสุด 1.2 kg และกำลังสูงสุด 330 W บน 3-6S เพลา 4 mm และสายยาว 600 mm พร้อมตัวเลขแยก 80 g ที่ไม่รวมสาย ซึ่งเป็นตัวเลขที่ควรใช้ในงบมวล ส่วน MN3510 KV360 ขยับไปที่ 117 g และ 330 W ด้วยแรงขับที่เผยแพร่สูงกว่า คือ 1.9 kg บน 3-6S ทั้งคู่แสดงให้เห็นว่าทำไมจึงเปรียบเทียบ KV ข้ามใบพัดกันไม่ได้: มอเตอร์ KV ต่ำที่มีเส้นผ่านศูนย์กลางใหญ่กว่ารับอากาศยานที่หนักกว่า
ภาพบันทึกการเปิดตัวของ T-Motor เองที่ครอบคลุม MN3110, MN3510, MN4006, MN4014 และ MN5008 ซึ่งเป็นห้ารุ่น Navigator ในหมวดนี้ เป็นวิธีที่สั้นที่สุดในการเห็นความแตกต่างทางกายภาพระหว่างมอเตอร์ถ่ายภาพทางอากาศน้ำหนัก 68 g กับยูนิตน้ำหนัก 171 g ในตระกูลเดียวกัน
หน้าวิดีโอบน ToBMSรับชมบน YouTubeMN4006 KV380, MN4014 KV400 และ MN5008 KV340
มอเตอร์ MN4006 KV380 เป็นมอเตอร์ที่เบาที่สุดในหมวดนี้ที่ 68 g ด้วยกำลังสูงสุด 380 W และกระแสสูงสุด 16 A บน 4-6S เส้นผ่านศูนย์กลางเพลาที่บันทึกไว้ของมันควรตรวจสอบเทียบกับแบบแปลนของผู้ผลิตก่อนสั่งอะแดปเตอร์ใบพัด เนื่องจากความผิดพลาดในการอ่านค่าขนาดเพียงค่าเดียวสามารถทำให้การประกอบหยุดชะงักได้ ส่วน MN4014 KV400 อยู่ตรงกลางตระกูลที่ 171 g, 900 W และแรงขับสูงสุด 3.3 kg บน 4-8S ขณะที่ MN5008 KV340 ใช้ stator 24N28P และเพลา 6 mm ด้วยกำลัง 760 W และกระแสสูงสุด 35 A บน 6S การใช้รูปแบบ 24N28P ในอากาศยานที่จะ hover เป็นส่วนใหญ่เป็นการเลือกโดยเจตนา: จำนวนขั้วที่มากกว่ามักให้แรงบิดราบรื่นกว่าและ cogging ต่ำลงที่ความเร็วต่ำ ซึ่งเป็นย่านที่มอเตอร์ใช้เวลาบินส่วนใหญ่
ซีรีส์ U: U3 KV700 และ U5 KV400
มอเตอร์ซีรีส์ U เป็นหน่วยมัลติโรเตอร์อเนกประสงค์ และทั้งสองเป็นดีไซน์ 12N14P
U3 KV700: อากาศยานเบา KV สูง
มอเตอร์ U3 KV700 เป็นมอเตอร์ 128 g ที่ระบุแรงขับสูงสุด 1.8 kg และกำลังสูงสุด 500 W บน 3-4S พร้อมตัวเลขกระแสต่อเนื่อง 25 A และสายยาว 600 mm ภาพรวมบน ToBMS อธิบาย stator 12N14P ที่มีการระบายความร้อนมีประสิทธิภาพ มุ่งเป้าไปที่อากาศยานอุตสาหกรรมและเกษตร แม้ว่าที่ KV และมวลนี้ มันเป็นหน่วยมัลติโรเตอร์ขนาดเล็กถึงกลางจริง ๆ และตัวเลขกระแสต่อเนื่องคือค่าที่ควรใช้กำหนดขนาด เนื่องจาก 500 W เป็นพิกัด 180 วินาที
U5 KV400: ช่วงแรงดันไฟฟ้าที่กว้างกว่า
มอเตอร์ U5 KV400 เป็นรุ่นที่ยืดหยุ่นกว่าของทั้งสอง: 195 g กำลังสูงสุด 850 W มีพิกัดตลอด 3-8S เพลา 5 mm และความต้านทานภายใน 116 mΩ ตัวเลขกระแสต่อเนื่อง 30 A และช่วง 3-8S ทำให้เป็นตัวเลือกสำหรับอากาศยานที่จะบินบนชุดแบตเตอรี่มากกว่าหนึ่งรูปแบบ ซึ่งเป็นข้อกำหนดที่พบบ่อยเมื่อต้นแบบบินด้วยแบตเตอรี่ลูกเล็กก่อน แล้วจึงเปลี่ยนไปใช้ชุดแบตเตอรี่สำหรับการผลิต
งานบรรทุกหนักและระดับมีคนขับ: U8 Lite L, U15 II, U15XL และ U15XXL
เหนือ 280 g ขึ้นไป ลักษณะของหมวดนี้เปลี่ยนไป: มอเตอร์เหล่านี้เป็นแบบ 36N42P ที่สร้างขึ้นเพื่อแรงขับสูงที่ KV ต่ำ ด้วยเพลาที่วัดกันเป็นสิบมิลลิเมตรและตัวเลขกระแสที่กำหนดการออกแบบระบบจ่ายไฟ
U8 Lite L KV110
มอเตอร์ U8 Lite L KV110 หนัก 282 g และให้แรงขับ 11.2 kg ตามที่เผยแพร่ ด้วยกำลังสูงสุด 2140 W บนบัส 12S ดึงกระแสได้สูงสุด 45.8 A ที่แรงบิดสูงสุด พร้อมความต้านทานภายใน 105 mΩ ภาพรวมบน ToBMS อ้างอายุการใช้งาน 1000 ชั่วโมง ซึ่งเป็นข้อกำหนดประเภทที่ต่างจากรุ่นอื่นในตารางนี้และควรค่าแก่การสังเกต: บนอากาศยานตรวจสอบหรือสำรวจ ช่วงเวลาบำรุงรักษาเป็นรายการต้นทุน ไม่ใช่หมายเหตุท้ายเล่ม เพลา 15 mm ที่มวลระดับนี้ยังบ่งชี้ถึงโหลดใบพัดที่ตัวยึดต้องรับ
U15 II KV80, U15XL KV38 และ U15XXL KV29
ทั้งสามรุ่นใช้ stator ระดับ 151 mm และรูปแบบ 36N42P ร่วมกัน และต่างกันหลัก ๆ ที่ KV มวล และกระแส โดย U15 II KV80 เบาที่สุดที่ 1740 g ด้วยกำลังสูงสุด 8580 W บน 12-24S และแรงขับ 36.5 kg ตามที่เผยแพร่ ส่วน U15XL KV38 ขยับไปที่ 4408 g และกระแสสูงสุด 180 A โดยระบุแรงขับสูงสุด 81 kg บน 24S และ U15XXL KV29 ไปถึง 5130 g และกระแสสูงสุด 210 A พร้อมแรงขับ 100 kg ตามที่เผยแพร่
ที่กระแสระดับนี้ มอเตอร์ไม่ใช่ชิ้นส่วนที่เป็นตัวจำกัดในการออกแบบอีกต่อไป: พิกัดขั้วต่อ หน้าตัดสายเคเบิล และอัตรา C ของแบตเตอรี่ ต้องถูกกำหนดสเปกร่วมกับมอเตอร์ ตัวเลขความต้านทานที่ 17 และ 20 mΩ แสดงให้เห็นว่าขดลวดถูกพันแน่นเพียงใดเพื่อให้ความสูญเสียอยู่ในระดับที่จัดการได้ที่ 200 A และเป็นเหตุผลว่าทำไมมอเตอร์เหล่านี้จึงแทนที่รุ่นกระแสต่ำกว่าได้ไม่ตรง ๆ โดยไม่ต้องทบทวน ESC
งานเกษตรและบรรทุกหนัก: P60 Pin และ P80 III Pin
ซีรีส์ P เป็นปลายด้านโดรนพ่นสารของช่วงนี้ ซึ่งมอเตอร์ต้องรักษาโหลดที่หนักและสมดุลไม่ดีตลอดการบังคับทิศทางต่อเนื่อง
P60 Pin KV170
มอเตอร์ P60 Pin KV170 เป็นมอเตอร์ 375 g แบบ 24N28P ด้วยกำลังสูงสุด 1800 W ตลอดช่วง 6-14S ความต้านทานภายใน 80 mΩ และพิกัดกระแสต่อเนื่อง 38 A ภาพรวมบน ToBMS มุ่งเป้าไปที่มัลติโรเตอร์เกษตรที่หมุนใบพัดขนาดใหญ่ และการยึดแบบ pin คือสิ่งที่ทำให้ติดตั้งอะแดปเตอร์ใบพัดแรงบิดสูงได้โดยไม่ต้องพึ่งเพลาที่มีเกลียวขนาดเล็ก
P80 III Pin KV100
มอเตอร์ P80 III Pin KV100 เป็นหน่วยที่ใหญ่ที่สุดในซีรีส์ P ที่ 649 g ด้วย stator 36N42P และกำลังสูงสุด 2700 W มีตัวเลขกระแสสูงสุดสูงที่สุดในกลุ่มเกษตรที่ 60 A และความต้านทานขดลวด 45 mΩ ซึ่งต่ำเมื่อเทียบกับมวล และเป็นสิ่งที่ทำให้ช่วง 2700 W คงอยู่ได้โดยอุณหภูมิขดลวดไม่พุ่งขึ้น ภาพรวมบน ToBMS อธิบายว่าใช้ขับใบพัดขนาดใหญ่สำหรับงานพ่นสารบรรทุกหนัก ซึ่งเป็นภาระที่รวมโหลดต่อเนื่องเข้ากับการแก้ท่าทางตลอดเวลา
มอเตอร์ใดเหมาะกับอากาศยานแบบใด
บน ToBMS มอเตอร์เหล่านี้ถูกจัดกลุ่มตามชุดการใช้งานที่สอดคล้องกัน และการใช้งานเป็นตัวกำหนดว่าข้อกำหนดใดเป็นตัวหลัก
มัลติโรเตอร์สำหรับถ่ายภาพ ตรวจสอบ และงานอุตสาหกรรม
การถ่ายภาพทางอากาศ, การตรวจสอบ, งานอุตสาหกรรม และ การบินยาวนาน อากาศยานประเภทนี้มีอยู่ในหมวดนี้ ที่นี่ประสิทธิภาพและการสั่นสะเทือนต่ำเป็นตัวหลัก เพราะกิมบอลต้องกันสั่นต้านสิ่งที่ระบบขับเคลื่อนส่งเข้าสู่โครง ความต้านทานภายในและรูปแบบ stator จึงสำคัญกว่าแรงขับสูงสุด
งานเกษตร บรรทุกหนัก และแพลตฟอร์มมีคนขับ
UAV เกษตร, โดรนบรรทุกหนัก และ ระบบขับเคลื่อนอากาศยานมีคนขับ ดันแรงขับและความน่าเชื่อถือขึ้นมาเป็นอันดับแรก ที่ปลายนี้ พิกัดกระแสต่อเนื่อง ส่วนต่อประสานของเพลาและการยึด และพฤติกรรมทางความร้อนตลอดภารกิจที่ทำซ้ำ เป็นตัวกำหนดขีดจำกัดจริง และตัวเลขกำลัง 180 วินาทีที่เผยแพร่ต้องอ่านเป็นค่าชั่วขณะ ไม่ใช่พิกัดใช้งาน มอเตอร์สามรุ่นที่รับหน้าที่ในกลุ่มสุดท้ายนี้ ได้แก่ U15 II, U15XL และ U15XXL ถูกนำมาเปรียบเทียบโดยตรง รวมถึงข้อแลกเปลี่ยนที่แพลตฟอร์มมีคนขับเพิ่มเข้ามา ใน ระบบขับเคลื่อนอากาศยานมีคนขับ: เปรียบเทียบมอเตอร์ T-Motor U15 สามรุ่น
รายการตรวจสอบการเลือก
มอเตอร์ขับเคลื่อนเปลี่ยนได้ยากในภายหลังของโครงการอากาศยาน การตรวจสอบเหล่านี้จึงควรทำก่อนกำหนดรูปทรงแขนและ ESC
อากาศยานและจุดทำงาน
- กำหนดใบพัดและจำนวนเซลล์ก่อน แล้วอ่านตารางแรงขับและกระแสของผู้ผลิตที่จุด hover ไม่ใช่ที่คันเร่งเต็ม
- ยืนยันกระแสที่จุด hover เทียบกับพิกัดกระแสต่อเนื่อง และมองตัวเลขกำลังสูงสุดเป็นหน้าต่าง 180 วินาที
- คำนวณมวลระบบขับเคลื่อนรวมทั้งหมด รวมสายเคเบิล แล้วเทียบกับมวลน้ำหนักบรรทุกและแบตเตอรี่ที่อากาศยานรับได้
- ตรวจระยะเผื่อแรงขับที่ต้องใช้สำหรับการต้านลมและการลดระดับแบบควบคุม ไม่ใช่แค่การ hover
การผสานรวมทางไฟฟ้าและทางกล
- จับคู่ KV จำนวนขั้ว และความเร็วสูงสุด กับขีดจำกัดการคอมมิวเทชันและข้อกำหนดการตั้งเวลาของ ESC
- ตรวจสอบความต้านทานขดลวดและกระแสสูงสุด เทียบกับชุดแบตเตอรี่ ขั้วต่อ และหน้าตัดสายเคเบิล
- ยืนยันเส้นผ่านศูนย์กลางเพลา รูปแบบการยึด และความเข้ากันได้ของอะแดปเตอร์ ก่อนสั่งใบพัด
- ตรวจความยาวและการเดินสาย เทียบกับตำแหน่งที่ ESC จะติดตั้งบนแขน และใช้ตัวเลขมวลที่ไม่รวมสายในกรณีที่มีเผยแพร่
คำถามที่พบบ่อย
QKV สูงกว่าหมายความว่ามอเตอร์ทรงพลังกว่าหรือไม่
ไม่ใช่ KV คือค่าคงที่ความเร็ว อธิบายว่ามอเตอร์หมุนเร็วเพียงใดต่อโวลต์โดยไม่มีโหลด ไม่ได้บอกว่าผลิตแรงบิดหรือแรงขับได้มากเพียงใด มอเตอร์ KV สูงบนจำนวนเซลล์ต่ำหมุนใบพัดเล็กได้เร็ว ส่วนมอเตอร์ KV ต่ำบนจำนวนเซลล์สูงหมุนใบพัดใหญ่ได้ช้า สิ่งที่กำหนดแรงขับที่ใช้ได้คือการผสมกันของ KV ใบพัด แรงดันไฟฟ้า และความสามารถด้านกระแสของมอเตอร์ ในหมวดนี้ KV สูงสุด (700 ใน U3) อยู่ในหน่วยอเนกประสงค์น้ำหนัก 128 g ขณะที่มอเตอร์ที่หนักและทรงพลังที่สุดทำงานที่ 29 ถึง 80 KV
Qพิกัดกำลังสูงสุด 180 วินาที หมายความว่าอย่างไร
เป็นพิกัดระยะสั้นที่ผู้ผลิตเผยแพร่ ไม่ใช่ค่าต่อเนื่อง ภาระของมัลติโรเตอร์ส่วนใหญ่คือการ hover ที่คันเร่งบางส่วน โดยต้องใช้กำลังเต็มเฉพาะระหว่างการไต่ การต้านลม หรือการกู้ตัว หน้าต่าง 180 วินาทีจึงเป็นคำอธิบายที่สมจริงของกรณีระเบิดกำลัง การกำหนดขนาดอากาศยานด้วยตัวเลขนั้นเพียงอย่างเดียว โดยไม่ตรวจกระแสที่จุด hover จริงเทียบกับพิกัดต่อเนื่อง เป็นวิธีที่ทำให้มอเตอร์ร้อนจัดและเที่ยวบินสั้นลง
Qเหตุใดมอเตอร์ UAV ขนาดใหญ่จึงใช้ stator 36N42P
จำนวนสล็อตและขั้วส่งผลต่อความราบรื่นของแรงบิดและค่า cogging จำนวนสล็อตและขั้วที่มากกว่ามักให้แรงบิดราบรื่นกว่าด้วยขั้น cogging ที่เล็กกว่า ซึ่งเหมาะกับใบพัดขนาดใหญ่ที่หมุนช้าและส่งการสั่นสะเทือนเข้าสู่โครงอากาศยานและน้ำหนักบรรทุกกล้อง สิ่งที่ต้องแลกคือความถี่ทางไฟฟ้า: จำนวนขั้วสูงที่ความเร็วเชิงกลหนึ่ง ๆ ให้ความถี่คอมมิวเทชันที่สูงขึ้น จึงต้องตรวจการตั้งเวลาและความเร็วไฟฟ้าสูงสุดของ ESC ในหมวดนี้มอเตอร์ทุกตัวที่หนักเกิน 600 g ใช้ 36N42P ขณะที่หน่วยต่ำกว่า 200 g ใช้ 12N14P ถึง 24N28P
Qความต้านทานภายในสำคัญเพียงใด
เป็นตัวกำหนดว่ากำลังไฟฟ้าส่วนใดกลายเป็นความร้อนแทนที่จะเป็นแรงขับ จึงส่งผลโดยตรงต่อทั้งประสิทธิภาพและความร้อนของมอเตอร์ที่กระแสหนึ่ง ๆ รุ่นในหมวดนี้มีตั้งแต่ 17 mΩ ใน U15 II และ U15XL ถึง 194 mΩ ในหน่วย Navigator ตัวเล็กสุด เมื่อตัวเลือกสองตัวใกล้เคียงกันในด้านอื่น มอเตอร์ที่มีความต้านทานต่ำกว่ามักร้อนน้อยกว่าที่แรงขับเดียวกัน ซึ่งเป็นระยะเผื่อที่ทำให้เที่ยวบินยาวขึ้นได้บนชุดแบตเตอรี่หนึ่งชุด
Qซีรีส์ P ต่างจากซีรีส์ MN อย่างไร
ทั้งสองครอบคลุมภาระงานต่างกันในตระกูลเดียวกัน ซีรีส์ Navigator MN เริ่มจากมอเตอร์ถ่ายภาพทางอากาศ 68 g ไปจนถึงหน่วย 171 g ด้วยแรงขับที่เผยแพร่ราว 1.2 ถึง 3.3 kg และ stator 12N14P ถึง 24N28P ส่วนซีรีส์ P เป็นปลายด้านเกษตรที่กำลังสูงกว่า: P60 Pin KV170 และ P80 III Pin KV100 ใช้ stator 24N28P และ 36N42P พร้อมการยึดแบบ pin สำหรับอะแดปเตอร์ใบพัดขนาดใหญ่ และตัวเลขกำลังที่เผยแพร่คือ 1800 W และ 2700 W ตามลำดับ
Qจะเลือกระหว่าง U15 II, U15XL และ U15XXL อย่างไร
เลือกตามข้อกำหนดแรงขับและงบกระแส มากกว่าตามมวล ทั้งสามรุ่นใช้ดีไซน์ 36N42P ระดับ 151 mm ร่วมกัน: U15 II KV80 หนัก 1740 g ด้วยแรงขับ 36.5 kg ตามที่เผยแพร่และกำลังสูงสุด 8580 W, U15XL KV38 หนัก 4408 g ที่กระแสสูงสุด 180 A ด้วยแรงขับสูงสุด 81 kg และ U15XXL KV29 หนัก 5130 g ที่กระแสสูงสุด 210 A ด้วยแรงขับสูงสุด 100 kg เหนือราว 100 A ขึ้นไป ขั้วต่อ ขนาดสาย และอัตรา C ของแบตเตอรี่ต้องถูกกำหนดสเปกร่วมกับมอเตอร์
แหล่งข้อมูลอย่างเป็นทางการ
T-Motor เผยแพร่รายการผลิตภัณฑ์ฉบับเต็ม ที่ครอบคลุมช่วง U, MN, P และ AT และแต่ละรุ่นมีหน้าผลิตภัณฑ์อย่างเป็นทางการพร้อมข้อกำหนดฉบับเต็ม ตารางแรงขับ และแบบแปลน เช่น เว็บไซต์ทางการของ T-Motor ผู้ผลิตยังคงเป็นแหล่งอ้างอิงหลักสำหรับข้อมูลแรงขับ ข้อกำหนดขดลวด และคำแนะนำเรื่องใบพัด ส่วน ToBMS ดูแลชั้นการค้นพบให้ค้นหาและเปรียบเทียบได้
ขั้นตอนถัดไป
หากเป้าหมายคือการคัดรายการสั้นมากกว่าการค้นคว้า เครื่องมือสามอย่างบนแพลตฟอร์มช่วยทำงานตามลำดับได้ สำรวจหมวดหมู่มอเตอร์ UAV ทั้งหมดเพื่อดูทุกรุ่นและทุกข้อกำหนดเทียบกัน กรองตัวเลือกตาม KV มวล และกำลังใน การเลือก แล้วนำมาเทียบกันใน เปรียบเทียบผลิตภัณฑ์ สำหรับอากาศยานที่สร้างเพื่อการแข่งหรือภารกิจปีกตรึง มากกว่าการขับเคลื่อนเพื่อยก หมวดหมู่ มอเตอร์โดรน ครอบคลุมช่วงนั้นแยกต่างหาก
สรุปสั้น ๆ: กำหนดใบพัดและแรงดันชุดแบตเตอรี่ อ่านแรงขับและกระแสที่จุด hover กำหนดขนาดด้วยกระแสต่อเนื่อง ไม่ใช่พีค 180 วินาที แล้วยืนยันมวล เพลา และการยึดกับอากาศยาน ปัจจัยอื่นทั้งหมด ทั้งความยาวสาย ชนิดอะแดปเตอร์ และการตั้งเวลา ESC ล้วนเป็นปลายทางของการตัดสินใจสี่ข้อนั้น







