
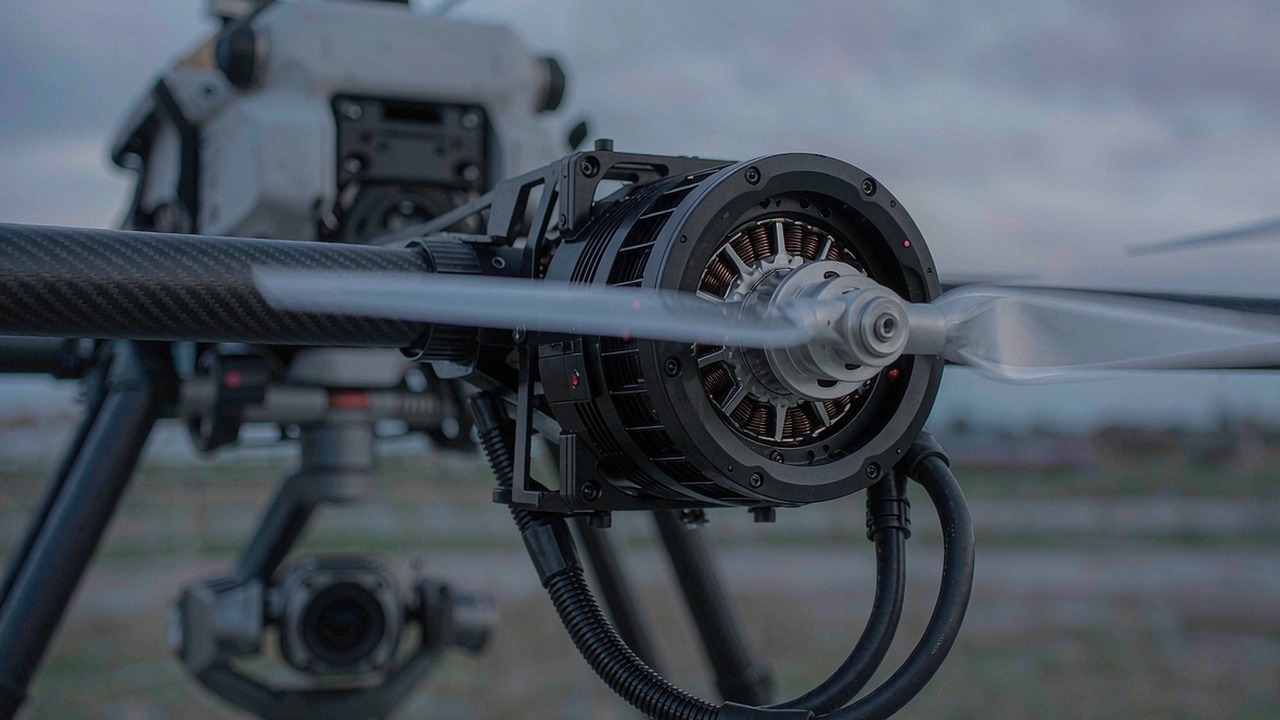
Um motor de UAV precisa fazer bem uma coisa: girar uma hélice com a eficiência que mantém a aeronave no ar pelo tempo que a missão exige. Todo o resto do sistema de propulsão — ESC, passo da hélice, pacote de baterias — é escolhido em função dele, e é por isso que uma seleção de motores costuma começar por empuxo e massa para depois restringir KV, configuração do estator e resistência de enrolamento.
Este guia aborda como motores de propulsão outrunner são especificados, quais números realmente mudam uma decisão de projeto e como se comparam treze dos modelos atualmente listados na categoria Motores para UAV da ToBMS. Todos os números abaixo vêm dos dados de produto da ToBMS ou das especificações publicadas pelo fabricante — nenhum deles é estimado.
Resposta rápida
Um motor de propulsão para UAV é um motor brushless de rotor externo cujo KV é combinado ao diâmetro da hélice e à tensão da bateria, cuja configuração de estator e resistência de enrolamento definem quanta corrente ele consegue converter em empuxo sem superaquecer, e cujo eixo e padrão de fixação determinam se ele se encaixa na aeronave. A seleção geralmente segue uma direção: fixar a hélice e a tensão do pacote, ler empuxo e corrente nos dados de teste do fabricante e então escolher o motor cujo KV, massa e potência máxima correspondem a esse ponto de operação. A massa importa duas vezes em um multirrotor — é carga útil que deixa de estar disponível para baterias ou sensores.
O que realmente decide um motor de UAV
As linhas de folha de dados abaixo são as que mudam um resultado; as demais são consequências.
KV e a hélice que ele precisa girar
KV é a constante de velocidade — aproximadamente a rapidez com que o motor gira por volt aplicado sem carga. Não é um indicador de qualidade, e um KV mais alto não significa um motor melhor. O que ele faz é estabelecer a relação entre tensão, carga da hélice e consumo de corrente: um motor de KV baixo com muitas células gira uma hélice grande lentamente e com eficiência, enquanto um motor de KV alto com poucas células gira uma hélice pequena rapidamente. Compatibilizar o KV com a aeronave geralmente significa escolher primeiro o número de células e a hélice e tratar o KV como a ponte entre eles.
Configuração do estator: 12N14P, 18N24P, 24N28P, 36N42P
A notação do estator descreve ranhuras e polos — 12 ranhuras com 14 ímãs, 36 com 42. Mais ranhuras e polos geralmente significam entrega de torque mais uniforme e passo de cogging menor para uma dada rotação, o que favorece hélices maiores e mais lentas e a extremidade de KV baixo da faixa. Contagens de polos mais altas também elevam a frequência elétrica que o ESC precisa comutar em uma dada rotação mecânica, de modo que a temporização do ESC e o rpm elétrico máximo precisam ser verificados sempre que um projeto avança na faixa de contagem de polos.
Resistência interna e eficiência
A resistência do enrolamento determina quanto da potência elétrica se converte em calor, e não em empuxo. É também o valor mais sensível ao tamanho: os modelos aqui vão de 17 mΩ no U15 II e no U15XL a 194 mΩ na menor unidade Navigator. Quando dois motores de massa semelhante diferem em dezenas de miliohms, o de menor resistência geralmente opera mais frio com a mesma corrente — exatamente a margem que decide se uma missão de longa autonomia é viável com um dado pacote de baterias.
Potência máxima e a janela de 180 s
Os valores de potência máxima nesta categoria são declarados para uma janela de 180 segundos. Trata-se de uma classificação de curta duração, não contínua, e ela existe porque o regime de um multirrotor é dominado pelo pairado: o motor passa a maior parte do voo em aceleração parcial e só alcança seu limite durante subida, rejeição de vento ou uma recuperação brusca. Dimensionar uma aeronave apenas pela potência máxima, sem verificar a corrente no ponto real de pairado, é a forma mais comum de acabar com um motor quente e um voo curto. Quando um valor de corrente contínua é publicado, ele aparece separadamente na comparação abaixo.
Eixo, fixação e cabo
O diâmetro do eixo e o padrão de fixação são as especificações que transformam um bom motor em um motor inutilizável quando passam despercebidas. Os modelos agrícolas e de carga pesada aqui usam fixações de eixo por pino ou de grande diâmetro, para adaptadores de hélice de alto torque; as unidades menores de fotografia aérea usam eixos de 4 mm com fixações de hélice convencionais. Comprimento e bitola do cabo importam em aeronaves em que o ESC fica no braço, e não no cubo — vários modelos são listados com cabos de 80 a 600 mm e com um peso separado sem cabo, que é o valor a utilizar ao comparar com um orçamento de massa da aeronave.
Empuxo e o ponto de operação
Empuxo não é uma propriedade do motor isoladamente; é uma propriedade do conjunto motor, hélice e tensão. É por isso que as tabelas de teste do fabricante são mais úteis do que qualquer número isolado de uma ficha de especificações. O texto de visão geral na ToBMS registra o empuxo publicado quando disponível, e esses valores são citados modelo a modelo abaixo, em vez de resumidos em uma única faixa.
Treze motores de UAV comparados
A tabela cobre treze dos motores de propulsão atualmente listados na categoria Motores para UAV, ordenados do mais leve ao mais pesado. A potência máxima é o valor de 180 segundos do fabricante; a resistência interna é o valor de fase publicado.
| Modelo | Estator | Potência máx. 180 s | Resistência interna | Diâmetro do eixo | Peso |
|---|---|---|---|---|---|
| MN4006 KV380 | 18N24P | 380 W | 194 mΩ | Não publicado | 68 g |
| MN3110 KV470 | 12N14P | 330 W | 135 mΩ | 4 mm | 98 g |
| MN3510 KV360 | 12N14P | 330 W | 188 mΩ | 4 mm | 117 g |
| U3 KV700 | 12N14P | 500 W | 50 mΩ | Não publicado | 128 g |
| MN5008 KV340 | 24N28P | 760 W | 55 mΩ | 6 mm | 135 g |
| MN4014 KV400 | 18N24P | 900 W | 67 mΩ | 4 mm | 171 g |
| U5 KV400 | 12N14P | 850 W | 116 mΩ | 5 mm | 195 g |
| U8 Lite L KV110 | 36N42P | 2140 W | 105 mΩ | 15 mm | 282 g |
| P60 Pin KV170 | 24N28P | 1800 W | 80 mΩ | Não publicado | 375 g |
| P80 III Pin KV100 | 36N42P | 2700 W | 45 mΩ | Não publicado | 649 g |
| U15 II KV80 | 36N42P | 8580 W | 17 mΩ | 20 mm | 1740 g |
| U15XL KV38 | 36N42P | Não publicado | 17 mΩ | 25 mm | 4408 g |
| U15XXL KV29 | 36N42P | Não publicado | 20 mΩ | 25 mm | 5130 g |
Configuração do estator, potência máxima de 180 segundos, resistência interna, diâmetro de eixo e massa conforme publicado pelo fabricante. Os diâmetros de eixo são marcados como "Não publicado" quando o registro da ToBMS não traz um valor, em vez de serem inferidos de um desenho.
Dois agrupamentos ficam visíveis. Abaixo de 300 g, os motores são unidades 12N14P a 24N28P de fotografia aérea e uso geral, com resistências entre 50 e 194 mΩ e massa inferior a 200 g. Acima de 600 g, todos são 36N42P — a mesma configuração ampliada — com resistência bem menor e potências que chegam à faixa dos quilowatts. A mudança de patamar na configuração do estator entre os dois grupos não é coincidência: é o que permite girar uma hélice grande lentamente com ondulação de torque aceitável.
A relação pico-massa não é a razão útil aqui; resistência-massa e os valores de empuxo publicados são. O U3 KV700, por exemplo, é listado com até 1.8 kg de empuxo com 128 g em 3-4S, enquanto o MN3110 KV470 alcança 1.2 kg com 98 g e o MN3510 KV360 alcança 1.9 kg com 117 g. Ler esses três em conjunto é o que transforma um orçamento de massa em uma decisão de propulsão, e nenhum deles pode ser classificado sem a hélice e o número de células com que foram medidos.
Série Navigator: MN3110, MN3510, MN4006, MN4014 e MN5008
A linha Navigator é a extremidade de fotografia aérea e indústria leve desta categoria, e é o grupo com mais dados de empuxo publicados na ToBMS.
MN3110 KV470 e MN3510 KV360
O MN3110 KV470 é um motor de 98 g, 12N14P, listado com até 1.2 kg de empuxo e 330 W de potência máxima em 3-6S, eixo de 4 mm e 600 mm de cabo — com um valor separado de 80 g sem cabo, que é o número a usar em um orçamento de massa. O MN3510 KV360 passa a 117 g e 330 W, com empuxo publicado maior, de 1.9 kg em 3-6S. O par ilustra por que o KV não pode ser comparado entre hélices diferentes: o motor de KV mais baixo e maior diâmetro carrega a aeronave mais pesada.
Imagens de lançamento da própria T-Motor cobrindo os modelos MN3110, MN3510, MN4006, MN4014 e MN5008 — os cinco modelos Navigator desta categoria. É a forma mais curta de ver a diferença física entre um motor de fotografia aérea de 68 g e uma unidade de 171 g da mesma família.
Página do vídeo na ToBMSAssistir no YouTubeMN4006 KV380, MN4014 KV400 e MN5008 KV340
O MN4006 KV380 é o motor mais leve desta categoria, com 68 g, 380 W de potência máxima e 16 A de corrente de pico em 4-6S. O diâmetro de eixo deve ser verificado no desenho do fabricante antes de encomendar um adaptador de hélice, já que uma única dimensão mal lida pode travar uma montagem. O MN4014 KV400 é o meio da família, com 171 g, 900 W e até 3.3 kg de empuxo em 4-8S, enquanto o MN5008 KV340 usa estator 24N28P e eixo de 6 mm, com 760 W e 35 A de corrente de pico em 6S. A configuração 24N28P em uma aeronave que passará a maior parte do tempo pairada é uma escolha deliberada: mais polos geralmente significam torque mais uniforme e menor cogging nas baixas rotações em que o motor passa o voo.
Série U: U3 KV700 e U5 KV400
Os motores da série U são as unidades multirrotor de uso geral, e ambos são projetos 12N14P.
U3 KV700: aeronaves leves, KV alto
O U3 KV700 é um motor de 128 g listado com até 1.8 kg de empuxo e 500 W de potência máxima em 3-4S, com 25 A de corrente contínua e 600 mm de cabo. Sua visão geral na ToBMS descreve um estator 12N14P com refrigeração eficiente, voltado a aeronaves industriais e agrícolas — embora, com esse KV e essa massa, seja na prática uma unidade multirrotor de pequeno a médio porte, e o valor de corrente contínua é o que deve orientar o dimensionamento, já que 500 W correspondem a uma classificação de 180 segundos.
U5 KV400: janela de tensão mais ampla
O U5 KV400 é o mais flexível dos dois: 195 g com 850 W de potência máxima, classificado para 3-8S, eixo de 5 mm e 116 mΩ de resistência interna. Os 30 A de corrente contínua e a janela de 3-8S o tornam candidato para aeronaves que voarão com mais de uma configuração de bateria — requisito comum quando um protótipo voa primeiro com uma bateria pequena e depois passa para o pacote de produção.
Carga pesada e classe tripulada: U8 Lite L, U15 II, U15XL e U15XXL
Acima de 280 g, a categoria muda de caráter: são motores 36N42P projetados para empuxo elevado com KV baixo, com eixos medidos em dezenas de milímetros e correntes que dominam o projeto da distribuição de energia.
U8 Lite L KV110
O U8 Lite L KV110 pesa 282 g e entrega 11.2 kg de empuxo publicados com 2140 W de potência máxima em um barramento de 12S, consumindo até 45.8 A no pico com 105 mΩ de resistência interna. Sua visão geral na ToBMS cita vida útil de 1000 horas, que é um tipo de especificação diferente das demais nesta tabela e vale registro: em uma aeronave de inspeção ou de levantamento, o intervalo de manutenção é uma linha de custo, não uma nota de rodapé. Um eixo de 15 mm nessa massa também sinaliza as cargas de hélice que a fixação deve suportar.
U15 II KV80, U15XL KV38 e U15XXL KV29
Esses três compartilham um estator da classe de 151 mm e a configuração 36N42P e diferem principalmente em KV, massa e corrente. O U15 II KV80 é o mais leve, com 1740 g, 8580 W de potência máxima em 12-24S e 36.5 kg de empuxo publicados. O U15XL KV38 passa a 4408 g e a 180 A de corrente de pico, listado com até 81 kg de empuxo em 24S, e o U15XXL KV29 chega a 5130 g e 210 A de pico, com 100 kg de empuxo publicados.
Com essas correntes, o motor deixa de ser o componente limitante do projeto: capacidade de conectores, seção de cabo e taxa C da bateria precisam ser especificadas em conjunto com ele. Os valores de resistência — 17 e 20 mΩ — mostram o quão apertados são os enrolamentos para manter as perdas gerenciáveis a 200 A, e são a razão pela qual esses motores não podem simplesmente substituir um modelo de corrente menor sem revisar o ESC.
Agrícolas e de alta carga útil: P60 Pin e P80 III Pin
A série P é a extremidade de drones de pulverização da faixa, em que o motor precisa sustentar uma carga pesada e mal balanceada ao longo de manobras contínuas.
P60 Pin KV170
O P60 Pin KV170 é um motor de 375 g, 24N28P, com 1800 W de potência máxima em 6-14S, 80 mΩ de resistência interna e 38 A de corrente contínua. Sua visão geral na ToBMS é voltada a multirrotores agrícolas que giram hélices grandes, e a fixação por pino é o que permite instalar um adaptador de hélice de alto torque sem depender de um eixo roscado pequeno.
P80 III Pin KV100
O P80 III Pin KV100 é a maior unidade da série P, com 649 g, estator 36N42P e 2700 W de potência máxima. Ele apresenta a maior corrente de pico do grupo agrícola, 60 A, e 45 mΩ de resistência de enrolamento — baixa para sua massa, o que sustenta a janela de 2700 W sem que a temperatura do enrolamento dispare. Sua visão geral na ToBMS descreve o acionamento de hélices grandes para cargas pesadas de pulverização, regime que combina carga contínua com correção constante de atitude.
Qual motor para qual aeronave
Na ToBMS, esses motores são agrupados em um conjunto consistente de aplicações, e a aplicação determina qual especificação predomina.
Multirrotores de fotografia, inspeção e uso industrial
Fotografia aérea, inspeção, uso industrial e longa autonomia são tipos de aeronave representados nesta categoria. Aqui predominam eficiência e baixa vibração, porque o gimbal precisa se estabilizar contra tudo o que o sistema de propulsão transmite à estrutura; resistência interna e configuração do estator importam mais do que empuxo de pico.
Agricultura, carga pesada e plataformas tripuladas
UAV agrícola, drones de carga pesada e Sistemas de propulsão de aeronaves tripuladas colocam empuxo e confiabilidade em primeiro plano. Nessa extremidade, a classificação de corrente contínua, o eixo e a interface de fixação e o comportamento térmico ao longo de sortidas repetidas definem o limite real — e o valor publicado de 180 segundos precisa ser lido como transitório, e não como classificação de trabalho. Os três motores que atendem ao último desses grupos — o U15 II, o U15XL e o U15XXL — são comparados diretamente, incluindo as trocas que uma plataforma tripulada acrescenta, em Sistemas de propulsão de aeronaves tripuladas: como escolher entre três motores T-Motor U15.
Lista de verificação para seleção
Motores de propulsão são difíceis de trocar na fase final de um programa de aeronave, por isso vale executar estas verificações antes de especificar a geometria do braço e o ESC.
Aeronave e ponto de operação
- Fixe primeiro a hélice e o número de células, e depois leia a tabela de empuxo e corrente do fabricante no ponto de pairado, e não em plena aceleração.
- Confirme a corrente de pairado em relação à classificação de corrente contínua e trate os valores de potência máxima como janelas de 180 segundos.
- Calcule a massa total de propulsão, incluindo cabos, e compare-a com a carga útil e a massa de bateria que a aeronave consegue carregar.
- Verifique a reserva de empuxo necessária para rejeição de vento e descida controlada, e não apenas para o pairado.
Integração elétrica e mecânica
- Compatibilize KV, número de polos e velocidade máxima com o limite de comutação e os requisitos de temporização do ESC.
- Verifique resistência de enrolamento e corrente máxima em relação ao pacote de baterias, aos conectores e à seção de cabo.
- Confirme diâmetro de eixo, padrão de fixação e compatibilidade do adaptador antes de encomendar hélices.
- Verifique comprimento e encaminhamento do cabo em relação ao ponto em que o ESC ficará no braço e use o valor de massa sem cabo quando houver um publicado.
Perguntas frequentes
QUm KV mais alto significa um motor mais potente?
Não. KV é a constante de velocidade — descreve a rapidez com que o motor gira por volt sem carga, e não quanto torque ou empuxo ele consegue produzir. Um motor de KV alto com poucas células gira uma hélice pequena rapidamente; um motor de KV baixo com muitas células gira uma hélice grande lentamente. O que determina o empuxo útil é a combinação de KV, hélice, tensão e capacidade de corrente do motor. Nesta categoria, o KV mais alto (700 no U3) pertence a uma unidade de uso geral de 128 g, enquanto os motores mais pesados e potentes operam entre 29 e 80 KV.
QO que significa a classificação de potência máxima de 180 segundos?
É uma classificação de curta duração publicada pelo fabricante, não uma classificação contínua. O regime de um multirrotor é predominantemente de pairado com aceleração parcial, e a potência máxima só é exigida em subida, rejeição de vento ou recuperação, de modo que uma janela de 180 segundos descreve de forma realista o caso de pico. Dimensionar uma aeronave apenas por esse valor — sem comparar a corrente no ponto real de pairado com a classificação contínua — é o que faz motores operarem quentes e voos terminarem cedo.
QPor que motores de UAV maiores usam estatores 36N42P?
A contagem de ranhuras e polos afeta a uniformidade do torque e o cogging. Mais ranhuras e polos geralmente entregam torque mais uniforme com passo de cogging menor, o que favorece hélices grandes e de rotação lenta, em que a vibração é transmitida à estrutura e à carga de câmera. O custo é a frequência elétrica: uma contagem de polos alta, para uma dada rotação mecânica, produz frequência de comutação mais elevada, portanto a temporização do ESC e a velocidade elétrica máxima precisam ser verificadas. Nesta categoria, todo motor acima de 600 g usa 36N42P, enquanto as unidades abaixo de 200 g usam 12N14P a 24N28P.
QQual é a importância da resistência interna?
Ela determina quanto da potência elétrica se converte em calor, e não em empuxo, afetando diretamente tanto a eficiência quanto a temperatura de operação do motor para uma dada corrente. Os modelos desta categoria vão de 17 mΩ no U15 II e no U15XL a 194 mΩ na menor unidade Navigator. Quando dois candidatos são semelhantes nos demais aspectos, o motor de menor resistência geralmente opera mais frio com o mesmo empuxo — exatamente a margem que viabiliza um voo mais longo com um dado pacote de baterias.
QQual é a diferença entre a série P e a série MN?
Elas cobrem regimes diferentes dentro da mesma família. A série Navigator MN vai de um motor de fotografia aérea de 68 g até uma unidade de 171 g, com empuxo publicado em torno de 1.2 a 3.3 kg e estatores de 12N14P a 24N28P. A série P é a extremidade agrícola de maior potência: o P60 Pin KV170 e o P80 III Pin KV100 usam estatores 24N28P e 36N42P com fixação por pino para adaptadores de hélice grandes, e suas potências publicadas são de 1800 W e 2700 W, respectivamente.
QComo escolher entre o U15 II, o U15XL e o U15XXL?
Pelo requisito de empuxo e pelo orçamento de corrente, e não pela massa. Os três compartilham o projeto 36N42P da classe de 151 mm: o U15 II KV80 tem 1740 g, com 36.5 kg de empuxo publicados e 8580 W de potência máxima, o U15XL KV38 tem 4408 g, com 180 A de pico e até 81 kg de empuxo, e o U15XXL KV29 tem 5130 g, com 210 A de pico e até 100 kg. Acima de aproximadamente 100 A, conectores, bitola de cabo e taxa C da bateria precisam ser especificados em conjunto com o motor.
Recursos oficiais
A T-Motor publica um Recursos que cobre as linhas U, MN, P e AT, e cada modelo tem uma página oficial de produto com especificação completa, tabelas de empuxo e desenhos — por exemplo o site oficial da T-Motor. O fabricante permanece a fonte de referência para dados de empuxo, especificações de enrolamento e recomendações de hélice; a ToBMS mantém a camada de descoberta pesquisável e comparável.
Próximos passos
Se o objetivo é montar uma lista de candidatos, e não pesquisar a fundo, três ferramentas da plataforma funcionam em sequência. Explore a categoria completa Motores para UAV para ver todos os modelos e especificações lado a lado, filtre candidatos por KV, massa e potência em Selecionar e depois coloque-os frente a frente em Comparar produtos. Para aeronaves construídas em torno de uso de corrida ou de asa fixa, e não de propulsão para sustentação, a categoria Motores para drones cobre essa faixa separadamente.
A versão curta: fixe a hélice e a tensão do pacote, leia empuxo e corrente no ponto de pairado, dimensione pela corrente contínua em vez do pico de 180 segundos e então confirme massa, eixo e fixação em relação à aeronave. Todo o resto — comprimento de cabo, tipo de adaptador, temporização do ESC — vem depois dessas quatro decisões.







