
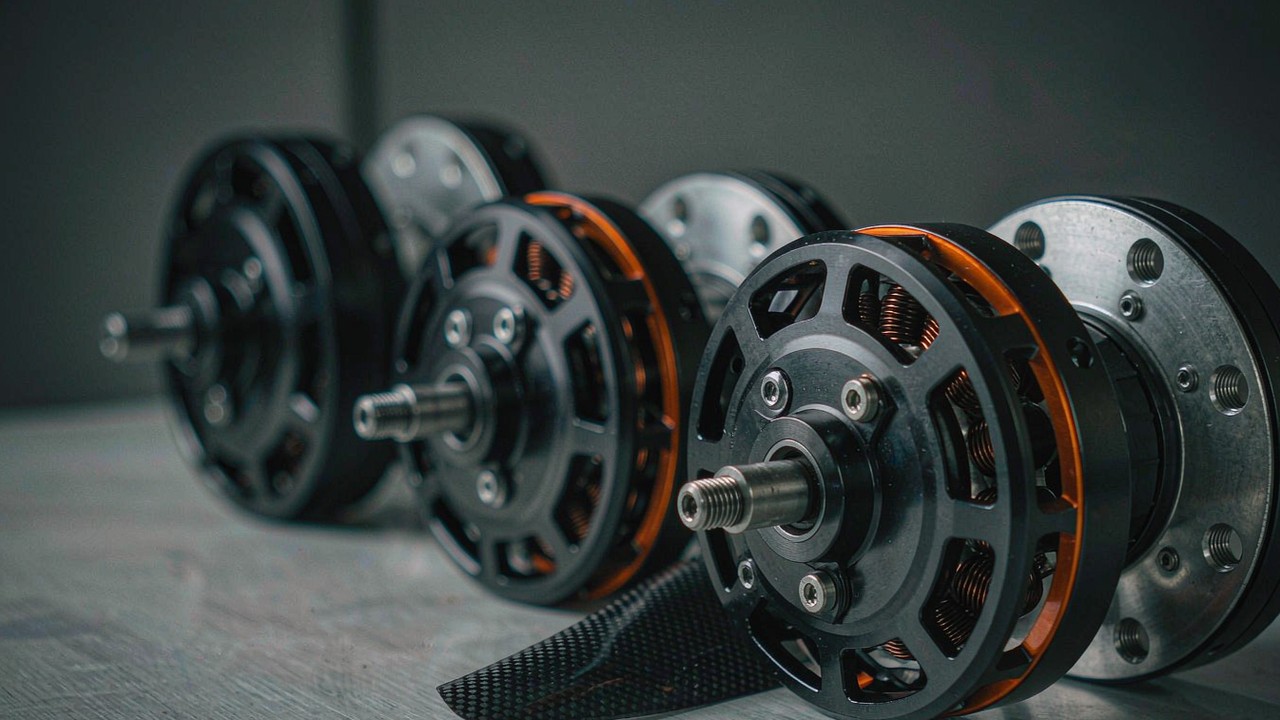
Un modèle à voilure fixe passe son vol à un seul point de fonctionnement, et son moteur est dimensionné pour ce point plutôt que pour une poussée brève. Les sept moteurs BLDC pour modèles à voilure fixe actuellement regroupés dans l'application Voilure fixe sont tous des moteurs T-Motor AT à rotor externe, et sur l'ensemble le KV descend de 1450 à 160, la masse va de 47 g à 780 g et la puissance publiée sur 180 secondes de 250 W à 4800 W. Cette plage doit répondre d'un planeur de 320 g à un bout et d'une plate-forme de cartographie de classe 40CC à l'autre, la question utile n'est donc pas de savoir lequel est le plus puissant, mais quelle hélice chacun est censé entraîner et à quelle tension de bus cette hélice est accordée.
Réponse rapide
Un moteur BLDC destiné à un modèle à voilure fixe se choisit comme le maillon d'une chaîne, et non comme un composant isolé. L'hélice vient d'abord, car son diamètre et son pas fixent la charge que le bobinage doit entraîner ; le nombre d'éléments vient ensuite, car il fixe la tension que voit le bobinage ; et le KV est ce qui relie les deux, puisque le KV est le rapport entre la vitesse de rotation et la tension appliquée. Un modèle qui doit entraîner lentement une grande hélice à pas élevé demande un KV faible et un nombre d'éléments élevé – l'AT4130 KV230 et l'AT7224 KV160 se situent à cette extrémité du groupe, respectivement en 12S et 10-12S. Une cellule légère qui a besoin d'une montée vive sur un petit pack demande l'inverse – l'AT2308 KV1450 entraîne rapidement une petite hélice en 2-4S. Entre les deux, l'AT2814 KV900, l'AT3520 KV550 et l'AT3530 KV580 couvrent la plage de 1.3 kg à 2.4 kg en 3-4S et 4-6S, et l'AT4120 KV250 comble le palier au-dessus de l'AT3530 en 12S.
Trois conséquences en découlent, et c'est pourquoi une présélection à voilure fixe ne se tranche pas sur la colonne de puissance. Premièrement, la puissance publiée sur 180 secondes est un plafond thermique et non une valeur de croisière ; un moteur censé tenir une longue sortie à régime stable doit donc être lu d'après son comportement en continu. Deuxièmement, le rendement qui compte en croisière est le rendement à courant modéré, là où apparaissent la résistance de bobinage et les pertes fer – pas à plein régime, où tous les moteurs du groupe paraissent acceptables. Troisièmement, la vitesse de pas, qui est la valeur indiquant réellement si une cellule volera, n'est publiée dans aucune colonne ; elle doit être dérivée du pas d'hélice et de la vitesse de rotation, et les sections ci-dessous montrent comment le faire pour les sept fiches de ce groupe.
Ce qui suit provient des fiches de spécification que cette plate-forme tient pour ces modèles, et chaque valeur citée est une valeur publiée par le fabricant. Lorsqu'un nombre résulte d'un calcul sur deux colonnes publiées – un rapport de valeurs de KV, ou la différence de longueur de corps entre deux fiches – il est signalé comme tel à l'endroit où il est employé.
Ce qu'un modèle à voilure fixe attend d'un moteur BLDC
L'usage d'un moteur à voilure fixe diffère par nature de celui d'un moteur de sustentation, et cette différence traverse chaque colonne de spécification. Un multirotor demande de la poussée par unité de masse sur de courtes poussées répétées ; une cellule à voilure fixe demande une puissance modeste et soutenue sur une longue période, et elle la demande alors que le moteur se trouve dans une cellule disposant d'un peu de flux d'air mais d'aucun refroidissement actif. Ces deux cahiers des charges tirent le même composant dans des directions opposées.
La croisière, et non le vol stationnaire, est le point de fonctionnement qui décide du bobinage
Un aéronef porté par sa voilure monte sur la poussée, puis se stabilise en vol horizontal, où l'hélice n'a plus qu'à vaincre la traînée. Cet état de croisière est celui où se déroule la majeure partie du vol et où les pertes du moteur comptent le plus, car une perte qui coûte une fraction de watt en croisière coûte cette fraction pendant toute la sortie. La spécification qui le décrit n'est pas le plafond de puissance sur 180 secondes, mais le rendement à courant modéré – la région où pertes cuivre et pertes fer sont toutes deux assez faibles pour que le moteur tourne froid sans qu'on le lui demande. Un moteur dont le bobinage est dimensionné pour un courant soutenu plutôt que pour une cellule légère est celui qui tiendra ce point.
L'hélice se choisit avant le moteur
Pour une cellule donnée, l'hélice est fixée d'abord : le diamètre est borné par la garde au sol et par la géométrie propre de la cellule, et le pas est choisi en fonction de la vitesse à laquelle le modèle est censé voler. Le moteur doit ensuite pouvoir entraîner cette hélice à cette vitesse. En pratique, cela signifie que l'hélice définit une vitesse de rotation requise et un couple requis, et que les colonnes du moteur se lisent par rapport à ces deux exigences, et non l'inverse. Inverser l'ordre – choisir un moteur puis chercher une hélice pour lui – produit des constructions qui volent lentement sur une hélice trop forte, ou qui appellent plus de courant que le pack ne peut en fournir sur une hélice trop fine.
La masse de la cellule fixe la plage de puissance, et rien d'autre
Dans tout ce groupe, la colonne de masse et celle de puissance suivent le même ordre, ce qui découle directement des deux premiers points. L'AT2308 KV1450 est l'unité de 47 g à 250 W, décrite comme un moteur pour planeurs et avions d'écolage de 320-500 g ; l'AT3530 KV580 est une unité de 298 g à 1400 W pour des cellules de 2.2-2.4 kg ; l'AT7224 KV160 est une unité de 780 g à 4800 W pour la classe 30-40CC. En descendant le tableau, les deux colonnes restent alignées du relevé le plus léger au plus lourd ; un candidat dont la puissance publiée s'écarte fortement de cette progression pour sa masse mérite donc un examen avant d'entrer dans une présélection.
Le décollage et la montée fixent le courant de pointe, et la pointe est brève
Le budget de courant comporte deux parties. Le courant de croisière est celui qui décide si le moteur tourne froid, et c'est une valeur soutenue ; le courant de décollage et de montée est celui qui décide si l'ESC et le pack sont correctement dimensionnés, et il dure une fraction du vol. La puissance publiée sur 180 secondes est une fenêtre située entre les deux – plus longue qu'une montée et plus courte qu'une sortie – elle se lit donc au mieux comme le point où le bobinage atteint sa limite thermique, et non comme un régime que la cellule est censée utiliser. Une montée de trente secondes à plein régime reste largement dans cette fenêtre sur les sept moteurs ; une sortie menée à la puissance sur 180 secondes n'est pas une sortie.
La chaîne de sélection en voilure fixe : hélice, KV et nombre d'éléments
Les trois variables qui décident d'une propulsion à voilure fixe ne sont pas indépendantes, et les traiter comme telles est la façon la plus courante d'aboutir à une construction mal accordée. La chaîne va de l'hélice au KV, puis au nombre d'éléments, et chaque maillon contraint le suivant.
Le diamètre d'hélice fixe la charge que le bobinage doit entraîner
Une hélice plus grande est un levier plus long sur l'arbre : à vitesse de rotation égale, elle demande plus de couple, et dans un moteur BLDC le couple est produit par le courant. Une grande hélice à pas élevé sur un petit moteur implique donc soit une vitesse de rotation plus faible, soit un courant plus élevé, et le plus souvent les deux. C'est pourquoi les unités à faible KV de ce groupe portent aussi les plus gros corps – l'AT7224 KV160 est une unité de Ø81.4 × 66.9 mm à 780 g, et l'AT4130 KV230 une unité de Ø50 × 79 mm à 408 g – tandis que l'AT2308 KV1450 à KV élevé est une unité de Ø28.8 × 40.5 mm à 47 g. C'est le volume du corps qui porte le cuivre et les aimants qu'exige la demande de couple d'une grande hélice.
Le KV est un rapport entre vitesse de rotation et tension, il se comporte donc comme un rapport de réduction
Le KV s'exprime en rpm par volt ; il convertit donc la tension appliquée en vitesse de rotation. Deux moteurs de KV différents sur le même bus ne tournent pas à la même vitesse : à bus fixe, la vitesse à vide est proportionnelle au KV, donc le rapport de deux KV est le rapport de leurs vitesses à vide. Dans ce groupe, l'AT2814 KV900 et l'AT3520 KV550 partagent une fenêtre de bus en 4S, et le calcul donne 900 ÷ 550 = 1.64 ; l'AT2814 entraîne donc son hélice environ 1.64 fois plus vite que l'AT3520 sur le même pack, avant application de la charge. Le même raisonnement appliqué aux extrêmes du groupe – l'AT2308 KV1450 face à l'AT4130 KV230 – donne un rapport d'environ 6.3 sur un bus commun, ce qui explique précisément pourquoi les deux extrémités du tableau ne sont pas interchangeables.
Le nombre d'éléments est l'autre moitié du même rapport
Si l'hélice exige une vitesse de rotation donnée, cette vitesse peut être atteinte soit par un moteur à KV élevé sur un faible nombre d'éléments, soit par un moteur à faible KV sur un nombre d'éléments élevé. Les deux voies ne sont pas équivalentes, et les fiches de ce groupe montrent directement le compromis : la plage de KV et la plage de nombre d'éléments vont en sens opposés. L'AT2308 KV1450 est publié pour 2-4S, l'AT2814 KV900 pour 3-4S, l'AT3520 KV550 et l'AT3530 KV580 pour 4-6S, l'AT4120 KV250 et l'AT4130 KV230 pour 12S, et l'AT7224 KV160 pour 10-12S. Un nombre d'éléments plus élevé à KV plus faible maintient le courant bas pour une même puissance à l'arbre, ce que recherche une cellule de longue endurance, au prix de la masse du pack et d'un ESC à tension plus élevée ; un nombre d'éléments plus faible à KV plus élevé garde le pack léger et le courant élevé, ce qui convient à un petit modèle de vol court.
Où se situent les sept fiches sur la chaîne
Lue comme une chaîne, la sélection se divise sur le nombre d'éléments plutôt que sur la masse. Les trois membres légers – AT2308, AT2814 et AT3520 – sont des unités 2-4S, 3-4S et 4-6S dont les KV sont assez élevés pour atteindre une vitesse de rotation utile sur un petit pack ; l'AT3530 partage la fenêtre 4-6S à 580 KV et constitue le palier naturel vers une hélice plus grande et une masse plus élevée dans cette bande ; et les trois gros membres – AT4120, AT4130 et AT7224 – sont des unités 12S et 10-12S dont les faibles KV sont accordés à de grandes hélices lentes. Une présélection qui franchit cette frontière sans changer l'hélice ni le pack n'est pas une comparaison d'alternatives ; c'est la comparaison de deux aéronefs différents.
La vitesse de pas : la valeur que le panneau de spécifications ne porte pas
Aucune des sept fiches ne porte de colonne de vitesse de pas, et aucun fabricant ne peut en publier, car la vitesse de pas dépend autant de l'hélice montée que du moteur. Elle reste pourtant la valeur dérivée la plus utile pour comparer des moteurs BLDC de modèles à voilure fixe, et c'est la raison pour laquelle une telle présélection ne se tranche ni sur la colonne de puissance ni sur celle de masse.
La vitesse de pas en une ligne
La vitesse de pas est la vitesse à laquelle l'hélice avancerait si elle fonctionnait comme une vis dans un milieu solide – le pas multiplié par la vitesse de rotation – et c'est le plafond de la vitesse à laquelle la cellule peut être poussée, puisqu'une hélice dont les pales décrochent à l'emplanture cesse de convertir la puissance en poussée utile bien avant que la cellule n'atteigne la vitesse de pas. En pratique, une cellule croisière entre la moitié et les trois quarts de sa vitesse de pas, ce qui donne un contrôle de cohérence direct : un modèle conçu pour croisière à 15 m/s a besoin d'une hélice et d'une vitesse de rotation dont le produit dépasse confortablement cette valeur, et un modèle dont la vitesse de pas est inférieure à sa vitesse de croisière prévue ne l'atteindra pas, quelle que soit la puissance installée.
Lire la vitesse de pas sur les sept fiches
La comparaison que permettent les fiches publiées porte sur des moteurs qui partagent une fenêtre de bus, car sur un bus commun le rapport des vitesses de rotation est le rapport des KV. Trois paires de ce type existent dans ce groupe. En 3-4S, l'AT2814 KV900 entraîne une hélice donnée environ 1.64 fois plus vite qu'elle ne le serait sur l'AT2308 KV1450 ; avec la même hélice montée, l'AT2814 délivre donc une vitesse de pas nettement plus élevée et une poussée par watt plus faible dans le bas de plage. En 4-6S, l'AT3520 KV550 et l'AT3530 KV580 sont à moins de cinq pour cent l'un de l'autre en KV – 580 ÷ 550 = 1.05 – si bien qu'avec la même hélice ils atteignent presque la même vitesse de pas, et que la différence entre eux se situe ailleurs. En 12S, l'AT4120 KV250 et l'AT4130 KV230 diffèrent de 250 ÷ 230 = 1.09, là encore un petit écart. Le grand écart de ce groupe sépare le trio à petit pack des unités 12S, et il est délibéré.
Pourquoi le nombre d'éléments tranche la question
Parce que la vitesse de pas est le produit de la vitesse de rotation et du pas, et que la vitesse de rotation est le produit du KV et de la tension, la même vitesse de pas peut être obtenue par un moteur à KV élevé sur un petit pack ou par un moteur à faible KV sur un gros. Ce que le choix change, c'est le courant. À puissance à l'arbre constante, élever la tension de bus abaisse le courant que le bobinage doit véhiculer, ce qui réduit les pertes cuivre dans le bobinage et le courant que l'ESC doit fournir. Les fiches 12S de ce groupe – AT4120 KV250, AT4130 KV230 et, en 10-12S, l'AT7224 KV160 – sont celles conçues pour cette configuration, et c'est le faible KV qui maintient la vitesse de rotation dans la bonne plage pour une grande hélice efficace à cette tension. Un moteur à KV élevé sur le même pack 12S ferait tourner l'hélice bien trop vite et appellerait un courant pour lequel le bobinage n'est pas dimensionné.
Rendement au point de croisière et résistance de bobinage
Le rendement en croisière est ce qui justifie la place d'un moteur BLDC destiné à un modèle à voilure fixe, et les deux colonnes qui le décrivent dans ces fiches sont la résistance de bobinage et le courant à vide. Elles mesurent des pertes différentes, et les lire comme une note de qualité unique est l'erreur que cette section veut éviter.
La résistance de bobinage transforme le courant en chaleur
Les pertes cuivre sont le carré du courant multiplié par la résistance de bobinage ; la colonne de résistance fixe donc la part de la puissance électrique convertie en chaleur plutôt qu'en couple à courant donné. En croisière, le courant est modéré, ce qui signifie que les pertes cuivre sont une taxe régulière plutôt qu'un pic, et une résistance plus faible est une taxe plus légère pendant tout le vol. C'est aussi pourquoi la colonne de résistance mérite d'être lue avec celle de masse : la résistance baisse à mesure que le bobinage grandit, si bien qu'une valeur faible sur un moteur léger signifie généralement un bobinage dimensionné pour le courant plutôt que pour la masse, et qu'une valeur élevée sur un moteur léger signifie généralement l'inverse. Dans ce groupe, la résistance va de 18 mΩ sur l'AT3530 KV580 à 90 mΩ sur l'AT2308 KV1450, soit un facteur cinq, et cet ordre ne suit pas exactement la colonne de masse – l'AT2814 KV900 affiche 82 mΩ pour 108 g tandis que l'AT3530 KV580 affiche 18 mΩ pour 298 g, le plus petit moteur porte donc plus de quatre fois la résistance du plus grand.
Le courant à vide est la perte présente à tous les régimes
Le courant à vide, publié ici à 10 V, est le courant que consomme le moteur à vide ; il couvre les pertes qui ne proviennent pas du tout de la charge : frottement des roulements, traînée aérodynamique et pertes fer dans le stator. Ces pertes sont présentes tant que le moteur tourne, en croisière comme à plein régime, si bien qu'un faible courant à vide vaut pour une longue sortie plus que sa valeur ne le suggère. La colonne montre aussi que pertes fer et pertes cuivre n'évoluent pas ensemble. L'AT2308 KV1450 a la résistance la plus élevée du groupe à 90 mΩ et le courant à vide le plus faible à 0.8 A, car son petit stator a peu de fer à magnétiser ; l'AT7224 KV160 a la résistance la plus faible à 24 mΩ et le courant à vide le plus élevé à 3.1 A, car son corps de Ø81.4 mm porte beaucoup plus de fer. Aucune des deux valeurs n'est un défaut en soi, et chacune relève d'une partie différente du budget de rendement.
Comment les deux colonnes modifient la présélection
Pour une cellule de longue endurance, les deux colonnes tirent dans le même sens et le choix est direct : une faible résistance et un faible courant à vide laissent plus de pack pour l'hélice. Pour un modèle de vol court et de haute performance, le courant à vide compte moins que la résistance, car le moteur ne tourne pas assez longtemps pour que quelques watts de pertes fer pèsent, tandis qu'une résistance élevée à courant élevé coûte de la puissance réelle. La fiche qui montre le mieux cette tension est l'AT3520 KV550, dont les 31 mΩ se situent entre les 82 mΩ de l'AT2814 et les 18 mΩ de l'AT3530, tandis que son courant à vide de 1.1 A est le plus faible des trois. C'est la fiche de ce groupe dont le profil de pertes se répartit le plus également entre les deux termes.
Moteurs BLDC pour modèle à voilure fixe : matrice de comparaison des spécifications
Les sept fiches actuellement regroupées dans l'application Voilure fixe sont présentées ci-dessous comme un jeu de spécifications unique, classées par masse publiée afin que le saut du bout planeur au bout classe 40CC soit visible dans la colonne elle-même. Chaque valeur est celle que le fabricant publie pour ce modèle ; aucune cellule n'est estimée, et aucun modèle ne porte une valeur absente de la fiche.
| Modèle | Configuration | Résistance interne | Nombre d'éléments (LiPo) | Puissance max. 180 s | Masse | Encombrement |
|---|---|---|---|---|---|---|
| AT2308 KV1450 | 12N14P | 90 mΩ | 2-4S | 250 W | 47 g | Ø28.8 × 40.5 mm |
| AT2814 KV900 | 12N14P | 82 mΩ | 3-4S | 650 W | 108 g | Ø35.2 × 54.5 mm |
| AT3520 KV550 | 12N14P | 31 mΩ | 4-6S | 1100 W | 218 g | Ø43 × 65 mm |
| AT3530 KV580 | 12N14P | 18 mΩ | 4-6S | 1400 W | 298 g | Ø43 × 75 mm |
| AT4120 KV250 | 12N14P | 76 mΩ | 12S | 2100 W | 304 g | Ø50 × 69 mm |
| AT4130 KV230 | 12N14P | 60 mΩ | 12S | 2500 W | 408 g | Ø50 × 79 mm |
| AT7224 40CC KV160 | 24N22P | 24 mΩ | 10-12S | 4800 W | 780 g | Ø81.4 × 66.9 mm |
Modèle, configuration du stator, résistance interne, nombre d'éléments publié, puissance maximale sur 180 secondes, masse et encombrement tels que publiés par le fabricant pour les sept modèles actuellement regroupés dans l'application Voilure fixe, classés par masse. L'encombrement est donné en diamètre extérieur par longueur de corps et exclut le dépassement de l'arbre, du câble et du connecteur. La puissance max. 180 s est une valeur sur 180 secondes et non un régime continu, et les hypothèses d'ambiance et de montage qui la sous-tendent figurent dans la documentation du fabricant plutôt que dans la fiche. Le nombre d'éléments est indiqué tel que publié, donc une valeur unique signifie une seule fenêtre publiée et une plage signifie que ce modèle est publié sur toute la plage. Aucune colonne de KV n'apparaît, car chaque nom de modèle du tableau porte son propre KV.
Deux lectures ressortent une fois les sept réunis sur une même page, et toutes deux concernent des colonnes autres que celle de puissance. La première est que la résistance ne suit pas le même ordre que la masse. L'AT3530 KV580 a la résistance la plus faible du groupe à 18 mΩ pour 298 g, tandis que l'AT2814 KV900 affiche 82 mΩ pour 108 g et l'AT2308 KV1450 affiche 90 mΩ pour 47 g. En descendant cette colonne, les deux moteurs légers sont ceux à résistance élevée, exactement l'aspect d'un bobinage dimensionné pour une cellule légère, et les deux corps de 43 mm et 50 mm au milieu du tableau sont ceux qui affichent les valeurs faibles. Une présélection bâtie sur la seule colonne de masse placerait ces fiches dans le mauvais ordre pour une longue sortie régulière.
La seconde est que le nombre d'éléments divise le tableau en deux. Quatre fiches sont publiées en 4-6S ou moins et trois en 12S ou 10-12S, et les KV suivent cette division : les quatre fiches à petit pack vont de 550 à 1450 KV et les trois fiches à gros pack de 160 à 250 KV. Comme le KV est exprimé en rpm par volt, les deux groupes atteignent des vitesses de rotation comparables à partir de tensions de bus très différentes, et la valeur qui les sépare est le courant que chacun appelle pour sa puissance publiée. C'est cette lecture que la séquence de dimensionnement ci-dessous transforme en décision.
Les sept moteurs AT lus par classe de cellule
Le tableau trie par masse, ce qui est le bon ordre pour une présélection et le mauvais pour comprendre ce que contient le groupe. Lu par classe de cellule, les sept moteurs BLDC pour modèles à voilure fixe actuellement regroupés dans l'application Voilure fixe se répartissent en cinq blocs, et deux de ces blocs sont des paires qui partagent un diamètre extérieur.
AT2308 KV1450 : le bout de 47 g du groupe
L'AT2308 KV1450 est la fiche la plus légère et la plus rapide du groupe : 47 g dans un encombrement de Ø28.8 × 40.5 mm, 1450 KV, 2-4S, 250 W sur la valeur à 180 secondes et 90 mΩ de résistance. Le fabricant le décrit comme un moteur pour planeurs et avions d'écolage de 320-500 g, la classe où une faible masse totale et une montée vive comptent plus que le rendement en croisière, et les deux valeurs qui le signalent comme tel sont le KV le plus élevé et la résistance la plus élevée du tableau. Son arbre de 4 mm est le plus petit ici, et sa longueur de câble publiée de 100 mm est la même que celle de toutes les autres fiches du groupe.
AT2814 KV900 : le palier 3D et voltige
L'AT2814 KV900 passe à 108 g en Ø35.2 × 54.5 mm avec 650 W et 900 KV en 3-4S, et le fabricant le décrit comme un moteur pour cellules 3D et F3A de 1.3-1.4 kg. Ses 82 mΩ sont proches des 90 mΩ de l'AT2308 malgré un corps plus grand et une puissance plus élevée, ce qui est la signature d'un bobinage conçu pour un courant soutenu plutôt que pour une cellule légère : la même bande de résistance, mais à plus du double de la masse. Le saut de KV de 1450 à 900 est ce qui permet une hélice plus grande sur la même classe de pack, et c'est le premier endroit du tableau où l'hélice et le bus doivent être décidés ensemble.
AT3520 KV550 et AT3530 KV580 : un diamètre, deux longueurs
Ces deux fiches forment la paire la plus claire du groupe, car elles partagent un diamètre extérieur et diffèrent par la longueur du corps. L'AT3520 KV550 pèse 218 g en Ø43 × 65 mm avec 1100 W et 31 mΩ ; l'AT3530 KV580 pèse 298 g en Ø43 × 75 mm avec 1400 W et 18 mΩ. Le corps gagne 10 mm et la masse 80 g, et les deux valeurs qui évoluent avec elles sont la puissance, en hausse de 300 W, et la résistance, en baisse de 31 mΩ à 18 mΩ. Les KV sont à moins de cinq pour cent l'un de l'autre et tous deux sont publiés en 4-6S, si bien qu'avec une hélice commune les deux atteignent presque la même vitesse de pas. Le choix entre eux porte donc sur le courant que la cellule doit transporter, et non sur la vitesse à laquelle elle volera : l'AT3520 couvre les cellules de 1.8-2.0 kg, l'AT3530 celles de 2.2-2.4 kg, et c'est le corps plus long qui achète la résistance plus faible et la puissance supplémentaire à diamètre égal.
AT4120 KV250 et AT4130 KV230 : le même schéma en 50 mm
La même construction réapparaît à un diamètre plus grand, et le schéma est identique. L'AT4120 KV250 pèse 304 g en Ø50 × 69 mm avec 2100 W et 76 mΩ en 12S ; l'AT4130 KV230 pèse 408 g en Ø50 × 79 mm avec 2500 W et 60 mΩ en 12S. Là encore le diamètre est fixe et le corps gagne 10 mm, et là encore la puissance monte tandis que la résistance baisse. Les KV diffèrent de 250 ÷ 230 = 1.09, si bien que sur le même bus ils entraînent une hélice commune à presque la même vitesse. Tous deux sont des fiches à arbre de 6 mm, et tous deux sont publiés pour un seul bus 12S, ce qui les place dans la classe de cellule capable de porter un gros pack et une grande hélice lente. L'AT4120 est décrit comme un moteur à arbre long pour cellules VTOL à voilure fixe, modèles 3D jusqu'à 3500 g et planeurs jusqu'à 5000 g ; l'AT4130 est décrit comme un moteur à axe long pour grands multirotors et UAV à voilure fixe. Le recoupement des descriptions rappelle que la frontière entre un moteur à voilure fixe lourd et un moteur de multirotor de grande taille tient au montage et à l'usage plutôt qu'à la construction.
AT7224 40CC KV160 : le cas isolé 24N22P
L'AT7224 40CC KV160 est le cas isolé dans chaque colonne qui compte. À 780 g dans un corps de Ø81.4 × 66.9 mm, il approche le double de la masse de la fiche suivante et plus de seize fois celle de l'AT2308, et ses 4800 W constituent la plus haute valeur publiée sur 180 secondes du groupe. C'est la seule fiche ici dotée d'un stator 24N22P plutôt que 12N14P, et la seule dotée d'un arbre de 10 mm. Le nombre plus élevé d'encoches et de pôles lisse la délivrance du couple à basse vitesse de rotation, ce qui est cohérent avec le KV de 160 : c'est la fiche conçue pour entraîner la plus grande et la plus lente hélice du groupe en 10-12S, et le fabricant la décrit comme un moteur à arbre long pour cellules à voilure fixe et VTOL de la classe 30-40CC. Ses 24 mΩ sont la résistance la plus faible du tableau et son courant à vide de 3.1 A le plus élevé, ce que fait un grand circuit de fer : il abaisse les pertes cuivre et élève les pertes à vide en même temps.
Choisir des moteurs BLDC pour modèle à voilure fixe : une séquence de dimensionnement
L'ordre ci-dessous est celui selon lequel les valeurs publiées deviennent des décisions, car chaque étape élimine des candidats qu'une étape ultérieure ne peut pas ramener. Il est écrit pour une présélection tirée des sept moteurs BLDC pour modèles à voilure fixe actuellement regroupés dans l'application Voilure fixe, mais la séquence elle-même ne dépend pas des fiches présentes dans le groupe.
Fixer d'abord l'hélice et la masse totale
Le diamètre d'hélice est borné par la cellule et le pas est choisi en fonction de la vitesse de croisière prévue ; les deux sont donc fixés avant de lire le moteur. La masse totale donne ensuite la plage de puissance : dans tout ce groupe, la puissance publiée sur 180 secondes croît avec la masse dans le même ordre, de 47 g et 250 W à un bout à 780 g et 4800 W à l'autre, si bien qu'un candidat dont la puissance s'écarte fortement de cette progression pour sa masse mérite un second regard avant d'entrer dans la présélection.
Accorder le KV au bus que la cellule peut porter
Une fois l'hélice fixée, la vitesse de rotation requise est connue, et c'est le KV multiplié par la tension de bus qui la fournit. Le bus est lui-même une décision, car il fixe la masse du pack et le calibre de l'ESC : dans ce groupe, les fiches légères tournent en 2-4S et 3-4S, les fiches de 1.8 kg à 2.4 kg en 4-6S, et les grandes fiches en 12S et 10-12S. Un faible KV sur un bus élevé et un KV élevé sur un bus faible peuvent atteindre la même vitesse de rotation, et la différence est le courant que chacun appelle – ce qui est l'étape suivante.
Dimensionner le bobinage sur le courant de croisière, pas sur la pointe
Le courant de croisière est celui que le bobinage véhicule pendant tout le vol, et c'est par rapport à lui que la colonne de résistance doit être lue ; le courant de décollage et de montée est bref et borné par l'ESC et le pack plutôt que par le bobinage. C'est l'étape où les colonnes de résistance et de courant à vide tranchent un choix serré : l'AT3520 KV550 et l'AT3530 KV580 atteignent presque la même vitesse de pas sur le même bus, et les 31 mΩ contre 18 mΩ sont la différence qu'une longue sortie remarquera. C'est seulement après ces trois étapes que la masse et l'encombrement de la fiche entrent en jeu, et à ce stade la liste de candidats est généralement assez courte pour que le dégagement de montage règle le reste.
Les trois étapes appliquées à ce groupe donnent une présélection plutôt qu'une réponse :
- Petites cellules, pack léger, montée vive. L'AT2308 KV1450 et l'AT2814 KV900 sont les fiches 2-4S et 3-4S, et leur KV élevé et leur résistance élevée conviennent à des vols courts sur petits packs plutôt qu'à des vols longs.
- Cellules de cartographie et de charge utile de 1.8 kg à 2.4 kg. L'AT3520 KV550 et l'AT3530 KV580 partagent un diamètre de 43 mm et un bus 4-6S, et sont séparés par 10 mm de longueur de corps, 300 W de puissance publiée et 13 mΩ de résistance.
- Grandes cellules avec un pack lourd et une grande hélice. L'AT4120 KV250, l'AT4130 KV230 et l'AT7224 KV160 sont les fiches 12S et 10-12S, et l'AT7224 est la seule fiche du groupe dotée d'un stator 24N22P et d'un arbre de 10 mm.
Questions fréquentes
QQuelle est la différence entre un moteur à voilure fixe et un moteur de multirotor ?
L'usage et le point de fonctionnement, plutôt que la construction. Un moteur à voilure fixe passe l'essentiel de son vol à un seul point de croisière ; le rendement à courant modéré prime donc, et le bobinage est dimensionné pour un courant soutenu. Un moteur de multirotor est spécifié en poussée par unité de masse sur de courtes poussées répétées ; il se lit donc par rapport à une valeur de poussée à courant élevé et n'est pas censé tenir cette puissance longtemps. Dans ce groupe, les fiches à voilure fixe vont de 250 W à 4800 W de puissance publiée sur 180 secondes, avec une résistance comprise entre 18 mΩ et 90 mΩ, et l'AT4130 KV230 est décrit par le fabricant comme convenant à la fois aux grands multirotors et aux UAV à voilure fixe – ce qui montre que la division relève de l'usage plutôt que de la construction.
QUn KV plus élevé signifie-t-il un modèle à voilure fixe plus rapide ?
Pas à lui seul. Le KV s'exprime en rpm par volt ; une valeur plus élevée signifie donc plus de vitesse de rotation pour le même bus – et la vitesse de pas, qui est le plafond de la vitesse de la cellule, est la vitesse de rotation multipliée par le pas d'hélice. Mais l'hélice qui convient à un KV élevé est petite et fine, ce qui explique pourquoi les fiches à KV élevé de ce groupe sont aussi les plus légères et les moins chargées : l'AT2308 KV1450 pèse 47 g et est publié pour 2-4S, tandis que l'AT7224 KV160 pèse 780 g et est publié pour 10-12S. Un moteur à KV élevé entraînant une grande hélice forte appellera un courant pour lequel son bobinage n'est pas dimensionné, plutôt que de rendre la cellule plus rapide.
QPourquoi la puissance sur 180 secondes n'est-elle pas une valeur de croisière ?
Parce qu'il s'agit d'une fenêtre thermique plutôt que d'une capacité continue. La valeur décrit ce que le moteur peut absorber pendant 180 secondes avant que son bobinage n'atteigne la limite fixée par son isolation et son montage, et les hypothèses d'ambiance et de montage qui la sous-tendent figurent dans la documentation du fabricant plutôt que dans la fiche produit. Une croisière de vingt minutes est un régime continu et doit être lue par rapport au comportement du moteur à courant modéré, là où pertes cuivre et pertes fer sont toutes deux faibles. Dans ce groupe, les valeurs publiées sur 180 secondes vont de 250 W sur l'AT2308 KV1450 à 4800 W sur l'AT7224 KV160, et aucune n'est une valeur qu'une cellule est censée utiliser pendant tout le vol.
QPourquoi le tableau n'affiche-t-il aucune colonne de KV ?
Parce que chaque nom de modèle du tableau porte déjà son KV : AT2308 KV1450, AT3520 KV550, AT7224 40CC KV160, etc. Répéter le même nombre dans une colonne dédiée ajouterait de la largeur sans apporter d'information, et la colonne qui serait plus utile à sa place – le nombre d'éléments – est affichée à la place, car KV et nombre d'éléments ne prennent sens qu'ensemble. Lorsqu'un rapport de KV est l'objet de la comparaison, comme dans la paire de 43 mm et celle de 50 mm, le calcul est donné dans le texte plutôt que dans une colonne.
QUne résistance de bobinage plus faible est-elle le meilleur choix ?
Elle est meilleure pour les pertes cuivre, et elle s'accompagne généralement de masse et de plus de fer, ce qui élève les pertes à vide. Les deux colonnes de ce groupe montrent clairement ce partage : l'AT7224 KV160 a la résistance la plus faible à 24 mΩ et le courant à vide le plus élevé à 3.1 A, tandis que l'AT2308 KV1450 a la résistance la plus élevée à 90 mΩ et le courant à vide le plus faible à 0.8 A. Laquelle des deux compte le plus dépend du vol : une longue sortie à régime stable accumule des pertes cuivre pendant toute sa durée, tandis qu'un vol court remarque à peine quelques watts de pertes fer. La résistance doit être lue par rapport à l'usage, et non comme une note isolée.
QEn quoi l'AT3520 KV550 et l'AT3530 KV580 diffèrent-ils ?
La longueur du corps, la puissance et la résistance, à diamètre et bus partagés. Tous deux sont des fiches de 43 mm de diamètre en 4-6S, et leurs KV sont à moins de cinq pour cent l'un de l'autre, si bien qu'avec une hélice commune ils atteignent presque la même vitesse de pas. L'AT3520 KV550 pèse 218 g en Ø43 × 65 mm avec 1100 W et 31 mΩ ; l'AT3530 KV580 pèse 298 g en Ø43 × 75 mm avec 1400 W et 18 mΩ. Les 10 mm de corps supplémentaires portent la résistance plus faible et la puissance publiée plus élevée ; le moteur plus long est donc celui à choisir là où le courant de croisière est élevé, et le plus court là où la masse est la contrainte liante.
Ressources officielles
T-Motor publie une page produit officielle pour chaque unité, avec son panneau de spécifications et sa documentation technique, et ces pages restent la référence pour chaque valeur citée ici – par exemple la page produit AT2308 KV1450, la page produit AT3520 KV550 et la page produit AT7224 40CC KV160. La résistance, le nombre d'éléments, la puissance, la masse, l'encombrement et l'arbre des tableaux ci-dessus sont les valeurs publiées par ces pages, et une fenêtre d'usage, une hypothèse thermique ou une recommandation d'hélice dont dépend une construction relève du fabricant plutôt que d'une valeur dérivable du panneau de spécifications.
Pour aller plus loin
Pour établir une présélection plutôt que pour lire, trois outils de la plate-forme s'enchaînent naturellement. Explorer l'ensemble de la catégorie Moteurs pour drones pour voir les sept fiches ci-dessous aux côtés des modèles de sustentation VTOL et FPV, utiliser Sélection pour filtrer par nombre d'éléments, masse et puissance, puis confronter les candidats dans Comparaison. La page de l'application Voilure fixe contient les mêmes sept fiches avec leurs attributs de filtre.
Deux autres articles couvrent les parties de ce sujet qu'une sélection en voilure fixe ne tranche pas. Moteurs de drone : sélection FPV, voilure fixe et VTOL situe la série AT à voilure fixe face aux classes de sustentation VTOL et FPV de la même catégorie de produits. Moteurs UAV : accorder KV, poussée et masse à la cellule couvre le haut de la propulsion aérienne, où des cellules de plusieurs kilogrammes sont spécifiées en puissance soutenue plutôt qu'en point de croisière.
En version courte : fixer d'abord l'hélice et la masse totale, car l'hélice fixe la vitesse de rotation que le moteur doit atteindre ; accorder ensuite le KV au bus que la cellule peut porter, car un KV n'est une vitesse de rotation qu'une fois une tension appliquée ; et dimensionner enfin le bobinage sur le courant de croisière, car la puissance sur 180 secondes est une fenêtre thermique plutôt qu'un régime. Dans ce groupe, cette séquence sépare les fiches 2-4S et 3-4S de la paire 4-6S et du trio 12S et 10-12S avant même qu'un modèle individuel soit comparé à un autre.







