Chaque moteur BLDC placé derrière le réducteur d’une articulation de robot porte un nombre qui façonne discrètement tout le reste de la page : le rapport de réduction. Le rapport multiplie le couple, divise la vitesse et — à travers une loi quadratique que la plupart des fiches techniques n’énoncent jamais — met l’inertie réfléchie à l’échelle des deux côtés de l’engrènement. Ce guide déroule l’arithmétique avec des chiffres publiés tirés de pages d’actionneurs réelles, puis la transforme en séquence de dimensionnement pour une articulation de robot.
Ce que le rapport de réduction fait au couple et à la vitesse
Un réducteur planétaire se trouve entre le rotor et l’articulation, et le rapport de réduction décrit combien de fois le rotor tourne pour un tour de la sortie. Un rapport de réduction de 10:1 signifie dix révolutions du rotor par révolution de sortie. Dans l’image idéale, sans pertes, l’échange est exact : le couple à la sortie est le couple moteur multiplié par le rapport, et la vitesse à la sortie est la vitesse moteur divisée par ce rapport. Multiplier le couple par dix, diviser la vitesse par dix, et la puissance mécanique traversant l’articulation reste là où le côté électrique l’a déposée.
Les engrenages réels ne sont pas sans pertes. Chaque étage planétaire porte des pertes d’engrènement, une traînée de roulements et des pertes de barbotage, si bien que le couple arrivant à la sortie reste en deçà de ce que le rapport de réduction promet sur le papier. Les fiches techniques absorbent ces pertes dans les lignes de couple nominal et de couple de crête, ce qui explique que les chiffres publiés sont déjà des valeurs côté sortie : le CubeMars AK80-64 publie 48 Nm de couple nominal et 120 Nm de couple de crête à la bride de sortie, derrière son étage 64:1, et non au rotor. La façon honnête de lire la page d’un actionneur à réducteur consiste donc à traiter chaque ligne de couple et de vitesse comme post-réducteur, et les lignes électriques — courant, tension, constante de couple — comme pré-réducteur.
Le rapport de réduction se cache aussi en pleine vue dans les noms de modèles des gammes CubeMars AK et AKH : un AK45-10 porte un étage 10:1, un AK45-36 un étage 36:1, un AKH70-48 un étage 48:1. Lire le nombre dans le nom avant d’ouvrir la page est une habitude qui mérite d’être prise, car le rapport de réduction est la spécification dont toutes les autres lignes côté sortie héritent.
Le côté sortie du réducteur
Cette séparation compte parce que deux pages d’aspect identique décrivent des machines différentes dès que le rapport de réduction entre en jeu. Le rotor à l’intérieur de l’AK80-64 tourne à jusqu’à 4800 rpm pour délivrer les 75 rpm publiés à la sortie ; l’encodeur sur l’arbre moteur compte 64 tours de rotor par tour de sortie. Lorsqu’un guide de sélection compare un kit frameless à entraînement direct à un module intégré à réducteur, la comparaison ne porte ses fruits que si les deux côtés sont énoncés au même arbre. L’article sur la courbe couple-vitesse de ce site traite de la façon dont la limite électrique façonne la courbe du moteur nu ; le présent texte reste de l’autre côté de l’engrènement, là où l’articulation vit réellement et là où l’inertie réfléchie se fait sentir.
L’extrémité à faible rapport de cet échange a sa propre économie. Un module à entraînement quasi direct garde le rapport de réduction proche des chiffres simples — la série CubeMars AKE se situe à 6:1 et 8:1 — et paie cela d’un couple de sortie plus faible mais d’une chaîne cinématique plus légère et plus transparente. Ce qu’un étage 8:1 achète en rétro-entraînabilité et en transparence d’effort, et ce qu’il coûte en couple, est traité en profondeur dans Actionneurs à entraînement quasi direct : ce qu’un rapport 8:1 apporte ; le présent guide couvre la règle générale à laquelle la philosophie QDD s’oppose.
Là où la multiplication cesse d’être gratuite
La multiplication du couple déplace aussi l’endroit où le point de fonctionnement se situe sur la courbe du moteur. Une articulation qui a besoin de 24 Nm de couple continu n’a pas besoin d’un moteur qui produit 24 Nm — elle a besoin d’un moteur dont le couple continu, multiplié par le rapport et par le rendement de l’étage, dépasse 24 Nm pendant que son appel de courant reste dans le budget thermique. Le volet thermique de ce budget, et la façon dont une courbe couple-vitesse sépare le fonctionnement continu du fonctionnement de crête, sont traités dans Couple continu ou couple de crête : cycle de service, limite thermique et courbe couple-vitesse. Le réducteur ne peut pas multiplier ce que le bobinage ne peut pas soutenir, et l’inertie réfléchie qu’il ajoute est la deuxième moitié de la même facture.
Inertie réfléchie : la loi quadratique au réducteur
Le rapport de réduction échange de la vitesse contre du couple à un taux linéaire. L’inertie ne suit pas cette règle. Toute inertie d’un côté d’un réducteur apparaît de l’autre côté multipliée ou divisée par le carré du rapport, et ce fait unique organise tout le problème de dimensionnement. Les ingénieurs appellent la valeur transformée l’inertie réfléchie : l’inertie qu’un composant devrait avoir, placé directement sur l’arbre analysé, pour produire le même comportement dynamique. Cette relation est la relation cinématique d’une transmission rigide idéale — la souplesse d’engrènement, l’élasticité et les pertes à l’intérieur des étages la déplacent dans le détail, et les endroits où ces effets du second ordre comptent sont signalés au fil du texte. Les deux transformations passent par le rapport de réduction, ce qui fait du choix du rapport une décision d’inertie autant qu’une décision de couple.
Pourquoi le rotor croît selon le carré
Partir de la sortie et regarder vers le moteur. L’inertie réfléchie du rotor, vue à l’arbre de sortie, est l’inertie du rotor multipliée par le carré du rapport de réduction. L’arithmétique est sans pitié : élever un petit rapport au carré et il ne se passe presque rien ; élever un grand rapport au carré et les nombres explosent. Un étage 6:1 multiplie l’inertie du rotor par 36. Un étage 64:1 la multiplie par 4096. L’inertie réfléchie n’est donc pas un raffinement dont seuls les analystes se soucient — entre un module 6:1 et un module 64:1, elle représente un facteur de plus de cent sur le même rotor physique.
La paire CubeMars AKH70 publiée rend la loi quadratique mesurable par une comparaison à rotor identique — non pas un test strict à variable unique, puisque le nombre d’étages et le rendement de transmission changent en même temps que le rapport, mais ce qu’une fiche technique offre de plus proche. L’AKH70-16 et l’AKH70-48 partagent un rotor : les deux pages publient la même inertie du rotor de 1170 g·cm², le même bobinage KV41, le même carter de 90 mm. La seule différence significative est le réducteur — un ensemble 16:1 à deux étages sur l’un, un ensemble 48:1 à trois étages sur l’autre. Réfléchir chaque rotor vers sa propre sortie et la pièce commune devient deux machines différentes : 16 au carré fait 256, et 256 × 1170 g·cm² fait 299520 g·cm² d’inertie réfléchie à la sortie de l’AKH70-16 ; 48 au carré fait 2304, et 2304 × 1170 g·cm² fait 2695680 g·cm² à la sortie de l’AKH70-48. Tripler le rapport a multiplié l’inertie réfléchie par neuf.
Voilà le véritable tarif des rapports élevés. L’AKH70-48 délivre 74 Nm de couple nominal contre 26 Nm pour l’AKH70-16 — un facteur de 2.85 — tandis que l’inertie réfléchie de ce même rotor, vue à l’arbre de sortie, a crû d’un facteur neuf. Le couple de crête raconte la même histoire : 222 Nm contre 78 Nm. Lorsqu’un concepteur d’articulation lit un module à rapport élevé comme un petit moteur doté d’un multiplicateur magique, la loi quadratique sur l’inertie réfléchie est la correction.
Pourquoi la charge rétrécit selon le carré
La même loi agit en sens inverse, et c’est cette direction qui est utile. Une inertie de charge sur l’arbre de sortie, vue depuis l’arbre moteur, est divisée par le carré du rapport de réduction. Une lourde jambe de robot qui présente 0.005 kg·m² à la hanche ressemble à un dixième de cela pour le rotor derrière un étage 10:1, parce que le rotor n’a à accélérer que sa part du mouvement — une tranche sur le carré du rapport. L’inertie réfléchie de la charge est un nombre bien plus petit que la charge immobile à l’articulation.
C’est pourquoi les articulations à réducteur entraînent des bras et des jambes qu’un moteur nu ne pourrait pas animer dynamiquement. Le réducteur ne rend pas seulement le couple abordable ; il réduit l’inertie réfléchie de la charge jusqu’à ce que le rotor puisse dominer le budget d’accélération. Et les deux effets quadratiques se rencontrent au milieu : l’inertie du rotor croît vers la sortie, l’inertie de la charge rétrécit vers le moteur, et le rapport de réduction qui équilibre les deux fait l’objet de la section suivante.
La paire AK45 comme second point de données
La paire AKH70 est la comparaison la plus propre parce que le rotor est partagé. La famille AK45 répète le schéma dans un format plus petit avec deux rotors différents. L’AK45-10 publie une inertie du rotor de 157.33 g·cm² derrière un étage 10:1, ce qui se réfléchit en 15733 g·cm² à la sortie ; l’AK45-36 publie 181.9 g·cm² derrière 36:1, ce qui se réfléchit en 235742.4 g·cm². Passer de 10:1 à 36:1 au sein de la même famille a multiplié l’inertie réfléchie par environ quinze, tandis que le couple nominal passait de 2.5 Nm à 8 Nm et que la vitesse à vide tombait de 180 rpm à 52 rpm. Le module 36:1 délivre un peu plus de trois fois le couple nominal, pour environ quinze fois l’inertie réfléchie côté sortie et 87 g de masse supplémentaire.
Appariement d’inertie : le rapport d’inertie charge-rotor
Placer les deux effets quadratiques côte à côte et un seul nombre sans dimension en résulte : le rapport d’inertie charge-rotor, calculé à un seul arbre. Diviser l’inertie réfléchie de la charge par l’inertie du rotor plus l’inertie du réducteur, le tout rapporté au même côté, et le rapport d’inertie indique quelle part du couple moteur est dépensée à accélérer la charge plutôt qu’à accélérer ses propres pièces tournantes. L’appariement d’inertie est la pratique qui consiste à maintenir ce rapport à l’intérieur d’une bande avec laquelle la boucle de commande peut vivre. L’inertie réfléchie est la devise dans laquelle les deux côtés sont comptés.
Lire le rapport d’inertie sur une fiche technique
Sur la page d’un actionneur intégré, le calcul est court parce que le fabricant publie l’inertie du rotor. Avec l’AKH70-16 entraînant une charge de hanche, l’inertie de charge réfléchie à l’arbre moteur est l’inertie de l’articulation divisée par 256, et le rotor apporte directement 1170 g·cm². Le rapport d’inertie est le premier divisé par le second. CubeMars imprime l’inertie du rotor pour les gammes AK, AKH et AKE, si bien qu’un acheteur peut mener cette vérification à partir des seules pages publiées — pas de démontage, pas de conjecture. Cette ligne publiée est le nombre le plus sous-utilisé d’une fiche technique d’actionneur, et c’est la seule donnée dont le rapport d’inertie ait besoin qu’un tableau de couple ne fournisse pas déjà. Une vérification bâtie dessus est une estimation de premier passage : un modèle complet ajouterait l’inertie du réducteur réfléchie au même arbre, ainsi que toute souplesse de transmission à laquelle l’application est sensible.
Une décision de convention raccourcit l’arithmétique : choisir un arbre et s’y tenir. Calculer à l’arbre moteur conserve l’inertie du rotor telle qu’imprimée et divise la charge par le carré de l’étage ; calculer à l’arbre de l’articulation conserve la charge telle que mesurée et multiplie le rotor par le même carré. L’inertie réfléchie diffère de ce facteur entre les deux arbres, mais le rapport d’inertie sort identique dans les deux cas — mélanger les points de référence en plein calcul est l’erreur la plus courante d’un premier passage de dimensionnement.
Ce que donne une articulation mal appariée
Lorsque le rapport d’inertie est élevé — une charge lourde derrière un rotor relativement léger — l’articulation devient un problème de réglage avant d’être un problème de résistance mécanique. La charge domine la réponse en fréquence et, combinée à la souplesse du réducteur et à un amortissement limité, elle peut attirer les résonances mécaniques vers la bande passante de la commande et allonger le temps d’établissement. Les gains doivent baisser, et l’articulation paraît molle exactement de la façon dont les chiffres de couple disaient qu’elle ne le serait pas.
Lorsque le rapport d’inertie est très faible, le gaspillage inverse apparaît : l’articulation dépense son courant à accélérer son propre rotor et ses propres engrenages, et la capacité de couple à l’articulation reste inutilisée — la conception peut porter plus de moteur que le mouvement n’en exige, même si certaines applications favorisent délibérément une inertie du rotor plus grande pour des raisons dynamiques ou de commande. Le budget de masse paie un rotor assez gros pour écraser la charge — parfois le bon choix, comme le montre la sous-section suivante, mais jamais un choix gratuit.
Le rapport d’inertie fonctionne donc comme une bande de vraisemblance plutôt que comme un chiffre cible. La pratique de sélection dans la littérature servo maintient la charge réfléchie dans un multiple modeste de l’inertie du rotor, et le plafond exact dépend de la boucle de commande, de la raideur du montage et du temps d’établissement que l’application tolère. Un bras collaboratif qui se stabilise vers une position fixe n’a pas les mêmes exigences qu’une articulation de jambe qui absorbe les impacts au poser du pied. Ce que la fiche technique donne, ce sont les données d’entrée ; la position de la bande est une décision d’application. C’est l’appariement d’inertie, et non le rapport d’inertie lui-même, qui est la discipline — le nombre est simplement l’endroit où la discipline se mesure.
Quand relâcher la cible
Deux situations justifient de sortir d’un rapport d’inertie confortable. La première est l’impact : une articulation de robot à pattes qui encaisse les frappes du sol à travers sa sortie réagit différemment lorsque le rotor est grand par rapport à la charge, parce que l’inertie du rotor réfléchie à la sortie redessine la façon dont la chaîne cinématique répond à la frappe. Les impacts appellent malgré tout une évaluation dynamique séparée — raideur de contact, raideur et amortissement du réducteur, souplesse de l’articulation et contrôleur façonnent tous le trajet de l’énergie d’impact à travers le train d’engrenages — si bien qu’une grande inertie de rotor réfléchie n’est pas en soi une protection pour les dents. La seconde est la transparence d’effort : une articulation d’exosquelette que l’opérateur doit rétro-entraîner à la main veut le plus petit rapport possible et le rotor le plus léger possible, ce qui est exactement l’argument de l’entraînement quasi direct. Les deux sont traités du côté applicatif dans Moteurs BLDC pour robot humanoïde : accorder couple, vitesse et encombrement.
Ce que coûte un rapport de réduction élevé : plafond de vitesse, jeu et masse
Un rapport de réduction élevé s’achète, il ne se donne pas. Trois coûts figurent sur la fiche technique elle-même — un plafond de vitesse, le jeu et la masse — et un quatrième, l’inertie réfléchie quadratique de la section précédente, n’apparaît qu’une fois l’arithmétique faite. Le rapport d’inertie auquel une articulation aboutit est réglé par le même cadran, parce que le rapport qui fait croître l’inertie réfléchie du rotor est celui qui réduit la charge réfléchie.
Le plafond de vitesse
Le rapport de réduction divise la vitesse du rotor par le même facteur dont il multiplie le couple, si bien qu’un rapport élevé plafonne la vitesse de l’articulation à la sortie. L’AK45-36 publie 52 rpm de vitesse à vide contre 180 rpm pour l’AK45-10 ; l’AKH70-48 publie 35 rpm contre 105 rpm pour l’AKH70-16. Une articulation de poignet qui doit tourner de plusieurs tours par seconde ne peut pas utiliser le rapport que sa demande de couple suggère, et la contrainte mord avant la marge de couple. La tension déplace quelque peu le plafond — l’AK80-64 publie 23 rpm de vitesse nominale sur un bus 24 V et 48 rpm sur 48 V, avec le même étage 64:1 — et les conséquences au niveau système de l’exploitation du bus le plus élevé sont traitées dans Actionneurs robotiques 48 V : modèles, bénéfices et contraintes. Un rapport d’engrenage est un engagement envers un plafond ; choisir le rapport de réduction, c’est choisir le plafond.
Le jeu et le budget de précision
Chaque engrènement comporte une petite quantité de jeu fonctionnel, publiée comme valeur de jeu. Les chiffres sont petits et sensibles à l’unité : la page de l’AK45-10 imprime 18 arcmin, celles de l’AK45-36 et des deux modules AKH70 impriment 12 arcmin, et la page de l’AK80-64 imprime le même ordre de jeu sous la forme 0.18 degrés. La page de l’AKE40-6 indique son jeu comme valant au plus 9 arcmin — le chiffre le plus serré de cette comparaison, ce qui fait partie du cahier des charges de l’entraînement quasi direct. Lus comme des angles à la sortie, ces nombres décident de la façon dont une articulation tient sa position lorsque la charge inverse son sens, et ils s’ajoutent au volet encodeur du budget de précision : la résolution que le contrôleur peut réellement voir est traitée dans Résolution d’encodeur à une articulation : bits, jeu et répétabilité.
Le jeu compte surtout dans les coins de l’enveloppe. Une articulation qui entraîne toujours dans le même sens ne ressent jamais son jeu ; une articulation qui s’inverse sous charge — un objet saisi repositionné, une jambe repoussée par le contact au sol — perd le jeu fonctionnel comme erreur de position à chaque inversion. Un rapport de réduction élevé ne signifie pas automatiquement plus de jeu par engrènement, mais atteindre un rapport profond demande généralement plus d’étages, et plus d’étages signifient plus de jeu d’engrènement au total, sauf à resserrer chaque étage.
Masse et encombrement
Le troisième coût imprimé est la masse. Au sein de la famille AK45, le module 36:1 pèse 349 g contre 262 g pour le module 10:1 ; au sein de la paire AKH70, le module 48:1 à trois étages pèse 1396 g contre 879 g. L’étage supplémentaire coûte de la masse en engrenages, roulements et longueur de carter — l’AKH70-48 mesure 81.5 mm de long contre 60.5 mm — et à une articulation de robot, cette masse est portée par l’articulation suivante vers l’extérieur. La densité de couple compense partiellement le tableau : l’AKH70-48 publie 159 Nm/kg de densité de couple de crête contre 88.74 Nm/kg pour l’AKH70-16, si bien que le module le plus lourd gagne encore en couple par kilogramme. Que cet échange se conclue dépend de l’endroit où la masse tombe sur le robot.
Lire les compromis du rapport de réduction sur des fiches techniques réelles
Les six modules ci-dessous couvrent l’étendue utile de cette discussion : deux paires de même famille qui isolent le rapport de réduction comme variable changeante, le point de référence de l’entraînement quasi direct, et l’extrême à rapport élevé. Toutes les lignes sont telles que publiées sur chaque page produit du fabricant et ont été recoupées auprès de ces pages en novembre 2026 ; la colonne d’inertie du rotor est la valeur côté moteur sur laquelle la loi quadratique opère.
| Modèle | Rapport de réduction | Couple nominal (Nm) | Couple de crête (Nm) | Vitesse à vide (rpm) | Inertie du rotor (g·cm²) | Poids (g) |
|---|---|---|---|---|---|---|
| AK45-10 V3.0 | 10:1 | 2.5 | 7 | 180 | 157.33 | 262 |
| AK45-36 V3.0 | 36:1 | 8 | 24 | 52 | 181.9 | 349 |
| AKH70-16 V1.0 | 16:1 | 26 | 78 | 105 | 1170 | 879 |
| AKH70-48 V1.0 | 48:1 | 74 | 222 | 35 | 1170 | 1396 |
| AKE40-6 KV90 | 6:1 | 1.8 | 5.5 | 330 | 188.78 | 140 |
| AK80-64 KV80 | 64:1 | 48 | 120 | 75 | 564.5 | 850 |
Lignes telles que publiées sur chaque page produit CubeMars. L’inertie du rotor est la valeur côté moteur ; la réfléchir vers la sortie signifie multiplier par le carré du rapport de réduction, si bien que les deux lignes AKH70 partagent un rotor et diffèrent d’un facteur neuf à la sortie. Le jeu n’est pas tabulé parce que les pages l’impriment en unités mixtes — arcmin sur la plupart des pages, degrés sur l’AK80-64 — et chaque chiffre est cité avec son unité dans le texte.
La paire AK45 : même famille, deux rapports
L’AK45-10 et l’AK45-36 partagent un diamètre de carter et une architecture de commande, si bien que les lignes isolent ce que le seul rapport de réduction change : couple nominal 2.5 Nm contre 8 Nm, vitesse à vide 180 rpm contre 52 rpm, masse 262 g contre 349 g. Le module 36:1 est le choix lorsque l’articulation est gourmande en couple et lente — un doigt proximal ou un axe de panoramique lent — tandis que le module 10:1 conserve assez de marge de vitesse pour une articulation plus rapide. Les deux modules ancrent aussi les extrémités opposées de l’échelle d’inertie réfléchie calculée plus haut : 15733 g·cm² contre 235742.4 g·cm² à la sortie. Recouper les lignes avec l’arithmétique précédente est la raison de les rassembler : la colonne du rapport de réduction plus celle de l’inertie du rotor reproduit chaque chiffre d’inertie réfléchie de ce texte.
La paire AKH70 : même rotor, nombre d’étages différent
La comparaison AKH70 est le cas rare où le fabricant publie deux réducteurs autour d’un même rotor, et le tableau sert de référence à rotor identique pour isoler ce que le rapport de réduction change : lignes d’inertie du rotor identiques, lignes de couple et de vitesse évoluant presque exactement du rapport, poids croissant avec l’étage ajouté. Lire la paire ensemble est la façon la plus rapide d’intérioriser la loi quadratique — le rapport a triplé, le couple a presque triplé et l’inertie réfléchie a crû neuf fois. Le cheminement par arbre creux, les deux encodeurs 21 bits et le reste de la plateforme partagée sont identiques, si bien que le choix se réduit proprement à la vitesse de l’articulation et au budget d’inertie. Le même raisonnement s’étend à toute famille qui partage un rotor entre plusieurs rapports : l’inertie réfléchie est la grandeur à calculer en premier.
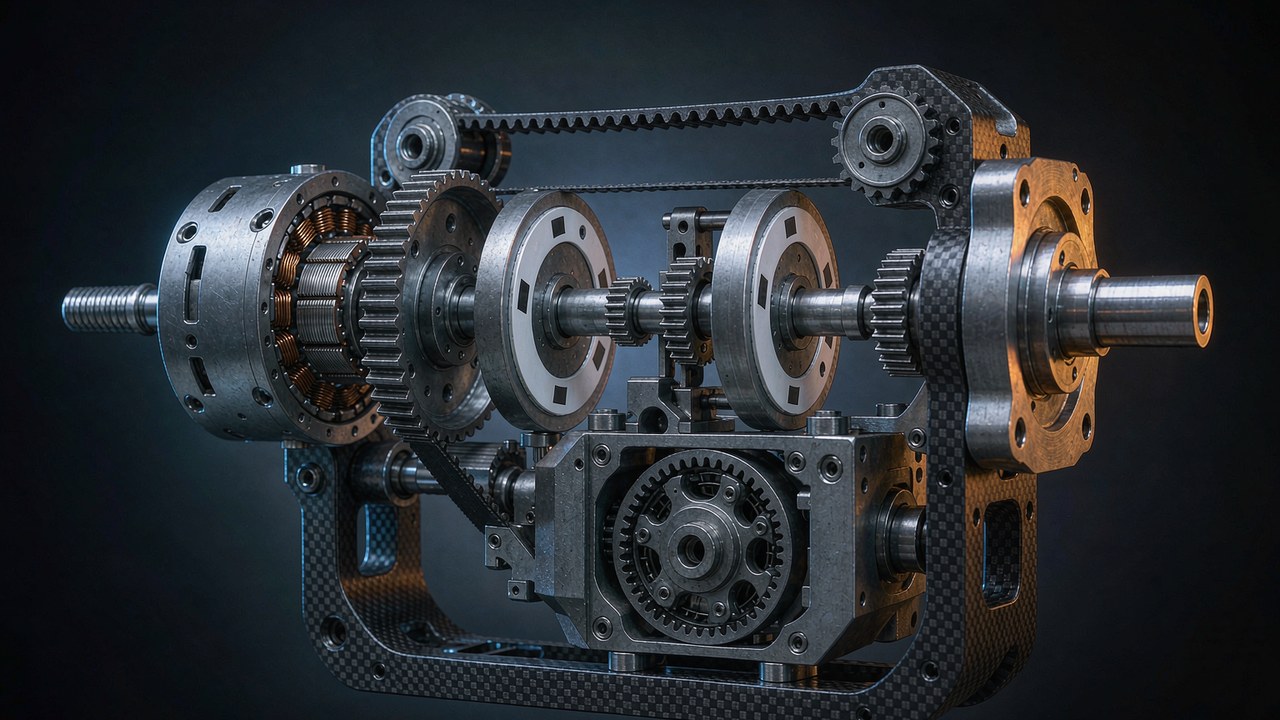
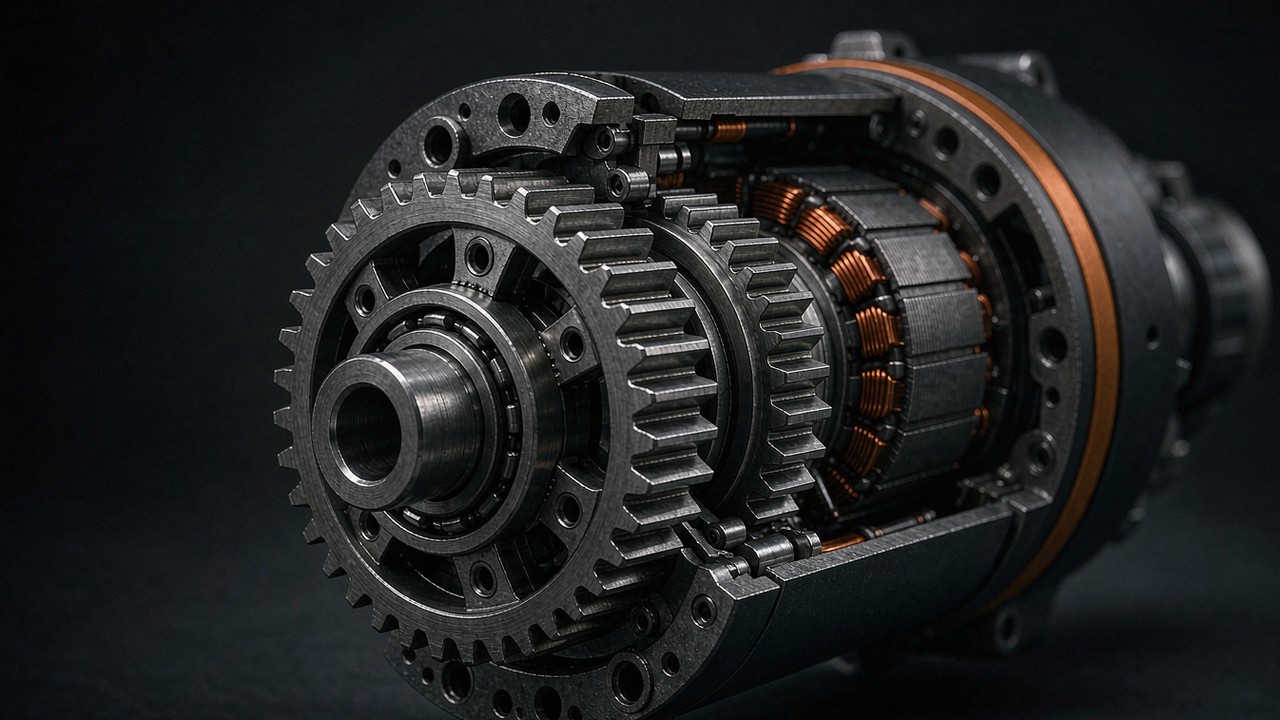
Le côté fabrication explique pourquoi ces chiffres tiennent. Le procédé de fabrication des engrenages derrière ces modules — taillage, traitement thermique et finition des étages planétaires — détermine le jeu et le rendement que le rapport promet sur le papier, et les images officielles d’usine ci-dessus montrent les étages sur lesquels tout cet article a fait de l’arithmétique.
La référence à faible rapport et l’extrême à rapport élevé
L’AKE40-6 se situe à l’extrémité entraînement quasi direct avec un étage 6:1 : 1.8 Nm de couple nominal, 330 rpm de vitesse à vide, une masse de 140 g et le jeu le plus serré de cet ensemble. Réfléchir son rotor de 188.78 g·cm² à travers 36 donne environ 6796 g·cm² à la sortie — la plus petite inertie réfléchie de cette comparaison, et la raison pour laquelle les articulations à faible rapport semblent directes. L’AK80-64 se situe à l’autre extrême : un étage 64:1 enveloppant un rotor de 564.5 g·cm², qui se réfléchit en 2312192 g·cm², tout en délivrant 48 Nm de couple nominal depuis un corps de 850 g au coût de rapport d’inertie le plus lourd de cette comparaison. Entre ces deux pôles, la plupart des articulations de robot trouvent leur réponse. Une comparaison plus approfondie, module par module, à travers la gamme AK est disponible dans Choisir un module articulaire : cinq actionneurs CubeMars de 190 g à 1.4 kg, et l’application d’entraînement de roue — où le rapport s’échange contre la capacité de charge radiale — est traitée dans Moteurs BLDC pour robot à roues : architecture, service et réduction.
Choisir un rapport de réduction : une séquence de dimensionnement
Les éléments ci-dessus s’assemblent en un ordre d’opérations. Dérouler cet ordre de haut en bas et le rapport de réduction se choisit de lui-même ; le dérouler dans le désordre et les erreurs se cumulent.
L’arithmétique en un seul endroit
| Grandeur | Formule | Lecture |
|---|---|---|
| Couple en sortie | Tout ≈ Tmotor × N × η | N est le rapport de réduction ; η est le rendement de l’étage |
| Vitesse en sortie | nout = nmotor / N | Les lignes de vitesse nominale et à vide sont des valeurs côté sortie |
| Inertie du rotor à l’arbre de sortie | Jout = Jrotor × N2 | La loi quadratique du côté moteur du réducteur |
| Inertie de la charge à l’arbre moteur | Jmotor = Jload / N2 | La même loi quadratique, vue depuis l’autre extrémité |
| Rapport d’inertie charge-rotor | RJ = Jload,reflected / Jmotor | Jmotor suit le modèle du système — un premier passage utilise la seule inertie du rotor publiée |
Étape un : la demande de couple à l’articulation
Partir du cas de charge, et non de la page moteur. Les couples de gravité, les couples d’accélération et toutes les forces de contact externes s’additionnent à l’arbre de l’articulation ; la valeur continue dimensionne la charge thermique et la valeur de crête dimensionne l’événement d’impact ou d’accélération. Ce n’est qu’ensuite que vient la division par les rapports candidats : le module doit publier des couples nominal et de crête supérieurs à la demande après ses propres pertes, et c’est le volet continu de cette vérification qui fait échouer en premier les modules à rapport élevé — non par manque de multiplication, mais parce que le bobinage derrière l’étage ne peut pas soutenir le courant. Le rapport de réduction divise la demande vers le côté moteur ; le bobinage doit faire face à ce qui y atterrit. La logique générale de sélection côté couple est exposée dans Comment choisir un actionneur robotique à couple élevé.
Étape deux : le plafond de vitesse
Vérifier ensuite la vitesse de l’articulation, parce qu’elle échoue en silence. La vitesse à vide divisée par le rapport fixe la vitesse la plus élevée à laquelle l’articulation pourra un jour se déplacer ; une demande de 300 degrés par seconde demande environ 50 rpm de vitesse de sortie avec marge, ce qui exclut déjà les rapports les plus profonds du tableau. Les marges de vitesse s’érodent sous charge à mesure que le point de fonctionnement monte sur la courbe couple-vitesse, si bien que le plafond se budgète à la condition nominale, et non à vide. Budgéter le plafond à l’articulation, puis remonter à travers le rapport de réduction vers le côté rotor.
Étape trois : la vérification d’inertie
Couple et vitesse étant validés, calculer le rapport d’inertie charge-rotor à l’aide de la ligne d’inertie du rotor publiée. Réfléchir la charge vers l’arbre moteur en divisant par le carré du rapport de réduction, puis comparer à l’inertie du rotor et du réducteur pour obtenir le rapport d’inertie sous sa forme habituelle. Si le nombre se situe loin de la bande de confort, changer de rapport avant de changer de taille de moteur — un rapport plus petit répare souvent une articulation molle à masse plus faible, et un rapport plus grand peut sauver un rotor qui se noie dans la charge. La même vérification attrape aussi l’inertie du réducteur : la ligne de rotor publiée n’inclut pas l’étage, et sur les rapports profonds, les engrenages eux-mêmes peuvent s’ajouter au côté moteur du rapport d’inertie. Cette vérification est gratuite sur le papier et coûteuse à découvrir tard, parce que l’inertie réfléchie de la charge est la grandeur contre laquelle la boucle de commande pousse réellement.
Étape quatre : jeu, masse et montage
Terminer par les coûts imprimés : le jeu face à la précision d’inversion dont l’application a besoin, la masse face à ce que portent les articulations situées plus à l’extérieur, et l’enveloppe du carter face au logement de l’articulation. Un rapport qui passe les trois premières vérifications mais échoue ici reste une refonte à faire — mieux vaut la découvrir avant la commande qu’après l’essai sur banc.
La séquence se généralise au-delà des articulations de robot : tous les moteurs BLDC entraînant une charge à réducteur — une tourelle pan-tilt, un actionneur de vanne, un moyeu de roue — suivent les mêmes quatre vérifications, le rapport d’inertie étant pondéré différemment selon la façon dont la charge s’inverse. Le réducteur est l’endroit le moins cher pour acheter du couple et le plus cher pour acheter de la vitesse ; le rapport de réduction est le cadran qui fixe le prix de chacun.
À retenir
- Un rapport de réduction multiplie le couple en sortie et divise la vitesse en sortie du même facteur.
- L’inertie du rotor réfléchie à l’arbre de sortie croît avec le carré du rapport de réduction.
- L’inertie de la charge vue depuis l’arbre moteur rétrécit avec le carré du même rapport.
- Les rapports élevés échangent plafond de vitesse, jeu, masse et réponse dynamique contre du couple.
- Le dimensionnement d’une articulation de robot pondère ensemble couple, vitesse, rapport d’inertie charge-rotor et contraintes mécaniques, la ligne d’inertie du rotor publiée servant de point d’entrée.
Questions fréquentes
QQue fait un rapport de réduction au couple ?
Il multiplie le couple à la sortie par le rapport, moins les pertes d’engrenage, et divise la vitesse par le même facteur — si bien que le produit du couple et de la vitesse, la puissance mécanique, reste à peu près constant. La ligne de couple nominal de la page AK45-10, 2.5 Nm, est déjà la valeur côté sortie derrière son étage 10:1 ; le rotor à l’intérieur en produit moins, et l’étage la multiplie vers le haut.
QQu’est-ce que l’inertie réfléchie ?
C’est l’inertie d’une pièce tournante vue depuis l’autre côté d’un réducteur. Un rotor derrière un rapport N apparaît à la sortie avec son inertie multipliée par N au carré ; une charge à la sortie apparaît au moteur avec son inertie divisée par N au carré. La paire CubeMars AKH70 montre la première direction avec des chiffres publiés : le même rotor de 1170 g·cm² se réfléchit en 299520 g·cm² derrière 16:1 et en 2695680 g·cm² derrière 48:1, si bien que l’inertie réfléchie d’un seul rotor diffère d’un facteur neuf. Derrière chaque ligne de couple publiée, l’inertie réfléchie du rotor fait partie de ce que le variateur doit déplacer ; la traiter comme une charge supplémentaire cachée est la lecture la plus sûre.
QPourquoi l’inertie réfléchie croît-elle avec le carré du rapport de réduction ?
Parce que l’énergie cinétique et l’accélération passent toutes deux deux fois à travers le rapport. Pour accélérer la sortie d’une quantité donnée, le rotor doit accélérer de cette quantité fois N, et le couple nécessaire au rotor évolue avec le rapport une fois pour la relation de vitesse et une fois pour la relation de couple — deux facteurs N, d’où N au carré. C’est la même symétrie qui réduit l’inertie réfléchie d’une charge à une fraction de sa valeur vue depuis l’arbre moteur.
QQuel est un bon rapport d’inertie charge-rotor ?
Cela dépend de la boucle de commande et de l’application, mais le principe directeur est l’équilibre : l’articulation devrait dépenser son courant à accélérer la charge, et non son propre rotor, sans laisser la charge dominer la réponse en fréquence. La pratique de sélection servo maintient la charge réfléchie dans un multiple modeste de l’inertie du rotor, et les pages du fabricant publient la ligne d’inertie du rotor précisément pour que ce rapport puisse être calculé avant l’achat. Une fois le rapport d’inertie calculé, il resserre la sélection plus vite que n’importe quel chiffre de couple. Les articulations qui absorbent des impacts ou qui doivent se rétro-entraîner de façon transparente justifient de se situer hors de la bande habituelle, dans des directions opposées. Entre les deux modes de défaillance, le rapport d’inertie est symétrique : trop élevé et la charge mène l’articulation, trop faible et le rotor la mène.
QUn rapport de réduction plus élevé signifie-t-il plus de couple ?
Plus de couple à la sortie, oui — mais pas proportionnellement indéfiniment, et jamais au-delà de ce que le bobinage soutient. Entre l’AKH70-16 et l’AKH70-48, tripler le rapport a multiplié le couple nominal par 2.85, et non par trois, et a multiplié l’inertie réfléchie par neuf. Le rapport de réduction achète du couple en dépensant de la vitesse, du budget de jeu, de la masse et de la transparence d’inertie ; la fiche technique fixe le prix de chacun.
QComment le rapport de réduction affecte-t-il le jeu ?
Le rapport lui-même ne fixe pas le jeu fonctionnel — la géométrie des engrenages et le nombre d’étages le font. Les chiffres publiés des modules comparés ici vont d’au plus 9 arcmin sur l’AKE40-6 à 18 arcmin sur l’AK45-10, la page de l’AK80-64 imprimant 0.18 degrés. Ce qu’un rapport de réduction plus profond change, c’est la façon dont ce jeu angulaire est atteint : plus d’étages signifient généralement plus de jeu d’engrènement total, tandis qu’un seul étage à faible rapport tient les chiffres les plus serrés.
Le dimensionnement d’une articulation est une chaîne de décisions, et le rapport de réduction est le maillon qui relie le budget de couple au budget de commande. D’un côté se trouve l’arithmétique thermique et de cycle de service du bobinage ; de l’autre, la résolution d’encodeur et le jeu qui décident de ce que le contrôleur peut voir. Dérouler la chaîne dans l’ordre — couple, plafond de vitesse, rapport d’inertie, coûts imprimés — et chaque maillon contraint le suivant vers un module qui s’assemble du premier coup.