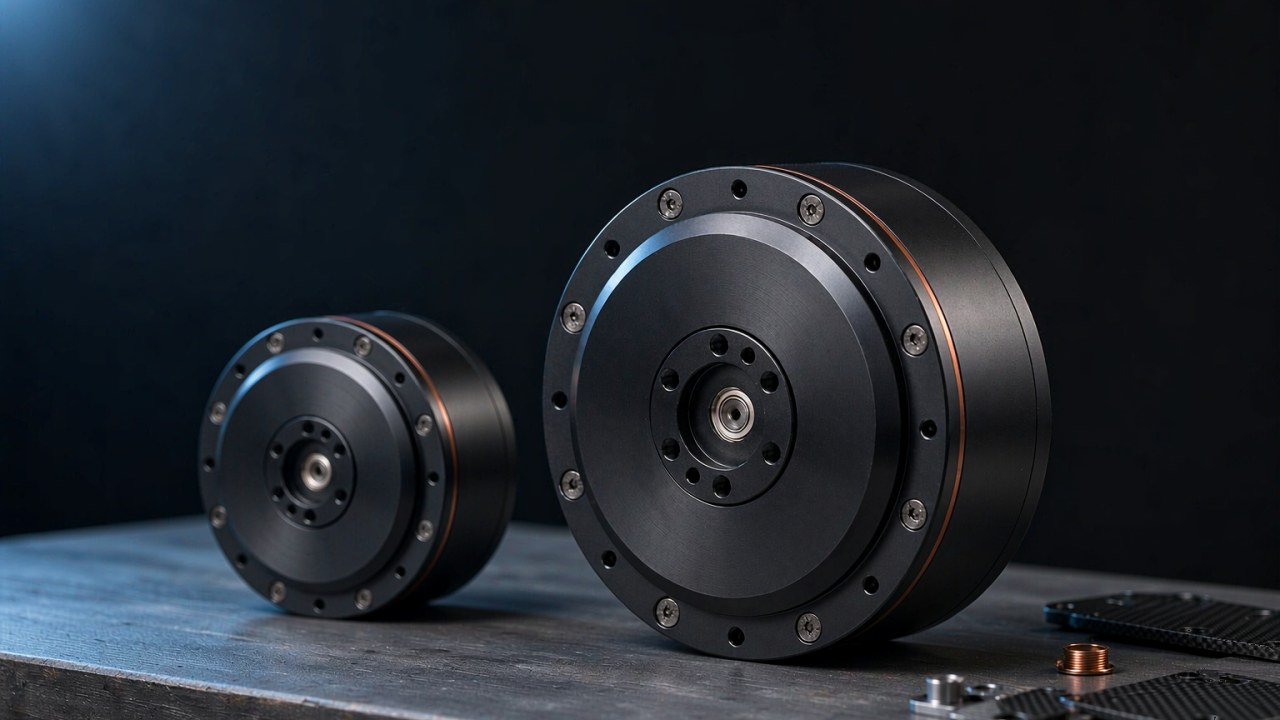
La série AKE de CubeMars descend désormais jusqu’à 140 g. Deux nouveaux modules, l’AKE40-6 KV90 et l’AKE50-8 KV110, se placent sous l’AKE60-8 de 260 g qui occupait auparavant le bas de la famille. Tous deux sont des actionneurs QDD compacts construits autour d’un étage planétaire à faible rapport, tous deux fonctionnent sur un bus de 24 V, et tous deux laissent le carter et la carte de commande hors du module, de sorte que le châssis peut être conçu autour d’eux. Ce guide compare les deux sur les valeurs au regard desquelles une articulation portée est habituellement présélectionnée — masse, couple, rapport de réduction, couple de rétro-entraînement et jeu — et maintient les applications publiées par le fabricant séparées des vérifications au niveau système qui restent à faire.
Réponse rapide
L’AKE40-6 KV90 est le plus léger des deux, à 140 g, avec un étage planétaire 6:1, 1.8 Nm de couple nominal et 5.5 Nm de couple de crête à 260 rpm en nominal et 330 rpm à vide. L’AKE50-8 KV110 pèse 190 g et utilise un étage 8:1, délivrant 2.5 Nm en nominal et 7.5 Nm en crête à 240 rpm en nominal et 320 rpm à vide. Tous deux maintiennent le jeu à 0.15° et tous deux sont annoncés en 24 V.
Le partage est délibéré, et il est visible dans les chiffres publiés plutôt que déduit du seul rapport. Le module 6:1 est annoncé à 5.5 Nm de crête avec 0.05 Nm de couple de rétro-entraînement ; le module 8:1 à 7.5 Nm de crête avec 0.09 Nm. Un rapport plus faible réduit généralement l’inertie ramenée, mais les deux valeurs reflètent aussi des moteurs et des détails de transmission différents, si bien que l’écart ne peut pas être attribué au rapport seul.
Aucun des deux actionneurs QDD compacts n’embarque de carter ni de carte de commande intégrée. C’est un choix de conception plutôt qu’une lacune : un châssis d’exosquelette est façonné autour d’un membre, et un module qui se boulonne sur une platine sur mesure gagne davantage à partir d’une base moteur nue qu’à partir d’un carter universel.
Pourquoi deux actionneurs de la classe 200 g prolongent la série AKE
Ce que la série couvrait auparavant
Jusqu’à l’arrivée de ces deux modules, la famille AKE commençait à 260 g. L’AKE60-8 KV80 couvrait le bas de la gamme avec 5 Nm en nominal et 12.5 Nm en crête, l’AKE80-8 KV30 passait à 570 g et 12 Nm en nominal sur un bus de 48 V, et l’AKE90-8 KV35 coiffait la gamme à 1400 g avec 55 Nm en nominal et 170 Nm en crête. Sous 260 g, la famille n’offrait rien, si bien que les plus petites articulations Exosquelette — doigts, poignets, chevilles, orthèses de pied tombant — étaient généralement servies par des kits frameless ou par des transmissions à courroie et à câble, parce que chaque option AKE était plus grande que l’articulation qu’elle devait entraîner.
Ce que les deux nouveaux modules changent
Un actionneur QDD compact de 140 g change l’arithmétique à l’extrémité d’un membre, à condition que le reste de l’assemblage soit compté avec lui. Une masse placée à un poignet ou à une cheville est accélérée à chaque pas, et plus elle est éloignée du tronc, plus elle coûte à porter. Mais 140 g désigne le module, pas l’articulation assemblée : platines, fixations, câblage et électronique de commande s’ajoutent tous à ce chiffre. Un moteur monté à distance et entraînant l’articulation par un câble Bowden constitue une architecture différente, avec ses propres conséquences en matière de masse, de frottement et de commande, et la masse du module seule ne tranche pas laquelle des deux dispositions est la plus légère ou la plus facile à porter. Ce que le module plus petit offre, c’est une longueur axiale de 24.5 mm, ce qui peut aider au logement lorsque l’articulation doit rester compacte.
L’actionneur QDD compact de 190 g remplit la même fonction une taille au-dessus. À 22.5 mm, il est plus fin le long de l’axe que son cadet malgré un diamètre plus grand, ce qui peut convenir à une orthèse qui doit rester au plus près du membre. Savoir si cela vaut les 50 g supplémentaires dépend du châssis, de l’orientation du montage et de l’espace nécessaire aux connecteurs et au cheminement des câbles.
Pourquoi un module 6:1 et un module 8:1 arrivent ensemble
Deux rapports couvrent deux exigences de couple et de vitesse différentes plutôt que deux catégories d’articulations figées. Un étage 6:1 laisse davantage de vitesse de sortie en place et réduit généralement l’inertie ramenée, ce qui est utile lorsqu’une articulation parcourt un grand arc avec peu de charge. Un étage 8:1 échange une partie de cette vitesse contre une multiplication du couple, ce qui convient à une articulation qui a besoin de plus de sortie à une vitesse plus basse. Le choix entre les deux pour une articulation donnée se règle sur son profil couple-vitesse et son cycle de service ; le rapport est une donnée d’entrée de cette décision, pas la réponse.
AKE40-6 KV90 et AKE50-8 KV110 : spécifications côte à côte
Le tableau ci-dessous place les deux nouveaux actionneurs QDD compacts face aux trois tailles AKE existantes. Les valeurs sont celles publiées par le fabricant pour chaque modèle ; lorsqu’une valeur manque, elle est laissée de côté plutôt qu’estimée.
| Spécification | AKE40-6 KV90 | AKE50-8 KV110 | AKE60-8 KV80 | AKE80-8 KV30 | AKE90-8 KV35 | Unité |
|---|---|---|---|---|---|---|
| Tension nominale | 24 | 24 | 24 | 48 | 48 | V |
| Puissance nominale | 50 | 65 | 95 | 188 | 700 | W |
| Couple nominal | 1.8 | 2.5 | 5 | 12 | 55 | Nm |
| Couple de crête | 5.5 | 7.5 | 12.5 | 30 | 170 | Nm |
| Courant nominal | 2.5 | 3 | 4.8 | 4.8 | 21 | A |
| Courant de crête | 8 | 9 | 12 | 12 | 72 | A |
| Vitesse nominale | 260 | 240 | 180 | 150 | 120 | rpm |
| Vitesse à vide | 330 | 320 | 240 | 195 | 210 | rpm |
| Rapport de réduction | 6:1 | 8:1 | 8:1 | 8:1 | 8:1 | — |
| Jeu | 0.15 | 0.15 | 0.15 | 0.15 | 0.15 | ° |
| Masse | 140 | 190 | 260 | 570 | 1400 | g |
| Diamètre extérieur | 51 | 61.2 | 69 | 87 | 107.5 | mm |
| Longueur axiale | 24.5 | 22.5 | 25 | 32 | 43.5 | mm |
| Paires de pôles | 14 | 14 | 14 | 21 | 21 | — |
Valeurs publiées sur les pages produit du fabricant pour chaque modèle AKE. Le jeu est donné en degrés ; la série AKE est publiée à 9 arcmin, ce qui équivaut à 0.15°. Le KV figure dans le nom du modèle plutôt que d’être répété en colonne. Les valeurs de couple sont prises côté articulation du réducteur, et non à l’arbre moteur.
Une mise en garde s’applique aux lignes de couple. Le couple nominal doit être interprété dans les conditions de fonctionnement et thermiques spécifiées par le fabricant, et non comme une valeur pouvant être tirée en continu dans n’importe quelle installation. La sélection d’une articulation doit aussi tenir compte du profil couple-vitesse requis, du cycle de service, des conditions de montage et de refroidissement et des charges transitoires ; le couple de crête ne doit pas être traité comme une valeur de fonctionnement continu.
Lues ensemble, les deux premières colonnes se ressemblent : 50 g de masse, 0.7 Nm de couple nominal et un seul cran de rapport de réduction les séparent. C’est la ligne de tension qui sépare la famille : les deux nouveaux modules et l’AKE60-8 fonctionnent en 24 V, tandis que l’AKE80-8 et l’AKE90-8 sont publiés en 48 V. Sur un appareil porté alimenté par batterie, cette ligne change l’architecture d’alimentation. Un dispositif qui mélange les deux a besoin d’une disposition compatible, qu’il s’agisse de packs séparés, d’un convertisseur DC-DC ou d’une autre conception, et ce choix relève du système plutôt que du module.
Les lignes de courant sont des données d’entrée pour le choix du variateur plutôt qu’une règle de sélection. Un courant nominal de 2.5 A sur l’AKE40-6 et de 3 A sur l’AKE50-8 décrit le courant continu ; 8 A et 9 A décrivent le courant de crête. Le variateur doit supporter le courant continu spécifié et le courant de crête requis pendant la durée correspondante, avec un déclassement thermique, une compatibilité de tension et une protection adaptés à l’installation. Les valeurs publiées ne déterminent pas à elles seules la taille du variateur, et elles ne décrivent pas le comportement de l’articulation sous une perturbation. Ce qui peut être affirmé est plus étroit : un actionneur QDD compact tirant 3 A en continu représente une charge modérée pour un pack qui alimente aussi des capteurs et un contrôleur, ce qui est une affirmation sur le courant appelé et non sur le dimensionnement de l’électronique.
Masse et diamètre extérieur évoluent en sens opposé entre les deux : l’AKE50-8 est 50 g plus lourd et 10.2 mm plus large, mais 2 mm plus fin le long de l’axe. Une articulation qui doit rester serrée contre un membre peut préférer le module plus fin ; une articulation disposant d’un dégagement radial peut accepter le plus large.
La gamme AKE en un coup d’œil : de 140 g à 1.4 kg
Les cinq modules forment une échelle en masse et en couple de sortie plutôt que cinq produits interchangeables. En bas, l’Actionneur à entraînement quasi direct CubeMars AKE40-6 KV90 est publié à 1.8 Nm en nominal et 5.5 Nm en crête, la sortie la plus faible de la famille. L’Actionneur à entraînement quasi direct CubeMars AKE50-8 KV110 porte cela à 2.5 Nm en nominal et 7.5 Nm en crête à 190 g. Au-dessus, l’Actionneur à entraînement quasi direct CubeMars AKE60-8 KV80 à 260 g est publié à 5 Nm en nominal et 12.5 Nm en crête, l’Actionneur à entraînement quasi direct CubeMars AKE80-8 KV30 à 570 g à 12 Nm en nominal et 30 Nm en crête, et l’Actionneur à entraînement quasi direct CubeMars AKE90-8 KV35 à 1400 g à 55 Nm en nominal et 170 Nm en crête. CubeMars publie aussi un ensemble d’applications pour chaque modèle, des entraînements de doigt et de poignet au bas de la gamme jusqu’à l’assistance de hanche au sommet ; ce sont les orientations indiquées par le fabricant, et la section sur les articulations ci-dessous les maintient séparées de toute déduction tirée des spécifications.
L’écart que comblent les deux actionneurs QDD compacts fait 120 g de large. La bande allant de l’AKE60-8 vers le haut était déjà couverte par un guide de sélection qui commence à 260 g et va jusqu’à 1.4 kg ; sous cette ligne, il n’y avait aucun module AKE. Un actionneur QDD compact dans la bande de 140 g à 190 g ajoute la même architecture au bas de la gamme — un étage planétaire à faible rapport, une base moteur nue et pas de carter.
La densité de couple sépare davantage les extrémités de l’échelle que la masse. L’AKE90-8 est publié jusqu’à 121 Nm/kg, ce qui découle de 170 Nm de crête dans un ensemble de 1400 g. Au bas de la gamme, le rapport entre couple de crête et masse est plus faible — environ 39 Nm/kg pour les deux nouveaux modules, 39.3 Nm/kg pour l’AKE40-6 et 39.5 Nm/kg pour l’AKE50-8 —, si bien que le couple absolu est modeste et que la masse à accélérer avec lui l’est aussi. La raison pour laquelle le rapport est plus bas à cette extrémité tient au bobinage, aux roulements et à la conception de l’étage d’engrenages, et le tableau publié n’y répond pas ; nommer une cause unique dépasserait les données. Ce que les chiffres étayent, c’est le compromis qu’opère un actionneur QDD compact au bas d’une gamme : moins de couple à délivrer, et moins de masse portée pour le délivrer.
140 g contre 190 g : où va la masse sur un actionneur QDD compact
Cinquante grammes ressemblent à une erreur d’arrondi à côté d’un module de 570 g, et sur un banc d’essai, cela en est une. À l’extrémité d’un membre, cela compte davantage, parce que la masse y est portée à chaque mouvement et que la pénalité croît avec la distance au tronc. Deux réserves ramènent ce chiffre à sa juste proportion : 140 g et 190 g sont des masses de module, pas des masses d’articulation assemblée, et platines, fixations, câblage et électronique s’ajoutent aux deux. La comparaison utile porte sur deux assemblages complets, pas sur deux masses de fiche technique.
La dimension axiale compte autant que la masse. Un module de 24.5 mm laisse plus de place à l’intérieur d’un vêtement qu’un empilement moteur, réducteur et accouplement, et l’AKE50-8 à 22.5 mm est plus court encore. Cela peut aider une orthèse à rester plate sur l’articulation, mais le profil final est fixé par la platine, l’orientation du montage, les connecteurs et l’espace laissé au câblage, si bien que la longueur axiale est un avantage de départ plutôt qu’une enveloppe définitive.
Le choix entre les deux part généralement du couple dont l’articulation a besoin à la vitesse de mouvement du porteur. Un actionneur QDD compact 6:1 à 1.8 Nm nominal est l’option à plus faible couple, ce qui le rend utile à évaluer lorsque une faible masse de module et un besoin de couple réduit sont prioritaires ; le module 8:1 à 2.5 Nm nominal est l’option retenue lorsqu’il faut plus de couple de sortie dans une enveloppe compacte comparable. Lorsque l’exigence se situe entre les deux, la masse tranche généralement, et le module de 140 g a l’avantage — à condition que l’articulation assemblée satisfasse encore à ses exigences de couple-vitesse et de cycle de service.
6:1 contre 8:1 : vitesse, couple et rétro-entraînement à 0.05 Nm et 0.09 Nm
Les deux actionneurs QDD compacts diffèrent par le rapport de réduction, le couple de sortie nominal et le couple de rétro-entraînement publié. Un rapport de réduction plus faible peut généralement réduire l’inertie ramenée du moteur, mais le comportement réel en rétro-entraînement dépend aussi des caractéristiques du moteur, du frottement de la transmission et du rendement. Les valeurs publiées de 0.05 Nm et 0.09 Nm décrivent ces modèles précis ; elles ne doivent pas être attribuées au seul rapport de réduction. Ce que le rapport fixe directement, c’est la vitesse et le couple en sortie : l’étage 6:1 de l’AKE40-6 transforme la vitesse moteur à vide en 330 rpm à l’articulation, et l’étage 8:1 de l’AKE50-8 donne 320 rpm à l’articulation en échange de 7.5 Nm de couple de crête.
Le couple de rétro-entraînement est la valeur la plus souvent utilisée pour distinguer un actionneur QDD compact d’un servo à engrenages, et la comparaison est juste en direction plutôt qu’en valeur absolue. Un rapport dans les dizaines ou les centaines ramène le moteur et le réducteur à la sortie, et un porteur qui déplace l’articulation doit travailler contre cette charge ramenée ; un étage à faible rapport maintient la charge ramenée plus petite. La résistance qu’affiche un servo à fort rapport donné dépend toujours de son moteur, de sa transmission et de son état de commande, si bien que les valeurs publiées ici se lisent mieux comme une comparaison entre ces deux modules que comme un classement général des architectures.
Le compromis se pose différemment à chaque articulation, et les applications publiées pointent dans des directions différentes. Un poignet ou un doigt parcourt un grand arc avec peu de charge, ce qui rend la vitesse de sortie supplémentaire du module 6:1 plus exploitable ; un genou ou un coude travaille sur un arc plus étroit contre une charge plus grande, ce qui rend le couple supplémentaire du module 8:1 pertinent. Ce sont des points de départ tirés des chiffres et des applications publiés, et non la démonstration qu’un module satisfait au cas de charge d’une articulation particulière. La mécanique derrière l’inertie ramenée et ce qu’un rapport fait à la charge ressentie par un porteur sont traités dans Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte.
Les valeurs publiées de couple de rétro-entraînement fournissent un point de départ utile pour comparer les deux modules, mais elles ne permettent pas d’établir ce qu’un exosquelette assemblé fera ressentir à la personne équipée. La résistance perçue dépend aussi du frottement de la transmission, de l’alignement de l’articulation, de la vitesse de mouvement, de l’état de commande et du mécanisme environnant. Les systèmes portés par une personne exigent une validation au niveau de l’articulation complète et du dispositif, et c’est à ce niveau que les chiffres ci-dessus sont destinés à être utilisés.
Jeu de 9 arcmin et ce qu’il signifie au poignet
Les deux modules sont publiés avec 9 arcmin de jeu, soit 0.15°. Rapporté à une course d’articulation de 90°, c’est une petite valeur angulaire nominale — environ un six centième de la course —, mais son effet pratique dépend du mécanisme de l’articulation, du placement des capteurs, de la stratégie de commande et des inversions de charge. La valeur seule n’établit ni la précision de positionnement ni la stabilité de la commande en effort.
Le jeu devient plus visible aux axes distaux, où une petite erreur angulaire se transforme en déplacement plus grand à l’extrémité d’un segment. Sur un levier de 40 mm, 0.15° correspond à environ 0.1 mm de jeu en sortie. Il s’agit d’une conversion géométrique idéalisée et non d’une mesure de ce qu’un porteur perçoit, car le seuil dépend de l’articulation, de la tâche et de l’interface ; le même jeu sur une articulation de hanche à long segment compterait encore différemment. C’est une raison pour laquelle l’actionneur QDD compact plus petit mérite d’être évalué pour le travail de la main et du poignet, où le déplacement absolu reste faible.
Pour un actionneur QDD compact, la valeur fixe aussi une attente. Un étage planétaire à faible rapport n’est pas une transmission sans jeu, et une conception qui exige que la sortie tienne sa position sous une charge inversée doit prévoir 0.15° de mouvement d’abord. Une commande en boucle fermée peut réduire l’effet lorsque la boucle se ferme sur la sortie, mais elle ne supprime pas le jeu mécanique : la compensation ou la perception de la zone morte dépend de l’emplacement du capteur, de la manière dont la boucle est fermée, de la fréquence des inversions de charge et de la rigidité du mécanisme environnant.
Bus 24 V, courant nominal et dimensionnement du variateur pour un actionneur QDD compact
Pour un actionneur QDD compact sur un appareil porté, un bus de 24 V est le choix pratique lorsque le dispositif fonctionne sur un pack de batteries assez petit pour être porté. L’AKE40-6 appelle 2.5 A en nominal et 8 A en crête, l’AKE50-8 appelle 3 A en nominal et 9 A en crête. Les deux valeurs servent des usages différents : le courant nominal décrit la charge thermique continue, tandis que le courant de crête décrit une exigence de courte durée dont la durée et le déclassement thermique doivent être spécifiés pour l’installation. Aucune des deux valeurs ne dimensionne à elle seule un variateur, et aucune ne décrit le comportement de l’articulation lorsque le porteur est perturbé.
Aucun des deux modules n’est livré avec une carte de commande, si bien que l’électronique fait partie de la conception du système plutôt que du module. C’est cohérent dans toute la gamme AKE et c’est ce qui permet à un contrôleur de servir plusieurs articulations — mais seulement après vérification de l’enveloppe électrique. Les deux nouveaux modules utilisent 14 paires de pôles, ce qui fixe la fréquence électrique à une vitesse d’articulation donnée ; une carte partagée doit encore être vérifiée au regard des paramètres électriques de chaque module, de la méthode de commande, de la tension de bus, de la capacité en courant continu et en crête, de la plage de vitesse électrique et des réglages de protection. Il en va de même pour les trois modèles AKE plus grands : CubeMars liste une carte de commande distincte pour la série, si bien que le schéma de commande est fixé par l’électronique retenue pour le châssis.
Montage : trous taraudés et trous traversants sur la base moteur
La base moteur de chaque actionneur QDD compact comporte des trous taraudés et des trous traversants, ce qui permet de fixer le module par l’un ou l’autre côté et de le monter dans les deux sens. Pour une articulation d’exosquelette, c’est plus utile que cela n’en a l’air : une orthèse doit souvent être assemblée autour d’un membre, et un module qui peut être boulonné depuis l’extérieur d’une plaque de carbone comme depuis l’intérieur offre au concepteur du châssis un choix de chemin de charge.
Aucun des deux actionneurs QDD compacts ne comporte d’alésage traversant la sortie. Les trous traversants sont dans la base, pour les fixations ; une articulation qui a besoin de faire passer un câble par son propre axe doit se tourner vers une autre famille. Cette distinction compte lorsqu’une conception demande de faire cheminer le câblage des capteurs ou de l’actionneur par le centre de l’articulation, et il vaut la peine de la trancher avant de figer la géométrie du châssis.
À quelle articulation chaque modèle convient : pied tombant, main et assistance au genou
Les deux actionneurs QDD compacts diffèrent par la masse et le couple de sortie, et CubeMars publie un ensemble d’applications pour chacun. Le tableau ci-dessous garde les applications publiées dans une colonne propre et sépare les rôles d’articulation qui en découlent, afin que les deux puissent être lus indépendamment.
| Modèle | Masse | Couple nominal | Couple de crête | Réduction | Rôle d’articulation induit par les applications publiées | Application publiée |
|---|---|---|---|---|---|---|
| AKE40-6 KV90 | 140 g | 1.8 Nm | 5.5 Nm | 6:1 | Axes de poignet, de doigt et de cheville | Maintien du pied tombant et de la dorsiflexion de cheville, flexion du poignet et entraînements de préhension des doigts |
| AKE50-8 KV110 | 190 g | 2.5 Nm | 7.5 Nm | 8:1 | Micro-assistance au genou, maintien du coude et de l’épaule | Assistance au genou, compensation de force du coude, maintien en élévation de l’épaule |
| AKE60-8 KV80 | 260 g | 5 Nm | 12.5 Nm | 8:1 | Axes de cheville et de membre inférieur léger | Assistance compacte du membre inférieur et de la cheville |
| AKE80-8 KV30 | 570 g | 12 Nm | 30 Nm | 8:1 | Genou, échelle du premier prototype | Articulations de genou d’exosquelette et de rééducation |
| AKE90-8 KV35 | 1400 g | 55 Nm | 170 Nm | 8:1 | Axes de hanche et de portage de charge | Assistance à la hanche et articulations de portage de charge |
La colonne des applications publiées reprend les applications listées par le fabricant pour chaque modèle. La colonne des rôles d’articulation est une lecture de ces applications, non une vérification de cas de charge : le couple, la masse et l’enveloppe n’établissent pas à eux seuls l’adéquation à une articulation humaine donnée. Le couple et la masse reprennent le tableau de spécifications ci-dessus afin que la correspondance puisse être lue seule.
Pour une orthèse de pied tombant, l’AKE40-6 est le modèle vers lequel pointe la liste des applications publiées. L’articulation parcourt un grand arc à faible charge, et le module est le plus léger de la famille à 140 g avec un étage 6:1. Savoir s’il convient à un dispositif particulier dépend encore du couple requis à l’articulation de l’orthèse, du cycle de service, du montage et de la validation que ce dispositif doit passer. Le même module est publié pour la flexion du poignet et les entraînements de préhension des doigts, où l’enveloppe compte plus que le couple.
Pour le soutien du genou, l’AKE50-8 est la plus petite des deux options que CubeMars liste au-dessus de l’AKE40-6. Il est publié à 7.5 Nm de crête dans un ensemble de 190 g, sous l’AKE60-8 de 260 g et l’AKE80-8 de 570 g en masse, et il est listé pour l’assistance au genou, la compensation de force du coude et le maintien en élévation de l’épaule. Ce sont des applications du fabricant et non des résultats de cas de charge : les tâches de genou et d’épaule varient largement en profil de couple, en course et en exigences de sécurité, et une articulation doit être validée au niveau du dispositif avant de pouvoir être décrite comme adaptée.
Entre les deux, il y a peu de recouvrement à résoudre. Un actionneur QDD compact retenu pour un poignet ne se transforme pas en entraînement de genou en augmentant le courant, et un module retenu pour un genou ajoute une masse dont un poignet n’a pas besoin. Le partage du tableau est une frontière de départ plutôt qu’une règle de conception, et la cheville en est la plus proche, servie depuis le bas de la gamme par l’AKE40-6 ou par l’AKE60-8 lorsqu’il faut plus de couple. L’ensemble plus large des articulations Exosquelette au-dessus de 260 g est couvert dans Actionneurs d'exosquelette : trois modules CubeMars QDD de 260 g à 1.4 kg.
Liste de contrôle pour le choix
Cinq questions règlent la majeure partie de la première passe avant qu’aucun dessin ne soit fait.
- Quel couple l’articulation demande-t-elle à la vitesse de mouvement, et non au blocage ? Cette réponse est le premier filtre entre l’étage 6:1 et l’étage 8:1.
- Quelle masse peut se trouver à l’extrémité du membre ? Un budget de poignet ou de cheville est plus serré qu’un budget de genou, et l’écart entre 140 g et 190 g se situe à l’extrémité d’un segment, où il est accéléré à chaque pas.
- Le châssis a-t-il besoin d’un câble traversant l’axe de l’articulation ? Aucun module n’offre d’alésage traversant la sortie, si bien qu’une exigence d’axe traversant change de famille.
- Quel bus le reste du dispositif utilise-t-il ? Mélanger des modules 24 V et 48 V sur un même appareil porté exige une architecture d’alimentation compatible — packs séparés, convertisseur DC-DC ou autre disposition —, et le choix dépend du système.
- Comment le module est-il fixé au châssis ? Les trous taraudés et traversants de la base autorisent l’un ou l’autre sens, et la platine doit être conçue autour de ce choix.
Si la réponse à la première question tombe entre les deux modules, la masse est généralement la valeur qui tranche : un actionneur QDD compact plus léger de 50 g change ce que l’articulation porte, à condition que les deux assemblages satisfassent à l’exigence de couple-vitesse et de cycle de service. Cette condition est la partie qu’une fiche technique ne peut pas régler. Elle demande le cas de charge de l’articulation, son environnement thermique, son montage et la validation prévue pour le dispositif.
Questions fréquentes
QQu’est-ce qui distingue un actionneur QDD compact d’un module servo à engrenages ?
Le rapport de réduction et ce qu’il fait à la sensation. Un module QDD utilise un étage planétaire à faible rapport — 6:1 et 8:1 sur les deux modules présentés ici —, ce qui maintient l’inertie ramenée et le couple de rétro-entraînement plus bas que ceux d’un servo à fort rapport de la même classe. Les valeurs publiées pour ces deux modules sont 0.05 Nm et 0.09 Nm. Un servo à engrenages dont le rapport est dans les dizaines ou les centaines ramène davantage du moteur et du réducteur à la sortie, encore que la résistance qu’affiche un servo donné dépende de son moteur, de sa transmission et de son état de commande.
QLes AKE40-6 KV90 et AKE50-8 KV110 partagent-ils un variateur ?
Les deux actionneurs QDD compacts fonctionnent sur un bus de 24 V et aucun n’embarque d’étage de commande intégré, si bien que le contrôleur se choisit avec le châssis. Partager une carte est une possibilité plutôt qu’une conclusion : la carte doit couvrir le courant continu de chaque module, le courant de crête requis et sa durée, la tension de bus, la méthode de commande et la plage de vitesse électrique. Les valeurs de 3 A et 9 A de l’AKE50-8 encadrent les 2.5 A et 8 A de l’AKE40-6, ce qui rend une carte partagée plausible, mais les paramètres électriques doivent être vérifiés module par module. Tous deux utilisent 14 paires de pôles, ce qui fixe la fréquence électrique à une vitesse d’articulation donnée ; c’est une donnée d’entrée de la vérification, pas la vérification entière.
QQue signifie un jeu de 9 arcmin sur une articulation de poignet ?
9 arcmin valent 0.15°, donc sur une articulation qui parcourt 90°, la zone morte représente environ un six centième de la course. Sur un levier de 40 mm, cela correspond à environ 0.1 mm de jeu en sortie — une valeur géométrique idéalisée, et non une mesure de ce qu’un porteur remarque. Savoir si la zone morte affecte le positionnement ou une commande en effort basée sur le courant dépend du placement des capteurs, de l’architecture de commande, des inversions de charge et de la rigidité du mécanisme ; la valeur du jeu seule ne tranche pas.
QPourquoi l’AKE40-6 utilise-t-il un étage 6:1 alors que l’AKE50-8 utilise un 8:1 ?
Parce que les exigences des articulations diffèrent. Un poignet ou un doigt parcourt un grand arc à faible charge et peut exploiter la vitesse de sortie supplémentaire qu’un étage 6:1 laisse en place ; un genou ou un coude a besoin de plus de couple à vitesse plus basse, là où l’étage 8:1 atteint 7.5 Nm de crête à 190 g. Le rapport est une part de la correspondance — le profil couple-vitesse et le cycle de service de l’articulation décident si l’un ou l’autre module convient.
QUn actionneur QDD compact peut-il s’utiliser sans réducteur du tout ?
Une articulation à entraînement direct est une architecture différente, avec ses propres conséquences en couple et en masse, et les modules AKE ne le sont pas. Les étages 6:1 et 8:1 sont ce qui permet à un module de 140 g ou de 190 g d’atteindre 5.5 Nm et 7.5 Nm de couple de crête. Un kit frameless est la voie habituelle lorsqu’une conception a besoin d’un moteur sans aucun étage.
QL’AKE40-6 KV90 ou l’AKE50-8 KV110 peuvent-ils remplacer un AKE60-8 ?
Seulement à l’intérieur de l’enveloppe de couple inférieure. L’AKE60-8 est donné pour 5 Nm en nominal avec 12.5 Nm de crête, l’AKE50-8 pour 2.5 Nm avec 7.5 Nm de crête, et l’AKE40-6 pour 1.8 Nm avec 5.5 Nm de crête. Une articulation qui n’utilisait qu’une partie de l’enveloppe de l’AKE60-8 peut passer au module de 190 g ; une articulation qui utilise déjà les 5 Nm complets ne le peut pas. Tous trois utilisent un étage 8:1 sauf l’AKE40-6, si bien que le rapport n’est pas le facteur différenciant ici — le couple nominal et la masse le sont.
Ressources officielles
Le fabricant publie la spécification complète de chaque module, y compris les dimensions et le plan de montage, sur ses propres pages produit.
- Page produit CubeMars AKE40-6 KV90
- Page produit CubeMars AKE50-8 KV110
- Vue d’ensemble de la série AKE sur le site du fabricant
Les spécifications de cette page suivent les valeurs publiées par le fabricant. Pour des exigences particulières ou des variantes hors de ces valeurs, s’adresser directement au fabricant.
Pour aller plus loin
Les deux nouveaux actionneurs QDD compacts constituent le bas d’une famille couverte à partir de 260 g dans un guide distinct, et la mécanique des rapports derrière les étages 6:1 et 8:1 est exposée dans un autre. Les deux méritent d’être lus avant qu’une architecture d’articulation ne soit figée.
- Actionneurs d'exosquelette : trois modules CubeMars QDD de 260 g à 1.4 kg — la bande de 260 g à 1.4 kg, où le chemin de charge à travers une personne guide le choix.
- Actionneurs à entraînement quasi direct : ce qu'un rapport 8:1 apporte — l’inertie ramenée, la rétro-entraînabilité et ce qu’un faible rapport change à l’articulation.
- Exosquelette — la page d’application, où chaque module publié pour une articulation portée est regroupé au même endroit.