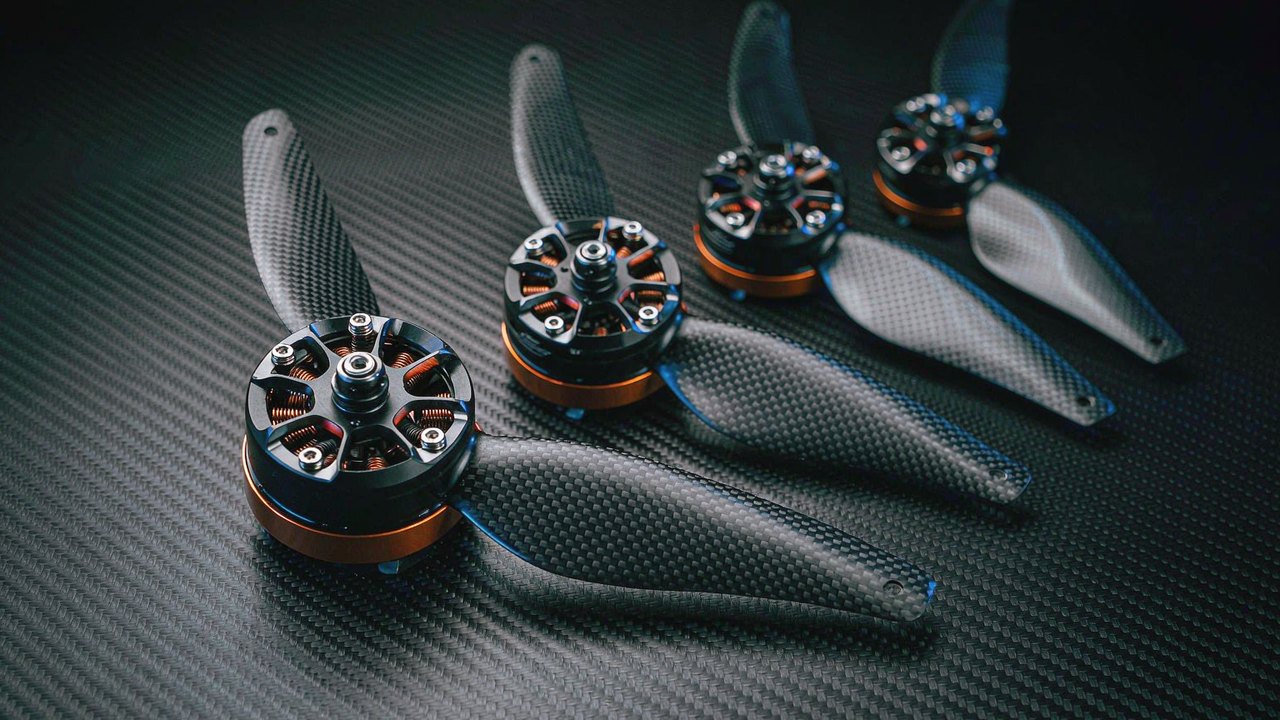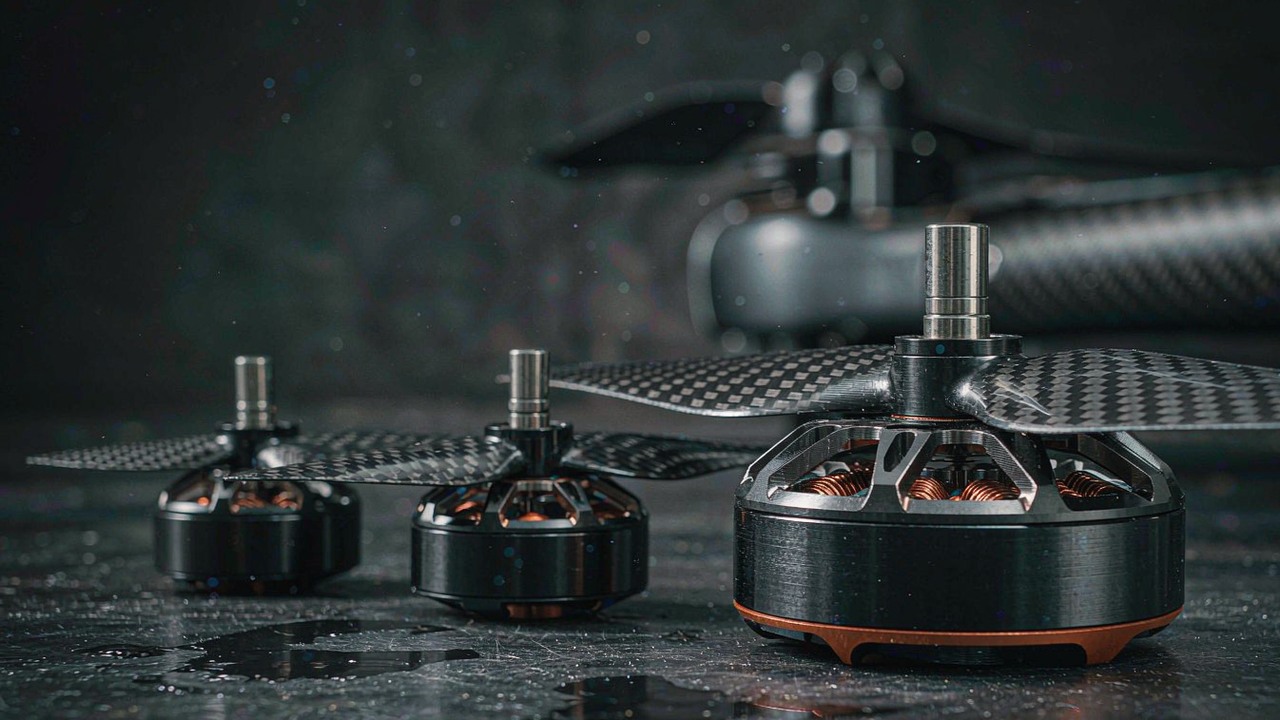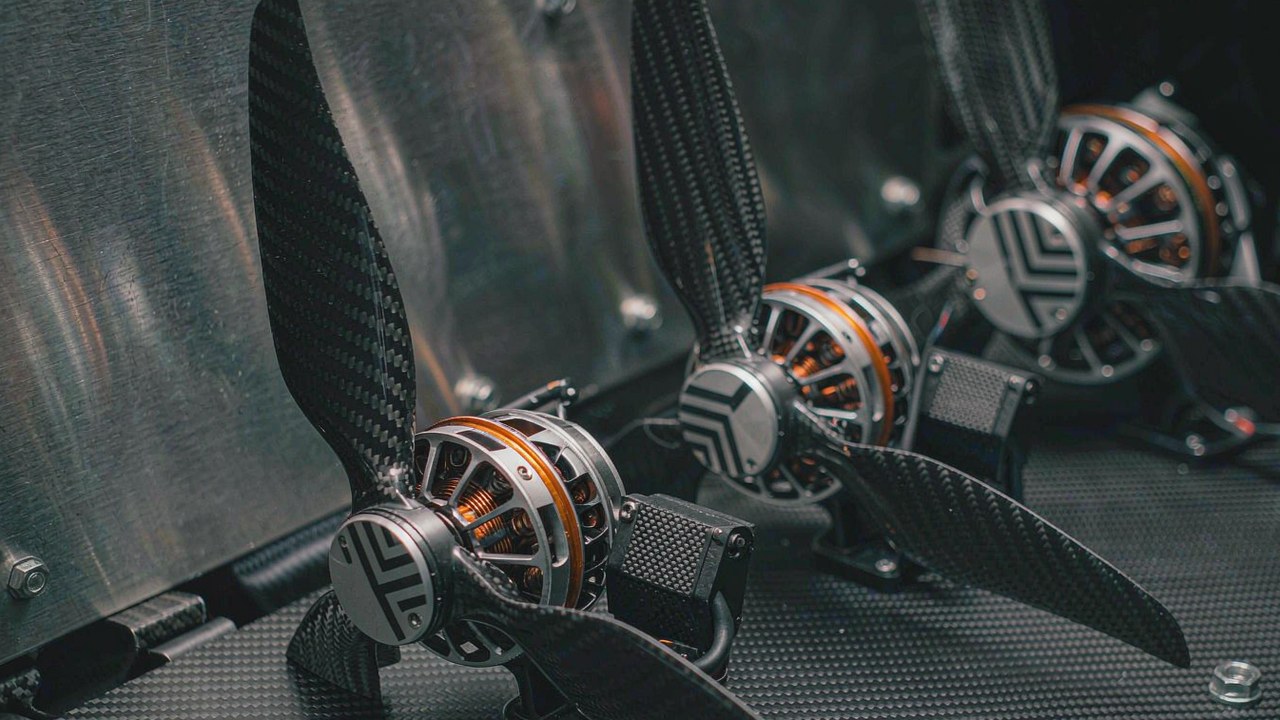
La série VL de T-Motor est une famille de 16 ensembles de propulsion VTOL conçus pour la phase de sustentation des aéronefs à voilure fixe à décollage et atterrissage verticaux. Chaque ensemble associe un moteur à un ESC et à une hélice appariés, et le fabricant publie à chaque échelon une masse maximale au décollage (MTOW) recommandée pour une cellule de type quadrirotor. Cet article cartographie ces échelons et montre comment la masse d’une cellule se rattache à l’un d’eux.
Réponse rapide
La série VL de T-Motor couvre un MTOW de quadrirotor publié de 12 kg à 150 kg sur 16 ensembles, et chaque ensemble est vendu comme un moteur, un ESC et une hélice plutôt que comme un moteur nu. La gamme se répartit en trois bandes de tension : dix ensembles fonctionnent en 12S, deux en 14S et quatre en 24S. MTOW désigne ici la masse maximale au décollage, et le fabricant énonce cette valeur pour une cellule de type quadrirotor, si bien qu’un hexarotor ou un octorotor atteint la même masse totale avec une charge plus faible sur chaque bras.
La sélection part donc de la cellule, et non du moteur. Lire la série VL de T-Motor par le bas est le chemin le plus court d’une masse au décollage vers un ensemble précis, parce que les échelons publiés sont discrets et que chacun nomme ses propres composants de système de propulsion VTOL. Une plate-forme déjà conçue autour d’un bus de batterie et d’un diamètre d’hélice a réduit le choix à quelques échelons avant même qu’un numéro de modèle soit lu. La catégorie Drone VTOL rassemble les missions de cellule que cette gamme sert.
Ce que contient un ensemble de propulsion de la série VL de T-Motor
La gamme n’est pas une ligne de moteurs autonomes dont les accessoires se vendraient séparément. Chaque entrée de la série VL de T-Motor est un ensemble de propulsion, et les trois pièces sont appariées en usine : le moteur, l’ESC qui le commande et l’hélice avec laquelle il a été caractérisé. Lire la gamme comme une gamme de moteurs laisse de côté les deux composants qui décident si l’installation fonctionne. Pour une vue plus large de la place de cette famille à côté des moteurs de voilure fixe et de multirotor, le guide Moteurs de drone : sélection FPV, voilure fixe et VTOL couvre ce champ plus vaste.
Moteur, ESC et hélice en un seul ensemble
L’hélice fait partie de la spécification et non d’un ajout après coup. La série VL de T-Motor publie une hélice nommée pour chaque ensemble, du DZ17 × 6.2 sur la plus petite entrée au VZ45 × 18 sur la plus grande, et la valeur de poussée annoncée pour cet ensemble appartient à cette hélice. Monter une pale différente change la charge que voit le moteur, ce qui change le courant que l’ESC doit délivrer. Les trois pièces évoluent ensemble, et c’est pourquoi un système de propulsion VTOL se spécifie comme une unité plutôt qu’il ne s’assemble à partir de pièces choisies séparément.
La masse de l’ESC compte dans la masse à vide
Un ESC est un élément distinct sur la cellule, et en haut de la gamme une seule unité représente une part substantielle du matériel de sustentation. La colonne de masse moteur du tableau ci-dessous donne la masse du moteur telle que le fabricant la publie, câble compris ; elle ne couvre ni l’ESC, ni l’hélice, ni le support, ni le câblage. Un budget de masse à vide bâti sur cette seule colonne sous-estime le matériel de sustentation, et c’est la masse installée de l’ensemble complet dont ce budget a besoin.
L’échelle des MTOW : de 12 kg à 150 kg pour un quadrirotor
La série VL de T-Motor se lit comme une échelle parce que les sauts de MTOW recommandé pour un quadrirotor sont publiés et discrets. Les douze entrées du bas couvrent 12 kg à 70 kg par paliers de quelques kilogrammes, et les quatre entrées 24S prennent le relais à partir de 90 kg. Les échelons sont des bandes publiées et non une échelle continue, si bien que certaines masses tombent entre deux entrées plutôt qu’à l’intérieur d’une seule. Lire l’échelle par le bas montre où chaque échelon ajoute de la poussée et où il ajoute de la masse.
12S et 14S : de 12 kg à 70 kg
Douze ensembles couvrent la partie basse de la gamme. Le plus petit, le VL5009 KV275, est publié pour un quadrirotor de 12-15 kg avec 8624 g de poussée par bras et un moteur de 280 g. L’échelle grimpe ensuite avec les VL6011 KV180 et VL6013 KV210 pour 15-22 kg, les VL7015 KV190 et VL8015 KV170 autour de 22-25 kg, les VL8018 KV180 et VL8020 KV170 pour 30-35 kg, et le VL8022 KV170 à 40 kg. Le couple 14S, les VL1035 KV150 et VL1040 KV150, ferme cette bande à 55-70 kg avec 36173 g et 45797 g de poussée par bras.
24S : de 90 kg à 150 kg
Quatre ensembles portent le haut de l’échelle. Le VL1155 KV65 est publié pour 90-105 kg avec 57036 g de poussée par bras, le VL1165 KV60 pour 115-125 kg avec 66032 g, et les VL1180 KV60 et VL1380 KV60 tous deux pour 140-150 kg avec 88075 g et 83024 g. Tous quatre fonctionnent sur un bus 24S et s’associent à l’ESC VL200A ou VL300A, qui relève d’une famille de contrôleurs différente des unités V60A à V200A utilisées plus bas.
La séquence du fabricant montre la propulsion VTOL de la série VL de T-MOTOR sur des plates-formes réelles, avec le VL1155 KV65 soumis à un essai au brouillard salin et le VL7015 KV190 monté en ensemble complet avec son ESC et son hélice.
La séquence mérite d’être vue avant le tableau ci-dessous, parce qu’elle montre deux extrémités de la même famille sous alimentation plutôt que comme du matériel nu. Propulsion VTOL T-MOTOR série VL sur plates-formes réelles ne couvre que ces deux modèles, et l’échelle continue au-delà des deux. Chaque bande de MTOW de quadrirotor de la série VL de T-Motor est publiée pour quatre bras, si bien que la valeur décrit une cellule complète plutôt qu’un moteur seul.
Quelle extrémité de la gamme convient à quelle cellule
La masse au décollage décide à quelle extrémité de la gamme appartient un projet, mais le nombre de rotors et la mission de charge utile décident de la marge que cette extrémité exige. Un quadrirotor de 40 kg et un octorotor de 40 kg ne tombent pas sur la même entrée : le second répartit la même masse sur deux fois plus de bras, si bien que la charge moyenne par bras diminue. Les bandes publiées décrivent toujours un quadrirotor, et l’octorotor demande donc sa propre évaluation plutôt qu’une valeur nominale reprise du tableau.
Charge utile et nombre de rotors
Les valeurs publiées pour la série VL de T-Motor supposent quatre bras, et les bandes de MTOW sont publiées pour cette configuration. Dans un vol stationnaire idéalisé où la charge est répartie uniformément, l’ajout de bras de sustentation abaisse la poussée moyenne que chaque bras doit produire pour une masse d’aéronef donnée, mais il s’agit d’une estimation et non d’une règle par paliers : un hexarotor ou un octorotor demande sa propre évaluation de la marge de poussée, de l’interaction entre rotors, de l’autorité de commande, du comportement en transition et des cas de défaillance, et il porte plus de matériel de propulsion qu’un quadrirotor de même masse. La masse de la charge utile est une question distincte, parce qu’elle élève la masse totale et, avec elle, le besoin de sustentation. La position de la charge utile déplace le centre de gravité et peut accroître les exigences de commande et de structure, mais une charge utile décalée à masse au décollage identique n’appelle pas en soi davantage de poussée. Dimensionner d’abord le système de propulsion sur la poussée et la marge de fonctionnement, puis vérifier les limites de centrage, l’autorité de commande et les charges structurelles pour la disposition de la charge utile.
Le nombre de rotors est une estimation, pas une valeur nominale
La relation idéalisée est inverse : doubler le nombre de bras divise par deux la poussée moyenne que chaque bras doit produire pour une même masse totale. C’est une première estimation pour le cas du vol stationnaire, et non un facteur de conversion du MTOW publié, parce que les bandes supposent quatre bras et qu’un ensemble reporté sur un octorotor n’a pas été validé pour cette cellule. La direction qui compte en pratique est l’autre : un ensemble choisi autour d’un octorotor puis monté sur une cellule de quadrirotor se voit demander environ deux fois la poussée pour laquelle il a été spécifié, et le MTOW de quadrirotor publié est la valeur qui révèle cet écart. Le nombre de rotors vient donc avant le numéro de modèle dans la séquence, et l’aéronef complet doit encore être vérifié dans la configuration où il volera.
Pourquoi le verrouillage d’hélice définit la série
La capacité que le fabricant met en avant dans toute la série VL de T-Motor est le verrouillage d’hélice, décrit comme un angle réglable sur 360 degrés maintenu par l’ESC. Sur un aéronef à voilure fixe qui passe du vol stationnaire au vol porté par la voilure, les hélices de sustentation s’arrêtent, et la pale à l’arrêt doit se trouver dans une orientation connue plutôt que là où le flux d’air la laisse, si bien que la position de repos relève de la conception de la cellule et non des détails laissés au hasard.
Verrouillage d’hélice sur 360 degrés
Une hélice arrêtée qui se trouve à un angle quelconque se place dans le flux d’air sur la voilure, et l’endroit où elle s’immobilise change d’un vol à l’autre. Un verrou qui maintient la pale à un angle choisi rend cette position reproductible. Le fabricant indique que le verrou s’engage en quelques secondes et que l’angle est réglable, ce qui permet au concepteur de cellule de choisir où se trouve la pale à l’arrêt. L’utilité d’un angle donné pour une voilure particulière dépend de la cellule, de l’hélice et de l’installation, si bien que le résultat aérodynamique est une propriété de l’aéronef complet et non du verrou seul.
Courant de maintien à l’état verrouillé
Maintenir une pale face au flux d’air demande du couple, et l’ESC le fournit sous forme de courant. Le fabricant décrit un ESC qui ajuste le courant de maintien à la charge externe plutôt que de tenir une valeur fixe, et publie une consommation en veille d’environ 10 W à l’état verrouillé, ce qui maintient basse la chaleur issue de la fonction de maintien pendant la croisière. La même famille d’ESC est décrite comme prenant en charge CAN 2.0 côté contrôleur, l’interface utilisée pour commander et surveiller l’ensemble depuis un pilote automatique dans une installation de la série VL de T-Motor.
Le verrouillage ne résout que la moitié du problème de transition. Les deux régimes de vol demandent des choses différentes au même moteur, et Moteurs de drone VTOL : équilibrer poussée de vol stationnaire et rendement de croisière expose comment la poussée de vol stationnaire et le rendement de croisière tirent en sens opposés une fois la phase de sustentation achevée.
Bandes de tension : 12S, 14S et 24S
La gamme s’organise autour de trois tensions de bus, et la bande dans laquelle se situe un projet est généralement fixée avant le choix du moteur, parce que le pack de batteries et le câblage de la cellule sont déjà décidés à ce stade. Le fabricant indique que la série dans son ensemble couvre une plage de 6S à 24S, tandis que les 16 ensembles publiés occupent 12S, 14S et 24S.
12S : dix ensembles
Dix ensembles de la série VL de T-Motor fonctionnent sur un bus 12S, du VL5009 KV275 jusqu’au VL8022 KV170, puis aux VL1028 KV190 et VL1032 KV180 au-dessus. Cette bande porte le MTOW de quadrirotor publié de 12 kg à 55 kg. Les ESC de ce groupe vont du V60A en bas au V200A en haut, et la masse moteur monte de 280 g à 1090 g sur le même intervalle.
14S : deux ensembles
Deux ensembles passent en 14S : le VL1035 KV150 à 1205 g et le VL1040 KV150 à 1100 g. Tous deux sont publiés pour la bande 55-70 kg, et tous deux sont donnés à 150 KV. Le bus 14S est ce qui sépare ce couple du groupe 12S : à niveau de puissance électrique donné et à rendement système comparable, une tension de bus plus élevée signifie généralement un courant d’alimentation plus faible, tandis que le courant réellement appelé par un aéronef suit son point de fonctionnement plutôt que l’étiquette de tension.
24S : quatre ensembles
Quatre ensembles fonctionnent en 24S et couvrent 90 kg à 150 kg de MTOW de quadrirotor. Le saut du couple 14S au VL1155 KV65 est le plus grand échelon de la série VL de T-Motor, et il s’accompagne d’un changement de famille de contrôleurs vers les ESC VL200A et VL300A. Un projet qui franchit cet échelon change de tension de bus et de famille de contrôleurs en même temps que de moteur, si bien que le haut de la gamme constitue une chaîne de propulsion différente et non une version plus grande de celle qui se trouve en dessous.
Appariement ESC et hélice dans un système de propulsion VTOL
Comme chaque ensemble de la série VL de T-Motor est apparié en usine, l’ESC et l’hélice publiés avec un moteur forment l’appariement auquel appartient la valeur de poussée. Remplacer l’une ou l’autre pièce fait sortir l’ensemble de sa configuration publiée, et les chiffres ne décrivent plus ce que fera la cellule. Traiter l’appariement comme fixe est le moyen le plus simple de rester dans l’enveloppe publiée d’un système de propulsion VTOL.
Huit calibres d’ESC dans la gamme
La série VL de T-Motor utilise huit calibres d’ESC : V60A, V80A, V120A, V150A, V200A, VL248A, VL200A et VL300A. Les unités de la série V servent les ensembles 12S et 14S, tandis que les unités de la série VL servent le haut de la gamme. Le passage du V150A au V200A se produit entre le VL8022 KV170 et le VL1028 KV190, et le passage aux contrôleurs de la série VL se produit à la frontière 24S.
Changer d’hélice change d’ESC
Une hélice plus grande absorbe davantage de couple à même vitesse, ce qui élève le courant pour une poussée donnée. Si l’ESC a été dimensionné pour la pale publiée, la marge dont il disposait est consommée par le changement. En pratique, remplacer l’hélice sur un ensemble apparié soulève quatre questions : le moteur peut-il porter la charge, l’ESC peut-il délivrer le courant, le moteur et l’ESC restent-ils dans leurs limites thermiques, et la cellule conserve-t-elle la garde au sol nécessaire au disque plus grand. L’échec de l’une des quatre fait sortir l’installation de la configuration publiée du système de propulsion VTOL.
Matrice de spécifications de la série VL de T-Motor
Le tableau ci-dessous liste les 16 ensembles de la série VL de T-Motor tels que publiés, classés par MTOW de quadrirotor recommandé. Les noms de modèle incluent la valeur KV, et la colonne de tension identifie le bus sur lequel fonctionne chaque ensemble.
| Modèle | Tension | Masse moteur (g) | Poussée max par bras (g) | MTOW recommandé (kg) | ESC | Hélice |
|---|---|---|---|---|---|---|
| VL5009 KV275 | 12S | 280 | 8624 | 12-15 | V60A | DZ17 × 6.2 |
| VL6011 KV180 | 12S | 300 | 10464 | 15-18 | V60A | VZ22 × 7.4 |
| VL6013 KV210 | 12S | 388 | 12889 | 20-22 | V80A | VZ22 × 7.4 |
| VL7015 KV190 | 12S | 540 | 15867 | 22-24 | V80A | P24 × 7.2 |
| VL8015 KV170 | 12S | 610 | 14754 | 25 | V80A | VZ26 × 9.5 |
| VL8018 KV180 | 12S | 655 | 17129 | 30-32 | V120A | VZ26 × 9.5 |
| VL8020 KV170 | 12S | 735 | 19679 | 35 | V150A | VZ28 × 10.8 |
| VL8022 KV170 | 12S | 785 | 22268 | 40 | V150A | VZ29 × 11 |
| VL1028 KV190 | 12S | 940 | 26322 | 45-50 | V200A | VZ29 × 11 |
| VL1032 KV180 | 12S | 1090 | 31766 | 50-55 | V200A | G30 × 10.5 |
| VL1035 KV150 | 14S | 1205 | 36173 | 55-60 | V200A | PL32 × 11 |
| VL1040 KV150 | 14S | 1100 | 45797 | 65-70 | VL248A | VZ32 × 12 |
| VL1155 KV65 | 24S | 1420 | 57036 | 90-105 | VL200A | VZ40 × 16.1 |
| VL1165 KV60 | 24S | 1710 | 66032 | 115-125 | VL200A | VZ42 × 16.5 |
| VL1180 KV60 | 24S | 2680 | 88075 | 140-150 | VL300A | VZ45 × 18 |
| VL1380 KV60 | 24S | 2400 | 83024 | 140-150 | VL300A | VZ45 × 18 |
Le MTOW recommandé est la valeur publiée par le fabricant pour un quadrirotor. La poussée max par bras et la masse moteur sont les valeurs publiées par le fabricant pour l’ensemble apparié, et les conditions d’essai qui sous-tendent la valeur de poussée figurent sur chaque page produit.
La masse moteur progresse de 280 g à 2680 g d’un bout à l’autre du tableau, et la poussée par bras de 8624 g à 88075 g, si bien que les deux extrémités sont séparées d’environ un facteur neuf en masse et un facteur dix en poussée. Cette comparaison vaut pour les extrémités du tableau et non pour chaque ligne : le rapport entre poussée publiée par bras et masse moteur va d’environ 24 g/g sur le VL8015 KV170 à environ 42 g/g sur le VL1040 KV150. Ce rapport est une arithmétique sur deux valeurs publiées, non une mesure de rendement et non une prédiction pour une cellule installée.
Le groupe 24S est l’endroit où l’échelle cesse d’être progressive. Entre le VL1040 KV150 à 65-70 kg et le VL1155 KV65 à 90-105 kg, le saut touche toutes les colonnes à la fois : tension, masse moteur, famille d’ESC et poussée. Un projet situé dans cet intervalle ne choisit pas entre deux entrées voisines, il choisit de quel côté d’un changement de chaîne de propulsion concevoir.
Les deux entrées 24S publiées à 140-150 kg, les VL1180 KV60 et VL1380 KV60, partagent une tension de bus, un ESC et une taille d’hélice, et diffèrent par la masse moteur publiée et la poussée par bras. Le fabricant les liste comme 36N40P et 36N42P, si bien que la différence de nombre d’encoches et de pôles figure dans la spécification au lieu d’être déduite du tableau. Le tableau seul n’explique pas la répartition de masse et de poussée, et les pages produit sont l’endroit où comparer la spécification complète et les conditions d’essai avant de traiter l’une ou l’autre entrée comme interchangeable avec l’autre.
Accorder un ensemble à une cellule : une séquence de dimensionnement
La séquence ci-dessous transforme une masse au décollage en une entrée de la série VL de T-Motor. Chaque étape resserre le champ, et l’ordre compte parce qu’une étape ultérieure peut invalider un choix antérieur.
Étape 1 : fixer le MTOW
Partir de la masse totale à laquelle l’aéronef volera réellement, batterie, charge utile et matériel de sustentation compris. Les valeurs publiées concernent un quadrirotor, et il convient donc de noter le nombre de bras en regard de la masse. Une masse au milieu d’une bande est le cas le plus simple ; une masse en haut d’une bande ne laisse aucune marge pour une batterie plus lourde.
Étape 2 : diviser par le nombre de bras
Diviser la masse totale par le nombre de bras de sustentation donne la charge moyenne portée par chaque bras en vol stationnaire, en supposant une répartition uniforme. Cette valeur est un besoin de poussée moyen et non un critère de dimensionnement à elle seule : l’ensemble choisi doit conserver une marge de poussée pour les conditions dans lesquelles l’aéronef volera, et la valeur de poussée publiée doit être lue avec les conditions d’essai du fabricant qui l’accompagnent. Comparer le résultat à la poussée par bras plutôt qu’au MTOW recommandé, puis vérifier l’aéronef complet en vol stationnaire, en transition et sur le reste du domaine de vol, limites structurelles et de commande comprises.
Étape 3 : arriver sur une bande de tension
Si le pack est déjà choisi, la bande de tension est fixée et la liste des candidats se réduit aux douze ensembles 12S et 14S ou aux quatre ensembles 24S. Si le pack reste ouvert, la masse au décollage décide d’abord de la bande : le groupe 24S porte toutes les entrées au-dessus de 70 kg, si bien qu’aucune option 12S ou 14S n’atteint cette partie de la gamme.
Étape 4 : vérifier l’ESC et l’hélice
Vérifier que l’ESC publié avec l’ensemble choisi peut supporter le courant que la cellule appellera, et que le diamètre d’hélice tient dans la garde au sol et dans la disposition de la voilure. Un ensemble qui convient en poussée mais pas en diamètre d’hélice ne convient pas, et l’appariement n’est pas ajustable sans sortir de la configuration publiée.
Étape 5 : vérifier la tension et le courant de bus
La dernière vérification porte sur la chaîne de propulsion dans son ensemble. La tension de bus est fixée par le pack, et le courant de bus est la somme de ce que les ESC appellent. Une installation 24S en haut de la gamme tire un courant que le câblage, les connecteurs et la carte de distribution doivent tous supporter. La logique générale de dimensionnement qui sous-tend la marge de poussée et la marge thermique est exposée dans Dimensionner un moteur de drone à forte poussée : charge utile, rendement et marge thermique, et elle s’applique sans changement une fois un ensemble choisi ici.
Questions fréquentes
QQuel ensemble de la série VL de T-Motor convient à un quadrirotor de 25 kg ?
Le VL8015 KV170 est l’entrée publiée à 25 kg, avec 14754 g de poussée par bras et un ESC V80A. Le VL7015 KV190 couvre 22-24 kg et constitue l’échelon juste en dessous.
QQuel ensemble convient à un quadrirotor de 100 kg ?
Le VL1155 KV65 est publié pour 90-105 kg avec 57036 g de poussée par bras, un moteur de 1420 g et l’ESC VL200A. C’est le premier échelon de la bande 24S, et le premier ensemble de la gamme à fonctionner avec un ESC de la série VL.
QCombien de bras le MTOW de quadrirotor publié suppose-t-il ?
Les valeurs sont publiées pour un quadrirotor. Un hexarotor ou un octorotor de même masse totale porte moins de charge par bras, si bien que la poussée par bras de l’ensemble candidat est la valeur à comparer, plutôt que le MTOW recommandé.
QUn ensemble de propulsion est-il plus lourd que l’achat des pièces séparément ?
Les trois mêmes composants sont engagés dans les deux cas, et l’ESC est celui que l’on omet le plus souvent d’un budget de masse à vide. Ce qu’apporte l’ensemble apparié, c’est une valeur de poussée publiée qui appartient à cette combinaison précise de moteur, d’ESC et d’hélice, avec les données d’essai qui la sous-tendent.
QUn ensemble 12S peut-il fonctionner sur un bus 24S ?
Pas avec les mêmes réglages. Le moteur, l’ESC et l’hélice sont appariés à l’intérieur d’une bande de tension, et le calibre de l’ESC est lié au bus pour lequel il a été publié. La réutilisation éventuelle d’une pièce de l’ensemble sur un bus plus élevé dépend de sa propre limite de tension et de la spécification du fabricant, si bien que l’hypothèse de travail est celle d’un remplacement de l’ensemble plutôt que d’une reconfiguration.
QQu’est-ce qui change lorsqu’on remplace l’hélice d’un ensemble ?
La poussée, le courant et la charge sur l’ESC changent ensemble. Un disque plus grand absorbe davantage de couple à même vitesse, si bien que la marge de courant de l’ESC est le premier point à vérifier, la marge thermique du moteur et de l’ESC le deuxième, et la garde au sol le troisième.
QQue change le verrouillage d’hélice à angle fixe pour une cellule à voilure fixe ?
Une hélice de sustentation arrêtée et maintenue à un angle choisi occupe une position reproductible au lieu de s’immobiliser là où elle s’est trouvée, et c’est ce qui fait de l’orientation au repos un paramètre autour duquel la cellule peut être conçue. Le fabricant décrit le verrou comme un angle réglable sur 360 degrés, et le bénéfice d’un angle donné dépend de la voilure et de l’installation.
Ressources officielles
Les 16 pages produit portent la spécification complète et les données d’essai de chaque ensemble, et la page fabricant renvoie au programme dans son ensemble. T-Motor est le fabricant de chaque entrée du tableau ci-dessus, et chaque page produit reprend l’appariement du système de propulsion VTOL pour cet ensemble.
Pour aller plus loin
L’échelle répond à la question de la masse. La question des régimes de vol, celle de la marge de poussée et le problème de transition sont traités ailleurs sur le site, et les pages produit portent le détail derrière chaque ligne de la matrice.
Moteurs de drone VTOL : équilibrer poussée de vol stationnaire et rendement de croisière expose le problème des deux régimes. Moteurs de drone : sélection FPV, voilure fixe et VTOL situe la série VL de T-Motor à côté d’autres familles de voilure fixe et de multirotor. Dimensionner un moteur de drone à forte poussée : charge utile, rendement et marge thermique poursuit la logique de dimensionnement une fois un ensemble choisi, et la page de catégorie Drone VTOL rassemble les missions de cellule que la gamme sert.