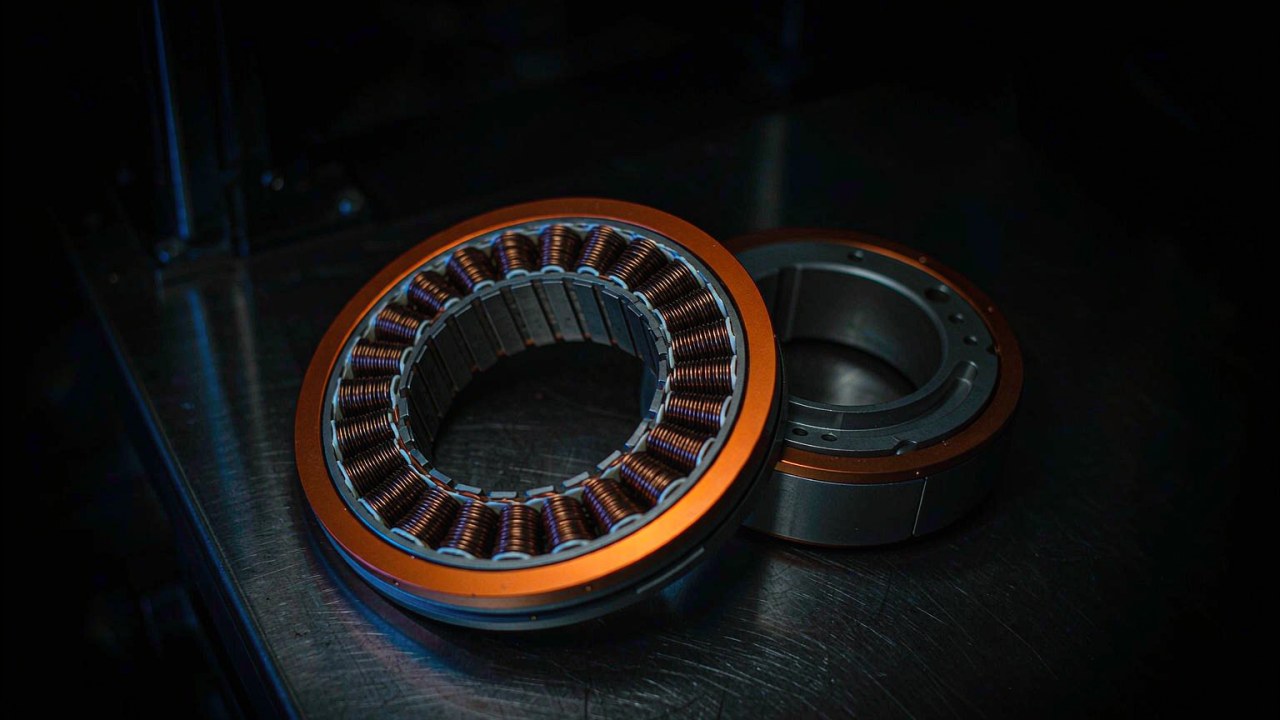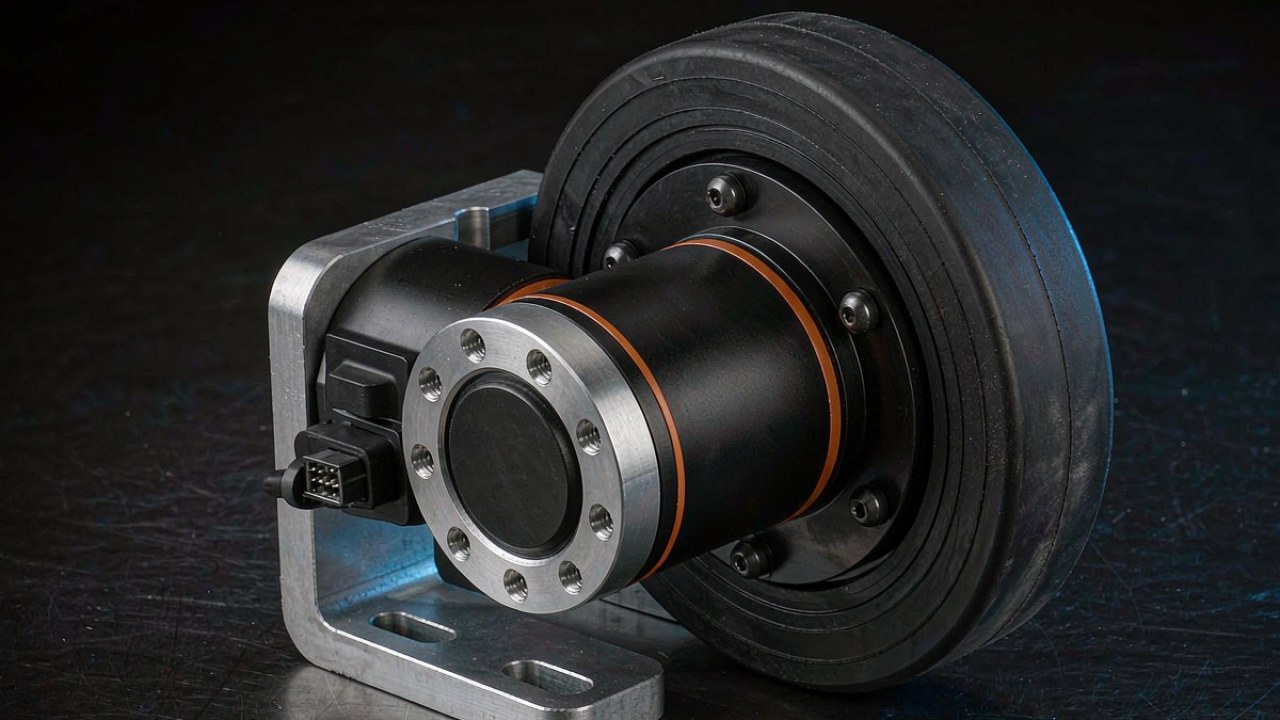
Un actionneur AGV qui entraîne une roue est soumis à une contrainte qu’un actionneur d’articulation ne rencontre jamais : la masse de la plateforme traverse la roue, le moyeu et le train de roulements avant que le couple ne devienne un mouvement utile. Cette charge est présente que l’entraînement soit alimenté ou à l’arrêt, et c’est pourquoi, sur une plateforme à roues, la valeur nominale qui écarte les candidats est la charge radiale et non le couple. Cet article calcule la charge que porte une roue, la confronte aux deux fiches AKA qui publient une charge radiale, et laisse la question d’architecture plus large à Moteurs BLDC pour robot à roues : architecture, service et réduction, qui compare des architectures d’entraînement et non des valeurs de charge.
Réponse rapide
Un actionneur AGV est présélectionné sur la charge radiale que sa roue doit porter, confirmé ensuite sur la vitesse, et dimensionné en dernier sur le courant. Deux fiches à réducteur du programme ToBMS publient cette valeur : le CubeMars AKA60-6 KV80 à 18 kg et le CubeMars AKA10-9 KV60 à 50 kg. Divisées par un facteur dynamique de 1.5 sur quatre roues également chargées, elles donnent des estimations de présélection d’environ 48 kg et d’environ 133 kg de masse totale, ce qui place les deux dans la plage des plateformes légères et non dans celle des véhicules de classe tonne, où la charge de roue doit être reprise par un montage de roulements externe et où l’entraînement ne fournit que le couple.
La charge radiale d’abord : comment un actionneur AGV est présélectionné
La charge radiale nominale publiée est le premier chiffre qui élimine des candidats, parce qu’elle décrit une capacité que ni un changement de commande ni un rapport de réduction différent n’augmente. Un entraînement choisi sur le seul couple peut correspondre à l’effort de traction requis et rester la mauvaise pièce, car le chemin de charge à travers la roue ne se soucie pas du couple que le moteur peut produire. Lire la valeur nominale avant la colonne du couple inverse l’ordre habituel d’une fiche de sélection d’entraînement, et sur une plateforme à roues c’est cette inversion qui garde honnête la liste de candidats pour l’actionneur AGV.
Ce qu’une valeur nominale publiée écarte avant que le couple soit lu
Une charge radiale nominale indique quelle charge l’unité accepte au moyeu selon la base d’essai propre au fabricant. C’est une déclaration d’aptitude et non une performance : elle dit quelles installations l’unité est construite pour supporter, pas à quelle vitesse la plateforme roulera. Les fiches qui ne publient pas cette valeur laissent la question de la charge ouverte, et une question ouverte au stade de la présélection devient un risque de conception au stade du prototype. Les deux fiches AKA y répondent en kilogrammes, une unité à laquelle un bilan de masse du châssis se compare directement, et c’est le chiffre sur lequel un actionneur AGV est retenu au premier passage.
Pourquoi un actionneur AGV et un actionneur d’articulation trient les candidats différemment
Un actionneur d’articulation reprend un couple et un moment de flexion venant du segment qu’il entraîne, et la disposition des roulements est conçue autour de ce moment par le constructeur du robot. Sur une plateforme à roues, l’entraînement se situe dans le chemin de charge et non à côté, la roue étant vissée sur sa bride de sortie. Les deux usages produisent des listes de candidats différentes à partir du même programme : une sélection d’articulation de robot part généralement du couple de pointe et du rapport de réduction, tandis qu’une sélection d’actionneur AGV part de la charge sur une roue et remonte jusqu’au module capable de l’accepter.
Calculer la charge radiale à la roue de l’AGV
La charge qu’un actionneur AGV voit sur une roue n’est pas la masse de la plateforme divisée par le nombre de roues, même si le calcul commence par cette division. Quatre entrées éloignent le résultat de la moyenne, et chacune est une décision que la conception du châssis a déjà prise, qu’elle soit écrite ou non : la position du centre de gravité sur l’empattement, la vigueur du freinage, la pente à tenir et ce qui se passe lorsqu’une roue quitte le sol. Chaque valeur obtenue ainsi est une estimation ToBMS et non une valeur du fabricant, car la valeur nominale publiée pour un actionneur AGV et la demande calculée pour un châssis sont deux types de nombres différents et ne vont pas dans la même colonne.
Part statique par roue, puis le déport du centre de gravité
La part statique est la masse de la plateforme plus la charge utile, répartie entre les roues en contact avec le sol. Un châssis à quatre roues dont le centre de gravité est au centre géométrique porte un quart de la masse sur chaque coin. Déplacer le centre de gravité vers un essieu transfère de la charge à cet essieu proportionnellement au déplacement. Mesuré depuis l’essieu non moteur, un centre de gravité à 60 % de l’empattement laisse 40 % de la masse sur cet essieu, de sorte que les roues motrices portent chacune 30 % du total et non 25 %. Une plateforme élévatrice ajoute un second cas : une charge levée déplace le centre de gravité vers le haut, et de combien elle le décale aussi le long de l’empattement dépend du mécanisme de levage et de la position de la charge par rapport à lui. C’est sur ce premier chiffre qu’un actionneur AGV est vérifié avant qu’aucun cas dynamique ne soit ajouté.
Freinage, pente et facteur de seuil
Les cas dynamiques multiplient la valeur statique. Le freinage transfère de la charge vers l’essieu avant proportionnellement à la décélération et à la hauteur du centre de gravité, et une pente fait de même sur un terrain incliné. Un choc sur un seuil est un événement bref avec un facteur plus élevé, et savoir si un facteur donné est déjà contenu dans la valeur nominale ou doit s’y ajouter dépend de la base d’essai derrière cette valeur. Appliquer un facteur dynamique combiné à la part statique est une convention et non une norme publiée, et les valeurs employées ici sont des hypothèses illustratives, pas des coefficients de calcul pour un véhicule particulier. Un facteur de 1.5 est un point de départ courant pour l’accélération, le freinage et les transitions de sol ordinaires, et 2.0 pour un parcours comportant des seuils, des rampes ou des sols extérieurs, mais aucun facteur unique ne représente un niveau de choc : la vitesse, la décélération, la hauteur du centre de gravité, le diamètre de roue et la durée de l’événement entrent tous dans la valeur réelle. Le facteur applicable est une décision de plateforme, et aucune valeur nominale d’actionneur AGV ne la remplace.
Une roue qui quitte le sol : le cas qu’une moyenne masque
Un châssis à quatre roues sur cadre rigide est hyperstatique sur un sol plat, et repose donc en pratique sur trois points. La roue qui perd le contact ne porte rien, mais la façon dont les trois autres se partagent sa charge dépend de la géométrie d’appui, de la position du centre de gravité, de la rigidité du cadre et d’une éventuelle suspension : la charge sur un coin n’est donc pas un multiple fixe de la moyenne. Sur un empattement court, elle peut approcher la moitié de la masse de la plateforme, et c’est le cas qu’une moyenne sur quatre roues masque, et la raison pour laquelle une charge radiale nominale se lit contre la roue la plus défavorable. À traiter comme un cas de charge à calculer, à simuler ou à mesurer, et non comme une conséquence du nombre de roues. Une suspension ou un montage sur trois points modifie la répartition, mais la charge de roue maximale qui en résulte relève toujours de la sélection de l’actionneur AGV et non d’une revue de conception ultérieure.
Mettre un chiffre en face de la valeur de 18 kg
La valeur de 18 kg sur l’AKA60-6 KV80 est une valeur nominale par roue pour un actionneur AGV, et elle se convertit en estimation de plateforme une fois le facteur dynamique choisi. À un facteur de 1.5, la charge statique admissible sur une roue est de 12 kg, ce qui, sur quatre roues également chargées, donne un châssis d’environ 48 kg charge utile comprise. C’est une estimation de présélection et non une limite garantie par le fabricant : ce à quoi les 18 kg sont mesurés, comment la valeur est essayée et où la charge est supposée s’exercer font partie de la liste de vérification avant que le chiffre n’entre dans une conception. En taille de plateforme, cela correspond à un tracteur léger, une unité de service compacte ou un chariot de laboratoire, et le module de 460 g à étage 6:1 convient à cette échelle.
Un châssis à quatre roues de 48 kg à un facteur de 1.5
48 kg est une masse totale et non une charge utile. Le châssis, la batterie, le contrôleur et les capteurs en sont d’abord déduits, et ce qui reste est la charge utile. Un bilan de masse rend cela concret : avec 30 kg de structure, d’énergie et d’électronique, il reste 18 kg de charge utile, ce qui correspond à la classe d’usage pour laquelle un petit actionneur AGV est retenu. Passer à un facteur de 2.0 pour un parcours comportant des joints de sol fait tomber la valeur à environ 36 kg pour la même valeur nominale, et cette baisse est le coût d’un environnement plus rude et non un changement du module.
24 V et 48 V sur le même bobinage, et l’effet sur la vitesse
L’AKA60-6 KV80 est publié à 24 V et à 48 V sur le même bobinage, et les deux bus produisent des vitesses nominales de 200 RPM et 400 RPM en sortie. Sur une roue de 150 mm de diamètre, cela représente 1.571 m/s et 3.142 m/s de vitesse au sol au point nominal, la valeur la plus élevée n’étant atteinte qu’avec le bus 48 V. Le couple nominal de 3 Nm est identique dans les deux cas, de sorte que le choix du bus change la vitesse et la puissance et non la traction : 3 Nm au bord d’une roue de 150 mm donnent 40.0 N d’effort théorique à la jante, avant l’adhérence du pneu et les pertes de transmission, et la puissance nominale ressort à 62.83 W à 200 RPM contre les 62 W publiés pour la fiche, ce qui est la vérification arithmétique confirmant que le point nominal est énoncé de façon cohérente.
Mettre un chiffre en face de la valeur de 50 kg
La valeur nominale de 50 kg de l’AKA10-9 KV60 triple environ cette estimation sous la même hypothèse de quatre roues. À un facteur de 1.5, la charge statique admissible est de 33.3 kg par roue, ce qui donne un châssis d’environ 133 kg de masse totale ; à un facteur de 2.0, elle tombe à 100 kg. C’est une plateforme légère de taille moyenne : un transporteur de bacs, une unité mobile de préparation de commandes ou un petit tracteur. Le module pèse 1060 g dans un cadre de 100 mm avec un étage 9:1, et le couple nominal publié est de 18 Nm avec une pointe à 53 Nm, ce qui en fait, pour les usages qui demandent à la fois une valeur de charge et une traction réelle, la plus grande des deux fiches d’actionneur AGV.
109 RPM en sortie, et la vitesse au sol qui en découle
La vitesse nominale de l’AKA10-9 KV60 est de 109 RPM en sortie, ce qui, sur une roue de 150 mm de diamètre, donne 0.856 m/s soit 3.08 km/h. L’effort théorique à la jante est de 240.0 N au point nominal et de 706.7 N en pointe, tous deux avant l’adhérence du pneu et les pertes de transmission, et le couple de pointe est une condition de courte durée et non un point de fonctionnement : la marge se situe donc dans le couple et non dans une traction vérifiée. Le point nominal est aussi cohérent en lui-même : 18 Nm à 109 RPM donnent 205.46 W contre les 205 W publiés pour la fiche. La même vérification appliquée au plus petit module, 3 Nm à 200 RPM donnant 62.83 W contre 62 W, suggère une habitude à conserver à la lecture de toute fiche d’actionneur AGV, car un point nominal qui ne se referme pas sur la puissance est un point nominal énoncé selon une autre base.
Là où les deux vitesses à vide de la page officielle divergent
La page officielle de l’AKA10-9 KV60 donne une vitesse à vide dans son tableau de spécifications détaillé et une autre, plus élevée, dans le tableau comparatif de la même page. La valeur la plus élevée est celle qui découle des constantes publiées : un KV de 60 sur un bus de 48 V donne 2880 RPM au moteur, et un étage 9:1 porte cela à 320 RPM estimés en sortie, la même méthode qui reproduit exactement les valeurs à vide de 320 RPM et 640 RPM de l’AKA60-6 KV80. Cette estimation est une arithmétique à partir de constantes publiées et non une valeur mesurée, la valeur plus basse de la page ne se reproduit à partir d’aucune constante publiée, et tant que le fabricant n’indique pas laquelle s’applique, le tableau de spécifications doit être considéré comme incohérent. La vitesse à vide en sortie n’est pas une grandeur de sélection : cet article dimensionne donc sur les 109 RPM nominaux et lit 320 RPM comme une borne supérieure et non comme un point de fonctionnement.
Ce qui a changé mécaniquement entre les fiches AK et AKA
Les fiches AKA ne sont pas un moteur neuf avec un réducteur neuf. Comparées aux fiches AK dont elles dérivent, le bobinage et le rapport de réduction sont repris : l’AKA60-6 KV80 partage son étage 6:1 et son KV de 80 avec l’AK60-6 KV80, et l’AKA10-9 KV60 partage son étage 9:1 et son KV de 60 avec l’AK10-9 KV60. Ce que les fiches indiquent, c’est une capacité de charge radiale renforcée et une liaison différente à la plateforme, et les valeurs nominales publiées montrent une seconde différence qui compte lors du dimensionnement d’un actionneur AGV : la vitesse nominale des fiches AKA est plus basse à couple nominal égal, la puissance nominale suivant la même baisse.
Le bobinage et le rapport restent identiques
Le couple de pointe de 9 Nm de l’AKA60-6 KV80 et de 53 Nm de l’AKA10-9 KV60 correspond aux fiches AK dont ils dérivent, et les rapports de réduction concordent aussi. Les points nominaux, non. L’AKA60-6 KV80 est donné à 200 RPM sous 24 V contre 233 RPM pour l’AK60-6 V3.0 KV80, et l’AKA10-9 KV60 à 109 RPM contre 235 RPM pour l’AK10-9 V3.0 KV60. Les deux fiches AKA tiennent donc leur couple nominal sur une plage de vitesse plus étroite. Les chiffres publiés établissent cette différence mais pas sa cause, car un point nominal peut aussi découler de la conception thermique, de la configuration de commande ou des conditions de l’essai, et aucune des pages citées ici ne relie les deux. Acheter un actionneur AGV sur sa valeur nominale signifie accepter cette enveloppe telle que publiée, et non extrapoler depuis la fiche AK avec laquelle il partage un bobinage.
Le connecteur 2+5 PIN et la routine d’identification
Le connecteur est la seconde modification structurelle. Alimentation, CAN et UART sont réunis dans une seule prise 2+5 PIN fixée par vis M2, à la place des prises séparées des fiches AK. Sur une plateforme mobile, c’est une décision de maintenance plus que d’électricité : une prise à mettre en place au lieu de plusieurs, une fixation vissée qui la tient contre les vibrations que voit un entraînement de roue, et un boîtier détrompé qui rend une paire inversée plus difficile à monter. Combien cela ajoute en fiabilité est une question pour les données d’essai du fabricant et non pour le plan du connecteur. Le firmware du variateur ajoute une routine d’identification des paramètres lancée par une seule commande, ce qui raccourcit la mise en service d’une plateforme portant plusieurs modules identiques.
| Paramètre | AKA60-6 KV80 | AKA10-9 KV60 |
|---|---|---|
| Charge radiale nominale | 18 kg | 50 kg |
| Tension nominale | 24 V / 48 V | 48 V |
| Puissance nominale | 62 W | 205 W |
| Couple nominal | 3 Nm | 18 Nm |
| Couple de pointe | 9 Nm | 53 Nm |
| Vitesse nominale | 200 RPM / 400 RPM | 109 RPM |
| Vitesse à vide | 320 RPM / 640 RPM | 320 RPM |
| Rapport de réduction | 6:1 | 9:1 |
| Codeur de sortie | 14 bits magnétique, simple | 16 bits magnétique, simple |
| Connecteur | 2+5 PIN | 2+5 PIN |
| Masse | 460 g | 1060 g |
| Cadre | 80 mm x 51.2 mm | 100 mm x 70 mm |
Valeurs telles que publiées par le fabricant. Les deux fiches AKA indiquent une charge radiale nominale, les fiches AK dont elles dérivent ne le font pas. La vitesse à vide est donnée comme borne supérieure et n’est pas utilisée pour le dimensionnement dans cet article.
Dimensionner un actionneur AGV : charge, puis vitesse, puis courant
La séquence qui découle des valeurs nominales va dans un seul sens et ne revient pas en arrière. La charge élimine des candidats, la vitesse confirme ou écarte celui qui reste, et le courant dimensionne le côté électrique de la plateforme. Suivre la séquence dans l’autre ordre produit une liste de candidats à reconstruire, car un module choisi pour sa vitesse puis jugé insuffisant en charge radiale n’a aucun remède au niveau électrique. Cet ordre est aussi ce qui distingue cette sélection d’une comparaison d’architectures d’entraînement, où la décision d’architecture vient d’abord et la charge est vérifiée ensuite. Il s’agit d’un ordre de présélection pour les entraînements de roue intégrés dont la structure de sortie porte la charge de roue, et non d’une sélection d’entraînement complète : l’effort de traction requis, le freinage, le cycle de service, la marge thermique et la durée de vie du réducteur se vérifient en parallèle.
La charge décide quel actionneur AGV convient
La charge la plus défavorable calculée sur une roue est confrontée à la valeur nominale publiée, et le plus petit module est retenu lorsque le chiffre tient dedans. Selon les hypothèses de ces exemples, un châssis de 48 kg relève de la fiche 18 kg et un châssis de 133 kg de la fiche 50 kg. Un châssis situé entre les deux enveloppes est le cas intéressant : il tient dans la plus grande fiche avec de la marge, et cette marge est consommée par l’estimation des déports de centre de gravité et des conditions de sol.
La vitesse l’écarte ou le confirme
La vitesse nominale en sortie d’un actionneur AGV fixe la vitesse au sol en continu, et l’exigence de la plateforme décide si cela suffit. Une roue de 150 mm de diamètre sur la fiche 50 kg donne 0.856 m/s en continu au point nominal, ce qui est une valeur calculée et non une vitesse routière mesurée. Une exigence supérieure fait passer la sélection à un module plus rapide ou à une roue plus grande. La tension de bus est une question distincte : l’AKA60-6 KV80 publie 200 RPM à 24 V et 400 RPM à 48 V sur le même bobinage, de sorte qu’une vitesse nominale appartient à la tension pour laquelle elle est publiée, et un passage au bus supérieur doit rester dans les valeurs nominales du variateur et sa limite thermique. Une vitesse de pointe est disponible au-delà du point nominal, et un cycle de service qui y passe la majeure partie de son temps a quitté l’enveloppe continue.
Quatre roues sur un seul bus
Le dimensionnement du courant est la dernière étape d’une sélection d’actionneur AGV, et la première qui touche le reste de la plateforme. Quatre modules AKA60-6 KV80 au courant nominal publié de 4 A chacun totalisent 16 A, et au courant de pointe publié de 11.2 A chacun totalisent 44.8 A ; quatre modules AKA10-9 KV60 totalisent 42.4 A à 10.6 A chacun et 128 A à 32 A chacun. Ce sont des sommes de courants de module, pas une exigence côté batterie. Le courant nominal ne se referme pas sur la puissance nominale divisée par la tension de bus, les deux champs mesurent donc des choses différentes, et le pack, le contacteur et le faisceau se dimensionnent côté bus, où la tension, le rendement du variateur, le nombre de roues qui tirent ensemble et la durée admise d’une pointe entrent tous dans le calcul. Quatre modules n’atteignent pas non plus leur pointe au même instant et pendant la même durée. Un actionneur AGV choisi sur la charge et confirmé sur la vitesse doit encore être vérifié contre ce que le pack peut fournir lorsque les quatre roues tirent en même temps.
Quand une charge radiale nominale est le mauvais outil
La valeur nominale répond à une question, et trois situations font qu’elle ne tranche pas la sélection. Un châssis au-delà de l’enveloppe, une charge appliquée loin du centre du moyeu et un axe de roue qui doit être creux déplacent tous le problème hors de ce que le chiffre publié décrit. Les reconnaître fait partie d’une lecture correcte d’une fiche d’actionneur AGV, et chacun pointe vers un remède différent et non vers un module plus grand.
Un châssis plus lourd que la valeur nominale ne l’autorise
Au-delà de l’enveloppe, un actionneur AGV produit toujours son couple nominal, et l’arithmétique de traction se referme toujours, ce qui rend l’erreur facile à commettre. Ce qui ne se referme pas, c’est le chemin de charge : le roulement de sortie est sollicité au-delà de la charge radiale que sa valeur nominale indique, et le risque qui suit est une surcharge et une durée de vie réduite dans ce roulement ou dans la structure qui l’entoure, le mode de défaillance étant fixé par l’installation plutôt que de se résoudre proprement en une limite de couple. Lorsque la charge de roue dépasse la valeur nominale, le chemin de charge doit être redessiné : un boîtier de roulements externe, l’entraînement fournissant le couple par un accouplement, est l’une des dispositions possibles et elle est courante aux charges de roue de classe tonne.
Une charge appliquée loin du centre du moyeu
La valeur nominale suppose que la charge s’exerce au moyeu. Une roue montée sur un support déporté, un entraînement sur un axe de direction ou une prise de force par chaîne ou courroie déplacent la ligne d’action loin du centre du roulement et ajoutent un moment à la charge radiale. Le chiffre publié ne couvre pas ce cas, car le bras de levier est une propriété de l’installation et non du module. Le remède est mécanique : ramener la charge au-dessus du moyeu, ou reprendre la charge déportée dans un roulement séparé et laisser l’entraînement fournir le couple seul.
Quand l’axe de roue doit être creux
Un axe de roue creux est une exigence de passage de câbles et non de charge, et il pointe vers une autre famille de modules. Le programme comprend des modules planétaires à arbre creux pour ce cas, et les fiches citées ici ne publient pas de charge radiale nominale pour eux : tant que le fabricant n’en indique pas une, la charge de roue doit être reprise à l’extérieur du module, celui-ci fournissant le couple par sa sortie creuse. En choisir un pour résoudre un problème de charge inverse la raison de leur existence ; en choisir un pour résoudre un problème de passage de câbles laisse la question de la charge exactement où elle était, et la liste de candidats pour l’actionneur AGV revient aux deux fiches qui indiquent une valeur nominale.
Questions fréquentes
QÀ quoi sert un actionneur AGV sur une plateforme à roues
Il entraîne une roue et porte en même temps sa part de la masse de la plateforme. La bride de sortie reçoit la roue, le roulement de sortie reprend la charge radiale et le carter en porte la réaction, et le moteur et l’étage à l’intérieur convertissent la puissance électrique en couple au bord de la roue. Cette combinaison de traction et de reprise de charge est ce qui distingue un actionneur AGV d’un actionneur d’articulation de couple comparable.
QQuelle charge radiale les AKA60-6 et AKA10-9 peuvent-ils porter
Les deux fiches d’actionneur AGV indiquent 18 kg sur l’AKA60-6 KV80 et 50 kg sur l’AKA10-9 KV60, toutes deux par unité au moyeu. Divisées par un facteur dynamique de 1.5 sur quatre roues également chargées, elles correspondent à des masses totales d’environ 48 kg et d’environ 133 kg, qui sont des estimations de présélection sous ces hypothèses et non des limites garanties par le fabricant.
QComment calculer la charge sur une roue
Commencer par répartir la masse de la plateforme plus la charge utile entre les roues au sol, corriger du déport du centre de gravité entre les essieux, appliquer un facteur combiné pour l’accélération, le freinage, la pente et les joints de sol, puis vérifier le cas d’une roue seule où un coin perd le contact. La plus défavorable de ces valeurs est le chiffre à comparer à la valeur nominale.
QQue se passe-t-il lorsque la charge de roue dépasse la valeur nominale
L’actionneur AGV continue de produire du couple, si bien que la plateforme peut sembler fonctionner alors que le roulement de sortie est sollicité au-delà de sa valeur nominale. Ce qui suit est une surcharge dans ce roulement ou dans la structure qui l’entoure, avec une durée de vie réduite ou un dommage selon l’installation, et non l’atteinte d’une limite de couple. Le remède est de reprendre la charge de roue à l’extérieur du module et de laisser l’entraînement fournir le couple seul.
QUn actionneur AGV à réducteur porte-t-il seul la charge de roue
Il la porte jusqu’à sa valeur nominale publiée. Au-delà, la charge doit être reprise par la structure autour de l’entraînement et non par l’entraînement, et c’est une décision au niveau du châssis. Lire la valeur nominale comme une déclaration sur le chemin de charge et non comme une performance garde cette décision explicite, et c’est la première chose à vérifier lorsqu’un actionneur AGV est associé à une plateforme déjà construite.
Ressources officielles
Les deux fiches produit contiennent la spécification complète de chaque module, et le fabricant publie les valeurs nominales, les plans de dimensions et l’affectation du connecteur sur les pages liées ci-dessous. Toutes deux sont des fiches CubeMars, et les valeurs nominales citées dans cet article proviennent de ces pages. Les vitesses nominales des fiches AK utilisées pour la comparaison proviennent des pages du fabricant pour l’AK60-6 V3.0 KV80 à 24 V et l’AK10-9 V3.0 KV60 à 48 V.
CubeMars AKA60-6 KV80 publie la charge radiale nominale de 18 kg, l’étage 6:1 et les points nominaux à 24 V et 48 V. CubeMars AKA10-9 KV60 publie la charge radiale nominale de 50 kg, l’étage 9:1 et le codeur de sortie unique de 16 bits.
Pour aller plus loin
Le calcul de charge tranche le module qui convient, et la catégorie AGV rassemble les usages de plateforme que cette sélection sert. Actionneurs robotisés contient les fiches abordées plus haut, et les outils Sélection et Comparaison présentent ces champs de spécification côte à côte.
Les deux fiches derrière cet article sont l’Actionneur robotisé CubeMars AKA60-6 KV80 et l’Actionneur robotisé CubeMars AKA10-9 KV60. Pour le cas où l’axe de roue doit être creux, l’Actionneur planétaire à arbre creux CubeMars AKH70-48 V1.0 KV41 est la fiche à lire avec cette exigence, le chemin de charge étant traité à l’extérieur du module.